Modalità di arresto comunicazione sensore di velocità angolare di imbardata
In questo manuale: Comunicazione CAN
4passaggi
~24min
2/5difficoltà
Completati 0 di 4
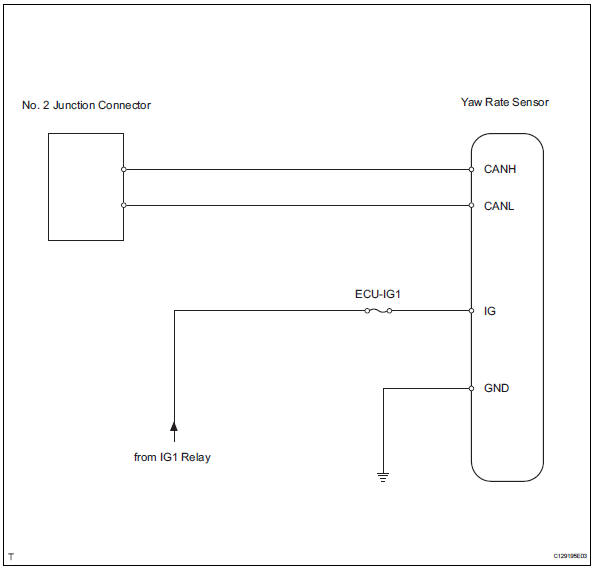
Descrizione Schema elettrico Procedura di ispezioneAvviso:
Portare il commutatore di accensione su OFF prima di misurare le resistenze del cablaggio principale e del cablaggio derivato.
Dopo aver portato il commutatore di accensione su OFF, verificare che il sistema di avviso promemoria chiave e il sistema di avviso promemoria luci non siano in funzione.
Prima di misurare la resistenza, lasciare il veicolo fermo per almeno 1 minuto e non azionare il commutatore di accensione, alcun interruttore o porta. Se è necessario aprire le porte per controllare i connettori, aprirle e lasciarle aperte.
Suggerimento:
Azionare il commutatore di accensione, un interruttore o una portiera attiva la comunicazione CAN tra la ECU e i sensori correlati, il che provoca una variazione della resistenza.
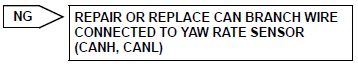
Controllare la linea bus CAN per interruzione (cavo derivato sensore di velocità angolare di imbardata)
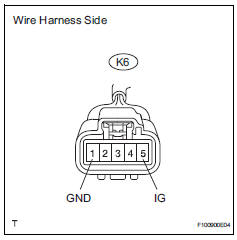
Scollegare il connettore K6 del sensore di velocità angolare di imbardata.
Misurare la resistenza sul connettore lato cablaggio.
Resistenza standard
Controllare il cablaggio (sensore di imbardata - batteria e massa carrozzeria)
Scollegare il connettore K6 del sensore di velocità angolare di imbardata.
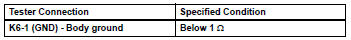
Misurare la resistenza sul connettore lato cablaggio.
Resistenza standard
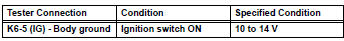
Misurare la tensione sul connettore lato cablaggio.
Tensione standard Sostituire il sensore di imbardata
?
Mettiti alla prova
Un breve quiz sulla Toyota RAV4: ogni risposta ha una spiegazione e un link alla pagina del manuale.