Conducción en el modo de control de distancia entre vehículos
Este modo utiliza un sensor de radar para detectar la presencia de vehículos hasta aproximadamente 400 pies (120 m) por delante, determina la distancia de seguimiento actual entre vehículos y actúa para mantener una distancia de seguimiento adecuada respecto al vehículo que circula delante.
Tenga en cuenta que la distancia entre vehículos se reducirá al circular por pendientes descendentes largas.
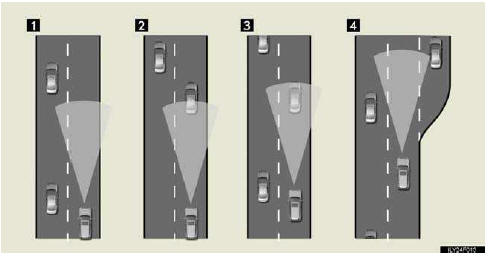
1. Ejemplo de crucero a velocidad constante
Cuando no hay vehículos delante
El vehículo circula a la velocidad fijada por el conductor. La distancia deseada entre vehículos también se puede ajustar accionando el control de distancia entre vehículos.
2. Ejemplo de crucero con deceleración
Cuando el vehículo que circula delante va más despacio que la velocidad preajustada
Cuando se detecta un vehículo circulando delante, el sistema reduce automáticamente la velocidad del vehículo. Cuando es necesaria una reducción de velocidad mayor, el sistema aplica los frenos. Un tono de aviso le advierte cuando el sistema no puede reducir la velocidad lo suficiente para evitar que su vehículo se acerque al vehículo que circula delante.
3. Ejemplo de crucero de seguimiento
Al seguir un vehículo que circula más despacio que la velocidad preajustada
El sistema mantiene el seguimiento y ajusta la velocidad a los cambios de velocidad del vehículo que circula delante, para mantener la distancia entre vehículos establecida por el conductor.
4. Ejemplo de aceleración
Cuando ya no hay vehículos delante que circulen más despacio que la velocidad preajustada
El sistema acelera hasta alcanzar la velocidad preajustada. Después, vuelve al crucero a velocidad constante.
Pon a prueba tus conocimientos
Un test rápido sobre el Lexus GX: cada respuesta trae una explicación y un enlace a la página del manual.