Conduite en mode de régulation de distance inter-véhicules
Ce mode utilise un capteur radar pour détecter la présence de véhicules jusqu'à environ 120 m (400 pieds) devant, détermine la distance de suivi actuelle entre les véhicules et agit pour maintenir une distance de suivi appropriée par rapport au véhicule qui précède.
Notez que la distance inter-véhicules diminuera lors de la conduite dans de longues descentes.
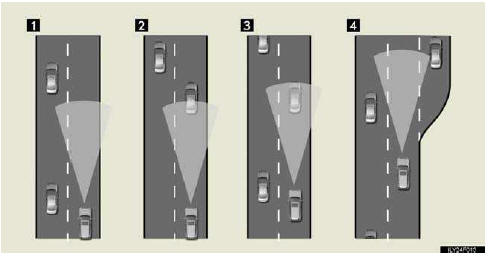
1. Exemple de croisière à vitesse constante
Lorsqu'aucun véhicule ne se trouve devant
Le véhicule roule à la vitesse réglée par le conducteur. La distance inter-véhicules souhaitée peut également être réglée en utilisant la commande de distance inter-véhicules.
2. Exemple de décélération
Lorsque le véhicule qui précède roule plus lentement que la vitesse programmée
Lorsqu'un véhicule est détecté devant, le système réduit automatiquement la vitesse de votre véhicule. Lorsqu'une réduction de vitesse plus importante est nécessaire, le système actionne les freins. Un signal sonore d'avertissement retentit lorsque le système ne peut pas ralentir suffisamment pour empêcher votre véhicule de se rapprocher du véhicule qui précède.
3. Exemple de suivi
Lorsque vous suivez un véhicule roulant plus lentement que la vitesse programmée
Le système continue le suivi tout en s'adaptant aux variations de vitesse du véhicule qui précède, afin de maintenir la distance inter-véhicules réglée par le conducteur.
4. Exemple d'accélération
Lorsqu'il n'y a plus de véhicule devant roulant plus lentement que la vitesse programmée
Le système accélère jusqu'à atteindre la vitesse programmée, puis revient à la croisière à vitesse constante.
Testez-vous
Un quiz rapide sur Lexus GX : chaque réponse est expliquée, avec un lien vers la page du manuel.