Funcionamiento del Monitor de Ángulo Muerto
■ Objetos que pueden detectarse durante la conducción
El Monitor de Ángulo Muerto utiliza los sensores de radar laterales traseros para detectar los siguientes vehículos que circulan por los carriles adyacentes y avisa al conductor de su presencia mediante los indicadores de los retrovisores exteriores.
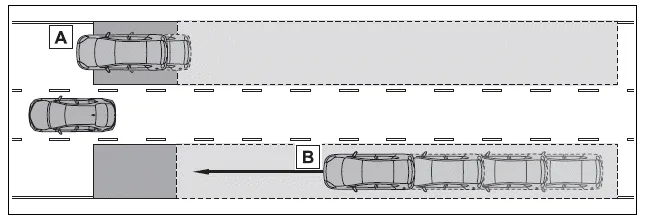
- Vehículos que circulan en zonas que no son visibles con los retrovisores exteriores (los ángulos muertos)
- Vehículos que se aproximan rápidamente por detrás en zonas que no son visibles con los retrovisores exteriores (los ángulos muertos)
■ Alcance de detección durante la conducción
A continuación se indican las zonas en las que se pueden detectar vehículos.
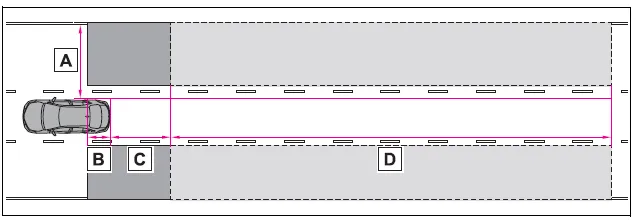
El alcance de cada zona de detección es:
- Aproximadamente de 1.6 pies (0.5 m) a 11.5 pies (3.5 m) desde cualquiera de los costados del vehículo*1
- Aproximadamente 3.3 pies (1 m) hacia delante desde el parachoques trasero
- Aproximadamente 9.8 pies (3 m) desde el parachoques trasero
- Aproximadamente de 9.8 pies (3 m) a 197 pies (60 m) desde el parachoques trasero*2
*2: Cuanto mayor sea la diferencia de velocidad entre su vehículo y el vehículo detectado, más lejos se detectará el vehículo, lo que hará que el indicador del retrovisor exterior se ilumine o parpadee.
■El Monitor de Ángulo Muerto funciona cuando
El Monitor de Ángulo Muerto funciona cuando se cumplen todas las siguientes condiciones:
- El interruptor de encendido está en ON.
- El Monitor de Ángulo Muerto está activado.
- La palanca de cambios está en una posición distinta de R.
- La velocidad del vehículo es de aproximadamente 10 km/h o superior.
■El Monitor de Ángulo Muerto detectará un vehículo cuando
El Monitor de Ángulo Muerto detectará un vehículo presente en la zona de detección en las siguientes situaciones:
- Un vehículo del carril adyacente le adelanta a su vehículo.
- Usted adelanta lentamente a un vehículo del carril adyacente.
- Otro vehículo entra en la zona de detección al cambiar de carril.
■Situaciones en las que el monitor de ángulo muerto no puede detectar vehículos.
El monitor de ángulo muerto no puede detectar los siguientes vehículos ni otros objetos:
- Motocicletas pequeñas, bicicletas, peatones, etc.*
- Vehículos que circulan en sentido contrario
- Quitamiedos, muros, señales, vehículos estacionados y objetos fijos similares*
- Vehículos que siguen en el mismo carril*
- Vehículos que circulan a 2 carriles de distancia de su vehículo*
- Vehículos que su vehículo adelanta rápidamente*
*: Según las condiciones, puede producirse la detección de un vehículo y/u objeto.
■Condiciones en las que el sistema puede no funcionar correctamente
- El Monitor de Ángulo Muerto puede no detectar correctamente los vehículos en las siguientes situaciones:
- Cuando el sensor se desalinea debido a un impacto fuerte en el sensor o en su zona circundante
- Cuando hay barro, nieve, hielo, una calcomanía, etc. cubriendo el sensor o la zona circundante del parachoques trasero
- Cuando conduce sobre una calzada mojada con agua estancada en condiciones meteorológicas adversas, como lluvia intensa, nieve o niebla
- Cuando se aproximan varios vehículos con solo una pequeña separación entre ellos
- Cuando la distancia entre su vehículo y un vehículo que le sigue es corta
- Cuando existe una diferencia considerable de velocidad entre su vehículo y el vehículo que entra en la zona de detección
- Cuando la diferencia de velocidad entre su vehículo y otro vehículo está cambiando
- Cuando un vehículo entra en la zona de detección a una velocidad aproximadamente igual a la de su vehículo
- Cuando su vehículo arranca desde una parada y un vehículo permanece en la zona de detección
- Cuando conduce por pendientes pronunciadas consecutivas, como colinas, badenes, etc.
- Cuando conduce por carreteras con curvas cerradas, curvas consecutivas o superficies irregulares
- Cuando los carriles son anchos, o cuando conduce por el borde de un carril y el vehículo del carril adyacente está lejos de su vehículo
- Cuando se instala un accesorio (como un portabicicletas) en la parte trasera del vehículo
- Cuando existe una diferencia considerable de altura entre su vehículo y el vehículo que entra en la zona de detección
- Inmediatamente después de activar el Monitor de Ángulo Muerto
- Cuando se remolca con el vehículo
- Los casos en los que el Monitor de Ángulo Muerto detecta innecesariamente un vehículo y/u objeto pueden aumentar en las siguientes situaciones:
- Cuando el sensor se desalinea debido a un impacto fuerte en el sensor o en su zona circundante
- Cuando la distancia entre su vehículo y un quitamiedos, muro, etc.
que entra en la zona de detección es corta
- Cuando conduce por pendientes pronunciadas consecutivas, como colinas, badenes, etc.
- Cuando los carriles son estrechos, o cuando conduce por el borde de un carril y un vehículo que circula por un carril distinto a los adyacentes entra en la zona de detección
- Cuando conduce por carreteras con curvas cerradas, curvas consecutivas o superficies irregulares
- Cuando los neumáticos patinan o giran en vacío
- Cuando la distancia entre su vehículo y un vehículo que le sigue es corta
- Cuando se instala un accesorio (como un portabicicletas) en la parte trasera del vehículo
- Cuando se remolca con el vehículo
Pon a prueba tus conocimientos
Un test rápido sobre el Toyota Corolla: cada respuesta trae una explicación y un enlace a la página del manual.