Fonctionnement du système de détection d'angle mort
■ Objets détectables pendant la conduite
La surveillance d'angle mort utilise des capteurs radar latéraux arrière pour détecter les véhicules circulant sur les voies adjacentes et informe le conducteur de leur présence via les témoins situés sur les rétroviseurs extérieurs.
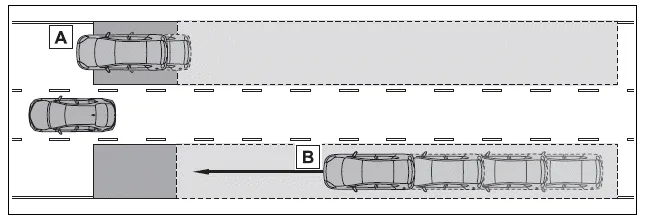
- Véhicules circulant dans des zones non visibles à l'aide des rétroviseurs extérieurs (angles morts)
- Véhicules arrivant rapidement par l'arrière dans des zones non visibles à l'aide des rétroviseurs extérieurs (angles morts)
■ Portée de détection en conduite
Les zones dans lesquelles les véhicules peuvent être détectés sont décrites ci-dessous.
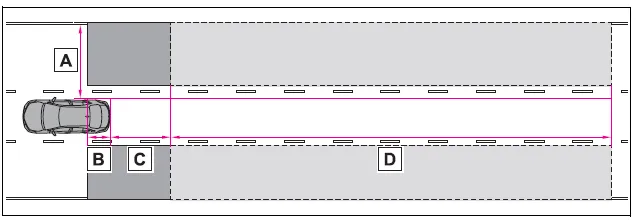
La portée de chaque zone de détection est la suivante :
- Environ 0,5 m (1,6 pied) à 3,5 m (11,5 pieds) de chaque côté du véhicule*1
- Sur environ 1 m (3,3 pi) vers l'avant à partir du pare-chocs arrière.
- Sur environ 3 m (9,8 pi) à partir du pare-chocs arrière.
- Environ 3 m (9,8 pieds) à 60 m (197 pieds) du pare-chocs arrière*2
*2 : Plus la différence de vitesse entre votre véhicule et le véhicule détecté est grande, plus le véhicule sera détecté de loin, ce qui fera s'allumer ou clignoter le témoin du rétroviseur extérieur.
■La surveillance d'angle mort est opérationnelle lorsque
La surveillance d'angle mort est opérationnelle lorsque toutes les conditions suivantes sont remplies :
- Le commutateur du moteur est en position ON.
- La surveillance d'angle mort est activée.
- Le levier de sélection est dans une position autre que R.
- La vitesse du véhicule est d'environ 10 km/h ou plus.
■La surveillance d'angle mort détecte un véhicule lorsque
La surveillance d'angle mort détecte un véhicule présent dans la zone de détection dans les situations suivantes :
- Un véhicule circulant sur une voie adjacente vous dépasse.
- Vous dépassez lentement un véhicule circulant sur une voie adjacente.
- Un autre véhicule entre dans la zone de détection lors d'un changement de voie.
■Situations dans lesquelles la surveillance d'angle mort ne peut pas détecter de véhicules.
La surveillance d'angle mort ne peut pas détecter les véhicules et autres objets suivants :
- Petites motos, vélos, piétons, etc.*
- Véhicules circulant en sens inverse
- Glissières de sécurité, murs, panneaux, véhicules en stationnement et objets fixes similaires*
- Véhicules qui suivent dans la même voie*
- Véhicules circulant à 2 voies de distance de votre véhicule*
- Véhicules dépassés rapidement par votre véhicule*
*: Selon les conditions, la détection d'un véhicule et/ou d'un objet peut se produire.
■Conditions dans lesquelles le système peut ne pas fonctionner correctement
- Le Blind Spot Monitor peut ne pas détecter correctement les véhicules dans les situations suivantes :
- Lorsque le capteur est désaligné suite à un choc important sur le capteur ou sur la zone environnante
- Lorsque de la boue, de la neige, de la glace, un autocollant, etc. recouvre le capteur ou la zone environnante sur le pare-chocs arrière
- Lors de la conduite sur une chaussée mouillée avec de l'eau stagnante par mauvais temps, tel que de fortes pluies, de la neige ou du brouillard
- Lorsque plusieurs véhicules approchent avec un faible espace entre chaque véhicule
- Lorsque la distance entre votre véhicule et un véhicule qui vous suit est faible
- Lorsqu'il existe une différence importante de vitesse entre votre véhicule et le véhicule qui entre dans la zone de détection
- Lorsque la différence de vitesse entre votre véhicule et un autre véhicule varie
- Lorsqu'un véhicule entre dans la zone de détection à peu près à la même vitesse que votre véhicule
- Lorsque votre véhicule démarre à l'arrêt et qu'un véhicule reste dans la zone de détection
- Lors de la conduite sur des successions de fortes pentes, telles que des collines, des creux de chaussée, etc.
- Lors de la conduite sur des routes à virages serrés, des courbes successives ou des surfaces irrégulières
- Lorsque les voies de circulation sont larges, ou lors de la conduite en bordure de voie, et que le véhicule sur la voie adjacente est loin de votre véhicule
- Lorsqu'un accessoire (tel qu'un porte-vélos) est installé à l'arrière du véhicule
- Lorsqu'il existe une différence de hauteur importante entre votre véhicule et le véhicule qui entre dans la zone de détection
- Immédiatement après la mise en marche du Blind Spot Monitor
- Lors du remorquage avec le véhicule
- Les cas de détection inutile d'un véhicule et/ou d'un objet par le Blind Spot Monitor peuvent augmenter dans les situations suivantes :
- Lorsque le capteur est désaligné suite à un choc important sur le capteur ou sur la zone environnante
- Lorsque la distance entre votre véhicule et un rail de sécurité, un mur, etc.
qui entre dans la zone de détection est faible
- Lors de la conduite sur des successions de fortes pentes, telles que des collines, des creux de chaussée, etc.
- Lorsque les voies de circulation sont étroites, ou lors de la conduite en bordure de voie, et qu'un véhicule circulant sur une voie autre que les voies adjacentes entre dans la zone de détection
- Lors de la conduite sur des routes à virages serrés, des courbes successives ou des surfaces irrégulières
- Lorsque les pneus patinent ou tournent à vide
- Lorsque la distance entre votre véhicule et un véhicule qui vous suit est faible
- Lorsqu'un accessoire (tel qu'un porte-vélos) est installé à l'arrière du véhicule
- Lors du remorquage avec le véhicule
Testez-vous
Un quiz rapide sur Toyota Corolla : chaque réponse est expliquée, avec un lien vers la page du manuel.