Perte de communication avec le module de traitement d'image « A » (U023A)
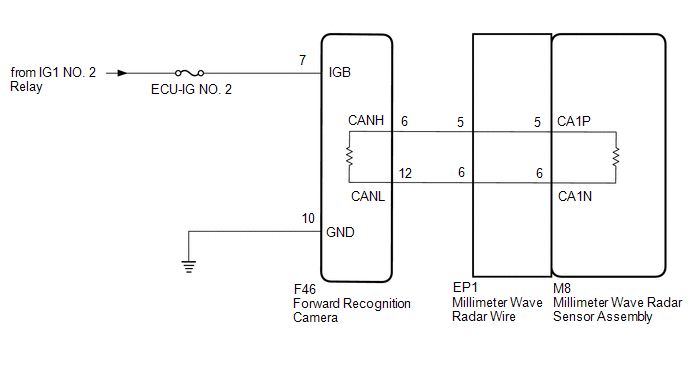
Le capteur radar à ondes millimétriques communique avec la caméra de reconnaissance avant par communication CAN. En cas d'erreur de communication avec la caméra de reconnaissance avant, le capteur radar à ondes millimétriques mémorise le DTC U023A.
N° DTC | Élément détecté | Condition de détection du DTC | Zone en défaut |
|---|---|---|---|
U023A |
Perte de communication avec le module de traitement d'image « A » |
Lorsque le contact est mis sur ON, une erreur de communication entre la caméra de reconnaissance avant et le capteur radar à ondes millimétriques est détectée pendant environ 1 seconde. |
|
 MISE EN GARDE / AVIS / CONSEIL
AVIS :
- Contrôler les fusibles des circuits liés à ce système avant d'effectuer la procédure de contrôle suivante.
- Avant de mesurer la résistance du bus CAN, mettre le contact d'allumage sur OFF et laisser le véhicule au repos pendant 1 minute ou plus, sans actionner la clé ni aucun interrupteur, et sans ouvrir ni fermer les portes. Ensuite, débrancher le câble de la borne négative (-) de la batterie et laisser le véhicule au repos pendant 1 minute ou plus avant de mesurer la résistance.
- Après avoir coupé le contact, un temps d'attente peut être nécessaire avant de débrancher le câble de la borne négative (-) de la batterie. Par conséquent, veiller à lire les remarques sur la déconnexion du câble de la borne négative (-) de la batterie avant de poursuivre le travail.
Cliquer ici

- Lors du remplacement de la caméra de reconnaissance frontale, remplacez-la toujours par une neuve. Si une caméra de reconnaissance frontale ayant été installée sur un autre véhicule est utilisée, les informations mémorisées dans la caméra ne correspondront pas à celles du véhicule. Un DTC pourrait alors être mémorisé.
- Si la caméra de reconnaissance frontale a été remplacée par une neuve, veiller à effectuer le réglage de la caméra de reconnaissance frontale.
Cliquer ici
REMARQUE :
- Avant de déconnecter les connecteurs concernés pour contrôle, appuyer sur le corps de chaque connecteur pour vérifier qu'il n'est pas desserré ou déconnecté.
- Lors de la déconnexion d'un connecteur, vérifier que les bornes et le corps du connecteur ne sont pas fissurés, déformés ou corrodés.
LIRE LA VALEUR AVEC TECHSTREAM (CONTRÔLE DU BUS CAN)
(a) Raccorder le Techstream à la prise DLC3.
(b) Mettre le contacteur d'allumage sur ON.
(c) Mettre le Techstream en marche.
(d) Accédez aux menus suivants : Sélection du système / Contrôle du bus CAN.
Résultat | Passer à |
|---|---|
Tous les calculateurs et capteurs actuellement connectés au système de communication CAN sont affichés |
A |
Aucun des calculateurs et capteurs actuellement connectés au système de communication CAN n'est affiché, ou certains ne sont pas affichés |
B |
| B |  |
ALLER AU SYSTÈME DE COMMUNICATION CAN |
|

VÉRIFIEZ LES DTC (SYSTÈME DE PRÉCOLLISION)
(a) Effacez les DTC.
Cliquer ici
(b) Vérifiez que les conditions de détection des codes DTC sont remplies.
REMARQUE :
Si les conditions de détection ne sont pas remplies, le système ne peut pas détecter la défaillance.
(c) Contrôlez les codes DTC.
Cliquer ici
Résultat | Passer à |
|---|---|
Le DTC U1002 n'est pas émis |
A |
Le DTC U1002 est émis |
B |
| B | |
ALLER AU TABLEAU DTC (U1002) |
|
VÉRIFIER UNE COUPURE DANS LES LIGNES DU BUS CAN (CAPTEUR RADAR À ONDES MILLIMÉTRIQUES - CAMÉRA DE RECONNAISSANCE AVANT)
(a) Débrancher le connecteur F46 de la caméra de reconnaissance avant.
(b) Débrancher le connecteur M8 du capteur radar à ondes millimétriques.
(c) Mesurer la résistance selon les valeurs indiquées dans le tableau ci-dessous.
Résistance normale :
Connexion du testeur | État | Condition spécifiée |
|---|---|---|
F46-6 (CANH) - M8-5 (CA1P) |
Câble débranché de la borne négative (-) de la batterie |
Inférieure à 1 Ω |
F46-12 (CANL) - M8-6 (CA1N) |
Câble débranché de la borne négative (-) de la batterie |
Inférieure à 1 Ω |
(d) Rebrancher le connecteur M8 du capteur radar à ondes millimétriques.
(e) Rebrancher le connecteur F46 de la caméra de reconnaissance avant.
| NG | |
PASSER À L'ÉTAPE 5 |
|
VÉRIFIER LE FAISCEAU ET LE CONNECTEUR (TENSION DE LA SOURCE D'ALIMENTATION)
(a) Débrancher le connecteur de la caméra de reconnaissance avant. |
|
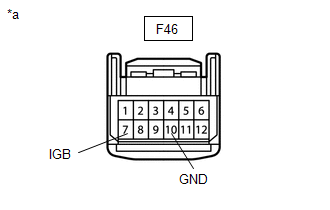
(b) Mesurer la résistance selon la ou les valeurs du tableau ci-dessous.
Résistance normale :
Connexion du testeur | État | Condition spécifiée |
|---|---|---|
F46-10 (GND) - Masse carrosserie |
Toujours |
Inférieure à 1 Ω |
(c) Reconnecter le câble à la borne négative (-) de la batterie.
(d) Mesurer la tension selon la ou les valeurs indiquées dans le tableau ci-dessous.
Tension standard :
Connexion du testeur | État | Condition spécifiée |
|---|---|---|
F46-7 (IGB) - Masse de caisse |
Contact mis |
11 à 14 V |
(e) Rebrancher le connecteur F46 de la caméra de reconnaissance avant.
| OK | |
REMPLACER LA CAMÉRA DE RECONNAISSANCE FRONTALE |
| NG | |
RÉPARER OU REMPLACER LE FAISCEAU OU LE CONNECTEUR (CIRCUIT D'ALIMENTATION) |
VÉRIFIER UNE COUPURE DANS LES LIGNES DU BUS CAN (FAISCEAU DU RADAR À ONDES MILLIMÉTRIQUES - CAMÉRA DE RECONNAISSANCE AVANT)
(a) Débrancher le connecteur F46 de la caméra de reconnaissance avant.
(b) Débrancher le connecteur EP1 du faisceau du radar à ondes millimétriques.
(c) Mesurer la résistance selon les valeurs indiquées dans le tableau ci-dessous.
Résistance normale :
Connexion du testeur | État | Condition spécifiée |
|---|---|---|
F46-6 (CANH) - EP1-5 |
Câble débranché de la borne négative (-) de la batterie |
Inférieure à 1 Ω |
F46-12 (CANL) - EP1-6 |
Câble débranché de la borne négative (-) de la batterie |
Inférieure à 1 Ω |
(d) Rebrancher le connecteur EP1 du faisceau du radar à ondes millimétriques.
(e) Rebrancher le connecteur F46 de la caméra de reconnaissance avant.
| OK | |
RÉPARER LE FAISCEAU DU RADAR À ONDES MILLIMÉTRIQUES |
| NG | |
RÉPARER OU REMPLACER LA LIGNE DU BUS CAN OU LE CONNECTEUR (FAISCEAU DU RADAR À ONDES MILLIMÉTRIQUES - CAMÉRA DE RECONNAISSANCE AVANT) |
Testez-vous
Un quiz rapide sur Toyota Tacoma : chaque réponse est expliquée, avec un lien vers la page du manuel.