Signal du capteur de rotation de roue arrière (code de service 24)
Contrôle du signal du capteur de rotation de roue arrière
Le capteur de rotation de roue arrière envoie le signal à l'ECU par l'intermédiaire de l'unité hydraulique KIBS (modèles équipés du KIBS). Pour les modèles non équipés du KIBS, le signal est envoyé directement à l'ECU.
L'ECU utilise le signal du capteur de rotation de roue arrière pour la vitesse de la moto et la commande du S-KTRC.
Le code de service 24 est détecté par l'ECU.
- Lorsque le code de service 24 et les codes de service suivants (pour le KIBS) s'affichent en même temps, contrôler le capteur de rotation de roue arrière.
Outil spécial - Testeur manuel : 57001-1394
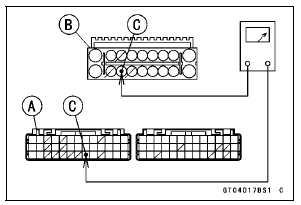
Contrôle de continuité du câblage Connecteur ECU [A] ← → Connecteur de l'unité hydraulique KIBS [B] Fil R/Y (borne 34 de l'ECU, borne 16 de l'unité hydraulique KIBS) [C]
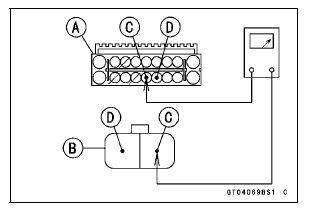
Contrôle de continuité du câblage Connecteur de l'unité hydraulique KIBS [A] ← → Connecteur du capteur de rotation de roue arrière [B] Fil G (borne 14 du connecteur de l'unité hydraulique KIBS) [C] Fil R (borne 13 du connecteur de l'unité hydraulique KIBS) [D]
- Pour les modèles non équipés du KIBS, contrôler la continuité du faisceau entre les connecteurs et la résistance.
Outil spécial - Testeur manuel : 57001-1394
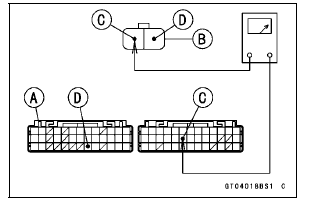
Contrôle de continuité du câblage Connecteur ECU [A] ← → Connecteur du capteur de rotation de roue arrière [B] Fil R (borne 58 de l'ECU) [C] Fil R/Y (borne 34 de l'ECU) [D]
Résistance de la résistance arrière (dans le faisceau principal) Connexions : Connecteur ECU [A] ← → Masse [B] Fil R/Y (borne 34 de l'ECU) [C] Valeur standard : 209  231 Ω
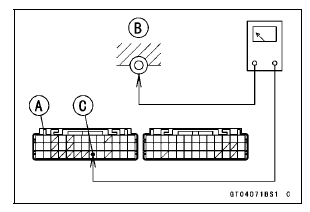
Si la résistance ne correspond pas à la valeur standard, remplacer le faisceau principal.
Si le câblage et la résistance sont corrects, contrôler la masse et l'alimentation de l'ECU (voir Contrôle de l'alimentation de l'ECU dans le chapitre Système d'alimentation (DFI)).
Si la masse et l'alimentation sont correctes, remplacer le calculateur (voir Dépose/pose du calculateur dans le chapitre Système d'alimentation (DFI)).
Circuit du capteur de rotation de roue (modèles équipés du KIBS)
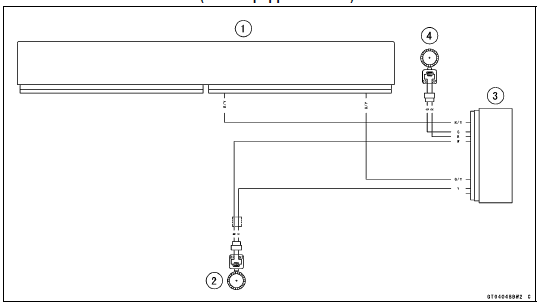
1. ECU
2. Capteur de rotation de roue avant
3. Groupe hydraulique KIBS
4. Capteur de vitesse de roue arrière
Circuit du capteur de rotation de roue (modèles non équipés du KIBS)
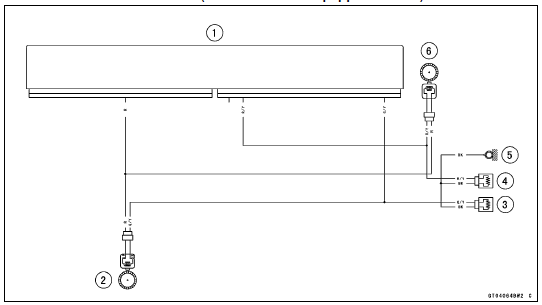
1. ECU
2. Capteur de rotation de roue avant
3. Résistance F 220 Ω
4. Résistance R 220 Ω
5. Masse du cadre 3
6. Capteur de rotation de roue arrière
Testez-vous
Un quiz rapide sur Kawasaki Ninja ZX-10R : chaque réponse est expliquée, avec un lien vers la page du manuel.