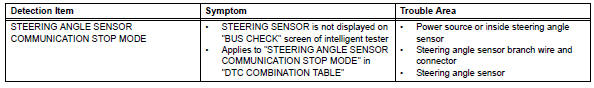
Modo de parada de comunicación del sensor de ángulo de dirección
En este manual: Comunicación CAN
4pasos
~24min
2/5dificultad
Hecho 0 de 4
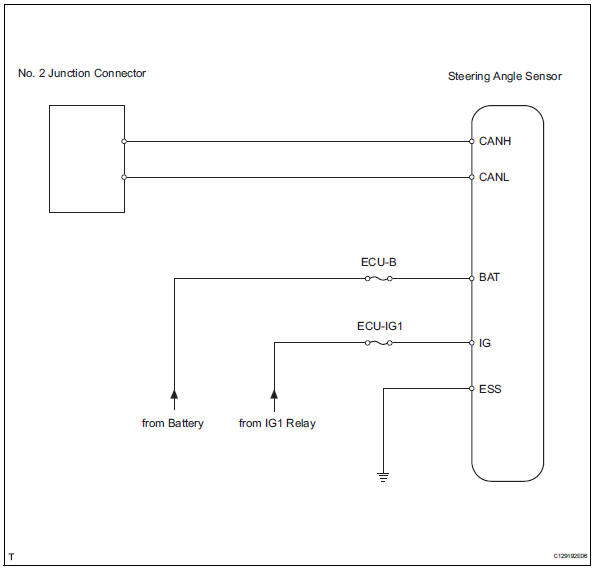
Descripción Diagrama de cableado Procedimiento de inspecciónAviso:
Desconecte el interruptor de encendido antes de medir las resistencias del cable principal y del cable derivado.
Después de desconectar el interruptor de encendido, compruebe que el sistema de aviso de llave y el sistema de aviso de luces no estén en funcionamiento.
Antes de medir la resistencia, deje el vehículo reposar al menos 1 minuto y no accione el interruptor de encendido, ningún interruptor ni las puertas. Si es necesario abrir las puertas para comprobar los conectores, ábralas y déjelas abiertas.
Consejo:
Accionar el interruptor de encendido, cualquier interruptor o cualquier puerta activa la comunicación CAN de la ECU y de los sensores correspondientes, lo que provoca una variación de la resistencia.
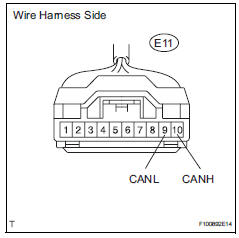
Revise si hay desconexión en la línea del bus CAN (cable derivado del sensor de ángulo de dirección)
Desconecte el conector E11 del sensor de ángulo de dirección.
Mida la resistencia en el conector del lado del mazo de cables.
Resistencia estándar
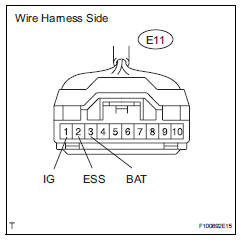
Revise el mazo de cables (sensor de ángulo de dirección - batería y masa de carrocería)
Desconecte el conector E11 del sensor de ángulo de dirección.
Mida la resistencia en el conector del lado del mazo de cables.
Resistencia estándar
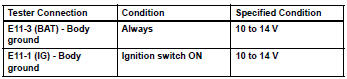
Mida el voltaje del conector del lado del mazo de cables.
Voltaje estándar Reemplace el sensor de ángulo de dirección
?
Pon a prueba tus conocimientos
Un test rápido sobre el Toyota RAV4: cada respuesta trae una explicación y un enlace a la página del manual.