Den Zündschalter ausschalten, bevor die Widerstände der Hauptleitung und der Abzweigleitung gemessen werden.
Nach dem Ausschalten des Zündschalters prüfen, ob das Schlüsselerinnerungs- und das Lichterinnerungssystem nicht aktiv sind.
Vor der Widerstandsmessung das Fahrzeug mindestens 1 Minute stehen lassen und weder den Zündschalter noch Schalter oder Türen betätigen. Müssen zur Prüfung von Steckverbindern Türen geöffnet werden, die Türen öffnen und geöffnet lassen.
Hinweis:
Das Betätigen der Zündung, von Schaltern oder Türen löst die Kommunikation der zugehörigen ECUs und Sensoren über den CAN aus, wodurch der Widerstand schwankt.
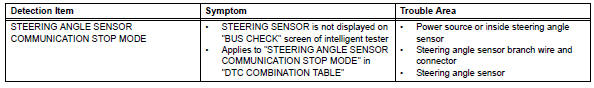
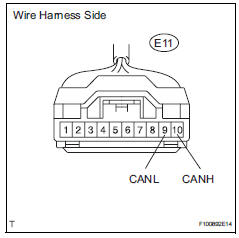
CAN-Bus-Leitung auf Unterbrechung prüfen (Zweigleitung Lenkwinkelsensor)
Steckverbinder e11 des Lenkwinkelsensors abziehen.
Den Widerstand am kabelbaumseitigen Steckverbinder messen.
Sollwert Widerstand
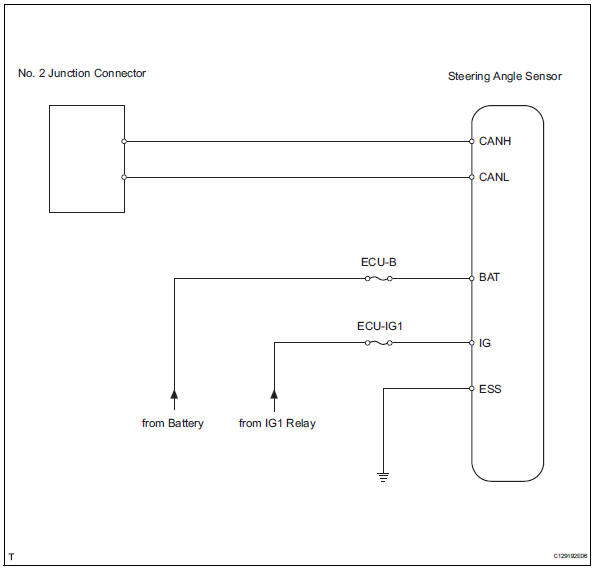
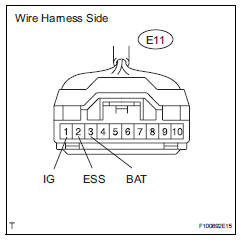
Kabelbaum prüfen (Lenkwinkelsensor – Batterie und Karosseriemasse)
Steckverbinder e11 des Lenkwinkelsensors abziehen.
Den Widerstand am kabelbaumseitigen Steckverbinder messen.
Sollwiderstand
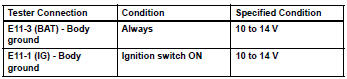
Die Spannung am kabelbaumseitigen Steckverbinder messen.
Standardspannung Lenkwinkelsensor ersetzen
?
Testen Sie sich
Ein kurzes Quiz zum Toyota RAV4: Zu jeder Antwort gibt es eine Erklärung und einen Link zur Handbuchseite.