Descripción del sistema
GENERALIDADES
El interruptor principal del control de crucero se utiliza para encender y apagar el sistema de control de crucero dinámico por radar, así como para manejar 7 funciones: SET, - (COAST), TAP-DOWN, RES (RESUME), + (ACCEL), TAP-UP y CANCEL. Las funciones SET, TAP-DOWN y - (COAST), así como las funciones RES (RESUME), TAP-UP y + (ACCEL), se accionan con el mismo interruptor. El interruptor principal del control de crucero es de tipo de retorno automático: solo se activa mientras se opera en la dirección de cada flecha y se desactiva al soltarlo.
SUGERENCIA:
El sistema de control de crucero dinámico por radar tiene dos modos de control de crucero: modo de control de velocidad constante y modo de control de distancia entre vehículos.
- El modo de control de distancia entre vehículos se selecciona por defecto cuando el sistema de control de crucero dinámico por radar se activa mediante el interruptor principal del control de crucero (botón ON-OFF).
- El funcionamiento del modo de control de velocidad constante es el mismo que el de un sistema de control de crucero convencional.
(a) Este sistema mantiene el vehículo a la velocidad que ha fijado el conductor, siempre que no haya vehículos delante. Además, el sistema mantiene la distancia entre vehículos fijada por el conductor. Si el sistema detecta un vehículo que circula a menor velocidad delante mientras el conductor conduce a velocidad constante, controla el motor para desacelerar el vehículo. Si se requiere una desaceleración adicional, el sistema controla el conjunto actuador de frenos para aplicar los frenos. Después, si no hay vehículos delante dentro de la distancia entre vehículos fijada, porque el vehículo de delante o el conductor han cambiado de carril, el sistema acelera lentamente hasta alcanzar la velocidad fijada y reanuda la marcha a esa velocidad.
(b) El modo de control de distancia entre vehículos está diseñado para controlar la velocidad del vehículo y la distancia entre vehículos mediante las funciones de crucero a velocidad constante, de crucero con desaceleración, de crucero de seguimiento y de crucero con aceleración.
(c) El conjunto del sensor de radar de ondas milimétricas y la cámara de reconocimiento frontal controlan el sistema mientras el modo de control de distancia entre vehículos está en funcionamiento, y envían señales a cada actuador y a la ECU.
(d) En el modo de control de distancia entre vehículos, el sistema de control de crucero dinámico por radar recibe señales de la cámara de reconocimiento frontal, del sensor de velocidad de guiñada (conjunto sensor del airbag) y del sensor de ángulo de dirección. Con base en estas señales, el sistema estima el radio de la curva y compensa la información sobre el vehículo que circula delante durante el giro. También puede compensar mediante el control de frenos cuando se aproxima a otro vehículo.
(e) Este sistema determina la presencia de un vehículo delante y la distancia hasta él con base en las señales del conjunto del sensor de radar de ondas milimétricas y de la cámara de reconocimiento frontal mientras el modo de control de distancia vehículo a vehículo está en funcionamiento. Con esta información, el sistema advierte al conductor del peligro mediante el zumbador de advertencia, realiza el control de frenado y enciende las luces de freno al acercarse a un vehículo delante.
(f) El sistema de control de crucero dinámico por radar realiza los siguientes controles (ejemplo).
SUGERENCIA:
- La distancia respecto al vehículo aumenta y disminuye en función de la velocidad del vehículo.
- Las condiciones de control se indican en la pantalla de información múltiple del conjunto del combinómetro.
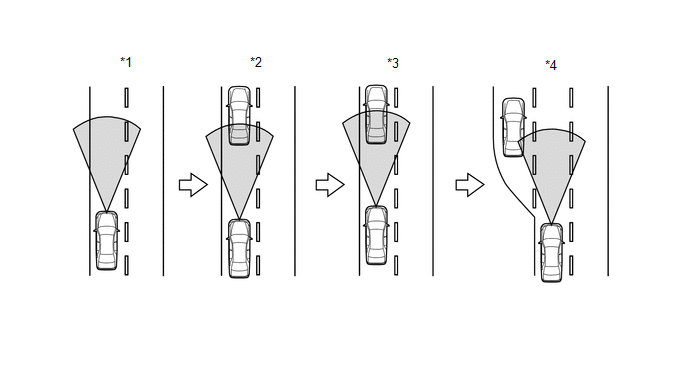
*1 |
Conduce el vehículo a velocidad constante (velocidad programada: 100 km/h) |
*2 |
Desacelera el vehículo desde la velocidad programada hasta la velocidad del vehículo que le precede (80 km/h)* |
*3 |
Sigue al vehículo que le precede manteniendo una distancia adecuada entre vehículos según la velocidad de dicho vehículo |
*4 |
Acelera gradualmente el vehículo hasta la velocidad programada y la mantiene |
*: Se realizan el control de la válvula de mariposa y el control de frenado para desacelerar el vehículo. Si la desaceleración es insuficiente y la distancia al vehículo que le precede se vuelve demasiado corta, suena el zumbador de advertencia de aproximación al vehículo para avisar al conductor de que tome la acción adecuada (frenar, etc.).
FUNCIÓN DE LOS COMPONENTES PRINCIPALES
(a) Los componentes principales del sistema de control de crucero dinámico por radar tienen las siguientes funciones:
Componente | Descripción general |
|
|---|---|---|
Conjunto del combinado de instrumentos |
Indicador del control de crucero (modo de control de distancia vehículo a vehículo) |
|
Indicador del control de crucero (modo de control de velocidad constante) |
Se ilumina cuando el sistema de control de crucero dinámico por radar se activa mediante el interruptor principal del control de crucero (botón ON-OFF) y se selecciona el modo de control de velocidad constante. |
|
Indicador SET del control de crucero |
Se ilumina cuando se programa la velocidad del vehículo. |
|
Pantalla multiinformación |
|
|
Zumbador de advertencia |
Suena una vez para informar al conductor si la ECM o el conjunto del sensor de radar de ondas milimétricas detecta una señal de cancelación automática mientras el sistema de control de crucero dinámico por radar controla la velocidad del vehículo. |
|
Interruptor principal del control de crucero |
Botón ON-OFF |
|
Interruptor CANCEL |
Se envía una señal de cancelación a la ECM cuando se opera el interruptor. |
|
Interruptor +RES |
Se envían a la ECM señales de aceleración y de reanudación de la velocidad memorizada cuando se opera el interruptor. |
|
Interruptor -SET |
Se envían a la ECM señales de desaceleración y de ajuste de la velocidad del vehículo cuando se opera el interruptor. |
|
Interruptor de control de distancia (conjunto del interruptor del volante) |
Cuando el modo de control de distancia vehículo a vehículo controla la velocidad del vehículo, el conductor puede operar el interruptor para seleccionar la distancia entre vehículos en 3 niveles: larga, media y corta. |
|
Conjunto del interruptor de la luz de freno |
Envía a la ECM las señales de pisado del pedal de freno. |
|
Cámara de reconocimiento frontal |
Captura la imagen delante del vehículo para detectar las marcas de carril y los objetos en la carretera delante. |
|
Sensor de ángulo de dirección (cable en espiral con subconjunto de sensor) |
Envía al conjunto del sensor de radar de ondas milimétricas las señales del ángulo de dirección. |
|
Sensor de velocidad |
Envía a la ECU de control de deslizamiento las señales de velocidad de las ruedas. |
|
Sensor de velocidad de guiñada y aceleración (conjunto sensor del airbag) |
Envía al conjunto del sensor de radar de ondas milimétricas las señales de velocidad de guiñada. |
|
ECU de control de derrape (conjunto del actuador de frenos) |
Opera el actuador de frenos de acuerdo con las señales de solicitud de frenado recibidas de la ECM cuando el sistema de control de crucero dinámico por radar está en el modo de control de distancia vehículo a vehículo. |
|
Zumbador del control de derrape |
Suena al recibir las señales de la cámara de reconocimiento frontal. |
|
ECM |
|
|
Cuerpo de mariposa con conjunto de motor |
Motor de control de la mariposa |
Ajusta el ángulo de apertura de la válvula de mariposa de acuerdo con las señales recibidas de la ECM. |
Sensor de posición del acelerador |
Envía a la ECM el ángulo de apertura de la válvula de mariposa. |
|
Conjunto del sensor de radar de ondas milimétricas |
|
|
Interruptor de posición de estacionamiento/punto muerto |
Envía a la ECM la posición de la palanca de cambios. |
|
Interruptor VSC OFF |
Envía a la ECU de control de deslizamiento las señales de desactivación del VSC. |
|
Conjunto de la palanca de cambios de piso |
Interruptor de control de la transmisión |
Mientras el vehículo se conduce en modo S, envía a la ECM las señales de solicitud de cambio "+" (subida de marcha) o "-" (bajada de marcha). |
FUNCIONAMIENTO DEL CONTROL DE CRUCERO DINÁMICO POR RADAR
(a) Los controles realizados por el sistema de control de crucero dinámico por radar en cada modo de control (modo de control de velocidad constante y modo de control de distancia entre vehículos) son los siguientes:
Modo | Descripción general |
|---|---|
Modo de control de velocidad constante |
El funcionamiento del modo de control de velocidad constante es igual al del sistema de control de crucero convencional. Sin embargo, la diferencia es la siguiente:
|
Modo de control de distancia entre vehículos |
En el modo de control de distancia entre vehículos, el sistema detecta un vehículo que circula delante y mantiene una distancia adecuada entre vehículos según la velocidad del vehículo precedente (control de seguimiento).
|
(1) Modo de control de distancia entre vehículos:
Función | Descripción general |
|---|---|
| *: para EE. UU. | |
Control de ajuste |
|
Control del límite de velocidad baja |
El límite de velocidad baja es de aproximadamente 40 km/h. Si la velocidad del vehículo desciende por debajo del límite de velocidad baja, el control de velocidad por el sistema de control de crucero dinámico por radar se cancela automáticamente y la velocidad ajustada del vehículo se mantiene en memoria. |
Control del límite de velocidad alta |
La velocidad ajustada máxima posible es de aproximadamente 180 km/h. El sistema de control de crucero dinámico por radar no puede ajustarse cuando la velocidad del vehículo supera el límite de velocidad alta. Además, no se puede usar + (ACCEL)/RES (REANUDAR) para aumentar la velocidad por encima del límite de velocidad alta. |
Control de velocidad constante |
La ECM compara la velocidad real del vehículo con la velocidad almacenada. Cuando la velocidad del vehículo es menor que la velocidad almacenada, aumenta el ángulo de apertura de la válvula de mariposa. |
Control de seguimiento |
El vehículo sigue al vehículo precedente manteniendo una distancia adecuada entre vehículos según la velocidad de este último. |
Control de modo |
Cuando se pulsa y mantiene el interruptor principal del control de crucero (botón ON-OFF) durante 1,5 segundos o más con el sistema de control de crucero dinámico por radar apagado, el modo cambia al modo de control de velocidad constante. |
Control + (ACCEL) |
Cuando el modo de control de distancia entre vehículos controla la velocidad del vehículo y se pulsa y mantiene el interruptor +RES, la velocidad almacenada aumenta en incrementos de aproximadamente 1 km/h o 1 mph* o 5 km/h o 5 mph. Pulsar el interruptor +RES mientras se sigue a un vehículo precedente en el modo de control de distancia entre vehículos no aumenta la velocidad real del vehículo, sino que solo cambia la velocidad almacenada. |
Control de toque ascendente |
Cuando el modo de control de distancia entre vehículos controla la velocidad del vehículo y el interruptor principal del control de crucero se pulsa brevemente hacia +RES (durante 0,6 segundos o menos), la velocidad almacenada aumenta aproximadamente 1 km/h o 1 mph por cada pulsación. |
Control - (COAST) |
Cuando el modo de control de distancia entre vehículos controla la velocidad del vehículo y el interruptor -SET se pulsa y mantiene, la velocidad almacenada disminuye en incrementos de aproximadamente 1 km/h o 1 mph* o 5 km/h o 5 mph. |
Control de toque descendente |
Cuando el modo de control de distancia entre vehículos controla la velocidad del vehículo y el interruptor principal del control de crucero se pulsa brevemente hacia -SET (durante 0,6 segundos o menos), la velocidad almacenada disminuye aproximadamente 1 km/h o 1 mph por cada pulsación. |
Control de cancelación automática |
Este sistema dispone de una función de cancelación automática (a prueba de fallos).  |
Control de cancelación manual |
Al realizar cualquiera de las siguientes acciones se cancela el control de la velocidad del vehículo por el sistema de control de crucero dinámico por radar (la velocidad almacenada en la ECM se mantiene).
|
Otras condiciones de cancelación del control |
Para más detalles sobre otras cancelaciones del control, consulte la tabla de a prueba de fallos. |
Control RES (reanudar) |
|
Control de reducción de marcha |
Al circular cuesta arriba con el sistema de control de crucero dinámico por radar controlando la velocidad del vehículo, la transmisión puede reducir desde una marcha de sobremultiplicación. Después de la reducción, si el sistema determina, según el ángulo de apertura de la válvula de mariposa, que la pendiente ascendente se ha reducido, la transmisión vuelve automáticamente a la marcha de sobremultiplicación. |
Control de frenado |
Cuando se requiere una gran deceleración mientras el modo de control de distancia entre vehículos controla la velocidad del vehículo, se acciona el conjunto del actuador de freno para aplicar los frenos. Las luces de freno se encienden en este momento. |
(2) Modo de control de velocidad constante:
Función | Descripción general |
|---|---|
Control de velocidad constante |
La ECM compara la velocidad real del vehículo con la velocidad almacenada. Cuando la velocidad del vehículo es menor que la velocidad almacenada, aumenta el ángulo de apertura de la válvula de mariposa. |
Control de ajuste |
|
Control del límite de velocidad baja |
El límite de velocidad baja es de aproximadamente 40 km/h. Si la velocidad del vehículo desciende por debajo del límite de velocidad baja, el control de velocidad por el sistema de control de crucero dinámico por radar se cancela automáticamente y la velocidad ajustada del vehículo se mantiene en memoria. |
Control del límite de velocidad alta |
La velocidad ajustada máxima posible es de aproximadamente 200 km/h. El sistema de control de crucero dinámico por radar no puede ajustarse cuando la velocidad del vehículo supera el límite de velocidad alta. Además, no se puede usar + (ACCEL)/RES (REANUDAR) para aumentar la velocidad por encima del límite de velocidad alta. |
Control + (ACCEL) |
Cuando el sistema de control de crucero dinámico por radar está controlando la velocidad del vehículo y el interruptor principal del control de crucero se empuja hacia +RES y se mantiene en esa posición, el sistema de control de crucero dinámico por radar envía una señal al ECM para accionar el motor de la válvula de mariposa del cuerpo de aceleración con motor, con el fin de abrir la válvula de mariposa. A continuación, la velocidad del vehículo se almacena y se mantiene cuando se suelta el interruptor principal del control de crucero. Si la velocidad del vehículo supera el límite superior de velocidad (aproximadamente 200 km/h) mientras el interruptor principal del control de crucero está en la posición +RES, se almacena la velocidad de ajuste máxima posible. |
Control de toque ascendente |
Cuando el sistema de control de crucero dinámico por radar está controlando la velocidad del vehículo y el interruptor principal del control de crucero se pulsa brevemente hacia +RES (durante aproximadamente 0,6 segundos), la velocidad almacenada aumenta aproximadamente 1 km/h o 1 mph cada vez que se pulsa el interruptor. Cuando el interruptor principal del control de crucero se pulsa brevemente hacia +RES y la diferencia entre la velocidad actual y la velocidad almacenada es superior a 5 km/h, la velocidad almacenada no se modifica. |
Control - (COAST) |
Cuando el sistema de control de crucero dinámico por radar está controlando la velocidad del vehículo y el interruptor principal del control de crucero se empuja hacia -SET y se mantiene en esa posición, el sistema de control de crucero envía al ECM una señal de demanda de "ángulo de apertura de la válvula de mariposa 0°". A continuación, la velocidad del vehículo se almacena y se mantiene cuando se suelta el interruptor principal del control de crucero. SUGERENCIA: Un ángulo real de apertura de la válvula de mariposa de 0° no es posible debido a factores como el control de la velocidad de ralentí. |
Control de reducción por toques |
Cuando el sistema de control de crucero dinámico por radar está controlando la velocidad del vehículo y el interruptor principal del control de crucero se pulsa brevemente hacia -SET (durante aproximadamente 0,6 segundos), la velocidad almacenada disminuye aproximadamente 1 km/h o 1 mph cada vez que se pulsa el interruptor. Cuando el interruptor principal del control de crucero se pulsa brevemente hacia -SET y la diferencia entre la velocidad actual y la velocidad almacenada es superior a 5 km/h, se almacena la velocidad actual del vehículo y se realiza el control de velocidad. |
Control de cancelación automática |
Este sistema dispone de una función de cancelación automática (a prueba de fallos). |
Control de cancelación manual |
Al realizar cualquiera de las siguientes acciones se cancela el control de la velocidad del vehículo por parte del sistema de control de crucero dinámico por radar.
|
Otras condiciones de cancelación del control |
Para más detalles sobre otras cancelaciones del control, consulte la tabla de a prueba de fallos. |
Control RES (reanudar) |
Si el control de la velocidad del vehículo por parte del sistema de control de crucero dinámico por radar se canceló debido a alguna de las condiciones de cancelación manual (distinta de desactivar el sistema de control de crucero dinámico por radar mediante el interruptor principal del control de crucero (botón ON-OFF)), y la velocidad del vehículo está entre los límites inferior y superior de velocidad, la velocidad almacenada en el momento de la cancelación se reanudará y se mantendrá al empujar el interruptor principal del control de crucero hacia +RES. |
Pon a prueba tus conocimientos
Un test rápido sobre el Toyota Tacoma: cada respuesta trae una explicación y un enlace a la página del manual.