Funzionamento del Blind Spot Monitor
■ Oggetti rilevabili durante la guida
Il Blind Spot Monitor utilizza i sensori radar laterali posteriori per rilevare i seguenti veicoli che viaggiano nelle corsie adiacenti e segnala al conducente la loro presenza tramite le spie sugli specchietti retrovisori esterni.
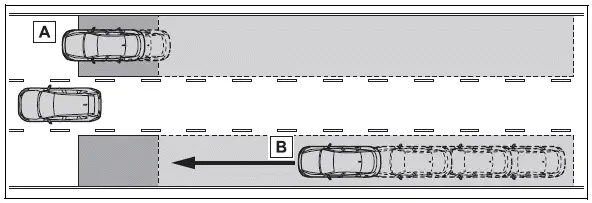
- Veicoli che viaggiano in aree non visibili dagli specchietti retrovisori esterni (punti ciechi)
- Veicoli che si avvicinano rapidamente da dietro in aree non visibili dagli specchietti retrovisori esterni (punti ciechi)
■ Campo di rilevamento durante la guida
Le aree in cui è possibile rilevare i veicoli sono illustrate di seguito.
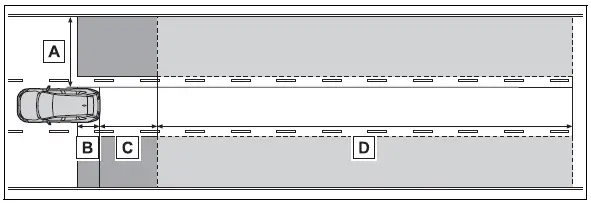
La portata di ciascuna area di rilevamento è:
- Circa da 0,5 m (1,6 piedi) a 3,5 m (11,5 piedi) da ciascun lato del veicolo*1
- circa 1 m (3,3 piedi) davanti al paraurti posteriore
- circa 3 m (9,8 piedi) dal paraurti posteriore
- Circa da 3 m (9,8 piedi) a 60 m (197 piedi) dal paraurti posteriore*2
*2: Maggiore è la differenza di velocità tra il veicolo e il veicolo rilevato, più lontano sarà rilevato il veicolo, con conseguente accensione o lampeggio spia dello specchietto retrovisore esterno.
■Il Blind Spot Monitor è operativo quando
Il Blind Spot Monitor è operativo quando sono soddisfatte tutte le seguenti condizioni:
- Il commutatore del motore è in ON.
- Il Blind Spot Monitor è attivo.
- La leva del cambio si trova in una posizione diversa da R.
- La velocità del veicolo è di circa 10 km/h o superiore (durante la guida).
■Il Blind Spot Monitor rileva un veicolo quando
Il Blind Spot Monitor rileva un veicolo presente nell'area di rilevamento nelle seguenti situazioni:
- Un veicolo nella corsia adiacente sorpassa il proprio veicolo.
- Il proprio veicolo sorpassa lentamente un veicolo nella corsia adiacente.
- Un altro veicolo entra nell'area di rilevamento cambiando corsia.
■Situazioni in cui il Monitoraggio dell'angolo cieco non può rilevare i veicoli (durante la guida)
Il Monitoraggio dell'angolo cieco non può rilevare i seguenti veicoli e altri oggetti (durante la guida):
- Motocicli di piccola cilindrata, biciclette, pedoni, ecc.*
- Veicoli che viaggiano in senso opposto
- Guardrail, muri, segnali, veicoli parcheggiati e oggetti fissi simili*
- Veicoli che seguono nella stessa corsia*
- Veicoli che viaggiano a 2 corsie di distanza dal proprio veicolo*
- Veicoli che vengono sorpassati rapidamente dal proprio veicolo*
*: a seconda delle condizioni, può verificarsi il rilevamento di un veicolo e/o di un oggetto.
■Condizioni in cui il sistema potrebbe non funzionare correttamente
- Nelle seguenti situazioni, i veicoli potrebbero non essere rilevati correttamente (durante la guida):
- Quando il sensore è disallineato a causa di un forte urto al sensore o alla sua area circostante
- Quando fango, neve, ghiaccio, un adesivo, ecc. coprono il sensore o l'area circostante sul paraurti posteriore
- Quando si guida su una superficie stradale bagnata da acqua stagnante in condizioni meteorologiche avverse, come pioggia intensa, neve o nebbia
- Quando più veicoli si avvicinano con una distanza molto ridotta tra loro
- Quando la distanza tra il proprio veicolo e un veicolo che segue è ridotta
- Quando vi è una differenza significativa di velocità tra il proprio veicolo e il veicolo che entra nell'area di rilevamento
- Quando la differenza di velocità tra il proprio veicolo e un altro veicolo varia
- Quando un veicolo entra nell'area di rilevamento viaggiando a una velocità pressoché uguale a quella del proprio veicolo
- Quando il proprio veicolo parte da fermo e un veicolo rimane nell'area di rilevamento
- Quando si guida in salita e in discesa su pendenze ripide consecutive, come colline, avvallamenti della strada, ecc.
- Quando si guida su strade con curve strette, curve consecutive o fondi irregolari
- Quando le corsie sono larghe, oppure quando si guida ai bordi della corsia e il veicolo nella corsia adiacente è lontano dal proprio veicolo
- Quando un accessorio (come un portabiciclette) è installato sulla parte posteriore del veicolo
- Quando vi è una differenza significativa di altezza tra il proprio veicolo e il veicolo che entra nell'area di rilevamento
- Subito dopo l'attivazione del Blind Spot Monitor
- Quando si traina un rimorchio con il veicolo
- Il rilevamento non necessario potrebbe aumentare in situazioni come le seguenti (durante la guida):
- Quando il sensore è disallineato a causa di un forte urto al sensore o alla sua area circostante
- Quando la distanza tra il veicolo e un guardrail, un muro, ecc. che entra nell'area di rilevamento è ridotta
- Quando si guida in salita e in discesa su pendenze ripide consecutive, come colline, avvallamenti della strada, ecc.
- Quando le corsie sono strette, oppure quando si guida ai bordi della corsia e un veicolo che viaggia in una corsia diversa dalle corsie adiacenti entra nell'area di rilevamento
- Quando si guida su strade con curve strette, curve consecutive o fondi irregolari
- Quando i pneumatici slittano o pattinano
- Quando la distanza tra il proprio veicolo e un veicolo che segue è ridotta
- Quando un accessorio (come un portabiciclette) è installato sulla parte posteriore del veicolo
- Quando si traina un rimorchio con il veicolo
Mettiti alla prova
Un breve quiz sulla Toyota RAV4: ogni risposta ha una spiegazione e un link alla pagina del manuale.