Sistema
Diagrama del sistema
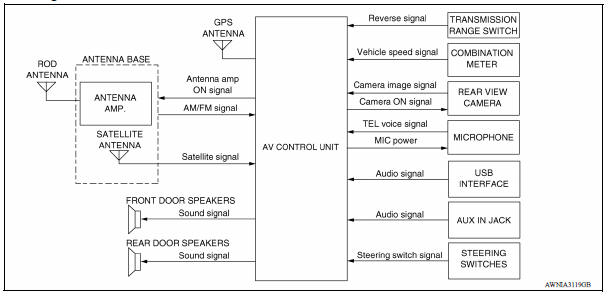
Descripción del sistema
SISTEMA DE AUDIO
El sistema de audio consta de los siguientes componentes:
- Unidad de control AV con pantalla integrada
- Altavoces de las puertas delanteras
- Altavoces de las puertas traseras
- Interruptores de control de audio del volante
- Interfaz USB
- Toma de entrada AUX
- Antena satelital
- Amplificador de antena
- Antena de varilla
Cuando el sistema de audio está encendido, las señales AM/FM recibidas por la antena de varilla son amplificadas por el amplificador de antena
y se envía a la unidad de control AV. La unidad de control AV envía después las señales de audio a los altavoces de las puertas delanteras y a los altavoces de las puertas traseras.
Consulte el Manual del propietario para conocer las instrucciones de funcionamiento del sistema de audio.
FUNCIÓN DE RADIO SATELITAL
- La función de radio satelital está integrada en la unidad de control AV.
- La señal de sonido (radio satelital) es recibida por la antena satelital y transmitida a la unidad de control AV. La unidad de control AV envía la señal de sonido a cada altavoz.
FUNCIÓN DE LA INTERFAZ USB
- Se pueden reproducir iPod o archivos de música en memoria USB.
- Las señales de sonido se transmiten desde la interfaz USB a la unidad de control AV y se emiten por cada altavoz.
- El iPod se recarga cuando está conectado a la interfaz USB.
iPod es una marca comercial de Apple Inc., registrada en EE. UU. y otros países.
FUNCIÓN DE ENTRADA AUXILIAR
- El sonido puede emitirse desde un dispositivo externo conectándolo a la toma de entrada AUX.
- Las señales de sonido AUX se transmiten a cada altavoz a través de la unidad de control AV.
FUNCIÓN DE MONITOR DE VISIÓN TRASERA
Principio de funcionamiento de la imagen de la cámara
- La unidad de control AV suministra alimentación a la cámara de visión trasera al recibir una señal de marcha atrás.
- La cámara de visión trasera transmite las imágenes de la cámara a la unidad de control AV cuando recibe alimentación de la unidad de control AV.
- La unidad de control AV combina un mensaje de advertencia y las líneas guía fijas con la imagen recibida de la cámara de visión trasera para mostrar la imagen de la cámara de visión trasera en la pantalla.
SISTEMA DE VOLUMEN SENSIBLE A LA VELOCIDAD
- El nivel de volumen de este sistema sube y baja automáticamente en proporción a la velocidad del vehículo.
- El cliente puede seleccionar el nivel de control.
SISTEMA DE TELÉFONO MANOS LIBRES
- El control Bluetooth está integrado en la unidad de control AV.
- La conexión entre el teléfono celular y la unidad de control AV se realiza mediante comunicación Bluetooth.
- La señal de guía de voz se introduce desde la unidad de control AV y se emite por los altavoces delanteros cuando se utiliza el teléfono celular.
Cuando se realiza una llamada
- El sonido de voz captado por el micrófono (señal del micrófono) se introduce en la unidad de control AV.
- La unidad de control AV envía al teléfono celular, mediante comunicación Bluetooth, una señal de voz TEL.
- Luego, la voz se escucha en el otro extremo de la línea.
Cuando se recibe una llamada
- La voz del interlocutor llega al teléfono celular propio.
- La señal de voz TEL se introduce en la unidad de control AV al establecer la comunicación Bluetooth desde el teléfono celular, y la señal se envía a los altavoces delanteros.
SISTEMA DE NAVEGACIÓN
Descripción
- El sistema de navegación puede manejarse mediante la pantalla (panel táctil) de la unidad de control AV.
- El sonido de guía durante el funcionamiento del sistema de navegación se emite desde la unidad de control AV a los altavoces delanteros.
- La unidad de control AV calcula la ubicación del vehículo a partir de las señales del GYRO (sensor de velocidad angular), del sensor del vehículo y de los satélites GPS, así como de los datos del mapa de la tarjeta SD de mapas. La ubicación del vehículo se muestra en la unidad de control AV.
Consulte el Manual del propietario para conocer las instrucciones de funcionamiento del sistema de navegación.
Principio de detección de posición
El sistema de navegación calcula periódicamente la posición actual del vehículo según las tres señales siguientes:
- Distancia recorrida por el vehículo, determinada por el sensor de velocidad del vehículo
- Ángulo de giro del vehículo determinado por el giroscopio (sensor de velocidad angular)
- Dirección de marcha del vehículo, determinada por la antena GPS (información GPS)
La posición actual del vehículo se identifica comparando la posición calculada con los datos del mapa leídos de la tarjeta SD (correlación de mapa) y se indica en la pantalla mediante una marca de vehículo. Se juzgan y utilizan datos más precisos comparando los resultados de detección de posición del GPS con el resultado de la correlación de mapa.
La posición actual del vehículo se calculará detectando la distancia recorrida por el vehículo desde el punto de cálculo anterior y su dirección.
- Distancia recorrida
Los cálculos de la distancia recorrida se basan en la señal de entrada del sensor de velocidad del vehículo. Por ello, el cálculo puede ser incorrecto a medida que se desgastan los neumáticos. Para evitarlo, se ha incorporado una función de corrección automática de distancia.
- Sentido de marcha
El cambio en la dirección de desplazamiento del vehículo se calcula mediante un giroscopio (sensor de velocidad angular) y una antena GPS (información GPS).
Ambos presentan ventajas e inconvenientes.
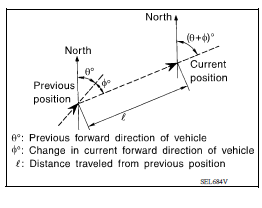
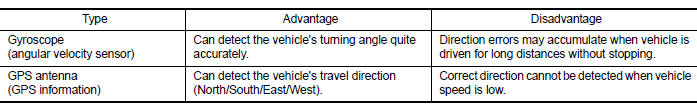
Se detecta una dirección de marcha más precisa porque se establecen prioridades para las señales de estos dos dispositivos según la situación.
Map-Matching
Map-Matching compara la ubicación actual detectada mediante el método del "Principio de detección de posición" con los datos del mapa de carreteras de la tarjeta SD de mapas.
NOTA: Los datos del mapa de carreteras se basan en los datos almacenados en la tarjeta SD de mapas.

La posición del vehículo puede no corregirse en las siguientes circunstancias y tras conducir durante un tiempo determinado cuando la información GPS es difícil de recibir. En este caso, la marca del vehículo en la pantalla debe corregirse manualmente.
- En la correlación de mapas, se mostrarán y priorizarán rutas alternativas para llegar al destino, una vez que se haya determinado la vía por la que circula el vehículo y se haya recolocado el indicador del vehículo.
Las rutas alternativas se mostrarán en distinto orden de prioridad, y se puede evitar la carretera incorrecta si hay un error en la distancia y/o la dirección.
Las rutas tienen la misma prioridad si dos vías discurren en paralelo.
Por lo tanto, el indicador del vehículo puede aparecer alternativamente en cualquiera de ellas, según las maniobras del volante y la configuración de la carretera.
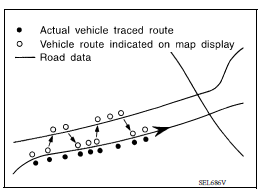
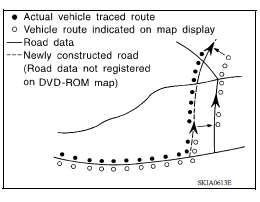
- La correlación de mapas no funciona correctamente cuando la vía por la que circula el vehículo es nueva y no está registrada en la tarjeta SD de mapas, o cuando el trazado de la vía almacenado en los datos del mapa y el trazado real de la vía son diferentes debido a obras de reparación.
La función de correspondencia de mapas puede encontrar otra carretera y colocar el indicador del vehículo en ella al circular por una carretera que no aparece en el mapa.
Después, el indicador del vehículo puede cambiar a ella cuando se detecte la carretera correcta.
- El rango efectivo para comparar la posición y la dirección de desplazamiento del vehículo, calculadas mediante la distancia y la dirección, con los datos de la vía leídos de la tarjeta SD de mapas es limitado. Por lo tanto, no es posible corregir mediante la correlación de mapas cuando existe una diferencia excesiva entre la posición actual del vehículo y la posición en el mapa.
GPS (Sistema de Posicionamiento Global)
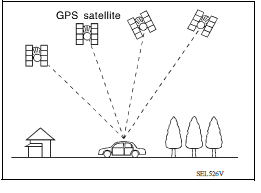
El GPS (Sistema de Posicionamiento Global) ha sido desarrollado y es controlado por el Departamento de Defensa de Estados Unidos. El sistema utiliza satélites GPS (NAVSTAR), que transmiten ondas de radio mientras orbitan la Tierra a una altitud aproximada de 21 000 km (13 049 millas).
El receptor calcula la posición de desplazamiento en tres dimensiones (latitud/longitud/altitud) según el retardo temporal de las ondas de radio que transmiten cuatro o más satélites GPS (posicionamiento tridimensional).
El receptor GPS calcula la posición de desplazamiento en dos dimensiones (latitud/longitud) con los datos de altitud anteriores si solo recibe tres ondas de radio (posicionamiento bidimensional).
No se realiza la corrección de posición GPS mientras el vehículo está detenido.
La precisión del GPS se reducirá en las siguientes condiciones:
- En el posicionamiento bidimensional, la precisión del GPS se reducirá cuando cambie la altitud de la posición del vehículo.
- La posición de los satélites GPS afecta a la precisión de la detección GPS. Es posible que la detección de la posición no se realice con precisión.
- La detección de posición no se realiza si el receptor GPS no recibe ondas de radio de los satélites GPS.
(Dentro de un túnel, al estacionar en un edificio, debajo de una autopista elevada, etc.) El receptor GPS puede no recibir ondas de radio de los satélites GPS si se coloca algún objeto sobre la antena GPS.
NOTA:
- El resultado de la detección tiene un error de aproximadamente 10 m (32,81 ft) incluso con un posicionamiento tridimensional de alta precisión.
- Puede haber casos en los que la precisión se reduzca y las ondas de radio se interrumpan intencionadamente, ya que la señal de los satélites GPS está controlada por el centro de control de rastreo de EE. UU.