Système
Schéma du système
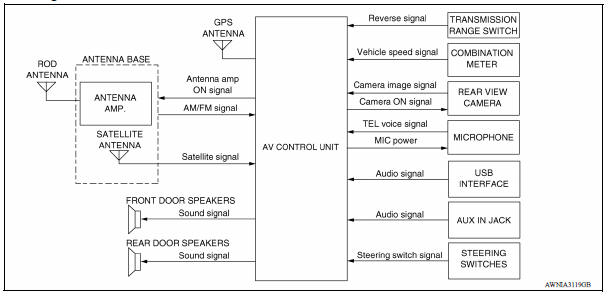
Description du système
SYSTÈME AUDIO
Le système audio se compose des éléments suivants
- Unité de commande AV avec écran intégré
- Haut-parleurs de porte avant
- Haut-parleurs de porte arrière
- Commutateurs de commande audio du volant
- Interface USB
- Prise d'entrée AUX
- Antenne satellite
- Amplificateur d'antenne
- Antenne à tige
Lorsque le système audio est allumé, les signaux AM/FM reçus par l'antenne à tige sont amplifiés par l'amplificateur d'antenne
et envoyé à l'unité de commande AV. L'unité de commande AV envoie ensuite les signaux audio aux haut-parleurs de portes avant et arrière.
Se reporter au Manuel du propriétaire pour les instructions de fonctionnement du système audio.
FONCTION RADIO SATELLITE
- La fonction radio satellite est intégrée à l'unité de commande AV.
- Le signal sonore (radio satellite) est reçu par l'antenne satellite et transmis à l'unité de commande AV. L'unité de commande AV envoie le signal sonore à chaque haut-parleur.
FONCTION DE L'INTERFACE USB
- Les fichiers musicaux d'un iPod ou d'une mémoire USB peuvent être lus.
- Les signaux audio sont transmis de l'interface USB à l'unité de commande AV, puis envoyés à chaque haut-parleur.
- L'iPod se recharge lorsqu'il est connecté à l'interface USB.
iPod est une marque de commerce d'Apple Inc., enregistrée aux États-Unis et dans d'autres pays.
FONCTION D'ENTRÉE AUXILIAIRE
- Le son d'un appareil externe peut être diffusé en raccordant cet appareil à la prise d'entrée AUX.
- Les signaux audio AUX sont transmis à chaque haut-parleur via l'unité de commande AV.
FONCTION MONITEUR DE VISION ARRIÈRE
Principe de fonctionnement de l'image de la caméra
- L'unité de commande AV alimente la caméra de recul lorsqu'elle reçoit un signal de marche arrière.
- La caméra de recul transmet les images de la caméra à l'unité de commande AV lorsqu'elle est alimentée par celle-ci.
- L'unité de commande AV combine un message d'avertissement et des lignes de guidage fixes avec l'image reçue de la caméra de recul pour afficher l'image de la caméra de recul à l'écran.
SYSTÈME DE VOLUME EN FONCTION DE LA VITESSE
- Le niveau de volume de ce système augmente et diminue automatiquement en fonction de la vitesse du véhicule.
- Le niveau de commande peut être sélectionné par le client.
SYSTÈME TÉLÉPHONIQUE MAINS LIBRES
- La commande Bluetooth est intégrée à l'unité de commande AV.
- La connexion entre le téléphone cellulaire et l'unité de commande AV s'effectue par communication Bluetooth.
- Le signal de guidage vocal est envoyé depuis l'unité de commande AV vers les haut-parleurs avant lors de l'utilisation du téléphone portable.
Lors d'un appel sortant
- Le signal vocal capté par le microphone (signal du microphone) est envoyé à l'unité de commande AV.
- L'unité de commande AV transmet au téléphone cellulaire, par communication Bluetooth, un signal vocal TEL.
- La voix est ensuite entendue par le correspondant.
Lors d'un appel entrant
- La voix du correspondant est reçue par votre téléphone portable.
- Le signal vocal TEL est envoyé à l'unité de commande AV lorsqu'une communication Bluetooth est établie depuis le téléphone cellulaire ; le signal est ensuite transmis aux haut-parleurs avant.
SYSTÈME DE NAVIGATION
Description
- Le système de navigation peut être utilisé à l'aide de l'écran (écran tactile) de l'unité de commande AV.
- Le guidage vocal pendant l'utilisation du système de navigation est transmis par l'unité de commande AV aux haut-parleurs avant.
- L'unité de commande AV calcule la position du véhicule à partir des signaux du GYRO (capteur de vitesse angulaire), du capteur de véhicule et des satellites GPS, ainsi que des données cartographiques de la carte SD. La position du véhicule est affichée sur l'unité de commande AV.
Se reporter au manuel du propriétaire pour les instructions d'utilisation du système de navigation.
Principe de détection de position
Le système de navigation calcule périodiquement la position actuelle du véhicule à partir des trois signaux suivants :
- Distance parcourue par le véhicule, déterminée par le capteur de vitesse du véhicule
- Angle de braquage du véhicule déterminé par le gyroscope (capteur de vitesse angulaire)
- Direction de déplacement du véhicule, déterminée par l'antenne GPS (informations GPS)
La position actuelle du véhicule est ensuite identifiée en comparant la position calculée avec les données cartographiques lues sur la carte SD de cartographie (appariement cartographique), et indiquée à l'écran par un repère de véhicule. Des données plus précises sont déterminées et utilisées en comparant les résultats de détection de position du GPS avec le résultat de l'appariement cartographique.
La position actuelle du véhicule est calculée en détectant la distance parcourue par le véhicule depuis le point de calcul précédent ainsi que sa direction.
- Distance parcourue
Le calcul de la distance parcourue repose sur le signal du capteur de vitesse du véhicule. Il peut donc devenir inexact avec l'usure des pneumatiques. Pour éviter cela, une fonction de correction automatique de la distance a été intégrée.
- Direction de déplacement
Le changement de direction du véhicule est calculé par un gyroscope (capteur de vitesse angulaire) et une antenne GPS (informations GPS).
Ces deux méthodes présentent à la fois des avantages et des inconvénients.
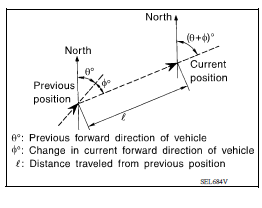
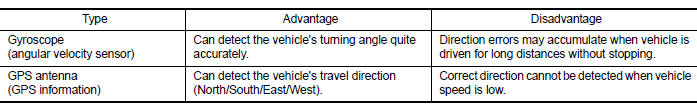
Une direction de déplacement plus précise est détectée, car des priorités sont attribuées aux signaux de ces deux dispositifs selon la situation.
Map-Matching
Le Map-Matching compare la position actuelle, déterminée selon la méthode décrite dans « Principe de détection de position », avec les données de la carte routière de la carte SD.
REMARQUE : Les données de la carte routière sont basées sur les données enregistrées sur la carte SD.

La position du véhicule peut ne pas être corrigée dans les circonstances suivantes, ainsi qu'après avoir roulé pendant un certain temps, lorsque les informations GPS sont difficiles à recevoir. Dans ce cas, le repère de véhicule affiché à l'écran doit être corrigé manuellement.
- Lors de l'appariement cartographique, des itinéraires alternatifs permettant d'atteindre la destination seront affichés et hiérarchisés, après identification de la route sur laquelle le véhicule circule et repositionnement du repère du véhicule.
Les itinéraires de substitution sont affichés selon un ordre de priorité différent, et la route incorrecte peut être évitée en cas d'erreur de distance et/ou de direction.
Les itinéraires ont la même priorité lorsque deux routes sont parallèles.
Par conséquent, le repère de véhicule peut apparaître alternativement sur l'une ou l'autre route, selon la manœuvre du volant et la configuration de la route.
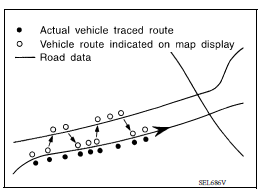
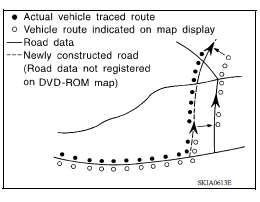
- L'appariement cartographique ne fonctionne pas correctement lorsque la route sur laquelle le véhicule circule est nouvelle et n'est pas enregistrée sur la carte SD cartographique, ou lorsque la configuration de la route enregistrée dans les données cartographiques diffère de la configuration réelle suite à des travaux.
La fonction de correspondance cartographique peut trouver une autre route et y positionner le repère de véhicule lorsque le véhicule circule sur une route absente de la carte.
Le repère de véhicule peut alors basculer sur cette route lorsque la route correcte est détectée.
- La zone d'action pour comparer la position et la direction du véhicule, calculées à partir de la distance et de la direction, avec les données routières lues sur la carte SD cartographique est limitée. Par conséquent, la correction par appariement cartographique n'est pas possible lorsqu'il existe un écart excessif entre la position actuelle du véhicule et la position sur la carte.
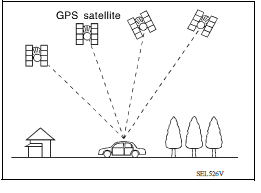
GPS (Global Positioning System)
Le GPS (Global Positioning System) a été développé et est contrôlé par le département de la Défense des États-Unis. Le système utilise des satellites GPS (NAVSTAR), qui émettent des ondes radio en orbite autour de la Terre à une altitude d'environ 21 000 km (13 049 mi).
Le récepteur calcule la position de déplacement en trois dimensions (latitude/longitude/altitude) à partir du décalage temporel des ondes radio émises par quatre satellites GPS ou plus (positionnement tridimensionnel).
Le récepteur GPS calcule la position de déplacement en deux dimensions (latitude/longitude) à l'aide des données d'altitude précédentes lorsqu'il ne reçoit que trois ondes radio (positionnement bidimensionnel).
La correction de position GPS n'est pas effectuée lorsque le véhicule est à l'arrêt.
La précision du GPS se dégrade dans les conditions suivantes :
- En positionnement bidimensionnel, la précision du GPS se dégrade lorsque l'altitude de la position du véhicule change.
- La position des satellites GPS influe sur la précision de la détection GPS. La détection de position peut ne pas être effectuée avec précision.
- La détection de position n'est pas effectuée si le récepteur GPS ne reçoit pas les ondes radio des satellites GPS.
(Dans un tunnel, en stationnement dans un bâtiment, sous une voie surélevée, etc.) Le récepteur GPS peut ne pas recevoir les ondes radio des satellites GPS si un objet est placé sur l'antenne GPS.
REMARQUE :
- Le résultat de détection présente une erreur d'environ 10 m (32,81 ft), même avec un positionnement tridimensionnel de haute précision.
- La précision peut être réduite et les ondes radio peuvent être interrompues intentionnellement, le signal des satellites GPS étant contrôlé par le centre de contrôle des États-Unis.