Vérifier les lignes du bus 5 pour un court-circuit
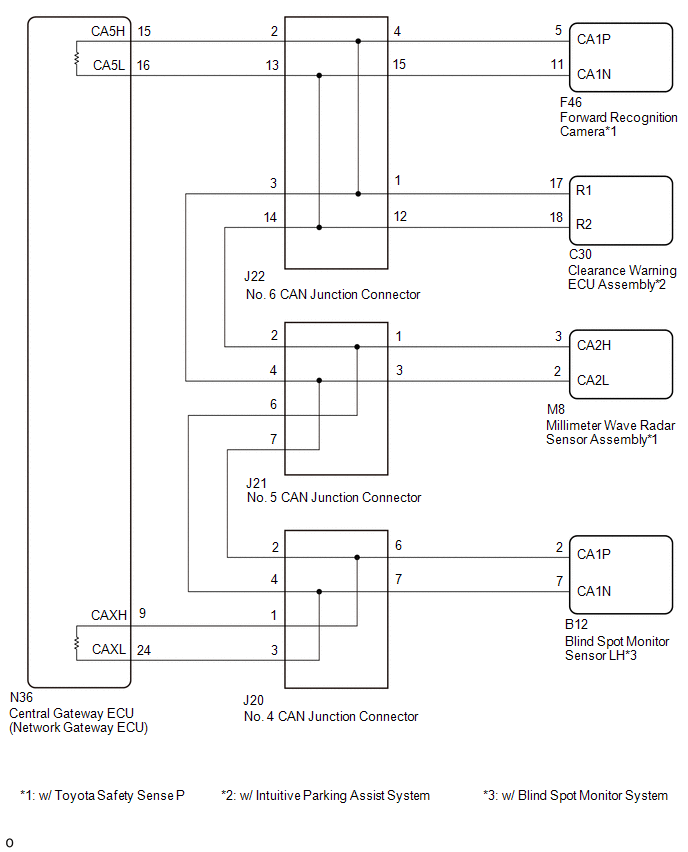
Il peut y avoir un court-circuit entre les lignes principales du bus CAN et/ou les lignes de dérivation CAN lorsque la résistance entre les bornes 15 (CA5H) et 16 (CA5L) de l'ECU de passerelle centrale (ECU de passerelle réseau) est inférieure à 54 Ω.
Élément détecté | Zone en défaut |
|---|---|
La résistance entre les bornes 15 (CA5H) et 16 (CA5L) de l'ECU de passerelle centrale (ECU de passerelle réseau) est inférieure à 54 Ω. |
|
- *1 : avec Toyota Safety Sense P
- *2 : avec Intuitive Parking Assist System
- *3 : avec système de surveillance d'angle mort
 MISE EN GARDE / AVIS / CONSEIL
ATTENTION :
Lors de l'exécution du schéma de conduite de contrôle, respecter toutes les limitations de vitesse et le code de la route.
AVIS :
- L'ordre de diagnostic étant important pour un diagnostic correct, veillez à commencer le dépannage à l'aide de la procédure de dépannage lorsque des DTC liés au système de communication CAN sont affichés.
Cliquer ici

- Avant de mesurer la résistance du bus CAN, mettre le contact d'allumage sur OFF et laisser le véhicule au repos pendant 1 minute ou plus, sans actionner la clé ni aucun interrupteur, et sans ouvrir ni fermer les portes. Ensuite, débrancher le câble de la borne négative (-) de la batterie et laisser le véhicule au repos pendant 1 minute ou plus avant de mesurer la résistance.
- Après avoir coupé le contact, un temps d'attente peut être nécessaire avant de débrancher le câble de la borne négative (-) de la batterie. Par conséquent, veiller à lire les remarques sur la déconnexion du câble de la borne négative (-) de la batterie avant de poursuivre le travail.
Cliquer ici
- Certaines pièces doivent être initialisées et paramétrées lors du remplacement ou de la dépose et repose de pièces.
Cliquer ici
- Après les réparations, effectuer la procédure de contrôle des DTC et vérifier que les DTC ne sont plus émis.
Procédure de contrôle des DTC : mettre le contact d'allumage sur ON et attendre 1 minute ou plus. Puis actionner le système suspecté de dysfonctionnement et conduire le véhicule à 60 km/h ou plus pendant 5 minutes ou plus.
- Après la réparation, effectuer le contrôle du bus CAN et vérifier que tous les ECU et capteurs raccordés au système de communication CAN sont affichés comme normaux.
Cliquer ici
REMARQUE :
- Avant de déconnecter les connecteurs concernés pour contrôle, appuyer sur le corps de chaque connecteur pour vérifier qu'il n'est pas desserré ou déconnecté.
- Lors de la déconnexion d'un connecteur, vérifier que les bornes et le corps du connecteur ne sont pas fissurés, déformés ou corrodés.
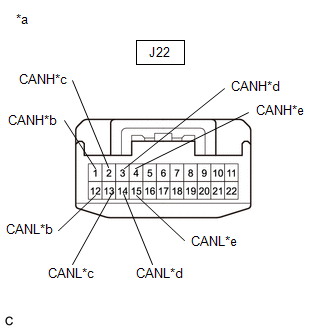
VÉRIFIER L'ABSENCE DE COURT-CIRCUIT DANS LES LIGNES DU BUS CAN (CONNECTEUR DE JONCTION CAN N° 6)
(a) Déconnecter le câble de la borne négative (-) de la batterie.
(b) Déconnecter le connecteur de jonction CAN n° 6.
(c) Mesurer la résistance selon les valeurs indiquées dans le tableau ci-dessous. Résistance normale :
|
|
Résultat | Passer à |
|---|---|
OK |
A |
NG (ligne principale CAN de l'ECU de passerelle centrale (ECU de passerelle réseau)) |
B |
NG (ligne principale CAN du connecteur de jonction CAN n° 5) |
C |
NG (Lignes de dérivation CAN des ECU ou capteurs) |
D |
| A |  |
REMPLACER LE CONNECTEUR DE JONCTION CAN N° 6 |
| C | |
PASSER À L'ÉTAPE 3 |
| D | |
PASSER À L'ÉTAPE 6 |
|

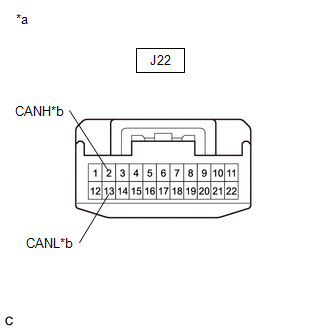
VÉRIFIER L'ABSENCE DE COURT-CIRCUIT DANS LES LIGNES DU BUS CAN (CONNECTEUR DE JONCTION CAN N° 6 - ECU DE PASSERELLE CENTRALE (ECU DE PASSERELLE RÉSEAU))
(a) Débrancher le connecteur de l'ECU passerelle centrale (ECU passerelle réseau) N36.
(b) Mesurer la résistance selon la ou les valeurs du tableau ci-dessous. Résistance normale :
|
|
| OK | |
REMPLACER L'ECU DE PASSERELLE CENTRALE (ECU DE PASSERELLE RÉSEAU) |
| NG | |
RÉPARER OU REMPLACER LES LIGNES PRINCIPALES DU BUS CAN OU LE CONNECTEUR (CONNECTEUR DE JONCTION CAN N° 6 - ECU DE PASSERELLE CENTRALE (ECU DE PASSERELLE RÉSEAU)) |
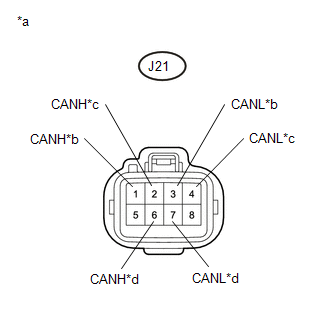
VÉRIFIER UN COURT-CIRCUIT DANS LES LIGNES DU BUS CAN (CONNECTEUR DE JONCTION CAN N° 5)
(a) Rebrancher le connecteur de jonction CAN n° 6 J22.
(b) Débranchez le connecteur de jonction CAN n° 5.
(c) Mesurer la résistance selon les valeurs indiquées dans le tableau ci-dessous. Résistance normale :
|
|
Résultat | Passer à |
|---|---|
OK |
A |
NG (ligne principale CAN du connecteur de jonction CAN n° 4) |
B |
NON CONFORME (vers ligne principale CAN du connecteur de jonction CAN n° 6) |
C |
NG (Lignes de dérivation CAN des ECU ou capteurs) |
D |
| A | |
REMPLACER LE CONNECTEUR DE JONCTION CAN N° 5 |
| C | |
RÉPARER OU REMPLACER LE FIL PRINCIPAL CAN OU LE CONNECTEUR (CONNECTEUR DE JONCTION CAN N° 5 - CONNECTEUR DE JONCTION CAN N° 6) |
| D | |
PASSER À L'ÉTAPE 6 |
|
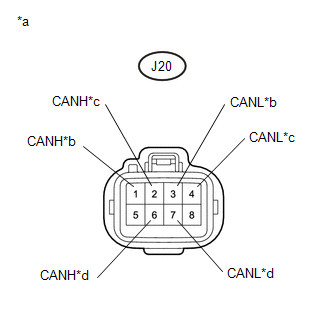
VÉRIFIER UN COURT-CIRCUIT DANS LES LIGNES DU BUS CAN (CONNECTEUR DE JONCTION CAN N° 4)
(a) Rebranchez le connecteur de jonction CAN n° 5 J21.
(b) Débranchez le connecteur de jonction CAN n° 4.
(c) Mesurer la résistance selon les valeurs indiquées dans le tableau ci-dessous. Résistance normale :
|
|
Résultat | Passer à |
|---|---|
OK |
A |
NG (ligne principale CAN de l'ECU de passerelle centrale (ECU de passerelle réseau)) |
B |
NON CONFORME (vers ligne principale CAN du connecteur de jonction CAN n° 5) |
C |
NG (Lignes de dérivation CAN des ECU ou capteurs) |
D |
| A | |
REMPLACER LE CONNECTEUR DE JONCTION CAN N° 4 |
| C | |
RÉPARER OU REMPLACER LE FIL PRINCIPAL CAN OU LE CONNECTEUR (CONNECTEUR DE JONCTION CAN N° 4 - BORNE DE JONCTION CAN N° 5) |
| D | |
PASSER À L'ÉTAPE 6 |
|
VÉRIFIER UN COURT-CIRCUIT DANS LES LIGNES DU BUS CAN (CONNECTEUR DE JONCTION CAN N° 4 - ECU PASSERELLE CENTRALE (ECU PASSERELLE RÉSEAU))
(a) Débrancher le connecteur de l'ECU passerelle centrale (ECU passerelle réseau) N36.
(b) Mesurer la résistance selon la ou les valeurs du tableau ci-dessous. Résistance normale :
|
|

| OK | |
REMPLACER L'ECU DE PASSERELLE CENTRALE (ECU DE PASSERELLE RÉSEAU) |
| NG | |
RÉPARER OU REMPLACER LES LIGNES PRINCIPALES DU BUS CAN OU LE CONNECTEUR (CONNECTEUR DE JONCTION CAN N° 4 - ECU PASSERELLE CENTRALE (ECU PASSERELLE RÉSEAU)) |
CONTRÔLER UN COURT-CIRCUIT DANS LES LIGNES DU BUS CAN (ECU, CAPTEUR)
(a) Rebrancher le connecteur de jonction CAN. |
|
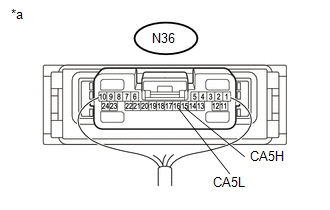
(b) Débrancher le connecteur comprenant les bornes CANH et CANL de l'ECU ou du capteur auquel est raccordé le fil de dérivation CAN en court-circuit.
(c) Mesurer la résistance selon les valeurs indiquées dans le tableau ci-dessous.
Résistance normale :
Connexion du testeur | État | Condition spécifiée |
|---|---|---|
N36-15 (CA5H) - N36-16 (CA5L) |
Câble débranché de la borne négative (-) de la batterie |
54 à 69 Ω |
REMARQUE :
Si la résistance redevient normale (entre 54 et 69 Ω) lorsque le connecteur est déconnecté de l'ECU ou du capteur, il peut y avoir un court-circuit dans l'ECU ou le capteur.
| OK | |
REMPLACER L'ECU OU LE CAPTEUR |
| NG | |
RÉPARER OU REMPLACER LE FAISCEAU OU LE CONNECTEUR |
Testez-vous
Un quiz rapide sur Toyota Tacoma : chaque réponse est expliquée, avec un lien vers la page du manuel.