Description du système
1. DESCRIPTION SOMMAIRE
(a) Le réseau de communication embarqué (CAN, Controller Area Network) est un système de communication de données série pour applications en temps réel. C'est un système de communication multiplexé du véhicule qui offre une vitesse de communication élevée et la capacité de détecter les dysfonctionnements.
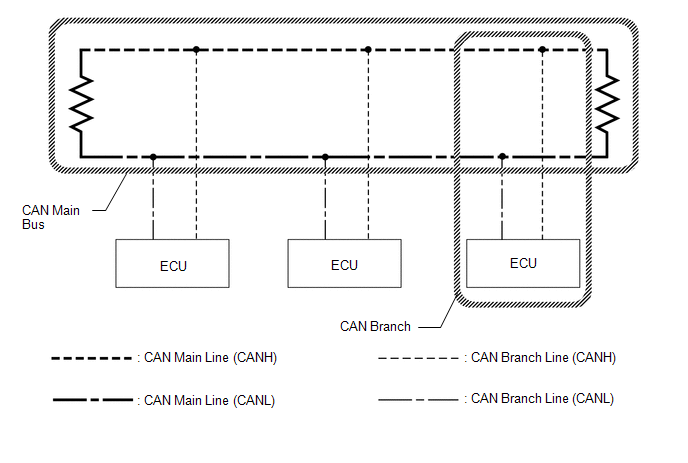
(b) En utilisant les lignes de bus CANH et CANL en paire, la communication CAN s'effectue à l'aide d'une différence de tension. (Une tension de base est appliquée à la paire de lignes et une différence de tension est créée lors de la communication.)
(c) De nombreux ECU ou capteurs installés sur le véhicule fonctionnent en partageant des informations et en communiquant entre eux.
(d) Le bus V dispose d'un circuit de terminaison avec une résistance de 60 Ω, et les bus 2, bus 3, bus 5 et sous-bus 1 disposent chacun de circuits de terminaison à deux résistances de 120 Ω.
2. DÉFINITION DES TERMES
(a) Bus principal
(1) Le bus principal est un faisceau de câbles situé entre les deux résistances de terminaison du bus. C'est le bus principal du système de communication CAN.
(b) Dérivation
(1) Une dérivation est un faisceau de câbles qui part du bus principal vers un ECU ou un capteur.
(c) Résistances de terminaison
(1) Deux résistances de 120 Ω sont installées en parallèle aux extrémités des lignes du bus principal CAN. On les appelle résistances de terminaison. Ces résistances permettent de juger avec précision les variations de différence de tension entre les lignes du bus CAN. Pour assurer le bon fonctionnement de la communication CAN, les deux résistances de terminaison doivent être installées. Comme les deux résistances sont montées en parallèle, la mesure est d'environ 60 Ω.
3. DESCRIPTION DU CIRCUIT
(a) Le bus V dispose d'un circuit de terminaison avec une résistance de 60 Ω.
(b) Les bus 2, bus 3 et bus 5 disposent chacun de circuits de terminaison à deux résistances de 120 Ω.
4. REMARQUES POUR LE DÉPANNAGE
(a) Les DTC du système de communication CAN peuvent être contrôlés à l'aide de Techstream. Le DLC3 est connecté au système de communication CAN, mais aucun DTC ne concerne les problèmes du DLC3 ou de ses dérivations. Si le DLC3 ou ses dérivations présentent un dysfonctionnement, les ECU du CAN ne peuvent pas émettre de DTC vers Techstream.
5. CODES DE DÉFAUT (DTC) DU SYSTÈME DE COMMUNICATION CAN
REMARQUE :
Voir Système de diagnostic.
Cliquer ici
6. COMMENT DISTINGUER LE CONNECTEUR DU CONNECTEUR DE JONCTION CAN
(a) Dans le système de communication CAN, les connecteurs reliés au connecteur de jonction CAN, qui possède une borne de masse, ont la même forme. Les connecteurs reliés au connecteur de jonction CAN se distinguent par la couleur des lignes de bus et par le côté de connexion du connecteur de jonction.
REMARQUE :
Voir Bornes de l'ECU pour la couleur des lignes de bus ou la forme des connecteurs.
Cliquer ici
Testez-vous
Un quiz rapide sur Toyota Tacoma : chaque réponse est expliquée, avec un lien vers la page du manuel.