Descrizione del sistema
1. DESCRIZIONE GENERALE
(a) La Controller Area Network (CAN) è un sistema di comunicazione dati seriale per applicazioni in tempo reale. È un sistema di comunicazione multiplexing del veicolo che presenta una velocità di comunicazione elevata e la capacità di rilevare malfunzionamenti.
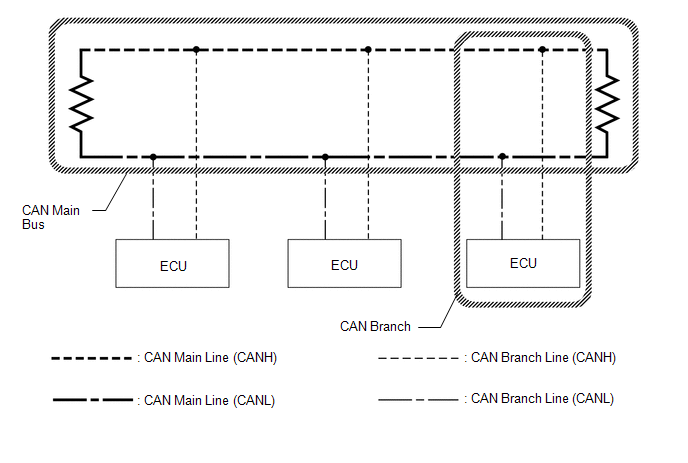
(b) Utilizzando le linee bus CANH e CANL come coppia, la comunicazione CAN viene eseguita tramite una differenza di tensione. (Una tensione di base viene applicata alla coppia di linee e durante la comunicazione viene creata una differenza di tensione.)
(c) Molte centraline o sensori installati sul veicolo funzionano condividendo informazioni e comunicando tra loro.
(d) Il bus V dispone di un circuito di terminazione con una resistenza da 60 Ω, mentre il bus 2, il bus 3, il bus 5 e il sub bus 1 dispongono ciascuno di circuiti di terminazione con due resistenze da 120 Ω.
2. DEFINIZIONE DEI TERMINI
(a) Bus principale
(1) Il bus principale è il cablaggio compreso tra le due resistenze di terminazione del bus. Questo è il bus principale del sistema di comunicazione CAN.
(b) Derivazione
(1) Una derivazione è un cablaggio che si dirama dal bus principale verso una centralina o un sensore.
(c) Resistenze di terminazione
(1) Due resistenze da 120 Ω sono installate in parallelo alle estremità delle linee del bus principale CAN. Sono denominate resistenze di terminazione. Queste resistenze consentono di valutare con precisione le variazioni della differenza di tensione tra le linee del bus CAN. Per garantire il corretto funzionamento della comunicazione CAN, è necessario che entrambe le resistenze di terminazione siano installate. Poiché le due resistenze sono installate in parallelo, la misura risultante è di circa 60 Ω.
3. DESCRIZIONE DEL CIRCUITO
(a) Il bus V dispone di un circuito di terminazione con una resistenza da 60 Ω.
(b) Il bus 2, il bus 3 e il bus 5 dispongono ciascuno di circuiti di terminazione con due resistenze da 120 Ω.
4. NOTE PER LA DIAGNOSI
(a) I DTC del sistema di comunicazione CAN possono essere controllati utilizzando Techstream. Il DLC3 è collegato al sistema di comunicazione CAN, ma non esistono DTC relativi a problemi nel DLC3 o nelle relative linee di derivazione. In caso di malfunzionamento del DLC3 o delle sue linee di derivazione, le centraline sul CAN non possono emettere DTC verso Techstream.
5. CODICI DIAGNOSTICI (DTC) DEL SISTEMA DI COMUNICAZIONE CAN
NOTA:
Vedere Sistema diagnostico.
Fare clic qui
6. COME DISTINGUERE IL CONNETTORE DEL GIUNTO CAN
(a) Nel sistema di comunicazione CAN, la forma dei connettori collegati al giunto CAN, che dispone di un terminale di massa, è la stessa. I connettori collegati al giunto CAN possono essere distinti in base ai colori delle linee bus e al lato di collegamento del giunto.
NOTA:
Vedere Terminali della centralina per il colore delle linee bus o la forma dei connettori.
Fare clic qui
Mettiti alla prova
Un breve quiz sulla Toyota Tacoma: ogni risposta ha una spiegazione e un link alla pagina del manuale.