Descripción del sistema
1. DESCRIPCIÓN GENERAL
(a) La red de área del controlador (CAN) es un sistema de comunicación de datos en serie para aplicaciones en tiempo real. Es un sistema de comunicación multiplexado del vehículo que tiene una alta velocidad de comunicación y la capacidad de detectar fallos.
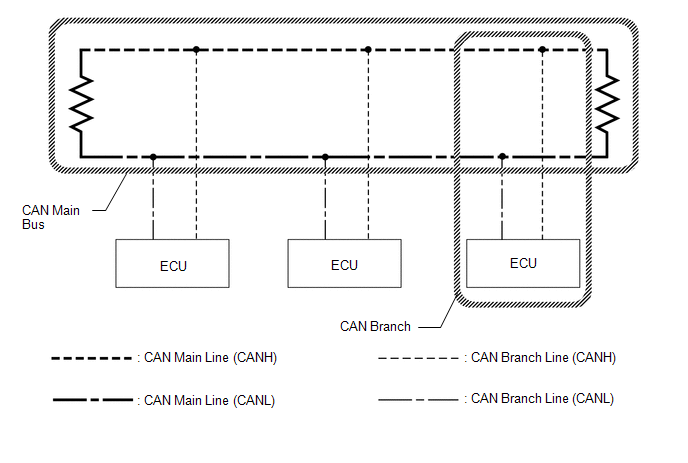
(b) Utilizando las líneas de bus CANH y CANL como par, la comunicación CAN se realiza mediante una diferencia de voltaje. (Se aplica un voltaje base al par de líneas y se crea una diferencia de voltaje al comunicarse.)
(c) Muchas ECU o sensores instalados en el vehículo funcionan compartiendo información y comunicándose entre sí.
(d) El bus V tiene un circuito de terminación con una resistencia de 60 Ω, y el bus 2, bus 3, bus 5 y sub bus 1 tienen cada uno circuitos de terminación con dos resistencias de 120 Ω.
2. DEFINICIÓN DE TÉRMINOS
(a) Bus principal
(1) El bus principal es un mazo de cables entre las dos resistencias de terminación del bus. Este es el bus principal del sistema de comunicación CAN.
(b) Derivación
(1) Una derivación es un mazo de cables que se separa del bus principal hacia una ECU o sensor.
(c) Resistencias de terminación
(1) Dos resistencias de 120 Ω están instaladas en paralelo en los extremos de las líneas del bus principal CAN. Se denominan resistencias de terminación. Estas resistencias permiten juzgar con precisión los cambios de la diferencia de voltaje entre las líneas del bus CAN. Para que la comunicación CAN funcione correctamente, es necesario que ambas resistencias de terminación estén instaladas. Como las dos resistencias están instaladas en paralelo, la medición resultante es de aproximadamente 60 Ω.
3. DESCRIPCIÓN DEL CIRCUITO
(a) El bus V tiene un circuito de terminación con una resistencia de 60 Ω.
(b) El bus 2, bus 3 y bus 5 tienen cada uno circuitos de terminación con dos resistencias de 120 Ω.
4. CONSIDERACIONES PARA LA RESOLUCIÓN DE PROBLEMAS
(a) Los DTC del sistema de comunicación CAN pueden consultarse con el Techstream. El DLC3 está conectado al sistema de comunicación CAN, pero no existen DTC relacionados con problemas en el DLC3 o en sus ramales. Si hay un fallo en el DLC3 o en sus ramales, las ECU de la red CAN no podrán enviar DTC al Techstream.
5. CÓDIGOS DE DIAGNÓSTICO DE AVERÍA DEL SISTEMA DE COMUNICACIÓN CAN
SUGERENCIA:
Consulte Sistema de diagnóstico.
Haga clic aquí
6. CÓMO DISTINGUIR EL CONECTOR DEL CONECTOR DE UNIÓN CAN
(a) En el sistema de comunicación CAN, la forma de los conectores conectados al conector de unión CAN que tiene un terminal de masa es la misma. Los conectores conectados al conector de unión CAN pueden distinguirse por los colores de las líneas del bus y por el lado de conexión del conector de unión.
SUGERENCIA:
Consulte Terminales de la ECU para conocer el color de las líneas del bus o la forma de los conectores.
Haga clic aquí
Pon a prueba tus conocimientos
Un test rápido sobre el Toyota Tacoma: cada respuesta trae una explicación y un enlace a la página del manual.