Parkabstandswarnung bei Annäherung (PDW)
Technische Daten
Spezifikation
| Element | Spezifikation | |
| Ultraschallsensor | Spannungspegel | 12 V Gleichspannung |
| Erfassungsbereich | 11,8–47,2 Zoll (30–120 cm) | |
| Betriebsspannung | 9–16 V Gleichstrom | |
| Betriebsstrom | MAX. 80 mA | |
| Betriebstemperatur | -40 - 185°F (-40 - 85°C) | |
| Betriebsfrequenz | 52 ± 2 kHz | |
| Anzahl der Sensoren | 8 EA | |
Komponenten und Anordnung der Bauteile
Bauteilposition
[4-türig]
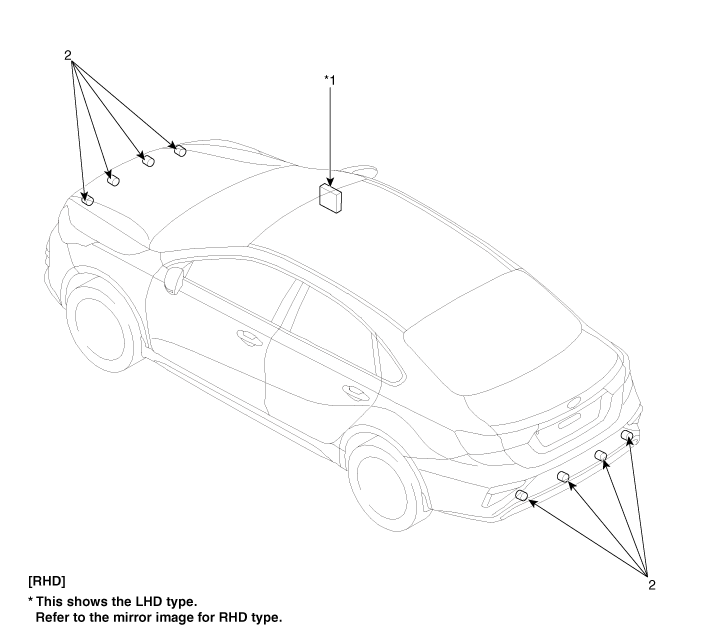
| 1. Integrierte Karosserie-Steuereinheit (IBU) | 2. Parksensor |
[5-türig]
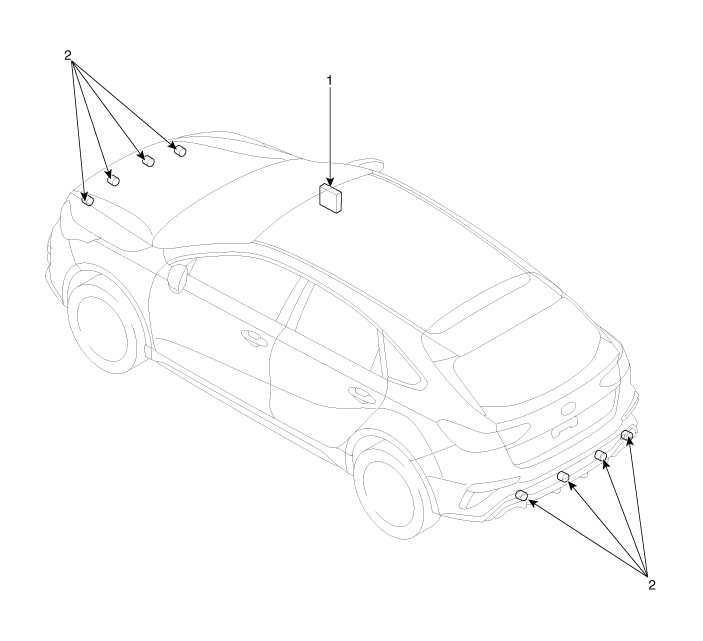
| 1. Integrierte Karosserie-Steuereinheit (IBU) | 2. Parksensor |
Beschreibung und Betrieb
Systemaufbau
Der PDW besteht aus 8 Sensoren (4 vorne und 4 hinten), die Hindernisse erkennen und das Ergebnis auf drei separaten Warnstufen ausgeben: erste, zweite und dritte Stufe an das IPM (IBU) über LIN-Kommunikation. Das IPM (IBU) bestimmt die Warnstufe anhand der übermittelten Kommunikationsnachricht der Sensoren und steuert anschließend den Summer an oder überträgt Daten zur Anzeige.
Blockschaltbild
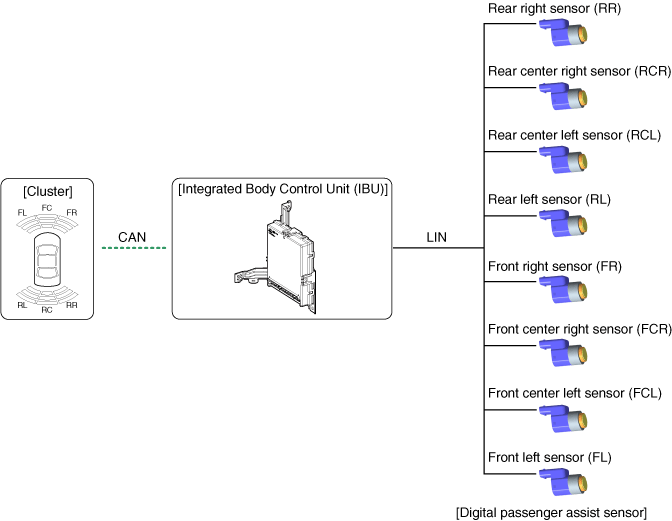
Systemfunktionsspezifikation
Ausgangsmodus – Frontsensor
Die Initialisierungszeit des Systems beträgt 500 ms nach dem Einlegen des D-Gangs bei IGN1+. Siehe unten 10 km/h.
Das PDW erkennt die LID und legt die Sensor-ID während der Initialisierung fest.
Der PDW aktiviert jeden Sensor und führt nach Abschluss der Initialisierung des IPM (IBU) eine Diagnose durch.
Der PDW-Startsummer ertönt normal, wenn der Sensor keine Fehlermeldung sendet und die Fehlerdiagnose abgeschlossen ist.
Wenn von einem Sensor eine Störung gemeldet wird, ertönt der PDW-Startsummer nicht, sondern das Warnsignal ertönt nur kurz.
Falls das System über eine Anzeige verfügt, wird dort zusätzlich ein Warnsymbol angezeigt.
Bei einem Sensorfehler ertönt der Summer einmal, die Anzeige bleibt jedoch dauerhaft eingeschaltet, bis das System vollständig repariert ist.
Das IPM (IBU) speichert den abgeschlossenen Initialisierungsstatus des Frontsensors, bis IGN 1 ausgeschaltet wird. Die Initialisierung wird beim nächsten Einlegen des D-Gangs nicht erneut aktiviert.
Bei PDW-Schalter AUS wird die Systeminitialisierung nicht aktiviert.
Wenn der PDW-Schalter eingeschaltet ist, wie unten dargestellt, aktiviert er die Initialisierung.
PDW wird ausgeschaltet, wenn IGN1 eingeschaltet ist.
PDW-Aktivierung bei Fahrzeuggeschwindigkeit unter 10 km/h
Die Initialisierung hat nichts mit der Funktion der Feststellbremse zu tun.
Anfangsmodus - Heck-Sensor
Die Systeminitialisierungszeit beträgt 500 ms nach dem ersten Einlegen des Rückwärtsgangs R bei IGN1+.
Das PDW erkennt die LID und legt die Sensor-ID während der Initialisierung fest.
Der PDW aktiviert jeden Sensor und führt nach Abschluss der Initialisierung des IPM (IBU) eine Diagnose durch.
Der PDW-Startsummer ertönt normal, wenn der Sensor keine Fehlermeldung sendet und die Fehlerdiagnose abgeschlossen ist.
Wenn von einem Sensor eine Störung gemeldet wird, ertönt der PDW-Startsummer nicht, sondern das Warnsignal ertönt nur kurz.
Falls das System über eine Anzeige verfügt, wird dort zusätzlich ein Warnsymbol angezeigt.
Bei einem Sensorfehler ertönt der Summer einmal, die Anzeige bleibt jedoch dauerhaft eingeschaltet, bis das System vollständig repariert ist.
Das IPM (IBU) speichert den abgeschlossenen Initialisierungsstatus des Heck-Sensors, bis IGN1 ausgeschaltet wird. Es löst keine Initialisierung aus, wenn der Rückwärtsgang R erneut eingelegt wird.
Die Initialisierung hat nichts mit der Funktion der Feststellbremse zu tun.
Normalmodus - Front-Sensor
Die Leitungskommunikation beginnt und unterstützt den Ablauf nach IGN1 EIN + Fahrstufe D eingelegt + unter 10 km/h.
Nach der Initialisierung startet die Unterroutine sofort, ohne dass das PDW einen Warnton ausgibt.
Hinderniswarnungen bestehen aus 3 Stufen 1, 2, 3. Warnstufen 1 und 2 ertönen unterbrochen, Warnstufe 3 ertönt dauerhaft. Warnstufe 1 existiert beim vorderen Ultraschallsensor nicht.
Typ mit Anzeige
Warnstufe 2: Anzeige arbeitet nur ohne Warnton.
Dreistufige Warnung: Warnton + Anzeige
Typ ohne Anzeige: nur Warnton
Bei der Anzeige werden die Daten jedes Sensors vom IPM (IBU) an die Anzeige, z. B. das Kombiinstrument, gesendet. Zur Übertragung wird die CAN-Kommunikation verwendet, die maximale Gateway-Zeit beträgt 50 ms.
Die wirksame Fahrzeuggeschwindigkeit beim Betrieb von RPDW beträgt weniger als 10 km/h.
Funktioniert nicht bei ausgeschaltetem PDW SW OFF.
Hat keinen Bezug zur Feststellbremse.
Der Betrieb startet nicht bzw. wird in den Getriebestellungen N und P beendet.
Normalmodus - Heck-Sensor
Die Leitungskommunikation beginnt und unterstützt den Ablauf nach IGN1 EIN + Rückwärtsgang R.
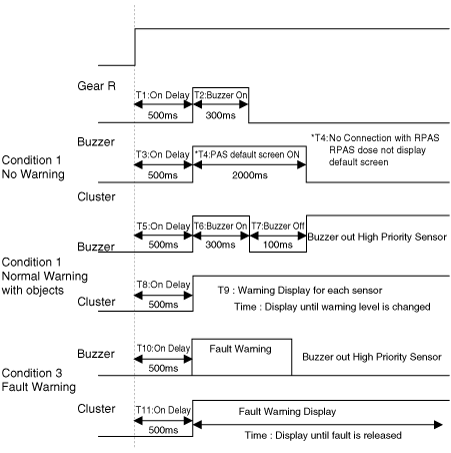
Das IBU sendet jedem Sensor eine einmalige Anforderungsnachricht zur Prüfung des Anfangszustands des Systems und zur Aktivierung der vier Sensoren nacheinander. Liegen dabei keine Fehler vor, ertönt nach 500 ms bei eingelegtem Rückwärtsgang R der Warnton im Abstand von 300 ms.
Nach der Initialisierung startet der Normalmodus 100 ms nach Abschluss. Warnausgang.
Die Hinderniswarnung ist in 3 Stufen unterteilt.
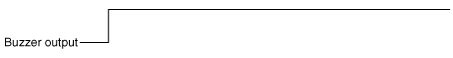
Die erste und zweite Stufe ertönen unterbrochen, die dritte Warnung ertönt dauerhaft.
Bei der Anzeige werden die Daten jedes Sensors vom IBU an die Anzeige, z. B. das Kombiinstrument, gesendet.
Zur Übertragung wird die CAN-Kommunikation verwendet, die maximale Gateway-Zeit beträgt 50 ms.
Dies hat keinen Zusammenhang mit der Fahrzeuggeschwindigkeit.
Wenn PDW SW ausgeschaltet ist und ein Signal für den Rückwärtsgang R eingegeben wird, wechselt PDW SW auf EIN.
Hat keinen Bezug zur Feststellbremse.
Der Betrieb startet nicht bzw. wird in den Getriebestellungen N und P beendet.
Erkennungsbereich
Messbedingungen – PVC-Stange (Durchmesser 75 mm, Länge 3 m), normale Temperatur
Abstand zu erkannten Objekten (direkt vor dem Sensor gemessen)
Front-Sensor
61 cm (24 Zoll) - 100 cm (39,4 Zoll): ± 15 cm (5,9 Zoll)
31 cm (12,2 Zoll) - 60 cm (23,6 Zoll): ± 15 cm (5,9 Zoll)
Weniger als 20 cm (7,9 Zoll): ± 10 cm (3,9 Zoll)
Heck-Sensor
61 cm (24,0 Zoll) - 120 cm (47,2 Zoll): ± 15 cm (5,9 Zoll)
31 cm (12,2 Zoll) - 60 cm (23,6 Zoll): ± 15 cm (5,9 Zoll)
Weniger als 30 cm (11,8 Zoll): ± 10 cm (3,9 Zoll)
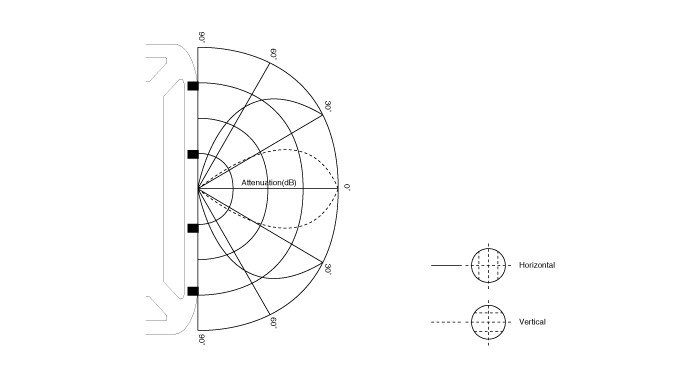
Horizontaler Erfassungsbereich
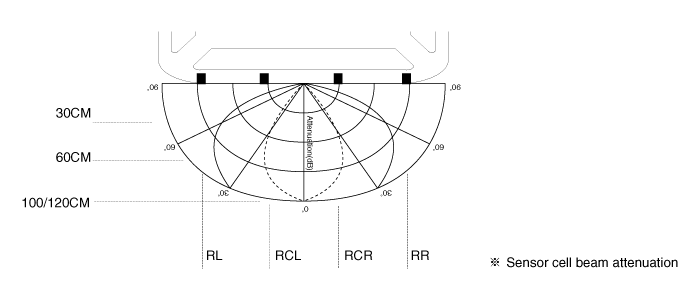
Vertikaler Erfassungsbereich
Abstandsmessung
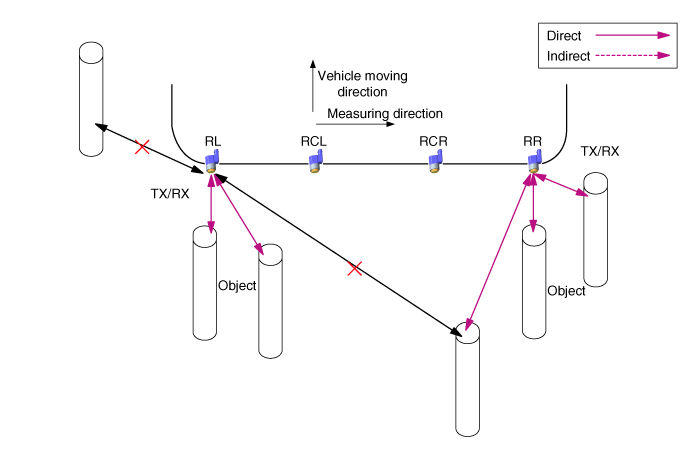
Direkte Messung
Senden und Empfangen erfolgen durch einen Sensor.
(FL, FCL, FCR, FR, RL, RCL, RCR, RR für jede Sensorausführung)
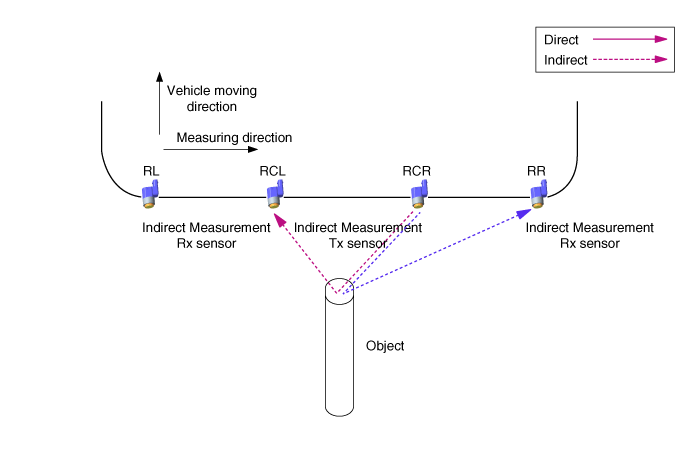
Indirekte Messung
(FCL → FL, FCL → FCR, FCR → FCL, FCR → FR, RCL → RL, RCL → RCR, RCR → RCL, RCR → RR, nacheinander ausgeführt)
Bei zwei oder drei Sensoren sendet einer das Signal, die anderen empfangen.
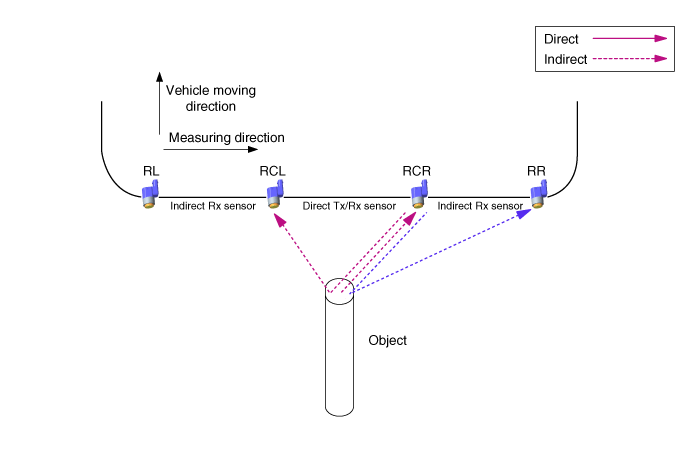
Direkte und indirekte Messung gleichzeitig
Bei zwei oder drei Sensoren sendet und empfängt ein Sensor, die übrigen empfangen nur.
PDW-R-Warnsystem
Wenn der PDW-R-Sensor ein Hindernis erkennt, wird die Warnung über ein Akustikgerät wie einen Summer ausgegeben. Der PDW-R-Sensor sendet Daten über LIN-Kommunikation an das IBU, und das IBU gibt die akustische Warnung für jeden PDW-R-Sensor nach Priorität aus. Es fungiert nur dann als Gateway, wenn es an ein optisches Anzeigegerät wie das Kombiinstrument sendet.
Verarbeitung von Summer/Anzeige im IBU: Bei Informationen des RL/RR-Sensors verarbeitet das IBU die Informationen jedes Sensors direkt für Anzeige- und Summerfunktion. Beim Summerausgang des CL/CR-Sensors verarbeitet das IBU die Informationen der mittleren Kombination nach Priorität beider Sensoren. Andernfalls sendet das IBU bei einem Fehler der Informationsanzeige die Information jedes Sensors an das Kombiinstrument.
Systemfunktionsspezifikation - Front-Sensor
Wenn das System mit Spannung versorgt wird (nach IGN EIN und Fahrstufe D), prüft das MICOM jeden Sensorkanal. Werden keine Fehler festgestellt, ertönt nach 500 ms ein Signal. Wird jedoch ein Fehler festgestellt, auch bei einem Sensor, ertönt anstelle des anfänglichen Startsignals der Summer des entsprechenden fehlerhaften Sensors. Ist der PDW-Schalter auf OFF, ist das System inaktiv. Die Funktion zum Eintritt in den Normalmodus ist unten dargestellt.
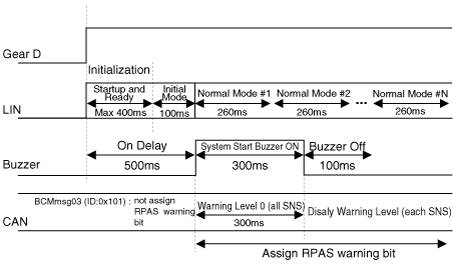
* Im Anfangsmodus bewertet das IPM (IBU) nur den Sensorfehler.
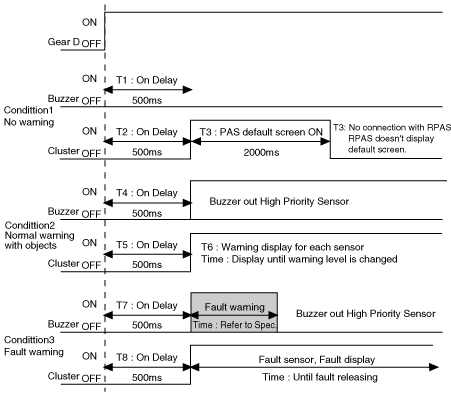
Bei eingelegter Fahrstufe D arbeitet das System wie unten dargestellt.
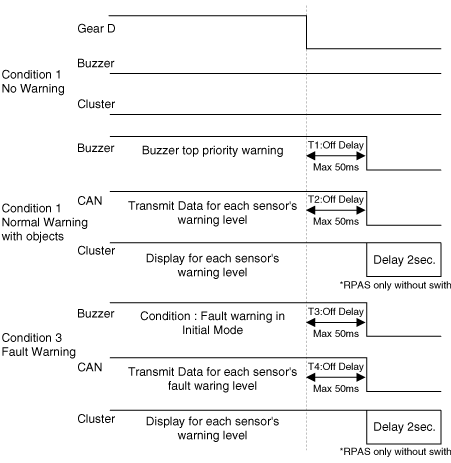
Wenn die Fahrstufe D herausgenommen wird, arbeitet das System wie unten dargestellt.
Systemfunktionsspezifikation - Heck-Sensor
Wenn das System mit Spannung versorgt wird (nach IGN EIN und Rückwärtsgang R), prüft das MICOM jeden Sensorkanal. Werden keine Fehler festgestellt, ertönt nach 500 ms ein Summerton von 300 ms. Wird jedoch ein Fehler festgestellt, auch bei einem Sensor, ertönt anstelle des anfänglichen Startsignals der Summer des entsprechenden fehlerhaften Sensors. Die Funktion zum Eintritt in den Normalmodus ist unten dargestellt.
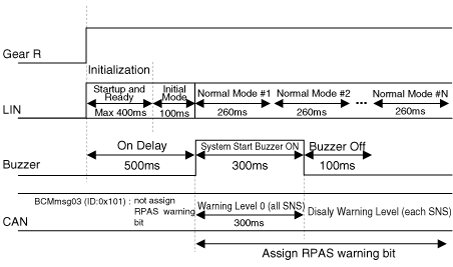
Bei eingelegtem Rückwärtsgang (R) arbeitet die Systemfunktion wie folgt:
Wenn der Rückwärtsgang (R) ausgelegt wird, arbeitet das System wie unten dargestellt.
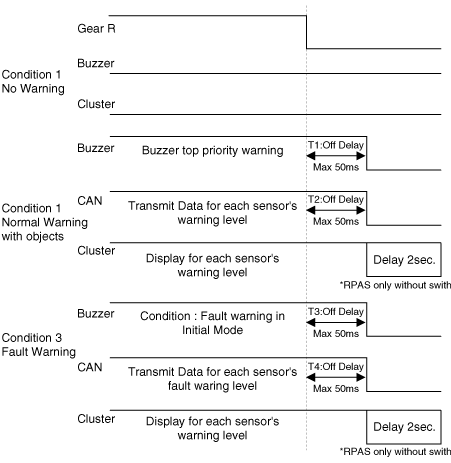
※ zulässiger Toleranzbereich des Signals ±10 %
Spezifikationen des Warnausgangs, klassifiziert nach Sensorabstand
Die Zustandslogik nach Priorität der Warnstufe lautet wie folgt. (identischer Sensor)
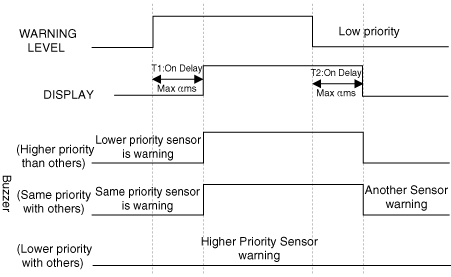
* Bestimmung des Wertes α
Sensor mit niedriger Priorität aus: α = 0 ms
Sensor mit niedriger Priorität – 1. Warnstufe: α < 340 ms
Sensor mit niedriger Priorität – 2. Warnstufe: α < 170 ms
*Bestimmung des Wertes β
Sensor mit niedriger Priorität – 1. Warnstufe: β = 1700 ms
Sensor mit niedriger Priorität – 2. Warnstufe: β = 1700 ms
Sensor mit niedriger Priorität – 3. Warnstufe: β = 700 ms
Steuerung der Warnung durch Abstandserkennung, wie unten dargestellt.
Erste Warnzone (vorne: 61 cm (24 Zoll) - 100 cm (39,4 Zoll), hinten: 61 cm (24 Zoll) - 120 cm (47,2 Zoll))
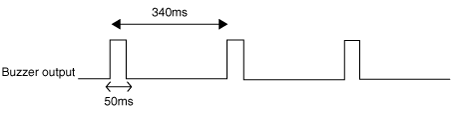
Zweite Warnzone (vorne/hinten: 31 cm (12,2 Zoll) - 60 cm (23,6 Zoll))
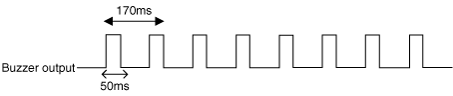
Dritte Warnzone (vorne/hinten: weniger als 30 cm (11,8 Zoll))
Spezifikation der optischen Warnanzeige
Warnsignalpegel nach Abstand - Front-, Heck-Sensor
Wenn der Rückwärtsgang eingelegt ist, leuchtet die Anzeige im Kombiinstrument wie unten dargestellt auf. Abbildung. Wenn das System ein Objekt erkennt, leuchtet die Anzeige sofort auf. Während der Objekterkennung leuchtet die Anzeige, wenn kein Objekt vorhanden ist, zwei Sekunden lang ohne Warnzustand und erlischt dann, nachdem das Objekt erkannt wurde. (Wenn die Warnung der Stufe 3 jedoch in den Zustand „Keine Warnung“ übergeht, leuchtet die Warnung der Stufe 3 zwei Sekunden lang auf und erlischt dann.)
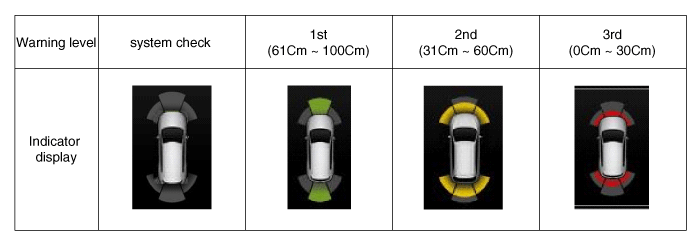
* Es zeigt nur die Position des erkannten Hindernisses an.
* Die Anzeige blinkt bei Warnung der Stufe 3 jede Sekunde.
* Integrierte Anzeige (FCL/FCR, RCL/RCR).
Testen Sie sich
Ein kurzes Quiz zum Kia Forte BD: Zu jeder Antwort gibt es eine Erklärung und einen Link zur Handbuchseite.