Alerte de proximité au stationnement (PDW)
Spécifications
Spécifications
| Élément | Spécifications | |
| Capteur ultrasonique | Niveau de tension | 12 V CC |
| Plage de détection | 11,8–47,2 pouces (30–120 cm) | |
| Tension de fonctionnement | 9–16 V CC | |
| Courant de fonctionnement | MAX. 80 mA | |
| Température de fonctionnement | -40 - 185°F (-40 - 85°C) | |
| Fréquence de fonctionnement | 52 ± 2 kHz | |
| Nombre de capteurs | 8EA | |
Composants et emplacement des composants
Emplacement des composants
[4 portes]
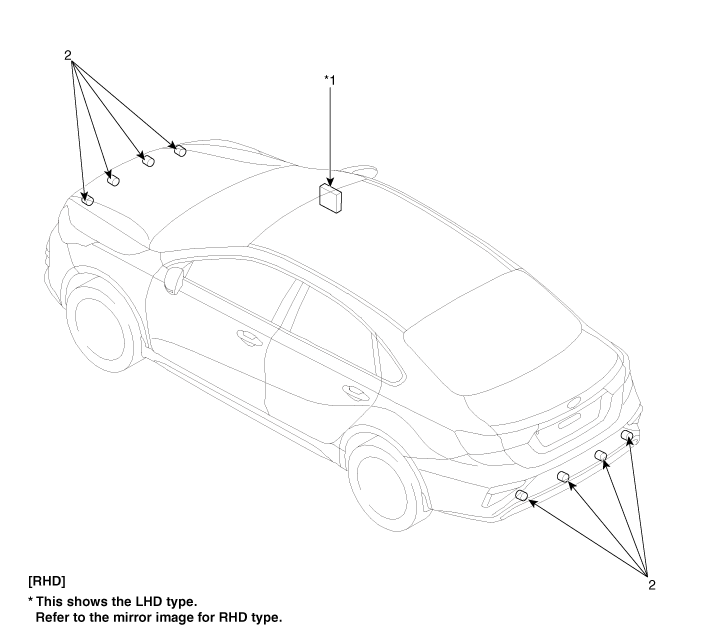
| 1. Unité de commande de carrosserie intégrée (IBU) | 2. Capteur de stationnement |
[5 portes]
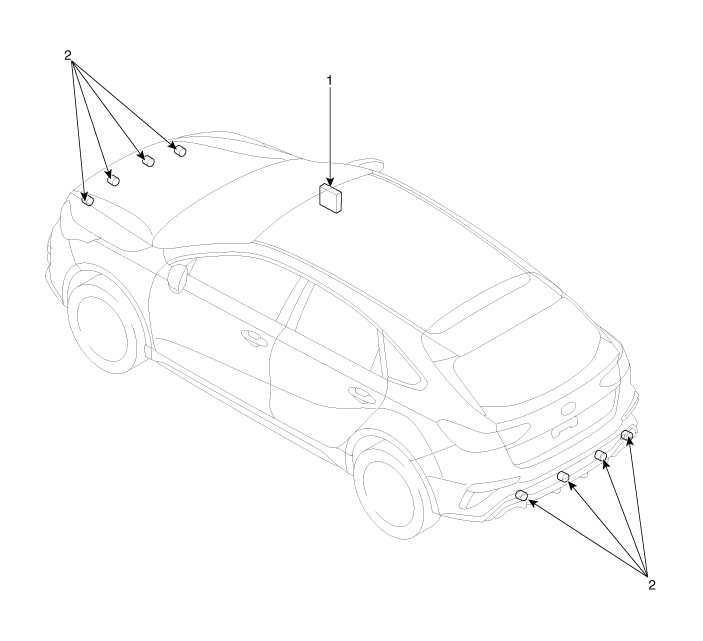
| 1. Unité de commande de carrosserie intégrée (IBU) | 2. Capteur de stationnement |
Description et fonctionnement
Configuration du système
Le PDW se compose de 8 capteurs (4 à l'avant et 4 à l'arrière), utilisés pour détecter les obstacles et transmettre le résultat sur trois niveaux d'alerte distincts (premier, deuxième et troisième) à l'IPM (IBU) via la communication LIN. L'IPM (IBU) détermine le niveau d'alerte d'après le message transmis par les capteurs esclaves, puis actionne le buzzer ou transmet les données à l'affichage.
Schéma synoptique
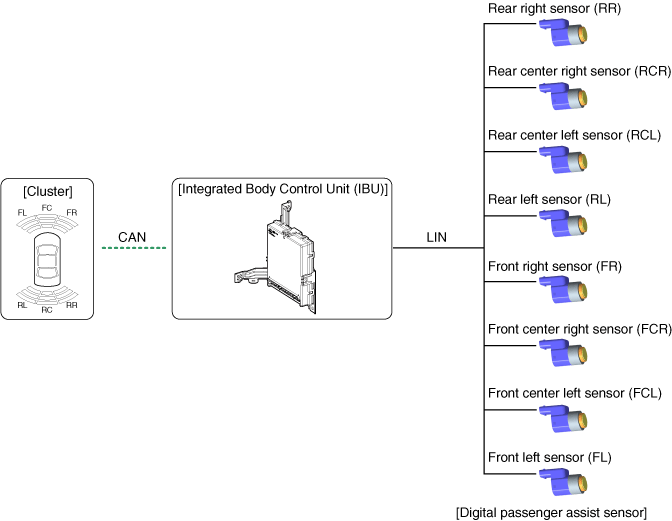
Spécifications de fonctionnement du système
Mode initial : capteur avant
Le temps d'initialisation du système est de 500 ms après l'activation initiale du rapport D (IGN1+). Reportez-vous à 10 km/h ci-dessous.
Le PDW reconnaît le LID et attribue l'identifiant de chaque capteur pendant l'initialisation.
Le PDW active chaque capteur, puis effectue un diagnostic une fois l'initialisation de l'IPM (IBU) terminée.
Le buzzer de démarrage du PDW fonctionne normalement lorsque le capteur n'envoie aucun message d'erreur et que le diagnostic des erreurs est terminé.
Si un défaut est signalé par l'un des capteurs, le buzzer de démarrage du PDW ne fonctionne pas, mais l'alarme retentit brièvement.
Si l'option d'affichage est installée, le symbole d'avertissement s'affiche également.
En cas de défaillance d'un capteur, le buzzer retentit une fois, mais l'affichage reste allumé en continu jusqu'à la réparation complète.
L'IPM (IBU) mémorise l'état d'initialisation terminé du capteur avant jusqu'à la coupure de IGN1. Il n'active pas l'initialisation lors de la prochaine entrée en rapport D.
Lorsque le commutateur PDW est sur OFF, l'initialisation du système n'est pas activée.
Si le commutateur PDW est activé comme indiqué ci-dessous, il active l'initialisation.
Le PDW se désactive lorsque le contact IGN1 est mis.
Activation du PDW à une vitesse du véhicule inférieure à 10 km/h
L'initialisation n'a aucun lien avec le fonctionnement du frein de stationnement.
Mode initial - Capteur arrière
La durée d'initialisation du système est de 500 ms après le passage initial en R et IGN1 ON.
Le PDW reconnaît le LID et attribue l'identifiant de chaque capteur pendant l'initialisation.
Le PDW active chaque capteur, puis effectue un diagnostic une fois l'initialisation de l'IPM (IBU) terminée.
Le buzzer de démarrage du PDW fonctionne normalement lorsque le capteur n'envoie aucun message d'erreur et que le diagnostic des erreurs est terminé.
Si un défaut est signalé par l'un des capteurs, le buzzer de démarrage du PDW ne fonctionne pas, mais l'alarme retentit brièvement.
Si l'option d'affichage est installée, le symbole d'avertissement s'affiche également.
En cas de défaillance d'un capteur, le buzzer retentit une fois, mais l'affichage reste allumé en continu jusqu'à la réparation complète.
L'IPM (IBU) mémorise l'état d'initialisation terminée du capteur arrière jusqu'à la coupure de IGN 1. Il n'active pas l'initialisation lors du prochain signal de marche arrière (R).
L'initialisation n'a aucun lien avec le fonctionnement du frein de stationnement.
Mode normal - Capteur avant
La communication par ligne démarre et maintient la procédure après IGN1 ON + rapport D + en dessous de 10 km/h.
Après l'initialisation, la sous-routine démarre immédiatement sans émission du signal sonore de démarrage du PDW.
Les alertes d'obstacle comprennent 3 niveaux (1, 2, 3). Les niveaux 1 et 2 émettent un signal intermittent, le niveau 3 un signal continu. Le niveau 1 n'existe pas pour le capteur ultrasonique avant.
Type avec afficheur
Alerte de niveau 2 : l'afficheur fonctionne seul, sans signal sonore.
Alerte à trois niveaux : signal sonore + afficheur
Type sans afficheur : signal sonore uniquement
Sur l'afficheur, les données de chaque capteur sont envoyées par l'IPM (IBU) à l'afficheur, par exemple au combiné. La communication CAN est utilisée pour la transmission, le temps maximal de passerelle étant de 50 ms.
La vitesse effective du véhicule pour le fonctionnement du RPDW est inférieure à 10 km/h.
Ne fonctionne pas lorsque le commutateur PDW est sur OFF.
Aucun lien avec le fonctionnement du frein de stationnement.
Le fonctionnement ne démarre pas ou s'arrête en position N, P.
Mode normal - Capteur arrière
La communication par ligne démarre et maintient la procédure après IGN1 ON + rapport R.
L'IBU envoie un message unique à chaque capteur pour demander le fonctionnement, afin de vérifier l'état initial du système et de déclencher les quatre capteurs en temps voulu. Si aucun problème n'est détecté, l'alerte se déclenche 500 ms après le passage en R, avec un intervalle de 300 ms.
Après l'initialisation, le mode normal démarre 100 ms après la fin. Sortie d'alerte sonore.
L'alerte d'obstacle est répartie en 3 niveaux.
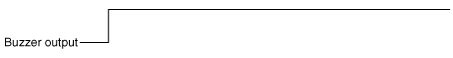
Premier et deuxième niveaux : signal intermittent ; troisième niveau : signal continu
Sur l'afficheur, les données de chaque capteur sont envoyées de l'IBU à l'afficheur, par exemple au combiné.
La communication CAN est utilisée pour la transmission, le temps maximal de passerelle étant de 50 ms.
Cela n'a aucun rapport avec la vitesse du véhicule.
Lorsque le commutateur PDW est sur OFF, si le signal de marche arrière R est reçu, le commutateur PDW passe sur ON.
Aucun lien avec le fonctionnement du frein de stationnement.
Le fonctionnement ne démarre pas ou s'arrête en position N, P.
Zone de détection
Conditions de mesure : poteau en PVC (diamètre 75 mm, longueur 3 m), température normale
Distance par rapport aux objets détectés (mesurée directement devant le capteur)
Capteur avant
61 cm (24 po) - 100 cm (39,4 po) : ± 15 cm (5,9 po)
31 cm (12,2 po) - 60 cm (23,6 po) : ± 15 cm (5,9 po)
Moins de 20 cm (7,9 po) : ± 10 cm (3,9 po)
Capteur arrière
61 cm (24,0 po) - 120 cm (47,2 po) : ± 15 cm (5,9 po)
31 cm (12,2 po) - 60 cm (23,6 po) : ± 15 cm (5,9 po)
Moins de 30 cm (11,8 po) : ± 10 cm (3,9 po)
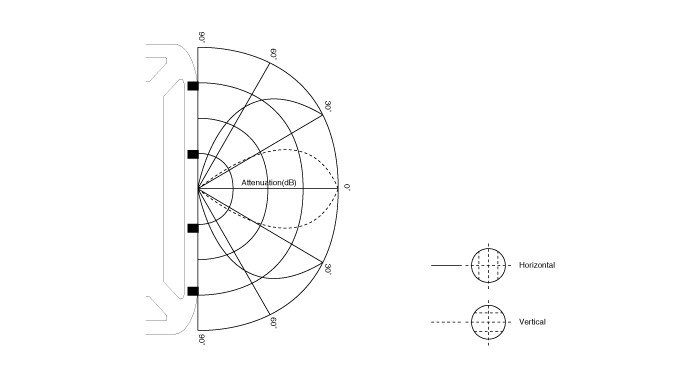
Zone de détection horizontale
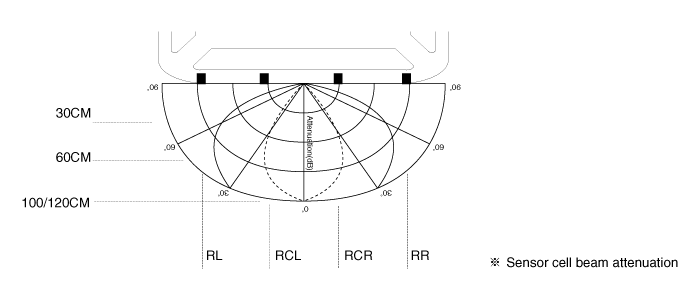
Zone de détection verticale
Mesure de distance
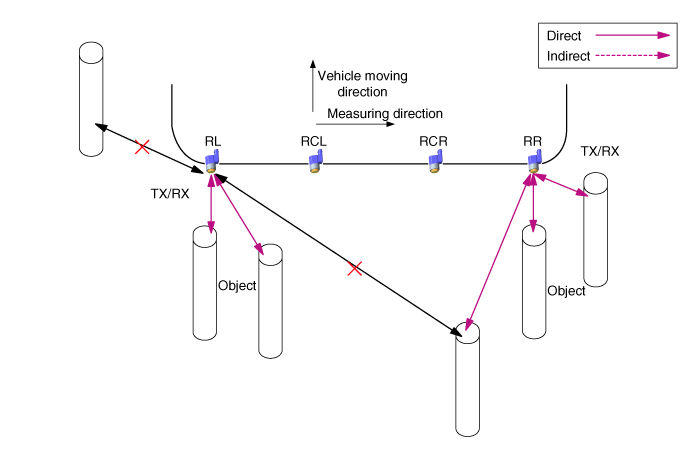
Mesure directe
L'émission et la réception sont assurées par un même capteur
(FL, FCL, FCR, FR, RL, RCL, RCR, RR selon la version du capteur)
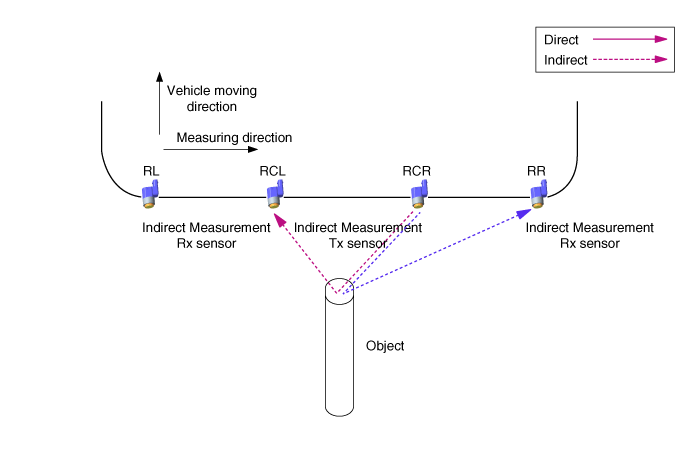
Mesure indirecte
(FCL → FL, FCL → FCR, FCR → FCL, FCR → FR, RCL → RL, RCL → RCR, RCR → RCL, RCR → RR, exécutés dans l'ordre)
Avec deux ou trois capteurs, l'un d'eux émet et les autres reçoivent.
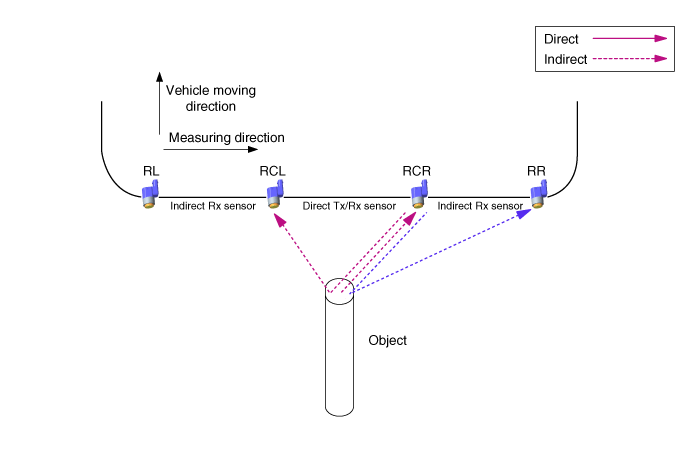
Mesure directe et indirecte simultanée
Avec deux ou trois capteurs, un capteur assure l'émission et la réception, les autres uniquement la réception.
Système d'alerte PDW-R
Lorsque le capteur PDW-R détecte un obstacle, l'avertissement est émis par un signal sonore via un dispositif tel qu'un buzzer. Le capteur PDW-R envoie les données à l'IBU par communication LIN, et l'IBU gère l'avertissement sonore de chaque CAPTEUR PDW-R selon leur priorité. Elle ne joue le rôle de passerelle que pour l'envoi au dispositif de signalisation visuelle, tel que le combiné.
Méthode de traitement des informations du buzzer et de l'afficheur dans l'IBU : pour les informations des capteurs RL/RR, l'IBU traite directement les informations de fonction d'affichage et de buzzer de chaque capteur. Pour la sortie buzzer des capteurs CL/CR, l'IBU traite les informations de la combinaison centrale selon la priorité des deux capteurs. En cas de défaillance de l'affichage, l'IBU envoie les informations de chaque capteur au combiné.
Spécification de fonctionnement du système - Capteur avant
Lorsque le système est sous tension (après IGN ON et rapport D), le MICOM vérifie chaque voie de capteur. Si aucune erreur n'est détectée, un signal sonore retentit après 500 ms. Si une erreur est détectée, même sur un seul capteur, le buzzer du capteur défectueux correspondant retentit à la place du signal de démarrage initial. Si le commutateur PDW ON est en position OFF, le système ne fonctionne pas. La fonction d'entrée en mode normal est présentée ci-dessous.
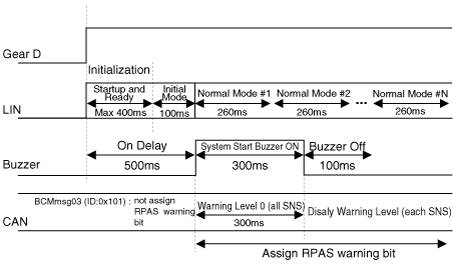
* En mode initial, l'IPM (IBU) évalue uniquement la défaillance des capteurs.
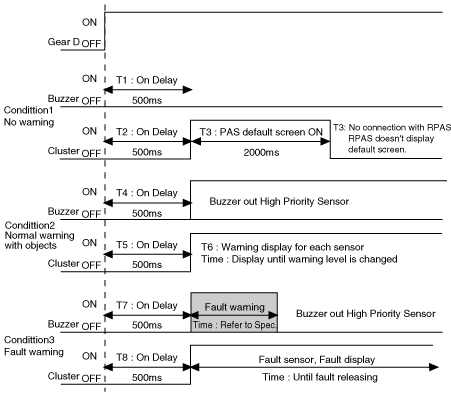
En rapport D, le système fonctionne comme indiqué ci-dessous.
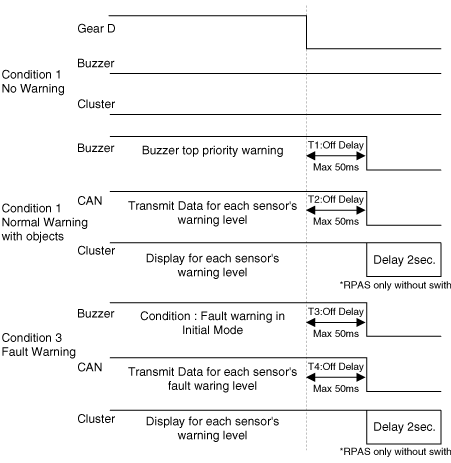
Lorsque le rapport D est relâché, le système fonctionne comme indiqué ci-dessous.
Spécification de fonctionnement du système - Capteur arrière
Lorsque le système est sous tension (après IGN ON et rapport R), le MICOM vérifie chaque voie de capteur. Si aucune erreur n'est détectée, un signal sonore de 300 ms retentit après 500 ms. Si une erreur est détectée, même sur un seul capteur, le buzzer du capteur défectueux correspondant retentit à la place du signal de démarrage initial. La fonction d'entrée en mode normal est présentée ci-dessous.
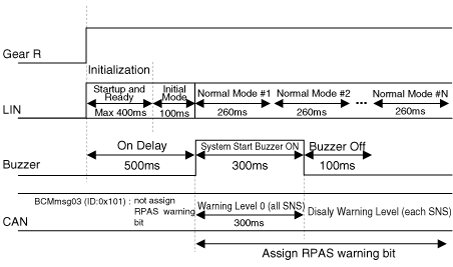
Avec le rapport R, les fonctions du système sont les suivantes :
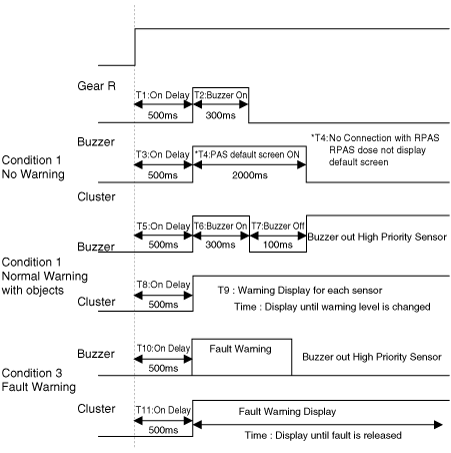
Lorsque le rapport R est désengagé, le système fonctionne comme indiqué ci-dessous.
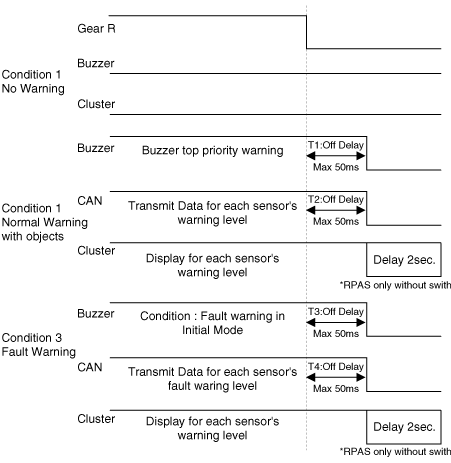
※ Plage d'erreur de signal admissible ±10 %
Caractéristiques de la sortie d'alerte classées selon la distance par rapport aux capteurs
La logique d'état selon la priorité des niveaux d'alerte est la suivante (capteur identique)
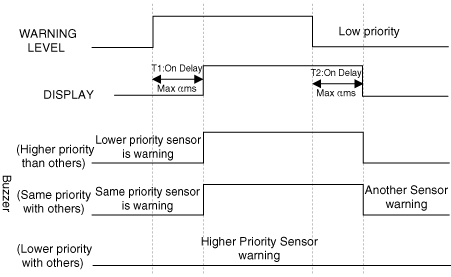
* Détermination de la valeur α
capteur à faible priorité désactivé : α = 0 ms
capteur à faible priorité - 1er niveau d'alerte : α < 340 ms
capteur à faible priorité - 2e niveau d'alerte : α < 170 ms
* Détermination de la valeur β
capteur à faible priorité - 1er niveau d'alerte : β = 1700 ms
capteur à faible priorité - 2e niveau d'alerte : β = 1700 ms
capteur à faible priorité - 3e niveau d'alerte : β = 700 ms
Commande de l'alerte par détermination de la distance, comme indiqué ci-dessous.
Première zone d'avertissement (avant : 61 cm (24 po) - 100 cm (39,4 po), arrière : 61 cm (24 po) - 120 cm (47,2 po))
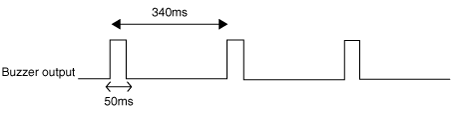
Deuxième zone d'avertissement (avant/arrière : 31 cm (12,2 po) - 60 cm (23,6 po))
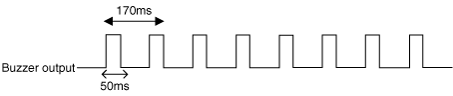
Troisième zone d'avertissement (avant/arrière : moins de 30 cm (11,8 po))
Spécification de l'indicateur d'alerte visuelle
Niveau d'alerte selon la distance – capteurs avant et arrière
Lorsque la transmission est en position R, le tableau de bord allume le témoin, comme illustré ci-dessous. Figure. Lorsque le système détecte un objet, le témoin s'allume immédiatement. Pendant la détection d'un objet, si aucun objet n'est présent, le témoin s'allume, sans état d'alarme pendant deux secondes, puis s'éteint après la détection d'un objet. (Toutefois, lorsque l'alarme de troisième niveau passe à l'état « Pas d'alarme », le témoin de l'alarme de troisième niveau s'allume pendant deux secondes, puis s'éteint.)
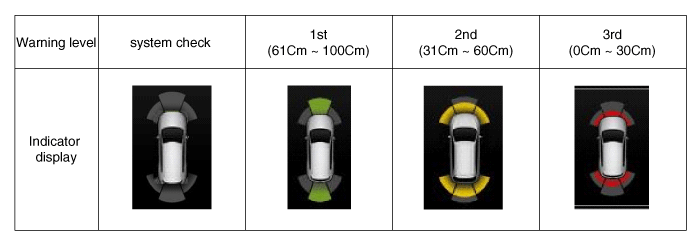
* Il n'affiche que la position de l'obstacle détecté.
* Le témoin clignote chaque seconde lors d'une alarme de troisième niveau.
* Afficheur intégré (FCL/FCR, RCL/RCR).
Testez-vous
Un quiz rapide sur Kia Forte BD : chaque réponse est expliquée, avec un lien vers la page du manuel.