Système de communication CAN
Système de communication CAN : Description du système
SCHÉMA DU SYSTÈME
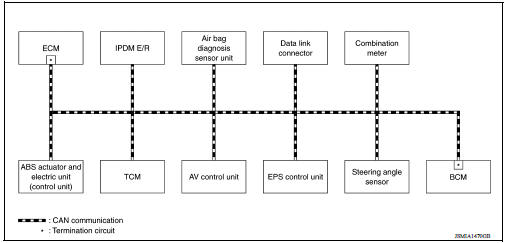
DESCRIPTION
Le CAN (Controller Area Network) est une ligne de communication série pour les applications en temps réel. C'est une ligne de communication multiplexée embarquée, à haute vitesse de transmission de données et à excellente capacité de détection d'erreurs. De nombreuses unités de commande électroniques équipent le véhicule, et chaque unité de commande partage des informations et est liée aux autres unités de commande pendant le fonctionnement (elles ne sont pas indépendantes). Dans la communication CAN, les unités de commande sont reliées par 2 lignes de communication (ligne CAN-H, ligne CAN-L), ce qui permet une transmission d'informations à haut débit avec moins de câblage.
Chaque unité de commande émet/reçoit des données, mais ne lit sélectivement que les données nécessaires.
GÉNÉRATION DU SIGNAL DE COMMUNICATION CAN
- Des circuits de terminaison (résistances) sont raccordés aux bornes du système de communication CAN. Lors de l'émission d'un signal de communication CAN, chaque calculateur fait passer un courant sur la ligne CAN-H, et le courant revient par la ligne CAN-L.
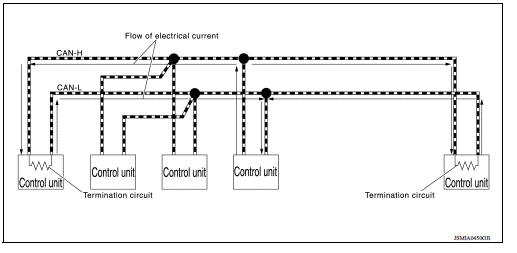
- Le courant circule séparément dans les circuits de terminaison connectés aux extrémités du système de communication CAN, et ces circuits de terminaison font chuter la tension afin de générer une différence de potentiel entre la
ligne CAN-H et la ligne CAN-L.
REMARQUE : un signal sans passage de courant est appelé « récessif » et un signal avec passage de courant est appelé « dominant ».
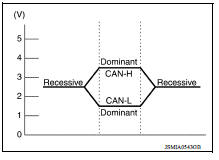
- Le système produit des signaux numériques pour les communications, à l'aide de la différence de potentiel.

CONSTRUCTION DU SIGNAL (MESSAGE) DE COMMUNICATION CAN
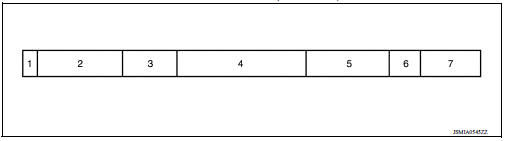

Ligne de communication CAN
La ligne de communication CAN est un câble à paire torsadée composé de brins CAN-H (1) et CAN-L (2) et offre une bonne immunité au bruit.
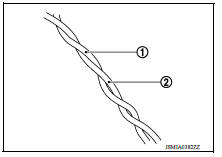
REMARQUE : le système de communication CAN résiste aux perturbations car il produit des signaux numériques à partir de la différence de potentiel entre la ligne CAN-H et la ligne CAN-L, et car il utilise une structure de câble à paire torsadée.
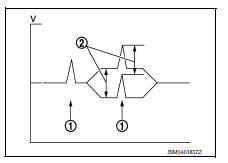
Comme les lignes CAN-H et CAN-L sont toujours adjacentes, le même niveau de bruit apparaît sur chacune d'elles lorsqu'un bruit (1) se produit. Bien que le bruit modifie la tension, la différence de potentiel (2) entre la ligne CAN-H et la ligne CAN-L est insensible au bruit. Des signaux résistants au bruit peuvent donc être obtenus.
Communications par signaux CAN
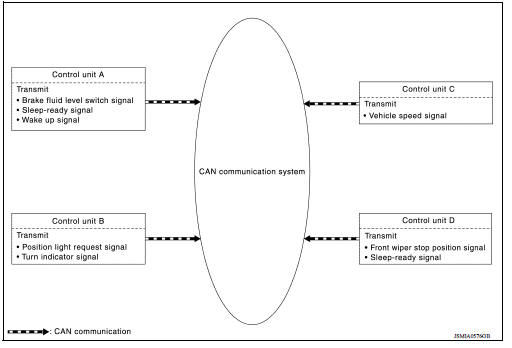
Chaque calculateur du système de communication CAN émet des signaux par l'intermédiaire du circuit de commande de communication CAN qu'il contient, et ne reçoit que les signaux nécessaires provenant des autres calculateurs afin d'assurer différentes commandes.
- Exemple : signaux émis
- Exemple : signaux reçus
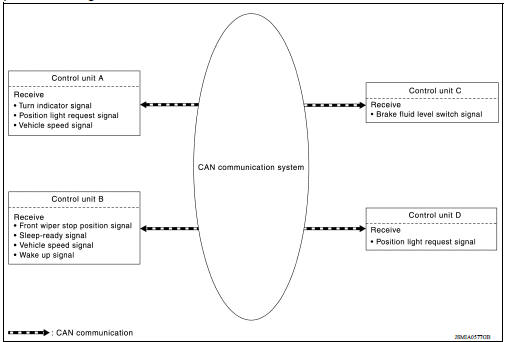
REMARQUE : les noms de signaux et les communications de signaux ci-dessus sont fournis à titre de référence. Pour les signaux de communication CAN de ce véhicule, se reporter à LAN « Système de communication CAN : Tableau des signaux de communication CAN ».
SYSTÈME DE COMMUNICATION CAN : circuit de commande de communication CAN
Le circuit de commande de communication CAN est intégré à l'unité de commande et émet/reçoit les signaux de communication CAN.
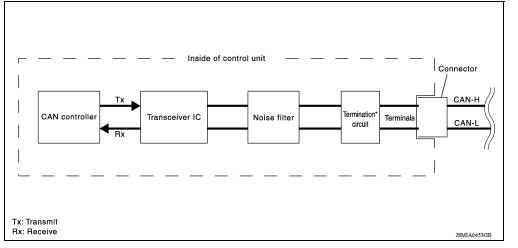
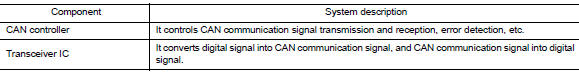
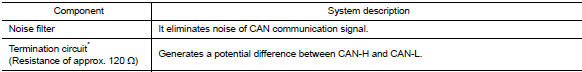
* : ce sont les seules unités de commande câblées aux deux extrémités du système de communication CAN.
Système de communication CAN : Tableau de spécification du système CAN
Déterminer le type de système CAN à partir du tableau des spécifications suivant.
REMARQUE : pour savoir comment utiliser le tableau de spécification du système CAN, se reporter à LAN, « Procédure de diagnostic de panne ».
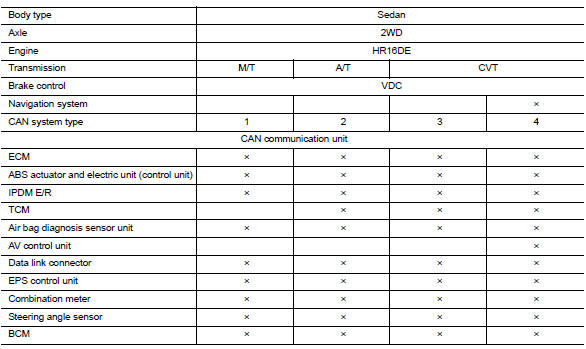
× : applicable
INFORMATIONS D'IDENTIFICATION DES ÉQUIPEMENTS DU VÉHICULE
REMARQUE : vérifiez le type de système CAN d'après la forme et les équipements du véhicule.
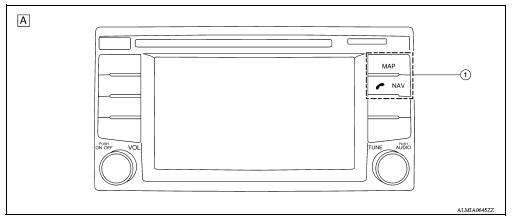
1. Commutateurs NAVI A. Avec système de navigation
SYSTÈME DE COMMUNICATION CAN : tableau des signaux de communication CAN
Pour savoir comment utiliser le tableau des signaux de communication CAN, se reporter à LAN « Mode d'emploi du tableau des signaux de communication CAN ».
REMARQUE :
- Pour les abréviations des unités connectées, se reporter à LAN « Liste des abréviations ».
- L'unité de commande AV n'utilise la communication CAN que pour communiquer avec l'outil de diagnostic (et non avec les autres unités de commande connectées).
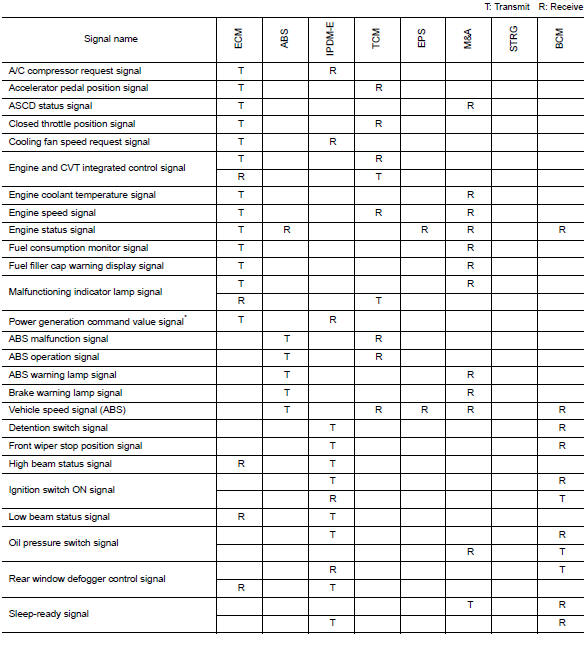

* : avec capteur de courant de batterie (avec capteur de température de batterie)
REMARQUE : les données CAN de l'unité de capteur de diagnostic airbag ne sont pas utilisées lors des opérations d'entretien courantes ; elles sont donc omises.
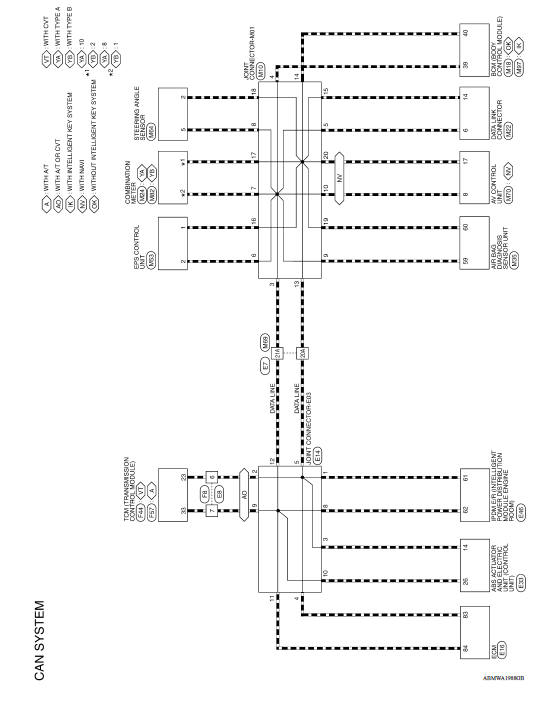
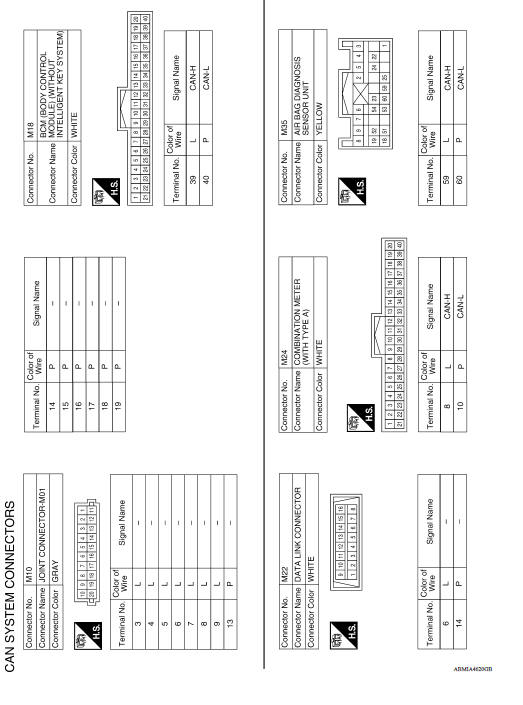
SCHÉMA DE CÂBLAGE
SYSTÈME CAN
Schéma de câblage
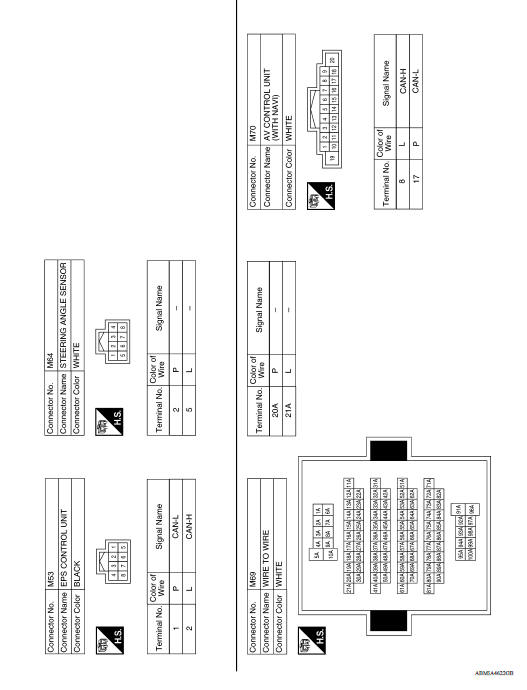
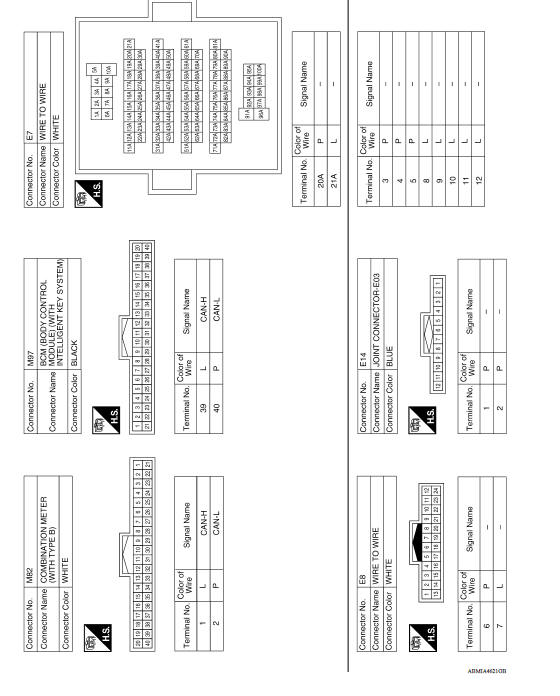
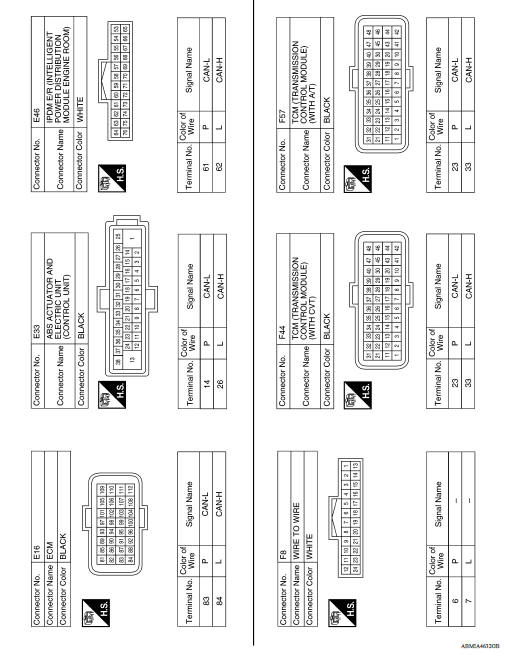
INSPECTION DE BASE
PROCÉDURE DE DIAGNOSTIC ET DE RÉPARATION
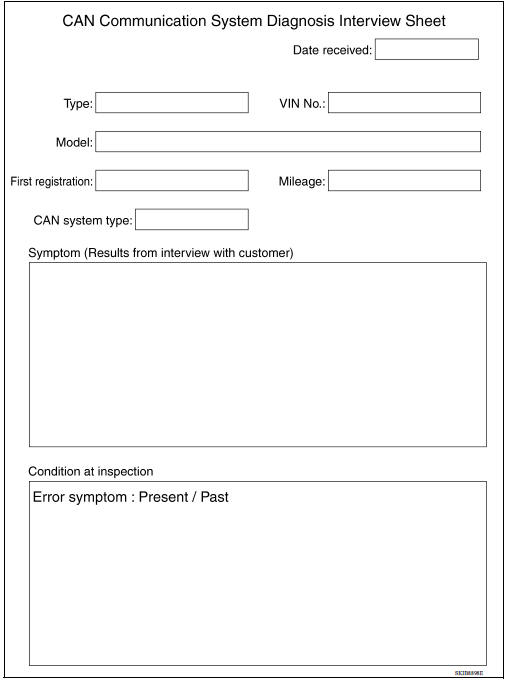
Fiche d'entretien client
REMARQUE : pour savoir comment utiliser la fiche d'entretien, se reporter à LAN « Procédure de diagnostic de panne ».
DIAGNOSTIC DES DTC/DES CIRCUITS
TABLEAU DES ZONES DE DYSFONCTIONNEMENT
Ligne principale
| Zone de dysfonctionnement | Référence |
| Ligne principale entre l'IPDM E/R et le connecteur de liaison de données | LAN « Procédure de diagnostic » |
Ligne dérivée
| Zone de dysfonctionnement | Référence |
| Circuit de ligne de dérivation ECM | LAN « Procédure de diagnostic » |
| Circuit de ligne de dérivation du groupe hydraulique et électronique ABS (unité de commande) | LAN « Procédure de diagnostic » |
| Circuit de la ligne de dérivation de l'IPDM E/R | LAN « Procédure de diagnostic » |
| Circuit de ligne de dérivation TCM | LAN « Procédure de diagnostic » |
| Circuit de la ligne de dérivation du capteur de diagnostic des airbags | LAN « Procédure de diagnostic » |
| Circuit de ligne de dérivation de l'unité de commande AV | LAN « Procédure de diagnostic » |
| Circuit de ligne de dérivation du connecteur de liaison de données | LAN « Procédure de diagnostic » |
| Circuit de dérivation de l'unité de commande EPS | LAN « Procédure de diagnostic » |
| Circuit de la ligne de dérivation du combiné d'instruments | LAN « Procédure de diagnostic » |
| Circuit de ligne de dérivation du capteur d'angle de braquage | LAN « Procédure de diagnostic » |
| Circuit de la ligne dérivée du BCM | LAN « Procédure de diagnostic » |
Court-circuit
| Zone de dysfonctionnement | Référence |
| Circuit de communication CAN | LAN « Procédure de diagnostic » |