Monitor de visión envolvente (AVM)
Componentes y ubicación de los componentes
Componentes
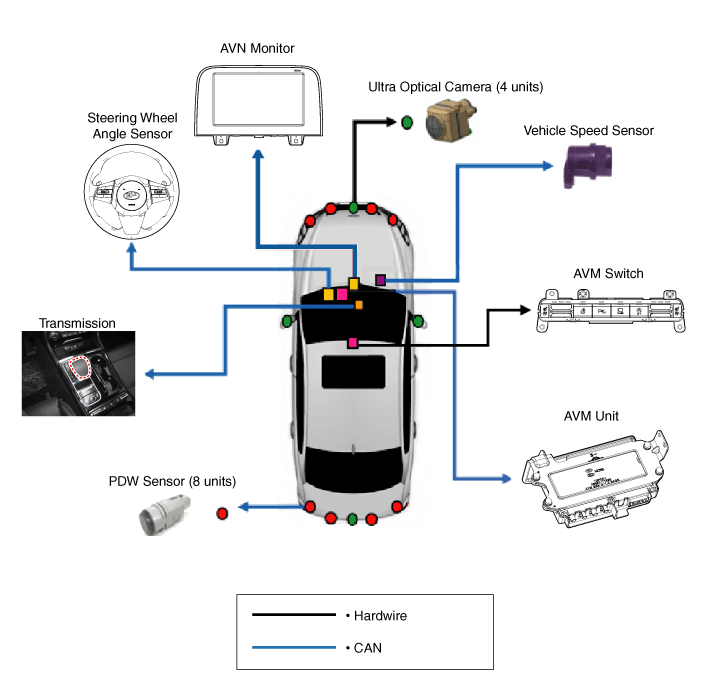
Funciones de los componentes
| N.º | Componentes | Cantidad | Función principal |
| 1 | Unidad AVM | 1 |
|
| 2 | Cámara ultra gran angular (190 grados) |
4 |
|
| 3 | Unidad principal AVN | 1 |
|
| 4 | Interruptor AVM | 1 |
|
Descripción y funcionamiento
Descripción
El monitor de visión envolvente (AVM) permite la videovigilancia de 360 grados alrededor de todo el perímetro del vehículo. El sistema consta de 4 cámaras ultraópticas instaladas alrededor del vehículo (delante, a ambos lados y detrás).
A las imágenes de vídeo de estas cámaras se les aplica compensación de distorsión, conversión de punto de vista y tecnologías de fusión de vídeo para obtener una imagen de vista aérea del espacio que rodea al vehículo, así como otros diversos modos de visualización.
El sistema AVM proporciona una retransmisión de vídeo del espacio que rodea al vehículo durante el aparcamiento o la conducción a baja velocidad, para mejorar la seguridad y la comodidad del conductor.
Además, incorpora indicación sincronizada de líneas guía en el volante, advertencia de objetos delanteros y traseros y compensación de tolerancia A/S (incluido In-Line).
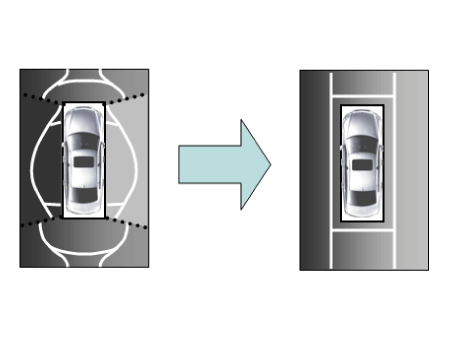
Este sistema muestra en la pantalla de la unidad principal las imágenes de vídeo de las cámaras ultraópticas instaladas en los 4 lados del vehículo. Muestra una imagen de 360 grados de la zona que rodea al vehículo, así como otros diversos modos de visualización.
Características principales
Visualización del entorno del vehículo en vídeo
La función de visualización de vídeo del entorno muestra en la pantalla de la unidad principal una imagen de 360 grados captada por las cuatro cámaras cuando el vehículo avanza a baja velocidad o retrocede. El sistema AVM muestra en total 8 modos de visualización de vídeo del entorno, según el estado de conducción del vehículo y la selección del conductor.
Función de indicación de líneas guía y sincronización del volante
La indicación de líneas guía y la función de sincronización del volante ayudan al conductor al aparcar, sincronizando el volante con la pantalla de visión trasera, marcada con líneas guía, para ayudar a predecir la dirección de marcha atrás del vehículo.
Advertencia de objetos delanteros/traseros (función de detección de obstáculos)
El sistema recibe la señal de advertencia de obstáculos de los sensores PDW o PA instalados en la parte delantera/trasera del vehículo y muestra la ubicación del obstáculo en la pantalla de la unidad AVN.
Compensación de tolerancia (incluido A/S)
El software de compensación de tolerancia manual está integrado en la ECM del AVM para compensar la desviación del AVM que puede producirse debido a la tolerancia de instalación en la línea de montaje. Primero debe preparar el entorno de trabajo adecuado para realizar la compensación de tolerancia correctamente.
Características principales
| N.º | Características principales | Descripción detallada | Notas |
| 1 | 8 modos de visualización |
|
Imagen de vídeo combinada de 8 modos |
| 2 | Función de selección de modo Front Assist |
|
Igual que el conmutador PDW del AVM |
| 3 | Visualización de la línea guía de estacionamiento sincronizada con la dirección en marcha atrás |
|
Visualización superpuesta sobre el vídeo trasero |
| 4 | Indicación de obstáculos PDW |
|
Visualización tanto en el cuadro de instrumentos como en la unidad principal |
| 5 | Opción de ajuste del usuario |
|
Proporciona ajustes adicionales de pantalla |
| 6 | Línea de montaje y función de compensación de tolerancias A/S |
|
Se aplica la lógica de reconocimiento de la función de compensación |
Condiciones de entrada en el modo AVM
La información del vehículo se recibe periódicamente, incluso después de entrar en el modo AVM. Cuando se cumplen las condiciones, es posible cambiar del modo delantero al trasero y viceversa.
Al cambiar de modo, la vista mostrada en pantalla puede ser la vista inicial o la vista anterior, según las condiciones.
Si el cambio de modo es una entrada inicial, se selecciona la vista predeterminada según la parte delantera o trasera. Si se produce un cambio continuo entre modo delantero y trasero, como al repetir marcha atrás y avance para aparcar, se recupera y muestra la vista anterior.
Entrada inicial: cuando se muestran por primera vez en pantalla los modos de vista trasera y delantera en el modo AVM.
Reentrada: al cambiar del modo AVM a otro modo sin apagar el sistema AVM y volver al modo anterior.
(por ejemplo, trasero → delantero → trasero: vuelva a entrar en el modo trasero / delantero → trasero → delantero: vuelva a entrar en el modo delantero)
| Modo de conmutación | Velocidad del vehículo | Mecanismo | Interruptor AVM | Mostrar vista |
| Trasera → Delantera | Por debajo de 20 km/h | Se excluyen la marcha R o la marcha P | ON | Entrada inicial: la vista delantera se establece en la opción de modo de vista inicial. |
| Reentrada: último modo de vista mostrado en el modo delantero anterior. | ||||
| Delantera → Trasera | No aplicable | Marcha atrás | No aplicable | Entrada inicial: la vista trasera se establece en la opción de modo de vista inicial |
| Reentrada: último modo de vista mostrado en el modo trasero anterior. |
Desactivación del modo AVM
Si se cumplen las siguientes condiciones en el modo AVM, el AVM se desactiva y el vídeo no se muestra.
| Modo APAGADO | Velocidad del vehículo | Mecanismo | Interruptor AVM | Notas |
| Modo delantero | Más de 20 km/h | Marcha R o marcha P | APAGADO | Si se cumple al menos una de las tres condiciones |
| Modo trasero | No aplicable | Excepto marcha R | No aplicable | Si se cumple al menos una de las dos condiciones |
Opciones del AVM
Para mayor comodidad del usuario, el AVM ofrece tres opciones para elegir.
En la pantalla de la unidad AVN aparece la ventana de cambio de opciones (ajustes de la guía de aparcamiento). Solo los ajustes modificados se envían a la unidad AVM mediante M_CAN.
Estas tres opciones se aplican en cuanto las selecciona el usuario. Según las condiciones, las vistas iniciales mostradas son las siguientes.
| Opción | Función | Ajustes predeterminados |
| Bloqueo de dirección | Líneas guía con dirección para mostrar la dirección de movimiento del vehículo durante el estacionamiento. | Código de clasificación |
| Indicador de advertencia de proximidad | Indica la detección de obstáculos delante y detrás | Código de clasificación |
| Ajuste inicial del modo de vista | Vista predeterminada mostrada al entrar en el modo AVM | Vista delantera + envolvente |
| Vista trasera + visión envolvente |
Operaciones para la indicación de la línea de bloqueo de la dirección
Las indicaciones de la trayectoria de bloqueo de la dirección se determinan con el valor del ángulo del volante que la unidad AVM recibe periódicamente por el bus C-CAN.
Combinación de la zona trasera que muestra una imagen trasera de 130 grados (modo de pantalla dividida) y la trayectoria prevista del vehículo, mostrada en la pantalla ancha.
Modos de vista de la indicación de bloqueo de dirección
Modo Vista Área de aplicación Notas Trasero Vista envolvente + vista trasera Imagen trasera (modo de división doble) 
Trasera izquierda + trasera Imagen trasera (modo de división doble) 
Trasera derecha + trasera Imagen trasera (modo de división doble) 
Vista trasera amplia Imagen panorámica 
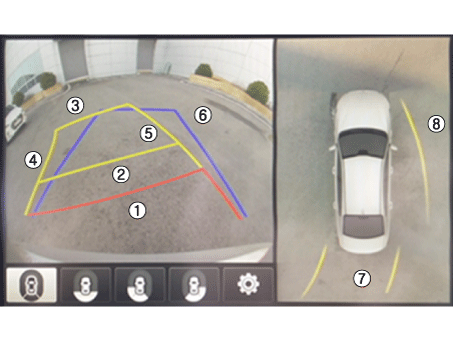
Especificaciones de las líneas guía de trayectoria del bloqueo de dirección
Descripción Número Alcance Color Líneas de trayectoria de bloqueo del volante ① 0,5 m Rojo ② 1,0 m Amarillo ③ 3,0 m Amarillo ④ Lado izquierdo del vehículo + 0,3 m Rojo + amarillo ⑤ Lado derecho del vehículo + 0,3 m Rojo + amarillo Línea de trayectoria neutra ⑥ 3,0 m Azul Líneas de trayectoria en los modos de vista envolvente ⑦ Visión envolvente + 0,3 m Amarillo ⑧ Amarillo
Diagramas de circuito
Entrada/salida del sistema AVM
Entrada de la cámara
Componente Especificación Ángulo de visión del objetivo 190 grados Ángulo de visión Horizontal 186 grados Vertical 135 grados Función Proporciona la imagen original de la imagen de gran angular
(sin función adicional)Ubicación de aplicación La misma cámara se aplica en la parte delantera, trasera, izquierda y derecha Salida de imagen AVM
La unidad AVM realiza la compensación de distorsión y la combinación de vídeo en una imagen a partir de 4 cámaras instaladas alrededor del vehículo, detecta la dirección y las líneas de guía de la dirección, entre otros, y envía la salida en forma analógica.
Interruptor AVM
Cuando el interruptor está encendido, se utiliza como señal de entrada de control que controla el modo de vista frontal.
Entrada de encendido
La unidad AVM muestra imágenes solo cuando IGN2 está activado. Cuando IGN2 está desactivado, el AVM está en estado OFF y se limita la salida de imagen.
La unidad AVM utiliza la señal de entrada del terminal IGN o de la comunicación M_CAN para determinar si IGN2 está activado o desactivado.
Salida del indicador luminoso del interruptor
Las unidades AVM envían la salida de potencia en forma de ondas PWM desde el LED ubicado en el interruptor AVM para indicar al usuario que el interruptor ha sido pulsado.
Entrada CAN del chasis (C_CAN)
La unidad AVM utiliza C_CAN para recibir información del estado del vehículo y decidir si debe realizar las operaciones básicas del AVM.
Entrada/salida CAN multimedia (M_CAN)
La señal M-CAN se convierte en señal C-CAN mediante el IGPM (función de enrutamiento o gateway central), y luego la unidad AVM puede utilizar esta señal C-CAN.
M_CAN se utiliza para la comunicación con la ICU para enviar y recibir la siguiente información.
Enviar solicitudes de cambio de modo AVM para las imágenes de salida AVM (por ejemplo, modo Navi → modo AVM)
Enviar solicitudes de cambio de vista AVM por parte del usuario
Enviar coordenadas de compensación para corregir la tolerancia.
Enviar mensajes de advertencia para mostrar en la AVN
Enviar cualquier cambio en los parámetros del usuario.
Procedimientos de reparación
inspección
Compensación de tolerancia
La compensación de tolerancia corrige el error de vídeo de la vista envolvente que se produce debido a la tolerancia de instalación de las cuatro cámaras que componen el sistema SVM.
La compensación de tolerancia debe realizarse en los siguientes casos:
Al desmontar e instalar la cámara gran angular.
Al realizar trabajos en la carrocería que puedan modificar el enfoque de la cámara gran angular.
Al sustituir el espejo retrovisor exterior por el que incorpora la cámara gran angular.
Al sustituir la unidad del monitor de vista envolvente.
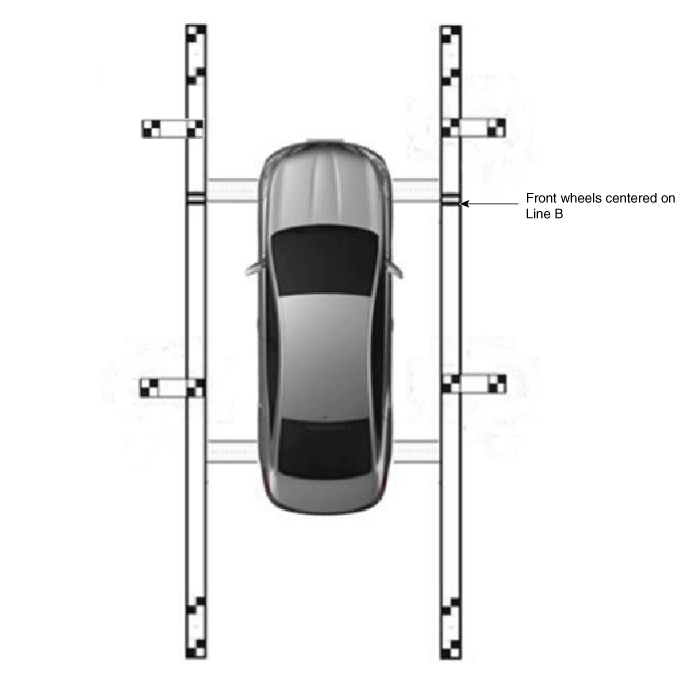
Entorno de la compensación de tolerancia
Procedimiento guiado de compensación de tolerancia
Prepare previamente lo siguiente.
Asegúrese de que el capó, el portón trasero y las puertas del vehículo estén cerrados.
Cierre la puerta del conductor después de subir al vehículo.
Gire el contacto a la posición «IGN».
Despliegue todos los espejos laterales.
Coloque la transmisión en N.
Compruebe el estado de parpadeo del indicador LED del interruptor SVM.
Durante la preparación previa, no instale un extractor de humos ni otro equipo que pueda bloquear la visión de las cámaras de visión trasera.
Además, dado que los gases de escape pueden bloquear la imagen de visión trasera, ventile el humo con un ventilador antes de realizar la compensación de tolerancia con el contacto encendido.
Accione el freno de pie o el freno de estacionamiento electrónico (EPB) para mantener el vehículo inmovilizado.
Antes de entrar en el modo de compensación de tolerancia, compruebe el funcionamiento normal de la ECU SVM y de las cámaras realizando lo siguiente.
Compruebe que aparece la pantalla de configuración inicial del SVM (imagen de vista frontal + imagen de vista envolvente al colocar en N).
Compruebe que las imágenes de vista envolvente delantera, trasera, izquierda y derecha se muestran correctamente en el monitor.
Si las imágenes se muestran correctamente, acceda al modo de compensación de tolerancia. En caso contrario, si las imágenes se muestran incorrectamente o no aparecen, sustituya la pieza correspondiente.
Coloque dos escalas de compensación, dos tableros de línea de referencia de compensación y cuatro objetivos de compensación alrededor del vehículo, consultando el manual suministrado con las herramientas.
Mantenga el contacto encendido con el vehículo parado, asegúrese de que la transmisión esté en P y accione el freno de estacionamiento incluso en superficie plana.
Realice el trabajo con el SVM activado.
Conecte el KDS al vehículo.
Seleccione el modelo de vehículo y el sistema.
Introduzca la función adicional en el KDS.
Realice la compensación de tolerancia manual del SVM según se indica en el dispositivo de diagnóstico KDS.
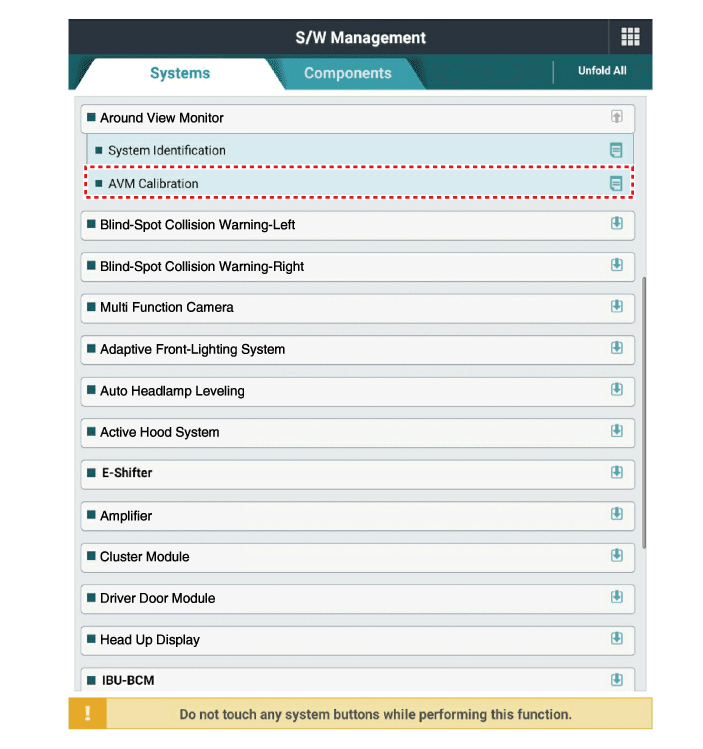

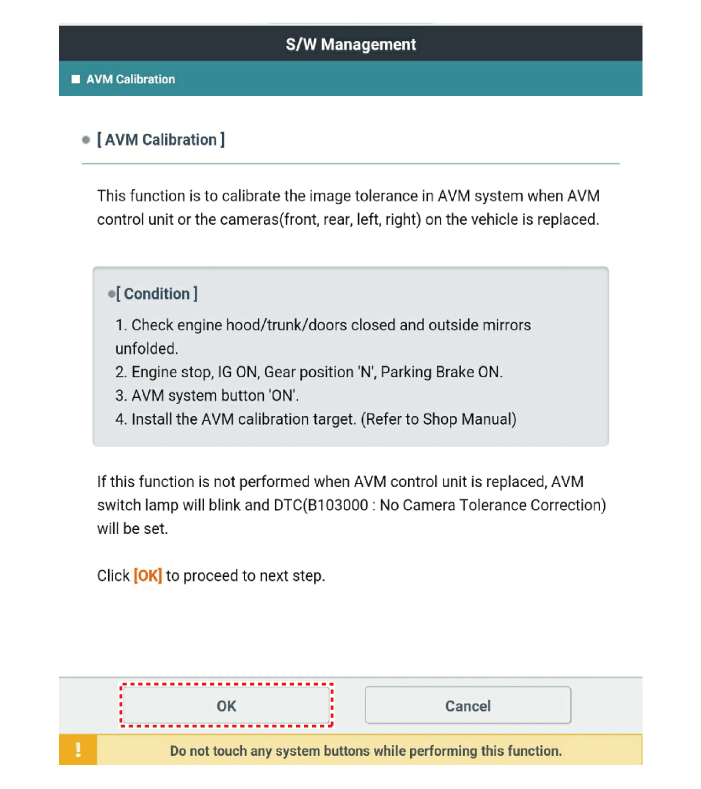
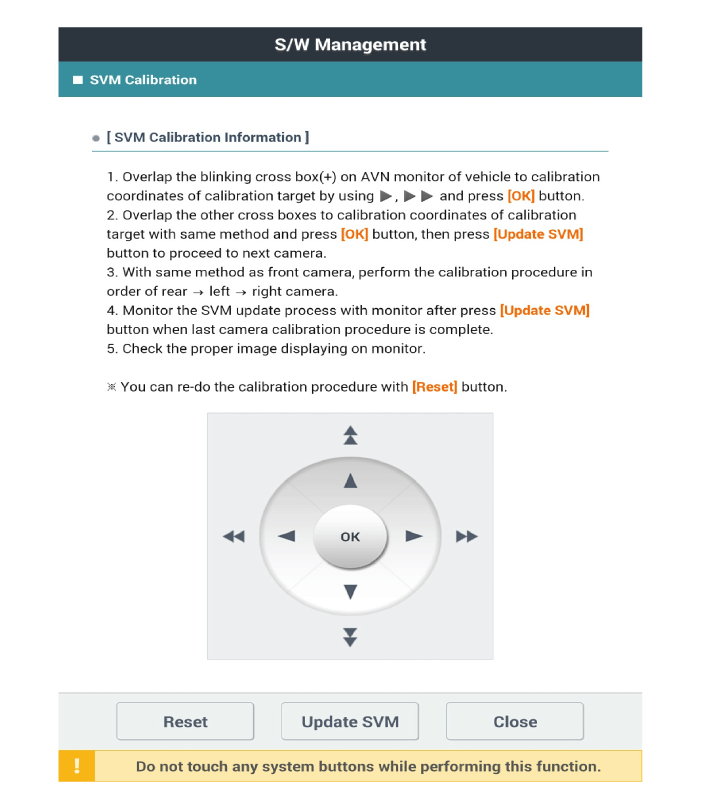
Para confirmar que la calibración ha finalizado, compruebe el vehículo y la calibración en el monitor AVN y pulse [OK].
Si la calibración no se ha realizado correctamente, pulse [Cancelar] y vuelva a introducir los puntos de calibración.
Pon a prueba tus conocimientos
Un test rápido sobre el Kia Stinger CK: cada respuesta trae una explicación y un enlace a la página del manual.