Rundumsichtmonitor (AVM)
Komponenten und Anordnung der Bauteile
Bauteile
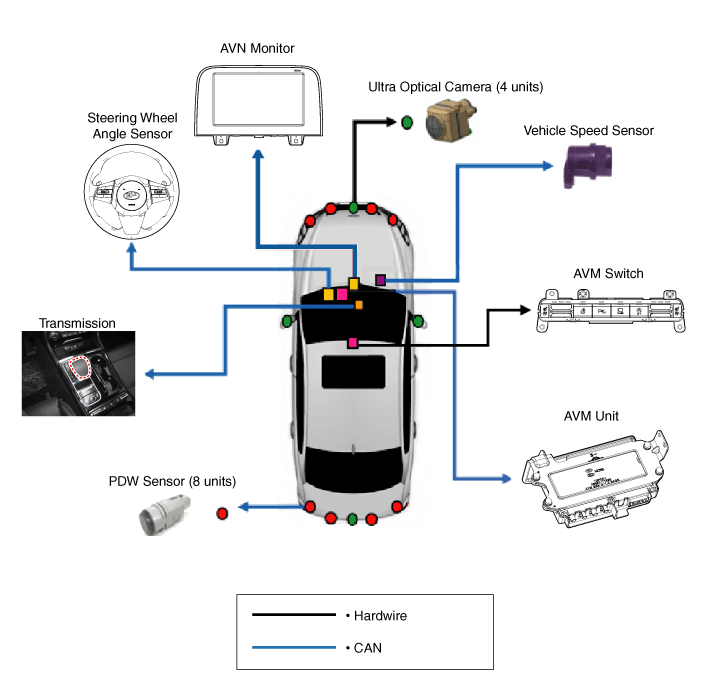
Funktionen der Komponenten
| Nr. | Bauteile | Anzahl | Hauptfunktion |
| 1 | AVM-Steuergerät | 1 |
|
| 2 | Ultraweitwinkelkamera (190 Grad) |
4 |
|
| 3 | AVN-Hauptgerät | 1 |
|
| 4 | AVM-Schalter | 1 |
|
Beschreibung und Betrieb
Beschreibung
Der Rundumsichtmonitor (AVM) ermöglicht eine 360-Grad-Videoüberwachung des gesamten Fahrzeugumfelds. Das System besteht aus 4 Ultraweitwinkelkameras, die rund um das Fahrzeug installiert sind (vorne, an beiden Seiten und hinten).
Auf die Videobilder dieser Kameras werden Verzerrungskorrektur, Blickpunktwandlung und Videofusionstechnologien angewendet, um eine Vogelperspektive der Umgebung des Fahrzeugs sowie verschiedene andere Ansichtsmodi zu erzeugen.
Das AVM-System liefert dem Fahrer während des Einparkens oder bei Fahrt mit niedriger Geschwindigkeit ein Videobild der Fahrzeugumgebung, um Sicherheit und Komfort zu erhöhen.
Außerdem verfügt es über synchronisierte Führungslinienanzeige am Lenkrad, vordere und hintere Objektwarnung sowie Toleranzkompensation (einschließlich A/S, In-Line).
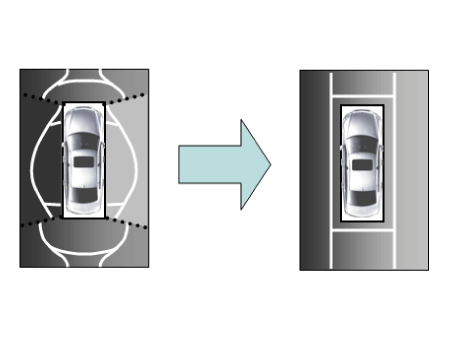
Dieses System zeigt die Videobilder der an den 4 Seiten des Fahrzeugs installierten Ultraweitwinkelkameras auf dem Display des Hauptgeräts an. Es zeigt das 360-Grad-Bild des Bereichs um das Fahrzeug sowie verschiedene andere Ansichtsmodi.
Hauptmerkmale
Anzeige der Fahrzeugumgebung als Video
Die Funktion zur Anzeige der Fahrzeugumgebung zeigt beim Langsamfahren oder Rückwärtsfahren das 360-Grad-Bild, aufgenommen von den vier Kameras, auf dem Display des Hauptgeräts an. Das AVM-System zeigt insgesamt 8 Videoanzeigemodi, abhängig vom Fahrzustand des Fahrzeugs und der Auswahl des Fahrers.
Führungslinienanzeige und Lenkradsynchronisationsfunktion
Die Führungslinienanzeige und Lenkradsynchronisationsfunktion unterstützt den Fahrer beim Einparken, indem das Lenkrad mit der Rückfahrkameraanzeige synchronisiert wird, auf der Führungslinien eingeblendet sind, um die Fahrtrichtung des rückwärts fahrenden Fahrzeugs anzuzeigen.
Vorn-/Hinten-Objektwarnung (Hinderniserkennungsfunktion)
Das System empfängt das Hinderniswarnsignal von den PDW- oder PA-Sensoren, die vorne bzw. hinten am Fahrzeug installiert sind, und zeigt die Position des Hindernisses auf dem AVN-Display an.
Toleranzkompensation (einschließlich A/S)
Die Software zur manuellen Toleranzkompensation ist im AVM-ECM integriert, um die Abweichung des AVM zu kompensieren, die durch Fertigungstoleranzen bei der Montage entstehen kann. Die richtige Arbeitsumgebung muss zuerst eingerichtet werden, um die Toleranzkompensation korrekt durchzuführen.
Hauptmerkmale
| Nr. | Hauptmerkmale | Detaillierte Beschreibung | Hinweise |
| 1 | 8 Anzeigemodi |
|
Kombiniertes Videobild mit 8 Modi |
| 2 | Funktion zur Auswahl des Front-Assist-Modus |
|
Entspricht dem AVM-PDW-Schalter |
| 3 | Synchronisierte Einparkführungslinienanzeige bei Rückwärtslenkung |
|
Anzeige über dem Rückfahrvideo |
| 4 | PDW-Hindernisanzeige |
|
Anzeige sowohl im Kombiinstrument als auch im Infotainmentsystem |
| 5 | Benutzereinstellungsoption |
|
Stellt zusätzliche Bildschirmeinstellungen bereit |
| 6 | Montagelinien- und A/S-Toleranzkompensationsfunktion |
|
Logik zur Erkennung der Kompensationsfunktion angewendet |
Bedingungen für den Eintritt in den AVM-Modus
Fahrzeuginformationen werden auch nach dem Eintritt in den AVM-Modus regelmäßig abgerufen. Wenn die Bedingungen erfüllt sind, ist ein Wechsel vom Vorwärts- in den Rückwärtsmodus und umgekehrt möglich.
Beim Moduswechsel kann die auf dem Display angezeigte Ansicht je nach Bedingungen die Anfangsansicht oder die vorherige Ansicht sein.
Wenn der Moduswechsel der erste Eintritt ist, wird die Standardansicht vorn oder hinten gewählt. Wenn ein kontinuierlicher Wechsel zwischen vorn und hinten erfolgt, z. B. beim wiederholten Vor- und Zurückfahren zum Einparken, wird die vorherige Ansicht aufgerufen und angezeigt.
Erstmaliger Eintritt: Wenn die Ansichten hinten und vorne im AVM-Modus erstmals auf dem Display angezeigt werden.
Erneuter Eintritt: Beim Wechsel vom AVM-Modus in einen anderen Modus, ohne das AVM auszuschalten, und Rückkehr in den vorherigen Modus
(z. B. hinten → vorne → hinten: erneuter Eintritt in den hinteren Modus / vorne → hinten → vorne: erneuter Eintritt in den vorderen Modus)
| Umschaltmodus | Fahrzeuggeschwindigkeit | Mechanismus | AVM-Schalter | Ansicht anzeigen |
| Hinten → Vorne | Unter 20 km/h | Gang R oder Stellung P ausgeschlossen | EIN | Erstmaliger Eintritt: Frontansicht ist in der Option für den Startansichtsmodus eingestellt. |
| Wiedereintritt: Zuletzt angezeigter Ansichtsmodus im vorherigen Frontmodus. | ||||
| Vorne → Hinten | Nicht relevant | Rückwärtsgang | Nicht relevant | Erstmaliger Eintritt: Heckansicht ist in der Option für den Startansichtsmodus eingestellt. |
| Wiedereintritt: Zuletzt angezeigter Ansichtsmodus im vorherigen Heckmodus. |
Deaktivierung des AVM-Modus
Wenn im AVM-Modus die folgenden Bedingungen erfüllt sind, wird das AVM ausgeschaltet und kein Video angezeigt.
| Modus AUS | Fahrzeuggeschwindigkeit | Mechanismus | AVM-Schalter | Hinweise |
| Frontmodus | Mehr als 20 km/h | Gang R oder Stellung P | AUS | Wenn mindestens eine der drei Bedingungen erfüllt ist |
| Heckmodus | Nicht relevant | Außer Gang R | Nicht relevant | Wenn mindestens eine der zwei Bedingungen erfüllt ist |
AVM-Optionen
Zur Verbesserung der Benutzerfreundlichkeit bietet das AVM dem Benutzer drei Optionen zur Auswahl.
Das Optionsfenster (Einstellungen Parkführung) wird auf dem AVN angezeigt. Nur geänderte Optionen werden über M_CAN an das AVM-Steuergerät übertragen.
Diese drei Optionen werden angewendet, sobald sie vom Benutzer ausgewählt wurden. Abhängig von den Bedingungen sehen die anfänglich angezeigten Ansichten wie folgt aus.
| Option | Funktion | Werkseinstellungen |
| Lenkradsperre | Lenkradsperren-Führungslinien zur Anzeige der Fahrtrichtung des Fahrzeugs beim Einparken. | Klassifizierungscode |
| Warnanzeige bei geringem Abstand | Zeigt die Erkennung von Hindernissen vorne und hinten an | Klassifizierungscode |
| Grundeinstellung des Ansichtsmodus | Standardansicht bei Eintritt in den AVM-Modus | Frontansicht + Rundumsicht |
| Rückansicht + Rundumsicht |
Anzeige der Führungslinien für den Lenkradeinschlag
Die Führungslinien für den Lenkradeinschlag werden anhand des Lenkradwinkelwerts bestimmt, der vom AVM-Steuergerät periodisch über den C-CAN-Bus empfangen wird.
Kombination aus dem hinteren Bereich, der das 130-Grad-Bild der Rückansicht (geteilte Ansicht) zeigt, und der erwarteten Fahrspur des Fahrzeugs, die auf dem breiten Display angezeigt wird.
Anzeigemodi der Lenkradsperren-Anzeige
Modus Ansicht Anwendungsbereich Hinweise Hinten Rundumsicht + Rückansicht Rückansicht (Zweiteilungsmodus) 
Links hinten + hinten Rückansicht (Zweiteilungsmodus) 
Rechts hinten + hinten Rückansicht (Zweiteilungsmodus) 
Rückansicht Weitwinkel Breitbildansicht 
Spezifikationen der Lenkradsperren-Führungslinien
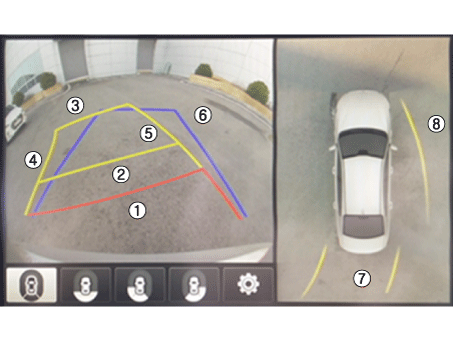
Beschreibung Anzahl Reichweite Farbe Führungslinien des Lenkradeinschlags ① 0,5 m Rot ② 1,0 m Gelb ③ 3,0 m Gelb ④ Linke Fahrzeugseite + 0,3 m Rot + Gelb ⑤ Rechte Fahrzeugseite + 0,3 m Rot + Gelb Neutrale Führungslinie ⑥ 3,0 m Blau Führungslinien der Umgebungsansichten ⑦ Rundumsicht + 0,3 m Gelb ⑧ Gelb
Schaltpläne
Ein-/Ausgang des AVM-Systems
Kameraeingang
Element Spezifikation Objektiv-Blickwinkel 190 Grad Blickwinkel Horizontal 186 Grad Vertikal 135 Grad Funktion Stellt das Originalbild des Weitwinkelbildes bereit
(ohne Zusatzfunktion)Anwendungsort Dieselbe Kamera wird vorne, hinten, links und rechts verwendet Ausgabe des AVM-Bildes
Das AVM-Steuergerät führt die Verzerrungskorrektur durch und fügt die Videos von vier um das Fahrzeug montierten Kameras zu einem Bild zusammen. Es zeigt Lenkhilfe-Richtlinien und weitere Hinweise an und gibt das Ausgangssignal analog aus.
AVM-Schalter
Wenn der Schalter eingeschaltet ist, wird er als Steuereingangssignal verwendet, das den Frontansichtsmodus steuert.
Zündungseingang
Das AVM-Steuergerät zeigt Bilder nur bei eingeschaltetem IGN2 an. Bei ausgeschaltetem IGN2 befindet sich das System im Zustand AVM OFF und die Bildausgabe ist unterbrochen.
Das AVM-Steuergerät verwendet das Eingangssignal vom IGN-Kontakt oder der M_CAN-Kommunikation, um zu erkennen, ob IGN2 eingeschaltet ist oder nicht.
Kontrollleuchte des Ausgangsschalters
Die AVM-Steuergeräte senden ein PWM-Signal an die LED im AVM-Schalter, um dem Benutzer anzuzeigen, dass der Schalter gedrückt wurde.
Fahrgestell-CAN-Eingang (C_CAN)
Das AVM-Steuergerät verwendet C_CAN, um Fahrzeugzustandsinformationen zu empfangen und zu entscheiden, ob die Grundfunktionen des AVM ausgeführt werden sollen.
Multimedia-CAN-Ein-/Ausgang (M_CAN)
Das M-CAN-Signal wird über das IGPM (Routing-Funktion bzw. Zentralgateway) in ein C-CAN-Signal umgewandelt, sodass das AVM-Steuergerät dieses C-CAN-Signal verwenden kann.
M_CAN wird für die Kommunikation mit der ICU verwendet, um die folgenden Informationen zu senden und zu empfangen.
Anforderungen zum Umschalten des AVM-Modus für die AVM-Ausgabebilder senden (z. B. Navi-Modus → AVM-Modus)
Anforderungen zum Umschalten der AVM-Ansicht durch den Benutzer senden
Kompensationskoordinaten zur Toleranzkompensation senden
Warnmeldungen senden, die auf dem AVN angezeigt werden
Alle Änderungen der Benutzerparameter senden
Reparaturverfahren
Inspektion
Toleranzkompensation
Die Toleranzkompensation gleicht die Fehler der Rundumsicht-Videobilder aus, die durch Montagetoleranzen der vier Kameras des SVM-Systems entstehen.
Die Toleranzkompensation muss bei folgenden Arbeiten durchgeführt werden:
Beim Aus- und Einbau der Weitwinkelkamera.
Bei Arbeiten an der Karosserie, die die Fokussierung der Weitwinkelkamera verändern können.
Beim Austausch des Außenspiegels mit Weitwinkelkamera.
Beim Austausch des Rundumsicht-Monitor-Steuergeräts.
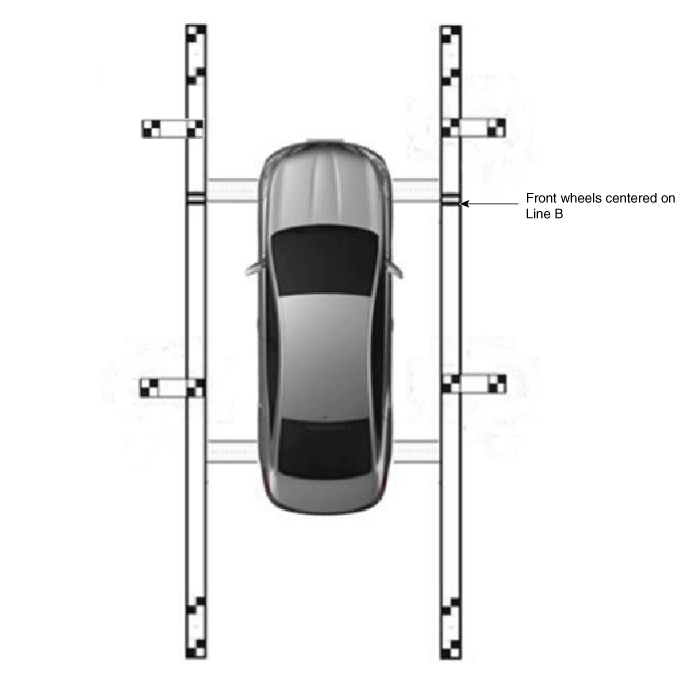
Umgebungsbedingungen für die Toleranzkompensation
Verfahren zur Toleranzkompensation
Bereiten Sie sich wie folgt vor.
Stellen Sie sicher, dass Motorhaube, Heckklappe und Fahrzeugtüren geschlossen sind.
Schließen Sie die Fahrertür nach dem Einsteigen.
Schalten Sie die Zündung auf Position „IGN“.
Klappen Sie beide Außenspiegel aus.
Schalten Sie das Getriebe auf N.
Prüfen Sie, ob die LED-Kontrollleuchte im SVM-Schalter blinkt.
Stellen Sie während der Vorbereitung keinen Abgasabsauger oder andere Geräte auf, die die Sicht der Rückfahrkameras blockieren können.
Da Abgase das Rückfahrbild blockieren können, leiten Sie vor der Toleranzkompensation bei eingeschalteter Zündung den Rauch mit einem Ventilator ab.
Betätigen Sie die Fußbremse oder die elektronische Feststellbremse (EPB), um das Fahrzeug festzuhalten.
Bevor Sie den Modus zur Toleranzkompensation aufrufen, prüfen Sie die ordnungsgemäße Funktion des SVM-Steuergeräts und der Kameras. Gehen Sie dazu wie folgt vor.
Stellen Sie sicher, dass der SVM-Startbildschirm angezeigt wird (Frontansicht + Rundumsicht bei Getriebestellung N).
Stellen Sie sicher, dass die Bilder der Front-, Heck-, linken und rechten Rundumsicht korrekt auf dem Monitor angezeigt werden.
Wenn die Bilder korrekt angezeigt werden, rufen Sie den Modus zur Toleranzkompensation auf. Werden die Bilder falsch oder gar nicht angezeigt, ersetzen Sie das betreffende Teil.
Stellen Sie zwei Kompensationsskalen, zwei Kompensations-Referenzlinienplatten und vier Kompensationsziele um das Fahrzeug auf. Beachten Sie dazu die Anleitung im Lieferumfang der Werkzeuge.
Lassen Sie die Zündung bei stehendem Fahrzeug eingeschaltet, stellen Sie sicher, dass das Getriebe auf P steht, und ziehen Sie die Feststellbremse an, auch auf ebener Fläche.
Führen Sie die Arbeiten bei eingeschaltetem SVM durch.
Schließen Sie das KDS an das Fahrzeug an.
Wählen Sie Fahrzeugmodell und System aus.
Geben Sie die Zusatzfunktion im KDS ein.
Führen Sie die manuelle SVM-Toleranzkompensation gemäß der Anzeige im KDS-Diagnosegerät durch.
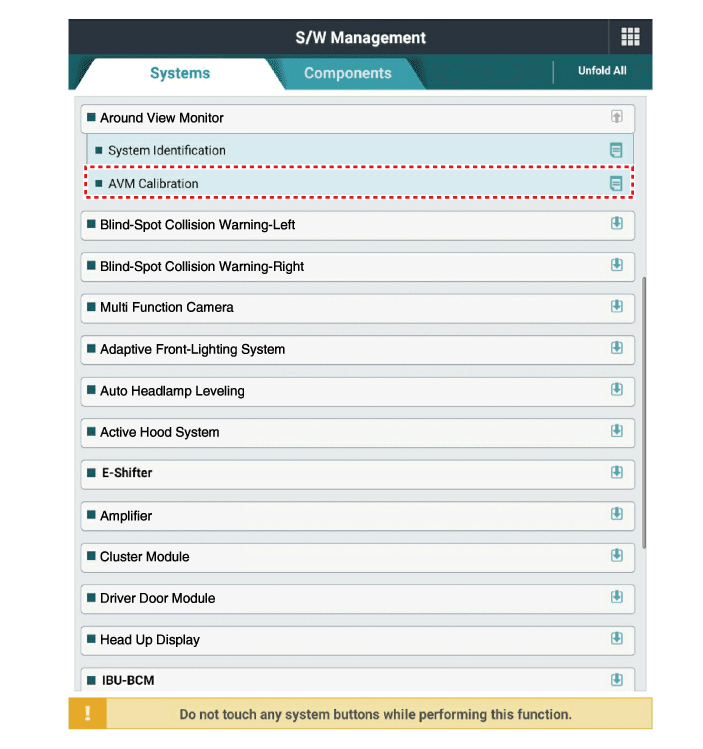

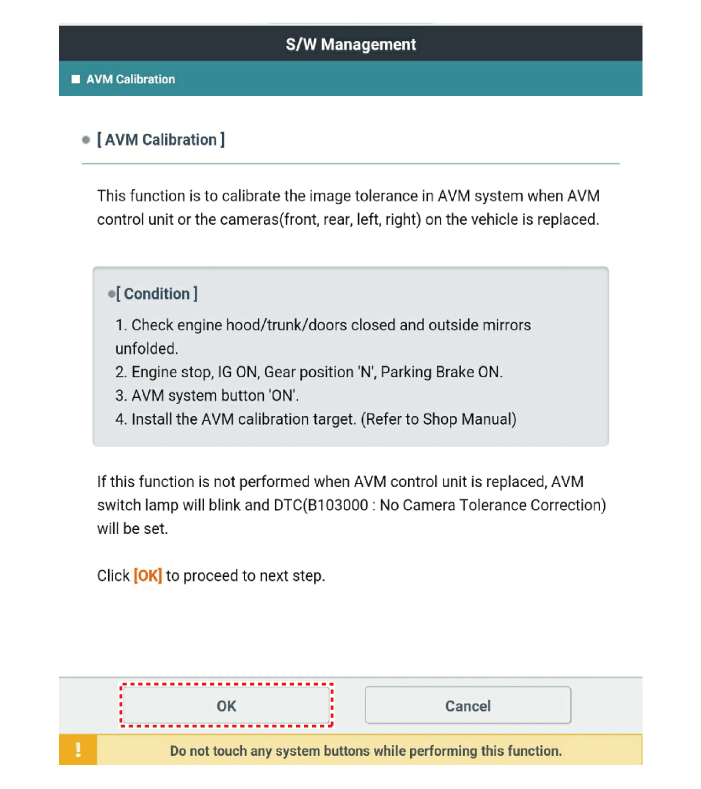
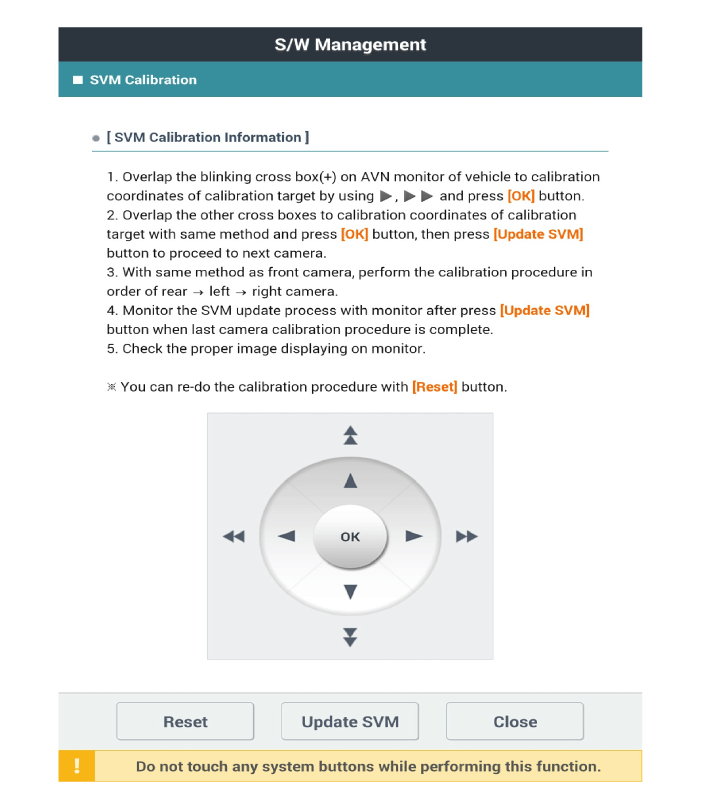
Um den Abschluss der Kalibrierung zu bestätigen, prüfen Sie das Fahrzeug und die Kalibrierung auf dem AVN-Monitor und drücken Sie [OK].
Wurde die Kalibrierung nicht ordnungsgemäß durchgeführt, klicken Sie auf [Abbrechen] und geben Sie die Kalibrierpunkte erneut ein.
Testen Sie sich
Ein kurzes Quiz zum Kia Stinger CK: Zu jeder Antwort gibt es eine Erklärung und einen Link zur Handbuchseite.