Monitor a vista d'insieme (AVM)
Componenti e posizione dei componenti
Componenti
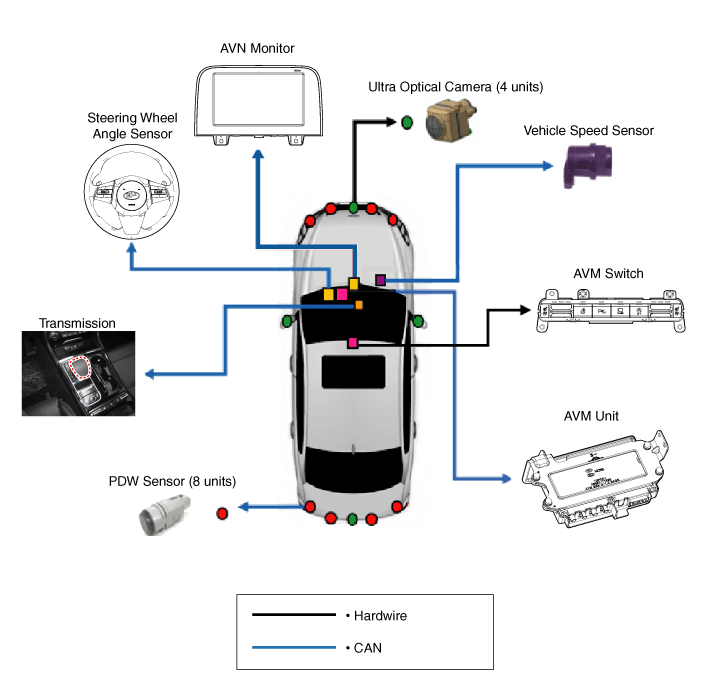
Funzioni dei componenti
| N. | Componenti | Quantità | Funzione principale |
| 1 | Unità AVM | 1 |
|
| 2 | Telecamera ultra grandangolare (190 gradi) |
4 |
|
| 3 | Unità principale AVN | 1 |
|
| 4 | Interruttore AVM | 1 |
|
Descrizione e funzionamento
Descrizione
Il monitor di visione tridimensionale (AVM) consente la videosorveglianza a 360 gradi lungo tutto il perimetro del veicolo. Il sistema è composto da 4 telecamere ultra-ottiche installate intorno al veicolo (anteriore, su entrambi i lati e posteriore).
Alle immagini video di queste telecamere vengono applicate la compensazione della distorsione, la conversione del punto di vista e le tecnologie di fusione video per ottenere un'immagine dall'alto dello spazio circostante il veicolo, nonché vari altri modi di visualizzazione.
Il sistema AVM fornisce la trasmissione video dello spazio circostante il veicolo durante il parcheggio o durante la guida a bassa velocità, per aumentare la sicurezza e il comfort del conducente.
Inoltre, è dotato di indicazione sincronizzata delle linee guida sul volante, avviso oggetti anteriori/posteriori e compensazione della tolleranza A/S (incluso In-Line).
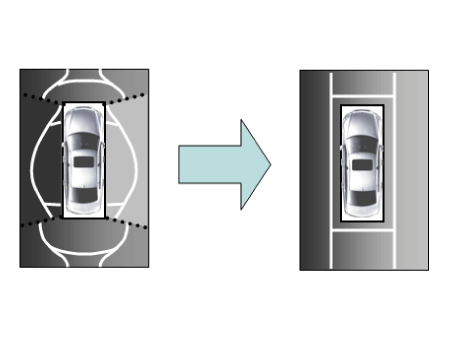
Questo sistema visualizza le immagini video delle telecamere ultra-ottiche installate sui 4 lati del veicolo sullo schermo dell'unità principale. Mostra un'immagine dall'alto dell'area circostante il veicolo, nonché vari altri modi di visualizzazione.
Caratteristiche principali
Visualizzazione video dello spazio circostante il veicolo
La funzione di visualizzazione video dello spazio circostante mostra sullo schermo dell'unità principale l'immagine video a 360 gradi ripresa dalle quattro telecamere quando il veicolo si muove a bassa velocità o in retromarcia. Il sistema AVM visualizza in totale 8 modalità di visualizzazione video dello spazio circostante, in base allo stato di marcia del veicolo e alla selezione del conducente.
Indicazione della linea guida e funzione di sincronizzazione del volante
L'indicazione della linea guida e la funzione di sincronizzazione del volante sono una funzione che assiste il conducente nel parcheggio, sincronizzando il volante con il video della retrocamera contrassegnato dalla linea guida, per aiutare a prevedere la direzione del veicolo in retromarcia.
Avviso oggetti anteriori/posteriori (funzione di rilevamento ostacoli)
Il sistema riceve il segnale di avviso ostacoli dai sensori PDW o PA installati sulla parte anteriore/posteriore del veicolo e visualizza la posizione dell'ostacolo sullo schermo dell'unità principale AVN.
Compensazione della tolleranza (incluso A/S)
Il software di compensazione manuale della tolleranza è integrato nella ECM AVM per compensare la deviazione dell'AVM che può verificarsi a causa della tolleranza di installazione in linea. Per eseguire una corretta compensazione della tolleranza, è necessario prima predisporre un ambiente di lavoro adeguato.
Caratteristiche principali
| N. | Caratteristiche principali | Descrizione dettagliata | Note |
| 1 | 8 modalità di visualizzazione |
|
Immagine video combinata in 8 modalità |
| 2 | Funzione di selezione modalità Front Assist |
|
Come l'interruttore PDW AVM |
| 3 | Visualizzazione della linea guida di parcheggio sincronizzata con lo sterzo posteriore |
|
Visualizzazione sovrapposta sul video posteriore |
| 4 | Indicazione ostacoli PDW |
|
Visualizzazione sia sul quadro strumenti che sull'unità principale |
| 5 | Impostazione utente |
|
Fornisce impostazioni aggiuntive dello schermo |
| 6 | Linea di assemblaggio e funzione di compensazione tolleranze A/S |
|
Logica di riconoscimento della funzione di compensazione applicata |
Condizioni di ingresso in modalità AVM
Le informazioni sul veicolo vengono acquisite regolarmente anche dopo l'ingresso in modalità AVM. Quando le condizioni sono soddisfatte, è possibile passare dalla modalità anteriore a quella posteriore e viceversa.
Quando si cambia modalità, la visualizzazione mostrata sullo schermo può essere la vista iniziale o la vista precedente, a seconda delle condizioni.
Se la modalità di commutazione è un ingresso iniziale, viene selezionata la vista predefinita in base alla parte anteriore o posteriore. Se si verifica una commutazione continua anteriore-posteriore, come avviene durante le manovre di parcheggio avanti e indietro, viene richiamata e visualizzata la vista precedente.
Ingresso iniziale: quando le modalità di vista posteriore e anteriore dell'AVM vengono visualizzate sullo schermo per la prima volta.
Rientro: quando si passa dalla modalità AVM a un'altra modalità, senza spegnere l'AVM, e si torna alla modalità precedente.
(ad esempio, posteriore → anteriore → posteriore: rientrare in modalità posteriore / anteriore → posteriore → anteriore: rientrare di nuovo in modalità anteriore)
| Modalità di commutazione | Velocità del veicolo | Meccanismo | Interruttore AVM | Visualizza vista |
| Posteriore → Anteriore | Inferiore a 20 km/h | Esclusa marcia R o marcia P | ON | Ingresso iniziale: la vista anteriore è impostata nell'opzione della modalità di vista iniziale. |
| Ritorno: l'ultima modalità di vista visualizzata nella precedente modalità anteriore. | ||||
| Anteriore → Posteriore | Non pertinente | Retromarcia | Non pertinente | Ingresso iniziale: la vista posteriore è impostata nell'opzione della modalità di vista iniziale |
| Ritorno: l'ultima modalità di vista visualizzata nella precedente modalità posteriore. |
Disattivazione della modalità AVM
Se in modalità AVM si verificano le condizioni sotto indicate, l'AVM si disattiva e il video non viene visualizzato.
| Modalità OFF | Velocità del veicolo | Meccanismo | Interruttore AVM | Note |
| Modalità anteriore | Più di 20 km/h | Marcia R o marcia P | OFF | Se è soddisfatta anche solo una delle tre condizioni |
| Modalità posteriore | Non pertinente | Diversa dalla marcia R | Non pertinente | Se è soddisfatta anche solo una delle due condizioni |
Opzioni AVM
Per la comodità dell'utente, l'AVM offre tre opzioni tra cui scegliere.
La finestra di modifica delle opzioni (impostazioni della guida al parcheggio) viene visualizzata sull'AVN. Solo le opzioni modificate vengono trasmesse all'unità AVM tramite M_CAN.
Queste tre opzioni vengono applicate non appena selezionate dall'utente. In base alle condizioni, le viste iniziali visualizzate sono le seguenti.
| Variante | Funzione | Impostazioni predefinite |
| Linea guida sincronizzata con lo sterzo | Linee guida sincronizzate con lo sterzo per indicare la direzione di marcia del veicolo durante il parcheggio. | Codice di classificazione |
| Indicatore di avviso di prossimità | Indica il rilevamento di ostacoli anteriori e posteriori | Codice di classificazione |
| Impostazione iniziale della modalità di visualizzazione | Vista predefinita visualizzata all'ingresso in modalità AVM | Vista anteriore + vista circolare |
| Vista posteriore + vista a 360 gradi |
Funzioni per l'indicazione della linea guida dello sterzo
Le indicazioni per la traiettoria di bloccaggio dello sterzo vengono determinate utilizzando il valore dell'angolo di sterzo che l'unità AVM riceve periodicamente tramite il bus C-CAN.
Combinazione dell'area posteriore che visualizza l'immagine posteriore a 130 gradi (modalità a due divisioni) e la traiettoria prevista del veicolo, mostrata sullo schermo ampio.
Modalità di visualizzazione dell'indicazione della linea guida sincronizzata con lo sterzo
Modalità Vista Area di applicazione Note Posteriore Vista circostante + vista posteriore Immagine posteriore (modalità a doppia divisione) 
Posteriore sinistra + posteriore Immagine posteriore (modalità a doppia divisione) 
Posteriore destra + posteriore Immagine posteriore (modalità a doppia divisione) 
Vista posteriore panoramica Immagine panoramica 
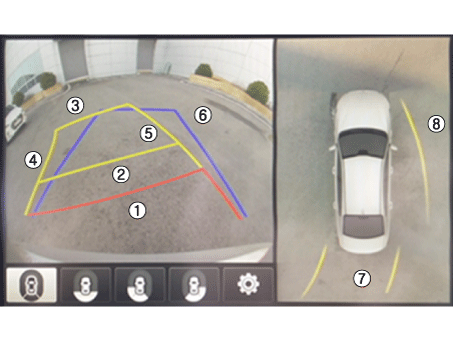
Specifiche delle linee guida di traccia del blocco sterzo
Descrizione Numero Distanza Colore Linee di traiettoria di bloccaggio dello sterzo ① 0,5 m Rosso ② 1,0 m Giallo ③ 3,0 m Giallo ④ Lato sinistro del veicolo + 0,3 m Rosso + giallo ⑤ Lato destro del veicolo + 0,3 m Rosso + giallo Linea di traiettoria neutra ⑥ 3,0 m Blu Linee di traiettoria nelle viste a vista d'insieme ⑦ Vista a 360 gradi + 0,3 m Giallo ⑧ Giallo
Schemi di principio
Ingresso/uscita del sistema AVM
Ingresso telecamera
Elemento Specifica Angolo di campo dell'obiettivo 190 gradi Angolo di visione Orizzontale 186 gradi Verticale 135 gradi Funzione Fornisce l'immagine originale del grandangolo
(senza funzione aggiuntiva)Posizione di applicazione La stessa telecamera viene utilizzata per la parte anteriore, posteriore, sinistra e destra Uscita immagine AVM
L'unità AVM esegue la compensazione della distorsione e combina i video di 4 telecamere installate attorno al veicolo in un'unica immagine, individua le linee guida di sterzata e di blocco e altre informazioni, quindi invia l'uscita in forma analogica.
Interruttore AVM
Quando l'interruttore è acceso, viene utilizzato come segnale di ingresso di comando che controlla la modalità di visualizzazione anteriore.
Ingresso accensione
L'unità AVM visualizza le immagini solo quando IGN2 è attivo. Quando IGN2 è disattivo, lo stato è AVM OFF e l'uscita immagine è limitata.
L'unità AVM utilizza il segnale di ingresso dal contatto IGN o dalla comunicazione M_CAN per determinare se IGN2 è attivo o disattivo.
Spia dell'interruttore di uscita
Le unità AVM inviano un segnale di uscita sotto forma di onde PWM al LED situato nell'interruttore AVM, per indicare all'utente che l'interruttore è premuto.
Ingresso CAN di telaio (C_CAN)
L'unità AVM utilizza il C_CAN per ricevere le informazioni sullo stato del veicolo e stabilire se eseguire le operazioni di base dell'AVM.
CAN multimediale ingresso/uscita (M_CAN)
Il segnale M-CAN viene convertito in segnale C-CAN tramite IGPM (funzione di instradamento o gateway centrale), quindi l'unità AVM può utilizzare questo segnale C-CAN.
M_CAN viene utilizzato per comunicare con la ICU per inviare e ricevere le seguenti informazioni.
Inviare richieste di cambio modalità AVM per le immagini di uscita AVM (ad esempio, modalità Navi → modalità AVM)
Inviare richieste di cambio della visualizzazione AVM da parte dell'utente
Inviare le coordinate di compensazione per la compensazione della tolleranza.
Inviare messaggi di avviso da visualizzare sull'AVN
Inviare eventuali modifiche alle impostazioni utente.
Procedure di riparazione
Ispezione
Compensazione delle tolleranze
La compensazione delle tolleranze corregge gli errori del video a vista panoramica causati dalle tolleranze di installazione delle quattro telecamere che compongono il sistema SVM.
La compensazione delle tolleranze deve essere eseguita nei seguenti casi:
Quando si rimuove e si installa la telecamera grandangolare.
Quando si esegue un intervento sulla carrozzeria che modifica la messa a fuoco della telecamera grandangolare.
Quando si sostituisce lo specchietto laterale con telecamera grandangolare.
Quando si sostituisce l'unità del monitor a vista panoramica.
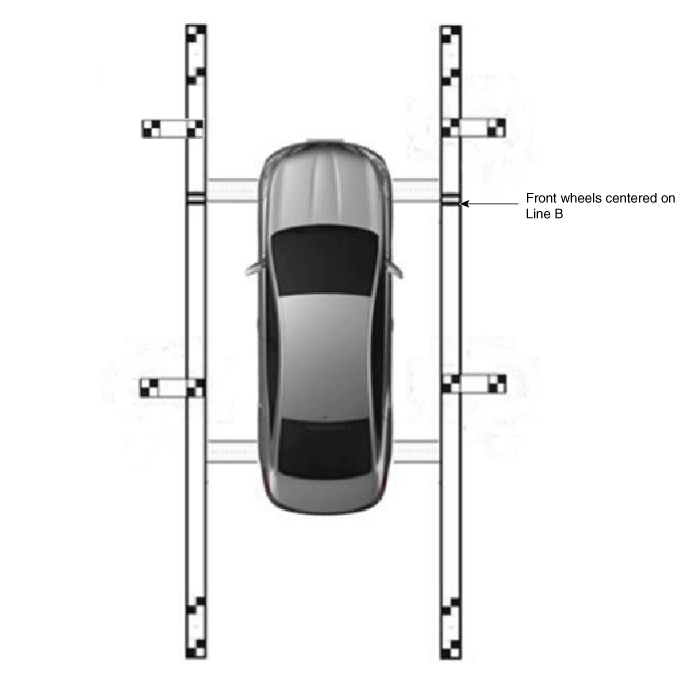
Ambiente di compensazione delle tolleranze
Procedura manuale di compensazione delle tolleranze
Preparare in anticipo come indicato di seguito.
Assicurarsi che cofano, portellone e portiere del veicolo siano chiusi.
Chiudere la portiera lato guidatore dopo essere saliti a bordo.
Portare l'accensione in posizione "IGN".
Aprire completamente tutti gli specchietti laterali.
Portare il cambio in N.
Verificare lo stato di lampeggio della spia LED nell'interruttore SVM.
Durante la preparazione, non installare un aspiratore di fumi o altre apparecchiature che possano ostruire la visuale delle telecamere di retromarcia.
Inoltre, poiché i gas di scarico possono ostruire l'immagine della retromarcia, eliminare il fumo con una ventola prima di eseguire la compensazione delle tolleranze con l'accensione inserita.
Inserire il freno a pedale o il freno di stazionamento elettronico (EPB) per mantenere il veicolo fermo.
Prima di entrare nella modalità di compensazione delle tolleranze, verificare il funzionamento normale dell'ECU SVM e delle telecamere eseguendo le seguenti operazioni.
Verificare che sia visualizzata la schermata di impostazione iniziale SVM. (Immagine anteriore + immagini a vista panoramica quando si passa in N)
Verificare che le immagini anteriore, posteriore, sinistra e destra della vista panoramica siano visualizzate correttamente sul monitor.
Se le immagini sono visualizzate correttamente, accedere alla modalità di compensazione delle tolleranze. In caso contrario, se le immagini sono visualizzate in modo errato o non sono visualizzate, sostituire il componente interessato.
Posizionare due scale di compensazione, due pannelli di linea di riferimento e quattro bersagli di compensazione attorno al veicolo, facendo riferimento al manuale fornito con gli strumenti.
Mantenere l'accensione inserita con il veicolo fermo, verificare che la leva del cambio sia in P e inserire il freno di stazionamento anche su superficie piana.
Eseguire l'operazione con l'SVM acceso.
Collegare il KDS al veicolo.
Selezionare il modello del veicolo e il sistema.
Inserire la funzione aggiuntiva nel KDS.
Eseguire la compensazione manuale delle tolleranze SVM come indicato nello strumento diagnostico KDS.
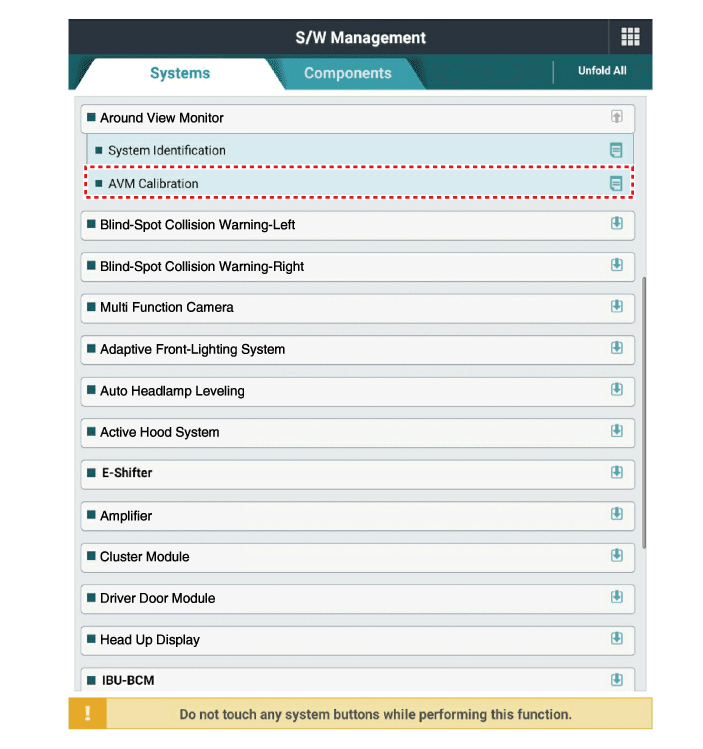

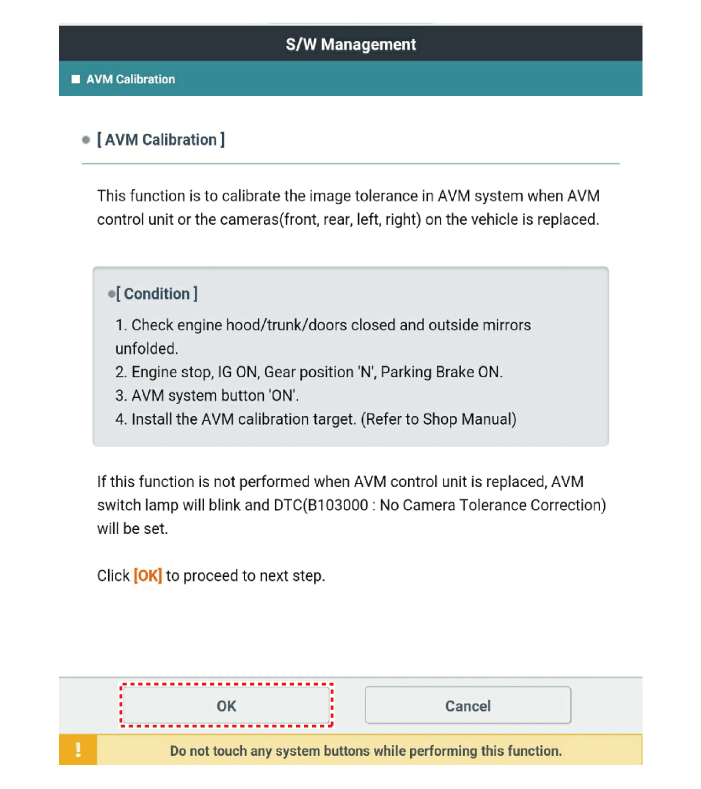
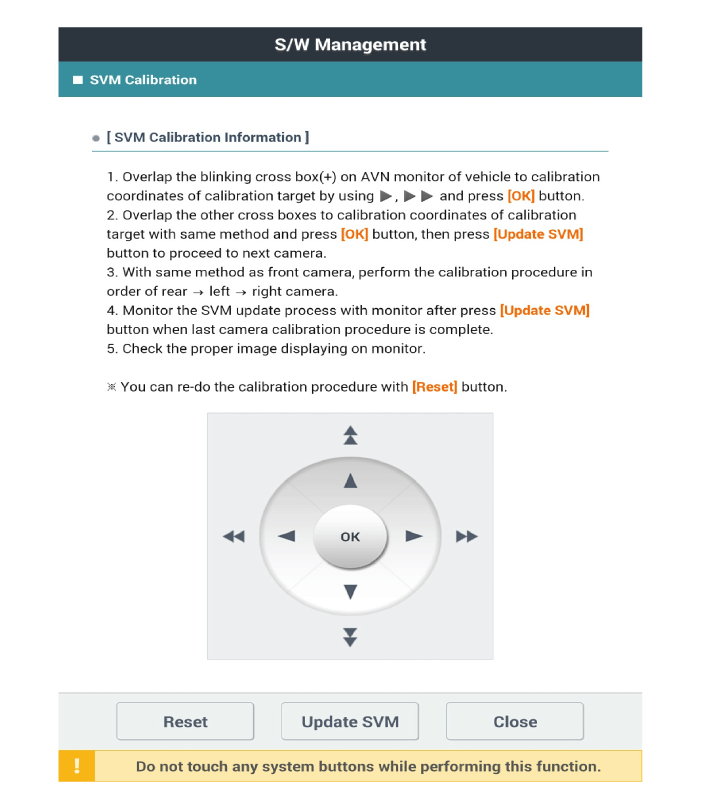
Per confermare il completamento della calibrazione, controllare il veicolo e la calibrazione sul monitor AVN, quindi premere [OK].
Se la calibrazione non è stata eseguita correttamente, fare clic su [Annulla] e reinserire i punti di calibrazione.
Mettiti alla prova
Un breve quiz sulla Kia Stinger CK: ogni risposta ha una spiegazione e un link alla pagina del manuale.