Moniteur de vue panoramique (AVM)
Composants et emplacement des composants
Composants
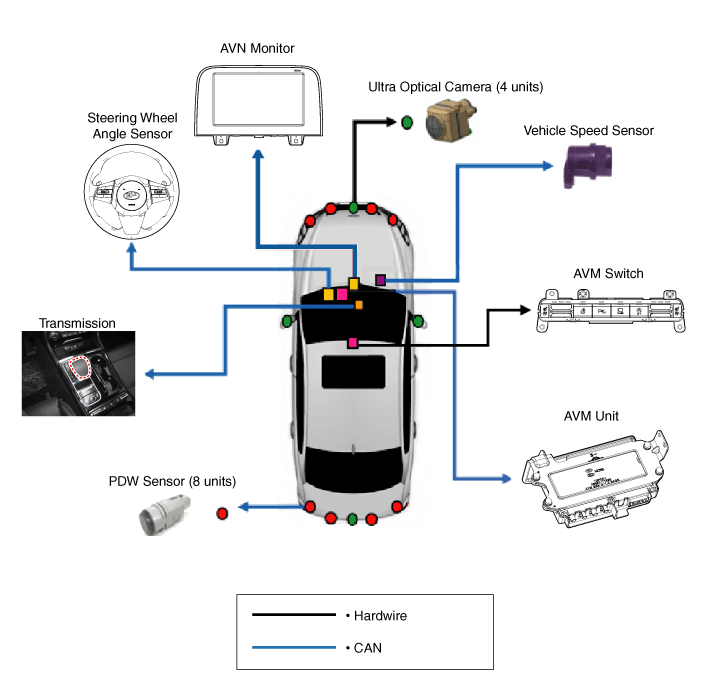
Fonctions des composants
| N°. | Composants | Quantité | Rôle principal |
| 1 | Module AVM | 1 |
|
| 2 | Caméra ultra grand angle (190 degrés) |
4 |
|
| 3 | Unité principale AVN | 1 |
|
| 4 | Commutateur AVM | 1 |
|
Description et fonctionnement
Description
Le moniteur de vision panoramique (AVM) permet une surveillance vidéo à 360 degrés tout autour du véhicule. Le système se compose de 4 caméras ultra-optiques installées autour du véhicule (avant, des deux côtés et arrière).
Une compensation de distorsion, une conversion de point de vue et une technologie de fusion vidéo sont appliquées aux images vidéo de ces caméras afin d'obtenir une image de vue aérienne de l'environnement du véhicule, ainsi que divers autres modes d'affichage.
Le système AVM fournit une vidéo de l'environnement du véhicule pendant le stationnement ou la conduite à basse vitesse, afin d'améliorer la sécurité et le confort du conducteur.
De plus, il est équipé d'un affichage synchronisé des lignes de guidage sur le volant, d'un avertissement d'obstacle avant/arrière et d'une compensation de tolérance A/S (y compris In-Line).
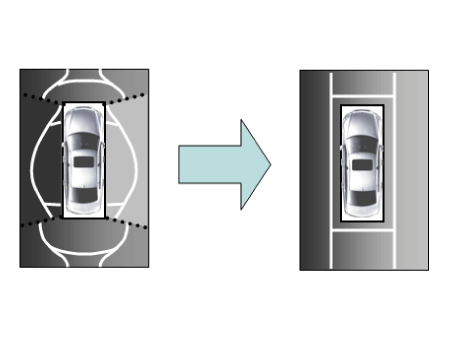
Ce système affiche sur l'écran de l'autoradio les images vidéo provenant des caméras ultra-optiques installées sur les 4 côtés du véhicule. Il affiche une image à 360 degrés de la zone environnant le véhicule, ainsi que divers autres modes d'affichage.
Caractéristiques principales
Affichage vidéo de l'environnement du véhicule
La fonction d'affichage vidéo de l'environnement affiche sur l'écran de l'autoradio une image vidéo à 360 degrés captée par les quatre caméras lorsque le véhicule roule à faible vitesse ou en marche arrière. Le système AVM affiche au total 8 modes d'affichage vidéo de l'environnement, selon l'état de conduite du véhicule et le choix du conducteur.
Affichage des lignes de guidage et fonction de synchronisation du volant
L'affichage des lignes de guidage et la fonction de synchronisation du volant aident le conducteur à se garer en synchronisant le volant avec l'affichage vidéo de recul, sur lequel figurent des lignes de guidage indiquant la direction de déplacement du véhicule en marche arrière.
Avertissement d'obstacle avant/arrière (fonction de détection d'obstacles)
Le système reçoit le signal d'alerte d'obstacle des capteurs PDW ou PA installés à l'avant/à l'arrière du véhicule et affiche l'emplacement de l'obstacle sur l'écran de l'autoradio AVN.
Compensation de tolérance (y compris A/S)
Un logiciel de compensation de tolérance manuelle est intégré au calculateur AVM afin de compenser l'écart de l'AVM qui peut survenir en raison des tolérances de montage en usine. Vous devez d'abord configurer l'environnement de travail approprié pour effectuer correctement la compensation de tolérance.
Caractéristiques principales
| N°. | Caractéristiques principales | Description détaillée | Remarques |
| 1 | 8 modes d'affichage |
|
Image vidéo combinée, 8 modes |
| 2 | Fonction de sélection du mode Front Assist |
|
Identique au commutateur PDW AVM |
| 3 | Affichage synchronisé des lignes de guidage de stationnement avec le volant, en marche arrière |
|
Affichage superposé à la vidéo arrière |
| 4 | Affichage d'obstacle PDW |
|
Affichage sur le combiné et sur l'unité centrale |
| 5 | Option de réglage utilisateur |
|
Permet d'accéder à des réglages d'écran supplémentaires |
| 6 | Fonction de compensation de tolérance de la chaîne de montage et A/S |
|
Logique de reconnaissance de la fonction de compensation appliquée |
Conditions d'entrée en mode AVM
Les informations du véhicule sont reçues régulièrement, même après l'entrée en mode AVM. Lorsque les conditions sont remplies, il est possible de passer du mode avant au mode arrière et inversement.
Lors du changement de mode, la vue affichée à l'écran peut être la vue initiale ou la vue précédente, selon les conditions.
Si le mode de changement correspond à une entrée initiale, la vue par défaut basée sur l'avant ou l'arrière est sélectionnée. Si un changement de mode avant-arrière continu se produit, comme lors d'un va-et-vient pour se garer, la vue précédente est rappelée et affichée.
Entrée initiale : lorsque les modes de vue arrière et avant du mode AVM sont affichés pour la première fois à l'écran.
Nouvelle entrée : lorsque l'on passe du mode AVM à un autre mode sans couper le contact, puis que l'on revient au mode précédent.
(par exemple, arrière → avant → arrière : nouvelle entrée en mode arrière / avant → arrière → avant : nouvelle entrée en mode avant)
| Mode de commutation | Vitesse du véhicule | Mécanisme | Commutateur AVM | Vue affichée |
| Arrière → Avant | Inférieure à 20 km/h | Positions R ou P exclues | ON | Entrée initiale : la vue avant est définie dans l'option de mode de vue initial. |
| Nouvelle entrée : dernier mode de vue affiché dans le mode avant précédent. | ||||
| Avant → Arrière | Non applicable | Marche arrière | Non applicable | Entrée initiale : la vue arrière est définie dans l'option de mode de vue initial. |
| Nouvelle entrée : dernier mode de vue affiché dans le mode arrière précédent. |
Sortie du mode AVM
Si les conditions ci-dessous sont remplies en mode AVM, l'AVM se désactive et la vidéo ne s'affiche pas.
| Mode OFF | Vitesse du véhicule | Mécanisme | Commutateur AVM | Remarques |
| Mode avant | Plus de 20 km/h | Position R ou position P | OFF | Si l'une des trois conditions est remplie |
| Mode arrière | Non applicable | Sauf rapport R | Non applicable | Si l'une des deux conditions est remplie |
Options AVM
Pour le confort de l'utilisateur, l'AVM propose à l'utilisateur trois options au choix.
La fenêtre de modification des options (réglages du guide de stationnement) s'affiche sur l'AVN. Seuls les paramètres modifiés sont transmis au module AVM via le M_CAN.
Ces trois options s'appliquent dès que l'utilisateur les sélectionne. Selon les conditions, les vues initiales affichées sont les suivantes.
| Option | Fonction | Réglages par défaut |
| Ligne de guidage synchronisée au volant | Lignes de guidage synchronisées au volant indiquant la direction du véhicule pendant le stationnement. | Code de classification |
| Indicateur d'alerte de faible distance | Indique la détection d'obstacles à l'avant et à l'arrière | Code de classification |
| Réglage du mode de vue initial | Vue par défaut affichée lors de l'entrée en mode AVM | Vue avant + vue périphérique |
| Vue arrière + vue panoramique |
Fonctionnement de l'indication de verrouillage de direction pour le guidage
Les indications de trajectoire du verrouillage de direction sont déterminées à partir de la valeur de l'angle de braquage du volant, reçue périodiquement par le module AVM via le bus C-CAN.
Combinaison de la zone arrière affichant l'image arrière à 130 degrés (mode fractionné en deux) et de la trajectoire prévue du véhicule, affichée sur l'écran large.
Modes d'affichage avec indication des lignes de guidage synchronisées
Mode Vue Domaine d'application Remarques Arrière Vue d'ensemble + vue arrière Image arrière (mode double division) 
Arrière gauche + arrière Image arrière (mode double division) 
Arrière droit + arrière Image arrière (mode double division) 
Vue arrière grand angle Image grand format 
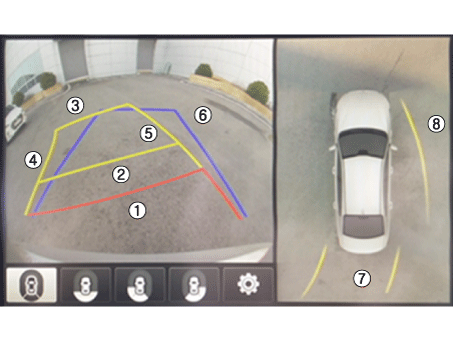
Spécifications des lignes de guidage synchronisées au volant
Description Nombre Portée Couleur Lignes de trajectoire de verrouillage du volant ① 0,5 m Rouge ② 1,0 m Jaune ③ 3,0 m Jaune ④ Côté gauche du véhicule + 0,3 m Rouge + jaune ⑤ Côté droit du véhicule + 0,3 m Rouge + jaune Ligne de trajectoire neutre ⑥ 3,0 m Bleu Lignes de trajectoire des modes autour des vues ⑦ Vue panoramique + 0,3 m Jaune ⑧ Jaune
Schémas de principe
Entrées/sorties du système AVM
Entrée caméra
Élément Spécifications Angle de vue de l'objectif 190 degrés Angle de vue Horizontal 186 degrés Vertical 135 degrés Fonction Fournit l'image source de l'image grand-angle
(sans fonction supplémentaire)Emplacement de l'application La même caméra est utilisée à l'avant, à l'arrière, à gauche et à droite Sortie d'image AVM
Le module AVM assure la correction des distorsions et la combinaison des vidéos de 4 caméras installées autour du véhicule en une seule image, traite les signaux de direction et de verrouillage, et envoie la sortie sous forme analogique.
Commutateur AVM
Lorsque le commutateur est activé, il sert de signal d'entrée de commande qui commande le mode de vue avant.
Entrée du contact d'allumage
Le module AVM n'affiche les images que lorsque IGN2 est activé. Lorsque IGN2 est désactivé, il se trouve à l'état AVM OFF et la sortie d'image est limitée.
Le module AVM utilise le signal d'entrée de la borne IGN ou de la liaison M_CAN pour déterminer si IGN2 est activé ou désactivé.
Voyant du commutateur de sortie
Les modules AVM envoient une sortie en signal PWM à la LED située dans le commutateur AVM afin d'indiquer à l'utilisateur que le commutateur est enfoncé.
Entrée CAN châssis (C_CAN)
Le module AVM utilise le C_CAN pour recevoir les informations d'état du véhicule et déterminer s'il doit exécuter les opérations principales de l'AVM.
Entrée/sortie CAN multimédia (M_CAN)
Le signal M-CAN est converti en signal C-CAN par l'IGPM (fonction de routage ou passerelle centrale), et le module AVM peut alors utiliser ce signal C-CAN.
Le M_CAN est utilisé pour communiquer avec l'ICU afin d'envoyer et de recevoir les informations suivantes.
Envoyer des demandes de changement de mode pour les images de sortie AVM (par exemple, mode Navi → mode AVM)
Envoyer des demandes de changement de vue AVM par l'utilisateur
Envoi des coordonnées de compensation pour la compensation des tolérances
Envoyer des messages d'avertissement à afficher sur l'AVN
Envoi de toute modification des paramètres utilisateur
Procédures de réparation
Inspection
Compensation de tolérance
La compensation de tolérance corrige les erreurs de la vidéo panoramique causées par les tolérances de montage des quatre caméras composant le système SVM.
La compensation de tolérance doit être effectuée dans les cas suivants :
Lors de la dépose et de la repose de la caméra grand angle.
Lors de travaux sur la carrosserie entraînant une modification de la mise au point de la caméra grand angle.
Lors du remplacement du rétroviseur extérieur équipé de la caméra grand angle.
Lors du remplacement du module moniteur de vue panoramique.
Environnement de compensation de tolérance
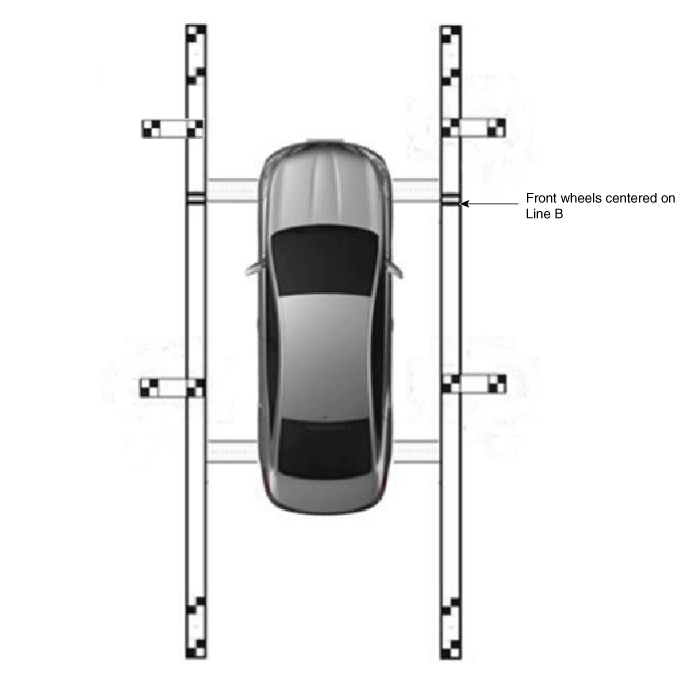
Procédure de compensation de tolérance manuelle
Préparez-vous au préalable comme indiqué ci-dessous.
Assurez-vous que le capot, le hayon et les portières du véhicule sont fermés.
Fermez la portière côté conducteur après être monté à bord.
Mettez le contact sur la position « IGN ».
Dépliez tous les rétroviseurs latéraux.
Placez le levier de vitesses sur N.
Vérifiez l'état de clignotement du voyant LED du commutateur SVM.
Pendant la préparation, n'installez pas de désodorisant d'habitacle ni aucun autre équipement susceptible de bloquer la vue des caméras de recul.
De plus, comme les gaz d'échappement peuvent masquer l'image de recul, évacuez la fumée à l'aide d'un ventilateur avant d'effectuer la compensation de tolérance moteur allumé.
Serrez le frein de pied ou le frein de stationnement électronique (EPB) pour immobiliser le véhicule.
Avant d'entrer en mode de compensation de tolérance, vérifiez le fonctionnement normal du calculateur SVM et des caméras en procédant comme suit.
Vérifiez que l'écran de configuration initiale du SVM s'affiche (image de vue avant + images de vue panoramique lors du passage sur N).
Vérifiez que les images avant, arrière, gauche et droite de la vue panoramique s'affichent correctement sur le moniteur.
Si les images s'affichent correctement, passez en mode de compensation de tolérance. Dans le cas contraire, si les images sont incorrectes ou ne s'affichent pas, remplacez la pièce concernée.
Installez deux règles de compensation, deux planches de ligne de référence de compensation et quatre cibles de compensation autour du véhicule, en vous reportant au manuel fourni avec les outils.
Maintenez le contact mis sur le véhicule à l'arrêt, vérifiez que le levier est sur P et serrez le frein de stationnement, même sur une surface plane.
Effectuez l'opération avec le SVM activé.
Connectez le KDS au véhicule.
Sélectionnez le modèle de véhicule et le système.
Saisissez la fonction optionnelle dans le KDS.
Effectuez la compensation de tolérance SVM manuelle, comme indiqué dans l'appareil de diagnostic KDS.
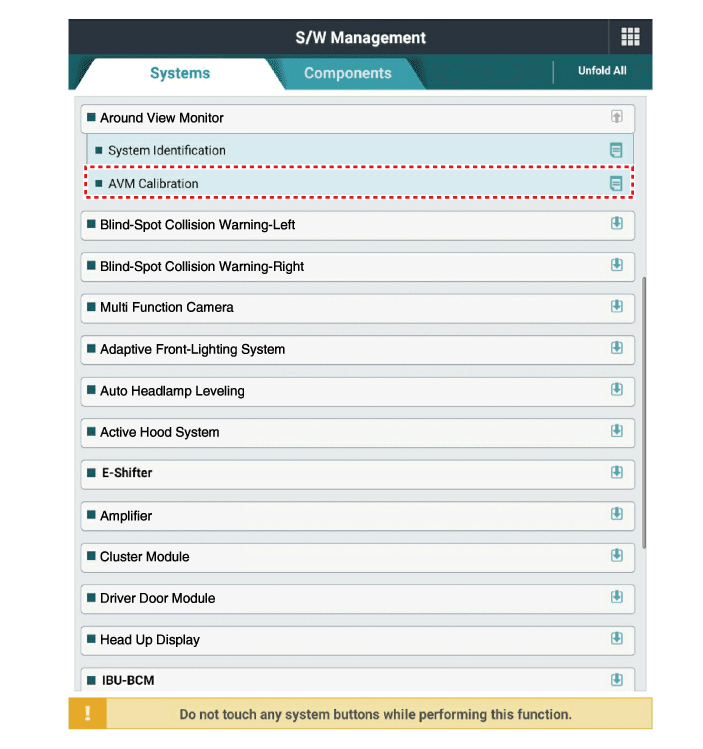

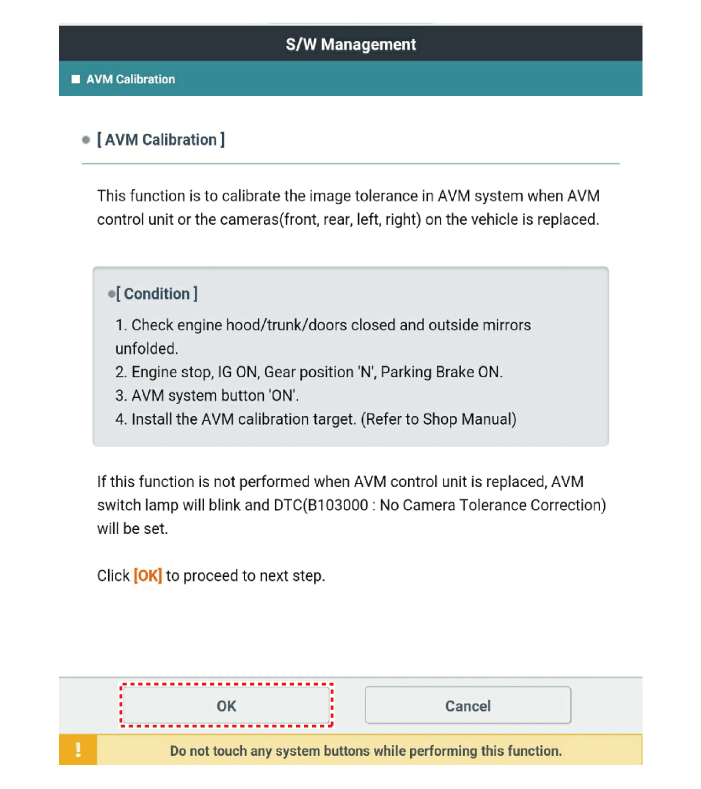
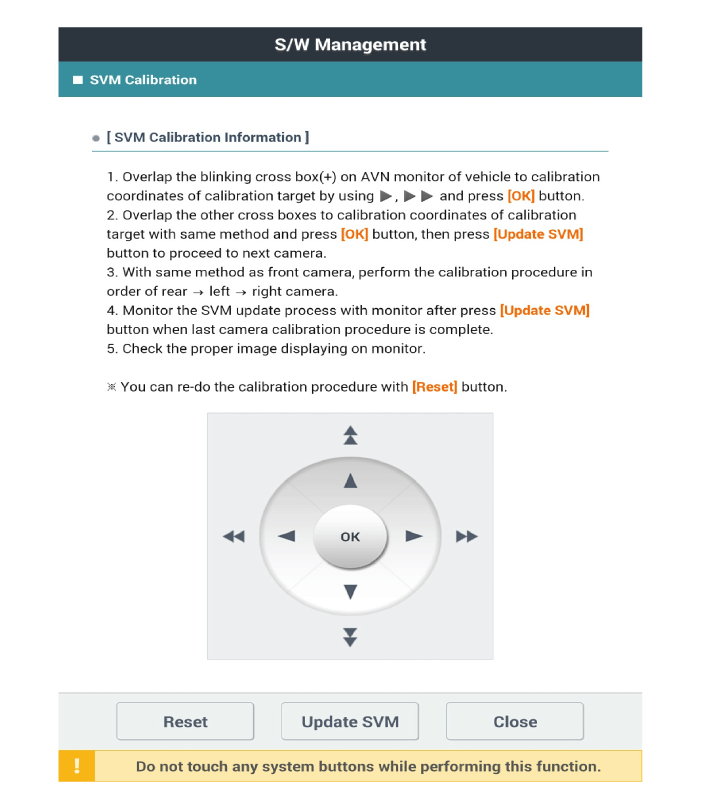
Pour confirmer la fin du calibrage, vérifiez le véhicule et le calibrage sur le moniteur AVN, puis appuyez sur [OK].
Si le calibrage n'a pas été effectué correctement, cliquez sur [Annuler] et saisissez à nouveau les points de calibrage.
Testez-vous
Un quiz rapide sur Kia Stinger CK : chaque réponse est expliquée, avec un lien vers la page du manuel.