Système de sonar de dégagement intelligent (pour modèle essence)
Circuit du relais des feux stop (C1A4B)
DESCRIPTION
Lorsque l'ensemble ECU d'avertissement de dégagement détecte un signal de défaut du circuit du relais de feux stop transmis par le système de freinage à commande électronique, le DTC C1A4B est enregistré.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne |
|---|---|---|---|
C1A4B |
Circuit du relais des feux stop |
Dysfonctionnement du circuit du relais des feux stop |
Système de freinage à commande électronique |
AVIS :
- Après avoir coupé le contact moteur, un temps d'attente peut être nécessaire avant de débrancher le câble de la borne négative (-) de la batterie. Lisez donc attentivement les consignes relatives au débranchement du câble de la borne négative (-) de la batterie avant de poursuivre les travaux.
Cliquer ici

- Après avoir remplacé un capteur à ultrasons ou l'ECU d'alerte de dégagement, effectuez les procédures nécessaires (réglage, étalonnage, initialisation ou enregistrement).
Cliquer ici
- Lorsque le DTC C1A4B est mémorisé, il peut y avoir un dysfonctionnement du système d'éclairage. Contrôlez le système d'éclairage avant d'effectuer la procédure suivante.
pour modèle essence avec feu d'éclairage en virage : Cliquez ici
pour modèle essence sans feu d'éclairage en virage : Cliquez ici
PROCÉDURE
VÉRIFIER LES CODES DTC ENREGISTRÉS
(a) À l'aide du Techstream, contrôlez les DTC en suivant les instructions affichées à l'écran.
CONSEIL :
Après avoir mis le contact moteur de la position coupée à la position marche (IG), attendez 4 secondes ou plus avant de contrôler les DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défaut(b) Effacez les DTC en suivant les indications affichées à l'écran du Techstream.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Effacer les DTC(c) Vérifiez de nouveau la présence de DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défautCONSEIL :
- Le DTC C1A4B est mémorisé lorsqu'un signal de défaillance émis par le système de freinage à commande électronique est détecté.
- Si la pièce défectueuse a été réparée ou remplacée avant de relire les DTC, le DTC C1A4B ne sera pas à nouveau affiché.
- Si le DTC C1A4B est affiché fréquemment, reproduisez les conditions à l'origine des symptômes et refaites le diagnostic, même si le DTC n'a pas été affiché lors de la relecture des DTC.
Cliquer ici
Résultat | Passer à |
|---|---|
Le DTC C1A4B est émis |
A |
Le DTC C1A4B n'est pas émis |
B |
| A |  |
ALLER AU SYSTÈME PRÉ-COLLISION |
| B | |
UTILISER LA MÉTHODE DE SIMULATION POUR CONTRÔLER |
Dispositif ENG / EHV (C1A40)
DESCRIPTION
Lorsque l'ECU d'alerte de dégagement détecte un signal de défaillance du système EFI émis par l'ECM, le DTC C1A40 est mémorisé.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne |
|---|---|---|---|
C1A40 |
Dispositif ENG / EHV |
Lorsque le contact moteur est mis (IG), un signal de défaillance du système EFI est détecté pendant 1 seconde ou plus. |
|
AVIS :
- Après avoir coupé le contact moteur, un temps d'attente peut être nécessaire avant de débrancher le câble de la borne négative (-) de la batterie. Lisez donc attentivement les consignes relatives au débranchement du câble de la borne négative (-) de la batterie avant de poursuivre les travaux.
Cliquer ici

- Après avoir remplacé un capteur à ultrasons ou l'ECU d'alerte de dégagement, effectuez les procédures nécessaires (réglage, étalonnage, initialisation ou enregistrement).
Cliquer ici
PROCÉDURE
VÉRIFIER LES CODES DTC ENREGISTRÉS
(a) À l'aide du Techstream, contrôlez les DTC en suivant les instructions affichées à l'écran.
CONSEIL :
Après avoir mis le contact moteur de la position coupée à la position marche (IG), attendez 4 secondes ou plus avant de contrôler les DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défaut(b) Effacez les DTC en suivant les indications affichées à l'écran du Techstream.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Effacer les DTC(c) Vérifiez de nouveau la présence de DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défautCONSEIL :
- Le DTC C1A40 est mémorisé lorsqu'un signal de défaillance émis par le système EFI est détecté.
- Si la pièce défectueuse a été réparée ou remplacée avant de relire les DTC, le DTC C1A40 ne sera pas à nouveau affiché.
- Si le DTC C1A40 est affiché fréquemment, reproduisez les conditions à l'origine des symptômes et refaites le diagnostic, même si le DTC n'a pas été affiché lors de la relecture des DTC.
Cliquer ici
Résultat | Passer à |
|---|---|
Le DTC C1A40 est affiché |
A |
Le DTC C1A40 n'est pas affiché |
B |
| A |  |
ALLER AU SYSTÈME EFI |
| B | |
UTILISER LA MÉTHODE DE SIMULATION POUR CONTRÔLER |
Système de freinage (C1A50)
DESCRIPTION
Lorsque l'ECU d'alerte de dégagement détecte un signal de défaillance du système de contrôle de stabilité du véhicule émis par l'ECU de contrôle de dérapage, le DTC C1A50 est mémorisé.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne |
|---|---|---|---|
C1A50 |
Système de freinage |
Lorsque le contact moteur est mis (IG), un signal de défaillance du témoin d'alerte VSC est détecté pendant 1 seconde ou plus. |
|
AVIS :
- Après avoir coupé le contact moteur, un temps d'attente peut être nécessaire avant de débrancher le câble de la borne négative (-) de la batterie. Lisez donc attentivement les consignes relatives au débranchement du câble de la borne négative (-) de la batterie avant de poursuivre les travaux.
Cliquer ici

- Après avoir remplacé un capteur à ultrasons ou l'ECU d'alerte de dégagement, effectuez les procédures nécessaires (réglage, étalonnage, initialisation ou enregistrement).
Cliquer ici
PROCÉDURE
VÉRIFIER LES CODES DTC ENREGISTRÉS
(a) À l'aide du Techstream, contrôlez les DTC en suivant les instructions affichées à l'écran.
CONSEIL :
Après avoir mis le contact moteur de la position coupée à la position marche (IG), attendez 4 secondes ou plus avant de contrôler les DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défaut(b) Effacez les DTC en suivant les indications affichées à l'écran du Techstream.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Effacer les DTC(c) Vérifiez de nouveau la présence de DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défautCONSEIL :
- Le DTC C1A50 est mémorisé lorsqu'un signal de défaillance émis par le système de freinage à commande électronique est détecté.
- Si la pièce défectueuse a été réparée ou remplacée avant de relire les DTC, le DTC C1A50 ne sera pas à nouveau affiché.
- Si le DTC C1A50 est affiché fréquemment, reproduisez les conditions à l'origine des symptômes et refaites le diagnostic, même si le DTC n'a pas été affiché lors de la relecture des DTC.
Cliquer ici
Résultat | Passer à |
|---|---|
Le DTC C1A50 est émis |
A |
Le DTC C1A50 n'est pas émis |
B |
| A |  |
ALLER À SYSTÈME DE FREINAGE À COMMANDE ÉLECTRONIQUE |
| B | |
UTILISER LA MÉTHODE DE SIMULATION POUR CONTRÔLER |
Initialisation du point médian de l'angle de braquage incomplète (C1AEA)
DESCRIPTION
Lorsque l'ECU d'alerte de dégagement détecte, lors de l'autodiagnostic, que la mémorisation du point neutre de l'angle de braquage est incomplète, le C1AEA est mémorisé.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne |
|---|---|---|---|
C1AEA |
Initialisation du point médian de l'angle de braquage incomplète |
Mémorisation du point neutre de l'angle de braquage incomplète |
|
AVIS :
- Après avoir coupé le contact moteur, un temps d'attente peut être nécessaire avant de débrancher le câble de la borne négative (-) de la batterie. Lisez donc attentivement les consignes relatives au débranchement du câble de la borne négative (-) de la batterie avant de poursuivre les travaux.
Cliquer ici

- Après avoir remplacé un capteur à ultrasons ou l'ECU d'alerte de dégagement, effectuez les procédures nécessaires (réglage, étalonnage, initialisation ou enregistrement).
Cliquer ici
PROCÉDURE
EFFECTUER L'ÉTALONNAGE
(a) Effectuez la mémorisation du point neutre de l'angle de braquage.
Cliquer ici
|

CONTRÔLE DES CODES DTC
(a) À l'aide du Techstream, contrôlez les DTC en suivant les instructions affichées à l'écran.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défaut(b) Effacez les DTC en suivant les indications affichées à l'écran du Techstream.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Effacer les DTC(c) Vérifiez de nouveau la présence de DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défautCONSEIL :
- Si le DTC C1AEA est affiché, effectuez la mémorisation du point neutre de l'angle de braquage.
- Si le DTC C1AEA est toujours affiché après avoir effectué la mémorisation du point neutre de l'angle de braquage 3 fois, remplacez l'ECU d'alerte de dégagement.
Résultat | Passer à |
|---|---|
Le DTC C1AEA est affiché |
A |
Le DTC C1AEA n'est pas affiché |
B |
| A |  |
REMPLACER L'ECU D'ALERTE DE DÉGAGEMENT |
| B | |
UTILISER LA MÉTHODE DE SIMULATION POUR CONTRÔLER |
Réglage incomplet de la zone de détection du sonar intelligent (C1AF0)
DESCRIPTION
Lorsque le réglage de la zone de détection du sonar intelligent est incomplet, l'ECU d'alerte de dégagement mémorise le DTC C1AF0.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne |
|---|---|---|---|
C1AF0 |
Réglage incomplet de la zone de détection du sonar intelligent |
Réglage de la zone de détection du sonar intelligent incomplet |
|
AVIS :
- Après avoir coupé le contact moteur, un temps d'attente peut être nécessaire avant de débrancher le câble de la borne négative (-) de la batterie. Lisez donc attentivement les consignes relatives au débranchement du câble de la borne négative (-) de la batterie avant de poursuivre les travaux.
Cliquer ici

- Après avoir remplacé un capteur à ultrasons ou l'ECU d'alerte de dégagement, effectuez les procédures nécessaires (réglage, étalonnage, initialisation ou enregistrement).
Cliquer ici
- Avant de poursuivre le contrôle, vérifiez que les procédures nécessaires (réglage, étalonnage, initialisation ou enregistrement) ont bien été effectuées.
PROCÉDURE
ENREGISTREMENT DU SYSTÈME DE SONAR INTELLIGENT DE DÉGAGEMENT
(a) Effectuez l'enregistrement du système de sonar intelligent de dégagement.
Cliquer ici
|

CONTRÔLE DES CODES DTC
(a) À l'aide du Techstream, contrôlez les DTC en suivant les instructions affichées à l'écran.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défaut(b) Effacez les DTC en suivant les indications affichées à l'écran du Techstream.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Effacer les DTC(c) Vérifiez de nouveau la présence de DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défautCONSEIL :
Si le DTC C1AF0 est toujours affiché après avoir effectué l'enregistrement du système de sonar intelligent de dégagement 3 fois, remplacez l'ECU d'alerte de dégagement.
Résultat | Passer à |
|---|---|
Le DTC C1AF0 est affiché |
A |
Le DTC C1AF0 n'est pas affiché |
B |
| A |  |
REMPLACER L'ECU D'ALERTE DE DÉGAGEMENT |
| B | |
UTILISER LA MÉTHODE DE SIMULATION POUR CONTRÔLER |
Initialisation des capteurs avant incomplète (C1AF3)
DESCRIPTION
Lorsqu'il est établi que les capteurs avant n'ont pas été initialisés, l'ECU d'alerte de dégagement mémorise le DTC C1AF3.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne |
|---|---|---|---|
C1AF3 |
Initialisation des capteurs avant incomplète |
Capteurs avant non initialisés |
|
AVIS :
- Si le DTC C1AF3 est affiché après les réparations, mettez le contact moteur (IG) et activez le sonar intelligent de dégagement pour effacer le DTC.
Cliquer ici

- Après avoir remplacé un capteur à ultrasons ou l'ECU d'alerte de dégagement, effectuez les procédures nécessaires (réglage, étalonnage, initialisation ou enregistrement).
Cliquer ici
PROCÉDURE
INITIALISATION DU CAPTEUR À ULTRASONS CENTRAL AVANT ET DES CAPTEURS À ULTRASONS D'ANGLE AVANT
(a) Initialisez le capteur à ultrasons central avant et les capteurs à ultrasons d'angle avant.
Cliquer ici
|

CONTRÔLE DES CODES DTC
(a) À l'aide du Techstream, contrôlez les DTC en suivant les instructions affichées à l'écran.
CONSEIL :
Après avoir mis le contact moteur de la position coupée à la position marche (IG), attendez 10 secondes ou plus avant de contrôler les DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défautRésultat | Passer à |
|---|---|
Le DTC C1AF3 est affiché |
A |
Le DTC C1AF3 n'est pas affiché |
B |
CONSEIL :
Si le DTC C1AF3 est toujours affiché après avoir initialisé le capteur à ultrasons central avant et les capteurs à ultrasons d'angle avant 3 fois, remplacez l'ECU d'alerte de dégagement.
| A |  |
REMPLACER L'ECU D'ALERTE DE DÉGAGEMENT |
| B | |
FIN (CAPTEURS AVANT NON INITIALISÉS) |
Initialisation des capteurs arrière incomplète (C1AF4)
DESCRIPTION
Lorsqu'il est établi que les capteurs arrière n'ont pas été initialisés, l'ECU d'alerte de dégagement mémorise le DTC C1AF4.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne |
|---|---|---|---|
C1AF4 |
Initialisation des capteurs arrière incomplète |
Capteurs arrière non initialisés |
|
AVIS :
- Si le DTC C1AF4 est affiché après les réparations, mettez le contact moteur (IG) et activez le sonar intelligent de dégagement pour effacer le DTC.
Cliquer ici

- Après avoir remplacé un capteur à ultrasons ou l'ECU d'alerte de dégagement, effectuez les procédures nécessaires (réglage, étalonnage, initialisation ou enregistrement).
Cliquer ici
PROCÉDURE
INITIALISATION DU CAPTEUR À ULTRASONS CENTRAL ARRIÈRE ET DES CAPTEURS À ULTRASONS D'ANGLE ARRIÈRE
(a) Initialisez le capteur à ultrasons central arrière et les capteurs à ultrasons d'angle arrière.
Cliquer ici
|

CONTRÔLE DES CODES DTC
(a) À l'aide du Techstream, contrôlez les DTC en suivant les instructions affichées à l'écran.
CONSEIL :
Après avoir mis le contact moteur de la position coupée à la position marche (IG), attendez 10 secondes ou plus avant de contrôler les DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défautRésultat | Passer à |
|---|---|
Le DTC C1AF4 est affiché |
A |
Le DTC C1AF4 n'est pas affiché |
B |
CONSEIL :
Si le DTC C1AF4 est toujours affiché après avoir initialisé le capteur à ultrasons central arrière et les capteurs à ultrasons d'angle arrière 3 fois, remplacez l'ECU d'alerte de dégagement.
| A |  |
REMPLACER L'ECU D'ALERTE DE DÉGAGEMENT |
| B | |
FIN (CAPTEURS ARRIÈRE NON INITIALISÉS) |
Capteur RCTB (C1AF7)
DESCRIPTION
Ce DTC est enregistré lorsque l'ECU d'alerte de dégagement reçoit, via communication CAN, un signal du système de surveillance d'angle mort indiquant une défaillance du capteur de surveillance d'angle mort.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne |
|---|---|---|---|
C1AF7 |
Capteur RCTB |
Défaillance du capteur de surveillance d'angle mort |
Système de surveillance des angles morts |
PROCÉDURE
CONTRÔLE DES CODES DTC
(a) À l'aide du Techstream, contrôlez les DTC en suivant les instructions affichées à l'écran.
CONSEIL :
Après avoir mis le contact moteur de la position coupée à la position marche (IG), attendez 4 secondes ou plus avant de contrôler les DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défaut(b) Effacez les DTC en suivant les indications affichées à l'écran du Techstream.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Effacer les DTC(c) Vérifiez de nouveau la présence de DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défautCONSEIL :
- Le DTC C1AF7 est enregistré lorsqu'un signal de défaillance envoyé par le système de surveillance d'angle mort est détecté.
- Si la pièce défectueuse a été réparée ou remplacée avant de relire les DTC, le DTC C1AF7 ne sera plus affiché.
- Si le DTC C1AF7 apparaît fréquemment, reproduire les conditions à l'origine des symptômes et effectuer à nouveau le diagnostic, même si le DTC n'a pas été affiché lors de la relecture des DTC.
Résultat | Passer à |
|---|---|
Le DTC C1AF7 est affiché |
A |
Le DTC C1AF7 n'est pas affiché |
B |
| A |  |
ALLER AU SYSTÈME DE SURVEILLANCE DES ANGLES MORTS |
| B | |
UTILISER LA MÉTHODE DE SIMULATION POUR CONTRÔLER |
Contrôle de l'axe du faisceau de surveillance d'angle mort incomplet (C1AF9)
DESCRIPTION
Ce DTC est enregistré lorsque l'ECU d'alerte de dégagement reçoit, via communication CAN, un signal du système de surveillance d'angle mort indiquant que le contrôle de l'axe du faisceau est incomplet.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne |
|---|---|---|---|
C1AF9 |
Contrôle de l'axe du faisceau de surveillance d'angle mort incomplet |
L'ECU d'alerte de dégagement reçoit un signal indiquant que le contrôle de l'axe du faisceau est incomplet. |
Système de surveillance des angles morts |
PROCÉDURE
CONTRÔLE DES CODES DTC
(a) À l'aide du Techstream, contrôlez les DTC en suivant les instructions affichées à l'écran.
CONSEIL :
Après avoir mis le contact moteur de la position coupée à la position marche (IG), attendez 4 secondes ou plus avant de contrôler les DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défaut(b) Effacez les DTC en suivant les indications affichées à l'écran du Techstream.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Effacer les DTC(c) Vérifiez de nouveau la présence de DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défautCONSEIL :
- Le DTC C1AF9 est enregistré lorsqu'un signal de défaillance envoyé par le système de surveillance d'angle mort est détecté.
- Si la pièce défectueuse a été réparée ou remplacée avant de relire les DTC, le DTC C1AF9 ne sera plus affiché.
- Si le DTC C1AF9 apparaît fréquemment, reproduire les conditions à l'origine des symptômes et effectuer à nouveau le diagnostic, même si le DTC n'a pas été affiché lors de la relecture des DTC.
Cliquer ici

Résultat | Passer à |
|---|---|
Le DTC C1AF9 est affiché |
A |
Le DTC C1AF9 n'est pas affiché |
B |
| A |  |
ALLER AU SYSTÈME DE SURVEILLANCE DES ANGLES MORTS |
| B | |
UTILISER LA MÉTHODE DE SIMULATION POUR CONTRÔLER |
Désalignement de l'axe du faisceau de surveillance d'angle mort (C1AFA)
DESCRIPTION
Ce DTC est enregistré lorsque l'ECU d'alerte de dégagement reçoit, via communication CAN, un signal du système de surveillance d'angle mort indiquant un désalignement de l'axe du faisceau de surveillance d'angle mort.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne |
|---|---|---|---|
C1AFA |
Désalignement de l'axe du faisceau de surveillance d'angle mort |
L'ECU d'alerte de dégagement reçoit un signal du système de surveillance d'angle mort indiquant un désalignement de l'axe du faisceau de surveillance d'angle mort. |
Système de surveillance des angles morts |
PROCÉDURE
CONTRÔLE DES CODES DTC
(a) À l'aide du Techstream, contrôlez les DTC en suivant les instructions affichées à l'écran.
CONSEIL :
Après avoir mis le contact moteur de la position coupée à la position marche (IG), attendez 4 secondes ou plus avant de contrôler les DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défaut(b) Effacez les DTC en suivant les indications affichées à l'écran du Techstream.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Effacer les DTC(c) Vérifiez de nouveau la présence de DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défautCONSEIL :
- Le DTC C1AFA est enregistré lorsqu'un signal de défaillance envoyé par le système de surveillance d'angle mort est détecté.
- Si la pièce défectueuse a été réparée ou remplacée avant de relire les DTC, le DTC C1AFA ne sera plus affiché.
- Si le DTC C1AFA apparaît fréquemment, reproduire les conditions à l'origine des symptômes et effectuer à nouveau le diagnostic, même si le DTC n'a pas été affiché lors de la relecture des DTC.
Cliquer ici

Résultat | Passer à |
|---|---|
Le DTC C1AFA est affiché |
A |
Le DTC C1AFA n'est pas affiché |
B |
| A |  |
ALLER AU SYSTÈME DE SURVEILLANCE DES ANGLES MORTS |
| B | |
UTILISER LA MÉTHODE DE SIMULATION POUR CONTRÔLER |
Erreur de communication entre l'ECU du sonar de dégagement et le VSC (C164B)
DESCRIPTION
Le système de freinage à commande électronique reçoit les informations du système de sonar de dégagement intelligent de l'ECU d'alerte de dégagement via communication CAN. Lorsqu'une erreur de communication est détectée entre l'ECU de contrôle de dérapage et l'ensemble ECU d'alerte de dégagement, le DTC C164B est enregistré.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne |
|---|---|---|---|
C164B |
Erreur de communication entre l'ECU du sonar de dégagement et le VSC |
Une erreur de communication entre l'ECU de contrôle de dérapage et l'ensemble ECU d'alerte de dégagement est détectée |
|
AVIS :
- Après avoir coupé le contact moteur, un temps d'attente peut être nécessaire avant de débrancher le câble de la borne négative (-) de la batterie. Lisez donc attentivement les consignes relatives au débranchement du câble de la borne négative (-) de la batterie avant de poursuivre les travaux.
Cliquer ici

- Après avoir remplacé un capteur à ultrasons ou l'ECU d'alerte de dégagement, effectuez les procédures nécessaires (réglage, étalonnage, initialisation ou enregistrement).
Cliquer ici
PROCÉDURE
VÉRIFIER LES CODES DTC ENREGISTRÉS
(a) À l'aide du Techstream, contrôlez les DTC en suivant les instructions affichées à l'écran.
CONSEIL :
Après avoir mis le contact moteur de la position coupée à la position marche (IG), attendez 4 secondes ou plus avant de contrôler les DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défaut(b) Effacez les DTC en suivant les indications affichées à l'écran du Techstream.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Effacer les DTC(c) Vérifiez de nouveau la présence de DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défautCONSEIL :
- Si le DTC C164B n'est pas affiché après effacement des DTC, une erreur de communication intermittente entre l'ensemble ECU d'alerte de dégagement et l'ECU de contrôle de dérapage est suspectée.
- Si le DTC C164B apparaît fréquemment, reproduire les conditions à l'origine des symptômes et effectuer à nouveau le diagnostic, même si le DTC n'a pas été affiché lors de la relecture des DTC.
Cliquer ici
Résultat | Passer à |
|---|---|
Le DTC C164B est affiché |
A |
Le DTC C164B n'est pas affiché |
B |
| B |  |
UTILISER LA MÉTHODE DE SIMULATION POUR CONTRÔLER |
|

VÉRIFIER LES CODES DTC ENREGISTRÉS
(a) À l'aide du Techstream, contrôlez les DTC en suivant les instructions affichées à l'écran.
Châssis > ABS/VSC/TRAC > Codes défautRésultat | Passer à |
|---|---|
Aucun DTC n'est émis |
A |
Un DTC est émis |
B |
| B | |
ALLER À SYSTÈME DE FREINAGE À COMMANDE ÉLECTRONIQUE |
|
REMPLACER L'ECU D'ALERTE DE DÉGAGEMENT
(a) Remplacer l'ensemble ECU d'alerte de dégagement par un ensemble en bon état connu.
Cliquer ici
|
VÉRIFIER LES CODES DTC ENREGISTRÉS
(a) À l'aide du Techstream, contrôlez les DTC en suivant les instructions affichées à l'écran.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défaut(b) Effacez les DTC en suivant les indications affichées à l'écran du Techstream.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Effacer les DTC(c) Vérifiez de nouveau la présence de DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défautRésultat | Passer à |
|---|---|
Le DTC C164B est affiché |
A |
Le DTC C164B n'est pas affiché |
B |
| A | |
REMPLACER L'ECU DE CONTRÔLE DE DÉRAPAGE |
| B | |
FIN (ENSEMBLE ECU D'ALERTE DE DÉGAGEMENT DÉFECTUEUX) |
Défaillance du capteur de vitesse de roue (C164D)
DESCRIPTION
Ce DTC est enregistré lorsque l'ensemble ECU d'alerte de dégagement reçoit, via communication CAN, un signal d'anomalie du capteur de vitesse de roue (capteur de vitesse de roue avant droit ou avant gauche, capteur de vitesse de roue arrière droit ou arrière gauche) provenant du système de freinage à commande électronique.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne |
|---|---|---|---|
C164D |
Dysfonctionnement du capteur de vitesse de roue |
Défaillance du capteur de vitesse de roue avant |
Système de freinage à commande électronique |
AVIS :
- Après avoir coupé le contact moteur, un temps d'attente peut être nécessaire avant de débrancher le câble de la borne négative (-) de la batterie. Lisez donc attentivement les consignes relatives au débranchement du câble de la borne négative (-) de la batterie avant de poursuivre les travaux.
Cliquer ici

- Après avoir remplacé un capteur à ultrasons ou l'ECU d'alerte de dégagement, effectuez les procédures nécessaires (réglage, étalonnage, initialisation ou enregistrement).
Cliquer ici
PROCÉDURE
VÉRIFIER LES CODES DTC ENREGISTRÉS
(a) À l'aide du Techstream, contrôlez les DTC en suivant les instructions affichées à l'écran.
CONSEIL :
Après avoir mis le contact moteur de la position coupée à la position marche (IG), attendez 4 secondes ou plus avant de contrôler les DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défaut(b) Effacez les DTC en suivant les indications affichées à l'écran du Techstream.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Effacer les DTC(c) Vérifiez de nouveau la présence de DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défautCONSEIL :
- Le DTC C164D est enregistré lorsqu'un signal de défaillance envoyé par le système de freinage à commande électronique est détecté.
- Si la pièce défectueuse a été réparée ou remplacée avant de relire les DTC, le DTC C164D ne sera plus affiché.
- Si le DTC C164D apparaît fréquemment, reproduire les conditions à l'origine des symptômes et effectuer à nouveau le diagnostic, même si le DTC n'a pas été affiché lors de la relecture des DTC.
Cliquer ici
Résultat | Passer à |
|---|---|
Le DTC C164D est affiché |
A |
Le DTC C164D n'est pas affiché |
B |
| A |  |
ALLER À SYSTÈME DE FREINAGE À COMMANDE ÉLECTRONIQUE |
| B | |
UTILISER LA MÉTHODE DE SIMULATION POUR CONTRÔLER |
Défaillance du circuit du contacteur de feu stop (C164E)
DESCRIPTION
Lorsque l'ensemble ECU d'alerte de dégagement détecte un signal de défaillance du circuit du contacteur de feux stop envoyé par le système de freinage à commande électronique, le DTC C164E est enregistré.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne |
|---|---|---|---|
C164E |
Défaillance du circuit du contacteur de feu stop |
Circuit ouvert du contacteur de feux stop |
Système de freinage à commande électronique |
AVIS :
- Après avoir coupé le contact moteur, un temps d'attente peut être nécessaire avant de débrancher le câble de la borne négative (-) de la batterie. Lisez donc attentivement les consignes relatives au débranchement du câble de la borne négative (-) de la batterie avant de poursuivre les travaux.
Cliquer ici

- Après avoir remplacé un capteur à ultrasons ou l'ECU d'alerte de dégagement, effectuez les procédures nécessaires (réglage, étalonnage, initialisation ou enregistrement).
Cliquer ici
PROCÉDURE
VÉRIFIER LES CODES DTC ENREGISTRÉS
(a) À l'aide du Techstream, contrôlez les DTC en suivant les instructions affichées à l'écran.
CONSEIL :
Après avoir mis le contact moteur de la position coupée à la position marche (IG), attendez 4 secondes ou plus avant de contrôler les DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défaut(b) Effacez les DTC en suivant les indications affichées à l'écran du Techstream.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Effacer les DTC(c) Vérifiez de nouveau la présence de DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défautCONSEIL :
- Le DTC C164E est enregistré lorsqu'un signal de défaillance envoyé par le système de freinage à commande électronique est détecté.
- Si la pièce défectueuse a été réparée ou remplacée avant de relire les DTC, le DTC C164E ne sera plus affiché.
- Si le DTC C164E apparaît fréquemment, reproduire les conditions à l'origine des symptômes et effectuer à nouveau le diagnostic, même si le DTC n'a pas été affiché lors de la relecture des DTC.
Cliquer ici
Résultat | Passer à |
|---|---|
Le DTC C164E est affiché |
A |
Le DTC C164E n'est pas affiché |
B |
| A |  |
ALLER À SYSTÈME DE FREINAGE À COMMANDE ÉLECTRONIQUE |
| B | |
UTILISER LA MÉTHODE DE SIMULATION POUR CONTRÔLER |
Défaillance de la pression hydraulique de freinage (C164F)
DESCRIPTION
Lorsque l'ensemble ECU d'alerte de dégagement détecte un signal de défaillance envoyé par l'ECU de contrôle de dérapage via communication CAN, le DTC C164F est enregistré.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne |
|---|---|---|---|
C164F |
Défaillance de la pression hydraulique de freinage |
Pression du liquide de frein du maître-cylindre anormale |
Système de freinage à commande électronique |
AVIS :
- Après avoir coupé le contact moteur, un temps d'attente peut être nécessaire avant de débrancher le câble de la borne négative (-) de la batterie. Lisez donc attentivement les consignes relatives au débranchement du câble de la borne négative (-) de la batterie avant de poursuivre les travaux.
Cliquer ici

- Après avoir remplacé un capteur à ultrasons ou l'ECU d'alerte de dégagement, effectuez les procédures nécessaires (réglage, étalonnage, initialisation ou enregistrement).
Cliquer ici
PROCÉDURE
VÉRIFIER LES CODES DTC ENREGISTRÉS
(a) À l'aide du Techstream, contrôlez les DTC en suivant les instructions affichées à l'écran.
CONSEIL :
Après avoir mis le contact moteur de la position coupée à la position marche (IG), attendez 4 secondes ou plus avant de contrôler les DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défaut(b) Effacez les DTC en suivant les indications affichées à l'écran du Techstream.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Effacer les DTC(c) Vérifiez de nouveau la présence de DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défautCONSEIL :
- Le DTC C164F est enregistré lorsqu'un signal de défaillance envoyé par le système de freinage à commande électronique est détecté.
- Si la pièce défectueuse a été réparée ou remplacée avant de relire les DTC, le DTC C164F ne sera plus affiché.
- Si le DTC C164F apparaît fréquemment, reproduire les conditions à l'origine des symptômes et effectuer à nouveau le diagnostic, même si le DTC n'a pas été affiché lors de la relecture des DTC.
Cliquer ici
Résultat | Passer à |
|---|---|
Le DTC C164F est affiché |
A |
Le DTC C164F n'est pas affiché |
B |
| A |  |
ALLER À SYSTÈME DE FREINAGE À COMMANDE ÉLECTRONIQUE |
| B | |
UTILISER LA MÉTHODE DE SIMULATION POUR CONTRÔLER |
Informations véhicule non concordantes (C168D)
DESCRIPTION
Si les informations sur le véhicule stockées dans l'ECU de caisse principal (ECU de carrosserie du réseau multiplexé), transmises par communication CAN pendant l'autodiagnostic de l'ensemble ECU d'avertissement de dégagement, ne correspondent pas à celles de l'ensemble ECU d'avertissement de dégagement, le DTC C168D est enregistré.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne |
|---|---|---|---|
C168D |
Informations véhicule non concordantes |
Les informations sur le véhicule ne correspondent pas |
|
AVIS :
- Après avoir coupé le contact moteur, un temps d'attente peut être nécessaire avant de débrancher le câble de la borne négative (-) de la batterie. Lisez donc attentivement les consignes relatives au débranchement du câble de la borne négative (-) de la batterie avant de poursuivre les travaux.
Cliquer ici

- Après avoir remplacé un capteur à ultrasons ou l'ECU d'alerte de dégagement, effectuez les procédures nécessaires (réglage, étalonnage, initialisation ou enregistrement).
Cliquer ici
- Avant de poursuivre le contrôle, vérifiez que les procédures nécessaires (réglage, étalonnage, initialisation ou enregistrement) ont bien été effectuées.
PROCÉDURE
ENREGISTRER LES INFORMATIONS DU VÉHICULE
(a) Effectuer la procédure suivante pour enregistrer les informations du véhicule.
Cliquer ici
|

CONTRÔLE DES CODES DTC
(a) À l'aide du Techstream, contrôlez les DTC en suivant les instructions affichées à l'écran.
CONSEIL :
Après avoir mis le contact moteur de la position coupée à la position marche (IG), attendez 4 secondes ou plus avant de contrôler les DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défaut(b) Effacez les DTC en suivant les indications affichées à l'écran du Techstream.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Effacer les DTC(c) Vérifiez de nouveau la présence de DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défautCONSEIL :
Si le DTC C168D est toujours présent après avoir enregistré les informations du véhicule 3 fois, remplacer l'ensemble ECU d'avertissement de dégagement.
Résultat | Passer à |
|---|---|
Le DTC C168D est présent |
A |
Le DTC C168D n'est pas présent |
B |
| A |  |
REMPLACER L'ECU D'ALERTE DE DÉGAGEMENT |
| B | |
UTILISER LA MÉTHODE DE SIMULATION POUR CONTRÔLER |
Défaut ECU (C1611)
DESCRIPTION
Si l'ensemble ECU d'avertissement de dégagement détecte un défaut interne pendant l'autodiagnostic, le DTC C1611 est enregistré.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne |
|---|---|---|---|
C1611 |
Dysfonctionnement du calculateur |
|
Ensemble ECU d'alerte de distance |
AVIS :
- Après avoir coupé le contact moteur, un temps d'attente peut être nécessaire avant de débrancher le câble de la borne négative (-) de la batterie. Lisez donc attentivement les consignes relatives au débranchement du câble de la borne négative (-) de la batterie avant de poursuivre les travaux.
Cliquer ici

- Après avoir remplacé un capteur à ultrasons ou l'ECU d'alerte de dégagement, effectuez les procédures nécessaires (réglage, étalonnage, initialisation ou enregistrement).
Cliquer ici
PROCÉDURE
VÉRIFIER LES CODES DTC ENREGISTRÉS
(a) À l'aide du Techstream, contrôlez les DTC en suivant les instructions affichées à l'écran.
CONSEIL :
Après avoir placé le contacteur d'allumage de la position coupée (OFF) à la position marche (IG), attendre 3 secondes ou plus avant de contrôler les DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défaut(b) Effacez les DTC en suivant les indications affichées à l'écran du Techstream.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Effacer les DTC(c) Vérifiez de nouveau la présence de DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défautRésultat | Passer à |
|---|---|
Le DTC C1611 est présent |
A |
Le DTC C1611 n'est pas présent |
B |
| A |  |
REMPLACER L'ECU D'ALERTE DE DÉGAGEMENT |
| B | |
UTILISER LA MÉTHODE DE SIMULATION POUR CONTRÔLER |
Circuit ouvert ou court-circuit de l'alimentation +B du capteur d'angle de braquage (C1625)
DESCRIPTION
Ce DTC est enregistré si l'ECU d'avertissement de dégagement reçoit, par communication CAN du capteur de direction, un signal indiquant un problème d'alimentation.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne |
|---|---|---|---|
C1625 |
Circuit ouvert ou court-circuit de l'alimentation +B du capteur d'angle de braquage |
Circuit ouvert ou court-circuit de la source d'alimentation du capteur de direction |
|
SCHÉMA DE CÂBLAGE
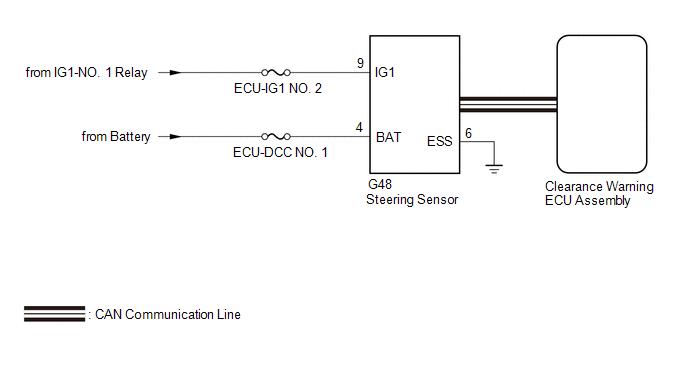
AVIS :
- Après avoir coupé le contact moteur, un temps d'attente peut être nécessaire avant de débrancher le câble de la borne négative (-) de la batterie. Lisez donc attentivement les consignes relatives au débranchement du câble de la borne négative (-) de la batterie avant de poursuivre les travaux.
Cliquer ici

- Après avoir remplacé un capteur à ultrasons ou l'ECU d'alerte de dégagement, effectuez les procédures nécessaires (réglage, étalonnage, initialisation ou enregistrement).
Cliquer ici
- Contrôlez les fusibles des circuits liés à ce système avant d'effectuer la procédure suivante.
PROCÉDURE
CONTRÔLER LE FAISCEAU ET LE CONNECTEUR (SOURCE D'ALIMENTATION DU CAPTEUR DE DIRECTION)
(a) Débrancher le connecteur G48 du capteur de direction.
(b) Mesurez la tension selon la ou les valeurs indiquées dans le tableau ci-dessous.
Tension spécifiée :
Connexion du testeur | Condition | Condition spécifiée |
|---|---|---|
G48-9 (IG1) - G48-6 (ESS) |
Contact mis (IG) |
11 à 14 V |
| NG |  |
RÉPARER OU REMPLACER LE FAISCEAU OU LE CONNECTEUR |
|

CONTRÔLER LE FAISCEAU ET LE CONNECTEUR (SOURCE D'ALIMENTATION DU CAPTEUR DE DIRECTION)
(a) Mesurer la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous.
Résistance spécifiée :
Connexion du testeur | Condition | Condition spécifiée |
|---|---|---|
G48-6 (ESS) - Masse de caisse |
Toujours |
Inférieure à 1 Ω |
(b) Mesurez la tension selon la ou les valeurs indiquées dans le tableau ci-dessous.
Tension spécifiée :
Connexion du testeur | Condition | Condition spécifiée |
|---|---|---|
G48-4 (BAT) - G48-6 (ESS) |
Toujours |
11 à 14 V |
| OK | |
REMPLACER LE CAPTEUR DE DIRECTION |
| NG | |
RÉPARER OU REMPLACER LE FAISCEAU OU LE CONNECTEUR |
Défaillance du capteur d'angle de braquage (C1626)
DESCRIPTION
Ce DTC est enregistré si l'ECU d'avertissement de dégagement reçoit, par communication CAN du capteur de direction, un signal indiquant un défaut interne.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne |
|---|---|---|---|
C1626 |
Défaillance du capteur d'angle de braquage |
Un indicateur de défaillance est transmis par le capteur de direction |
|
AVIS :
- Après avoir coupé le contact moteur, un temps d'attente peut être nécessaire avant de débrancher le câble de la borne négative (-) de la batterie. Lisez donc attentivement les consignes relatives au débranchement du câble de la borne négative (-) de la batterie avant de poursuivre les travaux.
Cliquer ici

- Après avoir remplacé un capteur à ultrasons ou l'ECU d'alerte de dégagement, effectuez les procédures nécessaires (réglage, étalonnage, initialisation ou enregistrement).
Cliquer ici
- Avant de poursuivre le contrôle, vérifiez que les procédures nécessaires (réglage, étalonnage, initialisation ou enregistrement) ont bien été effectuées.
PROCÉDURE
REMPLACER LE CAPTEUR DE DIRECTION
(a) Remplacer le capteur de volant par un capteur neuf ou en bon état connu.
Cliquer ici
|

VÉRIFIER LES CODES DTC ENREGISTRÉS
(a) À l'aide du Techstream, contrôlez les DTC en suivant les instructions affichées à l'écran.
CONSEIL :
Après avoir placé le contacteur d'allumage de la position coupée (OFF) à la position marche (IG), attendre 4 secondes ou plus avant
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défaut(b) Effacez les DTC en suivant les indications affichées à l'écran du Techstream.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Effacer les DTC(c) Vérifiez de nouveau la présence de DTC.
Résultat | Passer à |
|---|---|
Le DTC C1626 est présent |
A |
Le DTC C1626 n'est pas présent |
B |
| A |  |
REMPLACER L'ECU D'ALERTE DE DÉGAGEMENT |
| B | |
FIN (CAPTEUR DE DIRECTION DÉFECTUEUX) |
Défaillance du capteur G (C1647)
DESCRIPTION
L'ECU de sonar d'avertissement de dégagement communique avec l'ECU de coussin gonflable (capteur de vitesse de lacet et d'accélération) par communication CAN. Si l'ECU de coussin gonflable (capteur de vitesse de lacet et d'accélération) est jugé défaillant, le DTC C1647 est enregistré.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne |
|---|---|---|---|
C1647 |
Défaillance du capteur G |
Dysfonctionnement de l'ensemble calculateur d'airbag |
Système de freinage à commande électronique |
AVIS :
- Après avoir coupé le contact moteur, un temps d'attente peut être nécessaire avant de débrancher le câble de la borne négative (-) de la batterie. Lisez donc attentivement les consignes relatives au débranchement du câble de la borne négative (-) de la batterie avant de poursuivre les travaux.
Cliquer ici

- Après avoir remplacé un capteur à ultrasons ou l'ECU d'alerte de dégagement, effectuez les procédures nécessaires (réglage, étalonnage, initialisation ou enregistrement).
Cliquer ici
PROCÉDURE
VÉRIFIER LES CODES DTC ENREGISTRÉS
(a) À l'aide du Techstream, contrôlez les DTC en suivant les instructions affichées à l'écran.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défaut(b) Effacez les DTC en suivant les indications affichées à l'écran du Techstream.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Effacer les DTC(c) Vérifiez de nouveau la présence de DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défautCONSEIL :
- Le DTC C1647 est enregistré lorsqu'un signal de défaut envoyé par le système de freinage à commande électronique est détecté.
- Si la pièce défectueuse a été réparée ou remplacée avant de vérifier de nouveau les DTC, le DTC C1647 ne sera plus présent.
- Si le DTC C1647 est présent fréquemment, reproduire les conditions à l'origine des symptômes et effectuer de nouveau le dépannage, même si le DTC n'était pas présent lors de la nouvelle vérification des DTC.
Cliquer ici
Résultat | Passer à |
|---|---|
Le DTC C1647 est présent |
A |
Le DTC C1647 n'est pas présent |
B |
| A |  |
ALLER À SYSTÈME DE FREINAGE À COMMANDE ÉLECTRONIQUE |
| B | |
UTILISER LA MÉTHODE DE SIMULATION POUR CONTRÔLER |
Capteur de température de l'air extérieur (C1652)
DESCRIPTION
Lorsque l'ECU d'avertissement de dégagement détecte un signal de défaut envoyé par le système de climatisation par communication CAN, le DTC C1652 est enregistré.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne |
|---|---|---|---|
C1652 |
Capteur de température de l'air extérieur |
Dysfonctionnement du capteur de température ambiante |
Système de climatisation |
AVIS :
- Après avoir coupé le contact moteur, un temps d'attente peut être nécessaire avant de débrancher le câble de la borne négative (-) de la batterie. Lisez donc attentivement les consignes relatives au débranchement du câble de la borne négative (-) de la batterie avant de poursuivre les travaux.
Cliquer ici

- Après avoir remplacé un capteur à ultrasons ou l'ECU d'alerte de dégagement, effectuez les procédures nécessaires (réglage, étalonnage, initialisation ou enregistrement).
Cliquer ici
PROCÉDURE
VÉRIFIER LE SYSTÈME DE CLIMATISATION
(a) À l'aide du Techstream, contrôlez les DTC en suivant les instructions affichées à l'écran.
CONSEIL :
Après avoir placé le contacteur d'allumage de la position coupée (OFF) à la position marche (IG), attendre 13 secondes ou plus avant de contrôler les DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défaut(b) Effacez les DTC en suivant les indications affichées à l'écran du Techstream.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Effacer les DTC(c) Vérifiez de nouveau la présence de DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défautCONSEIL :
- Le DTC C1652 est enregistré lorsqu'un signal de défaut envoyé par le système de climatisation est détecté.
- Si la pièce défectueuse a été réparée ou remplacée avant de vérifier de nouveau les DTC, le DTC C1652 ne sera plus présent.
- Si le DTC C1652 est présent fréquemment, reproduire les conditions à l'origine des symptômes et effectuer de nouveau le dépannage, même si le DTC n'était pas présent lors de la nouvelle vérification des DTC.
Cliquer ici
Résultat | Passer à |
|---|---|
Le DTC C1652 est présent |
A |
Le DTC C1652 n'est pas présent |
B |
| A |  |
PASSER AU SYSTÈME DE CLIMATISATION |
| B | |
UTILISER LA MÉTHODE DE SIMULATION POUR CONTRÔLER |
Étalonnage
ÉTALONNAGE
AVIS :
Lorsqu'une des pièces suivantes a été remplacée, effectuer le réglage indiqué dans le tableau suivant. Dans le cas contraire, le système de sonar de dégagement intelligent risque de ne pas fonctionner correctement.
PRÉCAUTION (PROCÉDURE 1)
(a) Les procédures nécessaires (réglage, étalonnage, initialisation ou enregistrement) à effectuer après la dépose, la repose ou le remplacement de pièces pendant la dépose/repose du système de sonar de dégagement intelligent sont indiquées ci-dessous.
Pour l'emplacement de montage des capteurs à ultrasons, reportez-vous à la section Emplacement des pièces.
Cliquer ici
Nom de la pièce | Utilisation | Élément de réglage | Passer à |
|---|---|---|---|
Capteur de direction |
|
Point neutre de l'angle de braquage (initialiser le système de sonar de dégagement intelligent) |
Procédure 4 |
Suspension, pneus, etc. |
La hauteur du véhicule change en raison du remplacement de la suspension ou des pneus |
Mesure de l'angle de détection du capteur à ultrasons |
Procédure 2, 3 |
Enregistrement de l'angle de détection du capteur à ultrasons |
Procédure 4 |
||
Ensemble pare-chocs avant |
|
Mesure de l'angle de détection du capteur à ultrasons |
Procédure 2, 3 |
Enregistrement de l'angle de détection du capteur à ultrasons |
Procédure 4 |
||
Ensemble pare-chocs arrière |
|
Mesure de l'angle de détection du capteur à ultrasons |
Procédure 2, 3 |
Enregistrement de l'angle de détection du capteur à ultrasons |
Procédure 4 |
||
Ensemble ECU d'alerte de distance |
Remplacement |
Mesure de l'angle de détection du capteur à ultrasons |
Procédure 2, 3 |
Point neutre de l'angle de braquage |
Procédure 4 |
||
Enregistrement du type de pare-chocs |
|||
Enregistrement de l'angle de détection du capteur à ultrasons |
|||
Capteur ultrasonique |
|
Mesure de l'angle de détection du capteur à ultrasons |
Procédure 2, 3 |
Enregistrement de l'angle de détection du capteur à ultrasons |
Procédure 4 |
||
Un capteur à ultrasons est désaligné |
Mesure de l'angle de détection du capteur à ultrasons |
Procédure 2, 3 |
|
Enregistrement de l'angle de détection du capteur à ultrasons |
Procédure 4 |
||
Un capteur à ultrasons subit un choc |
Mesure de l'angle de détection du capteur à ultrasons |
Procédure 2, 3 |
|
Enregistrement de l'angle de détection du capteur à ultrasons |
Procédure 4 |
||
Batterie |
Le câble est débranché de la borne négative (-) de la batterie |
Point neutre de l'angle de braquage* |
Procédure 4 |
- *: Le point zéro du capteur de direction peut aussi être étalonné en conduisant le véhicule.
Cliquer ici
PRÉPARATION (PROCÉDURE 2)
(a) Préparation
- Inclinomètre numérique
- Accessoire de l'inclinomètre numérique
- Ruban de masquage (pour éviter les dommages)
- Un niveau à bulle
SST : 09989-00020
(b) Vérifier la planéité du sol.
(1) Placer un niveau à bulle sur une surface plane et vérifier que la bulle est centrée.
AVIS :
S'assurer qu'il n'y a pas de gravier, de sable, etc., et que la surface n'est pas ondulée.
CONSEIL :
En ajustant l'orientation du niveau à bulle, il est possible de trouver une position où la bulle est centrée.
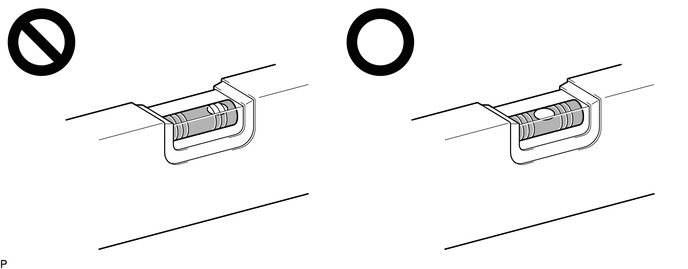
(2) Mettre en marche l'inclinomètre numérique.
(3) Placer l'inclinomètre numérique au même endroit et dans la même direction que le niveau à bulle utilisé pour vérifier la planéité de la surface.
AVIS :
Vérifier que l'emplacement et la direction de l'inclinomètre numérique sont exactement les mêmes que ceux du niveau à bulle.
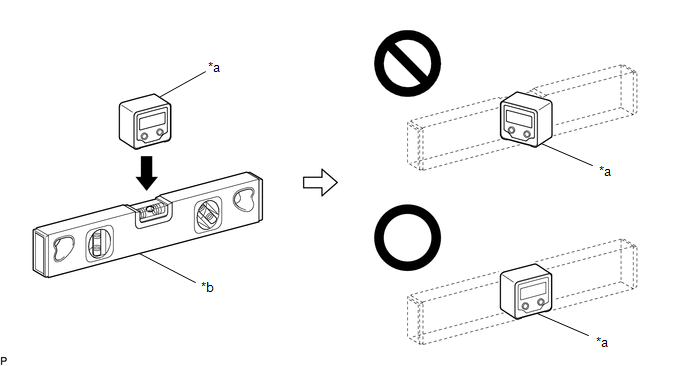
*a |
Inclinomètre numérique |
*b |
Niveau |
(4) Appuyer sur le commutateur « ZERO » pour mémoriser le point zéro (parfaitement horizontal).
AVIS :
S'assurer que l'inclinomètre numérique ne bouge pas lorsqu'on appuie sur le commutateur. Si l'inclinomètre bouge lorsqu'on appuie sur le commutateur, un point zéro incorrect peut être mémorisé et il ne sera pas possible de vérifier correctement la planéité.
(5) À l'aide de l'inclinomètre numérique dont le point zéro (parfaitement horizontal) a été mémorisé, mesurer l'angle de la surface du sol aux 4 positions à l'avant du véhicule et aux 4 positions à l'arrière du véhicule, comme indiqué sur l'illustration. Reporter les valeurs mesurées dans la fiche de travail suivante.
AVIS :
- Positionnez toujours le rapporteur d'angle numérique comme indiqué sur l'illustration.
- S'assurer qu'il n'y a pas de gravier, de sable, etc., et que la surface du sol n'est pas ondulée.
- Lors de la mesure de l'angle de la surface du sol, éviter les zones irrégulières telles que les joints entre les carreaux.
CONSEIL :
Si nécessaire, le rapporteur d'angle numérique peut être placé n'importe où dans la zone spécifiée lors de la mesure de l'angle de la surface du sol aux positions A, C, F et H.
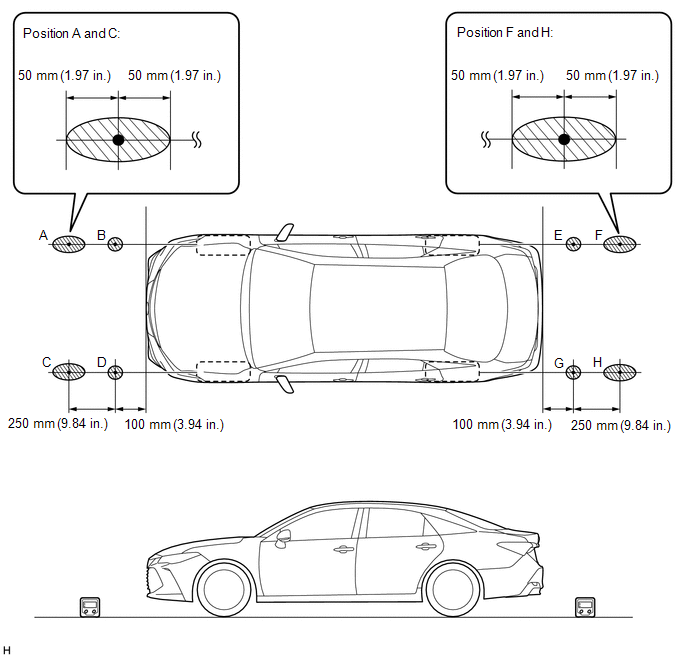
 |
Zone de vérification |
- |
- |
(6) À l'aide de la feuille de calcul suivante, calculer la moyenne des mesures prises aux 4 positions à l'avant du véhicule, puis la moyenne des mesures prises aux 4 positions à l'arrière du véhicule. Vérifier que la moyenne avant et la moyenne arrière ne dépassent pas environ 0,37 degré. Vérifier également que la moyenne avant et la moyenne arrière sont inférieures à 0,2 degré.
AVIS :
Si la moyenne des mesures avant ou la moyenne des mesures arrière dépasse environ 0,37 degré, ou si la différence entre elles est de 0,2 degré ou plus, choisir un autre emplacement de travail, car il n'est pas possible de vérifier avec précision l'angle de montage des capteurs.
Feuille de travail :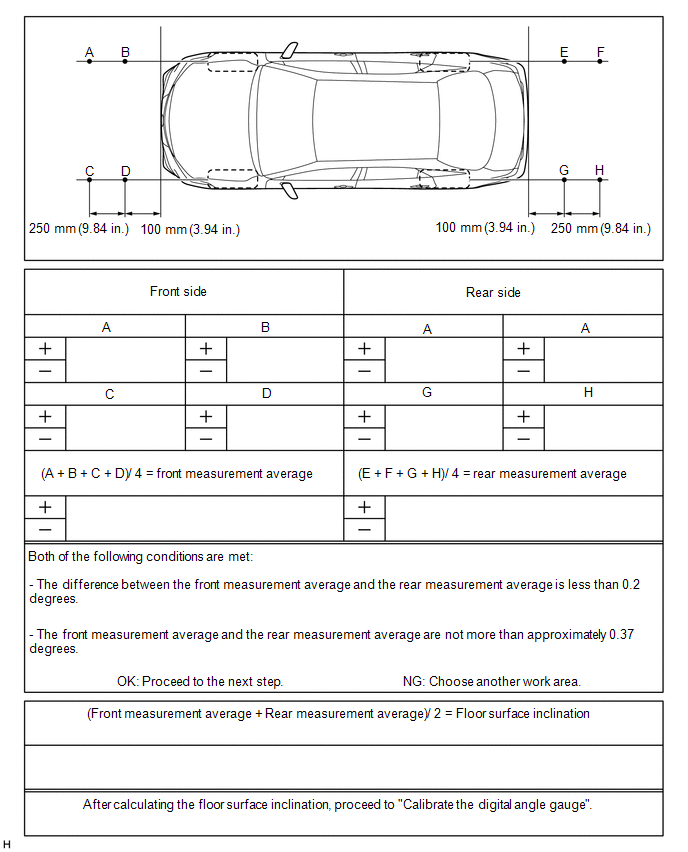
(7) Calculer la moyenne de la moyenne des mesures avant et de la moyenne des mesures arrière, puis arrondir le résultat à 1 décimale (ex. : 0,0927 degré est arrondi à 0,1 degré) afin d'obtenir la valeur d'inclinaison de la surface du sol.
(8) Étalonner l'inclinomètre numérique
Régler l'angle de l'inclinomètre numérique jusqu'à ce qu'il affiche la même valeur que l'inclinaison de la surface du sol, puis appuyer sur le commutateur « ZERO » pour mémoriser le point zéro (à niveau avec la surface du sol).
AVIS :
Avant d'appuyer sur le commutateur « ZERO », vérifier que la valeur affichée par l'inclinomètre numérique est positive si l'inclinaison du sol est positive, et négative si l'inclinaison du sol est négative.
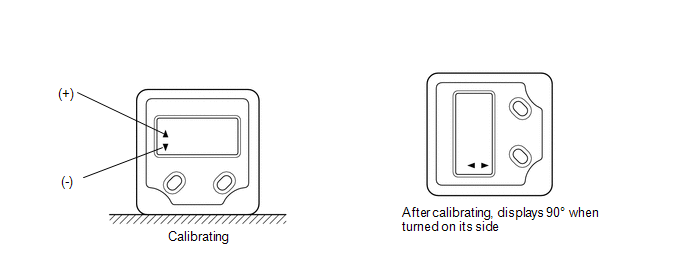
(c) Préparer l'inclinomètre numérique
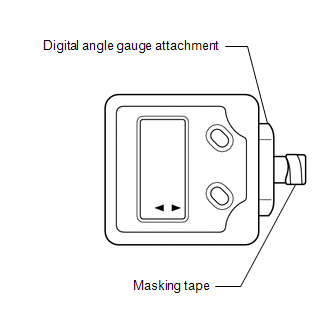
(1) Fixer l'accessoire de l'inclinomètre numérique sur l'inclinomètre numérique.
SST : 09989-00020
(2) Coller du ruban de masquage sur l'accessoire de l'inclinomètre numérique.
(d) Retirer tous les bagages du véhicule.
(e) Régler la pression de gonflage des pneus à la pression spécifiée.
Cliquer ici
(f) Vérifiez la hauteur du véhicule.
Cliquer ici
CONTRÔLE DE LA HAUTEUR ET DE L'ALIGNEMENT DES CAPTEURS (PROCÉDURE 3)
CONSEIL :
Vérifier si l'angle de montage de chaque capteur à ultrasons est correct.
(a) Préparation
(1) Vérifiez visuellement que le pare-chocs, la calandre et les capteurs à ultrasons sont correctement montés et non endommagés.
AVIS :
Si le pare-chocs, la calandre ou un capteur à ultrasons n'est pas correctement monté, l'étalonnage risque de ne pas pouvoir être effectué.
(2) Contrôler la pression des pneus et la régler si nécessaire.
Cliquer ici
AVIS :
- S'assurer que le véhicule est de niveau, dans un endroit sans vent.
- Ne vous appuyez pas sur le véhicule.
- Ne rien faire qui puisse modifier l'assiette du véhicule pendant l'étalonnage, comme monter ou descendre du véhicule, ajouter ou retirer des bagages.
(b) Contrôle de la hauteur et de l'alignement des capteurs
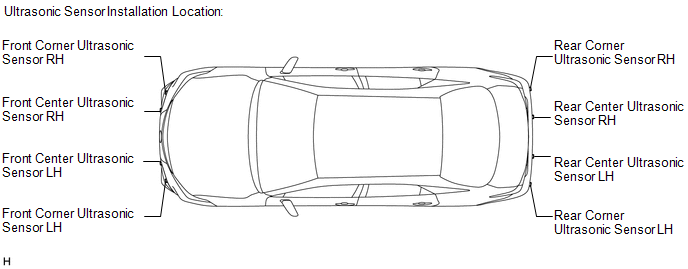
(c) Mesurer la hauteur de montage des capteurs.
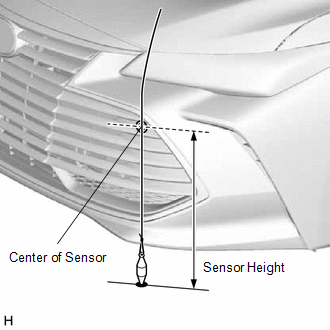
pour calandre à barres :
Hauteur standard (pare-chocs avant) :Emplacement du capteur | Hauteur du capteur |
|---|---|
Capteur à ultrasons central avant |
507,2 à 565,1 mm (20,0 à 22,2 po) |
Capteur à ultrasons d'angle avant |
513,9 à 572,0 mm (20,2 à 22,5 po) |
Emplacement du capteur | Hauteur du capteur |
|---|---|
Capteur à ultrasons central arrière |
511,3 à 569,2 mm (20,1 à 22,4 po) |
Capteur à ultrasons d'angle arrière |
514,7 à 572,7 mm (20,3 à 22,5 po) |
pour calandre en maille :
Hauteur standard (pare-chocs avant) :Emplacement du capteur | Hauteur du capteur |
|---|---|
Capteur à ultrasons central avant |
479,6 à 623,0 mm (18,9 à 24,5 po) |
Capteur à ultrasons d'angle avant |
376,7 à 519,1 mm (14,8 à 20,4 po) |
Emplacement du capteur | Hauteur du capteur |
|---|---|
Capteur à ultrasons central arrière |
479,6 à 623,0 mm (18,9 à 24,5 po) |
Capteur à ultrasons d'angle arrière |
376,7 à 519,1 mm (14,8 à 20,4 po) |
AVIS :
Si la hauteur d'installation d'un capteur ne correspond pas à la valeur spécifiée, il peut être impossible de mesurer correctement les angles des capteurs. Dans ce cas, décharger le véhicule et mesurer à nouveau la hauteur d'installation des capteurs.
CONSEIL :
Utilisez le centre du capteur comme point de mesure.
(d) À l'aide de l'inclinomètre numérique, mesurer les angles de chaque capteur. Noter les valeurs mesurées.
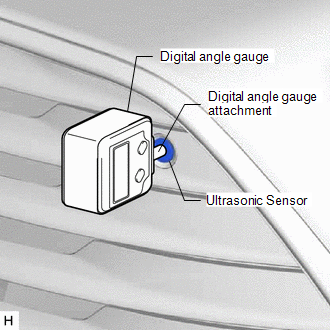
(1) Mesurez l'angle des capteurs avant comme indiqué sur l'illustration.
AVIS :
Assurez-vous que l'inclinomètre numérique affleure la face du capteur.
(2) Mesurez l'angle des capteurs arrière.
AVIS :
Assurez-vous que l'inclinomètre numérique affleure la face du capteur.
(3) Vérifier que les angles des capteurs correspondent aux valeurs spécifiées.
AVIS :
L'angle du capteur correspond à 90° moins l'angle mesuré du capteur.
CONSEIL :
- L'inclinomètre numérique doit indiquer 90° lorsqu'il est placé sur le côté.
- Si la face du capteur est inclinée vers le haut, l'angle du capteur est positif.
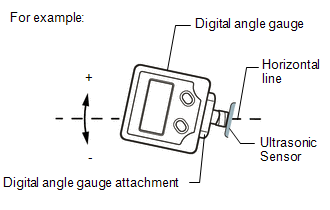
Angle standard (pare-chocs avant) :
Emplacement du capteur | Angle d'installation |
|---|---|
Capteur à ultrasons central avant |
-0,80 à 6,18° |
Capteur à ultrasons d'angle avant |
-0,80 à 6,18° |
Angle standard (pare-chocs arrière) :
Emplacement du capteur | Angle d'installation |
|---|---|
Capteur à ultrasons central arrière |
-0,78 à 6,20° |
Capteur à ultrasons d'angle arrière |
2,42 à 9,40° |
(4) Si l'angle ou la hauteur des capteurs ne correspond pas aux valeurs spécifiées, vérifier que l'installation est correcte, puis effectuer de nouveau le dépannage.
ENREGISTREMENT (PROCÉDURE 4)
(a) Préparation
(1) Vérifiez que les codes DTC suivants ne sont pas enregistrés.
Système | Passer à |
|---|---|
Système d'aide au stationnement intuitif |
|
Système sonar de dégagement intelligent |
|
AVIS :
Si les DTC C1AEC, C1AED, C1AF0, C1AF3, C1AF4, C1AEA ou C168D sont présents à ce stade, ce n'est pas dû à un défaut. Poursuivre l'étalonnage.
(b) Raccordez le Techstream à la prise DLC3.
(c) Mettre le contact (IG).
d) Mettre Techstream sous tension.
(e) Accéder aux menus suivants : Carrosserie et électricité / Aide au stationnement avancée/ICS/P/A intuitif / Utilitaires.
Carrosserie et électricité > Aide au stationnement avancée/ICS/P/A intuitif > UtilitairesDétection P/A intuitive/Réglage du braquage
(f) Selon l'affichage du Techstream, effectuer l'étalonnage.
CONSEIL :
Si « Batterie ou capteur de direction » est sélectionné, aucun étalonnage supplémentaire n'est nécessaire. (L'enregistrement du type de pare-chocs n'est pas nécessaire.)
(g) Saisissez le type de pare-chocs à l'aide du Techstream.
Type de pare-chocs | Valeur |
|---|---|
pour calandre de type barres |
1 |
pour calandre de type grille |
2 |
CONSEIL :
Si l'ensemble du calculateur d'avertissement de dégagement est remplacé, ou s'il est retiré puis réinstallé, il est nécessaire d'enregistrer le type de pare-chocs.
(h) À l'aide du Techstream, saisissez les valeurs mesurées des capteurs.
AVIS :
L'angle du capteur correspond à 90° moins l'angle mesuré du capteur.
CONSEIL :
L'inclinomètre numérique doit indiquer 90° lorsqu'il est placé sur le côté.
(i) Déconnectez le Techstream du DLC3.
Personnaliser les paramètres
PARAMÈTRES DE PERSONNALISATION
PERSONNALISATION DU SYSTÈME SONAR INTELLIGENT DE DÉTECTION D'OBSTACLES
(a) Personnalisation à l'aide de Techstream.
AVIS :
- Lorsque le client demande une modification d'une fonction, vérifier d'abord que cette fonction peut être personnalisée.
- Noter impérativement les réglages actuels avant toute personnalisation.
- Lors du diagnostic d'une fonction, vérifier d'abord que la fonction est réglée sur le réglage par défaut.
(1) Raccordez le Techstream au DLC3.
(2) Mettre le contacteur du moteur sur marche (IG).
(3) Mettez le Techstream en marche.
(4) Accédez aux menus suivants : Équipement électrique de carrosserie / Aide au stationnement avancée/ICS/Intuitive P/A / Utilitaire / Personnaliser le réglage.
(5) Sélectionner le réglage en se référant au tableau ci-dessous.
AvertissementAffichage du testeur | Description | Par défaut | Réglage | ECU |
|---|---|---|---|---|
Plage de détection des capteurs d'angle AV |
Règle la plage de fonctionnement de détection des capteurs d'angle avant. |
Longue |
0:Court,1:Long |
Ensemble ECU d'alerte de distance |
Plage de détection des capteurs d'angle AR |
Règle la plage de fonctionnement de détection des capteurs d'angle arrière. |
Longue |
0:Court,1:Long |
Ensemble ECU d'alerte de distance |
Plage de détection des capteurs AV |
Règle la plage de fonctionnement de détection des capteurs centraux avant. |
Large |
0:Étroite,1:Large |
Ensemble ECU d'alerte de distance |
Plage de détection des capteurs AR |
Règle la plage de fonctionnement de détection des capteurs centraux arrière. |
Large |
0:Étroite,1:Large |
Ensemble ECU d'alerte de distance |
Buzzer de maintien de détection |
Définit si le buzzer cesse de retentir lorsque la distance entre le véhicule et un objet détecté ne change pas pendant 3 secondes. |
Disponible |
0:Non disponible,1:Disponible |
Ensemble ECU d'alerte de distance |
Volume du buzzer AV et AR |
Modifie le réglage du volume du buzzer. |
M2 |
001:L,010:M1,011:M2,100:M3,101:H |
Ensemble ECU d'alerte de distance |
Volume du buzzer objet immobile 3 s |
Définit le volume auquel le buzzer retentit lorsque la distance entre le véhicule et un objet détecté ne change pas pendant 3 secondes. |
Maintien |
00:Conserver volume,01:B,10:M1,11:M2 |
Ensemble ECU d'alerte de distance |
Conserver le volume du buzzer |
Définit le volume du buzzer en fonction de la distance entre le véhicule et un objet détecté. |
L |
00:Conserver volume,01:B,10:M1,11:M2 |
Ensemble ECU d'alerte de distance |
Réglage de la vitesse de réinitialisation de la coupure temporaire |
Définit la vitesse du véhicule à laquelle la fonction de coupure temporaire se réinitialise. |
20 km/h |
00:Liaison système,01:15 km/h,10:20 km/h,11:30 km/h |
Ensemble ECU d'alerte de distance |
Fonction de coupure temporaire |
Définit la disponibilité de la fonction de coupure temporaire. |
ON |
0 : Désactivé, 1 : Activé |
Ensemble ECU d'alerte de distance |
Affichage du testeur | Description | Par défaut | Réglage | ECU |
|---|---|---|---|---|
Condition capteurs en N |
Rend les capteurs AV disponibles lorsque le levier de sélection est en position N. |
Disponible |
0:Non disponible,1:Disponible |
Ensemble ECU d'alerte de distance |
Affichage du testeur | Description | Par défaut | Réglage | ECU |
|---|---|---|---|---|
Affichage d'approche désactivé |
Définit si l'affichage s'éteint après que l'obstacle n'est plus détecté. |
Disponible |
0:Non disponible,1:Disponible |
Ensemble ECU d'alerte de distance |
Mode d'affichage |
Réglage du mode d'affichage (lorsque l'aide au stationnement intuitive fonctionne normalement). |
Tous |
01:Tous,11:Non affiché |
Ensemble ECU d'alerte de distance |
Affichage du testeur | Description | Par défaut | Réglage | ECU |
|---|---|---|---|---|
Fonction ICS |
Système sonar intelligent de détection d'obstacles |
ON |
0 : ON, 1 : OFF |
Ensemble ECU d'alerte de distance |
Mémoire d'état du commutateur ICS |
Fonction de mémorisation du commutateur principal du système sonar intelligent de détection d'obstacles |
Oui |
0:Oui,1:Non |
Ensemble ECU d'alerte de distance |
Distance d'arrêt ICS |
Distance d'arrêt cible du système sonar intelligent de détection d'obstacles |
Longue |
0:Court,1:Long |
Ensemble ECU d'alerte de distance |
Fonction RCTAB |
Réglage de la fonction de freinage automatique en cas de trafic transversal arrière |
ON |
0 : ON, 1 : OFF |
Ensemble ECU d'alerte de distance |
Réglage du moment d'activation RCTAB |
Réglage du moment d'activation de la fonction de freinage automatique en cas de trafic transversal arrière |
Standard |
0:Tardif,1:Standard |
Ensemble ECU d'alerte de distance |
Sensibilité RCTAB |
Réglage de la sensibilité de la fonction de freinage automatique en cas de trafic transversal arrière |
Standard |
0:Standard,1:Faible |
Ensemble ECU d'alerte de distance |
Liste de données / Test actif
LISTE DE DONNÉES / TEST ACTIF
LISTE DE DONNÉES
AVIS :
Dans le tableau ci-dessous, les valeurs indiquées sous « Condition normale » sont des valeurs de référence. Ne vous fiez pas uniquement à ces valeurs de référence pour déterminer si une pièce est défectueuse ou non.
CONSEIL :
L'utilisation du Techstream pour lire la liste de données permet de lire les valeurs ou les états des interrupteurs, capteurs, actionneurs et autres éléments sans démonter de pièces. Cette inspection non intrusive peut être très utile, car des conditions ou signaux intermittents peuvent être détectés avant que les pièces ou le câblage ne soient manipulés. La lecture des informations de la liste de données au début du diagnostic est un bon moyen de gagner du temps.
(a) Raccorder le Techstream à la prise DLC3.
(b) Mettre le contacteur d'allumage sur ON (IG).
(c) Mettre le Techstream en marche.
(d) Accédez aux menus suivants : Équipement électrique de carrosserie / Aide au stationnement avancée/ICS/Intuitive P/A / Liste de données.
(e) Lisez la liste des données selon l'affichage du Techstream.
Équipement électrique de carrosserie > Aide au stationnement avancée/ICS/Intuitive P/A > Liste de donnéesAffichage du testeur | Élément de mesure | Portée | Condition normale | Remarque de diagnostic |
|---|---|---|---|---|
État du commutateur ICS |
Ensemble commutateur du système sonar intelligent de détection d'obstacles (commutateur multi-informations) |
OFF ou ON |
OFF : système sonar intelligent de détection d'obstacles désactivé ON : système sonar intelligent de détection d'obstacles activé |
- |
Plage de détection des capteurs AV |
Plage de détection (pour les capteurs centraux AV) |
Étroite ou Large |
Étroite : 600 mm (23,6 po) Large : 1000 mm (39,4 po) |
Valeur personnalisée affichée |
Plage de détection des capteurs AR |
Plage de détection (pour les capteurs centraux AR) |
Étroite ou Large |
Étroite : 600 mm (23,6 po) Large : 1500 mm (59,1 po) |
Valeur personnalisée affichée |
Buzzer de maintien de détection |
Fonctionnement du buzzer de maintien de détection |
Non disponible ou Disponible |
Non disponible : le buzzer s'arrête Disponible : le buzzer retentit en continu |
Valeur personnalisée affichée |
Volume du buzzer AV et AR |
Réglage du volume du buzzer |
B, M ou H |
B : volume faible M : volume moyen H : volume élevé |
Valeur personnalisée affichée |
Condition capteurs en N |
Fonctionnement des capteurs AV |
Non disponible ou Disponible |
Non disponible : capteurs AV non disponibles Disponible : capteurs AV disponibles |
Valeur personnalisée affichée |
Affichage d'approche désactivé |
Indique si l'affichage s'éteint après que l'obstacle n'est plus détecté. |
Non disponible ou Disponible |
Non disponible : non affiché Disponible : affiché |
Valeur personnalisée affichée |
Historique de communication radar BSM invalide |
Historique d'invalidité de la communication du radar BSM |
Oui ou Non |
Oui : historique enregistré Non : historique non enregistré |
- |
Distance de la cible 1 (capteur FLC) |
Distance entre le capteur à ultrasons et l'objet cible |
Inconnue, non détectée ou 0,00 à 7,65 m (0,00 à 25,09 pi) |
Inconnue : conditions de détection non remplies Non détectée : aucun objet détecté 0,00 à 7,65 m (0,00 à 25,09 pi) : distance détectée |
- |
Distance de la cible 1 (capteur FRC) |
Distance entre le capteur à ultrasons et l'objet cible |
Inconnue, non détectée ou 0,00 à 7,65 m (0,00 à 25,09 pi) |
Inconnue : conditions de détection non remplies Non détectée : aucun objet détecté 0,00 à 7,65 m (0,00 à 25,09 pi) : distance détectée |
- |
Distance de la cible 1 (capteur RLC) |
Distance entre le capteur à ultrasons et l'objet cible |
Inconnue, non détectée ou 0,00 à 7,65 m (0,00 à 25,09 pi) |
Inconnue : conditions de détection non remplies Non détectée : aucun objet détecté 0,00 à 7,65 m (0,00 à 25,09 pi) : distance détectée |
- |
Distance de la cible 1 (capteur RRC) |
Distance entre le capteur à ultrasons et l'objet cible |
Inconnue, non détectée ou 0,00 à 7,65 m (0,00 à 25,09 pi) |
Inconnue : conditions de détection non remplies Non détectée : aucun objet détecté 0,00 à 7,65 m (0,00 à 25,09 pi) : distance détectée |
- |
Distance de la cible 1 (capteur FL) |
Distance entre le capteur à ultrasons et l'objet cible |
Inconnue, non détectée ou 0,00 à 5,10 m |
Inconnue : conditions de détection non remplies Non détectée : aucun objet détecté 0,00 à 5,10 m (0,00 à 16,73 pi) : distance détectée |
- |
Distance de la cible 1 (capteur FR) |
Distance entre le capteur à ultrasons et l'objet cible |
Inconnue, non détectée ou 0,00 à 5,10 m (0,00 à 16,73 pi) |
Inconnue : conditions de détection non remplies Non détectée : aucun objet détecté 0,00 à 5,10 m (0,00 à 16,73 pi) : distance détectée |
- |
Distance de la cible 1 (capteur RL) |
Distance entre le capteur à ultrasons et l'objet cible |
Inconnue, non détectée ou 0,00 à 5,10 m (0,00 à 16,73 pi) |
Inconnue : conditions de détection non remplies Non détectée : aucun objet détecté 0,00 à 5,10 m (0,00 à 16,73 pi) : distance détectée |
- |
Distance de la cible 1 (capteur RR) |
Distance entre le capteur à ultrasons et l'objet cible |
Inconnue, non détectée ou 0,00 à 5,10 m (0,00 à 16,73 pi) |
Inconnue : conditions de détection non remplies Non détectée : aucun objet détecté 0,00 à 5,10 m (0,00 à 16,73 pi) : distance détectée |
- |
Distance de la cible 2 (capteur FLC) |
Distance entre le capteur à ultrasons et l'objet cible |
Inconnue, non détectée ou 0,00 à 7,65 m |
Inconnue : conditions de détection non remplies Non détectée : aucun objet détecté 0,00 à 7,65 m (0,00 à 25,09 pi) : distance détectée |
- |
Distance de la cible 2 (capteur FRC) |
Distance entre le capteur à ultrasons et l'objet cible |
Inconnue, non détectée ou 0,00 à 7,65 m (0,00 à 25,09 pi) |
Inconnue : conditions de détection non remplies Non détectée : aucun objet détecté 0,00 à 7,65 m (0,00 à 25,09 pi) : distance détectée |
- |
Distance de la cible 2 (capteur RLC) |
Distance entre le capteur à ultrasons et l'objet cible |
Inconnue, non détectée ou 0,00 à 7,65 m (0,00 à 25,09 pi) |
Inconnue : conditions de détection non remplies Non détectée : aucun objet détecté 0,00 à 7,65 m (0,00 à 25,09 pi) : distance détectée |
- |
Distance de la cible 2 (capteur RRC) |
Distance entre le capteur à ultrasons et l'objet cible |
Inconnue, non détectée ou 0,00 à 7,65 m (0,00 à 25,09 pi) |
Inconnue : conditions de détection non remplies Non détectée : aucun objet détecté 0,00 à 7,65 m (0,00 à 25,09 pi) : distance détectée |
- |
Distance de la cible 2 (capteur FL) |
Distance entre le capteur à ultrasons et l'objet cible |
Inconnue, non détectée ou 0,00 à 5,10 m (0,00 à 16,73 pi) |
Inconnue : conditions de détection non remplies Non détectée : aucun objet détecté 0,00 à 5,10 m (0,00 à 16,73 pi) : distance détectée |
- |
Distance de la cible 2 (capteur FR) |
Distance entre le capteur à ultrasons et l'objet cible |
Inconnue, non détectée ou 0,00 à 5,10 m (0,00 à 16,73 pi) |
Inconnue : conditions de détection non remplies Non détectée : aucun objet détecté 0,00 à 5,10 m (0,00 à 16,73 pi) : distance détectée |
- |
Distance de la cible 2 (capteur RL) |
Distance entre le capteur à ultrasons et l'objet cible |
Inconnue, non détectée ou 0,00 à 5,10 m (0,00 à 16,73 pi) |
Inconnue : conditions de détection non remplies Non détectée : aucun objet détecté 0,00 à 5,10 m (0,00 à 16,73 pi) : distance détectée |
- |
Distance de la cible 2 (capteur RR) |
Distance entre le capteur à ultrasons et l'objet cible |
Inconnue, non détectée ou 0,00 à 5,10 m (0,00 à 16,73 pi) |
Inconnue : conditions de détection non remplies Non détectée : aucun objet détecté 0,00 à 5,10 m (0,00 à 16,73 pi) : distance détectée |
- |
Fonction ICS |
Réglage actuel du système d'aide au recul intelligent |
ACTIVÉ ou DÉSACTIVÉ |
ON : système d'aide au recul intelligent activé OFF : système d'aide au recul intelligent désactivé |
Valeur personnalisée affichée |
Système ICS |
Présence du système d'aide au recul intelligent |
Sans ou Avec |
Sans : sans système d'aide au recul intelligent Avec : avec système d'aide au recul intelligent |
- |
Distance d'arrêt ICS |
Distance d'arrêt par rapport à la cible |
Courte ou Longue |
Courte : proche Longue : éloignée |
Valeur personnalisée affichée |
Mémoire d'état du commutateur ICS |
Réglage déterminant si l'état de marche/arrêt du système, en vigueur lorsque le contacteur d'allumage a été coupé, est rétabli lorsque le contacteur d'allumage est remis en marche |
Oui ou Non |
Oui : l'état de marche/arrêt précédent est rétabli Non : le système fonctionne lorsque le contacteur d'allumage est mis en marche |
Valeur personnalisée affichée |
Type de pare-chocs |
Type de pare-chocs enregistré |
Non fixée ou 1 à 127 |
1 : pare-chocs pour calandre de type à barres 2 : pare-chocs pour calandre de type à maille 3 à 127 : inconnu Non fixée : inconnu |
- |
Fonction RCTAB |
Réglage de la fonction de freinage automatique en circulation arrière |
ON/OFF |
ON : fonction de freinage automatique en circulation arrière activée OFF : fonction de freinage automatique en circulation arrière désactivée |
- |
Réglage du moment d'activation RCTAB |
Réglage du moment d'activation de la fonction de freinage automatique en circulation arrière |
Standard ou Tardif |
Tardif : moment tardif Standard : moment standard |
- |
Sensibilité RCTAB |
Réglage de la sensibilité de la fonction de freinage automatique en circulation arrière |
Faible ou Standard |
Standard : sensibilité standard Faible : sensibilité faible |
- |
# Codes |
Nombre de DTC mémorisés |
min. : 0, max. : 255 |
Nombre de DTC affichés |
- |
TEST ACTIF
CONSEIL :
L'utilisation du Techstream pour effectuer des tests actifs permet de faire fonctionner les relais, les électrovannes VSV, les actionneurs et autres éléments sans démontage des pièces. Ce contrôle fonctionnel non intrusif peut être très utile, car un fonctionnement intermittent peut être détecté avant que les pièces ou le câblage ne soient perturbés. Effectuer les tests actifs dès le début du diagnostic permet de gagner du temps. Les informations de la liste de données peuvent être affichées pendant l'exécution des tests actifs.
(a) Raccorder le Techstream à la prise DLC3.
(b) Mettre le contacteur d'allumage sur ON (IG).
(c) Mettre le Techstream en marche.
(d) Accédez aux menus suivants : Châssis / ABS/VSC/TRAC / Test actif.
(e) Selon l'affichage sur le Techstream, effectuez le test actif.
Châssis > ABS/VSC/TRAC > Test actifAffichage du testeur | Élément de mesure | Plage de contrôle | Remarque de diagnostic |
|---|---|---|---|
Relais des feux stop |
Feux stop |
ON / OFF |
Test possible à une vitesse du véhicule de 0 km/h |
(f) Accédez aux menus suivants : Body Electrical / Combination Meter / Active Test.
(g) Selon l'affichage du Techstream, effectuez le test actif.
Carrosserie électrique > Combiné d'instruments > Test actifAffichage du testeur | Élément de mesure | Plage de contrôle | Remarque de diagnostic |
|---|---|---|---|
Témoin ICS OFF |
Témoin lumineux ICS OFF |
ON / OFF |
- |
(h) Accédez aux menus suivants : Électricité de carrosserie / Advanced Parking Guidance / ICS / Intuitive P/A / Test actif.
(i) Selon l'affichage du Techstream, effectuez le test actif.
Équipement électrique de carrosserie > Aide au stationnement avancée/ICS/Intuitive P/A > Test actifAffichage du testeur | Élément de mesure | Plage de contrôle | Remarque de diagnostic |
|---|---|---|---|
Avertisseur arrière |
Buzzer d'alerte de dégagement n° 1 |
Arrêter ou Activer |
Vérifiez que le véhicule est à l'arrêt et que le contacteur d'allumage est en position marche (IG) |
Buzzer avant/arrière |
Buzzer d'alerte de dégagement n° 2 |
Arrêter ou Activer |
Vérifiez que le véhicule est à l'arrêt et que le contacteur d'allumage est en position marche (IG) |
Système de diagnostic
SYSTÈME DE DIAGNOSTIC
DESCRIPTION
(a) Les données du système d'aide au recul intelligent et les codes de défaut (DTC) peuvent être lus depuis le connecteur de liaison de données 3 (DLC3) du véhicule. Lorsque le système semble défaillant, utilisez le Techstream pour rechercher les défaillances et les réparer.
VÉRIFIER LE DLC3
(a) Vérifier le DLC3.
Cliquer ici
DESCRIPTION
(a) Lorsque le système d'aide au recul intelligent est indisponible, temporairement ou en raison d'une panne, un message d'avertissement s'affiche sur l'écran multifonction.
Message d'avertissement de l'afficheur multi-informationsMessage d'avertissement | Passer à |
|---|---|
« Dysfonctionnement ICS, consultez votre concessionnaire » |
|
« ICS indisponible » |
Tableau des codes de défaut diagnostic
TABLEAU DES CODES DE DIAGNOSTIC DE PANNE
Système sonar de dégagement intelligentN° DTC | Élément détecté | Lien |
|---|---|---|
C1611 |
Dysfonctionnement du calculateur |
 |
C1625 |
Circuit ouvert ou court-circuit de l'alimentation +B du capteur d'angle de braquage |
|
C1626 |
Défaillance du capteur d'angle de braquage |
|
C1647 |
Défaillance du capteur G |
|
C164B |
Erreur de communication entre l'ECU du sonar de dégagement et le VSC |
|
C164D |
Dysfonctionnement du capteur de vitesse de roue |
|
C164E |
Défaillance du circuit du contacteur de feu stop |
|
C164F |
Défaillance de la pression hydraulique de freinage |
|
C1652 |
Capteur de température de l'air extérieur |
|
C168D |
Informations véhicule non concordantes |
|
C1A40 |
Dispositif ENG / EHV |
|
C1A4B |
Circuit du relais des feux stop |
|
C1A50 |
Système de freinage |
|
C1AEA |
Initialisation du point médian de l'angle de braquage incomplète |
|
C1AF0 |
Réglage incomplet de la zone de détection du sonar intelligent |
|
C1AF3 |
Initialisation des capteurs avant incomplète |
|
C1AF4 |
Initialisation des capteurs arrière incomplète |
|
C1AF7 |
Capteur RCTB |
|
C1AF9 |
Contrôle de l'axe du faisceau de surveillance d'angle mort incomplet |
|
C1AFA |
Désalignement de l'axe du faisceau de surveillance d'angle mort |
|
U0073 |
Bus de communication des modules de commande « A » hors service |
|
U0100 |
Perte de communication avec l'ECM / le PCM « A » |
|
U0124 |
Perte de communication avec le module capteur d'accélération latérale |
|
U0126 |
Perte de communication avec le module du capteur d'angle de braquage |
|
U0129 |
Perte de communication avec le module de commande du système de freinage |
|
U0140 |
Perte de communication avec le module de commande de carrosserie |
|
U0155 |
Perte de communication avec le module de commande du combiné d'instruments (IPC) |
|
U0164 |
Perte de communication avec le module de commande de climatisation (HVAC) |
|
U0232 |
Perte de communication avec le module esclave d'aide à la surveillance d'angle mort |
|
U0233 |
Perte de communication avec le module maître de détection d'angle mort |
|
U1000 |
Défaut de communication CAN (registre des messages) |
|
Contrôle / effacement des DTC
CONTRÔLE / EFFACEMENT DES DTC
VÉRIFIER LES DTC
(a) Raccorder le Techstream à la prise DLC3.
(b) Mettre le contacteur d'allumage sur ON (IG).
(c) Mettez le système d'aide au recul intelligent en marche.
d) Mettre Techstream sous tension.
(e) Accédez aux menus suivants : Électricité de carrosserie / Advanced Parking Guidance / ICS / Intuitive P/A / Codes de défaut.
(f) Vérifier les DTC.
Cliquer ici
EFFACER LES DTC
(a) Raccorder le Techstream à la prise DLC3.
(b) Mettre le contacteur d'allumage sur ON (IG).
(c) Mettez le système d'aide au recul intelligent en marche.
d) Mettre Techstream sous tension.
(e) Accédez aux menus suivants : Électricité de carrosserie / Advanced Parking Guidance / ICS / Intuitive P/A / Codes de défaut.
f) Effacer les DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Effacer les DTCTableau des modes de secours
TABLEAU DES MODES DÉGRADÉS
FONCTION DE SÉCURITÉ (FAIL-SAFE)
(a) Si un défaut est détecté dans le système d'aide au recul intelligent, le message d'avertissement « Dysfonctionnement ICS, consultez votre concessionnaire » ou « ICS indisponible » s'affiche sur l'écran multifonction, le témoin ICS OFF clignote et la commande du système d'aide au recul intelligent est interdite si nécessaire.
(b) Si le module de commande d'alerte de dégagement détermine la présence de corps étrangers sur un capteur à ultrasons, ou si la détection d'objets n'est pas possible par temps sévère, tel que la neige, le message d'avertissement « ICS indisponible » s'affiche, le témoin ICS OFF clignote et la commande est annulée. Le message d'avertissement « ICS indisponible » s'affiche temporairement puis s'éteint. Le témoin ICS OFF clignote pour informer le conducteur du dysfonctionnement. Lorsque la détection d'un obstacle redevient possible, le témoin ICS OFF s'éteint et la commande du système d'aide au recul intelligent revient à la normale.
Comment procéder au dépannage
CONSEIL :
- Suivez la procédure ci-dessous pour diagnostiquer le système d'aide au recul intelligent.
- *: Utilisez le Techstream.
PROCÉDURE
VÉHICULE AMENÉ À L'ATELIER
|

ANALYSE DU PROBLÈME CLIENT
|
CONTRÔLER LA TENSION DE LA BATTERIE
(a) Mesurer la tension de la batterie.
Tension spécifiée :
11 à 14 V
Si la tension est inférieure à 11 V, remplacer ou recharger la batterie avant de passer à l'étape suivante.
|
CONTRÔLER LE SYSTÈME DE COMMUNICATION CAN*
(a) Utiliser le Techstream pour vérifier si le système de communication CAN fonctionne normalement.
Cliquer ici
Résultat | Passer à |
|---|---|
Aucun DTC du système de communication CAN n'est émis |
A |
Des DTC du système de communication CAN sont émis |
B |
| B |  |
ALLER AU SYSTÈME DE COMMUNICATION CAN |
|
CONFIRMATION DES SYMPTÔMES DU PROBLÈME
|
VÉRIFIER LES DTC*
(a) Contrôler les codes DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défautRésultat | Passer à |
|---|---|
Des DTC sont affichés |
A |
Aucun DTC n'est affiché (le symptôme ne se produit pas) |
B |
Aucun DTC n'est affiché (le symptôme se produit) |
C |
| B | |
ALLEZ À L'ÉTAPE 8 |
| C | |
PASSER À L'ÉTAPE 9 |
|
TABLEAU DES CODES DE DÉFAUT (SYSTÈME D'AIDE AU RECUL INTELLIGENT)
(a) Se reporter au tableau des codes de diagnostic de panne.
Cliquer ici
AVIS :
Le module de commande d'alerte de dégagement émet des codes de défaut (DTC) pour le système suivant. Lorsque des codes de défaut autres que ceux du tableau des codes de défaut du système d'aide au recul intelligent sont émis, reportez-vous au tableau des codes de défaut des systèmes concernés.
Système | Passer à |
|---|---|
Système d'aide au stationnement intuitif |
|
| SUIVANT | |
PASSER À L'ÉTAPE 11 |
SIMULATION DES SYMPTÔMES
(a) Reportez-vous à la simulation de symptôme.
Cliquer ici
|
TABLEAU DES SYMPTÔMES DE PANNE
(a) Reportez-vous au tableau des symptômes de panne.
Cliquer ici
Résultat | Passer à |
|---|---|
La panne ne figure pas dans le tableau des symptômes de panne |
A |
La panne figure dans le tableau des symptômes de panne |
B |
| B | |
PASSER À L'ÉTAPE 11 |
|
ANALYSE GLOBALE ET DÉPANNAGE
(a) Contrôle de fonctionnement
Cliquer ici
(b) Bornes de l'ECU
Cliquer ici
(c) Liste de données / Test actif
Cliquer ici
|
INSPECTION DU CIRCUIT
|
IDENTIFICATION DU PROBLÈME
|
RÉPARER OU REMPLACER
|
CONTRÔLE DE CONFIRMATION
| SUIVANT | |
FIN |
Contrôle de fonctionnement
CONTRÔLE DE FONCTIONNEMENT
VÉRIFICATION DU FONCTIONNEMENT DU TÉMOIN ICS OFF
(a) Mettez le contact moteur (IG).
(b) Mettez le système d'aide au recul intelligent hors fonction et vérifiez que le témoin ICS OFF du combiné d'instruments s'allume.
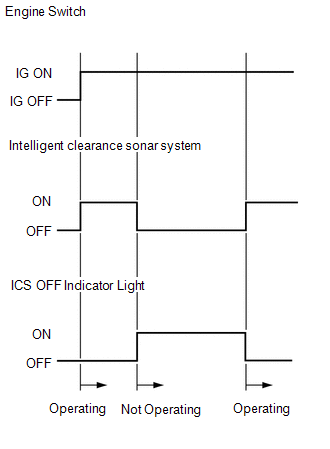
CONSEIL :
Si la fonction de sonar de dégagement intelligent n'est pas désactivée dans les réglages personnalisés, le système de sonar de dégagement intelligent fonctionne lorsque le contact moteur est mis (IG).
ZONE DE DÉTECTION
(a) Distance de détection du système de sonar de dégagement intelligent
- Les capteurs à ultrasons (capteurs centraux avant/arrière) peuvent détecter des objets jusqu'à une distance d'environ 4,0 m (13,124 ft). Toutefois, la distance de détection varie selon la forme de l'objet.
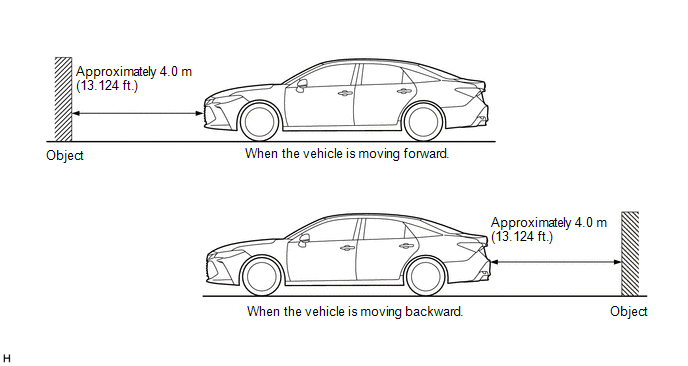
CONSEIL :
La zone de détection représentée sur l'illustration correspond à la détection d'un objet de 2,0 m (6,562 ft) de large, 1,0 m (3,281 ft) de haut et perpendiculaire au sol.
- Si les capteurs avant/arrière et les capteurs gauche/droit ne détectent pas simultanément un objet, la fonction de sonar de dégagement intelligent ne fonctionne pas.
AVIS :
Même si le système de sonar de dégagement intelligent détecte un objet, il peut ne pas fonctionner selon les conditions du véhicule.
Emplacement des composants
EMPLACEMENT DES PIÈCES
ILLUSTRATION
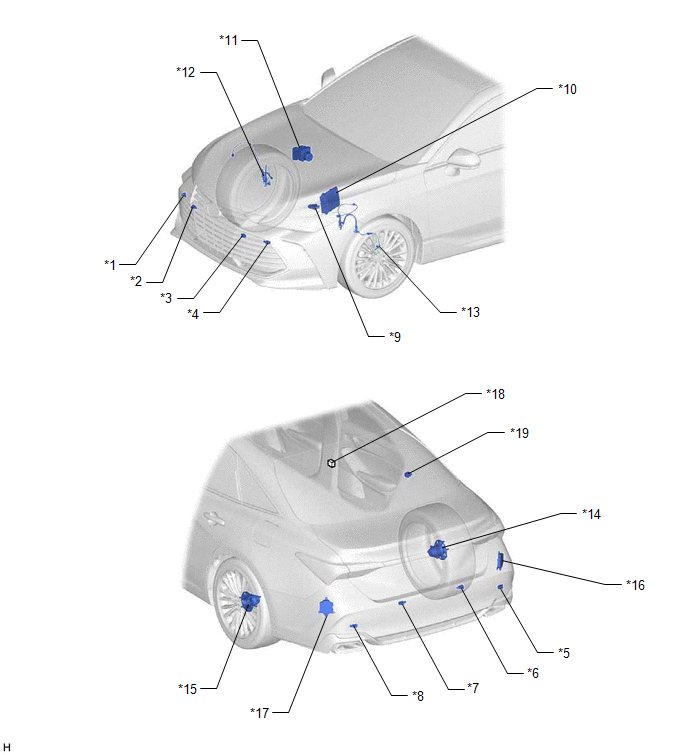
*1 |
CAPTEUR À ULTRASONS D'ANGLE AVANT DROIT |
*2 |
CAPTEUR À ULTRASONS CENTRAL AVANT DROIT |
*3 |
CAPTEUR À ULTRASONS CENTRAL AVANT GAUCHE |
*4 |
CAPTEUR À ULTRASONS D'ANGLE AVANT GAUCHE |
*5 |
CAPTEUR À ULTRASONS D'ANGLE ARRIÈRE DROIT |
*6 |
CAPTEUR À ULTRASONS CENTRAL ARRIÈRE DROIT |
*7 |
CAPTEUR À ULTRASONS CENTRAL ARRIÈRE GAUCHE |
*8 |
CAPTEUR À ULTRASONS D'ANGLE ARRIÈRE GAUCHE |
*9 |
ENSEMBLE CONTACTEUR DE POSITION PARK/NEUTRE |
*10 |
ECM |
*11 |
ENSEMBLE ACTIONNEUR DE FREIN - ECU DE CONTRÔLE DE DÉRAPAGE |
*12 |
CAPTEUR DE VITESSE AVANT DROIT |
*13 |
CAPTEUR DE VITESSE AVANT GAUCHE |
*14 |
ENSEMBLE MOYEU ET ROULEMENT D'ESSIEU ARRIÈRE DROIT - CAPTEUR DE VITESSE ARRIÈRE DROIT |
*15 |
ENSEMBLE MOYEU ET ROULEMENT D'ESSIEU ARRIÈRE GAUCHE - CAPTEUR DE VITESSE ARRIÈRE GAUCHE |
*16 |
CAPTEUR DE SURVEILLANCE D'ANGLE MORT DROIT |
*17 |
CAPTEUR DE SURVEILLANCE D'ANGLE MORT GAUCHE |
*18 |
CONNECTEUR DE JONCTION N° 26 (avec système d'aide à la détection d'angle mort) |
*19 |
AVERTISSEUR DE DÉGAGEMENT N° 2 |
- |
- |
ILLUSTRATION
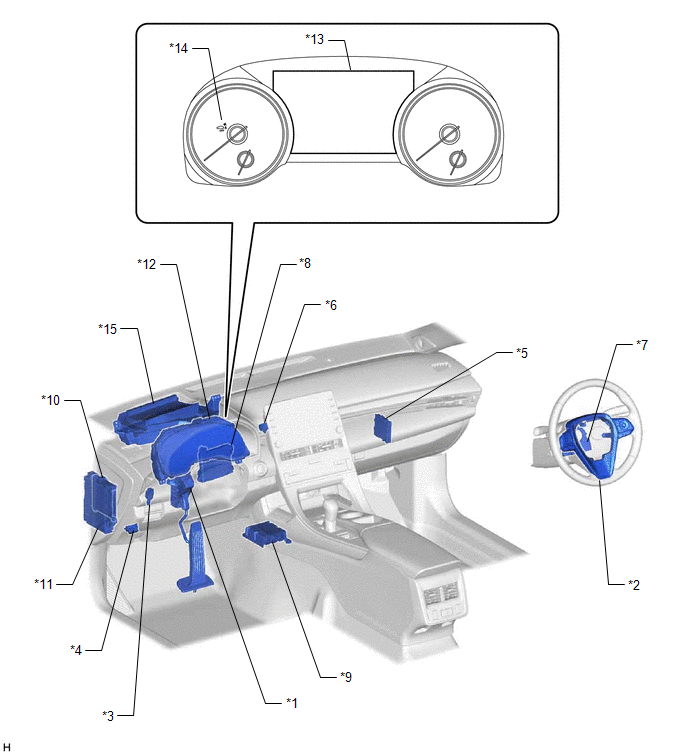
*1 |
CAPTEUR DE POSITION DE PÉDALE D'ACCÉLÉRATEUR |
*2 |
ENSEMBLE INTERRUPTEUR À BOUTONS DU VOLANT |
*3 |
ENSEMBLE CONTACTEUR DE FEU STOP |
*4 |
DLC3 |
*5 |
ENSEMBLE ECU D'AVERTISSEMENT DE GABARIT |
*6 |
AVERTISSEUR DE DÉGAGEMENT N° 1 |
*7 |
CAPTEUR DE DIRECTION |
*8 |
ENSEMBLE AMPLIFICATEUR DE CLIMATISATION |
*9 |
ENSEMBLE ECU D'AIRBAG - CAPTEUR DE VITESSE DE LACET ET D'ACCÉLÉRATION |
*10 |
ECU DE CARROSSERIE PRINCIPALE (ECU DE CARROSSERIE MULTIPLEXÉE) |
*11 |
ENSEMBLE BOÎTE DE JONCTION DU TABLEAU DE BORD - FUSIBLE N° 1 ECU-DCC - FUSIBLE N° 4 ECU-IG1 - FUSIBLE NO 2 ECU-IG1 |
*12 |
ENSEMBLE COMBINÉ (COMPTEURS) |
*13 |
AFFICHEUR MULTIFONCTION |
*14 |
TÉMOIN ICS OFF |
*15 |
AFFICHEUR TÊTE HAUTE (SOUS-ENSEMBLE COMPTEUR/MIROIR) (avec système d'afficheur tête haute) |
- |
- |
Précautions
PRÉCAUTIONS
PRÉCAUTION POUR LE DÉBRANCHEMENT DU CÂBLE DE LA BORNE NÉGATIVE DE LA BATTERIE
AVIS :
Lors de la déconnexion du câble de la borne négative (-) de la batterie, initialiser les systèmes suivants après le rebranchement du câble.
Nom du système | Voir la procédure |
|---|---|
Système d'alerte de sortie de voie (avec commande de direction) |
 |
Système sonar de dégagement intelligent |
|
Système moniteur d'aide au stationnement |
|
Système de moniteur de vue panoramique |
|
Système de pré-collision |
|
Système d'éclairage (pour modèle essence avec feu d'éclairage en virage) |
PRÉCAUTIONS POUR L'ENTRETIEN DU VÉHICULE
(a) Après la dépose et la pose des ECU ou de pièces, ou leur remplacement lors d'un contrôle ou de l'entretien du véhicule, certaines procédures (réglage, étalonnage, initialisation ou enregistrement) sont nécessaires.
Cliquer ici
PRÉCAUTIONS POUR LE DÉPANNAGE
(a) Si un contact de borne est desserré ou endommagé, ou si une pièce est mal installée, le système peut revenir temporairement à la normale si la pièce est retirée puis réinstallée sans diagnostic et réparation approfondis.
(b) Pour faciliter le diagnostic, vérifiez et notez les informations associées, telles que les codes DTC et les données figées, avant de débrancher tout connecteur ou de retirer et réinstaller des pièces.
(c) Comme le système peut être influencé par des défaillances d'autres systèmes que le sonar de dégagement intelligent, vérifiez impérativement la présence de codes DTC actuels et passés dans les autres systèmes.
PRÉCAUTIONS DE MANIPULATION DES CALCULATEURS ECU OU DES CAPTEURS
(a) Sauf indication contraire de la procédure de contrôle, assurez-vous que le contact moteur est coupé lors de la dépose ou de la pose de chaque calculateur ECU ou capteur à ultrasons.
(b) Après avoir retiré et réinstallé chaque calculateur ECU ou capteur à ultrasons, et une fois toutes les pièces installées, vérifiez et assurez-vous qu'aucun code DTC n'est émis.
PRÉCAUTIONS D'UTILISATION DU SYSTÈME DE SONAR DE DÉGAGEMENT INTELLIGENT
(a) Respectez impérativement les points suivants lors de l'utilisation du système de sonar de dégagement intelligent.
(1) Ne vous fiez pas uniquement au système de sonar de dégagement intelligent. Se fier uniquement au système de sonar de dégagement intelligent peut entraîner un accident imprévu.
- La conduite en toute sécurité relève de la seule responsabilité du conducteur. Faites preuve d'une grande attention aux conditions environnantes afin de garantir une conduite sûre. La fonction de sonar de dégagement intelligent peut contribuer à atténuer la gravité des collisions. Toutefois, elle peut ne pas fonctionner selon la situation.
- Le système de sonar de dégagement intelligent n'est pas un système permettant d'arrêter complètement le véhicule. Si le véhicule est arrêté par le système de sonar de dégagement intelligent, la commande de freinage par ce système est annulée après environ 2 secondes. Appuyez immédiatement sur la pédale de frein dès que le système de sonar de dégagement intelligent intervient.
(2) Pour que le système de sonar de dégagement intelligent fonctionne correctement, respectez impérativement les points suivants concernant les capteurs à ultrasons. Dans le cas contraire, les capteurs à ultrasons peuvent ne pas fonctionner correctement, ce qui peut entraîner de graves blessures.
- Ne modifiez pas, ne démontez pas et ne peignez pas un capteur à ultrasons.
- Lors du remplacement d'un capteur à ultrasons, utilisez uniquement des pièces d'origine TOYOTA.
- Ne soumettez pas un capteur à ultrasons, ni la zone qui l'entoure, à un choc.
- N'endommagez pas un capteur à ultrasons. Gardez toujours les capteurs à ultrasons propres.
(3) Ne modifiez pas la suspension, car toute modification de la hauteur ou de l'inclinaison du véhicule peut empêcher les capteurs à ultrasons de détecter correctement les obstacles. Le système peut alors ne pas fonctionner ou fonctionner de manière incorrecte.
(4) Si la zone autour d'un capteur à ultrasons subit un choc, l'équipement peut ne pas fonctionner correctement en raison d'un dysfonctionnement du capteur à ultrasons.
(5) Lors du lavage du véhicule au nettoyeur haute pression, ne projetez pas d'eau sur les capteurs à ultrasons ni sur les zones environnantes. L'eau sous haute pression peut endommager les capteurs à ultrasons.
(6) Lors du lavage du véhicule à la vapeur, n'approchez pas trop la vapeur des capteurs à ultrasons. Ils peuvent ne pas fonctionner correctement s'ils sont exposés à la vapeur.
PRÉCAUTIONS RELATIVES À LA FONCTION DE SONAR DE DÉGAGEMENT INTELLIGENT
(a) Dans les situations suivantes, le système de sonar de dégagement intelligent peut ne pas fonctionner correctement.
(1) Influence de l'environnement
- Un objet empêche la détection correcte d'un obstacle entre le capteur à ultrasons et l'obstacle.
- Un objet tel qu'une motocyclette, une bicyclette ou un piéton traverse devant le véhicule.
(2) Influence des conditions météorologiques
- Lorsque le véhicule est utilisé sous un soleil ardent ou dans un climat glacial.
- Lorsque des corps étrangers tels que de la glace, de la neige ou de la boue adhèrent à un capteur à ultrasons. Si le capteur à ultrasons est nettoyé, le système revient à la normale.
- Il pleut fortement ou le capteur est éclaboussé d'eau.
- Le vent est fort.
- Par temps sévère, tel que brouillard, neige ou tempête de sable.
(3) Influence d'autres ondes ultrasonores
- Lorsque des ondes ultrasonores sont reçues du klaxon ou du système de détection de stationnement d'un autre véhicule, du moteur d'une motocyclette ou des freins pneumatiques d'un gros véhicule.
- Des composants électroniques, tels qu'une plaque d'immatriculation rétroéclairée (surtout de type fluorescent), des antibrouillards, une antenne de pavillon ou une antenne sans fil sont installés à proximité d'un capteur à ultrasons.
(4) Modifications du véhicule
- Le véhicule est incliné selon un angle prononcé.
- La hauteur du véhicule a considérablement changé en raison du chargement (l'avant est incliné vers le haut ou vers le bas).
- Lorsque les capteurs à ultrasons sont désalignés suite à une dépose et une repose, à une collision, etc.
- Lorsque le diamètre des pneus n'est pas conforme au véhicule, que la suspension a été modifiée, etc.
(b) Les capteurs ne peuvent pas détecter les objets suivants :
- Les objets qui absorbent les ondes ultrasonores, tels que les personnes (surtout celles portant certains types de vêtements), le coton ou la neige.
- Objets qui ne sont pas perpendiculaires à la trajectoire du véhicule, ou qui sont inclinés en direction opposée aux capteurs à ultrasons, ou objets à surfaces irrégulières.
- Objets de petite taille
- Objets fins, tels que fil, corde ou poteau.
- Objets extrêmement proches d'un pare-chocs.
- Objets hauts qui dépassent vers le véhicule au-dessus de la zone de détection des capteurs.
PRÉCAUTIONS RELATIVES À LA FONCTION DE FREINAGE AUTOMATIQUE DE CIRCULATION TRANSVERSALE ARRIÈRE
(a) La fonction de freinage automatique de circulation transversale arrière ne détecte pas les objets et véhicules suivants :
- *: Ces objets peuvent être détectés selon la situation.
(1) Objets fixes.
(2) Véhicules s'éloignant de ce véhicule
(3) Objets mobiles autres que les véhicules particuliers, tels que les piétons, les motocyclettes ou les bicyclettes
(4) Objets extrêmement proches des capteurs de surveillance des angles morts
(5) La vitesse d'un véhicule approchant par la droite ou par la gauche à l'arrière du véhicule est inférieure à 8 km/h.
(6) La vitesse d'un véhicule approchant par la droite ou par la gauche à l'arrière du véhicule est supérieure à 24 km/h.
(b) La fonction de freinage automatique en cas de trafic transversal arrière peut ne pas être en mesure de détecter les objets dans les situations suivantes :
(1) Lorsque le véhicule est garé dans un environnement très chaud ou très froid.
(2) Lorsque des corps étrangers, tels que neige, glace ou boue, sont fixés sur le pare-chocs arrière.
(3) Pendant de fortes pluies ou lorsque de l'eau éclabousse le véhicule.
(4) Lorsqu'un véhicule qui approche est masqué au capteur de surveillance d'angle mort par un véhicule voisin.
(5) Lorsque le véhicule est fortement incliné.
(6) Lorsque le véhicule est remorqué.
(7) Lorsque le véhicule est équipé d'une suspension abaissée ou de pneus d'un diamètre différent de celui d'origine.
(8) Lorsque la hauteur du véhicule a considérablement changé (l'avant est incliné vers le haut ou vers le bas).
(9) Lorsque des composants électroniques, tels qu'une plaque d'immatriculation rétroéclairée, des antibrouillards, une antenne de pavillon, une antenne sans fil ou des autocollants sont installés à proximité des capteurs.
(10) Lorsqu'un capteur de surveillance des angles morts est désaligné.
(11) Lorsque plusieurs véhicules approchent avec peu d'espace entre eux.
(12) Lorsqu'un véhicule approche à grande vitesse.
(c) La fonction de freinage automatique en cas de trafic transversal arrière peut ne pas détecter :
(1) Lorsqu'un véhicule approche par l'arrière.
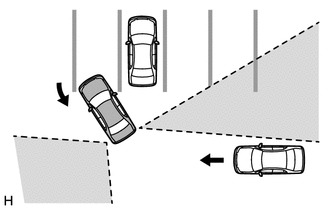
(2) Lorsque le véhicule est garé selon un angle faible.
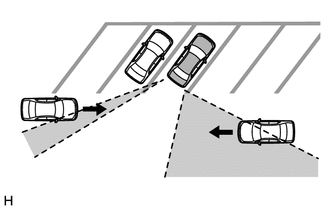
(3) Lorsque l'un des capteurs de surveillance des angles morts est bloqué, par exemple par un véhicule adjacent.
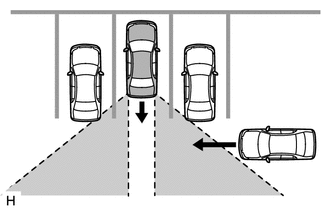
(4) Lorsque le véhicule est garé sur une forte pente à déclivité variable.
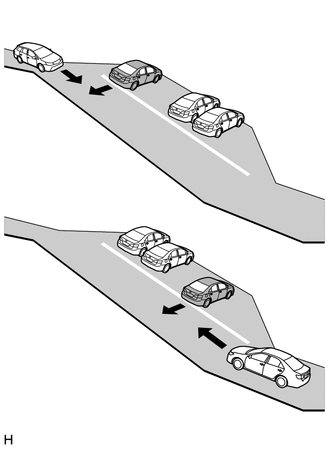
(5) Lorsqu'un véhicule tourne à proximité immédiate du véhicule
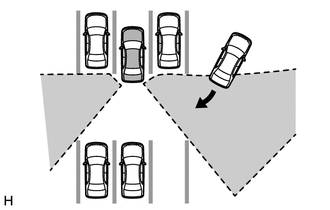
Tableau des symptômes de panne
TABLEAU DES SYMPTÔMES DE PANNE
CONSEIL :
- Utilisez le tableau ci-dessous pour déterminer la cause des symptômes de panne. Si plusieurs zones suspectes sont indiquées, les causes possibles des symptômes sont classées par ordre de probabilité dans la colonne « Zone suspecte » du tableau. Contrôlez chaque symptôme en vérifiant les zones suspectes dans l'ordre indiqué. Remplacez les pièces si nécessaire.
- Contrôler les fusibles et relais liés à ce système avant de contrôler les zones suspectes ci-dessous.
Symptôme | Zone suspecte | Lien |
|---|---|---|
Le système ne fonctionne pas du tout |
Système d'aide au stationnement intuitif |
 |
Système de communication CAN |
|
|
Ensemble ECU d'alerte de distance |
|
|
Ensemble commutateur du volant |
|
|
Système de surveillance des angles morts |
|
Symptôme | Zone suspecte | Lien |
|---|---|---|
La fonction de détection fonctionne lorsque les conditions de fonctionnement ne sont pas remplies |
Système EFI |
|
Ensemble ECU d'alerte de distance |
|
|
La fonction de détection fonctionne lorsque le véhicule ne se trouve pas dans la plage de vitesse requise (compteur de vitesse non défaillant) |
Système de communication CAN |
|
Calculateur de contrôle de dérapage |
|
|
Ensemble ECU d'alerte de distance |
|
Symptôme | Zone suspecte | Lien |
|---|---|---|
Le système de sonar de dégagement intelligent fonctionne normalement mais le fonctionnement de l'avertisseur sonore est intermittent |
Vérifier que la fonction de sourdine temporaire ne fonctionne pas |
- |
Passez à « Circuit de l'avertisseur sonore d'alerte de dégagement n° 1 » |
|
|
Passez à « Circuit de l'avertisseur sonore d'alerte de dégagement n° 2 » |
|
|
Ensemble ECU d'alerte de distance |
|
|
Ensemble combiné d'instruments |
|
Symptôme | Zone suspecte | Lien |
|---|---|---|
Pendant le fonctionnement du système ICS, aucune notification ICS n'est affichée sur l'afficheur multifonction. |
Système de communication CAN |
|
Ensemble ECU d'alerte de distance |
|
|
Ensemble combiné d'instruments |
|
|
Pendant le fonctionnement du système ICS, aucune notification ICS n'est affichée sur l'afficheur tête haute.* |
Système de communication CAN |
|
Ensemble ECU d'alerte de distance |
|
|
Sous-ensemble compteur/miroir |
|
|
Le message « Défaillance ICS, consulter le concessionnaire » est affiché |
Ensemble combiné d'instruments |
|
Ensemble ECU d'alerte de distance |
|
|
Le message « ICS indisponible » est affiché |
Vérifier qu'aucun corps étranger n'est fixé sur les capteurs ultrasoniques. |
- |
Point neutre de l'angle de braquage (enregistrement du système de sonar de dégagement intelligent) |
|
|
Système de communication CAN |
|
|
Ensemble combiné d'instruments |
|
|
Ensemble ECU d'alerte de distance |
|
|
Le système ICS ne fonctionne pas en cas de risque de collision (message d'avertissement « ICS indisponible » non affiché) |
Vérifier la fixation des capteurs ultrasoniques (avant) |
|
Vérifier la fixation des capteurs ultrasoniques (arrière) |
|
|
Régler la fixation des capteurs ultrasoniques si nécessaire. |
|
|
Capteurs ultrasoniques (avant) |
|
|
Capteurs ultrasoniques (arrière) |
|
|
Ensemble ECU d'alerte de distance |
|
|
La commande ICS fonctionne alors qu'il n'y a aucun risque de collision |
Vérifier la fixation des capteurs ultrasoniques (avant) |
|
Vérifier la fixation des capteurs ultrasoniques (arrière) |
|
|
Régler la fixation des capteurs ultrasoniques si nécessaire. |
|
|
Capteurs ultrasoniques (avant) |
|
|
Capteurs ultrasoniques (arrière) |
|
|
Ensemble ECU d'alerte de distance |
|
|
La commande ICS ne peut pas être désactivée (le témoin ICS OFF ne s'allume pas) |
Sous-ensemble combiné d'instruments (LED) : effectuer le test actif (Indicat. ICS OFF LCD) |
|
Ensemble commutateur du volant |
|
|
Ensemble ECU d'alerte de distance |
|
|
Le témoin ICS OFF clignote |
Si « Oui » est affiché pour l'élément « BSM Radar Communication Invalid History » de la liste des données, le système d'aide à la détection d'angle mort peut être défaillant. |
|
Vérifier qu'aucun corps étranger n'est fixé sur les capteurs ultrasoniques. |
- |
|
Point neutre de l'angle de braquage (enregistrement du système de sonar de dégagement intelligent) |
|
- *: avec système d'afficheur tête haute
Description du système
DESCRIPTION DU SYSTÈME
FONCTION DES COMPOSANTS
(a) Le système de sonar de dégagement intelligent se compose des éléments suivants :
Composant | Fonctionnement |
|---|---|
ECU d'alerte de dégagement |
|
Ensemble commodo au volant - Commodo multifonction |
Active, désactive ou coupe le fonctionnement du système de sonar de dégagement intelligent en transmettant le signal de commande du commodo au sous-ensemble combiné d'instruments. |
ECM |
|
Ensemble combiné de compteurs - Afficheur multifonction - Témoin ICS OFF - Avertisseur sonore du compteur |
|
Afficheur tête haute* - Sous-ensemble miroir du combiné |
Affiche l'état de fonctionnement du système de sonar de dégagement intelligent, sur la base des signaux reçus de l'ensemble ECU d'alerte de dégagement via la communication CAN. |
Ensemble du contacteur de feu stop |
Détecte si la pédale de frein est enfoncée et envoie un signal à l'ECU de contrôle de dérapage. |
Calculateur de contrôle de glissement (ECU) |
|
Capteur de direction |
Envoie le signal d'angle de direction à l'ensemble ECU d'alerte de dégagement via la communication CAN. |
Ensemble ECU airbag
|
Envoie le signal du capteur de vitesse de lacet et d'accélération à l'ensemble ECU d'alerte de dégagement via la communication CAN. |
|
Envoie les signaux de vitesse de roue à l'ECU de contrôle de dérapage. |
Ensemble contacteur de position P/N |
Envoie le signal de position du levier de sélection à l'ECM. |
Capteur à ultrasons |
Détecte la distance entre le véhicule et un obstacle. |
|
Retentit à la réception des signaux de l'ensemble ECU d'alerte de dégagement. |
Ensemble capteur de position de la pédale d'accélérateur |
Envoie le signal d'angle d'ouverture de la pédale d'accélérateur à l'ECM. |
ECU de caisse (ECU de carrosserie du réseau multiplexé) |
Envoie le signal de ceinture de sécurité du conducteur à l'ensemble ECU d'alerte de dégagement. |
Ensemble amplificateur de climatisation |
Envoie le signal de température ambiante à l'ensemble ECU d'alerte de dégagement. |
Capteur de surveillance d'angle mort (gauche/droit) |
Envoie les signaux d'état du système de surveillance d'angle mort à l'ensemble ECU d'alerte de dégagement via la communication CAN. |
- *: avec système d'afficheur tête haute
CONDITIONS DE FONCTIONNEMENT (système de sonar de dégagement intelligent)
(a) Commande de limitation du couple moteur
(1) Condition de déclenchement (la commande de limitation du couple moteur est effectuée lorsque toutes les conditions suivantes sont remplies.)
- Le système de sonar de dégagement intelligent est activé.
- Un obstacle est détecté par un capteur à ultrasons.
- La vitesse du véhicule est inférieure ou égale à 15 km/h.
- La collision peut être évitée si le conducteur effectue un freinage d'urgence.
(2) Condition d'annulation (la commande de limitation du couple moteur est annulée lorsque l'une des conditions suivantes est remplie.)
- Le système de sonar de dégagement intelligent est désactivé.
- Aucun obstacle n'est détecté par les capteurs à ultrasons.
- Une collision possible est évitée.
(b) Commande de freinage
(1) Condition de déclenchement (la commande de freinage est effectuée lorsque toutes les conditions suivantes sont remplies.)
- La commande de limitation du couple moteur est effectuée.
- Une collision est probable même si le conducteur effectue un freinage d'urgence.
(2) Condition d'annulation (la commande de limitation du couple moteur est annulée lorsque l'une des conditions suivantes est remplie.)
- Le système de sonar de dégagement intelligent est désactivé.
- La pédale de frein est enfoncée après l'arrêt du véhicule par la commande de freinage.
- Environ 2 secondes se sont écoulées depuis l'arrêt du véhicule par la commande de freinage.
- Aucun obstacle n'est détecté par les capteurs à ultrasons.
(c) Autres
- Lorsque la commande de freinage est effectuée, le système de sonar de dégagement intelligent se désactive automatiquement. Le système de sonar de dégagement intelligent se réactive lorsqu'aucun obstacle n'est détecté par les capteurs à ultrasons, lorsque le levier de sélection passe de D à R ou de R à D, lorsque le contact moteur est coupé puis remis (IG), ou à l'aide de l'écran de réglages de l'afficheur multi-informations. Fonctionnement du système de sonar de dégagement intelligent
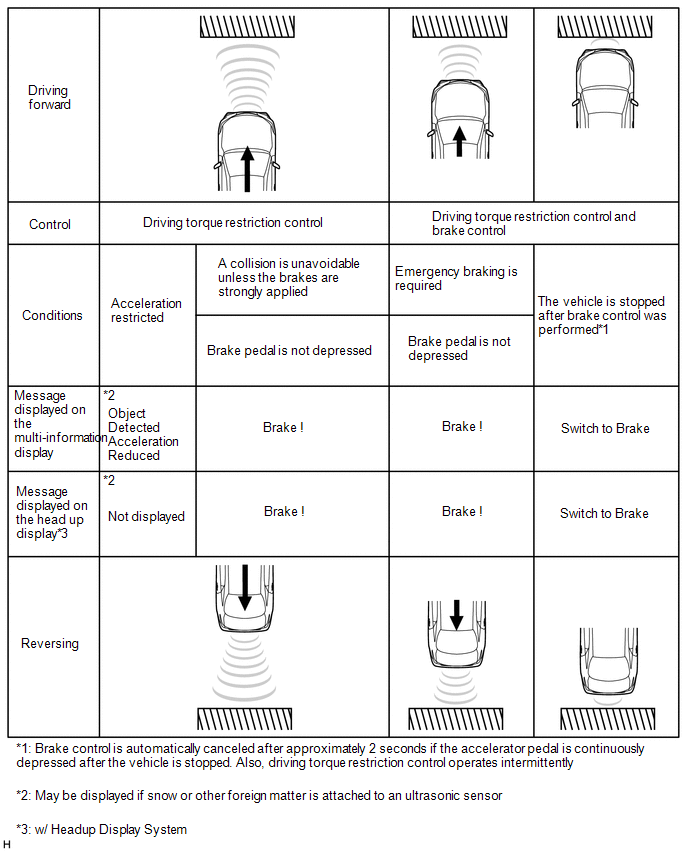
CONDITIONS DE FONCTIONNEMENT (fonction de freinage automatique de trafic transversal arrière)
(a) Commande de limitation du couple moteur
(1) Condition de déclenchement (la commande de limitation du couple moteur est effectuée lorsque toutes les conditions suivantes sont remplies.)
- Le système de sonar de dégagement intelligent est activé.
- Le levier de vitesses est en R.
- Lorsqu'un véhicule approche à droite ou à gauche à l'arrière du véhicule.
- La vitesse du véhicule est inférieure ou égale à 15 km/h.
- Lorsqu'une collision avec un véhicule qui approche est imminente.
(2) Condition d'annulation (la commande de limitation du couple moteur est annulée lorsque l'une des conditions suivantes est remplie.)
- Le système de sonar de dégagement intelligent est désactivé.
- Lorsque le véhicule qui approche à droite ou à gauche à l'arrière du véhicule n'est plus détecté.
- Une collision possible est évitée.
(b) Commande de freinage
(1) Condition de déclenchement (la commande de freinage est effectuée lorsque toutes les conditions suivantes sont remplies.)
- La commande de limitation du couple moteur est effectuée.
- Une collision est probable même si le conducteur effectue un freinage d'urgence.
(2) Condition d'annulation (la commande de limitation du couple moteur est annulée lorsque l'une des conditions suivantes est remplie.)
- Le système de sonar de dégagement intelligent est désactivé.
- La pédale de frein est enfoncée après l'arrêt du véhicule par la commande de freinage.
- Environ 2 secondes se sont écoulées depuis l'arrêt du véhicule par la commande de freinage.
- Lorsque le véhicule qui approche à droite ou à gauche à l'arrière du véhicule n'est plus détecté.
(c) Autres
- Lorsque la commande de freinage est effectuée, le système de sonar de dégagement intelligent se désactive automatiquement. Le système de sonar de dégagement intelligent se réactive lorsqu'aucun obstacle n'est détecté par les capteurs à ultrasons, lorsque le levier de sélection passe de D à R ou de R à D, lorsque le contact moteur est coupé puis remis (IG), ou à l'aide de l'écran de réglages de l'afficheur multi-informations. Fonctionnement de la fonction de freinage automatique de trafic transversal arrière
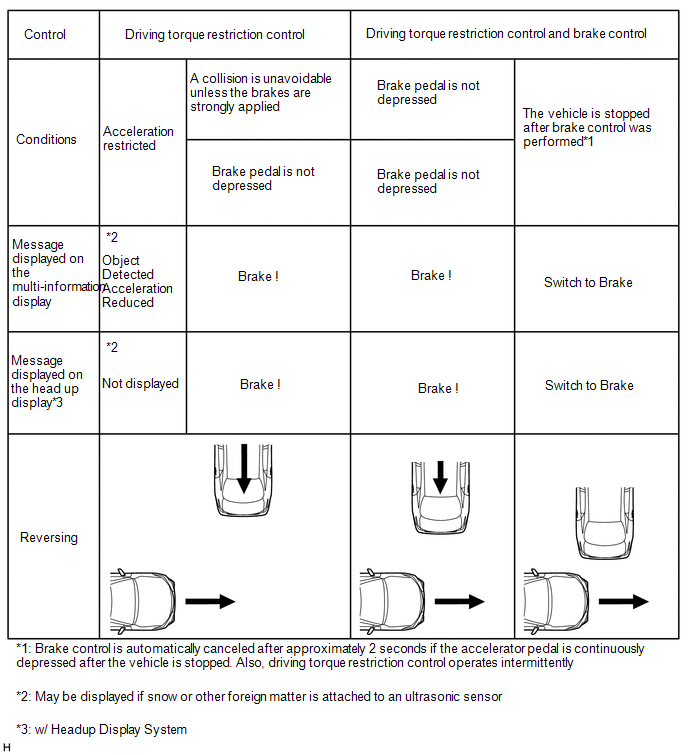
CAS DE FONCTIONNEMENT INUTILE DU SYSTÈME DE SONAR DE DÉGAGEMENT INTELLIGENT
(a) Dans les situations suivantes, le système de sonar de dégagement intelligent peut fonctionner même s'il n'existe aucun risque de collision :
(1) Influence de l'environnement
- Un obstacle se trouve sur le bas-côté de la route (lorsque le véhicule circule dans un tunnel étroit, sur un pont étroit ou sur une route étroite).
- Le véhicule circule sur de l'herbe ou sur une route en gravier.
- Le véhicule se dirige vers une banderole ou un drapeau, une branche basse ou une barrière à bras (telle que celles utilisées aux passages à niveau, aux péages et dans les parkings).
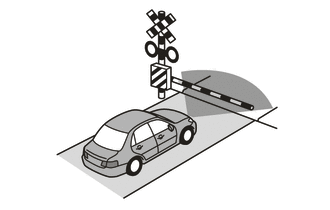
CONSEIL :
Même si le système de sonar de dégagement intelligent fonctionne à un passage à niveau, la commande de freinage sera automatiquement annulée au bout d'environ 2 secondes. La commande de freinage peut également être annulée en enfonçant la pédale de frein. Une fois la commande de freinage annulée, enfoncez la pédale d'accélérateur pour quitter le passage à niveau.
- Le véhicule se trouve à proximité d'autres véhicules pendant un créneau en stationnement parallèle.
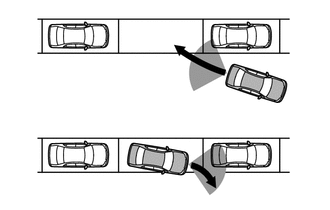
- Le véhicule circule sur une pente raide.
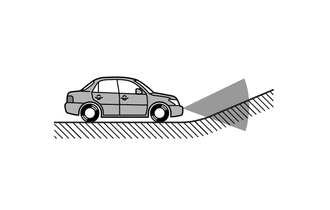
- Des objets se trouvent plus bas que les capteurs à ultrasons.
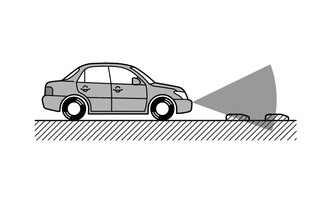
- Le véhicule circule sur une route étroite.
- La surface de la route présente des ornières ou des nids-de-poule.
- Lorsque le véhicule circule sur une grille métallique, telle que celles utilisées pour les fossés de drainage.
(2) Influence des conditions météorologiques
- Par temps sévère, tel que brouillard, neige ou tempête de sable.
- Des corps étrangers tels que de la neige, de la glace ou de la boue adhèrent à un capteur à ultrasons. (Le système revient à la normale lorsque les corps étrangers sont retirés.)
- Lors de fortes averses, ou lorsque de l'eau éclabousse le véhicule.
- De l'eau recouvre un capteur à ultrasons en raison d'une route inondée.
(3) Influence d'autres ondes ultrasonores
- Lorsque des ondes ultrasonores sont reçues du klaxon ou du système de détection de stationnement d'un autre véhicule, du moteur d'une motocyclette ou des freins pneumatiques d'un gros véhicule.
- Des composants électroniques, tels qu'une plaque d'immatriculation rétroéclairée (surtout de type fluorescent), des antibrouillards, une antenne de pavillon ou une antenne sans fil sont installés à proximité d'un capteur à ultrasons.
(4) Modifications du véhicule.
- La hauteur du véhicule a considérablement changé en raison du chargement (l'avant est incliné vers le haut ou vers le bas).
- Le véhicule est fortement incliné.
- Un capteur à ultrasons est désaligné suite à une collision, etc.
(5) Autres
- Le véhicule est chargé sur un navire, un camion ou un autre moyen de transport.
- Le véhicule est utilisé sur un banc à rouleaux tel qu'un contrôleur de vitesse, un banc combiné frein/vitesse ou un banc à rouleaux de puissance.
- Lorsque le véhicule est remorqué.
CAS DE FONCTIONNEMENT INUTILE DE LA FONCTION DE FREINAGE AUTOMATIQUE DE TRAFIC TRANSVERSAL ARRIÈRE
(a) Dans les situations suivantes, la fonction de freinage automatique de trafic transversal arrière peut fonctionner même s'il n'existe aucun risque de collision :
- Lorsqu'un véhicule circule sur une route située extrêmement près d'une place de stationnement.
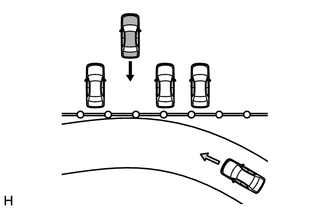
- Lorsqu'un véhicule entre dans une place de stationnement adjacente.
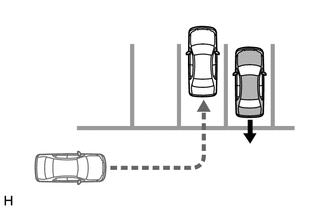
- Lorsqu'un objet passe extrêmement près du véhicule.
- Lorsqu'un objet métallique se trouve derrière le véhicule, comme une glissière de sécurité, un mur, un panneau de signalisation ou un véhicule en stationnement, qui réfléchit facilement les ondes radio.
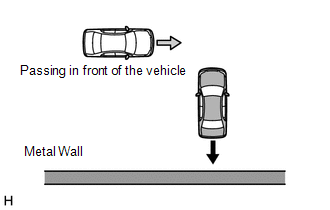
AFFICHEUR MULTIFONCTION ET AFFICHAGE TÊTE HAUTE (avec système d'affichage tête haute)
(a) Affichage du sonar intelligent d'aide au dégagement
- Le sonar intelligent d'aide au dégagement utilise l'afficheur multifonction du combiné d'instruments, le sous-ensemble du rétroviseur-compteur et le témoin ICS OFF pour indiquer l'état de fonctionnement du système.
(b) Affichage de l'état de fonctionnement du sonar intelligent d'aide au dégagement
- Lorsque les conditions de fonctionnement sont remplies, le calculateur d'alerte de dégagement envoie des signaux de demande d'affichage ou d'éclairage au combiné d'instruments, au calculateur du rétroviseur-compteur et au témoin ICS OFF. Le calculateur d'alerte de dégagement envoie également des signaux de demande de sonnerie au combiné d'instruments.
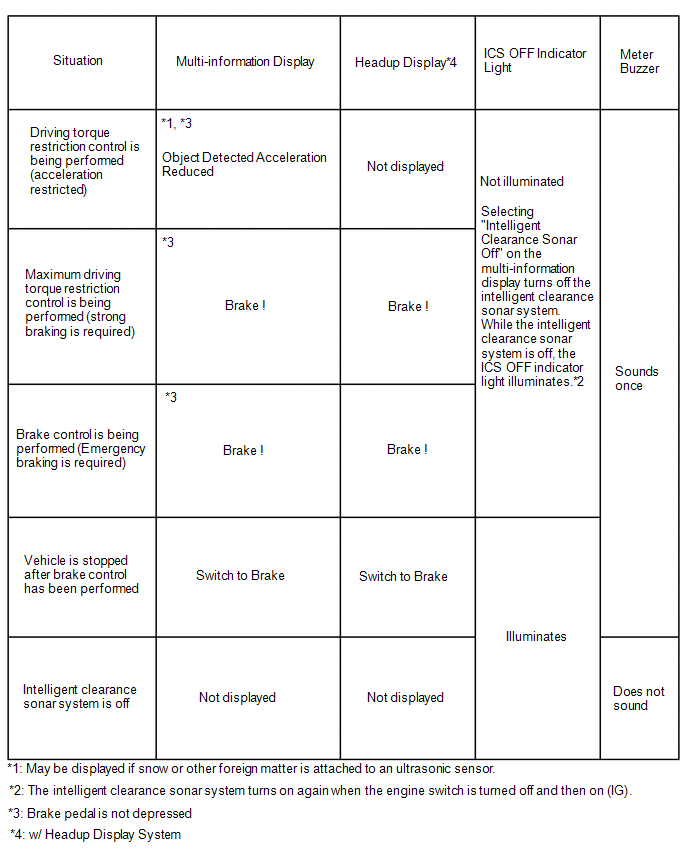
(c) Affichage d'alerte du sonar intelligent d'aide au dégagement
- Lorsque le fonctionnement du sonar intelligent d'aide au dégagement est temporairement suspendu en raison d'un dysfonctionnement ou d'un capteur à ultrasons encrassé, un message s'affiche sur l'afficheur multifonction du combiné d'instruments, le témoin ICS OFF clignote et le buzzer retentit.
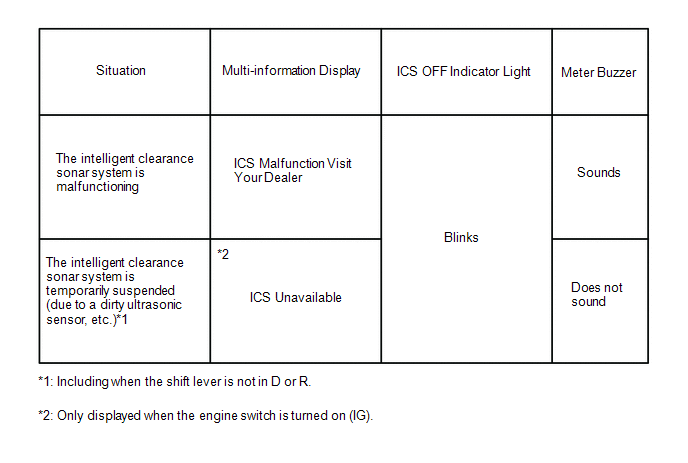
(d) Affichage de désactivation du sonar intelligent d'aide au dégagement
- Lorsque le sonar intelligent d'aide au dégagement est désactivé, le témoin ICS OFF s'allume.
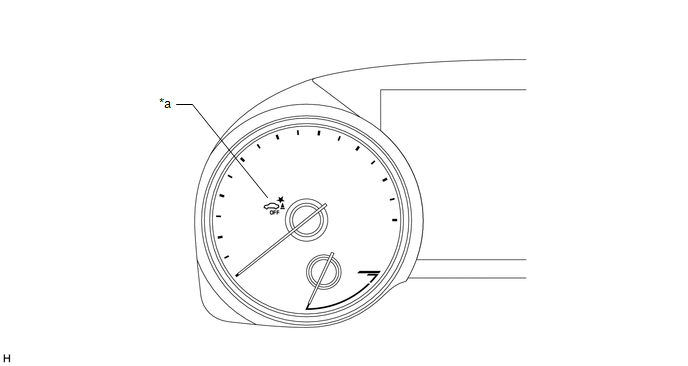
*a |
Témoin ICS OFF |
- |
- |
Schéma du système
SCHÉMA DU SYSTÈME
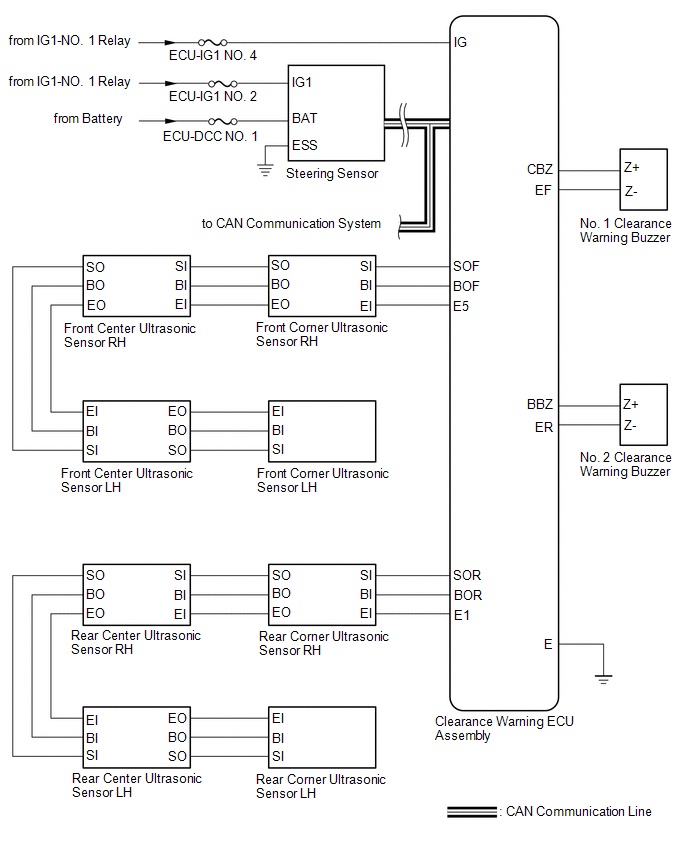
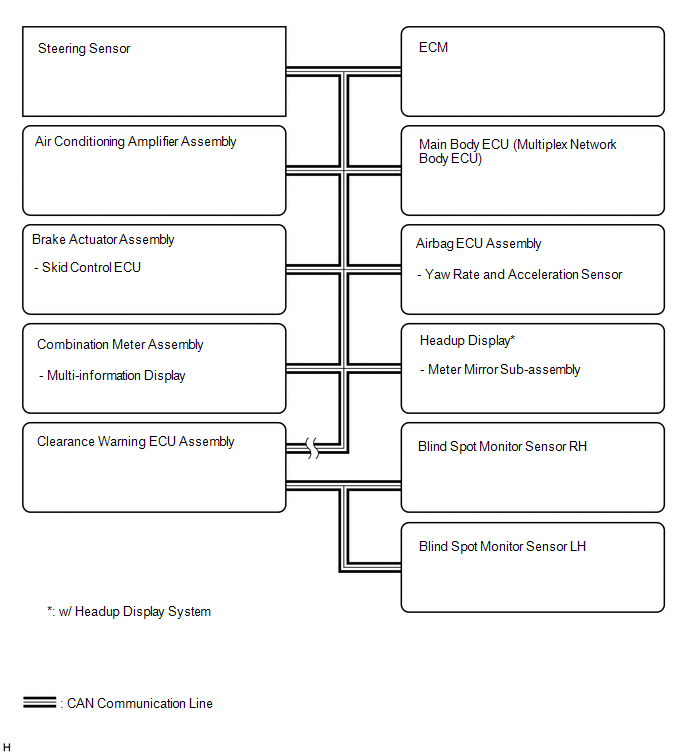 Tableau de communication
Émetteur | Récepteur | Signal | Ligne |
|---|---|---|---|
ECU d'alerte de dégagement |
Ensemble combiné de compteurs |
|
Ligne de communication CAN |
ECM |
ECU d'alerte de dégagement |
Signal de régime moteur |
Ligne de communication CAN |
Ensemble ECU airbag |
ECU d'alerte de dégagement |
Signal du capteur de vitesse de lacet et d'accélération |
Ligne de communication CAN |
Ensemble combiné de compteurs |
ECU d'alerte de dégagement |
Signal de vitesse du véhicule |
Ligne de communication CAN |
Capteur de direction |
ECU d'alerte de dégagement |
Signal d'angle de direction |
Ligne de communication CAN |
Calculateur de contrôle de glissement (ECU) |
ECU d'alerte de dégagement |
|
Ligne de communication CAN |
Ensemble amplificateur de climatisation |
ECU d'alerte de dégagement |
Signal de température ambiante |
Ligne de communication CAN |
ECU principal de carrosserie (Main Body ECU) (ECU de carrosserie à réseau multiplexé) |
ECU d'alerte de dégagement |
Signal d'information véhicule |
Ligne de communication CAN |
ECU d'alerte de dégagement |
Sous-ensemble du rétroviseur-compteur* |
Signal d'état de commande |
Ligne de communication CAN |
Capteur de surveillance d'angle mort (gauche/droit) |
ECU d'alerte de dégagement |
Signaux d'état du système de surveillance d'angle mort |
Ligne de communication CAN |
- *: avec système d'afficheur tête haute
Bornes de l'ECU
BORNES DU CALCULATEUR
ENSEMBLE ECU D'AVERTISSEMENT DE GABARIT
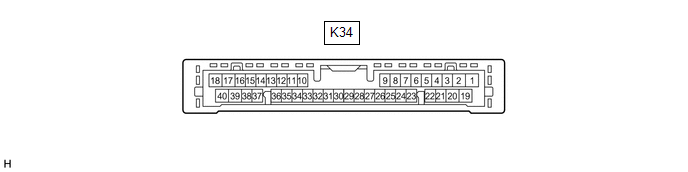
(a) Déconnecter le connecteur K34 du calculateur d'alerte de dégagement.
(b) Mesurer la tension et la résistance sur le connecteur côté faisceau de câbles selon les valeurs indiquées dans le tableau ci-dessous.
N° de borne (symbole) | Couleur des fils | Description des bornes | Condition | Condition spécifiée |
|---|---|---|---|---|
K34-1 (IG) - K34-30 (E) |
B - BR |
Signal de source moteur IG |
Contacteur d'allumage sur OFF |
Inférieure à 1 V |
Contact mis (IG) |
11 à 14 V |
|||
K34-30 (E) - Masse de caisse |
BR - Masse de caisse |
Masse |
Toujours |
Inférieure à 1 Ω |
(c) Rebrancher le connecteur K34 du calculateur d'alerte de dégagement.
(d) Mesurer la tension et vérifier la présence d'impulsions selon la ou les valeurs du tableau ci-dessous.
N° de borne (symbole) | Couleur des fils | Description des bornes | Condition | Condition spécifiée |
|---|---|---|---|---|
K34-4 (BOF) - K34-30 (E) |
R - BR |
Alimentation du circuit du capteur avant |
Contacteur d'allumage sur OFF |
Inférieure à 1 V |
|
11 à 14 V |
|||
K34-6 (E5) - K34-30 (E) |
W - BR |
Masse du sonar de dégagement avant |
Toujours |
Inférieure à 1 Ω |
K34-8 (SOF) - K34-30 (E) |
L - BR |
Signal de communication du capteur avant (capteur sonar de dégagement avant) |
|
Génération d'impulsions (Voir la forme d'onde 1) |
K34-14 (CBZ) - K34-13 (EF) |
LG - L |
Signal du buzzer d'alerte de dégagement |
Buzzer en fonctionnement |
Génération d'impulsions (Voir la forme d'onde 2) |
K34-22 (BOR) - K34-30 (E) |
BE - BR |
Alimentation du circuit du capteur arrière |
Contacteur d'allumage sur OFF |
Inférieure à 1 V |
|
11 à 14 V |
|||
K34-23 (E1) - K34-30 (E) |
GR - BR |
Masse du sonar de dégagement arrière |
Toujours |
Inférieure à 1 Ω |
K34-24 (SOR) - K34-30 (E) |
SB - BR |
Signal de communication du capteur arrière (capteur sonar de dégagement arrière) |
|
Génération d'impulsions (Voir la forme d'onde 3) |
(e) À l'aide d'un oscilloscope, vérifier la forme d'onde 1.
(1) Forme d'onde 1 (référence)
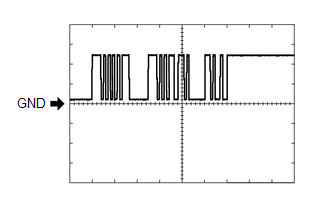
Élément | Contenu |
|---|---|
Borne de mesure |
K34-8 (SOF) - K34-30 (E) |
Réglage de la mesure |
5 V/DIV., 1 ms/DIV. |
Condition |
|
(f) À l'aide d'un oscilloscope, vérifier la forme d'onde 2.
(1) Forme d'onde 2 (référence)
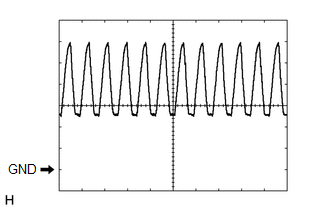
Élément | Contenu |
|---|---|
Borne de mesure |
K34-14 (CBZ) - K34-13 (EF) |
Réglage de la mesure |
2 V/DIV., 500 μs/DIV. |
Condition |
Buzzer en fonctionnement |
CONSEIL :
L'amplitude de la forme d'onde varie selon le volume réglé.
(g) À l'aide d'un oscilloscope, contrôler la forme d'onde 3.
(1) Forme d'onde 3 (référence)
Élément | Contenu |
|---|---|
Borne de mesure |
K34-24 (SOR) - K34-30 (E) |
Réglage de la mesure |
5 V/DIV., 1 ms/DIV. |
Condition |
|
ENSEMBLE COMBINÉ (COMPTEURS)
Cliquer ici
ECM
Cliquer ici
Perte de communication avec le module esclave du système de surveillance d'angle mort (U0232, U0233)
DESCRIPTION
Ce DTC est enregistré lorsque le capteur de moniteur d'angle mort gauche détecte un problème de communication avec le capteur de moniteur d'angle mort droit.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne |
|---|---|---|---|
U0232 |
Perte de communication avec le module esclave d'aide à la surveillance d'angle mort |
Le calculateur d'alerte de dégagement ne peut pas recevoir les signaux du capteur de surveillance d'angle mort (esclave). |
|
U0233 |
Perte de communication avec le module maître de détection d'angle mort |
Le calculateur d'alerte de dégagement ne peut pas recevoir les signaux du capteur de surveillance d'angle mort (maître). |
|
SCHÉMA DE CÂBLAGE
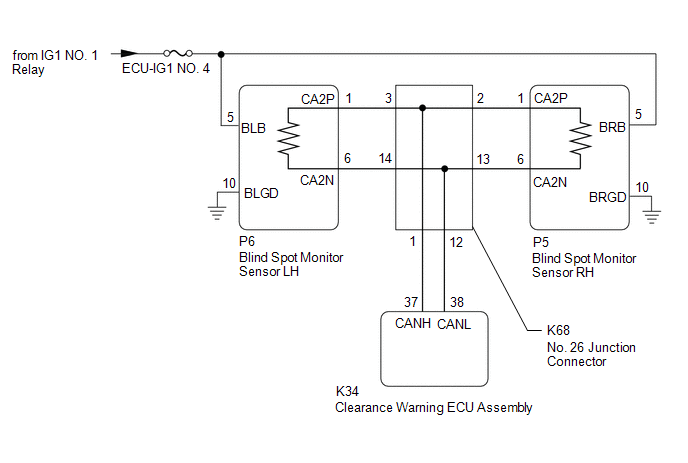
AVIS :
- Contrôlez les fusibles des circuits liés à ce système avant d'effectuer la procédure suivante.
- Avant de mesurer la résistance du bus CAN, coupez le contact et laissez le véhicule au repos pendant 1 minute ou plus, sans utiliser la clé ni aucun contacteur, et sans ouvrir ni fermer les portes. Ensuite, débranchez le câble de la borne négative (-) de la batterie et attendez 1 minute ou plus avant de mesurer la résistance.
- Après avoir mis le contacteur d'allumage sur OFF, un temps d'attente peut être nécessaire avant de déconnecter le câble de la borne négative (-) de la batterie. Par conséquent, s'assurer de lire les avis relatifs à la déconnexion du câble de la borne négative (-) de la batterie avant de poursuivre les travaux.
Cliquer ici

CONSEIL :
- L'actionnement du contact, de tout autre contacteur ou d'une porte déclenche la communication CAN entre le calculateur et les capteurs concernés. Cette communication fait varier la valeur de résistance.
- Même après l'effacement des DTC, si un DTC est de nouveau enregistré après un certain temps de conduite, le dysfonctionnement peut être dû aux vibrations du véhicule. Dans ce cas, faire bouger les ECU ou le faisceau de câbles pendant le contrôle ci-dessous peut aider à déterminer la cause du dysfonctionnement.
PROCÉDURE
VÉRIFIER LES DTC
(a) Contrôler les codes DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défautRésultat | Passer à |
|---|---|
Seul le DTC U0232 est émis. |
A |
Seul le DTC U0233 est émis. |
B |
Les DTC U0232 et U0233 sont émis. |
C |
| B |  |
PASSER À L'ÉTAPE 5 |
| C | |
ALLEZ À L'ÉTAPE 8 |
|

CONTRÔLER LE FIL PRINCIPAL DU BUS CAN
(a) Débranchez le câble de la borne négative (-) de la batterie.
(b) Débrancher le connecteur P6 du capteur de surveillance d'angle mort gauche.
(c) Mesurer la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous. Résistance spécifiée :
|
|
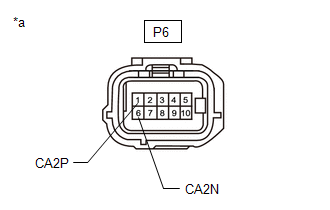
| NG | |
RÉPARER OU REMPLACER LE FIL PRINCIPAL DU BUS CAN OU LE CONNECTEUR (CAPTEUR DE SURVEILLANCE D'ANGLE MORT GAUCHE - CONNECTEUR DE JONCTION N° 26) |
|
VÉRIFIEZ LE FAISCEAU ET LE CONNECTEUR (CAPTEUR DE DÉTECTION D'ANGLE MORT GAUCHE - MASSE DE CAISSE)
Cliquer ici
| NG | |
RÉPARER OU REMPLACER LE FIL PRINCIPAL DU BUS CAN OU LE CONNECTEUR (CAPTEUR DE SURVEILLANCE D'ANGLE MORT GAUCHE - CONNECTEUR DE JONCTION N° 26) |
|
VÉRIFIEZ LE FAISCEAU ET LE CONNECTEUR (ALIMENTATION DU CAPTEUR DE DÉTECTION D'ANGLE MORT GAUCHE)
Cliquer ici
| OK | |
REMPLACER LE CAPTEUR DE SURVEILLANCE D'ANGLE MORT GAUCHE |
| NG | |
RÉPARER OU REMPLACER LE FAISCEAU OU LE CONNECTEUR |
CONTRÔLER LE FIL PRINCIPAL DU BUS CAN
(a) Débranchez le câble de la borne négative (-) de la batterie.
(b) Débranchez le connecteur P5 du capteur de surveillance d'angle mort côté droit.
(c) Mesurer la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous. Résistance spécifiée :
|
|
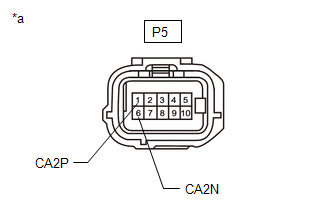
| NG | |
RÉPARER OU REMPLACER LE FIL PRINCIPAL CAN OU LE CONNECTEUR (CAPTEUR DE SURVEILLANCE D'ANGLE MORT CÔTÉ DROIT - CONNECTEUR DE JONCTION N° 26) |
|
VÉRIFIEZ LE FAISCEAU ET LE CONNECTEUR (CAPTEUR DE DÉTECTION D'ANGLE MORT DROIT - MASSE DE CAISSE)
Cliquer ici
| NG | |
RÉPARER OU REMPLACER LE FIL PRINCIPAL DU BUS CAN OU LE CONNECTEUR (CAPTEUR DE SURVEILLANCE D'ANGLE MORT GAUCHE - CONNECTEUR DE JONCTION N° 26) |
|
VÉRIFIEZ LE FAISCEAU ET LE CONNECTEUR (ALIMENTATION DU CAPTEUR DE DÉTECTION D'ANGLE MORT DROIT)
Cliquer ici
| OK | |
REMPLACER LE CAPTEUR DE SURVEILLANCE D'ANGLE MORT DROIT |
| NG | |
RÉPARER OU REMPLACER LE FAISCEAU OU LE CONNECTEUR |
VÉRIFIER LE FIL PRINCIPAL DU BUS CAN (CAPTEUR DE SURVEILLANCE D'ANGLE MORT GAUCHE)
(a) Mettre le contacteur d'allumage sur OFF.
(b) Débranchez le câble de la borne négative (-) de la batterie.
(c) Mesurer la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous. Résistance spécifiée :
|
|
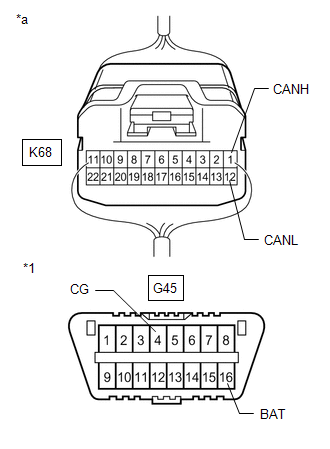
Résultat | Passer à |
|---|---|
OK |
A |
Circuit ouvert dans les lignes principales du bus CAN |
B |
Court-circuit entre les lignes du bus |
C |
|
D |
| B | |
PASSER À L'ÉTAPE 11 |
| C | |
PASSER À L'ÉTAPE 15 |
| D | |
PASSER À L'ÉTAPE 19 |
|
VÉRIFIER LE FIL DU BUS CAN (CALCULATEUR D'ALERTE DE DÉGAGEMENT)
(a) Déconnecter le connecteur K34 du calculateur d'alerte de dégagement.
(b) Mesurez la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous. Résistance spécifiée :
|
|
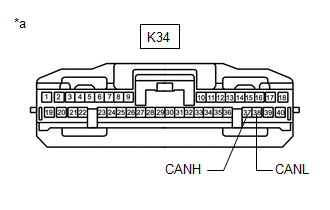
| NG | |
RÉPARER OU REMPLACER LE FIL DU BUS CAN (CALCULATEUR D'ALERTE DE DÉGAGEMENT - CONNECTEUR DE JONCTION N° 26) |
|
VÉRIFIER LES DTC
(a) Effacer les DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Effacer les DTC(b) Vérifiez les DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défautRésultat | Passer à |
|---|---|
Les DTC U0232 et U0233 sont émis. |
A |
Les DTC U0232 et U0233 ne sont pas émis. |
B |
| A | |
REMPLACER L'ECU D'ALERTE DE DÉGAGEMENT |
| B | |
UTILISER LA MÉTHODE DE SIMULATION POUR CONTRÔLER |
VÉRIFIER L'ABSENCE DE COUPURE DU FIL DU BUS CAN (CONNECTEUR DE JONCTION N° 26)
(a) Débranchez le connecteur de jonction K68 n° 26. |
|
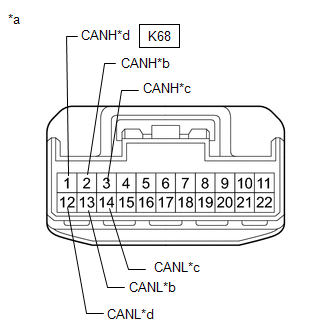
(b) Mesurez la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous.
Résistance spécifiée :
Connexion du testeur | Condition | Condition spécifiée |
|---|---|---|
K68-3 (CANH) - K68-14 (CANL) |
Câble débranché de la borne négative (-) de la batterie |
108 à 132 Ω |
K68-2 (CANH) - K68-13 (CANL) |
Câble débranché de la borne négative (-) de la batterie |
108 à 132 Ω |
K68-1 (CANH) - K68-12 (CANL) |
Câble débranché de la borne négative (-) de la batterie |
200 Ω ou plus |
Résultat | Passer à |
|---|---|
OK |
A |
NG (vers le fil principal CAN du capteur de surveillance d'angle mort côté droit) |
B |
NG (vers le fil principal CAN du capteur de surveillance d'angle mort côté gauche) |
C |
NG (vers le fil CAN du calculateur d'alerte de dégagement) |
D |
| A | |
REMPLACER LE CONNECTEUR DE JONCTION N° 26 |
| C | |
ALLER À L'ÉTAPE 13 |
| D | |
PASSER À L'ÉTAPE 14 |
|
VÉRIFIER L'ABSENCE DE COUPURE DU FIL PRINCIPAL DU BUS CAN (CAPTEUR DE SURVEILLANCE D'ANGLE MORT CÔTÉ DROIT)
(a) Rebranchez le connecteur de jonction K68 n° 26.
(b) Débranchez le connecteur P5 du capteur de surveillance d'angle mort côté droit. |
|
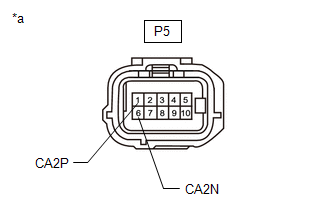
(c) Mesurer la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous.
Résistance spécifiée :
Connexion du testeur | Condition | Condition spécifiée |
|---|---|---|
P5-1 (CA2P) - P5-6 (CA2N) |
Câble débranché de la borne négative (-) de la batterie |
108 à 132 Ω |
| OK | |
REMPLACER LE CAPTEUR DE SURVEILLANCE D'ANGLE MORT DROIT |
| NG | |
RÉPARER OU REMPLACER LE FIL PRINCIPAL CAN OU LE CONNECTEUR (CAPTEUR DE SURVEILLANCE D'ANGLE MORT CÔTÉ DROIT - CONNECTEUR DE JONCTION N° 26) |
VÉRIFIER L'ABSENCE DE COUPURE DU FIL PRINCIPAL DU BUS CAN (CAPTEUR DE SURVEILLANCE D'ANGLE MORT CÔTÉ GAUCHE)
(a) Rebranchez le connecteur de jonction K68 n° 26.
(b) Débrancher le connecteur P6 du capteur de surveillance d'angle mort gauche. |
|
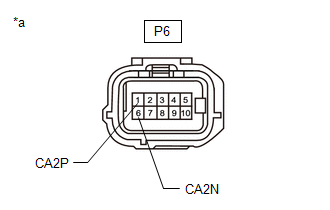
(c) Mesurer la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous.
Résistance spécifiée :
Connexion du testeur | Condition | Condition spécifiée |
|---|---|---|
P6-1 (CA2P) - P6-6 (CA2N) |
Câble débranché de la borne négative (-) de la batterie |
108 à 132 Ω |
| OK | |
REMPLACER LE CAPTEUR DE SURVEILLANCE D'ANGLE MORT GAUCHE |
| NG | |
RÉPARER OU REMPLACER LE FIL PRINCIPAL DU BUS CAN OU LE CONNECTEUR (CAPTEUR DE SURVEILLANCE D'ANGLE MORT GAUCHE - CONNECTEUR DE JONCTION N° 26) |
VÉRIFIER L'ABSENCE DE CIRCUIT OUVERT DANS LE FIL DU BUS CAN (ENSEMBLE ECU D'AVERTISSEMENT DE DÉGAGEMENT)
(a) Rebranchez le connecteur de jonction K68 n° 26.
(b) Déconnecter le connecteur K34 du calculateur d'alerte de dégagement. |
|
(c) Mesurer la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous.
Résistance spécifiée :
Connexion du testeur | Condition | Condition spécifiée |
|---|---|---|
K34-37 (CANH) - K34-38 (CANL) |
Câble débranché de la borne négative (-) de la batterie |
54 à 69 Ω |
| OK | |
REMPLACER L'ECU D'ALERTE DE DÉGAGEMENT |
| NG | |
RÉPARER OU REMPLACER LE FIL DU BUS CAN (CALCULATEUR D'ALERTE DE DÉGAGEMENT - CONNECTEUR DE JONCTION N° 26) |
VÉRIFIER L'ABSENCE DE COURT-CIRCUIT DANS LES FILS DU BUS CAN (CONNECTEUR DE JONCTION N° 26)
(a) Débranchez le connecteur de jonction K68 n° 26. |
|
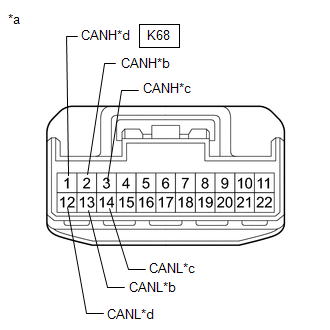
(b) Mesurez la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous.
Résistance spécifiée :
Connexion du testeur | Condition | Condition spécifiée |
|---|---|---|
K68-3 (CANH) - K68-14 (CANL) |
Câble débranché de la borne négative (-) de la batterie |
108 à 132 Ω |
K68-2 (CANH) - K68-13 (CANL) |
Câble débranché de la borne négative (-) de la batterie |
108 à 132 Ω |
K68-1 (CANH) - K68-12 (CANL) |
Câble débranché de la borne négative (-) de la batterie |
200 Ω ou plus |
Résultat | Passer à |
|---|---|
OK |
A |
NG (vers le fil principal CAN du capteur de surveillance d'angle mort côté droit) |
B |
NG (vers le fil principal CAN du capteur de surveillance d'angle mort côté gauche) |
C |
NG (vers le fil CAN du calculateur d'alerte de dégagement) |
D |
| A | |
REMPLACER LE CONNECTEUR DE JONCTION N° 26 |
| C | |
PASSER À L'ÉTAPE 17 |
| D | |
ALLER À L'ÉTAPE 18 |
|
VÉRIFIER L'ABSENCE DE COURT-CIRCUIT DANS LES FILS DU BUS CAN (CAPTEUR DE SURVEILLANCE D'ANGLE MORT CÔTÉ DROIT)
(a) Rebranchez le connecteur de jonction K68 n° 26.
(b) Débranchez le connecteur P5 du capteur de surveillance d'angle mort côté droit. |
|
(c) Mesurer la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous.
Résistance spécifiée :
Connexion du testeur | Condition | Condition spécifiée |
|---|---|---|
P5-1 (CA2P) - P5-6 (CA2N) |
Câble débranché de la borne négative (-) de la batterie |
108 à 132 Ω |
| OK | |
REMPLACER LE CAPTEUR DE SURVEILLANCE D'ANGLE MORT DROIT |
| NG | |
RÉPARER OU REMPLACER LE FIL PRINCIPAL CAN OU LE CONNECTEUR (CAPTEUR DE SURVEILLANCE D'ANGLE MORT CÔTÉ DROIT - CONNECTEUR DE JONCTION N° 26) |
VÉRIFIER S'IL Y A UN COURT-CIRCUIT DANS LES FILS DU BUS CAN (CAPTEUR DE SURVEILLANCE D'ANGLE MORT GAUCHE)
(a) Rebranchez le connecteur de jonction K68 n° 26.
(b) Débrancher le connecteur P6 du capteur de surveillance d'angle mort gauche. |
|
(c) Mesurer la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous.
Résistance spécifiée :
Connexion du testeur | Condition | Condition spécifiée |
|---|---|---|
P6-1 (CA2P) - P6-6 (CA2N) |
Câble débranché de la borne négative (-) de la batterie |
108 à 132 Ω |
| OK | |
REMPLACER LE CAPTEUR DE SURVEILLANCE D'ANGLE MORT GAUCHE |
| NG | |
RÉPARER OU REMPLACER LE FIL PRINCIPAL DU BUS CAN OU LE CONNECTEUR (CAPTEUR DE SURVEILLANCE D'ANGLE MORT GAUCHE - CONNECTEUR DE JONCTION N° 26) |
VÉRIFIER L'ABSENCE DE COURT-CIRCUIT DANS LES FILS DU BUS CAN (ENSEMBLE ECU D'AVERTISSEMENT DE DÉGAGEMENT)
(a) Rebranchez le connecteur de jonction K68 n° 26.
(b) Déconnecter le connecteur K34 du calculateur d'alerte de dégagement. |
|
(c) Mesurer la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous.
Résistance spécifiée :
Connexion du testeur | Condition | Condition spécifiée |
|---|---|---|
K34-37 (CANH) - K34-38 (CANL) |
Câble débranché de la borne négative (-) de la batterie |
54 à 69 Ω |
| OK | |
REMPLACER L'ECU D'ALERTE DE DÉGAGEMENT |
| NG | |
RÉPARER OU REMPLACER LE FIL DU BUS CAN (CALCULATEUR D'ALERTE DE DÉGAGEMENT - CONNECTEUR DE JONCTION N° 26) |
VÉRIFIER L'ABSENCE DE COURT-CIRCUIT DANS LES FILS DU BUS CAN (CONNECTEUR DE JONCTION N° 26)
(a) Débranchez le connecteur de jonction K68 n° 26.
(b) Mesurez la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous.
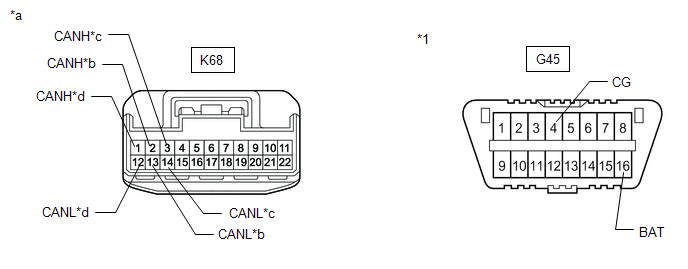
*1 |
DLC3 |
- |
- |
*a |
Vue de face du connecteur du faisceau (vers le connecteur de jonction n° 26) |
*b |
vers le fil principal CAN du capteur de surveillance d'angle mort côté droit |
*c |
vers le fil principal CAN du capteur de surveillance d'angle mort côté gauche |
*d |
vers le fil CAN du calculateur d'alerte de dégagement |
Résistance spécifiée :
Connexion du testeur | Condition | Condition spécifiée |
|---|---|---|
K68-3 (CANH) - G45-4 (CG) |
Câble débranché de la borne négative (-) de la batterie |
200 Ω ou plus |
K68-14 (CANL) - G45-4 (CG) |
Câble débranché de la borne négative (-) de la batterie |
200 Ω ou plus |
K68-3 (CANH) - G45-16 (BAT) |
Câble débranché de la borne négative (-) de la batterie |
6 kΩ ou plus |
K68-14 (CANL) - G45-16 (BAT) |
Câble débranché de la borne négative (-) de la batterie |
6 kΩ ou plus |
K68-1 (CANH) - G45-4 (CG) |
Câble débranché de la borne négative (-) de la batterie |
200 Ω ou plus |
K68-12 (CANL) - G45-4 (CG) |
Câble débranché de la borne négative (-) de la batterie |
200 Ω ou plus |
K68-1 (CANH) - G45-16 (BAT) |
Câble débranché de la borne négative (-) de la batterie |
6 kΩ ou plus |
K68-12 (CANL) - G45-16 (BAT) |
Câble débranché de la borne négative (-) de la batterie |
6 kΩ ou plus |
K68-2 (CANH) - G45-4 (CG) |
Câble débranché de la borne négative (-) de la batterie |
200 Ω ou plus |
K68-13 (CANL) - G45-4 (CG) |
Câble débranché de la borne négative (-) de la batterie |
200 Ω ou plus |
K68-2 (CANH) - G45-16 (BAT) |
Câble débranché de la borne négative (-) de la batterie |
6 kΩ ou plus |
K68-13 (CANL) - G45-16 (BAT) |
Câble débranché de la borne négative (-) de la batterie |
6 kΩ ou plus |
Résultat | Passer à |
|---|---|
OK |
A |
NG (vers le fil principal CAN du capteur de surveillance d'angle mort côté droit) |
B |
NG (vers le fil principal CAN du capteur de surveillance d'angle mort côté gauche) |
C |
NG (vers le fil CAN du calculateur d'alerte de dégagement) |
D |
| A | |
REMPLACER LE CONNECTEUR DE JONCTION N° 26 |
| C | |
PASSER À L'ÉTAPE 21 |
| D | |
ALLER À L'ÉTAPE 22 |
|
VÉRIFIER L'ABSENCE DE COURT-CIRCUIT DANS LES FILS DU BUS CAN (CAPTEUR DE SURVEILLANCE D'ANGLE MORT CÔTÉ DROIT)
(a) Rebranchez le connecteur de jonction K68 n° 26.
(b) Débranchez le connecteur P5 du capteur de surveillance d'angle mort côté droit.
(c) Mesurer la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous. Résistance spécifiée :
|
|
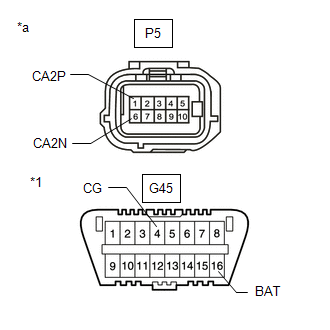
| OK | |
REMPLACER LE CAPTEUR DE SURVEILLANCE D'ANGLE MORT DROIT |
| NG | |
RÉPARER OU REMPLACER LE FIL PRINCIPAL CAN OU LE CONNECTEUR (CAPTEUR DE SURVEILLANCE D'ANGLE MORT CÔTÉ DROIT - CONNECTEUR DE JONCTION N° 26) |
VÉRIFIER S'IL Y A UN COURT-CIRCUIT DANS LES FILS DU BUS CAN (CAPTEUR DE SURVEILLANCE D'ANGLE MORT GAUCHE)
(a) Rebranchez le connecteur de jonction K68 n° 26.
(b) Débrancher le connecteur P6 du capteur de surveillance d'angle mort gauche.
(c) Mesurer la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous. Résistance spécifiée :
|
|
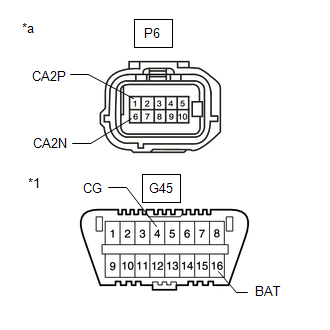
| OK | |
REMPLACER LE CAPTEUR DE SURVEILLANCE D'ANGLE MORT GAUCHE |
| NG | |
RÉPARER OU REMPLACER LE FIL PRINCIPAL DU BUS CAN OU LE CONNECTEUR (CAPTEUR DE SURVEILLANCE D'ANGLE MORT GAUCHE - CONNECTEUR DE JONCTION N° 26) |
VÉRIFIER L'ABSENCE DE COURT-CIRCUIT DANS LES FILS DU BUS CAN (ENSEMBLE ECU D'AVERTISSEMENT DE DÉGAGEMENT)
(a) Rebranchez le connecteur de jonction K68 n° 26.
(b) Déconnecter le connecteur K34 du calculateur d'alerte de dégagement. |
|
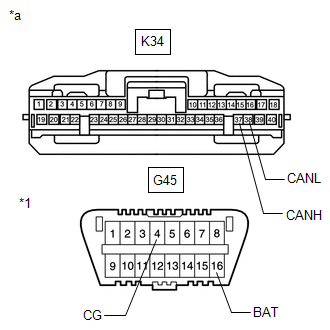
(c) Mesurer la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous.
Résistance spécifiée :
Connexion du testeur | Condition | Condition spécifiée |
|---|---|---|
K34-37 (CANH) - G45-4 (CG) |
Câble débranché de la borne négative (-) de la batterie |
200 Ω ou plus |
K34-38 (CANL) - G45-4 (CG) |
Câble débranché de la borne négative (-) de la batterie |
200 Ω ou plus |
K34-37 (CANH) - G45-16 (BAT) |
Câble débranché de la borne négative (-) de la batterie |
6 kΩ ou plus |
K34-38 (CANL) - G45-16 (BAT) |
Câble débranché de la borne négative (-) de la batterie |
6 kΩ ou plus |
| OK | |
REMPLACER L'ECU D'ALERTE DE DÉGAGEMENT |
| NG | |
RÉPARER OU REMPLACER LE FIL DU BUS CAN (CALCULATEUR D'ALERTE DE DÉGAGEMENT - CONNECTEUR DE JONCTION N° 26) |
Défaillance de communication CAN (registre des messages) (U1000)
DESCRIPTION
Lorsque le calculateur d'alerte de dégagement détermine, lors de l'autodiagnostic, que le circuit de communication CAN présente un dysfonctionnement, le DTC U1000 est mémorisé.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne |
|---|---|---|---|
U1000 |
Défaut de communication CAN (registre des messages) |
Un dysfonctionnement du circuit de communication CAN est détecté |
Ensemble ECU d'alerte de distance |
PROCÉDURE
CONTRÔLE DES CODES DTC
(a) À l'aide du Techstream, contrôlez les DTC en suivant les instructions affichées à l'écran.
CONSEIL :
Après avoir mis le contact moteur de la position coupée à la position marche (IG), attendez 10 secondes ou plus avant de contrôler les DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défaut(b) Effacez les DTC en suivant les indications affichées à l'écran du Techstream.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Effacer les DTC(c) Vérifiez de nouveau la présence de DTC.
Carrosserie électrique > Aide au stationnement avancée/ICS/P/A intuitive > Codes de défautOK :
Le DTC U1000 n'est pas émis.
CONSEIL :
- Si le DTC U1000 n'est pas émis après l'effacement des DTC, un dysfonctionnement intermittent du circuit de communication CAN est suspecté.
- Si le DTC U1000 est émis fréquemment, remplacer l'ensemble ECU d'alerte de dégagement, même si le DTC n'a pas été émis lors de la nouvelle vérification des DTC.
Cliquer ici

| OK |  |
UTILISER LA MÉTHODE DE SIMULATION POUR CONTRÔLER |
| NG | |
REMPLACER L'ECU D'ALERTE DE DÉGAGEMENT |
Utilitaire
UTILITAIRE
DONNÉES D'IMAGE FIGÉE
AVIS :
- Les données freeze frame sont enregistrées et mises à jour à chaque actionnement des freins. Seuls les 30 derniers jeux de données sont conservés.
- À l'aide du Techstream, veillez à sauvegarder les données avant d'effectuer un test de reproduction, car elles seront mises à jour.
CONSEIL :
Les données freeze frame, enregistrées et mises à jour à chaque actionnement des freins, sont stockées dans une zone différente de celle des données freeze frame des DTC.
(a) Raccorder le Techstream à la prise DLC3.
(b) Mettre le contacteur d'allumage sur ON (IG).
(c) Mettre le Techstream en marche.
(d) Accédez aux menus suivants : Body Electrical / Advanced Parking Guidance / ICS / Intuitive P/A / Utility.
(e) Lisez le menu Utility selon l'affichage du Techstream.
Carrosserie et électricité > Aide au stationnement avancée/ICS/P/A intuitif > UtilitairesHistorique de l'état de fonctionnement/non-fonctionnement
Affichage du testeur | Élément de mesure | Portée | Condition normale | Remarque de diagnostic |
|---|---|---|---|---|
Distance à un objet détecté par la commande ICS |
Distance calculée jusqu'à un objet détecté par les capteurs avant/arrière lorsque le véhicule avance/recule |
Inconnue, non détectée ou 0 à 3,78 m |
Inconnue : conditions de détection non remplies Non détectée : aucun objet détecté 0 à 3,78 m : distance jusqu'à un objet détecté |
- |
État du levier de vitesses |
Position du levier de vitesses |
P, R, N ou D |
P : Stationnement (P) sélectionné R : Marche arrière (R) sélectionnée N : Point mort (N) sélectionné D : Marche avant (D) sélectionnée |
- |
Angle d'ouverture de la pédale d'accélérateur |
Angle d'ouverture de la pédale d'accélérateur |
0 à 124 % |
Angle d'ouverture de la pédale d'accélérateur affiché |
- |
Vitesse du véhicule |
Vitesse du véhicule |
0 à 9,45 m/s |
Vitesse réelle du véhicule affichée |
- |
Angle de braquage |
Angle absolu du volant |
0 à 630° |
Angle absolu du volant affiché |
- |
Sens de rotation du volant |
Sens de rotation du volant |
Gauche ou droite |
Gauche : volant tourné vers la gauche Droite : volant tourné vers la droite |
- |
Détection d'accélérateurActif |
État de la pédale d'accélérateur évalué |
OFF ou ON |
ON : pédale d'accélérateur enfoncée OFF : pédale d'accélérateur relâchée |
- |
Détection de frein ACTIF |
État de la pédale de frein évalué |
OFF ou ON |
ON : pédale de frein enfoncée OFF : pédale de frein relâchée |
- |
Demande de freinage |
État de la demande de commande de freinage précollision |
OFF ou ON |
ON : commande de freinage précollision demandée OFF : commande de freinage précollision non demandée |
- |
ICS temporairement indisponible (position de levier invalide) |
Système de sonar de dégagement intelligent temporairement inutilisable, la position du levier de vitesses étant indéterminée |
Disponible ou Non disponible |
Disponible : OK Non disponible : temporairement inutilisable, la position du levier de vitesses étant indéterminée |
- |
ICS temporairement indisponible (point neutre de l'angle de braquage) |
Système de sonar de dégagement intelligent temporairement inutilisable, le point neutre de l'angle de braquage n'étant pas mémorisé |
Disponible ou Non disponible |
Disponible : OK Non disponible : temporairement inutilisable, le point neutre du capteur de direction n'est pas mémorisé |
- |
ICS temporairement indisponible (tension IG basse) |
Système de sonar de dégagement intelligent temporairement inutilisable en raison d'une tension d'alimentation basse de la batterie |
Disponible ou Non disponible |
Disponible : OK Non disponible : temporairement inutilisable en raison d'une tension d'alimentation basse de la batterie |
- |
ICS temporairement indisponible (capteur temporairement indisponible) |
Système de sonar de dégagement intelligent temporairement inutilisable en raison d'un dysfonctionnement d'un capteur à ultrasons |
Disponible ou Non disponible |
Disponible : OK Non disponible : temporairement inutilisable en raison d'un dysfonctionnement du capteur à ultrasons |
- |
Capteur central avant gauche obstrué |
Système d'aide au stationnement intuitive temporairement inutilisable en raison de corps étrangers sur le capteur à ultrasons |
Non ou Oui |
Non : aucun corps étranger fixé Oui : corps étranger fixé |
- |
Capteur central avant droit obstrué |
Système d'aide au stationnement intuitive temporairement inutilisable en raison de corps étrangers sur le capteur à ultrasons |
Non ou Oui |
Non : aucun corps étranger fixé Oui : corps étranger fixé |
- |
Capteur central arrière gauche obstrué |
Système d'aide au stationnement intuitive temporairement inutilisable en raison de corps étrangers sur le capteur à ultrasons |
Non ou Oui |
Non : aucun corps étranger fixé Oui : corps étranger fixé |
- |
Capteur central arrière droit obstrué |
Système d'aide au stationnement intuitive temporairement inutilisable en raison de corps étrangers sur le capteur à ultrasons |
Non ou Oui |
Non : aucun corps étranger fixé Oui : corps étranger fixé |
- |
Capteur avant gauche encrassé |
Système d'aide au stationnement intuitive temporairement inutilisable en raison d'un capteur à ultrasons encrassé |
Non ou Oui |
Non : non encrassé Oui : encrassé |
- |
Capteur central avant gauche encrassé |
Système d'aide au stationnement intuitive temporairement inutilisable en raison d'un capteur à ultrasons encrassé |
Non ou Oui |
Non : non encrassé Oui : encrassé |
- |
Capteur central avant droit encrassé |
Système d'aide au stationnement intuitive temporairement inutilisable en raison d'un capteur à ultrasons encrassé |
Non ou Oui |
Non : non encrassé Oui : encrassé |
- |
Capteur avant droit encrassé |
Système d'aide au stationnement intuitive temporairement inutilisable en raison d'un capteur à ultrasons encrassé |
Non ou Oui |
Non : non encrassé Oui : encrassé |
- |
Capteur arrière gauche encrassé |
Système d'aide au stationnement intuitive temporairement inutilisable en raison d'un capteur à ultrasons encrassé |
Non ou Oui |
Non : non encrassé Oui : encrassé |
- |
Capteur central arrière gauche encrassé |
Système d'aide au stationnement intuitive temporairement inutilisable en raison d'un capteur à ultrasons encrassé |
Non ou Oui |
Non : non encrassé Oui : encrassé |
- |
Capteur central arrière droit encrassé |
Système d'aide au stationnement intuitive temporairement inutilisable en raison d'un capteur à ultrasons encrassé |
Non ou Oui |
Non : non encrassé Oui : encrassé |
- |
Capteur arrière droit encrassé |
Système d'aide au stationnement intuitive temporairement inutilisable en raison d'un capteur à ultrasons encrassé |
Non ou Oui |
Non : non encrassé Oui : encrassé |
- |
Dysfonctionnement temporaire du capteur avant gauche |
Système d'aide au stationnement intuitive temporairement inutilisable en raison d'une panne interne du capteur à ultrasons |
Non ou Oui |
Non : aucune panne interne Oui : panne interne |
- |
Dysfonctionnement temporaire du capteur central avant gauche |
Système d'aide au stationnement intuitive temporairement inutilisable en raison d'une panne interne du capteur à ultrasons |
Non ou Oui |
Non : aucune panne interne Oui : panne interne |
- |
Dysfonctionnement temporaire du capteur central avant droit |
Système d'aide au stationnement intuitive temporairement inutilisable en raison d'une panne interne du capteur à ultrasons |
Non ou Oui |
Non : aucune panne interne Oui : panne interne |
- |
Dysfonctionnement temporaire du capteur avant droit |
Système d'aide au stationnement intuitive temporairement inutilisable en raison d'une panne interne du capteur à ultrasons |
Non ou Oui |
Non : aucune panne interne Oui : panne interne |
- |
Dysfonctionnement temporaire du capteur arrière gauche |
Système d'aide au stationnement intuitive temporairement inutilisable en raison d'une panne interne du capteur à ultrasons |
Non ou Oui |
Non : aucune panne interne Oui : panne interne |
- |
Dysfonctionnement temporaire du capteur central arrière gauche |
Système d'aide au stationnement intuitive temporairement inutilisable en raison d'une panne interne du capteur à ultrasons |
Non ou Oui |
Non : aucune panne interne Oui : panne interne |
- |
Dysfonctionnement temporaire du capteur central arrière droit |
Système d'aide au stationnement intuitive temporairement inutilisable en raison d'une panne interne du capteur à ultrasons |
Non ou Oui |
Non : aucune panne interne Oui : panne interne |
- |
Dysfonctionnement temporaire du capteur arrière droit |
Système d'aide au stationnement intuitive temporairement inutilisable en raison d'une panne interne du capteur à ultrasons |
Non ou Oui |
Non : aucune panne interne Oui : panne interne |
- |
Capteur avant gauche obstrué |
Système d'aide au stationnement intuitive temporairement inutilisable en raison de corps étrangers sur le capteur à ultrasons |
Non ou Oui |
Non : aucun corps étranger fixé Oui : corps étranger fixé |
- |
Capteur avant droit obstrué |
Système d'aide au stationnement intuitive temporairement inutilisable en raison de corps étrangers sur le capteur à ultrasons |
Non ou Oui |
Non : aucun corps étranger fixé Oui : corps étranger fixé |
- |
Capteur arrière gauche obstrué |
Système d'aide au stationnement intuitive temporairement inutilisable en raison de corps étrangers sur le capteur à ultrasons |
Non ou Oui |
Non : aucun corps étranger fixé Oui : corps étranger fixé |
- |
Capteur arrière droit obstrué |
Système d'aide au stationnement intuitive temporairement inutilisable en raison de corps étrangers sur le capteur à ultrasons |
Non ou Oui |
Non : aucun corps étranger fixé Oui : corps étranger fixé |
- |
Position relative de l'objet contrôlé RCTAB (X) |
Affiche la distance d'un objet par rapport à la position du véhicule en marche arrière |
-12,8 à 12,6 m |
La distance réelle est affichée |
- |
Position relative de l'objet contrôlé RCTAB (Y) |
Affiche la distance d'un objet par rapport à la position du véhicule en marche arrière |
-25.6 à 25.4 m |
La distance réelle est affichée |
- |
Historique de contrôle du véhicule
HISTORIQUE DES COMMANDES DU VÉHICULE
Historique de contrôle du véhicule
CONSEIL :
Une partie de l'historique de commande peut être confirmée à l'aide de l'historique de commande du véhicule.
Cliquer ici