ECU de commande 4WD : mode d'arrêt de communication
Élément détecté | Symptôme | Zone en défaut |
|---|---|---|
ECU de commande 4WD : mode d'arrêt de communication |
L'une des conditions suivantes est remplie :
|
|
REMARQUE :
Pour les véhicules à quatre roues motrices uniquement.
SCHÉMA DE CÂBLAGE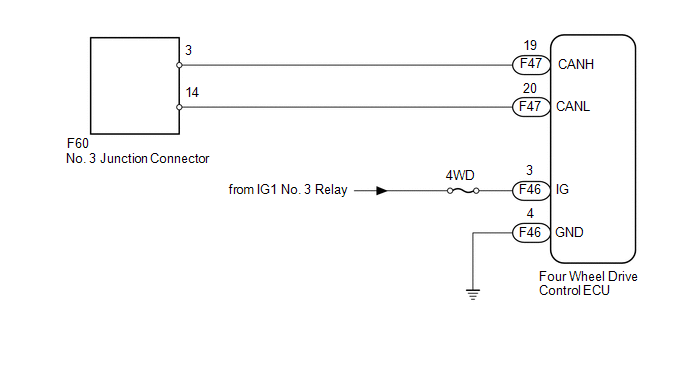
ATTENTION / REMARQUE / CONSEIL
AVIS :
Contrôler les fusibles des circuits liés à ce système avant d'effectuer la procédure de contrôle suivante.
REMARQUE :
L'actionnement du contacteur d'allumage, des commutateurs ou des portières déclenche la communication CAN entre les ECU et capteurs concernés, ce qui provoque une variation de la résistance.
PROCÉDUREDÉBRANCHER LE CÂBLE DE LA BORNE NÉGATIVE DE LA BATTERIE
(a) Débranchez le câble de la borne négative (-) de la batterie avant de mesurer les résistances du fil principal et du fil de dérivation.
ATTENTION :
Attendre au moins 90 secondes après avoir débranché le câble de la borne négative (-) de la batterie pour désactiver le système SRS.
AVIS :
Lors de la déconnexion du câble, certains systèmes doivent être réinitialisés après le rebranchement du câble (voir la page ).
|

CONTRÔLER L'ABSENCE DE CIRCUIT OUVERT DANS LE FIL DU BUS CAN (FIL DE DÉRIVATION DE L'ECU DE COMMANDE DES QUATRE ROUES MOTRICES)
(a) Déconnecter le connecteur F47 de l'ECU de commande des quatre roues motrices. |
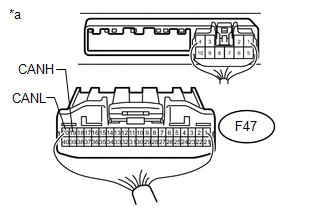 |
(b) Mesurer la résistance selon la ou les valeurs du tableau ci-dessous.
Résistance normale :
Connexion du testeur | État de l'interrupteur | Condition spécifiée |
|---|---|---|
F47-19 (CANH) - F47-20 (CANL) |
Contact coupé |
54 à 69 Ω |
*a |
Vue arrière du connecteur du faisceau (vers Calculateur de commande des 4 roues motrices) |
| NG |  | RÉPARER OU REMPLACER LE FIL DE DÉRIVATION OU LE CONNECTEUR DE L'ECU DE COMMANDE DES QUATRE ROUES MOTRICES (CANH, CANL) |
|
CONTRÔLER LE FAISCEAU ET LE CONNECTEUR (ECU DE COMMANDE DES QUATRE ROUES MOTRICES - BATTERIE ET MASSE DE CAISSE)
(a) Raccorder le câble à la borne négative (-) de la batterie. AVIS : Lors de la déconnexion du câble, certains systèmes doivent être réinitialisés après le rebranchement du câble (voir la page |
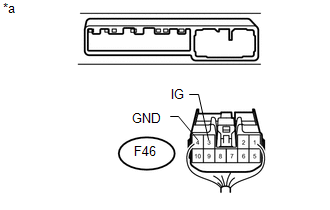 |
(b) Déconnecter le connecteur F46 de l'ECU de commande des quatre roues motrices.
(c) Mesurer la résistance selon les valeurs indiquées dans le tableau ci-dessous.
Résistance normale :
Connexion du testeur | État | Condition spécifiée |
|---|---|---|
F46-4 (GND) - Masse carrosserie |
Toujours |
Inférieure à 1 Ω |
(d) Mesurer la tension selon la ou les valeurs indiquées dans le tableau ci-dessous.
Tension standard :
Connexion du testeur | État de l'interrupteur | Condition spécifiée |
|---|---|---|
F46-3 (IG) - Masse carrosserie |
Contact mis |
11 à 14 V |
*a |
Vue arrière du connecteur du faisceau (vers Calculateur de commande des 4 roues motrices) |
Résultat | Passer à |
|---|---|
OK (pour VF2A) |
A |
OK (pour VF4BM) |
B |
OK (pour VF2BM) |
C |
NG |
D |
| A | | REMPLACER L'ECU DE COMMANDE DES QUATRE ROUES MOTRICES N° 2 |
| B | | REMPLACER L'ECU DE COMMANDE DES QUATRE ROUES MOTRICES N° 2 |
| C | | REMPLACER L'ECU DE COMMANDE DES QUATRE ROUES MOTRICES N° 2 |
| D | | RÉPARER OU REMPLACER LE FAISCEAU OU LE CONNECTEUR |
Testez-vous
Un quiz rapide sur Toyota 4Runner : chaque réponse est expliquée, avec un lien vers la page du manuel.