Monitor de Ángulo Muerto: detección y advertencias
Vehículos que pueden ser detectados por el Monitor de punto ciego
El Monitor de punto ciego utiliza sensores de radar laterales traseros para vigilar zonas específicas a los costados y detrás de la Toyota Tacoma. Cuando el sistema detecta ciertos vehículos que circulan por carriles adyacentes, alerta al conductor de su presencia mediante los indicadores ubicados en los espejos retrovisores exteriores. Estas advertencias sirven como complemento a la revisión de los espejos por parte del conductor y a la observación directa del tráfico circundante.
- Cuando no se remolca un remolque
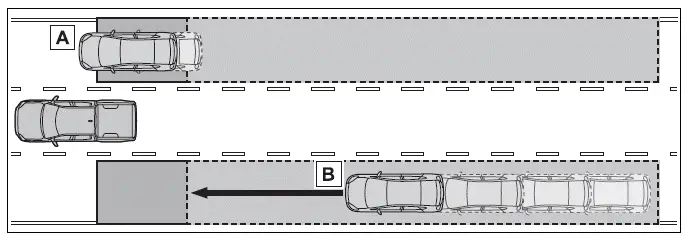
- Vehículos que circulan por carriles adyacentes y que pueden ser difíciles o imposibles de ver con los espejos retrovisores exteriores porque se encuentran dentro de los puntos ciegos del vehículo.
- Vehículos que se aproximan rápidamente por detrás en carriles adyacentes, que no son visibles a través de los espejos retrovisores exteriores y que están entrando en las zonas de punto ciego.
- Al remolcar un remolque

- Vehículos que se aproximan por carriles adyacentes y que pueden no ser visibles a través de los espejos retrovisores exteriores porque circulan dentro de la zona de punto ciego a un costado de la Toyota Tacoma y su remolque.
Zonas de detección del Monitor de Punto Ciego
El Monitor de punto ciego vigila zonas definidas alrededor de los costados y la parte trasera del vehículo. Las regiones aproximadas en las que se puede detectar otro vehículo se indican a continuación y varían según se remolque o no un remolque.
- Cuando no se remolca un remolque
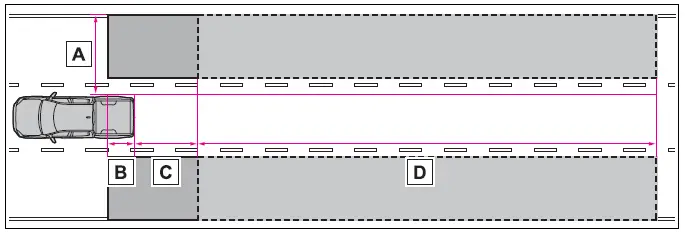
Cuando la Toyota Tacoma circula sin remolque, el alcance aproximado de cada zona de detección es el siguiente:
- Aproximadamente de 1.6 pies (0.5 m) a 11.5 pies (3.5 m) hacia afuera desde cualquiera de los costados del vehículo*1.
- Aproximadamente 3.3 pies (1 m) hacia delante desde el parachoques trasero.
- Aproximadamente 9.8 pies (3 m) hacia atrás desde el parachoques trasero.
- Aproximadamente de 9.8 pies (3 m) a 197 pies (60 m) detrás del parachoques trasero para la detección de vehículos que se aproximan por detrás*2.
- Al remolcar un remolque
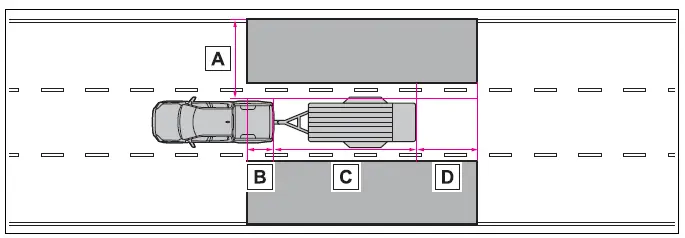
Cuando se remolca un remolque, la zona de vigilancia se amplía para tener en cuenta el remolque. El alcance aproximado de cada zona de detección es:
- Aproximadamente de 1.6 pies (0.5 m) a 11.5 pies (3.5 m) hacia afuera desde cualquiera de los costados del vehículo*1.
- Aproximadamente 3.3 pies (1 m) hacia delante desde el parachoques trasero.
- Una distancia correspondiente a la longitud total del remolque*3.
- Aproximadamente 9.8 pies (3 m) detrás del extremo trasero del remolque*3.
*1: El área comprendida entre el costado del vehículo y un punto situado a 1.6 pies (0.5 m) hacia afuera del costado del vehículo no puede ser detectada por el sistema.
*2: A medida que aumenta la diferencia de velocidad entre su vehículo y el vehículo que se aproxima por detrás, el sistema puede detectar ese vehículo desde una distancia mayor. Como resultado, el indicador correspondiente del espejo retrovisor exterior puede encenderse o parpadear antes.
*3: El sistema está diseñado para remolques utilitarios y de botes de hasta 8.5 pies (2.59 m) de ancho, la mayoría de los remolques cerrados de hasta 8 pies (2.46 m) de ancho y remolques con una longitud total no mayor de 39 pies (12.0 m). Al remolcar un remolque más ancho y/o un remolque con una lengüeta de menor longitud, la advertencia del indicador del espejo retrovisor exterior puede retrasarse.
Función vinculada al Monitor de punto ciego
El LDA (Alerta de salida de carril) incluye una función vinculada que utiliza la información sobre los vehículos detectados en un carril adyacente. Por lo tanto, la información proporcionada por el Monitor de punto ciego puede utilizarse como parte del sistema de asistencia a la conducción de la Toyota Tacoma cuando se vigila el tráfico circundante.
El Monitor de Punto Ciego funciona cuando
El Monitor de punto ciego solo entra en funcionamiento cuando se cumplen todas las siguientes condiciones:
- El interruptor de encendido está en ON.
- El Monitor de punto ciego está activado.
- La palanca de cambios se encuentra en una posición distinta de R.
- El vehículo circula a una velocidad superior a aproximadamente 10 km/h.
El Monitor de Punto Ciego detectará un vehículo cuando
Cuando se cumplen las condiciones de funcionamiento, el Monitor de punto ciego puede detectar otro vehículo dentro de la zona vigilada en las siguientes situaciones:
- Un vehículo que circula por un carril adyacente adelanta a su vehículo y se desplaza por la zona de detección del Monitor de punto ciego.
- Su Toyota Tacoma adelanta lentamente a un vehículo que circula por un carril adyacente, lo que provoca que dicho vehículo permanezca dentro de la zona de punto ciego durante un período de tiempo.
- Otro vehículo cambia de carril e ingresa en la zona de detección del Monitor de punto ciego junto a su vehículo o detrás de él.
Condiciones en las que el sistema no detectará un vehículo
El Monitor de punto ciego no está diseñado para detectar de forma fiable los siguientes tipos de vehículos, usuarios de la vía y objetos. Incluso cuando el Monitor de punto ciego de la Toyota Tacoma funciona con normalidad, estos objetivos pueden permanecer fuera de la capacidad de detección prevista del sistema:
- Motocicletas pequeñas, bicicletas, peatones y otros usuarios de la vía u objetos relativamente pequeños de características similares.*
- Vehículos que circulan en sentido contrario.
- Barreras de seguridad, muros, señales de tráfico, vehículos estacionados y otros objetos fijos de características similares.*
- Vehículos que siguen directamente detrás de la Toyota Tacoma en el mismo carril.*
- Vehículos que circulan a dos carriles de distancia de su vehículo en lugar de en un carril adyacente inmediato.*
- Vehículos a los que su vehículo adelanta rápidamente, ya que la diferencia de velocidad puede impedir que permanezcan dentro de la zona de detección el tiempo suficiente para una detección normal.*
*: Según las condiciones del entorno y la posición o el movimiento del objeto, el Monitor de punto ciego puede detectar ocasionalmente un vehículo y/u objeto de los indicados anteriormente, aunque no esté diseñado específicamente para ello.
Condiciones en las que el sistema puede no funcionar correctamente
- El Monitor de punto ciego puede no detectar los vehículos circundantes con precisión o de forma constante en las siguientes situaciones:
- Cuando un fuerte impacto en un sensor de radar o en la zona que lo rodea hace que el sensor se desalinee de su posición correcta.
- Cuando barro, nieve, hielo, una calcomanía u otro material cubre un sensor o la parte del parachoques trasero que lo rodea e interfiere con la detección por radar.
- Al circular sobre una calzada cubierta de agua estancada durante condiciones climáticas adversas, como lluvia intensa, nieve o niebla.
- Cuando varios vehículos se aproximan a la Toyota Tacoma con espacios reducidos entre ellos, lo que dificulta que el sistema distinga cada vehículo individualmente.
- Cuando la distancia entre su vehículo y un vehículo que lo sigue por detrás es muy corta.
- Cuando existe una diferencia considerable de velocidad entre su vehículo y otro vehículo que entra en el área de detección del Monitor de punto ciego.
- Cuando la velocidad relativa entre su vehículo y otro vehículo cambia continuamente.
- Cuando otro vehículo entra en el área de detección mientras circula a aproximadamente la misma velocidad que su vehículo.
- Cuando su vehículo comienza a moverse desde una parada mientras otro vehículo permanece dentro del área de detección.
- Cuando conduce repetidamente por pendientes pronunciadas hacia arriba y hacia abajo, incluidas colinas, depresiones y cambios similares en la elevación de la carretera.
- Cuando circula por carreteras con curvas cerradas, series de curvas consecutivas o firme irregular que cambian la posición relativa de los vehículos cercanos.
- Cuando los carriles son inusualmente anchos, o cuando el Toyota Tacoma circula cerca del borde de su carril y un vehículo en el carril adyacente se encuentra relativamente lejos.
- Cuando se instala un accesorio, como un portabicicletas, en la parte trasera del vehículo y puede afectar al área vigilada por los sensores de radar traseros.
- Cuando existe una diferencia considerable de altura entre su vehículo y otro vehículo que entra en el área de detección.
- Inmediatamente después de encender el Monitor de punto ciego, antes de que la detección normal se haya restablecido por completo.
- El número de casos en los que el Monitor de punto ciego detecta innecesariamente un vehículo y/u objeto puede aumentar en las siguientes condiciones:
- Cuando un impacto fuerte en el sensor o en la zona del paragolpes trasero que lo rodea provoca que el sensor de radar se desalinee.
- Cuando el Toyota Tacoma pasa cerca de una barandilla de seguridad, un muro o un objeto similar que entra en la zona vigilada junto al vehículo.
- Cuando conduce repetidamente por pendientes pronunciadas hacia arriba y hacia abajo, incluidas colinas, depresiones de la carretera y otros cambios bruscos de elevación.
- Cuando los carriles son estrechos, o cuando conduce cerca del borde de un carril y un vehículo que circula por un carril situado más allá del carril adyacente entra en el área de detección.
- Cuando conduce por curvas cerradas, curvas consecutivas o superficies irregulares de la carretera, donde los objetos del entorno pueden atravesar la zona de detección del radar.
- Cuando los neumáticos patinan o giran en vacío, lo que puede alterar el movimiento del vehículo respecto al tráfico y los objetos cercanos.
- Cuando la distancia entre su vehículo y un vehículo que le sigue es corta.
- Cuando se monta un accesorio, como un portabicicletas, en la parte trasera del vehículo y ocupa o interfiere con parte del área vigilada.
- Cuando el Toyota Tacoma gira en una intersección remolcando un remolque y un vehículo en un carril adyacente continúa recto, cambiando su posición respecto al área de detección ampliada.
Pon a prueba tus conocimientos
Un test rápido sobre el Toyota Tacoma: cada respuesta trae una explicación y un enlace a la página del manual.