Surveillance des angles morts : détection et avertissements
Véhicules pouvant être détectés par le système de surveillance des angles morts
Le système de surveillance des angles morts utilise des capteurs radar latéraux arrière pour surveiller des zones spécifiques le long et derrière la Toyota Tacoma. Lorsque le système détecte certains véhicules circulant sur les voies adjacentes, il avertit le conducteur de leur présence au moyen des témoins situés dans les rétroviseurs extérieurs. Ces avertissements ont pour but de compléter les contrôles dans les rétroviseurs et l'observation directe de la circulation environnante par le conducteur.
- Sans remorque
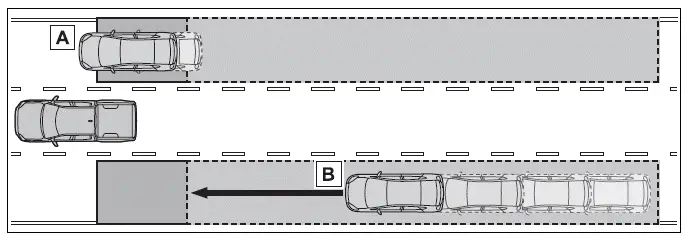
- Véhicules circulant sur les voies adjacentes qu'il peut être difficile, voire impossible, de voir dans les rétroviseurs extérieurs, car ils se trouvent dans les angles morts du véhicule.
- Véhicules qui approchent rapidement par l'arrière sur les voies adjacentes, qui ne sont pas visibles dans les rétroviseurs extérieurs et qui entrent dans les zones d'angle mort.
- Lors du remorquage d'une remorque

- Véhicules qui approchent sur les voies adjacentes et qui peuvent ne pas être visibles dans les rétroviseurs extérieurs, car ils circulent dans la zone d'angle mort le long de la Toyota Tacoma et de sa remorque.
Zones de détection du système BSM
Le système de surveillance des angles morts surveille des zones définies sur les côtés et à l'arrière du véhicule. Les zones approximatives dans lesquelles un autre véhicule peut être détecté sont décrites ci-dessous et varient selon que le véhicule tracte ou non une remorque.
- Sans remorque
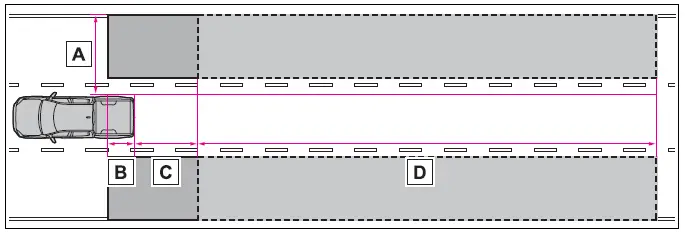
Lorsque la Toyota Tacoma roule sans remorque, la portée approximative de chaque zone de détection est la suivante :
- Environ 1,6 pi (0,5 m) à 11,5 pi (3,5 m) vers l'extérieur de chaque côté du véhicule*1.
- Environ 3,3 pi (1 m) vers l'avant à partir du pare-chocs arrière.
- Environ 9,8 pi (3 m) vers l'arrière à partir du pare-chocs arrière.
- Environ 9,8 pi (3 m) à 197 pi (60 m) derrière le pare-chocs arrière pour la détection des véhicules qui approchent par l'arrière*2.
- Lors du remorquage d'une remorque
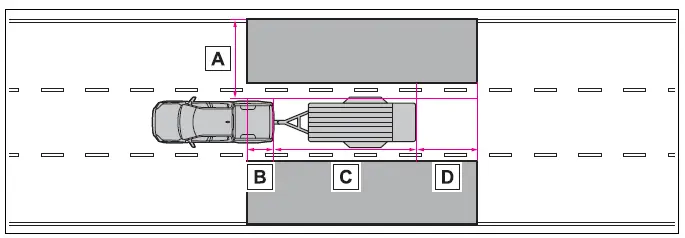
Lorsqu'une remorque est tractée, la zone de surveillance est élargie pour tenir compte de la remorque. La portée approximative de chaque zone de détection est la suivante :
- Environ 1,6 pi (0,5 m) à 11,5 pi (3,5 m) vers l'extérieur de chaque côté du véhicule*1.
- Environ 3,3 pi (1 m) vers l'avant à partir du pare-chocs arrière.
- Une distance correspondant à la longueur hors tout de la remorque*3.
- Environ 9,8 pi (3 m) derrière l'extrémité arrière de la remorque*3.
*1 : La zone située entre le côté du véhicule et un point situé à 1,6 pi (0,5 m) vers l'extérieur du côté du véhicule ne peut pas être détectée par le système.
*2 : Plus la différence de vitesse entre votre véhicule et le véhicule qui approche par l'arrière est grande, plus le système peut détecter ce véhicule de loin. Par conséquent, le témoin approprié du rétroviseur extérieur peut s'allumer ou clignoter plus tôt.
*3 : Le système est conçu pour les remorques utilitaires et les remorques à bateau d'une largeur maximale de 8,5 pi (2,59 m), la plupart des remorques fermées d'une largeur maximale de 8 pi (2,46 m), et les remorques d'une longueur hors tout ne dépassant pas 39 pi (12,0 m). Lors du remorquage d'une remorque plus large et/ou d'une remorque dont le timon est plus court, l'avertissement du témoin du rétroviseur extérieur peut être retardé.
Fonction liée du système de surveillance des angles morts
L'AVC (alerte de véhicule à changement de voie) comprend une fonction liée qui utilise les informations concernant les véhicules détectés sur une voie adjacente. Les informations fournies par le système de surveillance des angles morts peuvent donc être utilisées dans le cadre du système d'aide à la conduite de la Toyota Tacoma lorsque la circulation environnante est surveillée.
Le système BSM fonctionne lorsque
Le système de surveillance des angles morts n'entre en fonction que si toutes les conditions suivantes sont remplies :
- Le commutateur du moteur est en position ON.
- Le système de surveillance des angles morts a été activé.
- Le levier de sélection se trouve dans une position autre que R.
- Le véhicule roule à une vitesse supérieure à environ 10 km/h.
Le système BSM détecte un véhicule lorsque
Lorsque les conditions de fonctionnement sont remplies, le système de surveillance des angles morts peut détecter un autre véhicule dans la zone surveillée dans les situations suivantes :
- Un véhicule circulant sur une voie adjacente vous dépasse et traverse la zone de détection du système de surveillance des angles morts.
- Votre Toyota Tacoma dépasse lentement un véhicule circulant sur une voie adjacente, ce qui fait que ce véhicule reste dans la zone d'angle mort surveillée pendant un certain temps.
- Un autre véhicule change de voie et entre dans la zone de détection du système de surveillance des angles morts, à côté ou derrière votre véhicule.
Conditions dans lesquelles le système ne détectera pas un véhicule
Le système de surveillance des angles morts n'est pas conçu pour détecter de manière fiable les types de véhicules, d'usagers de la route et d'objets suivants. Même lorsque le système de surveillance des angles morts de la Toyota Tacoma fonctionne normalement, ces cibles peuvent se trouver en dehors de la capacité de détection prévue du système :
- Petites motocyclettes, bicyclettes, piétons et autres usagers de la route ou objets relativement petits similaires.*
- Véhicules circulant en sens inverse.
- Glissières de sécurité, murs, panneaux de signalisation, véhicules stationnés et autres objets fixes similaires.*
- Véhicules qui suivent directement la Toyota Tacoma sur la même voie.*
- Véhicules circulant à deux voies de votre véhicule plutôt que sur une voie immédiatement adjacente.*
- Véhicules que votre véhicule dépasse rapidement, car la différence de vitesse peut les empêcher de rester suffisamment longtemps dans la zone de détection pour une détection normale.*
*: Selon les conditions environnantes ainsi que la position ou le mouvement de l'objet, le système de surveillance des angles morts peut parfois détecter un véhicule et/ou un objet mentionné ci-dessus, même s'il n'est pas spécifiquement conçu pour le faire.
Conditions dans lesquelles le système peut ne pas fonctionner correctement
- Le système de surveillance des angles morts peut ne pas détecter les véhicules environnants avec précision ou de façon constante dans les situations suivantes :
- Lorsqu'un choc important touche un capteur radar ou la zone qui l'entoure, ce qui le désaligne par rapport à sa position correcte.
- Lorsque de la boue, de la neige, de la glace, un autocollant ou tout autre matériau recouvre un capteur ou la partie du pare-chocs arrière qui l'entoure et gêne la détection radar.
- Lors de la circulation sur une chaussée recouverte d'eau stagnante par temps défavorable, par exemple sous de fortes pluies, de la neige ou du brouillard.
- Lorsque plusieurs véhicules approchent de la Toyota Tacoma en ne laissant entre eux que de petits intervalles, ce qui rend plus difficile pour le système de distinguer chaque véhicule.
- Lorsque la distance entre votre véhicule et un véhicule qui le suit est très courte.
- Lorsqu'il existe une différence de vitesse importante entre votre véhicule et un autre véhicule qui pénètre dans la zone de détection du BSM.
- Lorsque la vitesse relative entre votre véhicule et un autre véhicule varie en permanence.
- Lorsqu'un autre véhicule pénètre dans la zone de détection en roulant à peu près à la même vitesse que votre véhicule.
- Lorsque votre véhicule démarre à partir de l'arrêt alors qu'un autre véhicule reste dans la zone de détection.
- Lorsque vous roulez de façon répétée en montée et en descente sur des pentes raides, comme des collines, des creux et d'autres variations similaires du dénivelé de la route.
- Lorsque vous roulez sur des routes à virages serrés, une succession de courbes ou une chaussée irrégulière qui modifie la position relative des véhicules voisins.
- Lorsque les voies sont anormalement larges, ou lorsque le Toyota Tacoma roule près du bord de sa voie et qu'un véhicule situé sur la voie adjacente se trouve relativement loin.
- Lorsqu'un accessoire, tel qu'un porte-vélo, est installé à l'arrière du véhicule et peut affecter la zone surveillée par les capteurs radar arrière.
- Lorsqu'il existe une différence de hauteur importante entre votre véhicule et un autre véhicule qui pénètre dans la zone de détection.
- Immédiatement après la mise en marche du BSM, avant que la détection normale n'ait totalement repris.
- Le nombre de cas où le BSM détecte inutilement un véhicule et/ou un objet peut augmenter dans les conditions suivantes :
- Lorsqu'un choc important sur un capteur ou sur la zone environnante du pare-chocs arrière désaxe le capteur radar.
- Lorsque le Toyota Tacoma passe à proximité d'une glissière de sécurité, d'un mur ou d'un objet similaire qui pénètre dans la zone surveillée sur le côté du véhicule.
- Lorsque vous roulez de façon répétée en montée et en descente sur des pentes raides, comme des collines, des creux de la route et d'autres changements brusques de dénivelé.
- Lorsque les voies sont étroites, ou lorsque vous roulez près du bord d'une voie et qu'un véhicule circulant sur une voie plus éloignée que la voie immédiatement adjacente pénètre dans la zone de détection.
- Lorsque vous roulez dans des virages serrés, des courbes successives ou sur des chaussées irrégulières, où des objets environnants peuvent traverser la zone de détection radar.
- Lorsque les pneus patinent ou tournent à vide, ce qui peut modifier le mouvement du véhicule par rapport à la circulation et aux objets environnants.
- Lorsque la distance entre votre véhicule et un véhicule qui vous suit est faible.
- Lorsqu'un accessoire, tel qu'un porte-vélo, est monté à l'arrière du véhicule et occupe ou gêne une partie de la zone surveillée.
- Lorsque le Toyota Tacoma tourne à une intersection en remorquant une remorque et qu'un véhicule situé sur une voie adjacente continue tout droit, modifiant ainsi sa position par rapport à la zone de détection étendue.
Testez-vous
Un quiz rapide sur Toyota Tacoma : chaque réponse est expliquée, avec un lien vers la page du manuel.