Dynamisches Radar-Tempomat-System (für Benzinmodelle)
Ländercode-Abweichung Front-Radarsensor (C1A0A)
BESCHREIBUNG
Die Fahrassistenz-Steuergerät-Baugruppe nutzt die Millimeterwellen-Radarsensor-Baugruppe, um Objekte vor dem Fahrzeug zu erkennen.
Stimmen die Zielinformationen in der Millimeterwellen-Radarsensor-Baugruppe und der Fahrassistenz-Steuergerät-Baugruppe nicht überein, wird DTC C1A0A gespeichert.
DTC-Nr. | Erfasstes Element | DTC-Erkennungsbedingung | Fehlerbereich | MIL |
|---|---|---|---|---|
C1A0A |
Ländercode-Abweichung Front-Radarsensor |
Bei eingeschalteter Zündung (IG) und aktivem dynamischem Radar-Tempomat-System stimmen die Zielinformationen in der Fahrassistenz-Steuergerät-Baugruppe und der Millimeterwellen-Radarsensor-Baugruppe ungefähr 1,3 Sekunden oder länger nicht überein. |
|
Leuchtet nicht |
HINWEIS:
- Prüfen, dass die Millimeterwellen-Radarsensor-Baugruppe nicht durch eine aus einem anderen Fahrzeug ersetzt wurde.
- Beim Austausch der Fahrassistenz-Steuergerät-Baugruppe immer durch eine neue ersetzen. Wird eine Fahrassistenz-Steuergerät-Baugruppe verwendet, die in einem anderen Fahrzeug verbaut war, stimmen die in ihr gespeicherten Informationen nicht mit denen des Fahrzeugs überein. Dadurch kann ein DTC gespeichert werden.
- Beim Ersetzen der Millimeterwellen-Radarsensor-Baugruppe immer eine neue Baugruppe einbauen. Wird eine Millimeterwellen-Radarsensor-Baugruppe verwendet, die zuvor in einem anderen Fahrzeug eingebaut war, stimmen die in der Baugruppe gespeicherten Informationen nicht mit den Fahrzeuginformationen überein. Dadurch kann ein DTC gespeichert werden.
- Wird die Millimeterwellen-Radarsensoreinheit durch eine neue ersetzt, muss die Einstellung der Radarsensor-Strahlachse durchgeführt werden.
Hier klicken

- Zuerst das CAN-Kommunikationssystem gemäß Vorgehensweise bei der Fehlerdiagnose prüfen. Nachdem sichergestellt wurde, dass im CAN-Kommunikationssystem keine Störungen vorliegen, mit der Fehlerdiagnose fortfahren.
Hier klicken
ARBEITSSCHRITTE
DTCs PRÜFEN
(a) DTCs löschen.
Antriebsstrang > Radar Cruise2 > DTCs löschen(b) Sicherstellen, dass die Erkennungsbedingungen des DTC erfüllt sind.
HINWEIS:
Sind die Erkennungsbedingungen nicht erfüllt, kann das System die Störung nicht erkennen.
(c) DTCs prüfen.
Antriebsstrang > Radar-Tempomat2 > FehlercodesErgebnis | Weiter zu |
|---|---|
DTC C1A0A wird nicht ausgegeben |
A |
DTC C1A0A wird ausgegeben |
B |
| A |  |
SIMULATIONSMETHODE ZUR PRÜFUNG VERWENDEN |
|

FAHRASSISTENZ-STEUERGERÄT-BAUGRUPPE ERSETZEN
(a) Die Fahrassistenz-Steuergerät-Baugruppe ersetzen.
Hier klicken
|
DTCs PRÜFEN
(a) DTCs löschen.
Antriebsstrang > Radar Cruise2 > DTCs löschen(b) Sicherstellen, dass die Erkennungsbedingungen des DTC erfüllt sind.
HINWEIS:
Sind die Erkennungsbedingungen nicht erfüllt, kann das System die Störung nicht erkennen.
(c) DTCs prüfen.
Antriebsstrang > Radar-Tempomat2 > FehlercodesErgebnis | Weiter zu |
|---|---|
DTC C1A0A wird nicht ausgegeben |
A |
DTC C1A0A wird ausgegeben |
B |
| A | |
ENDE (FAHRASSISTENZ-STEUERGERÄT-BAUGRUPPE WAR DEFEKT) |
| B | |
MILLIMETERWELLEN-RADARSENSOREINHEIT ERSETZEN |
Fahrassistenz-Steuergerät (C1A01)
BESCHREIBUNG
Dieser DTC zeigt eine interne Fehlfunktion der Fahrassistenz-Steuergerät-Baugruppe an.
DTC-Nr. | Erfasstes Element | DTC-Erkennungsbedingung | Fehlerbereich | MIL |
|---|---|---|---|---|
C1A01 |
Fahrassistenz-Steuergerät |
Bei eingeschaltetem Motorschalter (IG) und aktivem dynamischen Radar-Tempomaten erkennt die Fahrunterstützungs-SG-Baugruppe etwa 0,2 Sekunden oder länger einen internen Fehler. |
Fahrassistenz-Steuergerät-Baugruppe |
Leuchtet nicht |
HINWEIS:
Beim Austausch der Fahrassistenz-Steuergerät-Baugruppe immer durch eine neue ersetzen. Wird eine Fahrassistenz-Steuergerät-Baugruppe verwendet, die in einem anderen Fahrzeug verbaut war, stimmen die in ihr gespeicherten Informationen nicht mit denen des Fahrzeugs überein. Dadurch kann ein DTC gespeichert werden.
ARBEITSSCHRITTE
FAHRASSISTENZ-STEUERGERÄT-BAUGRUPPE ERSETZEN
(a) Die Fahrassistenz-Steuergerät-Baugruppe ersetzen.
Hier klicken
| WEITER |  |
ENDE |
Fahrzeuginformationen nicht empfangen (C1A02)
BESCHREIBUNG
Wenn eine neue Fahrunterstützungs-SG-Baugruppe eingebaut wird, empfängt sie die Fahrzeugspezifikationsinformationen (Zielland, Lenkradposition, 2WD oder AWD usw.) von der Karosserie-SG (Multiplex-Netzwerk-Karosserie-SG) und speichert diese Informationen.
DTC C1A02 wird gespeichert, wenn die Fahrunterstützungs-SG-Baugruppe die Fahrzeugspezifikationsinformationen von der Karosserie-SG (Multiplex-Netzwerk-Karosserie-SG) nicht speichern kann.
DTC-Nr. | Erfasstes Element | DTC-Erkennungsbedingung | Fehlerbereich | MIL |
|---|---|---|---|---|
C1A02 |
Fahrzeuginformationen nicht empfangen |
Bei eingeschaltetem Motorschalter (IG) und aktivem dynamischen Radar-Tempomaten kann die Fahrunterstützungs-SG-Baugruppe die Fahrzeugspezifikationsinformationen etwa 0,1 Sekunden oder länger nicht speichern. |
Fahrassistenz-Steuergerät-Baugruppe |
Leuchtet nicht |
HINWEIS:
Beim Austausch der Fahrassistenz-Steuergerät-Baugruppe immer durch eine neue ersetzen. Wird eine Fahrassistenz-Steuergerät-Baugruppe verwendet, die in einem anderen Fahrzeug verbaut war, stimmen die in ihr gespeicherten Informationen nicht mit denen des Fahrzeugs überein. Dadurch kann ein DTC gespeichert werden.
ARBEITSSCHRITTE
FAHRASSISTENZ-STEUERGERÄT-BAUGRUPPE ERSETZEN
(a) Die Fahrassistenz-Steuergerät-Baugruppe ersetzen.
Hier klicken
| WEITER |  |
ENDE |
Frontradarsensor (C1A10)
BESCHREIBUNG
Die Fahrunterstützungs-SG-Baugruppe erkennt mithilfe der Millimeterwellenradar-Sensorbaugruppe Hindernisse vor dem Fahrzeug.
Wenn die Fahrunterstützungs-SG-Baugruppe die Information erhält, dass ein Fehler in der Millimeterwellenradar-Sensorbaugruppe vorliegt, wird DTC C1A10 gespeichert.
DTC-Nr. | Erfasstes Element | DTC-Erkennungsbedingung | Fehlerbereich | MIL |
|---|---|---|---|---|
C1A10 |
Frontradarsensor |
Bei einer Fahrzeuggeschwindigkeit von 5 km/h oder mehr und aktivem dynamischen Radar-Tempomaten empfängt die Fahrunterstützungs-SG-Baugruppe etwa 0,3 Sekunden oder länger ein Fehlersignal von der Millimeterwellenradar-Sensorbaugruppe. |
Millimeterwellen-Radarsensorbaugruppe |
Leuchtet nicht |
HINWEIS:
- Beim Austausch der Millimeterwellen-Radarsensoreinheit immer eine neue Einheit einbauen. Wird eine Einheit verwendet, die in einem anderen Fahrzeug verbaut war, stimmen die in der Millimeterwellen-Radarsensoreinheit gespeicherten Daten nicht mit den Fahrzeugdaten überein, wodurch ein DTC gespeichert werden kann.
- Wird die Millimeterwellen-Radarsensoreinheit durch eine neue ersetzt, muss die Einstellung der Radarsensor-Strahlachse durchgeführt werden.
Hier klicken

ARBEITSSCHRITTE
MILLIMETERWELLEN-RADARSENSOREINHEIT ERSETZEN
(a) Die Millimeterwellen-Radarsensoreinheit durch eine neue ersetzen.
Hier klicken
(b) Die Millimeterwellen-Radarsensoreinheit einstellen.
Hier klicken
| WEITER |  |
ENDE |
Frontradarsensor fehlerhafter Achsversatz (C1A11, C1A14)
BESCHREIBUNG
Die Fahrassistenz-Steuergerät-Baugruppe nutzt die Millimeterwellen-Radarsensor-Baugruppe, um Objekte vor dem Fahrzeug zu erkennen.
Wenn anhand der Signale des Gierratensensors festgestellt wird, dass das Fahrzeug geradeaus oder in einer sanften Kurve fährt, führt die Millimeterwellenradar-Sensorbaugruppe eine Selbstdiagnose durch, um zu prüfen, ob die Sensorstrahlachse verschoben ist. Ist die Strahlachse der Millimeterwellenradar-Sensorbaugruppe dejustiert, speichert die Fahrunterstützungs-SG-Baugruppe DTC C1A11.
Wird nach dem Einbau einer neuen Millimeterwellenradar-Sensorbaugruppe keine Einstellung der Sensorstrahlachse durchgeführt, wird DTC C1A14 gespeichert.
DTC-Nr. | Erfasstes Element | DTC-Erkennungsbedingung | Fehlerbereich | MIL |
|---|---|---|---|---|
C1A11 |
Frontradarsensor: Falsche Achsabweichung |
Wenn das Fahrzeug mit einer Geschwindigkeit von 5 km/h oder mehr gefahren wird und die dynamische Radar-Geschwindigkeitsregelung aktiv ist, wird eine Fehlausrichtung der Millimeterwellen-Radarsensor-Baugruppe für etwa 0,3 Sekunden oder länger erkannt. |
Pre-Collision-System |
Leuchtet nicht |
C1A14 |
Frontradarsensor: Strahlachse nicht eingestellt |
Wenn das Fahrzeug mit einer Geschwindigkeit von 5 km/h oder mehr gefahren wird und der dynamische Radar-Tempomat aktiv ist, wird etwa 0,3 Sekunden oder länger eine unvollständige Justierung der Strahlachse der Millimeterwellenradar-Sensorbaugruppe erkannt. |
Pre-Collision-System |
Leuchtet nicht |
ARBEITSSCHRITTE
ZU PRE-COLLISION-SYSTEM WECHSELN
HINWEIS:
Wenn das dynamische Radar-Tempomat-System DTC C1A11 oder C1A14 ausgibt, führen Sie die Fehlersuche für das Vorkollisionssystem durch.
Hier klicken
| WEITER |  |
ENDE |
Kommunikation mit Fahrunterstützungs-SG gestört (C1A52)
BESCHREIBUNG
DTC C1A52 wird gespeichert, wenn das Motorsteuergerät (ECM) die Fahrunterstützungs-SG-Baugruppe nicht erkennen kann.
DTC-Nr. | Erfasstes Element | DTC-Erkennungsbedingung | Fehlerbereich | MIL |
|---|---|---|---|---|
C1A52 |
Kommunikation mit Fahrunterstützungs-SG gestört |
Etwa 17 Sekunden nach dem Einschalten des Motorschalters (IG) kann das Motorsteuergerät (ECM) die Fahrunterstützungs-SG-Baugruppe etwa 1,3 Sekunden oder länger nicht erkennen. |
ECM |
Leuchtet nicht |
HINWEIS:
Vor dem Austausch des ECM die Registrierung beachten.
Hier klicken
ARBEITSSCHRITTE
DTCs PRÜFEN
(a) DTCs löschen.
Antriebsstrang > Radar Cruise2 > DTCs löschen(b) Sicherstellen, dass die Erkennungsbedingungen des DTC erfüllt sind.
HINWEIS:
Sind die Erkennungsbedingungen nicht erfüllt, kann das System die Störung nicht erkennen.
(c) DTCs prüfen.
Antriebsstrang > Radar-Tempomat2 > FehlercodesErgebnis | Weiter zu |
|---|---|
DTC C1A52 wird nicht ausgegeben |
A |
DTC C1A52 wird ausgegeben |
B |
| A |  |
SIMULATIONSMETHODE ZUR PRÜFUNG VERWENDEN |
| B | |
MOTORSTEUERGERÄT (ECM) ERSETZEN |
Stromkreis Tempomat-Kontrollleuchte
BESCHREIBUNG
Wenn der dynamische Radar-Tempomat über den Tempomat-Hauptschalter eingeschaltet wird, leuchtet die Tempomat-Anzeige (Abstandsregelungsmodus) auf. Das ECM verwendet diese und weitere Anzeigen, um den Regelzustand (Vorhandensein oder Nichtvorhandensein eines vorausfahrenden Fahrzeugs, Fahrzeugabstand und eingestellte Fahrzeuggeschwindigkeit) sowie den Notlaufzustand über CAN-Kommunikation anzuzeigen.
HINWEIS:
- Vor dem Austausch des ECM die Registrierung beachten.
Hier klicken

- Die Kombiinstrument-Baugruppe ist immer durch eine neue zu ersetzen. Wird eine Kombiinstrument-Baugruppe aus einem anderen Fahrzeug verwendet, stimmen die darin gespeicherten Informationen nicht mit denen des Fahrzeugs überein und eine DTC kann gespeichert werden.
ARBEITSSCHRITTE
AKTIVTEST MIT TECHSTREAM DURCHFÜHREN
(a) Techstream an den DLC3 anschließen.
(b) Den Motorschalter einschalten (IG).
(c) Techstream einschalten.
(d) Folgende Menüs aufrufen: Karosserieelektrik / Kombiinstrument / Aktivtest.
(e) Den Aktivtest entsprechend der Anzeige im Techstream durchführen.
Karosserieelektrik > Kombiinstrument > Aktiver TestTester-Anzeige | Messposition | Regelbereich | Diagnosehinweis |
|---|---|---|---|
Multi-Display gesamt (Weiß) |
Multi-Informationsdisplay (weiße Anzeige) |
ON |
- |
Multi-Display gesamt (Weiß)
Ergebnis | Weiter zu |
|---|---|
Das Multi-Informationsdisplay in der Kombiinstrument-Baugruppe leuchtet entsprechend dem Aktiven Test auf. |
A |
Das Multi-Informationsdisplay in der Kombiinstrument-Baugruppe leuchtet entsprechend dem Aktiven Test nicht auf. |
B |
| B |  |
ZU INSTRUMENTENSYSTEM (METER / GAUGE) WECHSELN |
|

WERT MIT DEM TECHSTREAM AUSLESEN
(a) Rufen Sie folgende Menüs auf: Antriebsstrang / Radar Cruise 1 / Datenliste.
(b) Datenliste entsprechend der Anzeige im Techstream auslesen.
Antriebsstrang > Radar Cruise1 > DatenlisteTester-Anzeige | Messposition | Reichweite | Normalzustand | Diagnosehinweis |
|---|---|---|---|---|
Tempomat-Anzeige |
Status Tempomat-Anzeige |
EIN oder AUS |
EIN: Tempomat-Anzeige leuchtet AUS: Tempomat-Anzeige erlischt |
- |
Tempomat-Anzeige
Ergebnis | Weiter zu |
|---|---|
Die Tempomat-Anzeige leuchtet auf und erlischt entsprechend der Betätigung des Tempomat-Hauptschalters. |
A |
Die Tempomat-Anzeige leuchtet nicht auf, die Datenlistenwerte ändern sich jedoch entsprechend der Betätigung des Tempomat-Hauptschalters. |
B |
Die Tempomat-Anzeige leuchtet nicht auf und die Datenlistenwerte ändern sich nicht entsprechend der Betätigung des Tempomat-Hauptschalters. |
C |
| A | |
WEITER ZUM NÄCHSTEN MÖGLICHEN BEREICH IN DER TABELLE DER PROBLEMSYMPTOME |
| B | |
KOMBIINSTRUMENTBAUGRUPPE ERSETZEN |
| C | |
MOTORSTEUERGERÄT (ECM) ERSETZEN |
Stromkreis der SET-Anzeigeleuchte des Tempomaten
BESCHREIBUNG
Das ECM schaltet die Cruise-SET-Anzeige ein, indem es über CAN-Kommunikation Anzeigeausgabe-Anforderungssignale an die Kombiinstrument-Baugruppe sendet. Die Cruise-SET-Anzeige leuchtet, wenn der dynamische Radar-Tempomat die Fahrzeuggeschwindigkeit regelt. Der Stromkreis der Cruise-SET-Anzeige nutzt CAN-Kommunikation. Wenn die Cruise-SET-Anzeige nicht korrekt funktioniert, prüfen Sie vor der Fehlersuche an diesem Stromkreis auf CAN-Kommunikations-DTCs.
VORSICHT:
Aus Sicherheitsgründen die folgenden Punkte beim Einsatz des Techstream beachten:
- Vor dem Einsatz des Techstream die Bedienungsanleitung lesen.
- Bei Fahrt mit angeschlossenem Techstream verhindern, dass sich das Techstream-Kabel an den Pedalen, am Schalthebel oder am Lenkrad verfängt.
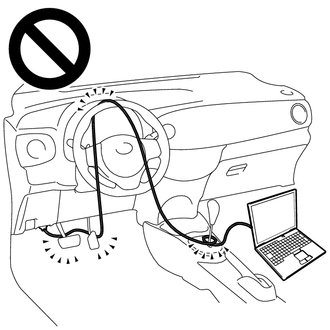
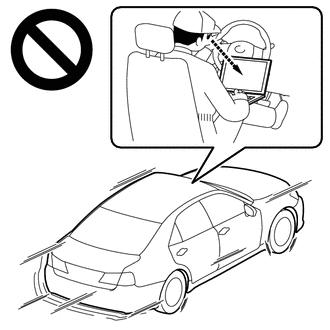
- Bei Testfahrten werden 2 Personen benötigt. Eine Person bedient den Techstream, während die andere das Fahrzeug fährt.
HINWEIS:
- Vor dem Austausch des ECM die Registrierung beachten.
Hier klicken

- Die Kombiinstrument-Baugruppe ist immer durch eine neue zu ersetzen. Wird eine Kombiinstrument-Baugruppe aus einem anderen Fahrzeug verwendet, stimmen die darin gespeicherten Informationen nicht mit denen des Fahrzeugs überein und eine DTC kann gespeichert werden.
ARBEITSSCHRITTE
AKTIVTEST MIT TECHSTREAM DURCHFÜHREN
(a) Techstream an den DLC3 anschließen.
(b) Den Motorschalter einschalten (IG).
(c) Techstream einschalten.
(d) Folgende Menüs aufrufen: Karosserieelektrik / Kombiinstrument / Aktivtest.
(e) Führen Sie den "Aktiven Test" entsprechend der Anzeige im Techstream durch.
Karosserieelektrik > Kombiinstrument > Aktiver TestTester-Anzeige | Messposition | Regelbereich | Diagnosehinweis |
|---|---|---|---|
Multi-Display gesamt (Weiß) |
Multi-Informationsdisplay (weiße Anzeige) |
ON |
- |
Multi-Display gesamt (Weiß)
Ergebnis | Weiter zu |
|---|---|
Das Multi-Informationsdisplay in der Kombiinstrument-Baugruppe leuchtet entsprechend dem Aktiven Test auf. |
A |
Das Multi-Informationsdisplay in der Kombiinstrument-Baugruppe leuchtet entsprechend dem Aktiven Test nicht auf. |
B |
| B |  |
ZU INSTRUMENTENSYSTEM (METER / GAUGE) WECHSELN |
|

WERT MIT DEM TECHSTREAM AUSLESEN
(a) Schalten Sie den dynamischen Radar-Tempomat über den Tempomat-Hauptschalter ein.
(b) Mit einer Geschwindigkeit zwischen ca. 50 km/h und 180 km/h fahren.
(c) Rufen Sie folgende Menüs auf: Antriebsstrang / Radar Cruise 1 / Datenliste.
(d) Datenliste entsprechend der Anzeige im Techstream auslesen.
Antriebsstrang > Radar Cruise1 > DatenlisteTester-Anzeige | Messposition | Reichweite | Normalzustand | Diagnosehinweis |
|---|---|---|---|---|
-SET-Schalter |
Signal -SET-Schalter |
EIN oder AUS |
EIN: -SET-Taste gedrückt AUS: -SET-Taste nicht gedrückt |
- |
-SET-Schalter
Ergebnis | Weiter zu |
|---|---|
Die Cruise-SET-Anzeige leuchtet auf und erlischt entsprechend der Betätigung der -SET-Taste. |
A |
Die Cruise-SET-Anzeige leuchtet nicht auf, der Datenlistenwert -SET Switch ändert sich jedoch entsprechend der Betätigung der -SET-Taste. |
B |
Die Cruise-SET-Anzeige leuchtet nicht auf und der Datenlistenwert -SET Switch ändert sich nicht entsprechend der Betätigung der -SET-Taste. |
C |
| A | |
WEITER ZUM NÄCHSTEN MÖGLICHEN BEREICH IN DER TABELLE DER PROBLEMSYMPTOME |
| B | |
KOMBIINSTRUMENTBAUGRUPPE ERSETZEN |
| C | |
MOTORSTEUERGERÄT (ECM) ERSETZEN |
Datenliste / Aktiver Test
DATENLISTE / AKTIVER TEST
DATENLISTE
HINWEIS:
In der folgenden Tabelle sind die unter „Normalzustand“ aufgeführten Werte Referenzwerte. Die Entscheidung, ob ein Bauteil fehlerhaft ist oder nicht, darf nicht allein auf diesen Referenzwerten beruhen.
HINWEIS:
Mit dem Techstream die Datenliste auszulesen ermöglicht es, die Werte oder Zustände von Schaltern, Sensoren, Aktoren und anderen Komponenten ohne Ausbau von Teilen abzulesen. Diese nicht eingreifende Prüfung kann sehr nützlich sein, da intermittierende Zustände oder Signale erkannt werden können, bevor Teile oder Kabelbäume bewegt werden. Das frühzeitige Auslesen der Datenliste bei der Fehlersuche ist eine Möglichkeit, Diagnosezeit zu sparen.
(a) Techstream an den DLC3 anschließen.
(b) Den Motorschalter einschalten (IG).
(c) Techstream einschalten.
(d) Rufen Sie folgende Menüs auf: Antriebsstrang / Radar Cruise 1*1 oder Radar Cruise 2*2 / Datenliste.
- *1: Ausgangssignal vom ECM
- *2: Ausgabe der Fahrunterstützungs-SG-Baugruppe
(e) Radar Cruise 1:
Lesen Sie die Datenliste entsprechend der Anzeige in Techstream ab.
HINWEIS:
- Wenn DTCs ausgegeben werden, kann der Wert für einen Messwert falsch sein.
- Wenn DTCs ausgegeben werden, entsprechend die Fehlersuche durchführen. Nach der Reparatur relevante Werte mit der Datenliste bestätigen.
Tester-Anzeige | Messposition | Reichweite | Normalzustand | Diagnosehinweis |
|---|---|---|---|---|
Tempomat-Fahrzeuggeschwindigkeit |
Fahrzeuggeschwindigkeit |
Min.: 0 km/h, Max.: 255 km/h |
Tatsächliche Fahrzeuggeschwindigkeit |
- |
Gespeicherte Tempomat-Fahrzeuggeschwindigkeit |
Gespeicherte Fahrzeuggeschwindigkeit |
Min.: 0 km/h, Max.: 255 km/h |
Gespeicherte Fahrzeuggeschwindigkeit |
- |
Tempomat-Soll-Drosselklappenöffnungswinkel |
Tempomat-Sollposition |
0 bis 124.99 Grad |
Wenn der Tempomat eingestellt ist (Fahrzeug in Bewegung bei 80 km/h): Tatsächliche angeforderte Drosselklappenstellung |
- |
Fahrzeugbeschleunigung |
Beschleunigungszustand während der Fahrt |
-13.10 bis 13.10 m/s² |
Aktuell angezeigter Wert |
- |
Tempomat-Sollbeschleunigung |
Sollbeschleunigung im Tempomatbetrieb |
-13.10 bis 13.10 m/s² |
Aktuell angezeigter Wert |
- |
Sollbeschleunigung des Fahrunterstützungs-ECU |
- |
- |
- |
- |
Entscheidung zur Fortsetzung der Beschleunigung |
- |
- |
- |
- |
Ausgegebene Antriebskraft |
- |
- |
- |
- |
Tempomat-Soll-Antriebskraft |
Tempomat-Soll-Drehmomentsignal |
-10.00 bis 9.92 kN |
Abhängig vom Betriebszustand des Tempomatsystems |
- |
Status der Rückmeldung der Tempomat-Soll-Antriebskraft |
- |
- |
- |
- |
Freigabebedingung des Tempomaten |
- |
- |
- |
- |
Tempomat-Betriebszustand |
- |
- |
- |
- |
Tempomat-Betriebsart |
Zustand der Tempomat-Betriebsart |
Abstandsregelungsmodus (Vollgeschwindigkeitsbereich), Abstandsregelungsmodus oder Konstantfahrt-Regelmodus |
Abstandsregelungsmodus (Vollgeschwindigkeitsbereich): Abstandsregelungsmodus (Vollgeschwindigkeitsbereich) aktiv Vehicle Distance Control Mode: Abstandsregelung aktiv Konstantfahrt-Regelmodus: Konstantfahrt-Regelmodus aktiv |
- |
Soll-Gangstellung des Tempomaten |
Schaltanforderung vom ECM |
Keine oder 255 Gang |
Schaltanforderung vom Tempomatsystem |
- |
Betriebsbedingung für Tempomat-Beschleunigen und -Verzögern |
- |
- |
- |
- |
CANCEL-Schalter |
Status des CANCEL-Schalters |
EIN oder AUS |
EIN: CANCEL-Taste gedrückt AUS: CANCEL-Taste nicht gedrückt |
- |
-SET-Schalter |
Status des -SET-Schalters |
EIN oder AUS |
EIN: -SET-Taste gedrückt AUS: -SET-Taste nicht gedrückt |
- |
+RES-Schalter |
Status des +RES-Schalters |
EIN oder AUS |
EIN: +RES-Taste gedrückt AUS: +RES-Taste nicht gedrückt |
- |
Betriebsbedingung des Tempomat-Hauptschalters |
Status Tempomat-Hauptschalter |
EIN oder AUS |
EIN: Hauptschalter der Geschwindigkeitsregelanlage betätigt AUS: Hauptschalter der Geschwindigkeitsregelanlage nicht betätigt |
- |
Tempomat bereit Haupt-CPU |
Betriebsbereitschaft des Tempomatsystems |
EIN oder AUS |
EIN: Hauptschalter der Geschwindigkeitsregelanlage betätigt AUS: Hauptschalter der Geschwindigkeitsregelanlage nicht betätigt |
- |
Tempomat bereit Sub-CPU |
Betriebsbereitschaft des Tempomatsystems |
EIN oder AUS |
EIN: Hauptschalter der Geschwindigkeitsregelanlage betätigt AUS: Hauptschalter der Geschwindigkeitsregelanlage nicht betätigt |
- |
Fahrpedal |
Zustand des Fahrpedals während der Tempomatfahrt |
EIN oder AUS |
EIN: Fahrpedal getreten AUS: Fahrpedal losgelassen |
- |
Tempomat-Bremsabbruchschalter |
Tempomat-Bremsabbruchbedingung |
EIN oder AUS |
EIN: Bremspedal betätigt AUS: Bremspedal nicht betätigt |
- |
Bremslichtschalter Haupt-CPU |
Signal des Bremslichtschalters |
EIN oder AUS |
EIN: Bremspedal betätigt AUS: Bremspedal nicht betätigt |
- |
Bremslichtschalter-Sub-CPU |
- |
- |
- |
- |
Anforderung manuelle Abschaltung |
- |
- |
- |
- |
Anforderung automatische Abschaltung |
- |
- |
- |
- |
Entscheidung der Tempomat-Bremsregelung |
Entscheidung der Tempomat-Bremsregelung |
EIN oder AUS |
EIN: Tempomat-Bremsregelung aktiv AUS: Tempomat-Bremsregelung inaktiv |
- |
Freigabebedingung der Tempomat-Bremsregelung |
- |
- |
- |
- |
Tempomat-Anzeige |
Status Tempomat-Anzeige |
EIN oder AUS |
EIN: Tempomat-Anzeige leuchtet AUS: Tempomat-Anzeige erlischt |
- |
Raddrehzahlsensor und Verzögerungssensor |
Zustand des Signals des Geschwindigkeitssensors und des Signals des Verzögerungssensors |
Verfügbar oder Nicht verfügbar |
Verfügbar: Signal des Geschwindigkeitssensors und Signal des Verzögerungssensors verfügbar Nicht verfügbar: Signal des Geschwindigkeitssensors und Signal des Verzögerungssensors nicht verfügbar |
- |
Fahrbahnsteigung |
- |
- |
- |
- |
(f) Radar Cruise 2:
Lesen Sie die Datenliste entsprechend der Anzeige in Techstream ab.
HINWEIS:
- Wenn DTCs ausgegeben werden, kann der Wert für einen Messwert falsch sein.
- Wenn DTCs ausgegeben werden, entsprechend die Fehlersuche durchführen. Nach der Reparatur relevante Werte mit der Datenliste bestätigen.
Tester-Anzeige | Messposition | Reichweite | Normalzustand | Diagnosehinweis |
|---|---|---|---|---|
Tempomat-Hauptschalter |
Signal des Tempomat-Hauptschalters |
EIN oder AUS |
EIN: Hauptschalter der Geschwindigkeitsregelanlage betätigt AUS: Hauptschalter der Geschwindigkeitsregelanlage nicht betätigt |
- |
Abstandsregelungsschalter |
Signal des Abstandsregelungsschalters |
EIN oder AUS |
ON: Abstandsregelungsschalter eingeschaltet OFF: Abstandsregelungsschalter ausgeschaltet |
- |
Tempomat-Betriebsart |
Signal Tempomat-Betriebsart |
All Spd, Hi Spd oder Normal |
All Spd: Abstandsregelungsmodus (mit Folgefunktion im gesamten Geschwindigkeitsbereich) Hi Spd: Abstandsregelungsmodus (ohne Folgefunktion im gesamten Geschwindigkeitsbereich) Normal: Konstantfahrt-Betriebsart |
- |
Fahrzeugabstand |
Abstand zum vorausfahrenden Fahrzeug |
Min.: 0 m (0 ft.), Max.: 255 m (836.65 ft.) |
Tatsächlicher Abstand zum Fahrzeug |
- |
Fzg-Geschw. Brems-ECU |
Fahrzeuggeschwindigkeit von der Schleuderregelungs-ECU |
Min.: -327.0 km/h, Max.: 327 km/h |
Tatsächliche Fahrzeuggeschwindigkeit |
- |
Fahrzeugbeschleunigung |
Fahrzeugbeschleunigung |
Min.: -5,00 m/s², Max.: 5,00 m/s² |
Tatsächliche Fahrzeugbeschleunigung |
- |
Drosselklappenstellung geschlossen |
Signal Gaspedal-Leerlaufstellung |
EIN oder AUS |
EIN: Gaspedal losgelassen AUS: Fahrpedal betätigt |
- |
Gierratensensor |
Gierratenwert |
Min.: -100.00 Grad/s Max.: 100,00 °/s |
Tatsächlicher Gierratenwert |
- |
Relativgeschwindigkeit des vorausfahrenden Fahrzeugs |
Relativgeschwindigkeit des vorausfahrenden Fahrzeugs |
Min.: -128 m/s, Max.: 127 m/s |
Tatsächliche Relativgeschwindigkeit des vorausfahrenden Fahrzeugs |
- |
Warnung bei Annäherung an Fahrzeug |
Signal Warnung bei Annäherung an vorausfahrendes Fahrzeug |
EIN oder AUS |
ON: Vorausfahrendes Fahrzeug nähert sich OFF: Vorausfahrendes Fahrzeug nähert sich nicht |
- |
CCS-Systemprüfung |
Warnanzeige des dynamischen Radar-Tempomatsystems |
EIN oder AUS |
ON: Warnanzeige des dynamischen Radar-Tempomatsystems (Störung erkannt) OFF: Warnanzeige des dynamischen Radar-Tempomatsystems (keine Störung erkannt) |
- |
FRS-Verschmutzung |
Verschmutzung der Millimeterwellen-Radarsensor-Baugruppe festgestellt (Historie) |
EIN oder AUS |
ON: Verschmutzung der Millimeterwellen-Radarsensor-Baugruppe festgestellt (Historie) OFF: Keine Verschmutzung der Millimeterwellen-Radarsensor-Baugruppe festgestellt (Historie) |
- |
Schlechtwetter-Historie (Radarsensor vorne) |
Historie: Schlechtwetter wurde von der Millimeterwellen-Radarsensor-Baugruppe erkannt |
EIN oder AUS |
ON: Historie: Schlechtwetter wurde von der Millimeterwellen-Radarsensor-Baugruppe erkannt OFF: Keine Historie: Schlechtwetter wurde von der Millimeterwellen-Radarsensor-Baugruppe erkannt |
- |
Radarsensor vorne Temp. hoch |
Störung der Millimeterwellen-Radarsensor-Baugruppe: Temperatur zu hoch |
EIN oder AUS |
ON: Millimeter-Radarsensor-Baugruppe fehlerhaft OFF: Millimeter-Radarsensor-Baugruppe in Ordnung |
- |
Spannung Radarsensor vorne |
Störung der Millimeterwellen-Radarsensor-Baugruppe: Spannung zu niedrig |
Normal oder Low |
Normal: Millimeter-Radarsensor-Baugruppe in Ordnung Low: Millimeter-Radarsensor-Baugruppe fehlerhaft |
- |
Zielland-Variantennummer der Fahrunterstützungs-ECU |
Zielland-Variantennummer der Fahrunterstützungs-ECU-Baugruppe |
Variantennummer oder Not Available |
Tatsächliche Variantennummer |
- |
Zielvariante Frontradarsensor Nr. |
Zielvariante-Nummer der Millimeterwellenradar-Sensorbaugruppe |
Variantennummer oder Not Available |
Tatsächliche Variantennummer |
- |
Lenkwinkel |
Signal des Lenkungssensors |
Min.: -3072.0 Grad, Max.: 3070.5 Grad |
Increase: Linkskurve Decrease: Rechtskurve |
- |
Nullpunkt-Lenkwinkelsensor |
Nullpunkt-Lenkwinkelsensor |
Min.: -3072.0 Grad, Max.: 3070.5 Grad |
Istwert Lenkwinkel-Nullpunkt |
- |
Radar |
Betriebssignal der Millimeterwellenradar-Sensorbaugruppe |
Stop oder Emission |
Stop: Signal der Millimeterwellenradar-Sensorbaugruppe gestoppt Emission: Signal der Millimeterwellen-Radarsensor-Baugruppe wird gesendet |
- |
# Codes |
Anzahl DTC |
Min.: 0, Max.: 255 |
Istwert Anzahl DTCs |
- |
(g) Folgende Menüs aufrufen: Chassis / ABS/VSC/TRAC/EPB / Data List.
(h) Data List entsprechend der Anzeige im Techstream auslesen.
Fahrwerk > ABS/VSC/TRAC/EPB > DatenlisteTester-Anzeige | Messposition | Reichweite | Normalzustand | Diagnosehinweis |
|---|---|---|---|---|
Bremslichtschalter |
Bremslichtschalter-Baugruppe |
EIN oder AUS |
EIN: Bremspedal betätigt AUS: Bremspedal nicht betätigt |
- |
Bremslichtrelais |
Bremslichtschaltrelais (Bremslichtschalter-Baugruppe) (Eingang Klemme STP2) |
EIN oder AUS |
EIN: Bremspedal betätigt AUS: Bremspedal nicht betätigt |
- |
AKTIVTEST
HINWEIS:
Mit Techstream aktive Tests durchzuführen ermöglicht es, Relais, VSVs, Aktoren und andere Komponenten zu betätigen, ohne Teile ausbauen zu müssen. Diese nicht eingreifende Funktionsprüfung kann sehr nützlich sein, da ein zeitweiliger Betrieb erkannt werden kann, bevor Teile oder Verkabelung verändert werden. Aktive Tests früh in der Fehlersuche durchzuführen spart Diagnosezeit. Während aktiver Tests können Datenlisten-Informationen angezeigt werden.
Active Test entsprechend der Anzeige im Techstream durchführen.
(a) Techstream an den DLC3 anschließen.
(b) Den Motorschalter einschalten (IG).
(c) Techstream einschalten.
(d) Folgende Menüs aufrufen: Powertrain / Radar Cruise 2 / Active Test.
(e) Active Test entsprechend der Anzeige im Techstream durchführen.
HINWEIS:
Zur Durchführung des Active Test mit dem Techstream muss der Motorschalter eingeschaltet sein (IG).
Powertrain > Radar Cruise2 > Active TestTester-Anzeige | Messposition | Regelbereich | Diagnosehinweis |
|---|---|---|---|
Radar Cruise Stopp-Summer |
Summer des Radar-Tempomaten für Stopp (Stoppton) |
EIN oder AUS |
Test möglich bei einer Fahrzeuggeschwindigkeit von 0 km/h |
Radar Cruise Annäherungswarnsummer |
Summer des Radar-Tempomaten für Annäherungswarnung (Annäherungston) |
EIN oder AUS |
Test möglich bei einer Fahrzeuggeschwindigkeit von 0 km/h |
(f) Folgende Menüs aufrufen: Karosserieelektrik / Kombiinstrument / Aktiver Test.
(g) Active Test entsprechend der Anzeige im Techstream durchführen.
HINWEIS:
Zur Durchführung des Active Test mit dem Techstream muss der Motorschalter eingeschaltet sein (IG).
Karosserieelektrik > Kombiinstrument > Aktiver TestTester-Anzeige | Messposition | Regelbereich | Diagnosehinweis |
|---|---|---|---|
Multi-Display gesamt (Weiß) |
Multi-Informationsdisplay (weiße Anzeige) |
ON |
- |
(h) Folgende Menüs aufrufen: Chassis / ABS/VSC/TRAC/EPB / Active Test.
(i) Active Test entsprechend der Anzeige im Techstream durchführen.
HINWEIS:
Zur Durchführung des Active Test mit dem Techstream muss der Motorschalter eingeschaltet sein (IG).
Fahrwerk > ABS/VSC/TRAC/EPB > Aktiver TestTester-Anzeige | Messposition | Regelbereich | Diagnosehinweis |
|---|---|---|---|
Bremslichtrelais |
Bremslichtschaltrelais (Bremslichtschalter-Baugruppe) |
Relais AUS/EIN |
Bremslichter leuchten auf |
Begriffsdefinitionen
BEGRIFFSDEFINITIONEN
Begriff | Definition |
|---|---|
Überwachungsbeschreibung |
Beschreibung dessen, was das ECM überwacht und wie es Fehlfunktionen erkennt (Überwachungszweck und Einzelheiten). |
Zugehörige DTCs |
Gruppe von Diagnose-Fehlercodes, die vom ECM auf Basis derselben Fehlererkennungslogik ausgegeben werden. |
Typische Freigabebedingungen |
Voraussetzungen, unter denen das ECM Fehlfunktionen erkennen kann. Wenn alle Voraussetzungen erfüllt sind, speichert das ECM einen DTC, sobald der/die überwachte(n) Wert(e) den/die Fehlerschwellenwert(e) überschreitet/überschreiten. |
Funktionsablauf |
Die Prioritätsreihenfolge, die bei der Überwachung angewendet wird, wenn mehrere Sensoren und Bauteile zur Störungserkennung verwendet werden. Während ein Sensor überwacht wird, wird der nächste Sensor oder das nächste Bauteil nicht überwacht. |
Benötigte Sensoren/Bauteile |
Die Sensoren und Komponenten, die das ECM zur Erkennung von Fehlfunktionen verwendet. |
Betriebshäufigkeit |
Die Anzahl der Male, die das ECM pro Fahrzyklus auf Fehlfunktionen prüft. „Einmal pro Fahrzyklus“ bedeutet, dass das ECM während eines einzelnen Fahrzyklus nur einmal eine Fehlfunktion erkennt. „Kontinuierlich“ bedeutet, dass das ECM jedes Mal eine Fehlfunktion erkennt, wenn die Freigabebedingungen erfüllt sind. |
Dauer |
Die Mindestzeit, in der das ECM eine dauerhafte Abweichung des/der überwachten Werte(s) erkennen muss, um einen DTC zu speichern. Die Zeitmessung beginnt, nachdem die „typischen Freigabebedingungen“ erfüllt sind. |
Typische Fehlerschwellen |
Wert, ab dem das ECM eine Fehlfunktion feststellt und einen DTC speichert. |
MIL-Betrieb |
Zeitpunkt, zu dem die MIL nach Erkennung einer Störung aufleuchtet. „Sofort“ bedeutet, dass das ECM die MIL in dem Moment einschaltet, in dem es eine Störung feststellt. „2 Fahrzyklen“ bedeutet, dass das ECM die MIL einschaltet, wenn dieselbe Störung im nächsten Fahrzyklus erneut erkannt wird. |
Betriebsbereich der Komponente |
Normaler Betriebsbereich von Sensoren und Magnetventilen unter normalen Fahrbedingungen. Verwenden Sie diese Bereiche als Referenz. Die Bereiche können nicht dazu verwendet werden, zu beurteilen, ob ein Sensor oder Magnetventil defekt ist oder nicht. |
Diagnosesystem
DIAGNOSESYSTEM
DIAGNOSEFUNKTION
(a) Die Diagnosefunktion schaltet die Tempomat-Anzeige aus, lässt die Hauptwarnleuchte aufleuchten und zeigt eine Warnmeldung an, sobald eine Störung erkannt wird. Wird eine Störung im dynamischen Radar-Tempomatsystem erkannt, werden DTCs im ECM oder in der Fahrassistenz-Steuergerät-Baugruppe gespeichert.
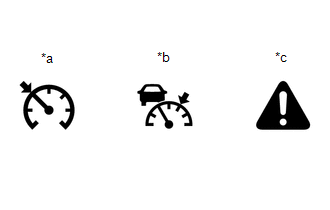
*a |
Anzeige Geschwindigkeitsregelanlage (Konstantgeschwindigkeitsregelung) |
*b |
Anzeige Geschwindigkeitsregelanlage (Fahrzeugabstandsregelung) |
*c |
Hauptwarnleuchte |
HINWEIS:
- Wenn DTCs gespeichert werden, die das Kommunikationssystem betreffen, erlischt die Anzeige „Tempomat-Störung, Händler aufsuchen“ im Kombiinstrument, sobald das System wieder normal arbeitet.
- Werden DTCs gespeichert, die nicht mit dem Kommunikationssystem zusammenhängen, erlischt die im Kombiinstrument angezeigte Meldung "Tempomat-Störung, Händler aufsuchen", nachdem das System wieder normal arbeitet und der Motorschalter aus- und wieder eingeschaltet wurde (IG).
BESCHREIBUNG
(a) Das ECM und die Fahrassistenz-Steuergerät-Baugruppe steuern das dynamische Radar-Tempomatsystem des Fahrzeugs. Die Daten und DTCs zum dynamischen Radar-Tempomatsystem können über den DLC3 des Fahrzeugs ausgelesen werden. Zur Überprüfung und Behebung des Problems den Techstream verwenden.
DLC3 PRÜFEN
(a) DLC3 prüfen.
Hier klicken
ANZEIGE PRÜFEN
(a) Zündung einschalten (IG).
(b) Prüfen, ob die Tempomat-Anzeige aufleuchtet, wenn das dynamische Radar-Tempomatsystem mit dem Tempomat-Hauptschalter eingeschaltet wird, und ob die Anzeige erlischt, wenn das dynamische Radar-Tempomatsystem mit dem Tempomat-Hauptschalter ausgeschaltet wird.
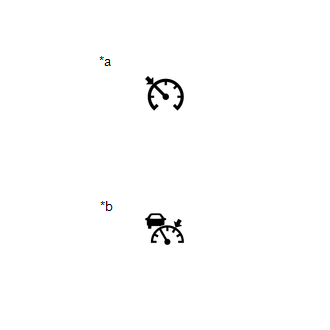
*a |
Anzeige Geschwindigkeitsregelanlage (Konstantgeschwindigkeitsregelung) |
*b |
Anzeige Geschwindigkeitsregelanlage (Fahrzeugabstandsregelung) |
Diagnose-Fehlercodetabelle
DIAGNOSEFEHLERCODE-TABELLE
Dynamischer Radar-TempomatDTC-Nr. | Erfasstes Element | MIL | Verweis |
|---|---|---|---|
C1A01 |
Fahrassistenz-Steuergerät |
Leuchtet nicht |
 |
C1A02 |
Fahrzeuginformationen nicht empfangen |
Leuchtet nicht |
|
C1A0A |
Ländercode-Abweichung Front-Radarsensor |
Leuchtet nicht |
|
C1A10 |
Frontradarsensor |
Leuchtet nicht |
|
C1A11 |
Frontradarsensor: Falsche Achsabweichung |
Leuchtet nicht |
|
C1A14 |
Frontradarsensor: Strahlachse nicht eingestellt |
Leuchtet nicht |
|
C1A52 |
Kommunikation mit Fahrunterstützungs-SG gestört |
Leuchtet nicht |
|
P057113 |
Bremsschalter „A“ Stromkreis unterbrochen |
Leuchtet nicht |
|
P057162 |
Bremsschalter „A“: Signalvergleich fehlerhaft |
Leuchtet nicht |
|
P057504 |
Interner Fehler des Tempomatsystems |
Leuchtet nicht |
|
P057549 |
Interner elektronischer Fehler des Tempomaten |
Leuchtet nicht |
|
P157800 |
Bremsanlage |
Leuchtet nicht |
|
P160700 |
Tempomat-Eingangsprozessor |
Leuchtet auf |
|
P163081 |
Kommunikationsfehler von VSC zu ECM, ungültige serielle Daten empfangen |
Leuchtet nicht |
|
P163181 |
Kommunikationsfehler von ECM zu VSC: Ungültige serielle Daten empfangen |
Leuchtet nicht |
|
U0100 |
Kommunikationsverlust mit ECM / PCM „A“ |
Leuchtet nicht |
|
U010087 |
Meldung: Keine Kommunikation mit ECM/PCM "A" |
Leuchtet nicht |
|
U012287 |
Kommunikation mit dem Fahrdynamik-Steuermodul verloren, fehlende Meldung |
Leuchtet nicht |
|
U0125 |
Keine Kommunikation mit Gierratensensor-Modul |
Leuchtet nicht |
|
U0126 |
Kommunikationsverlust mit Lenkwinkelsensor-Modul |
Leuchtet nicht |
|
U0129 |
Kommunikationsverlust mit Bremssystem-Steuermodul |
Leuchtet nicht |
|
U0235 |
Keine Kommunikation mit Abstandssensor für Tempomat (Front) |
Leuchtet nicht |
|
U1104 |
Kommunikationsverlust mit Fahrassistenz-Steuergerät |
Leuchtet nicht |
|
U110487 |
Kommunikationsverlust mit Fahrassistenz-ECU Fehlende Nachricht |
Leuchtet nicht |
|
Stromkreis Abstandsregelschalter
BESCHREIBUNG
Der Fahrzeugabstandsregelungs-Schalter dient zur Einstellung des Abstands im Modus Fahrzeugabstandsregelung. Der Fahrzeugabstandsregelungs-Schalter ist in der Lenkradschalter-Baugruppe eingebaut. Der Sollwert für den Fahrzeugabstand kann geändert werden, indem der Fahrzeugabstandsregelungs-Schalter betätigt wird, während das dynamische Radar-Tempomatsystem die Fahrzeuggeschwindigkeit im Modus Fahrzeugabstandsregelung regelt.
SCHALTPLAN
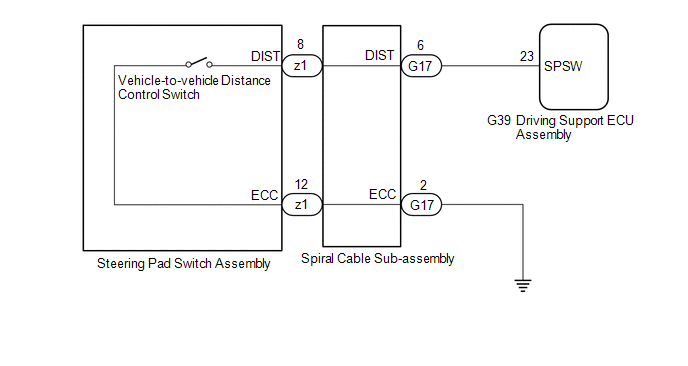
HINWEIS:
- Das Fahrzeug ist mit einem Rückhaltesystem (SRS) ausgestattet, zu dem Komponenten wie Airbags gehören. Vor Arbeiten (einschließlich Aus- und Einbau von Teilen) unbedingt die Warnhinweise zum Rückhaltesystem (SRS) lesen.
Hier klicken

- Beim Austausch der Fahrassistenz-Steuergerät-Baugruppe immer durch eine neue ersetzen. Wird eine Fahrassistenz-Steuergerät-Baugruppe verwendet, die in einem anderen Fahrzeug verbaut war, stimmen die in ihr gespeicherten Informationen nicht mit denen des Fahrzeugs überein. Dadurch kann ein DTC gespeichert werden.
ARBEITSSCHRITTE
WERT MIT DEM TECHSTREAM AUSLESEN
(a) Techstream an den DLC3 anschließen.
(b) Den Motorschalter einschalten (IG).
(c) Techstream einschalten.
(d) Folgende Menüs aufrufen: Antriebsstrang / Radar Cruise 2 / Datenliste.
(e) Datenliste gemäß der Anzeige im Techstream auslesen.
Antriebsstrang > Radar Cruise2 > DatenlisteTester-Anzeige | Messposition | Reichweite | Normalzustand | Diagnosehinweis |
|---|---|---|---|---|
Abstandsregelungsschalter |
Signal des Abstandsregelungsschalters |
EIN oder AUS |
ON: Abstandsregelungsschalter eingeschaltet OFF: Abstandsregelungsschalter ausgeschaltet |
- |
Abstandsregelungsschalter
OK:
Wird der Fahrzeugabstandsregelungs-Schalter betätigt, ändert sich die Anzeige wie oben dargestellt.
| OK |  |
WEITER ZUM NÄCHSTEN MÖGLICHEN BEREICH IN DER TABELLE DER PROBLEMSYMPTOME |
|

LENKRADSCHALTER-BAUGRUPPE PRÜFEN
(a) Lenkradschalter-Baugruppe ausbauen.
Hier klicken
(b) Lenkradschalter-Baugruppe prüfen.
Hier klicken
| NG | |
LENKRADSCHALTER-BAUGRUPPE ERSETZEN |
|
WICKELFEDER-BAUGRUPPE PRÜFEN
(a) Wickelfeder-Unterbaugruppe ausbauen.
Hier klicken
(b) Wickelfeder-Unterbaugruppe prüfen.
Hier klicken
| NG | |
WICKELFEDER-BAUGRUPPE ERSETZEN |
|
PRÜFUNG VON KABELBAUM UND STECKVERBINDER (WICKELFEDER-BAUGRUPPE - FAHRASSISTENZ-STEUERGERÄT-BAUGRUPPE UND MASSE)
(a) Den Steckverbinder der G17-Spiralkabel-Baugruppe abziehen.
(b) Steckverbinder der Fahrassistenz-Steuergerät-Baugruppe G39 abziehen.
(c) Widerstand gemäß den Werten in der nachstehenden Tabelle messen.
Sollwert Widerstand:
Prüfgeräteanschluss | Zustand | Vorgegebene Bedingung |
|---|---|---|
G17-6 (DIST) - G39-23 (SPSW) |
Immer |
Unter 1 Ω |
G17-2 (ECC) - Karosseriemasse |
Immer |
Unter 1 Ω |
G17-6 (DIST) oder G39-23 (SPSW) - Masse |
Immer |
10 kΩ oder mehr |
(d) Steckverbinder der Fahrassistenz-Steuergerät-Baugruppe G39 anschließen.
(e) Steckverbinder der Wickelfeder-Baugruppe G17 anschließen.
| OK | |
FAHRASSISTENZ-STEUERGERÄT-BAUGRUPPE ERSETZEN |
| NG | |
KABELBAUM ODER STECKVERBINDER REPARIEREN ODER ERSETZEN |
DTCs prüfen / löschen
DTC-PRÜFUNG / LÖSCHEN
HINWEIS:
Wird das Diagnosesystem vom Normalmodus in den Prüfmodus oder umgekehrt umgeschaltet, werden alle DTCs und Freeze-Frame-Daten, die im Normalmodus aufgezeichnet wurden, gelöscht. Vor dem Moduswechsel immer die DTCs und Freeze-Frame-Daten prüfen und notieren.
HINWEIS:
- Im ECM gespeicherte DTCs können mit dem Techstream angezeigt werden. Der Techstream kann die bestätigten, ausstehenden und permanenten DTCs anzeigen.
- Wird während des aktuellen Fahrzyklus eine Störung erkannt, werden bestätigte und permanente DTCs gespeichert.
- Einige DTCs werden nicht gespeichert, wenn das ECM dieselbe Störung während eines zweiten aufeinanderfolgenden Fahrzyklus nicht erneut erkennt. Solche nur einmal erkannten Störungen werden jedoch als ausstehende DTCs gespeichert.
- Bestätigte und anstehende DTCs können mit dem Techstream oder durch Abklemmen des Kabels vom Minuspol (-) der Batterie gelöscht werden. Permanente DTCs können mit keiner dieser beiden Methoden gelöscht werden.
- Nachdem die aktuellen DTCs mit dem Techstream gelöscht wurden (oder durch Abklemmen des Kabels vom Minuspol (-) der Batterie), können permanente DTCs gelöscht werden, wenn der Universal-Trip durchgeführt wird und das System anschließend für die betreffenden DTCs als normal beurteilt wird. Das Fahrmuster zur Erlangung der Normalbeurteilung ist unter „Bestätigungsfahrmuster“ für den jeweiligen DTC beschrieben.
Um permanente DTCs zu löschen, müssen alle folgenden Bedingungen erfüllt sein:
- Es liegt ein Nachweis vor, dass eine Universal-Trip-Fahrt durchgeführt wurde.
- Das Fahrzeug wurde in 2 Fahrten als i. O. bewertet. (Die i.O.-Bewertung muss nicht in 2 aufeinanderfolgenden Fahrten erfolgen, sie muss jedoch in der letzten Fahrt vorliegen.) (nicht für Zündaussetzer- und Kraftstoffsystem-DTCs)
- Es werden keine Störungen erkannt.
Ausstehender DTC |
Speicherbedingung |
Fehler erkannt |
Löschbedingung |
System als in Ordnung bewertet oder DTCs mit dem Techstream gelöscht oder Kabel vom Minuspol (-) der Batterie abgeklemmt |
|
Bestätigter DTC |
Speicherbedingung |
Störung erkannt (2. Fahrzyklus) |
Löschbedingung |
Keine Störungen in 40 Fahrzyklen oder DTCs mit dem Techstream gelöscht oder Kabel vom Minuspol (-) der Batterie abgeklemmt |
|
Permanenter DTC |
Speicherbedingung |
Störung erkannt (2. Fahrzyklus) |
Löschbedingung |
Motorschalter wird eingeschaltet (IG), nachdem in 3 aufeinanderfolgenden Fahrzyklen eine i.O.-Bewertung erhalten wurde oder Nachdem die DTCs mit dem Techstream gelöscht oder das Kabel vom negativen (-) Batterieanschluss abgeklemmt wurde, wird eine universelle Fahrt durchgeführt und in 2 Fahrten eine i.O.-Bewertung erhalten (nicht für Zündaussetzer- und Kraftstoffsystem-DTCs) oder Nachdem die DTCs mit dem Techstream gelöscht oder das Kabel vom Minuspol (-) der Batterie abgeklemmt wurde, keine Störung erkannt, als die Universal-Trip-Fahrt durchgeführt wurde (Zündaussetzer- und Kraftstoffsystem-DTCs) |
|
MIL |
ON |
Störung erkannt (2. Fahrzyklus) |
AUS |
Motorschalter wird eingeschaltet (IG), nachdem in 3 aufeinanderfolgenden Fahrzyklen eine i.O.-Bewertung erhalten wurde oder DTCs mit dem Techstream gelöscht oder Kabel vom Minuspol (-) der Batterie abgeklemmt |
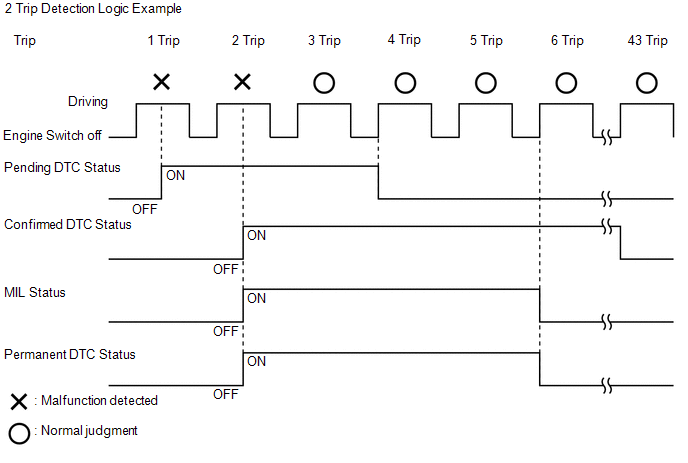
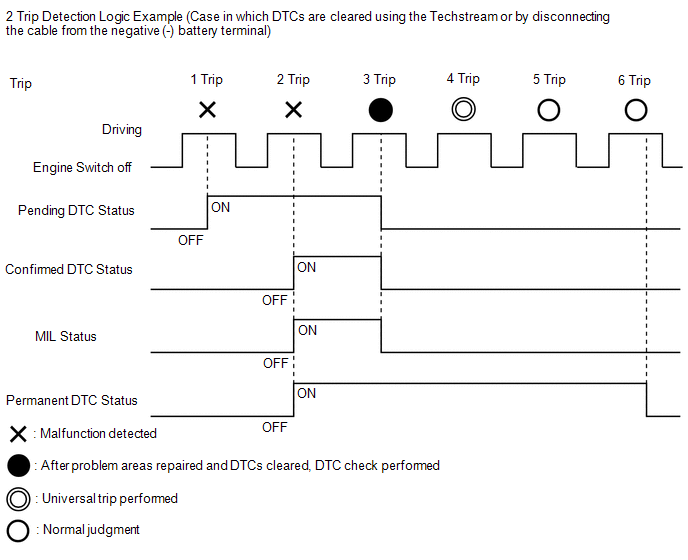
HINWEIS:
- Das Erzielen eines Normalbefunds und das Durchführen des Universal-Trip-Fahrmusters können im selben Fahrzyklus oder in verschiedenen Fahrzyklen erfolgen.
- Eine Gutbeurteilung ist nicht erforderlich, wenn die ausgegebenen DTCs Aussetzer oder DTCs des Kraftstoffsystems sind.
DTC PRÜFEN
(a) Techstream an den DLC3 anschließen.
(b) Den Motorschalter einschalten (IG).
(c) Techstream einschalten.
(d) Folgende Menüs aufrufen: Antriebsstrang / Radar Cruise 1*1 oder Radar Cruise 2*2 / Fehlercodes.
(e) Prüfen Sie auf DTCs.
Powertrain > Radar Cruise1 > Trouble Codes Powertrain > Radar Cruise2 > Trouble Codes- *1: Im ECM gespeichert
- *2: Im Fahrassistenz-Steuergerät gespeichert
DTC LÖSCHEN (ausstehende und bestätigte DTCs)
(a) Techstream an den DLC3 anschließen.
(b) Den Motorschalter einschalten (IG).
(c) Techstream einschalten.
(d) Folgende Menüs aufrufen: Powertrain / Radar Cruise 1*1 oder Radar Cruise 2*2 / Clear DTCs.
(e) DTCs löschen.
Powertrain > Radar Cruise1 > Clear DTCs Powertrain > Radar Cruise2 > Clear DTCs- *1: Im ECM gespeichert
- *2: Im Fahrassistenz-Steuergerät gespeichert
PERMANENTEN DTC LÖSCHEN
ÜBERSICHT- Nachdem die aktuellen DTCs mit dem Techstream gelöscht wurden (oder durch Abklemmen des Kabels vom Minuspol (-) der Batterie), können permanente DTCs gelöscht werden, wenn der Universal-Trip durchgeführt wird und das System anschließend für die betreffenden DTCs als normal beurteilt wird. Das Fahrmuster zur Erlangung der Normalbeurteilung ist unter „Bestätigungsfahrmuster“ für den jeweiligen DTC beschrieben.
- Um permanente DTCs zu löschen, müssen alle folgenden Bedingungen erfüllt sein:
- Es liegt ein Nachweis vor, dass eine Universal-Trip-Fahrt durchgeführt wurde.
- Das Fahrzeug wurde für 2 Fahrten als in Ordnung beurteilt. (Die Gutbeurteilung muss nicht in 2 aufeinanderfolgenden Fahrten erfolgen, sollte aber in der letzten Fahrt erfolgt sein.)
- Es werden keine Störungen erkannt.
(a) Techstream an den DLC3 anschließen.
(b) Den Motorschalter einschalten (IG).
(c) Techstream einschalten.
(d) Folgende Menüs aufrufen: Powertrain / Radar Cruise 1 / Trouble Codes.
Antriebsstrang > Radar-Tempomat1 > FehlercodesHINWEIS:
Wenn beim Wert von „PERMANENT“ oben rechts im Techstream-Bildschirm „YES“ angezeigt wird, sind permanente DTCs gespeichert.
(e) Registerkarte „Generic“ auswählen.
(f) Prüfen, ob permanente DTCs gespeichert sind.
HINWEIS:
Werden keine permanenten DTCs ausgegeben, ist dieses Verfahren nicht weiter auszuführen.
(g) DTCs löschen (auch wenn keine DTCs gespeichert sind, das Verfahren zum Löschen der DTCs durchführen).
Powertrain > Radar Cruise1 > Clear DTCsHINWEIS:
Nach Durchführung dieses Schritts die DTCs nicht löschen und das Kabel nicht von der Batterieklemme abklemmen.
(h) Universal-Fahrzyklus durchführen.
VORSICHT:
Beachten Sie beim Ausführen des Fahrmusters alle Geschwindigkeitsbegrenzungen und Verkehrsregeln.
HINWEIS:
Das Universal-Trip-Fahrmuster und das Verfahren zur Bewertung als in Ordnung können im selben Fahrzyklus nacheinander durchgeführt werden.
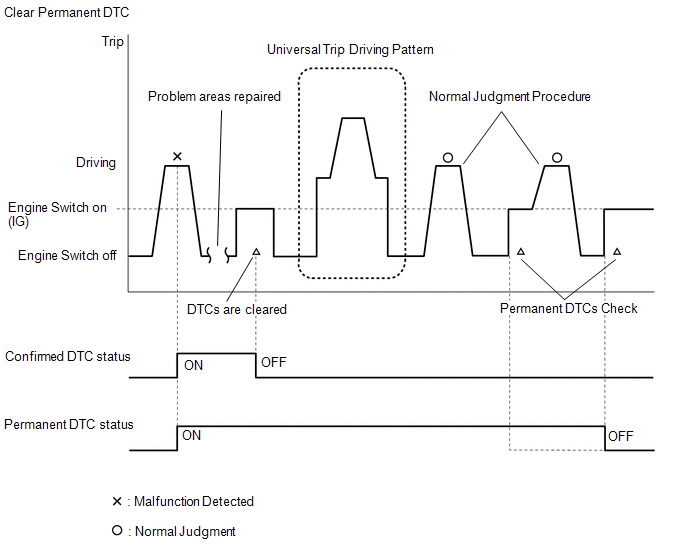
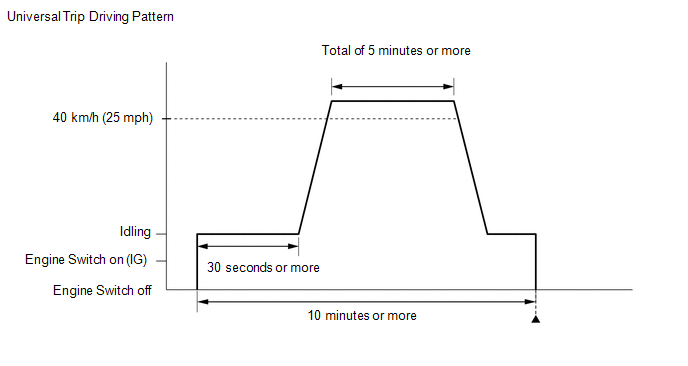
- Motor starten und 30 Sekunden oder länger warten.
- Fahrzeug mindestens 40 km/h fahren, insgesamt 5 Minuten oder länger.
HINWEIS:
Das Fahrmuster kann auch dann abgeschlossen werden, wenn die Geschwindigkeit des Fahrzeugs während des Fahrzyklus unter 40 km/h sinkt, sofern das Fahrzeug insgesamt 5 Minuten lang mit 40 km/h oder mehr gefahren wird.
- Ab dem Motorstart 10 Minuten oder länger verstreichen lassen.
(i) Motorschalter ausschalten und mindestens 2 Minuten warten.
(j) Das normale Bewertungsverfahren im jeweiligen Bestätigungs-Fahrmuster jedes ausgegebenen DTC durchführen.
HINWEIS:
Motorschalter während dieses Schritts nicht versehentlich ausschalten.
(k) Motor starten und mindestens 5 Sekunden warten.
(l) Motorschalter ausschalten und mindestens 2 Minuten warten.
(m) Motorschalter auf EIN (IG) stellen.
(n) Folgende Menüs aufrufen: Powertrain / Radar Cruise 1 / Trouble Codes.
Antriebsstrang > Radar-Tempomat1 > Fehlercodes(o) Prüfen, ob die permanenten DTCs gelöscht wurden.
HINWEIS:
Werden keine permanenten DTCs ausgegeben, ist dieses Verfahren nicht weiter auszuführen.
(p) Das Normalbeurteilungsverfahren im jeweiligen Bestätigungs-Fahrmuster jedes ausgegebenen DTC durchführen.
HINWEIS:
Motorschalter während dieses Schritts nicht versehentlich ausschalten.
(q) Motor starten und mindestens 5 Sekunden warten.
(r) Motorschalter ausschalten und mindestens 2 Minuten warten.
(s) Motorschalter auf EIN (IG) stellen.
(t) Folgende Menüs aufrufen: Powertrain / Radar Cruise 1 / Trouble Codes.
Antriebsstrang > Radar-Tempomat1 > Fehlercodes(u) Prüfen, ob die permanenten DTCs gelöscht wurden.
HINWEIS:
Permanente DTCs werden gelöscht, wenn bei 3 aufeinanderfolgenden Fahrzyklen mit leuchtender MIL ein normales Beurteilungsergebnis erzielt wird.
Notlauf-Tabelle
FAIL-SAFE-TABELLE
HINWEIS:
Wenn während der Geschwindigkeitsregelung durch das Radar-Abstandstempomat-System eine der folgenden automatischen Abbruchbedingungen erkannt wird, löscht das System die gespeicherte Fahrzeuggeschwindigkeit und beendet die Geschwindigkeitsregelung durch das Radar-Abstandstempomat-System.
Automatische Abbruchsteuerung
Konstantgeschwindigkeitsregelung:Bedingung für automatische Abschaltung | Warnung | Bedingung zur Deaktivierung des Notlaufbetriebs |
|||
|---|---|---|---|---|---|
Multi-Informationsdisplay | Hauptwarnleuchte | Anzeige Geschwindigkeitsregelanlage | Warnsummer |
||
Unterbrechung oder Kurzschluss im Stromkreis des Bremslichtschalters |
Tempomatstörung – Händler aufsuchen |
Leuchtet |
Leuchtet nicht |
Signaltöne |
Dynamisches Radar-Tempomatsystem mit dem Tempomat-Hauptschalter aus- und wieder einschalten. |
|
Tempomatstörung – Händler aufsuchen |
Leuchtet |
Leuchtet nicht |
Signaltöne |
Motorschalter aus- und wieder einschalten (IG). |
Tritt die folgende Bedingung auf, beendet das ECM die Geschwindigkeitsregelung durch das Radar-Abstandstempomat-System (die gespeicherte Fahrzeuggeschwindigkeit bleibt erhalten):
|
- |
Leuchtet nicht |
Leuchtet |
- |
Schalter +RES wird gedrückt. |
Störung im SFI-System |
- |
Leuchtet |
Leuchtet nicht |
- |
Dynamisches Radar-Tempomatsystem mit dem Tempomat-Hauptschalter aus- und wieder einschalten. |
Die Fahrzeuggeschwindigkeit liegt um etwa 16 km/h oder mehr unter der gespeicherten Fahrzeuggeschwindigkeit |
- |
Leuchtet nicht |
Leuchtet |
- |
Schalter -SET wird gedrückt. |
|
- |
Leuchtet nicht |
Leuchtet |
- |
Schalter +RES wird gedrückt. |
Bedingung für automatische Abschaltung | Warnung | Bedingung zur Deaktivierung des Notlaufbetriebs |
|||
|---|---|---|---|---|---|
Multi-Informationsdisplay | Hauptwarnleuchte | Anzeige Geschwindigkeitsregelanlage | Warnsummer |
||
| *1: für Tachometer mit imperialen Einheiten für die Hauptskala | |||||
Unterbrechung oder Kurzschluss im Stromkreis des Bremslichtschalters |
Tempomatstörung – Händler aufsuchen |
Leuchtet |
Leuchtet nicht |
Signaltöne |
Dynamisches Radar-Tempomatsystem mit dem Tempomat-Hauptschalter aus- und wieder einschalten. |
Störung im SFI-System |
- |
Leuchtet |
Leuchtet nicht |
- |
Dynamisches Radar-Tempomatsystem mit dem Tempomat-Hauptschalter aus- und wieder einschalten. |
Tritt eine der folgenden Bedingungen auf, beendet das ECM die Geschwindigkeitsregelung durch das Radar-Abstandstempomat-System (die gespeicherte Fahrzeuggeschwindigkeit bleibt erhalten):
|
- |
Leuchtet nicht |
Leuchtet |
Signaltöne |
Schalter +RES wird gedrückt. |
|
Tempomatstörung – Händler aufsuchen |
Leuchtet |
Leuchtet nicht |
Signaltöne |
Motorschalter aus- und wieder einschalten (IG). |
Tritt die folgende Bedingung auf, beendet das ECM die Geschwindigkeitsregelung durch das Radar-Abstandstempomat-System (die gespeicherte Fahrzeuggeschwindigkeit bleibt erhalten):
|
Radar-Tempomat nicht verfügbar, Sensor reinigen |
Leuchtet |
Leuchtet nicht |
Signaltöne |
Der Zustand kehrt zum Normalzustand zurück (die Wiederaufnahmefunktion kann nach Deaktivierung des Fail-safe-Modus betätigt werden). |
Tritt eine der unten aufgeführten Bedingungen auf, beendet das ECM die Geschwindigkeitsregelung durch das Radar-Abstandstempomat-System (die gespeicherte Fahrzeuggeschwindigkeit bleibt erhalten):
|
Radar-Tempomat nicht verfügbar |
Leuchtet |
Leuchtet nicht |
Signaltöne |
Die Bedingungen kehren zum Normalzustand zurück (die Wiederaufnahmefunktion kann nach Deaktivierung des Fail-safe-Modus betätigt werden). |
|
- |
Leuchtet nicht |
Leuchtet |
- |
Schalter +RES wird gedrückt. |
Treten im Stillstand des Fahrzeugs eine der folgenden Bedingungen auf, bricht das ECM die Geschwindigkeitsregelung durch das dynamische Radar-Tempomatsystem ab:
|
Tempomat-Störung, Bremse treten zum Deaktivieren, Händler aufsuchen |
Leuchtet |
Leuchtet nicht |
Signaltöne |
Die Bedingungen kehren zum Normalzustand zurück (die Wiederaufnahmefunktion kann nach Deaktivierung des Fail-safe-Modus betätigt werden). |
Treten im Stillstand des Fahrzeugs eine der folgenden Bedingungen auf, bricht das ECM die Geschwindigkeitsregelung durch das dynamische Radar-Tempomatsystem ab:
|
Radar-Tempomat nicht verfügbar, Bremse treten zum Weiterfahren |
Leuchtet nicht |
Leuchtet |
- |
Die Bedingungen kehren zum Normalzustand zurück (die Wiederaufnahmefunktion kann nach Deaktivierung des Fail-safe-Modus betätigt werden). |
Freeze-Frame-Daten
FREEZE-FRAME-DATEN
FREEZE-FRAME-DATEN PRÜFEN
HINWEIS:
Das Steuergerät speichert im Moment der Speicherung eines DTC Fahrzeug- und Fahrbedingungen als Freeze-Frame-Daten.
(a) Techstream an den DLC3 anschließen.
(b) Den Motorschalter einschalten (IG).
(c) Techstream einschalten.
(d) Folgende Menüs aufrufen: Antriebsstrang / Radar Cruise 1*1 oder Radar Cruise 2*2 / Fehlercodes.
- *1: Ausgangssignal vom ECM
- *2: Ausgabe der Fahrunterstützungs-SG-Baugruppe
(e) Im DTC-Bildschirm die DTCs (mit Schneesymbol) auswählen, für die Freeze-Frame-Daten aufgezeichnet wurden.
LISTE DER FREEZE-FRAME-DATEN
(a) Radar Cruise 1:
Antriebsstrang > Radar Cruise1Tester-Anzeige |
|---|
Tempomat-Fahrzeuggeschwindigkeit |
Gespeicherte Tempomat-Fahrzeuggeschwindigkeit |
Tempomat-Soll-Drosselklappenöffnungswinkel |
Tempomat-Sollbeschleunigung |
Sollbeschleunigung des Fahrunterstützungs-ECU |
Tempomat-Soll-Antriebskraft |
Status der Rückmeldung der Tempomat-Soll-Antriebskraft |
Freigabebedingung des Tempomaten |
Tempomat-Betriebszustand |
Betriebsbedingung des Tempomat-Hauptschalters |
Fahrpedal |
Tempomat-Bremsabbruchschalter |
Bremslichtschalter Haupt-CPU |
Bremslichtschalter-Sub-CPU |
Anforderung manuelle Abschaltung |
Anforderung automatische Abschaltung |
Entscheidung der Tempomat-Bremsregelung |
Freigabebedingung der Tempomat-Bremsregelung |
(b) Radar Cruise 2:
Antriebsstrang > Radar Cruise2Tester-Anzeige |
|---|
Tempomat-Betriebsart |
Fahrzeugabstand |
Fahrzeugbeschleunigung |
Drosselklappenstellung geschlossen |
Relativgeschwindigkeit des vorausfahrenden Fahrzeugs |
Warnung bei Annäherung an Fahrzeug |
Radarsensor vorne Temp. hoch |
Spannung Radarsensor vorne |
Vorgehensweise bei der Fehlersuche
HINWEIS:
- Führen Sie das folgende Verfahren zur Fehlersuche am dynamischen Radar-Geschwindigkeitsregelsystem durch.
- *: Techstream verwenden.
ARBEITSSCHRITTE
FAHRZEUG IN DIE WERKSTATT GEBRACHT
|

BATTERIESPANNUNG PRÜFEN
(a) Batteriespannung messen.
Sollspannung:
11 bis 14 V
Liegt die Spannung unter 11 V, die Batterie austauschen oder laden, bevor mit dem nächsten Schritt fortgefahren wird.
|
PRÜFUNG DER MILLIMETERWELLEN-RADARSENSOR-BAUGRUPPE*
(a) Die Reflektorhöhe einstellen.
Hier klicken
(b) Reflektor aufstellen.
Hier klicken
(c) Techstream an den DLC3 anschließen.
(d) Zündung einschalten (IG).
(e) Techstream einschalten.
(f) Den Hauptschalter der Geschwindigkeitsregelanlage einschalten.
(g) Die folgenden Menüs aufrufen: Karosserieelektrik / Pre-Collision 2 / Utility / Anzeige Frontstrahl-Achsfehlausrichtung.
(h) Den Betrag der Fehlausrichtung prüfen und notieren.
Karosserieelektrik > Pre-Collision 2 > HilfsfunktionenAuslesen der Strahlachsenabweichung vorne
(i) Die folgenden Menüs aufrufen: Karosserieelektrik / Pre-Collision 2 / Utility / Anzeige Frontstrahl-Achsversatz.
(j) Den Betrag der Fehlausrichtung prüfen und notieren.
Karosserieelektrik > Pre-Collision 2 > HilfsfunktionenAnzeige Strahlachsen-Versatz vorne
(k) Den "Händler-Achsversatzwinkel (mit Online-Kalibrierwinkel)" anhand der Werte "Anzeige Frontstrahl-Achsfehlausrichtung" und "Anzeige Frontstrahl-Achsversatz" berechnen.
(1) "Händler-Achsversatzwinkel (mit Online-Kalibrierwinkel)" = "Anzeige Frontstrahl-Achsfehlausrichtung" - "Anzeige Frontstrahl-Achsversatz"
Standard:
Händler-Achsversatzwinkel (mit Online-Kalibrierwinkel)
Vertikal |
-2,2 bis 1,6 Grad. |
Horizontal |
-0.6 bis 0.6 Grad. |
Ergebnis | Weiter zu |
|---|---|
Der Händler-Achsversatzwinkel (mit Online-Kalibrierwinkel) liegt innerhalb des Sollbereichs. |
A |
Der Händler-Achsversatzwinkel (mit Online-Kalibrierwinkel) liegt nicht innerhalb des Sollbereichs. |
B |
| B |  |
ZU SCHRITT 12 GEHEN |
|
CAN-KOMMUNIKATIONSSYSTEM PRÜFEN*
(a) Mit dem Techstream prüfen, ob das CAN-Kommunikationssystem ordnungsgemäß funktioniert.
Hier klicken
OK:
Das CAN-Kommunikationssystem funktioniert ordnungsgemäß.
| NG | |
ZUM CAN-KOMMUNIKATIONSSYSTEM WECHSELN |
|
PRÜFUNG DES ANZEIGE-/INSTRUMENTENSYSTEMS*
(a) Auf DTCs prüfen.
Karosserieelektrik > Kombiinstrument > FehlercodesErgebnis | Weiter zu |
|---|---|
Messgeräte-/Anzeigesystem-DTCs werden nicht ausgegeben |
A |
Messgeräte-/Anzeigesystem-DTCs werden ausgegeben |
B |
| B | |
ZU INSTRUMENTENSYSTEM (METER / GAUGE) WECHSELN |
|
PRÜFUNG DES ELEKTRONISCH GEREGELTEN BREMSSYSTEMS UND DES ELEKTRISCHEN FESTSTELLBREMSSYSTEMS*
(a) Auf DTCs prüfen.
Fahrwerk > ABS/VSC/TRAC/EPB > FehlercodesErgebnis | Weiter zu |
|---|---|
DTCs des elektronisch gesteuerten Bremssystems und der elektrischen Feststellbremsanlage werden nicht ausgegeben |
A |
Fehlercodes (DTC) des elektronisch gesteuerten Bremssystems werden ausgegeben |
B |
DTCs der elektrischen Feststellbremsanlage werden ausgegeben |
C |
| B | |
SIEHE ELEKTRONISCH GEREGELTES BREMSSYSTEM |
| C | |
WEITER ZU ELEKTRISCHE FESTSTELLBREMSE |
|
DTCs PRÜFEN*
(a) DTCs prüfen und ausgegebene Codes notieren.
Powertrain > Radar Cruise1 > Trouble Codes Powertrain > Radar Cruise2 > Trouble Codes(b) DTCs löschen.
Powertrain > Radar Cruise1 > Clear DTCs Powertrain > Radar Cruise2 > Clear DTCs(c) DTCs erneut prüfen. Versuchen, die DTCs durch Nachstellen der durch die DTCs angezeigten Bedingungen zu reproduzieren.
Powertrain > Radar Cruise1 > Trouble Codes Powertrain > Radar Cruise2 > Trouble CodesErgebnis | Weiter zu |
|---|---|
Keine DTCs werden ausgegeben |
A |
DTCs werden ausgegeben |
B |
| B | |
ZUR DTC-TABELLE GEHEN |
|
TABELLE DER FEHLERSYMPTOME
HINWEIS:
Siehe Tabelle der Problemsymptome.
Hier klicken
Ergebnis | Weiter zu |
|---|---|
Der Fehler ist nicht in der Tabelle der Problemsymptome aufgeführt. |
A |
Der Fehler ist in der Tabelle der Problemsymptome aufgeführt. |
B |
| B | |
GEMÄSS STÖRUNGSSYMPTOMTABELLE EINSTELLEN, REPARIEREN ODER AUSTAUSCHEN |
|
GESAMTANALYSE UND FEHLERSUCHE*
(a) Datenliste / Aktiver Test
Hier klicken
(b) Probefahrt
Hier klicken
(c) Funktionsprüfung
Hier klicken
(d) Klemmen des Steuergeräts
Hier klicken
|
EINSTELLEN, REPARIEREN ODER ERSETZEN
HINWEIS:
Wird die Millimeterwellen-Radarsensoreinheit durch eine neue ersetzt, muss die Einstellung der Radarsensor-Strahlachse durchgeführt werden.
Hier klicken
|
BESTÄTIGUNGSPRÜFUNG
| WEITER | |
ENDE |
MILLIMETERWELLEN-RADARSENSOREINHEIT EINSTELLEN
(a) Millimeterwellen-Radarsensor-Baugruppe einstellen.
Hier klicken
| WEITER | |
ZU SCHRITT 4 GEHEN |
Funktionsprüfung
FUNKTIONSPRÜFUNG
EINGANGSSIGNALPRÜFUNG
(a) Techstream an den DLC3 anschließen.
(b) Lenkradtasterbaugruppe mithilfe der Datenliste der Techstream-Software prüfen (Tempomat-Hauptschalter, -SET-Schalter, +RES-Schalter und CANCEL-Schalter).
Hier klicken
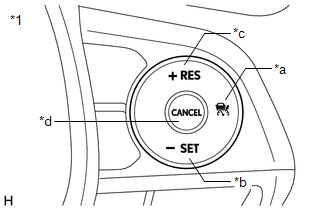
*1 |
Lenkradschalter-Baugruppe |
*a |
Tempomat-Hauptschalter |
*b |
-SET-Schalter |
*c |
+RES-Schalter |
*d |
CANCEL-Schalter |
TEMPOMAT-HAUPTSCHALTER PRÜFEN
(a) Zündung einschalten (IG).
(b) Das dynamische Radar-Tempomatsystem mit dem Tempomat-Hauptschalter einschalten.
*1 |
Lenkradschalter-Baugruppe |
*a |
Tempomat-Hauptschalter |
(c) Prüfen, ob die Tempomat-Anzeige (Abstandsregelungsmodus) in der Kombiinstrumentenbaugruppe leuchtet und im Multi-Informationsdisplay „Radar bereit“ angezeigt wird.
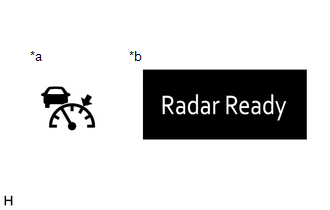
*a |
Anzeige Geschwindigkeitsregelanlage (Fahrzeugabstandsregelung) |
*b |
Multi-Informationsdisplay |
(d) Das dynamische Radar-Tempomatsystem mit dem Tempomat-Hauptschalter ausschalten. Prüfen, ob die Tempomat-Anzeige (Abstandsregelungsmodus) in der Kombiinstrumentenbaugruppe erlischt und die Anzeige „Radar bereit“ im Multi-Informationsdisplay ausgeht.
(e) Bei leuchtender Tempomat-Anzeige (Abstandsregelungsmodus) in der Kombiinstrumentenbaugruppe und angezeigter Anzeige „Radar bereit“ im Multi-Informationsdisplay den Motorschalter ausschalten. Den Motorschalter wieder einschalten (IG) und prüfen, ob die Tempomat-Anzeige (Abstandsregelungsmodus) in der Kombiinstrumentenbaugruppe sowie die Anzeige „Radar bereit“ im Multi-Informationsdisplay ausgeschaltet sind.
MODE-WAHLSCHALTER PRÜFEN
(a) Zündung einschalten (IG).
(b) Bei ausgeschaltetem dynamischen Radar-Tempomatsystem den Tempomat-Hauptschalter 1,5 Sekunden oder länger gedrückt halten, um in den Konstantgeschwindigkeitsregelungsmodus zu wechseln.
*1 |
Lenkradschalter-Baugruppe |
*a |
Tempomat-Hauptschalter |
HINWEIS:
Vor dem Betätigen des Tempomat-Hauptschalters keine anderen Schalter betätigen. Werden andere Schalter betätigt, das dynamische Radar-Tempomatsystem ausschalten und das obige Verfahren wiederholen.
(c) Prüfen, ob die Tempomat-Anzeige (Abstandsregelungsmodus) in der Kombiinstrumentenbaugruppe sowie die Anzeige „Radar bereit“ im Multi-Informationsdisplay erlöschen und die Tempomat-Anzeige (Konstantgeschwindigkeitsregelungsmodus) leuchtet.
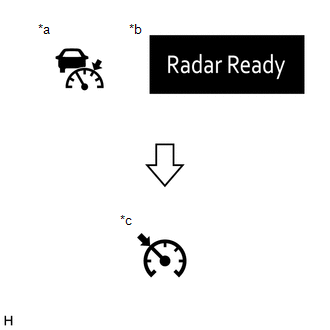
*a |
Anzeige Geschwindigkeitsregelanlage (Fahrzeugabstandsregelung) |
*b |
Multi-Informationsdisplay |
*c |
Anzeige Geschwindigkeitsregelanlage (Konstantgeschwindigkeitsregelung) |
HINWEIS:
Wird eine Störung erkannt, den Motorschalter ausschalten und das obige Verfahren wiederholen.
ABSTANDSREGELUNGSSCHALTER PRÜFEN
(a) Zündung einschalten (IG).
(b) Das dynamische Radar-Tempomatsystem mit dem Tempomat-Hauptschalter einschalten.
*1 |
Lenkradschalter-Baugruppe |
*a |
Tempomat-Hauptschalter |
(c) Den Abstandsregelungsschalter drücken.
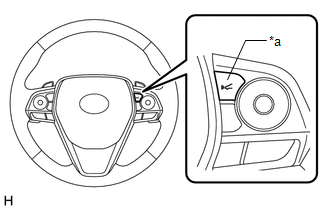
*a |
Abstandsregelungsschalter |
(d) Prüfen, ob die Anzeige des Fahrzeugabstands im Multi-Informationsdisplay des Kombiinstruments in der Reihenfolge lang, mittel, kurz wechselt.
HINWEIS:
Die Einstellung „Long“ wird bei jedem Einschalten des Motorschalters (IG) automatisch gewählt.
Bremsschalter-Stromkreis „A“ Unterbrechung (P057113)
BESCHREIBUNG
Wenn das dynamische Radar-Tempomatsystem die Bremsen betätigt, schaltet die Skid-Control-ECU (Bremsaktuatorbaugruppe) die Stopplicht-Schalterbaugruppe (Stopplicht-Steuerrelais) ein, um die Bremsleuchten zu aktivieren.
Empfängt das ECM von der Skid-Control-ECU (Bremsaktuatorbaugruppe) ein Störungssignal des Stopplicht-Steuerrelais, wird DTC P057113 gespeichert.
DTC-Nr. | Erfasstes Element | DTC-Erkennungsbedingung | Fehlerbereich | MIL |
|---|---|---|---|---|
P057113 |
Bremsschalter „A“ Stromkreis unterbrochen |
Bei einer Fahrzeuggeschwindigkeit von 5 km/h oder mehr und während das dynamische Radar-Tempomatsystem arbeitet, erkennt das ECM das Störungssignal des Stopplicht-Steuerrelais der Skid-Control-ECU (Bremsaktuatorbaugruppe) für etwa 0,2 Sekunden oder länger. |
Pre-Collision-System |
Leuchtet nicht |
HINWEIS:
Wird DTC P057113 vom dynamischen Radar-Tempomatsystem gespeichert, wird vom Pre-Collision-System zusätzlich DTC C1A4B gespeichert. Ist DTC P057113 gespeichert, daher zuerst das Pre-Collision-System prüfen.
ARBEITSSCHRITTE
ZU PRE-COLLISION-SYSTEM WECHSELN
Hier klicken
| WEITER |  |
ENDE |
Signalvergleichsfehler Bremsschalter "A" (P057162)
BESCHREIBUNG
Wird das Bremspedal betätigt, sendet die Stopplicht-Schalterbaugruppe ein Signal an das ECM. Empfängt das ECM dieses Signal, beendet es die Regelung des dynamischen Radar-Tempomats. Die Ausfallsicherungsfunktion ermöglicht eine normale Fahrt, auch wenn ein Fehler im Stopplichtsignalkreis vorliegt. Die Abbruchbedingung tritt auf, wenn am Anschluss STP Spannung anliegt. Beim Bremsen liegt über die Sicherung STOP und die Stopplicht-Schalterbaugruppe normalerweise Spannung am Anschluss STP des ECM an, und das ECM schaltet das dynamische Radar-Tempomatsystem aus.
DTC-Nr. | Erfasstes Element | DTC-Erkennungsbedingung | Fehlerbereich | MIL |
|---|---|---|---|---|
P057162 |
Bremsschalter „A“: Signalvergleich fehlerhaft |
Bei eingeschaltetem Motorschalter (IG) und während das dynamische Radar-Tempomatsystem arbeitet, liegt die Spannung an den Anschlüssen STP und ST1- des ECM für etwa 0,5 Sekunden oder länger unter 1 V. |
|
Leuchtet nicht |
SCHALTPLAN
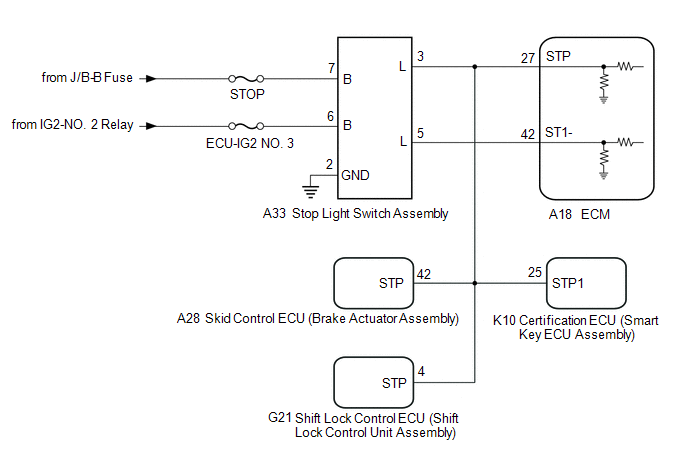
HINWEIS:
- Vor Durchführung der folgenden Schritte die Sicherungen der zu diesem System gehörenden Stromkreise prüfen.
- Vor dem Austausch des ECM die Registrierung beachten.
Hier klicken

ARBEITSSCHRITTE
KABELBAUM UND STECKVERBINDER PRÜFEN (BREMSLICHTSCHALTER-BAUGRUPPE - BATTERIE UND MASSE KAROSSERIE)
(a) Steckverbinder A33 der Stopplicht-Schalterbaugruppe abziehen. |
|
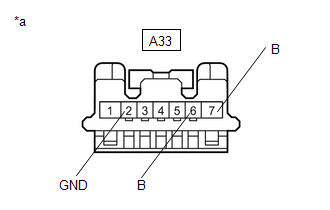
(b) Den Widerstand gemäß den Werten in der folgenden Tabelle messen.
Sollwert Widerstand:
Prüfgeräteanschluss | Zustand | Vorgegebene Bedingung |
|---|---|---|
A33-2 (GND) - Masse Karosserie |
Immer |
Unter 1 Ω |
(c) Die Spannung gemäß den Werten in der folgenden Tabelle messen.
Sollspannung:
Prüfgeräteanschluss | Zustand | Vorgegebene Bedingung |
|---|---|---|
A33-7 (B) - Masse Karosserie |
Immer |
11 bis 14 V |
A33-6 (B) - Karosseriemasse |
Motorschalter eingeschaltet (IG) |
11 bis 14 V |
A33-6 (B) - Karosseriemasse |
Motorschalter AUS |
Unter 1 V |
(d) Steckverbinder A33 der Stopplicht-Schalterbaugruppe anschließen.
| NG |  |
KABELBAUM ODER STECKVERBINDER REPARIEREN ODER ERSETZEN |
|

BREMSLICHTSCHALTER-BAUGRUPPE PRÜFEN
(a) Die Bremslichtschalter-Baugruppe prüfen.
Hier klicken
| NG | |
BREMSLICHTSCHALTER-BAUGRUPPE ERSETZEN |
|
STROMKREIS PRÜFEN (ECM – BREMSLICHTSCHALTEREINHEIT, KABELBAUM UND STECKVERBINDER)
(a) Steckverbinder A18 des ECM abziehen.
(b) Steckverbinder der A33 Bremslichtschalter-Baugruppe abziehen.
(c) Steckverbinder des Steuergeräts der Schleuderregelung A28 (Bremsaktuatorbaugruppe) abziehen.
(d) Steckverbinder K10 der Zugangsberechtigungs-ECU (Smart-Key-ECU-Baugruppe) abziehen.
(e) Steckverbinder G21 der Schaltsperren-Steuer-ECU (Schaltsperren-Steuereinheitbaugruppe) abziehen.
(f) Widerstand gemäß den Werten in der nachfolgenden Tabelle messen.
Sollwert Widerstand:
Prüfgeräteanschluss | Zustand | Vorgegebene Bedingung |
|---|---|---|
A18-42 (ST1-) - A33-5 (L) |
Immer |
Unter 1 Ω |
A18-27 (STP) - A33-3 (L) |
Immer |
Unter 1 Ω |
A18-42 (ST1-) oder A33-5 (L) - Karosseriemasse |
Immer |
10 kΩ oder mehr |
A18-27 (STP) oder A33-3 (L) - Karosseriemasse |
Immer |
10 kΩ oder mehr |
(g) Steckverbinder G21 der Schaltsperren-Steuer-ECU (Schaltsperren-Steuereinheitbaugruppe) anschließen.
(h) Steckverbinder K10 der Zugangsberechtigungs-ECU (Smart-Key-ECU-Baugruppe) anschließen.
(i) Steckverbinder A28 der Skid-Control-ECU (Bremsaktuatorbaugruppe) anschließen.
(j) Steckverbinder A33 der Stopplicht-Schalterbaugruppe anschließen.
(k) Steckverbinder A18 des ECM anschließen.
| OK | |
MOTORSTEUERGERÄT (ECM) ERSETZEN |
| NG | |
KABELBAUM ODER STECKVERBINDER REPARIEREN ODER ERSETZEN |
Interne Störung des Tempomatsystems (P057504, P057549)
BESCHREIBUNG
Dieser DTC wird gespeichert, wenn eine Störung im ECM vorliegt.
DTC-Nr. | Erfasstes Element | DTC-Erkennungsbedingung | Fehlerbereich | MIL |
|---|---|---|---|---|
P057504 |
Interner Fehler des Tempomatsystems |
Während das dynamische Radar-Tempomatsystem arbeitet, wird die Geschwindigkeitsregelung nicht abgebrochen, und seit dem Empfang des Abbruchsignals (STP-Signal) durch das ECM sind etwa 0,4 Sekunden vergangen. |
ECM |
Leuchtet nicht |
P057549 |
Interner elektronischer Fehler des Tempomaten |
Bei eingeschaltetem Motorschalter (IG) stimmen die vom Überwachungs-CPU des ECM empfangenen STP-Signale und die von der Steuer-ECU empfangenen STP-Signale für etwa 0,2 Sekunden oder länger nicht überein. |
ECM |
Leuchtet nicht |
HINWEIS:
Vor dem Austausch des ECM die Registrierung beachten.
Hier klicken
ARBEITSSCHRITTE
DTCs PRÜFEN
(a) DTCs löschen.
Powertrain > Radar Cruise1 > Clear DTCs(b) Sicherstellen, dass die Erkennungsbedingungen des DTC erfüllt sind.
HINWEIS:
Sind die Erkennungsbedingungen nicht erfüllt, kann das System die Störung nicht erkennen.
(c) DTCs prüfen.
Antriebsstrang > Radar-Tempomat1 > FehlercodesErgebnis | Weiter zu |
|---|---|
DTC P057504 und P057549 werden nicht ausgegeben. |
A |
DTC P057504 oder P057549 wird ausgegeben. |
B |
| A |  |
SIMULATIONSMETHODE ZUR PRÜFUNG VERWENDEN |
| B | |
MOTORSTEUERGERÄT (ECM) ERSETZEN |
Bremssystem (P157800)
BESCHREIBUNG
Dieser DTC wird gespeichert, wenn im elektronisch gesteuerten Bremssystem eine Störung erkannt wird. Bei gespeichertem DTC P157800 das elektronisch gesteuerte Bremssystem prüfen.
DTC-Nr. | Erfasstes Element | DTC-Erkennungsbedingung | Fehlerbereich | MIL |
|---|---|---|---|---|
P157800 |
Bremsanlage |
Bei einer Fahrzeuggeschwindigkeit von 5 km/h oder mehr und während das dynamische Radar-Tempomatsystem arbeitet, wird für 0,2 Sekunden oder länger eine Störung im elektronisch gesteuerten Bremssystem erkannt. |
Elektronisch gesteuertes Bremssystem |
Leuchtet nicht |
ARBEITSSCHRITTE
SIEHE ELEKTRONISCH GEREGELTES BREMSSYSTEM
HINWEIS:
Wird DTC P157800 vom dynamischen Radar-Tempomatsystem ausgegeben, die Fehlersuche für das elektronisch gesteuerte Bremssystem durchführen.
Hier klicken
| WEITER |  |
ENDE |
Eingangsprozessor Tempomat (P160700)
BESCHREIBUNG
Das ECM überwacht seine Haupt- und Sub-CPUs ständig. Diese Selbstprüfung stellt sicher, dass das ECM ordnungsgemäß arbeitet. Weichen die Ausgangssignale der CPUs voneinander ab und vom Sollwert ab, schaltet das ECM die MIL ein und speichert den DTC.
DTC-Nr. | Erfasstes Element | DTC-Erkennungsbedingung | Fehlerbereich | MIL |
|---|---|---|---|---|
P160700 |
Tempomat-Eingangsprozessor |
Wenn der Sub-CPU den Betrieb untersagt, arbeitet das dynamische Radar-Tempomatsystem für 0,3 Sekunden oder länger weiter. |
ECM |
Leuchtet auf |
BESCHREIBUNG DER ÜBERWACHUNG
Das ECM überwacht fortlaufend seine Haupt- und Neben-CPUs. Diese Selbstprüfung stellt sicher, dass das ECM ordnungsgemäß funktioniert. Wenn die Ausgangssignale der CPUs voneinander abweichen und vom Sollwert abweichen, die MIL sofort einschalten und den DTC sofort speichern.
STRATEGIE DER ÜBERWACHUNG
Zugehörige DTCs |
P1607: Leistung des internen Steuermoduls |
Erforderliche Sensoren/Komponenten (Haupt) |
ECM |
Erforderliche Sensoren/Komponenten (Zusatz) |
Tempomat |
Prüfhäufigkeit |
Dauerblinken |
Dauer |
0,3 Sekunden |
MIL-Betrieb |
Sofort |
Betriebsablauf |
Keine |
TYPISCHE FREIGABEBEDINGUNGEN
Die Überwachung läuft, solange die folgenden DTCs nicht gespeichert sind: |
Keine |
Alle folgenden Bedingungen sind erfüllt: |
- |
Tempomat |
Sperre |
DMA-Kommunikationsfehler |
Nicht erkannt |
TYPISCHE FEHLERSCHWELLEN
Tempomat |
Betätigung |
BESTÄTIGUNGS-FAHRMUSTER
HINWEIS:
Beim Löschen permanenter DTCs beachten Sie das Verfahren „PERMANENTE DTC LÖSCHEN“.
Hier klicken
- Techstream an den DLC3 anschließen.
- Zündschalter auf EIN (IG) stellen und Techstream einschalten.
- DTCs löschen (auch wenn keine DTCs gespeichert sind, das Verfahren zum Löschen der DTCs durchführen).
- Techstream ausschalten.
- Motorschalter ausschalten.
- Techstream trennen.
- Kabel vom Minuspol (-) der Batterie abklemmen und 1 Minute warten.
- Kabel an den Minuspol (-) der Batterie anschließen.
- Techstream an den DLC3 anschließen.
- Zündschalter auf EIN (IG) stellen und Techstream einschalten.
- Den Hauptschalter der Geschwindigkeitsregelung einschalten.
- 16 Sekunden oder länger warten.[*1]
HINWEIS:
[*1] : Normales Prüfverfahren.
Das normale Beurteilungsverfahren dient dem Abschluss der DTC-Beurteilung und wird auch beim Löschen permanenter DTCs verwendet.
- Folgende Menüs aufrufen: Antriebsstrang / Radar Cruise 1 / Fehlercodes.
- DTCs auslesen.
HINWEIS:
- Wird ein DTC ausgegeben, ist das System fehlerhaft.
- Wird kein DTC ausgegeben, das folgende Verfahren durchführen.
- Werden die DTCs nicht ausgegeben, eine Universal-Fahrt durchführen und auf permanente DTCs prüfen.
Hier klicken
HINWEIS:
- Wird ein permanenter DTC ausgegeben, liegt eine Fehlfunktion im System vor.
- Werden keine permanenten DTCs ausgegeben, ist das System in Ordnung.
HINWEIS:
Vor dem Austausch des ECM die Registrierung beachten.
Hier klicken
HINWEIS:
Das ECM empfängt Signale von jedem Sensor, um alle Funktionen des dynamischen Radar-Tempomatsystems zu steuern. Wenn ein DTC erkannt wird, bleibt die Notlauffunktion aktiv, bis der Motorschalter ausgeschaltet wird.
ARBEITSSCHRITTE
DTCs PRÜFEN
(a) DTCs löschen.
Powertrain > Radar Cruise1 > Clear DTCs(b) Sicherstellen, dass die Erkennungsbedingungen des DTC erfüllt sind.
HINWEIS:
Sind die Erkennungsbedingungen nicht erfüllt, kann das System die Störung nicht erkennen.
(c) DTCs prüfen.
Antriebsstrang > Radar-Tempomat1 > FehlercodesErgebnis | Weiter zu |
|---|---|
DTC P160700 wird nicht ausgegeben |
A |
DTC P160700 wird ausgegeben |
B |
| A |  |
SIMULATIONSMETHODE ZUR PRÜFUNG VERWENDEN |
| B | |
MOTORSTEUERGERÄT (ECM) ERSETZEN |
Kommunikationsfehler von VSC zu ECM: Ungültige serielle Daten empfangen (P163081)
BESCHREIBUNG
Das Skid-Control-Steuergerät (Bremsaktuator-Baugruppe) sendet Signale wie Cruise-Control-Abbruchsignale und Bremsanforderungs-Rückmeldesignale an das ECM, wenn das Dynamic Radar Cruise Control System aktiv ist.
DTC-Nr. | Erfasstes Element | DTC-Erkennungsbedingung | Fehlerbereich | MIL |
|---|---|---|---|---|
P163081 |
Kommunikationsfehler von VSC zu ECM, ungültige serielle Daten empfangen |
Bei einer Fahrzeuggeschwindigkeit von 5 km/h oder mehr und während das Dynamic Radar Cruise Control System aktiv ist, sind die Kommunikationsdaten des Skid-Control-Steuergeräts (Bremsaktuator-Baugruppe) für ca. 0,5 Sekunden oder länger logisch inkonsistent. |
|
Leuchtet nicht |
HINWEIS:
- Zuerst das CAN-Kommunikationssystem gemäß Vorgehensweise bei der Fehlerdiagnose prüfen. Nachdem sichergestellt wurde, dass im CAN-Kommunikationssystem keine Störungen vorliegen, mit der Fehlerdiagnose fortfahren.
Hier klicken

- Vor dem Austausch des ECM die Registrierung beachten.
Hier klicken
- Nach dem Ersetzen des Schleuderregel-Steuergeräts (Bremsaktuator-Baugruppe) die Nullpunktkalibrierung des Gierratensensors und des G-Sensors durchführen und die Systeminformationen speichern.
Hier klicken
ARBEITSSCHRITTE
CAN-KOMMUNIKATIONSSYSTEM PRÜFEN
(a) Prüfen Sie mit dem Techstream, ob das CAN-Kommunikationssystem ordnungsgemäß funktioniert.
Hier klicken
Ergebnis | Weiter zu |
|---|---|
Für das CAN-Kommunikationssystem werden keine DTCs ausgegeben |
OK |
Für das CAN-Kommunikationssystem werden DTCs ausgegeben |
NG |
| NG |  |
ZUM CAN-KOMMUNIKATIONSSYSTEM WECHSELN |
|

DTCs PRÜFEN
(a) DTCs löschen.
Powertrain > Radar Cruise1 > Clear DTCs(b) Sicherstellen, dass die Erkennungsbedingungen des DTC erfüllt sind.
HINWEIS:
Sind die Erkennungsbedingungen nicht erfüllt, kann das System die Störung nicht erkennen.
(c) DTCs prüfen.
Antriebsstrang > Radar-Tempomat1 > FehlercodesErgebnis | Weiter zu |
|---|---|
DTC P163081 wird nicht ausgegeben |
A |
DTC P163081 wird ausgegeben |
B |
| A | |
SIMULATIONSMETHODE ZUR PRÜFUNG VERWENDEN |
|
BREMSAKTUATOR-BAUGRUPPE ERSETZEN
(a) Die Bremsaktuatorbaugruppe ersetzen.
Hier klicken
|
DTCs PRÜFEN
(a) DTCs löschen.
Powertrain > Radar Cruise1 > Clear DTCs(b) Sicherstellen, dass die Erkennungsbedingungen des DTC erfüllt sind.
HINWEIS:
Sind die Erkennungsbedingungen nicht erfüllt, kann das System die Störung nicht erkennen.
(c) DTCs prüfen.
Antriebsstrang > Radar-Tempomat1 > FehlercodesErgebnis | Weiter zu |
|---|---|
DTC P163081 wird nicht ausgegeben |
A |
DTC P163081 wird ausgegeben |
B |
| A | |
ENDE |
| B | |
MOTORSTEUERGERÄT (ECM) ERSETZEN |
Kommunikationsfehler von ECM zu VSC, ungültige serielle Daten empfangen (P163181)
BESCHREIBUNG
Das ECM sendet Signale wie Betriebssignale des dynamischen Radar-Tempomaten, Bremsbetätigungsanforderungssignale und Summeranforderungssignale an das Schleuderregelungs-ECU (Bremsaktuatorbaugruppe), wenn der dynamische Radar-Tempomat in Betrieb ist. Wenn das Schleuderregelungs-ECU (Bremsaktuatorbaugruppe) einen Kommunikationsfehler mit dem ECM feststellt, sendet es ein Fehlersignal an das ECM zurück.
DTC-Nr. | Erfasstes Element | DTC-Erkennungsbedingung | Fehlerbereich | MIL |
|---|---|---|---|---|
P163181 |
Kommunikationsfehler von ECM zu VSC: Ungültige serielle Daten empfangen |
Solange die Fahrzeuggeschwindigkeit 5 km/h oder mehr beträgt und das dynamische Radar-Tempomatsystem in Betrieb ist, empfängt das ECM etwa 1 Sekunde oder länger fortlaufend ein Logikfehlersignal von der Schleuderregelungs-ECU (Bremsaktuatorbaugruppe). |
|
Leuchtet nicht |
HINWEIS:
- Zuerst das CAN-Kommunikationssystem gemäß Vorgehensweise bei der Fehlerdiagnose prüfen. Nachdem sichergestellt wurde, dass im CAN-Kommunikationssystem keine Störungen vorliegen, mit der Fehlerdiagnose fortfahren.
Hier klicken

- Vor dem Austausch des ECM die Registrierung beachten.
Hier klicken
- Nach dem Ersetzen des Schleuderregel-Steuergeräts (Bremsaktuator-Baugruppe) die Nullpunktkalibrierung des Gierratensensors und des G-Sensors durchführen und die Systeminformationen speichern.
Hier klicken
ARBEITSSCHRITTE
CAN-KOMMUNIKATIONSSYSTEM PRÜFEN
(a) Prüfen Sie mit dem Techstream, ob das CAN-Kommunikationssystem ordnungsgemäß funktioniert.
Hier klicken
Ergebnis | Weiter zu |
|---|---|
Für das CAN-Kommunikationssystem werden keine DTCs ausgegeben |
OK |
Für das CAN-Kommunikationssystem werden DTCs ausgegeben |
NG |
| NG |  |
ZUM CAN-KOMMUNIKATIONSSYSTEM WECHSELN |
|

DTCs PRÜFEN
(a) DTCs löschen.
Powertrain > Radar Cruise1 > Clear DTCs(b) Sicherstellen, dass die Erkennungsbedingungen des DTC erfüllt sind.
HINWEIS:
Sind die Erkennungsbedingungen nicht erfüllt, kann das System die Störung nicht erkennen.
(c) DTCs prüfen.
Antriebsstrang > Radar-Tempomat1 > FehlercodesErgebnis | Weiter zu |
|---|---|
DTC P163181 wird nicht ausgegeben |
A |
DTC P163181 wird ausgegeben |
B |
| A | |
SIMULATIONSMETHODE ZUR PRÜFUNG VERWENDEN |
|
MOTORSTEUERGERÄT (ECM) ERSETZEN
(a) ECM ersetzen.
Hier klicken
|
DTCs PRÜFEN
(a) DTCs löschen.
Powertrain > Radar Cruise1 > Clear DTCs(b) Sicherstellen, dass die Erkennungsbedingungen des DTC erfüllt sind.
HINWEIS:
Sind die Erkennungsbedingungen nicht erfüllt, kann das System die Störung nicht erkennen.
(c) DTCs prüfen.
Antriebsstrang > Radar-Tempomat1 > FehlercodesErgebnis | Weiter zu |
|---|---|
DTC P163181 wird nicht ausgegeben |
A |
DTC P163181 wird ausgegeben |
B |
| A | |
ENDE |
| B | |
BREMSAKTUATOR-BAUGRUPPE ERSETZEN |
Teileposition
EINBAUORT DER TEILE
ABBILDUNG
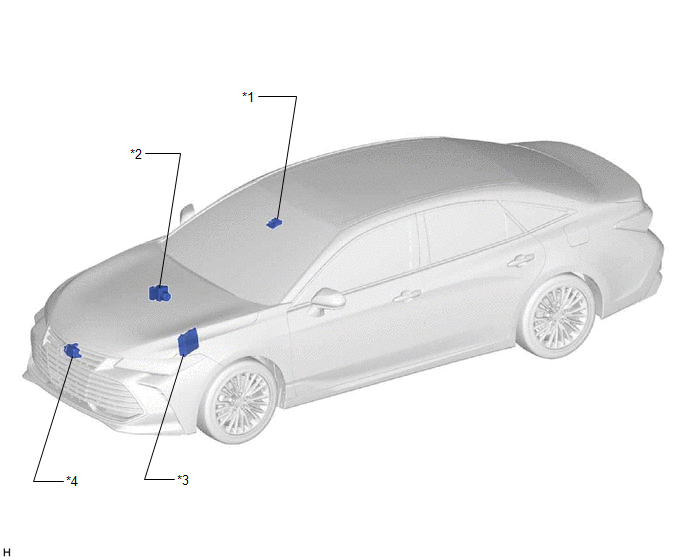
*1 |
FRONTERKENNUNGSKAMERA |
*2 |
BREMSAKTUATOR BAUGRUPPE - ECU SCHLEUDERREGELUNG |
*3 |
ECM |
*4 |
MILLIMETERWELLEN-RADARSENSORBAUGRUPPE |
ABBILDUNG
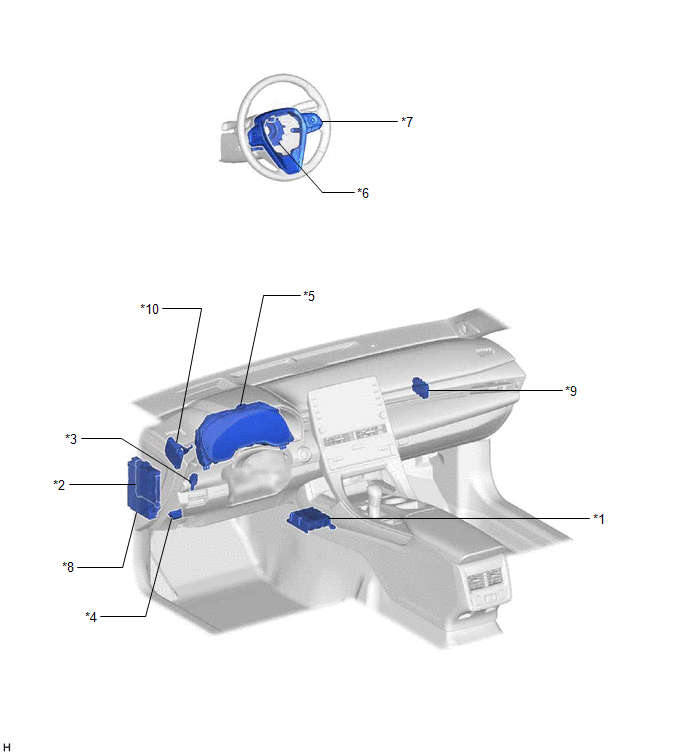
*1 |
AIRBAG-SENSOREINHEIT - GIER- UND BESCHLEUNIGUNGSSENSOR |
*2 |
HAUPTKAROSSERIE-ECU (MULTIPLEX-NETZWERK-KAROSSERIE-ECU) |
*3 |
BREMSLICHTSCHALTER-BAUGRUPPE |
*4 |
DLC3 |
*5 |
INSTRUMENTENKOMBINATION - Multi-Informationsdisplay - Anzeige Geschwindigkeitsregelung - Anzeige Tempomat SET - Warnsummer - Hauptwarnleuchte |
*6 |
WICKELFEDER MIT SENSOR-UNTERBAUGRUPPE - UNTERBAUGRUPPE SPIRALKABEL - LENKWINKELSENSOR |
*7 |
LENKRADSCHALTERBAUGRUPPE (SCHALTER GESCHWINDIGKEITSREGELUNG) - SCHALTER ABSTANDSREGELUNG ZU FAHRZEUGEN - HAUPTSCHALTER GESCHWINDIGKEITSREGELUNG - SET-Schalter - +RES-Schalter - CANCEL-Schalter |
*8 |
SICHERUNGS-/RELAISKASTEN AM ARMATURENBRETT - STOP-SICHERUNG - Sicherung Nr. 4 ECU-IG1 - ECU-IG2 SICHERUNG NR. 3 |
*9 |
ZENTRALES GATEWAY-STEUERGERÄT (NETZWERK-GATEWAY-STEUERGERÄT) |
*10 |
FAHRASSISTENZ-STEUERGERÄT-BAUGRUPPE |
Vorsichtsmaßnahmen
VORSICHTSMASSNAHMEN
VORSICHTSMASSNAHMEN BEIM ABKLEMMEN DES KABELS VOM MINUSPOL DER BATTERIE
HINWEIS:
Beim Abklemmen des Kabels vom Minuspol (-) der Batterie die folgenden Systeme nach dem Wiederanschließen des Kabels initialisieren:
System | Siehe Verfahren |
|---|---|
Spurhaltewarnsystem (mit Lenkeingriff) |
 |
Pre-Collision-System |
|
Intelligentes Abstandssonar-System |
|
Beleuchtungssystem (für Benzinmodell mit Abbiegelicht) |
|
Einparkhilfe-Überwachungssystem |
|
Panoramic-View-Monitorsystem |
HINWEISE ZUR HANDHABUNG DES DYNAMIC RADAR CRUISE CONTROL SYSTEMS
Beachten Sie bei Wartungsarbeiten an Fahrzeugen mit Dynamic Radar Cruise Control System die folgenden Punkte.
(a) Das Dynamic Radar Cruise Control System ist für die Verwendung auf Landstraßen und Autobahnen ausgelegt. Das System funktioniert möglicherweise nicht korrekt auf Straßen, die von Fußgängern und Radfahrern genutzt werden, und kann zu einem Unfall führen.
(b) Verlassen Sie sich nicht übermäßig auf das Dynamic Radar Cruise Control System.
- Das Dynamic Radar Cruise Control System ist so ausgelegt, dass es hilft, einen angemessenen Abstand zum vorausfahrenden Fahrzeug einzuhalten. Das System allein reicht jedoch nicht aus. Achten Sie bei der Verwendung des Dynamic Radar Cruise Control Systems ständig auf den Fahrzeugabstand und die Verkehrslage und bremsen Sie je nach Situation mit dem Bremspedal oder beschleunigen Sie mit dem Fahrpedal, um einen angemessenen Abstand zum vorausfahrenden Fahrzeug zu halten.
- Das Dynamic Radar Cruise Control System bremst bei Bedarf, die Verzögerungsleistung ist jedoch begrenzt. Wenn das vorausfahrende Fahrzeug stark abbremst oder ein anderes Fahrzeug vor Ihr Fahrzeug einschert, ist ein rechtzeitiges Abbremsen zur Vermeidung einer Kollision ohne zusätzliche Bremsung möglicherweise nicht möglich.
(c) Schmutzerkennungsfunktion der Millimeterwellen-Radarsensorbaugruppe.
- Die Millimeterwellen-Radarsensorbaugruppe kann Verschmutzungen auf der Sensorfläche oder auf der Vorder- bzw. Rückseite des vorderen Emblems automatisch erkennen. Verschmutzungen werden jedoch nicht immer erkannt.
- Die Schmutzerkennungsfunktion funktioniert möglicherweise nicht, wenn ein Metallgegenstand oder eine metallbeschichtete Kunststofffolie am Sensor oder am vorderen Emblem angebracht ist.
- Die Schmutzerkennungsfunktion funktioniert möglicherweise nicht, wenn sich Schnee oder Eis auf dem Sensor oder dem vorderen Emblem befinden.
HINWEIS:
Durch die genannten Bedingungen kann es vorkommen, dass das Fahrzeug keinen angemessenen Abstand zum vorausfahrenden Fahrzeug halten kann.
(d) Halten Sie die Sensorfläche sowie die Vorder- und Rückseite des vorderen Emblems sauber.
(e) Das Dynamic Radar Cruise Control System funktioniert bei stehenden oder deutlich langsamer fahrenden Fahrzeugen nicht und gibt dafür auch keine Warnung bei Annäherung aus.
HINWEIS:
Dies betrifft Fahrzeuge, die an einer Mautstelle oder im Stau stehen, sowie ein vorausfahrendes Fahrzeug, das deutlich langsamer fährt.
(f) Wenn einem anderen Fahrzeug im Modus Abstandsregelung gefolgt wird, beschleunigt das Fahrzeug nicht, wenn der +RES-Schalter betätigt wird, da die Geschwindigkeit an die Geschwindigkeit des vorausfahrenden Fahrzeugs angepasst wird.
HINWEIS:
Wird die eingestellte Fahrzeuggeschwindigkeit durch Betätigen der +RES-Taste erhöht, beschleunigt das Fahrzeug auf die neu eingestellte Geschwindigkeit, sobald das vorausfahrende Fahrzeug die Fahrspur verlassen hat.
HINWEIS:
Die eingestellte Fahrzeuggeschwindigkeit kann im Multi-Informationsdisplay abgelesen werden.
(g) Der tatsächliche Abstand zu Fahrzeugen kann beim Fahren bergab kleiner sein als der eingestellte Abstand.
(h) Wird eine Systemstörung erkannt, leuchtet die Hauptwarnleuchte auf, im Multi-Informationsdisplay der Kombiinstrument-Baugruppe wird eine Warnmeldung angezeigt und der Summer ertönt.
(i) Die Windschutzscheibe sauber halten.
(j) Die Frontkamera zur Erkennung nicht übermäßig belasten und keinen starken Stößen aussetzen.
(k) Die Frontkamera zur Erkennung nicht zerlegen.
(l) Keinen Aufkleber auf die Windschutzscheibe im Bereich vor der Frontkamera zur Erkennung kleben.
(m) Wird die Heizung bei gewählter Stellung FOOT verwendet, kann der obere Bereich der Windschutzscheibe beschlagen und die Funktion der Frontkamera zur Erkennung beeinträchtigt werden.
HINWEIS:
Beschlägt die Windschutzscheibe, mit der Frontscheibenentfrostung freiblasen.
(n) Das Objektiv der Frontkamera zur Erkennung nicht beschädigen und nicht verschmutzen lassen.
HINWEIS:
- Beim Reinigen der Innenseite der Windschutzscheibe darf kein Reinigungsmittel auf das Objektiv der Frontkamera zur Erkennung gelangen.
- Das Objektiv der Frontkamera zur Erkennung nicht berühren.
(o) Keine Gegenstände auf das Armaturenbrett legen.
HINWEIS:
Wenn ein Gegenstand von der Windschutzscheibe reflektiert wird, kann die Leistung der Frontkamera nachlassen.
(p) Der Warnsummer bei Annäherung an ein Fahrzeug ertönt nicht, wenn der Modus Konstantfahrt die Geschwindigkeit regelt.
(q) Da sich die Regelung im Modus Konstantfahrt und im Modus Abstandsregelung unterscheidet, vor der Bedienung des dynamischen Radar-Tempomatsystems immer prüfen, welcher Modus ausgewählt ist.
(r) Die folgenden Vorsichtsmaßnahmen für das dynamische Radar-Tempomatsystem beachten.
(1) Das Tempomatsystem mit dem Hauptschalter der Geschwindigkeitsregelung ausschalten, wenn das Tempomatsystem nicht benutzt wird.
(2) Vorsicht walten lassen: Die Fahrzeuggeschwindigkeit kann beim Bergabfahren über die eingestellte Geschwindigkeit steigen, selbst wenn das Tempomatsystem die Geschwindigkeit regelt.
(3) Wenn der +RES-Schalter betätigt wird, während das Tempomatsystem die Geschwindigkeit regelt, oder nachdem die Geschwindigkeitsregelung des Tempomatsystems aufgehoben wurde, kann das Fahrzeug beschleunigen.
(4) Wenn die Anzeige der Geschwindigkeitsregelung erlischt und eine Warnmeldung angezeigt wird, während das Tempomatsystem die Geschwindigkeit regelt, den Hauptschalter der Geschwindigkeitsregelung aus- und wieder einschalten und die eingestellte Geschwindigkeit des Tempomatsystems erneut festlegen. Wenn sich das Tempomatsystem nach dem Einstellen nicht einschaltet oder sofort aussetzt, liegt möglicherweise eine Störung im Tempomatsystem vor.
(5) Das dynamische Radar-Tempomatsystem nicht bei folgenden Straßenverhältnissen verwenden:
- Starkes Verkehrsaufkommen
- Steile Gefällstrecken
- Straßen mit scharfen Kurven
- Vereiste oder schneebedeckte Straßen
- Rutschige Straßen
(s) Das dynamische Radar-Tempomatsystem während des Ziehens eines Anhängers nicht verwenden.
VORSICHTSMASSNAHMEN BEIM AUSTAUSCH DER FAHRASSISTENZ-ECU-BAUGRUPPE
Beim Austausch der Fahrassistenz-Steuergerät-Baugruppe immer durch eine neue ersetzen. Wird eine Fahrassistenz-Steuergerät-Baugruppe verwendet, die in einem anderen Fahrzeug verbaut war, stimmen die in ihr gespeicherten Informationen nicht mit denen des Fahrzeugs überein. Dadurch kann ein DTC gespeichert werden.
VORSICHTSMASSNAHME BEIM AUSTAUSCH DES ECM
Vor dem Austausch des ECM die Registrierung beachten.
Hier klicken
HINWEISE ZUM UMGANG MIT DEM CAN-KOMMUNIKATIONSSYSTEM
Zuerst das CAN-Kommunikationssystem gemäß Vorgehensweise bei der Fehlerdiagnose prüfen. Nachdem sichergestellt wurde, dass im CAN-Kommunikationssystem keine Störungen vorliegen, mit der Fehlerdiagnose fortfahren.
Hier klicken
HINWEISE ZUM UMGANG MIT DER FRONTERKENNUNGSKAMERA
Hier klicken
VORSICHTSMASSNAHMEN BEIM ERSETZEN DER MILLIMETERWELLEN-RADARSENSOR-BAUGRUPPE
- Beim Austausch der Millimeterwellen-Radarsensorbaugruppe immer eine neue Baugruppe einbauen. Wenn eine neue Millimeterwellen-Radarsensorbaugruppe im Fahrzeug eingebaut wird, empfängt sie Fahrzeuginformationen von der Fahrassistenz-ECU-Baugruppe und speichert sie. Wird eine Millimeterwellen-Radarsensorbaugruppe verwendet, die zuvor in einem anderen Fahrzeug eingebaut war, stimmen die in der Fahrassistenz-ECU-Baugruppe und in der Millimeterwellen-Radarsensorbaugruppe gespeicherten Informationen nicht überein, und es kann ein DTC gespeichert werden.
- Wird die Millimeterwellen-Radarsensoreinheit durch eine neue ersetzt, muss die Einstellung der Radarsensor-Strahlachse durchgeführt werden.
Hier klicken
HINWEISE BEIM ERSETZEN DES SCHLEUDERREGEL-STEUERGERÄTS (BREMSAKTUATOR-BAUGRUPPE)
Nach dem Ersetzen des Schleuderregel-Steuergeräts (Bremsaktuator-Baugruppe) die Nullpunktkalibrierung des Gierratensensors und des G-Sensors durchführen und die Systeminformationen speichern.
Hier klicken
Tabelle der Problemsymptome
TABELLE DER FEHLERSYMPTOME
HINWEIS:
- Vor dem Austausch des ECM die Registrierung beachten.
Hier klicken

- Beim Austausch der Fahrassistenz-Steuergerät-Baugruppe immer durch eine neue ersetzen. Wird eine Fahrassistenz-Steuergerät-Baugruppe verwendet, die in einem anderen Fahrzeug verbaut war, stimmen die in ihr gespeicherten Informationen nicht mit denen des Fahrzeugs überein. Dadurch kann ein DTC gespeichert werden.
- Wird die Millimeterwellen-Radarsensoreinheit durch eine neue ersetzt, muss die Einstellung der Radarsensor-Strahlachse durchgeführt werden.
Hier klicken
- Beim Austausch der Vorwärtserkennungskamera stets eine neue Kamera verwenden. Wird eine Vorwärtserkennungskamera verwendet, die zuvor in einem anderen Fahrzeug eingebaut war, stimmen die in der Vorwärtserkennungskamera gespeicherten Informationen nicht mit den Fahrzeuginformationen überein. Dadurch kann ein DTC gespeichert werden.
- Wurde die Frontkamera durch eine neue ersetzt, unbedingt die Speicherung von Erkennungskamera/Zielposition und die Justierung der Erkennungskamera-Achse durchführen.
Hier klicken
HINWEIS:
- Mithilfe der folgenden Tabelle die Ursache der Problemsymptome eingrenzen. Sind mehrere mögliche Bereiche aufgeführt, sind die möglichen Ursachen in der Spalte "Suspected Area" nach ihrer Wahrscheinlichkeit geordnet. Jedes Symptom prüfen, indem die möglichen Bereiche in der angegebenen Reihenfolge überprüft werden. Teile bei Bedarf ersetzen.
- Vor der Prüfung der nachfolgend genannten Bereiche die Sicherungen und Relais prüfen, die zu diesem System gehören.
Symptom | Vermutete Ursache | Verweis |
|---|---|---|
Das dynamische Radar-Tempomatsystem kann mit dem Hauptschalter der Geschwindigkeitsregelung nicht eingeschaltet werden. |
CAN-Kommunikationssystem |
|
Schaltkreis des Lenkrad-Tastenfelds |
|
|
Stromkreis der Tempomat-Hauptanzeige |
|
|
Kombiinstrumenten-Baugruppe |
|
|
Fahrassistenz-Steuergerät-Baugruppe |
|
|
ECM |
|
|
Der Modus des dynamischen Radar-Tempomaten kann nicht zwischen Abstandsregelung und Konstantfahrt umgeschaltet werden. |
CAN-Kommunikationssystem |
|
Schaltkreis des Lenkrad-Tastenfelds |
|
|
Kombiinstrumenten-Baugruppe |
|
|
ECM |
|
|
Der Fahrzeugabstand kann nicht geändert werden. |
CAN-Kommunikationssystem |
|
Stromkreis des Abstandsregelschalters |
|
|
Kombiinstrumenten-Baugruppe |
|
|
Fahrassistenz-Steuergerät-Baugruppe |
|
|
Einstellen der Fahrzeuggeschwindigkeit nicht möglich (im Modus Konstantfahrt) |
Fail-safe-Tabelle |
|
CAN-Kommunikationssystem |
|
|
Schaltkreis des Lenkrad-Tastenfelds |
|
|
Stromkreis des Bremslichtschalters |
|
|
Automatikgetriebesystem |
|
|
Elektronisch gesteuertes Bremssystem |
|
|
Fahrassistenz-Steuergerät-Baugruppe |
|
|
ECM |
|
|
Einstellen der Fahrzeuggeschwindigkeit nicht möglich (im Modus Abstandsregelung) |
Historie: Millimeterwellen-Radarsensorbaugruppe Front-Radar falsche Achsabweichung (vertikal)*1 |
|
Fail-safe-Tabelle |
|
|
Frontkamera zur Erkennung vorübergehend nicht verfügbar |
|
|
Millimeterwellen-Radarsensor-Baugruppe ist verschmutzt |
|
|
Strahlachse der Millimeterwellen-Radarsensor-Baugruppe nicht justiert |
|
|
CAN-Kommunikationssystem |
|
|
Schaltkreis des Lenkrad-Tastenfelds |
|
|
Automatikgetriebesystem |
|
|
Millimeterwellen-Radarsensorbaugruppe |
|
|
Frontkamera |
|
|
Elektronisch gesteuertes Bremssystem |
|
|
Kombiinstrumenten-Baugruppe |
|
|
Fahrassistenz-Steuergerät-Baugruppe |
|
|
ECM |
|
|
Regelung der Fahrzeuggeschwindigkeit durch den dynamischen Radar-Tempomaten wird aufgehoben (im Modus Konstantfahrt) |
Fail-safe-Tabelle |
|
CAN-Kommunikationssystem |
|
|
Schaltkreis des Lenkrad-Tastenfelds |
|
|
Stromkreis des Bremslichtschalters |
|
|
Automatikgetriebesystem |
|
|
Elektronisch gesteuertes Bremssystem |
|
|
Fahrassistenz-Steuergerät-Baugruppe |
|
|
ECM |
|
|
Regelung der Fahrzeuggeschwindigkeit durch den dynamischen Radar-Tempomaten wird aufgehoben (im Modus Abstandsregelung) |
Fail-safe-Tabelle |
|
Frontkamera zur Erkennung vorübergehend nicht verfügbar |
|
|
Millimeterwellen-Radarsensor-Baugruppe ist verschmutzt |
|
|
Strahlachse der Millimeterwellen-Radarsensor-Baugruppe nicht justiert |
|
|
CAN-Kommunikationssystem |
|
|
Schaltkreis des Lenkrad-Tastenfelds |
|
|
Automatikgetriebesystem |
|
|
Millimeterwellen-Radarsensorbaugruppe |
|
|
Frontkamera |
|
|
Elektronisch gesteuertes Bremssystem |
|
|
Kombiinstrumenten-Baugruppe |
|
|
Fahrassistenz-Steuergerät-Baugruppe |
|
|
ECM |
|
|
Pendeln/Fahrzeuggeschwindigkeit nicht konstant (im Modus Konstantfahrt) |
CAN-Kommunikationssystem |
|
Elektronisch gesteuertes Bremssystem |
|
|
ECM |
|
|
Pendeln/Fahrzeuggeschwindigkeit nicht konstant (im Modus Abstandsregelung) |
Millimeterwellen-Radarsensor-Baugruppe ist verschmutzt |
|
Strahlachse der Millimeterwellen-Radarsensor-Baugruppe nicht justiert |
|
|
CAN-Kommunikationssystem |
|
|
Elektronisch gesteuertes Bremssystem |
|
|
Fahrassistenz-Steuergerät-Baugruppe |
|
|
ECM |
|
|
Die Geschwindigkeitsregelung durch das dynamische Radar-Tempomatsystem wird nicht aufgehoben, wenn der CANCEL-Schalter betätigt wird. |
Schaltkreis des Lenkrad-Tastenfelds |
|
ECM |
|
|
Betätigen des Schalthebels hebt die Regelung der Fahrzeuggeschwindigkeit durch den dynamischen Radar-Tempomaten nicht auf |
Baugruppe Parkstellungs-/Neutralstellungsschalter |
|
Schaltsperren-Steuergerät-Baugruppe |
|
|
Automatikgetriebesystem |
|
|
ECM |
|
|
Die Geschwindigkeitsregelung durch das dynamische Radar-Tempomatsystem wird nicht aufgehoben, wenn ein Schaltwippenschalter betätigt wird*2 |
Automatikgetriebesystem |
|
Stromkreis Schaltpaddel-Schalter |
|
|
ECM |
|
|
Betätigen des Bremspedals hebt die Regelung der Fahrzeuggeschwindigkeit durch den dynamischen Radar-Tempomaten nicht auf |
Stromkreis des Bremslichtschalters |
|
ECM |
|
|
Die Regelung kann bei stehendem Fahrzeug nicht aufgehoben werden. |
CAN-Kommunikationssystem |
|
Elektronisch gesteuertes Bremssystem |
|
|
Elektrische Feststellbremse |
|
|
Stromkreis des Türkontaktschalters vorne |
|
|
Gurtwarnsystem |
|
|
ECM |
|
|
Die Regelung kann durch Betätigen der Feststellbremse nicht aufgehoben werden. |
CAN-Kommunikationssystem |
|
Elektronisch gesteuertes Bremssystem |
|
|
Elektrische Feststellbremse |
|
|
Bremsaktuator-Baugruppe |
|
|
Fahrassistenz-Steuergerät-Baugruppe |
|
|
ECM |
|
|
Obwohl die Millimeterwellen-Radarsensorbaugruppe nicht verschmutzt ist, wird die Warnmeldung "Sensor reinigen" angezeigt. |
Millimeterwellen-Radarsensorbaugruppe |
|
Der Warnsummer für Fahrzeugannäherung ertönt nicht |
Kombiinstrumenten-Baugruppe |
|
Einbauposition der Millimeterwellen-Radarsensor-Baugruppe prüfen |
|
|
Einbau der Frontkamera zur Erkennung prüfen |
|
|
Frontkamera |
|
|
Millimeterwellen-Radarsensorbaugruppe |
|
|
Fahrassistenz-Steuergerät-Baugruppe |
|
|
Obwohl der Warnsummer bei Annäherung an ein Fahrzeug ertönt, wird keine Bremsregelung zur Verzögerung des Fahrzeugs ausgeführt. |
Elektronisch gesteuertes Bremssystem |
|
CAN-Kommunikationssystem |
|
|
Fahrassistenz-Steuergerät-Baugruppe |
|
|
ECM |
|
|
Obwohl die SET-Funktion aktiv ist, leuchtet die Tempomat-SET-Anzeige nicht auf |
CAN-Kommunikationssystem |
|
Schaltkreis der SET-Anzeigeleuchte |
|
|
Kombiinstrumenten-Baugruppe |
|
|
ECM |
|
|
Die Tempomat-Anzeige leuchtet weiterhin |
CAN-Kommunikationssystem |
|
Stromkreis der Tempomat-Hauptanzeige |
|
|
Kombiinstrumenten-Baugruppe |
|
|
ECM |
|
|
Auf dem Multi-Informationsdisplay der Kombiinstrumentbaugruppe werden keine Anzeigen angezeigt. |
CAN-Kommunikationssystem |
|
Kombiinstrumenten-Baugruppe |
|
|
ECM |
|
|
Ein Summer ertönt nicht, wenn die Geschwindigkeitsregelung durch das dynamische Radar-Tempomatsystem aufgehoben wird. |
CAN-Kommunikationssystem |
|
Kombiinstrumenten-Baugruppe |
|
|
ECM |
|
*1: Wenn die Meldung "Radar-Tempomat nicht verfügbar" angezeigt wird und "Historie: Front-Radar falsche Achsabweichung (vertikal): EIN" ausgegeben wird, führt die Millimeterwellen-Radarsensorbaugruppe möglicherweise automatisch eine Strahlachsenkalibrierung durch. In diesem Fall wird die Anzeige aufgrund der laufenden Strahlachsenjustierung ausgeschaltet. Die automatische Kalibrierung ist abgeschlossen, wenn die Meldung "Radar-Tempomat nicht verfügbar" erlischt.
*2: mit Schaltpaddel-Schalter
Probefahrt
PROBEFAHRT
HINWEIS:
- Der dynamische Radar-Tempomat verfügt über 2 Tempomat-Modi: Modus Konstantfahrt und Modus Abstandsregelung.
- Wird der dynamische Radar-Tempomat über den Tempomat-Hauptschalter eingeschaltet, ist standardmäßig der Modus Abstandsregelung gewählt.
PRÜFUNG DER PROBLEMSYMPTOME (MODUS ABSTANDSREGELUNG ZU FAHRZEUGEN)
(a) Die SET-Funktion prüfen.
(1) Den dynamischen Radar-Tempomaten über den Hauptschalter des Tempomaten einschalten.
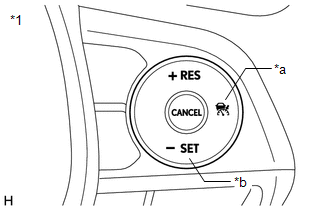
*1 |
Lenkradschalter-Baugruppe |
*a |
Tempomat-Hauptschalter |
*b |
-SET-Schalter |
(2) Prüfen, ob die Tempomat-Anzeige im Kombiinstrument leuchtet.
(3) Mit einer Geschwindigkeit zwischen etwa 50 km/h und 180 km/h fahren.
(4) Den Schalter -SET drücken.
(5) Prüfen, dass die Tempomat-Kontrollleuchte weiterhin leuchtet, die Anzeige Cruise SET im Kombiinstrument aufleuchtet und die eingestellte Geschwindigkeit im Multi-Informationsdisplay angezeigt wird.
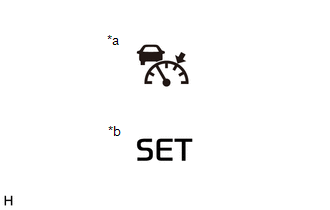
*a |
Anzeige Geschwindigkeitsregelanlage (Fahrzeugabstandsregelung) |
*b |
Anzeige Cruise SET |
(6) Nach dem Loslassen des Schalters prüfen, ob das Fahrzeug die eingestellte Geschwindigkeit hält.
(b) Die Funktion + (ACCEL) prüfen.
(1) Den dynamischen Radar-Tempomaten über den Hauptschalter des Tempomaten einschalten.
*1 |
Lenkradschalter-Baugruppe |
*a |
Tempomat-Hauptschalter |
*b |
-SET-Schalter |
(2) Mit einer Geschwindigkeit zwischen etwa 50 km/h und 180 km/h fahren.
(3) Den Schalter -SET drücken.
(4) Den Schalter +RES gedrückt halten und prüfen, dass sich die Fahrzeuggeschwindigkeit in Schritten von 1 km/h oder 1 mph*1 oder 5 km/h oder 5 mph*2 erhöht.
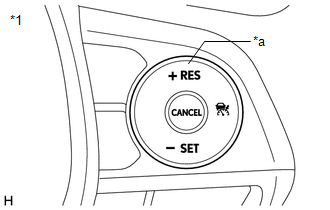
*1 |
Lenkradschalter-Baugruppe |
*a |
+RES-Schalter |
*1: für Tachometer mit imperialen Einheiten für die Hauptskala
*2: für Tachometer mit metrischen Einheiten auf der Hauptskala
(5) Den Schalter +RES drücken und sofort wieder loslassen. Prüfen, dass sich die Fahrzeuggeschwindigkeit um etwa 1 km/h oder 1 mph erhöht.
(c) Die Funktion - (COAST) prüfen.
(1) Den dynamischen Radar-Tempomaten über den Hauptschalter des Tempomaten einschalten.
*1 |
Lenkradschalter-Baugruppe |
*a |
Tempomat-Hauptschalter |
*b |
-SET-Schalter |
(2) Mit einer Geschwindigkeit zwischen etwa 50 km/h und 180 km/h fahren.
(3) Den Schalter -SET drücken.
(4) Den Schalter -SET gedrückt halten und prüfen, dass sich die Fahrzeuggeschwindigkeit in Schritten von 1 km/h oder 1 mph*1 oder 5 km/h oder 5 mph*2 verringert.
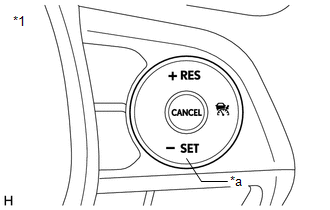
*1 |
Lenkradschalter-Baugruppe |
*a |
-SET-Schalter |
*1: für Tachometer mit imperialen Einheiten für die Hauptskala
*2: für Tachometer mit metrischen Einheiten auf der Hauptskala
(5) Den Schalter -SET drücken und sofort wieder loslassen. Prüfen, dass sich die Fahrzeuggeschwindigkeit um etwa 1 km/h oder 1 mph verringert.
(d) Die Funktion CANCEL prüfen.
(1) Den dynamischen Radar-Tempomaten über den Hauptschalter des Tempomaten einschalten.
*1 |
Lenkradschalter-Baugruppe |
*a |
Tempomat-Hauptschalter |
*b |
-SET-Schalter |
(2) Mit einer Geschwindigkeit zwischen etwa 50 km/h und 180 km/h fahren.
(3) Den Schalter -SET drücken.
(4) Bei Ausführung einer der folgenden Maßnahmen prüfen, ob die Geschwindigkeitsregelung durch das Dynamic-Radar-Tempomatsystem aufgehoben wird und die normale Fahrweise (keine Geschwindigkeitsregelung durch das Dynamic-Radar-Tempomatsystem) wieder einsetzt.
- das Bremspedal betätigt wird.
- Schalthebel aus D oder S in eine andere Stellung bewegen.
- Wahl des Bereichs S3, S2 oder S1 mit dem Wählhebel in Stellung S.
- Auswahl der Fahrstufen D3, D2 oder D1 über die Schaltwippe (Schaltpaddel-Schalteinheit) bei Wählhebel in Stellung D (mit Schaltpaddel).
- Drücken des Schalters CANCEL.
- Betätigen der elektrischen Feststellbremse.
- Ausschalten des dynamischen Radar-Tempomaten über den Hauptschalter des Tempomaten (die im ECM gespeicherte Fahrzeuggeschwindigkeit wird nicht beibehalten).
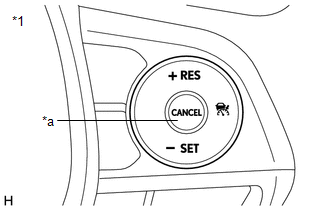
*1 |
Lenkradschalter-Baugruppe |
*a |
CANCEL-Schalter |
(e) Die Funktion RES (RESUME) prüfen.
(1) Den dynamischen Radar-Tempomaten über den Hauptschalter des Tempomaten einschalten.
*1 |
Lenkradschalter-Baugruppe |
*a |
Tempomat-Hauptschalter |
*b |
-SET-Schalter |
(2) Mit einer Geschwindigkeit zwischen etwa 50 km/h und 180 km/h fahren.
(3) Den Schalter -SET drücken.
(4) Die Geschwindigkeitsregelung durch den dynamischen Radar-Tempomaten durch eine der CANCEL-Funktionen aufheben (außer dem Ausschalten des dynamischen Radar-Tempomaten über den Hauptschalter des Tempomaten).
(5) Den Schalter +RES bei einer Geschwindigkeit von mehr als etwa 40 km/h drücken und prüfen, dass das Fahrzeug die vor der Aufhebung eingestellte Geschwindigkeit wieder aufnimmt und die Anzeige Cruise SET aufleuchtet.
HINWEIS:
Die gespeicherte Fahrzeuggeschwindigkeit bleibt auch dann erhalten, wenn die Fahrzeuggeschwindigkeit unter etwa 40 km/h fällt. Die zuvor gespeicherte Fahrzeuggeschwindigkeit kann wieder aufgenommen werden, indem der Schalter +RES gedrückt wird, sobald die Fahrzeuggeschwindigkeit wieder etwa 40 km/h oder mehr beträgt.
*1 |
Lenkradschalter-Baugruppe |
*a |
+RES-Schalter |
PRÜFUNG DES PROBLEMSYMPTOMS (GESCHWINDIGKEITSREGELUNG MIT KONSTANTER GESCHWINDIGKEIT)
(a) Die SET-Funktion prüfen.
(1) Bei ausgeschaltetem dynamischen Radar-Tempomaten den Schalter des Hauptschalters des Tempomaten 1,5 Sekunden oder länger gedrückt halten, um in den Modus Geschwindigkeitsregelung mit konstanter Geschwindigkeit zu wechseln.
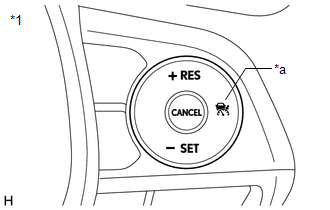
*1 |
Lenkradschalter-Baugruppe |
*a |
Tempomat-Hauptschalter |
(2) Prüfen, dass die Tempomat-Kontrollleuchte (Modus Abstandsregelung) erlischt und die Tempomat-Kontrollleuchte (Modus konstante Geschwindigkeit) aufleuchtet.
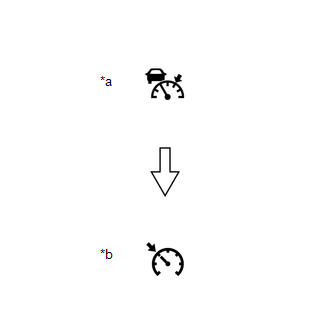
*a |
Anzeige Geschwindigkeitsregelanlage (Fahrzeugabstandsregelung) |
*b |
Anzeige Geschwindigkeitsregelanlage (Konstantgeschwindigkeitsregelung) |
(3) Mit einer Geschwindigkeit zwischen 40 km/h und 200 km/h fahren.
(4) Den Schalter -SET drücken.
*1 |
Lenkradschalter-Baugruppe |
*a |
-SET-Schalter |
(5) Prüfen, dass die Anzeige Cruise SET in diesem Moment aufleuchtet.
*a |
Anzeige Geschwindigkeitsregelanlage |
*b |
Anzeige Cruise SET |
(6) Nach dem Loslassen des Schalters prüfen, ob das Fahrzeug die eingestellte Geschwindigkeit hält.
(b) Die Funktion + (ACCEL) prüfen.
(1) Bei ausgeschaltetem dynamischen Radar-Tempomaten den Schalter des Hauptschalters des Tempomaten 1,5 Sekunden oder länger gedrückt halten, um in den Modus Geschwindigkeitsregelung mit konstanter Geschwindigkeit zu wechseln.
*1 |
Lenkradschalter-Baugruppe |
*a |
Tempomat-Hauptschalter |
*b |
-SET-Schalter |
(2) Mit einer Geschwindigkeit zwischen 40 km/h und 200 km/h fahren.
(3) Den Schalter -SET drücken.
(4) Prüfen, dass sich die Fahrzeuggeschwindigkeit erhöht, solange der Schalter +RES gedrückt ist, und dass das Fahrzeug die neu eingestellte Geschwindigkeit hält, wenn der Schalter losgelassen wird.
*1 |
Lenkradschalter-Baugruppe |
*a |
+RES-Schalter |
(5) Den Schalter +RES drücken und sofort wieder loslassen. Prüfen, dass sich die Fahrzeuggeschwindigkeit um etwa 1 km/h oder 1 mph erhöht.
(c) Die Funktion - (COAST) prüfen.
(1) Bei ausgeschaltetem dynamischen Radar-Tempomaten den Schalter des Hauptschalters des Tempomaten 1,5 Sekunden oder länger gedrückt halten, um in den Modus Geschwindigkeitsregelung mit konstanter Geschwindigkeit zu wechseln.
*1 |
Lenkradschalter-Baugruppe |
*a |
Tempomat-Hauptschalter |
*b |
-SET-Schalter |
(2) Mit einer Geschwindigkeit zwischen 40 km/h und 200 km/h fahren.
(3) Den Schalter -SET drücken.
(4) Prüfen, dass sich die Fahrzeuggeschwindigkeit verringert, solange der Schalter -SET gedrückt ist, und dass das Fahrzeug die neu eingestellte Geschwindigkeit hält, wenn der Schalter losgelassen wird.
*1 |
Lenkradschalter-Baugruppe |
*a |
-SET-Schalter |
(5) Den Schalter -SET drücken und sofort wieder loslassen. Prüfen, dass sich die Fahrzeuggeschwindigkeit um etwa 1 km/h oder 1 mph verringert.
(d) Die Funktion CANCEL prüfen.
(1) Bei ausgeschaltetem dynamischen Radar-Tempomaten den Schalter des Hauptschalters des Tempomaten 1,5 Sekunden oder länger gedrückt halten, um in den Modus Geschwindigkeitsregelung mit konstanter Geschwindigkeit zu wechseln.
*1 |
Lenkradschalter-Baugruppe |
*a |
Tempomat-Hauptschalter |
*b |
-SET-Schalter |
(2) Mit einer Geschwindigkeit zwischen 40 km/h und 200 km/h fahren.
(3) Den Schalter -SET drücken.
(4) Bei Ausführung einer der folgenden Maßnahmen prüfen, dass die Geschwindigkeitsregelung durch das Tempomatsystem aufgehoben wird und der normale Fahrbetrieb (keine Geschwindigkeitsregelung durch das Tempomatsystem) wieder aufgenommen wird.
*1 |
Lenkradschalter-Baugruppe |
*a |
CANCEL-Schalter |
- das Bremspedal betätigt wird.
- Schalthebel aus D oder S in eine andere Stellung bewegen.
- Wahl des Bereichs S3, S2 oder S1 mit dem Wählhebel in Stellung S.
- Auswahl der Fahrstufen D3, D2 oder D1 über die Schaltwippe (Schaltpaddel-Schalteinheit) bei Wählhebel in Stellung D (mit Schaltpaddel).
- Drücken des Schalters CANCEL.
- Ausschalten des dynamischen Radar-Tempomaten über den Hauptschalter des Tempomaten (die im ECM gespeicherte Fahrzeuggeschwindigkeit wird nicht beibehalten).
(e) Die Funktion RES (RESUME) prüfen.
(1) Bei ausgeschaltetem dynamischen Radar-Tempomaten den Schalter des Hauptschalters des Tempomaten 1,5 Sekunden oder länger gedrückt halten, um in den Modus Geschwindigkeitsregelung mit konstanter Geschwindigkeit zu wechseln.
*1 |
Lenkradschalter-Baugruppe |
*a |
Tempomat-Hauptschalter |
*b |
-SET-Schalter |
(2) Mit einer Geschwindigkeit zwischen 40 km/h und 200 km/h fahren.
(3) Den Schalter -SET drücken.
(4) Die Geschwindigkeitsregelung durch das Tempomatsystem durch eine der oben genannten Maßnahmen aufheben (außer dem Ausschalten des Tempomatsystems über den Hauptschalter des Tempomaten).
(5) Nach dem Drücken des Schalters +RES bei einer Geschwindigkeit von mehr als 40 km/h prüfen, dass das Fahrzeug die vor der Aufhebung eingestellte Geschwindigkeit wieder aufnimmt.
*1 |
Lenkradschalter-Baugruppe |
*a |
+RES-Schalter |
PRÜFUNG DER FUNKTION FOLGEFAHRT IM GESAMTEN GESCHWINDIGKEITSBEREICH
(a) Die Funktion SET prüfen.
(1) Den dynamischen Radar-Tempomaten über den Hauptschalter des Tempomaten einschalten.
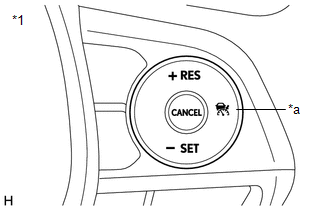
*1 |
Lenkradschalter-Baugruppe |
*a |
Tempomat-Hauptschalter |
(2) Mit einer Geschwindigkeit zwischen etwa 0 km/h und 180 km/h fahren.
(3) Prüfen, dass sich ein vorausfahrendes Fahrzeug befindet, dem gefolgt werden kann.
HINWEIS:
Die Abstandsregelung folgt dem vorausfahrenden Fahrzeug unter folgenden Bedingungen möglicherweise nicht:
- Das Heck des vorausfahrenden Fahrzeugs ist klein, z. B. bei einem leeren Anhänger oder einem Motorrad.
(4) Den Schalter -SET drücken.
*1 |
Lenkradschalter-Baugruppe |
*a |
-SET-Schalter |
(5) Prüfen, dass die Verfolgung des vorausfahrenden Fahrzeugs beim Drücken des Schalters -SET mit der eingestellten Fahrzeuggeschwindigkeit als Obergrenze beginnt.
(6) Prüfen, dass die eingestellte Fahrzeuggeschwindigkeit im Multi-Informationsdisplay des Kombiinstruments angezeigt wird.
(b) Die Verzögerungsfunktion prüfen.
(1) Wenn das vorausfahrende Fahrzeug verzögert, prüfen, dass das Fahrzeug unter Beibehaltung des eingestellten Fahrzeugabstands automatisch verzögert.
(2) Wenn das Fahrzeug anhält, prüfen, dass im Multi-Informationsdisplay des Kombiinstruments "Warten" angezeigt wird.
HINWEIS:
Wenn im Multi-Informationsdisplay des Kombiinstruments "Warten" angezeigt wird, wird die Abstandsregelung auch dann nicht aufgehoben, wenn das Bremspedal getreten wird.
(c) Die Beschleunigungsfunktion prüfen.
(1) Wenn das vorausfahrende Fahrzeug anfährt, prüfen, dass im Multi-Informationsdisplay des Kombiinstruments "Tempomat-Schalter oder Fahrpedal betätigen, um fortzusetzen" angezeigt wird.
(2) Wenn der Schalter +RES gedrückt oder das Fahrpedal betätigt wird, prüfen, dass die Abstandsregelung wieder aufgenommen wird und das vorausfahrende Fahrzeug verfolgt.
*1 |
Lenkradschalter-Baugruppe |
*a |
+RES-Schalter |
(d) Die Aufhebungsfunktion der Abstandsregelung prüfen.
(1) Wenn die Fahrzeuggeschwindigkeit etwa 40 km/h oder weniger beträgt und sich kein vorausfahrendes Fahrzeug mehr vor dem Fahrzeug befindet, prüfen, dass im Multi-Informationsdisplay des Kombiinstruments "Radar-Tempomat nicht verfügbar, kein vorausfahrendes Fahrzeug" angezeigt wird, der Warnsummer viermal ertönt und die Abstandsregelung aufgehoben wird.
HINWEIS:
Die Abstandsregelung wird auch automatisch aufgehoben, wenn das vorausfahrende Fahrzeug durch eine Kurve o. Ä. aus dem Erfassungsbereich fährt und die Fahrzeuggeschwindigkeit 40 km/h oder weniger beträgt.
Stromkreis Lenkradtaster
BESCHREIBUNG
- Die Lenkradschalter-Baugruppe gibt das Ein-/Aus-Signal und verschiedene Steuersignale an das ECM aus.
- Das ECM führt die Geschwindigkeitsregelung entsprechend den Signalen aus, die es von der Lenkradschalter-Baugruppe empfängt.
SCHALTPLAN
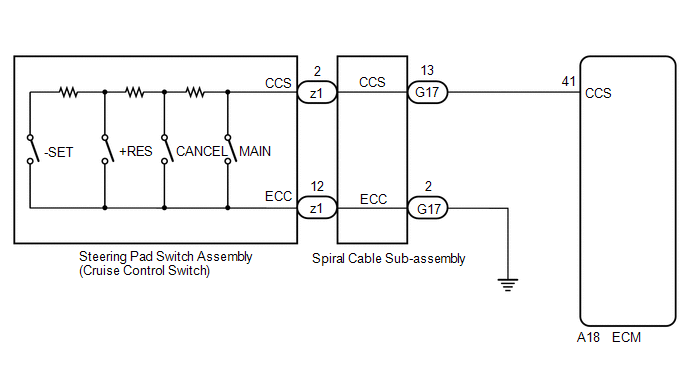
HINWEIS:
- Das Fahrzeug ist mit einem Rückhaltesystem (SRS) ausgestattet, zu dem Komponenten wie Airbags gehören. Vor Arbeiten (einschließlich Aus- und Einbau von Teilen) unbedingt die Warnhinweise zum Rückhaltesystem (SRS) lesen.
Hier klicken

- Vor dem Austausch des ECM die Registrierung beachten.
Hier klicken
ARBEITSSCHRITTE
WERT MIT DEM TECHSTREAM AUSLESEN
(a) Techstream an den DLC3 anschließen. |
|
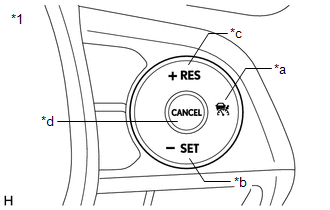
(b) Den Motorschalter einschalten (IG).
(c) Techstream einschalten.
(d) Folgende Menüs aufrufen: Antrieb / Radar Cruise 1 / Datenliste.
(e) Datenliste gemäß der Anzeige im Techstream auslesen.
Antriebsstrang > Radar Cruise1 > DatenlisteTester-Anzeige | Messposition | Reichweite | Normalzustand | Diagnosehinweis |
|---|---|---|---|---|
CANCEL-Schalter |
Status des CANCEL-Schalters |
EIN oder AUS |
EIN: CANCEL-Taste gedrückt AUS: CANCEL-Taste nicht gedrückt |
- |
-SET-Schalter |
Status des -SET-Schalters |
EIN oder AUS |
EIN: -SET-Taste gedrückt AUS: -SET-Taste nicht gedrückt |
- |
+RES-Schalter |
Status des +RES-Schalters |
EIN oder AUS |
EIN: +RES-Taste gedrückt AUS: +RES-Taste nicht gedrückt |
- |
Betriebsbedingung des Tempomat-Hauptschalters |
Status Tempomat-Hauptschalter |
EIN oder AUS |
EIN: Hauptschalter der Geschwindigkeitsregelanlage betätigt AUS: Hauptschalter der Geschwindigkeitsregelanlage nicht betätigt |
- |
Tester-Anzeige |
|---|
CANCEL-Schalter |
-SET-Schalter |
+RES-Schalter |
Betriebsbedingung des Tempomat-Hauptschalters |
OK:
Der Wert jedes Messpunkts ändert sich entsprechend der Betätigung der Lenkradschalter-Baugruppe.
| OK |  |
WEITER ZUM NÄCHSTEN MÖGLICHEN BEREICH IN DER TABELLE DER PROBLEMSYMPTOME |
|

LENKRADSCHALTER-BAUGRUPPE PRÜFEN
(a) Lenkradschalter-Baugruppe ausbauen.
Hier klicken
(b) Lenkradschalter-Baugruppe prüfen.
Hier klicken
| NG | |
LENKRADSCHALTER-BAUGRUPPE ERSETZEN |
|
WICKELFEDER-BAUGRUPPE PRÜFEN
(a) Wickelfeder-Unterbaugruppe ausbauen.
Hier klicken
(b) Wickelfeder-Unterbaugruppe prüfen.
Hier klicken
| NG | |
WICKELFEDER-BAUGRUPPE ERSETZEN |
|
PRÜFUNG VON KABELBAUM UND STECKVERBINDER (WICKELFEDER-BAUGRUPPE – ECM UND MASSE DER KAROSSERIE)
(a) Den Steckverbinder der G17-Spiralkabel-Baugruppe abziehen.
(b) Steckverbinder A18 des ECM abziehen.
(c) Widerstand gemäß den Werten in der nachstehenden Tabelle messen.
Sollwert Widerstand:
Prüfgeräteanschluss | Zustand | Vorgegebene Bedingung |
|---|---|---|
G17-13 (CCS) - A18-41 (CCS) |
Immer |
Unter 1 Ω |
G17-2 (ECC) - Karosseriemasse |
Immer |
Unter 1 Ω |
G17-13 (CCS) oder A18-41 (CCS) - Masse der Karosserie |
Immer |
10 kΩ oder mehr |
(d) Den Steckverbinder A18 des ECM anschließen.
(e) Steckverbinder der Wickelfeder-Baugruppe G17 anschließen.
| OK | |
MOTORSTEUERGERÄT (ECM) ERSETZEN |
| NG | |
KABELBAUM ODER STECKVERBINDER REPARIEREN ODER ERSETZEN |
Systemübersicht
SYSTEMSCHALTBILD
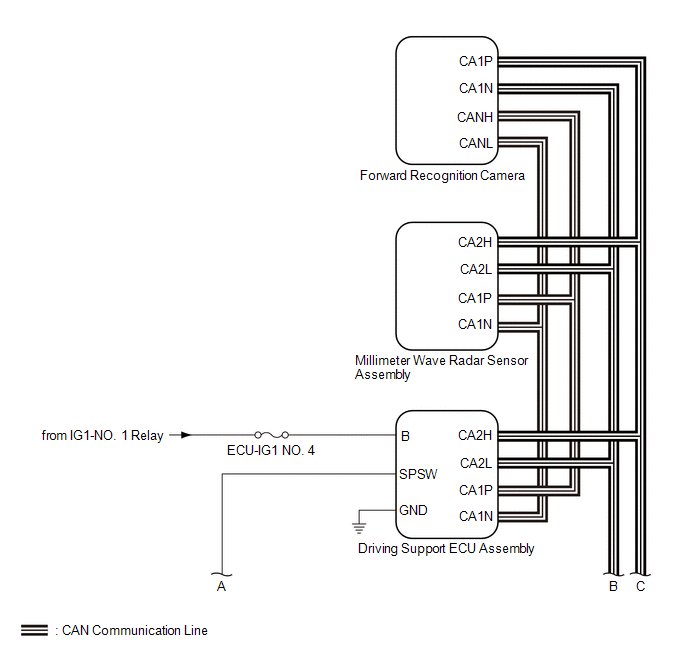
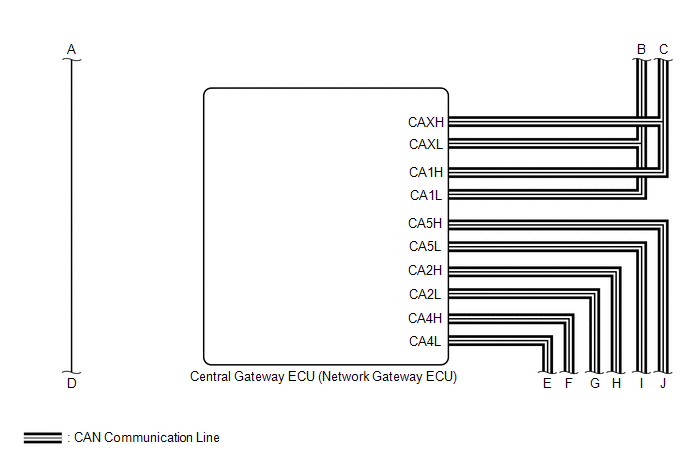
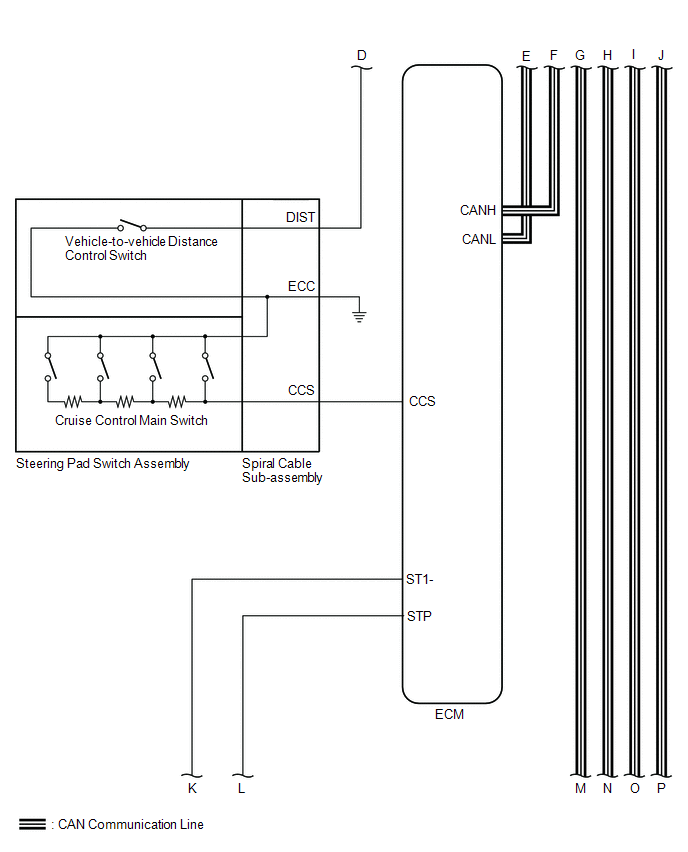
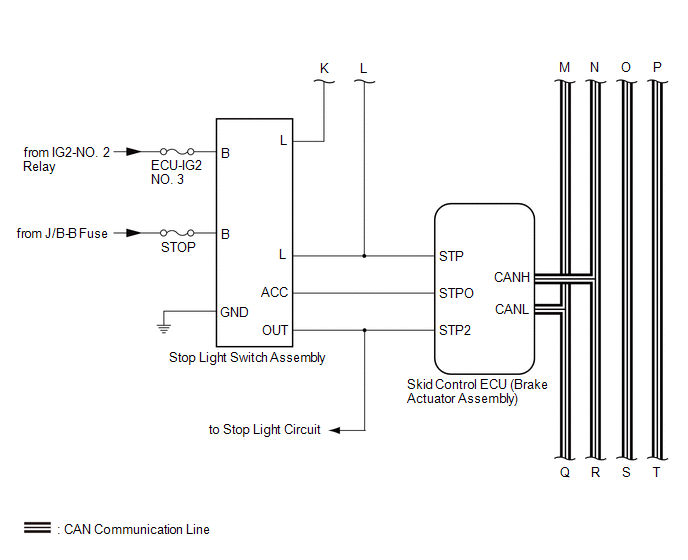
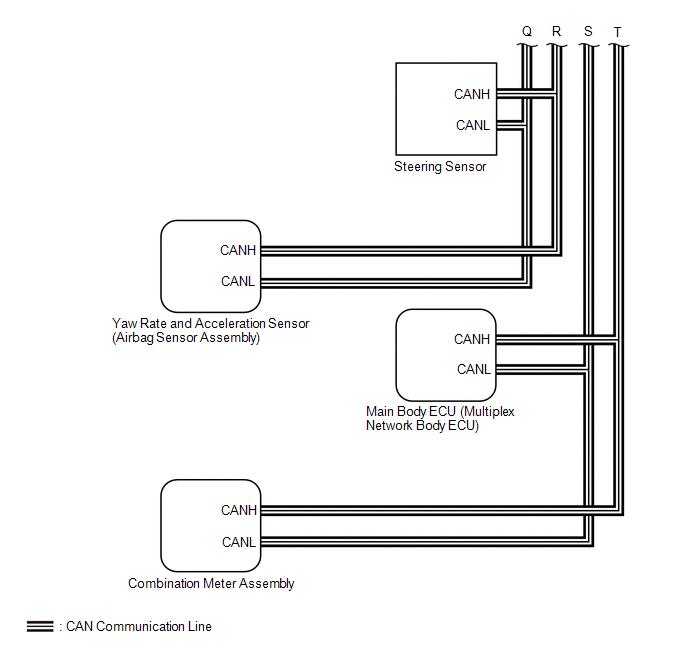 Kommunikationstabelle
Sender | Empfänger | Signal | Linie |
|---|---|---|---|
ECM |
Fahrassistenz-Steuergerät (Baugruppe) |
|
CAN |
Schleuderschutz-Steuergerät (Bremsaktuator-Baugruppe) |
|
CAN |
|
Kombiinstrument |
|
CAN |
|
Frontkamera zur Erkennung |
Tempomat-Betriebssignal |
CAN |
|
Fahrassistenz-Steuergerät (Baugruppe) |
ECM |
|
CAN |
Kombiinstrument |
Signal für Strahlachsenabweichung der Millimeterwellen-Radarsensor-Baugruppe |
CAN |
|
Schleuderschutz-Steuergerät (Bremsaktuator-Baugruppe) |
Fahrassistenz-Steuergerät (Baugruppe) |
|
CAN |
ECM |
|
CAN |
|
Lenkwinkelsensor |
Fahrassistenz-Steuergerät (Baugruppe) |
|
CAN |
Karosserie-ECU (Multiplex-Netzwerk-Karosserie-ECU) |
Fahrassistenz-Steuergerät (Baugruppe) |
Signal Zielinformation Navigation |
CAN |
Gierratensensor und Beschleunigungssensor (Airbag-Sensoreinheit) |
Fahrassistenz-Steuergerät (Baugruppe) |
|
CAN |
Anschlüsse der ECU
KLEMMEN DES STEUERGERÄTS
FAHRUNTERSTÜTZUNGS-ECU-BAUGRUPPE PRÜFEN
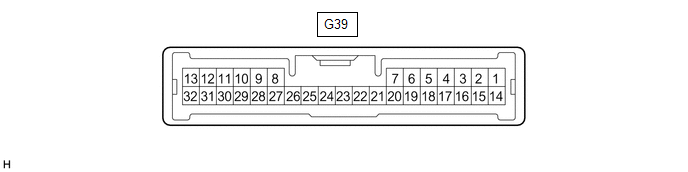
HINWEIS:
Keine übermäßige Kraft auf den Steckverbinder ausüben. Bei einer Kraft von 10 kg oder mehr kann der Steckverbinder beschädigt werden.
(a) Spannung und Widerstand gemäß den Werten in der untenstehenden Tabelle messen.
Klemmen-Nr. (Symbol) | Leitungsfarbe | Anschlussbeschreibung | Zustand | Vorgegebene Bedingung |
|---|---|---|---|---|
G39-23 (SPSW) - G39-28 (GND) |
R - W-B |
Signal Lenkradschalter-Baugruppe (Abstandsregelsignal) |
Motorschalter eingeschaltet (IG), Lenkradtasten-Schaltereinheit (Schalter für Abstandsregelung) aus |
4,75 bis 5,25 V |
Motorschalter eingeschaltet (IG), Lenkradtasten-Schaltereinheit (Schalter für Abstandsregelung) ein |
Unter 1 V |
|||
G39-28 (GND) - Karosseriemasse |
W-B - Karosseriemasse |
Masse |
Immer |
Unter 1 Ω |
G39-7 (B) - G39-28 (GND) |
B - W-B |
Stromquelle |
Motorschalter eingeschaltet (IG) |
11 bis 14 V |
Motorschalter AUS |
Unter 1 V |
(b) Auf Impulse gemäß den Werten in der nachstehenden Tabelle prüfen.
HINWEIS:
Wenn die Wellenform nicht der in der Abbildung gezeigten ähnelt, wird eine Störung der CAN-Bus-Leitung, des Abschlusswiderstands oder der Fahrunterstützungs-ECU-Baugruppe vermutet.
Klemmen-Nr. (Symbol) | Leitungsfarbe | Anschlussbeschreibung | Zustand | Vorgegebene Bedingung |
|---|---|---|---|---|
G39-8 (CA1P) - G39-28 (GND) |
G - W-B |
CAN-Kommunikationssignal |
Motorschalter eingeschaltet (IG) |
Impulserzeugung (Siehe Signalverlauf 1) |
G39-9 (CA1N) - G39-28 (GND) |
W - W-B |
Impulserzeugung (Siehe Signalverlauf 2) |
||
G39-10 (CA2H) - G39-28 (GND) |
R - W-B |
Impulserzeugung (Siehe Signalverlauf 1) |
||
G39-11 (CA2L) - G39-28 (GND) |
W - W-B |
Impulserzeugung (Siehe Signalverlauf 2) |
(1) WELLENFORM 1
Punkt | Inhalt |
|---|---|
Prüfgeräteanschluss |
|
Werkzeugeinstellung |
1 V/DIV., 10 μs/DIV. |
Zustand |
Motorschalter eingeschaltet (IG) |
HINWEIS:
Der Signalverlauf variiert je nach CAN-Kommunikationssignal.
(2) WELLENFORM 2
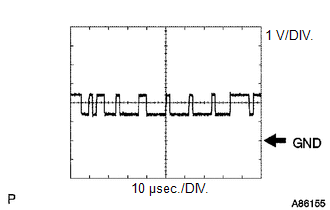
Punkt | Inhalt |
|---|---|
Prüfgeräteanschluss |
|
Werkzeugeinstellung |
1 V/DIV., 10 μs/DIV. |
Zustand |
Motorschalter eingeschaltet (IG) |
HINWEIS:
Der Signalverlauf variiert je nach CAN-Kommunikationssignal.
ECM PRÜFEN
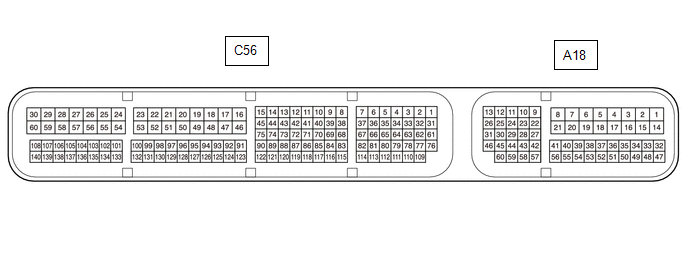
HINWEIS:
Die Standardspannung, der Standardwiderstand und der Standardsignalverlauf zwischen jeweils zwei ECM-Anschlüssen sind in der folgenden Tabelle dargestellt. Außerdem sind die geeigneten Prüfbedingungen für jedes Anschlusspaar angegeben. Die Prüfergebnisse sind mit der Standardspannung, dem Standardwiderstand und dem Standardsignalverlauf für jedes Anschlusspaar zu vergleichen, wie in der Spalte Sollwert angegeben. Die obige Abbildung dient als Referenz, um die Lage der ECM-Anschlüsse zu finden.
Klemmennr. (Symbole) | Leitungsfarbe | Anschlussbeschreibung | Zustand | Vorgegebene Bedingung |
|---|---|---|---|---|
A18-27 (STP) - C56-53 (E1) |
SB - W-B |
Signal des Bremslichtschalters |
Bremspedal betätigt |
7,5 bis 14 V |
Bremspedal losgelassen |
Unter 1,5 V |
|||
A18-41 (CCS) - C56-53 (E1) |
R - W-B |
Schaltkreis des Lenkrad-Tastenfelds |
Tempomatschalter nicht gedrückt |
1 MΩ oder höher |
Hauptschalter Tempomat gedrückt |
Unter 2.5 Ω |
|||
CANCEL-Schalter gedrückt |
228 bis 252 Ω |
|||
+RES-Schalter gedrückt |
599 bis 661 Ω |
|||
-SET-Schalter gedrückt |
1463 bis 1617 Ω |
|||
A18-42 (ST1-) - C56-53 (E1) |
LG - W-B |
Signal des Bremslichtschalters |
Motorschalter EIN (IG), Bremspedal getreten |
0 bis 1,5 V |
Motorschalter EIN (IG), Bremspedal losgelassen |
7,5 bis 14 V |
MILLIMETERWELLEN-RADARSENSOREINHEIT PRÜFEN
(a) Spannung und Widerstand gemäß den Werten in der untenstehenden Tabelle messen.
Klemmen-Nr. (Symbol) | Leitungsfarbe | Anschlussbeschreibung | Zustand | Vorgegebene Bedingung |
|---|---|---|---|---|
A25-1 (SGND) - Karosseriemasse |
W-B - Karosseriemasse |
Masse |
Immer |
Unter 1 Ω |
A25-8 (IGB) - A25-1 (SGND) |
R - W-B |
Stromquelle |
Motorschalter eingeschaltet (IG) |
11 bis 14 V |
(b) Auf Impulse gemäß den Werten in der nachstehenden Tabelle prüfen.
HINWEIS:
Wenn die Wellenform nicht der in der Abbildung gezeigten ähnelt, wird eine Störung der CAN-Bus-Leitung, des Abschlusswiderstands oder der Millimeterwellen-Radarsensor-Baugruppe vermutet.
Klemmen-Nr. (Symbol) | Leitungsfarbe | Anschlussbeschreibung | Zustand | Vorgegebene Bedingung |
|---|---|---|---|---|
A25-3 (CA2H) - A25-1 (SGND) |
R - W-B |
CAN-Kommunikationssignal |
Motorschalter eingeschaltet (IG) |
Impulserzeugung (Siehe Signalverlauf 1) |
A25-2 (CA2L) - A25-1 (SGND) |
W - W-B |
Impulserzeugung (Siehe Signalverlauf 2) |
||
A25-5 (CA1P) - A25-1 (SGND) |
G - W-B |
Impulserzeugung (Siehe Signalverlauf 1) |
||
A25-6 (CA1N) - A25-1 (SGND) |
W - W-B |
Impulserzeugung (Siehe Signalverlauf 2) |
(1) WELLENFORM 1
Punkt | Inhalt |
|---|---|
Prüfgeräteanschluss |
|
Werkzeugeinstellung |
1 V/DIV., 10 μs/DIV. |
Zustand |
Motorschalter eingeschaltet (IG) |
HINWEIS:
Der Signalverlauf variiert je nach CAN-Kommunikationssignal.
(2) WELLENFORM 2
Punkt | Inhalt |
|---|---|
Prüfgeräteanschluss |
|
Werkzeugeinstellung |
1 V/DIV., 10 μs/DIV. |
Zustand |
Motorschalter eingeschaltet (IG) |
HINWEIS:
Der Signalverlauf variiert je nach CAN-Kommunikationssignal.
Verlust der Kommunikation mit ECM / PCM „A“ (U0100,U0125,U0126,U0129)
BESCHREIBUNG
Die Fahrunterstützungs-ECU-Baugruppe kommuniziert über CAN-Kommunikation mit jedem Sensor und jeder ECU.
Wenn in einem CAN-Kommunikationskreis eine Störung erkannt wird, werden ein oder mehrere DTCs des CAN-Kommunikationssystems gespeichert.
DTC-Nr. | Erfasstes Element | DTC-Erkennungsbedingung | Fehlerbereich | MIL |
|---|---|---|---|---|
U0100 |
Kommunikationsverlust mit ECM / PCM „A“ |
Während die Fahrzeuggeschwindigkeit 5 km/h oder mehr beträgt und das Dynamic-Radar-Tempomat-System in Betrieb ist, wird ein Kommunikationsfehler zwischen dem ECM und der Fahrunterstützungs-ECU-Baugruppe für etwa 1 Sekunde oder länger erkannt. |
|
Leuchtet nicht |
U0125 |
Keine Kommunikation mit Gierratensensor-Modul |
Während die Fahrzeuggeschwindigkeit 5 km/h oder mehr beträgt und das Dynamic-Radar-Tempomat-System in Betrieb ist, wird ein Kommunikationsfehler zwischen dem Gierraten- und Beschleunigungssensor (Airbag-Sensorbaugruppe) und der Fahrunterstützungs-ECU-Baugruppe für etwa 1 Sekunde oder länger erkannt. |
|
Leuchtet nicht |
U0126 |
Kommunikationsverlust mit Lenkwinkelsensor-Modul |
Während die Fahrzeuggeschwindigkeit 5 km/h oder mehr beträgt und das Dynamic-Radar-Tempomat-System in Betrieb ist, wird ein Kommunikationsfehler zwischen dem Lenkwinkelsensor und der Fahrunterstützungs-ECU-Baugruppe für etwa 1 Sekunde oder länger erkannt. |
|
Leuchtet nicht |
U0129 |
Kommunikationsverlust mit Bremssystem-Steuermodul |
Während die Fahrzeuggeschwindigkeit 5 km/h oder mehr beträgt und das Dynamic-Radar-Tempomat-System in Betrieb ist, wird ein Kommunikationsfehler zwischen der Schlupfregelungs-ECU (Bremsaktuatorbaugruppe) und der Fahrunterstützungs-ECU-Baugruppe für etwa 2,5 Sekunden oder länger erkannt. |
|
Leuchtet nicht |
ARBEITSSCHRITTE
DTCs PRÜFEN
(a) DTCs löschen.
Antriebsstrang > Radar Cruise2 > DTCs löschen(b) Sicherstellen, dass die Erkennungsbedingungen des DTC erfüllt sind.
HINWEIS:
Sind die Erkennungsbedingungen nicht erfüllt, kann das System die Störung nicht erkennen.
(c) DTCs prüfen.
Antriebsstrang > Radar-Tempomat2 > FehlercodesErgebnis | Weiter zu |
|---|---|
DTC U0100, U0125, U0126 und U0129 werden nicht ausgegeben |
A |
DTC U0100, U0125, U0126 oder U0129 wird ausgegeben |
B |
| A |  |
SIMULATIONSMETHODE ZUR PRÜFUNG VERWENDEN |
| B | |
ZUM CAN-KOMMUNIKATIONSSYSTEM WECHSELN |
Kommunikation mit dem Abstandssensor für Tempomat vorne unterbrochen (U0235)
BESCHREIBUNG
Die Fahrunterstützungs-ECU-Baugruppe sendet Fahrzeuggeschwindigkeit und Fahrzeugzustandsinformationen an die Millimeterwellen-Radarsensor-Baugruppe. Die Millimeterwellen-Radarsensor-Baugruppe sendet anschließend Informationen über das Vorhandensein, den Abstand und die Relativgeschwindigkeit von Objekten vor dem Fahrzeug an die Fahrunterstützungs-ECU-Baugruppe. Die Fahrunterstützungs-ECU-Baugruppe sendet diese Informationen an das ECM, und das ECM steuert das Dynamic-Radar-Tempomat-System.
DTC-Nr. | Erfasstes Element | DTC-Erkennungsbedingung | Fehlerbereich | MIL |
|---|---|---|---|---|
U0235 |
Keine Kommunikation mit Abstandssensor für Tempomat (Front) |
Während die Fahrzeuggeschwindigkeit 5 km/h oder mehr beträgt und das Dynamic-Radar-Tempomat-System in Betrieb ist, wird ein Kommunikationsfehler zwischen der Millimeterwellen-Radarsensor-Baugruppe und der Fahrunterstützungs-ECU-Baugruppe für etwa 1 Sekunde erkannt. |
Pre-Collision-System |
Leuchtet nicht |
ARBEITSSCHRITTE
ZU PRE-COLLISION-SYSTEM WECHSELN
HINWEIS:
Wenn DTC U0235 vom Dynamic-Radar-Tempomat-System ausgegeben wird, führen Sie die Fehlersuche für das Vorkollisionssystem durch.
Hier klicken
| WEITER |  |
ENDE |
Verlust der Kommunikation mit der Fahrunterstützungs-ECU (U1104)
BESCHREIBUNG
Die Fahrunterstützungs-ECU-Baugruppe sendet Fahrzeuggeschwindigkeit und Fahrzeugzustandsinformationen an die Millimeterwellen-Radarsensor-Baugruppe. Die Millimeterwellen-Radarsensor-Baugruppe sendet anschließend Informationen über das Vorhandensein, den Abstand und die Relativgeschwindigkeit von Objekten vor dem Fahrzeug an die Fahrunterstützungs-ECU-Baugruppe. Die Fahrunterstützungs-ECU-Baugruppe sendet diese Informationen an das ECM, und das ECM steuert das Dynamic-Radar-Tempomat-System.
DTC-Nr. | Erfasstes Element | DTC-Erkennungsbedingung | Fehlerbereich | MIL |
|---|---|---|---|---|
U1104 |
Kommunikationsverlust mit Fahrassistenz-Steuergerät |
Während die Fahrzeuggeschwindigkeit 5 km/h oder mehr beträgt und das Dynamic-Radar-Tempomat-System in Betrieb ist, wird ein Kommunikationsfehler zwischen der Fahrunterstützungs-ECU-Baugruppe und der Millimeterwellen-Radarsensor-Baugruppe für etwa 1 Sekunde erkannt. |
Pre-Collision-System |
Leuchtet nicht |
ARBEITSSCHRITTE
ZU PRE-COLLISION-SYSTEM WECHSELN
HINWEIS:
Wenn DTC U1104 vom Dynamic-Radar-Tempomat-System ausgegeben wird, führen Sie die Fehlersuche für das Vorkollisionssystem durch.
Hier klicken
| WEITER |  |
ENDE |
Verlust der Kommunikation mit ECM/PCM „A“ Fehlende Nachricht (U010087,U012287,U110487)
BESCHREIBUNG
Das ECM kommuniziert über CAN-Kommunikation mit jedem Sensor und jeder ECU.
Wenn in einem CAN-Kommunikationskreis eine Störung erkannt wird, werden ein oder mehrere DTCs des CAN-Kommunikationssystems gespeichert.
DTC-Nr. | Erfasstes Element | DTC-Erkennungsbedingung | Fehlerbereich | MIL |
|---|---|---|---|---|
U010087 |
Meldung: Keine Kommunikation mit ECM/PCM "A" |
Wenn die Fahrzeuggeschwindigkeit 5 km/h oder mehr beträgt und das dynamische Radar-Tempomat-System in Betrieb ist, empfängt das ECM etwa 1 Sekunde oder länger ununterbrochen ein Kommunikationsabbruchsignal von der Schleuderregelung-ECU (Bremsaktuator-Baugruppe). |
|
Leuchtet nicht |
U012287 |
Kommunikation mit dem Fahrdynamik-Steuermodul verloren, fehlende Meldung |
Wenn der Motorschalter eingeschaltet (IG) ist und das Dynamic-Radar-Tempomat-System in Betrieb ist, wird ein Kommunikationsfehler zwischen der Schlupfregelungs-ECU (Bremsaktuatorbaugruppe) und dem ECM für etwa 2,6 Sekunden oder länger erkannt. |
|
Leuchtet nicht |
U110487 |
Kommunikationsverlust mit Fahrassistenz-ECU Fehlende Nachricht |
Während die Fahrzeuggeschwindigkeit 5 km/h oder mehr beträgt und das Dynamic-Radar-Tempomat-System in Betrieb ist, wird ein Kommunikationsfehler zwischen der Fahrunterstützungs-ECU-Baugruppe und dem ECM für 1 Sekunde oder länger erkannt. |
|
Leuchtet nicht |
ARBEITSSCHRITTE
DTCs PRÜFEN
(a) DTCs löschen.
Powertrain > Radar Cruise1 > Clear DTCs(b) Sicherstellen, dass die Erkennungsbedingungen des DTC erfüllt sind.
HINWEIS:
Sind die Erkennungsbedingungen nicht erfüllt, kann das System die Störung nicht erkennen.
(c) DTCs prüfen.
Antriebsstrang > Radar-Tempomat1 > FehlercodesErgebnis | Weiter zu |
|---|---|
DTC U010087, U012287 und U110487 werden nicht ausgegeben |
A |
DTC U010087, U012287 oder U110487 wird ausgegeben |
B |
| A |  |
SIMULATIONSMETHODE ZUR PRÜFUNG VERWENDEN |
| B | |
ZUM CAN-KOMMUNIKATIONSSYSTEM WECHSELN |
Fahrzeugsteuerungs-Historie
FAHRZEUGSTEUERUNGSHISTORIE
FAHRZEUGSTEUERUNGSHISTORIE
HINWEIS:
Ein Teil des Steuerungsverlaufs kann über den Fahrzeug-Steuerungsverlauf überprüft werden.
Hier klicken