Sistema de control de crucero dinámico por radar (para modelo de gasolina)
Discrepancia del código de país del sensor de radar frontal (C1A0A)
DESCRIPCIÓN
La unidad de control de asistencia a la conducción utiliza el conjunto del sensor de radar de ondas milimétricas para detectar objetos delante del vehículo.
Cuando la información de destino del conjunto del sensor de radar de ondas milimétricas y del conjunto de la unidad de control de asistencia a la conducción no coincide, se almacena el DTC C1A0A.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | MIL |
|---|---|---|---|---|
C1A0A |
Discrepancia del código de país del sensor de radar frontal |
Cuando el interruptor del motor está en ON (IG) y el sistema de control de crucero dinámico por radar está funcionando, la información de destino del conjunto de la unidad de control de asistencia a la conducción y del conjunto del sensor de radar de ondas milimétricas no coincide durante aproximadamente 1,3 segundos o más. |
|
No se enciende |
AVISO:
- Compruebe que el conjunto del sensor de radar de ondas milimétricas no haya sido sustituido por uno de otro vehículo.
- Al sustituir el conjunto de la unidad de control de asistencia a la conducción, sustitúyalo siempre por uno nuevo. Si se utiliza un conjunto de la unidad de control de asistencia a la conducción que estaba instalado en otro vehículo, la información almacenada en él no coincidirá con la del vehículo. Como resultado, puede almacenarse un DTC.
- Al sustituir el conjunto del sensor de radar de ondas milimétricas, sustitúyalo siempre por uno nuevo. Si se utiliza un conjunto del sensor de radar de ondas milimétricas instalado previamente en otro vehículo, la información almacenada en el conjunto no coincidirá con la información del vehículo. Como resultado, es posible que se almacene un DTC.
- Cuando el conjunto del sensor de radar de onda milimétrica se reemplace por uno nuevo, debe realizarse el ajuste del eje del haz del sensor de radar.
Haga clic aquí

- Primero compruebe el sistema de comunicación CAN siguiendo el procedimiento de Cómo proceder con la solución de problemas. Después de verificar que no hay fallas en el sistema de comunicación CAN, continúe con la solución de problemas.
Haga clic aquí
PROCEDIMIENTO
COMPROBAR SI HAY DTC
(a) Borre los DTC.
Tren motriz > Radar de crucero2 > Borrar DTC(b) Asegúrese de que se cumplen las condiciones de detección del DTC.
NOTA:
Si no se cumplen las condiciones de detección, el sistema no puede detectar el fallo.
(c) Compruebe si hay DTC.
Tren motriz > Radar Cruise2 > Códigos de averíaResultado | Proceda a |
|---|---|
El DTC C1A0A no se emite |
A |
El DTC C1A0A se emite |
B |
| A |  |
USE EL MÉTODO DE SIMULACIÓN PARA VERIFICAR |
|

SUSTITUIR EL CONJUNTO DE LA UNIDAD DE CONTROL DE ASISTENCIA A LA CONDUCCIÓN
(a) Sustituya el conjunto de la unidad de control de asistencia a la conducción.
Haga clic aquí
|
COMPROBAR SI HAY DTC
(a) Borre los DTC.
Tren motriz > Radar de crucero2 > Borrar DTC(b) Asegúrese de que se cumplen las condiciones de detección del DTC.
NOTA:
Si no se cumplen las condiciones de detección, el sistema no puede detectar el fallo.
(c) Compruebe si hay DTC.
Tren motriz > Radar Cruise2 > Códigos de averíaResultado | Proceda a |
|---|---|
El DTC C1A0A no se emite |
A |
El DTC C1A0A se emite |
B |
| A | |
FIN (LA UNIDAD DE CONTROL DE ASISTENCIA A LA CONDUCCIÓN ESTABA DEFECTUOSA) |
| B | |
REEMPLAZAR EL CONJUNTO DEL SENSOR DE RADAR DE ONDAS MILIMÉTRICAS |
Unidad de control de asistencia a la conducción (C1A01)
DESCRIPCIÓN
Este DTC indica un fallo interno del conjunto de la unidad de control de asistencia a la conducción.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | MIL |
|---|---|---|---|---|
C1A01 |
Unidad de control de asistencia a la conducción |
Cuando el interruptor del motor está en ON (IG) y el sistema de control de crucero dinámico por radar está en funcionamiento, la unidad ECU de soporte a la conducción detecta un mal funcionamiento interno durante aproximadamente 0,2 segundos o más. |
Conjunto de la unidad de control de asistencia a la conducción |
No se enciende |
AVISO:
Al sustituir el conjunto de la unidad de control de asistencia a la conducción, sustitúyalo siempre por uno nuevo. Si se utiliza un conjunto de la unidad de control de asistencia a la conducción que estaba instalado en otro vehículo, la información almacenada en él no coincidirá con la del vehículo. Como resultado, puede almacenarse un DTC.
PROCEDIMIENTO
SUSTITUIR EL CONJUNTO DE LA UNIDAD DE CONTROL DE ASISTENCIA A LA CONDUCCIÓN
(a) Sustituya el conjunto de la unidad de control de asistencia a la conducción.
Haga clic aquí
| SIGUIENTE |  |
FIN |
Información del vehículo no obtenida (C1A02)
DESCRIPCIÓN
Cuando se instala una unidad ECU de soporte a la conducción nueva, recibe la información de especificaciones del vehículo (destino, posición del volante, 2WD o AWD, etc.) de la ECU de la carrocería (ECU de la carrocería de la red multiplexada) y almacena dicha información.
Se almacena el DTC C1A02 cuando la unidad ECU de soporte a la conducción no puede almacenar la información de especificaciones del vehículo procedente de la ECU de la carrocería (ECU de la carrocería de la red multiplexada).
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | MIL |
|---|---|---|---|---|
C1A02 |
Información del vehículo no obtenida |
Cuando el interruptor del motor está en ON (IG) y el sistema de control de crucero dinámico por radar está en funcionamiento, la unidad ECU de soporte a la conducción no puede almacenar la información de especificaciones del vehículo durante aproximadamente 0,1 segundos o más. |
Conjunto de la unidad de control de asistencia a la conducción |
No se enciende |
AVISO:
Al sustituir el conjunto de la unidad de control de asistencia a la conducción, sustitúyalo siempre por uno nuevo. Si se utiliza un conjunto de la unidad de control de asistencia a la conducción que estaba instalado en otro vehículo, la información almacenada en él no coincidirá con la del vehículo. Como resultado, puede almacenarse un DTC.
PROCEDIMIENTO
SUSTITUIR EL CONJUNTO DE LA UNIDAD DE CONTROL DE ASISTENCIA A LA CONDUCCIÓN
(a) Sustituya el conjunto de la unidad de control de asistencia a la conducción.
Haga clic aquí
| SIGUIENTE |  |
FIN |
Sensor de radar frontal (C1A10)
DESCRIPCIÓN
La unidad ECU de soporte a la conducción utiliza el conjunto del sensor de radar de ondas milimétricas para detectar obstáculos delante del vehículo.
Cuando la unidad ECU de soporte a la conducción recibe información de que existe un mal funcionamiento en el conjunto del sensor de radar de ondas milimétricas, se almacena el DTC C1A10.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | MIL |
|---|---|---|---|---|
C1A10 |
Sensor de radar delantero |
Mientras la velocidad del vehículo sea de 5 km/h o más y el sistema de control de crucero dinámico por radar esté en funcionamiento, la unidad ECU de soporte a la conducción recibe una señal de mal funcionamiento del conjunto del sensor de radar de ondas milimétricas durante aproximadamente 0,3 segundos o más. |
Conjunto del sensor de radar de ondas milimétricas |
No se enciende |
AVISO:
- Al reemplazar el conjunto del sensor de radar de onda milimétrica, asegúrese de reemplazarlo por uno nuevo. Si se utiliza un dispositivo que estaba instalado en otro vehículo, la información almacenada en el conjunto del sensor de radar de onda milimétrica no coincidirá con la información del vehículo y, como resultado, es posible que se almacene un DTC.
- Cuando el conjunto del sensor de radar de onda milimétrica se reemplace por uno nuevo, debe realizarse el ajuste del eje del haz del sensor de radar.
Haga clic aquí

PROCEDIMIENTO
REEMPLAZAR EL CONJUNTO DEL SENSOR DE RADAR DE ONDAS MILIMÉTRICAS
(a) Reemplace el conjunto del sensor de radar de onda milimétrica por uno nuevo.
Haga clic aquí
(b) Realice el ajuste del conjunto del sensor de radar de onda milimétrica.
Haga clic aquí
| SIGUIENTE |  |
FIN |
Desalineación axial del sensor de radar frontal (C1A11, C1A14)
DESCRIPCIÓN
La unidad de control de asistencia a la conducción utiliza el conjunto del sensor de radar de ondas milimétricas para detectar objetos delante del vehículo.
Cuando se determina, a partir de las señales del sensor de velocidad de guiñada, que el vehículo circula en línea recta o por una curva suave, el conjunto del sensor de radar de ondas milimétricas realiza un autodiagnóstico para comprobar si el eje del haz del sensor se ha desviado. Cuando el eje del haz del conjunto del sensor de radar de ondas milimétricas está desalineado, la unidad ECU de soporte a la conducción almacena el DTC C1A11.
Tras instalar un conjunto del sensor de radar de ondas milimétricas nuevo, si no se realiza el ajuste del eje del haz del sensor, se almacena el DTC C1A14.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | MIL |
|---|---|---|---|---|
C1A11 |
Holgura axial incorrecta del sensor de radar delantero |
Cuando el vehículo circula a una velocidad de 5 km/h o más y el sistema de control de crucero dinámico por radar está en funcionamiento, se detecta una desalineación del conjunto del sensor de radar de ondas milimétricas durante aproximadamente 0,3 segundos o más. |
Sistema de precolisión |
No se enciende |
C1A14 |
Eje del haz del sensor de radar delantero no ajustado |
Cuando el vehículo circula a una velocidad de 5 km/h o más y el sistema de control de crucero dinámico por radar está en funcionamiento, se detecta durante aproximadamente 0,3 segundos o más que la alineación del eje del haz del conjunto del sensor de radar de ondas milimétricas no se ha completado. |
Sistema de precolisión |
No se enciende |
PROCEDIMIENTO
IR AL SISTEMA DE PRECOLISIÓN
NOTA:
Si el sistema de control de crucero dinámico por radar emite el DTC C1A11 o C1A14, realice la localización de averías del sistema de precolisión.
Haga clic aquí
| SIGUIENTE |  |
FIN |
Comunicación anómala con la unidad ECU de soporte a la conducción (C1A52)
DESCRIPCIÓN
Se almacena el DTC C1A52 cuando la ECM no puede reconocer la unidad ECU de soporte a la conducción.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | MIL |
|---|---|---|---|---|
C1A52 |
Comunicación anómala con la unidad ECU de soporte a la conducción |
Aproximadamente 17 segundos después de girar el interruptor del motor a ON (IG), la ECM no puede reconocer la unidad ECU de soporte a la conducción durante aproximadamente 1,3 segundos o más. |
ECM |
No se enciende |
AVISO:
Antes de sustituir la ECM, consulte el registro.
Haga clic aquí
PROCEDIMIENTO
COMPROBAR SI HAY DTC
(a) Borre los DTC.
Tren motriz > Radar de crucero2 > Borrar DTC(b) Asegúrese de que se cumplen las condiciones de detección del DTC.
NOTA:
Si no se cumplen las condiciones de detección, el sistema no puede detectar el fallo.
(c) Compruebe si hay DTC.
Tren motriz > Radar Cruise2 > Códigos de averíaResultado | Proceda a |
|---|---|
No se emite el DTC C1A52 |
A |
Se emite el DTC C1A52 |
B |
| A |  |
USE EL MÉTODO DE SIMULACIÓN PARA VERIFICAR |
| B | |
REEMPLACE EL ECM |
Circuito de la luz indicadora principal del control de crucero
DESCRIPCIÓN
Cuando el sistema de control de crucero dinámico por radar se activa mediante el interruptor principal del control de crucero, se enciende el indicador del control de crucero (modo de control de distancia con el vehículo precedente). La ECM utiliza este indicador y otros indicadores para mostrar el estado de control (presencia o ausencia de un vehículo precedente, distancia con el vehículo y velocidad programada) y el estado de seguridad (fail-safe) mediante comunicación CAN.
AVISO:
- Antes de sustituir la ECM, consulte el registro.
Haga clic aquí

- Al sustituir el conjunto del cuadro de instrumentos, sustitúyalo siempre por uno nuevo. Si se utiliza un conjunto del cuadro de instrumentos que estuvo instalado en otro vehículo, la información almacenada en él no coincidirá con la del vehículo y es posible que se almacene un DTC.
PROCEDIMIENTO
REALICE LA PRUEBA ACTIVA CON TECHSTREAM
(a) Conecte el Techstream al DLC3.
(b) Encienda el interruptor del motor (IG).
(c) Encienda el Techstream.
(d) Acceda a los siguientes menús: Carrocería / Tablero de instrumentos combinado / Prueba activa.
(e) Realice la prueba activa según la pantalla de Techstream.
Carrocería eléctrica > Combinación de instrumentos > Prueba activaVisualización del probador | Elemento de medición | Rango de control | Nota de diagnóstico |
|---|---|---|---|
Visualización múltiple completa (blanca) |
Pantalla de información múltiple (pantalla blanca) |
ON |
- |
Visualización múltiple completa (blanca)
Resultado | Proceda a |
|---|---|
La pantalla de información múltiple del conjunto del cuadro de instrumentos se enciende según el funcionamiento de la prueba activa. |
A |
La pantalla de información múltiple del conjunto del cuadro de instrumentos no se enciende según el funcionamiento de la prueba activa. |
B |
| B |  |
IR AL SISTEMA DE MEDIDORES / INDICADORES |
|

LEER VALOR USANDO TECHSTREAM
(a) Acceda a los siguientes menús: Powertrain / Radar Cruise 1 / Data List.
(b) Lea la lista de datos según la pantalla de Techstream.
Tren motriz > Radar Cruise1 > Lista de datosVisualización del probador | Elemento de medición | Alcance | Condición normal | Nota de diagnóstico |
|---|---|---|---|---|
Cruise Indicator |
Estado del indicador del control de crucero |
ON u OFF |
ON: el indicador del control de crucero se enciende OFF: el indicador del control de crucero se apaga |
- |
Cruise Indicator
Resultado | Proceda a |
|---|---|
El indicador del control de crucero se enciende y se apaga según el funcionamiento del interruptor principal del control de crucero. |
A |
El indicador del control de crucero no se enciende, pero los elementos de la lista de datos cambian según el funcionamiento del interruptor principal del control de crucero. |
B |
El indicador del control de crucero no se enciende y los elementos de la lista de datos no cambian según el funcionamiento del interruptor principal del control de crucero. |
C |
| A | |
PASE A LA SIGUIENTE ÁREA SOSPECHOSA INDICADA EN LA TABLA DE SÍNTOMAS DE PROBLEMAS |
| B | |
SUSTITUIR EL CONJUNTO DEL COMBINADOR DE INSTRUMENTOS |
| C | |
REEMPLACE EL ECM |
Circuito de la luz indicadora SET del control de crucero
DESCRIPCIÓN
La ECM enciende el indicador SET del control de crucero enviando al conjunto del cuadro de instrumentos señales de demanda de salida de indicadores mediante comunicación CAN. El indicador SET del control de crucero se enciende cuando el sistema de control de crucero dinámico por radar controla la velocidad del vehículo. El circuito del indicador SET del control de crucero utiliza comunicación CAN. Si el indicador SET del control de crucero no funciona correctamente, compruebe los DTC de comunicación CAN antes de localizar averías en este circuito.
PRECAUCIÓN:
Por motivos de seguridad, observe los siguientes puntos al utilizar el Techstream:
- Antes de utilizar el Techstream, lea el manual de instrucciones.
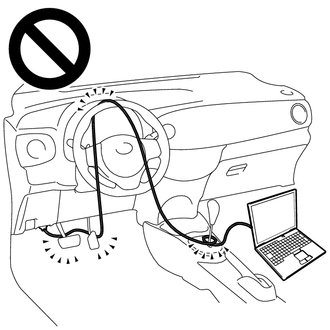
- Evite que el cable del Techstream quede atrapado en los pedales, la palanca de cambios o el volante cuando conduzca con el Techstream conectado al vehículo.
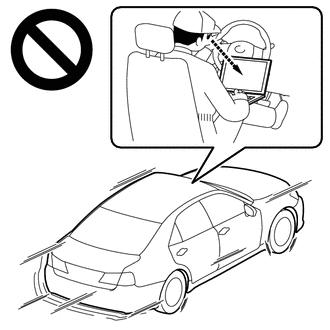
- Cuando conduzca el vehículo con fines de prueba, se requieren 2 personas. Una persona debe operar el Techstream mientras la otra conduce el vehículo.
AVISO:
- Antes de sustituir la ECM, consulte el registro.
Haga clic aquí

- Al sustituir el conjunto del cuadro de instrumentos, sustitúyalo siempre por uno nuevo. Si se utiliza un conjunto del cuadro de instrumentos que estuvo instalado en otro vehículo, la información almacenada en él no coincidirá con la del vehículo y es posible que se almacene un DTC.
PROCEDIMIENTO
REALICE LA PRUEBA ACTIVA CON TECHSTREAM
(a) Conecte el Techstream al DLC3.
(b) Encienda el interruptor del motor (IG).
(c) Encienda el Techstream.
(d) Acceda a los siguientes menús: Carrocería / Tablero de instrumentos combinado / Prueba activa.
(e) Realice la "prueba activa" según lo indicado en Techstream.
Carrocería eléctrica > Combinación de instrumentos > Prueba activaVisualización del probador | Elemento de medición | Rango de control | Nota de diagnóstico |
|---|---|---|---|
Visualización múltiple completa (blanca) |
Pantalla de información múltiple (pantalla blanca) |
ON |
- |
Visualización múltiple completa (blanca)
Resultado | Proceda a |
|---|---|
La pantalla de información múltiple del conjunto del cuadro de instrumentos se enciende según el funcionamiento de la prueba activa. |
A |
La pantalla de información múltiple del conjunto del cuadro de instrumentos no se enciende según el funcionamiento de la prueba activa. |
B |
| B |  |
IR AL SISTEMA DE MEDIDORES / INDICADORES |
|

LEER VALOR USANDO TECHSTREAM
(a) Active el sistema de control de crucero dinámico por radar mediante el interruptor principal del control de crucero.
(b) Conduzca a una velocidad entre aproximadamente 50 km/h y 180 km/h.
(c) Acceda a los siguientes menús: Powertrain / Radar Cruise 1 / Data List.
(d) Lea la lista de datos según la pantalla de Techstream.
Tren motriz > Radar Cruise1 > Lista de datosVisualización del probador | Elemento de medición | Alcance | Condición normal | Nota de diagnóstico |
|---|---|---|---|---|
Interruptor -SET |
Señal del interruptor -SET |
ON u OFF |
ON: interruptor -SET pulsado OFF: interruptor -SET no pulsado |
- |
Interruptor -SET
Resultado | Proceda a |
|---|---|
El indicador SET del control de crucero se enciende y se apaga según el funcionamiento del interruptor -SET. |
A |
El indicador SET del control de crucero no se enciende, pero el elemento de la lista de datos Interruptor -SET cambia según el funcionamiento del interruptor -SET. |
B |
El indicador SET del control de crucero no se enciende y el elemento de la lista de datos Interruptor -SET no cambia según el funcionamiento del interruptor -SET. |
C |
| A | |
PASE A LA SIGUIENTE ÁREA SOSPECHOSA INDICADA EN LA TABLA DE SÍNTOMAS DE PROBLEMAS |
| B | |
SUSTITUIR EL CONJUNTO DEL COMBINADOR DE INSTRUMENTOS |
| C | |
REEMPLACE EL ECM |
Lista de datos / Prueba activa
LISTA DE DATOS / PRUEBA ACTIVA
LISTA DE DATOS
AVISO:
En la tabla siguiente, los valores indicados en "Condición normal" son valores de referencia. No se base únicamente en estos valores de referencia para decidir si una pieza está defectuosa o no.
NOTA:
Al usar el Techstream para leer la lista de datos, se pueden leer los valores o estados de interruptores, sensores, actuadores y otros elementos sin desmontar ninguna pieza. Esta inspección no invasiva puede ser muy útil, ya que las condiciones o señales intermitentes pueden detectarse antes de que se manipulen piezas o cableado. Leer la información de la lista de datos al inicio de la localización de averías es una forma de ahorrar tiempo de diagnóstico.
(a) Conecte el Techstream al DLC3.
(b) Encienda el interruptor del motor (IG).
(c) Encienda el Techstream.
(d) Acceda a los siguientes menús: Powertrain / Radar Cruise 1*1 o Radar Cruise 2*2 / Data List.
- *1: Salida de la ECM
- *2: Salida de la unidad ECU de soporte a la conducción
(e) Radar Cruise 1:
Lea la lista de datos según lo que se muestre en Techstream.
NOTA:
- Si se emite algún DTC, el valor de un elemento de medición puede ser incorrecto.
- Si se emite algún DTC, realice el diagnóstico correspondiente. Después de la reparación, confirme los valores pertinentes usando la lista de datos.
Visualización del probador | Elemento de medición | Alcance | Condición normal | Nota de diagnóstico |
|---|---|---|---|---|
Cruise Vehicle Speed |
Velocidad del vehículo |
Mín.: 0 km/h, Máx.: 255 km/h |
Velocidad real del vehículo |
- |
Cruise Memory Vehicle Speed |
Velocidad del vehículo almacenada |
Mín.: 0 km/h, Máx.: 255 km/h |
Velocidad del vehículo almacenada |
- |
Cruise Request Throttle Opening Angle |
Posición solicitada por el control de crucero |
0 a 124,99 deg |
Cuando el crucero está ajustado (vehículo en movimiento a 80 km/h): posición real solicitada del acelerador |
- |
Aceleración del vehículo |
Condición de aceleración mientras se conduce el vehículo |
-13.10 a 13.10 m/s2 |
Valor actual mostrado |
- |
Cruise Target Acceleration |
Aceleración objetivo en modo de control de crucero |
-13.10 a 13.10 m/s2 |
Valor actual mostrado |
- |
Driving Support ECU Target Acceleration |
- |
- |
- |
- |
Acceleration Continuation Decision |
- |
- |
- |
- |
Output Driving Force |
- |
- |
- |
- |
Cruise Request Driving Force |
Señal de par solicitada por el control de crucero |
-10.00 a 9.92 kN |
Varía según la condición del sistema de control de crucero |
- |
Cruise Request Driving Force Feedback Status |
- |
- |
- |
- |
Cruise Control Permission Condition |
- |
- |
- |
- |
Cruise Control Condition |
- |
- |
- |
- |
Cruise Control Mode |
Condición del modo de control de crucero |
Modo de control de distancia con el vehículo precedente (toda velocidad), modo de control de distancia con el vehículo precedente o modo de control de velocidad constante |
Modo de control de distancia con el vehículo precedente (toda velocidad): modo de control de distancia con el vehículo precedente (toda velocidad) en funcionamiento Modo de control de distancia con el vehículo: modo de control de distancia con el vehículo en funcionamiento Modo de control de velocidad constante: modo de control de velocidad constante en funcionamiento |
- |
Cruise Request Gear Position |
Solicitud de cambio de marcha de la ECM |
Ninguna o marcha 255 |
Solicitud de cambio de marcha del sistema de control de crucero |
- |
Cruise Acceleration and Deceleration Operation Condition |
- |
- |
- |
- |
Interruptor CANCEL |
Estado del interruptor CANCEL |
ON u OFF |
ON: interruptor CANCEL pulsado OFF: interruptor CANCEL no pulsado |
- |
Interruptor -SET |
Estado del interruptor -SET |
ON u OFF |
ON: interruptor -SET pulsado OFF: interruptor -SET no pulsado |
- |
Interruptor +RES |
Estado del interruptor +RES |
ON u OFF |
ON: interruptor +RES pulsado OFF: interruptor +RES no pulsado |
- |
Condición de funcionamiento del interruptor principal del control de crucero |
Estado del interruptor principal del control de crucero |
ON u OFF |
ON: interruptor principal del control de crucero pulsado OFF: interruptor principal del control de crucero no pulsado |
- |
Cruise Ready Main-CPU |
Sistema de control de crucero en condición de espera |
ON u OFF |
ON: interruptor principal del control de crucero pulsado OFF: interruptor principal del control de crucero no pulsado |
- |
Cruise Ready Sub-CPU |
Sistema de control de crucero en condición de espera |
ON u OFF |
ON: interruptor principal del control de crucero pulsado OFF: interruptor principal del control de crucero no pulsado |
- |
Pedal del acelerador |
Estado del pedal del acelerador durante el control de crucero |
ON u OFF |
ON: Pedal del acelerador pisado OFF: Pedal del acelerador liberado |
- |
Interruptor de cancelación de frenado del control de crucero |
Condición de cancelación por frenado del control de crucero |
ON u OFF |
ON: pedal de freno pisado OFF: pedal de freno liberado |
- |
CPU principal del interruptor de luz de freno |
Señal del interruptor de la luz de freno |
ON u OFF |
ON: pedal de freno pisado OFF: pedal de freno liberado |
- |
CPU secundaria del interruptor de luz de freno |
- |
- |
- |
- |
Solicitud de cancelación manual |
- |
- |
- |
- |
Solicitud de cancelación automática |
- |
- |
- |
- |
Decisión de control del freno del control de crucero |
Decisión de control del freno del control de crucero |
ON u OFF |
ON: Freno del control de crucero activado OFF: Freno del control de crucero desactivado |
- |
Condición de permiso del control de freno del control de crucero |
- |
- |
- |
- |
Cruise Indicator |
Estado del indicador del control de crucero |
ON u OFF |
ON: el indicador del control de crucero se enciende OFF: el indicador del control de crucero se apaga |
- |
Sensor de velocidad de rueda y sensor de deceleración |
Condición de la señal del sensor de velocidad y de la señal del sensor de deceleración |
Disponible o No disp. |
Disponible: señal del sensor de velocidad y señal del sensor de deceleración disponibles No disp.: señal del sensor de velocidad y señal del sensor de deceleración no disponibles |
- |
Pendiente de la calzada |
- |
- |
- |
- |
(f) Radar Cruise 2:
Lea la lista de datos según lo que se muestre en Techstream.
NOTA:
- Si se emite algún DTC, el valor de un elemento de medición puede ser incorrecto.
- Si se emite algún DTC, realice el diagnóstico correspondiente. Después de la reparación, confirme los valores pertinentes usando la lista de datos.
Visualización del probador | Elemento de medición | Alcance | Condición normal | Nota de diagnóstico |
|---|---|---|---|---|
Interruptor principal del control de crucero |
Señal del interruptor principal del control de crucero |
ON u OFF |
ON: interruptor principal del control de crucero pulsado OFF: interruptor principal del control de crucero no pulsado |
- |
Interruptor de control de distancia |
Señal del interruptor de control de distancia |
ON u OFF |
ON: interruptor de control de distancia encendido OFF: interruptor de control de distancia apagado |
- |
Cruise Control Mode |
Señal del modo de control de crucero |
All Spd, Hi Spd o Normal |
All Spd: modo de control de distancia con el vehículo precedente (con función de seguimiento en todo el rango de velocidad) Hi Spd: modo de control de distancia con el vehículo precedente (sin función de seguimiento en todo el rango de velocidad) Normal: modo de velocidad constante |
- |
Distancia del vehículo |
Distancia al vehículo precedente |
Mín.: 0 m (0 pies), Máx.: 255 m (836.65 pies) |
Distancia real al vehículo |
- |
Vel. veh. - ECU de frenos |
Velocidad del vehículo desde la ECU de control de deslizamiento |
Mín.: -327.0 km/h, Máx.: 327 km/h |
Velocidad real del vehículo |
- |
Aceleración del vehículo |
Aceleración del vehículo |
Mín.: -5.00 m/s2, Máx.: 5.00 m/s2 |
Aceleración real del vehículo |
- |
Posición de mariposa cerrada |
Señal de posición de ralentí del pedal del acelerador |
ON u OFF |
ON: Pedal del acelerador liberado OFF: Pedal del acelerador pisado |
- |
Sensor de velocidad de guiñada |
Valor de la velocidad de guiñada |
Mín.: -100,00 deg/s Máx.: 100.00 deg/s |
Valor real de la velocidad de guiñada |
- |
Velocidad relativa del vehículo delantero |
Velocidad relativa del vehículo que circula delante |
Mín.: -128 m/s, Máx.: 127 m/s |
Velocidad relativa real del vehículo que circula delante |
- |
Advertencia de aproximación de vehículo |
Señal de advertencia de aproximación de vehículo delantero |
ON u OFF |
ON: vehículo delantero aproximándose OFF: vehículo delantero no se aproxima |
- |
Comprobación del sistema CCS |
Indicación de advertencia del sistema de control de crucero dinámico por radar |
ON u OFF |
ON: indicación de advertencia del sistema de control de crucero dinámico por radar (fallo detectado) OFF: indicación de advertencia del sistema de control de crucero dinámico por radar (fallo no detectado) |
- |
FRS-Suciedad |
Historial de suciedad detectada en el conjunto del sensor de radar de ondas milimétricas |
ON u OFF |
ON: historial de suciedad detectada en el conjunto del sensor de radar de ondas milimétricas OFF: sin historial de suciedad detectada en el conjunto del sensor de radar de ondas milimétricas |
- |
Historial mal tiempo (sensor radar del.) |
Historial de detección de mal tiempo por el conjunto del sensor de radar de ondas milimétricas |
ON u OFF |
ON: historial de detección de mal tiempo por el conjunto del sensor de radar de ondas milimétricas OFF: sin historial de detección de mal tiempo por el conjunto del sensor de radar de ondas milimétricas |
- |
Temp. alta sensor radar delant. |
Anomalía de temperatura alta del conjunto del sensor de radar de ondas milimétricas |
ON u OFF |
ON: conjunto del sensor de radar de ondas milimétricas anormal OFF: conjunto del sensor de radar de ondas milimétricas normal |
- |
Tensión radar delantero |
Anomalía de baja tensión del conjunto del sensor de radar de ondas milimétricas |
Normal o Low |
Normal: conjunto del sensor de radar de ondas milimétricas normal Low: conjunto del sensor de radar de ondas milimétricas anormal |
- |
Número de variante de destino de la ECU de asistencia a la conducción |
Número de variante de destino del conjunto de la ECU de asistencia a la conducción |
Número de variante o No disponible |
Número de variante real |
- |
Sin variación de destino del sensor de radar delantero |
Número de variación de destino para el sensor de radar de ondas milimétricas |
Número de variante o No disponible |
Número de variante real |
- |
Ángulo de dirección |
Señal del sensor de dirección |
Mín.: -3072,0 deg, Máx.: 3070,5 deg |
Aumento: giro a la izquierda Disminución: giro a la derecha |
- |
Ángulo de punto cero del sensor |
Sensor de ángulo de dirección de punto cero |
Mín.: -3072,0 deg, Máx.: 3070,5 deg |
Ángulo de dirección de punto cero real |
- |
Radar |
Señal de funcionamiento del conjunto del sensor de radar de ondas milimétricas |
Parada o emisión |
Parada: señal del conjunto del sensor de radar de ondas milimétricas detenida Emisión: se envía la señal del conjunto del sensor de radar de ondas milimétricas |
- |
# Códigos |
Número de DTC |
Mín.: 0, Máx.: 255 |
Número real de DTC |
- |
(g) Acceda a los siguientes menús: Chasis / ABS/VSC/TRAC/EPB / Lista de datos.
(h) Lea la lista de datos según lo que se muestra en el Techstream.
Chasis > ABS/VSC/TRAC/EPB > Lista de datosVisualización del probador | Elemento de medición | Alcance | Condición normal | Nota de diagnóstico |
|---|---|---|---|---|
Interruptor de luz de freno |
Conjunto del interruptor de luz de freno |
ON u OFF |
ON: pedal de freno pisado OFF: pedal de freno liberado |
- |
Relé de la luz de freno |
Relé de control de luces de freno (conjunto del interruptor de luz de freno) (entrada del terminal STP2) |
ON u OFF |
ON: pedal de freno pisado OFF: pedal de freno liberado |
- |
PRUEBA ACTIVA
NOTA:
Utilizar Techstream para realizar pruebas activas permite accionar relés, VSV, actuadores y otros componentes sin desmontar ninguna pieza. Esta inspección funcional no invasiva puede ser muy útil, ya que el funcionamiento intermitente puede detectarse antes de manipular piezas o cableado. Realizar las pruebas activas al inicio de la diagnosis es una forma de ahorrar tiempo. La información de la lista de datos puede mostrarse mientras se realizan las pruebas activas.
Realice la prueba activa según lo que se muestra en el Techstream.
(a) Conecte el Techstream al DLC3.
(b) Encienda el interruptor del motor (IG).
(c) Encienda el Techstream.
(d) Acceda a los siguientes menús: Tren motriz / Radar Cruise 2 / Prueba activa.
(e) Realice la prueba activa según lo que se muestra en el Techstream.
NOTA:
El interruptor del motor debe estar en ON (IG) para realizar la prueba activa con el Techstream.
Tren motriz > Radar Cruise2 > Prueba activaVisualización del probador | Elemento de medición | Rango de control | Nota de diagnóstico |
|---|---|---|---|
Zumbador de parada del radar de crucero |
Zumbador de parada del control de crucero por radar (sonido de parada) |
ON u OFF |
Prueba posible a una velocidad del vehículo de 0 km/h |
Zumbador de alarma de aproximación del radar de crucero |
Zumbador de alarma de aproximación del control de crucero por radar (sonido de aproximación) |
ON u OFF |
Prueba posible a una velocidad del vehículo de 0 km/h |
(f) Acceda a los siguientes menús: Carrocería eléctrica / Combinación de instrumentos / Prueba activa.
(g) Realice la prueba activa según lo que se muestra en el Techstream.
NOTA:
El interruptor del motor debe estar en ON (IG) para realizar la prueba activa con el Techstream.
Carrocería eléctrica > Combinación de instrumentos > Prueba activaVisualización del probador | Elemento de medición | Rango de control | Nota de diagnóstico |
|---|---|---|---|
Visualización múltiple completa (blanca) |
Pantalla de información múltiple (pantalla blanca) |
ON |
- |
(h) Acceda a los siguientes menús: Chasis / ABS/VSC/TRAC/EPB / Prueba activa.
(i) Realice la prueba activa según lo que se muestra en el Techstream.
NOTA:
El interruptor del motor debe estar en ON (IG) para realizar la prueba activa con el Techstream.
Chasis > ABS/VSC/TRAC/EPB > Prueba activaVisualización del probador | Elemento de medición | Rango de control | Nota de diagnóstico |
|---|---|---|---|
Relé de la luz de freno |
Relé de control de luces de freno (conjunto del interruptor de luz de freno) |
Relé APAGADO/ENCENDIDO |
Las luces de freno se encienden |
Definición de términos
DEFINICIÓN DE TÉRMINOS
Término | Definición |
|---|---|
Descripción del monitor |
Descripción de lo que supervisa la ECM y de cómo detecta los fallos (finalidad y detalles de la supervisión). |
DTC relacionados |
Grupo de códigos de diagnóstico de avería que emite la ECM según la misma lógica de detección de averías. |
Condiciones típicas de habilitación |
Condiciones previas que permiten a la ECM detectar fallos. Cuando se cumplen todas las condiciones previas, la ECM almacena un DTC cuando el/los valor(es) supervisado(s) supera(n) el/los umbral(es) de fallo. |
Secuencia de funcionamiento |
Orden de prioridad aplicado a la supervisión si se utilizan varios sensores y componentes para detectar la avería. Mientras se supervisa un sensor, no se supervisará el siguiente sensor o componente. |
Sensores/componentes requeridos |
Sensores y componentes que la ECM utiliza para detectar fallos. |
Frecuencia de funcionamiento |
Número de veces que la ECM comprueba si hay fallos por ciclo de conducción. "Una vez por ciclo de conducción" significa que la ECM detecta un fallo solo una vez durante un único ciclo de conducción. "Continuo" significa que la ECM detecta un fallo cada vez que se cumplen las condiciones de habilitación. |
Duración |
Tiempo mínimo durante el cual la ECM debe detectar una desviación continua en el/los valor(es) supervisado(s) para almacenar un DTC. El cronometraje comienza una vez que se cumplen las "condiciones típicas de habilitación". |
Umbrales típicos de avería |
Valor a partir del cual la ECM determinará que existe un fallo y almacenará un DTC. |
Funcionamiento de la MIL |
Momento de encendido de la MIL tras la detección de una avería. "Inmediato" significa que la ECM enciende la MIL en el instante en que determina que existe una avería. "2 ciclos de conducción" significa que la ECM enciende la MIL si se detecta de nuevo la misma avería en el siguiente ciclo de conducción. |
Rango de funcionamiento del componente |
Margen de funcionamiento normal de los sensores y solenoides en condiciones de conducción normales. Utilice estos márgenes como referencia. Los rangos no se pueden utilizar para determinar si un sensor o un solenoide está defectuoso. |
Sistema de diagnóstico
SISTEMA DE DIAGNÓSTICO
FUNCIÓN DE DIAGNÓSTICO
(a) La función de diagnóstico apaga el indicador de control de crucero, enciende la luz de advertencia principal y muestra un mensaje de advertencia cuando se detecta una avería. Cuando se detecta una avería en el sistema de control de crucero dinámico por radar, los DTC se almacenan en la ECM o en el conjunto de la ECU de asistencia a la conducción.
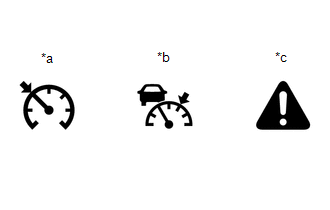
*a |
Indicador del control de crucero (Modo de control de velocidad constante) |
*b |
Indicador del control de crucero (Modo de control de distancia vehículo a vehículo) |
*c |
Luz de advertencia general |
AVISO:
- Si se almacenan DTC relacionados con el sistema de comunicación, el mensaje "Avería del control de crucero, visite a su concesionario", que se muestra en el conjunto del combinado de instrumentos, desaparece cuando el sistema vuelve a la normalidad.
- Si se almacenan DTC no relacionados con el sistema de comunicación, el mensaje "Fallo del control de crucero. Acuda a su concesionario", que se muestra en el conjunto del cuadro de instrumentos, desaparece al apagar y volver a encender el interruptor del motor (IG) una vez que el sistema vuelve a la normalidad.
DESCRIPCIÓN
(a) La ECM y el conjunto de la ECU de asistencia a la conducción controlan el sistema de control de crucero dinámico por radar del vehículo. Los datos y los DTC relacionados con el sistema de control de crucero dinámico por radar pueden leerse desde el DLC3 del vehículo. Utilice el Techstream para comprobar y solucionar el problema.
COMPROBAR DLC3
(a) Verifique el DLC3.
Haga clic aquí
VERIFICAR INDICADOR
(a) Gire el interruptor del motor a la posición de encendido (IG).
(b) Compruebe que el indicador de control de crucero se enciende cuando el sistema de control de crucero dinámico por radar se activa con el interruptor principal del control de crucero, y que el indicador se apaga cuando el sistema se desactiva con dicho interruptor.
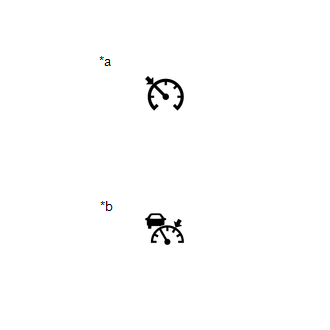
*a |
Indicador del control de crucero (Modo de control de velocidad constante) |
*b |
Indicador del control de crucero (Modo de control de distancia vehículo a vehículo) |
Tabla de códigos de diagnóstico de avería (DTC)
TABLA DE CÓDIGOS DE DIAGNÓSTICO DE AVERÍAS
Sistema de control de crucero dinámico por radarN.º de DTC | Elemento detectado | MIL | Enlace |
|---|---|---|---|
C1A01 |
Unidad de control de asistencia a la conducción |
No se enciende |
 |
C1A02 |
Información del vehículo no obtenida |
No se enciende |
|
C1A0A |
Discrepancia del código de país del sensor de radar frontal |
No se enciende |
|
C1A10 |
Sensor de radar delantero |
No se enciende |
|
C1A11 |
Holgura axial incorrecta del sensor de radar delantero |
No se enciende |
|
C1A14 |
Eje del haz del sensor de radar delantero no ajustado |
No se enciende |
|
C1A52 |
Comunicación anómala con la unidad ECU de soporte a la conducción |
No se enciende |
|
P057113 |
Circuito abierto del interruptor de freno "A" |
No se enciende |
|
P057162 |
Fallo en la comparación de la señal «A» del interruptor de freno |
No se enciende |
|
P057504 |
Fallo interno del sistema de control de crucero |
No se enciende |
|
P057549 |
Fallo electrónico interno del control de crucero |
No se enciende |
|
P157800 |
Sistema de frenos |
No se enciende |
|
P160700 |
Procesador de entrada del control de crucero |
Se enciende |
|
P163081 |
Error de comunicación de VSC a ECM: datos serie no válidos recibidos |
No se enciende |
|
P163181 |
Error de comunicación de la ECM al VSC: se han recibido datos serie no válidos |
No se enciende |
|
U0100 |
Pérdida de comunicación con ECM / PCM "A" |
No se enciende |
|
U010087 |
Mensaje de pérdida de comunicación con la ECM/PCM "A" |
No se enciende |
|
U012287 |
Pérdida de comunicación con el módulo de control de dinámica del vehículo: mensaje ausente |
No se enciende |
|
U0125 |
Pérdida de comunicación con el módulo del sensor de velocidad de guiñada |
No se enciende |
|
U0126 |
Pérdida de comunicación con el módulo del sensor del ángulo de dirección |
No se enciende |
|
U0129 |
Pérdida de comunicación con el módulo de control del sistema de frenos |
No se enciende |
|
U0235 |
Pérdida de comunicación con el sensor de distancia delantero del control de crucero |
No se enciende |
|
U1104 |
Pérdida de comunicación con la ECU de asistencia a la conducción |
No se enciende |
|
U110487 |
Pérdida de comunicación con la ECU de asistencia a la conducción Mensaje faltante |
No se enciende |
|
Circuito del interruptor de control de distancia
DESCRIPCIÓN
El interruptor del control de distancia entre vehículos se utiliza para ajustar la distancia en el modo de control de distancia entre vehículos. El interruptor está instalado en el conjunto del interruptor del volante. El valor de distancia entre vehículos puede modificarse accionando el interruptor del control de distancia entre vehículos mientras el sistema de control de crucero dinámico por radar regula la velocidad del vehículo en el modo de control de distancia entre vehículos.
DIAGRAMA DE CABLEADO
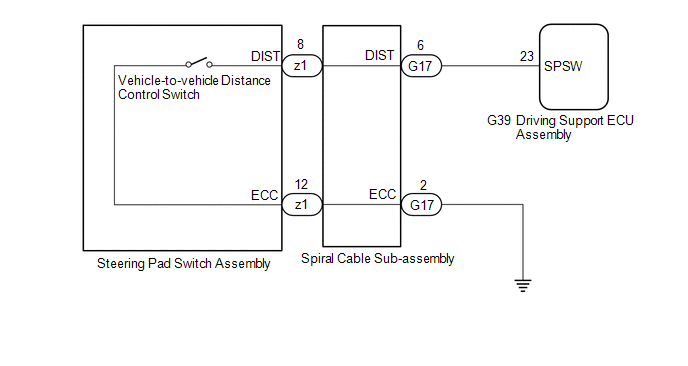
AVISO:
- El vehículo está equipado con un Sistema Suplementario de Sujeción (SRS), que incluye componentes como los airbags. Antes de realizar cualquier trabajo de servicio (incluida la extracción o instalación de piezas), lea obligatoriamente las precauciones del Sistema Suplementario de Sujeción.
Haga clic aquí

- Al sustituir el conjunto de la unidad de control de asistencia a la conducción, sustitúyalo siempre por uno nuevo. Si se utiliza un conjunto de la unidad de control de asistencia a la conducción que estaba instalado en otro vehículo, la información almacenada en él no coincidirá con la del vehículo. Como resultado, puede almacenarse un DTC.
PROCEDIMIENTO
LEER VALOR USANDO TECHSTREAM
(a) Conecte el Techstream al DLC3.
(b) Encienda el interruptor del motor (IG).
(c) Encienda el Techstream.
(d) Acceda a los siguientes menús: Tren motriz / Radar Cruise 2 / Lista de datos.
(e) Lea la lista de datos según lo que se muestra en el Techstream.
Tren motriz > Radar Cruise2 > Lista de datosVisualización del probador | Elemento de medición | Alcance | Condición normal | Nota de diagnóstico |
|---|---|---|---|---|
Interruptor de control de distancia |
Señal del interruptor de control de distancia |
ON u OFF |
ON: interruptor de control de distancia encendido OFF: interruptor de control de distancia apagado |
- |
Interruptor de control de distancia
OK:
Al accionar el interruptor del control de distancia entre vehículos, la pantalla cambia como se muestra arriba.
| OK |  |
PASE A LA SIGUIENTE ÁREA SOSPECHOSA INDICADA EN LA TABLA DE SÍNTOMAS DE PROBLEMAS |
|

INSPECCIONAR EL CONJUNTO DE INTERRUPTORES DEL VOLANTE
(a) Retire el conjunto del interruptor del volante.
Haga clic aquí
(b) Inspeccione el conjunto del interruptor del volante.
Haga clic aquí
| NG | |
SUSTITUIR EL CONJUNTO DE INTERRUPTORES DEL VOLANTE |
|
INSPECCIONAR EL SUBCONJUNTO DEL CABLE EN ESPIRAL
(a) Retire el subconjunto del cable espiral.
Haga clic aquí
(b) Inspeccione el subconjunto del cable espiral.
Haga clic aquí
| NG | |
SUSTITUIR EL SUBCONJUNTO DEL CABLE EN ESPIRAL |
|
COMPROBAR EL MAZO DE CABLES Y EL CONECTOR (SUBCONJUNTO DEL CABLE ESPIRAL - CONJUNTO DE LA ECU DE ASISTENCIA A LA CONDUCCIÓN Y MASA DE CARROCERÍA)
(a) Desconecte el conector del conjunto secundario del cable en espiral G17.
(b) Desconecte el conector G39 del conjunto de la ECU de asistencia a la conducción.
(c) Mida la resistencia según el/los valor(es) de la tabla siguiente.
Resistencia estándar:
Conexión del comprobador | Condición | Condición especificada |
|---|---|---|
G17-6 (DIST) - G39-23 (SPSW) |
Siempre |
Menos de 1 Ω |
G17-2 (ECC) - Masa de carrocería |
Siempre |
Menos de 1 Ω |
G17-6 (DIST) o G39-23 (SPSW) - Masa de carrocería |
Siempre |
Menos de 1 Ω |
(d) Conecte el conector G39 del conjunto de la ECU de asistencia a la conducción.
(e) Conecte el conector G17 del subconjunto del cable espiral.
| OK | |
SUSTITUIR EL CONJUNTO DE LA UNIDAD DE CONTROL DE ASISTENCIA A LA CONDUCCIÓN |
| NG | |
REPARE O SUSTITUYA EL MAZO DE CABLES O EL CONECTOR |
Verificación / borrado de DTC
COMPROBACIÓN / BORRADO DE DTC
AVISO:
Cuando el sistema de diagnóstico se cambia del modo normal al modo de comprobación o viceversa, se borran todos los DTC y los datos de fotograma congelado registrados en el modo normal. Antes de cambiar de modo, compruebe siempre los DTC y los datos de fotograma congelado y anótelos.
NOTA:
- Los DTC almacenados en la ECM pueden visualizarse en el Techstream. El Techstream puede mostrar los DTC confirmados, pendientes y permanentes.
- Si se detecta un fallo durante el ciclo de conducción actual, se almacenan los DTC confirmados y permanentes.
- Algunos DTC no se almacenan si la ECM no detecta la misma avería de nuevo durante un segundo ciclo de conducción consecutivo. Sin embargo, estas averías, detectadas solo en una ocasión, se almacenan como DTC pendientes.
- Los DTC confirmados y pendientes pueden borrarse con el Techstream o desconectando el cable del borne negativo (-) de la batería. Sin embargo, los DTC permanentes no pueden borrarse con ninguno de estos dos métodos.
- Después de borrar los DTC actuales mediante Techstream (o desconectando el cable del terminal negativo (-) de la batería), los DTC permanentes pueden borrarse cuando se realiza el viaje universal y luego se determina que el sistema es normal para los DTC correspondientes. El patrón de conducción para obtener un juicio normal se describe en el "Patrón de conducción de confirmación" de cada DTC.
Para borrar los DTC permanentes, deben cumplirse todas las siguientes condiciones:
- Existe un historial de que se realizó la conducción de viaje universal.
- El vehículo ha sido considerado normal durante 2 trayectos. (El juicio de normalidad no tiene que realizarse en 2 trayectos consecutivos, pero debe haberse producido en el trayecto más reciente.) (no aplicable a los DTC de fallo de encendido y de sistema de combustible)
- No se detectan fallos.
DTC pendiente |
Condición de almacenamiento |
Fallo detectado |
Condición de borrado |
Sistema determinado como normal o DTC borrados con el Techstream o Cable desconectado del terminal negativo (-) de la batería |
|
DTC confirmado |
Condición de almacenamiento |
Avería detectada (2.º viaje) |
Condición de borrado |
Sin fallos durante 40 ciclos de conducción o DTC borrados con el Techstream o Cable desconectado del terminal negativo (-) de la batería |
|
DTC permanente |
Condición de almacenamiento |
Avería detectada (2.º viaje) |
Condición de borrado |
El interruptor del motor se pone en ON (IG) tras obtener un juicio de normalidad en 3 ciclos de conducción consecutivos o Tras borrar los DTC con el Techstream o desconectar el cable del borne negativo (-) de la batería, se realiza un trayecto universal y se obtiene un juicio de normalidad en 2 trayectos (no aplicable a los DTC de fallo de encendido y de sistema de combustible) o Después de borrar los DTC mediante Techstream o de desconectar el cable del terminal negativo (-) de la batería, no se detecta avería al realizar la conducción de viaje universal (DTC de fallo de encendido y de sistema de combustible) |
|
MIL |
ON |
Avería detectada (2.º viaje) |
Desactivado |
El interruptor del motor se pone en ON (IG) tras obtener un juicio de normalidad en 3 ciclos de conducción consecutivos o DTC borrados con el Techstream o Cable desconectado del terminal negativo (-) de la batería |
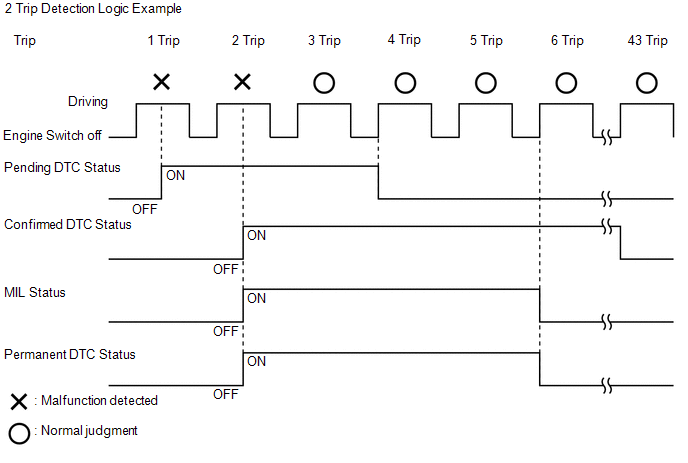
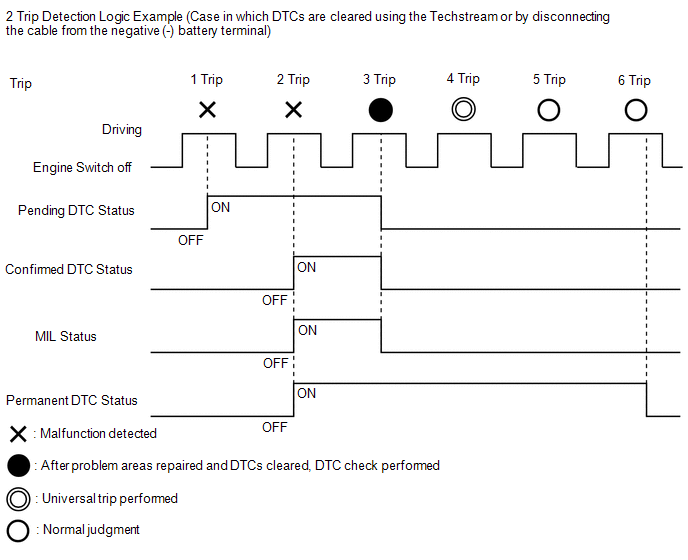
NOTA:
- Obtener un juicio normal y realizar el patrón de conducción de viaje universal pueden hacerse en el mismo ciclo de conducción o en ciclos de conducción distintos.
- No es necesario obtener un juicio normal si los DTC emitidos son de fallos de encendido o del sistema de combustible.
COMPROBAR DTC
(a) Conecte el Techstream al DLC3.
(b) Encienda el interruptor del motor (IG).
(c) Encienda el Techstream.
(d) Acceda a los siguientes menús: Tren motriz / Radar Cruise 1*1 o Radar Cruise 2*2 / Códigos de avería.
(e) Compruebe los DTC.
Tren motriz > Radar Cruise1 > Códigos de avería Tren motriz > Radar Cruise2 > Códigos de avería- *1: Almacenado en la ECM
- *2: Almacenado en el conjunto de la ECU de asistencia a la conducción
BORRAR DTC (DTC pendientes y confirmados)
(a) Conecte el Techstream al DLC3.
(b) Encienda el interruptor del motor (IG).
(c) Encienda el Techstream.
(d) Acceda a los siguientes menús: Tren motriz / Radar Cruise 1*1 o Radar Cruise 2*2 / Borrar DTC.
(e) Borre los DTC.
Tren motriz > Radar Cruise1 > Borrar DTC Tren motriz > Radar Cruise2 > Borrar DTC- *1: Almacenado en la ECM
- *2: Almacenado en el conjunto de la ECU de asistencia a la conducción
BORRAR DTC PERMANENTE
DESCRIPCIÓN GENERAL- Después de borrar los DTC actuales mediante Techstream (o desconectando el cable del terminal negativo (-) de la batería), los DTC permanentes pueden borrarse cuando se realiza el viaje universal y luego se determina que el sistema es normal para los DTC correspondientes. El patrón de conducción para obtener un juicio normal se describe en el "Patrón de conducción de confirmación" de cada DTC.
- Para borrar los DTC permanentes, deben cumplirse todas las siguientes condiciones:
- Existe un historial de que se realizó la conducción de viaje universal.
- El vehículo ha sido juzgado como normal durante 2 viajes. (El juicio normal no tiene que realizarse en 2 viajes consecutivos, pero el juicio normal debe haberse producido en el viaje más reciente.)
- No se detectan fallos.
(a) Conecte el Techstream al DLC3.
(b) Encienda el interruptor del motor (IG).
(c) Encienda el Techstream.
(d) Acceda a los siguientes menús: Tren motriz / Radar Cruise 1 / Códigos de avería.
Tren motriz > Radar Cruise1 > Códigos de averíaNOTA:
Si aparece "YES" en el valor de "PERMANENT" en la parte superior derecha de la pantalla del Techstream, se almacenan DTC permanentes.
(e) Seleccione la pestaña "Generic".
(f) Compruebe si hay DTC permanentes almacenados.
NOTA:
Si no se emiten DTC permanentes, no es necesario continuar con este procedimiento.
(g) Borre los DTC (aunque no haya DTC almacenados, realice el procedimiento de borrado de DTC).
Tren motriz > Radar Cruise1 > Borrar DTCAVISO:
No borre los DTC ni desconecte el cable del terminal de la batería después de realizar este paso.
(h) Realice el viaje universal.
PRECAUCIÓN:
Al realizar el patrón de conducción, respete todos los límites de velocidad y las normas de tráfico.
NOTA:
El patrón de conducción del viaje universal y el procedimiento de juicio normal pueden realizarse consecutivamente en el mismo ciclo de conducción.
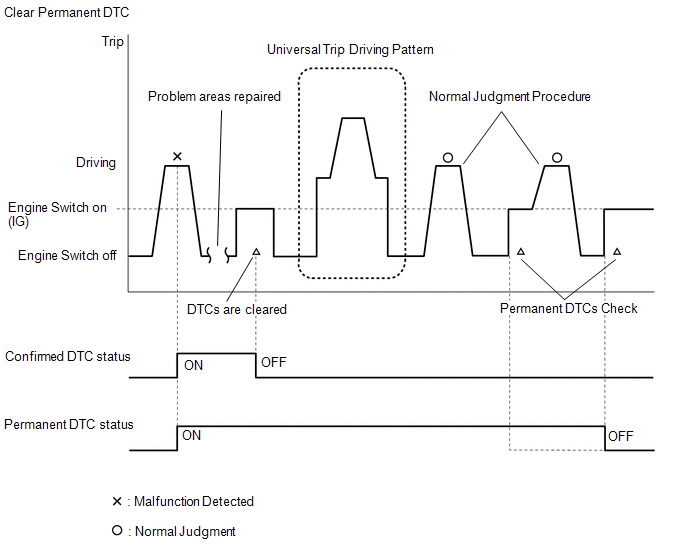
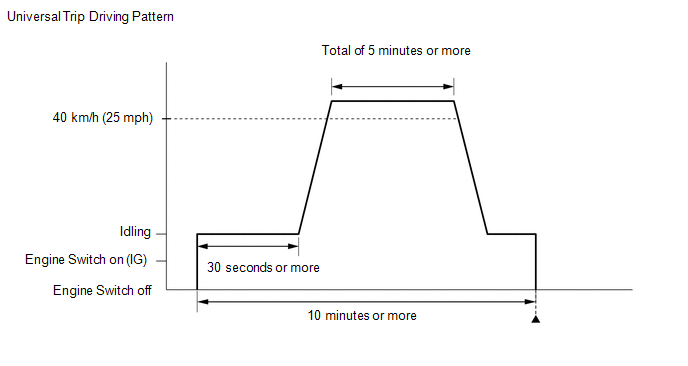
- Arranque el motor y espere 30 segundos o más.
- Conduzca el vehículo a 40 km/h o más durante un total de 5 minutos o más.
NOTA:
Es posible completar el patrón de conducción aunque el vehículo desacelere a menos de 40 km/h durante el ciclo de conducción, siempre que el vehículo se conduzca a 40 km/h o más durante un total de 5 minutos.
- Espere 10 minutos o más desde el momento en que se arrancó el motor.
(i) Apague el interruptor del motor y espere 2 minutos o más.
(j) Realice el procedimiento de juicio normal en el patrón de conducción de confirmación correspondiente a cada DTC emitido.
NOTA:
No apague el interruptor del motor por error durante este paso.
(k) Arranque el motor y espere 5 segundos o más.
(l) Apague el interruptor del motor y espere 2 minutos o más.
(m) Encienda el interruptor del motor en ON (IG).
(n) Acceda a los siguientes menús: Tren motriz / Radar Cruise 1 / Códigos de avería.
Tren motriz > Radar Cruise1 > Códigos de avería(o) Compruebe que los DTC permanentes se han borrado.
NOTA:
Si no se emiten DTC permanentes, no es necesario continuar con este procedimiento.
(p) Realice el procedimiento de juicio de normalidad en el patrón de conducción de confirmación correspondiente a cada DTC emitido.
NOTA:
No apague el interruptor del motor por error durante este paso.
(q) Arranque el motor y espere 5 segundos o más.
(r) Apague el interruptor del motor y espere 2 minutos o más.
(s) Encienda el interruptor del motor en ON (IG).
(t) Acceda a los siguientes menús: Tren motriz / Radar Cruise 1 / Códigos de avería.
Tren motriz > Radar Cruise1 > Códigos de avería(u) Compruebe que los DTC permanentes se han borrado.
NOTA:
Los DTC permanentes se borrarán si se obtiene un juicio normal durante 3 ciclos de conducción consecutivos con la MIL encendida.
Tabla de modo a prueba de fallos
TABLA DE FALLO SEGURO
NOTA:
Si se detecta cualquiera de las siguientes condiciones de cancelación automática mientras el sistema de control de crucero dinámico por radar regula la velocidad del vehículo, el sistema borra la velocidad memorizada y cancela el control de velocidad del vehículo por parte del sistema de control de crucero dinámico por radar.
Control de cancelación automática
Modo de control de velocidad constante:Condición de cancelación automática | Advertencia | Condición de desactivación a prueba de fallos |
|||
|---|---|---|---|---|---|
Pantalla multiinformativa | Luz de advertencia general | Indicador del control de crucero | Zumbador de advertencia |
||
Circuito abierto o cortocircuito en el circuito del interruptor de luz de freno |
Fallo del control de crucero: acuda a su concesionario |
Se enciende |
No se enciende |
Sonidos |
El control de crucero dinámico por radar se desactiva y se vuelve a activar con el interruptor principal del control de crucero. |
|
Fallo del control de crucero: acuda a su concesionario |
Se enciende |
No se enciende |
Sonidos |
El interruptor del motor se apaga y vuelve a ponerse en ON (IG). |
Si se produce la siguiente condición, la ECM cancela el control de velocidad del vehículo por parte del sistema de control de crucero dinámico por radar (la velocidad memorizada se mantiene):
|
- |
No se enciende |
Se enciende |
- |
Se pulsa el interruptor +RES. |
Avería en el sistema SFI |
- |
Se enciende |
No se enciende |
- |
El control de crucero dinámico por radar se desactiva y se vuelve a activar con el interruptor principal del control de crucero. |
La velocidad del vehículo es inferior a la velocidad almacenada en aproximadamente 16 km/h o más |
- |
No se enciende |
Se enciende |
- |
Se pulsa el interruptor -SET. |
|
- |
No se enciende |
Se enciende |
- |
Se pulsa el interruptor +RES. |
Condición de cancelación automática | Advertencia | Condición de desactivación a prueba de fallos |
|||
|---|---|---|---|---|---|
Pantalla multiinformativa | Luz de advertencia general | Indicador del control de crucero | Zumbador de advertencia |
||
| *1: para velocímetro con unidades imperiales en la escala principal | |||||
Circuito abierto o cortocircuito en el circuito del interruptor de luz de freno |
Fallo del control de crucero: acuda a su concesionario |
Se enciende |
No se enciende |
Sonidos |
El control de crucero dinámico por radar se desactiva y se vuelve a activar con el interruptor principal del control de crucero. |
Avería en el sistema SFI |
- |
Se enciende |
No se enciende |
- |
El control de crucero dinámico por radar se desactiva y se vuelve a activar con el interruptor principal del control de crucero. |
Si se produce cualquiera de las siguientes condiciones, la ECM cancela el control de velocidad del vehículo por parte del sistema de control de crucero dinámico por radar (la velocidad memorizada se mantiene):
|
- |
No se enciende |
Se enciende |
Sonidos |
Se pulsa el interruptor +RES. |
|
Fallo del control de crucero: acuda a su concesionario |
Se enciende |
No se enciende |
Sonidos |
El interruptor del motor se apaga y vuelve a ponerse en ON (IG). |
Si se produce la siguiente condición, la ECM cancela el control de velocidad del vehículo por parte del sistema de control de crucero dinámico por radar (la velocidad memorizada se mantiene):
|
Control de crucero por radar no disponible, limpie el sensor |
Se enciende |
No se enciende |
Sonidos |
La condición vuelve a la normalidad (la función de reanudación puede utilizarse después de desactivar el modo a prueba de fallos). |
Si se produce cualquiera de las condiciones indicadas a continuación, la ECM cancela el control de velocidad del vehículo por parte del sistema de control de crucero dinámico por radar (la velocidad memorizada se mantiene):
|
Control de crucero por radar no disponible |
Se enciende |
No se enciende |
Sonidos |
Las condiciones vuelven a la normalidad (la función de reanudación puede utilizarse después de desactivar el modo a prueba de fallos). |
|
- |
No se enciende |
Se enciende |
- |
Se pulsa el interruptor +RES. |
Si se produce alguna de las siguientes condiciones con el vehículo parado, la ECM cancela el control de la velocidad del vehículo por parte del control de crucero dinámico por radar:
|
Fallo del control de crucero. Pise el pedal de freno para desactivar. Acuda a su concesionario |
Se enciende |
No se enciende |
Sonidos |
Las condiciones vuelven a la normalidad (la función de reanudación puede utilizarse después de desactivar el modo a prueba de fallos). |
Si se produce alguna de las siguientes condiciones con el vehículo parado, la ECM cancela el control de la velocidad del vehículo por parte del control de crucero dinámico por radar:
|
Control de crucero por radar no disponible. Pise el pedal de freno para reanudar la conducción |
No se enciende |
Se enciende |
- |
Las condiciones vuelven a la normalidad (la función de reanudación puede utilizarse después de desactivar el modo a prueba de fallos). |
Datos de fotograma congelado
DATOS DE CONGELACIÓN DE FOTOGRAMA
COMPROBAR LOS DATOS DE CONGELACIÓN DE FOTOGRAMA
NOTA:
La ECU registra la información del estado del vehículo y de las condiciones de conducción como datos de imagen fija (freeze frame) en el momento en que se almacena un DTC.
(a) Conecte el Techstream al DLC3.
(b) Encienda el interruptor del motor (IG).
(c) Encienda el Techstream.
(d) Acceda a los siguientes menús: Tren motriz / Radar Cruise 1*1 o Radar Cruise 2*2 / Códigos de avería.
- *1: Salida de la ECM
- *2: Salida de la unidad ECU de soporte a la conducción
(e) En la pantalla de DTC, seleccione los DTC (con el icono de nieve) para los que se han registrado datos de congelación de fotograma.
LISTA DE DATOS DE IMAGEN FIJA (FREEZE FRAME)
(a) Radar Cruise 1:
Tren motriz > Radar Cruise1Visualización del probador |
|---|
Cruise Vehicle Speed |
Cruise Memory Vehicle Speed |
Cruise Request Throttle Opening Angle |
Cruise Target Acceleration |
Driving Support ECU Target Acceleration |
Cruise Request Driving Force |
Cruise Request Driving Force Feedback Status |
Cruise Control Permission Condition |
Cruise Control Condition |
Condición de funcionamiento del interruptor principal del control de crucero |
Pedal del acelerador |
Interruptor de cancelación de frenado del control de crucero |
CPU principal del interruptor de luz de freno |
CPU secundaria del interruptor de luz de freno |
Solicitud de cancelación manual |
Solicitud de cancelación automática |
Decisión de control del freno del control de crucero |
Condición de permiso del control de freno del control de crucero |
(b) Radar Cruise 2:
Tren motriz > Radar Cruise2Visualización del probador |
|---|
Cruise Control Mode |
Distancia del vehículo |
Aceleración del vehículo |
Posición de mariposa cerrada |
Velocidad relativa del vehículo delantero |
Advertencia de aproximación de vehículo |
Temp. alta sensor radar delant. |
Tensión radar delantero |
Cómo proceder con la localización de averías
NOTA:
- Realice el siguiente procedimiento para diagnosticar el sistema de control de crucero dinámico por radar.
- *: Utilice el Techstream.
PROCEDIMIENTO
VEHÍCULO LLEVADO AL TALLER
|

COMPROBAR LA TENSIÓN DE LA BATERÍA
(a) Mida el voltaje de la batería.
Voltaje estándar:
11 a 14 V
Si el voltaje es inferior a 11 V, reemplace o cargue la batería antes de continuar con el siguiente paso.
|
INSPECCIONAR EL CONJUNTO DEL SENSOR DE RADAR DE ONDAS MILIMÉTRICAS*
(a) Ajuste la altura del reflector.
Haga clic aquí
(b) Coloque el reflector.
Haga clic aquí
(c) Conecte el Techstream al DLC3.
(d) Ponga el interruptor de encendido en ON (IG).
(e) Encienda el Techstream.
(f) Gire el interruptor principal del control de crucero a ON.
(g) Acceda a los siguientes menús: Body Electrical / Pre-Collision 2 / Utility / Front Beam Axis Misalignment Reading.
(h) Verifique la magnitud de la desalineación y anótela.
Carrocería y electricidad > Pre-Collision 2 > UtilidadLectura del desalineamiento del eje del haz delantero
(i) Acceda a los siguientes menús: Body Electrical / Pre-Collision 2 / Utility / Front Beam Axis Offset Reading.
(j) Verifique la magnitud de la desalineación y anótela.
Carrocería y electricidad > Pre-Collision 2 > UtilidadLectura de desalineación del eje del haz frontal
(k) Calcule el "Ángulo de desviación del eje de concesionario (con ángulo de calibración en línea)" utilizando los valores "Front Beam Axis Misalignment Reading" y "Front Beam Axis Offset Reading".
(1) "Ángulo de desviación del eje de concesionario (con ángulo de calibración en línea)" = "Front Beam Axis Misalignment Reading" - "Front Beam Axis Offset Reading"
Estándar:
Ángulo de desviación del eje de concesionario (con ángulo de calibración en línea)
Vertical |
-2.2 a 1.6 grados. |
Horizontal |
De -0,6 a 0,6 grados. |
Resultado | Proceda a |
|---|---|
El ángulo de desviación del eje de concesionario (con ángulo de calibración en línea) está dentro del rango especificado. |
A |
El ángulo de desviación del eje de concesionario (con ángulo de calibración en línea) no está dentro del rango especificado. |
B |
| B |  |
IR AL PASO 12 |
|
COMPROBAR EL SISTEMA DE COMUNICACIÓN CAN*
(a) Con Techstream, compruebe que el sistema de comunicación CAN funciona correctamente.
Haga clic aquí
OK:
El sistema de comunicación CAN funciona con normalidad.
| NG | |
VAYA AL SISTEMA DE COMUNICACIÓN CAN |
|
COMPROBAR SISTEMA DE INSTRUMENTOS*
(a) Revise si hay DTC.
Electricidad de carrocería > Combinación de instrumentos > Códigos de averíaResultado | Proceda a |
|---|---|
No se emiten DTC del sistema de instrumentos |
A |
Se emiten DTC del sistema de instrumentos |
B |
| B | |
IR AL SISTEMA DE MEDIDORES / INDICADORES |
|
COMPROBAR EL SISTEMA DE FRENOS CONTROLADO ELECTRÓNICAMENTE Y EL SISTEMA DE FRENO DE ESTACIONAMIENTO ELÉCTRICO*
(a) Revise si hay DTC.
Chasis > ABS/VSC/TRAC/EPB > Códigos de averíaResultado | Proceda a |
|---|---|
No se emiten los DTC del sistema de frenos controlado electrónicamente y del sistema de freno de estacionamiento eléctrico |
A |
Se emiten DTC del sistema de frenos controlado electrónicamente |
B |
Se emiten los DTC del sistema de freno de estacionamiento eléctrico |
C |
| B | |
IR AL SISTEMA DE FRENOS CONTROLADO ELECTRÓNICAMENTE |
| C | |
VAYA A SISTEMA DE FRENO DE ESTACIONAMIENTO ELÉCTRICO |
|
CONSULTE LOS DTC*
(a) Compruebe si hay DTC y anote los códigos que se emitan.
Tren motriz > Radar Cruise1 > Códigos de avería Tren motriz > Radar Cruise2 > Códigos de avería(b) Borre los DTC.
Tren motriz > Radar Cruise1 > Borrar DTC Tren motriz > Radar Cruise2 > Borrar DTC(c) Vuelva a comprobar si hay DTC. Intente reproducir los DTC reproduciendo las condiciones indicadas por los DTC.
Tren motriz > Radar Cruise1 > Códigos de avería Tren motriz > Radar Cruise2 > Códigos de averíaResultado | Proceda a |
|---|---|
No se muestran DTC |
A |
Se muestran DTC |
B |
| B | |
IR A LA TABLA DE DTC |
|
TABLA DE SÍNTOMAS DEL PROBLEMA
NOTA:
Consulte la Tabla de síntomas de problemas.
Haga clic aquí
Resultado | Proceda a |
|---|---|
La avería no aparece en la Tabla de síntomas de problemas |
A |
La avería aparece en la Tabla de síntomas de problemas |
B |
| B | |
AJUSTE, REPARE O REEMPLACE DE ACUERDO CON LA TABLA DE SÍNTOMAS DE PROBLEMAS |
|
ANÁLISIS GENERAL Y DIAGNÓSTICO DE AVERÍAS*
(a) Lista de datos / Prueba activa
Haga clic aquí
(b) Prueba de carretera
Haga clic aquí
(c) Verificación de funcionamiento
Haga clic aquí
(d) Terminales de la ECU
Haga clic aquí
|
AJUSTE, REPARACIÓN O SUSTITUCIÓN
AVISO:
Cuando el conjunto del sensor de radar de onda milimétrica se reemplace por uno nuevo, debe realizarse el ajuste del eje del haz del sensor de radar.
Haga clic aquí
|
PRUEBA DE CONFIRMACIÓN
| SIGUIENTE | |
FIN |
AJUSTE EL CONJUNTO DEL SENSOR DE RADAR DE ONDAS MILIMÉTRICAS
(a) Realice el ajuste del conjunto del sensor de radar de ondas milimétricas.
Haga clic aquí
| SIGUIENTE | |
VAYA AL PASO 4 |
Comprobación de funcionamiento
COMPROBACIÓN DEL FUNCIONAMIENTO
VERIFICACIÓN DE LA SEÑAL DE ENTRADA
(a) Conecte el Techstream al DLC3.
(b) Compruebe el conjunto del interruptor del volante mediante la función Data List de Techstream (interruptor principal del control de crucero, interruptor -SET, interruptor +RES e interruptor CANCEL).
Haga clic aquí
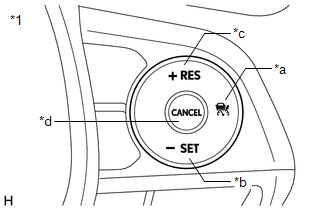
*1 |
Conjunto del interruptor del volante |
*a |
Interruptor principal del control de crucero |
*b |
Interruptor -SET |
*c |
Interruptor +RES |
*d |
Interruptor CANCEL |
INSPECCIONE EL INTERRUPTOR PRINCIPAL DEL CONTROL DE CRUCERO
(a) Gire el interruptor del motor a la posición de encendido (IG).
(b) Encienda el sistema de control de crucero dinámico por radar mediante el interruptor principal del control de crucero.
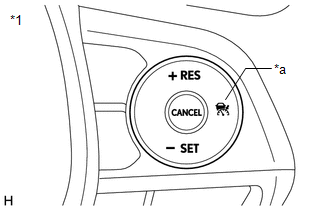
*1 |
Conjunto del interruptor del volante |
*a |
Interruptor principal del control de crucero |
(c) Compruebe que el indicador del control de crucero (modo de control de distancia vehículo a vehículo) del conjunto del combinado de instrumentos se ilumine y que se muestre "Radar Ready" en la pantalla multiinformativa.
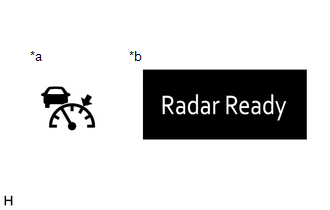
*a |
Indicador del control de crucero (Modo de control de distancia vehículo a vehículo) |
*b |
Pantalla multiinformativa |
(d) Apague el sistema de control de crucero dinámico por radar mediante el interruptor principal del control de crucero. Compruebe que el indicador del control de crucero (modo de control de distancia vehículo a vehículo) del conjunto del combinado de instrumentos y "Radar Ready" en la pantalla multiinformativa se apaguen.
(e) Apague el interruptor de encendido con el indicador del control de crucero (modo de control de distancia vehículo a vehículo) del conjunto del combinado de instrumentos iluminado y "Radar Ready" mostrado en la pantalla multiinformativa. Vuelva a encender el interruptor de encendido (IG) y compruebe que el indicador del control de crucero (modo de control de distancia vehículo a vehículo) del conjunto del combinado de instrumentos y "Radar Ready" en la pantalla multiinformativa estén apagados.
INSPECCIONAR EL SELECTOR DE MODO
(a) Gire el interruptor del motor a la posición de encendido (IG).
(b) Con el sistema de control de crucero dinámico por radar apagado, mantenga pulsado el interruptor principal del control de crucero durante 1,5 segundos o más para cambiar al modo de control de velocidad constante.
*1 |
Conjunto del interruptor del volante |
*a |
Interruptor principal del control de crucero |
AVISO:
No pulse ningún otro interruptor antes de pulsar el interruptor principal del control de crucero. Si pulsa cualquier otro interruptor, apague el sistema de control de crucero dinámico por radar y repita el procedimiento anterior.
(c) Compruebe que el indicador del control de crucero (modo de control de distancia vehículo a vehículo) del conjunto del combinado de instrumentos y "Radar Ready" en la pantalla multiinformativa se apaguen y que el indicador del control de crucero (modo de control de velocidad constante) se ilumine.
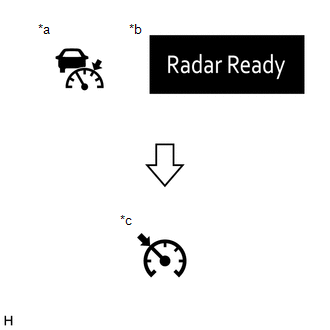
*a |
Indicador del control de crucero (Modo de control de distancia vehículo a vehículo) |
*b |
Pantalla multiinformativa |
*c |
Indicador del control de crucero (Modo de control de velocidad constante) |
NOTA:
Si se detecta una avería, apague el interruptor de encendido y repita el procedimiento anterior.
INSPECCIONAR EL INTERRUPTOR DEL CONTROL DE DISTANCIA VEHÍCULO A VEHÍCULO
(a) Gire el interruptor del motor a la posición de encendido (IG).
(b) Encienda el sistema de control de crucero dinámico por radar mediante el interruptor principal del control de crucero.
*1 |
Conjunto del interruptor del volante |
*a |
Interruptor principal del control de crucero |
(c) Pulse el interruptor del control de distancia vehículo a vehículo.
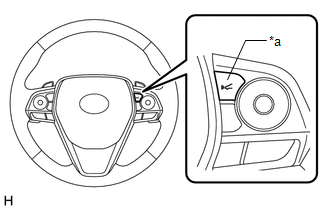
*a |
Interruptor del control de distancia vehículo a vehículo |
(d) Verifique que el indicador de la distancia entre vehículos, mostrado en la pantalla multiinformación del conjunto del combinado de instrumentos, cambie de largo a medio y a corto, en ese orden.
NOTA:
Long se selecciona automáticamente cada vez que se enciende el interruptor de encendido (IG).
Circuito "A" del interruptor de freno abierto (P057113)
DESCRIPCIÓN
Cuando el sistema de control de crucero dinámico por radar aplica los frenos, la ECU de control de estabilidad (conjunto del actuador de frenos) acciona el conjunto del interruptor de luz de freno (relé de control de la luz de freno) para encender las luces de freno.
Si la ECM recibe de la ECU de control de estabilidad (conjunto del actuador de frenos) una señal de avería del relé de control de la luz de freno, se almacena el DTC P057113.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | MIL |
|---|---|---|---|---|
P057113 |
Circuito abierto del interruptor de freno "A" |
Mientras la velocidad del vehículo sea de 5 km/h o superior y el sistema de control de crucero dinámico por radar esté funcionando, la ECM detecta la señal de avería del relé de control de la luz de freno procedente de la ECU de control de estabilidad (conjunto del actuador de frenos) durante aproximadamente 0,2 segundos o más. |
Sistema de precolisión |
No se enciende |
NOTA:
Cuando el sistema de control de crucero dinámico por radar almacena el DTC P057113, el sistema de precolisión almacena el DTC C1A4B. Por lo tanto, si se almacena el DTC P057113, inspeccione primero el sistema de precolisión.
PROCEDIMIENTO
IR AL SISTEMA DE PRECOLISIÓN
Haga clic aquí
| SIGUIENTE |  |
FIN |
Fallo de comparación de la señal del interruptor de freno "A" (P057162)
DESCRIPCIÓN
Cuando se pisa el pedal del freno, el conjunto del interruptor de luz de freno envía una señal a la ECM. Al recibir esta señal, la ECM cancela el control de crucero dinámico por radar. La función de seguridad permite la conducción normal aunque haya una avería en el circuito de señal de la luz de freno. La condición de cancelación se produce cuando se aplica tensión al terminal STP. Al accionar el freno, la tensión se aplica normalmente al terminal STP de la ECM a través del fusible STOP y del conjunto del interruptor de luz de freno, y la ECM apaga el sistema de control de crucero dinámico por radar.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | MIL |
|---|---|---|---|---|
P057162 |
Fallo en la comparación de la señal «A» del interruptor de freno |
Mientras el interruptor de encendido esté en ON (IG) y el sistema de control de crucero dinámico por radar esté funcionando, la tensión de los terminales STP y ST1- de la ECM es inferior a 1 V durante aproximadamente 0,5 segundos o más. |
|
No se enciende |
DIAGRAMA DE CABLEADO
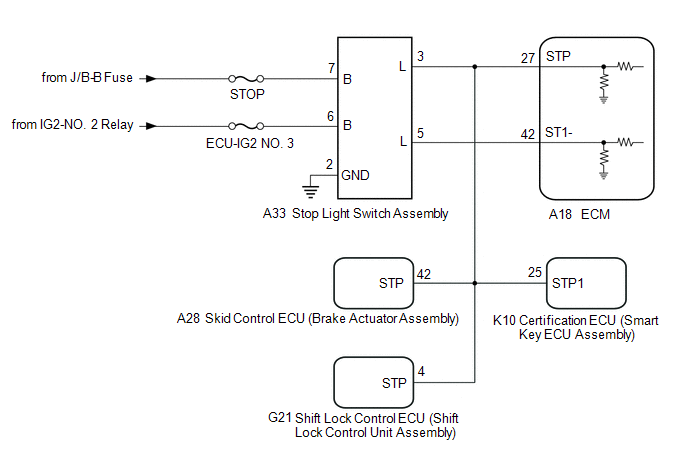
AVISO:
- Antes de realizar el siguiente procedimiento, inspeccione los fusibles de los circuitos relacionados con este sistema.
- Antes de sustituir la ECM, consulte el registro.
Haga clic aquí

PROCEDIMIENTO
VERIFIQUE EL MAZO Y EL CONECTOR (CONJUNTO DEL INTERRUPTOR DE LA LUZ DE FRENO - BATERÍA Y MASA DE CARROCERÍA)
(a) Desconecte el conector A33 del conjunto del interruptor de luz de freno. |
|
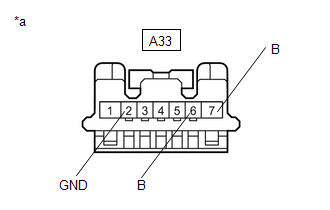
(b) Mida la resistencia según los valores de la tabla siguiente.
Resistencia estándar:
Conexión del comprobador | Condición | Condición especificada |
|---|---|---|
A33-2 (GND) - Masa de carrocería |
Siempre |
Menos de 1 Ω |
(c) Mida el voltaje según los valores indicados en la tabla siguiente.
Voltaje estándar:
Conexión del comprobador | Condición | Condición especificada |
|---|---|---|
A33-7 (B) - Masa de carrocería |
Siempre |
11 a 14 V |
A33-6 (B) - Masa de carrocería |
Contacto conectado (IG) |
11 a 14 V |
A33-6 (B) - Masa de carrocería |
Interruptor del motor apagado |
Menos de 1 V |
(d) Conecte el conector A33 del conjunto del interruptor de luz de freno.
| NG |  |
REPARE O SUSTITUYA EL MAZO DE CABLES O EL CONECTOR |
|

INSPECCIONE EL CONJUNTO DEL INTERRUPTOR DE LUZ DE FRENO
(a) Inspeccione el conjunto del interruptor de la luz de freno.
Haga clic aquí
| NG | |
SUSTITUYA EL CONJUNTO DEL INTERRUPTOR DE LUZ DE FRENO |
|
COMPROBAR MAZO DE CABLES Y CONECTOR (ECM - CONJUNTO DEL INTERRUPTOR DE LUZ DE FRENO)
(a) Desconecte el conector A18 de la ECM.
(b) Desconecte el conector del conjunto del interruptor de luz de freno A33.
(c) Desconecte el conector de la ECU de control de deslizamiento A28 (conjunto del actuador de frenos).
(d) Desconecte el conector K10 de la ECU de certificación (conjunto de la ECU de llave inteligente).
(e) Desconecte el conector G21 de la ECU de control del bloqueo de cambio (conjunto de la unidad de control del bloqueo de cambio).
(f) Mida la resistencia según los valores indicados en la tabla siguiente.
Resistencia estándar:
Conexión del comprobador | Condición | Condición especificada |
|---|---|---|
A18-42 (ST1-) - A33-5 (L) |
Siempre |
Menos de 1 Ω |
A18-27 (STP) - A33-3 (L) |
Siempre |
Menos de 1 Ω |
A18-42 (ST1-) o A33-5 (L) - Masa de carrocería |
Siempre |
Menos de 1 Ω |
A18-27 (STP) o A33-3 (L) - Masa de carrocería |
Siempre |
Menos de 1 Ω |
(g) Conecte el conector G21 de la ECU de control del bloqueo de cambio (conjunto de la unidad de control del bloqueo de cambio).
(h) Conecte el conector K10 de la ECU de certificación (conjunto de la ECU de llave inteligente).
(i) Conecte el conector A28 de la ECU de control de estabilidad (conjunto del actuador de frenos).
(j) Conecte el conector A33 del conjunto del interruptor de luz de freno.
(k) Conecte el conector A18 de la ECM.
| OK | |
REEMPLACE EL ECM |
| NG | |
REPARE O SUSTITUYA EL MAZO DE CABLES O EL CONECTOR |
Avería interna del sistema de control de crucero (P057504, P057549)
DESCRIPCIÓN
Este DTC se almacena cuando hay un mal funcionamiento en el ECM.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | MIL |
|---|---|---|---|---|
P057504 |
Fallo interno del sistema de control de crucero |
Mientras el sistema de control de crucero dinámico por radar está funcionando, el control de velocidad del vehículo del sistema no se cancela y han transcurrido aproximadamente 0,4 segundos desde que la ECM recibió la señal de cancelación del crucero (señal STP). |
ECM |
No se enciende |
P057549 |
Fallo electrónico interno del control de crucero |
Con el interruptor de encendido en ON (IG), las señales STP recibidas por la CPU de supervisión de la ECM y las recibidas por la ECU de control no coinciden durante aproximadamente 0,2 segundos o más. |
ECM |
No se enciende |
AVISO:
Antes de sustituir la ECM, consulte el registro.
Haga clic aquí
PROCEDIMIENTO
COMPROBAR SI HAY DTC
(a) Borre los DTC.
Tren motriz > Radar Cruise1 > Borrar DTC(b) Asegúrese de que se cumplen las condiciones de detección del DTC.
NOTA:
Si no se cumplen las condiciones de detección, el sistema no puede detectar el fallo.
(c) Compruebe si hay DTC.
Tren motriz > Radar Cruise1 > Códigos de averíaResultado | Proceda a |
|---|---|
No se emiten los DTC P057504 ni P057549. |
A |
Se emite el DTC P057504 o P057549. |
B |
| A |  |
USE EL MÉTODO DE SIMULACIÓN PARA VERIFICAR |
| B | |
REEMPLACE EL ECM |
Sistema de frenos (P157800)
DESCRIPCIÓN
Este DTC se almacena cuando se detecta una avería en el sistema de frenos controlado electrónicamente. Compruebe el sistema de frenos controlado electrónicamente cuando se almacene el DTC P157800.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | MIL |
|---|---|---|---|---|
P157800 |
Sistema de frenos |
Mientras la velocidad del vehículo sea de 5 km/h o superior y el sistema de control de crucero dinámico por radar esté funcionando, se detecta una avería en el sistema de frenos controlado electrónicamente durante 0,2 segundos o más. |
Sistema de frenos controlado electrónicamente |
No se enciende |
PROCEDIMIENTO
IR AL SISTEMA DE FRENOS CONTROLADO ELECTRÓNICAMENTE
NOTA:
Si el sistema de control de crucero dinámico por radar emite el DTC P157800, realice la localización de averías del sistema de frenos controlado electrónicamente.
Haga clic aquí
| SIGUIENTE |  |
FIN |
Procesador de entrada del control de crucero (P160700)
DESCRIPCIÓN
La ECM supervisa continuamente sus CPU principal y secundaria. Esta autocomprobación garantiza que la ECM funcione correctamente. Si las salidas de las CPU son diferentes y se desvían del estándar, la ECM enciende la MIL y almacena el DTC.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | MIL |
|---|---|---|---|---|
P160700 |
Procesador de entrada del control de crucero |
Cuando la CPU secundaria lo prohíbe, el sistema de control de crucero dinámico por radar funciona durante 0,3 segundos o más. |
ECM |
Se enciende |
DESCRIPCIÓN DEL MONITOR
La ECM supervisa continuamente sus CPU principal y secundaria. Esta autoverificación garantiza que la ECM funcione correctamente. Si las salidas de las CPU son diferentes y se desvían del estándar, encienda la MIL y almacene el DTC de inmediato.
ESTRATEGIA DEL MONITOR
DTC relacionados |
P1607: Rendimiento del módulo de control interno |
Sensores/componentes requeridos (principal) |
ECM |
Sensores/componentes requeridos (relacionados) |
Control de crucero |
Frecuencia de funcionamiento |
Continuo |
Duración |
0,3 segundos |
Funcionamiento de la MIL |
Inmediato |
Secuencia de funcionamiento |
Ninguno |
CONDICIONES TÍPICAS DE HABILITACIÓN
El monitor se ejecuta siempre que no estén almacenados los siguientes DTC |
Ninguno |
Se cumplen todas las siguientes condiciones |
- |
Control de crucero |
Prohibición |
Error de comunicación DMA |
No detectado |
UMBRALES TÍPICOS DE AVERÍA
Control de crucero |
En funcionamiento |
PATRÓN DE CONFIRMACIÓN DE CONDUCCIÓN
NOTA:
Al borrar los DTC permanentes, consulte el procedimiento «CLEAR PERMANENT DTC».
Haga clic aquí
- Conecte el Techstream al DLC3.
- Gire el interruptor del motor a ON (IG) y encienda el Techstream.
- Borre los DTC (aunque no haya DTC almacenados, realice el procedimiento de borrado de DTC).
- Apague el Techstream.
- Apague el interruptor del motor.
- Desconecte el Techstream.
- Desconecte el cable del terminal negativo (-) de la batería y espere 1 minuto.
- Conecte el cable al terminal negativo (-) de la batería.
- Conecte el Techstream al DLC3.
- Gire el interruptor del motor a ON (IG) y encienda el Techstream.
- Encienda el interruptor principal del control de crucero.
- Espere 16 segundos o más.[*1]
NOTA:
[*1] : Procedimiento de juicio normal.
El procedimiento de juicio normal se utiliza para completar el juicio del DTC y también para borrar los DTC permanentes.
- Acceda a los siguientes menús: Tren motriz / Radar Cruise 1 / Códigos de avería.
- Lea los DTC.
NOTA:
- Si se emite un DTC, el sistema está averiado.
- Si no se emite ningún DTC, realice el siguiente procedimiento.
- Si no se emiten los DTC, realice un ciclo de conducción universal y verifique si hay DTC permanentes.
Haga clic aquí
NOTA:
- Si se muestra un DTC permanente, el sistema tiene una avería.
- Si no se emiten DTC permanentes, el sistema es normal.
AVISO:
Antes de sustituir la ECM, consulte el registro.
Haga clic aquí
NOTA:
La ECM recibe señales de cada sensor para controlar todas las funciones del sistema de control de crucero dinámico por radar. Cuando se detecta un DTC, la función a prueba de fallos permanece activa hasta que se apague el interruptor del motor.
PROCEDIMIENTO
COMPROBAR SI HAY DTC
(a) Borre los DTC.
Tren motriz > Radar Cruise1 > Borrar DTC(b) Asegúrese de que se cumplen las condiciones de detección del DTC.
NOTA:
Si no se cumplen las condiciones de detección, el sistema no puede detectar el fallo.
(c) Compruebe si hay DTC.
Tren motriz > Radar Cruise1 > Códigos de averíaResultado | Proceda a |
|---|---|
El DTC P160700 no se emite |
A |
Se emite el DTC P160700 |
B |
| A |  |
USE EL MÉTODO DE SIMULACIÓN PARA VERIFICAR |
| B | |
REEMPLACE EL ECM |
Error de comunicación de VSC a ECM: datos seriales no válidos recibidos (P163081)
DESCRIPCIÓN
La ECU de control de derrape (conjunto del actuador de frenos) envía al ECM señales como la señal de cancelación del control de crucero y la señal de respuesta a la demanda de frenado cuando el sistema de control de crucero de radar dinámico está funcionando.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | MIL |
|---|---|---|---|---|
P163081 |
Error de comunicación de VSC a ECM: datos serie no válidos recibidos |
Mientras la velocidad del vehículo sea de 5 km/h o más y el sistema de control de crucero de radar dinámico esté funcionando, los datos de comunicación de la ECU de control de derrape (conjunto del actuador de frenos) son lógicamente incoherentes durante aproximadamente 0,5 segundos o más. |
|
No se enciende |
AVISO:
- Primero compruebe el sistema de comunicación CAN siguiendo el procedimiento de Cómo proceder con la solución de problemas. Después de verificar que no hay fallas en el sistema de comunicación CAN, continúe con la solución de problemas.
Haga clic aquí

- Antes de sustituir la ECM, consulte el registro.
Haga clic aquí
- Después de reemplazar la ECU de control de derrapaje (conjunto del actuador de frenos), realice la calibración del punto cero del sensor de velocidad de guiñada y del sensor G y almacene la información del sistema.
Haga clic aquí
PROCEDIMIENTO
COMPRUEBE EL SISTEMA DE COMUNICACIÓN CAN
(a) Con el Techstream, compruebe si el sistema de comunicación CAN funciona correctamente.
Haga clic aquí
Resultado | Proceda a |
|---|---|
No se emiten DTC del sistema de comunicación CAN |
OK |
Se emiten DTC del sistema de comunicación CAN |
NG |
| NG |  |
VAYA AL SISTEMA DE COMUNICACIÓN CAN |
|

COMPROBAR SI HAY DTC
(a) Borre los DTC.
Tren motriz > Radar Cruise1 > Borrar DTC(b) Asegúrese de que se cumplen las condiciones de detección del DTC.
NOTA:
Si no se cumplen las condiciones de detección, el sistema no puede detectar el fallo.
(c) Compruebe si hay DTC.
Tren motriz > Radar Cruise1 > Códigos de averíaResultado | Proceda a |
|---|---|
El DTC P163081 no se emite |
A |
El DTC P163081 se emite |
B |
| A | |
USE EL MÉTODO DE SIMULACIÓN PARA VERIFICAR |
|
SUSTITUYA EL CONJUNTO DEL ACTUADOR DE FRENOS
(a) Reemplace el conjunto del actuador de frenos.
Haga clic aquí
|
COMPROBAR SI HAY DTC
(a) Borre los DTC.
Tren motriz > Radar Cruise1 > Borrar DTC(b) Asegúrese de que se cumplen las condiciones de detección del DTC.
NOTA:
Si no se cumplen las condiciones de detección, el sistema no puede detectar el fallo.
(c) Compruebe si hay DTC.
Tren motriz > Radar Cruise1 > Códigos de averíaResultado | Proceda a |
|---|---|
El DTC P163081 no se emite |
A |
El DTC P163081 se emite |
B |
| A | |
FIN |
| B | |
REEMPLACE EL ECM |
Error de comunicación de la ECM al VSC: datos seriales no válidos recibidos (P163181)
DESCRIPCIÓN
La ECM envía señales como las de funcionamiento del control de crucero dinámico por radar, las de demanda de operación de frenos y las de demanda de operación del zumbador al ECU de control de deslizamiento (conjunto del actuador de frenos) cuando el control de crucero dinámico por radar está funcionando. Por lo tanto, si el ECU de control de deslizamiento (conjunto del actuador de frenos) detecta un error de comunicación con la ECM, envía una señal de mal funcionamiento de vuelta a la ECM.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | MIL |
|---|---|---|---|---|
P163181 |
Error de comunicación de la ECM al VSC: se han recibido datos serie no válidos |
Mientras la velocidad del vehículo sea de 5 km/h o más y el sistema de control de crucero dinámico por radar esté funcionando, la ECM recibe continuamente una señal de error lógico del ECU de control de deslizamiento (conjunto del actuador de frenos) durante aproximadamente 1 segundo o más. |
|
No se enciende |
AVISO:
- Primero compruebe el sistema de comunicación CAN siguiendo el procedimiento de Cómo proceder con la solución de problemas. Después de verificar que no hay fallas en el sistema de comunicación CAN, continúe con la solución de problemas.
Haga clic aquí

- Antes de sustituir la ECM, consulte el registro.
Haga clic aquí
- Después de reemplazar la ECU de control de derrapaje (conjunto del actuador de frenos), realice la calibración del punto cero del sensor de velocidad de guiñada y del sensor G y almacene la información del sistema.
Haga clic aquí
PROCEDIMIENTO
COMPRUEBE EL SISTEMA DE COMUNICACIÓN CAN
(a) Con el Techstream, compruebe si el sistema de comunicación CAN funciona correctamente.
Haga clic aquí
Resultado | Proceda a |
|---|---|
No se emiten DTC del sistema de comunicación CAN |
OK |
Se emiten DTC del sistema de comunicación CAN |
NG |
| NG |  |
VAYA AL SISTEMA DE COMUNICACIÓN CAN |
|

COMPROBAR SI HAY DTC
(a) Borre los DTC.
Tren motriz > Radar Cruise1 > Borrar DTC(b) Asegúrese de que se cumplen las condiciones de detección del DTC.
NOTA:
Si no se cumplen las condiciones de detección, el sistema no puede detectar el fallo.
(c) Compruebe si hay DTC.
Tren motriz > Radar Cruise1 > Códigos de averíaResultado | Proceda a |
|---|---|
No se emite el DTC P163181 |
A |
Se emite el DTC P163181 |
B |
| A | |
USE EL MÉTODO DE SIMULACIÓN PARA VERIFICAR |
|
REEMPLACE EL ECM
(a) Reemplace la ECM.
Haga clic aquí
|
COMPROBAR SI HAY DTC
(a) Borre los DTC.
Tren motriz > Radar Cruise1 > Borrar DTC(b) Asegúrese de que se cumplen las condiciones de detección del DTC.
NOTA:
Si no se cumplen las condiciones de detección, el sistema no puede detectar el fallo.
(c) Compruebe si hay DTC.
Tren motriz > Radar Cruise1 > Códigos de averíaResultado | Proceda a |
|---|---|
No se emite el DTC P163181 |
A |
Se emite el DTC P163181 |
B |
| A | |
FIN |
| B | |
SUSTITUYA EL CONJUNTO DEL ACTUADOR DE FRENOS |
Ubicación de componentes
UBICACIÓN DE LOS COMPONENTES
ILUSTRACIÓN
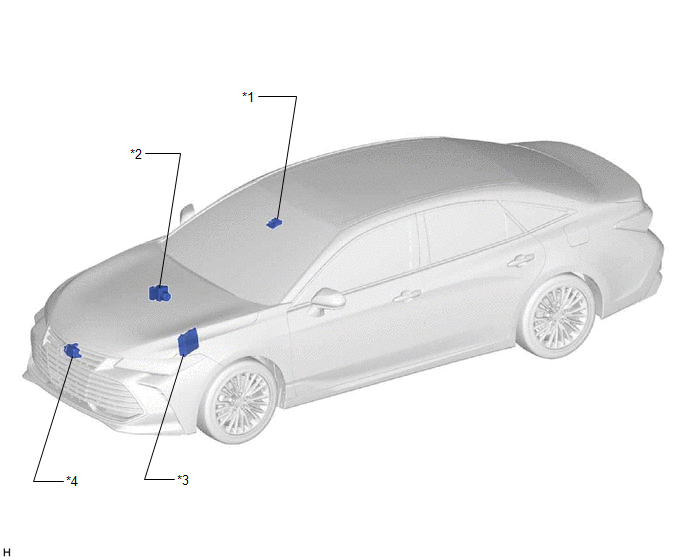
*1 |
CÁMARA DE RECONOCIMIENTO FRONTAL |
*2 |
CONJUNTO DEL ACTUADOR DE FRENO - ECU DE CONTROL DE DERRAPE |
*3 |
ECM |
*4 |
CONJUNTO DEL SENSOR DE RADAR DE ONDAS MILIMÉTRICAS |
ILUSTRACIÓN
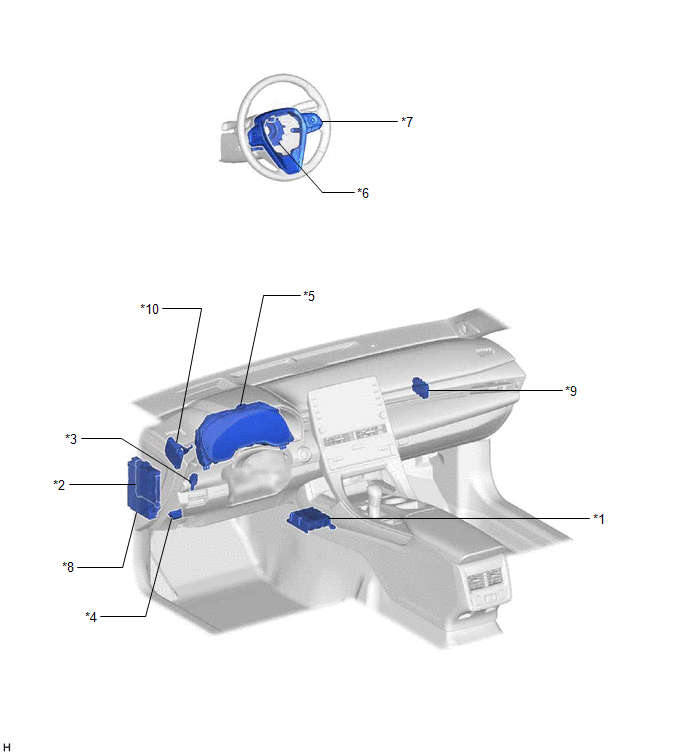
*1 |
CONJUNTO DEL SENSOR DEL AIRBAG - SENSOR DE GUIÑADA Y ACELERACIÓN |
*2 |
ECU DE CARROCERÍA PRINCIPAL (ECU DE CARROCERÍA DE RED MULTIPLEX) |
*3 |
CONJUNTO DEL INTERRUPTOR DE LA LUZ DE FRENO |
*4 |
DLC3 |
*5 |
CONJUNTO DEL MEDIDOR COMBINADO - Pantalla multiinformativa - Indicador del control de crucero - Indicador SET del control de crucero - Zumbador de advertencia - Luz maestra de advertencia |
*6 |
SUBCONJUNTO DE CABLE ESPIRAL CON SENSOR - CONJUNTO DEL CABLE ESPIRAL - SENSOR DE DIRECCIÓN |
*7 |
CONJUNTO DEL INTERRUPTOR DEL PAD DEL VOLANTE (INTERRUPTOR DEL CONTROL DE CRUCERO) - INTERRUPTOR DE CONTROL DE DISTANCIA ENTRE VEHÍCULOS - INTERRUPTOR PRINCIPAL DEL CONTROL DE CRUCERO - INTERRUPTOR -SET - INTERRUPTOR +RES - INTERRUPTOR CANCEL |
*8 |
CONJUNTO DE LA CAJA DE CONEXIONES DEL TABLERO DE INSTRUMENTOS - FUSIBLE STOP - FUSIBLE N.º 4 ECU-IG1 - FUSIBLE NO. 3 ECU-IG2 |
*9 |
UNIDAD DE CONTROL ELECTRÓNICO DE LA PUERTA DE ENLACE CENTRAL (UNIDAD DE CONTROL ELECTRÓNICO DE LA PUERTA DE ENLACE DE RED) |
*10 |
CONJUNTO DE LA UNIDAD DE CONTROL DE ASISTENCIA A LA CONDUCCIÓN |
Precaución
PRECAUCIÓN
PRECAUCIÓN AL DESCONECTAR EL CABLE DEL TERMINAL NEGATIVO DE LA BATERÍA
AVISO:
Al desconectar el cable del terminal negativo (-) de la batería, inicialice los siguientes sistemas después de volver a conectar el cable:
Sistema | Ver procedimiento |
|---|---|
Sistema de alerta de salida de carril (con control de dirección) |
 |
Sistema de precolisión |
|
Sistema de sonar de despeje inteligente |
|
Sistema de iluminación (para modelo de gasolina con luz de curva) |
|
Sistema de monitor de asistencia de estacionamiento |
|
Sistema de monitor de vista panorámica |
PRECAUCIONES DE MANEJO DEL SISTEMA DE CONTROL DE CRUCERO DE RADAR DINÁMICO
Tenga en cuenta los siguientes puntos al realizar el mantenimiento de vehículos equipados con el sistema de control de crucero de radar dinámico.
(a) El sistema de control de crucero de radar dinámico está diseñado para usarse al conducir por autopistas y carreteras de acceso limitado. El sistema puede no funcionar correctamente en vías utilizadas por peatones y bicicletas, y podría provocar un accidente.
(b) No confíe excesivamente en el sistema de control de crucero de radar dinámico.
- El sistema de control de crucero de radar dinámico está diseñado para ayudar a mantener una distancia adecuada con el vehículo que le precede; sin embargo, el sistema por sí solo no es suficiente. Preste constante atención a la distancia entre vehículos y a las condiciones del tráfico al usar el sistema de control de crucero de radar dinámico, y reduzca la velocidad con el pedal del freno o acelere con el pedal del acelerador según la situación, para mantener una distancia adecuada con el vehículo que le precede.
- El sistema de control de crucero de radar dinámico aplica los frenos cuando es necesario; sin embargo, la capacidad de control de deceleración es limitada. Cuando el vehículo que le precede frena bruscamente o si otro vehículo se interpone delante del suyo, puede que no sea posible reducir la velocidad a tiempo para evitar una colisión sin frenado adicional.
(c) La función de detección de suciedad del conjunto del sensor de radar de ondas milimétricas.
- El conjunto del sensor de radar de ondas milimétricas puede detectar automáticamente la suciedad en la superficie del sensor o en la superficie frontal o posterior del emblema delantero; sin embargo, es posible que la suciedad no siempre se detecte.
- La función de detección de suciedad puede no funcionar si se coloca un objeto metálico o una lámina de plástico con recubrimiento metálico en el sensor o en el emblema frontal.
- La función de detección de suciedad puede no funcionar si hay nieve o hielo en el sensor o en el emblema frontal.
NOTA:
Las condiciones anteriores pueden hacer que el vehículo no sea capaz de mantener una distancia adecuada con el vehículo que le precede.
(d) Mantenga limpia la superficie del sensor y las superficies delantera y trasera del emblema frontal.
(e) El sistema de control de crucero de radar dinámico no funciona ni emite la alerta de aproximación de vehículo para vehículos detenidos o que circulan a velocidades considerablemente más bajas.
NOTA:
Esto incluye vehículos detenidos en una barrera de peaje o en un atasco, o un vehículo que le precede circulando a velocidades considerablemente más bajas.
(f) Al seguir a otro vehículo con el modo de control de distancia entre vehículos controlando la velocidad del vehículo, el vehículo no acelerará si se pulsa el interruptor +RES, ya que la velocidad se controla de acuerdo con la del vehículo que le precede.
AVISO:
Si se aumenta la velocidad ajustada pulsando el interruptor +RES, el vehículo acelerará hasta la nueva velocidad ajustada cuando el vehículo que le precede salga del carril.
NOTA:
La velocidad ajustada del vehículo puede confirmarse en el visualizador multiinformación.
(g) La distancia real entre vehículos puede ser menor que la distancia establecida cuando se conduce por una carretera en pendiente descendente.
(h) Cuando se detecte un fallo del sistema, se encenderá la luz de advertencia principal, aparecerá un mensaje de advertencia en la pantalla multiinformativa del conjunto del combinador de instrumentos y sonará el zumbador.
(i) Mantenga limpio el cristal del parabrisas.
(j) No aplique una fuerza excesiva a la cámara de reconocimiento frontal ni la someta a un impacto fuerte.
(k) No desmonte la cámara de reconocimiento frontal.
(l) No coloque ninguna calcomanía en el cristal del parabrisas, en la zona situada delante de la cámara de reconocimiento frontal.
(m) Si se usa la calefacción con el modo FOOT seleccionado, la parte superior del cristal del parabrisas puede empañarse, lo que afectará al funcionamiento de la cámara de reconocimiento frontal.
NOTA:
Si el cristal del parabrisas se empaña, elimínelo con el desempañador delantero.
(n) No dañe la lente de la cámara de reconocimiento frontal ni permita que se ensucie.
NOTA:
- Al limpiar la superficie interior del cristal del parabrisas, no permita que el producto limpiador entre en contacto con la lente de la cámara de reconocimiento frontal.
- No toque la lente de la cámara de reconocimiento frontal.
(o) No coloque ningún objeto encima del panel de instrumentos.
NOTA:
Si un objeto se refleja en el parabrisas, el rendimiento de la cámara de reconocimiento frontal puede disminuir.
(p) El zumbador de advertencia de aproximación al vehículo no suena cuando el modo de control de velocidad constante está controlando la velocidad del vehículo.
(q) Como los controles realizados por el modo de control de velocidad constante y por el modo de control de distancia entre vehículos son diferentes, confirme siempre qué modo está seleccionado antes de utilizar el sistema de control de crucero dinámico por radar.
(r) Tenga en cuenta las siguientes precauciones relativas al sistema de control de crucero dinámico por radar.
(1) Desactive el sistema de control de crucero con el interruptor principal del control de crucero cuando no utilice dicho sistema.
(2) Tenga cuidado, ya que la velocidad del vehículo puede superar la velocidad establecida al conducir cuesta abajo, incluso cuando el sistema de control de crucero está controlando la velocidad del vehículo.
(3) Si se utiliza el interruptor +RES mientras el sistema de control de crucero controla la velocidad del vehículo, o después de que el control de velocidad del sistema de control de crucero se haya cancelado, el vehículo puede acelerar.
(4) Si el indicador del control de crucero se apaga y aparece un mensaje de advertencia mientras el sistema de control de crucero controla la velocidad del vehículo, desactive y vuelva a activar el sistema de control de crucero con el interruptor principal del control de crucero, y ajuste de nuevo la velocidad establecida. Si el sistema de control de crucero no se activa o deja de funcionar inmediatamente después de ajustarlo, puede haber un mal funcionamiento en el sistema de control de crucero.
(5) No utilice el sistema de control de crucero dinámico por radar en las siguientes condiciones de la carretera:
- Tráfico denso
- Carreteras con pendientes pronunciadas en descenso
- Carreteras con curvas cerradas
- Carreteras con hielo o nieve
- Carreteras resbaladizas
(s) No utilice el sistema de control de crucero dinámico por radar mientras remolque.
PRECAUCIONES AL REEMPLAZAR EL CONJUNTO DE LA ECU DEL SISTEMA DE ASISTENCIA A LA CONDUCCIÓN
Al sustituir el conjunto de la unidad de control de asistencia a la conducción, sustitúyalo siempre por uno nuevo. Si se utiliza un conjunto de la unidad de control de asistencia a la conducción que estaba instalado en otro vehículo, la información almacenada en él no coincidirá con la del vehículo. Como resultado, puede almacenarse un DTC.
PRECAUCIÓN AL REEMPLAZAR LA ECM
Antes de sustituir la ECM, consulte el registro.
Haga clic aquí
PRECAUCIONES PARA EL MANEJO DEL SISTEMA DE COMUNICACIÓN CAN
Primero compruebe el sistema de comunicación CAN siguiendo el procedimiento de Cómo proceder con la solución de problemas. Después de verificar que no hay fallas en el sistema de comunicación CAN, continúe con la solución de problemas.
Haga clic aquí
PRECAUCIONES PARA EL MANEJO DE LA CÁMARA DE RECONOCIMIENTO FRONTAL
Haga clic aquí
PRECAUCIONES AL SUSTITUIR EL CONJUNTO DEL SENSOR DE RADAR DE ONDAS MILIMÉTRICAS
- Al reemplazar el conjunto del sensor de radar de ondas milimétricas, reemplácelo siempre por uno nuevo. Cuando se instala un conjunto del sensor de radar de ondas milimétricas nuevo en el vehículo, este recibe la información del vehículo del conjunto de la ECU del sistema de asistencia a la conducción y la almacena. Si se utiliza un conjunto del sensor de radar de ondas milimétricas que estuvo instalado en otro vehículo, la información almacenada en el conjunto de la ECU del sistema de asistencia a la conducción y en el conjunto del sensor de radar de ondas milimétricas no coincidirá y es posible que se almacene un DTC.
- Cuando el conjunto del sensor de radar de onda milimétrica se reemplace por uno nuevo, debe realizarse el ajuste del eje del haz del sensor de radar.
Haga clic aquí
PRECAUCIÓN AL REEMPLAZAR LA ECU DE CONTROL DE DERRAPAJE (CONJUNTO DEL ACTUADOR DE FRENOS)
Después de reemplazar la ECU de control de derrapaje (conjunto del actuador de frenos), realice la calibración del punto cero del sensor de velocidad de guiñada y del sensor G y almacene la información del sistema.
Haga clic aquí
Tabla de síntomas de problemas
TABLA DE SÍNTOMAS DEL PROBLEMA
AVISO:
- Antes de sustituir la ECM, consulte el registro.
Haga clic aquí

- Al sustituir el conjunto de la unidad de control de asistencia a la conducción, sustitúyalo siempre por uno nuevo. Si se utiliza un conjunto de la unidad de control de asistencia a la conducción que estaba instalado en otro vehículo, la información almacenada en él no coincidirá con la del vehículo. Como resultado, puede almacenarse un DTC.
- Cuando el conjunto del sensor de radar de onda milimétrica se reemplace por uno nuevo, debe realizarse el ajuste del eje del haz del sensor de radar.
Haga clic aquí
- Al sustituir la cámara de reconocimiento frontal, sustitúyala siempre por una nueva. Si se utiliza una cámara de reconocimiento frontal que estaba instalada en otro vehículo, la información almacenada en ella no coincidirá con la información del vehículo. Como resultado, es posible que se almacene un DTC.
- Si la cámara de reconocimiento frontal se ha reemplazado por una nueva, asegúrese de realizar Memoria de cámara de reconocimiento/posición del objetivo y Ajuste del eje de la cámara de reconocimiento.
Haga clic aquí
NOTA:
- Use la tabla siguiente para ayudar a determinar la causa de los síntomas de avería. Si se enumeran varias áreas sospechosas, las posibles causas de los síntomas aparecen ordenadas por probabilidad en la columna "Área sospechosa" de la tabla. Compruebe cada síntoma revisando las áreas sospechosas en el orden en que aparecen. Sustituya las piezas según sea necesario.
- Revise los fusibles y relés relacionados con este sistema antes de inspeccionar las zonas sospechosas indicadas a continuación.
Síntoma | Área sospechosa | Enlace |
|---|---|---|
El sistema de control de crucero dinámico por radar no se puede activar con el interruptor principal del control de crucero |
Sistema de comunicación CAN |
|
Circuito del interruptor del volante |
|
|
Circuito de la luz indicadora principal del control de crucero |
|
|
Conjunto del combinado de instrumentos |
|
|
Conjunto de la unidad de control de asistencia a la conducción |
|
|
ECM |
|
|
El modo de control de crucero dinámico por radar no se puede cambiar entre el modo de control de distancia entre vehículos y el modo de control de velocidad constante |
Sistema de comunicación CAN |
|
Circuito del interruptor del volante |
|
|
Conjunto del combinado de instrumentos |
|
|
ECM |
|
|
La distancia entre vehículos no se puede cambiar |
Sistema de comunicación CAN |
|
Circuito del interruptor de control de distancia |
|
|
Conjunto del combinado de instrumentos |
|
|
Conjunto de la unidad de control de asistencia a la conducción |
|
|
No se puede ajustar la velocidad del vehículo (en modo de control de velocidad constante) |
Tabla de modo a prueba de fallos |
|
Sistema de comunicación CAN |
|
|
Circuito del interruptor del volante |
|
|
Circuito del interruptor de luz de freno |
|
|
Sistema de transeje automático |
|
|
Sistema de frenos controlado electrónicamente |
|
|
Conjunto de la unidad de control de asistencia a la conducción |
|
|
ECM |
|
|
No se puede ajustar la velocidad del vehículo (en modo de control de distancia entre vehículos) |
Conjunto del sensor de radar de ondas milimétricas: historial de desalineación del eje del radar delantero (vertical)*1 |
|
Tabla de modo a prueba de fallos |
|
|
La cámara de reconocimiento frontal no está disponible temporalmente |
|
|
El conjunto del sensor de radar de ondas milimétricas está sucio |
|
|
El eje del haz del conjunto del sensor de radar de ondas milimétricas no está ajustado |
|
|
Sistema de comunicación CAN |
|
|
Circuito del interruptor del volante |
|
|
Sistema de transeje automático |
|
|
Conjunto del sensor de radar de ondas milimétricas |
|
|
Cámara de reconocimiento frontal |
|
|
Sistema de frenos controlado electrónicamente |
|
|
Conjunto del combinado de instrumentos |
|
|
Conjunto de la unidad de control de asistencia a la conducción |
|
|
ECM |
|
|
El control de la velocidad del vehículo por el sistema de control de crucero dinámico por radar se cancela (en modo de control de velocidad constante) |
Tabla de modo a prueba de fallos |
|
Sistema de comunicación CAN |
|
|
Circuito del interruptor del volante |
|
|
Circuito del interruptor de luz de freno |
|
|
Sistema de transeje automático |
|
|
Sistema de frenos controlado electrónicamente |
|
|
Conjunto de la unidad de control de asistencia a la conducción |
|
|
ECM |
|
|
El control de la velocidad del vehículo por el sistema de control de crucero dinámico por radar se cancela (en modo de control de distancia entre vehículos) |
Tabla de modo a prueba de fallos |
|
La cámara de reconocimiento frontal no está disponible temporalmente |
|
|
El conjunto del sensor de radar de ondas milimétricas está sucio |
|
|
El eje del haz del conjunto del sensor de radar de ondas milimétricas no está ajustado |
|
|
Sistema de comunicación CAN |
|
|
Circuito del interruptor del volante |
|
|
Sistema de transeje automático |
|
|
Conjunto del sensor de radar de ondas milimétricas |
|
|
Cámara de reconocimiento frontal |
|
|
Sistema de frenos controlado electrónicamente |
|
|
Conjunto del combinado de instrumentos |
|
|
Conjunto de la unidad de control de asistencia a la conducción |
|
|
ECM |
|
|
Oscilación/la velocidad del vehículo no es constante (en modo de control de velocidad constante) |
Sistema de comunicación CAN |
|
Sistema de frenos controlado electrónicamente |
|
|
ECM |
|
|
Oscilación/la velocidad del vehículo no es constante (en modo de control de distancia entre vehículos) |
El conjunto del sensor de radar de ondas milimétricas está sucio |
|
El eje del haz del conjunto del sensor de radar de ondas milimétricas no está ajustado |
|
|
Sistema de comunicación CAN |
|
|
Sistema de frenos controlado electrónicamente |
|
|
Conjunto de la unidad de control de asistencia a la conducción |
|
|
ECM |
|
|
El control de velocidad del sistema de control de crucero dinámico por radar no se cancela al pulsar el interruptor CANCEL |
Circuito del interruptor del volante |
|
ECM |
|
|
Al mover la palanca de cambios no se cancela el control de la velocidad del vehículo por el sistema de control de crucero dinámico por radar |
Conjunto del interruptor de posición de estacionamiento/punto muerto |
|
Conjunto de la unidad de control del bloqueo de la palanca de cambios |
|
|
Sistema de transeje automático |
|
|
ECM |
|
|
El control de velocidad del sistema de control de crucero dinámico por radar no se cancela al operar un interruptor de palanca de cambios*2 |
Sistema de transeje automático |
|
Circuito del interruptor de paleta de cambios |
|
|
ECM |
|
|
Al pisar el pedal del freno no se cancela el control de la velocidad del vehículo por el sistema de control de crucero dinámico por radar |
Circuito del interruptor de luz de freno |
|
ECM |
|
|
El control no se puede cancelar mientras el vehículo está detenido |
Sistema de comunicación CAN |
|
Sistema de frenos controlado electrónicamente |
|
|
Sistema de freno de estacionamiento eléctrico |
|
|
Circuito del interruptor de cortesía de la puerta delantera |
|
|
Sistema de aviso del cinturón de seguridad |
|
|
ECM |
|
|
El control no se puede cancelar al accionar el freno de estacionamiento |
Sistema de comunicación CAN |
|
Sistema de frenos controlado electrónicamente |
|
|
Sistema de freno de estacionamiento eléctrico |
|
|
Conjunto del actuador de freno |
|
|
Conjunto de la unidad de control de asistencia a la conducción |
|
|
ECM |
|
|
Aunque el conjunto del sensor de radar de ondas milimétricas no esté sucio, aparece el mensaje de advertencia "Limpiar sensor" |
Conjunto del sensor de radar de ondas milimétricas |
|
El zumbador de advertencia de aproximación al vehículo no suena |
Conjunto del combinado de instrumentos |
|
Compruebe la posición de instalación del conjunto del sensor de radar de ondas milimétricas |
|
|
Compruebe la instalación de la cámara de reconocimiento frontal |
|
|
Cámara de reconocimiento frontal |
|
|
Conjunto del sensor de radar de ondas milimétricas |
|
|
Conjunto de la unidad de control de asistencia a la conducción |
|
|
Aunque suene el zumbador de advertencia de aproximación al vehículo, no se realiza el control de frenos para desacelerar el vehículo |
Sistema de frenos controlado electrónicamente |
|
Sistema de comunicación CAN |
|
|
Conjunto de la unidad de control de asistencia a la conducción |
|
|
ECM |
|
|
Aunque la función SET esté funcionando, la luz indicadora SET del control de crucero no se enciende |
Sistema de comunicación CAN |
|
Circuito de la luz indicadora SET del control de crucero |
|
|
Conjunto del combinado de instrumentos |
|
|
ECM |
|
|
La luz indicadora del control de crucero permanece encendida |
Sistema de comunicación CAN |
|
Circuito de la luz indicadora principal del control de crucero |
|
|
Conjunto del combinado de instrumentos |
|
|
ECM |
|
|
No se muestran indicadores en la pantalla de información múltiple del conjunto del combinado de instrumentos |
Sistema de comunicación CAN |
|
Conjunto del combinado de instrumentos |
|
|
ECM |
|
|
No suena el zumbador cuando se cancela el control de velocidad del control de crucero dinámico por radar |
Sistema de comunicación CAN |
|
Conjunto del combinado de instrumentos |
|
|
ECM |
|
*1: Cuando aparece el mensaje "Control de crucero por radar no disponible" y se emite "Historial de desalineación del eje del radar delantero (vertical): ON", es posible que el conjunto del sensor de radar de ondas milimétricas esté realizando automáticamente la calibración del eje del haz. En este caso, la pantalla se apaga porque se está realizando el ajuste del eje del haz. La calibración automática finaliza cuando el mensaje "Control de crucero por radar no disponible" se apaga.
*2: con interruptor de paleta de cambios
Prueba de carretera
PRUEBA DE CARRETERA
NOTA:
- El sistema de control de crucero dinámico por radar tiene 2 modos de control de crucero: modo de control de velocidad constante y modo de control de distancia entre vehículos.
- El modo de control de distancia entre vehículos se selecciona por defecto cuando el sistema de control de crucero dinámico por radar se activa con el interruptor principal del control de crucero.
CONFIRMACIÓN DE LOS SÍNTOMAS DEL PROBLEMA (MODO DE CONTROL DE DISTANCIA ENTRE VEHÍCULOS)
(a) Revise la función SET.
(1) Encienda el sistema de control de crucero dinámico por radar con el interruptor principal del control de crucero.
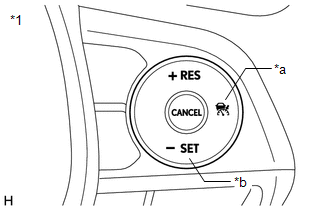
*1 |
Conjunto del interruptor del volante |
*a |
Interruptor principal del control de crucero |
*b |
Interruptor -SET |
(2) Compruebe que el indicador del control de crucero se ilumina en el conjunto del combinado de instrumentos.
(3) Conduzca a una velocidad entre aproximadamente 50 km/h y 180 km/h.
(4) Presione el interruptor -SET.
(5) Compruebe que el indicador del control de crucero permanece encendido, que el indicador SET de crucero se ilumina en el conjunto del combinado de instrumentos y que la velocidad programada se muestra en el multi-información.
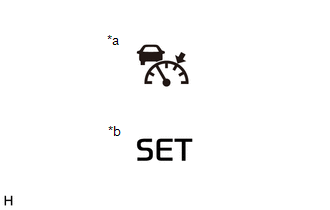
*a |
Indicador del control de crucero (Modo de control de distancia vehículo a vehículo) |
*b |
Indicador SET de crucero |
(6) Después de soltar el interruptor, compruebe que el vehículo mantiene la velocidad ajustada.
(b) Revise la función + (ACCEL).
(1) Encienda el sistema de control de crucero dinámico por radar con el interruptor principal del control de crucero.
*1 |
Conjunto del interruptor del volante |
*a |
Interruptor principal del control de crucero |
*b |
Interruptor -SET |
(2) Conduzca a una velocidad de entre aproximadamente 50 km/h y 180 km/h.
(3) Presione el interruptor -SET.
(4) Presione y mantenga presionado el interruptor +RES y compruebe que la velocidad del vehículo aumenta en incrementos de 1 km/h o 1 mph*1 o 5 km/h o 5 mph*2.
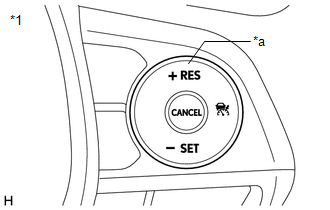
*1 |
Conjunto del interruptor del volante |
*a |
Interruptor +RES |
*1: para velocímetro con unidades imperiales en la escala principal
*2: para velocímetro con unidades métricas en la escala principal
(5) Presione el interruptor +RES y suéltelo inmediatamente. Compruebe que la velocidad del vehículo aumenta aproximadamente 1 km/h o 1 mph.
(c) Inspeccione la función - (COAST).
(1) Encienda el sistema de control de crucero dinámico por radar con el interruptor principal del control de crucero.
*1 |
Conjunto del interruptor del volante |
*a |
Interruptor principal del control de crucero |
*b |
Interruptor -SET |
(2) Conduzca a una velocidad de entre aproximadamente 50 km/h y 180 km/h.
(3) Presione el interruptor -SET.
(4) Presione y mantenga presionado el interruptor -SET y compruebe que la velocidad del vehículo disminuye en incrementos de 1 km/h o 1 mph*1 o 5 km/h o 5 mph*2.
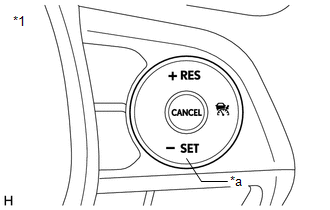
*1 |
Conjunto del interruptor del volante |
*a |
Interruptor -SET |
*1: para velocímetro con unidades imperiales en la escala principal
*2: para velocímetro con unidades métricas en la escala principal
(5) Presione el interruptor -SET y suéltelo inmediatamente. Compruebe que la velocidad del vehículo disminuye aproximadamente 1 km/h o 1 mph.
(d) Inspeccione la función CANCEL.
(1) Encienda el sistema de control de crucero dinámico por radar con el interruptor principal del control de crucero.
*1 |
Conjunto del interruptor del volante |
*a |
Interruptor principal del control de crucero |
*b |
Interruptor -SET |
(2) Conduzca a una velocidad de entre aproximadamente 50 km/h y 180 km/h.
(3) Presione el interruptor -SET.
(4) Cuando se realice cualquiera de las siguientes acciones, verifique que el control de la velocidad del vehículo por el sistema de control de crucero dinámico por radar se cancela y que se restablece el modo de conducción normal (sin control de velocidad por el sistema de control de crucero dinámico por radar).
- Pise el pedal del freno.
- Mover la palanca de cambios de D o S a cualquier otra posición.
- Seleccionar el rango S3, S2 o S1 con la palanca de cambios en S.
- Selección de la posición D3, D2 o D1 con el conjunto del interruptor de cambio de la transmisión (interruptor de paleta de cambio) con la palanca de cambios en D (con interruptor de paleta de cambio).
- Presionar el interruptor CANCEL.
- Accionar el freno de estacionamiento eléctrico.
- Apagar el sistema de control de crucero dinámico por radar con el interruptor principal del control de crucero (la velocidad almacenada en la ECM no se mantiene).
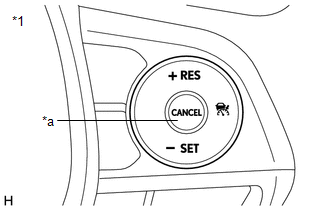
*1 |
Conjunto del interruptor del volante |
*a |
Interruptor CANCEL |
(e) Inspeccione la función RES (RESUME).
(1) Encienda el sistema de control de crucero dinámico por radar con el interruptor principal del control de crucero.
*1 |
Conjunto del interruptor del volante |
*a |
Interruptor principal del control de crucero |
*b |
Interruptor -SET |
(2) Conduzca a una velocidad de entre aproximadamente 50 km/h y 180 km/h.
(3) Presione el interruptor -SET.
(4) Cancele el control de la velocidad del vehículo por el sistema de control de crucero dinámico por radar realizando cualquiera de las funciones CANCEL (distintas de apagar el sistema de control de crucero dinámico por radar con el interruptor principal del control de crucero).
(5) Presione el interruptor +RES mientras conduce el vehículo a una velocidad superior a aproximadamente 40 km/h y compruebe que el vehículo recupera la velocidad programada antes de la cancelación y que el indicador SET de crucero se ilumina.
NOTA:
La velocidad almacenada del vehículo se mantiene aunque la velocidad del vehículo descienda por debajo de aproximadamente 40 km/h. La velocidad almacenada previamente puede recuperarse presionando el interruptor +RES cuando la velocidad del vehículo haya vuelto a aproximadamente 40 km/h o más.
*1 |
Conjunto del interruptor del volante |
*a |
Interruptor +RES |
CONFIRMACIÓN DEL SÍNTOMA DEL PROBLEMA (MODO DE CONTROL DE VELOCIDAD CONSTANTE)
(a) Revise la función SET.
(1) Presione y mantenga presionado el interruptor principal del control de crucero durante 1,5 segundos o más, con el sistema de control de crucero dinámico por radar apagado, para cambiar al modo de control de velocidad constante.
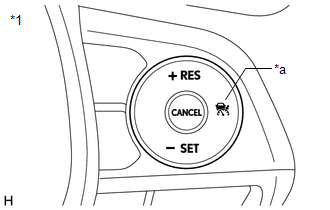
*1 |
Conjunto del interruptor del volante |
*a |
Interruptor principal del control de crucero |
(2) Compruebe que el indicador del control de crucero (modo de control de distancia entre vehículos) se apaga y que el indicador del control de crucero (modo de control de velocidad constante) se enciende.
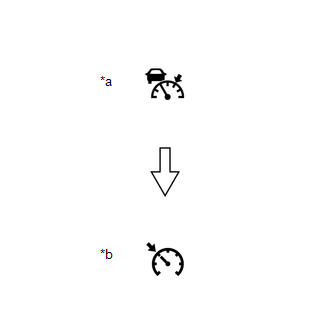
*a |
Indicador del control de crucero (Modo de control de distancia vehículo a vehículo) |
*b |
Indicador del control de crucero (Modo de control de velocidad constante) |
(3) Conduzca a una velocidad entre 40 km/h y 200 km/h.
(4) Presione el interruptor -SET.
*1 |
Conjunto del interruptor del volante |
*a |
Interruptor -SET |
(5) Compruebe que el indicador SET de crucero se ilumina en este momento.
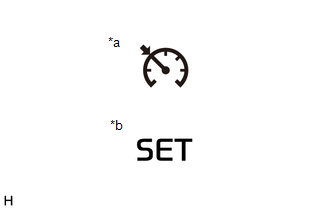
*a |
Indicador del control de crucero |
*b |
Indicador SET de crucero |
(6) Después de soltar el interruptor, compruebe que el vehículo mantiene la velocidad ajustada.
(b) Revise la función + (ACCEL).
(1) Presione y mantenga presionado el interruptor principal del control de crucero durante 1,5 segundos o más, con el sistema de control de crucero dinámico por radar apagado, para cambiar al modo de control de velocidad constante.
*1 |
Conjunto del interruptor del volante |
*a |
Interruptor principal del control de crucero |
*b |
Interruptor -SET |
(2) Conduzca a una velocidad entre 40 km/h y 200 km/h.
(3) Presione el interruptor -SET.
(4) Compruebe que la velocidad del vehículo aumenta mientras se presiona el interruptor +RES y que el vehículo mantiene la nueva velocidad programada al soltar el interruptor.
*1 |
Conjunto del interruptor del volante |
*a |
Interruptor +RES |
(5) Presione el interruptor +RES y suéltelo inmediatamente. Compruebe que la velocidad del vehículo aumenta aproximadamente 1 km/h o 1 mph.
(c) Inspeccione la función - (COAST).
(1) Presione y mantenga presionado el interruptor principal del control de crucero durante 1,5 segundos o más, con el sistema de control de crucero dinámico por radar apagado, para cambiar al modo de control de velocidad constante.
*1 |
Conjunto del interruptor del volante |
*a |
Interruptor principal del control de crucero |
*b |
Interruptor -SET |
(2) Conduzca a una velocidad entre 40 km/h y 200 km/h.
(3) Presione el interruptor -SET.
(4) Compruebe que la velocidad del vehículo disminuye mientras se presiona el interruptor -SET y que el vehículo mantiene la nueva velocidad programada al soltar el interruptor.
*1 |
Conjunto del interruptor del volante |
*a |
Interruptor -SET |
(5) Presione el interruptor -SET y suéltelo inmediatamente. Compruebe que la velocidad del vehículo disminuye aproximadamente 1 km/h o 1 mph.
(d) Inspeccione la función CANCEL.
(1) Presione y mantenga presionado el interruptor principal del control de crucero durante 1,5 segundos o más, con el sistema de control de crucero dinámico por radar apagado, para cambiar al modo de control de velocidad constante.
*1 |
Conjunto del interruptor del volante |
*a |
Interruptor principal del control de crucero |
*b |
Interruptor -SET |
(2) Conduzca a una velocidad entre 40 km/h y 200 km/h.
(3) Presione el interruptor -SET.
(4) Al realizar cualquiera de las siguientes operaciones, compruebe que el control de velocidad del vehículo por el sistema de control de crucero se cancela y que se restablece el modo de conducción normal (sin control de velocidad del vehículo por el sistema de control de crucero).
*1 |
Conjunto del interruptor del volante |
*a |
Interruptor CANCEL |
- Pise el pedal del freno.
- Mover la palanca de cambios de D o S a cualquier otra posición.
- Seleccionar el rango S3, S2 o S1 con la palanca de cambios en S.
- Selección de la posición D3, D2 o D1 con el conjunto del interruptor de cambio de la transmisión (interruptor de paleta de cambio) con la palanca de cambios en D (con interruptor de paleta de cambio).
- Presionar el interruptor CANCEL.
- Apagar el sistema de control de crucero dinámico por radar con el interruptor principal del control de crucero (la velocidad almacenada en la ECM no se mantiene).
(e) Inspeccione la función RES (RESUME).
(1) Presione y mantenga presionado el interruptor principal del control de crucero durante 1,5 segundos o más, con el sistema de control de crucero dinámico por radar apagado, para cambiar al modo de control de velocidad constante.
*1 |
Conjunto del interruptor del volante |
*a |
Interruptor principal del control de crucero |
*b |
Interruptor -SET |
(2) Conduzca a una velocidad entre 40 km/h y 200 km/h.
(3) Presione el interruptor -SET.
(4) Cancele el control de la velocidad del vehículo por el sistema de control de crucero realizando cualquiera de las operaciones anteriores (distintas de apagar el sistema de control de crucero con el interruptor principal del control de crucero).
(5) Después de presionar el interruptor +RES a una velocidad superior a 40 km/h, compruebe que el vehículo recupera la velocidad programada antes de la cancelación.
*1 |
Conjunto del interruptor del volante |
*a |
Interruptor +RES |
COMPROBACIÓN DE LA FUNCIÓN DE SEGUIMIENTO EN TODO EL RANGO DE VELOCIDAD
(a) Compruebe la función SET.
(1) Encienda el sistema de control de crucero dinámico por radar con el interruptor principal del control de crucero.
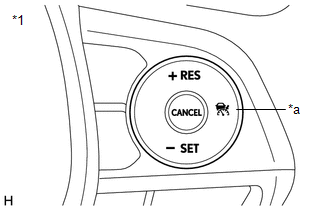
*1 |
Conjunto del interruptor del volante |
*a |
Interruptor principal del control de crucero |
(2) Conduzca a una velocidad de entre aproximadamente 0 km/h y 180 km/h.
(3) Compruebe que hay un vehículo precedente que pueda seguirse.
NOTA:
El control de seguimiento puede no seguir al vehículo precedente en las siguientes condiciones:
- La parte trasera del vehículo precedente es pequeña, como un remolque vacío o una motocicleta.
(4) Presione el interruptor -SET.
*1 |
Conjunto del interruptor del volante |
*a |
Interruptor -SET |
(5) Compruebe que el seguimiento del vehículo precedente comienza con la velocidad programada del vehículo como límite superior al presionar el interruptor -SET.
(6) Compruebe que la velocidad programada del vehículo se muestra en el multi-información del conjunto del combinado de instrumentos.
(b) Compruebe la función de deceleración.
(1) Cuando el vehículo precedente desacelere, compruebe que el vehículo desacelera automáticamente manteniendo la distancia programada entre vehículos.
(2) Cuando el vehículo se detenga, compruebe que en el multi-información del conjunto del combinado de instrumentos aparece "En espera".
NOTA:
Cuando aparece "En espera" en el multi-información del conjunto del combinado de instrumentos, aunque se pise el pedal del freno, el control de seguimiento no se cancela.
(c) Compruebe la función de aceleración.
(1) Cuando el vehículo precedente arranque, compruebe que en el multi-información del conjunto del combinado de instrumentos aparece "Accione el interruptor de crucero o el pedal del acelerador para reanudar".
(2) Cuando se presione el interruptor +RES o se pise el pedal del acelerador, compruebe que el control de seguimiento se reanuda y comienza a seguir al vehículo precedente.
*1 |
Conjunto del interruptor del volante |
*a |
Interruptor +RES |
(d) Compruebe la función de cancelación del control de seguimiento.
(1) Cuando la velocidad del vehículo sea de aproximadamente 40 km/h o menos y el vehículo precedente ya no esté delante del vehículo, compruebe que en el multi-información del conjunto del combinado de instrumentos aparece "Control de crucero por radar no disponible: no hay vehículo precedente", que el zumbador de advertencia suena 4 veces y que el control de seguimiento se cancela.
NOTA:
El control de seguimiento también se cancela automáticamente cuando el vehículo precedente sale del rango de detección debido a una curva, etc., y la velocidad del vehículo es de 40 km/h o menos.
Circuito del interruptor del volante
DESCRIPCIÓN
- El conjunto del interruptor del volante envía a la ECM la señal de encendido/apagado y diversas señales de control.
- La ECM realiza el control de crucero según las señales recibidas del conjunto del interruptor del volante.
DIAGRAMA DE CABLEADO
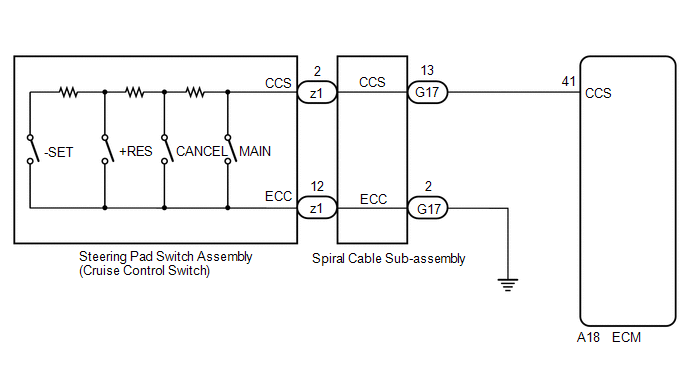
AVISO:
- El vehículo está equipado con un Sistema Suplementario de Sujeción (SRS), que incluye componentes como los airbags. Antes de realizar cualquier trabajo de servicio (incluida la extracción o instalación de piezas), lea obligatoriamente las precauciones del Sistema Suplementario de Sujeción.
Haga clic aquí

- Antes de sustituir la ECM, consulte el registro.
Haga clic aquí
PROCEDIMIENTO
LEER VALOR USANDO TECHSTREAM
(a) Conecte el Techstream al DLC3. |
|
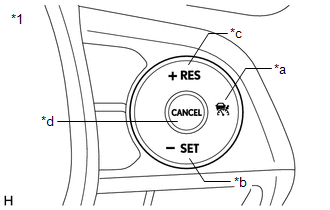
(b) Encienda el interruptor del motor (IG).
(c) Encienda el Techstream.
(d) Acceda a los siguientes menús: Tren motriz / Crucero por radar 1 / Lista de datos.
(e) Lea la lista de datos según lo que se muestra en el Techstream.
Tren motriz > Radar Cruise1 > Lista de datosVisualización del probador | Elemento de medición | Alcance | Condición normal | Nota de diagnóstico |
|---|---|---|---|---|
Interruptor CANCEL |
Estado del interruptor CANCEL |
ON u OFF |
ON: interruptor CANCEL pulsado OFF: interruptor CANCEL no pulsado |
- |
Interruptor -SET |
Estado del interruptor -SET |
ON u OFF |
ON: interruptor -SET pulsado OFF: interruptor -SET no pulsado |
- |
Interruptor +RES |
Estado del interruptor +RES |
ON u OFF |
ON: interruptor +RES pulsado OFF: interruptor +RES no pulsado |
- |
Condición de funcionamiento del interruptor principal del control de crucero |
Estado del interruptor principal del control de crucero |
ON u OFF |
ON: interruptor principal del control de crucero pulsado OFF: interruptor principal del control de crucero no pulsado |
- |
Visualización del probador |
|---|
Interruptor CANCEL |
Interruptor -SET |
Interruptor +RES |
Condición de funcionamiento del interruptor principal del control de crucero |
OK:
El valor de cada elemento de medición cambia según el funcionamiento del conjunto del interruptor del volante.
| OK |  |
PASE A LA SIGUIENTE ÁREA SOSPECHOSA INDICADA EN LA TABLA DE SÍNTOMAS DE PROBLEMAS |
|

INSPECCIONAR EL CONJUNTO DE INTERRUPTORES DEL VOLANTE
(a) Retire el conjunto del interruptor del volante.
Haga clic aquí
(b) Inspeccione el conjunto del interruptor del volante.
Haga clic aquí
| NG | |
SUSTITUIR EL CONJUNTO DE INTERRUPTORES DEL VOLANTE |
|
INSPECCIONAR EL SUBCONJUNTO DEL CABLE EN ESPIRAL
(a) Retire el subconjunto del cable espiral.
Haga clic aquí
(b) Inspeccione el subconjunto del cable espiral.
Haga clic aquí
| NG | |
SUSTITUIR EL SUBCONJUNTO DEL CABLE EN ESPIRAL |
|
COMPROBACIÓN DEL MAZO Y DEL CONECTOR (SUBCONJUNTO DEL CABLE ESPIRAL - ECM Y MASA DE CARROCERÍA)
(a) Desconecte el conector del conjunto secundario del cable en espiral G17.
(b) Desconecte el conector A18 de la ECM.
(c) Mida la resistencia según el/los valor(es) de la tabla siguiente.
Resistencia estándar:
Conexión del comprobador | Condición | Condición especificada |
|---|---|---|
G17-13 (CCS) - A18-41 (CCS) |
Siempre |
Menos de 1 Ω |
G17-2 (ECC) - Masa de carrocería |
Siempre |
Menos de 1 Ω |
G17-13 (CCS) o A18-41 (CCS) - Masa de carrocería |
Siempre |
Menos de 1 Ω |
(d) Conecte el conector A18 de la ECM.
(e) Conecte el conector G17 del subconjunto del cable espiral.
| OK | |
REEMPLACE EL ECM |
| NG | |
REPARE O SUSTITUYA EL MAZO DE CABLES O EL CONECTOR |
Diagrama del sistema
DIAGRAMA DEL SISTEMA
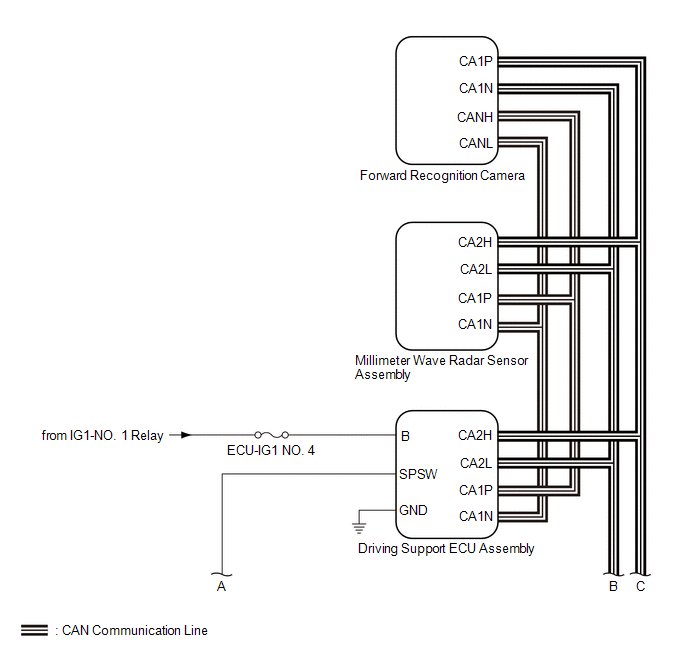
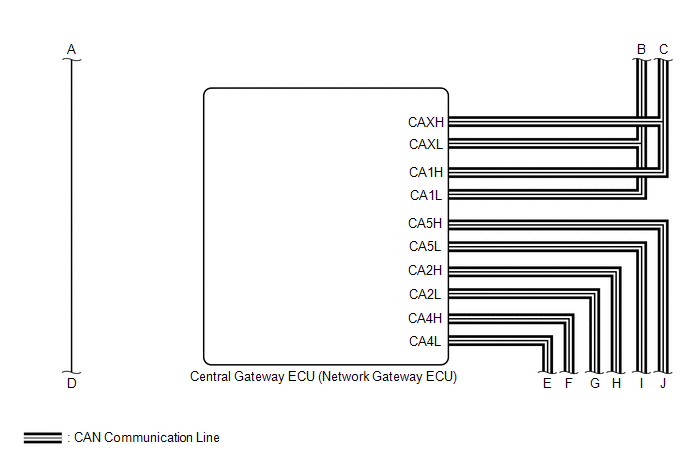
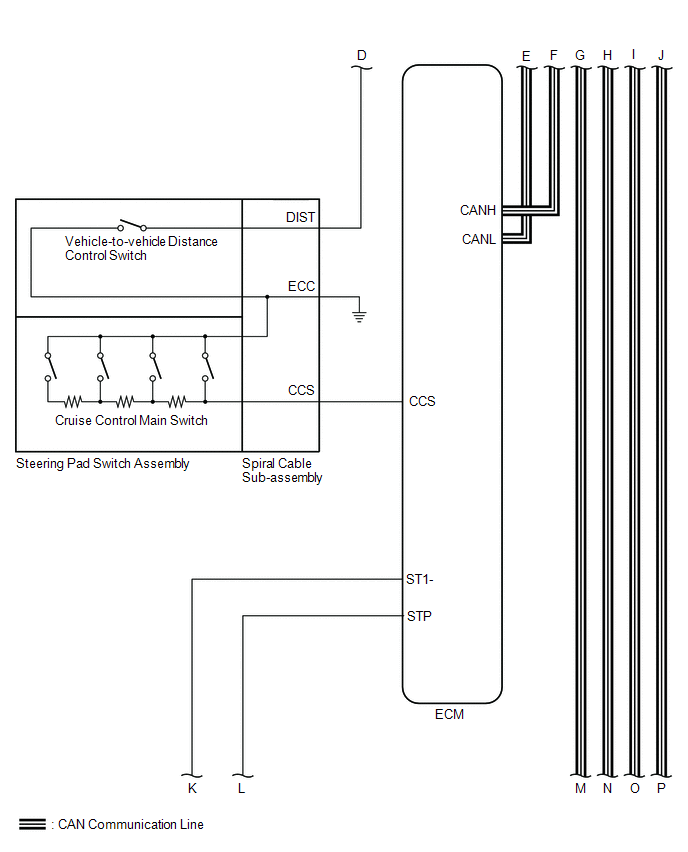
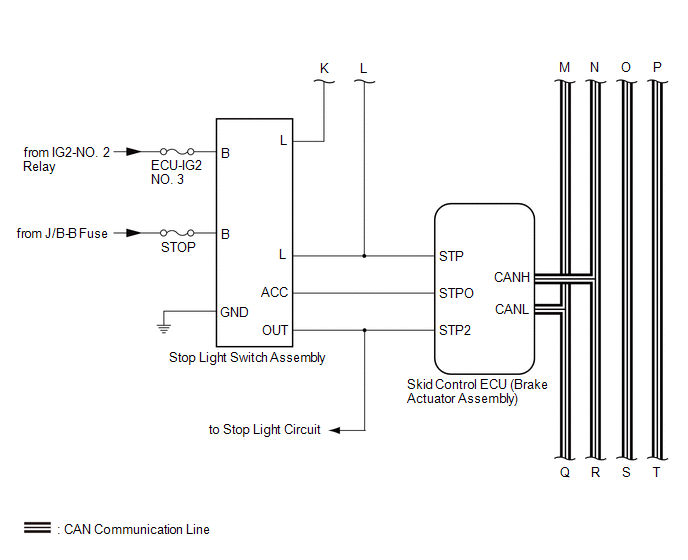
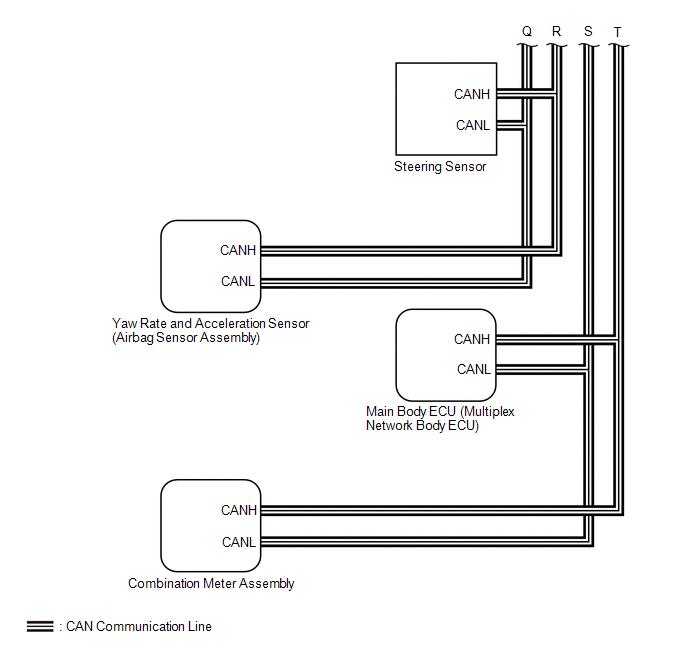 Tabla de comunicación
Emisor | Receptor | Señal | Línea |
|---|---|---|---|
ECM |
Conjunto de la ECU de asistencia a la conducción |
|
CAN |
ECU de control de estabilidad (conjunto actuador de frenos) |
|
CAN |
|
Conjunto del combinador de instrumentos |
|
CAN |
|
Cámara de reconocimiento frontal |
Señal de operación del control de crucero |
CAN |
|
Conjunto de la ECU de asistencia a la conducción |
ECM |
|
CAN |
Conjunto del combinador de instrumentos |
Señal de desviación del eje del haz del conjunto del sensor de radar de ondas milimétricas |
CAN |
|
ECU de control de estabilidad (conjunto actuador de frenos) |
Conjunto de la ECU de asistencia a la conducción |
|
CAN |
ECM |
|
CAN |
|
Sensor de dirección |
Conjunto de la ECU de asistencia a la conducción |
|
CAN |
ECU del cuerpo principal (ECU de carrocería de red multiplex) |
Conjunto de la ECU de asistencia a la conducción |
Señal de información de destino |
CAN |
Sensor de velocidad de guiñada y aceleración (conjunto del sensor de airbag) |
Conjunto de la ECU de asistencia a la conducción |
|
CAN |
Terminales de la ECU
TERMINALES DE LA ECU
COMPRUEBE EL CONJUNTO DE LA ECU DE APOYO A LA CONDUCCIÓN
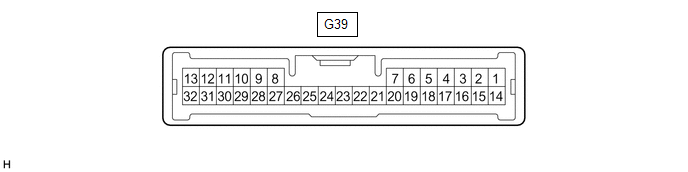
AVISO:
No aplique fuerza excesiva al conector. Si se aplica una fuerza de 10 kg o más, el conector puede romperse.
(a) Mida el voltaje y la resistencia de acuerdo con los valores de la tabla siguiente.
N.º de terminal (símbolo) | Color del cable | Descripción de terminales | Condición | Condición especificada |
|---|---|---|---|---|
G39-23 (SPSW) - G39-28 (GND) |
R - W-B |
Señal del conjunto del interruptor del volante (señal de control de distancia) |
Interruptor de encendido en ON (IG), conjunto del interruptor del volante (interruptor de control de distancia entre vehículos) en OFF |
4,75 a 5,25 V |
Interruptor de encendido en ON (IG), conjunto del interruptor del volante (interruptor de control de distancia entre vehículos) en ON |
Menos de 1 V |
|||
G39-28 (GND) - Masa de carrocería |
W-B - Masa de carrocería |
Masa |
Siempre |
Menos de 1 Ω |
G39-7 (B) - G39-28 (GND) |
B - W-B |
Fuente de alimentación |
Contacto conectado (IG) |
11 a 14 V |
Interruptor del motor apagado |
Menos de 1 V |
(b) Compruebe los impulsos según los valores de la tabla siguiente.
NOTA:
Si la forma de onda no es similar a la que se muestra en la ilustración, se sospecha de un mal funcionamiento de la línea del bus CAN, de la resistencia de terminación o de la ECU de apoyo a la conducción.
N.º de terminal (símbolo) | Color del cable | Descripción de terminales | Condición | Condición especificada |
|---|---|---|---|---|
G39-8 (CA1P) - G39-28 (GND) |
G - W-B |
Señal de comunicación CAN |
Contacto conectado (IG) |
Generación de pulsos (Ver forma de onda 1) |
G39-9 (CA1N) - G39-28 (GND) |
W - W-B |
Generación de pulsos (Ver forma de onda 2) |
||
G39-10 (CA2H) - G39-28 (GND) |
R - W-B |
Generación de pulsos (Ver forma de onda 1) |
||
G39-11 (CA2L) - G39-28 (GND) |
W - W-B |
Generación de pulsos (Ver forma de onda 2) |
(1) FORMA DE ONDA 1
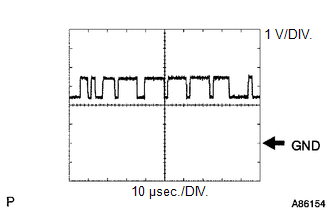
Elemento | Contenido |
|---|---|
Conexión del comprobador |
|
Ajuste de la herramienta |
1 V/DIV., 10 μs/DIV. |
Condición |
Contacto conectado (IG) |
NOTA:
La forma de onda varía según la señal de comunicación CAN.
(2) FORMA DE ONDA 2
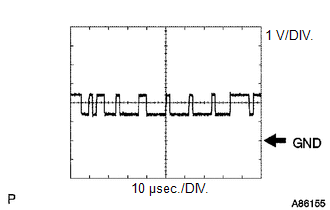
Elemento | Contenido |
|---|---|
Conexión del comprobador |
|
Ajuste de la herramienta |
1 V/DIV., 10 μs/DIV. |
Condición |
Contacto conectado (IG) |
NOTA:
La forma de onda varía según la señal de comunicación CAN.
COMPRUEBE LA ECM
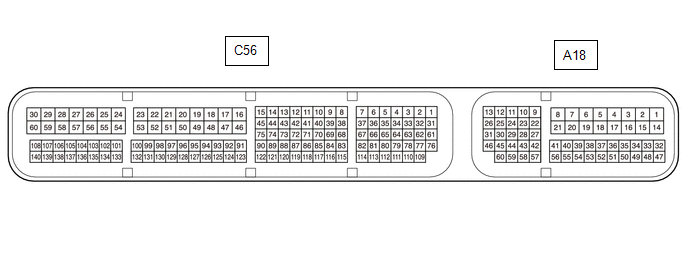
NOTA:
En la tabla siguiente se indican la tensión, la resistencia y la forma de onda estándar entre cada par de terminales del ECM. También se indican las condiciones adecuadas para comprobar cada par de terminales. El resultado de las comprobaciones debe compararse con la tensión, la resistencia y la forma de onda estándar de cada par de terminales, tal como se muestran en la columna Condición especificada. La ilustración anterior puede utilizarse como referencia para identificar la ubicación de los terminales del ECM.
N.º de terminal (símbolos) | Color del cable | Descripción de terminales | Condición | Condición especificada |
|---|---|---|---|---|
A18-27 (STP) - C56-53 (E1) |
SB - W-B |
Señal del interruptor de la luz de freno |
Pedal de freno pisado |
7,5 a 14 V |
Pedal de freno liberado |
Por debajo de 1,5 V |
|||
A18-41 (CCS) - C56-53 (E1) |
R - W-B |
Circuito del interruptor del volante |
Interruptor de control de crucero no presionado |
1 MΩ o superior |
Interruptor principal del control de crucero presionado |
Por debajo de 2.5 Ω |
|||
Interruptor CANCEL pulsado |
De 228 a 252 Ω |
|||
Interruptor +RES pulsado |
De 599 a 661 Ω |
|||
Interruptor -SET presionado |
De 1463 a 1617 Ω |
|||
A18-42 (ST1-) - C56-53 (E1) |
LG - W-B |
Señal del interruptor de la luz de freno |
Interruptor del motor en encendido (IG), pedal de freno pisado |
0 a 1,5 V |
Interruptor del motor en encendido (IG), pedal de freno liberado |
7,5 a 14 V |
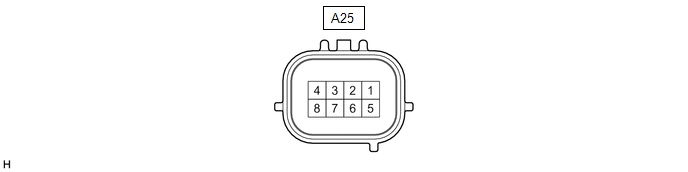
COMPROBAR EL CONJUNTO DEL SENSOR DE RADAR DE ONDAS MILIMÉTRICAS
(a) Mida el voltaje y la resistencia de acuerdo con los valores de la tabla siguiente.
N.º de terminal (símbolo) | Color del cable | Descripción de terminales | Condición | Condición especificada |
|---|---|---|---|---|
A25-1 (SGND) - Masa de carrocería |
W-B - Masa de carrocería |
Masa |
Siempre |
Menos de 1 Ω |
A25-8 (IGB) - A25-1 (SGND) |
R - W-B |
Fuente de alimentación |
Contacto conectado (IG) |
11 a 14 V |
(b) Compruebe los impulsos según los valores de la tabla siguiente.
NOTA:
Si la forma de onda no es similar a la que se muestra en la ilustración, se sospecha de un mal funcionamiento de la línea del bus CAN, de la resistencia de terminación o del conjunto del sensor de radar de ondas milimétricas.
N.º de terminal (símbolo) | Color del cable | Descripción de terminales | Condición | Condición especificada |
|---|---|---|---|---|
A25-3 (CA2H) - A25-1 (SGND) |
R - W-B |
Señal de comunicación CAN |
Contacto conectado (IG) |
Generación de pulsos (Ver forma de onda 1) |
A25-2 (CA2L) - A25-1 (SGND) |
W - W-B |
Generación de pulsos (Ver forma de onda 2) |
||
A25-5 (CA1P) - A25-1 (SGND) |
G - W-B |
Generación de pulsos (Ver forma de onda 1) |
||
A25-6 (CA1N) - A25-1 (SGND) |
W - W-B |
Generación de pulsos (Ver forma de onda 2) |
(1) FORMA DE ONDA 1
Elemento | Contenido |
|---|---|
Conexión del comprobador |
|
Ajuste de la herramienta |
1 V/DIV., 10 μs/DIV. |
Condición |
Contacto conectado (IG) |
NOTA:
La forma de onda varía según la señal de comunicación CAN.
(2) FORMA DE ONDA 2
Elemento | Contenido |
|---|---|
Conexión del comprobador |
|
Ajuste de la herramienta |
1 V/DIV., 10 μs/DIV. |
Condición |
Contacto conectado (IG) |
NOTA:
La forma de onda varía según la señal de comunicación CAN.
Pérdida de comunicación con ECM / PCM "A" (U0100,U0125,U0126,U0129)
DESCRIPCIÓN
El conjunto de la ECU de apoyo a la conducción se comunica con cada sensor y ECU mediante comunicación CAN.
Si se detecta cualquier fallo en un circuito de comunicación CAN, se almacenan uno o varios DTC del sistema de comunicación CAN.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | MIL |
|---|---|---|---|---|
U0100 |
Pérdida de comunicación con ECM / PCM "A" |
Cuando la velocidad del vehículo es 5 km/h o superior y el sistema de control de crucero por radar dinámico está funcionando, se detecta un error de comunicación entre el ECM y el conjunto de la ECU de apoyo a la conducción durante aproximadamente 1 segundo o más. |
|
No se enciende |
U0125 |
Pérdida de comunicación con el módulo del sensor de velocidad de guiñada |
Cuando la velocidad del vehículo es 5 km/h o superior y el sistema de control de crucero por radar dinámico está funcionando, se detecta un error de comunicación entre el sensor de velocidad de guiñada y aceleración (conjunto del sensor de airbag) y el conjunto de la ECU de apoyo a la conducción durante aproximadamente 1 segundo o más. |
|
No se enciende |
U0126 |
Pérdida de comunicación con el módulo del sensor del ángulo de dirección |
Cuando la velocidad del vehículo es 5 km/h o superior y el sistema de control de crucero por radar dinámico está funcionando, se detecta un error de comunicación entre el sensor de dirección y el conjunto de la ECU de apoyo a la conducción durante aproximadamente 1 segundo o más. |
|
No se enciende |
U0129 |
Pérdida de comunicación con el módulo de control del sistema de frenos |
Cuando la velocidad del vehículo es 5 km/h o superior y el sistema de control de crucero por radar dinámico está funcionando, se detecta un error de comunicación entre la ECU de control de derrape (conjunto del actuador de frenos) y el conjunto de la ECU de apoyo a la conducción durante aproximadamente 2,5 segundos o más. |
|
No se enciende |
PROCEDIMIENTO
COMPROBAR SI HAY DTC
(a) Borre los DTC.
Tren motriz > Radar de crucero2 > Borrar DTC(b) Asegúrese de que se cumplen las condiciones de detección del DTC.
NOTA:
Si no se cumplen las condiciones de detección, el sistema no puede detectar el fallo.
(c) Compruebe si hay DTC.
Tren motriz > Radar Cruise2 > Códigos de averíaResultado | Proceda a |
|---|---|
No se emiten los DTC U0100, U0125, U0126 y U0129 |
A |
Se emite el DTC U0100, U0125, U0126 o U0129 |
B |
| A |  |
USE EL MÉTODO DE SIMULACIÓN PARA VERIFICAR |
| B | |
VAYA AL SISTEMA DE COMUNICACIÓN CAN |
Pérdida de comunicación con el sensor de distancia delantero del control de crucero (U0235)
DESCRIPCIÓN
El conjunto de la ECU de apoyo a la conducción envía la información de velocidad del vehículo y de condiciones del vehículo al conjunto del sensor de radar de ondas milimétricas. A continuación, el conjunto del sensor de radar de ondas milimétricas envía al conjunto de la ECU de apoyo a la conducción la información sobre la presencia, la distancia y la velocidad relativa de los objetos situados delante del vehículo. El conjunto de la ECU de apoyo a la conducción envía esta información al ECM, y el ECM controla el sistema de control de crucero por radar dinámico.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | MIL |
|---|---|---|---|---|
U0235 |
Pérdida de comunicación con el sensor de distancia delantero del control de crucero |
Cuando la velocidad del vehículo es 5 km/h o superior y el sistema de control de crucero por radar dinámico está funcionando, se detecta un error de comunicación entre el conjunto del sensor de radar de ondas milimétricas y el conjunto de la ECU de apoyo a la conducción durante aproximadamente 1 segundo. |
Sistema de precolisión |
No se enciende |
PROCEDIMIENTO
IR AL SISTEMA DE PRECOLISIÓN
NOTA:
Si el sistema de control de crucero por radar dinámico emite el DTC U0235, realice la localización de averías del sistema de precolisión.
Haga clic aquí
| SIGUIENTE |  |
FIN |
Pérdida de comunicación con la ECU de apoyo a la conducción (U1104)
DESCRIPCIÓN
El conjunto de la ECU de apoyo a la conducción envía la información de velocidad del vehículo y de condiciones del vehículo al conjunto del sensor de radar de ondas milimétricas. A continuación, el conjunto del sensor de radar de ondas milimétricas envía al conjunto de la ECU de apoyo a la conducción la información sobre la presencia, la distancia y la velocidad relativa de los objetos situados delante del vehículo. El conjunto de la ECU de apoyo a la conducción envía esta información al ECM, y el ECM controla el sistema de control de crucero por radar dinámico.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | MIL |
|---|---|---|---|---|
U1104 |
Pérdida de comunicación con la ECU de asistencia a la conducción |
Cuando la velocidad del vehículo es 5 km/h o superior y el sistema de control de crucero por radar dinámico está funcionando, se detecta un error de comunicación entre el conjunto de la ECU de apoyo a la conducción y el conjunto del sensor de radar de ondas milimétricas durante aproximadamente 1 segundo. |
Sistema de precolisión |
No se enciende |
PROCEDIMIENTO
IR AL SISTEMA DE PRECOLISIÓN
NOTA:
Si el sistema de control de crucero por radar dinámico emite el DTC U1104, realice la localización de averías del sistema de precolisión.
Haga clic aquí
| SIGUIENTE |  |
FIN |
Pérdida de comunicación con ECM/PCM "A" Falta de mensaje (U010087,U012287,U110487)
DESCRIPCIÓN
El ECM se comunica con cada sensor y ECU mediante comunicación CAN.
Si se detecta cualquier fallo en un circuito de comunicación CAN, se almacenan uno o varios DTC del sistema de comunicación CAN.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | MIL |
|---|---|---|---|---|
U010087 |
Mensaje de pérdida de comunicación con la ECM/PCM "A" |
Mientras la velocidad del vehículo sea de 5 km/h o más y el control de crucero dinámico por radar esté funcionando, la ECM recibe continuamente una señal de corte de comunicación de la ECU de control de derrape (conjunto del actuador de frenos) durante aproximadamente 1 segundo o más. |
|
No se enciende |
U012287 |
Pérdida de comunicación con el módulo de control de dinámica del vehículo: mensaje ausente |
Cuando el interruptor de encendido está en ON (IG) y el sistema de control de crucero por radar dinámico está funcionando, se detecta un error de comunicación entre la ECU de control de derrape (conjunto del actuador de frenos) y el ECM durante aproximadamente 2,6 segundos o más. |
|
No se enciende |
U110487 |
Pérdida de comunicación con la ECU de asistencia a la conducción Mensaje faltante |
Cuando la velocidad del vehículo es 5 km/h o superior y el sistema de control de crucero por radar dinámico está funcionando, se detecta un error de comunicación entre el conjunto de la ECU de apoyo a la conducción y el ECM durante 1 segundo o más. |
|
No se enciende |
PROCEDIMIENTO
COMPROBAR SI HAY DTC
(a) Borre los DTC.
Tren motriz > Radar Cruise1 > Borrar DTC(b) Asegúrese de que se cumplen las condiciones de detección del DTC.
NOTA:
Si no se cumplen las condiciones de detección, el sistema no puede detectar el fallo.
(c) Compruebe si hay DTC.
Tren motriz > Radar Cruise1 > Códigos de averíaResultado | Proceda a |
|---|---|
No se emiten los DTC U010087, U012287 y U110487 |
A |
Se emite el DTC U010087, U012287 o U110487 |
B |
| A |  |
USE EL MÉTODO DE SIMULACIÓN PARA VERIFICAR |
| B | |
VAYA AL SISTEMA DE COMUNICACIÓN CAN |
Historial de control del vehículo
HISTORIAL DE CONTROL DEL VEHÍCULO
HISTORIAL DE CONTROL DEL VEHÍCULO
NOTA:
Parte del historial de control puede confirmarse mediante el historial de control del vehículo.
Haga clic aquí