Servolenkungssystem
- Vorsichtsmaßnahmen
- Teileposition
- Systemübersicht
- Vorgehensweise bei der Fehlersuche
- Parameter anpassen
- Tabelle der Problemsymptome
- Anschlüsse der ECU
- Diagnosesystem
- Freeze-Frame-Daten
- Notlauf-Tabelle
- Datenliste / Aktiver Test
- FAHRZEUG-STEUERUNGSHISTORIE (RoB)
- Versorgungsspannungskreis, Spannung über Schwellenwert (C123A17)
- Signalvergleichsfehler des Drehmomentsensors der Servolenkung „A“ (C151162, C151187, C151262, C151287)
- Versorgungsspannungskreis des Drehmomentsensors der Servolenkung „B“, Spannung über Schwellenwert (C151B17)
- Versorgungsspannungskreis des Servolenkungsmotors „A“, Spannung unter Schwellenwert (C155A16, C155A17, C155B16, C155B17)
- Kommunikationsverlust mit dem Lenkwinkelsensormodul, fehlende Nachricht (U012687, U012987, U023A87, U029387, U111087)
- Schwergängige Lenkung (EPS-Warnleuchte (gelb))
- Ungewöhnliches Gefühl am Lenk-Endanschlag
Vorsichtsmaßnahmen
VORSICHTSMASSNAHMEN
VORSICHTSMASSNAHMEN BEIM ABKLEMMEN DES KABELS VOM MINUSPOL DER BATTERIE
HINWEIS:
- Nachdem der Zündschalter ausgeschaltet wurde, kann vor dem Abklemmen des negativen (-) Hilfsbatterieanschlusses eine Wartezeit erforderlich sein.
Hier klicken

HINWEIS:
Beim Abklemmen und Wiederanschließen der Hilfsbatterie gibt es eine automatische Lernfunktion, die das Lernen abschließt, sobald das jeweilige System verwendet wird.
Hier klicken


HINWEISE ZUM SRS-AIRBAGSYSTEM
(a) Dieses Toyota Prius Fahrzeug ist mit einem Rückhaltesystem (SRS) ausgestattet. Wird die Wartung nicht in der richtigen Reihenfolge durchgeführt, kann sich das SRS während der Wartung unerwartet auslösen. Dies kann zu einem schweren Unfall führen.
Vor allen Wartungsarbeiten (einschließlich Prüfung, Ersetzen, Ausbau und Einbau von Teilen) unbedingt die Warnhinweise zum Rückhaltesystem (SRS) lesen.
Hier klicken
VORSICHTSMASSNAHMEN BEIM AUS- UND EINBAU SOWIE BEIM ERSETZEN VON BAUTEILEN DER ELEKTRISCHEN SERVOLENKUNG
(a) Beim Aus- und Einbau des Lenkgetriebes unbedingt die Vorderräder geradeaus stellen.
(b) Vor dem Lösen der Lenkzwischenwellen-Baugruppe unbedingt Markierungen anbringen.
(c) Wenn die Servolenkungs-ECU-Baugruppe ersetzt wurde, die ECU-Sicherheitsschlüssel-Registrierung durchführen.
Hier klicken
(d) Wenn die Servolenkungs-ECU-Baugruppe ersetzt wurde, die ECU-Programmierung durchführen.
Hier klicken
HINWEIS:
Bei der ECU-Programmierung kann die EPS-Warnleuchte aufleuchten und der Summer ertönen.
(e) Wenn die Servolenkungs-ECU-Baugruppe oder die elektrische Servolenkungs-Lenksäulen-Baugruppe ersetzt wurde, die Initialisierung der Servolenkungs-ECU durchführen (Nullpunktkalibrierung des Drehmomentsensors und Schreiben der Unterstützungskennlinie).
Hier klicken
(f) Wenn die Servolenkungs-ECU-Baugruppe oder die elektrische Servolenkungs-Lenksäulen-Baugruppe ersetzt wurde, die Endanschlag-Initialisierung durchführen.
Hier klicken
HINWEISE ZUR HANDHABUNG
(a) Beim Umgang mit elektronischen Bauteilen:
(1) Steuergeräte, Relais und andere Bauteile keinen Stößen aussetzen. Bei Fall oder starkem Stoß durch neue Teile ersetzen.
(2) Elektronische Bauteile keinen hohen Temperaturen oder hoher Luftfeuchtigkeit aussetzen.
(3) Um Verformungen oder Fehlfunktionen durch statische Elektrizität zu vermeiden, die Steckeranschlüsse nicht berühren.
(b) Beim Umgang mit der Servolenkungs-ECU-Baugruppe:
(1) Beim Ersetzen der Servolenkungs-ECU-Baugruppe unbedingt eine neue Servolenkungs-ECU-Baugruppe verwenden.
HINWEIS:
Keine Servolenkungs-ECU-Baugruppe verwenden, die für ein anderes Toyota Prius Fahrzeug vorgesehen ist (Vorführfahrzeuge usw.).
(c) Beim Trennen und Verbinden der Stecker:
(1) Vor dem Trennen von Steckern der Servolenkung die Zündung auf ON schalten, das Lenkrad zentrieren, die Zündung ausschalten und dann die Stecker trennen.
(2) Vor dem Verbinden von Steckern der Servolenkung sicherstellen, dass die Zündung aus ist. Dann das Lenkrad zentrieren und die Zündung auf ON schalten.
HINWEIS:
Die Zündung nicht auf ON schalten, wenn das Lenkrad nicht zentriert ist.
VORSICHTSMASSNAHMEN FÜR DIE CAN-KOMMUNIKATION
(a) CAN-Kommunikationsleitungen dienen dem Empfang von Informationen von der Nr. 2 Schleuderschutz-ECU (Bremsaktuator-Baugruppe) und dem Hybrid-Steuergerät des Toyota Prius und dem Senden von Warnungen an die Kombiinstrument-Baugruppe. Werden Fehler in den CAN-Kommunikationsleitungen erkannt, werden CAN-Kommunikations-DTCs gespeichert.
(b) Werden CAN-Kommunikationssystem-DTCs ausgegeben, zuerst die Fehlersuche für das CAN-Kommunikationssystem durchführen.
(c) Die Leitungen jeder Kommunikationsleitung sind verdrillte Adernpaare gleicher Länge. CAN-Kommunikationsleitungen nicht provisorisch mit einer Überbrückungsleitung oder Ähnlichem reparieren.
Teileposition
EINBAUORT DER TEILE
ABBILDUNG
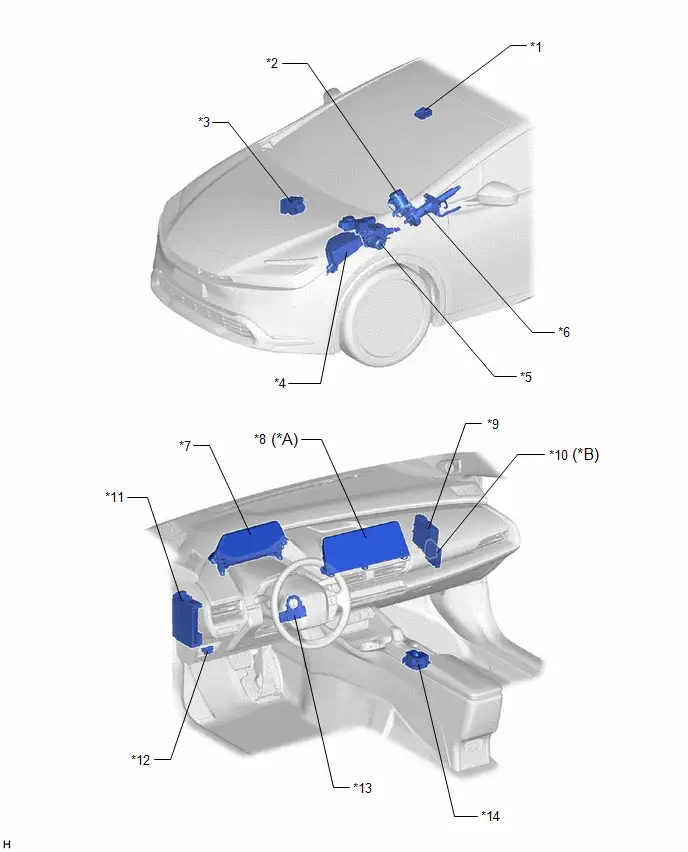
*A |
mit M20A-FXS |
*B |
mit Advanced Park |
*1 |
FRONTERKENNUNGSKAMERA |
*2 |
SERVOLENKUNGS-STEUERGERÄTEBAUGRUPPE - SERVOLENKUNGSMOTOR |
*3 |
BREMSAKTUATOR BAUGRUPPE - ECU NR. 2 SCHLUPFREGELUNG |
*4 |
RELAISBLOCK IM MOTORRAUM NR. 1 UND VERTEILERBLOCK NR. 1 (BAUGRUPPE) - EPS-SICHERUNG |
*5 |
BREMSKRAFTVERSTÄRKER MIT HAUPTBREMSZYLINDER-BAUGRUPPE - NR. 1 SCHLEUDERREGELUNGS-ECU |
*6 |
ELEKTRISCHE SERVOLENKUNGS-LENKSÄULEN-UNTERBAUGRUPPE - DREHMOMENTSENSOR |
*7 |
INSTRUMENTENKOMBINATION |
*8 |
RADIO- UND DISPLAY-EMPFÄNGERBAUGRUPPE - ZENTRALDISPLAY |
*9 |
HYBRID-FAHRZEUGSTEUERGERÄT |
*10 |
STEUERGERÄT-BAUGRUPPE ABSTANDSWARNUNG |
*11 |
SICHERUNGSKASTEN-BAUGRUPPE - EPS-IGR-SICHERUNG - IGR-RELAIS NR. 2 |
*12 |
DLC3 |
*13 |
LENKWINKELSENSOR |
*14 |
ELEKTRISCHE FESTSTELLBREMSE-SCHALTERBAUGRUPPE - FAHRMODUSWAHLSCHALTER |
Systemübersicht
SYSTEMSCHALTBILD
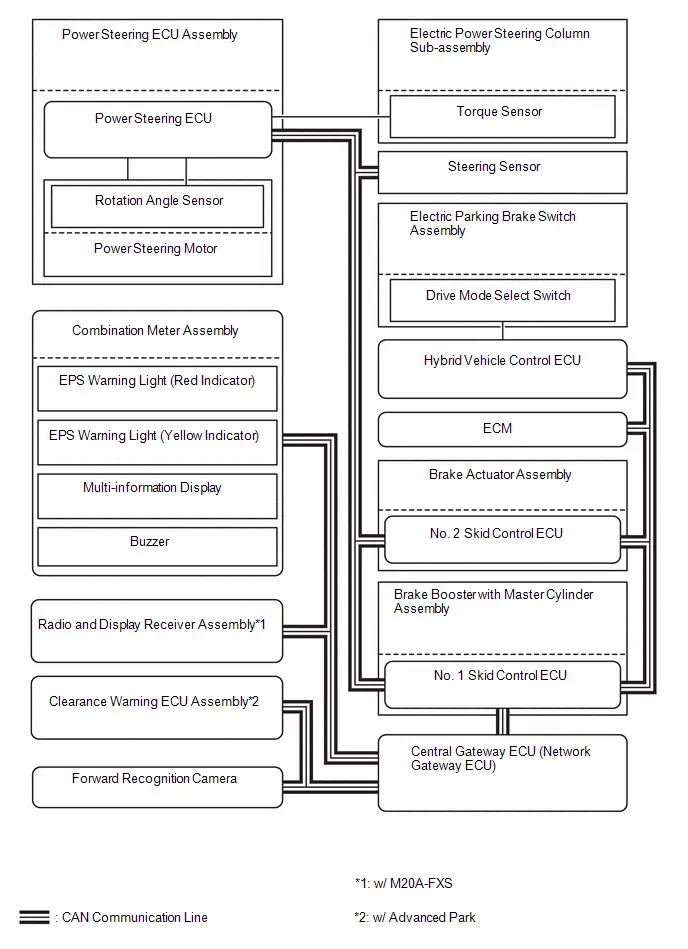
Vorgehensweise bei der Fehlersuche
HINWEIS:
- Zur Fehlersuche im Servolenkungssystem wie folgt vorgehen.
- *: GTS verwenden.
ARBEITSSCHRITTE
Fahrzeug in die Werkstatt bringen
|

HILFSBATTERIE PRÜFEN
(a) Zündschalter ausschalten.
(b) Die Spannung der Zusatzbatterie messen.
Sollspannung:
11 bis 14 V
HINWEIS:
Liegt die Spannung unter 11 V, die Zusatzbatterie laden oder ersetzen, bevor mit dem nächsten Schritt fortgefahren wird.
|

DTC UND FREEZE-FRAME-DATEN PRÜFEN*
HINWEIS:
Siehe DTC prüfen / löschen.
Fahrwerk > EMPS > Fehlercodes
|

PRÜFUNG DER PROBLEMSYMPTOME
Ergebnis | Weiter zu |
|---|---|
Störung tritt nicht auf. |
A |
Störung tritt auf. |
B |
| B |  |
ZU SCHRITT 6 GEHEN |
|

SYMPTOMSIMULATION
|

CAN-KOMMUNIKATIONSSYSTEM PRÜFEN*
(a) Auf DTCs prüfen.
für HEV-Modell: Hier klicken
für PHEV-Modell: Hier klicken
Ergebnis | Weiter zu |
|---|---|
Das CAN-Kommunikationssystem gibt keine DTCs aus. |
A |
Das CAN-Kommunikationssystem gibt DTCs aus. |
B |
HINWEIS:
- Werden DTCs des CAN-Kommunikationssystems ausgegeben, zuerst die Fehlersuche für das CAN-Kommunikationssystem durchführen.
- Kann keine Kommunikation mit der Servolenkungs-ECU-Baugruppe über das GTS hergestellt werden, die Anschlüsse CANH und CANL des DLC3 sowie der Servolenkungs-ECU-Baugruppe und den IG-Stromkreis der Servolenkungs-ECU-Baugruppe prüfen.
| B |  |
WEITER ZUM CAN-KOMMUNIKATIONSSYSTEM für HEV-Modell: Hier klicken für PHEV-Modell: Hier klicken |


|

AUF DTC PRÜFEN*
(a) Auf DTCs prüfen.
Fahrwerk > EMPS > FehlercodesHINWEIS:
Bei ausgegebenen DTCs die Diagnose-Fehlercode-Tabelle heranziehen.
Hier klicken
Ergebnis | Weiter zu |
|---|---|
Es werden keine DTCs ausgegeben. |
A |
DTCs werden ausgegeben. |
B |
| B |  |
ZU SCHRITT 10 GEHEN |
|

TABELLE DER FEHLERSYMPTOME
(a) Die Tabelle der Problemsymptome beachten.
Hier klicken
Ergebnis | Weiter zu |
|---|---|
Fehler ist nicht in der Störungssymptomtabelle aufgeführt. |
A |
Fehler ist in der Störungssymptomtabelle aufgeführt. |
B |
| B |  |
ZU SCHRITT 10 GEHEN |
|

GESAMTANALYSE UND FEHLERSUCHE*
(a) Siehe Anschlüsse des Steuergeräts (ECU).
Hier klicken
(b) Siehe Datenliste / Aktiver Test.
Hier klicken
|

REPARIEREN ODER ERSETZEN
|

BESTÄTIGUNGSPRÜFUNG
| WEITER |  |
ENDE |
Parameter anpassen
PARAMETER ANPASSEN
FAHRMODUS-ANPASSUNG (mit M20A-FXS)
Die Fahrzeugeinstellungen können über das Zentraldisplay geändert werden.
HINWEIS:
Beim Umschalten des Fahrmodus auf "CUSTOM" können im Gegensatz zu "ECO", "NORMAL" und "SPORT" die drei Punkte "Antrieb", "Lenkung" und "Klimaanlage" einzeln eingestellt werden.
(a) Zündschalter auf ON stellen.
(b) Die Fahrzeugeinstellungen des Toyota Prius bei Bedarf über das Zentraldisplay ändern.
Anzeige | Inhalt | Werkseinstellung | Einstellung |
|---|---|---|---|
Antriebsstrang |
Beschleunigungsansprechverhalten usw. |
Normal |
Sport / Normal / Eco |
Lenkung |
Lenkunterstützungskraft usw. |
Normal |
Sport / Normal |
Klimatisierung |
Wirksamkeit der Klimaanlage usw. |
Normal |
Eco / Normal |
Tabelle der Problemsymptome
TABELLE DER FEHLERSYMPTOME
HINWEIS:
- Anhand der nachstehenden Tabelle lassen sich die Ursachen der Störungssymptome eingrenzen. Sind mehrere mögliche Bereiche aufgeführt, sind die möglichen Ursachen in der Spalte "Mögliche Ursache" nach Wahrscheinlichkeit sortiert.
- Jedes Symptom prüfen, indem die möglichen Bereiche in der aufgeführten Reihenfolge kontrolliert werden. Teile bei Bedarf ersetzen.
- Vor der Prüfung der nachfolgend genannten Bereiche die Sicherungen und Relais prüfen, die zu diesem System gehören.
Symptom | Vermutete Ursache | Verweis |
|---|---|---|
Schwergängige Lenkung |
Vorderreifen (falscher Reifendruck, ungleichmäßiger Verschleiß) |
 |
Vorderachsvermessung (falsch) |
 |
|
Vorderradaufhängung (unteres Kugelgelenk) |
 |
|
Lenkgetriebebaugruppe |
 |
|
Zusatzbatterie und Stromversorgungskreis (für M20A-FXS) |
 |
|
Zusatzbatterie und Stromversorgungskreis (für 2ZR-FXE) |
 |
|
Versorgungsspannung der Servolenkungs-ECU-Baugruppe |
 |
|
Servolenkungs-ECU-Baugruppe |
 |
|
Fahrzeugzustand (Lenkrad wird bei stehendem Fahrzeug wiederholt von links nach rechts gedreht oder das Fahrzeug wird dauerhaft stark belastet) |
 |
|
Schwergängige Lenkung (EPS-Warnleuchte (gelb)) |
Schwergängige Lenkung (EPS-Warnleuchte (gelb)) |
 |
Lenkkraft unterscheidet sich zwischen rechts und links oder ist ungleichmäßig |
Vorderreifen (falscher Reifendruck, ungleichmäßiger Verschleiß) |
 |
Vorderachsvermessung (falsch) |
 |
|
Vorderradaufhängung (unteres Kugelgelenk) |
 |
|
Lenkgetriebebaugruppe |
 |
|
Drehmomentsensor (elektrische Servolenkungs-Lenksäulen-Baugruppe) |
 |
|
Untergruppe Lenksäule der elektrischen Servolenkung |
 |
|
Servolenkungs-ECU-Baugruppe |
 |
|
Während der Fahrt ändert sich die Lenkkraft nicht entsprechend der Fahrzeuggeschwindigkeit des Toyota Prius, oder das Lenkrad kehrt nicht leicht in die Mittelstellung zurück |
Nr. 2 Schleuderschutz-ECU (Bremsaktuator-Baugruppe) |
 |
Drehzahlsensor |
 |
|
Drehmomentsensor (elektrische Servolenkungs-Lenksäulen-Baugruppe) |
 |
|
Servolenkungs-ECU-Baugruppe |
 |
|
CAN-Kommunikationssystem (für HEV-Modell) |
 |
|
CAN-Kommunikationssystem (für PHEV-Modell) |
 |
|
Reibgeräusche beim Drehen des Lenkrads bei langsamer Fahrt |
Servolenkungsmotor (Servolenkungs-ECU-Baugruppe) |
 |
Untergruppe Lenksäule der elektrischen Servolenkung |
 |
|
Wickelfeder mit Kabelsensor-Baugruppe |
 |
|
Lenksäulenverkleidung berührt die Lenkrad-Baugruppe |
 |
|
Hochfrequentes Geräusch (Quietschen) beim langsamen Drehen des Lenkrads bei stehendem Toyota Prius |
Servolenkungsmotor (Servolenkungs-ECU-Baugruppe) |
 |
Lenkradmontage (falsch) |
 |
|
Lenkrad vibriert und Geräusche treten auf, wenn das Lenkrad von Anschlag zu Anschlag gedreht wird |
Servolenkungsmotor (Servolenkungs-ECU-Baugruppe) |
 |
Untergruppe Lenksäule der elektrischen Servolenkung |
 |
|
Lenkradmontage (falsch) |
 |
|
Fahrmodus ändert sich nicht (mit Fahrmodus-Wahlschalter) |
Stromkreis des Fahrmodus-Wahlschalters (für PHEV-Modell) |
 |
Stromkreis des Fahrmodus-Wahlschalters (für 2ZR-FXE) |
 |
|
Stromkreis des Fahrmodus-Wahlschalters (für M20A-FXS) |
 |
|
EPS-Warnleuchte bleibt an |
Stromkreis der EPS-Warnleuchte |
 |
Ungewöhnliches Gefühl am Lenkanschlag |
Siehe "Ungewöhnliches Gefühl am Lenkanschlag" |
 |
Anschlüsse der ECU
KLEMMEN DES STEUERGERÄTS
SERVOLENKUNGS-ECU-BAUGRUPPE PRÜFEN
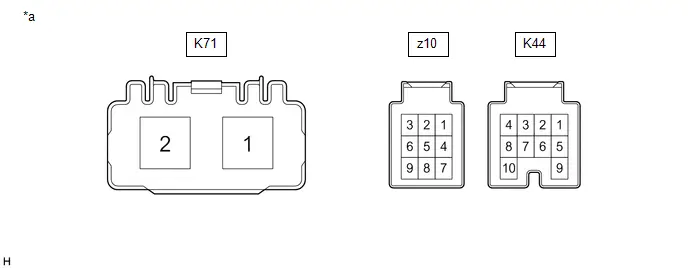
*a |
Bauteil ohne angeschlossenen Kabelbaum (Servolenkungs-ECU-Baugruppe) |
- |
- |
(a) Spannung und Widerstand gemäß den Werten in der untenstehenden Tabelle messen.
HINWEIS:
Wenn die EPS-Warnleuchte aufgrund einer Störung leuchtet, kann die Fail-Safe-Funktion bewirken, dass die Spannung an den Anschlüssen der Servolenkungs-ECU-Baugruppe 0 V beträgt.
Klemmen-Nr. (Symbol) | Anschlussbeschreibung | Zustand | Vorgegebene Bedingung |
|---|---|---|---|
K44-1 (IG) - Karosseriemasse |
IG-Versorgungsspannung |
Zündschalter EIN |
8 bis 16 V |
K44-7 (CANH) - K44-8 (CANL) |
CAN-Kommunikationsleitung |
Zündschalter aus |
54 bis 69 Ω |
z10-1 (TRQ2) - z10-2 (TRQG2) |
Drehmomentsensor 2 Signal |
Zündschalter EIN (READY) und Lenkrad nicht gedreht (ohne Last) |
2,3 bis 2,7 V |
Zündschalter EIN (READY) und Lenkrad nach rechts gedreht, Fahrzeug Toyota Prius steht |
1,2 bis 2,5 V |
||
Zündschalter EIN (READY) und Lenkrad nach links gedreht, Fahrzeug steht |
2,5 bis 3,8 V |
||
z10-2 (TRQG2) - Karosseriemasse |
Drehmomentsensor 2 Masse |
Immer |
Unter 1 Ω |
z10-3 (TRQV2) - z10-2 (TRQG2) |
Drehmomentsensor 2 Spannungsversorgung |
Zündschalter EIN |
4,5 bis 5,5 V |
z10-7 (TRQV1) - z10-8 (TRQG1) |
Drehmomentsensor 1 Spannungsversorgung |
Zündschalter EIN |
4,5 bis 5,5 V |
z10-8 (TRQG1) - Karosseriemasse |
Drehmomentsensor 1 Masse |
Immer |
Unter 1 Ω |
z10-9 (TRQ1) - z10-8 (TRQG1) |
Drehmomentsensor-Signal |
Zündschalter EIN (READY) und Lenkrad nicht gedreht (ohne Last) |
2,3 bis 2,7 V |
Zündschalter EIN (READY) und Lenkrad nach rechts gedreht, Fahrzeug Toyota Prius steht |
2,5 bis 3,8 V |
||
Zündschalter EIN (READY) und Lenkrad nach links gedreht, Fahrzeug steht |
1,2 bis 2,5 V |
||
K71-1 (PIG) - Karosseriemasse |
Stromquelle |
Immer |
9 bis 16 V |
K71-2 (PGND) - Karosseriemasse |
Massemasse |
Immer |
Unter 1 Ω |
Wenn das Ergebnis nicht den Vorgaben entspricht, kann das ECU fehlerhaft sein.
Diagnosesystem
DIAGNOSESYSTEM
BESCHREIBUNG
- Das Servolenkungs-Steuergerät speichert einen DTC, wenn es eine Störung im ECU- und Servolenkungs-Schaltkreis erkennt.
- Mit GTS können die gespeicherten DTCs ausgelesen und gelöscht, die Unterstützungskennlinie (Assist Map) geschrieben sowie die Freeze-Frame-Daten und die Datenliste überwacht werden.
WARNLEUCHTE PRÜFEN
(a) Zündschalter auf EIN stellen und die EPS-Warnleuchte prüfen.
OK:
Die EPS-Warnleuchte leuchtet.
HINWEIS:
Wenn die EPS-Warnleuchte nicht leuchtet, den Stromkreis der EPS-Warnleuchte prüfen.
Hier klicken
(b) Zündschalter auf EIN (READY) stellen und die EPS-Warnleuchte prüfen.
OK:
Die EPS-Warnleuchte erlischt.
HINWEIS:
Wenn die EPS-Warnleuchte nicht leuchtet, den Stromkreis der EPS-Warnleuchte prüfen.
Hier klicken
Freeze-Frame-Daten
FREEZE-FRAME-DATEN
FREEZE-FRAME-DATEN
HINWEIS:
- Die Freeze-Frame-Datenwerte ändern sich aufgrund unterschiedlicher Messbedingungen, Umgebung oder Fahrzeugzustände erheblich. Daher lassen sich die Sollwerte (Beurteilungswerte) nur schwer eindeutig darstellen. Deshalb kann auch dann ein Fehler vorliegen, wenn die Werte innerhalb der Vorgaben liegen.
- Zündschalter auf EIN stellen und das Fahrzeug Toyota Prius auf ebener Fläche abstellen. Freeze-Frame-Daten mit GTS prüfen.
(a) Zündschalter ausschalten.
(b) Schließen Sie das GTS an den DLC3 an.
(c) Schalten Sie die Zündung auf ON.
(d) GTS einschalten.
(e) Freeze-Frame-Daten im GTS prüfen.
Chassis > EMPSTester-Anzeige | Messposition | Reichweite | Normalzustand | Diagnosehinweis |
|---|---|---|---|---|
Gesamtfahrstrecke |
Gesamtfahrstrecke |
Min.: 0, Max.: 16777215 |
- |
- |
Gesamtfahrstrecke - Einheit |
Einheit Gesamtfahrstrecke |
km / Meilen |
- |
- |
Fahrzeuggeschwindigkeit Toyota Prius |
Fahrzeuggeschwindigkeit laut Tachometer |
Min.: 0 km/h Max.: 300 km/h |
|
- |
Motordrehzahl |
Motordrehzahl |
Min.: 0 U/min Max.: 12800 U/min |
Keine nennenswerten Schwankungen |
Motor läuft mit konstanter Drehzahl |
Bereitschaftsstatus |
Bereitschaftsstatus |
AUS oder EIN |
- |
- |
Batteriespannung |
Spannung der Hilfsbatterie |
Min.: 0.00 V Max.: 25,00 V |
11 bis 14 V |
- |
Lenkmoment |
Lenkmoment |
Min.: -25,0 N·m Max.: 25 N·m |
Der Wert ändert sich proportional zur Lenkkraft - Der Wert steigt beim Linkslenken und sinkt beim Rechtslenken |
Zündschalter EIN (READY) und Lenkrad wird gedreht |
Lenkwinkelgeschwindigkeit |
Lenkwinkelgeschwindigkeit |
Min.: -32768 °/s Max.: 32767 °/s |
Der Wert ändert sich proportional zur Lenkkraft - Der Wert steigt beim Linkslenken und sinkt beim Rechtslenken |
Zündschalter EIN (READY) und Lenkrad wird gedreht |
Lenkwinkel |
Lenkwinkel |
Min.: -3072.0 ° Max.: 3070.5 ° |
- |
- |
Status der Fahrzeugstromversorgung des Toyota Prius (IGP PT2) |
Zustand der IGP-Stromquelle (PT2) |
AUS oder EIN |
AUS: Zündschalter aus EIN: Zündschalter EIN |
- |
Status der Fahrzeugstromversorgung des Toyota Prius (IGP PT1) |
Zustand der IGP-Stromquelle (PT1) |
AUS oder EIN |
AUS: Zündschalter aus EIN: Zündschalter EIN |
- |
Status der Fahrzeugstromversorgung des Toyota Prius (IGP PDC) |
Zustand der IGP-Stromquelle (PDC) |
AUS oder EIN |
AUS: Zündschalter aus EIN: Zündschalter EIN |
- |
Status der Fahrzeugstromversorgung des Toyota Prius (IGR PDC) |
Zustand der IGR-Stromquelle (PDC) |
AUS oder EIN |
AUS: Zündschalter aus EIN: Zündschalter EIN |
- |
IG-Stromversorgung |
Spannung der IG-Stromquelle |
Min.: 0.00 V Max.: 25,00 V |
8 bis 16 V |
Zündschalter EIN |
PIG-Stromversorgung |
Spannung der PIG-Stromquelle |
Min.: 0.00 V Max.: 25,00 V |
9 bis 16 V |
Zündschalter EIN (READY) und Lenkrad wird gedreht |
Thermistortemperatur |
ECU-Platinentemperatur |
Min.: -50,0 °C Max.: 200 °C |
-50 °C bis 200 °C |
- |
Stromquelle |
Betriebszustand des Hybridsystems |
Betriebszustand oder Stillstandszustand |
Betriebszustand: READY EIN Stillstandszustand: READY AUS |
- |
PS-Unterstützungssignal |
Status der Aufzeichnung des Servolenkungs-Unterstützungssignals |
Unterstützung aus oder Unterstützung aktiv |
AUS: Unterstützung aus EIN: Unterstützung aktiv |
- |
Synchronisationsstatus der PWM |
Synchronisationszustand des Tastverhältnisses der Motor-PWM-Modulation |
Synchronisationszustand oder Nicht-Synchronisationszustand |
Synchronisationszustand: synchronisiert; Nicht-Synchronisationszustand: nicht synchronisiert |
*1 |
Zustand der Kooperationsregelung |
Betriebszustand der Servolenkungsregelung |
Betriebszustand der Servolenkungsregelung |
Kooperationssteuerung: Kooperationssteuerung Andere als Kooperationssteuerung: Andere als Kooperationssteuerung |
*1 |
Mittelspannung anderer Systeme |
Mittelspannung anderer Systeme |
Min.: 0.00 V Max.: 25,00 V |
- |
*1 |
Drehmomentsensor 1 Ausgangssignal |
Drehmomentsensor 1 Ausgangswert |
Min.: -25,0 N·m Max.: 25 N·m |
- |
- |
Drehmomentsensor 2 Ausgangssignal |
Drehmomentsensor 2 Ausgangswert |
Min.: -25,0 N·m Max.: 25 N·m |
- |
- |
Drehmomentsensor 3 Ausgangssignal |
Drehmomentsensor 3 Ausgangswert |
Min.: -25,0 N·m Max.: 25 N·m |
- |
- |
Drehmomentsensor 4 Ausgangssignal |
Drehmomentsensor 4 Ausgangswert |
Min.: -25,0 N·m Max.: 25 N·m |
- |
- |
Motor 1 U-Phasenstrom |
Motor 1 Klemmenstrom (U-Phase) |
Min.: -327.68 A Max.: 327.67 A |
Der Wert ändert sich proportional zur Lenkkraft |
Zündschalter EIN (READY) und Lenkrad wird gedreht |
Motor 1 V-Phasenstrom |
Motor 1 Klemmenstrom (V-Phase) |
Min.: -327.68 A Max.: 327.67 A |
Der Wert ändert sich proportional zur Lenkkraft |
Zündschalter EIN (READY) und Lenkrad wird gedreht |
Motor 1 W-Phasenstrom |
Motor 1 Klemmenstrom (W-Phase) |
Min.: -327.68 A Max.: 327.67 A |
Der Wert ändert sich proportional zur Lenkkraft |
Zündschalter EIN (READY) und Lenkrad wird gedreht |
Motor 1 U-Phasen-Tastverhältnis |
Motor 1 U-Phasen-Tastverhältnis |
Min.: 0.00% Max.: 100.00% |
- |
- |
Motor 1 V-Phasen-Tastverhältnis |
Motor 1 V-Phasen-Tastverhältnis |
Min.: 0.00% Max.: 100.00% |
- |
- |
Motor 1 W-Phasen-Tastverhältnis |
Motor 1 W-Phasen-Tastverhältnis |
Min.: 0.00% Max.: 100.00% |
- |
- |
Motor 1 U-Phasen-Klemmenspannung |
Motor 1 Klemmenspannung (U-Phase) |
Min.: 0.00 V Max.: 100.00 V |
- |
*1 |
Motor 1 V-Phasen-Klemmenspannung |
Motor 1 Klemmenspannung (V-Phase) |
Min.: 0.00 V Max.: 100.00 V |
- |
*1 |
Motor 1 W-Phasen-Klemmenspannung |
Motor 1 Klemmenspannung (W-Phase) |
Min.: 0.00 V Max.: 100.00 V |
- |
*1 |
Motor 1 Versorgungsspannung |
Versorgungsspannung des aktiven Motors 1 |
Min.: 0.00 V Max.: 25,00 V |
9 bis 16 V |
Zündschalter EIN (READY) und Lenkrad wird gedreht |
Motor 2 U-Phasenstrom |
Motor 2 Klemmenstrom (U-Phase) |
Min.: -327.68 A Max.: 327.67 A |
Der Wert ändert sich proportional zur Lenkkraft |
Zündschalter EIN (READY) und Lenkrad wird gedreht |
Motor 2 V-Phasenstrom |
Motor 2 Klemmenstrom (V-Phase) |
Min.: -327.68 A Max.: 327.67 A |
Der Wert ändert sich proportional zur Lenkkraft |
Zündschalter EIN (READY) und Lenkrad wird gedreht |
Motor 2 W-Phasenstrom |
Motor 2 Klemmenstrom (W-Phase) |
Min.: -327.68 A Max.: 327.67 A |
Der Wert ändert sich proportional zur Lenkkraft |
Zündschalter EIN (READY) und Lenkrad wird gedreht |
Motor 2 U-Phasen-Tastverhältnis |
Motor 2 U-Phasen-Tastverhältnis |
Min.: 0.00% Max.: 100.00% |
- |
- |
Motor 2 V-Phasen-Tastverhältnis |
Motor 2 V-Phasen-Tastverhältnis |
Min.: 0.00% Max.: 100.00% |
- |
- |
Motor 2 W-Phasen-Tastverhältnis |
Motor 2 W-Phasen-Tastverhältnis |
Min.: 0.00% Max.: 100.00% |
- |
- |
Motor 2 U-Phasen-Klemmenspannung |
Motor 2 Klemmenspannung (U-Phase) |
Min.: 0.00 V Max.: 100.00 V |
- |
*1 |
Motor 2 V-Phasen-Klemmenspannung |
Motor 2 Klemmenspannung (V-Phase) |
Min.: 0.00 V Max.: 100.00 V |
- |
*1 |
Motor 2 W-Phasen-Klemmenspannung |
Motor 2 Klemmenspannung (W-Phase) |
Min.: 0.00 V Max.: 100.00 V |
- |
*1 |
Motor 2 Versorgungsspannung |
Versorgungsspannung des aktiven Motors 2 |
Min.: 0.00 V Max.: 25,00 V |
9 bis 16 V |
Zündschalter EIN (READY) und Lenkrad wird gedreht |
Motordrehwinkel 1 |
Motordrehwinkel 1 |
Min.: 0.0 Grad Max.: 360.1 Grad |
Wert ändert sich von 0 bis 360° |
|
Motordrehwinkel 2 |
Motordrehwinkel 2 |
Min.: 0.0 Grad Max.: 360.1 Grad |
Wert ändert sich von 0 bis 360° |
|
Motordrehwinkel 3 |
Motordrehwinkel 3 |
Min.: 0.0 Grad Max.: 360.1 Grad |
- |
*1 |
Motordrehwinkel 4 |
Motordrehwinkel 4 |
Min.: 0.0 Grad Max.: 360.1 Grad |
- |
*1 |
Motordrehwinkelsensor 1 Sin-Spannung |
Sin1-Ausgangsspannung des Drehwinkelsensors zur Berechnung des Drehwinkels |
Min.: 0.00 V Max.: 5.00 V |
- |
- |
Motordrehwinkelsensor 1 Cos-Spannung |
Cos1-Ausgangsspannung des Drehwinkelsensors zur Berechnung des Drehwinkels |
Min.: 0.00 V Max.: 5.00 V |
- |
- |
Motordrehwinkelsensor 2 Sin-Spannung |
Sin2-Ausgangsspannung des Drehwinkelsensors zur Berechnung des Drehwinkels |
Min.: 0.00 V Max.: 5.00 V |
- |
- |
Motordrehwinkelsensor 2 Cos-Spannung |
Cos2-Ausgangsspannung des Drehwinkelsensors zur Berechnung des Drehwinkels |
Min.: 0.00 V Max.: 5.00 V |
- |
- |
Motordrehwinkelsensor 3 Sin-Spannung |
Sin3-Ausgangsspannung des Drehwinkelsensors zur Berechnung des Drehwinkels |
Min.: 0.00 V Max.: 5.00 V |
- |
- |
Motordrehwinkelsensor 3 Cos-Spannung |
Cos3-Ausgangsspannung des Drehwinkelsensors zur Berechnung des Drehwinkels |
Min.: 0.00 V Max.: 5.00 V |
- |
- |
Umdrehungszähler 1 |
Umdrehungszähler 1 |
Min.: 0 Max.: 1024 |
- |
*1 |
Umdrehungszähler 2 |
Umdrehungszähler 2 |
Min.: 0 Max.: 1024 |
- |
*1 |
Absoluter Winkel (Ritzelwinkel) |
Absoluter Winkel (Ritzelwinkel) |
Min.: -32.768 rad Max.: 32.768 rad |
- |
*1 |
Lenkwinkel für die Lenkbaugruppe |
Lenkwinkel für die Lenkbaugruppe |
Min.: -1877.5 Grad Max.: 1877.6 Grad |
- |
*1 |
Motor-Istwert Strom (Q-Achse) |
Erfasster Stromfluss zum Motor (erfasster Strom der q-Achse) |
Min.: -327.68 A Max.: 327.67 A |
- |
- |
Sollwert Strom (Q-Achse) |
Soll-Stromfluss zum Motor (angeforderter Strom der q-Achse) |
Min.: -327.68 A Max.: 327.67 A |
- |
- |
Motor-Istwert Strom 2 (D-Achse) |
Erfasster Stromfluss zum Motor (erfasster Strom der d-Achse) |
Min.: -327.68 A Max.: 327.67 A |
- |
- |
Sollwert Strom 2 (D-Achse) |
Soll-Stromfluss zum Motor (angeforderter Strom der d-Achse) |
Min.: -327.68 A Max.: 327.67 A |
- |
- |
Motordrehwinkel |
Motordrehwinkel (vom Drehwinkelsensor erfasst) |
Min.: 0.0 Grad Max.: 360.1 Grad |
Während des Lenkvorgangs ändert sich der Motordrehwinkelwert von 0 auf 360° |
Zündschalter EIN (READY) und Lenkrad wird gedreht |
Endgültige Motorstrombegrenzung (Q-Achse) |
Endgültig eingestellte Motorstrom-Begrenzung (angeforderter Strom der q-Achse) |
Min.: 0.00 A Max.: 327.67 A |
- |
- |
Status des Lenkwinkelsensor-Signals |
Status des Lenkwinkelsensor-Signals |
Verwendbar, Nicht angelernt, Sensorfehler, Kommunikationsfehler |
- |
- |
CAN Toyota Prius Fahrzeuggeschwindigkeit (Raddrehzahlsensor RR) |
Über CAN gesendeter Wert des Raddrehzahlsensors RR |
Min.: 0 km/h Max.: 255 km/h |
|
- |
CAN Fahrzeuggeschwindigkeit (Raddrehzahlsensor RL) |
Über CAN gesendeter Wert des Raddrehzahlsensors RL |
Min.: 0 km/h Max.: 255 km/h |
|
- |
CAN Fahrzeuggeschwindigkeit (SP1) |
Über CAN gesendeter Eingangswert der Toyota Prius Fahrzeuggeschwindigkeit (entspricht dem Tachowert) |
Min.: 0 km/h Max.: 300 km/h |
|
- |
CAN Lenkradwinkelgeschwindigkeit (SSAV) |
Über CAN gesendeter Wert der Lenkraddrehgeschwindigkeit |
Min.: -32768 °/s Max.: 32767 °/s |
- |
- |
Steuerstatusinformation |
Steuerstatusinformation |
Min.: 0 Max.: 65535 |
- |
- |
ASIC-Statusinformation |
Statusinformation des integrierten Schaltkreises |
Min.: 0 Max.: 65535 |
- |
- |
Überhitzungsschutz-Bauteil des Steuergeräts |
Internes Bauteil des Steuergeräts, für das die Überhitzungsschutzregelung durchgeführt wird |
Kein Zielbauteil, Wechselrichter-MOS, Versorgungsrelais-MOS, kundenspezifischer IC, Drosselspule, H-Brücken-MOS, Motorrelais-MOS, um Mikrocomputer oder DBC herum |
- |
- |
Geschätzte Temperatur des Überhitzungsschutz-Bauteils des Steuergeräts |
Geschätzte Temperatur des internen Bauteils des Steuergeräts, für das die Überhitzungsschutzregelung durchgeführt wird |
Min.: -50,0 °C Max.: 200 °C |
- |
- |
Überhitzungsschutz-Bauteil des Motors |
Internes Bauteil des Motors, für das die Überhitzungsschutzregelung durchgeführt wird |
Kein Zielbauteil, Motor |
- |
- |
Geschätzte Temperatur des Überhitzungsschutz-Bauteils des Motors |
Geschätzte Temperatur des internen Bauteils des Motors, für das die Überhitzungsschutzregelung durchgeführt wird |
Min.: -50,0 °C Max.: 200 °C |
- |
- |
Batteriespannung (System 2) |
Batteriespannung (System 2) |
Min.: 0.00 V Max.: 25,00 V |
- |
*1 |
IG-Versorgung (System 2) |
IG-Versorgung (System 2) |
Min.: 0.00 V Max.: 25,00 V |
- |
*1 |
PIG-Versorgung (System 2) |
PIG-Versorgung (System 2) |
Min.: 0.00 V Max.: 25,00 V |
- |
*1 |
Thermistortemperatur (System 2) |
Thermistortemperatur (System 2) |
Min.: -50,0 °C Max.: 200 °C |
- |
*1 |
Mittelspannung anderer Systeme (System 2) |
Mittelspannung anderer Systeme (System 2) |
Min.: 0.00 V Max.: 25,00 V |
- |
*1 |
Motor-Istwert Strom (Q-Achse) (System 2) |
Motor-Istwert Strom (Q-Achse) (System 2) |
Min.: -327.68 A Max.: 327.67 A |
- |
*1 |
Sollwert Strom (Q-Achse) (System 2) |
Sollwert Strom (Q-Achse) (System 2) |
Min.: -327.68 A Max.: 327.67 A |
- |
*1 |
Motor-Istwert Strom 2 (D-Achse) (System 2) |
Motor-Istwert Strom 2 (D-Achse) (System 2) |
Min.: -327.68 A Max.: 327.67 A |
- |
*1 |
Sollwert Strom 2 (D-Achse) (System 2) |
Sollwert Strom 2 (D-Achse) (System 2) |
Min.: -327.68 A Max.: 327.67 A |
- |
*1 |
Motordrehwinkel (System 2) |
Motordrehwinkel (System 2) |
Min.: 0.0 Grad Max.: 360.0 Grad |
- |
*1 |
Endgültige Motorstrombegrenzung (Q-Achse) (System 2) |
Endgültige Motorstrombegrenzung (Q-Achse) (System 2) |
Min.: 0 A Max.: 327.67 A |
- |
*1 |
ASIC-Statusinformation (System 2) |
ASIC-Statusinformation (System 2) |
Min.: 0 Max.: 65535 |
- |
*1 |
HINWEIS:
*1: Je nach Toyota Prius Fahrzeug wird dieser Punkt möglicherweise nicht angezeigt.
Notlauf-Tabelle
FAIL-SAFE-TABELLE
Tritt ein Problem im Servolenkungssystem auf, wird die Servounterstützung abgeschaltet oder die Stärke der Unterstützung verringert, um das System zu schützen.
ServolenkungssystemStörung | Notlaufbetrieb | EPS-Warnleuchte | Summer |
|---|---|---|---|
|
Servounterstützung fällt aus oder Unterstützungsstärke ist begrenzt |
Rot oder gelb |
Ertönt wiederholt oder einmalig |
|
Servounterstützung ist vorübergehend begrenzt |
Gelb |
Ertönt einmalig |
HINWEIS:
- Fällt die Servounterstützung aus, leuchtet die EPS-Warnleuchte (rot).
- Wird die Stärke der Servounterstützung verringert, leuchtet die EPS-Warnleuchte (gelb) und es kann zu Vibrationen oder Geräuschen kommen.
- Die Stärke der Servounterstützung kann verringert werden, um Motor und Steuergeräte vor Überhitzung zu schützen, wenn das Lenkrad bei stehendem oder langsam fahrendem Toyota Prius dauerhaft gedreht wird oder wenn das Lenkrad längere Zeit an einem der beiden Endanschläge gehalten wird. In solchen Fällen kehrt die Stärke der Servounterstützung zum Normalzustand zurück, wenn das Lenkrad bei eingeschalteter Zündung (READY) etwa 10 Minuten lang nicht bewegt wird.
- Ist die Hilfsbatterie nicht ausreichend geladen oder fällt die Spannung vorübergehend ab, wird die Stärke der Servounterstützung verringert und die EPS-Warnleuchte leuchtet auf. In solchen Fällen kehrt die Stärke der Servounterstützung zum Normalzustand zurück, sobald sich die Spannung der Hilfsbatterie wieder erholt.
Datenliste / Aktiver Test
DATENLISTE / AKTIVER TEST
DATENLISTE
HINWEIS:
Mit dem GTS können über die Datenliste die Werte oder Zustände von Schaltern, Sensoren, Aktuatoren und anderen Komponenten abgelesen werden, ohne Teile auszubauen. Diese nicht eingreifende Prüfung kann sehr hilfreich sein, da intermittierende Zustände oder Signale erkannt werden können, bevor Teile oder Leitungen bewegt werden. Das frühe Auslesen der Datenliste bei der Fehlersuche ist eine Möglichkeit, Diagnosezeit zu sparen.
HINWEIS:
In der folgenden Tabelle sind die unter „Normalzustand“ aufgeführten Werte Referenzwerte. Die Entscheidung, ob ein Bauteil fehlerhaft ist oder nicht, darf nicht allein auf diesen Referenzwerten beruhen.
(a) Zündschalter ausschalten.
(b) Schließen Sie das GTS an den DLC3 an.
(c) Schalten Sie die Zündung auf ON.
(d) GTS einschalten.
(e) Folgende Menüs aufrufen: Chassis / EMPS / Data List.
(f) Datenliste gemäß der Anzeige auf dem GTS auslesen.
Fahrwerk > EMPS > DatenlisteTester-Anzeige | Messposition | Reichweite | Normalzustand | Diagnosehinweis |
|---|---|---|---|---|
Gesamtfahrstrecke |
Gesamtfahrstrecke |
Min.: 0, Max.: 16777215 |
- |
- |
Gesamtfahrstrecke - Einheit |
Einheit Gesamtfahrstrecke |
km / Meilen |
- |
- |
Fahrzeuggeschwindigkeit Toyota Prius |
Fahrzeuggeschwindigkeit laut Tachometer |
Min.: 0 km/h Max.: 300 km/h |
|
- |
Motordrehzahl |
Motordrehzahl |
Min.: 0 U/min Max.: 12800 U/min |
Keine nennenswerten Schwankungen |
Motor läuft mit konstanter Drehzahl |
Bereitschaftsstatus |
Bereitschaftsstatus |
AUS oder EIN |
- |
- |
Batteriespannung |
Spannung der Hilfsbatterie |
Min.: 0.00 V Max.: 25,00 V |
11 bis 14 V |
- |
Lenkmoment |
Lenkmoment |
Min.: -25,0 N·m Max.: 25 N·m |
Der Wert ändert sich proportional zur Lenkkraft - Der Wert steigt beim Linkslenken und sinkt beim Rechtslenken |
Zündschalter EIN (READY) und Lenkrad wird gedreht |
Lenkwinkelgeschwindigkeit |
Lenkwinkelgeschwindigkeit |
Min.: -32768 °/s Max.: 32767 °/s |
Wert ändert sich proportional zur Lenkgeschwindigkeit - Der Wert steigt beim Linkslenken und sinkt beim Rechtslenken |
Zündschalter EIN (READY) und Lenkrad wird gedreht |
Lenkwinkel |
Lenkwinkel |
Min.: -3072.0 ° Max.: 3070.5 ° |
- |
- |
Status der Fahrzeugstromversorgung des Toyota Prius (IGP PT2) |
Zustand der IGP-Stromquelle (PT2) |
AUS oder EIN |
AUS: Zündschalter aus EIN: Zündschalter EIN |
- |
Status der Fahrzeugstromversorgung des Toyota Prius (IGP PT1) |
Zustand der IGP-Stromquelle (PT1) |
AUS oder EIN |
AUS: Zündschalter aus EIN: Zündschalter EIN |
- |
Status der Fahrzeugstromversorgung des Toyota Prius (IGP PDC) |
Zustand der IGP-Stromquelle (PDC) |
AUS oder EIN |
AUS: Zündschalter aus EIN: Zündschalter EIN |
- |
Status der Fahrzeugstromversorgung des Toyota Prius (IGR PDC) |
Zustand der IGR-Stromquelle (PDC) |
AUS oder EIN |
AUS: Zündschalter aus EIN: Zündschalter EIN |
- |
IG-Stromversorgung |
Spannung der IG-Stromquelle |
Min.: 0.00 V Max.: 25,00 V |
8 bis 16 V |
Zündschalter EIN |
PIG-Stromversorgung |
Spannung der PIG-Stromquelle |
Min.: 0.00 V Max.: 25,00 V |
9 bis 16 V |
Zündschalter EIN (READY) und Lenkrad wird gedreht |
Thermistortemperatur |
ECU-Platinentemperatur |
Min.: -50,0 °C Max.: 200 °C |
-50 °C bis 200 °C |
- |
Stromquelle |
Betriebszustand des Hybridsystems |
Betriebszustand oder Stillstandszustand |
Betriebszustand: READY EIN Stillstandszustand: READY AUS |
- |
PS-Unterstützungssignal |
Status der Aufzeichnung des Servolenkungs-Unterstützungssignals |
Unterstützung aus oder Unterstützung aktiv |
AUS: Unterstützung aus EIN: Unterstützung aktiv |
- |
Synchronisationsstatus der PWM |
Synchronisationszustand des Tastverhältnisses der Motor-PWM-Modulation |
Synchronisationszustand / Nicht synchronisierter Zustand |
Synchronisationszustand: synchronisiert; Nicht-Synchronisationszustand: nicht synchronisiert |
*1 |
Zustand der Kooperationsregelung |
Betriebszustand der Servolenkungsregelung |
Kooperationsregelung / Keine Kooperationsregelung |
Kooperationssteuerung: Kooperationssteuerung Andere als Kooperationssteuerung: Andere als Kooperationssteuerung |
*1 |
Mittelspannung anderer Systeme |
Mittelspannung anderer Systeme |
Min.: 0.00 V Max.: 25,00 V |
- |
*1 |
Drehmomentsensor 1 Ausgangssignal |
Drehmomentsensor 1 Ausgangswert |
Min.: -25,0 N·m Max.: 25 N·m |
- |
- |
Drehmomentsensor 2 Ausgangssignal |
Drehmomentsensor 2 Ausgangswert |
Min.: -25,0 N·m Max.: 25 N·m |
- |
- |
Drehmomentsensor 3 Ausgangssignal |
Drehmomentsensor 3 Ausgangswert |
Min.: -25,0 N·m Max.: 25 N·m |
- |
- |
Drehmomentsensor 4 Ausgangssignal |
Drehmomentsensor 4 Ausgangswert |
Min.: -25,0 N·m Max.: 25 N·m |
- |
- |
Nullpunktwert Drehmomentsensor 1 |
Nullpunkt-Kompensationswert Drehmomentsensor 1A |
- |
- |
Obwohl der Punkt auf dem GTS angezeigt wird, ist er für das Toyota Prius Fahrzeug nicht relevant. |
Nullpunktwert Drehmomentsensor 2 |
Nullpunkt-Kompensationswert Drehmomentsensor 1B |
- |
- |
Obwohl der Punkt auf dem GTS angezeigt wird, ist er für das Toyota Prius Fahrzeug nicht relevant. |
Nullpunktwert Drehmomentsensor 3 |
Nullpunkt-Kompensationswert Drehmomentsensor 2A |
- |
- |
Obwohl der Punkt auf dem GTS angezeigt wird, ist er für das Toyota Prius Fahrzeug nicht relevant. |
Nullpunktwert Drehmomentsensor 4 |
Nullpunkt-Kompensationswert Drehmomentsensor 2B |
- |
- |
Obwohl der Punkt auf dem GTS angezeigt wird, ist er für das Toyota Prius Fahrzeug nicht relevant. |
Motor 1 U-Phasenstrom |
Motor 1 Klemmenstrom (U-Phase) |
Min.: -327.68 A Max.: 327.67 A |
Der Wert ändert sich proportional zur Lenkkraft |
Zündschalter EIN (READY) und Lenkrad wird gedreht |
Motor 1 V-Phasenstrom |
Motor 1 Klemmenstrom (V-Phase) |
Min.: -327.68 A Max.: 327.67 A |
Der Wert ändert sich proportional zur Lenkkraft |
Zündschalter EIN (READY) und Lenkrad wird gedreht |
Motor 1 W-Phasenstrom |
Motor 1 Klemmenspannung (W-Phase) |
Min.: -327.68 A Max.: 327.67 A |
Der Wert ändert sich proportional zur Lenkkraft |
Zündschalter EIN (READY) und Lenkrad wird gedreht |
Motor 1 U-Phasen-Tastverhältnis |
Motor 1 U-Phasen-Tastverhältnis |
Min.: 0.00% Max.: 100.00% |
- |
- |
Motor 1 V-Phasen-Tastverhältnis |
Motor 1 V-Phasen-Tastverhältnis |
Min.: 0.00% Max.: 100.00% |
- |
- |
Motor 1 W-Phasen-Tastverhältnis |
Motor 1 W-Phasen-Tastverhältnis |
Min.: 0.00% Max.: 100.00% |
- |
- |
Motor 1 U-Phasen-Klemmenspannung |
Motor 1 Klemmenspannung (U-Phase) |
Min.: 0.00% Max.: 100.00% |
- |
*1 |
Motor 1 V-Phasen-Klemmenspannung |
Motor 1 Klemmenspannung (V-Phase) |
Min.: 0.00% Max.: 100.00% |
- |
*1 |
Motor 1 W-Phasen-Klemmenspannung |
Motor 1 Klemmenspannung (W-Phase) |
Min.: 0.00% Max.: 100.00% |
- |
*1 |
Motor 1 Versorgungsspannung |
Versorgungsspannung des aktiven Motors 1 |
Min.: 0.00 V Max.: 25,00 V |
9 bis 16 V |
Zündschalter EIN (READY) und Lenkrad wird gedreht |
Motor 2 U-Phasenstrom |
Motor 2 Klemmenstrom (U-Phase) |
Min.: -327.68 A Max.: 327.67 A |
Der Wert ändert sich proportional zur Lenkkraft |
Zündschalter EIN (READY) und Lenkrad wird gedreht |
Motor 2 V-Phasenstrom |
Motor 2 Klemmenstrom (V-Phase) |
Min.: -327.68 A Max.: 327.67 A |
Der Wert ändert sich proportional zur Lenkkraft |
Zündschalter EIN (READY) und Lenkrad wird gedreht |
Motor 2 W-Phasenstrom |
Motor 2 Klemmenstrom (W-Phase) |
Min.: -327.68 A Max.: 327.67 A |
Der Wert ändert sich proportional zur Lenkkraft |
Zündschalter EIN (READY) und Lenkrad wird gedreht |
Motor 2 U-Phasen-Tastverhältnis |
Motor 2 U-Phasen-Tastverhältnis |
Min.: 0.00% Max.: 100.00% |
- |
- |
Motor 2 V-Phasen-Tastverhältnis |
Motor 2 V-Phasen-Tastverhältnis |
Min.: 0.00% Max.: 100.00% |
- |
- |
Motor 2 W-Phasen-Tastverhältnis |
Motor 2 W-Phasen-Tastverhältnis |
Min.: 0.00% Max.: 100.00% |
- |
- |
Motor 2 U-Phasen-Klemmenspannung |
Motor 2 Klemmenspannung (U-Phase) |
Min.: 0.00 V Max.: 100.00 V |
- |
*1 |
Motor 2 V-Phasen-Klemmenspannung |
Motor 2 Klemmenspannung (V-Phase) |
Min.: 0.00 V Max.: 100.00 V |
- |
*1 |
Motor 2 W-Phasen-Klemmenspannung |
Motor 2 Klemmenspannung (W-Phase) |
Min.: 0.00 V Max.: 100.00 V |
- |
*1 |
Motor 2 Versorgungsspannung |
Versorgungsspannung des aktiven Motors 2 |
Min.: 0.00 V Max.: 25,00 V |
9 bis 16 V |
Zündschalter EIN (READY) und Lenkrad wird gedreht |
Motordrehwinkel 1 |
Motordrehwinkel 1 |
Min.: 0.0 Grad Max.: 360.1 Grad |
Wert ändert sich von 0 bis 360° |
|
Motordrehwinkel 2 |
Motordrehwinkel 2 |
Min.: 0.0 Grad Max.: 360.1 Grad |
Wert ändert sich von 0 bis 360° |
|
Motordrehwinkel 3 |
Motordrehwinkel 3 |
Min.: 0.0 Grad Max.: 360.1 Grad |
- |
*1 |
Motordrehwinkel 4 |
Motordrehwinkel 4 |
Min.: 0.0 Grad Max.: 360.1 Grad |
- |
*1 |
Motordrehwinkelsensor 1 Sin-Spannung |
Sin1-Ausgangsspannung des Drehwinkelsensors zur Berechnung des Drehwinkels |
Min.: 0.00 V Max.: 5.00 V |
- |
- |
Motordrehwinkelsensor 1 Cos-Spannung |
Cos1-Ausgangsspannung des Drehwinkelsensors zur Berechnung des Drehwinkels |
Min.: 0.00 V Max.: 5.00 V |
- |
- |
Motordrehwinkelsensor 2 Sin-Spannung |
Sin2-Ausgangsspannung des Drehwinkelsensors zur Berechnung des Drehwinkels |
Min.: 0.00 V Max.: 5.00 V |
- |
- |
Motordrehwinkelsensor 2 Cos-Spannung |
Cos2-Ausgangsspannung des Drehwinkelsensors zur Berechnung des Drehwinkels |
Min.: 0.00 V Max.: 5.00 V |
- |
- |
Motordrehwinkelsensor 3 Sin-Spannung |
Sin3-Ausgangsspannung des Drehwinkelsensors zur Berechnung des Drehwinkels |
Min.: 0.00 V Max.: 5.00 V |
- |
- |
Motordrehwinkelsensor 3 Cos-Spannung |
Cos3-Ausgangsspannung des Drehwinkelsensors zur Berechnung des Drehwinkels |
Min.: 0.00 V Max.: 5.00 V |
- |
- |
Umdrehungszähler 1 |
Umdrehungszähler 1 |
Min.: 0 Max.: 1024 |
- |
*1 |
Umdrehungszähler 2 |
Umdrehungszähler 2 |
Min.: 0 Max.: 1024 |
- |
*1 |
Absoluter Winkel (Ritzelwinkel) |
Absoluter Winkel (Ritzelwinkel) |
Min.: -32.768 rad Max.: 32.768 rad |
- |
*1 |
Lenkwinkel für die Lenkbaugruppe |
Lenkwinkel für die Lenkbaugruppe |
Min.: -1877.5 Grad Max.: 1877.6 Grad |
- |
*1 |
Status des erlernten linken/rechten Endanschlags für die Endmomentbegrenzungsregelung |
Status des erlernten linken/rechten Endanschlags für die Endmomentbegrenzungsregelung |
Links (nicht angelernt) & Rechts (nicht angelernt) / Links (nicht angelernt) & Rechts (vorläufige Position) / Links (nicht angelernt) & Rechts (festgelegte Position) / Links (vorläufige Position) & Rechts (nicht angelernt) / Links (vorläufige Position) & Rechts (vorläufige Position) / Links (vorläufige Position) & Rechts (festgelegte Position) / Links (festgelegte Position) & Rechts (nicht angelernt) / Links (festgelegte Position) & Rechts (vorläufige Position) / Links (festgelegte Position) & Rechts (festgelegte Position) / Auslesen nicht möglich / 17 bis 255 |
- |
- |
Angelernte aktuelle Endposition für Endanschlag-Drehmomentbegrenzung |
Angelernte aktuelle Endposition für Endanschlag-Drehmomentbegrenzung |
Min.: -3276.8 ° Max.: 3276.6 ° |
- |
- |
Angelernte linke Endposition für Endanschlag-Drehmomentbegrenzung |
Angelernte linke Endposition für Endanschlag-Drehmomentbegrenzung |
Min.: -3276.8 ° Max.: 3276.6 ° |
- |
- |
Angelernte rechte Endposition für Endanschlag-Drehmomentbegrenzung |
Angelernte rechte Endposition für Endanschlag-Drehmomentbegrenzung |
Min.: -3276.8 ° Max.: 3276.6 ° |
- |
- |
Anzahl der Lenkwinkelgeschwindigkeitsfehler bei sehr hoher Geschwindigkeit |
Anzahl der Lenkwinkelgeschwindigkeitsfehler bei sehr hoher Geschwindigkeit |
Min.: 0 Max.: 255 |
- |
- |
Anzahl der Rücksetzungen der angelernten Endpositionen |
Anzahl der Rücksetzungen der angelernten Endpositionen |
Min.: 0 Max.: 255 |
- |
- |
Zahnstangenhub |
Zahnstangenhub |
Min.: 6553.5 mm Max.: 1024 |
- |
*1 |
Manuelles Anlernen der Lenkgetriebe-Mittelposition (rechter und linker Endanschlag abgeschlossen) |
Manuelles Anlernen der Lenkgetriebe-Mittelposition (rechter und linker Endanschlag abgeschlossen) |
Rechts (nicht abgeschlossen) / Links (nicht abgeschlossen) Rechts (abgeschlossen) / Links (nicht abgeschlossen) Rechts (abgeschlossen) / Links (nicht abgeschlossen) Rechts (abgeschlossen) / Links (abgeschlossen) |
- |
*1 |
Motor-Istwert Strom (Q-Achse) |
Erfasster Stromfluss zum Motor (erfasster Strom der q-Achse) |
Min.: -327.68 A Max.: 327.67 A |
- |
- |
Sollwert Strom (Q-Achse) |
Soll-Stromfluss zum Motor (angeforderter Strom der q-Achse) |
Min.: -327.68 A Max.: 327.67 A |
- |
- |
Motor-Istwert Strom 2 (D-Achse) |
Erfasster Stromfluss zum Motor (erfasster Strom der d-Achse) |
Min.: -327.68 A Max.: 327.67 A |
- |
- |
Sollwert Strom 2 (D-Achse) |
Soll-Stromfluss zum Motor (angeforderter Strom der d-Achse) |
Min.: -327.68 A Max.: 327.67 A |
- |
- |
Motordrehwinkel |
Motordrehwinkel (vom Drehwinkelsensor erfasst) |
Min.: 0.0 Grad Max.: 360.1 Grad |
- |
- |
Endgültige Motorstrombegrenzung (Q-Achse) |
Endgültig eingestellte Motorstrom-Begrenzung (angeforderter Strom der q-Achse) |
Min.: 0.00 A Max.: 327.67 A |
- |
- |
Status des Lenkwinkelsensor-Signals |
Status des Lenkwinkelsensor-Signals |
Verwendbar, nicht angelernt, Sensorfehler oder Kommunikationsfehler |
- |
- |
CAN Toyota Prius Fahrzeuggeschwindigkeit (Raddrehzahlsensor RR) |
Über CAN gesendeter Wert des Raddrehzahlsensors RR |
Min.: 0 km/h Max.: 255 km/h |
|
- |
CAN Fahrzeuggeschwindigkeit (Raddrehzahlsensor RL) |
Über CAN gesendeter Wert des Raddrehzahlsensors RL |
Min.: 0 km/h Max.: 255 km/h |
|
- |
CAN Fahrzeuggeschwindigkeit (SP1) |
Über CAN gesendeter Eingangswert der Toyota Prius Fahrzeuggeschwindigkeit (entspricht dem Tachowert) |
Min.: 0 km/h Max.: 300 km/h |
|
- |
CAN Lenkradwinkelgeschwindigkeit (SSAV) |
Über CAN gesendeter Wert der Lenkraddrehgeschwindigkeit |
Min.: -32768 °/s Max.: 32767 °/s |
- |
- |
Historie Batteriespannungsabfall |
Anzahl der Abfälle der Hilfsbatteriespannung des Toyota Prius |
Min.: 0 Max.: 255 |
- |
- |
Historie Kommunikationsfehler Motor-Bereitschaftssignal |
Über CAN gesendeter Eingangswert der Toyota Prius Fahrzeuggeschwindigkeit (entspricht dem Tachowert) |
Min.: 0 Max.: 255 |
- |
- |
Historie Kommunikationsfehler Lenkwinkelsensorsignal |
Anzahl der Unterbrechungen des Lenkwinkelsensorsignals |
Min.: 0 Max.: 255 |
- |
- |
Historie ungültiges Fahrzeuggeschwindigkeitssignal Toyota Prius |
Anzahl der Unterbrechungen des Lenkwinkelsensorsignals |
Min.: 0 Max.: 255 |
- |
- |
Historie Überhitzungsschutzregelung |
Anzahl der Unterstützungsbegrenzungen aufgrund der geschätzten Temperatur von Servolenkungs-ECU und Motorspule |
Min.: 0 Max.: 255 |
- |
- |
Historie Regelung bei Abfall der Versorgungsspannung |
Anzahl der Unterstützungsbegrenzungen, weil die Batteriespannung auf 9 V oder weniger gefallen ist |
Min.: 0 Max.: 255 |
- |
- |
Historie Regelung zur Begrenzung des Abfalls der Versorgungsspannung |
Anzahl der Unterstützungsbegrenzungen, weil die Batteriespannung auf 9 V oder weniger gefallen ist |
Min.: 0 Max.: 255 |
- |
- |
Historie Motorstillstand/READY-AUS-Regelung |
Anzahl der Unterstützungsbegrenzungen, weil die Zündung ausgeschaltet wurde. |
Min.: 0 Max.: 255 |
- |
- |
Anzahl der Dauerregelungen bei hoher Last |
Anzahl der Unterstützungsbegrenzungen zum Schutz des Motors vor Überhitzung bei Überlastung, z. B. durch längeres Halten des Lenkrads am Endanschlag oder Anpressen des Reifens an den Bordstein |
Min.: 0 Max.: 255 |
- |
- |
Historie Regelung bei Fehlfunktion des Fahrzeuggeschwindigkeitssignals Toyota Prius |
Anzahl der Fälle, in denen die Unterstützungsleistung bei Fahrt mit hoher Geschwindigkeit aufgrund eines fehlerhaften Fahrzeuggeschwindigkeitssignals auf einen für hohe Geschwindigkeiten geeigneten Wert eingestellt wurde |
Min.: 0 Max.: 255 |
- |
- |
Historie EPS-Regelung des Fahrwerks-Energiemanagements |
Historie EPS-Regelung des Fahrwerks-Energiemanagements |
Min.: 0 Max.: 255 |
- |
*1 |
Historie Laststeuerung |
Anzahl der Begrenzungen elektrischer Verbraucher, um die stabile Stromversorgung des Toyota Prius sicherzustellen, wenn die Servolenkung nicht ordnungsgemäß arbeiten kann oder die Batteriespannung für eine stabile Servolenkung zu niedrig ist |
Min.: 0 Max.: 255 |
- |
- |
Steuerstatusinformation |
Steuerstatusinformation |
Min.: 0 Max.: 65535 |
- |
- |
ASIC-Statusinformation |
Statusinformation des integrierten Schaltkreises |
Min.: 0 Max.: 65535 |
- |
- |
Überhitzungsschutz-Bauteil des Steuergeräts |
Internes Bauteil des Steuergeräts, für das die Überhitzungsschutzregelung durchgeführt wird |
Kein Zielbauteil, Wechselrichter-MOS, Versorgungsrelais-MOS, kundenspezifischer IC, Drosselspule, H-Brücken-MOS, Motorrelais-MOS, um Mikrocomputer oder DBC herum |
- |
- |
Geschätzte Temperatur des Überhitzungsschutz-Bauteils des Steuergeräts |
Geschätzte Temperatur des internen Bauteils des Steuergeräts, für das die Überhitzungsschutzregelung durchgeführt wird |
Min.: -50,0 °C Max.: 200 °C |
- |
- |
Überhitzungsschutz-Bauteil des Motors |
Internes Bauteil des Motors, für das die Überhitzungsschutzregelung durchgeführt wird |
Kein Zielteil oder Motor |
- |
- |
Geschätzte Temperatur des Überhitzungsschutz-Bauteils des Motors |
Geschätzte Temperatur des internen Bauteils des Motors, für das die Überhitzungsschutzregelung durchgeführt wird |
Min.: -50,0 °C Max.: 200 °C |
- |
- |
Batteriespannung (System 2) |
Batteriespannung (System 2) |
Min.: 0.00 V Max.: 25,00 V |
- |
*1 |
IG-Versorgung (System 2) |
IG-Versorgung (System 2) |
Min.: 0.00 V Max.: 25,00 V |
- |
*1 |
PIG-Versorgung (System 2) |
PIG-Versorgung (System 2) |
Min.: 0.00 V Max.: 25,00 V |
- |
*1 |
Thermistortemperatur (System 2) |
Thermistortemperatur (System 2) |
Min.: 0.00 V Max.: 25,00 V |
- |
*1 |
Mittelspannung anderer Systeme (System 2) |
Mittelspannung anderer Systeme (System 2) |
Min.: 0.00 V Max.: 25,00 V |
- |
*1 |
Motor-Istwert Strom (Q-Achse) (System 2) |
Motor-Istwert Strom (Q-Achse) (System 2) |
Min.: -327.68 A Max.: 327.67 A |
- |
*1 |
Sollwert Strom (Q-Achse) (System 2) |
Sollwert Strom (Q-Achse) (System 2) |
Min.: -327.68 A Max.: 327.67 A |
- |
*1 |
Motor-Istwert Strom 2 (D-Achse) (System 2) |
Motor-Istwert Strom 2 (D-Achse) (System 2) |
Min.: -327.68 A Max.: 327.67 A |
- |
*1 |
Sollwert Strom 2 (D-Achse) (System 2) |
Sollwert Strom 2 (D-Achse) (System 2) |
Min.: -327.68 A Max.: 327.67 A |
- |
*1 |
Motordrehwinkel (System 2) |
Motordrehwinkel (System 2) |
Min.: 0.00 ° Max.: 360.0 Grad |
- |
*1 |
Endgültige Motorstrombegrenzung (Q-Achse) (System 2) |
Endgültige Motorstrombegrenzung (Q-Achse) (System 2) |
Min.: 0.00 A Max.: 327.67 A |
- |
*1 |
Historie Batteriespannungsabfall (System 2) |
Historie Batteriespannungsabfall (System 2) |
Min.: 0 Max.: 255 |
- |
*1 |
Historie Kommunikationsfehler Motor-Bereitschaftssignal (System 2) |
Historie Kommunikationsfehler Motor-Bereitschaftssignal (System 2) |
Min.: 0 Max.: 255 |
- |
*1 |
Historie Kommunikationsfehler Lenkwinkelsensorsignal (System 2) |
Historie Kommunikationsfehler Lenkwinkelsensorsignal (System 2) |
Min.: 0 Max.: 255 |
- |
*1 |
Historie ungültiges Fahrzeuggeschwindigkeitssignal Toyota Prius (System 2) |
Historie ungültiges Fahrzeuggeschwindigkeitssignal (System 2) |
Min.: 0 Max.: 255 |
- |
*1 |
Historie Überhitzungsschutzregelung (System 2) |
Historie Überhitzungsschutzregelung (System 2) |
Min.: 0 Max.: 255 |
- |
*1 |
Historie Regelung bei Abfall der Versorgungsspannung (System 2) |
Historie Regelung bei Abfall der Versorgungsspannung (System 2) |
Min.: 0 Max.: 255 |
- |
*1 |
Historie Regelung zur Begrenzung des Abfalls der Versorgungsspannung (System 2) |
Historie Regelung zur Begrenzung des Abfalls der Versorgungsspannung (System 2) |
Min.: 0 Max.: 255 |
- |
*1 |
Historie Motorstillstand/READY-AUS-Regelung (System 2) |
Historie Motorstillstand/READY-AUS-Regelung (System 2) |
Min.: 0 Max.: 255 |
- |
*1 |
Anzahl der Dauerregelungen bei hoher Last (System 2) |
Anzahl der Dauerregelungen bei hoher Last (System 2) |
Min.: 0 Max.: 255 |
- |
*1 |
Toyota Prius Fehlerkontrollhistorie Fahrzeuggeschwindigkeitssignal (System 2) |
Fehlerkontrollhistorie Fahrzeuggeschwindigkeitssignal (System 2) |
Min.: 0 Max.: 255 |
- |
*1 |
Chassis-Stromversorgungsmanagement EPS-Steuerungshistorie (System 2) |
Chassis-Stromversorgungsmanagement EPS-Steuerungshistorie (System 2) |
Min.: 0 Max.: 255 |
- |
*1 |
Laststeuerungshistorie (System 2) |
Laststeuerungshistorie (System 2) |
Min.: 0 Max.: 255 |
- |
*1 |
ASIC-Statusinformation (System 2) |
ASIC-Statusinformation (System 2) |
Min.: 0 Max.: 65535 |
- |
*1 |
HINWEIS:
- Wenn das Toyota Prius Fahrzeug steht oder sehr langsam fährt und das Lenkrad wiederholt oder bis zum Anschlag gedreht wird und das Fahrzeug über einen längeren Zeitraum gefahren wird, wird die Servounterstützung reduziert, um eine Überhitzung des Motors und des Steuergeräts zu verhindern. Tritt dies auf, das Lenkrad bei laufendem Motor etwa 10 Minuten lang nicht drehen, damit sich die Servounterstützung wieder verbessert.
- Wenn die Batterie nicht ausreichend geladen ist oder die Spannung vorübergehend abfällt, wird die Servounterstützung verringert und die EPS-Warnleuchte leuchtet auf. In solchen Fällen kehrt die Servounterstützung zum Normalzustand zurück, sobald sich die Batteriespannung wieder erholt.
- *1: Je nach Toyota Prius Fahrzeug wird dieser Punkt möglicherweise nicht angezeigt.
FAHRZEUG-STEUERUNGSHISTORIE (RoB)
FAHRZEUG-STEUERUNGSHISTORIE (RoB)
BESCHREIBUNG
- Die Fahrzeugsteuerungshistorie ist eine Funktion, die ECU-Daten bei Auslösung durch bestimmte Fahrzeugzustände erfasst und speichert.
- Die Ursache der Störung kann unter Umständen durch Prüfen der Fahrzeughistorie und der Standbilddaten ermittelt werden.
- Die Anzahl der möglichen gespeicherten Freeze-Frame-Datensätze, die Verfügbarkeit von Mehrfach-Freeze-Frame-Daten, die Anzahl der Freeze-Frame-Punkte, die Freeze-Frame-Datenelemente, der interne ECU-Bereich usw. unterscheiden sich je nach gespeicherter Gruppe.
- Die gespeicherten Datenelemente der Freeze-Frame-Daten der Toyota Prius Fahrzeugsteuerungshistorie unterscheiden sich je nach Speichergruppe. Ändert sich der Wert eines Datenelements an allen Messpunkten nicht, wird nur der Wert des Auslösepunkts angezeigt. Der Inhalt der Freeze-Frame-Daten entspricht weitgehend dem der Datenliste.
Hier klicken

VORSICHTSMASSNAHMEN
- Da die Toyota Prius Fahrzeugsteuerungshistorie bei jedem Erfüllen der Auslösebedingungen überschrieben werden kann, vor allen Prüfungen unbedingt die Fahrzeugsteuerungshistorie sichern.
- Da die Fahrzeugsteuerungshistorie beim Durchführen eines Active Test, beim Lernen usw. gespeichert werden kann, die Fahrzeugsteuerungshistorie vor der Übergabe des Toyota Prius an den Kunden unbedingt löschen.
FAHRZEUGSTEUERUNGSHISTORIE PRÜFEN (SERVOLENKUNGSSYSTEM)
(a) Zündschalter ausschalten.
(b) Schließen Sie das GTS an den DLC3 an.
(c) Schalten Sie die Zündung auf ON.
(d) GTS einschalten.
(e) Folgende Menüs aufrufen: Chassis / EMPS / Utility / Toyota Prius Vehicle Control History (RoB).
Fahrwerk > EMPS > DienstprogrammFahrzeug-Steuerungshistorie (RoB)
Fahrzeugsteuerungsverlauf (Servolenkungssystem)FFD-Gruppe | Code | Tester-Anzeige | Messposition | Diagnosehinweis |
|---|---|---|---|---|
- |
X200C |
Ungültigkeit des Toyota Prius Fahrzeuggeschwindigkeitssignals |
|
- |
- |
X206D |
Stromversorgung abgeschaltet |
Letzte Motorabwürgungs-/READY-AUS-Steuerungshistorie |
- |
- |
X206E |
Dauerhafte hohe Last |
Letzte Anzahl der dauerhaften Steuerungen bei hoher Last |
- |
- |
X206F |
Verhinderung der Überhitzung von ECU/Motor |
Letzte Historie der Überhitzungsschutzsteuerung |
- |
- |
X208F |
Batteriespannungsabfall |
|
- |
- |
X2600 |
Softwareinkompatibilität mit ENG/HV-Steuermodul (nicht programmiert) |
Historie gespeichert, wenn Fahrzeuginformationen des Toyota Prius (Benzin/HV) nicht gespeichert sind |
- |
- |
X2601 |
Software-Inkonsistenz mit ENG/HV-Steuermodul |
|
- |
- |
X2610 |
Drehmomentsensor fehlt, Kalibrierung des Anpassungswerts nicht im Speicher |
Historie gespeichert, wenn keine Nullpunktkalibrierung durchgeführt wurde |
- |
- |
X2611 |
Drehmomentsensor fehlt, Kalibrierung des Anpassungswerts unvollständig |
Historie gespeichert, wenn die Nullpunktkalibrierung fehlgeschlagen ist |
- |
- |
XF01B |
ECU-Sicherheitsschlüssel nicht registriert |
ECU-Sicherheitsschlüssel nicht aktualisiert |
 |
- |
XF021 |
Software nicht programmiert |
Bei fehlendem Schreiben der Software |
 |
Toyota Prius Fahrzeugsteuerungshistorie LÖSCHEN (SERVOLENKUNGSSYSTEM)
(a) Zündschalter ausschalten.
(b) Schließen Sie das GTS an den DLC3 an.
(c) Schalten Sie die Zündung auf ON.
(d) GTS einschalten.
(e) Folgende Menüs aufrufen: Chassis / EMPS / Utility / Vehicle Control History (RoB).
Fahrwerk > EMPS > DienstprogrammToyota Prius Fahrzeugsteuerungshistorie (RoB)
(f) Die Taste DTC löschen drücken.
HINWEIS:
Durch Ausführen dieses Verfahrens werden alle gespeicherten Einträge des Fahrzeugsteuerungsverlaufs gelöscht.
FAHRZEUG-STEUERUNGSVERLAUF (AIRBAGSYSTEM)
HINWEIS:
Ein Teil der Steuerungshistorie kann über die Toyota Prius Fahrzeugsteuerungshistorie abgerufen werden.
Hier klicken
Versorgungsspannungskreis, Spannung über Schwellenwert (C123A17)
BESCHREIBUNG
Das Servolenkungs-Steuergerät-Baugruppe erkennt den Zündschalterstatus Ein (IG) oder Aus über den IG-Stromversorgungskreis.
DTC-Nr. | Erfasstes Element | DTC-Erkennungsbedingung | Fehlerbereich | Warnanzeige | DTC-Ausgabe von | Priorität | Bedingung für die Rückkehr in den Normalzustand |
|---|---|---|---|---|---|---|---|
C123A17 |
Versorgungsspannungskreis, Kreisspannung über Schwellenwert |
IG-Spannung beträgt 18,5 V oder mehr |
|
EPS-Warnleuchte: leuchtet auf |
EMPS |
A |
Das Steuergerät stellt fest, dass das System wieder im Normalzustand ist oder der Zündschalter erneut eingeschaltet (IG) wird |
SCHALTPLAN
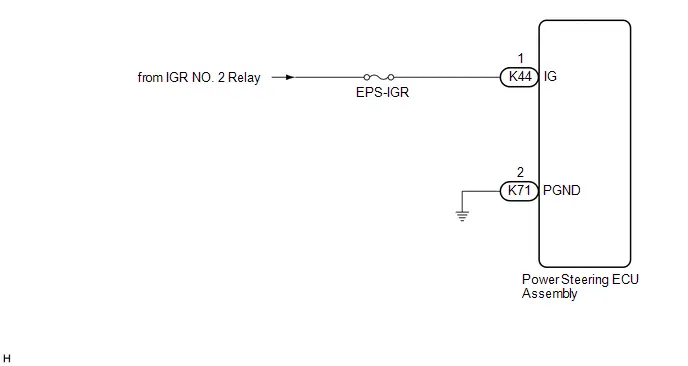
HINWEIS:
Vor Durchführung der folgenden Schritte die Sicherungen der zu diesem System gehörenden Stromkreise prüfen.
ARBEITSSCHRITTE
KABELBAUM UND STECKVERBINDER PRÜFEN (HILFSBATTERIE - SERVOLENKUNGS-STEUERGERÄT-BAUGRUPPE)
Vorarbeiten 1
(a) Die Steckverbinder K71 und K44 der Servolenkungs-Steuergerät-Baugruppe abziehen.
Arbeitsablauf 1
(b) Die Spannung gemäß den Werten in der folgenden Tabelle messen.
Sollspannung:
 Clip-Position & Leitungsführung(K44) Clip-Steckverbinder(K44)
Prüfgeräteanschluss | Zustand | Vorgegebene Bedingung | Ergebnis |
|---|---|---|---|
K44-1 (IG) - Karosseriemasse |
Zündschalter EIN |
8 bis 16 V |
V |
Vorgehensweise2
(c) Widerstand gemäß den Werten in der nachstehenden Tabelle messen.
Sollwert Widerstand:
 Clip-Position & Leitungsführung(K71) Clip-Steckverbinder(K71)
Prüfgeräteanschluss | Zustand | Vorgegebene Bedingung | Ergebnis |
|---|---|---|---|
K71-2 (PGND) - Karosseriemasse |
Immer |
Unter 1 Ω |
Ω |
Abschlussarbeiten 1
(d) Keine
| OK |  |
SERVOLENKUNGS-ECU-BAUGRUPPE ERSETZEN |


| NG |  |
KABELBAUM ODER STECKVERBINDER REPARIEREN ODER ERSETZEN |
Signalvergleichsfehler des Drehmomentsensors der Servolenkung „A“ (C151162, C151187, C151262, C151287)
BESCHREIBUNG
Die Servolenkungs-Steuergerät-Baugruppe liefert eine Spannung von 5 V an den Drehmomentsensor (Elektrische Servolenkungs-Lenksäulen-Unterbaugruppe) und überwacht den Spannungswert des Hall-IC im Drehmomentsensor (Elektrische Servolenkungs-Lenksäulen-Unterbaugruppe), der sich entsprechend der vom Hall-IC erfassten Änderung der Magnetflussdichte (Lenkmoment) ändert, und berechnet das Unterstützungsmoment.
Solange DTC C151162, C151187, C151262 oder C151287 erkannt wird, wird die Servounterstützung aufgrund der Fail-Safe-Funktion abgeschaltet.
DTC-Nr. | Erfasstes Element | DTC-Erkennungsbedingung | Fehlerbereich | Warnanzeige | DTC-Ausgabe von | Priorität | Bedingung für die Rückkehr in den Normalzustand |
|---|---|---|---|---|---|---|---|
C151162 |
Drehmomentsensor „A“ der Servolenkung, Signalvergleichsfehler |
Diagnosebedingung: IG EIN Fehlerstatus: Die Differenz zwischen 1A und 1B des TRQ1-Ausgangssignals ist größer als ein bestimmter Wert. |
|
EPS-Warnleuchte: leuchtet auf |
EMPS |
A |
Zündung erneut EIN |
C151187 |
Drehmomentsensor „A“ der Servolenkung, Meldung fehlt |
Diagnosebedingung: IG EIN Fehlerstatus: Bei einer Batteriespannung von 9,0 V oder mehr wird das TRQ1-Signal nicht erkannt, das Kommunikationsprotokoll ist unterbrochen, es liegt ein CRC-Fehler vor oder der Rolling Counter ist ungültig. |
|
EPS-Warnleuchte: leuchtet auf |
EMPS |
A |
Zündung erneut EIN |
C151262 |
Drehmomentsensor „B“ der Servolenkung, Signalvergleichsfehler |
Diagnosebedingung: IG EIN Fehlerstatus: Die Differenz zwischen 2A und 2B des TRQ2-Ausgangssignals ist größer als ein bestimmter Wert. |
|
EPS-Warnleuchte: leuchtet auf |
EMPS |
A |
Zündung erneut EIN |
C151287 |
Drehmomentsensor „B“ der Servolenkung, Meldung fehlt |
Diagnosebedingung: IG EIN Fehlerstatus: Bei einer Batteriespannung von 9,0 V oder mehr wird das TRQ2-Signal nicht erkannt, das Kommunikationsprotokoll ist unterbrochen, es liegt ein CRC-Fehler vor oder der Rolling Counter ist ungültig. |
|
EPS-Warnleuchte: leuchtet auf |
EMPS |
A |
Zündung erneut EIN |
ARBEITSSCHRITTE
SERVOLENKUNGS-STEUERGERÄT-BAUGRUPPE UND ELEKTRISCHE SERVOLENKUNGS-LENKSÄULEN-UNTERBAUGRUPPE ERSETZEN
(a) Die Servolenkungs-Steuergerät-Baugruppe ersetzen.
HINWEIS:
Hier klicken

(b) Die Elektrische Servolenkungs-Lenksäulen-Unterbaugruppe ersetzen.
HINWEIS:
Hier klicken

| WEITER |  |
ENDE |
Versorgungsspannungskreis des Drehmomentsensors der Servolenkung „B“, Spannung über Schwellenwert (C151B17)
BESCHREIBUNG
Die Servolenkungs-Steuergerät-Baugruppe liefert eine Spannung von 5 V an den Drehmomentsensor (Elektrische Servolenkungs-Lenksäulen-Unterbaugruppe) und überwacht den Spannungswert des Hall-IC im Drehmomentsensor (Elektrische Servolenkungs-Lenksäulen-Unterbaugruppe), der sich entsprechend der vom Hall-IC erfassten Änderung der Magnetflussdichte (Lenkmoment) ändert, und berechnet das Unterstützungsmoment.
Solange DTC C151B17 erkannt wird, wird die Servounterstützung aufgrund der Fail-Safe-Funktion abgeschaltet.
DTC-Nr. | Erfasstes Element | DTC-Erkennungsbedingung | Fehlerbereich | Warnanzeige | DTC-Ausgabe von | Priorität | Bedingung für die Rückkehr in den Normalzustand |
|---|---|---|---|---|---|---|---|
C151B17 |
Drehmomentsensor „B“ der Servolenkung, Versorgungsspannungskreis, Kreisspannung über Schwellenwert |
TRQV2-Spannung beträgt 5,6 V oder mehr |
|
EPS-Warnleuchte: leuchtet auf |
EMPS |
A |
Zündung erneut EIN |
SCHALTPLAN
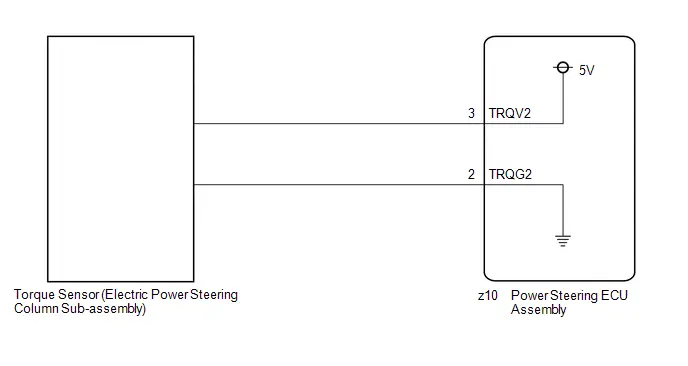
ARBEITSSCHRITTE
DREHMOMENTSENSOR (ELEKTRISCHE SERVOLENKUNGS-LENKSÄULEN-UNTERBAUGRUPPE) PRÜFEN (KURZSCHLUSS PRÜFEN)
Vorarbeiten 1
(a) Den Steckverbinder z10 der Servolenkungs-Steuergerät-Baugruppe abziehen.
Arbeitsablauf 1
(b) Den Widerstand gemäß den Werten in der folgenden Tabelle messen.
Sollwert Widerstand:
 Auf Lage & Verlauf (z10) klicken, auf Steckverbinder (z10) klicken
Prüfgeräteanschluss | Zustand | Vorgegebene Bedingung | Ergebnis |
|---|---|---|---|
z10-3 (TRQV2) - Karosseriemasse |
Immer |
10 kΩ oder mehr |
kΩ |
z10-3 (TRQV2) - z10-2 (TRQG2) |
Immer |
10 kΩ oder mehr |
kΩ |
Abschlussarbeiten 1
(c) Keine
| NG |  |
ELEKTRISCHE SERVOLENKUNGS-LENKSÄULEN-UNTERBAUGRUPPE ERSETZEN |


|

SERVOLENKUNGS-STEUERGERÄT-BAUGRUPPE PRÜFEN (STROMVERSORGUNG DES DREHMOMENTSENSORS)
Vorarbeiten 1
(a) Motor starten.
Arbeitsablauf 1
(b) Die Spannung gemäß den Werten in der folgenden Tabelle messen. Sollspannung:  Auf Lage & Verlauf (z10) klicken, auf Steckverbinder (z10) klicken
|
|
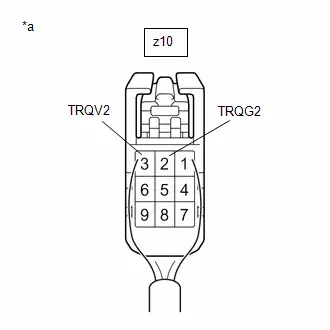
Abschlussarbeiten 1
(c) Keine
| OK |  |
ELEKTRISCHE SERVOLENKUNGS-LENKSÄULEN-UNTERBAUGRUPPE ERSETZEN |


| NG |  |
SERVOLENKUNGS-ECU-BAUGRUPPE ERSETZEN |


Versorgungsspannungskreis des Servolenkungsmotors „A“, Spannung unter Schwellenwert (C155A16, C155A17, C155B16, C155B17)
BESCHREIBUNG
Tritt im System ein Problem auf, werden der Stromversorgungsrelaiskreis und der Motorrelaiskreis abgeschaltet, um die Servounterstützung zu stoppen. Das Steuergerät muss ersetzt werden, wenn ein Problem mit den Relais besteht, da die Relais im Steuergerät integriert sind.
DTC-Nr. | Erfasstes Element | DTC-Erkennungsbedingung | Fehlerbereich | Warnanzeige | DTC-Ausgabe von | Priorität | Bedingung für die Rückkehr in den Normalzustand |
|---|---|---|---|---|---|---|---|
C155A16 |
Servolenkungsmotor „A“, Versorgungsspannungskreis, Kreisspannung unter Schwellenwert |
Motor „1“ PIG-Spannung beträgt 3,6 V oder weniger |
|
EPS-Warnleuchte: leuchtet auf |
EMPS |
A |
Zündung erneut EIN |
C155A17 |
Servolenkungsmotor „A“, Versorgungsspannungskreis, Kreisspannung über Schwellenwert |
Diagnosebedingung: IG EIN Fehlerstatus: Motor „1“ PIG-Spannung beträgt 19,6 V oder mehr |
|
EPS-Warnleuchte: leuchtet auf |
EMPS |
A |
Zündung erneut EIN |
C155B16 |
Servolenkungsmotor „B“ Versorgungsspannung – Stromkreis Spannung unter Schwellenwert |
Spannung PIG von Motor „2“ beträgt 3,6 V oder weniger |
|
EPS-Warnleuchte: leuchtet auf |
EMPS |
A |
Zündung erneut EIN |
C155B17 |
Servolenkungsmotor „B“ Versorgungsspannung – Stromkreis Spannung über Schwellenwert |
Diagnosebedingung: IG EIN Fehlerstatus: Spannung PIG von Motor „2“ beträgt 19,6 V oder mehr |
|
EPS-Warnleuchte: leuchtet auf |
EMPS |
A |
Zündung erneut EIN |
SCHALTPLAN
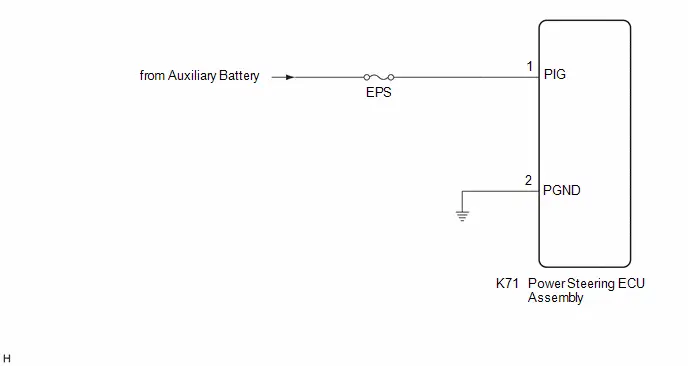
HINWEIS:
Vor Durchführung der folgenden Schritte die Sicherungen der zu diesem System gehörenden Stromkreise prüfen.
ARBEITSSCHRITTE
KABELBAUM UND STECKVERBINDER PRÜFEN (SERVOLENKUNGS-ECU-BAUGRUPPE – KAROSSERIEMASSE)
Vorarbeiten 1
(a) Steckverbinder der Servolenkungs-ECU-Baugruppe K71 trennen.
Arbeitsablauf 1
(b) Die Spannung gemäß den Werten in der folgenden Tabelle messen.
Sollspannung:
 Clip-Position & Leitungsführung(K71) Clip-Steckverbinder(K71)
Prüfgeräteanschluss | Zustand | Vorgegebene Bedingung | Ergebnis |
|---|---|---|---|
K71-1 (PIG) - Karosseriemasse |
Immer |
9 bis 16 V |
V |
Vorgehensweise2
(c) Widerstand gemäß den Werten in der nachstehenden Tabelle messen.
Sollwert Widerstand:
 Clip-Position & Leitungsführung(K71) Clip-Steckverbinder(K71)
Prüfgeräteanschluss | Zustand | Vorgegebene Bedingung | Ergebnis |
|---|---|---|---|
K71-2 (PGND) - Karosseriemasse |
Immer |
Unter 1 Ω |
Ω |
Abschlussarbeiten 1
(d) Keine
| OK |  |
SERVOLENKUNGS-ECU-BAUGRUPPE ERSETZEN |


| NG |  |
KABELBAUM ODER STECKVERBINDER REPARIEREN ODER ERSETZEN |
Kommunikationsverlust mit dem Lenkwinkelsensormodul, fehlende Nachricht (U012687, U012987, U023A87, U029387, U111087)
BESCHREIBUNG
Die Servolenkungs-ECU-Baugruppe empfängt über CAN-Kommunikation Signale von Lenkungssensor, Nr. 2 Schlupfregel-ECU (Bremsaktuator-Baugruppe), Vorwärtserkennungskamera, ECU für Hybridfahrzeugsteuerung und Warnsystem-ECU-Baugruppe für Abstand.
DTC-Nr. | Erfasstes Element | DTC-Erkennungsbedingung | Fehlerbereich | Warnanzeige | DTC-Ausgabe von | Priorität | Bedingung für die Rückkehr in den Normalzustand |
|---|---|---|---|---|---|---|---|
U012687 |
Kommunikation mit Lenkwinkelsensormodul verloren – Meldung fehlt |
Kommunikationsverlust mit Lenkwinkelsensor |
|
EPS-Warnleuchte: leuchtet nicht auf |
EMPS |
B |
Nach ordnungsgemäßer Bestätigung |
U012987 |
Kommunikationsverlust mit Bremssystem-Steuermodul, fehlende Meldung |
Kommunikation mit Nr. 2 Schlupfregel-ECU (Bremsaktuator-Baugruppe) verloren |
|
EPS-Warnleuchte: leuchtet nicht auf |
EMPS |
B |
Nach ordnungsgemäßer Bestätigung |
U023A87 |
Kommunikation mit Bildverarbeitungsmodul „A“ verloren – Meldung fehlt |
Kommunikation mit Vorwärtserkennungskamera verloren |
|
EPS-Warnleuchte: leuchtet nicht auf |
EMPS |
B |
Nach ordnungsgemäßer Bestätigung |
U029387 |
Kommunikation mit Steuermodul für Hybrid-/EV-Antriebsstrang verloren – Meldung fehlt |
Kommunikationsverlust mit der Fahrzeugsteuerungs-ECU des Hybrid-Fahrzeugs Toyota Prius |
|
EPS-Warnleuchte: leuchtet nicht auf |
EMPS |
B |
Nach ordnungsgemäßer Bestätigung |
U111087 |
Meldung: Keine Kommunikation mit Abstandssonar-Modul |
Kommunikation mit Abstandswarnung-Steuergerät-Baugruppe verloren |
|
EPS-Warnleuchte: leuchtet nicht auf |
EMPS |
B |
Nach ordnungsgemäßer Bestätigung |
ARBEITSSCHRITTE
ZUM CAN-KOMMUNIKATIONSSYSTEM WECHSELN
(a) Zum CAN-Kommunikationssystem wechseln.
HINWEIS:
für HEV-Modell: Hier klicken
für PHEV-Modell: Hier klicken
| WEITER |  |
ENDE |
Schwergängige Lenkung (EPS-Warnleuchte (gelb))
ARBEITSSCHRITTE
WERT MIT GTS AUSLESEN
(a) Folgende Menüs aufrufen: Chassis / EMPS / Datenliste.
(b) Die Datenliste gemäß der Anzeige im GTS auslesen.
Fahrwerk > EMPS > DatenlisteTester-Anzeige | Messposition | Reichweite | Normalzustand | Diagnosehinweis |
|---|---|---|---|---|
Historie Batteriespannungsabfall |
Anzahl der Abfälle der Hilfsbatteriespannung des Toyota Prius |
Min.: 0 Max.: 255 |
- |
- |
Historie Kommunikationsfehler Motor-Bereitschaftssignal |
Über CAN gesendeter Eingangswert der Toyota Prius Fahrzeuggeschwindigkeit (entspricht dem Tachowert) |
Min.: 0 Max.: 255 |
- |
- |
Historie Kommunikationsfehler Lenkwinkelsensorsignal |
Anzahl der Unterbrechungen des Lenkwinkelsensorsignals |
Min.: 0 Max.: 255 |
- |
- |
Historie ungültiges Fahrzeuggeschwindigkeitssignal Toyota Prius |
Anzahl der Unterbrechungen des Lenkwinkelsensorsignals |
Min.: 0 Max.: 255 |
- |
- |
Historie Überhitzungsschutzregelung |
Anzahl der Unterstützungsbegrenzungen aufgrund der geschätzten Temperatur von Servolenkungs-ECU und Motorspule |
Min.: 0 Max.: 255 |
- |
- |
Historie Regelung bei Abfall der Versorgungsspannung |
Anzahl der Unterstützungsbegrenzungen, weil die Batteriespannung auf 9 V oder weniger gefallen ist |
Min.: 0 Max.: 255 |
- |
- |
Historie Regelung zur Begrenzung des Abfalls der Versorgungsspannung |
Anzahl der Unterstützungsbegrenzungen aufgrund Absinkens der Batteriespannung auf 9,7 V oder weniger |
Min.: 0 Max.: 255 |
- |
- |
Historie Motorstillstand/READY-AUS-Regelung |
Anzahl der Unterstützungsbegrenzungen aufgrund Motorstillstands |
Min.: 0 Max.: 255 |
- |
- |
Anzahl der Dauerregelungen bei hoher Last |
Anzahl der Unterstützungsbegrenzungen zum Schutz des Motors vor Überhitzung bei Überlastung, z. B. durch längeres Halten des Lenkrads am Endanschlag oder Anpressen des Reifens an den Bordstein |
Min.: 0 Max.: 255 |
- |
- |
Historie Regelung bei Fehlfunktion des Fahrzeuggeschwindigkeitssignals Toyota Prius |
Anzahl der Fälle, in denen die Unterstützungsleistung bei Fahrt mit hoher Geschwindigkeit aufgrund eines fehlerhaften Fahrzeuggeschwindigkeitssignals auf einen für hohe Geschwindigkeiten geeigneten Wert eingestellt wurde |
Min.: 0 Max.: 255 |
- |
- |
Historie Laststeuerung |
Anzahl der Begrenzungen elektrischer Verbraucher, um die stabile Stromversorgung des Toyota Prius sicherzustellen, wenn die Servolenkung nicht ordnungsgemäß arbeiten kann oder die Batteriespannung für eine stabile Servolenkung zu niedrig ist |
Min.: 0 Max.: 255 |
- |
- |
Tester-Anzeige |
|---|
Historie Batteriespannungsabfall |
Historie Kommunikationsfehler Motor-Bereitschaftssignal |
Historie Kommunikationsfehler Lenkwinkelsensorsignal |
Historie ungültiges Fahrzeuggeschwindigkeitssignal Toyota Prius |
Historie Überhitzungsschutzregelung |
Historie Regelung bei Abfall der Versorgungsspannung |
Historie Regelung zur Begrenzung des Abfalls der Versorgungsspannung |
Historie Motorstillstand/READY-AUS-Regelung |
Anzahl der Dauerregelungen bei hoher Last |
Historie Regelung bei Fehlfunktion des Fahrzeuggeschwindigkeitssignals Toyota Prius |
Historie Laststeuerung |
HINWEIS:
Ist die Hilfsbatterie nicht ausreichend geladen oder fällt die Spannung vorübergehend ab, wird die Stärke der Servounterstützung verringert und die EPS-Warnleuchte leuchtet auf. In solchen Fällen kehrt die Stärke der Servounterstützung zum Normalzustand zurück, sobald sich die Spannung der Hilfsbatterie wieder erholt.
OK:
Keine Steuerungshistorie
| OK |  |
SIMULATIONSMETHODE ZUR PRÜFUNG VERWENDEN |
|

FAHRZEUG-STEUERUNGSHISTORIE DES TOYOTA PRIUS PRÜFEN (SERVOLENKUNGSSYSTEM)
(a) Prüfen Sie die Fahrzeugsteuerungshistorie und notieren Sie alle ausgegebenen Codes.
Fahrwerk > EMPS > DienstprogrammToyota Prius Fahrzeugsteuerungshistorie (RoB)
(1) Fahrzeug-Steuerungshistorie aufzeichnen.
Ergebnis | Weiter zu |
|---|---|
Fahrzeug-Steuerungshistorie wird nicht ausgegeben |
A |
Fahrzeug-Steuerungshistorie des Toyota Prius außer [X206D] wird ausgegeben |
B |
Fahrzeug-Steuerungshistorie [X206D] wird ausgegeben |
C |
| A |  |
SIMULATIONSMETHODE ZUR PRÜFUNG VERWENDEN |
| B |  |
WEITER MIT TOYOTA PRIUS FAHRZEUGSTEUERUNGSHISTORIE |
|

FREEZE-FRAME-DATEN DER FAHRZEUG-STEUERUNGSHISTORIE DES TOYOTA PRIUS PRÜFEN (SERVOLENKUNGSSYSTEM)
(a) Freeze-Frame-Daten der Fahrzeug-Steuerungshistorie prüfen und ausgegebene Codes notieren.
Fahrwerk > EMPS > DienstprogrammToyota Prius Fahrzeugsteuerungshistorie (RoB)
(1) Fahrzeug-Steuerungshistorie aufzeichnen.
Ergebnis | Weiter zu |
|---|---|
Fahrzeug-Steuerungshistorie wird nicht ausgegeben |
A |
Freeze-Frame-Daten der Fahrzeug-Steuerungshistorie des Toyota Prius [Status Fahrzeugstromversorgung (IGP PDC) ist AUS] und [Status Fahrzeugstromversorgung (IGR PDC) ist AUS] werden ausgegeben |
B |
Freeze-Frame-Daten der Fahrzeug-Steuerungshistorie [Status Fahrzeugstromversorgung (IGP PDC) ist AUS] und [Status Fahrzeugstromversorgung (IGR PDC) ist EIN] werden ausgegeben |
C |
| A |  |
ZUM CAN-KOMMUNIKATIONSSYSTEM WECHSELN für HEV-Modell: Hier klicken für PHEV-Modell: Hier klicken |


| B |  |
ZUR TABELLE DER PROBLEMSYMPTOME WECHSELN (MOTOR ABGEWÜRGT) für M20A-FXS: Hier klicken für 2ZR-FXE: Hier klicken |


|

Toyota Prius Fahrzeug-STEUERUNGSHISTORIE PRÜFEN (AIRBAG-SYSTEM)
(a) Freeze-Frame-Daten der Fahrzeug-Steuerungshistorie prüfen und ausgegebene Codes notieren.
Karosserieelektrik > SRS-Airbag > UtilityToyota Prius Fahrzeugsteuerungshistorie (RoB)
Tabelle der DatenaufzeichnungselementeTester-Anzeige | Messposition | Reichweite | Diagnosehinweis |
|---|---|---|---|
Fahrzeuggeschwindigkeit Toyota Prius |
Fahrzeuggeschwindigkeit an den Hauptantriebsrädern |
0 bis 200 km/h |
Wenn die Fahrzeuggeschwindigkeit 200 km/h oder mehr beträgt, wird „200 km/h“ angezeigt. |
Motordrehzahldaten |
Anzahl der Kurbelwellenumdrehungen pro Minute |
0 bis 12800 U/min |
- |
Schaltstellungssignal |
Wählhebelstellung |
N / D / R / P / 5 / 4 / 3 / 2 / LO / B / SD / S-Mode / Unbestimmt |
- |
(1) Fahrzeug-Steuerungshistorie des Toyota Prius aufzeichnen.
HINWEIS:
Wenn der Motor bei stehendem Fahrzeug abgestellt wird und die Schaltstellung nicht P ist, leuchtet die EPS-Warnleuchte (gelb) auf und in der Multi-Informationsanzeige des Kombiinstruments erscheint die Meldung „Motor aus, Lenkkraft gering“. Dies ist auf eine Fehlbedienung zurückzuführen und stellt keine Störung dar.
Ergebnis | Weiter zu |
|---|---|
Fahrzeug-Steuerungshistorie des Toyota Prius (Fahrzeuggeschwindigkeit 0 km/h oder mehr, Motordrehzahl 0 U/min und Schaltstellung nicht P) wird ausgegeben |
A |
Fahrzeug-Steuerungshistorie (Fahrzeuggeschwindigkeit 0 km/h oder mehr, Motordrehzahl 0 U/min und Schaltstellung nicht P) wird nicht ausgegeben |
B |
| A |  |
FEHLBEDIENUNG Wenn durch Fehlbedienung des Motorschalters bei nicht in P stehender Schaltstellung ein ungewolltes Ausschalten der Zündung (IG OFF) erfolgt, stirbt der Motor ab. Dadurch wird die EPS abgeschaltet und die EPS-Warnleuchte (gelb) leuchtet auf. Dies ist jedoch keine Störung. (EPS-Steuerung bei Motorstillstand) |
| B |  |
SIMULATIONSMETHODE ZUR PRÜFUNG VERWENDEN |
Ungewöhnliches Gefühl am Lenk-Endanschlag
SYSTEMBESCHREIBUNG
Dieses Fahrzeug verwendet eine Endanschlag-Stoßdämpfungsregelung für die Säulen-EPS. Sie schützt die Bauteile, indem sie das Drehmoment unterdrückt, wenn die Lenkungskomponenten ihre Endposition erreichen, und verbessert durch die Reduzierung des Anschlaggeräusches am Lenkendanschlag die Lenkqualität.
HINWEIS:
- Werden lenkungsbezogene Bauteile ausgetauscht, ohne zuvor das Kabel vom Minuspol der Zusatzbatterie zu trennen, kann der im Toyota Prius gespeicherte Lernwert der Lenkendposition von der tatsächlichen Lenkendposition abweichen, was das Lenkgefühl beeinträchtigt.
- In folgenden Situationen die Endpositionslernung durchführen:
- Wenn lenkungsbezogene Bauteile ausgetauscht wurden.
ARBEITSSCHRITTE
INFORMATIONEN ZUR LENKENDPOSITION LÖSCHEN
HINWEIS:
Wenn lenkungsbezogene Bauteile ausgetauscht wurden, die Endpositionslernung durchführen.
(a) Lenkrad zentrieren und die Vorderräder in die Geradeausstellung bringen.
(b) Gelernten Wert der Endposition löschen.
(1) Bei Verwendung des GTS:
- Den Anweisungen auf dem GTS-Bildschirm folgen, um den gelernten Wert der Endposition zu löschen.
Löschen des erlernten Endanschlagwerts
(2) Ohne Verwendung des GTS:
- Drehen Sie den Zündschalter auf ON.
- Kabel vom Minuspol der Zusatzbatterie für die vorgegebene Zeit trennen.
für M20A-FXS: Hier klicken


für 2ZR-FXE: Hier klicken

- Kabel an den Minuspol der Zusatzbatterie anschließen.
für M20A-FXS: Hier klicken

für 2ZR-FXE: Hier klicken

|

ENDPOSITIONSLERNUNG DURCHFÜHREN
(a) Motor starten.
(b) Lenkrad abwechselnd einmal in jede Richtung bis zum Anschlag nach links und rechts drehen.
|

ENDPOSITIONSLERNUNG PRÜFEN
Tester-Anzeige | Messposition | Reichweite | Normalzustand | Diagnosehinweis |
|---|---|---|---|---|
Status des erlernten linken/rechten Endanschlags für die Endmomentbegrenzungsregelung |
Zeigt den Lernstatus der Lenkgetriebe-Endanschläge an |
Linksrichtung (nicht gelernt) & Rechtsrichtung (nicht gelernt) / Linksrichtung (nicht gelernt) & Rechtsrichtung (vorläufige Position) / Linksrichtung (nicht gelernt) & Rechtsrichtung (endgültige Position) / Linksrichtung (vorläufige Position) & Rechtsrichtung (nicht gelernt) / Linksrichtung (vorläufige Position) & Rechtsrichtung (vorläufige Position) / Linksrichtung (vorläufige Position) & Rechtsrichtung (endgültige Position) / Linksrichtung (endgültige Position) & Rechtsrichtung (nicht gelernt) / Linksrichtung (endgültige Position) & Rechtsrichtung (vorläufige Position) / Linksrichtung (endgültige Position) & Rechtsrichtung (endgültige Position) / Auslesen nicht möglich |
Linke Richtung (Entscheidungsposition) & rechte Richtung (Entscheidungsposition) |
- |
Status des erlernten linken/rechten Endanschlags für die Endmomentbegrenzungsregelung
OK:
Der Wert in der Datenliste zeigt „Linksrichtung (endgültige Position) & Rechtsrichtung (endgültige Position)“ an.
HINWEIS:
Wenn das Ergebnis von „Linksrichtung (endgültige Position) & Rechtsrichtung (endgültige Position)“ abweicht, das Verfahren ab Schritt 1 erneut durchführen.
| WEITER |  |
ENDE |