Système de direction assistée
- Précautions
- Emplacement des composants
- Schéma du système
- Comment procéder au dépannage
- Personnaliser les paramètres
- Tableau des symptômes de panne
- Bornes de l'ECU
- Système de diagnostic
- Données de trame figée
- Tableau des modes de secours
- Liste de données / Test actif
- HISTORIQUE DE CONTRÔLE DU VÉHICULE (RoB)
- Circuit d'alimentation : tension du circuit au-dessus du seuil (C123A17)
- Défaillance de comparaison du signal « A » du capteur de couple de direction assistée (C151162, C151187, C151262, C151287)
- Circuit d'alimentation « B » du capteur de couple de direction assistée : tension au-dessus du seuil (C151B17)
- Circuit d'alimentation « A » du moteur de direction assistée : tension au-dessous du seuil (C155A16, C155A17, C155B16, C155B17)
- Perte de communication avec le module du capteur d'angle de direction, message manquant (U012687, U012987, U023A87, U029387, U111087)
- Direction trop dure (témoin EPS d'avertissement (jaune))
- Sensation anormale en fin de course de direction
Précautions
PRÉCAUTIONS
PRÉCAUTION POUR LE DÉBRANCHEMENT DU CÂBLE DE LA BORNE NÉGATIVE DE LA BATTERIE
AVIS :
- Après avoir coupé le contacteur d'allumage, il peut être nécessaire d'attendre avant de débrancher la borne négative (-) de la batterie auxiliaire.
Cliquer ici

CONSEIL :
Lors du débranchement puis du rebranchement de la batterie auxiliaire, une fonction d'apprentissage automatique est active ; l'apprentissage se termine lors de l'utilisation du système concerné.
Cliquer ici


PRÉCAUTIONS RELATIVES AU SYSTÈME DE COUSSINS GONFLABLES SRS
(a) Cette Toyota Prius est équipée d'un système de retenue supplémentaire (SRS). Le non-respect de l'ordre correct des opérations d'entretien peut entraîner le déploiement imprévu du SRS pendant l'intervention. Cela peut provoquer un accident grave.
Avant toute intervention (contrôle, remplacement, dépose et pose de pièces), lire impérativement les consignes de sécurité relatives au système de retenue supplémentaire.
Cliquer ici
PRÉCAUTIONS POUR LA DÉPOSE, LA POSE ET LE REMPLACEMENT DES COMPOSANTS DE LA DIRECTION ASSISTÉE ÉLECTRIQUE
(a) Veiller à placer les roues avant en ligne droite lors de la dépose et de la pose du boîtier de direction.
(b) Lors de la dépose de l'ensemble arbre intermédiaire de direction, veiller à placer des repères de concordance avant de commencer l'opération.
(c) Lorsque l'ensemble ECU de direction assistée a été remplacé, effectuer l'enregistrement de la clé de sécurité de l'ECU.
Cliquer ici
(d) Lorsque l'ensemble ECU de direction assistée a été remplacé, effectuer la programmation de l'ECU.
Cliquer ici
CONSEIL :
Lors de la programmation de l'ECU, le témoin d'avertissement EPS peut s'allumer et le buzzer peut retentir.
(e) Lorsque l'ensemble ECU de direction assistée ou le sous-ensemble colonne de direction électrique a été remplacé, effectuer l'initialisation de l'ECU de direction assistée (étalonnage du point zéro du capteur de couple et écriture de la cartographie d'assistance).
Cliquer ici
(f) Lorsque l'ensemble ECU de direction assistée ou le sous-ensemble colonne de direction électrique a été remplacé, effectuer l'initialisation des positions de fin de course.
Cliquer ici
PRÉCAUTIONS D’UTILISATION
(a) Lors de la manipulation des composants électroniques :
(1) Ne soumettre aucun composant, tel que les ECU et les relais, à des chocs. Les remplacer par des neufs s'ils sont tombés ou ont subi un choc important.
(2) Ne pas exposer les composants électroniques à des températures élevées ou à l'humidité.
(3) Afin d'éviter toute déformation ou tout dysfonctionnement dû à l'électricité statique, ne pas toucher les bornes des connecteurs.
(b) Lors de la manipulation de l'ensemble ECU de direction assistée :
(1) Lors du remplacement de l'ensemble ECU de direction assistée, veiller à remplacer chaque ensemble ECU de direction assistée par un neuf.
AVIS :
Ne pas utiliser un ensemble ECU de direction assistée destiné à un autre véhicule Toyota Prius (véhicules de démonstration, etc.).
(c) Lors de la déconnexion et de la reconnexion des connecteurs :
(1) Avant de déconnecter les connecteurs liés au système de direction assistée, mettre le contacteur d'allumage sur ON, centrer le volant, couper le contacteur d'allumage, puis déconnecter les connecteurs.
(2) Avant de reconnecter les connecteurs liés au système de direction assistée, s'assurer que le contacteur d'allumage est coupé. Centrer ensuite le volant et mettre le contacteur d'allumage sur ON.
AVIS :
Ne pas mettre le contacteur d'allumage sur ON lorsque le volant n'est pas centré.
PRÉCAUTIONS POUR LA COMMUNICATION CAN
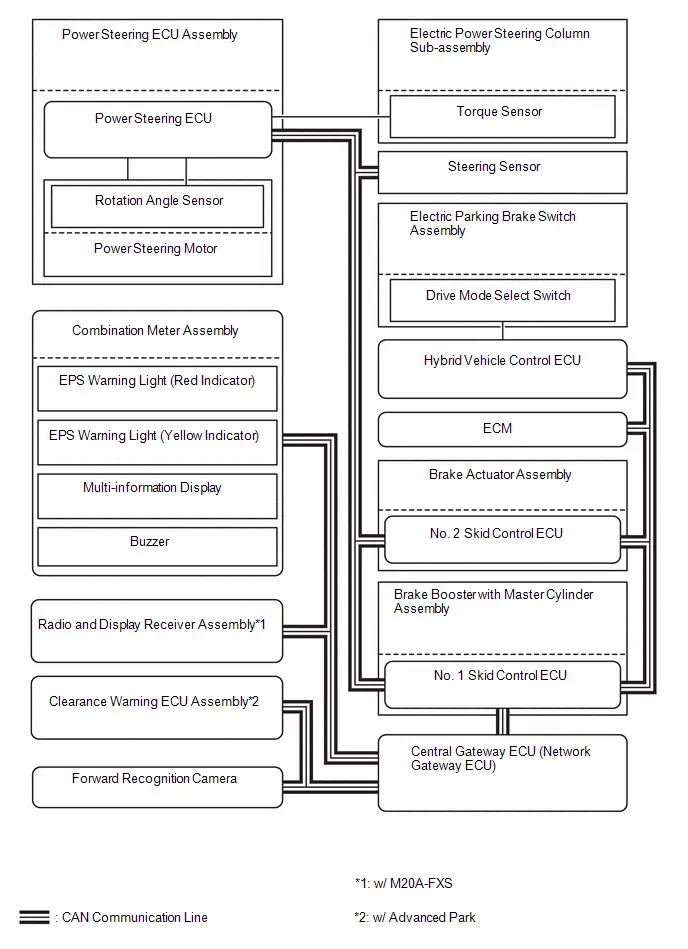
(a) Les lignes de communication CAN sont utilisées pour recevoir des informations de l'ECU de contrôle de glissement n°2 (ensemble actionneur de freinage) et de l'ECU de commande du véhicule hybride Toyota Prius, et pour transmettre les avertissements au combiné d'instruments. Lorsque des anomalies sont détectées sur les lignes de communication CAN, des DTC de communication CAN sont mémorisés.
(b) Si des DTC du système de communication CAN sont affichés, effectuer d'abord le diagnostic du système de communication CAN.
(c) Le câblage utilisé pour chaque ligne de communication est une paire torsadée de fils de même longueur. Ne pas réparer provisoirement une ligne de communication CAN avec un fil de dérivation ou équivalent.
Emplacement des composants
EMPLACEMENT DES PIÈCES
ILLUSTRATION
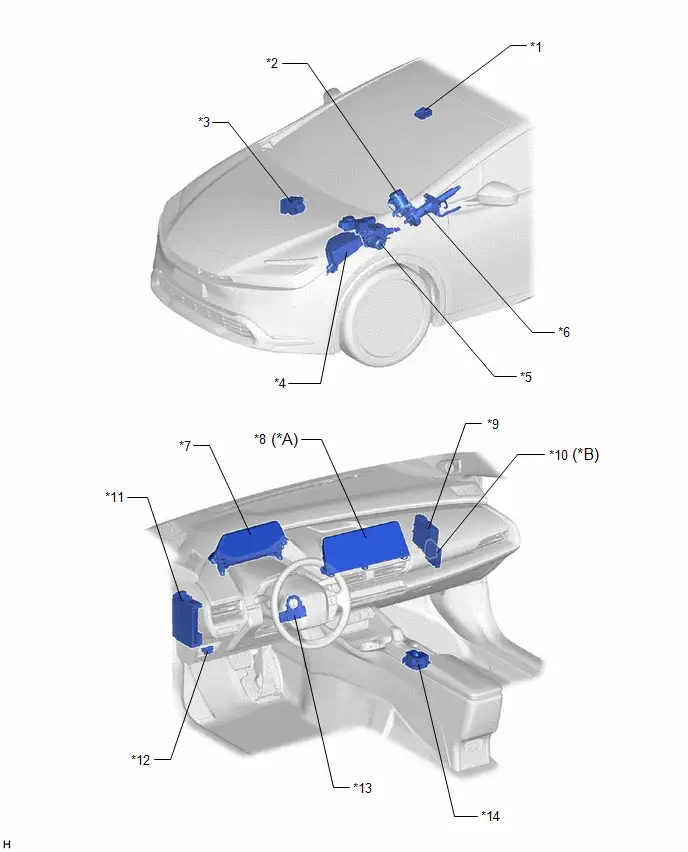
*A |
avec M20A-FXS |
*B |
avec Advanced Park |
*1 |
CAMÉRA DE RECONNAISSANCE AVANT |
*2 |
ENSEMBLE ECU DE DIRECTION ASSISTÉE - MOTEUR DE DIRECTION ASSISTÉE |
*3 |
ENSEMBLE ACTIONNEUR DE FREIN - CALCULATEUR N° 2 DU CONTRÔLE DE DÉRAPAGE |
*4 |
ENSEMBLE RELAIS N° 1 DU COMPARTIMENT MOTEUR ET BOÎTIER DE JONCTION N° 1 - FUSIBLE EPS |
*5 |
ENSEMBLE SERVOFREIN AVEC MAÎTRE-CYLINDRE - CALCULATEUR DE CONTRÔLE ANTIDÉRAPAGE N° 1 |
*6 |
SOUS-ENSEMBLE COLONNE DE DIRECTION ASSISTÉE ÉLECTRIQUE - CAPTEUR DE COUPLE |
*7 |
ENSEMBLE COMBINÉ (COMPTEURS) |
*8 |
ENSEMBLE RÉCEPTEUR RADIO ET AFFICHAGE - ÉCRAN CENTRAL |
*9 |
ECU DE COMMANDE HYBRIDE DU VÉHICULE TOYOTA PRIUS |
*10 |
ENSEMBLE ECU D'AVERTISSEMENT DE GABARIT |
*11 |
ENSEMBLE BOÎTIER DE DISTRIBUTION D'ÉNERGIE - FUSIBLE EPS-IGR - RELAIS IGR N°2 |
*12 |
DLC3 |
*13 |
CAPTEUR DE DIRECTION |
*14 |
ENSEMBLE CONTACTEUR DE FREIN DE STATIONNEMENT ÉLECTRIQUE - COMMUTATEUR DE SÉLECTION DU MODE DE CONDUITE |
Schéma du système
SCHÉMA DU SYSTÈME
Comment procéder au dépannage
CONSEIL :
- Suivre la procédure ci-dessous pour diagnostiquer le système de direction assistée.
- *: Utiliser le GTS.
PROCÉDURE
Amener le véhicule Toyota Prius à l'atelier
|

CONTRÔLE DE LA BATTERIE AUXILIAIRE
(a) Mettre le contacteur d'allumage sur OFF.
(b) Mesurer la tension de la batterie auxiliaire.
Tension spécifiée :
11 à 14 V
CONSEIL :
Si la tension est inférieure à 11 V, recharger ou remplacer la batterie auxiliaire avant de passer à l'étape suivante.
|

CONTRÔLER LES DTC ET LES DONNÉES DE CAPTURE*
CONSEIL :
Se reporter à Vérification / effacement des DTC.
Châssis > EMPS > Codes de défaut
|

CONFIRMATION DES SYMPTÔMES DU PROBLÈME
Résultat | Passer à |
|---|---|
Le symptôme n'apparaît pas. |
A |
Le symptôme apparaît. |
B |
| B |  |
ALLEZ À L'ÉTAPE 6 |
|

SIMULATION DES SYMPTÔMES
|

CONTRÔLER LE SYSTÈME DE COMMUNICATION CAN*
(a) Contrôler les codes DTC.
pour modèle HEV : cliquer ici
pour modèle PHEV : cliquer ici
Résultat | Passer à |
|---|---|
Aucun DTC du système de communication CAN n'est mémorisé. |
A |
Des DTC du système de communication CAN sont mémorisés. |
B |
CONSEIL :
- Si des DTC du système de communication CAN sont émis, effectuer d'abord le dépannage du système de communication CAN.
- Si la communication avec l'ensemble ECU de direction assistée est impossible via le GTS, contrôler les bornes CANH et CANL du DLC3 et de l'ensemble ECU de direction assistée, ainsi que le circuit IG de l'ensemble ECU de direction assistée.
| B |  |
PASSER AU SYSTÈME DE COMMUNICATION CAN pour modèle HEV : cliquer ici pour modèle PHEV : cliquer ici |


|

CONTRÔLER LES CODES DTC*
(a) Contrôler les codes DTC.
Châssis > EMPS > Codes de défautCONSEIL :
Se reporter au tableau des codes de diagnostic lorsque des DTC sont affichés.
Cliquer ici
Résultat | Passer à |
|---|---|
Aucun DTC n'est mémorisé. |
A |
Des DTC sont enregistrés. |
B |
| B |  |
ALLER À L'ÉTAPE 10 |
|

TABLEAU DES SYMPTÔMES DE PANNE
(a) Reportez-vous au tableau des symptômes de panne.
Cliquer ici
Résultat | Passer à |
|---|---|
Le défaut ne figure pas dans le tableau des symptômes de panne. |
A |
Le défaut figure dans le tableau des symptômes de panne. |
B |
| B |  |
ALLER À L'ÉTAPE 10 |
|

ANALYSE GÉNÉRALE ET DÉPANNAGE*
(a) Se reporter à Bornes de l'ECU.
Cliquer ici
(b) Se reporter à Liste de données / Test actif.
Cliquer ici
|

RÉPARER OU REMPLACER
|

CONTRÔLE DE CONFIRMATION
| SUIVANT |  |
FIN |
Personnaliser les paramètres
PARAMÈTRES DE PERSONNALISATION
PERSONNALISATION DU MODE DE CONDUITE (avec M20A-FXS)
Les réglages du véhicule peuvent être modifiés à l'aide de l'écran central.
CONSEIL :
Lorsque le mode de conduite est réglé sur "CUSTOM", les réglages des 3 éléments ("Groupe motopropulseur", "Direction" et "Climatisation") peuvent être sélectionnés individuellement, contrairement aux modes "ECO", "NORMAL" et "SPORT".
(a) Mettre le contacteur d'allumage sur ON.
(b) Modifier si nécessaire les réglages du véhicule Toyota Prius à l'aide de l'écran central.
Affichage | Contenu | Par défaut | Réglage |
|---|---|---|---|
Powertrain |
Réponse à l'accélération, etc. |
Normal |
Sport / Normal / Eco |
Direction |
Force d'assistance de direction, etc. |
Normal |
Sport / Normal |
Climatisation |
Efficacité du système de climatisation, etc. |
Normal |
Eco / Normal |
Tableau des symptômes de panne
TABLEAU DES SYMPTÔMES DE PANNE
CONSEIL :
- Utiliser le tableau ci-dessous pour aider à déterminer la cause des symptômes. Si plusieurs zones suspectes sont indiquées, les causes possibles des symptômes sont classées par ordre de probabilité dans la colonne "Zone suspecte" du tableau.
- Contrôler chaque symptôme en vérifiant les zones suspectes dans l'ordre indiqué. Remplacer les pièces si nécessaire.
- Contrôler les fusibles et relais liés à ce système avant de contrôler les zones suspectes ci-dessous.
Symptôme | Zone suspecte | Lien |
|---|---|---|
Direction lourde |
Pneus avant (gonflage incorrect, usure irrégulière) |
 |
Géométrie des roues avant (incorrecte) |
 |
|
Train avant (rotule inférieure) |
 |
|
Ensemble boîtier de direction |
 |
|
Batterie auxiliaire et circuit d'alimentation (pour M20A-FXS) |
 |
|
Batterie auxiliaire et circuit d'alimentation (pour 2ZR-FXE) |
 |
|
Tension d'alimentation de l'ensemble ECU de direction assistée |
 |
|
Ensemble ECU de direction assistée |
 |
|
État du véhicule Toyota Prius (volant tourné de gauche à droite de façon répétée véhicule à l'arrêt, ou charge importante appliquée en continu au véhicule) |
 |
|
Direction lourde (témoin d'avertissement EPS (jaune)) |
Direction trop dure (témoin EPS d'avertissement (jaune)) |
 |
Effort de direction différent entre la droite et la gauche ou irrégulier |
Pneus avant (gonflage incorrect, usure irrégulière) |
 |
Géométrie des roues avant (incorrecte) |
 |
|
Train avant (rotule inférieure) |
 |
|
Ensemble boîtier de direction |
 |
|
Capteur de couple (sous-ensemble colonne de direction électrique) |
 |
|
Sous-ensemble colonne de direction assistée électrique |
 |
|
Ensemble ECU de direction assistée |
 |
|
Pendant la conduite, l'effort de direction ne varie pas en fonction de la vitesse du véhicule Toyota Prius, ou le volant ne revient pas facilement en position centrale |
ECU de contrôle de glissement n°2 (ensemble actionneur de freinage) |
 |
Capteur de vitesse de roue |
 |
|
Capteur de couple (sous-ensemble colonne de direction électrique) |
 |
|
Ensemble ECU de direction assistée |
 |
|
Système de communication CAN (pour modèle HEV) |
 |
|
Système de communication CAN (pour modèle PHEV) |
 |
|
Des bruits de frottement se produisent lors de la rotation du volant à basse vitesse |
Moteur de direction assistée (ensemble ECU de direction assistée) |
 |
Sous-ensemble colonne de direction assistée électrique |
 |
|
Sous-ensemble capteur à câble spiralé |
 |
|
Cache de colonne de direction en contact avec l'ensemble volant |
 |
|
Son aigu (grincement) lors de la rotation lente du volant, véhicule Toyota Prius à l'arrêt |
Moteur de direction assistée (ensemble ECU de direction assistée) |
 |
Montage du volant (incorrect) |
 |
|
Le volant vibre et un bruit se produit lors de la rotation du volant de butée à butée |
Moteur de direction assistée (ensemble ECU de direction assistée) |
 |
Sous-ensemble colonne de direction assistée électrique |
 |
|
Montage du volant (incorrect) |
 |
|
Le mode de conduite ne change pas (avec commutateur de sélection du mode de conduite) |
Circuit du commutateur de sélection du mode de conduite (pour modèle PHEV) |
 |
Circuit du commutateur de sélection du mode de conduite (pour 2ZR-FXE) |
 |
|
Circuit du commutateur de sélection du mode de conduite (pour M20A-FXS) |
 |
|
Le témoin d'avertissement EPS reste allumé |
Circuit du témoin d'avertissement EPS |
 |
Sensation anormale en fin de course de direction |
Se reporter à "Sensation anormale en fin de course de direction" |
 |
Bornes de l'ECU
BORNES DU CALCULATEUR
CONTRÔLE DE L'ENSEMBLE ECU DE DIRECTION ASSISTÉE
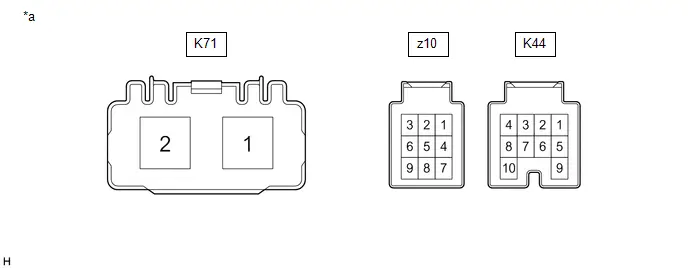
*a |
Composant sans faisceau raccordé (ensemble ECU de direction assistée) |
- |
- |
a) Mesurez la tension et la résistance selon les valeurs indiquées dans le tableau ci-dessous.
AVIS :
Lorsque le témoin d'avertissement EPS s'allume suite à un dysfonctionnement, la fonction de sécurité peut amener la tension des bornes de l'ensemble ECU de direction assistée à 0 V.
N° de borne (symbole) | Description des bornes | Condition | Condition spécifiée |
|---|---|---|---|
K44-1 (IG) - Masse de caisse |
Source d'alimentation IG |
Contact d'allumage activé |
8 à 16 V |
K44-7 (CANH) - K44-8 (CANL) |
Ligne de communication CAN |
Contact d'allumage coupé |
54 à 69 Ω |
z10-1 (TRQ2) - z10-2 (TRQG2) |
Signal du capteur de couple 2 |
Contacteur d'allumage sur ON (READY) et volant non tourné (sans charge) |
2.3 à 2.7 V |
Contacteur d'allumage sur ON (READY) et volant tourné vers la droite, véhicule Toyota Prius à l'arrêt |
1.2 à 2.5 V |
||
Contacteur d'allumage sur ON (READY) et volant tourné vers la gauche, véhicule à l'arrêt |
2.5 à 3.8 V |
||
z10-2 (TRQG2) - Masse de caisse |
Masse du capteur de couple 2 |
Toujours |
Inférieure à 1 Ω |
z10-3 (TRQV2) - z10-2 (TRQG2) |
Alimentation en tension du capteur de couple 2 |
Contact d'allumage activé |
4,5 à 5,5 V |
z10-7 (TRQV1) - z10-8 (TRQG1) |
Alimentation en tension du capteur de couple 1 |
Contact d'allumage activé |
4,5 à 5,5 V |
z10-8 (TRQG1) - Masse de caisse |
Masse du capteur de couple 1 |
Toujours |
Inférieure à 1 Ω |
z10-9 (TRQ1) - z10-8 (TRQG1) |
Signal du capteur de couple |
Contacteur d'allumage sur ON (READY) et volant non tourné (sans charge) |
2.3 à 2.7 V |
Contacteur d'allumage sur ON (READY) et volant tourné vers la droite, véhicule Toyota Prius à l'arrêt |
2.5 à 3.8 V |
||
Contacteur d'allumage sur ON (READY) et volant tourné vers la gauche, véhicule à l'arrêt |
1.2 à 2.5 V |
||
K71-1 (PIG) - Masse de caisse |
Source d'alimentation |
Toujours |
9 à 16 V |
K71-2 (PGND) - Masse de caisse |
Masse d'alimentation |
Toujours |
Inférieure à 1 Ω |
Si le résultat ne correspond pas aux valeurs spécifiées, le calculateur peut être défectueux.
Système de diagnostic
SYSTÈME DE DIAGNOSTIC
DESCRIPTION
- Le calculateur d'assistance électrique de direction enregistre un DTC lorsqu'il détecte une anomalie du calculateur ou du circuit du système de direction assistée.
- Le GTS permet de consulter et d'effacer les DTC mémorisés, d'écrire la cartographie d'assistance et de surveiller les données figées ainsi que la liste de données.
VÉRIFIER LE VOYANT D'ALERTE
(a) Mettre le contacteur d'allumage sur ON et vérifier le voyant d'alerte EPS.
OK :
Le voyant d'alerte EPS s'allume.
CONSEIL :
Si le voyant d'alerte EPS ne s'allume pas, vérifier le circuit du voyant d'alerte EPS.
Cliquer ici
(b) Mettre le contacteur d'allumage sur ON (READY) et vérifier le voyant d'alerte EPS.
OK :
Le voyant d'alerte EPS s'éteint.
CONSEIL :
Si le voyant d'alerte EPS ne s'allume pas, vérifier le circuit du voyant d'alerte EPS.
Cliquer ici
Données de trame figée
DONNÉES D'IMAGE FIGÉE
DONNÉES D'IMAGE FIGÉE
AVIS :
- Il est difficile d'afficher clairement les valeurs spécifiées (valeurs de jugement), car les valeurs des données figées varient fortement selon les conditions de mesure, l'environnement ou l'état du véhicule. Une anomalie peut donc exister même lorsque les valeurs sont dans les limites spécifiées.
- Mettre le contacteur d'allumage sur ON et garer le véhicule Toyota Prius sur un sol plat. Vérifier les données figées à l'aide du GTS.
(a) Mettre le contacteur d'allumage sur OFF.
(b) Connecter le GTS au DLC3.
(c) Placer le contacteur d'allumage sur ON.
(d) Mettre le GTS sous tension.
(e) Vérifier les données figées sur le GTS.
Châssis > EMPSAffichage du testeur | Élément de mesure | Portée | Condition normale | Remarque de diagnostic |
|---|---|---|---|---|
Distance totale parcourue |
Distance totale parcourue |
Min. : 0, Max. : 16777215 |
- |
- |
Distance totale parcourue - Unité |
Total Distance Traveled unit / Unité de distance totale parcourue |
km / mile |
- |
- |
Vitesse du véhicule Toyota Prius |
Vitesse du véhicule depuis le compteur de vitesse |
Min. : 0 km/h Max. : 300 km/h |
|
- |
Régime moteur |
Régime moteur |
Min. : 0 tr/min Max. : 12800 tr/min |
Pas de fluctuation significative |
Moteur tournant à vitesse constante |
État READY |
État READY |
OFF ou ON |
- |
- |
Tension de la batterie |
Tension de la batterie auxiliaire |
Min. : 0,00 V Max. : 25.00 V |
11 à 14 V |
- |
Couple au volant |
Couple au volant |
Min. : -25.0 N·m Max. : 25 N·m |
La valeur varie proportionnellement à l'effort de direction - La valeur augmente lorsqu'on tourne à gauche et diminue lorsqu'on tourne à droite |
Contacteur d'allumage sur ON (READY) et volant en rotation |
Vitesse angulaire du volant |
Vitesse angulaire du volant |
Min. : -32768 deg/s Max. : 32767 deg/s |
La valeur varie proportionnellement à l'effort de direction - La valeur augmente lorsqu'on tourne à gauche et diminue lorsqu'on tourne à droite |
Contacteur d'allumage sur ON (READY) et volant en rotation |
Angle de braquage |
Angle de braquage |
Min. : -3072.0 deg Max. : 3070.5 deg |
- |
- |
État de l'alimentation du véhicule Toyota Prius (IGP PT2) |
État de la source d'alimentation IGP (PT2) |
OFF ou ON |
OFF : contact d'allumage coupé ON : Contacteur d'allumage sur ON |
- |
État de l'alimentation du véhicule Toyota Prius (IGP PT1) |
État de la source d'alimentation IGP (PT1) |
OFF ou ON |
OFF : contact d'allumage coupé ON : Contacteur d'allumage sur ON |
- |
État de l'alimentation du véhicule Toyota Prius (IGP PDC) |
État de la source d'alimentation IGP (PDC) |
OFF ou ON |
OFF : contact d'allumage coupé ON : Contacteur d'allumage sur ON |
- |
État de l'alimentation du véhicule Toyota Prius (IGR PDC) |
État de la source d'alimentation IGR (PDC) |
OFF ou ON |
OFF : contact d'allumage coupé ON : Contacteur d'allumage sur ON |
- |
Alimentation IG |
Tension de la source d'alimentation IG |
Min. : 0,00 V Max. : 25.00 V |
8 à 16 V |
Contact d'allumage activé |
Alimentation PIG |
Tension de la source d'alimentation PIG |
Min. : 0,00 V Max. : 25.00 V |
9 à 16 V |
Contacteur d'allumage sur ON (READY) et volant en rotation |
Température de la thermistance |
Température du substrat du calculateur |
Min. : -50.0 °C Max. : 200 °C |
-50 °C à 200 °C |
- |
Source d'alimentation |
État de fonctionnement du système hybride |
État de fonctionnement ou état à l'arrêt |
État de fonctionnement : READY ON État à l'arrêt : READY OFF |
- |
Signal d'assistance de direction |
État de l'enregistrement du signal d'assistance de direction assistée |
Arrêt de l'assistance ou assistance en cours |
OFF : arrêt de l'assistance ON : assistance en cours |
- |
État de synchronisation de la MLI |
État de synchronisation de la modulation du rapport cyclique du signal PWM du moteur |
État synchronisé ou état non synchronisé |
État synchronisé : synchronisé. État non synchronisé : non synchronisé |
*1 |
État de la commande coordonnée |
État de la commande de fonctionnement de la direction assistée |
État de la commande de fonctionnement de la direction assistée |
Commande coopérative : commande coopérative ; autre que commande coopérative : autre que commande coopérative |
*1 |
Tension intermédiaire des autres systèmes |
Tension intermédiaire des autres systèmes |
Min. : 0,00 V Max. : 25.00 V |
- |
*1 |
Sortie du capteur de couple 1 |
Valeur de sortie du capteur de couple 1 |
Min. : -25.0 N·m Max. : 25 N·m |
- |
- |
Sortie du capteur de couple 2 |
Valeur de sortie du capteur de couple 2 |
Min. : -25.0 N·m Max. : 25 N·m |
- |
- |
Sortie du capteur de couple 3 |
Valeur de sortie du capteur de couple 3 |
Min. : -25.0 N·m Max. : 25 N·m |
- |
- |
Sortie du capteur de couple 4 |
Valeur de sortie du capteur de couple 4 |
Min. : -25.0 N·m Max. : 25 N·m |
- |
- |
Courant de phase U du moteur 1 |
Courant aux bornes du moteur 1 (phase U) |
Min. : -327,68 A Max. : 327,67 A |
La valeur varie proportionnellement à l'effort de direction |
Contacteur d'allumage sur ON (READY) et volant en rotation |
Courant de phase V du moteur 1 |
Courant aux bornes du moteur 1 (phase V) |
Min. : -327,68 A Max. : 327,67 A |
La valeur varie proportionnellement à l'effort de direction |
Contacteur d'allumage sur ON (READY) et volant en rotation |
Courant de phase W du moteur 1 |
Courant aux bornes du moteur 1 (phase W) |
Min. : -327,68 A Max. : 327,67 A |
La valeur varie proportionnellement à l'effort de direction |
Contacteur d'allumage sur ON (READY) et volant en rotation |
Rapport cyclique de phase U du moteur 1 |
Rapport cyclique de phase U du moteur 1 |
Min. : 0,00 % Max. : 100,00 % |
- |
- |
Rapport cyclique de phase V du moteur 1 |
Rapport cyclique de phase V du moteur 1 |
Min. : 0,00 % Max. : 100,00 % |
- |
- |
Rapport cyclique de phase W du moteur 1 |
Rapport cyclique de phase W du moteur 1 |
Min. : 0,00 % Max. : 100,00 % |
- |
- |
Tension aux bornes de phase U du moteur 1 |
Tension aux bornes du moteur 1 (phase U) |
Min. : 0,00 V Max. : 100,00 V |
- |
*1 |
Tension aux bornes de phase V du moteur 1 |
Tension aux bornes du moteur 1 (phase V) |
Min. : 0,00 V Max. : 100,00 V |
- |
*1 |
Tension aux bornes de phase W du moteur 1 |
Tension aux bornes du moteur 1 (phase W) |
Min. : 0,00 V Max. : 100,00 V |
- |
*1 |
Alimentation du moteur 1 |
Tension d'alimentation du moteur 1 actif |
Min. : 0,00 V Max. : 25.00 V |
9 à 16 V |
Contacteur d'allumage sur ON (READY) et volant en rotation |
Courant de phase U du moteur 2 |
Courant aux bornes du moteur 2 (phase U) |
Min. : -327,68 A Max. : 327,67 A |
La valeur varie proportionnellement à l'effort de direction |
Contacteur d'allumage sur ON (READY) et volant en rotation |
Courant de phase V du moteur 2 |
Courant aux bornes du moteur 2 (phase V) |
Min. : -327,68 A Max. : 327,67 A |
La valeur varie proportionnellement à l'effort de direction |
Contacteur d'allumage sur ON (READY) et volant en rotation |
Courant de phase W du moteur 2 |
Courant aux bornes du moteur 2 (phase W) |
Min. : -327,68 A Max. : 327,67 A |
La valeur varie proportionnellement à l'effort de direction |
Contacteur d'allumage sur ON (READY) et volant en rotation |
Rapport cyclique de phase U du moteur 2 |
Rapport cyclique de phase U du moteur 2 |
Min. : 0,00 % Max. : 100,00 % |
- |
- |
Rapport cyclique de phase V du moteur 2 |
Rapport cyclique de phase V du moteur 2 |
Min. : 0,00 % Max. : 100,00 % |
- |
- |
Rapport cyclique de phase W du moteur 2 |
Rapport cyclique de phase W du moteur 2 |
Min. : 0,00 % Max. : 100,00 % |
- |
- |
Tension aux bornes de phase U du moteur 2 |
Tension aux bornes du moteur 2 (phase U) |
Min. : 0,00 V Max. : 100,00 V |
- |
*1 |
Tension aux bornes de phase V du moteur 2 |
Tension aux bornes du moteur 2 (phase V) |
Min. : 0,00 V Max. : 100,00 V |
- |
*1 |
Tension aux bornes de phase W du moteur 2 |
Tension aux bornes du moteur 2 (phase W) |
Min. : 0,00 V Max. : 100,00 V |
- |
*1 |
Alimentation du moteur 2 |
Tension d'alimentation du moteur 2 actif |
Min. : 0,00 V Max. : 25.00 V |
9 à 16 V |
Contacteur d'allumage sur ON (READY) et volant en rotation |
Angle de rotation du moteur 1 |
Angle de rotation du moteur 1 |
Min. : 0,0 ° Max. : 360,1 ° |
La valeur varie de 0 à 360 ° |
|
Angle de rotation du moteur 2 |
Angle de rotation du moteur 2 |
Min. : 0,0 ° Max. : 360,1 ° |
La valeur varie de 0 à 360 ° |
|
Angle de rotation du moteur 3 |
Angle de rotation du moteur 3 |
Min. : 0,0 ° Max. : 360,1 ° |
- |
*1 |
Angle de rotation du moteur 4 |
Angle de rotation du moteur 4 |
Min. : 0,0 ° Max. : 360,1 ° |
- |
*1 |
Tension Sin du capteur d'angle de rotation 1 |
Tension de sortie Sin1 du capteur d'angle de rotation utilisée pour le calcul de l'angle de rotation |
Min. : 0,00 V Max. : 5,00 V |
- |
- |
Tension Cos du capteur d'angle de rotation 1 |
Tension de sortie Cos1 du capteur d'angle de rotation utilisée pour le calcul de l'angle de rotation |
Min. : 0,00 V Max. : 5,00 V |
- |
- |
Tension Sin du capteur d'angle de rotation 2 |
Tension de sortie Sin2 du capteur d'angle de rotation utilisée pour le calcul de l'angle de rotation |
Min. : 0,00 V Max. : 5,00 V |
- |
- |
Tension Cos du capteur d'angle de rotation 2 |
Tension de sortie Cos2 du capteur d'angle de rotation utilisée pour le calcul de l'angle de rotation |
Min. : 0,00 V Max. : 5,00 V |
- |
- |
Tension Sin du capteur d'angle de rotation 3 |
Tension de sortie Sin3 du capteur d'angle de rotation utilisée pour le calcul de l'angle de rotation |
Min. : 0,00 V Max. : 5,00 V |
- |
- |
Tension Cos du capteur d'angle de rotation 3 |
Tension de sortie Cos3 du capteur d'angle de rotation utilisée pour le calcul de l'angle de rotation |
Min. : 0,00 V Max. : 5,00 V |
- |
- |
Compteur de tours 1 |
Compteur de tours 1 |
Min. : 0 Max. : 1024 |
- |
*1 |
Compteur de tours 2 |
Compteur de tours 2 |
Min. : 0 Max. : 1024 |
- |
*1 |
Angle absolu (angle du pignon) |
Angle absolu (angle du pignon) |
Min. : -32.768 rad Max. : 32.768 rad |
- |
*1 |
Angle de braquage de l'ensemble de direction |
Angle de braquage de l'ensemble de direction |
Min. : -1877.5 deg Max. : 1877.6 deg |
- |
*1 |
Courant réel du moteur (axe Q) |
Courant détecté circulant vers le moteur (courant détecté de l'axe q) |
Min. : -327,68 A Max. : 327,67 A |
- |
- |
Courant de consigne (axe Q) |
Courant cible circulant vers le moteur (courant demandé de l'axe q) |
Min. : -327,68 A Max. : 327,67 A |
- |
- |
Courant réel 2 du moteur (axe D) |
Courant détecté circulant vers le moteur (courant détecté de l'axe d) |
Min. : -327,68 A Max. : 327,67 A |
- |
- |
Courant de consigne 2 (axe D) |
Courant cible circulant vers le moteur (courant demandé de l'axe d) |
Min. : -327,68 A Max. : 327,67 A |
- |
- |
Angle de rotation du moteur |
Angle de rotation du moteur (détecté par le capteur de rotation) |
Min. : 0,0 ° Max. : 360,1 ° |
Pendant la direction, la valeur de l'angle de rotation du moteur varie de 0 à 360° |
Contacteur d'allumage sur ON (READY) et volant en rotation |
Courant moteur final limité (axe Q) |
Limite finale du courant moteur (courant demandé de l'axe q) |
Min. : 0,00 A Max. : 327,67 A |
- |
- |
État du signal du capteur d'angle de braquage |
État du signal du capteur d'angle de braquage |
Utilisable, Non appris, Défaut capteur, Défaut de communication |
- |
- |
Vitesse Toyota Prius via CAN (capteur de vitesse RR) |
Valeur du capteur de vitesse RR transmise via CAN |
Min. : 0 km/h Max. : 255 km/h |
|
- |
Vitesse via CAN (capteur de vitesse RL) |
Valeur du capteur de vitesse RL transmise via CAN |
Min. : 0 km/h Max. : 255 km/h |
|
- |
Vitesse via CAN (SP1) |
Valeur d'entrée de la vitesse du véhicule Toyota Prius transmise via CAN (égale à la valeur indiquée au compteur de vitesse) |
Min. : 0 km/h Max. : 300 km/h |
|
- |
Vitesse de rotation du volant via CAN (SSAV) |
Valeur de la vitesse de rotation du volant transmise via CAN |
Min. : -32768 deg/s Max. : 32767 deg/s |
- |
- |
Informations d'état de contrôle |
Informations d'état de contrôle |
Min. : 0 Max. : 65535 |
- |
- |
Informations d'état du circuit intégré ASIC |
Informations d'état du circuit intégré |
Min. : 0 Max. : 65535 |
- |
- |
Composant de protection contre la surchauffe de l'ECU |
Composant interne de l'ECU pour lequel la commande de protection contre la surchauffe est effectuée |
Aucun composant cible, MOS onduleur, MOS relais d'alimentation, circuit intégré spécifique, bobine de choc, MOS pont en H, MOS relais moteur, autour du microcontrôleur ou DBC |
- |
- |
Température estimée du composant de protection contre la surchauffe de l'ECU |
Température estimée du composant interne de l'ECU pour lequel la protection contre la surchauffe est effectuée |
Min. : -50.0 °C Max. : 200 °C |
- |
- |
Composant de protection contre la surchauffe du moteur |
Composant interne du moteur pour lequel la commande de protection contre la surchauffe est effectuée |
Aucun composant cible, moteur |
- |
- |
Température estimée du composant de protection contre la surchauffe du moteur |
Température estimée du composant interne du moteur pour lequel la protection contre la surchauffe est effectuée |
Min. : -50.0 °C Max. : 200 °C |
- |
- |
Tension de batterie (système 2) |
Tension de batterie (système 2) |
Min. : 0,00 V Max. : 25.00 V |
- |
*1 |
Alimentation IG (système 2) |
Alimentation IG (système 2) |
Min. : 0,00 V Max. : 25.00 V |
- |
*1 |
Alimentation PIG (système 2) |
Alimentation PIG (système 2) |
Min. : 0,00 V Max. : 25.00 V |
- |
*1 |
Température de la thermistance (système 2) |
Température de la thermistance (système 2) |
Min. : -50.0 °C Max. : 200 °C |
- |
*1 |
Tension médiane des autres systèmes (système 2) |
Tension médiane des autres systèmes (système 2) |
Min. : 0,00 V Max. : 25.00 V |
- |
*1 |
Courant réel du moteur (axe Q) (système 2) |
Courant réel du moteur (axe Q) (système 2) |
Min. : -327,68 A Max. : 327,67 A |
- |
*1 |
Courant de consigne (axe Q) (système 2) |
Courant de consigne (axe Q) (système 2) |
Min. : -327,68 A Max. : 327,67 A |
- |
*1 |
Courant réel 2 du moteur (axe D) (système 2) |
Courant réel 2 du moteur (axe D) (système 2) |
Min. : -327,68 A Max. : 327,67 A |
- |
*1 |
Courant de consigne 2 (axe D) (système 2) |
Courant de consigne 2 (axe D) (système 2) |
Min. : -327,68 A Max. : 327,67 A |
- |
*1 |
Angle de rotation du moteur (système 2) |
Angle de rotation du moteur (système 2) |
Min. : 0,0 ° Max. : 360.0 deg |
- |
*1 |
Courant moteur final limité (axe Q) (système 2) |
Courant moteur final limité (axe Q) (système 2) |
Min. : 0 A Max. : 327,67 A |
- |
*1 |
Informations d'état du circuit intégré ASIC (système 2) |
Informations d'état du circuit intégré ASIC (système 2) |
Min. : 0 Max. : 65535 |
- |
*1 |
CONSEIL :
*1 : Selon le véhicule Toyota Prius, cet élément peut ne pas être affiché.
Tableau des modes de secours
TABLEAU DES MODES DÉGRADÉS
Si un problème survient dans le système de direction assistée, l'assistance de direction sera arrêtée ou la quantité d'assistance sera réduite afin de protéger le système.
Système de direction assistéeDysfonctionnement | Fonctionnement en mode de sécurité | Témoin EPS | Avertisseur sonore |
|---|---|---|---|
|
L'assistance de direction s'arrête ou la quantité d'assistance est limitée |
Rouge ou jaune |
Retentit par intermittence ou une seule fois |
|
L'assistance de direction est temporairement limitée |
Jaune |
Retentit une seule fois |
CONSEIL :
- Si l'assistance de direction s'arrête, le témoin EPS s'allume (rouge).
- Si la quantité d'assistance est réduite, le témoin EPS s'allume (jaune) et des vibrations ou un bruit peuvent se produire.
- La quantité d'assistance peut être réduite pour éviter la surchauffe du moteur et des ECU si le volant est tourné en continu alors que le véhicule Toyota Prius est à l'arrêt ou roule à basse vitesse, ou si le volant est maintenu en butée complète pendant une longue durée. Dans ces cas, la quantité d'assistance revient à la normale lorsque le volant n'est pas tourné pendant environ 10 minutes, le contact étant mis (READY).
- Si la batterie auxiliaire n'est pas suffisamment chargée ou si sa tension baisse temporairement, la quantité d'assistance sera réduite et le témoin EPS s'allumera. Dans ces cas, la quantité d'assistance revient à la normale lorsque la tension de la batterie auxiliaire se rétablit.
Liste de données / Test actif
LISTE DE DONNÉES / TEST ACTIF
LISTE DE DONNÉES
CONSEIL :
L'utilisation du GTS pour lire la liste de données permet de lire les valeurs ou les états des interrupteurs, capteurs, actionneurs et autres éléments sans démonter aucune pièce. Cette inspection non intrusive peut être très utile, car des conditions ou signaux intermittents peuvent être détectés avant que les pièces ou le câblage ne soient perturbés. Consulter les informations de la liste de données au début du diagnostic est un moyen de gagner du temps de diagnostic.
AVIS :
Dans le tableau ci-dessous, les valeurs indiquées sous « Condition normale » sont des valeurs de référence. Ne vous fiez pas uniquement à ces valeurs de référence pour déterminer si une pièce est défectueuse ou non.
(a) Mettre le contacteur d'allumage sur OFF.
(b) Connecter le GTS au DLC3.
(c) Placer le contacteur d'allumage sur ON.
(d) Mettre le GTS sous tension.
(e) Accédez aux menus suivants : Châssis / EMPS / Liste des données.
(f) Consultez la liste des données selon l'affichage sur le GTS.
Châssis > EMPS > Liste de donnéesAffichage du testeur | Élément de mesure | Portée | Condition normale | Remarque de diagnostic |
|---|---|---|---|---|
Distance totale parcourue |
Distance totale parcourue |
Min. : 0, Max. : 16777215 |
- |
- |
Distance totale parcourue - Unité |
Total Distance Traveled unit / Unité de distance totale parcourue |
km / mile |
- |
- |
Vitesse du véhicule Toyota Prius |
Vitesse du véhicule depuis le compteur de vitesse |
Min. : 0 km/h Max. : 300 km/h |
|
- |
Régime moteur |
Régime moteur |
Min. : 0 tr/min Max. : 12800 tr/min |
Pas de fluctuation significative |
Moteur tournant à vitesse constante |
État READY |
État READY |
OFF ou ON |
- |
- |
Tension de la batterie |
Tension de la batterie auxiliaire |
Min. : 0,00 V Max. : 25.00 V |
11 à 14 V |
- |
Couple au volant |
Couple au volant |
Min. : -25.0 N·m Max. : 25 N·m |
La valeur varie proportionnellement à l'effort de direction - La valeur augmente lorsqu'on tourne à gauche et diminue lorsqu'on tourne à droite |
Contacteur d'allumage sur ON (READY) et volant en rotation |
Vitesse angulaire du volant |
Vitesse angulaire du volant |
Min. : -32768 deg/s Max. : 32767 deg/s |
La valeur varie proportionnellement à la vitesse de braquage - La valeur augmente lorsqu'on tourne à gauche et diminue lorsqu'on tourne à droite |
Contacteur d'allumage sur ON (READY) et volant en rotation |
Angle de braquage |
Angle de braquage |
Min. : -3072.0 deg Max. : 3070.5 deg |
- |
- |
État de l'alimentation du véhicule Toyota Prius (IGP PT2) |
État de la source d'alimentation IGP (PT2) |
OFF ou ON |
OFF : contact d'allumage coupé ON : Contacteur d'allumage sur ON |
- |
État de l'alimentation du véhicule Toyota Prius (IGP PT1) |
État de la source d'alimentation IGP (PT1) |
OFF ou ON |
OFF : contact d'allumage coupé ON : Contacteur d'allumage sur ON |
- |
État de l'alimentation du véhicule Toyota Prius (IGP PDC) |
État de la source d'alimentation IGP (PDC) |
OFF ou ON |
OFF : contact d'allumage coupé ON : Contacteur d'allumage sur ON |
- |
État de l'alimentation du véhicule Toyota Prius (IGR PDC) |
État de la source d'alimentation IGR (PDC) |
OFF ou ON |
OFF : contact d'allumage coupé ON : Contacteur d'allumage sur ON |
- |
Alimentation IG |
Tension de la source d'alimentation IG |
Min. : 0,00 V Max. : 25.00 V |
8 à 16 V |
Contact d'allumage activé |
Alimentation PIG |
Tension de la source d'alimentation PIG |
Min. : 0,00 V Max. : 25.00 V |
9 à 16 V |
Contacteur d'allumage sur ON (READY) et volant en rotation |
Température de la thermistance |
Température du substrat du calculateur |
Min. : -50.0 °C Max. : 200 °C |
-50 °C à 200 °C |
- |
Source d'alimentation |
État de fonctionnement du système hybride |
État de fonctionnement ou état à l'arrêt |
État de fonctionnement : READY ON État à l'arrêt : READY OFF |
- |
Signal d'assistance de direction |
État de l'enregistrement du signal d'assistance de direction assistée |
Arrêt de l'assistance ou assistance en cours |
OFF : arrêt de l'assistance ON : assistance en cours |
- |
État de synchronisation de la MLI |
État de synchronisation de la modulation du rapport cyclique du signal PWM du moteur |
État de synchronisation / État de non-synchronisation |
État synchronisé : synchronisé. État non synchronisé : non synchronisé |
*1 |
État de la commande coordonnée |
État de la commande de fonctionnement de la direction assistée |
Commande coopérative / Autre que commande coopérative |
Commande coopérative : commande coopérative ; autre que commande coopérative : autre que commande coopérative |
*1 |
Tension intermédiaire des autres systèmes |
Tension intermédiaire des autres systèmes |
Min. : 0,00 V Max. : 25.00 V |
- |
*1 |
Sortie du capteur de couple 1 |
Valeur de sortie du capteur de couple 1 |
Min. : -25.0 N·m Max. : 25 N·m |
- |
- |
Sortie du capteur de couple 2 |
Valeur de sortie du capteur de couple 2 |
Min. : -25.0 N·m Max. : 25 N·m |
- |
- |
Sortie du capteur de couple 3 |
Valeur de sortie du capteur de couple 3 |
Min. : -25.0 N·m Max. : 25 N·m |
- |
- |
Sortie du capteur de couple 4 |
Valeur de sortie du capteur de couple 4 |
Min. : -25.0 N·m Max. : 25 N·m |
- |
- |
Valeur du point zéro du capteur de couple 1 |
Valeur de compensation du point zéro du capteur de couple 1A |
- |
- |
Bien que cet élément soit affiché sur le GTS, il ne s'applique pas au véhicule Toyota Prius. |
Valeur du point zéro du capteur de couple 2 |
Valeur de compensation du point zéro du capteur de couple 1B |
- |
- |
Bien que cet élément soit affiché sur le GTS, il ne s'applique pas au véhicule Toyota Prius. |
Valeur du point zéro du capteur de couple 3 |
Valeur de compensation du point zéro du capteur de couple 2A |
- |
- |
Bien que cet élément soit affiché sur le GTS, il ne s'applique pas au véhicule Toyota Prius. |
Valeur du point zéro du capteur de couple 4 |
Valeur de compensation du point zéro du capteur de couple 2B |
- |
- |
Bien que cet élément soit affiché sur le GTS, il ne s'applique pas au véhicule Toyota Prius. |
Courant de phase U du moteur 1 |
Courant aux bornes du moteur 1 (phase U) |
Min. : -327,68 A Max. : 327,67 A |
La valeur varie proportionnellement à l'effort de direction |
Contacteur d'allumage sur ON (READY) et volant en rotation |
Courant de phase V du moteur 1 |
Courant aux bornes du moteur 1 (phase V) |
Min. : -327,68 A Max. : 327,67 A |
La valeur varie proportionnellement à l'effort de direction |
Contacteur d'allumage sur ON (READY) et volant en rotation |
Courant de phase W du moteur 1 |
Tension aux bornes du moteur 1 (phase W) |
Min. : -327,68 A Max. : 327,67 A |
La valeur varie proportionnellement à l'effort de direction |
Contacteur d'allumage sur ON (READY) et volant en rotation |
Rapport cyclique de phase U du moteur 1 |
Rapport cyclique de phase U du moteur 1 |
Min. : 0,00 % Max. : 100,00 % |
- |
- |
Rapport cyclique de phase V du moteur 1 |
Rapport cyclique de phase V du moteur 1 |
Min. : 0,00 % Max. : 100,00 % |
- |
- |
Rapport cyclique de phase W du moteur 1 |
Rapport cyclique de phase W du moteur 1 |
Min. : 0,00 % Max. : 100,00 % |
- |
- |
Tension aux bornes de phase U du moteur 1 |
Tension aux bornes du moteur 1 (phase U) |
Min. : 0,00 % Max. : 100,00 % |
- |
*1 |
Tension aux bornes de phase V du moteur 1 |
Tension aux bornes du moteur 1 (phase V) |
Min. : 0,00 % Max. : 100,00 % |
- |
*1 |
Tension aux bornes de phase W du moteur 1 |
Tension aux bornes du moteur 1 (phase W) |
Min. : 0,00 % Max. : 100,00 % |
- |
*1 |
Alimentation du moteur 1 |
Tension d'alimentation du moteur 1 actif |
Min. : 0,00 V Max. : 25.00 V |
9 à 16 V |
Contacteur d'allumage sur ON (READY) et volant en rotation |
Courant de phase U du moteur 2 |
Courant aux bornes du moteur 2 (phase U) |
Min. : -327,68 A Max. : 327,67 A |
La valeur varie proportionnellement à l'effort de direction |
Contacteur d'allumage sur ON (READY) et volant en rotation |
Courant de phase V du moteur 2 |
Courant aux bornes du moteur 2 (phase V) |
Min. : -327,68 A Max. : 327,67 A |
La valeur varie proportionnellement à l'effort de direction |
Contacteur d'allumage sur ON (READY) et volant en rotation |
Courant de phase W du moteur 2 |
Courant aux bornes du moteur 2 (phase W) |
Min. : -327,68 A Max. : 327,67 A |
La valeur varie proportionnellement à l'effort de direction |
Contacteur d'allumage sur ON (READY) et volant en rotation |
Rapport cyclique de phase U du moteur 2 |
Rapport cyclique de phase U du moteur 2 |
Min. : 0,00 % Max. : 100,00 % |
- |
- |
Rapport cyclique de phase V du moteur 2 |
Rapport cyclique de phase V du moteur 2 |
Min. : 0,00 % Max. : 100,00 % |
- |
- |
Rapport cyclique de phase W du moteur 2 |
Rapport cyclique de phase W du moteur 2 |
Min. : 0,00 % Max. : 100,00 % |
- |
- |
Tension aux bornes de phase U du moteur 2 |
Tension aux bornes du moteur 2 (phase U) |
Min. : 0,00 V Max. : 100,00 V |
- |
*1 |
Tension aux bornes de phase V du moteur 2 |
Tension aux bornes du moteur 2 (phase V) |
Min. : 0,00 V Max. : 100,00 V |
- |
*1 |
Tension aux bornes de phase W du moteur 2 |
Tension aux bornes du moteur 2 (phase W) |
Min. : 0,00 V Max. : 100,00 V |
- |
*1 |
Alimentation du moteur 2 |
Tension d'alimentation du moteur 2 actif |
Min. : 0,00 V Max. : 25.00 V |
9 à 16 V |
Contacteur d'allumage sur ON (READY) et volant en rotation |
Angle de rotation du moteur 1 |
Angle de rotation du moteur 1 |
Min. : 0,0 ° Max. : 360,1 ° |
La valeur varie de 0 à 360 ° |
|
Angle de rotation du moteur 2 |
Angle de rotation du moteur 2 |
Min. : 0,0 ° Max. : 360,1 ° |
La valeur varie de 0 à 360 ° |
|
Angle de rotation du moteur 3 |
Angle de rotation du moteur 3 |
Min. : 0,0 ° Max. : 360,1 ° |
- |
*1 |
Angle de rotation du moteur 4 |
Angle de rotation du moteur 4 |
Min. : 0,0 ° Max. : 360,1 ° |
- |
*1 |
Tension Sin du capteur d'angle de rotation 1 |
Tension de sortie Sin1 du capteur d'angle de rotation utilisée pour le calcul de l'angle de rotation |
Min. : 0,00 V Max. : 5,00 V |
- |
- |
Tension Cos du capteur d'angle de rotation 1 |
Tension de sortie Cos1 du capteur d'angle de rotation utilisée pour le calcul de l'angle de rotation |
Min. : 0,00 V Max. : 5,00 V |
- |
- |
Tension Sin du capteur d'angle de rotation 2 |
Tension de sortie Sin2 du capteur d'angle de rotation utilisée pour le calcul de l'angle de rotation |
Min. : 0,00 V Max. : 5,00 V |
- |
- |
Tension Cos du capteur d'angle de rotation 2 |
Tension de sortie Cos2 du capteur d'angle de rotation utilisée pour le calcul de l'angle de rotation |
Min. : 0,00 V Max. : 5,00 V |
- |
- |
Tension Sin du capteur d'angle de rotation 3 |
Tension de sortie Sin3 du capteur d'angle de rotation utilisée pour le calcul de l'angle de rotation |
Min. : 0,00 V Max. : 5,00 V |
- |
- |
Tension Cos du capteur d'angle de rotation 3 |
Tension de sortie Cos3 du capteur d'angle de rotation utilisée pour le calcul de l'angle de rotation |
Min. : 0,00 V Max. : 5,00 V |
- |
- |
Compteur de tours 1 |
Compteur de tours 1 |
Min. : 0 Max. : 1024 |
- |
*1 |
Compteur de tours 2 |
Compteur de tours 2 |
Min. : 0 Max. : 1024 |
- |
*1 |
Angle absolu (angle du pignon) |
Angle absolu (angle du pignon) |
Min. : -32.768 rad Max. : 32.768 rad |
- |
*1 |
Angle de braquage de l'ensemble de direction |
Angle de braquage de l'ensemble de direction |
Min. : -1877.5 deg Max. : 1877.6 deg |
- |
*1 |
État de la position finale gauche/droite apprise pour la commande de limitation du couple en fin de course |
État de la position finale gauche/droite apprise pour la commande de limitation du couple en fin de course |
Gauche (non appris) et droite (non appris) / Gauche (non appris) et droite (position temporaire) / Gauche (non appris) et droite (position de décision) / Gauche (position temporaire) et droite (non appris) / Gauche (position temporaire) et droite (position temporaire) / Gauche (position temporaire) et droite (position de décision) / Gauche (position de décision) et droite (non appris) / Gauche (position de décision) et droite (position temporaire) / Gauche (position de décision) et droite (position de décision) / Lecture impossible / 17 à 255 |
- |
- |
Position de fin actuelle apprise pour la commande de limitation de couple en fin de course |
Position de fin actuelle apprise pour la commande de limitation de couple en fin de course |
Min. : -3276.8 deg Max. : 3276.6 deg |
- |
- |
Position de fin gauche apprise pour la commande de limitation de couple en fin de course |
Position de fin gauche apprise pour la commande de limitation de couple en fin de course |
Min. : -3276.8 deg Max. : 3276.6 deg |
- |
- |
Position de fin droite apprise pour la commande de limitation de couple en fin de course |
Position de fin droite apprise pour la commande de limitation de couple en fin de course |
Min. : -3276.8 deg Max. : 3276.6 deg |
- |
- |
Nombre d'anomalies de vitesse de braquage à très haute vitesse |
Nombre d'anomalies de vitesse de braquage à très haute vitesse |
Min. : 0 Max. : 255 |
- |
- |
Nombre de réinitialisations de la position de fin apprise |
Nombre de réinitialisations de la position de fin apprise |
Min. : 0 Max. : 255 |
- |
- |
Course de la crémaillère |
Course de la crémaillère |
Min. : 6553.5 mm Max. : 1024 |
- |
*1 |
Apprentissage manuel du point milieu du pignon (butée gauche et droite terminée) |
Apprentissage manuel du point milieu du pignon (butée gauche et droite terminée) |
Droite (non terminé) / Gauche (non terminé) Droite (terminé) / Gauche (non terminé) Droite (terminé) / Gauche (non terminé) Droite (terminé) / Gauche (terminé) |
- |
*1 |
Courant réel du moteur (axe Q) |
Courant détecté circulant vers le moteur (courant détecté de l'axe q) |
Min. : -327,68 A Max. : 327,67 A |
- |
- |
Courant de consigne (axe Q) |
Courant cible circulant vers le moteur (courant demandé de l'axe q) |
Min. : -327,68 A Max. : 327,67 A |
- |
- |
Courant réel 2 du moteur (axe D) |
Courant détecté circulant vers le moteur (courant détecté de l'axe d) |
Min. : -327,68 A Max. : 327,67 A |
- |
- |
Courant de consigne 2 (axe D) |
Courant cible circulant vers le moteur (courant demandé de l'axe d) |
Min. : -327,68 A Max. : 327,67 A |
- |
- |
Angle de rotation du moteur |
Angle de rotation du moteur (détecté par le capteur de rotation) |
Min. : 0,0 ° Max. : 360,1 ° |
- |
- |
Courant moteur final limité (axe Q) |
Limite finale du courant moteur (courant demandé de l'axe q) |
Min. : 0,00 A Max. : 327,67 A |
- |
- |
État du signal du capteur d'angle de braquage |
État du signal du capteur d'angle de braquage |
Utilisable, non appris, défaut capteur ou défaut de communication |
- |
- |
Vitesse Toyota Prius via CAN (capteur de vitesse RR) |
Valeur du capteur de vitesse RR transmise via CAN |
Min. : 0 km/h Max. : 255 km/h |
|
- |
Vitesse via CAN (capteur de vitesse RL) |
Valeur du capteur de vitesse RL transmise via CAN |
Min. : 0 km/h Max. : 255 km/h |
|
- |
Vitesse via CAN (SP1) |
Valeur d'entrée de la vitesse du véhicule Toyota Prius transmise via CAN (égale à la valeur indiquée au compteur de vitesse) |
Min. : 0 km/h Max. : 300 km/h |
|
- |
Vitesse de rotation du volant via CAN (SSAV) |
Valeur de la vitesse de rotation du volant transmise via CAN |
Min. : -32768 deg/s Max. : 32767 deg/s |
- |
- |
Historique des baisses de tension de la batterie |
Nombre de fois où la tension de la batterie auxiliaire du véhicule Toyota Prius a chuté |
Min. : 0 Max. : 255 |
- |
- |
Historique des défauts de communication du signal Engine Revolution Ready |
Valeur d'entrée de la vitesse du véhicule Toyota Prius transmise via CAN (égale à la valeur indiquée au compteur de vitesse) |
Min. : 0 Max. : 255 |
- |
- |
Historique des défauts de communication du signal du capteur d'angle de direction |
Nombre de fois où le signal du capteur d'angle de direction a été interrompu |
Min. : 0 Max. : 255 |
- |
- |
Historique des signaux de vitesse du véhicule Toyota Prius invalides |
Nombre de fois où le signal du capteur d'angle de direction a été interrompu |
Min. : 0 Max. : 255 |
- |
- |
Historique de la commande de prévention de surchauffe |
Nombre de fois où la limitation d'assistance a été effectuée en raison de la température estimée de l'ECU et de la bobine du moteur de direction assistée |
Min. : 0 Max. : 255 |
- |
- |
Historique de la commande de baisse de tension d'alimentation |
Nombre de fois où la limitation d'assistance a été effectuée en raison d'une tension de batterie tombée à 9 V ou moins |
Min. : 0 Max. : 255 |
- |
- |
Historique de la commande de limitation de baisse de tension d'alimentation |
Nombre de fois où la limitation d'assistance a été effectuée en raison d'une tension de batterie tombée à 9 V ou moins |
Min. : 0 Max. : 255 |
- |
- |
Historique de la commande d'arrêt du moteur / READY OFF |
Nombre de fois où la limitation d'assistance a été effectuée en raison de la mise hors contact du commutateur d'allumage. |
Min. : 0 Max. : 255 |
- |
- |
Nombre de fois de la commande de charge élevée continue |
Nombre de fois où la limitation d'assistance a été effectuée pour empêcher la surchauffe du moteur en cas de surcharge due à un volant maintenu en butée complète pendant une longue durée, un pneu appuyé contre un trottoir, etc. |
Min. : 0 Max. : 255 |
- |
- |
Historique de la commande de défaut du signal de vitesse du véhicule Toyota Prius |
Nombre de fois où la puissance d'assistance a été réglée sur une valeur adaptée à la conduite à grande vitesse, lors d'une conduite à haute vitesse due à un signal de vitesse du véhicule anormal |
Min. : 0 Max. : 255 |
- |
- |
Historique de la commande EPS de gestion de l'alimentation du châssis |
Historique de la commande EPS de gestion de l'alimentation du châssis |
Min. : 0 Max. : 255 |
- |
*1 |
Historique de la commande de charge |
Nombre de fois où la charge électrique a été limitée pour assurer une alimentation stable du véhicule Toyota Prius lorsque la direction assistée ne pouvait pas fonctionner correctement ou lorsque la tension de la batterie était trop basse pour garantir une direction assistée stable. |
Min. : 0 Max. : 255 |
- |
- |
Informations d'état de contrôle |
Informations d'état de contrôle |
Min. : 0 Max. : 65535 |
- |
- |
Informations d'état du circuit intégré ASIC |
Informations d'état du circuit intégré |
Min. : 0 Max. : 65535 |
- |
- |
Composant de protection contre la surchauffe de l'ECU |
Composant interne de l'ECU pour lequel la commande de protection contre la surchauffe est effectuée |
Aucun composant cible, MOS onduleur, MOS relais d'alimentation, circuit intégré spécifique, bobine de choc, MOS pont en H, MOS relais moteur, autour du microcontrôleur ou DBC |
- |
- |
Température estimée du composant de protection contre la surchauffe de l'ECU |
Température estimée du composant interne de l'ECU pour lequel la protection contre la surchauffe est effectuée |
Min. : -50.0 °C Max. : 200 °C |
- |
- |
Composant de protection contre la surchauffe du moteur |
Composant interne du moteur pour lequel la commande de protection contre la surchauffe est effectuée |
Aucune pièce ou moteur cible |
- |
- |
Température estimée du composant de protection contre la surchauffe du moteur |
Température estimée du composant interne du moteur pour lequel la protection contre la surchauffe est effectuée |
Min. : -50.0 °C Max. : 200 °C |
- |
- |
Tension de batterie (système 2) |
Tension de batterie (système 2) |
Min. : 0,00 V Max. : 25.00 V |
- |
*1 |
Alimentation IG (système 2) |
Alimentation IG (système 2) |
Min. : 0,00 V Max. : 25.00 V |
- |
*1 |
Alimentation PIG (système 2) |
Alimentation PIG (système 2) |
Min. : 0,00 V Max. : 25.00 V |
- |
*1 |
Température de la thermistance (système 2) |
Température de la thermistance (système 2) |
Min. : 0,00 V Max. : 25.00 V |
- |
*1 |
Tension médiane des autres systèmes (système 2) |
Tension médiane des autres systèmes (système 2) |
Min. : 0,00 V Max. : 25.00 V |
- |
*1 |
Courant réel du moteur (axe Q) (système 2) |
Courant réel du moteur (axe Q) (système 2) |
Min. : -327,68 A Max. : 327,67 A |
- |
*1 |
Courant de consigne (axe Q) (système 2) |
Courant de consigne (axe Q) (système 2) |
Min. : -327,68 A Max. : 327,67 A |
- |
*1 |
Courant réel 2 du moteur (axe D) (système 2) |
Courant réel 2 du moteur (axe D) (système 2) |
Min. : -327,68 A Max. : 327,67 A |
- |
*1 |
Courant de consigne 2 (axe D) (système 2) |
Courant de consigne 2 (axe D) (système 2) |
Min. : -327,68 A Max. : 327,67 A |
- |
*1 |
Angle de rotation du moteur (système 2) |
Angle de rotation du moteur (système 2) |
Min. : 0.00 deg Max. : 360.0 deg |
- |
*1 |
Courant moteur final limité (axe Q) (système 2) |
Courant moteur final limité (axe Q) (système 2) |
Min. : 0,00 A Max. : 327,67 A |
- |
*1 |
Historique des baisses de tension de la batterie (système 2) |
Historique des baisses de tension de la batterie (système 2) |
Min. : 0 Max. : 255 |
- |
*1 |
Historique des défauts de communication du signal Engine Revolution Ready (système 2) |
Historique des défauts de communication du signal Engine Revolution Ready (système 2) |
Min. : 0 Max. : 255 |
- |
*1 |
Historique des défauts de communication du signal du capteur d'angle de direction (système 2) |
Historique des défauts de communication du signal du capteur d'angle de direction (système 2) |
Min. : 0 Max. : 255 |
- |
*1 |
Historique des signaux de vitesse du véhicule Toyota Prius invalides (système 2) |
Historique des signaux de vitesse du véhicule invalides (système 2) |
Min. : 0 Max. : 255 |
- |
*1 |
Historique de la commande de prévention de surchauffe (système 2) |
Historique de la commande de prévention de surchauffe (système 2) |
Min. : 0 Max. : 255 |
- |
*1 |
Historique de la commande de baisse de tension d'alimentation (système 2) |
Historique de la commande de baisse de tension d'alimentation (système 2) |
Min. : 0 Max. : 255 |
- |
*1 |
Historique de la commande de limitation de baisse de tension d'alimentation (système 2) |
Historique de la commande de limitation de baisse de tension d'alimentation (système 2) |
Min. : 0 Max. : 255 |
- |
*1 |
Historique de la commande d'arrêt du moteur / READY OFF (système 2) |
Historique de la commande d'arrêt du moteur / READY OFF (système 2) |
Min. : 0 Max. : 255 |
- |
*1 |
Nombre de fois de la commande de charge élevée continue (système 2) |
Nombre de fois de la commande de charge élevée continue (système 2) |
Min. : 0 Max. : 255 |
- |
*1 |
Historique de défaut du signal de vitesse du véhicule Toyota Prius (système 2) |
Historique de défaut du signal de vitesse du véhicule (système 2) |
Min. : 0 Max. : 255 |
- |
*1 |
Historique de commande de gestion de l'alimentation du châssis EPS (système 2) |
Historique de commande de gestion de l'alimentation du châssis EPS (système 2) |
Min. : 0 Max. : 255 |
- |
*1 |
Historique de commande de charge (système 2) |
Historique de commande de charge (système 2) |
Min. : 0 Max. : 255 |
- |
*1 |
Informations d'état du circuit intégré ASIC (système 2) |
Informations d'état du circuit intégré ASIC (système 2) |
Min. : 0 Max. : 65535 |
- |
*1 |
CONSEIL :
- Lorsque le véhicule Toyota Prius est à l'arrêt ou roule très lentement, si le volant est tourné de façon répétée ou jusqu'en butée et que le véhicule est conduit pendant une période prolongée, l'assistance est réduite afin d'éviter la surchauffe du moteur et de l'ECU. Si cela se produit, ne tournez pas le volant pendant environ 10 minutes, moteur en marche, pour rétablir l'assistance.
- Si la batterie n'est pas suffisamment chargée ou si la tension chute temporairement, l'assistance est réduite et le témoin d'alerte EPS s'allume. Dans ce cas, l'assistance revient à la normale lorsque la tension de la batterie se rétablit.
- *1 : Selon le véhicule Toyota Prius, cet élément peut ne pas être affiché.
HISTORIQUE DE CONTRÔLE DU VÉHICULE (RoB)
HISTORIQUE DE CONTRÔLE DU VÉHICULE (RoB)
DESCRIPTION
- L'historique de contrôle du véhicule est une fonction qui capture et mémorise les données de l'ECU lorsqu'un comportement particulier du véhicule la déclenche.
- Il est parfois possible de déterminer la cause du dysfonctionnement en consultant les informations d'historique du véhicule et les données figées (freeze frame).
- Le nombre de jeux de données de figeage (Freeze Frame Data) pouvant être mémorisés, la disponibilité de données de figeage multiples, le nombre de points de figeage, les éléments des données de figeage, la plage interne de l'ECU, etc., varient selon le groupe mémorisé.
- Les éléments de données mémorisés pour les données figées de l'historique de contrôle du véhicule Toyota Prius varient selon le groupe mémorisé. Lorsque la valeur d'un élément de données ne change sur aucun point, seule la valeur du point de détection est affichée. Le contenu des données figées est presque identique à celui de la liste de données.
Cliquer ici

PRÉCAUTIONS
- L'historique de contrôle du véhicule Toyota Prius peut être écrasé chaque fois que les conditions de déclenchement sont remplies. Veillez à sauvegarder l'historique de contrôle du véhicule avant d'effectuer toute inspection.
- L'historique de contrôle du véhicule peut être mémorisé lors de l'exécution d'un test actif, d'un apprentissage, etc. Veillez à effacer l'historique de contrôle du véhicule avant de restituer le véhicule Toyota Prius au client.
VÉRIFIER L'HISTORIQUE DE COMMANDE DU VÉHICULE (SYSTÈME DE DIRECTION ASSISTÉE)
(a) Mettre le contacteur d'allumage sur OFF.
(b) Connecter le GTS au DLC3.
(c) Placer le contacteur d'allumage sur ON.
(d) Mettre le GTS sous tension.
(e) Accédez aux menus suivants : Châssis / EMPS / Utilitaire / Historique de commande du véhicule Toyota Prius (RoB).
Châssis > EMPS > UtilitaireHistorique de contrôle du véhicule (RoB)
Élément de l'historique de commande du véhicule (système de direction assistée)Groupe FFD | Code | Affichage du testeur | Élément de mesure | Remarque de diagnostic |
|---|---|---|---|---|
- |
X200C |
Invalidité du signal de vitesse du véhicule Toyota Prius |
|
- |
- |
X206D |
Coupure de l'alimentation |
Dernier historique de commande de calage moteur / arrêt READY |
- |
- |
X206E |
Maintien de charge élevée |
Dernier nombre de commandes de charge élevée continue |
- |
- |
X206F |
Prévention de la surchauffe de l'ECU / du moteur |
Dernier historique de commande de prévention de surchauffe |
- |
- |
X208F |
Chute de tension de la batterie |
|
- |
- |
X2600 |
Incompatibilité logicielle avec le module de commande ENG/HV (non programmé) |
Historique enregistré lorsque les informations du véhicule Toyota Prius (essence/HV) ne sont pas mémorisées |
- |
- |
X2601 |
Incohérence logicielle avec le module de commande ENG/HV |
|
- |
- |
X2610 |
Capteur de couple : valeur d'ajustement de calibrage absente, non mémorisée |
Historique enregistré lorsque le calibrage du point zéro n'a pas été effectué |
- |
- |
X2611 |
Capteur de couple : calibrage de l'ajustement absent, incomplet |
Historique enregistré lorsque le calibrage du point zéro a échoué |
- |
- |
XF01B |
Clé de sécurité de l'ECU non enregistrée |
Clé de sécurité de l'ECU non mise à jour |
 |
- |
XF021 |
Logiciel non programmé |
Lors d'une absence d'écriture du logiciel |
 |
EFFACER L'HISTORIQUE DE COMMANDE DU VÉHICULE TOYOTA PRIUS (SYSTÈME DE DIRECTION ASSISTÉE)
(a) Mettre le contacteur d'allumage sur OFF.
(b) Connecter le GTS au DLC3.
(c) Placer le contacteur d'allumage sur ON.
(d) Mettre le GTS sous tension.
(e) Accédez aux menus suivants : Châssis / EMPS / Utilitaire / Historique de commande du véhicule (RoB).
Châssis > EMPS > UtilitaireHistorique de contrôle du véhicule (RoB) de la Toyota Prius
(f) Appuyez sur le bouton d'effacement des DTC.
AVIS :
En effectuant cette procédure, tous les éléments d'historique de contrôle du véhicule enregistrés seront effacés.
HISTORIQUE DE COMMANDE (SYSTÈME D'AIRBAG)
CONSEIL :
Une partie de l'historique de contrôle peut être consultée à l'aide de l'historique de contrôle du véhicule Toyota Prius.
Cliquer ici
Circuit d'alimentation : tension du circuit au-dessus du seuil (C123A17)
DESCRIPTION
L'ensemble ECU de direction assistée électrique détecte l'état du contact d'allumage (IG) activé ou désactivé par l'intermédiaire du circuit d'alimentation IG.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne | Témoin d'avertissement | DTC émis par | Priorité | Condition de retour à la normale |
|---|---|---|---|---|---|---|---|
C123A17 |
Circuit d'alimentation : tension du circuit supérieure au seuil |
La tension IG est supérieure ou égale à 18,5 V |
|
Témoin d'alerte EPS : s'allume |
EMPS |
A |
L'ECU détermine que le système est revenu à la normale ou que le contact d'allumage (IG) est de nouveau activé |
SCHÉMA DE CÂBLAGE
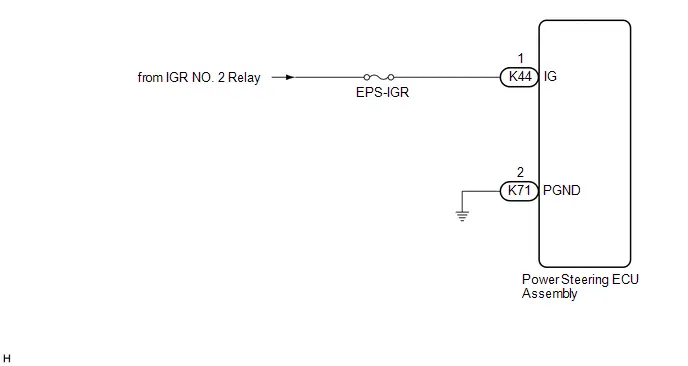
AVIS :
Contrôlez les fusibles des circuits liés à ce système avant d'effectuer la procédure suivante.
PROCÉDURE
VÉRIFIER LE FAISCEAU ET LE CONNECTEUR (BATTERIE AUXILIAIRE - ENSEMBLE ECU DE DIRECTION ASSISTÉE ÉLECTRIQUE)
Pré-procédure 1
(a) Débranchez les connecteurs K71 et K44 de l'ensemble ECU de direction assistée électrique.
Procédure 1
(b) Mesurez la tension selon la ou les valeurs indiquées dans le tableau ci-dessous.
Tension spécifiée :
 Click Emplacement et acheminement(K44) Click Connecteur(K44)
Connexion du testeur | Condition | Condition spécifiée | Résultat |
|---|---|---|---|
K44-1 (IG) - Masse de caisse |
Contact d'allumage activé |
8 à 16 V |
V |
Procédure 2
(c) Mesurer la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous.
Résistance spécifiée :
 Click Emplacement et acheminement(K71) Click Connecteur(K71)
Connexion du testeur | Condition | Condition spécifiée | Résultat |
|---|---|---|---|
K71-2 (PGND) - Masse de caisse |
Toujours |
Inférieure à 1 Ω |
Ω |
Post-procédure 1
(d) Aucun
| OK |  |
REMPLACER L'ENSEMBLE ECU DE DIRECTION ASSISTÉE |


| NG |  |
RÉPARER OU REMPLACER LE FAISCEAU OU LE CONNECTEUR |
Défaillance de comparaison du signal « A » du capteur de couple de direction assistée (C151162, C151187, C151262, C151287)
DESCRIPTION
L'ensemble ECU de direction assistée électrique alimente le capteur de couple (ensemble colonne de direction assistée électrique) sous une tension de 5 V et surveille la valeur de tension du capteur à effet Hall intégré au capteur de couple (ensemble colonne de direction assistée électrique), qui varie en fonction de la densité de flux magnétique (couple de direction) détectée par ce capteur à effet Hall, puis calcule le couple d'assistance.
Lorsque le DTC C151162, C151187, C151262 ou C151287 est détecté, l'assistance est arrêtée en raison du fonctionnement de sécurité intégrée (fail-safe).
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne | Témoin d'avertissement | DTC émis par | Priorité | Condition de retour à la normale |
|---|---|---|---|---|---|---|---|
C151162 |
Capteur de couple « A » de direction assistée : échec de comparaison des signaux |
Condition de diagnostic : contact IG mis État du défaut : la différence entre 1A et 1B du signal de sortie TRQ1 est supérieure à une certaine valeur. |
|
Témoin d'alerte EPS : s'allume |
EMPS |
A |
Remettre le contact d'allumage (IG) de nouveau |
C151187 |
Capteur de couple « A » de direction assistée : message absent |
Condition de diagnostic : contact IG mis État du défaut : lorsque la tension de la batterie est supérieure ou égale à 9,0 V, le signal TRQ1 n'est pas détecté, le protocole de communication est interrompu, une erreur CRC est présente ou le compteur glissant (rolling counter) est invalide. |
|
Témoin d'alerte EPS : s'allume |
EMPS |
A |
Remettre le contact d'allumage (IG) de nouveau |
C151262 |
Capteur de couple « B » de direction assistée : échec de comparaison des signaux |
Condition de diagnostic : contact IG mis État du défaut : la différence entre 2A et 2B du signal de sortie TRQ2 est supérieure à une certaine valeur. |
|
Témoin d'alerte EPS : s'allume |
EMPS |
A |
Remettre le contact d'allumage (IG) de nouveau |
C151287 |
Capteur de couple « B » de direction assistée : message absent |
Condition de diagnostic : contact IG mis État du défaut : lorsque la tension de la batterie est supérieure ou égale à 9,0 V, le signal TRQ2 n'est pas détecté, le protocole de communication est interrompu, une erreur CRC est présente ou le compteur glissant (rolling counter) est invalide. |
|
Témoin d'alerte EPS : s'allume |
EMPS |
A |
Remettre le contact d'allumage (IG) de nouveau |
PROCÉDURE
REMPLACER L'ENSEMBLE ECU DE DIRECTION ASSISTÉE ÉLECTRIQUE ET L'ENSEMBLE COLONNE DE DIRECTION ASSISTÉE ÉLECTRIQUE
(a) Remplacez l'ensemble ECU de direction assistée électrique.
CONSEIL :
Cliquer ici

(b) Remplacez l'ensemble colonne de direction assistée électrique.
CONSEIL :
Cliquer ici

| SUIVANT |  |
FIN |
Circuit d'alimentation « B » du capteur de couple de direction assistée : tension au-dessus du seuil (C151B17)
DESCRIPTION
L'ensemble ECU de direction assistée électrique alimente le capteur de couple (ensemble colonne de direction assistée électrique) sous une tension de 5 V et surveille la valeur de tension du capteur à effet Hall intégré au capteur de couple (ensemble colonne de direction assistée électrique), qui varie en fonction de la densité de flux magnétique (couple de direction) détectée par ce capteur à effet Hall, puis calcule le couple d'assistance.
Lorsque le DTC C151B17 est détecté, l'assistance est arrêtée en raison du fonctionnement de sécurité intégrée (fail-safe).
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne | Témoin d'avertissement | DTC émis par | Priorité | Condition de retour à la normale |
|---|---|---|---|---|---|---|---|
C151B17 |
Capteur de couple « B » de direction assistée : alimentation - tension du circuit supérieure au seuil |
La tension TRQV2 est supérieure ou égale à 5,6 V |
|
Témoin d'alerte EPS : s'allume |
EMPS |
A |
Remettre le contact d'allumage (IG) de nouveau |
SCHÉMA DE CÂBLAGE
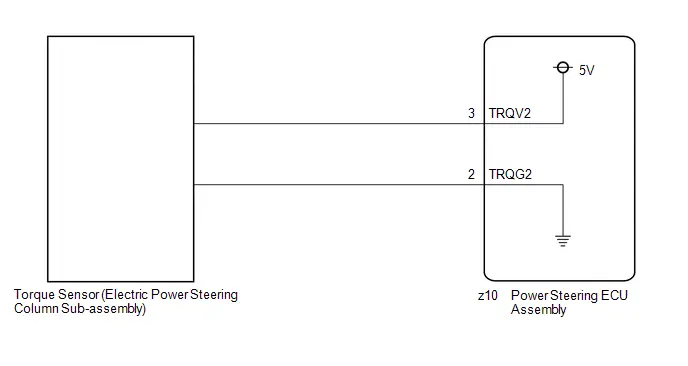
PROCÉDURE
INSPECTER LE CAPTEUR DE COUPLE (ENSEMBLE COLONNE DE DIRECTION ASSISTÉE ÉLECTRIQUE) (VÉRIFIER UN COURT-CIRCUIT)
Pré-procédure 1
(a) Débranchez le connecteur z10 de l'ensemble ECU de direction assistée électrique.
Procédure 1
(b) Mesurez la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous.
Résistance spécifiée :
 Cliquer sur Location & Routing(z10) Cliquer sur Connector(z10)
Connexion du testeur | Condition | Condition spécifiée | Résultat |
|---|---|---|---|
z10-3 (TRQV2) - Masse carrosserie |
Toujours |
10 kΩ ou plus |
kΩ |
z10-3 (TRQV2) - z10-2 (TRQG2) |
Toujours |
10 kΩ ou plus |
kΩ |
Post-procédure 1
(c) Aucun
| NG |  |
REMPLACER L'ENSEMBLE COLONNE DE DIRECTION ASSISTÉE ÉLECTRIQUE |


|

INSPECTER L'ENSEMBLE ECU DE DIRECTION ASSISTÉE ÉLECTRIQUE (ALIMENTATION DU CAPTEUR DE COUPLE)
Pré-procédure 1
(a) Démarrer le moteur.
Procédure 1
(b) Mesurez la tension selon la ou les valeurs indiquées dans le tableau ci-dessous. Tension spécifiée :  Cliquer sur Location & Routing(z10) Cliquer sur Connector(z10)
|
|
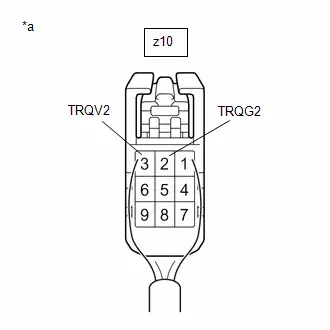
Post-procédure 1
(c) Aucun
| OK |  |
REMPLACER L'ENSEMBLE COLONNE DE DIRECTION ASSISTÉE ÉLECTRIQUE |


| NG |  |
REMPLACER L'ENSEMBLE ECU DE DIRECTION ASSISTÉE |


Circuit d'alimentation « A » du moteur de direction assistée : tension au-dessous du seuil (C155A16, C155A17, C155B16, C155B17)
DESCRIPTION
En cas de défaut du système, le circuit du relais d'alimentation et le circuit du relais moteur sont coupés pour arrêter l'assistance. L'ECU doit être remplacé en cas de défaut des relais, car ceux-ci sont intégrés à l'ECU.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne | Témoin d'avertissement | DTC émis par | Priorité | Condition de retour à la normale |
|---|---|---|---|---|---|---|---|
C155A16 |
Moteur de direction assistée « A » : alimentation - tension du circuit inférieure au seuil |
La tension PIG du moteur « 1 » est inférieure ou égale à 3,6 V |
|
Témoin d'alerte EPS : s'allume |
EMPS |
A |
Remettre le contact d'allumage (IG) de nouveau |
C155A17 |
Moteur de direction assistée « A » : alimentation - tension du circuit supérieure au seuil |
Condition de diagnostic : contact IG mis État du défaut : la tension PIG du moteur « 1 » est supérieure ou égale à 19,6 V |
|
Témoin d'alerte EPS : s'allume |
EMPS |
A |
Remettre le contact d'allumage (IG) de nouveau |
C155B16 |
Circuit de tension d'alimentation « B » du moteur de direction assistée : tension sous le seuil |
La tension PIG du moteur « 2 » est de 3,6 V ou moins |
|
Témoin d'alerte EPS : s'allume |
EMPS |
A |
Remettre le contact d'allumage (IG) de nouveau |
C155B17 |
Circuit de tension d'alimentation « B » du moteur de direction assistée : tension au-dessus du seuil |
Condition de diagnostic : contact IG mis État de défaillance : la tension PIG du moteur « 2 » est de 19,6 V ou plus |
|
Témoin d'alerte EPS : s'allume |
EMPS |
A |
Remettre le contact d'allumage (IG) de nouveau |
SCHÉMA DE CÂBLAGE
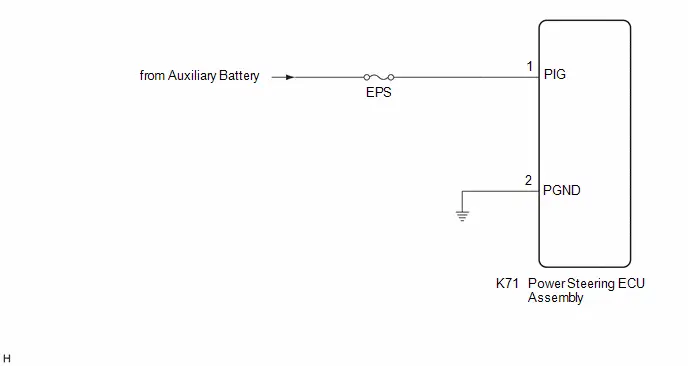
AVIS :
Contrôlez les fusibles des circuits liés à ce système avant d'effectuer la procédure suivante.
PROCÉDURE
CONTRÔLER LE FAISCEAU ET LE CONNECTEUR (ECU DE DIRECTION ASSISTÉE - MASSE CAISSE)
Pré-procédure 1
(a) Déconnecter les connecteurs de l'ECU de direction assistée K71.
Procédure 1
(b) Mesurez la tension selon la ou les valeurs indiquées dans le tableau ci-dessous.
Tension spécifiée :
 Click Emplacement et acheminement(K71) Click Connecteur(K71)
Connexion du testeur | Condition | Condition spécifiée | Résultat |
|---|---|---|---|
K71-1 (PIG) - Masse de caisse |
Toujours |
9 à 16 V |
V |
Procédure 2
(c) Mesurer la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous.
Résistance spécifiée :
 Click Emplacement et acheminement(K71) Click Connecteur(K71)
Connexion du testeur | Condition | Condition spécifiée | Résultat |
|---|---|---|---|
K71-2 (PGND) - Masse de caisse |
Toujours |
Inférieure à 1 Ω |
Ω |
Post-procédure 1
(d) Aucun
| OK |  |
REMPLACER L'ENSEMBLE ECU DE DIRECTION ASSISTÉE |


| NG |  |
RÉPARER OU REMPLACER LE FAISCEAU OU LE CONNECTEUR |
Perte de communication avec le module du capteur d'angle de direction, message manquant (U012687, U012987, U023A87, U029387, U111087)
DESCRIPTION
L'ECU de direction assistée reçoit, via la communication CAN, les signaux du capteur de direction, de l'ECU de contrôle de glissement n°2 (ensemble actionneur de freinage), de la caméra de reconnaissance frontale, de l'ECU de commande du véhicule hybride et de l'ECU de l'ensemble d'avertissement de distance.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne | Témoin d'avertissement | DTC émis par | Priorité | Condition de retour à la normale |
|---|---|---|---|---|---|---|---|
U012687 |
Communication perdue avec le module de capteur d'angle de direction — message absent |
Perte de communication avec le capteur de direction |
|
Témoin EPS : ne s'allume pas |
EMPS |
B |
Après confirmation normale |
U012987 |
Perte de communication avec le module de commande du système de freinage – signal manquant |
Perte de communication avec l'ECU de contrôle de glissement n°2 (ensemble actionneur de freinage) |
|
Témoin EPS : ne s'allume pas |
EMPS |
B |
Après confirmation normale |
U023A87 |
Communication perdue avec le module de traitement d'image « A » — message absent |
Perte de communication avec la caméra de reconnaissance frontale |
|
Témoin EPS : ne s'allume pas |
EMPS |
B |
Après confirmation normale |
U029387 |
Communication perdue avec le module de commande du groupe motopropulseur hybride/électrique — message absent |
Perte de communication avec le calculateur de commande du véhicule hybride Toyota Prius |
|
Témoin EPS : ne s'allume pas |
EMPS |
B |
Après confirmation normale |
U111087 |
Message d'absence de communication avec le module de détection de proximité |
Perte de communication avec l'ensemble ECU d'avertissement de dégagement |
|
Témoin EPS : ne s'allume pas |
EMPS |
B |
Après confirmation normale |
PROCÉDURE
ALLER AU SYSTÈME DE COMMUNICATION CAN
(a) Aller au système de communication CAN.
CONSEIL :
pour modèle HEV : cliquer ici
pour modèle PHEV : cliquer ici
| SUIVANT |  |
FIN |
Direction trop dure (témoin EPS d'avertissement (jaune))
PROCÉDURE
LIRE LA VALEUR À L'AIDE DU GTS
(a) Accéder aux menus suivants : Châssis / EMPS / Liste de données.
(b) Lisez la liste de données selon l'affichage du GTS.
Châssis > EMPS > Liste de donnéesAffichage du testeur | Élément de mesure | Portée | Condition normale | Remarque de diagnostic |
|---|---|---|---|---|
Historique des baisses de tension de la batterie |
Nombre de fois où la tension de la batterie auxiliaire du véhicule Toyota Prius a chuté |
Min. : 0 Max. : 255 |
- |
- |
Historique des défauts de communication du signal Engine Revolution Ready |
Valeur d'entrée de la vitesse du véhicule Toyota Prius transmise via CAN (égale à la valeur indiquée au compteur de vitesse) |
Min. : 0 Max. : 255 |
- |
- |
Historique des défauts de communication du signal du capteur d'angle de direction |
Nombre de fois où le signal du capteur d'angle de direction a été interrompu |
Min. : 0 Max. : 255 |
- |
- |
Historique des signaux de vitesse du véhicule Toyota Prius invalides |
Nombre de fois où le signal du capteur d'angle de direction a été interrompu |
Min. : 0 Max. : 255 |
- |
- |
Historique de la commande de prévention de surchauffe |
Nombre de fois où la limitation d'assistance a été effectuée en raison de la température estimée de l'ECU et de la bobine du moteur de direction assistée |
Min. : 0 Max. : 255 |
- |
- |
Historique de la commande de baisse de tension d'alimentation |
Nombre de fois où la limitation d'assistance a été effectuée en raison d'une tension de batterie tombée à 9 V ou moins |
Min. : 0 Max. : 255 |
- |
- |
Historique de la commande de limitation de baisse de tension d'alimentation |
Nombre de fois où la limitation d'assistance a été effectuée en raison d'une chute de la tension de batterie à 9,7 V ou moins |
Min. : 0 Max. : 255 |
- |
- |
Historique de la commande d'arrêt du moteur / READY OFF |
Nombre de fois où la limitation d'assistance a été effectuée en raison d'un calage du moteur |
Min. : 0 Max. : 255 |
- |
- |
Nombre de fois de la commande de charge élevée continue |
Nombre de fois où la limitation d'assistance a été effectuée pour empêcher la surchauffe du moteur en cas de surcharge due à un volant maintenu en butée complète pendant une longue durée, un pneu appuyé contre un trottoir, etc. |
Min. : 0 Max. : 255 |
- |
- |
Historique de la commande de défaut du signal de vitesse du véhicule Toyota Prius |
Nombre de fois où la puissance d'assistance a été réglée sur une valeur adaptée à la conduite à grande vitesse, lors d'une conduite à haute vitesse due à un signal de vitesse du véhicule anormal |
Min. : 0 Max. : 255 |
- |
- |
Historique de la commande de charge |
Nombre de fois où la charge électrique a été limitée pour assurer une alimentation stable du véhicule Toyota Prius lorsque la direction assistée ne pouvait pas fonctionner correctement ou lorsque la tension de la batterie était trop basse pour garantir une direction assistée stable. |
Min. : 0 Max. : 255 |
- |
- |
Affichage du testeur |
|---|
Historique des baisses de tension de la batterie |
Historique des défauts de communication du signal Engine Revolution Ready |
Historique des défauts de communication du signal du capteur d'angle de direction |
Historique des signaux de vitesse du véhicule Toyota Prius invalides |
Historique de la commande de prévention de surchauffe |
Historique de la commande de baisse de tension d'alimentation |
Historique de la commande de limitation de baisse de tension d'alimentation |
Historique de la commande d'arrêt du moteur / READY OFF |
Nombre de fois de la commande de charge élevée continue |
Historique de la commande de défaut du signal de vitesse du véhicule Toyota Prius |
Historique de la commande de charge |
CONSEIL :
Si la batterie auxiliaire n'est pas suffisamment chargée ou si sa tension baisse temporairement, la quantité d'assistance sera réduite et le témoin EPS s'allumera. Dans ces cas, la quantité d'assistance revient à la normale lorsque la tension de la batterie auxiliaire se rétablit.
OK :
Aucun historique de commande
| OK |  |
UTILISER LA MÉTHODE DE SIMULATION POUR CONTRÔLER |
|

CONTRÔLER L'HISTORIQUE DE COMMANDE DU VÉHICULE TOYOTA PRIUS (SYSTÈME DE DIRECTION ASSISTÉE)
(a) Vérifier l'historique de commande du véhicule et noter les codes éventuellement affichés.
Châssis > EMPS > UtilitaireHistorique de contrôle du véhicule (RoB) de la Toyota Prius
(1) Relever l'historique de commande du véhicule.
Résultat | Passer à |
|---|---|
L'historique de commande du véhicule n'est pas affiché |
A |
Des historiques de commande du véhicule Toyota Prius autres que [X206D] sont affichés |
B |
L'historique de commande du véhicule [X206D] est affiché |
C |
| A |  |
UTILISER LA MÉTHODE DE SIMULATION POUR CONTRÔLER |
| B |  |
ALLER À L'HISTORIQUE DE CONTRÔLE DU VÉHICULE TOYOTA PRIUS |
|

CONTRÔLER LES DONNÉES FIGÉES DE L'HISTORIQUE DE COMMANDE DU VÉHICULE TOYOTA PRIUS (SYSTÈME DE DIRECTION ASSISTÉE)
(a) Contrôler les données figées de l'historique de commande du véhicule et noter les codes affichés.
Châssis > EMPS > UtilitaireHistorique de contrôle du véhicule (RoB) de la Toyota Prius
(1) Relever l'historique de commande du véhicule.
Résultat | Passer à |
|---|---|
L'historique de commande du véhicule n'est pas affiché |
A |
Les données figées de l'historique de commande du véhicule Toyota Prius [État de l'alimentation du véhicule (IGP PDC) sur OFF] et [État de l'alimentation du véhicule (IGR PDC) sur OFF] sont affichées |
B |
Les données figées de l'historique de commande du véhicule [État de l'alimentation du véhicule (IGP PDC) sur OFF] et [État de l'alimentation du véhicule Toyota Prius (IGR PDC) sur ON] sont affichées |
C |
| A |  |
ALLER AU SYSTÈME DE COMMUNICATION CAN pour modèle HEV : cliquer ici pour modèle PHEV : cliquer ici |


| B |  |
ALLER AU TABLEAU DES SYMPTÔMES DE PROBLÈME (LE MOTEUR CALE) pour M20A-FXS : cliquer ici pour 2ZR-FXE : cliquer ici |


|

VÉRIFIER l'HISTORIQUE DES COMMANDES du véhicule Toyota Prius (SYSTÈME DES COUSSINS GONFLABLES)
(a) Contrôler les données figées de l'historique de commande du véhicule et noter les codes affichés.
Équipements électriques de carrosserie > Airbag SRS > UtilityHistorique de contrôle du véhicule (RoB) de la Toyota Prius
Tableau des éléments de données enregistréesAffichage du testeur | Élément de mesure | Portée | Remarque de diagnostic |
|---|---|---|---|
Vitesse du véhicule Toyota Prius |
Vitesse du véhicule aux roues motrices principales |
0 à 200 km/h |
Si la vitesse du véhicule est de 200 km/h ou plus, « 200 km/h » est affiché. |
Données de régime moteur |
Nombre de tours du vilebrequin en 1 minute |
0 à 12 800 tr/min |
- |
Signal de position du levier de sélection |
Position du levier de sélection |
N / D / R / P / 5 / 4 / 3 / 2 / LO / B / SD / S-Mode / Indéterminé |
- |
(1) Relever l'historique de commande du véhicule Toyota Prius.
CONSEIL :
Si le moteur est arrêté alors que le véhicule est à l'arrêt et que le levier de sélection n'est pas en position P, le témoin EPS (jaune) s'allume et le message « Moteur arrêté, direction assistée faible » s'affiche sur l'afficheur multi-informations de l'ensemble combiné. Cela est dû à une mauvaise utilisation et n'est pas une défaillance.
Résultat | Passer à |
|---|---|
L'historique de commande du véhicule Toyota Prius (vitesse du véhicule de 0 km/h ou plus, régime moteur de 0 tr/min et levier de sélection pas en position P) est affiché |
A |
L'historique de commande du véhicule (vitesse du véhicule de 0 km/h ou plus, régime moteur de 0 tr/min et levier de sélection pas en position P) n'est pas affiché |
B |
| A |  |
UTILISATION INCORRECTE Si une utilisation incorrecte du contacteur moteur provoque une coupure d'allumage (IG OFF) involontaire alors que le levier de sélection n'est pas en position P, le moteur s'arrête, ce qui entraîne l'arrêt de l'EPS et l'allumage du témoin EPS (jaune). Cela n'est pas une défaillance. (Commande EPS pendant le calage du moteur) |
| B |  |
UTILISER LA MÉTHODE DE SIMULATION POUR CONTRÔLER |
Sensation anormale en fin de course de direction
DESCRIPTION DU SYSTÈME
Ce véhicule utilise une commande d'atténuation des chocs en fin de course pour la direction assistée à colonne (EPS). Elle protège les composants en limitant l'application du couple lorsque les éléments du mécanisme de direction atteignent leur fin de course, et améliore la qualité de direction en réduisant le bruit de contact en fin de course.
AVIS :
- Si des composants liés au boîtier de direction sont remplacés sans avoir d'abord débranché le câble de la borne négative de la batterie auxiliaire, la valeur apprise de la position de fin de course de direction mémorisée dans le véhicule Toyota Prius peut différer de la position de fin de course réelle, ce qui affecte la sensation de direction.
- Dans les situations suivantes, effectuer l'apprentissage de la position de fin de course :
- Lorsque des composants liés au boîtier de direction ont été remplacés.
PROCÉDURE
EFFACER LES INFORMATIONS DE POSITION DE FIN DE COURSE DE DIRECTION
AVIS :
Lorsque des composants liés au boîtier de direction ont été remplacés, effectuer l'apprentissage de la position de fin de course.
(a) Centrer le volant et placer les roues avant en position de braquage nul (ligne droite).
(b) Effacer la valeur d'apprentissage de la position de fin de course.
(1) Lors de l'utilisation du GTS :
- Suivre les instructions affichées à l'écran du GTS pour effacer la valeur d'apprentissage de la position de fin de course.
Effacement de la valeur d'apprentissage de la position finale
(2) Lorsque le GTS n'est pas utilisé :
- Tournez le contacteur d'allumage sur ON.
- Déconnecter le câble de la borne négative de la batterie auxiliaire pendant la durée spécifiée.
pour M20A-FXS : cliquer ici


pour 2ZR-FXE : cliquer ici

- Raccorder le câble à la borne négative de la batterie auxiliaire.
pour M20A-FXS : cliquer ici

pour 2ZR-FXE : cliquer ici

|

EFFECTUER L'APPRENTISSAGE DE LA POSITION DE FIN DE COURSE DE DIRECTION
(a) Démarrer le moteur.
(b) Tourner le volant à fond à gauche puis à droite alternativement, 1 fois dans chaque sens.
|

CONTRÔLER L'APPRENTISSAGE DE LA POSITION DE FIN DE COURSE DE DIRECTION
Affichage du testeur | Élément de mesure | Portée | Condition normale | Remarque de diagnostic |
|---|---|---|---|---|
État de la position finale gauche/droite apprise pour la commande de limitation du couple en fin de course |
Affiche l'état d'apprentissage de la fin de course de la crémaillère de direction |
Direction gauche (non appris) et direction droite (non appris) / Direction gauche (non appris) et direction droite (position temporaire) / Direction gauche (non appris) et direction droite (position de décision) / Direction gauche (position temporaire) et direction droite (non appris) / Direction gauche (position temporaire) et direction droite (position temporaire) / Direction gauche (position temporaire) et direction droite (position de décision) / Direction gauche (position de décision) et direction droite (non appris) / Direction gauche (position de décision) et direction droite (position temporaire) / Direction gauche (position de décision) et direction droite (position de décision) / Lecture impossible |
Direction gauche (position de décision) et direction droite (position de décision) |
- |
État de la position finale gauche/droite apprise pour la commande de limitation du couple en fin de course
OK :
La valeur de la liste de données affiche « Direction gauche (position de décision) et direction droite (position de décision) ».
CONSEIL :
Si le résultat est autre que « Direction gauche (position de décision) et direction droite (position de décision) », répéter la procédure à partir de l'étape 1.
| SUIVANT |  |
FIN |