Sistema de dirección asistida
- Precaución
- Ubicación de componentes
- Diagrama del sistema
- Cómo proceder con la localización de averías
- Personalizar parámetros
- Tabla de síntomas de problemas
- Terminales de la ECU
- Sistema de diagnóstico
- Datos de fotograma congelado
- Tabla de modo a prueba de fallos
- Lista de datos / Prueba activa
- HISTORIAL DE CONTROL DEL VEHÍCULO (RoB)
- Circuito de tensión de alimentación: tensión del circuito por encima del umbral (C123A17)
- Fallo de comparación de la señal "A" del sensor de par de la dirección asistida (C151162, C151187, C151262, C151287)
- Circuito de tensión de alimentación del sensor de par "B" de la dirección asistida: tensión por encima del umbral (C151B17)
- Circuito de tensión de alimentación del motor "A" de la dirección asistida: tensión por debajo del umbral (C155A16, C155A17, C155B16, C155B17)
- Pérdida de comunicación con el módulo del sensor del ángulo de dirección: mensaje ausente (U012687, U012987, U023A87, U029387, U111087)
- Dirección pesada (luz de aviso EPS (amarilla))
- Sensación anormal en el final de recorrido de la dirección
Precaución
PRECAUCIÓN
PRECAUCIÓN AL DESCONECTAR EL CABLE DEL TERMINAL NEGATIVO DE LA BATERÍA
AVISO:
- Después de apagar el interruptor de encendido, puede haber un tiempo de espera antes de desconectar el terminal negativo (-) de la batería auxiliar.
Haga clic aquí

NOTA:
Al desconectar y volver a conectar la batería auxiliar, existe una función de aprendizaje automático que completa el aprendizaje cuando se utiliza el sistema correspondiente.
Haga clic aquí


PRECAUCIONES PARA EL SISTEMA DE AIRBAG SRS
(a) Este vehículo Toyota Prius está equipado con un sistema de sujeción suplementario (SRS). Si no se realizan las operaciones de servicio en el orden correcto, el SRS podría desplegarse inesperadamente durante el servicio. Esto puede causar un accidente grave.
Antes de realizar cualquier operación de servicio (incluidas la inspección, sustitución, extracción e instalación de piezas), lea atentamente las notas de precaución del sistema de sujeción suplementario.
Haga clic aquí
PRECAUCIONES PARA LA EXTRACCIÓN, INSTALACIÓN Y SUSTITUCIÓN DE COMPONENTES DE LA DIRECCIÓN ASISTIDA ELECTRÓNICA
(a) Asegúrese de alinear las ruedas delanteras en línea recta al extraer e instalar el conjunto del mecanismo de dirección.
(b) Al desconectar el conjunto del eje intermedio de la dirección, asegúrese de hacer marcas de referencia antes de iniciar la operación.
(c) Cuando se haya sustituido el conjunto de la ECU de la dirección asistida eléctrica, realice el registro de la clave de seguridad de la ECU.
Haga clic aquí
(d) Cuando se haya sustituido el conjunto de la ECU de la dirección asistida eléctrica, realice la escritura de la ECU.
Haga clic aquí
NOTA:
Al realizar la escritura de la ECU, es posible que se encienda la luz de aviso EPS y que suene el zumbador.
(e) Cuando se haya sustituido el conjunto de la ECU de la dirección asistida eléctrica o el subconjunto de la columna de dirección asistida eléctrica, realice la inicialización de la ECU de la dirección asistida (calibración del punto cero del sensor de par y escritura del mapa de asistencia).
Haga clic aquí
(f) Cuando se haya sustituido el conjunto de la ECU de la dirección asistida eléctrica o el subconjunto de la columna de dirección asistida eléctrica, realice la inicialización de la posición final.
Haga clic aquí
PRECAUCIONES DE USO
(a) Al manipular componentes electrónicos:
(1) No someta ningún componente, como ECU o relés, a golpes. Sustitúyalos por otros nuevos si se caen o reciben un golpe fuerte.
(2) No exponga ningún componente electrónico a altas temperaturas ni a humedad.
(3) Para evitar deformaciones o fallos debidos a la electricidad estática, no toque los terminales de los conectores.
(b) Al manipular el conjunto de la ECU de la dirección asistida eléctrica:
(1) Al sustituir el conjunto de la ECU de la dirección asistida eléctrica, asegúrese de reemplazarlo por uno nuevo.
AVISO:
No utilice un conjunto de la ECU de la dirección asistida eléctrica destinado a otro vehículo Toyota Prius (modelos de demostración, etc.).
(c) Al desconectar y conectar los conectores:
(1) Antes de desconectar los conectores relacionados con el sistema de dirección asistida, gire el interruptor de encendido a ON, centre el volante, gire el interruptor de encendido a OFF y, a continuación, desconecte los conectores.
(2) Antes de conectar los conectores relacionados con el sistema de dirección asistida, asegúrese de que el interruptor de encendido esté en OFF. A continuación, centre el volante y gire el interruptor de encendido a ON.
AVISO:
No gire el interruptor de encendido a ON si el volante no está centrado.
PRECAUCIONES PARA LA COMUNICACIÓN CAN
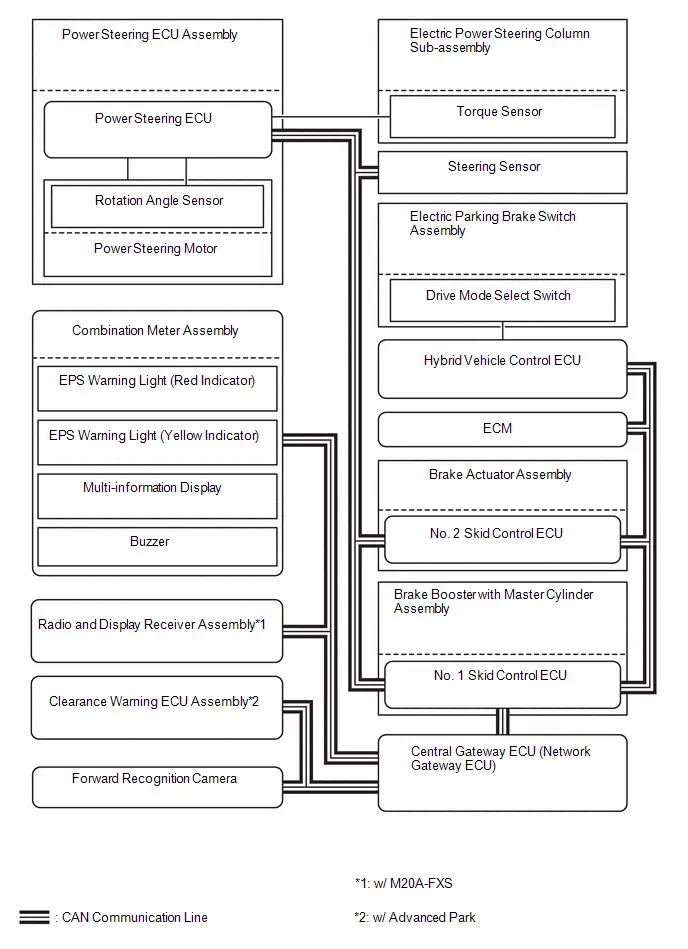
(a) Las líneas de comunicación CAN se utilizan para recibir información de la ECU de control de estabilidad n.º 2 (conjunto del actuador de frenos) y de la ECU de control del vehículo híbrido Toyota Prius, y para transmitir avisos al conjunto del combinado de instrumentos. Cuando se detecten problemas en las líneas de comunicación CAN, se almacenarán los DTC de comunicación CAN.
(b) Si se emite algún DTC del sistema de comunicación CAN, realice primero la localización de averías del sistema de comunicación CAN.
(c) El cableado utilizado para cada línea de comunicación es un par trenzado de cables de igual longitud. No repare temporalmente una línea de comunicación CAN con un cable de derivación o similar.
Ubicación de componentes
UBICACIÓN DE LOS COMPONENTES
ILUSTRACIÓN
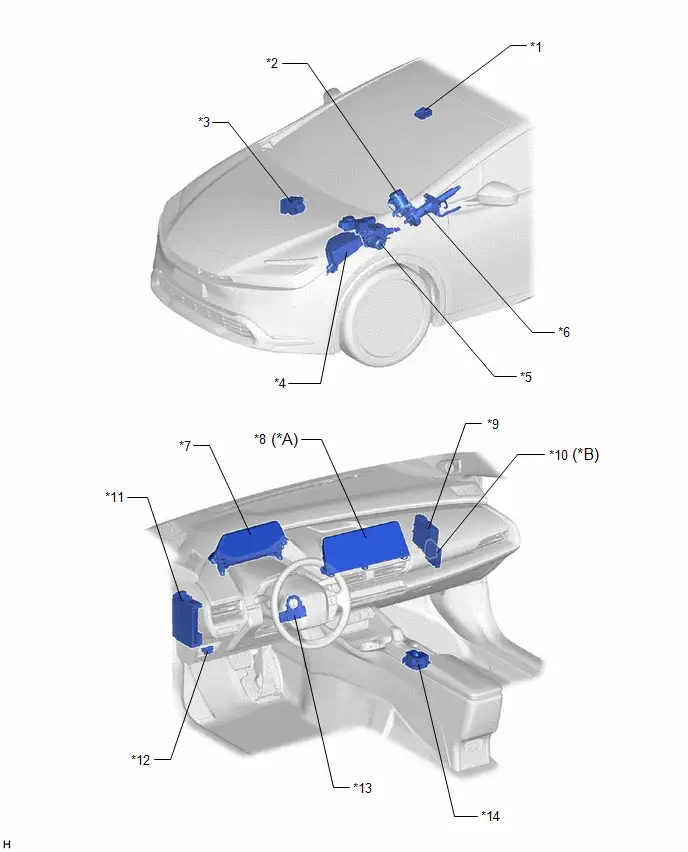
*A |
con M20A-FXS |
*B |
con Advanced Park |
*1 |
CÁMARA DE RECONOCIMIENTO FRONTAL |
*2 |
CONJUNTO DE LA ECU DE LA DIRECCIÓN ASISTIDA - MOTOR DE LA DIRECCIÓN ASISTIDA |
*3 |
CONJUNTO DEL ACTUADOR DE FRENO - ECU N.º 2 DE CONTROL DE DERRAPAJE |
*4 |
BLOQUE DE RELÉS DEL COMPARTIMENTO DEL MOTOR N.º 1 Y CONJUNTO DEL BLOQUE DE UNIONES N.º 1 - FUSIBLE EPS |
*5 |
CONJUNTO DEL SERVOFRENO CON CILINDRO MAESTRO - ECU DE CONTROL DE DESLIZAMIENTO N.º 1 |
*6 |
SUBCONJUNTO DE LA COLUMNA DE DIRECCIÓN ASISTIDA ELÉCTRICA - SENSOR DE PAR |
*7 |
CONJUNTO DEL MEDIDOR COMBINADO |
*8 |
CONJUNTO RECEPTOR DE RADIO Y PANTALLA - PANTALLA CENTRAL |
*9 |
ECU DE CONTROL HÍBRIDO DEL VEHÍCULO Toyota Prius |
*10 |
CONJUNTO ECU DE ADVERTENCIA DE DISTANCIA |
*11 |
CONJUNTO DE LA CAJA DE DISTRIBUCIÓN DE ENERGÍA - FUSIBLE EPS-IGR - RELÉ IGR N.º 2 |
*12 |
DLC3 |
*13 |
SENSOR DEL VOLANTE |
*14 |
CONJUNTO DEL INTERRUPTOR DEL FRENO DE ESTACIONAMIENTO ELÉCTRICO - INTERRUPTOR DE SELECCIÓN DEL MODO DE CONDUCCIÓN |
Diagrama del sistema
DIAGRAMA DEL SISTEMA
Cómo proceder con la localización de averías
NOTA:
- Siga el procedimiento siguiente para diagnosticar el sistema de dirección asistida.
- *: Utilice el GTS.
PROCEDIMIENTO
VEHÍCULO Toyota Prius LLEVADO AL TALLER
|

INSPECCIONAR LA BATERÍA AUXILIAR
(a) Gire el interruptor de encendido a OFF.
(b) Mida la tensión de la batería auxiliar.
Voltaje estándar:
11 a 14 V
NOTA:
Si el voltaje es inferior a 11 V, recargue o reemplace la batería auxiliar antes de continuar con el siguiente paso.
|

VERIFICAR LOS DTC Y LOS DATOS DE CUADRO CONGELADO*
NOTA:
Consulte Verificación / Borrado de DTC.
Chasis > EMPS > Códigos de avería
|

CONFIRMACIÓN DEL SÍNTOMA DEL PROBLEMA
Resultado | Proceda a |
|---|---|
El síntoma no se produce. |
A |
El síntoma se produce. |
B |
| B |  |
IR AL PASO 6 |
|

SIMULACIÓN DE SÍNTOMAS
|

COMPROBAR EL SISTEMA DE COMUNICACIÓN CAN*
(a) Revise si hay DTC.
para modelo HEV: Haga clic aquí
para modelo PHEV: Haga clic aquí
Resultado | Proceda a |
|---|---|
No se emiten DTC del sistema de comunicación CAN. |
A |
Se emiten DTC del sistema de comunicación CAN. |
B |
NOTA:
- Si se emiten DTC del sistema de comunicación CAN, realice primero la localización de averías del sistema de comunicación CAN.
- Si no se puede establecer la comunicación con el conjunto de la ECU de la dirección asistida mediante la GTS, inspeccione los terminales CANH y CANL del DLC3 y del conjunto de la ECU de la dirección asistida, así como el circuito IG del conjunto de la ECU de la dirección asistida.
| B |  |
IR AL SISTEMA DE COMUNICACIÓN CAN para modelo HEV: Haga clic aquí para modelo PHEV: Haga clic aquí |


|

VERIFIQUE SI HAY DTC*
(a) Revise si hay DTC.
Chasis > EMPS > Códigos de averíaNOTA:
Consulte la tabla de códigos de diagnóstico de averías cuando se emitan DTC.
Haga clic aquí
Resultado | Proceda a |
|---|---|
No se emiten DTC. |
A |
Se emiten DTC. |
B |
| B |  |
IR AL PASO 10 |
|

TABLA DE SÍNTOMAS DEL PROBLEMA
(a) Consulte la Tabla de síntomas de problemas.
Haga clic aquí
Resultado | Proceda a |
|---|---|
La avería no aparece en la Tabla de síntomas de problemas. |
A |
La avería aparece en la Tabla de síntomas de problemas. |
B |
| B |  |
IR AL PASO 10 |
|

ANÁLISIS GENERAL Y DIAGNÓSTICO DE AVERÍAS*
(a) Consulte Terminales de la ECU.
Haga clic aquí
(b) Consulte Lista de datos / Prueba activa.
Haga clic aquí
|

REPARAR O SUSTITUIR
|

PRUEBA DE CONFIRMACIÓN
| SIGUIENTE |  |
FIN |
Personalizar parámetros
PERSONALIZAR PARÁMETROS
PERSONALIZACIÓN DEL MODO DE CONDUCCIÓN (con M20A-FXS)
Los ajustes del vehículo se pueden cambiar mediante la pantalla central.
NOTA:
Al cambiar el modo de conducción a "CUSTOM", se pueden seleccionar individualmente los ajustes de los 3 elementos ("Tren motriz", "Dirección" y "Aire acondicionado"), a diferencia de "ECO", "NORMAL" y "SPORT".
(a) Coloque el interruptor de encendido en ON.
(b) Cambie los ajustes del vehículo Toyota Prius según sea necesario mediante la pantalla central.
Pantalla | Contenido | Predeterminado | Ajuste |
|---|---|---|---|
Tren motriz |
Respuesta del acelerador, etc. |
Normal |
Sport / Normal / Eco |
Dirección |
Fuerza de asistencia de la dirección, etc. |
Normal |
Sport / Normal |
Climatización |
Eficacia del sistema de aire acondicionado, etc. |
Normal |
Eco / Normal |
Tabla de síntomas de problemas
TABLA DE SÍNTOMAS DEL PROBLEMA
NOTA:
- Utilice la tabla siguiente para ayudar a determinar la causa de los síntomas del problema. Si se indican varias áreas sospechosas, las posibles causas de los síntomas aparecen ordenadas por probabilidad en la columna "Área sospechosa" de la tabla.
- Compruebe cada síntoma revisando las áreas sospechosas en el orden indicado. Sustituya las piezas según sea necesario.
- Revise los fusibles y relés relacionados con este sistema antes de inspeccionar las zonas sospechosas indicadas a continuación.
Síntoma | Área sospechosa | Enlace |
|---|---|---|
Dirección pesada |
Neumáticos delanteros (presión incorrecta, desgaste irregular) |
 |
Alineación de las ruedas delanteras (incorrecta) |
 |
|
Suspensión delantera (rótula inferior) |
 |
|
Conjunto del mecanismo de dirección |
 |
|
Batería auxiliar y circuito de alimentación (para M20A-FXS) |
 |
|
Batería auxiliar y circuito de alimentación (para 2ZR-FXE) |
 |
|
Tensión de alimentación del conjunto de la ECU de la dirección asistida |
 |
|
Conjunto de la ECU de dirección asistida |
 |
|
Condición del vehículo Toyota Prius (el volante se gira repetidamente de izquierda a derecha con el vehículo parado o se aplica una carga pesada de forma continua al vehículo) |
 |
|
Dirección pesada (luz de aviso EPS (amarilla)) |
Dirección pesada (luz de aviso EPS (amarilla)) |
 |
La fuerza de dirección es diferente entre la derecha y la izquierda o es irregular |
Neumáticos delanteros (presión incorrecta, desgaste irregular) |
 |
Alineación de las ruedas delanteras (incorrecta) |
 |
|
Suspensión delantera (rótula inferior) |
 |
|
Conjunto del mecanismo de dirección |
 |
|
Sensor de par (subconjunto de la columna de dirección asistida eléctrica) |
 |
|
Subconjunto de la columna de dirección asistida eléctrica |
 |
|
Conjunto de la ECU de dirección asistida |
 |
|
Durante la conducción, la fuerza de dirección no cambia según la velocidad del vehículo Toyota Prius, o el volante no vuelve fácilmente a su posición central |
ECU de control de estabilidad n.º 2 (conjunto del actuador de frenos) |
 |
Sensor de velocidad |
 |
|
Sensor de par (subconjunto de la columna de dirección asistida eléctrica) |
 |
|
Conjunto de la ECU de dirección asistida |
 |
|
Sistema de comunicación CAN (para modelo HEV) |
 |
|
Sistema de comunicación CAN (para modelo PHEV) |
 |
|
Se producen ruidos de fricción al girar el volante durante la conducción a baja velocidad |
Motor de la dirección asistida (conjunto de la ECU de la dirección asistida) |
 |
Subconjunto de la columna de dirección asistida eléctrica |
 |
|
Conjunto del sensor con cable espiral |
 |
|
La cubierta de la columna de dirección entra en contacto con el conjunto del volante |
 |
|
Se produce un sonido agudo (chirrido) al girar el volante lentamente con el vehículo Toyota Prius parado |
Motor de la dirección asistida (conjunto de la ECU de la dirección asistida) |
 |
Instalación del volante (incorrecta) |
 |
|
El volante vibra y se produce ruido al girarlo de tope a tope |
Motor de la dirección asistida (conjunto de la ECU de la dirección asistida) |
 |
Subconjunto de la columna de dirección asistida eléctrica |
 |
|
Instalación del volante (incorrecta) |
 |
|
El modo de conducción no cambia (con interruptor de selección del modo de conducción) |
Circuito del interruptor de selección del modo de conducción (para modelo PHEV) |
 |
Circuito del interruptor de selección del modo de conducción (para 2ZR-FXE) |
 |
|
Circuito del interruptor de selección del modo de conducción (para M20A-FXS) |
 |
|
La luz de aviso EPS permanece encendida |
Circuito de la luz de aviso EPS |
 |
Sensación anormal en el final de recorrido de la dirección |
Consulte "Sensación anormal en el final de recorrido de la dirección" |
 |
Terminales de la ECU
TERMINALES DE LA ECU
INSPECCIÓN DEL CONJUNTO DE LA ECU DE LA DIRECCIÓN ASISTIDA
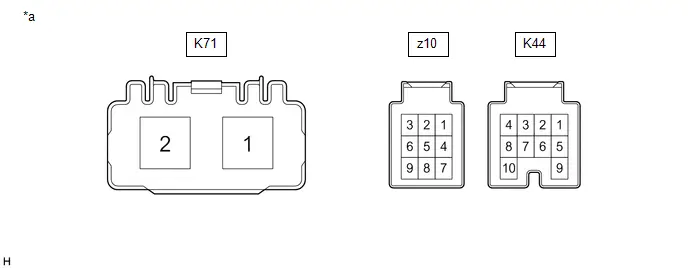
*a |
Componente sin mazo de cables conectado (Conjunto de la ECU de la dirección asistida) |
- |
- |
(a) Mida el voltaje y la resistencia de acuerdo con los valores de la tabla siguiente.
AVISO:
Cuando se enciende la luz de aviso EPS debido a un fallo, la función a prueba de fallos puede hacer que la tensión de los terminales del conjunto de la ECU de la dirección asistida sea de 0 V.
N.º de terminal (símbolo) | Descripción de terminales | Condición | Condición especificada |
|---|---|---|---|
K44-1 (IG) - Masa de carrocería |
Fuente de alimentación IG |
Interruptor de encendido en ON |
8 a 16 V |
K44-7 (CANH) - K44-8 (CANL) |
Línea de comunicación CAN |
Interruptor de encendido apagado |
54 a 69 Ω |
z10-1 (TRQ2) - z10-2 (TRQG2) |
Señal del sensor de par 2 |
Interruptor de encendido en ON (READY) y volante sin girar (sin carga) |
2,3 a 2,7 V |
Interruptor de encendido en ON (READY) y volante girado a la derecha con el vehículo Toyota Prius detenido |
1,2 a 2,5 V |
||
Interruptor de encendido en ON (READY) y volante girado a la izquierda con el vehículo detenido |
2,5 a 3,8 V |
||
z10-2 (TRQG2) - Masa de carrocería |
Masa del sensor de par 2 |
Siempre |
Menos de 1 Ω |
z10-3 (TRQV2) - z10-2 (TRQG2) |
Alimentación de tensión del sensor de par 2 |
Interruptor de encendido en ON |
4,5 a 5,5 V |
z10-7 (TRQV1) - z10-8 (TRQG1) |
Alimentación de tensión del sensor de par 1 |
Interruptor de encendido en ON |
4,5 a 5,5 V |
z10-8 (TRQG1) - Masa de carrocería |
Masa del sensor de par 1 |
Siempre |
Menos de 1 Ω |
z10-9 (TRQ1) - z10-8 (TRQG1) |
Señal del sensor de par |
Interruptor de encendido en ON (READY) y volante sin girar (sin carga) |
2,3 a 2,7 V |
Interruptor de encendido en ON (READY) y volante girado a la derecha con el vehículo Toyota Prius detenido |
2,5 a 3,8 V |
||
Interruptor de encendido en ON (READY) y volante girado a la izquierda con el vehículo detenido |
1,2 a 2,5 V |
||
K71-1 (PIG) - Masa de carrocería |
Fuente de alimentación |
Siempre |
9 a 16 V |
K71-2 (PGND) - Masa de carrocería |
Masa de alimentación |
Siempre |
Menos de 1 Ω |
Si el resultado no es el especificado, la ECU puede estar averiada.
Sistema de diagnóstico
SISTEMA DE DIAGNÓSTICO
DESCRIPCIÓN
- La unidad de control de la dirección asistida eléctrica almacena un DTC cuando detecta una avería en la ECU o en el circuito del sistema de dirección asistida eléctrica.
- El GTS permite consultar y borrar los DTC almacenados, escribir el mapa de asistencia y monitorizar los datos de Freeze Frame y la lista de datos.
COMPROBAR LA LUZ DE AVISO
(a) Gire el interruptor de encendido a ON y compruebe la luz de aviso EPS.
OK:
La luz de aviso EPS se enciende.
NOTA:
Si la luz de aviso EPS no se enciende, compruebe el circuito de la luz de aviso EPS.
Haga clic aquí
(b) Gire el interruptor de encendido a ON (READY) y compruebe la luz de aviso EPS.
OK:
La luz de aviso EPS se apaga.
NOTA:
Si la luz de aviso EPS no se enciende, compruebe el circuito de la luz de aviso EPS.
Haga clic aquí
Datos de fotograma congelado
DATOS DE CONGELACIÓN DE FOTOGRAMA
DATOS DE CONGELACIÓN DE FOTOGRAMA
AVISO:
- Resulta difícil mostrar con claridad los valores especificados (valores de juicio), porque los valores de los datos de Freeze Frame cambian significativamente debido a diferencias en las condiciones de medición, el entorno o el estado del vehículo. Por ello, puede haber un problema aunque los valores estén dentro de la especificación.
- Gire el interruptor de encendido a ON y estacione el vehículo Toyota Prius en un suelo nivelado. Compruebe los datos de Freeze Frame con el GTS.
(a) Gire el interruptor de encendido a OFF.
(b) Conecte el GTS al DLC3.
(c) Gire el interruptor de encendido a ON.
(d) Encienda el GTS.
(e) Compruebe los datos de Freeze Frame en el GTS.
Chasis > EMPSVisualización del probador | Elemento de medición | Alcance | Condición normal | Nota de diagnóstico |
|---|---|---|---|---|
Distancia total recorrida |
Distancia total recorrida |
Mín.: 0, Máx.: 16777215 |
- |
- |
Distancia total recorrida - Unidad |
Unidad de distancia total recorrida |
km / milla |
- |
- |
Velocidad del vehículo Toyota Prius |
Velocidad del vehículo según velocímetro |
Mín.: 0 km/h Máx.: 300 km/h |
|
- |
Régimen del motor |
Régimen del motor |
Mín.: 0 rpm Máx.: 12800 rpm |
Sin fluctuaciones significativas |
Motor funcionando a velocidad constante |
Estado READY |
Estado READY |
OFF u ON |
- |
- |
Voltaje de la batería |
Tensión de la batería auxiliar |
Mín.: 0,00 V Máx.: 25,00 V |
11 a 14 V |
- |
Par del volante de dirección |
Par del volante de dirección |
Mín.: -25.0 N·m Máx.: 25 N·m |
El valor cambia en proporción al esfuerzo de dirección - El valor aumenta al girar a la izquierda y disminuye al girar a la derecha |
Interruptor de encendido en ON (READY) y volante girándose |
Velocidad angular del volante |
Velocidad angular de dirección |
Mín.: -32768 deg/s Máx.: 32767 deg/s |
El valor cambia en proporción al esfuerzo de dirección - El valor aumenta al girar a la izquierda y disminuye al girar a la derecha |
Interruptor de encendido en ON (READY) y volante girándose |
Ángulo de dirección |
Ángulo de dirección |
Mín.: -3072.0 grados Máx.: 3070.5 grados |
- |
- |
Estado de la alimentación del vehículo Toyota Prius (IGP PT2) |
Estado de la fuente de alimentación IGP (PT2) |
OFF u ON |
OFF: interruptor de encendido desconectado ON: Interruptor de encendido en ON |
- |
Estado de la alimentación del vehículo Toyota Prius (IGP PT1) |
Estado de la fuente de alimentación IGP (PT1) |
OFF u ON |
OFF: interruptor de encendido desconectado ON: Interruptor de encendido en ON |
- |
Estado de la alimentación del vehículo Toyota Prius (IGP PDC) |
Estado de la fuente de alimentación IGP (PDC) |
OFF u ON |
OFF: interruptor de encendido desconectado ON: Interruptor de encendido en ON |
- |
Estado de la alimentación del vehículo Toyota Prius (IGR PDC) |
Estado de la fuente de alimentación IGR (PDC) |
OFF u ON |
OFF: interruptor de encendido desconectado ON: Interruptor de encendido en ON |
- |
Alimentación IG |
Tensión de la fuente de alimentación IG |
Mín.: 0,00 V Máx.: 25,00 V |
8 a 16 V |
Interruptor de encendido en ON |
Alimentación PIG |
Tensión de la fuente de alimentación PIG |
Mín.: 0,00 V Máx.: 25,00 V |
9 a 16 V |
Interruptor de encendido en ON (READY) y volante girándose |
Temperatura del termistor |
Temperatura del sustrato de la ECU |
Mín.: -50.0 °C Máx.: 200 °C |
-50 °C a 200 °C |
- |
Fuente de alimentación |
Estado de funcionamiento del sistema híbrido |
Estado de funcionamiento o estado de parada |
Estado de funcionamiento: READY ON Estado de parada: READY OFF |
- |
Señal PS Assist |
Estado del registro de la señal de asistencia de la dirección asistida |
Parada de asistencia o asistencia activa |
OFF: parada de asistencia ON: asistencia activa |
- |
Estado de sincronización del PWM |
Estado de sincronización de la modulación del ciclo de trabajo del impulso del motor |
Estado de sincronización o estado de no sincronización |
Estado de sincronización: sincronizado. Estado de no sincronización: no sincronizado |
*1 |
Estado de control de cooperación |
Estado del control de funcionamiento de la dirección asistida |
Estado del control de funcionamiento de la dirección asistida |
Control de cooperación: Control de cooperación distinto del control de cooperación |
*1 |
Voltaje medio de otros sistemas |
Voltaje medio de otros sistemas |
Mín.: 0,00 V Máx.: 25,00 V |
- |
*1 |
Salida del sensor de par 1 |
Valor de salida del sensor de par 1 |
Mín.: -25.0 N·m Máx.: 25 N·m |
- |
- |
Salida del sensor de par 2 |
Valor de salida del sensor de par 2 |
Mín.: -25.0 N·m Máx.: 25 N·m |
- |
- |
Salida del sensor de par 3 |
Valor de salida del sensor de par 3 |
Mín.: -25.0 N·m Máx.: 25 N·m |
- |
- |
Salida del sensor de par 4 |
Valor de salida del sensor de par 4 |
Mín.: -25.0 N·m Máx.: 25 N·m |
- |
- |
Corriente de fase U del motor 1 |
Corriente en terminal del motor 1 (fase U) |
Mín.: -327,68 A Máx.: 327,67 A |
El valor cambia en proporción al esfuerzo de dirección |
Interruptor de encendido en ON (READY) y volante girándose |
Corriente de fase V del motor 1 |
Corriente en terminal del motor 1 (fase V) |
Mín.: -327,68 A Máx.: 327,67 A |
El valor cambia en proporción al esfuerzo de dirección |
Interruptor de encendido en ON (READY) y volante girándose |
Corriente de fase W del motor 1 |
Corriente en terminal del motor 1 (fase W) |
Mín.: -327,68 A Máx.: 327,67 A |
El valor cambia en proporción al esfuerzo de dirección |
Interruptor de encendido en ON (READY) y volante girándose |
Ciclo de trabajo de fase U del motor 1 |
Ciclo de trabajo de fase U del motor 1 |
Mín.: 0,00% Máx.: 100,00% |
- |
- |
Ciclo de trabajo de fase V del motor 1 |
Ciclo de trabajo de fase V del motor 1 |
Mín.: 0,00% Máx.: 100,00% |
- |
- |
Ciclo de trabajo de fase W del motor 1 |
Ciclo de trabajo de fase W del motor 1 |
Mín.: 0,00% Máx.: 100,00% |
- |
- |
Tensión en terminal de fase U del motor 1 |
Tensión en terminal del motor 1 (fase U) |
Mín.: 0,00 V Máx.: 100,00 V |
- |
*1 |
Tensión en terminal de fase V del motor 1 |
Tensión en terminal del motor 1 (fase V) |
Mín.: 0,00 V Máx.: 100,00 V |
- |
*1 |
Tensión en terminal de fase W del motor 1 |
Tensión en terminal del motor 1 (fase W) |
Mín.: 0,00 V Máx.: 100,00 V |
- |
*1 |
Alimentación del motor 1 |
Tensión de alimentación al motor 1 activo |
Mín.: 0,00 V Máx.: 25,00 V |
9 a 16 V |
Interruptor de encendido en ON (READY) y volante girándose |
Corriente de fase U del motor 2 |
Corriente en terminal del motor 2 (fase U) |
Mín.: -327,68 A Máx.: 327,67 A |
El valor cambia en proporción al esfuerzo de dirección |
Interruptor de encendido en ON (READY) y volante girándose |
Corriente de fase V del motor 2 |
Corriente en terminal del motor 2 (fase V) |
Mín.: -327,68 A Máx.: 327,67 A |
El valor cambia en proporción al esfuerzo de dirección |
Interruptor de encendido en ON (READY) y volante girándose |
Corriente de fase W del motor 2 |
Corriente en terminal del motor 2 (fase W) |
Mín.: -327,68 A Máx.: 327,67 A |
El valor cambia en proporción al esfuerzo de dirección |
Interruptor de encendido en ON (READY) y volante girándose |
Ciclo de trabajo de fase U del motor 2 |
Ciclo de trabajo de fase U del motor 2 |
Mín.: 0,00% Máx.: 100,00% |
- |
- |
Ciclo de trabajo de fase V del motor 2 |
Ciclo de trabajo de fase V del motor 2 |
Mín.: 0,00% Máx.: 100,00% |
- |
- |
Ciclo de trabajo de fase W del motor 2 |
Ciclo de trabajo de fase W del motor 2 |
Mín.: 0,00% Máx.: 100,00% |
- |
- |
Tensión en terminal de fase U del motor 2 |
Tensión en terminal del motor 2 (fase U) |
Mín.: 0,00 V Máx.: 100,00 V |
- |
*1 |
Tensión en terminal de fase V del motor 2 |
Tensión en terminal del motor 2 (fase V) |
Mín.: 0,00 V Máx.: 100,00 V |
- |
*1 |
Tensión en terminal de fase W del motor 2 |
Tensión en terminal del motor 2 (fase W) |
Mín.: 0,00 V Máx.: 100,00 V |
- |
*1 |
Alimentación del motor 2 |
Tensión de alimentación al motor 2 activo |
Mín.: 0,00 V Máx.: 25,00 V |
9 a 16 V |
Interruptor de encendido en ON (READY) y volante girándose |
Ángulo de rotación del motor 1 |
Ángulo de rotación del motor 1 |
Mín.: 0,0 grados Máx.: 360,1 grados |
El valor cambia de 0 a 360° |
|
Ángulo de rotación del motor 2 |
Ángulo de rotación del motor 2 |
Mín.: 0,0 grados Máx.: 360,1 grados |
El valor cambia de 0 a 360° |
|
Ángulo de rotación del motor 3 |
Ángulo de rotación del motor 3 |
Mín.: 0,0 grados Máx.: 360,1 grados |
- |
*1 |
Ángulo de rotación del motor 4 |
Ángulo de rotación del motor 4 |
Mín.: 0,0 grados Máx.: 360,1 grados |
- |
*1 |
Tensión Sin del sensor 1 del ángulo de rotación del motor |
Tensión de salida Sin1 del sensor de ángulo de rotación utilizada para el cálculo del ángulo de rotación |
Mín.: 0,00 V Máx.: 5,00 V |
- |
- |
Tensión Cos del sensor 1 del ángulo de rotación del motor |
Tensión de salida Cos1 del sensor de ángulo de rotación utilizada para el cálculo del ángulo de rotación |
Mín.: 0,00 V Máx.: 5,00 V |
- |
- |
Tensión Sin del sensor 2 del ángulo de rotación del motor |
Tensión de salida Sin2 del sensor de ángulo de rotación utilizada para el cálculo del ángulo de rotación |
Mín.: 0,00 V Máx.: 5,00 V |
- |
- |
Tensión Cos del sensor 2 del ángulo de rotación del motor |
Tensión de salida Cos2 del sensor de ángulo de rotación utilizada para el cálculo del ángulo de rotación |
Mín.: 0,00 V Máx.: 5,00 V |
- |
- |
Tensión Sin del sensor 3 del ángulo de rotación del motor |
Tensión de salida Sin3 del sensor de ángulo de rotación utilizada para el cálculo del ángulo de rotación |
Mín.: 0,00 V Máx.: 5,00 V |
- |
- |
Tensión Cos del sensor 3 del ángulo de rotación del motor |
Tensión de salida Cos3 del sensor de ángulo de rotación utilizada para el cálculo del ángulo de rotación |
Mín.: 0,00 V Máx.: 5,00 V |
- |
- |
Contador de vueltas 1 |
Contador de vueltas 1 |
Mín.: 0 Máx.: 1024 |
- |
*1 |
Contador de vueltas 2 |
Contador de vueltas 2 |
Mín.: 0 Máx.: 1024 |
- |
*1 |
Ángulo absoluto (ángulo del piñón) |
Ángulo absoluto (ángulo del piñón) |
Mín.: -32.768 rad Máx.: 32.768 rad |
- |
*1 |
Ángulo de dirección del conjunto de dirección |
Ángulo de dirección del conjunto de dirección |
Mín.: -1877.5 deg Máx.: 1877.6 deg |
- |
*1 |
Corriente real del motor (eje Q) |
Corriente detectada que fluye al motor (corriente detectada del eje q) |
Mín.: -327,68 A Máx.: 327,67 A |
- |
- |
Corriente de valor de orden (eje Q) |
Corriente objetivo que fluye al motor (corriente solicitada del eje q) |
Mín.: -327,68 A Máx.: 327,67 A |
- |
- |
Corriente real 2 del motor (eje D) |
Corriente detectada que fluye al motor (corriente detectada del eje d) |
Mín.: -327,68 A Máx.: 327,67 A |
- |
- |
Corriente de valor de orden 2 (eje D) |
Corriente objetivo que fluye al motor (corriente solicitada del eje d) |
Mín.: -327,68 A Máx.: 327,67 A |
- |
- |
Ángulo de rotación del motor |
Ángulo de rotación del motor (detectado por el sensor de rotación) |
Mín.: 0,0 grados Máx.: 360,1 grados |
Durante la operación de dirección, el valor del ángulo de rotación del motor cambia de 0 a 360° |
Interruptor de encendido en ON (READY) y volante girándose |
Corriente final limitada del motor (eje Q) |
Límite establecido de corriente final del motor (corriente solicitada del eje q) |
Mín.: 0.00 A Máx.: 327,67 A |
- |
- |
Estado de la señal del sensor de ángulo de dirección |
Estado de la señal del sensor de ángulo de dirección |
Utilizable, No aprendido, Fallo del sensor, Fallo de comunicación |
- |
- |
Velocidad del vehículo CAN Toyota Prius (sensor de velocidad RR) |
Valor del sensor de velocidad RR enviado por CAN |
Mín.: 0 km/h Máx.: 255 km/h |
|
- |
Velocidad del vehículo CAN (sensor de velocidad RL) |
Valor del sensor de velocidad RL enviado por CAN |
Mín.: 0 km/h Máx.: 255 km/h |
|
- |
Velocidad del vehículo CAN (SP1) |
Valor de entrada de velocidad del Toyota Prius enviado por CAN (igual al valor indicado en el velocímetro) |
Mín.: 0 km/h Máx.: 300 km/h |
|
- |
Velocidad de giro del ángulo de dirección CAN (SSAV) |
Valor de la velocidad de giro del volante enviado por CAN |
Mín.: -32768 deg/s Máx.: 32767 deg/s |
- |
- |
Información de estado de control |
Información de estado de control |
Mín.: 0 Máx.: 65535 |
- |
- |
Información de estado del ASIC |
Información de estado del circuito integrado |
Mín.: 0 Máx.: 65535 |
- |
- |
Pieza de prevención de sobrecalentamiento de la ECU |
Componente interno de la ECU al que se aplica el control de protección contra sobrecalentamiento |
Ninguna pieza objetivo, MOS del inversor, MOS del relé de alimentación, circuito integrado personalizado, bobina de choque, MOS del puente H, MOS del relé del motor, alrededores del microcomputador o DBC |
- |
- |
Temperatura estimada por la ECU de la pieza de prevención de sobrecalentamiento |
Temperatura estimada del componente interno de la ECU al que se aplica el control de protección contra sobrecalentamiento |
Mín.: -50.0 °C Máx.: 200 °C |
- |
- |
Pieza de prevención de sobrecalentamiento del motor |
Componente interno del motor al que se aplica el control de protección contra sobrecalentamiento |
Ninguna pieza objetivo, motor |
- |
- |
Temperatura estimada del motor de la pieza de prevención de sobrecalentamiento |
Temperatura estimada del componente interno del motor al que se aplica el control de protección contra sobrecalentamiento |
Mín.: -50.0 °C Máx.: 200 °C |
- |
- |
Tensión de batería (sistema 2) |
Tensión de batería (sistema 2) |
Mín.: 0,00 V Máx.: 25,00 V |
- |
*1 |
Alimentación IG (sistema 2) |
Alimentación IG (sistema 2) |
Mín.: 0,00 V Máx.: 25,00 V |
- |
*1 |
Alimentación PIG (sistema 2) |
Alimentación PIG (sistema 2) |
Mín.: 0,00 V Máx.: 25,00 V |
- |
*1 |
Temperatura del termistor (sistema 2) |
Temperatura del termistor (sistema 2) |
Mín.: -50.0 °C Máx.: 200 °C |
- |
*1 |
Tensión intermedia de otros sistemas (sistema 2) |
Tensión intermedia de otros sistemas (sistema 2) |
Mín.: 0,00 V Máx.: 25,00 V |
- |
*1 |
Corriente real del motor (eje Q) (sistema 2) |
Corriente real del motor (eje Q) (sistema 2) |
Mín.: -327,68 A Máx.: 327,67 A |
- |
*1 |
Corriente de valor de orden (eje Q) (sistema 2) |
Corriente de valor de orden (eje Q) (sistema 2) |
Mín.: -327,68 A Máx.: 327,67 A |
- |
*1 |
Corriente real 2 del motor (eje D) (sistema 2) |
Corriente real 2 del motor (eje D) (sistema 2) |
Mín.: -327,68 A Máx.: 327,67 A |
- |
*1 |
Corriente de valor de orden 2 (eje D) (sistema 2) |
Corriente de valor de orden 2 (eje D) (sistema 2) |
Mín.: -327,68 A Máx.: 327,67 A |
- |
*1 |
Ángulo de rotación del motor (sistema 2) |
Ángulo de rotación del motor (sistema 2) |
Mín.: 0,0 grados Máx.: 360.0 deg |
- |
*1 |
Corriente final limitada del motor (eje Q) (sistema 2) |
Corriente final limitada del motor (eje Q) (sistema 2) |
Mín.: 0 A Máx.: 327,67 A |
- |
*1 |
Información de estado del ASIC (sistema 2) |
Información de estado del ASIC (sistema 2) |
Mín.: 0 Máx.: 65535 |
- |
*1 |
NOTA:
*1: Según el vehículo Toyota Prius, es posible que este elemento no se muestre.
Tabla de modo a prueba de fallos
TABLA DE FALLO SEGURO
Si se produce un fallo en el sistema de dirección asistida eléctrica, la asistencia de dirección se detendrá o se reducirá la cantidad de asistencia para proteger el sistema.
Sistema de dirección asistidaAvería | Funcionamiento a prueba de fallos | Luz de advertencia EPS | Zumbador |
|---|---|---|---|
|
La asistencia de dirección se detiene o la cantidad de asistencia está limitada |
Roja o amarilla |
Suena de forma intermitente o una vez |
|
La asistencia de dirección está limitada temporalmente |
Amarillo |
Suena una vez |
NOTA:
- Si la asistencia de dirección se detiene, la luz de advertencia EPS se enciende (roja).
- Si se reduce la cantidad de asistencia, la luz de advertencia EPS se enciende (amarilla) y puede producirse una vibración o un ruido.
- La cantidad de asistencia puede reducirse para evitar que el motor y las ECU se sobrecalienten si el volante se gira continuamente con el vehículo Toyota Prius parado o circulando a baja velocidad, o si el volante se mantiene en cualquiera de las posiciones de tope durante mucho tiempo. En estos casos, la cantidad de asistencia vuelve a la normalidad cuando no se gira el volante durante aproximadamente 10 minutos con el interruptor de encendido en ON (READY).
- Si la batería auxiliar no está suficientemente cargada o la tensión disminuye temporalmente, la cantidad de asistencia se reducirá y la luz de advertencia EPS se encenderá. En estos casos, la cantidad de asistencia vuelve a la normalidad cuando la tensión de la batería auxiliar se recupera.
Lista de datos / Prueba activa
LISTA DE DATOS / PRUEBA ACTIVA
LISTA DE DATOS
NOTA:
Con la GTS, al leer la lista de datos se pueden leer los valores o estados de interruptores, sensores, actuadores y otros elementos sin desmontar ninguna pieza. Esta inspección no invasiva puede ser muy útil, ya que se pueden detectar condiciones o señales intermitentes antes de manipular piezas o cableado. Leer la información de la lista de datos al inicio de la localización de averías es una forma de ahorrar tiempo de diagnóstico.
AVISO:
En la tabla siguiente, los valores indicados en "Condición normal" son valores de referencia. No se base únicamente en estos valores de referencia para decidir si una pieza está defectuosa o no.
(a) Gire el interruptor de encendido a OFF.
(b) Conecte el GTS al DLC3.
(c) Gire el interruptor de encendido a ON.
(d) Encienda el GTS.
(e) Acceda a los siguientes menús: Chasis / EMPS / Lista de datos.
(f) Lea la lista de datos según lo que se muestra en el GTS.
Chasis > EMPS > Lista de datosVisualización del probador | Elemento de medición | Alcance | Condición normal | Nota de diagnóstico |
|---|---|---|---|---|
Distancia total recorrida |
Distancia total recorrida |
Mín.: 0, Máx.: 16777215 |
- |
- |
Distancia total recorrida - Unidad |
Unidad de distancia total recorrida |
km / milla |
- |
- |
Velocidad del vehículo Toyota Prius |
Velocidad del vehículo según velocímetro |
Mín.: 0 km/h Máx.: 300 km/h |
|
- |
Régimen del motor |
Régimen del motor |
Mín.: 0 rpm Máx.: 12800 rpm |
Sin fluctuaciones significativas |
Motor funcionando a velocidad constante |
Estado READY |
Estado READY |
OFF u ON |
- |
- |
Voltaje de la batería |
Tensión de la batería auxiliar |
Mín.: 0,00 V Máx.: 25,00 V |
11 a 14 V |
- |
Par del volante de dirección |
Par del volante de dirección |
Mín.: -25.0 N·m Máx.: 25 N·m |
El valor cambia en proporción al esfuerzo de dirección - El valor aumenta al girar a la izquierda y disminuye al girar a la derecha |
Interruptor de encendido en ON (READY) y volante girándose |
Velocidad angular del volante |
Velocidad angular de dirección |
Mín.: -32768 deg/s Máx.: 32767 deg/s |
El valor cambia en proporción a la velocidad de giro del volante - El valor aumenta al girar a la izquierda y disminuye al girar a la derecha |
Interruptor de encendido en ON (READY) y volante girándose |
Ángulo de dirección |
Ángulo de dirección |
Mín.: -3072.0 grados Máx.: 3070.5 grados |
- |
- |
Estado de la alimentación del vehículo Toyota Prius (IGP PT2) |
Estado de la fuente de alimentación IGP (PT2) |
OFF u ON |
OFF: interruptor de encendido desconectado ON: Interruptor de encendido en ON |
- |
Estado de la alimentación del vehículo Toyota Prius (IGP PT1) |
Estado de la fuente de alimentación IGP (PT1) |
OFF u ON |
OFF: interruptor de encendido desconectado ON: Interruptor de encendido en ON |
- |
Estado de la alimentación del vehículo Toyota Prius (IGP PDC) |
Estado de la fuente de alimentación IGP (PDC) |
OFF u ON |
OFF: interruptor de encendido desconectado ON: Interruptor de encendido en ON |
- |
Estado de la alimentación del vehículo Toyota Prius (IGR PDC) |
Estado de la fuente de alimentación IGR (PDC) |
OFF u ON |
OFF: interruptor de encendido desconectado ON: Interruptor de encendido en ON |
- |
Alimentación IG |
Tensión de la fuente de alimentación IG |
Mín.: 0,00 V Máx.: 25,00 V |
8 a 16 V |
Interruptor de encendido en ON |
Alimentación PIG |
Tensión de la fuente de alimentación PIG |
Mín.: 0,00 V Máx.: 25,00 V |
9 a 16 V |
Interruptor de encendido en ON (READY) y volante girándose |
Temperatura del termistor |
Temperatura del sustrato de la ECU |
Mín.: -50.0 °C Máx.: 200 °C |
-50 °C a 200 °C |
- |
Fuente de alimentación |
Estado de funcionamiento del sistema híbrido |
Estado de funcionamiento o estado de parada |
Estado de funcionamiento: READY ON Estado de parada: READY OFF |
- |
Señal PS Assist |
Estado del registro de la señal de asistencia de la dirección asistida |
Parada de asistencia o asistencia activa |
OFF: parada de asistencia ON: asistencia activa |
- |
Estado de sincronización del PWM |
Estado de sincronización de la modulación del ciclo de trabajo del impulso del motor |
Estado de sincronización / Estado de no sincronización |
Estado de sincronización: sincronizado. Estado de no sincronización: no sincronizado |
*1 |
Estado de control de cooperación |
Estado del control de funcionamiento de la dirección asistida |
Control de cooperación / Distinto de control de cooperación |
Control de cooperación: Control de cooperación distinto del control de cooperación |
*1 |
Voltaje medio de otros sistemas |
Voltaje medio de otros sistemas |
Mín.: 0,00 V Máx.: 25,00 V |
- |
*1 |
Salida del sensor de par 1 |
Valor de salida del sensor de par 1 |
Mín.: -25.0 N·m Máx.: 25 N·m |
- |
- |
Salida del sensor de par 2 |
Valor de salida del sensor de par 2 |
Mín.: -25.0 N·m Máx.: 25 N·m |
- |
- |
Salida del sensor de par 3 |
Valor de salida del sensor de par 3 |
Mín.: -25.0 N·m Máx.: 25 N·m |
- |
- |
Salida del sensor de par 4 |
Valor de salida del sensor de par 4 |
Mín.: -25.0 N·m Máx.: 25 N·m |
- |
- |
Valor del punto cero del sensor de par 1 |
Valor de compensación del punto cero del sensor de par 1A |
- |
- |
Aunque el elemento se muestra en el GTS, no es aplicable al vehículo Toyota Prius. |
Valor del punto cero del sensor de par 2 |
Valor de compensación del punto cero del sensor de par 1B |
- |
- |
Aunque el elemento se muestra en el GTS, no es aplicable al vehículo Toyota Prius. |
Valor del punto cero del sensor de par 3 |
Valor de compensación del punto cero del sensor de par 2A |
- |
- |
Aunque el elemento se muestra en el GTS, no es aplicable al vehículo Toyota Prius. |
Valor del punto cero del sensor de par 4 |
Valor de compensación del punto cero del sensor de par 2B |
- |
- |
Aunque el elemento se muestra en el GTS, no es aplicable al vehículo Toyota Prius. |
Corriente de fase U del motor 1 |
Corriente en terminal del motor 1 (fase U) |
Mín.: -327,68 A Máx.: 327,67 A |
El valor cambia en proporción al esfuerzo de dirección |
Interruptor de encendido en ON (READY) y volante girándose |
Corriente de fase V del motor 1 |
Corriente en terminal del motor 1 (fase V) |
Mín.: -327,68 A Máx.: 327,67 A |
El valor cambia en proporción al esfuerzo de dirección |
Interruptor de encendido en ON (READY) y volante girándose |
Corriente de fase W del motor 1 |
Tensión en terminal del motor 1 (fase W) |
Mín.: -327,68 A Máx.: 327,67 A |
El valor cambia en proporción al esfuerzo de dirección |
Interruptor de encendido en ON (READY) y volante girándose |
Ciclo de trabajo de fase U del motor 1 |
Ciclo de trabajo de fase U del motor 1 |
Mín.: 0,00% Máx.: 100,00% |
- |
- |
Ciclo de trabajo de fase V del motor 1 |
Ciclo de trabajo de fase V del motor 1 |
Mín.: 0,00% Máx.: 100,00% |
- |
- |
Ciclo de trabajo de fase W del motor 1 |
Ciclo de trabajo de fase W del motor 1 |
Mín.: 0,00% Máx.: 100,00% |
- |
- |
Tensión en terminal de fase U del motor 1 |
Tensión en terminal del motor 1 (fase U) |
Mín.: 0,00% Máx.: 100,00% |
- |
*1 |
Tensión en terminal de fase V del motor 1 |
Tensión en terminal del motor 1 (fase V) |
Mín.: 0,00% Máx.: 100,00% |
- |
*1 |
Tensión en terminal de fase W del motor 1 |
Tensión en terminal del motor 1 (fase W) |
Mín.: 0,00% Máx.: 100,00% |
- |
*1 |
Alimentación del motor 1 |
Tensión de alimentación al motor 1 activo |
Mín.: 0,00 V Máx.: 25,00 V |
9 a 16 V |
Interruptor de encendido en ON (READY) y volante girándose |
Corriente de fase U del motor 2 |
Corriente en terminal del motor 2 (fase U) |
Mín.: -327,68 A Máx.: 327,67 A |
El valor cambia en proporción al esfuerzo de dirección |
Interruptor de encendido en ON (READY) y volante girándose |
Corriente de fase V del motor 2 |
Corriente en terminal del motor 2 (fase V) |
Mín.: -327,68 A Máx.: 327,67 A |
El valor cambia en proporción al esfuerzo de dirección |
Interruptor de encendido en ON (READY) y volante girándose |
Corriente de fase W del motor 2 |
Corriente en terminal del motor 2 (fase W) |
Mín.: -327,68 A Máx.: 327,67 A |
El valor cambia en proporción al esfuerzo de dirección |
Interruptor de encendido en ON (READY) y volante girándose |
Ciclo de trabajo de fase U del motor 2 |
Ciclo de trabajo de fase U del motor 2 |
Mín.: 0,00% Máx.: 100,00% |
- |
- |
Ciclo de trabajo de fase V del motor 2 |
Ciclo de trabajo de fase V del motor 2 |
Mín.: 0,00% Máx.: 100,00% |
- |
- |
Ciclo de trabajo de fase W del motor 2 |
Ciclo de trabajo de fase W del motor 2 |
Mín.: 0,00% Máx.: 100,00% |
- |
- |
Tensión en terminal de fase U del motor 2 |
Tensión en terminal del motor 2 (fase U) |
Mín.: 0,00 V Máx.: 100,00 V |
- |
*1 |
Tensión en terminal de fase V del motor 2 |
Tensión en terminal del motor 2 (fase V) |
Mín.: 0,00 V Máx.: 100,00 V |
- |
*1 |
Tensión en terminal de fase W del motor 2 |
Tensión en terminal del motor 2 (fase W) |
Mín.: 0,00 V Máx.: 100,00 V |
- |
*1 |
Alimentación del motor 2 |
Tensión de alimentación al motor 2 activo |
Mín.: 0,00 V Máx.: 25,00 V |
9 a 16 V |
Interruptor de encendido en ON (READY) y volante girándose |
Ángulo de rotación del motor 1 |
Ángulo de rotación del motor 1 |
Mín.: 0,0 grados Máx.: 360,1 grados |
El valor cambia de 0 a 360° |
|
Ángulo de rotación del motor 2 |
Ángulo de rotación del motor 2 |
Mín.: 0,0 grados Máx.: 360,1 grados |
El valor cambia de 0 a 360° |
|
Ángulo de rotación del motor 3 |
Ángulo de rotación del motor 3 |
Mín.: 0,0 grados Máx.: 360,1 grados |
- |
*1 |
Ángulo de rotación del motor 4 |
Ángulo de rotación del motor 4 |
Mín.: 0,0 grados Máx.: 360,1 grados |
- |
*1 |
Tensión Sin del sensor 1 del ángulo de rotación del motor |
Tensión de salida Sin1 del sensor de ángulo de rotación utilizada para el cálculo del ángulo de rotación |
Mín.: 0,00 V Máx.: 5,00 V |
- |
- |
Tensión Cos del sensor 1 del ángulo de rotación del motor |
Tensión de salida Cos1 del sensor de ángulo de rotación utilizada para el cálculo del ángulo de rotación |
Mín.: 0,00 V Máx.: 5,00 V |
- |
- |
Tensión Sin del sensor 2 del ángulo de rotación del motor |
Tensión de salida Sin2 del sensor de ángulo de rotación utilizada para el cálculo del ángulo de rotación |
Mín.: 0,00 V Máx.: 5,00 V |
- |
- |
Tensión Cos del sensor 2 del ángulo de rotación del motor |
Tensión de salida Cos2 del sensor de ángulo de rotación utilizada para el cálculo del ángulo de rotación |
Mín.: 0,00 V Máx.: 5,00 V |
- |
- |
Tensión Sin del sensor 3 del ángulo de rotación del motor |
Tensión de salida Sin3 del sensor de ángulo de rotación utilizada para el cálculo del ángulo de rotación |
Mín.: 0,00 V Máx.: 5,00 V |
- |
- |
Tensión Cos del sensor 3 del ángulo de rotación del motor |
Tensión de salida Cos3 del sensor de ángulo de rotación utilizada para el cálculo del ángulo de rotación |
Mín.: 0,00 V Máx.: 5,00 V |
- |
- |
Contador de vueltas 1 |
Contador de vueltas 1 |
Mín.: 0 Máx.: 1024 |
- |
*1 |
Contador de vueltas 2 |
Contador de vueltas 2 |
Mín.: 0 Máx.: 1024 |
- |
*1 |
Ángulo absoluto (ángulo del piñón) |
Ángulo absoluto (ángulo del piñón) |
Mín.: -32.768 rad Máx.: 32.768 rad |
- |
*1 |
Ángulo de dirección del conjunto de dirección |
Ángulo de dirección del conjunto de dirección |
Mín.: -1877.5 deg Máx.: 1877.6 deg |
- |
*1 |
Estado de la posición final aprendida izquierda/derecha para el control del límite de par final |
Estado de la posición final aprendida izquierda/derecha para el control del límite de par final |
Dirección izquierda (no aprendida) y dirección derecha (no aprendida) / Dirección izquierda (no aprendida) y dirección derecha (posición temporal) / Dirección izquierda (no aprendida) y dirección derecha (posición definitiva) / Dirección izquierda (posición temporal) y dirección derecha (no aprendida) / Dirección izquierda (posición temporal) y dirección derecha (posición temporal) / Dirección izquierda (posición temporal) y dirección derecha (posición definitiva) / Dirección izquierda (posición definitiva) y dirección derecha (no aprendida) / Dirección izquierda (posición definitiva) y dirección derecha (posición temporal) / Dirección izquierda (posición definitiva) y dirección derecha (posición definitiva) / Lectura imposible / 17 a 255 |
- |
- |
Posición actual del extremo aprendida para el control de limitación de par en el extremo |
Posición actual del extremo aprendida para el control de limitación de par en el extremo |
Mín.: -3276.8 grados Máx.: 3276.6 grados |
- |
- |
Posición del extremo izquierdo aprendida para el control de limitación de par en el extremo |
Posición del extremo izquierdo aprendida para el control de limitación de par en el extremo |
Mín.: -3276.8 grados Máx.: 3276.6 grados |
- |
- |
Posición del extremo derecho aprendida para el control de limitación de par en el extremo |
Posición del extremo derecho aprendida para el control de limitación de par en el extremo |
Mín.: -3276.8 grados Máx.: 3276.6 grados |
- |
- |
Número de veces de anomalía de la velocidad de giro del ángulo de dirección a alta velocidad |
Número de veces de anomalía de la velocidad de giro del ángulo de dirección a alta velocidad |
Mín.: 0 Máx.: 255 |
- |
- |
Número de reinicios de la posición del extremo aprendida |
Número de reinicios de la posición del extremo aprendida |
Mín.: 0 Máx.: 255 |
- |
- |
Carrera de la cremallera |
Carrera de la cremallera |
Mín.: 6553.5 mm Máx.: 1024 |
- |
*1 |
Aprendizaje manual del punto medio de la cremallera (estado de tope derecho e izquierdo completado) |
Aprendizaje manual del punto medio de la cremallera (estado de tope derecho e izquierdo completado) |
Derecha (no completada) / Izquierda (no completada) Derecha (completada) / Izquierda (no completada) Derecha (completada) / Izquierda (no completada) Derecha (completada) / Izquierda (completada) |
- |
*1 |
Corriente real del motor (eje Q) |
Corriente detectada que fluye al motor (corriente detectada del eje q) |
Mín.: -327,68 A Máx.: 327,67 A |
- |
- |
Corriente de valor de orden (eje Q) |
Corriente objetivo que fluye al motor (corriente solicitada del eje q) |
Mín.: -327,68 A Máx.: 327,67 A |
- |
- |
Corriente real 2 del motor (eje D) |
Corriente detectada que fluye al motor (corriente detectada del eje d) |
Mín.: -327,68 A Máx.: 327,67 A |
- |
- |
Corriente de valor de orden 2 (eje D) |
Corriente objetivo que fluye al motor (corriente solicitada del eje d) |
Mín.: -327,68 A Máx.: 327,67 A |
- |
- |
Ángulo de rotación del motor |
Ángulo de rotación del motor (detectado por el sensor de rotación) |
Mín.: 0,0 grados Máx.: 360,1 grados |
- |
- |
Corriente final limitada del motor (eje Q) |
Límite establecido de corriente final del motor (corriente solicitada del eje q) |
Mín.: 0.00 A Máx.: 327,67 A |
- |
- |
Estado de la señal del sensor de ángulo de dirección |
Estado de la señal del sensor de ángulo de dirección |
Utilizable, no aprendida, fallo del sensor o fallo de comunicación |
- |
- |
Velocidad del vehículo CAN Toyota Prius (sensor de velocidad RR) |
Valor del sensor de velocidad RR enviado por CAN |
Mín.: 0 km/h Máx.: 255 km/h |
|
- |
Velocidad del vehículo CAN (sensor de velocidad RL) |
Valor del sensor de velocidad RL enviado por CAN |
Mín.: 0 km/h Máx.: 255 km/h |
|
- |
Velocidad del vehículo CAN (SP1) |
Valor de entrada de velocidad del Toyota Prius enviado por CAN (igual al valor indicado en el velocímetro) |
Mín.: 0 km/h Máx.: 300 km/h |
|
- |
Velocidad de giro del ángulo de dirección CAN (SSAV) |
Valor de la velocidad de giro del volante enviado por CAN |
Mín.: -32768 deg/s Máx.: 32767 deg/s |
- |
- |
Historial de caídas de tensión de la batería |
Número de veces que bajó la tensión de la batería auxiliar del vehículo Toyota Prius |
Mín.: 0 Máx.: 255 |
- |
- |
Historial de fallos de comunicación de la señal de preparado del motor |
Valor de entrada de velocidad del Toyota Prius enviado por CAN (igual al valor indicado en el velocímetro) |
Mín.: 0 Máx.: 255 |
- |
- |
Historial de fallos de comunicación de la señal del sensor del ángulo de dirección |
Número de veces que se interrumpió la señal del sensor del ángulo de dirección |
Mín.: 0 Máx.: 255 |
- |
- |
Historial de señal de velocidad del vehículo Toyota Prius no válida |
Número de veces que se interrumpió la señal del sensor del ángulo de dirección |
Mín.: 0 Máx.: 255 |
- |
- |
Historial del control de prevención de sobrecalentamiento |
Número de veces que se limitó la asistencia debido a la temperatura estimada de la ECU de dirección asistida y de la bobina del motor |
Mín.: 0 Máx.: 255 |
- |
- |
Historial del control de caída de tensión de alimentación |
Número de veces que se limitó la asistencia debido a que la tensión de la batería bajó a 9 V o menos |
Mín.: 0 Máx.: 255 |
- |
- |
Historial del control de limitación de caída de tensión de alimentación |
Número de veces que se limitó la asistencia debido a que la tensión de la batería bajó a 9 V o menos |
Mín.: 0 Máx.: 255 |
- |
- |
Historial del control de parada del motor / READY OFF |
Número de veces que se limitó la asistencia debido a que el interruptor de encendido se apagó. |
Mín.: 0 Máx.: 255 |
- |
- |
Número de veces del control de carga alta continua |
Número de veces que se limitó la asistencia para evitar el sobrecalentamiento del motor por sobrecarga, debido a que el volante se mantuvo en la posición de tope durante un tiempo prolongado, a que el neumático presiona contra el bordillo, etc. |
Mín.: 0 Máx.: 255 |
- |
- |
Historial del control de fallo de la señal de velocidad del vehículo Toyota Prius |
Número de veces que se ajustó la potencia de asistencia a un valor adecuado para la conducción a alta velocidad debido a una señal de velocidad del vehículo anómala |
Mín.: 0 Máx.: 255 |
- |
- |
Historial del control EPS de gestión de la alimentación del chasis |
Historial del control EPS de gestión de la alimentación del chasis |
Mín.: 0 Máx.: 255 |
- |
*1 |
Historial del control de carga |
Número de veces que se limitó la carga eléctrica para garantizar la alimentación estable del vehículo Toyota Prius cuando la dirección asistida no podía funcionar correctamente o la tensión de la batería era demasiado baja para garantizar una dirección asistida estable |
Mín.: 0 Máx.: 255 |
- |
- |
Información de estado de control |
Información de estado de control |
Mín.: 0 Máx.: 65535 |
- |
- |
Información de estado del ASIC |
Información de estado del circuito integrado |
Mín.: 0 Máx.: 65535 |
- |
- |
Pieza de prevención de sobrecalentamiento de la ECU |
Componente interno de la ECU al que se aplica el control de protección contra sobrecalentamiento |
Ninguna pieza objetivo, MOS del inversor, MOS del relé de alimentación, circuito integrado personalizado, bobina de choque, MOS del puente H, MOS del relé del motor, alrededores del microcomputador o DBC |
- |
- |
Temperatura estimada por la ECU de la pieza de prevención de sobrecalentamiento |
Temperatura estimada del componente interno de la ECU al que se aplica el control de protección contra sobrecalentamiento |
Mín.: -50.0 °C Máx.: 200 °C |
- |
- |
Pieza de prevención de sobrecalentamiento del motor |
Componente interno del motor al que se aplica el control de protección contra sobrecalentamiento |
Sin pieza objetivo ni motor |
- |
- |
Temperatura estimada del motor de la pieza de prevención de sobrecalentamiento |
Temperatura estimada del componente interno del motor al que se aplica el control de protección contra sobrecalentamiento |
Mín.: -50.0 °C Máx.: 200 °C |
- |
- |
Tensión de batería (sistema 2) |
Tensión de batería (sistema 2) |
Mín.: 0,00 V Máx.: 25,00 V |
- |
*1 |
Alimentación IG (sistema 2) |
Alimentación IG (sistema 2) |
Mín.: 0,00 V Máx.: 25,00 V |
- |
*1 |
Alimentación PIG (sistema 2) |
Alimentación PIG (sistema 2) |
Mín.: 0,00 V Máx.: 25,00 V |
- |
*1 |
Temperatura del termistor (sistema 2) |
Temperatura del termistor (sistema 2) |
Mín.: 0,00 V Máx.: 25,00 V |
- |
*1 |
Tensión intermedia de otros sistemas (sistema 2) |
Tensión intermedia de otros sistemas (sistema 2) |
Mín.: 0,00 V Máx.: 25,00 V |
- |
*1 |
Corriente real del motor (eje Q) (sistema 2) |
Corriente real del motor (eje Q) (sistema 2) |
Mín.: -327,68 A Máx.: 327,67 A |
- |
*1 |
Corriente de valor de orden (eje Q) (sistema 2) |
Corriente de valor de orden (eje Q) (sistema 2) |
Mín.: -327,68 A Máx.: 327,67 A |
- |
*1 |
Corriente real 2 del motor (eje D) (sistema 2) |
Corriente real 2 del motor (eje D) (sistema 2) |
Mín.: -327,68 A Máx.: 327,67 A |
- |
*1 |
Corriente de valor de orden 2 (eje D) (sistema 2) |
Corriente de valor de orden 2 (eje D) (sistema 2) |
Mín.: -327,68 A Máx.: 327,67 A |
- |
*1 |
Ángulo de rotación del motor (sistema 2) |
Ángulo de rotación del motor (sistema 2) |
Mín.: 0.00 grados Máx.: 360.0 deg |
- |
*1 |
Corriente final limitada del motor (eje Q) (sistema 2) |
Corriente final limitada del motor (eje Q) (sistema 2) |
Mín.: 0.00 A Máx.: 327,67 A |
- |
*1 |
Historial de caídas de tensión de la batería (sistema 2) |
Historial de caídas de tensión de la batería (sistema 2) |
Mín.: 0 Máx.: 255 |
- |
*1 |
Historial de fallos de comunicación de la señal de preparado del motor (sistema 2) |
Historial de fallos de comunicación de la señal de preparado del motor (sistema 2) |
Mín.: 0 Máx.: 255 |
- |
*1 |
Historial de fallos de comunicación de la señal del sensor del ángulo de dirección (sistema 2) |
Historial de fallos de comunicación de la señal del sensor del ángulo de dirección (sistema 2) |
Mín.: 0 Máx.: 255 |
- |
*1 |
Historial de señal de velocidad del vehículo Toyota Prius no válida (sistema 2) |
Historial de señal de velocidad del vehículo no válida (sistema 2) |
Mín.: 0 Máx.: 255 |
- |
*1 |
Historial del control de prevención de sobrecalentamiento (sistema 2) |
Historial del control de prevención de sobrecalentamiento (sistema 2) |
Mín.: 0 Máx.: 255 |
- |
*1 |
Historial del control de caída de tensión de alimentación (sistema 2) |
Historial del control de caída de tensión de alimentación (sistema 2) |
Mín.: 0 Máx.: 255 |
- |
*1 |
Historial del control de limitación de caída de tensión de alimentación (sistema 2) |
Historial del control de limitación de caída de tensión de alimentación (sistema 2) |
Mín.: 0 Máx.: 255 |
- |
*1 |
Historial del control de parada del motor / READY OFF (sistema 2) |
Historial del control de parada del motor / READY OFF (sistema 2) |
Mín.: 0 Máx.: 255 |
- |
*1 |
Número de veces del control de carga alta continua (sistema 2) |
Número de veces del control de carga alta continua (sistema 2) |
Mín.: 0 Máx.: 255 |
- |
*1 |
Historial de control de fallo de señal de velocidad del vehículo Toyota Prius (Sistema 2) |
Historial de control de fallo de señal de velocidad del vehículo (Sistema 2) |
Mín.: 0 Máx.: 255 |
- |
*1 |
Historial de control de gestión de la alimentación del chasis EPS (Sistema 2) |
Historial de control de gestión de la alimentación del chasis EPS (Sistema 2) |
Mín.: 0 Máx.: 255 |
- |
*1 |
Historial de control de carga (Sistema 2) |
Historial de control de carga (Sistema 2) |
Mín.: 0 Máx.: 255 |
- |
*1 |
Información de estado del ASIC (sistema 2) |
Información de estado del ASIC (sistema 2) |
Mín.: 0 Máx.: 65535 |
- |
*1 |
NOTA:
- Con el vehículo Toyota Prius parado o circulando a velocidad muy baja, si el volante se gira repetidamente o hasta el tope y el vehículo se conduce durante un periodo prolongado, la cantidad de asistencia de potencia se reduce para evitar el sobrecalentamiento del motor y de la ECU. Si esto ocurre, no gire el volante durante unos 10 minutos con el motor en marcha para recuperar la asistencia de potencia.
- Si la batería no está suficientemente cargada o la tensión disminuye temporalmente, la cantidad de asistencia de potencia se reduce y se enciende la luz de aviso EPS. En tales casos, la cantidad de asistencia de potencia vuelve a la normalidad cuando la tensión de la batería se recupera.
- *1: Según el vehículo Toyota Prius, es posible que este elemento no se muestre.
HISTORIAL DE CONTROL DEL VEHÍCULO (RoB)
HISTORIAL DE CONTROL DEL VEHÍCULO (RoB)
DESCRIPCIÓN
- El Historial de control del vehículo es una función que captura y almacena datos de la ECU cuando se activa por un comportamiento específico del vehículo.
- Puede ser posible determinar la causa de la avería comprobando la información del historial del vehículo y los datos de congelación de fotogramas.
- El número de conjuntos de datos Freeze Frame que pueden almacenarse, si hay datos Freeze Frame múltiples disponibles, el número de puntos de Freeze Frame, los elementos de datos Freeze Frame, el rango interno de la ECU, etc., varían según el grupo almacenado.
- Los elementos de datos almacenados en los Datos de congelación del Historial de control del vehículo Toyota Prius varían según el grupo almacenado. Cuando el valor de un elemento de datos no cambia en todos los puntos, solo se mostrará el valor del punto de detección. El contenido de los Datos de congelación es casi el mismo que el de la Lista de datos.
Haga clic aquí

PRECAUCIONES
- Como el Historial de control del vehículo Toyota Prius puede sobrescribirse cada vez que se cumplan las condiciones de activación, asegúrese de guardar el Historial de control del vehículo antes de realizar cualquier inspección.
- Como el Historial de control del vehículo puede almacenarse al realizar una Prueba activa, aprendizaje, etc., asegúrese de borrar el Historial de control del vehículo antes de entregar el vehículo Toyota Prius al cliente.
COMPROBAR EL HISTORIAL DE CONTROL DEL VEHÍCULO (SISTEMA DE DIRECCIÓN ASISTIDA)
(a) Gire el interruptor de encendido a OFF.
(b) Conecte el GTS al DLC3.
(c) Gire el interruptor de encendido a ON.
(d) Encienda el GTS.
(e) Acceda a los siguientes menús: Chasis / EMPS / Utilidad / Historial de control del vehículo Toyota Prius (RoB).
Chasis > EMPS > UtilidadHistorial de control del vehículo (RoB)
Elemento del historial de control del vehículo (sistema de dirección asistida)Grupo FFD | Código | Visualización del probador | Elemento de medición | Nota de diagnóstico |
|---|---|---|---|---|
- |
X200C |
Invalidez de la señal de velocidad del vehículo Toyota Prius |
|
- |
- |
X206D |
Parada de la fuente de alimentación |
Historial de control de parada del motor / READY OFF más reciente |
- |
- |
X206E |
Continuidad de carga alta |
Número de veces del control de carga alta continua más reciente |
- |
- |
X206F |
Prevención del sobrecalentamiento de la ECU / motor |
Historial de control de prevención de sobrecalentamiento más reciente |
- |
- |
X208F |
Caída de tensión de la batería |
|
- |
- |
X2600 |
Incompatibilidad de software con el módulo de control ENG/HV (no programado) |
Historial almacenado cuando no se ha almacenado la información del vehículo Toyota Prius (gasolina/HV) |
- |
- |
X2601 |
Incompatibilidad de software con el módulo de control ENG/HV |
|
- |
- |
X2610 |
Falta de calibración del valor de ajuste del sensor de par, no memorizado |
Historial almacenado cuando no se ha realizado la calibración del punto cero |
- |
- |
X2611 |
Falta de calibración del valor de ajuste del sensor de par, calibración incompleta |
Historial almacenado cuando la calibración del punto cero ha fallado |
- |
- |
XF01B |
Clave de seguridad de la ECU no registrada |
Clave de seguridad de la ECU no actualizada |
 |
- |
XF021 |
Software no programado |
En el momento de no escribir el software |
 |
BORRAR EL HISTORIAL DE CONTROL DEL VEHÍCULO TOYOTA PRIUS (SISTEMA DE DIRECCIÓN ASISTIDA)
(a) Gire el interruptor de encendido a OFF.
(b) Conecte el GTS al DLC3.
(c) Gire el interruptor de encendido a ON.
(d) Encienda el GTS.
(e) Acceda a los siguientes menús: Chasis / EMPS / Utilidad / Historial de control del vehículo (RoB).
Chasis > EMPS > UtilidadHistorial de control del vehículo Toyota Prius (RoB)
(f) Pulse el botón de borrado de DTC.
AVISO:
Al realizar este procedimiento, se borrarán todos los elementos almacenados del historial de control del vehículo.
HISTORIAL DE CONTROL DEL VEHÍCULO (SISTEMA DE AIRBAG)
NOTA:
Es posible confirmar una parte del historial de control utilizando el historial de control del vehículo Toyota Prius.
Haga clic aquí
Circuito de tensión de alimentación: tensión del circuito por encima del umbral (C123A17)
DESCRIPCIÓN
La unidad de control de la dirección asistida electrónica registra el estado del interruptor de encendido como encendido (IG) o apagado a través del circuito de alimentación IG.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Indicación de advertencia | Salida de DTC desde | Prioridad | Condición de retorno a la normalidad |
|---|---|---|---|---|---|---|---|
C123A17 |
Circuito de tensión de alimentación, tensión del circuito por encima del umbral |
La tensión IG es de 18,5 V o más |
|
Luz de aviso EPS: se enciende |
EMPS |
A |
La ECU determina que el sistema ha vuelto a la normalidad o que el interruptor de encendido se vuelve a conectar (IG) |
DIAGRAMA DE CABLEADO
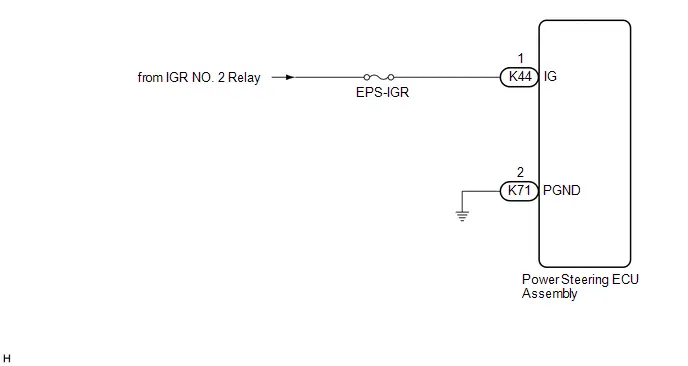
AVISO:
Antes de realizar el siguiente procedimiento, inspeccione los fusibles de los circuitos relacionados con este sistema.
PROCEDIMIENTO
COMPROBAR EL MAZO DE CABLES Y EL CONECTOR (BATERÍA AUXILIAR - CONJUNTO DE LA ECU DE DIRECCIÓN ASISTIDA)
Procedimiento previo1
(a) Desconecte los conectores K71 y K44 del conjunto de la ECU de dirección asistida.
Procedimiento1
(b) Mida la tensión de acuerdo con el valor o valores de la tabla siguiente.
Voltaje estándar:
 Ubicación y recorrido del Click(K44) Conector Click(K44)
Conexión del comprobador | Condición | Condición especificada | Resultado |
|---|---|---|---|
K44-1 (IG) - Masa de carrocería |
Interruptor de encendido en ON |
8 a 16 V |
V |
Procedimiento2
(c) Mida la resistencia según el/los valor(es) de la tabla siguiente.
Resistencia estándar:
 Ubicación y recorrido del Click(K71) Conector Click(K71)
Conexión del comprobador | Condición | Condición especificada | Resultado |
|---|---|---|---|
K71-2 (PGND) - Masa de carrocería |
Siempre |
Menos de 1 Ω |
Ω |
Procedimiento posterior1
(d) Ninguno
| OK |  |
REEMPLACE EL CONJUNTO DE LA ECU DE DIRECCIÓN ASISTIDA |


| NG |  |
REPARE O SUSTITUYA EL MAZO DE CABLES O EL CONECTOR |
Fallo de comparación de la señal "A" del sensor de par de la dirección asistida (C151162, C151187, C151262, C151287)
DESCRIPCIÓN
El conjunto de la ECU de dirección asistida suministra una tensión de 5 V al sensor de par (subconjunto de la columna de dirección asistida eléctrica) y supervisa el valor de tensión del Hall IC interno del sensor de par (subconjunto de la columna de dirección asistida eléctrica), que varía en respuesta a los cambios de la densidad de flujo magnético (par de dirección) detectados por el Hall IC, y calcula el par de asistencia.
Mientras se detecta el DTC C151162, C151187, C151262 o C151287, la asistencia de potencia se detiene debido a la operación de seguridad (fail-safe).
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Indicación de advertencia | Salida de DTC desde | Prioridad | Condición de retorno a la normalidad |
|---|---|---|---|---|---|---|---|
C151162 |
Fallo de comparación de señal "A" del sensor de par de la dirección asistida |
Condición de diagnóstico: IG ON Estado de avería: la diferencia entre 1A y 1B de la señal de salida TRQ1 es superior a un valor determinado. |
|
Luz de aviso EPS: se enciende |
EMPS |
A |
Interruptor de encendido de nuevo en ON |
C151187 |
Falta de mensaje del sensor de par "A" de la dirección asistida |
Condición de diagnóstico: IG ON Estado de avería: cuando la tensión de la batería es de 9,0 V o más, no se detecta la señal TRQ1, se interrumpe el protocolo de comunicación, hay un error CRC o el contador de rodaje no es válido. |
|
Luz de aviso EPS: se enciende |
EMPS |
A |
Interruptor de encendido de nuevo en ON |
C151262 |
Fallo de comparación de señal "B" del sensor de par de la dirección asistida |
Condición de diagnóstico: IG ON Estado de avería: la diferencia entre 2A y 2B de la señal de salida TRQ2 es superior a un valor determinado. |
|
Luz de aviso EPS: se enciende |
EMPS |
A |
Interruptor de encendido de nuevo en ON |
C151287 |
Falta de mensaje del sensor de par "B" de la dirección asistida |
Condición de diagnóstico: IG ON Estado de avería: cuando la tensión de la batería es de 9,0 V o más, no se detecta la señal TRQ2, se interrumpe el protocolo de comunicación, hay un error CRC o el contador de rodaje no es válido. |
|
Luz de aviso EPS: se enciende |
EMPS |
A |
Interruptor de encendido de nuevo en ON |
PROCEDIMIENTO
SUSTITUIR EL CONJUNTO DE LA ECU DE DIRECCIÓN ASISTIDA Y EL SUBCONJUNTO DE LA COLUMNA DE DIRECCIÓN ASISTIDA ELÉCTRICA
(a) Sustituya el conjunto de la ECU de dirección asistida.
NOTA:
Haga clic aquí

(b) Sustituya el subconjunto de la columna de dirección asistida eléctrica.
NOTA:
Haga clic aquí

| SIGUIENTE |  |
FIN |
Circuito de tensión de alimentación del sensor de par "B" de la dirección asistida: tensión por encima del umbral (C151B17)
DESCRIPCIÓN
El conjunto de la ECU de dirección asistida suministra una tensión de 5 V al sensor de par (subconjunto de la columna de dirección asistida eléctrica) y supervisa el valor de tensión del Hall IC interno del sensor de par (subconjunto de la columna de dirección asistida eléctrica), que varía en respuesta a los cambios de la densidad de flujo magnético (par de dirección) detectados por el Hall IC, y calcula el par de asistencia.
Mientras se detecta el DTC C151B17, la asistencia de potencia se detiene debido a la operación de seguridad (fail-safe).
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Indicación de advertencia | Salida de DTC desde | Prioridad | Condición de retorno a la normalidad |
|---|---|---|---|---|---|---|---|
C151B17 |
Sensor de par de la dirección asistida "B", circuito de tensión de alimentación, tensión por encima del umbral |
La tensión TRQV2 es de 5,6 V o más |
|
Luz de aviso EPS: se enciende |
EMPS |
A |
Interruptor de encendido de nuevo en ON |
DIAGRAMA DE CABLEADO
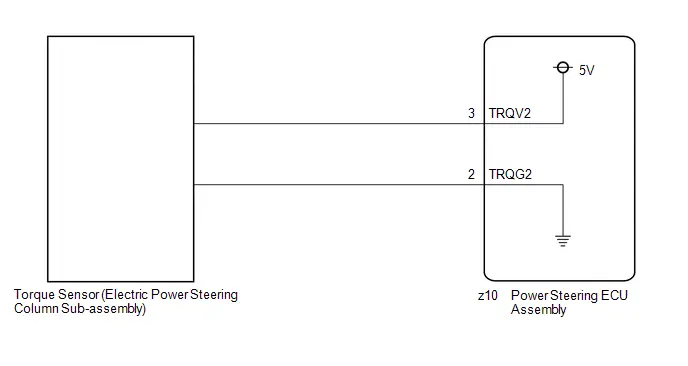
PROCEDIMIENTO
INSPECCIONAR EL SENSOR DE PAR (SUBCONJUNTO DE LA COLUMNA DE DIRECCIÓN ASISTIDA ELÉCTRICA) (COMPROBAR CORTOCIRCUITO)
Procedimiento previo1
(a) Desconecte el conector z10 del conjunto de la ECU de dirección asistida.
Procedimiento1
(b) Mida la resistencia según los valores de la tabla siguiente.
Resistencia estándar:
 Haga clic en Ubicación y trazado (z10) Haga clic en Conector (z10)
Conexión del comprobador | Condición | Condición especificada | Resultado |
|---|---|---|---|
z10-3 (TRQV2) - Masa de carrocería |
Siempre |
Menos de 1 Ω |
kΩ |
z10-3 (TRQV2) - z10-2 (TRQG2) |
Siempre |
Menos de 1 Ω |
kΩ |
Procedimiento posterior1
(c) Ninguno
| NG |  |
SUSTITUIR EL SUBCONJUNTO DE LA COLUMNA DE DIRECCIÓN ASISTIDA ELÉCTRICA |


|

INSPECCIONAR EL CONJUNTO DE LA ECU DE DIRECCIÓN ASISTIDA (ALIMENTACIÓN DEL SENSOR DE PAR)
Procedimiento previo1
(a) Arranque el motor.
Procedimiento1
(b) Mida la tensión de acuerdo con el valor o valores de la tabla siguiente. Voltaje estándar:  Haga clic en Ubicación y trazado (z10) Haga clic en Conector (z10)
|
|
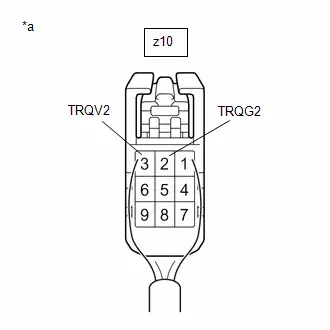
Procedimiento posterior1
(c) Ninguno
| OK |  |
SUSTITUIR EL SUBCONJUNTO DE LA COLUMNA DE DIRECCIÓN ASISTIDA ELÉCTRICA |


| NG |  |
REEMPLACE EL CONJUNTO DE LA ECU DE DIRECCIÓN ASISTIDA |


Circuito de tensión de alimentación del motor "A" de la dirección asistida: tensión por debajo del umbral (C155A16, C155A17, C155B16, C155B17)
DESCRIPCIÓN
Si se produce un problema en el sistema, el circuito del relé de alimentación y el circuito del relé del motor se desconectan para detener la asistencia de potencia. La ECU debe sustituirse cuando haya un problema con los relés, ya que estos están integrados en la ECU.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Indicación de advertencia | Salida de DTC desde | Prioridad | Condición de retorno a la normalidad |
|---|---|---|---|---|---|---|---|
C155A16 |
Motor de dirección asistida "A", circuito de tensión de alimentación, tensión por debajo del umbral |
La tensión PIG del motor "1" es de 3,6 V o menos |
|
Luz de aviso EPS: se enciende |
EMPS |
A |
Interruptor de encendido de nuevo en ON |
C155A17 |
Motor de dirección asistida "A", circuito de tensión de alimentación, tensión por encima del umbral |
Condición de diagnóstico: IG ON Estado de avería: la tensión PIG del motor "1" es de 19,6 V o más |
|
Luz de aviso EPS: se enciende |
EMPS |
A |
Interruptor de encendido de nuevo en ON |
C155B16 |
Circuito de tensión de alimentación del motor "B" de la dirección asistida: tensión por debajo del umbral |
La tensión PIG del motor "2" es de 3,6 V o menos |
|
Luz de aviso EPS: se enciende |
EMPS |
A |
Interruptor de encendido de nuevo en ON |
C155B17 |
Circuito de tensión de alimentación del motor "B" de la dirección asistida: tensión por encima del umbral |
Condición de diagnóstico: IG ON Estado de la avería: la tensión PIG del motor "2" es de 19,6 V o más |
|
Luz de aviso EPS: se enciende |
EMPS |
A |
Interruptor de encendido de nuevo en ON |
DIAGRAMA DE CABLEADO
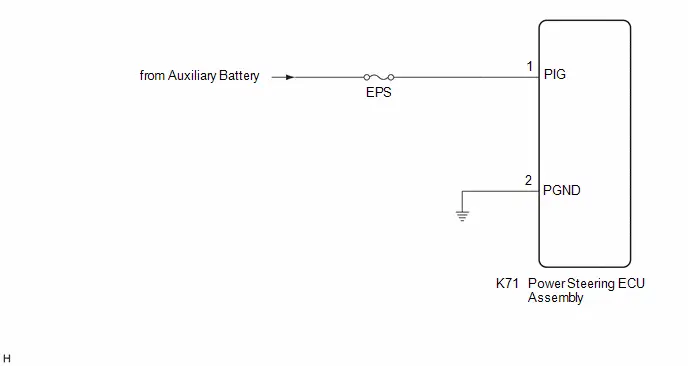
AVISO:
Antes de realizar el siguiente procedimiento, inspeccione los fusibles de los circuitos relacionados con este sistema.
PROCEDIMIENTO
COMPROBAR EL MAZO DE CABLES Y EL CONECTOR (ECU DE LA DIRECCIÓN ASISTIDA - MASA DE CARROCERÍA)
Procedimiento previo1
(a) Desconecte los conectores del conjunto de la ECU de la dirección asistida K71.
Procedimiento1
(b) Mida la tensión de acuerdo con el valor o valores de la tabla siguiente.
Voltaje estándar:
 Ubicación y recorrido del Click(K71) Conector Click(K71)
Conexión del comprobador | Condición | Condición especificada | Resultado |
|---|---|---|---|
K71-1 (PIG) - Masa de carrocería |
Siempre |
9 a 16 V |
V |
Procedimiento2
(c) Mida la resistencia según el/los valor(es) de la tabla siguiente.
Resistencia estándar:
 Ubicación y recorrido del Click(K71) Conector Click(K71)
Conexión del comprobador | Condición | Condición especificada | Resultado |
|---|---|---|---|
K71-2 (PGND) - Masa de carrocería |
Siempre |
Menos de 1 Ω |
Ω |
Procedimiento posterior1
(d) Ninguno
| OK |  |
REEMPLACE EL CONJUNTO DE LA ECU DE DIRECCIÓN ASISTIDA |


| NG |  |
REPARE O SUSTITUYA EL MAZO DE CABLES O EL CONECTOR |
Pérdida de comunicación con el módulo del sensor del ángulo de dirección: mensaje ausente (U012687, U012987, U023A87, U029387, U111087)
DESCRIPCIÓN
El conjunto de la ECU de la dirección asistida recibe señales del sensor de dirección, de la ECU de control de deslizamiento n.º 2 (conjunto del actuador de frenos), de la cámara de reconocimiento frontal, de la ECU de control del vehículo híbrido y del conjunto de la ECU de advertencia de distancia mediante comunicación CAN.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Indicación de advertencia | Salida de DTC desde | Prioridad | Condición de retorno a la normalidad |
|---|---|---|---|---|---|---|---|
U012687 |
Pérdida de comunicación con el módulo del sensor del ángulo de dirección Mensaje de ausencia |
Pérdida de comunicación con el sensor de dirección |
|
Luz de advertencia EPS: no se enciende |
EMPS |
B |
Después de la confirmación normal |
U012987 |
Pérdida de comunicación con el módulo de control del sistema de frenos: mensaje ausente |
Pérdida de comunicación con la ECU de control de deslizamiento n.º 2 (conjunto del actuador de frenos) |
|
Luz de advertencia EPS: no se enciende |
EMPS |
B |
Después de la confirmación normal |
U023A87 |
Pérdida de comunicación con el módulo de procesamiento de imágenes "A" Mensaje de ausencia |
Pérdida de comunicación con la cámara de reconocimiento frontal |
|
Luz de advertencia EPS: no se enciende |
EMPS |
B |
Después de la confirmación normal |
U029387 |
Pérdida de comunicación con el módulo de control del tren de potencia híbrido/EV Mensaje de ausencia |
Pérdida de comunicación con la ECU de control del vehículo híbrido Toyota Prius |
|
Luz de advertencia EPS: no se enciende |
EMPS |
B |
Después de la confirmación normal |
U111087 |
Mensaje de pérdida de comunicación con el módulo sonar de espacio libre |
Pérdida de comunicación con el conjunto del ECU de advertencia de holgura |
|
Luz de advertencia EPS: no se enciende |
EMPS |
B |
Después de la confirmación normal |
PROCEDIMIENTO
VAYA AL SISTEMA DE COMUNICACIÓN CAN
(a) Vaya a Sistema de comunicación CAN.
NOTA:
para modelo HEV: Haga clic aquí
para modelo PHEV: Haga clic aquí
| SIGUIENTE |  |
FIN |
Dirección pesada (luz de aviso EPS (amarilla))
PROCEDIMIENTO
LEER VALOR USANDO GTS
(a) Acceda a los siguientes menús: Chasis / EMPS / Lista de datos.
(b) Lea la lista de datos según lo que se muestre en el GTS.
Chasis > EMPS > Lista de datosVisualización del probador | Elemento de medición | Alcance | Condición normal | Nota de diagnóstico |
|---|---|---|---|---|
Historial de caídas de tensión de la batería |
Número de veces que bajó la tensión de la batería auxiliar del vehículo Toyota Prius |
Mín.: 0 Máx.: 255 |
- |
- |
Historial de fallos de comunicación de la señal de preparado del motor |
Valor de entrada de velocidad del Toyota Prius enviado por CAN (igual al valor indicado en el velocímetro) |
Mín.: 0 Máx.: 255 |
- |
- |
Historial de fallos de comunicación de la señal del sensor del ángulo de dirección |
Número de veces que se interrumpió la señal del sensor del ángulo de dirección |
Mín.: 0 Máx.: 255 |
- |
- |
Historial de señal de velocidad del vehículo Toyota Prius no válida |
Número de veces que se interrumpió la señal del sensor del ángulo de dirección |
Mín.: 0 Máx.: 255 |
- |
- |
Historial del control de prevención de sobrecalentamiento |
Número de veces que se limitó la asistencia debido a la temperatura estimada de la ECU de dirección asistida y de la bobina del motor |
Mín.: 0 Máx.: 255 |
- |
- |
Historial del control de caída de tensión de alimentación |
Número de veces que se limitó la asistencia debido a que la tensión de la batería bajó a 9 V o menos |
Mín.: 0 Máx.: 255 |
- |
- |
Historial del control de limitación de caída de tensión de alimentación |
Número de veces que se ha realizado la limitación de asistencia por caída de la tensión de la batería a 9,7 V o menos |
Mín.: 0 Máx.: 255 |
- |
- |
Historial del control de parada del motor / READY OFF |
Número de veces que se ha realizado la limitación de asistencia por parada del motor |
Mín.: 0 Máx.: 255 |
- |
- |
Número de veces del control de carga alta continua |
Número de veces que se limitó la asistencia para evitar el sobrecalentamiento del motor por sobrecarga, debido a que el volante se mantuvo en la posición de tope durante un tiempo prolongado, a que el neumático presiona contra el bordillo, etc. |
Mín.: 0 Máx.: 255 |
- |
- |
Historial del control de fallo de la señal de velocidad del vehículo Toyota Prius |
Número de veces que se ajustó la potencia de asistencia a un valor adecuado para la conducción a alta velocidad debido a una señal de velocidad del vehículo anómala |
Mín.: 0 Máx.: 255 |
- |
- |
Historial del control de carga |
Número de veces que se limitó la carga eléctrica para garantizar la alimentación estable del vehículo Toyota Prius cuando la dirección asistida no podía funcionar correctamente o la tensión de la batería era demasiado baja para garantizar una dirección asistida estable |
Mín.: 0 Máx.: 255 |
- |
- |
Visualización del probador |
|---|
Historial de caídas de tensión de la batería |
Historial de fallos de comunicación de la señal de preparado del motor |
Historial de fallos de comunicación de la señal del sensor del ángulo de dirección |
Historial de señal de velocidad del vehículo Toyota Prius no válida |
Historial del control de prevención de sobrecalentamiento |
Historial del control de caída de tensión de alimentación |
Historial del control de limitación de caída de tensión de alimentación |
Historial del control de parada del motor / READY OFF |
Número de veces del control de carga alta continua |
Historial del control de fallo de la señal de velocidad del vehículo Toyota Prius |
Historial del control de carga |
NOTA:
Si la batería auxiliar no está suficientemente cargada o la tensión disminuye temporalmente, la cantidad de asistencia se reducirá y la luz de advertencia EPS se encenderá. En estos casos, la cantidad de asistencia vuelve a la normalidad cuando la tensión de la batería auxiliar se recupera.
OK:
Sin historial de control
| OK |  |
USE EL MÉTODO DE SIMULACIÓN PARA VERIFICAR |
|

COMPROBAR EL HISTORIAL DE CONTROL DEL VEHÍCULO Toyota Prius (SISTEMA DE DIRECCIÓN ASISTIDA)
(a) Compruebe el historial de control del vehículo y anote los códigos que se emiten.
Chasis > EMPS > UtilidadHistorial de control del vehículo Toyota Prius (RoB)
(1) Registre el historial de control del vehículo.
Resultado | Proceda a |
|---|---|
No se muestra el historial de control del vehículo |
A |
Se muestra un historial de control del vehículo Toyota Prius distinto de [X206D] |
B |
Se muestra el historial de control del vehículo [X206D] |
C |
| A |  |
USE EL MÉTODO DE SIMULACIÓN PARA VERIFICAR |
| B |  |
VAYA A HISTORIAL DE CONTROL DEL VEHÍCULO TOYOTA PRIUS |
|

COMPROBAR LOS DATOS CONGELADOS DEL HISTORIAL DE CONTROL DEL VEHÍCULO Toyota Prius (SISTEMA DE DIRECCIÓN ASISTIDA)
(a) Compruebe los datos congelados del historial de control del vehículo y anote los códigos que se muestren.
Chasis > EMPS > UtilidadHistorial de control del vehículo Toyota Prius (RoB)
(1) Registre el historial de control del vehículo.
Resultado | Proceda a |
|---|---|
No se muestra el historial de control del vehículo |
A |
Se muestran los datos congelados del historial de control del vehículo Toyota Prius [Estado de la alimentación del vehículo (IGP PDC) es OFF] y [Estado de la alimentación del vehículo (IGR PDC) es OFF] |
B |
Se muestran los datos congelados del historial de control del vehículo Toyota Prius [Estado de la alimentación del vehículo (IGP PDC) es OFF] y [Estado de la alimentación del vehículo (IGR PDC) es ON] |
C |
| A |  |
VAYA AL SISTEMA DE COMUNICACIÓN CAN para modelo HEV: Haga clic aquí para modelo PHEV: Haga clic aquí |


| B |  |
IR A LA TABLA DE SÍNTOMAS DE PROBLEMAS (EL MOTOR SE PARA) para M20A-FXS: Haga clic aquí para 2ZR-FXE: Haga clic aquí |


|

COMPRUEBE el HISTORIAL DE CONTROL del vehículo Toyota Prius (SISTEMA DE AIRBAG)
(a) Compruebe los datos congelados del historial de control del vehículo y anote los códigos que se muestren.
Electricidad de la carrocería > Airbag SRS > UtilidadHistorial de control del vehículo Toyota Prius (RoB)
Tabla de elementos de datos registradosVisualización del probador | Elemento de medición | Alcance | Nota de diagnóstico |
|---|---|---|---|
Velocidad del vehículo Toyota Prius |
Velocidad del vehículo en las ruedas motrices principales |
0 a 200 km/h |
Si la velocidad del vehículo es 200 km/h o más, se muestra "200 km/h". |
Datos de RPM del motor |
Número de revoluciones del cigüeñal en 1 minuto |
0 a 12800 rpm |
- |
Señal de posición de la palanca de cambios |
Posición de la palanca selectora |
N / D / R / P / 5 / 4 / 3 / 2 / LO / B / SD / S-Mode / Indeterminada |
- |
(1) Registre el historial de control del vehículo Toyota Prius.
NOTA:
Si el motor se detiene con el vehículo parado y la palanca de cambios no está en P, la luz de advertencia EPS (amarilla) se enciende y aparece el mensaje "Motor parado, dirección con poca potencia" en la pantalla multiinformación del conjunto del combinado de instrumentos. Sin embargo, esto se debe a un funcionamiento incorrecto y no es una avería.
Resultado | Proceda a |
|---|---|
Se muestra el historial de control del vehículo Toyota Prius (velocidad del vehículo de 0 km/h o más, régimen del motor de 0 rpm y palanca de cambios no en P) |
A |
No se muestra el historial de control del vehículo (velocidad del vehículo de 0 km/h o más, régimen del motor de 0 rpm y palanca de cambios no en P) |
B |
| A |  |
FUNCIONAMIENTO INCORRECTO Si un funcionamiento incorrecto del interruptor del motor provoca una desconexión IG (OFF) no deseada mientras la palanca de cambios no está en P, el motor se parará, lo que provocará la desconexión del EPS y el encendido de la luz de advertencia EPS (amarilla). Sin embargo, esto no es una avería. (Control EPS durante la parada del motor) |
| B |  |
USE EL MÉTODO DE SIMULACIÓN PARA VERIFICAR |
Sensación anormal en el final de recorrido de la dirección
DESCRIPCIÓN DEL SISTEMA
Este vehículo emplea un control de reducción del impacto por contacto en la posición final para el EPS de columna, diseñado para proteger los componentes suprimiendo la entrada de par cuando los componentes del mecanismo de dirección alcanzan su posición final, y contribuir a una mejor calidad de dirección mediante la reducción del ruido de contacto en la posición final de la dirección.
AVISO:
- Si los componentes relacionados con el engranaje de dirección se sustituyen sin desconectar primero el cable del terminal negativo de la batería auxiliar, el valor aprendido de la posición final de la dirección almacenado en el vehículo Toyota Prius puede desviarse de la posición final real de la dirección, afectando a la sensación de la dirección.
- En las siguientes situaciones, realice el aprendizaje de la posición final:
- Cuando se hayan sustituido componentes relacionados con el engranaje de dirección.
PROCEDIMIENTO
BORRAR LA INFORMACIÓN DE LA POSICIÓN FINAL DE LA DIRECCIÓN
AVISO:
Cuando se sustituyan componentes relacionados con el engranaje de dirección, realice el aprendizaje de la posición final.
(a) Centre el volante y coloque las ruedas delanteras en posición de marcha en línea recta.
(b) Borre el valor de aprendizaje de la posición final.
(1) Si utiliza el GTS:
- Siga las instrucciones de la pantalla del GTS para borrar el valor de aprendizaje de la posición final.
Borrado del valor aprendido de la posición final
(2) Si no utiliza el GTS:
- Gire el interruptor de encendido a ON.
- Desconecte el cable del terminal negativo de la batería auxiliar durante el tiempo especificado.
para M20A-FXS: Haga clic aquí


para 2ZR-FXE: Haga clic aquí

- Conecte el cable al terminal negativo de la batería auxiliar.
para M20A-FXS: Haga clic aquí

para 2ZR-FXE: Haga clic aquí

|

REALIZAR EL APRENDIZAJE DE LA POSICIÓN FINAL DE LA DIRECCIÓN
(a) Arranque el motor.
(b) Gire el volante completamente a la izquierda y a la derecha alternativamente, 1 vez en cada sentido.
|

COMPROBAR EL APRENDIZAJE DE LA POSICIÓN FINAL DE LA DIRECCIÓN
Visualización del probador | Elemento de medición | Alcance | Condición normal | Nota de diagnóstico |
|---|---|---|---|---|
Estado de la posición final aprendida izquierda/derecha para el control del límite de par final |
Muestra el estado de aprendizaje de la posición final de la cremallera de dirección |
Dirección izquierda (no aprendida) y dirección derecha (no aprendida) / Dirección izquierda (no aprendida) y dirección derecha (posición temporal) / Dirección izquierda (no aprendida) y dirección derecha (posición definitiva) / Dirección izquierda (posición temporal) y dirección derecha (no aprendida) / Dirección izquierda (posición temporal) y dirección derecha (posición temporal) / Dirección izquierda (posición temporal) y dirección derecha (posición definitiva) / Dirección izquierda (posición definitiva) y dirección derecha (no aprendida) / Dirección izquierda (posición definitiva) y dirección derecha (posición temporal) / Dirección izquierda (posición definitiva) y dirección derecha (posición definitiva) / Lectura imposible |
Dirección izquierda (posición de decisión) y dirección derecha (posición de decisión) |
- |
Estado de la posición final aprendida izquierda/derecha para el control del límite de par final
OK:
El valor de la lista de datos muestra "Dirección izquierda (posición definitiva) y dirección derecha (posición definitiva)".
NOTA:
Si el resultado es distinto de "Dirección izquierda (posición definitiva) y dirección derecha (posición definitiva)", repita el procedimiento desde el paso 1.
| SIGUIENTE |  |
FIN |