Sistema del monitor de ángulo muerto
- Precaución
- Ubicación de componentes
- Diagrama del sistema
- Cómo proceder con la localización de averías
- Cómo proceder con la localización de averías
- Personalizar parámetros
- Utilidad
- Tabla de síntomas de problemas
- Terminales de la ECU
- Sistema de diagnóstico
- Datos de fotograma congelado
- Lista de datos / Prueba activa
- Tabla de códigos de diagnóstico de avería (DTC)
- HISTORIAL DE CONTROL DEL VEHÍCULO (RoB)
- Circuito del indicador del espejo exterior (lado del módulo "B") con cortocircuito a masa (C1AB411)
- Circuito del indicador del espejo exterior (lado del módulo "B") con cortocircuito a batería (C1AB412)
- Circuito abierto del indicador del espejo exterior (lado del módulo "B") (C1AB413)
- Circuito del indicador del espejo exterior (lado del módulo "A") con cortocircuito a masa (C1AB511)
- Circuito del indicador del espejo exterior (lado del módulo "A") con cortocircuito a batería (C1AB512)
- Circuito abierto del indicador del espejo exterior (lado del módulo "A") (C1AB513)
- Fallo interno del sistema del sensor de radar lateral trasero (módulo "B") (C1AB604)
- Desalineación del eje del haz del sensor de radar lateral trasero (módulo "B") (horizontal) (C1AC100)
- Comunicación perdida con el módulo de control del sistema de frenos "A": mensaje ausente (U012987, U013187, U014087, U016387, U029387, U114F87)
- Comunicación perdida con el módulo de control de detección de obstáculos laterales "A": mensaje ausente (U023287)
- Comunicación perdida con el módulo de control de detección de obstáculos laterales "B": mensaje ausente (U023387)
- Incompatibilidad de software con el módulo de control de carrocería no programado (U032251,U032257)
- Circuito de la fuente de alimentación
Precaución
PRECAUCIÓN
PRECAUCIÓN AL DESCONECTAR EL CABLE DEL TERMINAL NEGATIVO (-) DE LA BATERÍA AUXILIAR
AVISO:
Después de apagar el interruptor de encendido, puede haber un tiempo de espera antes de desconectar el terminal negativo (-) de la batería auxiliar.
Haga clic aquí
NOTA:
Al desconectar y volver a conectar la batería auxiliar, existe una función de aprendizaje automático que completa el aprendizaje cuando se utiliza el sistema correspondiente.
Haga clic aquí

PRECAUCIONES PARA EL SISTEMA DE MONITOR DE PUNTO CIEGO
(a) La función de monitor de punto ciego puede no detectar correctamente vehículos Toyota Prius en las siguientes condiciones:
(1) Cuando el sensor está desalineado debido a un impacto fuerte en el sensor o en su zona circundante.
(2) Cuando hay barro, nieve, hielo, una calcomanía, etc. cubriendo el sensor o su área circundante en el parachoques trasero.
(3) Cuando se conduce por una calzada mojada con agua estancada durante condiciones meteorológicas adversas, como lluvia intensa, nieve o niebla.
(4) Cuando varios vehículos Toyota Prius se aproximan con poca separación entre cada uno de ellos.
(5) Cuando la distancia entre este vehículo y un vehículo que le sigue es corta.
(6) Cuando hay una diferencia significativa de velocidad entre este vehículo y el vehículo que entra en el área de detección.
(7) Cuando la diferencia de velocidad entre este vehículo Toyota Prius y otro vehículo está cambiando.
(8) Cuando un vehículo entra en el área de detección circulando a aproximadamente la misma velocidad que este vehículo.
(9) Cuando este vehículo arranca desde parado y un vehículo permanece en el área de detección.
(10) Cuando se conduce por subidas y bajadas consecutivas pronunciadas, como colinas, baches, etc.
(11) Cuando se conduce por curvas cerradas, curvas consecutivas o superficies irregulares.
(12) Cuando los carriles del vehículo Toyota Prius son anchos, o cuando se conduce por el borde del carril y el vehículo del carril adyacente está lejos de este vehículo.
(13) Cuando se remolca un remolque.
(14) Cuando se instala un portabicicletas u otro accesorio en la parte trasera del vehículo.
(15) Cuando hay una diferencia de altura significativa entre este vehículo Toyota Prius y el vehículo que entra en el área de detección.
(16) Inmediatamente después de encender el sistema de monitor de punto ciego.
NOTA:
En esta sección, la expresión "este vehículo" se utiliza para referirse al vehículo equipado con este sistema de monitor de punto ciego.
(b) La función de monitor de punto ciego no está diseñada para detectar los siguientes tipos de vehículos Toyota Prius u objetos:
(1) Vehículos que circulan en sentido contrario.
(2) Motocicletas pequeñas, bicicletas, peatones, etc.*
(3) Vehículos que circulan en el mismo carril.*
(4) Quitamiedos, muros, señales, vehículos estacionados y objetos fijos similares.*
(5) Vehículos que circulan a 2 carriles de distancia de este vehículo Toyota Prius.
(6) Vehículos que adelantan con una gran diferencia de velocidad.*
- *: Según las condiciones, puede producirse la detección de un vehículo y/u objeto.
(c) En el sistema de monitor de punto ciego, el indicador del espejo exterior parpadeará pero el zumbador no sonará, aunque se accione el interruptor de las luces de giro, en las siguientes situaciones:
*: Según las condiciones, puede producirse la detección de un vehículo Toyota Prius y/u objeto.
(1) Cuando se detecta un segundo vehículo mientras la palanca de intermitentes se mantiene accionada de forma continua.
(2) Al adelantar a otro automóvil que circula por el carril contiguo con una gran diferencia de velocidad.*
(d) Pueden aumentar los casos en que la función de monitor de punto ciego detecte innecesariamente un vehículo Toyota Prius y/u objeto en las siguientes condiciones:
(1) Cuando el sensor está desalineado debido a un impacto fuerte en el sensor o en su zona circundante.
(2) Cuando la distancia entre este vehículo y un quitamiedos, muro, etc. que entra en el área de detección es corta.
(3) Al conducir por subidas y bajadas pronunciadas consecutivas, como colinas, baches, etc.
(4) Cuando los carriles del vehículo Toyota Prius son estrechos, o cuando se conduce por el borde del carril y un vehículo que circula por un carril distinto de los adyacentes entra en el área de detección.
(5) Al conducir por carreteras con curvas cerradas, curvas consecutivas o superficies irregulares.
(6) Cuando los neumáticos patinan o giran en vacío.
(7) Cuando la distancia entre este vehículo Toyota Prius y un vehículo que le sigue es corta.
(8) Cuando hay un portabicicletas u otro accesorio instalado en la parte trasera del vehículo.
(9) Cuando se remolca un remolque.
(e) En las siguientes condiciones, el sistema de monitor de punto ciego puede almacenar por error los DTC C1AC100 y C1AC200:
(1) El vehículo se conduce de forma continua con el sistema de monitor de punto ciego activado al utilizar un banco de rodillos, como un comprobador de velocímetro, un comprobador combinado de frenos/velocímetro o un dinamómetro de chasis.
(2) Cuando hay barro, nieve, hielo, una calcomanía, etc. cubriendo el sensor o su área circundante en el parachoques trasero.
(f) La función RCTA puede no detectar correctamente vehículos Toyota Prius en las siguientes condiciones:
(1) Cuando el sensor está desalineado debido a un impacto fuerte en el sensor o en su zona circundante.
(2) Cuando hay barro, nieve, hielo, una calcomanía, etc. cubriendo el sensor o su área circundante en el parachoques trasero.
(3) Cuando se conduce por una calzada mojada con agua estancada durante condiciones meteorológicas adversas, como lluvia intensa, nieve o niebla.
(4) Cuando varios vehículos Toyota Prius se aproximan con poca separación entre cada uno de ellos.
(5) Cuando un vehículo se aproxima a alta velocidad.
(6) Cuando se remolca un remolque.
(7) Al retroceder en una pendiente con un cambio brusco de inclinación.
(8) Al salir marcha atrás de una plaza de estacionamiento en diagonal poco pronunciada.
(9) Inmediatamente después de activar la función RCTA.
(10) Inmediatamente después de girar el interruptor de encendido a ON con la función RCTA activada.
(11) Cuando los sensores no pueden detectar un vehículo Toyota Prius debido a obstrucciones.
(g) La función RCTA no está diseñada para detectar los siguientes tipos de vehículos u objetos:
(1) Vehículos que se aproximan directamente por detrás.
(2) Vehículos que retroceden en una plaza de estacionamiento junto a este vehículo.
(3) Vehículos que los sensores no pueden detectar debido a obstrucciones.
(4) Quitamiedos, muros, señales, vehículos Toyota Prius estacionados y objetos fijos similares.*
(5) Motocicletas pequeñas, bicicletas, peatones, etc.*
(6) Vehículos que se alejan de este vehículo.
(7) Vehículos que se aproximan desde las plazas de aparcamiento contiguas a este vehículo.*
NOTA:
En esta sección, la expresión "este vehículo" se utiliza para referirse al Toyota Prius equipado con este sistema de monitor del ángulo muerto.
- *: Según las condiciones, puede producirse la detección de un vehículo y/u objeto.
(h) Las detecciones innecesarias de un vehículo u objeto por parte de la función RCTA pueden aumentar en la siguiente condición:
(1) Cuando otro vehículo pasa junto al lateral de este vehículo.
(2) Cuando la plaza de aparcamiento da a una calle y hay vehículos circulando por ella.
(3) Cuando la distancia entre este vehículo y objetos metálicos, como un guardarraíl, una pared, una señal o un vehículo estacionado, que pueden reflejar las ondas eléctricas hacia la parte trasera de este vehículo, es corta
NOTA:
En esta sección, la expresión "este vehículo" se utiliza para referirse al vehículo equipado con este sistema de monitor de punto ciego.
(i) El sistema de asistencia para la salida segura no funciona en las siguientes condiciones.
(1) Cuando han transcurrido 3 minutos o más desde que se desconectó el interruptor de encendido o se detuvo el sistema híbrido (el tiempo de funcionamiento puede prolongarse si se abre y cierra una puerta)
(2) Este vehículo no está completamente detenido.
(j) El sistema de asistencia para la salida segura no detecta los siguientes objetos, como vehículos, bicicletas, etc.:
- *: Según las condiciones, puede producirse la detección.
(1) Vehículos o bicicletas que se aproximan lentamente*
(2) Vehículos o bicicletas que se considera que tienen una baja probabilidad de colisionar con una puerta (que no sea la puerta trasera o la puerta del compartimento de equipaje) al abrirse*
(3) Vehículos o bicicletas que se aproximan desde justo detrás*
(4) Vehículos o bicicletas que se aproximan desde delante*
(5) Guardarraíles, paredes, señales, otros vehículos estacionados y demás objetos fijos.*
(6) Peatones, animales, etc.*
(k) En las siguientes situaciones, es posible que los vehículos y las bicicletas no se detecten correctamente:
(1) Un sensor se desplaza o se desalinea debido a un fuerte impacto aplicado al sensor o a la zona alrededor del sensor
(2) Una calcomanía, barro, nieve, hielo, etc. cubre un sensor o la zona circundante en el parachoques trasero
(3) Cuando este vehículo está detenido sobre una superficie mojada, como un charco, con mal tiempo, como lluvia intensa, nieve, niebla, etc.
(4) Cuando un vehículo o bicicleta se aproxima desde detrás de un vehículo estacionado cercano o cuando un vehículo o bicicleta que se aproxima cambia repentinamente de dirección
(5) Inmediatamente después de que este vehículo o una bicicleta comience a moverse o cuando la puerta trasera esté abierta
(6) Se instala un accesorio, como un portabicicletas o una rampa de acceso, en la parte trasera del vehículo
(7) Cuando hay un vehículo estacionado, una pared, una señal, una persona u otro objeto fijo detrás del vehículo
(8) Cuando el vehículo está detenido en ángulo respecto a la calzada
(9) Cuando este vehículo circula cerca de un vehículo o bicicleta que se aproxima
(10) Cuando un vehículo o bicicleta que se aproxima circula junto a un objeto fijo, como una pared o una señal
(11) Cuando un vehículo o bicicleta se aproxima a gran velocidad
(12) Cuando el vehículo está siendo remolcado
(13) Cuando está detenido en una pendiente pronunciada
(14) Cuando está detenido en una curva o a la salida de una curva
(l) Las detecciones innecesarias pueden aumentar especialmente en situaciones como las siguientes:
(1) Un sensor se desplaza o se desalinea debido a un fuerte impacto aplicado al sensor o a la zona alrededor del sensor
(2) Cuando otro vehículo o bicicleta se aproxima desde detrás de este vehículo en ángulo
(3) Cuando el vehículo está detenido en ángulo respecto a la calzada
(4) Cuando un vehículo o bicicleta se aproxima desde detrás de un vehículo estacionado en ángulo
(5) Cuando hay un vehículo estacionado, una pared, una señal, una persona u otro objeto fijo detrás de este vehículo
(6) Cuando un vehículo o bicicleta que se aproxima detrás de este vehículo cambia repentinamente de dirección
(7) Cuando un vehículo o bicicleta que se aproxima circula junto a un objeto fijo, como una pared o una señal
(8) Cuando la puerta trasera está abierta
(9) Se instala un accesorio, como un portabicicletas o una rampa de acceso, en la parte trasera de este vehículo
(10) Cuando un vehículo o bicicleta se aproxima a gran velocidad
(11) Cuando el vehículo está siendo remolcado
(12) Cuando está detenido en una pendiente pronunciada
(13) Cuando está detenido en una curva o a la salida de una curva
MANIPULACIÓN DEL SENSOR DE RADAR
(a) Los sensores del monitor del ángulo muerto están instalados detrás de los lados izquierdo y derecho del parachoques trasero, respectivamente. Observe lo siguiente para garantizar que el monitor del ángulo muerto funcione correctamente.
(1) Mantenga siempre limpios los sensores y las zonas circundantes del parachoques trasero.
(2) No someta un sensor ni su zona circundante del parachoques trasero a un fuerte impacto. Si un sensor se desplaza aunque sea ligeramente de su posición, el sistema puede averiarse y es posible que no se detecten correctamente los vehículos. En las siguientes situaciones, inspeccione el sensor y la zona circundante.
- Un sensor o su zona circundante ha recibido un fuerte impacto.
- Si la zona circundante de un sensor presenta arañazos o abolladuras, o si alguna parte se ha desconectado.
(3) No desmonte el sensor.
(4) No instale accesorios en los sensores del monitor del ángulo muerto ni en el parachoques trasero cerca de los sensores, ni aplique ninguna calcomanía (incluso transparente) ni cinta de aluminio.
(5) No modifique el sensor ni la zona circundante del parachoques trasero.
(6) No pinte el parachoques trasero con un color que no sea un color oficial de Toyota.
(7) No deje caer el sensor ni lo someta a un impacto fuerte, ya que es un dispositivo de alta precisión.
(8) No reutilice un sensor que se haya caído o que haya recibido un impacto fuerte.
PRECAUCIONES PARA LA SUSTITUCIÓN
(a) Después de sustituir el sensor del monitor del ángulo muerto, asegúrese de realizar la escritura en la ECU.
Haga clic aquí
EXPRESIONES DE LOS SENSORES
(a) Las descripciones de los sensores del monitor de ángulo muerto varían según el sistema. En este Manual de Reparación se utilizan las expresiones que aparecen en la tabla siguiente.
Nombre de la pieza | Nombre real de la pieza |
|---|---|
Sensor del monitor del ángulo muerto (B) |
Sensor del monitor de ángulo muerto LH |
Sensor del monitor del ángulo muerto (A) |
Sensor del monitor de ángulo muerto RH |
Ubicación de componentes
UBICACIÓN DE LOS COMPONENTES
ILUSTRACIÓN
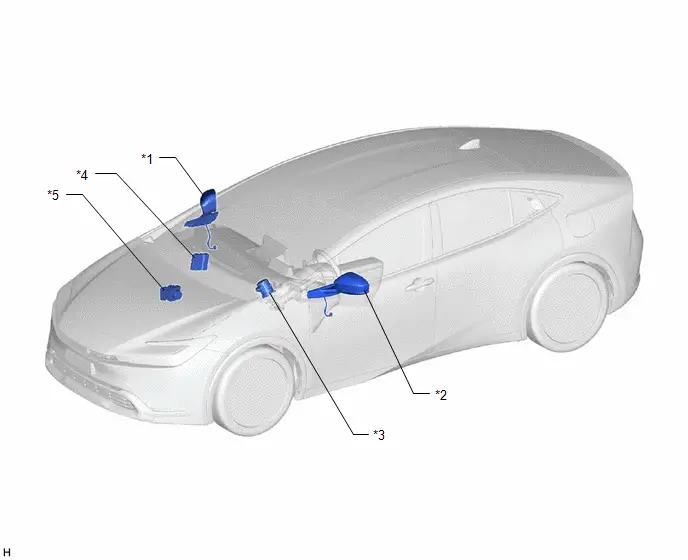
*1 |
CONJUNTO DEL RETROVISOR EXTERIOR DERECHO |
*2 |
CONJUNTO DEL RETROVISOR EXTERIOR IZQUIERDO |
*3 |
CONJUNTO DE LA ECU DE LA DIRECCIÓN ASISTIDA - MOTOR DE LA DIRECCIÓN ASISTIDA |
*4 |
ECU DE CONTROL HÍBRIDO DEL VEHÍCULO Toyota Prius |
*5 |
CONJUNTO DEL ACTUADOR DE FRENO - ECU N.º 2 DE CONTROL DE DERRAPAJE |
- |
- |
ILUSTRACIÓN
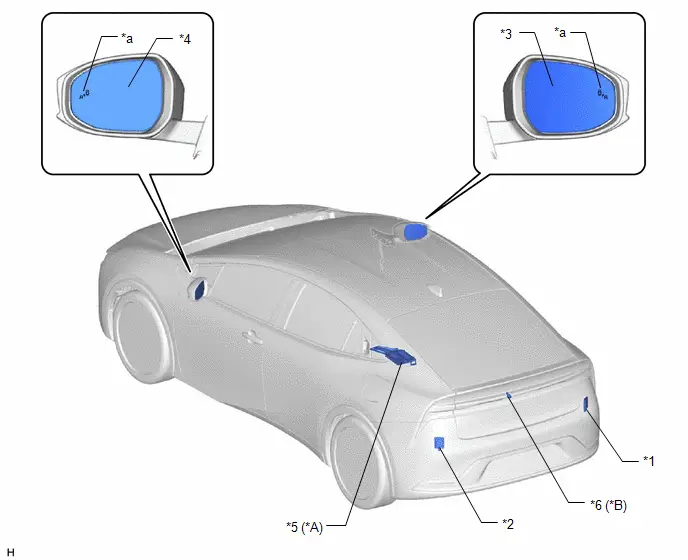
*A |
con sistema de monitor de vista panorámica |
*B |
con sistema de monitor de ayuda al aparcamiento |
*1 |
SENSOR DEL MONITOR DEL ÁNGULO MUERTO (A) |
*2 |
SENSOR DEL MONITOR DEL ÁNGULO MUERTO (B) |
*3 |
RETROVISOR EXTERIOR DER. |
*4 |
RETROVISOR EXTERIOR IZQ. |
*5 |
ECU DE ASISTENCIA AL APARCAMIENTO |
*6 |
CONJUNTO DE CÁMARA TRASERA |
*a |
INDICADOR DEL RETROVISOR EXTERIOR |
- |
- |
ILUSTRACIÓN
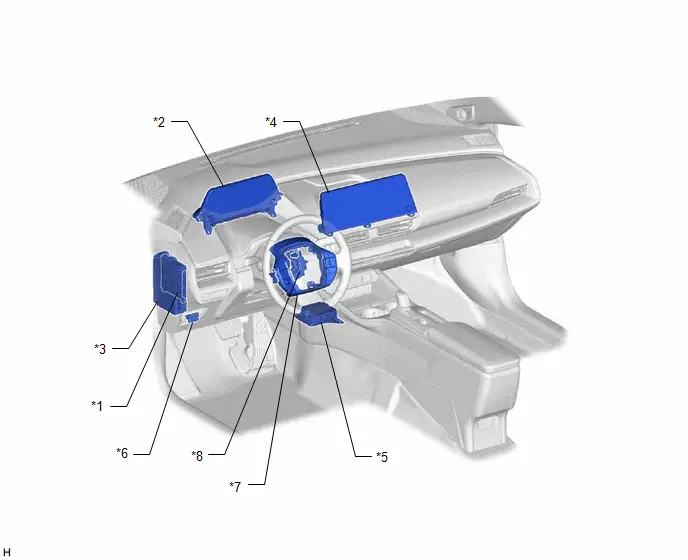
*1 |
ECU DE CARROCERÍA PRINCIPAL (ECU DE CARROCERÍA DE RED MULTIPLEX) |
*2 |
CONJUNTO DEL MEDIDOR COMBINADO - PANTALLA MULTIINFORMACIÓN - INDICADOR DE INFORMACIÓN DE ASISTENCIA A LA CONDUCCIÓN |
*3 |
CONJUNTO DE LA CAJA DE DISTRIBUCIÓN DE ENERGÍA - FUSIBLE BA N.º 2 |
*4 |
CONJUNTO RECEPTOR DE RADIO Y PANTALLA |
*5 |
CONJUNTO DEL SENSOR DEL AIRBAG - SENSOR DE GUIÑADA Y ACELERACIÓN |
*6 |
DLC3 |
*7 |
CONJUNTO DEL INTERRUPTOR DEL MANDO EN EL VOLANTE |
*8 |
SUBCONJUNTO DEL CABLE ESPIRAL |
Diagrama del sistema
DIAGRAMA DEL SISTEMA
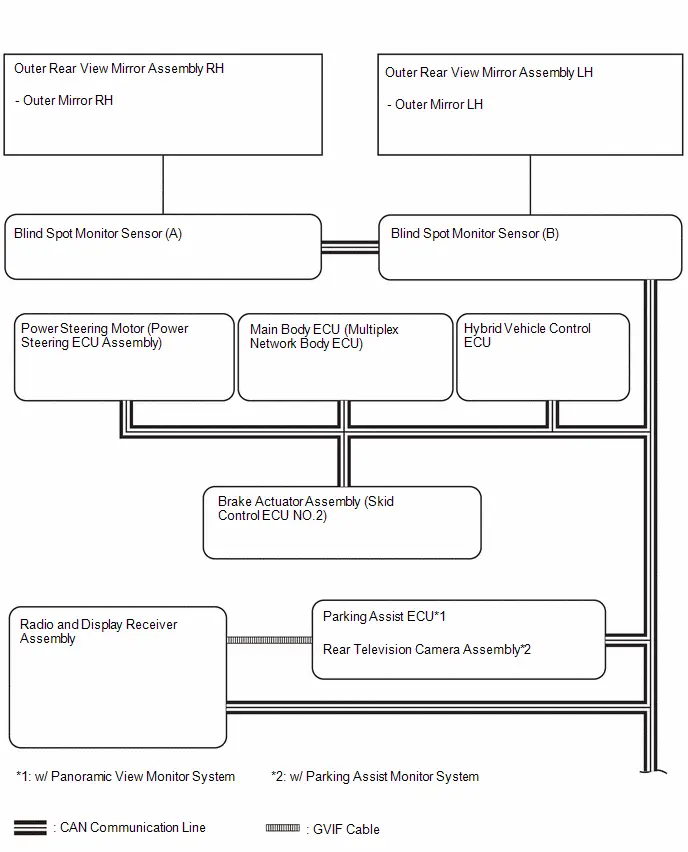
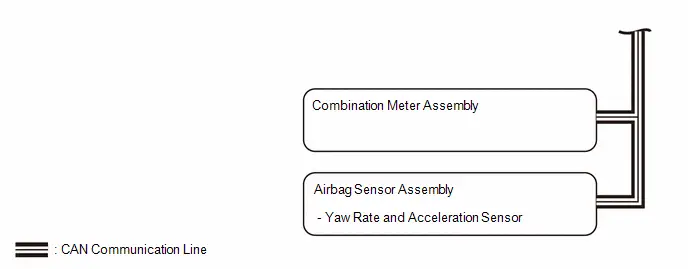
Cómo proceder con la localización de averías
NOTA:
- Utilice el siguiente procedimiento para diagnosticar el sistema del monitor del ángulo muerto.
- *: Utilice el GTS.
PROCEDIMIENTO
VEHÍCULO Toyota Prius LLEVADO AL TALLER
|

ANÁLISIS DEL PROBLEMA DEL CLIENTE
NOTA:
Si hay arañazos o marcas de impacto en el parachoques trasero, realice la confirmación del eje del haz del monitor del ángulo muerto. Si se encuentra alguna anomalía, realice la inspección de las condiciones de instalación del sensor del monitor del ángulo muerto.
|

INSPECCIONAR LA TENSIÓN DE LA BATERÍA AUXILIAR
(a) Mida el voltaje de la batería auxiliar con el interruptor de encendido apagado.
Voltaje estándar:
11 a 14 V
Si la tensión es inferior a 11 V, sustituya o recargue la batería auxiliar antes de continuar con el siguiente paso.
|

COMPROBAR EL SISTEMA DE COMUNICACIÓN CAN*
(a) Utilice el GTS para comprobar si el sistema de comunicación CAN funciona correctamente.
- Haga clic aquí

Resultado | Proceda a |
|---|---|
No se emiten DTC del sistema de comunicación CAN |
A |
Se emiten DTC del sistema de comunicación CAN |
B |
| B |  |
VAYA AL SISTEMA DE COMUNICACIÓN CAN |
|

COMPROBAR DTC Y DATOS DEL CUADRO CONGELADO*
(a) Consulte Comprobación / Borrado de DTC para el sistema del monitor del ángulo muerto.
Carrocería eléctrica > Monitor de ángulo muerto «B» > Códigos de avería; Carrocería eléctrica > Monitor de ángulo muerto «A» > Códigos de avería(b) Registre o imprima los DTC y los datos de congelación de fotogramas, si es necesario.
Haga clic aquí
Resultado | Proceda a |
|---|---|
No se muestran DTC |
A |
Se muestran DTC |
B |
| B |  |
VAYA A LA TABLA DE CÓDIGOS DE DIAGNÓSTICO DE AVERÍA |
|

COMPROBAR HISTORIAL DE CONTROL DEL VEHÍCULO (RoB) DEL Toyota Prius*
(a) Compruebe el historial de control del vehículo y anote los códigos que se emiten.
Sistema eléctrico de la carrocería > Monitor de ángulo muerto «B» > UtilidadHistorial de control del vehículo Toyota Prius (RoB)
Sistema eléctrico de la carrocería > Monitor de ángulo muerto «A» > UtilidadHistorial de control del vehículo (RoB)
AVISO:
Registre o imprima el historial de control del vehículo (RoB), si es necesario.
Resultado | Proceda a |
|---|---|
Se emite el historial de control del vehículo (RoB) |
A |
No se emite el historial de control del vehículo (RoB) del Toyota Prius |
B |
| B |  |
IR AL HISTORIAL DE CONTROL DEL VEHÍCULO (RoB) |
|

TABLA DE SÍNTOMAS DEL PROBLEMA
(a) Consulte la Tabla de síntomas de problemas.
Haga clic aquí
Resultado | Proceda a |
|---|---|
La avería no aparece en la Tabla de síntomas de problemas |
A |
La avería aparece en la Tabla de síntomas de problemas |
B |
NOTA:
Si el síntoma no reaparece y no se emiten DTC, intente reproducir los síntomas.
| B |  |
VAYA A LA TABLA DE SÍNTOMAS DE PROBLEMAS |
|

REALIZAR LA DIAGNOSIS SEGÚN EL SÍNTOMA DE AVERÍA*
(a) Consulte Terminales de la ECU.
Haga clic aquí
(b) Consulte el Sistema de diagnóstico.
Haga clic aquí
(c) Consulte Lista de datos / Prueba activa.
Haga clic aquí
|

AJUSTE, REPARACIÓN O SUSTITUCIÓN
Resultado | Proceda a |
|---|---|
Al ajustar o reparar |
A |
Al reemplazar |
B |
| B |  |
IR AL PASO 11 |
|

BORRAR DTC
(a) Borre los DTC.
Carrocería eléctrica > Monitor de ángulo muerto «B» > Borrar DTC; Carrocería eléctrica > Monitor de ángulo muerto «A» > Borrar DTC| SIGUIENTE |  |
IR AL PASO 11 |
REALIZAR LA CONFIRMACIÓN DEL EJE DEL HAZ
(a) Confirme la visualización del eje del haz del monitor de punto ciego y realice el ajuste del eje del haz del monitor de punto ciego.
Ajuste por conducción:
Ajuste del objetivo (objetivo triangular) :
Guardar / Escribir datos de la ECU:
|

REALIZAR PRUEBA DE CONFIRMACIÓN*
| SIGUIENTE |  |
FIN |
Cómo proceder con la localización de averías
NOTA:
- Utilice el siguiente procedimiento para diagnosticar el sistema del monitor del ángulo muerto.
- *: Utilice el GTS.
PROCEDIMIENTO
VEHÍCULO Toyota Prius LLEVADO AL TALLER
|

ANÁLISIS DEL PROBLEMA DEL CLIENTE
NOTA:
Si hay arañazos o marcas de impacto en el parachoques trasero, realice la confirmación del eje del haz del monitor del ángulo muerto. Si se encuentra alguna anomalía, realice la inspección de las condiciones de instalación del sensor del monitor del ángulo muerto.
|

INSPECCIONAR LA TENSIÓN DE LA BATERÍA AUXILIAR
(a) Mida el voltaje de la batería auxiliar con el interruptor de encendido apagado.
Voltaje estándar:
11 a 14 V
Si la tensión es inferior a 11 V, sustituya o recargue la batería auxiliar antes de continuar con el siguiente paso.
|

COMPROBAR EL SISTEMA DE COMUNICACIÓN CAN*
(a) Utilice el GTS para comprobar si el sistema de comunicación CAN funciona correctamente.
- para modelo HEV: Haga clic aquí

para modelo PHEV: Haga clic aquí

Resultado | Proceda a |
|---|---|
No se emiten DTC del sistema de comunicación CAN |
A |
Se emiten DTC del sistema de comunicación CAN |
B |
| B |  |
VAYA AL SISTEMA DE COMUNICACIÓN CAN para modelo HEV: Haga clic aquí para modelo PHEV: Haga clic aquí |


|

COMPROBAR DTC Y DATOS DEL CUADRO CONGELADO*
(a) Consulte Comprobación / Borrado de DTC para el sistema del monitor del ángulo muerto.
Carrocería eléctrica > Monitor de ángulo muerto «B» > Códigos de avería; Carrocería eléctrica > Monitor de ángulo muerto «A» > Códigos de avería(b) Registre o imprima los DTC y los datos de congelación de fotogramas, si es necesario.
Haga clic aquí
Resultado | Proceda a |
|---|---|
No se muestran DTC |
A |
Se muestran DTC |
B |
| B |  |
VAYA A LA TABLA DE CÓDIGOS DE DIAGNÓSTICO DE AVERÍA |
|

COMPROBAR HISTORIAL DE CONTROL DEL VEHÍCULO (RoB) DEL Toyota Prius*
(a) Compruebe el historial de control del vehículo y anote los códigos que se emiten.
Sistema eléctrico de la carrocería > Monitor de ángulo muerto «B» > UtilidadHistorial de control del vehículo Toyota Prius (RoB)
Sistema eléctrico de la carrocería > Monitor de ángulo muerto «A» > UtilidadHistorial de control del vehículo (RoB)
AVISO:
Registre o imprima el historial de control del vehículo (RoB), si es necesario.
Resultado | Proceda a |
|---|---|
Se emite el historial de control del vehículo (RoB) |
A |
No se emite el historial de control del vehículo (RoB) del Toyota Prius |
B |
| B |  |
IR AL HISTORIAL DE CONTROL DEL VEHÍCULO (RoB) |
|

TABLA DE SÍNTOMAS DEL PROBLEMA
(a) Consulte la Tabla de síntomas de problemas.
Haga clic aquí
Resultado | Proceda a |
|---|---|
La avería no aparece en la Tabla de síntomas de problemas |
A |
La avería aparece en la Tabla de síntomas de problemas |
B |
NOTA:
Si el síntoma no reaparece y no se emiten DTC, intente reproducir los síntomas.
| B |  |
VAYA A LA TABLA DE SÍNTOMAS DE PROBLEMAS |
|

REALIZAR LA DIAGNOSIS SEGÚN EL SÍNTOMA DE AVERÍA*
(a) Consulte Terminales de la ECU.
Haga clic aquí
(b) Consulte el Sistema de diagnóstico.
Haga clic aquí
(c) Consulte Lista de datos / Prueba activa.
Haga clic aquí
|

AJUSTE, REPARACIÓN O SUSTITUCIÓN
Resultado | Proceda a |
|---|---|
Al ajustar o reparar |
A |
Al reemplazar |
B |
| B |  |
IR AL PASO 11 |
|

BORRAR DTC
(a) Borre los DTC.
Carrocería eléctrica > Monitor de ángulo muerto «B» > Borrar DTC; Carrocería eléctrica > Monitor de ángulo muerto «A» > Borrar DTC| SIGUIENTE |  |
IR AL PASO 11 |
REALIZAR LA CONFIRMACIÓN DEL EJE DEL HAZ
(a) Confirme la visualización del eje del haz del monitor de punto ciego y realice el ajuste del eje del haz del monitor de punto ciego.
Ajuste por conducción:
Ajuste del objetivo (objetivo triangular) :
Guardar / Escribir datos de la ECU:
|

REALIZAR PRUEBA DE CONFIRMACIÓN*
| SIGUIENTE |  |
FIN |
Personalizar parámetros
PERSONALIZAR PARÁMETROS
PERSONALIZAR EL SISTEMA MONITOR DE PUNTO CIEGO
(a) Personalización con el GTS
AVISO:
- Cuando el cliente solicite un cambio en una función, compruebe primero que la función se puede personalizar.
- Asegúrese de anotar los ajustes actuales antes de personalizar.
- Al diagnosticar una función, compruebe primero que la función está ajustada al valor predeterminado.
(1) Gire el interruptor de encendido a ON.
(2) Encienda el sistema monitor de punto ciego.
(3) Acceda a los siguientes menús: Body Electrical / Blind Spot Monitor "B" o Blind Spot Monitor "A" / Utility
(4) Seleccione el ajuste consultando la tabla siguiente.
Monitor de ángulo muertoVisualización del probador | Descripción | Predeterminado | Ajuste | ECU |
|---|---|---|---|---|
Ajuste de la advertencia previa |
Cambie el ajuste de la advertencia previa |
ON |
$00:OFF,$01:ON |
Sensor del monitor de punto ciego (B) |
Función BSM |
Activa y desactiva la función BSM. |
Válido |
$00:Válido,$01:No válido |
Sensor del monitor de punto ciego (B) |
Función RCTA |
Activa y desactiva la función RCTA. |
Válido |
$00:Válido,$01:No válido |
Sensor del monitor de punto ciego (B) |
Función SEA |
Activa y desactiva la función SEA. |
Válido |
$00:Válido,$01:No válido |
Sensor del monitor de punto ciego (B) |
Ajuste de advertencia previa SEA |
Advertencia previa SEA activada o desactivada |
ON |
$00:OFF,$01:ON |
Sensor del monitor de punto ciego (B) |
Brillo del indicador del retrovisor exterior |
Cambie el ajuste de brillo del indicador del retrovisor exterior. |
Brillante |
$01:Atenuado,$05:Brillante |
Sensor del monitor de punto ciego (B) |
Modo L-BSM |
Cambie los ajustes de L-BSM |
Media |
$00:OFF,$01:Corto,$02:Medio,$03:Largo |
Sensor del monitor de punto ciego (B) |
Sensibilidad de detección SEA |
Ajusta la sensibilidad de la notificación del sistema de asistencia de salida segura. |
Media |
$01:Baja,$02:Media,$03:Alta |
Sensor del monitor de punto ciego (B) |
Ajuste de opciones de alerta BSM |
Cambie los ajustes de las opciones de alerta BSM |
Solo indicador |
$01:Solo indicador,$02:Indicador y zumbador |
Sensor del monitor de punto ciego (B) |
Ajuste del volumen del zumbador RCTA |
Ajusta el volumen del RCTA (zumbador del medidor). |
Media |
$01:Bajo,$03:Medio,$05:Alto |
Sensor del monitor de punto ciego (B) |
Visualización del probador | Descripción | Predeterminado | Ajuste | ECU |
|---|---|---|---|---|
Ajuste de advertencia previa SEA |
Advertencia previa SEA activada o desactivada |
ON |
$00:OFF,$01:ON |
Sensor del monitor de punto ciego (B) |
Brillo del indicador del retrovisor exterior |
Cambie el ajuste de brillo del indicador del retrovisor exterior. |
Brillante |
$01:Atenuado,$05:Brillante |
Sensor del monitor de punto ciego (B) |
Modo L-BSM |
Cambie los ajustes de L-BSM |
Media |
$00:OFF,$01:Corto,$02:Medio,$03:Largo |
Sensor del monitor de punto ciego (B) |
Sensibilidad de detección SEA |
Ajusta la sensibilidad de la notificación del sistema de asistencia de salida segura. |
Media |
$01:Baja,$02:Media,$03:Alta |
Sensor del monitor de punto ciego (B) |
Ajuste del volumen del zumbador RCTA |
Ajusta el volumen del RCTA (zumbador del medidor). |
Media |
$01:Bajo,$03:Medio,$05:Alto |
Sensor del monitor de punto ciego (B) |
Ajuste de opciones de alerta BSM |
Cambie los ajustes de las opciones de alerta BSM |
Zumbador indicador |
$01:Solo indicador,$02:Indicador y zumbador |
Sensor del monitor de punto ciego (B) |
Visualización del probador | Descripción | Predeterminado | Ajuste | ECU |
|---|---|---|---|---|
Ajuste de advertencia previa SEA |
Advertencia previa SEA activada o desactivada |
ON |
$00:OFF,$01:ON |
Sensor del monitor de punto ciego (B) |
Brillo del indicador del retrovisor exterior |
Cambie el ajuste de brillo del indicador del retrovisor exterior. |
Brillante |
$01:Atenuado,$05:Brillante |
Sensor del monitor de punto ciego (B) |
Modo L-BSM |
Cambie los ajustes de L-BSM |
Media |
$00:OFF,$01:Corto,$02:Medio,$03:Largo |
Sensor del monitor de punto ciego (B) |
Sensibilidad de detección SEA |
Ajusta la sensibilidad de la notificación del sistema de asistencia de salida segura. |
Media |
$01:Baja,$02:Media,$03:Alta |
Sensor del monitor de punto ciego (B) |
Ajuste del volumen del zumbador RCTA |
Ajusta el volumen del RCTA (zumbador del medidor). |
Media |
$01:Bajo,$03:Medio,$05:Alto |
Sensor del monitor de punto ciego (B) |
Ajuste de opciones de alerta BSM |
Cambie los ajustes de las opciones de alerta BSM |
Zumbador indicador |
$01:Solo indicador,$02:Indicador y zumbador |
Sensor del monitor de punto ciego (B) |
Visualización del probador | Descripción | Predeterminado | Ajuste | ECU |
|---|---|---|---|---|
Ajuste de advertencia previa SEA |
Advertencia previa SEA activada o desactivada |
ON |
$00:OFF,$01:ON |
Sensor del monitor de punto ciego (B) |
Brillo del indicador del retrovisor exterior |
Cambie el ajuste de brillo del indicador del retrovisor exterior. |
Brillante |
$01:Atenuado,$05:Brillante |
Sensor del monitor de punto ciego (B) |
Modo L-BSM |
Cambie los ajustes de L-BSM |
Media |
$00:OFF,$01:Corto,$02:Medio,$03:Largo |
Sensor del monitor de punto ciego (B) |
Sensibilidad de detección SEA |
Ajusta la sensibilidad de la notificación del sistema de asistencia de salida segura. |
Media |
$01:Baja,$02:Media,$03:Alta |
Sensor del monitor de punto ciego (B) |
Ajuste del volumen del zumbador RCTA |
Ajusta el volumen del RCTA (zumbador del medidor). |
Media |
$01:Bajo,$03:Medio,$05:Alto |
Sensor del monitor de punto ciego (B) |
Ajuste de opciones de alerta BSM |
Cambie los ajustes de las opciones de alerta BSM |
Zumbador indicador |
$01:Solo indicador,$02:Indicador y zumbador |
Sensor del monitor de punto ciego (B) |
Visualización del probador | Descripción | Predeterminado | Ajuste | ECU |
|---|---|---|---|---|
Ajuste de advertencia previa SEA |
Advertencia previa SEA activada o desactivada |
ON |
$00:OFF,$01:ON |
Sensor del monitor de punto ciego (B) |
Brillo del indicador del retrovisor exterior |
Cambie el ajuste de brillo del indicador del retrovisor exterior. |
Brillante |
$01:Atenuado,$05:Brillante |
Sensor del monitor de punto ciego (B) |
Modo L-BSM |
Cambie los ajustes de L-BSM |
Media |
$00:OFF,$01:Corto,$02:Medio,$03:Largo |
Sensor del monitor de punto ciego (B) |
Sensibilidad de detección SEA |
Ajusta la sensibilidad de la notificación del sistema de asistencia de salida segura. |
Media |
$01:Baja,$02:Media,$03:Alta |
Sensor del monitor de punto ciego (B) |
Ajuste del volumen del zumbador RCTA |
Ajusta el volumen del RCTA (zumbador del medidor). |
Media |
$01:Bajo,$03:Medio,$05:Alto |
Sensor del monitor de punto ciego (B) |
Ajuste de opciones de alerta BSM |
Cambie los ajustes de las opciones de alerta BSM |
Zumbador indicador |
$01:Solo indicador,$02:Indicador y zumbador |
Sensor del monitor de punto ciego (B) |
(b) Personalización con la pantalla multiinformación
AVISO:
- Cuando el cliente solicite un cambio en una función, compruebe primero que la función se puede personalizar.
- Asegúrese de anotar los ajustes actuales antes de personalizar.
- Al diagnosticar una función, compruebe primero que la función está ajustada al valor predeterminado.
Pantalla | Descripción | Predeterminado | Ajuste | ECU |
|---|---|---|---|---|
BSM |
Activa y desactiva la función del monitor de punto ciego. |
ON |
ON u OFF |
Sensor del monitor de punto ciego (B) |
Brillo |
Ajusta el brillo de los indicadores de los conjuntos de retrovisores exteriores. |
Brillante |
Atenuado o Brillante |
Sensor del monitor de punto ciego (B) |
Sensibilidad |
Ajusta el momento de la notificación para los vehículos Toyota Prius que se aproximan desde la parte trasera del vehículo. |
Media |
Temprano, Medio, Tardío o Solo punto ciego |
Sensor del monitor de punto ciego (B) |
Alerta sonora |
Active y desactive la alarma sonora. |
ON |
ON u OFF |
Sensor del monitor de punto ciego (B) |
Pantalla | Elemento de medición | Predeterminado | Ajuste | ECU |
|---|---|---|---|---|
RCTA |
Activa y desactiva la función RCTA. |
ON |
ON u OFF |
Sensor del monitor de punto ciego (B) |
Volumen |
Ajusta el volumen del zumbador RCTA (zumbador del medidor). |
2 |
1, 2 o 3 |
Sensor del monitor de punto ciego (B) |
Pantalla | Elemento de medición | Predeterminado | Ajuste | ECU |
|---|---|---|---|---|
Indicador del retrovisor de puerta |
Activa y desactiva el indicador del retrovisor exterior. |
ON |
ON u OFF |
Sensor del monitor de punto ciego (B) |
Sensibilidad de detección SEA |
Ajusta la sensibilidad de la notificación del sistema de asistencia de salida segura. |
Media |
Pequeño, Medio, Grande |
Sensor del monitor de punto ciego (B) |
Utilidad
UTILIDAD
Ajuste del eje del haz del monitor de punto ciego "A"
NOTA:
Este procedimiento de utilidad se utiliza para realizar la alineación del eje del haz del sensor del monitor de punto ciego (A).
(a) De acuerdo con la pantalla del GTS, realice "Ajuste del eje del haz del monitor de punto ciego "A"".
Sistema eléctrico de la carrocería > Monitor de ángulo muerto «A» > UtilidadAjuste del eje del haz BSM «A»
Visualización del eje del haz del monitor de punto ciego "A"
NOTA:
Este procedimiento de utilidad se utiliza para mostrar el eje del haz del sensor del monitor de punto ciego (A).
(a) De acuerdo con la pantalla del GTS, realice "Visualización del eje del haz del monitor de punto ciego "A"".
Sistema eléctrico de la carrocería > Monitor de ángulo muerto «A» > UtilidadVisualización del eje de haz de BSM "A"
Guardado de datos de la ECU del monitor de punto ciego "A"
NOTA:
El valor de alineación del eje del haz puede guardarse en el GTS realizando un guardado de datos del sensor del monitor de punto ciego (A).
(a) De acuerdo con la pantalla del GTS, realice "Guardado de datos de la ECU del monitor de punto ciego "A"".
Sistema eléctrico de la carrocería > Monitor de ángulo muerto «A» > UtilidadGuardado de datos de la ECU BSM "A"
Escritura de datos de la ECU del monitor de punto ciego "A"
NOTA:
Al escribir los datos en el sensor del monitor de punto ciego (A), los datos del eje del haz del sensor del monitor de punto ciego (A) anteriores a la sustitución pueden escribirse en un nuevo sensor del monitor de punto ciego (A).
(a) De acuerdo con la pantalla del GTS, realice "Escritura de datos de la ECU del monitor de punto ciego "A"".
Sistema eléctrico de la carrocería > Monitor de ángulo muerto «A» > UtilidadEscritura de datos de la ECU BSM "A"
Ajuste del eje del haz del monitor de punto ciego "B"
NOTA:
Este procedimiento de utilidad se utiliza para realizar la alineación del eje del haz del sensor del monitor de punto ciego (B).
(a) De acuerdo con la pantalla del GTS, realice "Ajuste del eje del haz del monitor de punto ciego "B"".
Sistema eléctrico de la carrocería > Monitor de ángulo muerto «B» > UtilidadAjuste del eje del haz BSM «B»
Visualización del eje del haz del monitor de punto ciego "B"
NOTA:
Este procedimiento de utilidad se utiliza para mostrar el eje del haz del sensor del monitor de punto ciego (B).
(a) De acuerdo con la pantalla del GTS, realice "Visualización del eje del haz del monitor de punto ciego "A"".
Sistema eléctrico de la carrocería > Monitor de ángulo muerto «B» > UtilidadVisualización del eje de haz de BSM "B"
Guardado de datos de la ECU del monitor de punto ciego "B"
NOTA:
El valor de alineación del eje del haz puede guardarse en el GTS realizando un guardado de datos del sensor del monitor de punto ciego (B).
(a) De acuerdo con la pantalla del GTS, realice "Guardado de datos de la ECU del monitor de punto ciego "B"".
Sistema eléctrico de la carrocería > Monitor de ángulo muerto «B» > UtilidadGuardado de datos de la ECU BSM "B"
Escritura de datos de la ECU del monitor de punto ciego "B"
NOTA:
Al escribir los datos en el sensor del monitor de punto ciego (B), los datos del eje del haz del sensor del monitor de punto ciego (B) anteriores a la sustitución pueden escribirse en un nuevo sensor del monitor de punto ciego (B).
(a) De acuerdo con la pantalla del GTS, realice "Escritura de datos de la ECU del monitor de punto ciego "B"".
Sistema eléctrico de la carrocería > Monitor de ángulo muerto «B» > UtilidadEscritura de datos de la ECU BSM "B"
PREPARACIÓN GENERAL
NOTA:
- Con "All Readiness" (preparación general), puede comprobar si el diagnóstico de DTC se ha completado mediante el GTS.
- Debe comprobar "All Readiness" (preparación general) después de simular los síntomas de avería o para validar la reparación una vez finalizada.
(a) Realice el patrón de conducción de juicio de DTC para ejecutar el juicio de DTC.
Sistema eléctrico de la carrocería > Monitor de ángulo muerto «B» > UtilidadPreparación general
Sistema eléctrico de la carrocería > Monitor de ángulo muerto «A» > UtilidadPreparación general
(b) Introduzca los DTC que se van a confirmar.
(c) Compruebe el resultado del juicio de DTC.
Pantalla de la GTS | Descripción |
|---|---|
| Si el resultado del juicio muestra Incompleto, realice de nuevo el patrón de conducción de confirmación de DTC. | |
Normal |
|
Anómalo |
|
Incompleto |
|
Transición al modo de alineación del eje en línea
NOTA:
Este procedimiento de utilidad se utiliza para pasar al modo de alineación de eje en línea del sensor del monitor de punto ciego (B).
(a) Siguiendo las instrucciones del GTS, realice "Cambio al modo de alineación del eje en línea".
para el tipo A
Sistema eléctrico de la carrocería > Monitor de ángulo muerto «B» > UtilidadTransición al modo de alineación del eje en línea
para el tipo B
Sistema eléctrico de la carrocería > Monitor de ángulo muerto «B» > UtilidadTransición al modo de alineación del eje en línea
Transición al modo de alineación del eje en línea
NOTA:
Este procedimiento de utilidad se utiliza para pasar al modo de alineación de eje en línea del sensor del monitor de punto ciego (A).
(a) Siguiendo las instrucciones del GTS, realice "Cambio al modo de alineación del eje en línea".
para el tipo A
Sistema eléctrico de la carrocería > Monitor de ángulo muerto «A» > UtilidadTransición al modo de alineación del eje en línea
para el tipo B
Sistema eléctrico de la carrocería > Monitor de ángulo muerto «A» > UtilidadTransición al modo de alineación del eje en línea
Tabla de síntomas de problemas
TABLA DE SÍNTOMAS DEL PROBLEMA
NOTA:
- Use la tabla siguiente para ayudar a determinar la causa de los síntomas de avería. Si se enumeran varias áreas sospechosas, las posibles causas de los síntomas aparecen ordenadas por probabilidad en la columna "Área sospechosa" de la tabla. Compruebe cada síntoma revisando las áreas sospechosas en el orden en que aparecen. Sustituya las piezas según sea necesario.
- Revise los fusibles y relés relacionados con este sistema antes de inspeccionar las zonas sospechosas indicadas a continuación.
Síntoma | Área sospechosa | Enlace |
|---|---|---|
El sistema no funciona en absoluto |
Compruebe que el sistema de comunicación CAN funciona con normalidad |
 |
Compruebe que el sistema de medidores funciona con normalidad |
- |
|
Vaya a «Circuito de la fuente de alimentación» |
 |
|
Conjunto del interruptor del pad del volante |
 |
|
Subconjunto del cable en espiral |
 |
|
Sensor del monitor del ángulo muerto (B) |
 |
|
El sistema no se puede desactivar |
Compruebe que el sistema de comunicación CAN funciona con normalidad |
 |
Compruebe que el sistema de medidores funciona con normalidad |
- |
|
Conjunto del interruptor del pad del volante |
 |
|
Subconjunto del cable en espiral |
 |
|
Sensor del monitor del ángulo muerto (B) |
 |
|
«[Icono del sistema de monitor de punto ciego] Fallo del sistema, visite a su concesionario» o «[Icono del sistema de monitor de punto ciego] Sistema detenido, consulte el manual del propietario» aparece en la pantalla multiinformativa |
Compruebe el historial de control del vehículo Toyota Prius |
 |
Sensor del monitor del ángulo muerto (A) |
 |
|
Sensor del monitor del ángulo muerto (B) |
 |
|
Conjunto del combinado de instrumentos |
 |
|
«[Icono del sistema de alerta de tráfico cruzado trasero con zumbador] Fallo del sistema, visite a su concesionario» o «[Icono del sistema de alerta de tráfico cruzado trasero con zumbador] Sistema detenido, consulte el manual del propietario» aparece en la pantalla multiinformativa |
Compruebe el historial de control del vehículo Toyota Prius |
 |
Sensor del monitor del ángulo muerto (A) |
 |
|
Sensor del monitor del ángulo muerto (B) |
 |
|
Conjunto del combinado de instrumentos |
 |
|
«[Icono del sistema de asistencia de salida segura] Fallo del sistema, visite a su concesionario» o «[Icono del sistema de asistencia de salida segura] Sistema detenido, consulte el manual del propietario» aparece en la pantalla multiinformativa |
Compruebe el historial de control del vehículo Toyota Prius |
 |
Sensor del monitor del ángulo muerto (A) |
 |
|
Sensor del monitor del ángulo muerto (B) |
 |
|
Conjunto del combinado de instrumentos |
 |
Síntoma | Área sospechosa | Enlace |
|---|---|---|
El indicador del retrovisor exterior derecho no se ilumina |
Vaya a «Confirmación del eje del haz del monitor de punto ciego» |
Ajuste por conducción: Ajuste de objetivo (objetivo triangular): Guardar / Escribir datos de la ECU: |
Retrovisor exterior derecho |
 |
|
Sensor del monitor del ángulo muerto (A) |
 |
|
El indicador del retrovisor exterior izquierdo no se ilumina |
Vaya a «Confirmación del eje del haz del monitor de punto ciego» |
Ajuste por conducción: Ajuste de objetivo (objetivo triangular): Guardar / Escribir datos de la ECU: |
Retrovisor exterior izquierdo |
 |
|
Sensor del monitor del ángulo muerto (B) |
 |
|
El indicador del retrovisor exterior derecho permanece iluminado |
Vaya a «Confirmación del eje del haz del monitor de punto ciego» |
Ajuste por conducción: Ajuste de objetivo (objetivo triangular): Guardar / Escribir datos de la ECU: |
Sensor del monitor del ángulo muerto (A) |
 |
|
El indicador del retrovisor exterior izquierdo permanece iluminado |
Vaya a «Confirmación del eje del haz del monitor de punto ciego» |
Ajuste por conducción: Ajuste de objetivo (objetivo triangular): Guardar / Escribir datos de la ECU: |
Sensor del monitor del ángulo muerto (B) |
 |
|
El indicador del retrovisor exterior derecho no parpadea |
Vaya a «Luz de intermitente» en la tabla de síntomas de problemas de la sección de Iluminación (EXT) |
 |
Sensor del monitor del ángulo muerto (A) |
 |
|
El indicador del retrovisor exterior izquierdo no parpadea |
Vaya a «Luz de intermitente» en la tabla de síntomas de problemas de la sección de Iluminación (EXT) |
 |
Sensor del monitor del ángulo muerto (B) |
 |
|
El indicador del retrovisor exterior derecho sigue parpadeando |
Sensor del monitor del ángulo muerto (A) |
 |
El indicador del retrovisor exterior izquierdo sigue parpadeando |
Sensor del monitor del ángulo muerto (B) |
 |
Mientras la función BSM está activa, el indicador del retrovisor exterior parpadea pero el zumbador BSM no suena |
Asegúrese de que la opción de alerta esté ajustada en «Zumbador indicador» |
- |
Compruebe el funcionamiento del zumbador del medidor (Funcionamiento del zumbador (1,6 kHz, Vol S, sin amortiguación)) |
 |
|
Compruebe que el sistema de comunicación CAN funciona con normalidad |
 |
|
Compruebe que el sistema de medidores / indicadores funciona con normalidad |
- |
|
Sensor del monitor del ángulo muerto (B) |
 |
|
Sensor del monitor del ángulo muerto (A) |
 |


Síntoma | Área sospechosa | Enlace |
|---|---|---|
La función no funciona en absoluto (La función del monitor de punto ciego funciona con normalidad) |
Lista de datos / prueba activa (posición de la palanca R) |
 |
Compruebe que el sistema de control híbrido funciona con normalidad |
- |
|
Sensor del monitor del ángulo muerto (A) |
 |
|
Mientras la función RCTA está activa, el indicador del retrovisor exterior parpadea pero el zumbador RCTA no suena |
Compruebe que el sistema de comunicación CAN funciona con normalidad |
 |
Compruebe que el sistema de sensores de asistencia de estacionamiento intuitivo funciona con normalidad*3 |
- |
|
Compruebe que el sistema de medidores / indicadores funciona con normalidad |
- |
|
Sensor del monitor del ángulo muerto (B) |
 |
|
Con la palanca de cambios en R, el funcionamiento de detección es normal pero el indicador RCTA no aparece en la pantalla multiinformativa |
Compruebe que el sistema de comunicación CAN funciona con normalidad |
 |
Compruebe que el sistema de monitor de visión panorámica funciona con normalidad*1 |
- |
|
Compruebe que el sistema de monitor de asistencia de estacionamiento funciona con normalidad*2 |
- |
|
Compruebe que el sistema de audio y vídeo funciona con normalidad |
- |
|
ECU de asistencia de estacionamiento*1 |
 |
|
Conjunto de la cámara trasera*2 |
 |
|
Sensor del monitor del ángulo muerto (A) |
 |
|
Sensor del monitor del ángulo muerto (B) |
 |
|
Conjunto receptor de radio y pantalla |
 |
Síntoma | Área sospechosa | Enlace |
|---|---|---|
El sistema de asistencia de salida segura no funciona |
Compruebe que el sistema de medidores / indicadores funciona con normalidad |
- |
Cuando el sistema de asistencia de salida segura está funcionando, el indicador del retrovisor exterior se ilumina y aparece un aviso en la pantalla multiinformativa, pero el zumbador no suena |
Compruebe el funcionamiento del zumbador del medidor (Funcionamiento del zumbador (1,6 kHz, Vol S, sin amortiguación)) |
 |
Sensor del monitor del ángulo muerto (A) |
 |
|
Sensor del monitor del ángulo muerto (B) |
 |
|
Aunque el indicador del retrovisor exterior está iluminado cuando el Toyota Prius está detenido, el indicador del retrovisor exterior no parpadea, no aparece ningún aviso en la pantalla multiinformativa y el zumbador no suena al abrir una puerta |
Compruebe que el interruptor de cortesía de la puerta de cada puerta no esté atascado |
 |
Sensor del monitor del ángulo muerto (A) |
 |
|
Sensor del monitor del ángulo muerto (B) |
 |
|
Aunque el Toyota Prius está detenido y todas las puertas están cerradas, el indicador del retrovisor exterior parpadea, aparece un aviso en la pantalla multiinformativa y el zumbador suena |
Compruebe que el interruptor de cortesía de la puerta de cada puerta no esté atascado |
 |
Sensor del monitor del ángulo muerto (A) |
 |
|
Sensor del monitor del ángulo muerto (B) |
 |
- *1: con sistema de monitor de visión panorámica
- *2: con sistema de monitor de asistencia de estacionamiento
- *3: con sistema de sensores de asistencia de estacionamiento intuitivo
Terminales de la ECU
TERMINALES DE LA ECU
SENSOR DEL MONITOR DEL ÁNGULO MUERTO (B)
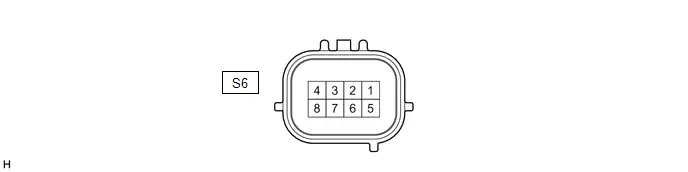
NOTA:
El sensor del monitor de punto ciego (B) utiliza un conector impermeable, por lo que no se puede comprobar el voltaje ni la resistencia. Los valores de referencia se indican para el voltaje y la resistencia.
N.º de terminal | Descripción de terminales | Condición | Condición especificada |
|---|---|---|---|
S6-1 (BLGD) - Masa de carrocería |
Masa |
Siempre |
Menos de 1 Ω |
S6-2 (CA1N) |
Línea de comunicación CAN |
- |
- |
S6-3 (CA1P) |
Línea de comunicación CAN |
- |
- |
S6-4 (OMIL) - S6-1 (BLGD) |
Fuente de alimentación del indicador del retrovisor exterior izquierdo |
Indicador del retrovisor exterior izquierdo iluminado |
3,5 a 9,5 V |
Indicador del retrovisor exterior izquierdo parpadeando |
Alternando entre 0 y 9,5 V |
||
Indicador del retrovisor exterior izquierdo no iluminado |
Menos de 1 V |
||
S6-5 (CA2P) |
Línea de comunicación CAN |
- |
- |
S6-6 (CA2N) |
Línea de comunicación CAN |
- |
- |
S6-8 (BLB) - S6-1 (BLGD) |
Fuente de alimentación |
IG ON |
9 a 16 V |
IG OFF |
Menos de 1 V |
SENSOR DEL MONITOR DEL ÁNGULO MUERTO (A)
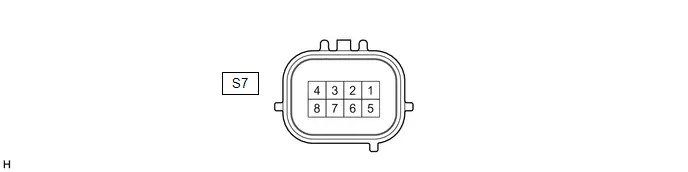
NOTA:
El sensor del monitor de punto ciego (A) utiliza un conector impermeable, por lo que no se puede comprobar el voltaje ni la resistencia. Los valores de referencia se indican para el voltaje y la resistencia.
N.º de terminal | Descripción de terminales | Condición | Condición especificada |
|---|---|---|---|
S7-1 (BRGD) - Masa de carrocería |
Masa |
Siempre |
Menos de 1 Ω |
S7-2 (CA1N) |
Línea de comunicación CAN |
- |
- |
S7-3 (CA1P) |
Línea de comunicación CAN |
- |
- |
S7-4 (OMIR) - S7-1 (BRGD) |
Fuente de alimentación del indicador del retrovisor exterior derecho |
Indicador del retrovisor exterior derecho iluminado |
3,5 a 9,5 V |
Indicador del retrovisor exterior derecho parpadeando |
Alternando entre 0 y 9,5 V |
||
Indicador del retrovisor exterior derecho no iluminado |
Menos de 1 V |
||
S7-5 (CA2P) |
Línea de comunicación CAN |
- |
- |
S7-6 (CA2N) |
Línea de comunicación CAN |
- |
- |
S7-8 (BRB) - S7-1 (BRGD) |
Fuente de alimentación |
IG ON |
9 a 16 V |
IG OFF |
Menos de 1 V |
Sistema de diagnóstico
SISTEMA DE DIAGNÓSTICO
DESCRIPCIÓN
(a) Los datos del monitor de punto ciego y los códigos de diagnóstico de avería (DTC) se pueden leer desde el conector de enlace de datos 3 (DLC3) del vehículo. Cuando el sistema parece tener una avería, utilice el GTS para comprobar si hay averías y realizar reparaciones.
COMPROBAR DLC3
(a) Verifique el DLC3.
Haga clic aquí
FUNCIÓN DE DIAGNÓSTICO
(a) Cuando el sistema tiene una avería o no está disponible temporalmente y no se puede utilizar, aparece un aviso en la pantalla multiinformativa para informar al conductor.
- «[Icono del sistema de monitor de punto ciego] Fallo del sistema, visite a su concesionario» aparece en la pantalla multiinformativa
- «[Icono del sistema de monitor de punto ciego] Sistema detenido, consulte el manual del propietario» aparece en la pantalla multiinformativa
- «[Icono del sistema de alerta de tráfico cruzado trasero con zumbador] Fallo del sistema, visite a su concesionario» aparece en la pantalla multiinformativa
- «[Icono del sistema de alerta de tráfico cruzado trasero] Sistema detenido, consulte el Manual del propietario» se muestra en la pantalla de información múltiple
- «[Icono del sistema de asistencia para salida segura] Fallo del sistema, acuda a su concesionario» se muestra en la pantalla de información múltiple
- «[Icono del sistema de asistencia para salida segura] Sistema detenido, consulte el Manual del propietario» se muestra en la pantalla de información múltiple
Datos de fotograma congelado
DATOS DE CONGELACIÓN DE FOTOGRAMA
DATOS DE CONGELACIÓN DE FOTOGRAMA
(a) Siempre que se detecten DTC, el sensor del monitor de ángulo muerto almacena el estado actual del vehículo (sensor) como datos de cuadro congelado.
COMPROBAR LOS DATOS DE CONGELACIÓN DE FOTOGRAMA
(a) Active el sistema de monitor de ángulo muerto.
(b) Según la indicación del GTS, muestre los datos de cuadro congelado del DTC seleccionado.
Equipamiento eléctrico de la carrocería > Monitor de punto ciego "A" > Códigos de avería (DTC) Equipamiento eléctrico de la carrocería > Monitor de punto ciego "B" > Códigos de avería (DTC) Equipamiento eléctrico de la carrocería > Monitor de punto ciego "B"Visualización del probador | Elemento de medición | Alcance | Condición normal | Valor de referencia |
|---|---|---|---|---|
Distancia total recorrida |
Distancia total recorrida |
0 a 16777215 |
- |
- |
Distancia total recorrida - Unidad |
Distancia total recorrida - Unidad |
km / milla |
- |
- |
Tensión de alimentación |
Tensión de alimentación |
0 a 49.95 V |
- |
- |
Información del indicador del retrovisor exterior BSM (izquierdo) |
Estado del indicador |
Apagado / Encendido / Parpadeo |
- |
- |
Información del indicador del retrovisor exterior BSM (derecho) |
Estado del indicador |
Apagado / Encendido / Parpadeo |
- |
- |
Voltaje del indicador LED del retrovisor exterior (valor actual) |
Valor de tensión del indicador |
0 a 25.5 V |
- |
- |
Intensidad del indicador LED del retrovisor exterior (valor actual) |
Valor de intensidad de corriente del indicador |
0 a 255 mA |
- |
- |
Señal de atenuación |
Estado de la señal de atenuación |
Apagado / Encendido |
- |
- |
Solicitud de zumbador de apertura de puerta |
Muestra el estado del zumbador de apertura de puerta de la función del sistema de asistencia para salida segura. |
Apagado / Encendido (rechazo) / Encendido (advertencia) |
APAGADO: el zumbador de la función del sistema de asistencia para salida segura no suena ENCENDIDO (cancelación de apertura de puerta): no se utiliza en la función del sistema de asistencia para salida segura ENCENDIDO (advertencia): el zumbador de la función del sistema de asistencia para salida segura suena |
- |
Posición R de la palanca de cambios |
Estado de la señal de posición de cambio R |
Apagado / Encendido |
APAGADO: posición de cambio distinta de R ENCENDIDO: posición de cambio en R |
- |
Velocidad del vehículo Toyota Prius |
Señal de velocidad del vehículo |
-327.68 a 328 km/h |
Casi igual a la velocidad real del vehículo |
- |
Ángulo de dirección |
Sensor del ángulo de dirección |
-3072 a 3070.5 grados |
Giro a la izquierda: aumenta Giro a la derecha: disminuye |
- |
Velocidad de guiñada |
Sensor de velocidad de guiñada |
-125 a 124.612 grados/s |
Girando a la derecha: -124.928 a 0 grados/s Girando a la izquierda: 0 a 124.684 grados/s |
- |
Interruptor de intermitentes |
Estado del interruptor de intermitentes |
Izquierda / Derecha / APAGADO |
Izquierda: interruptor de intermitente izquierdo activado Derecha: interruptor de intermitente derecho activado APAGADO: interruptor de intermitentes desactivado |
- |
Número de usuario del conductor |
Muestra el número de usuario del asiento del conductor |
Indeterminado / Usuario 1 / Usuario 2 / Usuario 3 / Invitado |
- |
- |
Clasificación del conductor |
Muestra la clasificación del conductor |
Indefinida / Normal / Apoyo plus |
- |
- |
Función de apoyo plus |
Muestra la función de apoyo plus |
Sin / Con |
Con: equipado con función de apoyo plus Sin: no equipado con función de apoyo plus |
- |
Brillo del indicador del retrovisor exterior |
Estado del ajuste de brillo del indicador del retrovisor exterior |
Atenuado / Brillante |
Atenuado: el indicador del retrovisor exterior está atenuado Brillante: el indicador del retrovisor exterior no está atenuado |
- |
Modo L-BSM |
Estado del ajuste del modo L-BSM |
Corto / Medio / Largo |
- |
- |
Ajuste de opciones de alerta BSM |
Muestra los ajustes de opción de alerta BSM |
Solo indicador / Indicador y zumbador |
- |
- |
Ángulo de corrección del eje del haz |
Ángulo de compensación del eje del haz |
-327,68 a 327,67 grados |
- |
- |
Visualización del probador | Elemento de medición | Alcance | Condición normal | Valor de referencia |
|---|---|---|---|---|
Distancia total recorrida |
Distancia total recorrida |
0 a 16777215 |
- |
- |
Distancia total recorrida - Unidad |
Distancia total recorrida - Unidad |
km / milla |
- |
- |
Tensión de alimentación |
Tensión de alimentación |
0 a 49.95 V |
- |
- |
Voltaje del indicador LED del retrovisor exterior (valor actual) |
Valor de tensión del indicador |
0 a 25.5 V |
- |
- |
Intensidad del indicador LED del retrovisor exterior (valor actual) |
Valor de intensidad de corriente del indicador |
0 a 255 mA |
- |
- |
Señal de atenuación |
Estado de la señal de atenuación |
Apagado / Encendido |
- |
- |
Solicitud de zumbador |
Estado de alarma del zumbador RCTA (zumbador del medidor) |
Apagado / Encendido |
- |
- |
Posición R de la palanca de cambios |
Estado de la señal de posición de cambio R |
Apagado / Encendido |
APAGADO: posición de cambio distinta de R ENCENDIDO: posición de cambio en R |
- |
Velocidad del vehículo Toyota Prius |
Señal de velocidad del vehículo |
-327.68 a 328 km/h |
Casi igual a la velocidad real del vehículo |
- |
Ángulo de dirección |
Sensor del ángulo de dirección |
-3072 a 3070.5 grados |
Giro a la izquierda: aumenta Giro a la derecha: disminuye |
- |
Velocidad de guiñada |
Sensor de velocidad de guiñada |
-124.928 a 124.684 grados/s |
Girando a la derecha: -124.928 a 0 grados/s Girando a la izquierda: 0 a 124.684 grados/s |
- |
Interruptor de intermitentes |
Estado del interruptor de intermitentes |
Izquierda, derecha o APAGADO |
Izquierda: interruptor de intermitente izquierdo activado Derecha: interruptor de intermitente derecho activado APAGADO: interruptor de intermitentes desactivado |
- |
Brillo del indicador del retrovisor exterior |
Estado del ajuste de brillo del indicador del retrovisor exterior |
Atenuado / Brillante |
Atenuado: el indicador del retrovisor exterior está atenuado Brillante: el indicador del retrovisor exterior no está atenuado |
- |
Volumen del zumbador RCTA |
Estado del volumen del zumbador RCTA |
Bajo / Medio / Alto |
- |
Aunque el elemento se muestra en el GTS, no es aplicable a este vehículo Toyota Prius. |
Modo L-BSM |
Estado del ajuste del modo L-BSM |
Corto / Medio / Largo |
- |
- |
Ajuste de opciones de alerta BSM |
Muestra los ajustes de opción de alerta BSM |
Solo indicador / Indicador y zumbador |
- |
- |
Ángulo de corrección del eje del haz |
Ángulo de compensación del eje del haz |
-327,68 a 327,67 grados |
- |
- |
BORRAR DATOS DE CUADRO CONGELADO
AVISO:
Al borrar los DTC también se borrarán los datos de cuadro congelado.
(a) Active el sistema de monitor de ángulo muerto.
(b) Borre los DTC y los datos de cuadro congelado.
Equipamiento eléctrico de la carrocería > Monitor de punto ciego "A" > Borrar DTC Equipamiento eléctrico de la carrocería > Monitor de punto ciego "B" > Borrar DTCLista de datos / Prueba activa
LISTA DE DATOS / PRUEBA ACTIVA
LISTA DE DATOS
AVISO:
En la tabla siguiente, los valores indicados en "Condición normal" son valores de referencia. No se base únicamente en estos valores de referencia para decidir si una pieza está defectuosa o no.
NOTA:
Con la GTS, al leer la lista de datos se pueden leer los valores o estados de interruptores, sensores, actuadores y otros elementos sin desmontar ninguna pieza. Esta inspección no invasiva puede ser muy útil, ya que se pueden detectar condiciones o señales intermitentes antes de manipular piezas o cableado. Leer la información de la lista de datos al inicio de la localización de averías es una forma de ahorrar tiempo de diagnóstico.
(a) Lea la lista de datos según lo que se muestra en el GTS.
Sistema eléctrico de la carrocería > Monitor de ángulo muerto «B» > Lista de datosVisualización del probador | Elemento de medición | Alcance | Condición normal | Nota de diagnóstico |
|---|---|---|---|---|
Distancia total recorrida |
Distancia total recorrida |
0 a 16777215 |
- |
- |
Distancia total recorrida - Unidad |
Distancia total recorrida - Unidad |
km / milla |
- |
- |
Tensión de alimentación |
Tensión de alimentación |
0 a 49.95 V |
- |
- |
Información del indicador del retrovisor exterior BSM (izquierdo) |
Estado del indicador |
Apagado / Encendido / Parpadeo |
- |
- |
Información del indicador del retrovisor exterior BSM (derecho) |
Estado del indicador |
Apagado / Encendido / Parpadeo |
- |
- |
Voltaje del indicador LED del retrovisor exterior (valor actual) |
Valor de tensión del indicador |
0 a 25.5 V |
- |
- |
Intensidad del indicador LED del retrovisor exterior (valor actual) |
Valor de intensidad de corriente del indicador |
0 a 255 mA |
- |
- |
Señal de atenuación |
Estado de la señal de atenuación |
Apagado / Encendido |
- |
- |
Solicitud de zumbador de apertura de puerta |
Muestra el estado del zumbador de apertura de puerta de la función del sistema de asistencia para salida segura. |
Apagado / Encendido (rechazo) / Encendido (advertencia) |
APAGADO: el zumbador de la función del sistema de asistencia para salida segura no suena ENCENDIDO (cancelación de apertura de puerta): no se utiliza en la función del sistema de asistencia para salida segura ENCENDIDO (advertencia): el zumbador de la función del sistema de asistencia para salida segura suena |
- |
Soporte del zumbador de advertencia de espacio libre |
Estado del soporte del zumbador de advertencia de espacio libre |
Pendiente / No compatible / Compatible |
- |
- |
Información de equipamiento RCTA |
Estado de la información de equipamiento del RCTA |
Sin / Con |
Con: función RCTA equipada Sin: función RCTA no equipada |
- |
Sistema DRS |
Estado de la información de equipamiento del sistema DRS |
Sin / Con |
Con: función del sistema DRS equipada Sin: función del sistema DRS no equipada |
- |
Tipo de espejo exterior |
Estado del tipo de espejo exterior |
Pendiente, óptico o electrónico |
- |
- |
Posición R de la palanca de cambios |
Estado de la señal de posición de cambio R |
Apagado / Encendido |
APAGADO: posición de cambio distinta de R ENCENDIDO: posición de cambio en R |
- |
Velocidad del vehículo Toyota Prius |
Señal de velocidad del vehículo |
-327.68 a 328 km/h |
Casi igual a la velocidad real del vehículo |
- |
Ángulo de dirección |
Sensor del ángulo de dirección |
-3072 a 3070.5 grados |
Giro a la izquierda: aumenta Giro a la derecha: disminuye |
- |
Velocidad de guiñada |
Sensor de velocidad de guiñada |
-125 a 124.612 grados/s |
Girando a la derecha: -124.928 a 0 grados/s Girando a la izquierda: 0 a 124.684 grados/s |
- |
Interruptor de intermitentes |
Estado del interruptor de intermitentes |
Izquierda / Derecha / APAGADO |
Izquierda: interruptor de intermitente izquierdo activado Derecha: interruptor de intermitente derecho activado APAGADO: interruptor de intermitentes desactivado |
- |
Información del volante |
Estado de la información del volante |
Pendiente / Izquierdo / Derecho |
Pendiente: pendiente Izquierdo: LHD Derecho: RHD |
- |
Código de error de ajuste del eje |
Representa el código de error de ajuste del eje |
Normal/15 |
- |
- |
Estado de grabación del software |
Representa el estado de escritura del software |
Después de escribir el software / Antes de escribir el software |
- |
- |
Contador de operaciones del interruptor principal BSM (dato 1) |
Número de veces que se accionó el interruptor principal BSM |
0 a 66635 |
- |
- |
Contador de operaciones del interruptor principal BSM (dato 2) |
Número de veces que se accionó el interruptor principal BSM |
0 a 66635 |
- |
- |
Contador de operaciones del interruptor principal RCTA (dato 1) |
Número de veces que se accionó el interruptor principal RCTA |
0 a 66635 |
- |
- |
Contador de operaciones del interruptor principal RCTA (dato 2) |
Número de veces que se accionó el interruptor principal RCTA |
0 a 66635 |
- |
- |
Contador de operaciones de las opciones de alerta BSM |
Número de veces que se accionaron las opciones de alerta BSM |
0 a 65535 |
- |
- |
Contador de operaciones de la advertencia de segunda etapa BSM (para indicador) |
Número de veces que se accionó la advertencia de segunda etapa BSM (para indicador) |
0 a 65535 |
- |
- |
Contador de operaciones de la advertencia de segunda etapa BSM (para alerta acústica) |
Número de veces que se accionó la advertencia de segunda etapa BSM (para alerta acústica) |
0 a 65535 |
- |
- |
Contador de operaciones de la advertencia de segunda etapa BSM (para vibración del volante) |
Número de veces que se accionó la advertencia de segunda etapa BSM (para vibración del volante) |
0 a 65535 |
- |
- |
Contador de operaciones del modo L-BSM |
Número de veces que se accionó el L-BSM |
0 a 66635 |
- |
- |
Contador de operaciones del ajuste de brillo del indicador del espejo exterior |
Número de veces que se accionó el ajuste de brillo del indicador del espejo exterior |
0 a 66635 |
- |
- |
Contador de operaciones del nivel de volumen del zumbador RCTA |
Número de veces que se accionó el ajuste de volumen del zumbador RCTA |
0 a 66635 |
- |
- |
Fallo del sensor de velocidad angular de guiñada |
Estado de avería del sensor de velocidad de guiñada |
No / Sí |
- |
- |
Fallo del sensor de velocidad |
Estado de avería del sensor de velocidad |
No / Sí |
- |
- |
Obstrucción del sensor de radar lateral trasero |
Muestra si el sensor de radar está sucio |
No / Sí |
- |
- |
Software no programado |
Visualización del estado de una escritura de software |
No / Sí |
- |
- |
Obstrucción del sensor de radar lateral trasero, nivel 2 |
Muestra si el sensor de radar está sucio |
No / Sí |
- |
- |
Sensor de radar lateral trasero fuera de la temperatura de funcionamiento garantizada |
Muestra si el sensor de radar presenta un fallo de temperatura anormal |
No / Sí |
- |
- |
Sensor de radar lateral trasero fuera de la tensión de funcionamiento garantizada |
Muestra si el sensor de radar presenta un fallo de tensión anormal |
No / Sí |
- |
- |
Eje del haz del sensor de radar lateral trasero sin ajustar |
Muestra la alineación del eje del haz del sensor de radar |
No / Sí |
- |
- |
Avería del sensor del acelerador |
Muestra el estado del sensor del acelerador |
No / Sí |
- |
- |
Fallo del freno automático (secundario) |
Muestra el estado del freno automático (secundario) |
No / Sí |
- |
- |
Fallo del freno automático (principal) |
Muestra el estado del freno automático (principal) |
No / Sí |
- |
- |
Avería del relé de la luz de freno |
Muestra el estado del relé de la luz de freno |
No / Sí |
- |
- |
Fallo del sistema DRS |
Muestra el estado del sistema DRS |
No / Sí |
- |
- |
Obstrucción parcial del módulo |
Muestra el estado de suciedad parcial del módulo |
No / Sí |
- |
- |
Número de usuario del conductor |
Muestra el número de usuario del asiento del conductor |
Indeterminado / Usuario 1 / Usuario 2 / Usuario 3 / Invitado |
- |
- |
Clasificación del conductor |
Muestra la clasificación del conductor |
Indefinida / Normal / Apoyo plus |
- |
- |
Función de apoyo plus |
Muestra la función de apoyo plus |
Sin / Con |
Con: equipado con función de apoyo plus Sin: no equipado con función de apoyo plus |
- |
Soporte SEA |
Muestra el estado del sistema de asistencia para la salida segura |
Sin soporte / Con soporte |
Con: equipado con la función de soporte del sistema de asistencia para la salida segura Sin: no equipado con la función de soporte del sistema de asistencia para la salida segura |
- |
Tipo de puerta del conductor |
Tipo de puerta del conductor |
Normal / e-Latch |
- |
- |
Tipo de puerta del pasajero |
Tipo de puerta delantera del pasajero |
Normal / e-Latch |
- |
- |
Tipo de puerta trasera derecha |
Tipo de puerta trasera derecha |
Normal / e-Latch / PSD |
- |
- |
Tipo de puerta trasera izquierda |
Tipo de puerta trasera izquierda |
Normal / e-Latch / PSD |
- |
- |
Avería del PSD derecho |
Avería del PSD lado derecho |
No / Sí |
- |
- |
Avería del PSD izquierdo |
Avería del PSD lado izquierdo |
No / Sí |
- |
- |
Avería del e-Latch |
Avería del sistema e-Latch |
No / Sí |
- |
- |
Función SEA |
Disponibilidad de la función de asistencia de salida segura |
Válido / No válido |
- |
- |
Historial de ajuste de función SEA no válido |
Disponibilidad de ajustes no válidos de la función de asistencia de salida segura |
No registrado / Registrado |
- |
- |
Ajuste de control de puerta derecha SEA |
Ajustes de control de la puerta del lado derecho del sistema de asistencia de salida segura |
Apagado / Encendido |
- |
- |
Ajuste de control de puerta izquierda SEA |
Ajustes de control de la puerta del lado izquierdo del sistema de asistencia de salida segura |
Apagado / Encendido |
- |
- |
Ajuste de voz SEA |
Ajustes de audio del sistema de asistencia de salida segura |
Apagado / Encendido |
- |
- |
Sensibilidad de detección SEA |
Sensibilidad de detección del sistema de asistencia de salida segura |
Baja / Media / Alta |
- |
- |
Ajuste de aviso previo SEA (invitado) |
Estado de los ajustes de aviso previo del sistema de asistencia de salida segura (invitado) |
Apagado / Encendido |
- |
- |
Ajuste de aviso previo SEA (conductor 3) |
Estado de los ajustes de aviso previo del sistema de asistencia de salida segura (conductor 3) |
Apagado / Encendido |
- |
- |
Ajuste de aviso previo SEA (conductor 2) |
Estado de los ajustes de aviso previo del sistema de asistencia de salida segura (conductor 2) |
Apagado / Encendido |
- |
- |
Ajuste de aviso previo SEA (conductor 1) |
Estado de los ajustes de aviso previo del sistema de asistencia de salida segura (conductor 1) |
Apagado / Encendido |
- |
- |
Brillo del indicador del espejo exterior (conductor 1) |
Estado del ajuste de brillo del indicador del espejo exterior (conductor 1) |
Atenuado / Brillante |
- |
- |
Brillo del indicador del espejo exterior (conductor 2) |
Estado del ajuste de brillo del indicador del espejo exterior (conductor 2) |
Atenuado / Brillante |
- |
- |
Brillo del indicador del espejo exterior (conductor 3) |
Estado del ajuste de brillo del indicador del espejo exterior (conductor 3) |
Atenuado / Brillante |
- |
- |
Brillo del indicador del espejo exterior (invitado) |
Estado del ajuste de brillo del indicador del espejo exterior (invitado) |
Atenuado / Brillante |
- |
- |
Modo L-BSM (invitado) |
Estado del ajuste de modo L-BSM (invitado) |
Corto / Medio / Largo |
- |
- |
Modo L-BSM (conductor 3) |
Estado del ajuste de modo L-BSM (conductor 3) |
Corto / Medio / Largo |
- |
- |
Modo L-BSM (conductor 2) |
Estado del ajuste de modo L-BSM (conductor 2) |
Corto / Medio / Largo |
- |
- |
Modo L-BSM (conductor 1) |
Estado del ajuste de modo L-BSM (conductor 1) |
Corto / Medio / Largo |
- |
- |
Modo L-BSM (Plus Support) |
Estado del ajuste de modo L-BSM (Plus Support) |
Corto / Medio / Largo |
- |
- |
Sensibilidad de detección SEA (invitado) |
Estado de la sensibilidad de detección SEA (invitado) |
Baja / Media / Alta |
- |
- |
Sensibilidad de detección SEA (conductor 3) |
Estado de la sensibilidad de detección SEA (conductor 3) |
Baja / Media / Alta |
- |
- |
Sensibilidad de detección SEA (conductor 2) |
Estado de la sensibilidad de detección SEA (conductor 2) |
Baja / Media / Alta |
- |
- |
Sensibilidad de detección SEA (conductor 1) |
Estado de la sensibilidad de detección SEA (conductor 1) |
Baja / Media / Alta |
- |
- |
Sensibilidad de detección SEA (Plus Support) |
Estado de la sensibilidad de detección SEA (Plus Support) |
Baja / Media / Alta |
- |
- |
Ajuste de volumen del zumbador RCTA (conductor 1) |
Estado del ajuste de volumen del sonido RCTA (conductor 1) |
Pequeño / Mediano / Grande |
- |
- |
Ajuste de volumen del zumbador RCTA (conductor 2) |
Estado del ajuste de volumen del sonido RCTA (conductor 2) |
Pequeño / Mediano / Grande |
- |
- |
Ajuste de volumen del zumbador RCTA (conductor 3) |
Estado del ajuste de volumen del sonido RCTA (conductor 3) |
Pequeño / Mediano / Grande |
- |
- |
Ajuste de volumen del zumbador RCTA (invitado) |
Estado del ajuste de volumen del sonido RCTA (invitado) |
Pequeño / Mediano / Grande |
- |
- |
Ajuste de volumen del zumbador RCTA (Plus Support) |
Estado del ajuste de volumen del sonido RCTA (Plus Support) |
Pequeño / Mediano / Grande |
- |
- |
Brillo del indicador del retrovisor exterior |
Estado del ajuste de brillo del indicador del retrovisor exterior |
Atenuado / Brillante |
Atenuado: el indicador del retrovisor exterior está atenuado Brillante: el indicador del retrovisor exterior no está atenuado |
- |
Corriente del indicador LED del espejo exterior (atenuador desactivado, brillante) |
Flujo de corriente eléctrica al indicador con el ajuste brillante y el atenuador desactivado |
0 a 100 mA |
- |
- |
Corriente del indicador LED del espejo exterior (atenuador desactivado, tenue) |
Flujo de corriente eléctrica al indicador con el ajuste tenue y el atenuador desactivado |
0 a 100 mA |
- |
- |
Corriente del indicador LED del espejo exterior (atenuador activado, brillante) |
Flujo de corriente eléctrica al indicador con el ajuste brillante y el atenuador activado |
0 a 100 mA |
- |
- |
Corriente del indicador LED del espejo exterior (atenuador activado, tenue) |
Flujo de corriente eléctrica al indicador con el ajuste tenue y el atenuador activado |
0 a 100 mA |
- |
- |
Ciclo de trabajo de parpadeo del indicador LED del espejo exterior |
Ciclo de trabajo cuando el indicador parpadea |
0 a 100 % |
- |
- |
Ajuste de la advertencia previa |
Estado ON/OFF de la iluminación del indicador de la función de asistencia de salida segura cuando todas las puertas están cerradas |
Apagado / Encendido |
- |
- |
Modo L-BSM |
Estado del ajuste del modo L-BSM |
Corto / Medio / Largo |
- |
- |
Ajuste de opciones de alerta BSM |
Muestra los ajustes de opción de alerta BSM |
Solo indicador / Indicador y zumbador |
- |
- |
Función BSM |
Estado de la función BSM |
Válido / No válido |
- |
- |
Función RCTA |
Estado de la función RCTA |
Válido / No válido |
- |
- |
Ángulo de corrección del eje del haz |
Ángulo de compensación del eje del haz |
-327,68 a 327,67 grados |
- |
- |
Estado de finalización del ajuste del eje del haz |
Indica el estado de ajuste del eje de haz completado |
Incompleto / Completado |
Incompleto: ajuste del eje de haz no completado Completado: ajuste del eje de haz completado |
- |
Información de destino |
Estado de confirmación de la información de destino |
Definido / No definido |
Definido: la información de destino está confirmada No definido: la información de destino no está confirmada |
- |
Modo de parada de emisión de radar del concesionario |
Indica el estado del modo de parada de transmisión de ondas de radio del concesionario |
OFF/ON |
- |
- |
Historial de funciones no válidas de RCTA |
Cambiar el estado de los ajustes no válidos de la función de alerta de tráfico cruzado trasero. |
No registrado / Registrado |
- |
- |
Historial de funciones no válidas de BSM |
Cambiar el estado de los ajustes no válidos de la función del sistema de monitorización de ángulo muerto. |
No registrado / Registrado |
- |
- |
Ajuste de opciones de alerta BSM (Invitado) |
Muestra los ajustes de opción de alerta BSM |
Solo indicador / Indicador y zumbador |
- |
- |
Ajuste de opciones de alerta BSM (Conductor 3) |
Muestra los ajustes de opción de alerta BSM |
Solo indicador / Indicador y zumbador |
- |
- |
Ajuste de opciones de alerta BSM (Conductor 2) |
Muestra los ajustes de opción de alerta BSM |
Solo indicador / Indicador y zumbador |
- |
- |
Ajuste de opciones de alerta BSM (Conductor 1) |
Muestra los ajustes de opción de alerta BSM |
Solo indicador / Indicador y zumbador |
- |
- |
Ajuste de opciones de alerta BSM (Plus Support) |
Muestra los ajustes de opción de alerta BSM |
Solo indicador / Indicador y zumbador |
- |
- |
Visualización del probador | Elemento de medición | Alcance | Condición normal | Nota de diagnóstico |
|---|---|---|---|---|
Distancia total recorrida |
Distancia total recorrida |
0 a 16777215 |
- |
- |
Distancia total recorrida - Unidad |
Distancia total recorrida - Unidad |
km / milla |
- |
- |
Tensión de alimentación |
Tensión de alimentación |
0 a 49.95 V |
Interruptor de encendido ON: 11 a 14 V |
- |
Voltaje del indicador LED del retrovisor exterior (valor actual) |
Valor de tensión del indicador |
0 a 25.5 V |
- |
- |
Intensidad del indicador LED del retrovisor exterior (valor actual) |
Valor de intensidad de corriente del indicador |
0 a 255 mA |
- |
- |
Señal de atenuación |
Estado de la señal de atenuación |
Apagado / Encendido |
- |
- |
Solicitud de zumbador |
Estado de alarma del zumbador RCTA (zumbador del medidor) |
Apagado / Encendido |
OFF: Cuando no se cumple la siguiente condición ON: Mientras la función de alerta de tráfico cruzado trasero está en funcionamiento, el sensor emite una advertencia del vehículo |
- |
Soporte del zumbador de advertencia de espacio libre |
Estado del soporte del zumbador de advertencia de espacio libre |
Pendiente / No compatible / Compatible |
- |
- |
Información de equipamiento RCTA |
Estado de la información de equipamiento del RCTA |
Sin / Con |
Con: función RCTA equipada Sin: función RCTA no equipada |
- |
Sistema DRS |
Estado de la información de equipamiento del sistema DRS |
Sin / Con |
Con: función del sistema DRS equipada Sin: función del sistema DRS no equipada |
- |
Tipo de espejo exterior |
Estado del tipo de espejo exterior |
Pendiente, óptico o electrónico |
- |
- |
Posición R de la palanca de cambios |
Estado de la señal de posición de cambio R |
Apagado / Encendido |
APAGADO: posición de cambio distinta de R ENCENDIDO: posición de cambio en R |
- |
Velocidad del vehículo Toyota Prius |
Señal de velocidad del vehículo |
-327.68 a 328 km/h |
Casi igual a la velocidad real del vehículo |
- |
Ángulo de dirección |
Sensor del ángulo de dirección |
-3072 a 3070.5 grados |
Giro a la izquierda: aumenta Giro a la derecha: disminuye |
- |
Velocidad de guiñada |
Sensor de velocidad de guiñada |
-125 a 124.612 grados/s |
Girando a la derecha: -124.928 a 0 grados/s Girando a la izquierda: 0 a 124.684 grados/s |
- |
Interruptor de intermitentes |
Estado del interruptor de intermitentes |
Izquierda / Derecha / APAGADO |
Izquierda: interruptor de intermitente izquierdo activado Derecha: interruptor de intermitente derecho activado APAGADO: interruptor de intermitentes desactivado |
- |
Información del volante |
Estado de la información del volante |
Pendiente / Izquierdo / Derecho |
Pendiente: pendiente Izquierdo: LHD Derecho: RHD |
- |
Código de error de ajuste del eje |
Representa el código de error de ajuste del eje |
Normal/15 |
- |
- |
Estado de grabación del software |
Representa el estado de escritura del software |
Después de escribir el software / Antes de escribir el software |
- |
- |
Contador de operaciones del interruptor principal BSM (dato 1) |
Número de veces que se accionó el interruptor principal BSM |
0 a 66635 |
- |
- |
Contador de operaciones del interruptor principal BSM (dato 2) |
Número de veces que se accionó el interruptor principal BSM |
0 a 66635 |
- |
- |
Contador de operaciones del interruptor principal RCTA (dato 1) |
Número de veces que se accionó el interruptor principal RCTA |
0 a 66635 |
- |
- |
Contador de operaciones del interruptor principal RCTA (dato 2) |
Número de veces que se accionó el interruptor principal RCTA |
0 a 66635 |
- |
- |
Obstrucción del sensor de radar lateral trasero |
Muestra si el sensor de radar está sucio |
No / Sí |
- |
- |
Software no programado |
Visualización del estado de una escritura de software |
No / Sí |
- |
- |
Obstrucción del sensor de radar lateral trasero, nivel 2 |
Muestra si el sensor de radar está sucio |
No / Sí |
- |
- |
Sensor de radar lateral trasero fuera de la temperatura de funcionamiento garantizada |
Muestra si el sensor de radar presenta un fallo de temperatura anormal |
No / Sí |
- |
- |
Sensor de radar lateral trasero fuera de la tensión de funcionamiento garantizada |
Muestra si el sensor de radar presenta un fallo de tensión anormal |
No / Sí |
- |
- |
Eje del haz del sensor de radar lateral trasero sin ajustar |
Muestra la alineación del eje del haz del sensor de radar |
No / Sí |
- |
- |
Obstrucción parcial del módulo |
Muestra el estado de suciedad parcial del módulo |
No / Sí |
- |
- |
Soporte SEA |
Muestra el estado del sistema de asistencia para la salida segura |
Sin soporte / Con soporte |
Con: equipado con la función de soporte del sistema de asistencia para la salida segura Sin: no equipado con la función de soporte del sistema de asistencia para la salida segura |
- |
Tipo de puerta del conductor |
Tipo de puerta del conductor |
Normal / e-Latch |
- |
- |
Tipo de puerta del pasajero |
Tipo de puerta delantera del pasajero |
Normal / e-Latch |
- |
- |
Tipo de puerta trasera derecha |
Tipo de puerta trasera derecha |
Normal / e-Latch / PSD |
- |
- |
Tipo de puerta trasera izquierda |
Tipo de puerta trasera izquierda |
Normal / e-Latch / PSD |
- |
- |
Función SEA |
Disponibilidad de la función de asistencia de salida segura |
Válido / No válido |
- |
- |
Historial de ajuste de función SEA no válido |
Disponibilidad de ajustes no válidos de la función de asistencia de salida segura |
No registrado / Registrado |
- |
- |
Sensibilidad de detección SEA |
Sensibilidad de detección del sistema de asistencia de salida segura |
Baja / Media / Alta |
- |
- |
Brillo del indicador del retrovisor exterior |
Estado del ajuste de brillo del indicador del retrovisor exterior |
Atenuado / Brillante |
Atenuado: el indicador del retrovisor exterior está atenuado Brillante: el indicador del retrovisor exterior no está atenuado |
- |
Corriente del indicador LED del espejo exterior (atenuador desactivado, brillante) |
Flujo de corriente eléctrica al indicador con el ajuste brillante y el atenuador desactivado |
0 a 100 mA |
- |
- |
Corriente del indicador LED del espejo exterior (atenuador desactivado, tenue) |
Flujo de corriente eléctrica al indicador con el ajuste tenue y el atenuador desactivado |
0 a 100 mA |
- |
- |
Corriente del indicador LED del espejo exterior (atenuador activado, brillante) |
Flujo de corriente eléctrica al indicador con el ajuste brillante y el atenuador activado |
0 a 100 mA |
- |
- |
Corriente del indicador LED del espejo exterior (atenuador activado, tenue) |
Flujo de corriente eléctrica al indicador con el ajuste tenue y el atenuador activado |
0 a 100 mA |
- |
- |
Ciclo de trabajo de parpadeo del indicador LED del espejo exterior |
Ciclo de trabajo cuando el indicador parpadea |
0 a 100 % |
- |
- |
Volumen del zumbador RCTA |
Mostrar el volumen del zumbador RCTA |
Pequeño / Mediano / Grande |
- |
- |
Modo L-BSM |
Estado del ajuste del modo L-BSM |
Corto / Medio / Largo |
- |
- |
Ajuste de opciones de alerta BSM |
Muestra los ajustes de opción de alerta BSM |
Solo indicador / Indicador y zumbador |
- |
- |
Función BSM |
Estado de la función BSM |
Válido / No válido |
- |
- |
Función RCTA |
Estado de la función RCTA |
Válido / No válido |
- |
- |
Ángulo de corrección del eje del haz |
Ángulo de compensación del eje del haz |
-327,68 a 327,67 grados |
- |
- |
Estado de finalización del ajuste del eje del haz |
Indica el estado de ajuste del eje de haz completado |
Incompleto / Completado |
Incompleto: ajuste del eje de haz no completado Completado: ajuste del eje de haz completado |
- |
Información de destino |
Estado de confirmación de la información de destino |
Definido / No definido |
Definido: la información de destino está confirmada No definido: la información de destino no está confirmada |
- |
Modo de parada de emisión de radar del concesionario |
Indica el estado del modo de parada de transmisión de ondas de radio del concesionario |
OFF/ON |
- |
- |
Historial de funciones no válidas de RCTA |
Cambiar el estado de los ajustes no válidos de la función de alerta de tráfico cruzado trasero. |
No registrado / Registrado |
- |
- |
Historial de funciones no válidas de BSM |
Cambiar el estado de los ajustes no válidos de la función del sistema de monitorización de ángulo muerto. |
No registrado / Registrado |
- |
- |
PRUEBA ACTIVA
NOTA:
Utilizando el GTS para realizar las Pruebas Activas, es posible accionar relés, VSV, actuadores y otros componentes sin desmontar ninguna pieza. Esta inspección funcional no invasiva puede ser muy útil, ya que un funcionamiento intermitente puede detectarse antes de manipular piezas o cableado. Realizar las Pruebas Activas al inicio de la localización de averías es una forma de ahorrar tiempo de diagnóstico. La información de la Lista de datos puede visualizarse mientras se realizan las Pruebas Activas.
(a) Según la indicación del GTS, realice la prueba activa.
Equipamiento eléctrico de la carrocería > Monitor de punto ciego "B" > Prueba activaVisualización del probador | Elemento de medición | Rango de control | Nota de diagnóstico |
|---|---|---|---|
Sonido del zumbador de puerta abierta |
Hacer sonar el zumbador |
OFF u ON |
- |
Visualización del probador | Elemento de medición | Rango de control | Nota de diagnóstico |
|---|---|---|---|
Sonido del zumbador RCTA |
Zumbador RCTA |
Parada o arranque |
Compruebe que el vehículo está parado y que el interruptor de encendido está en ON |
- *: Una vez activado, no funcionará durante unos 7 minutos; si desea activarlo de nuevo, espere unos 7 minutos.
Tabla de códigos de diagnóstico de avería (DTC)
TABLA DE CÓDIGOS DE DIAGNÓSTICO DE AVERÍAS
Sistema del monitor de ángulo muertoN.º de DTC | Elemento detectado | Salida de DTC desde | Prioridad | Enlace |
|---|---|---|---|---|
C1AB411 |
Circuito del indicador del espejo exterior (lado del módulo "B") en cortocircuito a masa |
Monitor de punto ciego "B" |
A |
 |
C1AB412 |
Circuito del indicador del espejo exterior (lado del módulo "B") en cortocircuito a batería |
Monitor de punto ciego "B" |
A |
 |
C1AB413 |
Circuito del indicador del espejo exterior (lado del módulo "B") abierto |
Monitor de punto ciego "B" |
A |
 |
C1AB511 |
Circuito del indicador del espejo exterior (lado del módulo "A") en cortocircuito a masa |
Monitor de punto ciego "A" |
A |
 |
C1AB512 |
Circuito del indicador del espejo exterior (lado del módulo "A") en cortocircuito a batería |
Monitor de punto ciego "A" |
A |
 |
C1AB513 |
Circuito del indicador del espejo exterior (lado del módulo "A") abierto |
Monitor de punto ciego "A" |
A |
 |
C1AB604 |
Fallo interno del sistema del sensor de radar lateral trasero (módulo "B") |
Monitor de punto ciego "B" |
A |
 |
C1AB704 |
Fallo interno del sistema del sensor de radar lateral trasero (módulo "A") |
Monitor de punto ciego "A" |
A |
 |
C1AC100 |
Desalineación del eje del haz del sensor de radar lateral trasero (módulo "B") (horizontal) |
Monitor de punto ciego "B" |
A |
 |
C1AC200 |
Desalineación del eje del haz del sensor de radar lateral trasero (módulo "A") (horizontal) |
Monitor de punto ciego "A" |
A |
 |
U012987 |
Pérdida de comunicación con el módulo de control del sistema de frenos "A" Mensaje de ausencia |
Monitor de punto ciego "B" |
B |
 |
U013187 |
Pérdida de comunicación con el módulo de control de la dirección asistida: mensaje ausente |
Monitor de punto ciego "B" |
B |
 |
U014087 |
Pérdida de comunicación con el módulo de control de la carrocería Mensaje de ausencia |
Monitor de punto ciego "B" |
B |
 |
U016387 |
Pérdida de comunicación con el módulo de control de navegación. Falta mensaje |
Monitor de punto ciego "B" |
B |
 |
U023287 |
Pérdida de comunicación con el módulo de control de detección de obstáculos laterales «A». Falta mensaje |
Monitor de punto ciego "B" |
A |
 |
U023387 |
Pérdida de comunicación con el módulo de control de detección de obstáculos laterales "B": falta de mensaje |
Monitor de punto ciego "A" |
A |
 |
U029387 |
Pérdida de comunicación con el módulo de control del tren de potencia híbrido/EV Mensaje de ausencia |
Monitor de punto ciego "B" |
B |
 |
U032251 |
Incompatibilidad de software con el módulo de control de la carrocería no programado |
Monitor de punto ciego "B" |
A |
 |
U032251 |
Incompatibilidad de software con el módulo de control de la carrocería no programado |
Monitor de punto ciego "A" |
A |
 |
U032257 |
Incompatibilidad de software con el módulo de control de la carrocería Componente de software no válido/incompatible |
Monitor de punto ciego "B" |
A |
 |
U032257 |
Incompatibilidad de software con el módulo de control de la carrocería Componente de software no válido/incompatible |
Monitor de punto ciego "A" |
A |
 |
U114F87 |
Pérdida de comunicación con el módulo de integración de energía: falta de mensaje |
Monitor de punto ciego "B" |
B |
 |
HISTORIAL DE CONTROL DEL VEHÍCULO (RoB)
HISTORIAL DE CONTROL DEL VEHÍCULO (RoB)
AVISO:
Al comprobar el historial de control del vehículo (RoB), primero guarde el historial de salida y después revise el historial.
COMPROBAR HISTORIAL DE CONTROL DEL VEHÍCULO (RoB)
(a) Siguiendo las instrucciones del GTS, muestre la pantalla de comprobación del historial de control del vehículo (RoB) y lea los códigos.
Sistema eléctrico de la carrocería > Monitor de ángulo muerto «B» > UtilidadHistorial de control del vehículo Toyota Prius (RoB)
Elemento del historial de control del vehículo (RoB)Código | Visualización del probador | Elemento de medición | Notas | Datos del historial de control del vehículo |
|---|---|---|---|---|
X2000 |
Fallo del sensor de velocidad angular de guiñada |
El resultado de la evaluación del sensor de velocidad de guiñada es anómalo |
  |
(*) |
X2002 |
Avería del sensor del acelerador |
El resultado de la evaluación del sensor del acelerador es anómalo |
 |
(*) |
X2004 |
Fallo del sensor de velocidad |
El resultado de la evaluación del sensor de velocidad es anómalo |
  |
(*) |
X207C |
Avería del relé de la luz de freno |
El resultado de la evaluación del relé de la luz de freno es anómalo |
  |
(*) |
X208E |
Fallo del módulo de control de la dirección asistida "A" |
El resultado de la evaluación del módulo de control de la dirección asistida "A" es anómalo |
  |
(*) |
X2172 |
Eje del haz del sensor de radar lateral trasero (módulo "B") no ajustado |
No se ha realizado el ajuste del sensor de monitorización de ángulo muerto |
Ajuste por conducción: Ajuste de objetivo (objetivo triangular): Guardar / Escribir datos de la ECU: |
(*) |
X2173 |
Sensor de radar lateral trasero (módulo "B") fuera de la temperatura de funcionamiento garantizada |
La temperatura ambiente del sensor de monitorización de ángulo muerto está fuera del rango de funcionamiento garantizado |
- |
(*) |
X2174 |
Sensor de radar lateral trasero (módulo "B") fuera de la tensión de funcionamiento garantizada |
La tensión del sensor de monitorización de ángulo muerto está fuera del rango de funcionamiento garantizado |
 |
(*) |
X2175 |
Bloqueo del sensor de radar lateral trasero (módulo "B") |
El alcance de detección ha disminuido debido a la suciedad en la superficie del parachoques |
Retire cualquier pegatina o materia extraña (suciedad, residuos, nieve, etc.) |
(*) |
X2176 |
Bloqueo del sensor de radar lateral trasero (módulo "B") nivel 2 |
El alcance de detección ha disminuido debido a la suciedad en la superficie del parachoques |
Retire cualquier pegatina o materia extraña (suciedad, residuos, nieve, etc.) |
(*) |
X2401 |
Fallo del freno automático (principal) |
El resultado de la evaluación del freno automático (principal) es anómalo |
  |
(*) |
X2403 |
Fallo del freno automático (secundario) |
El resultado de la evaluación del freno automático (secundario) es anómalo |
  |
(*) |
F021 |
Software no programado |
No se ha escrito parte del software |
 |
(*) |


(b) Siguiendo las instrucciones del GTS, muestre la pantalla de comprobación del historial de control del vehículo (RoB) y lea los códigos.
Sistema eléctrico de la carrocería > Monitor de ángulo muerto «A» > UtilidadHistorial de control del vehículo (RoB)
Elemento del historial de control del vehículo Toyota PriusCódigo | Visualización del probador | Elemento de medición | Notas | Datos del historial de control del vehículo |
|---|---|---|---|---|
X2177 |
Eje del haz del sensor de radar lateral trasero (módulo "A") no ajustado |
No se ha realizado el ajuste del sensor de monitorización de ángulo muerto |
Ajuste por conducción: Ajuste de objetivo (objetivo triangular): Guardar / Escribir datos de la ECU: |
(*) |
X2178 |
Sensor de radar lateral trasero (módulo "A") fuera de la temperatura de funcionamiento garantizada |
La temperatura ambiente del sensor de monitorización de ángulo muerto está fuera del rango de funcionamiento garantizado |
- |
(*) |
X2179 |
Sensor de radar lateral trasero (módulo "A") fuera de la tensión de funcionamiento garantizada |
La tensión del sensor de monitorización de ángulo muerto está fuera del rango de funcionamiento garantizado |
 |
(*) |
X217A |
Bloqueo del sensor de radar lateral trasero (módulo "A") |
El alcance de detección ha disminuido debido a la suciedad en la superficie del parachoques |
Retire cualquier pegatina o materia extraña (suciedad, residuos, nieve, etc.) |
(*) |
X217B |
Bloqueo del sensor de radar lateral trasero (módulo "A") nivel 2 |
El alcance de detección ha disminuido debido a la suciedad en la superficie del parachoques |
Retire cualquier pegatina o materia extraña (suciedad, residuos, nieve, etc.) |
(*) |
F021 |
Software no programado |
No se ha escrito parte del software |
 |
No se ha escrito parte del software |


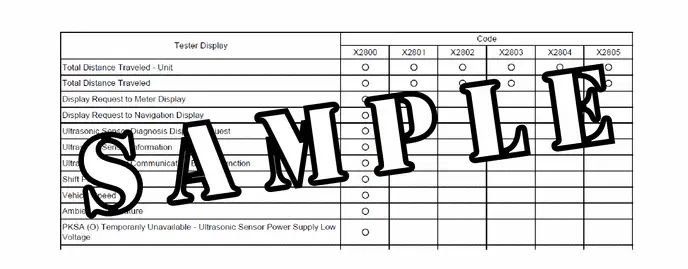
BORRAR HISTORIAL DE CONTROL DEL VEHÍCULO TOYOTA PRIUS
(a) Seleccione el botón de borrado en la pantalla de comprobación del historial de control del vehículo (RoB) y borre los códigos.
Sistema eléctrico de la carrocería > Monitor de ángulo muerto «B» > UtilidadHistorial de control del vehículo Toyota Prius (RoB)
AVISO:
Al realizar este procedimiento, se borrarán todos los elementos almacenados del historial de control del vehículo.
(b) Seleccione el botón de borrado en la pantalla de comprobación del historial de control del vehículo (RoB) y borre los códigos.
Sistema eléctrico de la carrocería > Monitor de ángulo muerto «A» > UtilidadHistorial de control del vehículo Toyota Prius (RoB)
AVISO:
Al realizar este procedimiento, se borrarán todos los elementos almacenados del historial de control del vehículo.
Circuito del indicador del espejo exterior (lado del módulo "B") con cortocircuito a masa (C1AB411)
DESCRIPCIÓN
Este DTC se almacena cuando el sensor de monitorización de ángulo muerto (B) detecta un cortocircuito a masa en el indicador del espejo retrovisor exterior izquierdo.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Salida de DTC desde | Prioridad |
|---|---|---|---|---|---|
C1AB411 |
Circuito del indicador del espejo exterior (lado del módulo "B") en cortocircuito a masa |
Se cumplen ambas condiciones siguientes:
|
|
Monitor de punto ciego "B" |
A |
DIAGRAMA DE CABLEADO
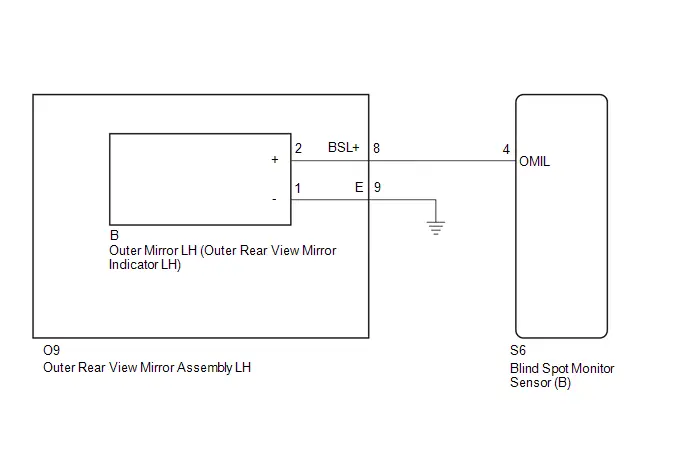
AVISO:
- Al comprobar los DTC, asegúrese de que el sistema de monitorización de ángulo muerto esté activado.
- Si se sustituye el sensor de monitorización de ángulo muerto, escriba el software de la ECU.
Haga clic aquí

- Después de sustituir el sensor de monitorización de ángulo muerto, asegúrese de ajustar el eje óptico del sensor de monitorización de ángulo muerto y borrar el historial de control del vehículo (RoB) de cada sistema.
NOTA:
El ajuste del eje óptico del sensor de monitorización de ángulo muerto se realiza mediante "Ajuste de objetivo (objetivo triangular)", "Ajuste en conducción" o "Guardar / escribir datos de la ECU".
- Ajuste por conducción:

- Ajuste de objetivo (objetivo triangular):

- Guardar / Escribir datos de la ECU:

- Ajuste por conducción:
PROCEDIMIENTO
REVISIÓN DE DTC
(a) Revise si hay DTC.
Equipamiento eléctrico de la carrocería > Monitor de punto ciego "B" > Códigos de avería (DTC)Resultado | Proceda a |
|---|---|
No se emite C1AB411 |
A |
Se emite C1AB411 |
B |
| A |  |
USE EL MÉTODO DE SIMULACIÓN PARA VERIFICAR |
|

COMPROBAR MAZO DE CABLES Y CONECTOR (SENSOR DEL MONITOR DE ÁNGULO MUERTO (B) - CONJUNTO DEL RETROVISOR EXTERIOR IZQUIERDO)
Procedimiento previo1
(a) Desconecte el conector del sensor del monitor de ángulo muerto (B) S6.
(b) Desconecte el conector del conjunto del retrovisor exterior izquierdo O9.
Procedimiento1
(c) Mida la resistencia según el/los valor(es) de la tabla siguiente.
Resistencia estándar:
 Ubicación y recorrido de Click (S6) Conector Click (S6)
Conexión del comprobador | Condición | Condición especificada | Resultado |
|---|---|---|---|
S6-4 (OMIL) - Masa de carrocería |
Siempre |
Menos de 1 Ω |
kΩ |
Procedimiento posterior1
(d) Ninguno
| NG |  |
REPARE O SUSTITUYA EL MAZO DE CABLES O EL CONECTOR |
|

INSPECCIONAR EL CONJUNTO DEL RETROVISOR EXTERIOR IZQUIERDO
Procedimiento previo1
(a) Desconecte el conector del retrovisor exterior izquierdo B (indicador del retrovisor exterior izquierdo).
Procedimiento1
(b) Mida la resistencia según los valores de la tabla siguiente.
Resistencia estándar:
 Ubicación y recorrido de Click (O9) Conector Click (O9)
Conexión del comprobador | Condición | Condición especificada | Resultado |
|---|---|---|---|
O9-8 (BSL ) - Masa de carrocería |
Siempre |
Menos de 1 Ω |
kΩ |
Procedimiento posterior1
(c) Ninguno
| NG |  |
SUSTITUIR EL CONJUNTO DEL RETROVISOR EXTERIOR IZQUIERDO |
|

INSPECCIONAR EL RETROVISOR EXTERIOR IZQUIERDO (INDICADOR DEL RETROVISOR EXTERIOR IZQUIERDO)
NOTA:
Haga clic aquí
| OK |  |
SUSTITUIR EL SENSOR DEL MONITOR DE ÁNGULO MUERTO (B) |


| NG |  |
SUSTITUIR EL RETROVISOR EXTERIOR IZQUIERDO (INDICADOR DEL RETROVISOR EXTERIOR IZQUIERDO) |
Circuito del indicador del espejo exterior (lado del módulo "B") con cortocircuito a batería (C1AB412)
DESCRIPCIÓN
Este DTC se almacena cuando el sensor del monitor de ángulo muerto (B) detecta un cortocircuito a B+ en el indicador del retrovisor exterior izquierdo.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Salida de DTC desde | Prioridad |
|---|---|---|---|---|---|
C1AB412 |
Circuito del indicador del espejo exterior (lado del módulo "B") en cortocircuito a batería |
Se cumplen ambas condiciones siguientes:
|
|
Monitor de punto ciego "B" |
A |
DIAGRAMA DE CABLEADO
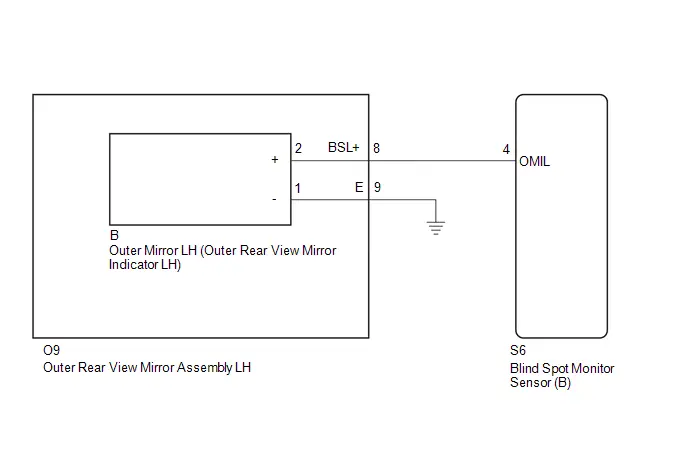
AVISO:
- Al comprobar los DTC, asegúrese de que el sistema de monitorización de ángulo muerto esté activado.
- Si se sustituye el sensor de monitorización de ángulo muerto, escriba el software de la ECU.
Haga clic aquí

- Después de sustituir el sensor de monitorización de ángulo muerto, asegúrese de ajustar el eje óptico del sensor de monitorización de ángulo muerto y borrar el historial de control del vehículo (RoB) de cada sistema.
NOTA:
El ajuste del eje óptico del sensor de monitorización de ángulo muerto se realiza mediante "Ajuste de objetivo (objetivo triangular)", "Ajuste en conducción" o "Guardar / escribir datos de la ECU".
- Ajuste por conducción:

- Ajuste de objetivo (objetivo triangular):

- Guardar / Escribir datos de la ECU:

- Ajuste por conducción:
PROCEDIMIENTO
REVISIÓN DE DTC
(a) Revise si hay DTC.
Equipamiento eléctrico de la carrocería > Monitor de punto ciego "B" > Códigos de avería (DTC)Resultado | Proceda a |
|---|---|
No se emite C1AB412 |
A |
Se emite C1AB412 |
B |
| A |  |
USE EL MÉTODO DE SIMULACIÓN PARA VERIFICAR |
|

COMPROBAR MAZO DE CABLES Y CONECTOR (CIRCUITO DEL INDICADOR DEL RETROVISOR EXTERIOR)
Procedimiento previo1
(a) Desconecte el conector del sensor del monitor de ángulo muerto (B) S6.
Procedimiento1
(b) Mida la tensión de acuerdo con el valor o valores de la tabla siguiente.
Voltaje estándar:
 Ubicación y recorrido de Click (S6) Conector Click (S6)
Conexión del comprobador | Estado del interruptor | Condición especificada | Resultado |
|---|---|---|---|
S6-4 (OMIL) - Masa de carrocería |
Interruptor de encendido en ON |
Menos de 1 V |
V |
Procedimiento posterior1
(c) Ninguno
| OK |  |
SUSTITUIR EL SENSOR DEL MONITOR DE ÁNGULO MUERTO (B) |


|

COMPROBAR MAZO DE CABLES Y CONECTOR (CIRCUITO DEL INDICADOR DEL RETROVISOR EXTERIOR)
Procedimiento previo1
(a) Desconecte el conector del retrovisor exterior izquierdo B (indicador del retrovisor exterior izquierdo).
Procedimiento1
(b) Mida la tensión de acuerdo con el valor o valores de la tabla siguiente.
Voltaje estándar:
 Ubicación y recorrido de Click (S6) Conector Click (S6)
Conexión del comprobador | Estado del interruptor | Condición especificada | Resultado |
|---|---|---|---|
S6-4 (OMIL) - Masa de carrocería |
Interruptor de encendido en ON |
Menos de 1 V |
V |
Procedimiento posterior1
(c) Ninguno
| OK |  |
SUSTITUIR EL RETROVISOR EXTERIOR IZQUIERDO (INDICADOR DEL RETROVISOR EXTERIOR IZQUIERDO) |
|

COMPROBAR MAZO DE CABLES Y CONECTOR (CIRCUITO DEL INDICADOR DEL RETROVISOR EXTERIOR)
Procedimiento previo1
(a) Desconecte el conector del conjunto del retrovisor exterior izquierdo O9.
Procedimiento1
(b) Mida la tensión de acuerdo con el valor o valores de la tabla siguiente.
Voltaje estándar:
 Ubicación y recorrido de Click (S6) Conector Click (S6)
Conexión del comprobador | Estado del interruptor | Condición especificada | Resultado |
|---|---|---|---|
S6-4 (OMIL) - Masa de carrocería |
Interruptor de encendido en ON |
Menos de 1 V |
V |
Procedimiento posterior1
(c) Ninguno
| OK |  |
SUSTITUIR EL CONJUNTO DEL RETROVISOR EXTERIOR IZQUIERDO |
| NG |  |
REPARE O SUSTITUYA EL MAZO DE CABLES O EL CONECTOR |
Circuito abierto del indicador del espejo exterior (lado del módulo "B") (C1AB413)
DESCRIPCIÓN
Este DTC se almacena cuando el sensor del monitor de ángulo muerto (B) detecta un circuito abierto en el indicador del retrovisor exterior izquierdo.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Salida de DTC desde | Prioridad |
|---|---|---|---|---|---|
C1AB413 |
Circuito del indicador del espejo exterior (lado del módulo "B") abierto |
Se cumplen ambas condiciones siguientes:
|
|
Monitor de punto ciego "B" |
A |
DIAGRAMA DE CABLEADO

AVISO:
- Al comprobar los DTC, asegúrese de que el sistema de monitorización de ángulo muerto esté activado.
- Si se sustituye el sensor de monitorización de ángulo muerto, escriba el software de la ECU.
Haga clic aquí

- Después de sustituir el sensor de monitorización de ángulo muerto, asegúrese de ajustar el eje óptico del sensor de monitorización de ángulo muerto y borrar el historial de control del vehículo (RoB) de cada sistema.
NOTA:
El ajuste del eje óptico del sensor de monitorización de ángulo muerto se realiza mediante "Ajuste de objetivo (objetivo triangular)", "Ajuste en conducción" o "Guardar / escribir datos de la ECU".
- Ajuste por conducción:

- Ajuste de objetivo (objetivo triangular):

- Guardar / Escribir datos de la ECU:

- Ajuste por conducción:
PROCEDIMIENTO
REVISIÓN DE DTC
(a) Revise si hay DTC.
Equipamiento eléctrico de la carrocería > Monitor de punto ciego "B" > Códigos de avería (DTC)Resultado | Proceda a |
|---|---|
No se emite C1AB413 |
A |
Se emite C1AB413 |
B |
| A |  |
USE EL MÉTODO DE SIMULACIÓN PARA VERIFICAR |
|

COMPROBAR MAZO DE CABLES Y CONECTOR (CONJUNTO DEL RETROVISOR EXTERIOR IZQUIERDO - SENSOR DEL MONITOR DE ÁNGULO MUERTO (B) Y MASA DE CARROCERÍA)
Procedimiento previo1
(a) Desconecte el conector del sensor del monitor de ángulo muerto (B) S6.
(b) Desconecte el conector del conjunto del retrovisor exterior izquierdo O9.
Procedimiento1
(c) Mida la resistencia según el/los valor(es) de la tabla siguiente.
Resistencia estándar:
 Ubicación y recorrido de Click (S6,O9) Conector Click (S6) Conector Click (O9)
Conexión del comprobador | Condición | Condición especificada | Resultado |
|---|---|---|---|
S6-4 (OMIL) - O9-8 (BSL ) |
Siempre |
Menos de 1 Ω |
Ω |
O9-9 (E) - Masa de carrocería |
Siempre |
Menos de 1 Ω |
Ω |
Procedimiento posterior1
(d) Ninguno
| NG |  |
REPARE O SUSTITUYA EL MAZO DE CABLES O EL CONECTOR |
|

INSPECCIONAR EL CONJUNTO DEL RETROVISOR EXTERIOR IZQUIERDO
Procedimiento previo1
(a) Desconecte el conector del retrovisor exterior izquierdo B.
Procedimiento1
(b) Mida la resistencia según los valores de la tabla siguiente.
Resistencia estándar:
 Ubicación y recorrido de Click (O9) Conector Click (O9)
Conexión del comprobador | Condición | Condición especificada | Resultado |
|---|---|---|---|
O9-8 (BSL ) - B-2 ( ) |
Siempre |
Menos de 1 Ω |
Ω |
O9-9 (E) - B-1 (-) |
Siempre |
Menos de 1 Ω |
Ω |
Procedimiento posterior1
(c) Ninguno
| NG |  |
SUSTITUIR EL CONJUNTO DEL RETROVISOR EXTERIOR IZQUIERDO |
|

INSPECCIONAR EL RETROVISOR EXTERIOR IZQUIERDO (INDICADOR DEL RETROVISOR EXTERIOR IZQUIERDO)
NOTA:
Haga clic aquí
| OK |  |
SUSTITUIR EL SENSOR DEL MONITOR DE ÁNGULO MUERTO (B) |


| NG |  |
SUSTITUIR EL RETROVISOR EXTERIOR IZQUIERDO (INDICADOR DEL RETROVISOR EXTERIOR IZQUIERDO) |
Circuito del indicador del espejo exterior (lado del módulo "A") con cortocircuito a masa (C1AB511)
DESCRIPCIÓN
Este DTC se almacena cuando el sensor del monitor de ángulo muerto (A) detecta un cortocircuito a masa en el indicador del retrovisor exterior derecho.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Salida de DTC desde | Prioridad |
|---|---|---|---|---|---|
C1AB511 |
Circuito del indicador del espejo exterior (lado del módulo "A") en cortocircuito a masa |
Se cumplen ambas condiciones siguientes:
|
|
Monitor de punto ciego "A" |
A |
DIAGRAMA DE CABLEADO
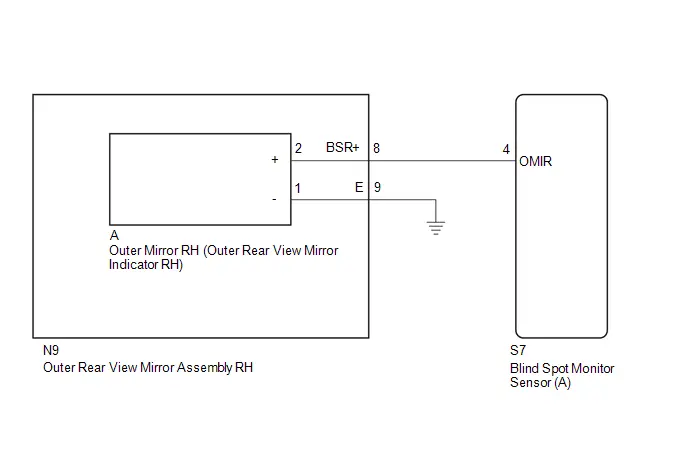
AVISO:
- Al comprobar los DTC, asegúrese de que el sistema de monitorización de ángulo muerto esté activado.
- Si se sustituye el sensor de monitorización de ángulo muerto, escriba el software de la ECU.
Haga clic aquí

- Después de sustituir el sensor de monitorización de ángulo muerto, asegúrese de ajustar el eje óptico del sensor de monitorización de ángulo muerto y borrar el historial de control del vehículo (RoB) de cada sistema.
NOTA:
El ajuste del eje óptico del sensor de monitorización de ángulo muerto se realiza mediante "Ajuste de objetivo (objetivo triangular)", "Ajuste en conducción" o "Guardar / escribir datos de la ECU".
- Ajuste por conducción:

- Ajuste de objetivo (objetivo triangular):

- Guardar / Escribir datos de la ECU:

- Ajuste por conducción:
PROCEDIMIENTO
REVISIÓN DE DTC
(a) Revise si hay DTC.
Equipamiento eléctrico de la carrocería > Monitor de punto ciego "A" > Códigos de avería (DTC)Resultado | Proceda a |
|---|---|
No se emite C1AB511 |
A |
Se emite C1AB511 |
B |
| A |  |
USE EL MÉTODO DE SIMULACIÓN PARA VERIFICAR |
|

COMPROBAR MAZO DE CABLES Y CONECTOR (SENSOR DEL MONITOR DE ÁNGULO MUERTO (A) - CONJUNTO DEL RETROVISOR EXTERIOR DERECHO)
Procedimiento previo1
(a) Desconecte el conector del sensor del monitor de ángulo muerto (A) S7.
(b) Desconecte el conector del conjunto del retrovisor exterior derecho N9.
Procedimiento1
(c) Mida la resistencia según el/los valor(es) de la tabla siguiente.
Resistencia estándar:
 Ubicación y trazado (S7) Conector (S7)
Conexión del comprobador | Condición | Condición especificada | Resultado |
|---|---|---|---|
S7-4 (OMIR) - Masa de carrocería |
Siempre |
Menos de 1 Ω |
kΩ |
Procedimiento posterior1
(d) Ninguno
| NG |  |
REPARE O SUSTITUYA EL MAZO DE CABLES O EL CONECTOR |
|

INSPECCIONAR EL CONJUNTO DEL RETROVISOR EXTERIOR DERECHO
Procedimiento previo1
(a) Desconecte el conector del retrovisor exterior derecho A (indicador del retrovisor exterior derecho).
Procedimiento1
(b) Mida la resistencia según los valores de la tabla siguiente.
Resistencia estándar:
 Ubicación y recorrido de Click (N9) Conector Click (N9)
Conexión del comprobador | Condición | Condición especificada | Resultado |
|---|---|---|---|
N9-8 (BSR ) - Masa de carrocería |
Siempre |
Menos de 1 Ω |
kΩ |
Procedimiento posterior1
(c) Ninguno
| NG |  |
SUSTITUIR EL CONJUNTO DEL RETROVISOR EXTERIOR DERECHO |
|

INSPECCIONAR EL RETROVISOR EXTERIOR DERECHO (INDICADOR DEL RETROVISOR EXTERIOR DERECHO)
NOTA:
Haga clic aquí
| OK |  |
SUSTITUIR EL SENSOR DEL MONITOR DE ÁNGULO MUERTO (A) |


| NG |  |
SUSTITUIR EL RETROVISOR EXTERIOR DERECHO (INDICADOR DEL RETROVISOR EXTERIOR DERECHO) |
Circuito del indicador del espejo exterior (lado del módulo "A") con cortocircuito a batería (C1AB512)
DESCRIPCIÓN
Este DTC se almacena cuando el sensor del monitor de ángulo muerto (A) detecta un cortocircuito a B+ en el indicador del retrovisor exterior derecho.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Salida de DTC desde | Prioridad |
|---|---|---|---|---|---|
C1AB512 |
Circuito del indicador del espejo exterior (lado del módulo "A") en cortocircuito a batería |
Se cumplen ambas condiciones siguientes:
|
|
Monitor de punto ciego "A" |
A |
DIAGRAMA DE CABLEADO
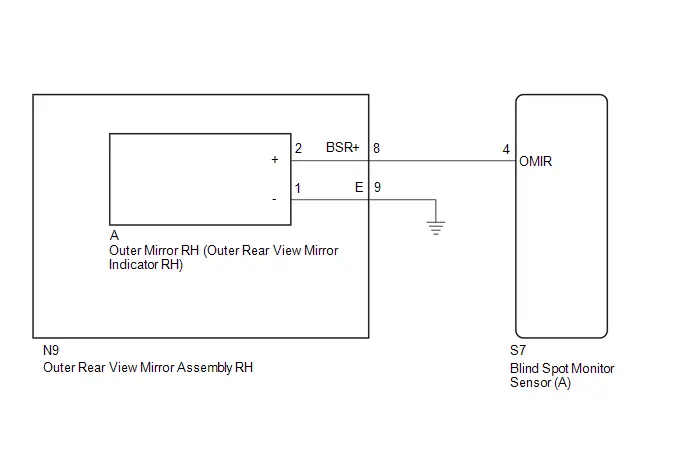
AVISO:
- Al comprobar los DTC, asegúrese de que el sistema de monitorización de ángulo muerto esté activado.
- Si se sustituye el sensor de monitorización de ángulo muerto, escriba el software de la ECU.
Haga clic aquí

- Después de sustituir el sensor de monitorización de ángulo muerto, asegúrese de ajustar el eje óptico del sensor de monitorización de ángulo muerto y borrar el historial de control del vehículo (RoB) de cada sistema.
NOTA:
El ajuste del eje óptico del sensor de monitorización de ángulo muerto se realiza mediante "Ajuste de objetivo (objetivo triangular)", "Ajuste en conducción" o "Guardar / escribir datos de la ECU".
- Ajuste por conducción:

- Ajuste de objetivo (objetivo triangular):

- Guardar / Escribir datos de la ECU:

- Ajuste por conducción:
PROCEDIMIENTO
REVISIÓN DE DTC
(a) Revise si hay DTC.
Equipamiento eléctrico de la carrocería > Monitor de punto ciego "A" > Códigos de avería (DTC)Resultado | Proceda a |
|---|---|
No se emite C1AB512 |
A |
Se emite C1AB512 |
B |
| A |  |
USE EL MÉTODO DE SIMULACIÓN PARA VERIFICAR |
|

COMPROBAR MAZO DE CABLES Y CONECTOR (CIRCUITO DEL INDICADOR DEL RETROVISOR EXTERIOR)
Procedimiento previo1
(a) Desconecte el conector del sensor del monitor de ángulo muerto (A) S7.
Procedimiento1
(b) Mida la tensión de acuerdo con el valor o valores de la tabla siguiente.
Voltaje estándar:
 Ubicación y trazado (S7) Conector (S7)
Conexión del comprobador | Estado del interruptor | Condición especificada | Resultado |
|---|---|---|---|
S7-4 (OMIR) - Masa de carrocería |
Interruptor de encendido en ON |
Menos de 1 V |
V |
Procedimiento posterior1
(c) Ninguno
| OK |  |
SUSTITUIR EL SENSOR DEL MONITOR DE ÁNGULO MUERTO (A) |


|

COMPROBAR MAZO DE CABLES Y CONECTOR (CIRCUITO DEL INDICADOR DEL RETROVISOR EXTERIOR)
Procedimiento previo1
(a) Desconecte el conector del retrovisor exterior derecho A (indicador del retrovisor exterior derecho).
Procedimiento1
(b) Mida la tensión de acuerdo con el valor o valores de la tabla siguiente.
Voltaje estándar:
 Ubicación y trazado (S7) Conector (S7)
Conexión del comprobador | Estado del interruptor | Condición especificada | Resultado |
|---|---|---|---|
S7-4 (OMIR) - Masa de carrocería |
Interruptor de encendido en ON |
Menos de 1 V |
V |
Procedimiento posterior1
(c) Ninguno
| OK |  |
SUSTITUIR EL RETROVISOR EXTERIOR DERECHO (INDICADOR DEL RETROVISOR EXTERIOR DERECHO) |
|

COMPROBAR MAZO DE CABLES Y CONECTOR (CIRCUITO DEL INDICADOR DEL RETROVISOR EXTERIOR)
Procedimiento previo1
(a) Desconecte el conector del conjunto del retrovisor exterior derecho N9.
Procedimiento1
(b) Mida la tensión de acuerdo con el valor o valores de la tabla siguiente.
Voltaje estándar:
 Ubicación y trazado (S7) Conector (S7)
Conexión del comprobador | Estado del interruptor | Condición especificada | Resultado |
|---|---|---|---|
S7-4 (OMIR) - Masa de carrocería |
Interruptor de encendido en ON |
Menos de 1 V |
V |
Procedimiento posterior1
(c) Ninguno
| OK |  |
SUSTITUIR EL CONJUNTO DEL RETROVISOR EXTERIOR DERECHO |
| NG |  |
REPARE O SUSTITUYA EL MAZO DE CABLES O EL CONECTOR |
Circuito abierto del indicador del espejo exterior (lado del módulo "A") (C1AB513)
DESCRIPCIÓN
Este DTC se almacena cuando el sensor del monitor de ángulo muerto (A) detecta un circuito abierto en el indicador del retrovisor exterior derecho.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Salida de DTC desde | Prioridad |
|---|---|---|---|---|---|
C1AB513 |
Circuito del indicador del espejo exterior (lado del módulo "A") abierto |
Se cumplen ambas condiciones siguientes:
|
|
Monitor de punto ciego "A" |
A |
DIAGRAMA DE CABLEADO
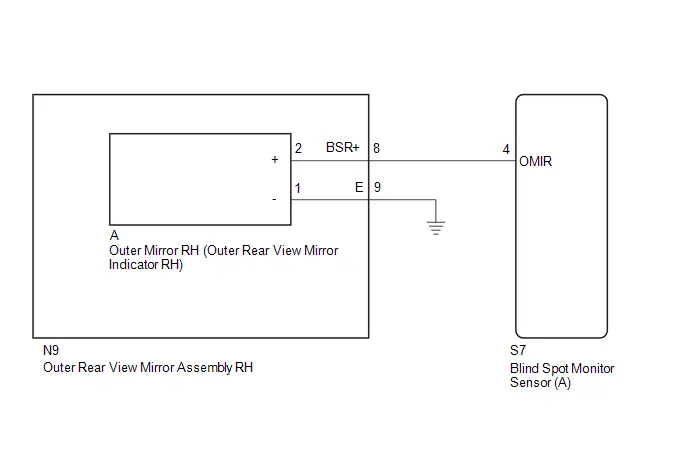
AVISO:
- Al comprobar los DTC, asegúrese de que el sistema de monitorización de ángulo muerto esté activado.
- Si se sustituye el sensor de monitorización de ángulo muerto, escriba el software de la ECU.
Haga clic aquí

- Después de sustituir el sensor de monitorización de ángulo muerto, asegúrese de ajustar el eje óptico del sensor de monitorización de ángulo muerto y borrar el historial de control del vehículo (RoB) de cada sistema.
NOTA:
El ajuste del eje óptico del sensor de monitorización de ángulo muerto se realiza mediante "Ajuste de objetivo (objetivo triangular)", "Ajuste en conducción" o "Guardar / escribir datos de la ECU".
- Ajuste por conducción:

- Ajuste de objetivo (objetivo triangular):

- Guardar / Escribir datos de la ECU:

- Ajuste por conducción:
PROCEDIMIENTO
REVISIÓN DE DTC
(a) Revise si hay DTC.
Equipamiento eléctrico de la carrocería > Monitor de punto ciego "A" > Códigos de avería (DTC)Resultado | Proceda a |
|---|---|
No se emite C1AB513 |
A |
Se emite C1AB513 |
B |
| A |  |
USE EL MÉTODO DE SIMULACIÓN PARA VERIFICAR |
|

COMPROBAR MAZO DE CABLES Y CONECTOR (CONJUNTO DEL RETROVISOR EXTERIOR DERECHO - SENSOR DEL MONITOR DE ÁNGULO MUERTO (A) Y MASA DE CARROCERÍA)
Procedimiento previo1
(a) Desconecte el conector del sensor del monitor de ángulo muerto (A) S7.
(b) Desconecte el conector del conjunto del retrovisor exterior derecho N9.
Procedimiento1
(c) Mida la resistencia según el/los valor(es) de la tabla siguiente.
Resistencia estándar:
 Ubicación y recorrido de Click (S7,N9) Conector Click (S7) Conector Click (N9)
Conexión del comprobador | Condición | Condición especificada | Resultado |
|---|---|---|---|
S7-4 (OMIR) - N9-8 (BSR ) |
Siempre |
Menos de 1 Ω |
Ω |
N9-9 (E) - Masa de carrocería |
Siempre |
Menos de 1 Ω |
Ω |
Procedimiento posterior1
(d) Ninguno
| NG |  |
REPARE O SUSTITUYA EL MAZO DE CABLES O EL CONECTOR |
|

INSPECCIONAR EL CONJUNTO DEL RETROVISOR EXTERIOR DERECHO
Procedimiento previo1
(a) Desconecte el conector del retrovisor exterior derecho A (indicador del retrovisor exterior derecho).
Procedimiento1
(b) Mida la resistencia según los valores de la tabla siguiente.
Resistencia estándar:
 Ubicación y recorrido de Click (N9) Conector Click (N9)
Conexión del comprobador | Condición | Condición especificada | Resultado |
|---|---|---|---|
N9-8 (BSR ) - A-2 ( ) |
Siempre |
Menos de 1 Ω |
Ω |
N9-9 (E) - A-1 (-) |
Siempre |
Menos de 1 Ω |
Ω |
Procedimiento posterior1
(c) Ninguno
| NG |  |
SUSTITUIR EL CONJUNTO DEL RETROVISOR EXTERIOR DERECHO |
|

INSPECCIONAR EL RETROVISOR EXTERIOR DERECHO (INDICADOR DEL RETROVISOR EXTERIOR DERECHO)
NOTA:
Haga clic aquí
| OK |  |
SUSTITUIR EL SENSOR DEL MONITOR DE ÁNGULO MUERTO (A) |


| NG |  |
SUSTITUIR EL RETROVISOR EXTERIOR DERECHO (INDICADOR DEL RETROVISOR EXTERIOR DERECHO) |
Fallo interno del sistema del sensor de radar lateral trasero (módulo "B") (C1AB604)
DESCRIPCIÓN
Este DTC se almacena cuando el sensor del monitor de ángulo muerto (B) detecta un fallo interno.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Salida de DTC desde | Prioridad |
|---|---|---|---|---|---|
C1AB604 |
Fallo interno del sistema del sensor de radar lateral trasero (módulo "B") |
El sensor del monitor de ángulo muerto (B) detecta un fallo interno |
Sensor del monitor del ángulo muerto (B) |
Monitor de punto ciego "B" |
A |
AVISO:
- Al comprobar los DTC, asegúrese de que el sistema de monitorización de ángulo muerto esté activado.
- Si se sustituye el sensor de monitorización de ángulo muerto, escriba el software de la ECU.
Haga clic aquí

- Después de sustituir el sensor de monitorización de ángulo muerto, asegúrese de ajustar el eje óptico del sensor de monitorización de ángulo muerto y borrar el historial de control del vehículo (RoB) de cada sistema.
NOTA:
El ajuste del eje óptico del sensor de monitorización de ángulo muerto se realiza mediante "Ajuste de objetivo (objetivo triangular)", "Ajuste en conducción" o "Guardar / escribir datos de la ECU".
- Ajuste por conducción:

- Ajuste de objetivo (objetivo triangular):

- Guardar / Escribir datos de la ECU:

- Ajuste por conducción:
PROCEDIMIENTO
REVISIÓN DE DTC
(a) Revise si hay DTC.
Equipamiento eléctrico de la carrocería > Monitor de punto ciego "B" > Códigos de avería (DTC)Resultado | Proceda a |
|---|---|
No se emite C1AB604 |
A |
Se emite C1AB604 |
B |
| A |  |
USE EL MÉTODO DE SIMULACIÓN PARA VERIFICAR |
| B |  |
SUSTITUIR EL SENSOR DEL MONITOR DE ÁNGULO MUERTO (B) |


Desalineación del eje del haz del sensor de radar lateral trasero (módulo "B") (horizontal) (C1AC100)
DESCRIPCIÓN
Este DTC se almacena cuando el ángulo del sensor del monitor de ángulo muerto (B) se desvía más del rango permitido respecto al eje horizontal.
NOTA:
- Si se utiliza un banco de rodillos, como un comprobador de velocímetro, un comprobador combinado de freno/velocímetro o un dinamómetro de chasis, con el sistema de monitor de ángulo muerto activado, el sensor puede almacenar este DTC por error.
- Cuando barro, nieve, hielo, una pegatina, etc. cubren el sensor o su zona circundante en el paragolpes trasero, el sensor del monitor de ángulo muerto puede almacenar este DTC por error.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Salida de DTC desde | Prioridad |
|---|---|---|---|---|---|
C1AC100 |
Desalineación del eje del haz del sensor de radar lateral trasero (módulo "B") (horizontal) |
Cuando el sensor del monitor de ángulo muerto se desvía 5 grados o más del eje horizontal con el sistema activado |
Sensor del monitor del ángulo muerto (B) |
Monitor de punto ciego "B" |
A |
AVISO:
- Al comprobar los DTC, asegúrese de que el sistema de monitorización de ángulo muerto esté activado.
- Si se sustituye el sensor de monitorización de ángulo muerto, escriba el software de la ECU.
Haga clic aquí

- Si el paragolpes está dañado o el Toyota Prius ha tenido reparaciones de carrocería, es posible que la zona de instalación del sensor del monitor de ángulo muerto esté deformada y que el sistema no funcione correctamente. Por ello, inspeccione visualmente la zona de instalación del sensor del monitor de ángulo muerto (marco, perno prisionero) para asegurarse de que no tiene abolladuras ni está doblada.
Si la inspección visual revela un problema, compruebe el estado de instalación del sensor del monitor de ángulo muerto y ajuste su posición de instalación si es necesario.
- Después de sustituir el sensor de monitorización de ángulo muerto, asegúrese de ajustar el eje óptico del sensor de monitorización de ángulo muerto y borrar el historial de control del vehículo (RoB) de cada sistema.
- Ajuste por conducción:

- Ajuste de objetivo (objetivo triangular):

- Guardar / Escribir datos de la ECU:

- Ajuste por conducción:
PROCEDIMIENTO
COMPROBAR EL ESTADO DEL Toyota Prius
(a) Compruebe el estado del paragolpes trasero alrededor de los sensores del monitor de ángulo muerto.
NOTA:
Cuando barro, nieve, hielo, una pegatina, etc. cubren el sensor o su zona circundante en el paragolpes trasero, el sensor del monitor de ángulo muerto puede almacenar este DTC por error.
Resultado | Proceda a |
|---|---|
Hay una pegatina, barro, nieve, hielo, etc. que cubre el sensor o la zona circundante en el paragolpes trasero. |
A |
Hay arañazos o abolladuras en el paragolpes trasero alrededor de los sensores. |
B |
Sin anomalías. |
| B |  |
IR AL PASO 3 |
|

REALIZAR LA CONFIRMACIÓN DEL EJE DEL HAZ DEL MONITOR DE ÁNGULO MUERTO
Procedimiento previo1
(a) Limpie el paragolpes trasero.
Procedimiento1
(b) Realice la Confirmación del eje del haz del monitor de ángulo muerto con el GTS.
Sistema eléctrico de la carrocería > Monitor de ángulo muerto «B» > UtilidadVisualización del eje de haz de BSM "B"
Sistema eléctrico de la carrocería > Monitor de ángulo muerto «B» > UtilidadAjuste del eje del haz BSM «B»
Estándar:
El resultado de la visualización del eje del haz del monitor de ángulo muerto está dentro del rango permitido.
AVISO:
Antes de sustituir el sensor del monitor de ángulo muerto (B), compruebe visualmente si hay daños en los pernos prisioneros o en la zona que rodea el sensor del monitor de ángulo muerto (B).
Si hay daños en los pernos prisioneros o en la zona que rodea el sensor del monitor de ángulo muerto (B), realice la Inspección del estado de instalación del sensor del monitor de ángulo muerto y ajuste según el resultado.
Ajuste por conducción:
Ajuste de objetivo (objetivo triangular):
Guardar / Escribir datos de la ECU:
Procedimiento posterior1
(c) Ninguno
| OK |  |
FIN |
| NG |  |
SUSTITUIR EL SENSOR DEL MONITOR DE ÁNGULO MUERTO (B) |


VERIFIQUE LA CONDICIÓN DE INSTALACIÓN
(a) Compruebe el estado de instalación del sensor del monitor de ángulo muerto (B).
NOTA:
Ajuste por conducción:
Ajuste de objetivo (objetivo triangular):
Guardar / Escribir datos de la ECU:
OK:
La posición de instalación del monitor de ángulo muerto está dentro del rango especificado.
| OK |  |
IR AL PASO 5 |
|

AJUSTAR LA POSICIÓN DE INSTALACIÓN DEL SENSOR DEL MONITOR DE ÁNGULO MUERTO (B)
NOTA:
Ajuste por conducción:
Ajuste de objetivo (objetivo triangular):
Guardar / Escribir datos de la ECU:
|

REALIZAR LA CONFIRMACIÓN DEL EJE DEL HAZ DEL MONITOR DE ÁNGULO MUERTO
(a) Realice la Confirmación del eje del haz del monitor de ángulo muerto con el GTS.
Sistema eléctrico de la carrocería > Monitor de ángulo muerto «B» > UtilidadVisualización del eje de haz de BSM "B"
Sistema eléctrico de la carrocería > Monitor de ángulo muerto «B» > UtilidadAjuste del eje del haz BSM «B»
Estándar:
El resultado de la visualización del eje del haz del monitor de ángulo muerto está dentro del rango permitido.
| OK |  |
FIN |
| NG |  |
SUSTITUIR EL SENSOR DEL MONITOR DE ÁNGULO MUERTO (B) |


Comunicación perdida con el módulo de control del sistema de frenos "A": mensaje ausente (U012987, U013187, U014087, U016387, U029387, U114F87)
DESCRIPCIÓN
Estos DTC se almacenan si hay un fallo en el sistema de comunicación CAN conectado al sensor del monitor de ángulo muerto.
NOTA:
Si se almacenan DTC del sistema de comunicación CAN, también pueden almacenarse para otros sistemas.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Salida de DTC desde | Prioridad |
|---|---|---|---|---|---|
U012987 |
Pérdida de comunicación con el módulo de control del sistema de frenos "A" Mensaje de ausencia |
Pérdida de comunicación con el conjunto de la ECU de control de derrape |
Sistema de comunicación CAN |
Monitor de punto ciego "B" |
B |
U013187 |
Pérdida de comunicación con el módulo de control de la dirección asistida: mensaje ausente |
Pérdida de comunicación con el conjunto de la ECU de control de derrape |
Sistema de comunicación CAN |
Monitor de punto ciego "B" |
B |
U014087 |
Pérdida de comunicación con el módulo de control de la carrocería Mensaje de ausencia |
Pérdida de comunicación con la ECU de la dirección asistida (conjunto del mecanismo de dirección de cremallera y piñón asistida) |
Sistema de comunicación CAN |
Monitor de punto ciego "B" |
B |
U016387 |
Pérdida de comunicación con el módulo de control de navegación. Falta mensaje |
Pérdida de comunicación con el conjunto de radio y receptor de pantalla |
Sistema de comunicación CAN |
Monitor de punto ciego "B" |
B |
U029387 |
Pérdida de comunicación con el módulo de control del tren de potencia híbrido/EV Mensaje de ausencia |
Pérdida de comunicación con la ECU de control del vehículo híbrido Toyota Prius |
Sistema de comunicación CAN |
Monitor de punto ciego "B" |
B |
U114F87 |
Pérdida de comunicación con el módulo de integración de energía: falta de mensaje |
Pérdida de comunicación con la ECU de la red multiplexada de carrocería (ECU principal de carrocería) |
Sistema de comunicación CAN |
Monitor de punto ciego "B" |
B |
AVISO:
Al comprobar los DTC, asegúrese de que el sistema de monitorización de ángulo muerto esté activado.
PROCEDIMIENTO
COMPROBAR DTC
(a) Vuelva a comprobar los DTC y verifique si el mismo DTC se muestra de nuevo.
Equipamiento eléctrico de la carrocería > Monitor de punto ciego "B" > Códigos de avería (DTC)Resultado | Proceda a |
|---|---|
Se muestran U012987, U013187, U014087, U016387, U029387, U114F87 y U023287 |
A |
Se muestra U012987, U013187, U014087, U016387, U029387 o U114F87 |
B |
No se muestran DTC |
C |
No se cumple ninguna de las condiciones anteriores |
D |
NOTA:
- Si se almacenan DTC del sistema de comunicación CAN, también pueden almacenarse para otros sistemas.
- Si se ha inspeccionado y reparado el sistema de comunicación CAN, los DTC no se mostrarán al volver a comprobarlos.
- Si estos DTC se muestran con frecuencia, reproduzca las condiciones que causan los síntomas del problema y vuelva a realizar la inspección, aunque los DTC no se hayan mostrado al volver a comprobarlos.
Haga clic aquí

| A |  |
IR AL DTC U023287 |
| B |  |
VAYA AL SISTEMA DE COMUNICACIÓN CAN |
| C |  |
USE EL MÉTODO DE SIMULACIÓN PARA VERIFICAR |
| D |  |
VAYA A LA TABLA DE CÓDIGOS DE DIAGNÓSTICO DE AVERÍA |
Comunicación perdida con el módulo de control de detección de obstáculos laterales "A": mensaje ausente (U023287)
DESCRIPCIÓN
Cuando el sensor de punto ciego (B) detecta un fallo de comunicación con el sensor de punto ciego (A), este DTC se almacena.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Salida de DTC desde | Prioridad |
|---|---|---|---|---|---|
U023287 |
Pérdida de comunicación con el módulo de control de detección de obstáculos laterales «A». Falta mensaje |
El sensor de punto ciego (B) no recibe comunicación del sensor de punto ciego (A) |
|
Monitor de punto ciego "B" |
A |
DIAGRAMA DE CABLEADO
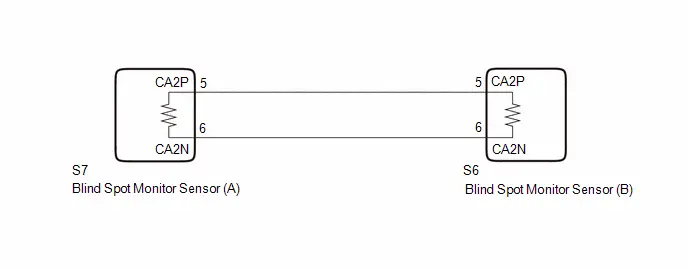
AVISO:
- Al comprobar los DTC, asegúrese de que el sistema de monitorización de ángulo muerto esté activado.
- Si se sustituye el sensor de monitorización de ángulo muerto, escriba el software de la ECU.
Haga clic aquí

- Después de sustituir el sensor de monitorización de ángulo muerto, asegúrese de ajustar el eje óptico del sensor de monitorización de ángulo muerto y borrar el historial de control del vehículo (RoB) de cada sistema.
NOTA:
El ajuste del eje óptico del sensor de monitorización de ángulo muerto se realiza mediante "Ajuste de objetivo (objetivo triangular)", "Ajuste en conducción" o "Guardar / escribir datos de la ECU".
- Ajuste por conducción:

- Ajuste de objetivo (objetivo triangular):

- Guardar / Escribir datos de la ECU:

- Ajuste por conducción:
- Después de desconectar el interruptor de encendido, puede haber un tiempo de espera antes de desconectar el terminal negativo (-) de la batería auxiliar
Haga clic aquí


NOTA:
Al desconectar y volver a conectar la batería auxiliar, existe una función de aprendizaje automático que completa el aprendizaje cuando se utiliza el sistema correspondiente.
Haga clic aquí


NOTA:
- Antes de desconectar cada conector para la inspección, presione la carcasa del conector para comprobar que cada conector no esté suelto ni desconectado.
- Cuando desconecte un conector, compruebe que los terminales y la carcasa del conector no estén agrietados, deformados ni corroídos.
- Si se vuelve a almacenar un DTC después de borrarlo, el fallo puede deberse a la vibración del vehículo Toyota Prius. En este caso, mueva la ECU o el mazo de cables para comprobar si se produce un fallo.
PROCEDIMIENTO
COMPROBAR EL CABLE PRINCIPAL DEL BUS CAN
Procedimiento previo1
(a) Desconecte el cable del terminal negativo (-) de la batería auxiliar.
(b) Desconecte el conector S7 del sensor de punto ciego (A).
Procedimiento1
(c) Mida la resistencia según el/los valor(es) de la tabla siguiente.
Resistencia estándar:
 Ubicación y trazado (S7) Conector (S7)
Conexión del comprobador | Condición | Condición especificada | Resultado |
|---|---|---|---|
S7-5 (CA2P) - S7-6 (CA2N) |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
108 a 132 Ω |
Ω |
S7-5 (CA2P) - Masa de carrocería |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
200 Ω o más |
Ω |
S7-6 (CA2N) - Masa de carrocería |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
200 Ω o más |
Ω |
S7-5 (CA2P) - B |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
6 kΩ o más |
kΩ |
S7-6 (CA2N) - B |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
6 kΩ o más |
kΩ |
Procedimiento posterior1
(d) Ninguno
| NG |  |
IR AL PASO 3 |
|

COMPROBAR EL SENSOR DE PUNTO CIEGO (A)
Procedimiento previo1
(a) Conecte el conector S7 del sensor de punto ciego (A).
(b) Desconecte el conector S6 del sensor de punto ciego (B).
Procedimiento1
(c) Mida la forma de onda de acuerdo con los valores de la tabla siguiente.
Estándar:
 Ubicación y recorrido de Click (S6) Conector Click (S6)
Conexión del comprobador | Condición | Ajuste de la herramienta | Condición especificada |
|---|---|---|---|
S6-5 (CA2P) - S6-6 (CA2N) |
Interruptor de encendido en ON |
1 V/DIV., 100 μs/DIV. |
Generación de pulsos |
Procedimiento posterior1
(d) Ninguno
| OK |  |
SUSTITUIR EL SENSOR DEL MONITOR DE ÁNGULO MUERTO (B) |


| NG |  |
SUSTITUIR EL SENSOR DEL MONITOR DE ÁNGULO MUERTO (A) |


COMPROBAR EL CABLE PRINCIPAL CAN (SENSOR DE PUNTO CIEGO (B))
Procedimiento previo1
(a) Conecte el conector S7 del sensor de punto ciego (A).
(b) Desconecte el conector S6 del sensor de punto ciego (B).
Procedimiento1
(c) Mida la resistencia según el/los valor(es) de la tabla siguiente.
Resistencia estándar:
 Ubicación y recorrido de Click (S6) Conector Click (S6)
Conexión del comprobador | Condición | Condición especificada | Resultado |
|---|---|---|---|
S6-5 (CA2P) - S6-6 (CA2N) |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
108 a 132 Ω |
Ω |
S6-5 (CA2P) - Masa de carrocería |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
200 Ω o más |
Ω |
S6-6 (CA2N) - Masa de carrocería |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
200 Ω o más |
Ω |
S6-5 (CA2P) - B |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
6 kΩ o más |
kΩ |
S6-6 (CA2N) - B |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
6 kΩ o más |
kΩ |
Procedimiento posterior1
(d) Ninguno
| OK |  |
SUSTITUIR EL SENSOR DEL MONITOR DE ÁNGULO MUERTO (B) |


| NG |  |
REPARE O SUSTITUYA EL MAZO DE CABLES O EL CONECTOR |
Comunicación perdida con el módulo de control de detección de obstáculos laterales "B": mensaje ausente (U023387)
DESCRIPCIÓN
Cuando el sensor de punto ciego (A) determina que hay un fallo de comunicación con el sensor de punto ciego (B), este DTC se almacena.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Salida de DTC desde | Prioridad |
|---|---|---|---|---|---|
U023387 |
Pérdida de comunicación con el módulo de control de detección de obstáculos laterales "B": falta de mensaje |
El sensor de punto ciego (A) no puede recibir señales del sensor de punto ciego (B) |
|
Monitor de punto ciego "A" |
A |
DIAGRAMA DE CABLEADO
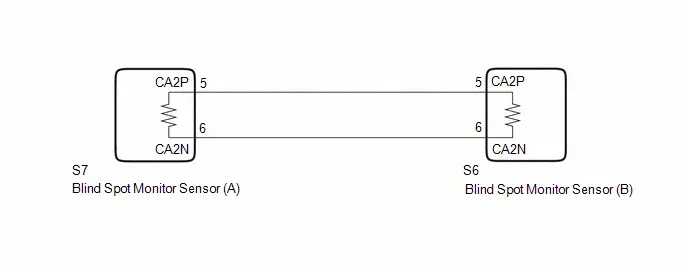
AVISO:
- Al comprobar los DTC, asegúrese de que el sistema de monitorización de ángulo muerto esté activado.
- Si se sustituye el sensor de monitorización de ángulo muerto, escriba el software de la ECU.
Haga clic aquí

- Después de sustituir el sensor de monitorización de ángulo muerto, asegúrese de ajustar el eje óptico del sensor de monitorización de ángulo muerto y borrar el historial de control del vehículo (RoB) de cada sistema.
NOTA:
El ajuste del eje óptico del sensor de monitorización de ángulo muerto se realiza mediante "Ajuste de objetivo (objetivo triangular)", "Ajuste en conducción" o "Guardar / escribir datos de la ECU".
- Ajuste por conducción:

- Ajuste de objetivo (objetivo triangular):

- Guardar / Escribir datos de la ECU:

- Ajuste por conducción:
NOTA:
- Antes de desconectar cada conector para la inspección, presione la carcasa del conector para comprobar que cada conector no esté suelto ni desconectado.
- Cuando desconecte un conector, compruebe que los terminales y la carcasa del conector no estén agrietados, deformados ni corroídos.
- Si se vuelve a almacenar un DTC después de borrarlo, el fallo puede deberse a la vibración del vehículo Toyota Prius. En este caso, mueva la ECU o el mazo de cables para comprobar si se produce un fallo.
PROCEDIMIENTO
COMPROBAR EL SENSOR DE PUNTO CIEGO (B)
Procedimiento previo1
(a) Desconecte el conector del sensor del monitor de ángulo muerto (A) S7.
Procedimiento1
(b) Mida la forma de onda según los valores de la tabla siguiente.
Estándar:
 Ubicación y trazado (S7) Conector (S7)
Conexión del comprobador | Condición | Ajuste de la herramienta | Condición especificada |
|---|---|---|---|
S7-5 (CA2P) - S7-6 (CA2N) |
Interruptor de encendido en ON |
1 V/DIV., 100 μs/DIV. |
Generación de pulsos |
Procedimiento posterior1
(c) Conecte el conector S7 del sensor de radar frontal lateral (A).
| OK |  |
SUSTITUIR EL SENSOR DEL MONITOR DE ÁNGULO MUERTO (A) |


| NG |  |
SUSTITUIR EL SENSOR DEL MONITOR DE ÁNGULO MUERTO (B) |


Incompatibilidad de software con el módulo de control de carrocería no programado (U032251,U032257)
DESCRIPCIÓN
Este DTC se almacena cuando la información de destino de la ECU principal de carrocería (ECU de la red multiplexada de carrocería) no coincide con la de los sensores de punto ciego.
Monitor de punto ciego "B"N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Salida de DTC desde | Prioridad |
|---|---|---|---|---|---|
U032251 |
Incompatibilidad de software con el módulo de control de la carrocería no programado |
La información de destino de la ECU principal de carrocería y del sensor de punto ciego no coinciden |
|
Monitor de punto ciego "B" |
A |
U032257 |
Incompatibilidad de software con el módulo de control de la carrocería Componente de software no válido/incompatible |
La información de destino de la ECU principal de carrocería y del sensor de punto ciego no coinciden |
|
Monitor de punto ciego "B" |
A |
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Salida de DTC desde | Prioridad |
|---|---|---|---|---|---|
U032251 |
Incompatibilidad de software con el módulo de control de la carrocería no programado |
La información de destino de la ECU principal de carrocería y del sensor de punto ciego no coinciden |
|
Monitor de punto ciego "A" |
A |
U032257 |
Incompatibilidad de software con el módulo de control de la carrocería Componente de software no válido/incompatible |
La información de destino de la ECU principal de carrocería y del sensor de punto ciego no coinciden |
|
Monitor de punto ciego "A" |
A |
AVISO:
- Al comprobar los DTC, asegúrese de que el sistema de monitorización de ángulo muerto esté activado.
- Si se sustituye el sensor de monitorización de ángulo muerto, escriba el software de la ECU.
Haga clic aquí

NOTA:
Después de sustituir el sensor de monitorización de ángulo muerto, asegúrese de ajustar el eje óptico del sensor de monitorización de ángulo muerto y borrar el historial de control del vehículo (RoB) de cada sistema.
- Ajuste de conducción: Haga clic aquí

- Ajuste del objetivo (objetivo triangular): Haga clic aquí

- Guardar / escribir datos de la ECU: Haga clic aquí

- Ajuste de conducción: Haga clic aquí
- Antes de sustituir la ECU principal de carrocería (ECU de la red multiplexada de carrocería), consulte el boletín de servicio.
PROCEDIMIENTO
CONFIRMAR EL NÚMERO DE PIEZA (ECU PRINCIPAL DE CARROCERÍA [ECU DE LA RED MULTIPLEXADA DE CARROCERÍA])
(a) Compruebe el número de pieza de la ECU principal de carrocería (ECU de la red multiplexada de carrocería).
(1) Compruebe si el número de pieza de la ECU principal de carrocería (ECU de la red multiplexada de carrocería) instalada en el vehículo Toyota Prius es correcto.
OK:
El número de pieza es correcto.
| NG |  |
SUSTITUYA LA ECU DE CARROCERÍA PRINCIPAL (ECU DE CARROCERÍA DE RED MULTIPLEX) |


|

COMPROBAR DTC
(a) Vuelva a comprobar los DTC y verifique si el mismo DTC se muestra de nuevo.
Equipamiento eléctrico de la carrocería > Monitor de punto ciego "B" > Códigos de avería (DTC)Resultado | Proceda a |
|---|---|
No se muestran DTC |
A |
Se muestra U032251 o U032257 |
B |
| B |  |
SUSTITUIR EL SENSOR DEL MONITOR DE ÁNGULO MUERTO (B) |


|

COMPROBAR DTC
(a) Vuelva a comprobar los DTC y verifique si el mismo DTC se muestra de nuevo.
Equipamiento eléctrico de la carrocería > Monitor de punto ciego "A" > Códigos de avería (DTC)Resultado | Proceda a |
|---|---|
No se muestran DTC |
A |
Se muestra U032251 o U032257 |
B |
| A |  |
USE EL MÉTODO DE SIMULACIÓN PARA VERIFICAR |
| B |  |
SUSTITUIR EL SENSOR DEL MONITOR DE ÁNGULO MUERTO (A) |


Circuito de la fuente de alimentación
DESCRIPCIÓN
Este circuito suministra alimentación para el funcionamiento del sensor de punto ciego.
DIAGRAMA DE CABLEADO
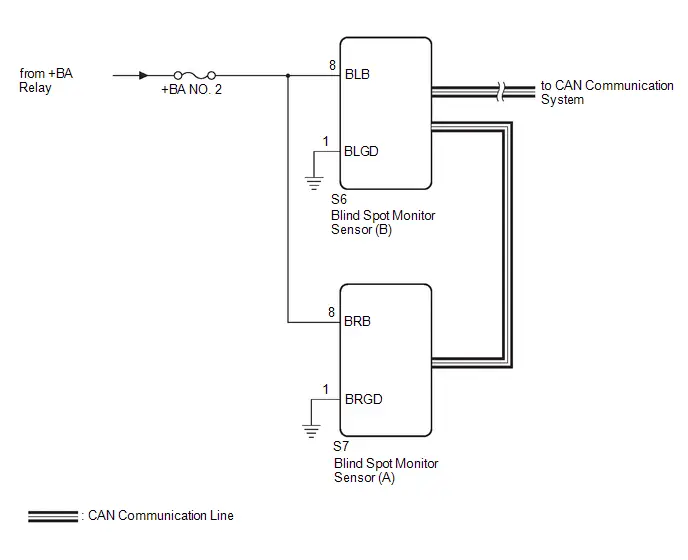
AVISO:
Antes de realizar el siguiente procedimiento, inspeccione los fusibles de los circuitos relacionados con este sistema.
PROCEDIMIENTO
COMPROBAR EL MAZO DE CABLES Y EL CONECTOR (ALIMENTACIÓN DEL SENSOR DE PUNTO CIEGO (B))
(a) Desconecte el conector del sensor del monitor de ángulo muerto (B) S6.
(b) Mida la tensión de acuerdo con el valor o valores de la tabla siguiente.
Voltaje estándar:
 Ubicación y recorrido de Click (S6) Conector Click (S6)
Conexión del comprobador | Estado del interruptor | Condición especificada |
|---|---|---|
S6-8 (BLB) - Masa de carrocería |
Interruptor de encendido en ON |
9 a 16 V |
S6-8 (BLB) - Masa de carrocería |
Interruptor de encendido apagado |
Menos de 1 V |
| NG |  |
REPARE O SUSTITUYA EL MAZO DE CABLES O EL CONECTOR |
|

COMPROBAR EL MAZO DE CABLES Y EL CONECTOR (SENSOR DE PUNTO CIEGO (B) - MASA DE CARROCERÍA)
(a) Mida la resistencia según los valores indicados en la tabla siguiente.
Resistencia estándar:
 Ubicación y recorrido de Click (S6) Conector Click (S6)
Conexión del comprobador | Condición | Condición especificada |
|---|---|---|
S6-1 (BLGD) - Masa de carrocería |
Siempre |
Menos de 1 Ω |
| NG |  |
REPARE O SUSTITUYA EL MAZO DE CABLES O EL CONECTOR |
|

COMPROBAR EL MAZO DE CABLES Y EL CONECTOR (ALIMENTACIÓN DEL SENSOR DE PUNTO CIEGO (A))
(a) Desconecte el conector del sensor del monitor de ángulo muerto (A) S7.
(b) Mida la tensión de acuerdo con el valor o valores de la tabla siguiente.
Voltaje estándar:
 Ubicación y trazado (S7) Conector (S7)
Conexión del comprobador | Estado del interruptor | Condición especificada |
|---|---|---|
S7-8 (BRB) - Masa de carrocería |
Interruptor de encendido en ON |
9 a 16 V |
S7-8 (BRB) - Masa de carrocería |
Interruptor de encendido apagado |
Menos de 1 V |
| NG |  |
REPARE O SUSTITUYA EL MAZO DE CABLES O EL CONECTOR |
|

COMPROBAR EL MAZO DE CABLES Y EL CONECTOR (SENSOR DE PUNTO CIEGO (A) - MASA DE CARROCERÍA)
(a) Mida la resistencia según los valores indicados en la tabla siguiente.
Resistencia estándar:
 Ubicación y trazado (S7) Conector (S7)
Conexión del comprobador | Condición | Condición especificada |
|---|---|---|
S7-1 (BRGD) - Masa de carrocería |
Siempre |
Menos de 1 Ω |
| OK |  |
PASE A LA SIGUIENTE ÁREA SOSPECHOSA INDICADA EN LA TABLA DE SÍNTOMAS DE PROBLEMAS |


| NG |  |
REPARE O SUSTITUYA EL MAZO DE CABLES O EL CONECTOR |