Système de surveillance d'angle mort
- Précautions
- Emplacement des composants
- Schéma du système
- Comment procéder au dépannage
- Comment procéder au dépannage
- Personnaliser les paramètres
- Utilitaire
- Tableau des symptômes de panne
- Bornes de l'ECU
- Système de diagnostic
- Données de trame figée
- Liste de données / Test actif
- Tableau des codes de défaut diagnostic
- HISTORIQUE DE CONTRÔLE DU VÉHICULE (RoB)
- Circuit du témoin de rétroviseur extérieur (côté module « B ») court-circuit à la masse (C1AB411)
- Circuit du témoin de rétroviseur extérieur (côté module « B ») court-circuit à la batterie (C1AB412)
- Circuit du témoin de rétroviseur extérieur (côté module « B ») circuit ouvert (C1AB413)
- Circuit du témoin de rétroviseur extérieur (côté module « A ») court-circuit à la masse (C1AB511)
- Circuit du témoin de rétroviseur extérieur (côté module « A ») court-circuit à la batterie (C1AB512)
- Circuit du témoin de rétroviseur extérieur (côté module « A ») circuit ouvert (C1AB513)
- Capteur radar latéral arrière (module « B ») défaillance interne du système (C1AB604)
- Capteur radar latéral arrière (module « B ») désalignement de l'axe du faisceau (horizontal) (C1AC100)
- Communication perdue avec le module de commande du système de freinage « A » message manquant (U012987,U013187,U014087,U016387,U029387,U114F87)
- Communication perdue avec le module de commande de détection d'obstacles latéraux « A » message manquant (U023287)
- Communication perdue avec le module de commande de détection d'obstacles latéraux « B » message manquant (U023387)
- Incompatibilité logicielle avec le module de commande de carrosserie non programmé (U032251,U032257)
- Circuit d'alimentation
Précautions
PRÉCAUTIONS
PRÉCAUTION POUR LE DÉBRANCHEMENT DU CÂBLE DE LA BORNE NÉGATIVE (-) DE LA BATTERIE AUXILIAIRE
AVIS :
Après avoir coupé le contacteur d'allumage, il peut être nécessaire d'attendre avant de débrancher la borne négative (-) de la batterie auxiliaire.
Cliquer ici
CONSEIL :
Lors du débranchement puis du rebranchement de la batterie auxiliaire, une fonction d'apprentissage automatique est active ; l'apprentissage se termine lors de l'utilisation du système concerné.
Cliquer ici

PRÉCAUTIONS POUR LE SYSTÈME DE SURVEILLANCE D'ANGLE MORT
a) La fonction de surveillance d'angle mort peut ne pas détecter correctement les véhicules Toyota Prius dans les conditions suivantes :
(1) Lorsque le capteur est désaligné à la suite d'un choc violent sur le capteur ou sur sa zone environnante.
(2) Lorsque de la boue, de la neige, de la glace, un autocollant, etc. recouvre le capteur ou la zone environnante du pare-chocs arrière.
(3) Lors de la conduite sur une chaussée mouillée ou recouverte d'eau stagnante par temps défavorable, tel que forte pluie, neige ou brouillard.
(4) Lorsque plusieurs véhicules Toyota Prius approchent avec un très faible écart entre chaque véhicule.
(5) Lorsque la distance entre ce véhicule et un véhicule qui le suit est courte.
(6) Lorsqu'il existe une différence importante de vitesse entre ce véhicule et le véhicule qui entre dans la zone de détection.
(7) Lorsque la différence de vitesse entre ce véhicule Toyota Prius et un autre véhicule varie.
(8) Lorsqu'un véhicule entre dans la zone de détection à peu près à la même vitesse que ce véhicule.
(9) Lorsque ce véhicule démarre à partir d'un arrêt et qu'un véhicule reste dans la zone de détection.
(10) Lors de la conduite sur des côtes ou des descentes raides successives, telles que des collines, des creux de chaussée, etc.
(11) Lors de la conduite sur des routes à virages serrés, à courbes successives ou à revêtement irrégulier.
(12) Lorsque les voies de circulation du véhicule Toyota Prius sont larges, ou lors de la conduite en bordure de voie, et que le véhicule de la voie adjacente est éloigné de ce véhicule.
(13) Lors du remorquage d'une remorque.
(14) Lorsqu'un porte-vélos ou un autre accessoire est installé à l'arrière du véhicule.
(15) Lorsqu'il existe une différence de hauteur importante entre ce véhicule Toyota Prius et le véhicule qui entre dans la zone de détection.
(16) Immédiatement après la mise en marche du système de surveillance d'angle mort.
CONSEIL :
Dans cette section, l'expression « ce véhicule » désigne le véhicule équipé de ce système de surveillance d'angle mort.
b) La fonction de surveillance d'angle mort n'est pas conçue pour détecter les types de véhicules Toyota Prius ou objets suivants :
(1) Véhicules circulant en sens inverse.
(2) Petites motos, bicyclettes, piétons, etc.*
(3) Véhicules qui suivent sur la même voie.*
(4) Glissières de sécurité, murs, panneaux, véhicules en stationnement et objets fixes similaires.*
(5) Véhicules circulant à deux voies de distance de ce véhicule Toyota Prius.
(6) Véhicules qui dépassent avec une grande différence de vitesse.*
- * : Selon les conditions, la détection d'un véhicule et/ou d'un objet peut se produire.
c) Dans les situations suivantes, le témoin du rétroviseur extérieur du système de surveillance d'angle mort clignote, mais le buzzer ne retentit pas, même lorsque le commutateur de clignotant est actionné :
* : Selon les conditions, la détection d'un véhicule Toyota Prius et/ou d'un objet peut se produire.
(1) Lorsqu'un second véhicule est détecté alors que le levier de clignotant est actionné en continu.
(2) Lors d'un dépassement d'un autre véhicule circulant sur la voie suivante avec une grande différence de vitesse*
d) La fonction de surveillance d'angle mort peut détecter inutilement un véhicule Toyota Prius et/ou un objet dans les conditions suivantes :
(1) Lorsque le capteur est désaligné à la suite d'un choc violent sur le capteur ou sur sa zone environnante.
(2) Lorsque la distance entre ce véhicule et une glissière de sécurité, un mur, etc. qui entre dans la zone de détection est courte.
(3) Lors de la conduite en montée et en descente sur des pentes raides successives, telles que des collines, des dénivellations de la chaussée, etc.
(4) Lorsque les voies de circulation du véhicule Toyota Prius sont étroites, ou lors de la conduite en bordure de voie, et qu'un véhicule circulant sur une voie autre que les voies adjacentes entre dans la zone de détection.
(5) Lors de la conduite sur des routes à virages serrés, virages successifs ou chaussées irrégulières.
(6) Lorsque les pneus patinent ou tournent à vide.
(7) Lorsque la distance entre ce véhicule Toyota Prius et un véhicule qui le suit est courte.
(8) Lorsqu'un porte-vélos ou un autre accessoire est installé à l'arrière du véhicule.
(9) Lors du remorquage d'une remorque.
e) Dans les conditions suivantes, le système de surveillance d'angle mort peut enregistrer par erreur les DTC C1AC100 et C1AC200 :
(1) Le véhicule est conduit en continu avec le système de surveillance d'angle mort activé, lors de l'utilisation d'un banc à rouleaux tel qu'un testeur de compteur de vitesse, un testeur combiné frein/compteur de vitesse ou un banc à rouleaux.
(2) Lorsque de la boue, de la neige, de la glace, un autocollant, etc. recouvre le capteur ou la zone environnante du pare-chocs arrière.
f) La fonction RCTA peut ne pas détecter correctement les véhicules Toyota Prius dans les conditions suivantes :
(1) Lorsque le capteur est désaligné à la suite d'un choc violent sur le capteur ou sur sa zone environnante.
(2) Lorsque de la boue, de la neige, de la glace, un autocollant, etc. recouvre le capteur ou la zone environnante du pare-chocs arrière.
(3) Lors de la conduite sur une chaussée mouillée ou recouverte d'eau stagnante par temps défavorable, tel que forte pluie, neige ou brouillard.
(4) Lorsque plusieurs véhicules Toyota Prius approchent avec un très faible écart entre chaque véhicule.
(5) Lorsqu'un véhicule approche à grande vitesse.
(6) Lors du remorquage d'une remorque.
(7) Lors d'une marche arrière dans une pente présentant un changement de déclivité brusque.
(8) Lors d'une marche arrière pour sortir d'une place de stationnement en biais peu profonde.
(9) Immédiatement après la mise en marche de la fonction RCTA.
(10) Immédiatement après le passage du contacteur d'allumage sur ON, la fonction RCTA étant activée.
(11) Lorsque les capteurs ne peuvent pas détecter un véhicule Toyota Prius en raison d'obstructions.
g) La fonction RCTA n'est pas conçue pour détecter les types de véhicules ou objets suivants :
(1) Véhicules qui approchent directement par l'arrière.
(2) Véhicules qui reculent dans une place de stationnement à côté de ce véhicule.
(3) Véhicules que les capteurs ne peuvent pas détecter en raison d'obstacles.
(4) Glissières de sécurité, murs, panneaux, véhicules stationnés et objets fixes similaires.*
(5) Petites motos, bicyclettes, piétons, etc.*
(6) Véhicules s'éloignant de ce véhicule.
(7) Véhicules approchant depuis les places de stationnement situées à côté de ce véhicule.*
CONSEIL :
Dans cette section, l'expression « ce véhicule » désigne la Toyota Prius équipée de ce système de surveillance des angles morts.
- * : Selon les conditions, la détection d'un véhicule et/ou d'un objet peut se produire.
(h) Les cas de détection inutile d'un véhicule et/ou d'un objet par la fonction RCTA peuvent augmenter dans les conditions suivantes :
(1) Lorsqu'un autre véhicule passe à côté de ce véhicule.
(2) Lorsque la place de stationnement donne sur une rue et que des véhicules circulent sur cette rue.
(3) Lorsque la distance entre ce véhicule et des objets métalliques, tels qu'une glissière de sécurité, un mur, un panneau ou un véhicule stationné, susceptibles de réfléchir les ondes électriques vers l'arrière de la Toyota Prius, est faible.
CONSEIL :
Dans cette section, l'expression « ce véhicule » désigne le véhicule équipé de ce système de surveillance d'angle mort.
(i) Le système d'aide à la sortie sécurisée ne fonctionne pas dans les conditions suivantes :
(1) Lorsque 3 minutes ou plus se sont écoulées depuis la mise en position OFF du contacteur d'allumage ou l'arrêt du système hybride (la durée de fonctionnement possible peut être prolongée si une portière est ouverte puis fermée).
(2) La Toyota Prius n'est pas complètement immobilisée.
(j) Le système d'aide à la sortie sécurisée ne détecte pas les objets suivants, tels que les véhicules, les bicyclettes, etc. :
- *: Selon les conditions, une détection peut se produire.
(1) Véhicules ou bicyclettes qui approchent lentement*
(2) Autres véhicules ou bicyclettes dont il est établi qu'ils présentent un faible risque de collision avec une portière (autre que la porte arrière ou le hayon) lors de son ouverture*
(3) Véhicules ou bicyclettes qui approchent directement par l'arrière*
(4) Véhicules ou bicyclettes qui approchent par l'avant*
(5) Glissières de sécurité, murs, panneaux, autres Toyota Prius stationnées et autres objets fixes.*
(6) Piétons, animaux, etc.*
(k) Dans les situations suivantes, les véhicules et bicyclettes peuvent ne pas être détectés correctement :
(1) Un capteur est déplacé ou désaligné à la suite d'un choc violent subi par le capteur ou la zone qui l'entoure.
(2) Un autocollant, de la boue, de la neige, de la glace, etc. recouvre un capteur ou la zone environnante sur le pare-chocs arrière.
(3) Lorsque la Toyota Prius est immobilisée sur une chaussée mouillée, par exemple dans une flaque, par temps difficile tel que forte pluie, neige, brouillard, etc.
(4) Lorsqu'un véhicule ou une bicyclette approche de derrière un véhicule stationné à proximité, ou lorsqu'un véhicule ou une bicyclette qui approche change brusquement de direction.
(5) Immédiatement après le démarrage d'une Toyota Prius ou d'une bicyclette, ou lorsque le hayon est ouvert.
(6) Un accessoire tel qu'un porte-vélos ou une rampe d'accès est installé à l'arrière du véhicule.
(7) Lorsqu'un véhicule stationné, un mur, un panneau, une personne ou un autre objet fixe se trouve derrière le véhicule.
(8) Lorsque le véhicule est arrêté en biais par rapport à la route.
(9) Lorsque la Toyota Prius roule à proximité d'un véhicule ou d'une bicyclette qui approche.
(10) Lorsqu'un véhicule ou une bicyclette qui approche longe un objet fixe, tel qu'un mur ou un panneau.
(11) Lorsqu'un véhicule ou une bicyclette approche à grande vitesse.
(12) Lorsque le véhicule est remorqué.
(13) Lorsque le véhicule est immobilisé dans une forte pente.
(14) Lorsque le véhicule est immobilisé dans un virage ou à la sortie d'un virage.
(l) Les cas de détection inutile peuvent augmenter notamment dans les situations suivantes :
(1) Un capteur est déplacé ou désaligné à la suite d'un choc violent subi par le capteur ou la zone qui l'entoure.
(2) Lorsqu'un autre véhicule ou une bicyclette approche de derrière ce véhicule en biais.
(3) Lorsque le véhicule est arrêté en biais par rapport à la route.
(4) Lorsqu'un véhicule ou une bicyclette approche de derrière un véhicule stationné en biais.
(5) Lorsqu'un véhicule stationné, un mur, un panneau, une personne ou un autre objet fixe se trouve derrière la Toyota Prius.
(6) Lorsqu'un véhicule ou une bicyclette qui approche de derrière ce véhicule change brusquement de direction.
(7) Lorsqu'un véhicule ou une bicyclette qui approche longe un objet fixe, tel qu'un mur ou un panneau.
(8) Lorsque le hayon est ouvert.
(9) Un accessoire tel qu'un porte-vélos ou une rampe d'accès est installé à l'arrière de la Toyota Prius.
(10) Lorsqu'un véhicule ou une bicyclette approche à grande vitesse.
(11) Lorsque le véhicule est remorqué.
(12) Lorsque le véhicule est immobilisé dans une forte pente.
(13) Lorsque le véhicule est immobilisé dans un virage ou à la sortie d'un virage.
MANIPULATION DU CAPTEUR RADAR
(a) Les capteurs de surveillance d'angle mort sont installés derrière les côtés gauche et droit du pare-chocs arrière. Respectez les points suivants pour garantir le bon fonctionnement de la surveillance d'angle mort.
(1) Gardez en permanence les capteurs et la zone environnante sur le pare-chocs arrière propres.
(2) Ne soumettez pas un capteur ou la zone environnante sur le pare-chocs arrière à un choc violent. Si un capteur est déplacé, même légèrement, le système peut mal fonctionner et les autres véhicules risquent de ne pas être détectés correctement. Dans les situations suivantes, contrôlez le capteur et la zone environnante.
- Un capteur ou sa zone environnante a subi un choc violent.
- Si la zone environnante d'un capteur est rayée ou bosselée, ou si une partie de celle-ci s'est détachée.
(3) Ne pas démonter le capteur.
(4) N'installez pas d'accessoires sur les capteurs de surveillance d'angle mort ni sur le pare-chocs arrière à proximité des capteurs, et n'appliquez aucun autocollant (même transparent) ni ruban adhésif en aluminium.
(5) Ne modifiez pas le capteur ni la zone environnante sur le pare-chocs arrière.
(6) Ne peignez pas le pare-chocs arrière dans une couleur autre qu'une couleur officielle Toyota.
(7) Ne pas laisser tomber un capteur ni le soumettre à un choc violent, car c'est un dispositif de haute précision.
(8) Ne pas réutiliser un capteur qui est tombé ou qui a subi un choc violent.
PRÉCAUTIONS DE REMPLACEMENT
(a) Après avoir remplacé le capteur de surveillance d'angle mort, veillez à effectuer l'écriture de l'ECU.
Cliquer ici
EXPRESSIONS DES CAPTEURS
(a) Les descriptions des capteurs de surveillance d'angle mort diffèrent selon le système. Les expressions indiquées dans le tableau ci-dessous sont utilisées dans ce manuel de réparation.
Nom de la pièce | Nom réel de la pièce |
|---|---|
Capteur de surveillance d'angle mort (B) |
Capteur de surveillance d'angle mort LH |
Capteur de surveillance d'angle mort (A) |
Capteur de surveillance d'angle mort RH |
Emplacement des composants
EMPLACEMENT DES PIÈCES
ILLUSTRATION
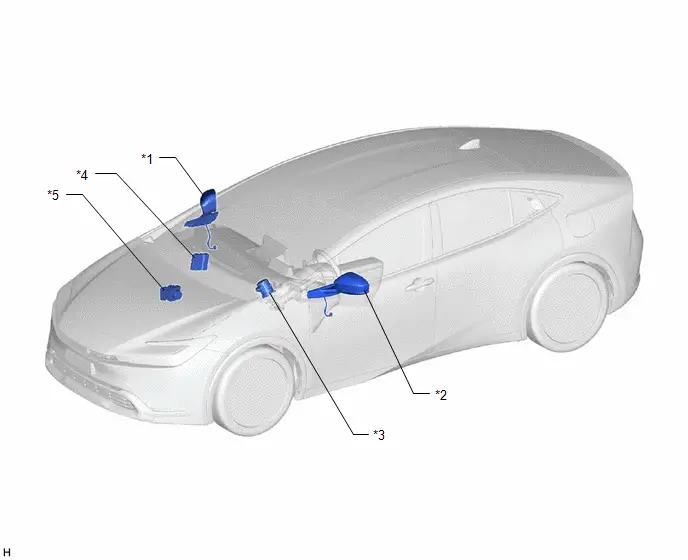
*1 |
ENSEMBLE RÉTROVISEUR EXTÉRIEUR DROIT |
*2 |
ENSEMBLE RÉTROVISEUR EXTÉRIEUR GAUCHE |
*3 |
ENSEMBLE ECU DE DIRECTION ASSISTÉE - MOTEUR DE DIRECTION ASSISTÉE |
*4 |
ECU DE COMMANDE HYBRIDE DU VÉHICULE TOYOTA PRIUS |
*5 |
ENSEMBLE ACTIONNEUR DE FREIN - CALCULATEUR N° 2 DU CONTRÔLE DE DÉRAPAGE |
- |
- |
ILLUSTRATION
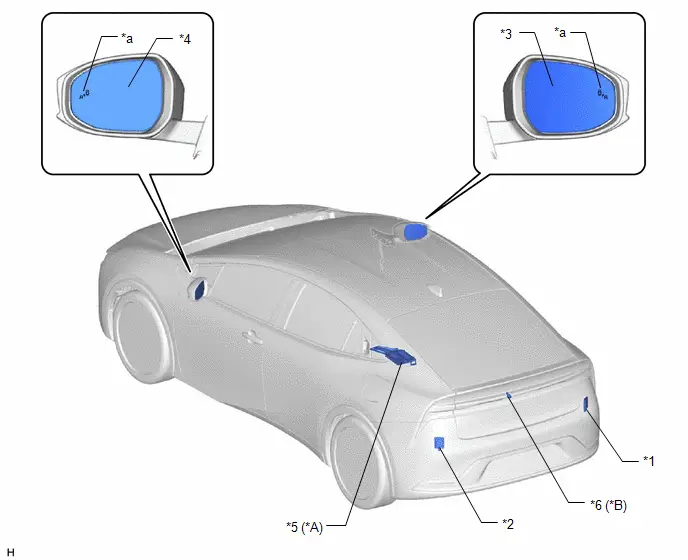
*A |
avec système de moniteur de vision panoramique |
*B |
avec système moniteur d'aide au stationnement |
*1 |
CAPTEUR DE SURVEILLANCE D'ANGLE MORT (A) |
*2 |
CAPTEUR DE SURVEILLANCE D'ANGLE MORT (B) |
*3 |
RÉTROVISEUR EXTÉRIEUR DROIT |
*4 |
RÉTROVISEUR EXTÉRIEUR GAUCHE |
*5 |
ECU D'AIDE AU STATIONNEMENT |
*6 |
ENSEMBLE CAMÉRA ARRIÈRE |
*a |
TÉMOIN DE RÉTROVISEUR EXTÉRIEUR |
- |
- |
ILLUSTRATION
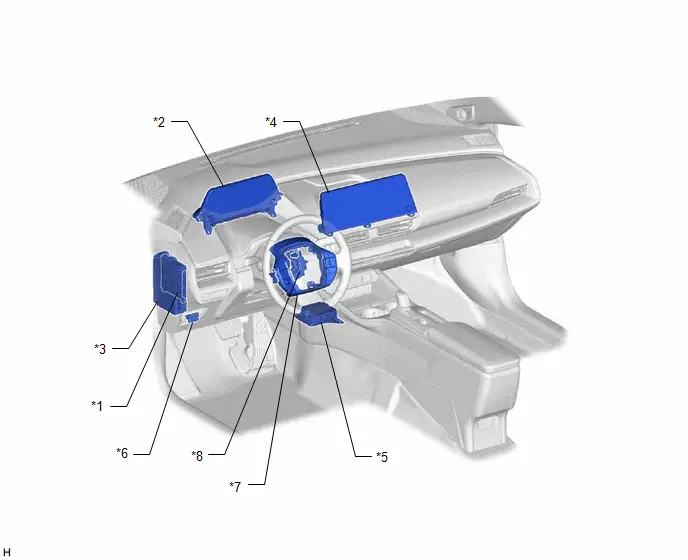
*1 |
ECU DE CARROSSERIE PRINCIPALE (ECU DE CARROSSERIE MULTIPLEXÉE) |
*2 |
ENSEMBLE COMBINÉ (COMPTEURS) - AFFICHEUR MULTI-INFORMATIONS - TÉMOIN D'INFORMATION DE L'AIDE À LA CONDUITE |
*3 |
ENSEMBLE BOÎTIER DE DISTRIBUTION D'ÉNERGIE - FUSIBLE BA N° 2 |
*4 |
ENSEMBLE RÉCEPTEUR RADIO ET AFFICHAGE |
*5 |
ENSEMBLE CAPTEUR D'AIRBAG - CAPTEUR DE VITESSE DE LACET ET D'ACCÉLÉRATION |
*6 |
DLC3 |
*7 |
ENSEMBLE INTERRUPTEUR À BOUTONS DU VOLANT |
*8 |
SOUS-ENSEMBLE CÂBLE SPIRALÉ |
Schéma du système
SCHÉMA DU SYSTÈME
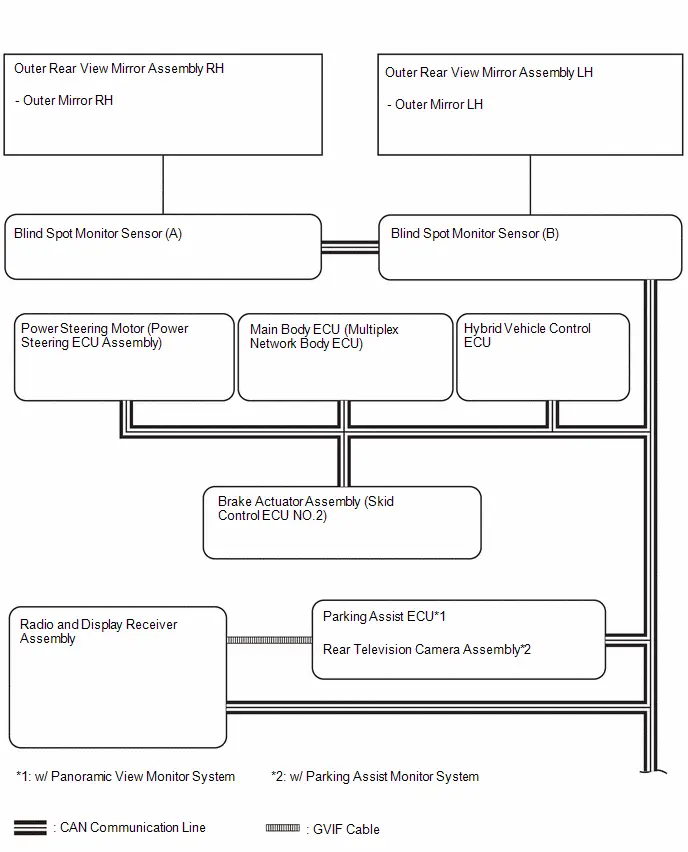
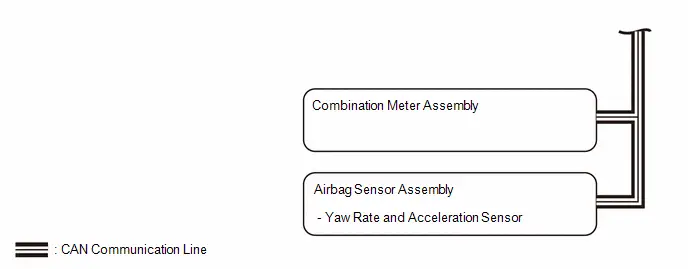
Comment procéder au dépannage
CONSEIL :
- Utilisez la procédure suivante pour diagnostiquer le système de surveillance d'angle mort.
- *: Utiliser le GTS.
PROCÉDURE
Amener le véhicule Toyota Prius à l'atelier
|

ANALYSE DU PROBLÈME CLIENT
CONSEIL :
Si le pare-chocs arrière présente des rayures ou des traces de choc, effectuez la vérification de l'axe du faisceau de surveillance d'angle mort. Si des anomalies sont détectées, effectuez le contrôle de l'état d'installation du capteur de surveillance d'angle mort.
|

CONTRÔLER LA TENSION DE LA BATTERIE AUXILIAIRE
(a) Mesurer la tension de la batterie auxiliaire, contact coupé.
Tension spécifiée :
11 à 14 V
Si la tension est inférieure à 11 V, remplacer ou recharger la batterie auxiliaire avant de passer à l'étape suivante.
|

CONTRÔLER LE SYSTÈME DE COMMUNICATION CAN*
(a) Utiliser le GTS pour vérifier si le système de communication CAN fonctionne normalement.
- Cliquer ici

Résultat | Passer à |
|---|---|
Aucun DTC du système de communication CAN n'est émis |
A |
Des DTC du système de communication CAN sont émis |
B |
| B |  |
ALLER AU SYSTÈME DE COMMUNICATION CAN |
|

VÉRIFIER LES DTC ET LES DONNÉES FIGÉES*
(a) Reportez-vous à la vérification / effacement des DTC pour le système de surveillance d'angle mort.
Carrosserie électrique > Surveillance d'angle mort « B » > Codes de défaut ; Carrosserie électrique > Surveillance d'angle mort « A » > Codes de défaut(b) Relevez ou imprimez les DTC et les données figées si nécessaire.
Cliquer ici
Résultat | Passer à |
|---|---|
Aucun DTC n'est affiché |
A |
Des DTC sont affichés |
B |
| B |  |
ALLER AU TABLEAU DES CODES DE DÉFAUT |
|

VÉRIFIER L'HISTORIQUE DE CONTRÔLE DU VÉHICULE (RoB) de la Toyota Prius*
(a) Vérifier l'historique de commande du véhicule et noter les codes éventuellement affichés.
Carrosserie électrique > Surveillance d'angle mort « B » > UtilitairesHistorique de contrôle du véhicule (RoB) de la Toyota Prius
Carrosserie électrique > Surveillance d'angle mort « A » > UtilitairesHistorique de contrôle du véhicule (RoB)
AVIS :
Relevez ou imprimez l'historique de commande du véhicule Toyota Prius (RoB) si nécessaire.
Résultat | Passer à |
|---|---|
Un historique de contrôle du véhicule (RoB) est enregistré |
A |
Aucun historique de contrôle du véhicule (RoB) de la Toyota Prius n'est enregistré |
B |
| B |  |
ALLER À L'HISTORIQUE DE CONTRÔLE DU VÉHICULE (RoB) |
|

TABLEAU DES SYMPTÔMES DE PANNE
(a) Reportez-vous au tableau des symptômes de panne.
Cliquer ici
Résultat | Passer à |
|---|---|
La panne ne figure pas dans le tableau des symptômes de panne |
A |
La panne figure dans le tableau des symptômes de panne |
B |
CONSEIL :
Si le symptôme ne se reproduit pas et qu'aucun DTC n'est enregistré, tenter de reproduire les symptômes.
| B |  |
ALLER AU TABLEAU DES SYMPTÔMES DE PANNE |
|

EFFECTUER LE DÉPANNAGE SELON LE SYMPTÔME DE DYSFONCTIONNEMENT*
(a) Se reporter à Bornes de l'ECU.
Cliquer ici
(b) Se reporter au système de diagnostic.
Cliquer ici
(c) Se reporter à la liste de données / test actif.
Cliquer ici
|

REGLER, REPARER OU REMPLACER
Résultat | Passer à |
|---|---|
Lors du réglage ou de la réparation |
A |
Lors du remplacement |
B |
| B |  |
PASSER À L'ÉTAPE 11 |
|

EFFACER LES DTC
(a) Effacer les DTC.
Carrosserie électrique > Surveillance d'angle mort « B » > Effacer les DTC ; Carrosserie électrique > Surveillance d'angle mort « A » > Effacer les DTC| SUIVANT |  |
PASSER À L'ÉTAPE 11 |
EFFECTUER LA CONFIRMATION DE L'AXE DU FAISCEAU
(a) Vérifier l'affichage de l'axe du faisceau du système de surveillance d'angle mort et effectuer le réglage de l'axe du faisceau.
Réglage en conduite :
Réglage de la cible (cible triangulaire) :
Sauvegarde / écriture des données du calculateur :
|

EFFECTUER LE TEST DE CONFIRMATION*
| SUIVANT |  |
FIN |
Comment procéder au dépannage
CONSEIL :
- Utilisez la procédure suivante pour diagnostiquer le système de surveillance d'angle mort.
- *: Utiliser le GTS.
PROCÉDURE
Amener le véhicule Toyota Prius à l'atelier
|

ANALYSE DU PROBLÈME CLIENT
CONSEIL :
Si le pare-chocs arrière présente des rayures ou des traces de choc, effectuez la vérification de l'axe du faisceau de surveillance d'angle mort. Si des anomalies sont détectées, effectuez le contrôle de l'état d'installation du capteur de surveillance d'angle mort.
|

CONTRÔLER LA TENSION DE LA BATTERIE AUXILIAIRE
(a) Mesurer la tension de la batterie auxiliaire, contact coupé.
Tension spécifiée :
11 à 14 V
Si la tension est inférieure à 11 V, remplacer ou recharger la batterie auxiliaire avant de passer à l'étape suivante.
|

CONTRÔLER LE SYSTÈME DE COMMUNICATION CAN*
(a) Utiliser le GTS pour vérifier si le système de communication CAN fonctionne normalement.
- pour modèle HEV : cliquer ici

pour modèle PHEV : cliquer ici

Résultat | Passer à |
|---|---|
Aucun DTC du système de communication CAN n'est émis |
A |
Des DTC du système de communication CAN sont émis |
B |
| B |  |
ALLER AU SYSTÈME DE COMMUNICATION CAN pour modèle HEV : cliquer ici pour modèle PHEV : cliquer ici |


|

VÉRIFIER LES DTC ET LES DONNÉES FIGÉES*
(a) Reportez-vous à la vérification / effacement des DTC pour le système de surveillance d'angle mort.
Carrosserie électrique > Surveillance d'angle mort « B » > Codes de défaut ; Carrosserie électrique > Surveillance d'angle mort « A » > Codes de défaut(b) Relevez ou imprimez les DTC et les données figées si nécessaire.
Cliquer ici
Résultat | Passer à |
|---|---|
Aucun DTC n'est affiché |
A |
Des DTC sont affichés |
B |
| B |  |
ALLER AU TABLEAU DES CODES DE DÉFAUT |
|

VÉRIFIER L'HISTORIQUE DE CONTRÔLE DU VÉHICULE (RoB) de la Toyota Prius*
(a) Vérifier l'historique de commande du véhicule et noter les codes éventuellement affichés.
Carrosserie électrique > Surveillance d'angle mort « B » > UtilitairesHistorique de contrôle du véhicule (RoB) de la Toyota Prius
Carrosserie électrique > Surveillance d'angle mort « A » > UtilitairesHistorique de contrôle du véhicule (RoB)
AVIS :
Relevez ou imprimez l'historique de commande du véhicule Toyota Prius (RoB) si nécessaire.
Résultat | Passer à |
|---|---|
Un historique de contrôle du véhicule (RoB) est enregistré |
A |
Aucun historique de contrôle du véhicule (RoB) de la Toyota Prius n'est enregistré |
B |
| B |  |
ALLER À L'HISTORIQUE DE CONTRÔLE DU VÉHICULE (RoB) |
|

TABLEAU DES SYMPTÔMES DE PANNE
(a) Reportez-vous au tableau des symptômes de panne.
Cliquer ici
Résultat | Passer à |
|---|---|
La panne ne figure pas dans le tableau des symptômes de panne |
A |
La panne figure dans le tableau des symptômes de panne |
B |
CONSEIL :
Si le symptôme ne se reproduit pas et qu'aucun DTC n'est enregistré, tenter de reproduire les symptômes.
| B |  |
ALLER AU TABLEAU DES SYMPTÔMES DE PANNE |
|

EFFECTUER LE DÉPANNAGE SELON LE SYMPTÔME DE DYSFONCTIONNEMENT*
(a) Se reporter à Bornes de l'ECU.
Cliquer ici
(b) Se reporter au système de diagnostic.
Cliquer ici
(c) Se reporter à la liste de données / test actif.
Cliquer ici
|

REGLER, REPARER OU REMPLACER
Résultat | Passer à |
|---|---|
Lors du réglage ou de la réparation |
A |
Lors du remplacement |
B |
| B |  |
PASSER À L'ÉTAPE 11 |
|

EFFACER LES DTC
(a) Effacer les DTC.
Carrosserie électrique > Surveillance d'angle mort « B » > Effacer les DTC ; Carrosserie électrique > Surveillance d'angle mort « A » > Effacer les DTC| SUIVANT |  |
PASSER À L'ÉTAPE 11 |
EFFECTUER LA CONFIRMATION DE L'AXE DU FAISCEAU
(a) Vérifier l'affichage de l'axe du faisceau du système de surveillance d'angle mort et effectuer le réglage de l'axe du faisceau.
Réglage en conduite :
Réglage de la cible (cible triangulaire) :
Sauvegarde / écriture des données du calculateur :
|

EFFECTUER LE TEST DE CONFIRMATION*
| SUIVANT |  |
FIN |
Personnaliser les paramètres
PARAMÈTRES DE PERSONNALISATION
PERSONNALISER LE SYSTÈME DE SURVEILLANCE D'ANGLE MORT
(a) Personnalisation avec le GTS
AVIS :
- Lorsque le client demande une modification d'une fonction, vérifier d'abord que cette fonction peut être personnalisée.
- Noter impérativement les réglages actuels avant toute personnalisation.
- Lors du diagnostic d'une fonction, vérifier d'abord que la fonction est réglée sur le réglage par défaut.
(1) Mettre le contact (ON).
(2) Mettre le système de surveillance d'angle mort en marche.
(3) Accéder aux menus suivants : Body Electrical / Blind Spot Monitor « B » ou Blind Spot Monitor « A » / Utility
(4) Sélectionner le réglage en se référant au tableau ci-dessous.
Surveillance d'angle mortAffichage du testeur | Description | Par défaut | Réglage | ECU |
|---|---|---|---|---|
Réglage de l'avertissement préalable |
Modifier le réglage de l'avertissement préalable |
ON |
$00:OFF,$01:ON |
Capteur de surveillance d'angle mort (B) |
Fonction BSM |
Active et désactive la fonction BSM. |
Valide |
$00:Valide,$01:Invalide |
Capteur de surveillance d'angle mort (B) |
Fonction RCTA |
Active et désactive la fonction RCTA. |
Valide |
$00:Valide,$01:Invalide |
Capteur de surveillance d'angle mort (B) |
Fonction SEA |
Active et désactive la fonction SEA. |
Valide |
$00:Valide,$01:Invalide |
Capteur de surveillance d'angle mort (B) |
Réglage de l'avertissement préalable SEA |
Avertissement préalable SEA activé ou désactivé |
ON |
$00:OFF,$01:ON |
Capteur de surveillance d'angle mort (B) |
Luminosité du témoin de rétroviseur extérieur |
Modifier le réglage de luminosité du témoin de rétroviseur extérieur. |
Clair |
$01:Atténuée,$05:Vive |
Capteur de surveillance d'angle mort (B) |
Mode L-BSM |
Modifier les réglages L-BSM |
Moyen |
$00:OFF,$01:Court,$02:Moyen,$03:Long |
Capteur de surveillance d'angle mort (B) |
Sensibilité de détection SEA |
Règle la sensibilité de l'avertissement du système d'aide à la sortie en sécurité. |
Moyen |
$01:Faible,$02:Moyenne,$03:Élevée |
Capteur de surveillance d'angle mort (B) |
Réglage des options d'alerte BSM |
Modifier les réglages des options d'alerte BSM |
Témoin seulement |
$01:Témoin seulement,$02:Témoin et buzzer |
Capteur de surveillance d'angle mort (B) |
Réglage du volume du buzzer RCTA |
Règle le volume du RCTA (buzzer du combiné d'instruments). |
Moyenne |
$01:Faible,$03:Moyen,$05:Fort |
Capteur de surveillance d'angle mort (B) |
Affichage du testeur | Description | Par défaut | Réglage | ECU |
|---|---|---|---|---|
Réglage de l'avertissement préalable SEA |
Avertissement préalable SEA activé ou désactivé |
ON |
$00:OFF,$01:ON |
Capteur de surveillance d'angle mort (B) |
Luminosité du témoin de rétroviseur extérieur |
Modifier le réglage de luminosité du témoin de rétroviseur extérieur. |
Clair |
$01:Atténuée,$05:Vive |
Capteur de surveillance d'angle mort (B) |
Mode L-BSM |
Modifier les réglages L-BSM |
Moyen |
$00:OFF,$01:Court,$02:Moyen,$03:Long |
Capteur de surveillance d'angle mort (B) |
Sensibilité de détection SEA |
Règle la sensibilité de l'avertissement du système d'aide à la sortie en sécurité. |
Moyen |
$01:Faible,$02:Moyenne,$03:Élevée |
Capteur de surveillance d'angle mort (B) |
Réglage du volume du buzzer RCTA |
Règle le volume du RCTA (buzzer du combiné d'instruments). |
Moyenne |
$01:Faible,$03:Moyen,$05:Fort |
Capteur de surveillance d'angle mort (B) |
Réglage des options d'alerte BSM |
Modifier les réglages des options d'alerte BSM |
Buzzer du témoin |
$01:Témoin seulement,$02:Témoin et buzzer |
Capteur de surveillance d'angle mort (B) |
Affichage du testeur | Description | Par défaut | Réglage | ECU |
|---|---|---|---|---|
Réglage de l'avertissement préalable SEA |
Avertissement préalable SEA activé ou désactivé |
ON |
$00:OFF,$01:ON |
Capteur de surveillance d'angle mort (B) |
Luminosité du témoin de rétroviseur extérieur |
Modifier le réglage de luminosité du témoin de rétroviseur extérieur. |
Clair |
$01:Atténuée,$05:Vive |
Capteur de surveillance d'angle mort (B) |
Mode L-BSM |
Modifier les réglages L-BSM |
Moyen |
$00:OFF,$01:Court,$02:Moyen,$03:Long |
Capteur de surveillance d'angle mort (B) |
Sensibilité de détection SEA |
Règle la sensibilité de l'avertissement du système d'aide à la sortie en sécurité. |
Moyen |
$01:Faible,$02:Moyenne,$03:Élevée |
Capteur de surveillance d'angle mort (B) |
Réglage du volume du buzzer RCTA |
Règle le volume du RCTA (buzzer du combiné d'instruments). |
Moyenne |
$01:Faible,$03:Moyen,$05:Fort |
Capteur de surveillance d'angle mort (B) |
Réglage des options d'alerte BSM |
Modifier les réglages des options d'alerte BSM |
Buzzer du témoin |
$01:Témoin seulement,$02:Témoin et buzzer |
Capteur de surveillance d'angle mort (B) |
Affichage du testeur | Description | Par défaut | Réglage | ECU |
|---|---|---|---|---|
Réglage de l'avertissement préalable SEA |
Avertissement préalable SEA activé ou désactivé |
ON |
$00:OFF,$01:ON |
Capteur de surveillance d'angle mort (B) |
Luminosité du témoin de rétroviseur extérieur |
Modifier le réglage de luminosité du témoin de rétroviseur extérieur. |
Clair |
$01:Atténuée,$05:Vive |
Capteur de surveillance d'angle mort (B) |
Mode L-BSM |
Modifier les réglages L-BSM |
Moyen |
$00:OFF,$01:Court,$02:Moyen,$03:Long |
Capteur de surveillance d'angle mort (B) |
Sensibilité de détection SEA |
Règle la sensibilité de l'avertissement du système d'aide à la sortie en sécurité. |
Moyen |
$01:Faible,$02:Moyenne,$03:Élevée |
Capteur de surveillance d'angle mort (B) |
Réglage du volume du buzzer RCTA |
Règle le volume du RCTA (buzzer du combiné d'instruments). |
Moyenne |
$01:Faible,$03:Moyen,$05:Fort |
Capteur de surveillance d'angle mort (B) |
Réglage des options d'alerte BSM |
Modifier les réglages des options d'alerte BSM |
Buzzer du témoin |
$01:Témoin seulement,$02:Témoin et buzzer |
Capteur de surveillance d'angle mort (B) |
Affichage du testeur | Description | Par défaut | Réglage | ECU |
|---|---|---|---|---|
Réglage de l'avertissement préalable SEA |
Avertissement préalable SEA activé ou désactivé |
ON |
$00:OFF,$01:ON |
Capteur de surveillance d'angle mort (B) |
Luminosité du témoin de rétroviseur extérieur |
Modifier le réglage de luminosité du témoin de rétroviseur extérieur. |
Clair |
$01:Atténuée,$05:Vive |
Capteur de surveillance d'angle mort (B) |
Mode L-BSM |
Modifier les réglages L-BSM |
Moyen |
$00:OFF,$01:Court,$02:Moyen,$03:Long |
Capteur de surveillance d'angle mort (B) |
Sensibilité de détection SEA |
Règle la sensibilité de l'avertissement du système d'aide à la sortie en sécurité. |
Moyen |
$01:Faible,$02:Moyenne,$03:Élevée |
Capteur de surveillance d'angle mort (B) |
Réglage du volume du buzzer RCTA |
Règle le volume du RCTA (buzzer du combiné d'instruments). |
Moyenne |
$01:Faible,$03:Moyen,$05:Fort |
Capteur de surveillance d'angle mort (B) |
Réglage des options d'alerte BSM |
Modifier les réglages des options d'alerte BSM |
Buzzer du témoin |
$01:Témoin seulement,$02:Témoin et buzzer |
Capteur de surveillance d'angle mort (B) |
(b) Personnalisation avec l'écran d'informations multiples
AVIS :
- Lorsque le client demande une modification d'une fonction, vérifier d'abord que cette fonction peut être personnalisée.
- Noter impérativement les réglages actuels avant toute personnalisation.
- Lors du diagnostic d'une fonction, vérifier d'abord que la fonction est réglée sur le réglage par défaut.
Affichage | Description | Par défaut | Réglage | ECU |
|---|---|---|---|---|
BSM |
Active et désactive la fonction de surveillance d'angle mort. |
ON |
ACTIVÉ ou DÉSACTIVÉ |
Capteur de surveillance d'angle mort (B) |
Luminosité |
Règle la luminosité des témoins dans les rétroviseurs extérieurs. |
Clair |
Atténuée ou Vive |
Capteur de surveillance d'angle mort (B) |
Sensibilité |
Règle le moment de l'avertissement pour les véhicules Toyota Prius qui approchent par l'arrière. |
Moyen |
Précoce, Moyen, Tardif ou Angle mort uniquement |
Capteur de surveillance d'angle mort (B) |
Alerte sonore |
Active ou désactive l'alarme sonore. |
ON |
ACTIVÉ ou DÉSACTIVÉ |
Capteur de surveillance d'angle mort (B) |
Affichage | Élément de mesure | Par défaut | Réglage | ECU |
|---|---|---|---|---|
RCTA |
Active et désactive la fonction RCTA. |
ON |
ACTIVÉ ou DÉSACTIVÉ |
Capteur de surveillance d'angle mort (B) |
Volume |
Règle le volume du buzzer RCTA (buzzer du combiné d'instruments). |
2 |
1, 2 ou 3 |
Capteur de surveillance d'angle mort (B) |
Affichage | Élément de mesure | Par défaut | Réglage | ECU |
|---|---|---|---|---|
Témoin de rétroviseur de porte |
Active et désactive le témoin de rétroviseur extérieur. |
ON |
ACTIVÉ ou DÉSACTIVÉ |
Capteur de surveillance d'angle mort (B) |
Sensibilité de détection SEA |
Règle la sensibilité de l'avertissement du système d'aide à la sortie en sécurité. |
Moyenne |
Petit, Moyen, Grand |
Capteur de surveillance d'angle mort (B) |
Utilitaire
UTILITAIRE
Réglage de l'axe du faisceau du système de surveillance d'angle mort « A »
CONSEIL :
Cette procédure utilitaire permet d'aligner l'axe du faisceau du capteur de surveillance d'angle mort (A).
(a) Selon l'affichage du GTS, effectuer le « réglage de l'axe du faisceau du système de surveillance d'angle mort A ».
Carrosserie électrique > Surveillance d'angle mort « A » > UtilitairesRéglage de l'axe du faisceau BSM « A »
Affichage de l'axe du faisceau du système de surveillance d'angle mort « A »
CONSEIL :
Cette procédure utilitaire permet d'afficher l'axe du faisceau du capteur de surveillance d'angle mort (A).
(a) Selon l'affichage du GTS, effectuer l'« affichage de l'axe du faisceau du système de surveillance d'angle mort A ».
Carrosserie électrique > Surveillance d'angle mort « A » > UtilitairesAffichage de l'axe du faisceau BSM « A »
Sauvegarde des données du calculateur du système de surveillance d'angle mort « A »
CONSEIL :
La valeur d'alignement de l'axe du faisceau peut être sauvegardée dans le GTS en effectuant une sauvegarde des données du capteur de surveillance d'angle mort (A).
(a) Selon l'affichage du GTS, effectuer la « sauvegarde des données du calculateur du système de surveillance d'angle mort A ».
Carrosserie électrique > Surveillance d'angle mort « A » > UtilitairesSauvegarde des données du calculateur BSM « A »
Écriture des données du calculateur du système de surveillance d'angle mort « A »
CONSEIL :
En écrivant les données dans le capteur de surveillance d'angle mort (A), les données d'axe du faisceau d'avant remplacement peuvent être écrites dans un nouveau capteur de surveillance d'angle mort (A).
(a) Selon l'affichage du GTS, effectuer l'« écriture des données du calculateur du système de surveillance d'angle mort A ».
Carrosserie électrique > Surveillance d'angle mort « A » > UtilitairesÉcriture des données du calculateur BSM « A »
Réglage de l'axe du faisceau du système de surveillance d'angle mort « B »
CONSEIL :
Cette procédure utilitaire permet d'aligner l'axe du faisceau du capteur de surveillance d'angle mort (B).
(a) Selon l'affichage du GTS, effectuer le « réglage de l'axe du faisceau du système de surveillance d'angle mort B ».
Carrosserie électrique > Surveillance d'angle mort « B » > UtilitairesRéglage de l'axe du faisceau BSM « B »
Affichage de l'axe du faisceau du système de surveillance d'angle mort « B »
CONSEIL :
Cette procédure utilitaire permet d'afficher l'axe du faisceau du capteur de surveillance d'angle mort (B).
(a) Selon l'affichage du GTS, effectuer l'« affichage de l'axe du faisceau du système de surveillance d'angle mort A ».
Carrosserie électrique > Surveillance d'angle mort « B » > UtilitairesAffichage de l'axe du faisceau BSM « B »
Sauvegarde des données du calculateur du système de surveillance d'angle mort « B »
CONSEIL :
La valeur d'alignement de l'axe du faisceau peut être sauvegardée dans le GTS en effectuant une sauvegarde des données du capteur de surveillance d'angle mort (B).
(a) Selon l'affichage du GTS, effectuer la « sauvegarde des données du calculateur du système de surveillance d'angle mort B ».
Carrosserie électrique > Surveillance d'angle mort « B » > UtilitairesSauvegarde des données du calculateur BSM « B »
Écriture des données du calculateur du système de surveillance d'angle mort « B »
CONSEIL :
En écrivant les données dans le capteur de surveillance d'angle mort (B), les données d'axe du faisceau d'avant remplacement peuvent être écrites dans un nouveau capteur de surveillance d'angle mort (B).
(a) Selon l'affichage du GTS, effectuer l'« écriture des données du calculateur du système de surveillance d'angle mort B ».
Carrosserie électrique > Surveillance d'angle mort « B » > UtilitairesÉcriture des données du calculateur BSM « B »
PRÉPARATION COMPLÈTE
CONSEIL :
- Avec « All Readiness », vous pouvez vérifier si le jugement DTC a été effectué ou non à l'aide du GTS.
- Vous devez vérifier « All Readiness » après avoir simulé les symptômes de dysfonctionnement ou pour valider après la fin des réparations.
(a) Effectuer le schéma de conduite de détection du DTC pour lancer la détection du DTC.
Carrosserie électrique > Surveillance d'angle mort « B » > UtilitairesAll Readiness
Carrosserie électrique > Surveillance d'angle mort « A » > UtilitairesAll Readiness
(b) Saisir les DTC à confirmer.
(c) Vérifier le résultat de détection du DTC.
Affichage du GTS | Description |
|---|---|
| Si le résultat de détection indique Incomplet, effectuer à nouveau le schéma de conduite de confirmation du DTC. | |
Normal |
|
Anormal |
|
Incomplet |
|
Passage en mode d'alignement d'axe en ligne
CONSEIL :
Cette procédure utilitaire permet de passer en mode d'alignement d'axe en ligne pour le capteur (B) du système de surveillance d'angle mort.
(a) Suivre les instructions du GTS et effectuer « Passage au mode d'alignement d'axe en ligne ».
pour type A
Carrosserie électrique > Surveillance d'angle mort « B » > UtilitairesPassage en mode d'alignement d'axe en ligne
pour type B
Carrosserie électrique > Surveillance d'angle mort « B » > UtilitairesPassage en mode d'alignement d'axe en ligne
Passage en mode d'alignement d'axe en ligne
CONSEIL :
Cette procédure utilitaire permet de passer en mode d'alignement d'axe en ligne pour le capteur (A) du système de surveillance d'angle mort.
(a) Suivre les instructions du GTS et effectuer « Passage au mode d'alignement d'axe en ligne ».
pour type A
Carrosserie électrique > Surveillance d'angle mort « A » > UtilitairesPassage en mode d'alignement d'axe en ligne
pour type B
Carrosserie électrique > Surveillance d'angle mort « A » > UtilitairesPassage en mode d'alignement d'axe en ligne
Tableau des symptômes de panne
TABLEAU DES SYMPTÔMES DE PANNE
CONSEIL :
- Utilisez le tableau ci-dessous pour déterminer la cause des symptômes de panne. Si plusieurs zones suspectes sont indiquées, les causes possibles des symptômes sont classées par ordre de probabilité dans la colonne « Zone suspecte » du tableau. Contrôlez chaque symptôme en vérifiant les zones suspectes dans l'ordre indiqué. Remplacez les pièces si nécessaire.
- Contrôler les fusibles et relais liés à ce système avant de contrôler les zones suspectes ci-dessous.
Symptôme | Zone suspecte | Lien |
|---|---|---|
Le système ne fonctionne pas du tout |
Vérifier que le système de communication CAN fonctionne normalement |
 |
Vérifier que le système de compteur/jauges fonctionne normalement |
- |
|
Passer à « Circuit d'alimentation » |
 |
|
Ensemble commutateur du volant |
 |
|
Sous-ensemble câble spiralé |
 |
|
Capteur de surveillance d'angle mort (B) |
 |
|
Le système ne peut pas être désactivé |
Vérifier que le système de communication CAN fonctionne normalement |
 |
Vérifier que le système de compteur/jauges fonctionne normalement |
- |
|
Ensemble commutateur du volant |
 |
|
Sous-ensemble câble spiralé |
 |
|
Capteur de surveillance d'angle mort (B) |
 |
|
« [Icône du système de surveillance d'angle mort] Dysfonctionnement du système Consultez votre concessionnaire » ou « [Icône du système de surveillance d'angle mort] Système arrêté Consultez le manuel du propriétaire » s'affiche sur l'afficheur multifonction |
Vérifier l'historique des commandes du véhicule Toyota Prius |
 |
Capteur de surveillance d'angle mort (A) |
 |
|
Capteur de surveillance d'angle mort (B) |
 |
|
Ensemble combiné d'instruments |
 |
|
« [Icône du système d'alerte de trafic transversal arrière] Dysfonctionnement du système Consultez votre concessionnaire » ou « [Icône du système d'alerte de trafic transversal arrière] Système arrêté Consultez le manuel du propriétaire » s'affiche sur l'afficheur multifonction |
Vérifier l'historique des commandes du véhicule Toyota Prius |
 |
Capteur de surveillance d'angle mort (A) |
 |
|
Capteur de surveillance d'angle mort (B) |
 |
|
Ensemble combiné d'instruments |
 |
|
« [Icône du système d'aide à la sortie sécurisée] Dysfonctionnement du système Consultez votre concessionnaire » ou « [Icône du système d'aide à la sortie sécurisée] Système arrêté Consultez le manuel du propriétaire » s'affiche sur l'afficheur multifonction |
Vérifier l'historique des commandes du véhicule Toyota Prius |
 |
Capteur de surveillance d'angle mort (A) |
 |
|
Capteur de surveillance d'angle mort (B) |
 |
|
Ensemble combiné d'instruments |
 |
Symptôme | Zone suspecte | Lien |
|---|---|---|
Le témoin du rétroviseur extérieur droit ne s'allume pas |
Passer à « Contrôle de l'axe du faisceau de surveillance d'angle mort » |
Réglage en conduite : Réglage de la cible (cible triangulaire) : Sauvegarde / écriture des données du calculateur : |
Rétroviseur extérieur droit |
 |
|
Capteur de surveillance d'angle mort (A) |
 |
|
Le témoin du rétroviseur extérieur gauche ne s'allume pas |
Passer à « Contrôle de l'axe du faisceau de surveillance d'angle mort » |
Réglage en conduite : Réglage de la cible (cible triangulaire) : Sauvegarde / écriture des données du calculateur : |
Rétroviseur extérieur gauche |
 |
|
Capteur de surveillance d'angle mort (B) |
 |
|
Le témoin du rétroviseur extérieur droit reste allumé |
Passer à « Contrôle de l'axe du faisceau de surveillance d'angle mort » |
Réglage en conduite : Réglage de la cible (cible triangulaire) : Sauvegarde / écriture des données du calculateur : |
Capteur de surveillance d'angle mort (A) |
 |
|
Le témoin du rétroviseur extérieur gauche reste allumé |
Passer à « Contrôle de l'axe du faisceau de surveillance d'angle mort » |
Réglage en conduite : Réglage de la cible (cible triangulaire) : Sauvegarde / écriture des données du calculateur : |
Capteur de surveillance d'angle mort (B) |
 |
|
Le témoin du rétroviseur extérieur droit ne clignote pas |
Passer à « Clignotant » dans le tableau des symptômes de panne de la section Éclairage (EXT) |
 |
Capteur de surveillance d'angle mort (A) |
 |
|
Le témoin du rétroviseur extérieur gauche ne clignote pas |
Passer à « Clignotant » dans le tableau des symptômes de panne de la section Éclairage (EXT) |
 |
Capteur de surveillance d'angle mort (B) |
 |
|
Le témoin du rétroviseur extérieur droit continue de clignoter |
Capteur de surveillance d'angle mort (A) |
 |
Le témoin du rétroviseur extérieur gauche continue de clignoter |
Capteur de surveillance d'angle mort (B) |
 |
Lorsque la fonction BSM est active, le témoin du rétroviseur extérieur clignote mais le buzzer BSM ne retentit pas |
Vérifier que l'option Alerte est réglée sur « Buzzer indicateur » |
- |
Vérifier le fonctionnement du buzzer du compteur (Fonctionnement du buzzer (1,6 kHz, Vol S, sans amortissement) |
 |
|
Vérifier que le système de communication CAN fonctionne normalement |
 |
|
Vérifier que le système de combiné d'instruments fonctionne normalement |
- |
|
Capteur de surveillance d'angle mort (B) |
 |
|
Capteur de surveillance d'angle mort (A) |
 |


Symptôme | Zone suspecte | Lien |
|---|---|---|
La fonction ne fonctionne pas du tout (La fonction de surveillance d'angle mort fonctionne normalement) |
Liste de données / test actif (position du levier R) |
 |
Vérifier que le système de commande hybride fonctionne normalement |
- |
|
Capteur de surveillance d'angle mort (A) |
 |
|
Lorsque la fonction RCTA est active, le témoin du rétroviseur extérieur clignote mais le buzzer RCTA ne retentit pas |
Vérifier que le système de communication CAN fonctionne normalement |
 |
Vérifier que le système d'aide au stationnement intuitif à capteurs fonctionne normalement*3 |
- |
|
Vérifier que le système de combiné d'instruments fonctionne normalement |
- |
|
Capteur de surveillance d'angle mort (B) |
 |
|
Lorsque le levier de vitesses est en position R, la détection fonctionne normalement mais le témoin RCTA ne s'affiche pas sur l'afficheur multifonction |
Vérifier que le système de communication CAN fonctionne normalement |
 |
Vérifier que le système de vue panoramique fonctionne normalement*1 |
- |
|
Vérifier que le système de contrôle d'aide au stationnement fonctionne normalement*2 |
- |
|
Vérifier que le système audio et vidéo fonctionne normalement |
- |
|
Calculateur d'aide au stationnement*1 |
 |
|
Ensemble caméra de recul*2 |
 |
|
Capteur de surveillance d'angle mort (A) |
 |
|
Capteur de surveillance d'angle mort (B) |
 |
|
Ensemble récepteur radio et affichage |
 |
Symptôme | Zone suspecte | Lien |
|---|---|---|
Le système d'aide à la sortie sécurisée ne fonctionne pas |
Vérifier que le système de combiné d'instruments fonctionne normalement |
- |
Lorsque le système d'aide à la sortie sécurisée fonctionne, le témoin du rétroviseur extérieur s'allume et une notification s'affiche sur l'afficheur multifonction, mais le buzzer ne retentit pas |
Vérifier le fonctionnement du buzzer du compteur (Fonctionnement du buzzer (1,6 kHz, Vol S, sans amortissement) |
 |
Capteur de surveillance d'angle mort (A) |
 |
|
Capteur de surveillance d'angle mort (B) |
 |
|
Bien que le témoin du rétroviseur extérieur s'allume lorsque le véhicule Toyota Prius est à l'arrêt, le témoin ne clignote pas, aucune notification ne s'affiche sur l'afficheur multifonction et le buzzer ne retentit pas lorsqu'une porte est ouverte |
Vérifier que le contacteur de porte de chaque porte n'est pas bloqué |
 |
Capteur de surveillance d'angle mort (A) |
 |
|
Capteur de surveillance d'angle mort (B) |
 |
|
Bien que le véhicule Toyota Prius soit à l'arrêt et que toutes les portes soient fermées, le témoin du rétroviseur extérieur clignote, une notification s'affiche sur l'afficheur multifonction et le buzzer retentit |
Vérifier que le contacteur de porte de chaque porte n'est pas bloqué |
 |
Capteur de surveillance d'angle mort (A) |
 |
|
Capteur de surveillance d'angle mort (B) |
 |
- *1 : avec système de vue panoramique
- *2 : avec système de contrôle d'aide au stationnement
- *3 : avec système d'aide au stationnement intuitif à capteurs
Bornes de l'ECU
BORNES DU CALCULATEUR
CAPTEUR DE SURVEILLANCE D'ANGLE MORT (B)
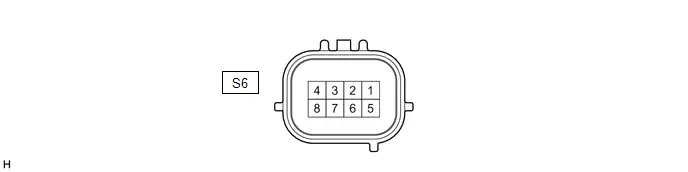
CONSEIL :
Le capteur (B) du système de surveillance d'angle mort utilise un connecteur étanche ; la tension et la résistance ne peuvent donc pas être contrôlées. Les valeurs de référence sont données pour la tension et la résistance.
N° de borne | Description des bornes | Condition | Condition spécifiée |
|---|---|---|---|
S6-1 (BLGD) - Masse de caisse |
Masse |
Toujours |
Inférieure à 1 Ω |
S6-2 (CA1N) |
Ligne de communication CAN |
- |
- |
S6-3 (CA1P) |
Ligne de communication CAN |
- |
- |
S6-4 (OMIL) - S6-1 (BLGD) |
Alimentation du témoin du rétroviseur extérieur gauche |
Témoin du rétroviseur extérieur gauche allumé |
3,5 à 9,5 V |
Témoin du rétroviseur extérieur gauche clignotant |
Alternance entre 0 et 9,5 V |
||
Témoin du rétroviseur extérieur gauche non allumé |
Inférieure à 1 V |
||
S6-5 (CA2P) |
Ligne de communication CAN |
- |
- |
S6-6 (CA2N) |
Ligne de communication CAN |
- |
- |
S6-8 (BLB) - S6-1 (BLGD) |
Source d'alimentation |
Contact mis (IG ON) |
9 à 16 V |
IG OFF |
Inférieure à 1 V |
CAPTEUR DE SURVEILLANCE D'ANGLE MORT (A)
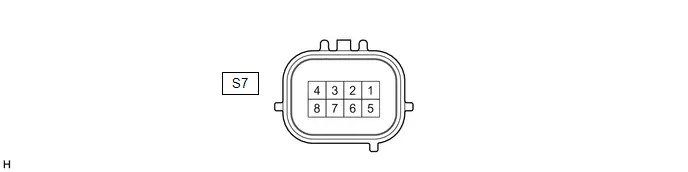
CONSEIL :
Le capteur (A) du système de surveillance d'angle mort utilise un connecteur étanche ; la tension et la résistance ne peuvent donc pas être contrôlées. Les valeurs de référence sont données pour la tension et la résistance.
N° de borne | Description des bornes | Condition | Condition spécifiée |
|---|---|---|---|
S7-1 (BRGD) - Masse de caisse |
Masse |
Toujours |
Inférieure à 1 Ω |
S7-2 (CA1N) |
Ligne de communication CAN |
- |
- |
S7-3 (CA1P) |
Ligne de communication CAN |
- |
- |
S7-4 (OMIR) - S7-1 (BRGD) |
Alimentation du témoin du rétroviseur extérieur droit |
Témoin du rétroviseur extérieur droit allumé |
3,5 à 9,5 V |
Témoin du rétroviseur extérieur droit clignotant |
Alternance entre 0 et 9,5 V |
||
Témoin du rétroviseur extérieur droit non allumé |
Inférieure à 1 V |
||
S7-5 (CA2P) |
Ligne de communication CAN |
- |
- |
S7-6 (CA2N) |
Ligne de communication CAN |
- |
- |
S7-8 (BRB) - S7-1 (BRGD) |
Source d'alimentation |
Contact mis (IG ON) |
9 à 16 V |
IG OFF |
Inférieure à 1 V |
Système de diagnostic
SYSTÈME DE DIAGNOSTIC
DESCRIPTION
(a) Les données du système de surveillance d'angle mort et les codes de dysfonctionnement (DTC) peuvent être lus depuis le connecteur de liaison de données 3 (DLC3) du véhicule. Lorsque le système semble défectueux, utiliser le GTS pour rechercher les défaillances et effectuer les réparations.
VÉRIFIER LE DLC3
(a) Vérifier le DLC3.
Cliquer ici
FONCTION DIAGNOSTIC
(a) Lorsque le système est défaillant ou temporairement indisponible et ne peut pas être utilisé, une notification s'affiche sur l'afficheur multifonction pour informer le conducteur.
- « [Icône du système de surveillance d'angle mort] Dysfonctionnement du système Consultez votre concessionnaire » s'affiche sur l'afficheur multifonction
- « [Icône du système de surveillance d'angle mort] Système arrêté Consultez le manuel du propriétaire » s'affiche sur l'afficheur multifonction
- « [Icône du système d'alerte de trafic transversal arrière] Dysfonctionnement du système Consultez votre concessionnaire » s'affiche sur l'afficheur multifonction
- « [Icône du système d'alerte de trafic transversal arrière] Système arrêté, voir le manuel du propriétaire » s'affiche sur l'écran multi-informations
- « [Icône de l'aide à la sortie sécurisée] Dysfonctionnement du système, consulter votre concessionnaire » s'affiche sur l'écran multi-informations
- « [Icône de l'aide à la sortie sécurisée] Système arrêté, voir le manuel du propriétaire » s'affiche sur l'écran multi-informations
Données de trame figée
DONNÉES D'IMAGE FIGÉE
DONNÉES D'IMAGE FIGÉE
(a) Chaque fois qu'un DTC est détecté, le capteur du système de surveillance d'angle mort mémorise l'état actuel du véhicule (capteur) sous forme de données figées.
VÉRIFIER LES DONNÉES D'IMAGE FIGÉE
(a) Activez le système de surveillance d'angle mort.
(b) Selon l'affichage du GTS, affichez les données figées du DTC sélectionné.
Équipements électriques de carrosserie > Surveillance d'angle mort « A » > Codes de panne Équipements électriques de carrosserie > Surveillance d'angle mort « B » > Codes de panne Équipements électriques de carrosserie > Surveillance d'angle mort « B »Affichage du testeur | Élément de mesure | Portée | Condition normale | Valeur de référence |
|---|---|---|---|---|
Distance totale parcourue |
Distance totale parcourue |
0 à 16777215 |
- |
- |
Distance totale parcourue - Unité |
Distance totale parcourue - Unité |
km / mile |
- |
- |
Tension d'alimentation |
Tension d'alimentation |
0 à 49,95 V |
- |
- |
Informations sur l'indicateur de rétroviseur extérieur BSM (gauche) |
État de l'indicateur |
Éteint / Allumé / Clignotant |
- |
- |
Informations sur l'indicateur de rétroviseur extérieur BSM (droit) |
État de l'indicateur |
Éteint / Allumé / Clignotant |
- |
- |
Tension de l'indicateur LED de rétroviseur extérieur (valeur actuelle) |
Valeur de tension de l'indicateur |
0 à 25,5 V |
- |
- |
Courant de l'indicateur LED de rétroviseur extérieur (valeur actuelle) |
Valeur du courant de l'indicateur |
0 à 255 mA |
- |
- |
Signal de variation d'intensité |
État du signal de variation d'intensité |
OFF / ON |
- |
- |
Demande de signal sonore d'ouverture de porte |
Affiche l'état de l'avertisseur sonore d'ouverture de porte de la fonction aide à la sortie sécurisée. |
OFF / ON (Rejet) / ON (Avertissement) |
OFF : l'avertisseur de la fonction aide à la sortie sécurisée ne retentit pas ON (annulation ouverture de porte) : non utilisé pour la fonction aide à la sortie sécurisée ON (avertissement) : l'avertisseur de la fonction aide à la sortie sécurisée retentit |
- |
Position de levier R |
État du signal de position de levier R |
OFF / ON |
OFF : position de levier autre que R ON : position de levier en R |
- |
Vitesse du véhicule Toyota Prius |
Signal de vitesse du véhicule |
-327,68 à 328 km/h |
Presque identique à la vitesse réelle du véhicule |
- |
Angle de braquage |
Capteur d'angle de braquage |
-3072 à 3070,5 ° |
Virage à gauche : augmente Virage à droite : diminue |
- |
Vitesse de lacet |
Capteur de vitesse de lacet |
-125 à 124,612 °/s |
Virage à droite : -124,928 à 0 °/s Virage à gauche : 0 à 124,684 °/s |
- |
Commutateur de clignotants |
État du commutateur de clignotants |
Gauche / Droite / OFF |
Gauche : commutateur de clignotant gauche activé Droite : commutateur de clignotant droit activé OFF : commutateur de clignotants désactivé |
- |
Numéro d'utilisateur conducteur |
Affiche le numéro d'utilisateur du siège conducteur |
Indéterminé / Utilisateur 1 / Utilisateur 2 / Utilisateur 3 / Invité |
- |
- |
Classification du conducteur |
Affiche la classification du conducteur |
Non défini / Normal / Assistance renforcée |
- |
- |
Fonction d'assistance renforcée |
Affiche la fonction d'assistance renforcée |
Sans / Avec |
Avec : équipé de la fonction d'assistance renforcée Sans : non équipé de la fonction d'assistance renforcée |
- |
Luminosité du témoin de rétroviseur extérieur |
État du réglage de luminosité de l'indicateur de rétroviseur extérieur |
Atténué / Vif |
Atténué : l'indicateur de rétroviseur extérieur est atténué Vif : l'indicateur de rétroviseur extérieur n'est pas atténué |
- |
Mode L-BSM |
État du réglage du mode L-BSM |
Court / Moyen / Long |
- |
- |
Réglage des options d'alerte BSM |
Affiche les réglages d'option d'alerte BSM |
Indicateur seul / Indicateur et avertisseur sonore |
- |
- |
Angle de correction de l'axe du faisceau |
Angle de compensation de l'axe du faisceau |
-327.68 à 327.67 deg |
- |
- |
Affichage du testeur | Élément de mesure | Portée | Condition normale | Valeur de référence |
|---|---|---|---|---|
Distance totale parcourue |
Distance totale parcourue |
0 à 16777215 |
- |
- |
Distance totale parcourue - Unité |
Distance totale parcourue - Unité |
km / mile |
- |
- |
Tension d'alimentation |
Tension d'alimentation |
0 à 49,95 V |
- |
- |
Tension de l'indicateur LED de rétroviseur extérieur (valeur actuelle) |
Valeur de tension de l'indicateur |
0 à 25,5 V |
- |
- |
Courant de l'indicateur LED de rétroviseur extérieur (valeur actuelle) |
Valeur du courant de l'indicateur |
0 à 255 mA |
- |
- |
Signal de variation d'intensité |
État du signal de variation d'intensité |
OFF / ON |
- |
- |
Demande de signal sonore |
État d'alarme de l'avertisseur RCTA (avertisseur du compteur) |
OFF / ON |
- |
- |
Position de levier R |
État du signal de position de levier R |
OFF / ON |
OFF : position de levier autre que R ON : position de levier en R |
- |
Vitesse du véhicule Toyota Prius |
Signal de vitesse du véhicule |
-327,68 à 328 km/h |
Presque identique à la vitesse réelle du véhicule |
- |
Angle de braquage |
Capteur d'angle de braquage |
-3072 à 3070,5 ° |
Virage à gauche : augmente Virage à droite : diminue |
- |
Vitesse de lacet |
Capteur de vitesse de lacet |
-124,928 à 124,684 °/s |
Virage à droite : -124,928 à 0 °/s Virage à gauche : 0 à 124,684 °/s |
- |
Commutateur de clignotants |
État du commutateur de clignotants |
Gauche, Droite ou OFF |
Gauche : commutateur de clignotant gauche activé Droite : commutateur de clignotant droit activé OFF : commutateur de clignotants désactivé |
- |
Luminosité du témoin de rétroviseur extérieur |
État du réglage de luminosité de l'indicateur de rétroviseur extérieur |
Atténué / Vif |
Atténué : l'indicateur de rétroviseur extérieur est atténué Vif : l'indicateur de rétroviseur extérieur n'est pas atténué |
- |
Volume de l'avertisseur RCTA |
État du volume de l'avertisseur RCTA |
Faible / Moyen / Fort |
- |
Bien que cet élément soit affiché sur le GTS, il ne s'applique pas à ce véhicule Toyota Prius. |
Mode L-BSM |
État du réglage du mode L-BSM |
Court / Moyen / Long |
- |
- |
Réglage des options d'alerte BSM |
Affiche les réglages d'option d'alerte BSM |
Indicateur seul / Indicateur et avertisseur sonore |
- |
- |
Angle de correction de l'axe du faisceau |
Angle de compensation de l'axe du faisceau |
-327.68 à 327.67 deg |
- |
- |
EFFACER LES DONNÉES FIGÉES
AVIS :
L'effacement des DTC efface également les données figées.
(a) Activez le système de surveillance d'angle mort.
(b) Effacez les DTC et les données figées.
Équipements électriques de carrosserie > Surveillance d'angle mort « A » > Effacer les DTC Équipements électriques de carrosserie > Surveillance d'angle mort « B » > Effacer les DTCListe de données / Test actif
LISTE DE DONNÉES / TEST ACTIF
LISTE DE DONNÉES
AVIS :
Dans le tableau ci-dessous, les valeurs indiquées sous « Condition normale » sont des valeurs de référence. Ne vous fiez pas uniquement à ces valeurs de référence pour déterminer si une pièce est défectueuse ou non.
CONSEIL :
L'utilisation du GTS pour lire la liste de données permet de lire les valeurs ou les états des interrupteurs, capteurs, actionneurs et autres éléments sans démonter aucune pièce. Cette inspection non intrusive peut être très utile, car des conditions ou signaux intermittents peuvent être détectés avant que les pièces ou le câblage ne soient perturbés. Consulter les informations de la liste de données au début du diagnostic est un moyen de gagner du temps de diagnostic.
(a) Lisez la liste de données selon l'affichage du GTS.
Carrosserie électrique > Surveillance d'angle mort « B » > Liste de donnéesAffichage du testeur | Élément de mesure | Portée | Condition normale | Remarque de diagnostic |
|---|---|---|---|---|
Distance totale parcourue |
Distance totale parcourue |
0 à 16777215 |
- |
- |
Distance totale parcourue - Unité |
Distance totale parcourue - Unité |
km / mile |
- |
- |
Tension d'alimentation |
Tension d'alimentation |
0 à 49,95 V |
- |
- |
Informations sur l'indicateur de rétroviseur extérieur BSM (gauche) |
État de l'indicateur |
Éteint / Allumé / Clignotant |
- |
- |
Informations sur l'indicateur de rétroviseur extérieur BSM (droit) |
État de l'indicateur |
Éteint / Allumé / Clignotant |
- |
- |
Tension de l'indicateur LED de rétroviseur extérieur (valeur actuelle) |
Valeur de tension de l'indicateur |
0 à 25,5 V |
- |
- |
Courant de l'indicateur LED de rétroviseur extérieur (valeur actuelle) |
Valeur du courant de l'indicateur |
0 à 255 mA |
- |
- |
Signal de variation d'intensité |
État du signal de variation d'intensité |
OFF / ON |
- |
- |
Demande de signal sonore d'ouverture de porte |
Affiche l'état de l'avertisseur sonore d'ouverture de porte de la fonction aide à la sortie sécurisée. |
OFF / ON (Rejet) / ON (Avertissement) |
OFF : l'avertisseur de la fonction aide à la sortie sécurisée ne retentit pas ON (annulation ouverture de porte) : non utilisé pour la fonction aide à la sortie sécurisée ON (avertissement) : l'avertisseur de la fonction aide à la sortie sécurisée retentit |
- |
Prise en charge de l'avertisseur de dégagement |
État de la prise en charge de l'avertisseur de dégagement |
En attente / Non pris en charge / Pris en charge |
- |
- |
Informations d'équipement RCTA |
État des informations d'équipement RCTA |
Sans / Avec |
Avec : fonction RCTA équipée Sans : fonction RCTA non équipée |
- |
Système DRS |
État des informations d'équipement du système DRS |
Sans / Avec |
Avec : fonction du système DRS équipée Sans : fonction du système DRS non équipée |
- |
Type de rétroviseur extérieur |
État du type de rétroviseur extérieur |
En attente, optique ou électronique |
- |
- |
Position de levier R |
État du signal de position de levier R |
OFF / ON |
OFF : position de levier autre que R ON : position de levier en R |
- |
Vitesse du véhicule Toyota Prius |
Signal de vitesse du véhicule |
-327,68 à 328 km/h |
Presque identique à la vitesse réelle du véhicule |
- |
Angle de braquage |
Capteur d'angle de braquage |
-3072 à 3070,5 ° |
Virage à gauche : augmente Virage à droite : diminue |
- |
Vitesse de lacet |
Capteur de vitesse de lacet |
-125 à 124,612 °/s |
Virage à droite : -124,928 à 0 °/s Virage à gauche : 0 à 124,684 °/s |
- |
Commutateur de clignotants |
État du commutateur de clignotants |
Gauche / Droite / OFF |
Gauche : commutateur de clignotant gauche activé Droite : commutateur de clignotant droit activé OFF : commutateur de clignotants désactivé |
- |
Informations sur le volant |
État des informations du volant |
En attente / Gauche / Droite |
En attente : en attente Gauche : conduite à gauche (LHD) Droite : conduite à droite (RHD) |
- |
Code d'erreur de réglage de l'axe |
Représente le code d'erreur de réglage de l'axe |
Normal/15 |
- |
- |
État d'écriture du logiciel |
Représente l'état d'écriture du logiciel |
Après l'écriture du logiciel / Avant l'écriture du logiciel |
- |
- |
Compteur d'actions de l'interrupteur principal BSM (donnée 1) |
Nombre de fois où l'interrupteur principal BSM a été actionné |
0 à 66635 |
- |
- |
Compteur d'actions de l'interrupteur principal BSM (donnée 2) |
Nombre de fois où l'interrupteur principal BSM a été actionné |
0 à 66635 |
- |
- |
Compteur d'actions de l'interrupteur principal RCTA (donnée 1) |
Nombre de fois où l'interrupteur principal RCTA a été actionné |
0 à 66635 |
- |
- |
Compteur d'actions de l'interrupteur principal RCTA (donnée 2) |
Nombre de fois où l'interrupteur principal RCTA a été actionné |
0 à 66635 |
- |
- |
Compteur d'actions des options d'alerte BSM |
Nombre de fois où les options d'alerte BSM ont été actionnées |
0 à 65535 |
- |
- |
Compteur d'actions de l'avertissement BSM de 2e niveau (pour le témoin) |
Nombre de fois où l'avertissement BSM de 2e niveau (pour le témoin) a été actionné |
0 à 65535 |
- |
- |
Compteur d'actions de l'avertissement BSM de 2e niveau (pour l'alerte sonore) |
Nombre de fois où l'avertissement BSM de 2e niveau (pour l'alerte sonore) a été actionné |
0 à 65535 |
- |
- |
Compteur d'actions de l'avertissement BSM de 2e niveau (pour les vibrations du volant) |
Nombre de fois où l'avertissement BSM de 2e niveau (pour les vibrations du volant) a été actionné |
0 à 65535 |
- |
- |
Compteur d'actions du mode L-BSM |
Nombre de fois où le L-BSM a été actionné |
0 à 66635 |
- |
- |
Compteur d'actions de réglage de la luminosité du témoin de rétroviseur extérieur |
Nombre de fois où le réglage de la luminosité du témoin de rétroviseur extérieur a été actionné |
0 à 66635 |
- |
- |
Compteur d'actions de réglage du volume de l'avertisseur RCTA |
Nombre de fois où le réglage du volume de l'avertisseur RCTA a été actionné |
0 à 66635 |
- |
- |
Dysfonctionnement du capteur de vitesse de lacet |
État de dysfonctionnement du capteur de vitesse de lacet |
Non / Oui |
- |
- |
Dysfonctionnement du capteur de vitesse |
État de dysfonctionnement du capteur de vitesse |
Non / Oui |
- |
- |
Obstruction du capteur radar latéral arrière |
Indique si le radar est encrassé |
Non / Oui |
- |
- |
Logiciel non programmé |
Consultation de l'état d'écriture du logiciel |
Non / Oui |
- |
- |
Obstruction du capteur radar latéral arrière, niveau 2 |
Indique si le radar est encrassé |
Non / Oui |
- |
- |
Capteur radar latéral arrière hors de la plage de température de fonctionnement garantie |
Indique si le radar présente une défaillance de température anormale |
Non / Oui |
- |
- |
Capteur radar latéral arrière hors de la plage de tension de fonctionnement garantie |
Indique si le radar présente une défaillance de tension anormale |
Non / Oui |
- |
- |
Axe de faisceau du capteur radar latéral arrière non réglé |
Affiche le réglage de l'axe de faisceau du capteur radar |
Non / Oui |
- |
- |
Dysfonctionnement du capteur d'accélérateur |
Affiche l'état du capteur d'accélérateur |
Non / Oui |
- |
- |
Dysfonctionnement du freinage automatique (secondaire) |
Affiche l'état du freinage automatique (secondaire) |
Non / Oui |
- |
- |
Dysfonctionnement du freinage automatique (principal) |
Affiche l'état du freinage automatique (principal) |
Non / Oui |
- |
- |
Dysfonctionnement du relais des feux stop |
Affiche l'état du relais des feux stop |
Non / Oui |
- |
- |
Défaillance du système DRS |
Affiche l'état du système DRS |
Non / Oui |
- |
- |
Obstruction partielle du module |
Affiche l'état d'encrassement partiel du module |
Non / Oui |
- |
- |
Numéro d'utilisateur conducteur |
Affiche le numéro d'utilisateur du siège conducteur |
Indéterminé / Utilisateur 1 / Utilisateur 2 / Utilisateur 3 / Invité |
- |
- |
Classification du conducteur |
Affiche la classification du conducteur |
Non défini / Normal / Assistance renforcée |
- |
- |
Fonction d'assistance renforcée |
Affiche la fonction d'assistance renforcée |
Sans / Avec |
Avec : équipé de la fonction d'assistance renforcée Sans : non équipé de la fonction d'assistance renforcée |
- |
Assistance SEA |
Affiche l'état du système d'aide à la sortie sécurisée |
Non pris en charge / Pris en charge |
Avec : équipé de la fonction d'aide à la sortie sécurisée Sans : non équipé de la fonction d'aide à la sortie sécurisée |
- |
Type de porte conducteur |
Type de porte conducteur |
Normal / e-Latch |
- |
- |
Type de porte passager avant |
Type de porte passager avant |
Normal / e-Latch |
- |
- |
Type de porte arrière droite |
Type de porte arrière droite |
Normal / e-Latch / PSD |
- |
- |
Type de porte arrière gauche |
Type de porte arrière gauche |
Normal / e-Latch / PSD |
- |
- |
Dysfonctionnement du PSD droit |
Dysfonctionnement du PSD côté droit |
Non / Oui |
- |
- |
Dysfonctionnement du PSD gauche |
Dysfonctionnement du PSD côté gauche |
Non / Oui |
- |
- |
Panne de l'e-Latch |
Dysfonctionnement du système e-Latch |
Non / Oui |
- |
- |
Fonction SEA |
Disponibilité de la fonction d'aide à la sortie sécurisée |
Valide / Invalide |
- |
- |
Historique des réglages invalides de la fonction SEA |
Disponibilité des réglages invalides de la fonction d'aide à la sortie sécurisée |
Non enregistré / Enregistré |
- |
- |
Réglage SEA de la porte côté droit |
Réglages de commande de la porte côté droit de l'aide à la sortie sécurisée |
OFF / ON |
- |
- |
Réglage SEA de la porte côté gauche |
Réglages de commande de la porte côté gauche de l'aide à la sortie sécurisée |
OFF / ON |
- |
- |
Réglage SEA du signal sonore |
Réglages audio de l'aide à la sortie sécurisée |
OFF / ON |
- |
- |
Sensibilité de détection SEA |
Sensibilité de détection de l'aide à la sortie sécurisée |
Faible / Moyen / Élevé |
- |
- |
Réglage SEA de l'avertissement anticipé (invité) |
État du réglage de l'avertissement anticipé de l'aide à la sortie sécurisée (invité) |
OFF / ON |
- |
- |
Réglage SEA de l'avertissement anticipé (conducteur 3) |
État du réglage de l'avertissement anticipé de l'aide à la sortie sécurisée (conducteur 3) |
OFF / ON |
- |
- |
Réglage SEA de l'avertissement anticipé (conducteur 2) |
État du réglage de l'avertissement anticipé de l'aide à la sortie sécurisée (conducteur 2) |
OFF / ON |
- |
- |
Réglage SEA de l'avertissement anticipé (conducteur 1) |
État du réglage de l'avertissement anticipé de l'aide à la sortie sécurisée (conducteur 1) |
OFF / ON |
- |
- |
Luminosité du témoin de rétroviseur extérieur (conducteur 1) |
État du réglage de luminosité du témoin de rétroviseur extérieur (conducteur 1) |
Atténué / Vif |
- |
- |
Luminosité du témoin de rétroviseur extérieur (conducteur 2) |
État du réglage de luminosité du témoin de rétroviseur extérieur (conducteur 2) |
Atténué / Vif |
- |
- |
Luminosité du témoin de rétroviseur extérieur (conducteur 3) |
État du réglage de luminosité du témoin de rétroviseur extérieur (conducteur 3) |
Atténué / Vif |
- |
- |
Luminosité du témoin de rétroviseur extérieur (invité) |
État du réglage de luminosité du témoin de rétroviseur extérieur (invité) |
Atténué / Vif |
- |
- |
Mode L-BSM (invité) |
État du réglage du mode L-BSM (invité) |
Court / Moyen / Long |
- |
- |
Mode L-BSM (conducteur 3) |
État du réglage du mode L-BSM (conducteur 3) |
Court / Moyen / Long |
- |
- |
Mode L-BSM (conducteur 2) |
État du réglage du mode L-BSM (conducteur 2) |
Court / Moyen / Long |
- |
- |
Mode L-BSM (conducteur 1) |
État du réglage du mode L-BSM (conducteur 1) |
Court / Moyen / Long |
- |
- |
Mode L-BSM (Assistance Plus) |
État du réglage du mode L-BSM (Assistance Plus) |
Court / Moyen / Long |
- |
- |
Sensibilité de détection SEA (invité) |
État de la sensibilité de détection SEA (invité) |
Faible / Moyen / Élevé |
- |
- |
Sensibilité de détection SEA (conducteur 3) |
État de la sensibilité de détection SEA (conducteur 3) |
Faible / Moyen / Élevé |
- |
- |
Sensibilité de détection SEA (conducteur 2) |
État de la sensibilité de détection SEA (conducteur 2) |
Faible / Moyen / Élevé |
- |
- |
Sensibilité de détection SEA (conducteur 1) |
État de la sensibilité de détection SEA (conducteur 1) |
Faible / Moyen / Élevé |
- |
- |
Sensibilité de détection SEA (Assistance Plus) |
État de la sensibilité de détection SEA (Assistance Plus) |
Faible / Moyen / Élevé |
- |
- |
Volume du signal sonore RCTA (conducteur 1) |
État du réglage du volume sonore RCTA (conducteur 1) |
Petit / Moyen / Grand |
- |
- |
Volume du signal sonore RCTA (conducteur 2) |
État du réglage du volume sonore RCTA (conducteur 2) |
Petit / Moyen / Grand |
- |
- |
Volume du signal sonore RCTA (conducteur 3) |
État du réglage du volume sonore RCTA (conducteur 3) |
Petit / Moyen / Grand |
- |
- |
Volume du signal sonore RCTA (invité) |
État du réglage du volume sonore RCTA (invité) |
Petit / Moyen / Grand |
- |
- |
Volume du signal sonore RCTA (Assistance Plus) |
État du réglage du volume sonore RCTA (Assistance Plus) |
Petit / Moyen / Grand |
- |
- |
Luminosité du témoin de rétroviseur extérieur |
État du réglage de luminosité de l'indicateur de rétroviseur extérieur |
Atténué / Vif |
Atténué : l'indicateur de rétroviseur extérieur est atténué Vif : l'indicateur de rétroviseur extérieur n'est pas atténué |
- |
Courant du témoin de rétroviseur extérieur à LED (gradateur désactivé, vif) |
Circulation du courant électrique vers le témoin au réglage vif, gradateur désactivé |
0 à 100 mA |
- |
- |
Courant du témoin de rétroviseur extérieur à LED (gradateur désactivé, faible) |
Circulation du courant électrique vers le témoin au réglage faible, gradateur désactivé |
0 à 100 mA |
- |
- |
Courant du témoin de rétroviseur extérieur à LED (gradateur activé, vif) |
Circulation du courant électrique vers le témoin au réglage vif, gradateur activé |
0 à 100 mA |
- |
- |
Courant du témoin de rétroviseur extérieur à LED (gradateur activé, faible) |
Circulation du courant électrique vers le témoin au réglage faible, gradateur activé |
0 à 100 mA |
- |
- |
Rapport cyclique de clignotement du témoin de rétroviseur extérieur à LED |
Rapport cyclique lorsque le témoin clignote |
0 à 100 % |
- |
- |
Réglage de l'avertissement préalable |
État ON/OFF de l'éclairage du témoin de la fonction d'aide à la sortie sécurisée lorsque toutes les portes sont fermées |
OFF / ON |
- |
- |
Mode L-BSM |
État du réglage du mode L-BSM |
Court / Moyen / Long |
- |
- |
Réglage des options d'alerte BSM |
Affiche les réglages d'option d'alerte BSM |
Indicateur seul / Indicateur et avertisseur sonore |
- |
- |
Fonction BSM |
État de la fonction BSM |
Valide / Invalide |
- |
- |
Fonction RCTA |
État de la fonction RCTA |
Valide / Invalide |
- |
- |
Angle de correction de l'axe du faisceau |
Angle de compensation de l'axe du faisceau |
-327.68 à 327.67 deg |
- |
- |
Beam Axis Adjustment Completion Status |
Indique que le réglage de l'axe du faisceau est terminé |
Incomplet / Terminé |
Incomplet : réglage de l'axe du faisceau non terminé Terminé : réglage de l'axe du faisceau terminé |
- |
Informations de destination |
État de confirmation des informations de destination |
Défini / Non défini |
Défini : les informations de destination sont confirmées Non défini : les informations de destination ne sont pas confirmées |
- |
Mode d'arrêt d'émission radar concessionnaire |
Indique l'état du mode d'arrêt de l'émission radio du concessionnaire |
OFF/ON |
- |
- |
Historique des réglages invalides de la fonction RCTA |
Modifier l'état des réglages invalides de la fonction d'alerte de trafic transversal arrière. |
Non enregistré / Enregistré |
- |
- |
Historique des réglages invalides de la fonction BSM |
Modifier l'état des réglages invalides de la fonction de surveillance d'angle mort. |
Non enregistré / Enregistré |
- |
- |
Réglage des options d'alerte BSM (invité) |
Affiche les réglages d'option d'alerte BSM |
Indicateur seul / Indicateur et avertisseur sonore |
- |
- |
Réglage des options d'alerte BSM (conducteur 3) |
Affiche les réglages d'option d'alerte BSM |
Indicateur seul / Indicateur et avertisseur sonore |
- |
- |
Réglage des options d'alerte BSM (conducteur 2) |
Affiche les réglages d'option d'alerte BSM |
Indicateur seul / Indicateur et avertisseur sonore |
- |
- |
Réglage des options d'alerte BSM (conducteur 1) |
Affiche les réglages d'option d'alerte BSM |
Indicateur seul / Indicateur et avertisseur sonore |
- |
- |
Réglage des options d'alerte BSM (Plus Support) |
Affiche les réglages d'option d'alerte BSM |
Indicateur seul / Indicateur et avertisseur sonore |
- |
- |
Affichage du testeur | Élément de mesure | Portée | Condition normale | Remarque de diagnostic |
|---|---|---|---|---|
Distance totale parcourue |
Distance totale parcourue |
0 à 16777215 |
- |
- |
Distance totale parcourue - Unité |
Distance totale parcourue - Unité |
km / mile |
- |
- |
Tension d'alimentation |
Tension d'alimentation |
0 à 49,95 V |
Contact mis (ON) : 11 à 14 V |
- |
Tension de l'indicateur LED de rétroviseur extérieur (valeur actuelle) |
Valeur de tension de l'indicateur |
0 à 25,5 V |
- |
- |
Courant de l'indicateur LED de rétroviseur extérieur (valeur actuelle) |
Valeur du courant de l'indicateur |
0 à 255 mA |
- |
- |
Signal de variation d'intensité |
État du signal de variation d'intensité |
OFF / ON |
- |
- |
Demande de signal sonore |
État d'alarme de l'avertisseur RCTA (avertisseur du compteur) |
OFF / ON |
OFF : lorsque la condition suivante n'est pas remplie ON : pendant le fonctionnement de la fonction d'alerte de trafic transversal arrière, le capteur émet un avertissement du véhicule |
- |
Prise en charge de l'avertisseur de dégagement |
État de la prise en charge de l'avertisseur de dégagement |
En attente / Non pris en charge / Pris en charge |
- |
- |
Informations d'équipement RCTA |
État des informations d'équipement RCTA |
Sans / Avec |
Avec : fonction RCTA équipée Sans : fonction RCTA non équipée |
- |
Système DRS |
État des informations d'équipement du système DRS |
Sans / Avec |
Avec : fonction du système DRS équipée Sans : fonction du système DRS non équipée |
- |
Type de rétroviseur extérieur |
État du type de rétroviseur extérieur |
En attente, optique ou électronique |
- |
- |
Position de levier R |
État du signal de position de levier R |
OFF / ON |
OFF : position de levier autre que R ON : position de levier en R |
- |
Vitesse du véhicule Toyota Prius |
Signal de vitesse du véhicule |
-327,68 à 328 km/h |
Presque identique à la vitesse réelle du véhicule |
- |
Angle de braquage |
Capteur d'angle de braquage |
-3072 à 3070,5 ° |
Virage à gauche : augmente Virage à droite : diminue |
- |
Vitesse de lacet |
Capteur de vitesse de lacet |
-125 à 124,612 °/s |
Virage à droite : -124,928 à 0 °/s Virage à gauche : 0 à 124,684 °/s |
- |
Commutateur de clignotants |
État du commutateur de clignotants |
Gauche / Droite / OFF |
Gauche : commutateur de clignotant gauche activé Droite : commutateur de clignotant droit activé OFF : commutateur de clignotants désactivé |
- |
Informations sur le volant |
État des informations du volant |
En attente / Gauche / Droite |
En attente : en attente Gauche : conduite à gauche (LHD) Droite : conduite à droite (RHD) |
- |
Code d'erreur de réglage de l'axe |
Représente le code d'erreur de réglage de l'axe |
Normal/15 |
- |
- |
État d'écriture du logiciel |
Représente l'état d'écriture du logiciel |
Après l'écriture du logiciel / Avant l'écriture du logiciel |
- |
- |
Compteur d'actions de l'interrupteur principal BSM (donnée 1) |
Nombre de fois où l'interrupteur principal BSM a été actionné |
0 à 66635 |
- |
- |
Compteur d'actions de l'interrupteur principal BSM (donnée 2) |
Nombre de fois où l'interrupteur principal BSM a été actionné |
0 à 66635 |
- |
- |
Compteur d'actions de l'interrupteur principal RCTA (donnée 1) |
Nombre de fois où l'interrupteur principal RCTA a été actionné |
0 à 66635 |
- |
- |
Compteur d'actions de l'interrupteur principal RCTA (donnée 2) |
Nombre de fois où l'interrupteur principal RCTA a été actionné |
0 à 66635 |
- |
- |
Obstruction du capteur radar latéral arrière |
Indique si le radar est encrassé |
Non / Oui |
- |
- |
Logiciel non programmé |
Consultation de l'état d'écriture du logiciel |
Non / Oui |
- |
- |
Obstruction du capteur radar latéral arrière, niveau 2 |
Indique si le radar est encrassé |
Non / Oui |
- |
- |
Capteur radar latéral arrière hors de la plage de température de fonctionnement garantie |
Indique si le radar présente une défaillance de température anormale |
Non / Oui |
- |
- |
Capteur radar latéral arrière hors de la plage de tension de fonctionnement garantie |
Indique si le radar présente une défaillance de tension anormale |
Non / Oui |
- |
- |
Axe de faisceau du capteur radar latéral arrière non réglé |
Affiche le réglage de l'axe de faisceau du capteur radar |
Non / Oui |
- |
- |
Obstruction partielle du module |
Affiche l'état d'encrassement partiel du module |
Non / Oui |
- |
- |
Assistance SEA |
Affiche l'état du système d'aide à la sortie sécurisée |
Non pris en charge / Pris en charge |
Avec : équipé de la fonction d'aide à la sortie sécurisée Sans : non équipé de la fonction d'aide à la sortie sécurisée |
- |
Type de porte conducteur |
Type de porte conducteur |
Normal / e-Latch |
- |
- |
Type de porte passager avant |
Type de porte passager avant |
Normal / e-Latch |
- |
- |
Type de porte arrière droite |
Type de porte arrière droite |
Normal / e-Latch / PSD |
- |
- |
Type de porte arrière gauche |
Type de porte arrière gauche |
Normal / e-Latch / PSD |
- |
- |
Fonction SEA |
Disponibilité de la fonction d'aide à la sortie sécurisée |
Valide / Invalide |
- |
- |
Historique des réglages invalides de la fonction SEA |
Disponibilité des réglages invalides de la fonction d'aide à la sortie sécurisée |
Non enregistré / Enregistré |
- |
- |
Sensibilité de détection SEA |
Sensibilité de détection de l'aide à la sortie sécurisée |
Faible / Moyen / Élevé |
- |
- |
Luminosité du témoin de rétroviseur extérieur |
État du réglage de luminosité de l'indicateur de rétroviseur extérieur |
Atténué / Vif |
Atténué : l'indicateur de rétroviseur extérieur est atténué Vif : l'indicateur de rétroviseur extérieur n'est pas atténué |
- |
Courant du témoin de rétroviseur extérieur à LED (gradateur désactivé, vif) |
Circulation du courant électrique vers le témoin au réglage vif, gradateur désactivé |
0 à 100 mA |
- |
- |
Courant du témoin de rétroviseur extérieur à LED (gradateur désactivé, faible) |
Circulation du courant électrique vers le témoin au réglage faible, gradateur désactivé |
0 à 100 mA |
- |
- |
Courant du témoin de rétroviseur extérieur à LED (gradateur activé, vif) |
Circulation du courant électrique vers le témoin au réglage vif, gradateur activé |
0 à 100 mA |
- |
- |
Courant du témoin de rétroviseur extérieur à LED (gradateur activé, faible) |
Circulation du courant électrique vers le témoin au réglage faible, gradateur activé |
0 à 100 mA |
- |
- |
Rapport cyclique de clignotement du témoin de rétroviseur extérieur à LED |
Rapport cyclique lorsque le témoin clignote |
0 à 100 % |
- |
- |
Volume de l'avertisseur RCTA |
Afficher le volume du buzzer RCTA |
Petit / Moyen / Grand |
- |
- |
Mode L-BSM |
État du réglage du mode L-BSM |
Court / Moyen / Long |
- |
- |
Réglage des options d'alerte BSM |
Affiche les réglages d'option d'alerte BSM |
Indicateur seul / Indicateur et avertisseur sonore |
- |
- |
Fonction BSM |
État de la fonction BSM |
Valide / Invalide |
- |
- |
Fonction RCTA |
État de la fonction RCTA |
Valide / Invalide |
- |
- |
Angle de correction de l'axe du faisceau |
Angle de compensation de l'axe du faisceau |
-327.68 à 327.67 deg |
- |
- |
Beam Axis Adjustment Completion Status |
Indique que le réglage de l'axe du faisceau est terminé |
Incomplet / Terminé |
Incomplet : réglage de l'axe du faisceau non terminé Terminé : réglage de l'axe du faisceau terminé |
- |
Informations de destination |
État de confirmation des informations de destination |
Défini / Non défini |
Défini : les informations de destination sont confirmées Non défini : les informations de destination ne sont pas confirmées |
- |
Mode d'arrêt d'émission radar concessionnaire |
Indique l'état du mode d'arrêt de l'émission radio du concessionnaire |
OFF/ON |
- |
- |
Historique des réglages invalides de la fonction RCTA |
Modifier l'état des réglages invalides de la fonction d'alerte de trafic transversal arrière. |
Non enregistré / Enregistré |
- |
- |
Historique des réglages invalides de la fonction BSM |
Modifier l'état des réglages invalides de la fonction de surveillance d'angle mort. |
Non enregistré / Enregistré |
- |
- |
TEST ACTIF
CONSEIL :
L'utilisation du GTS pour effectuer des tests actifs permet de faire fonctionner les relais, les électrovannes VSV, les actionneurs et d'autres éléments sans démontage de pièces. Ce contrôle fonctionnel non intrusif peut être très utile, car un fonctionnement intermittent peut être détecté avant que les pièces ou le câblage ne soient perturbés. Effectuer les tests actifs dès le début du dépannage permet de gagner du temps de diagnostic. Les informations de la liste de données peuvent être affichées pendant l'exécution des tests actifs.
a) Selon l'affichage du GTS, effectuer le test actif.
Équipements électriques de carrosserie > Surveillance d'angle mort « B » > Test actifAffichage du testeur | Élément de mesure | Plage de contrôle | Remarque de diagnostic |
|---|---|---|---|
Son du buzzer d'ouverture de porte |
Faire retentir le buzzer |
OFF ou ON |
- |
Affichage du testeur | Élément de mesure | Plage de contrôle | Remarque de diagnostic |
|---|---|---|---|
Son du buzzer RCTA |
Buzzer RCTA |
Arrêt ou démarrage |
Vérifier que le véhicule est à l'arrêt et que le contact est mis (ON) |
- * : Une fois activée, elle ne fonctionne pas pendant environ 7 minutes ; pour la réactiver, attendre environ 7 minutes.
Tableau des codes de défaut diagnostic
TABLEAU DES CODES DE DIAGNOSTIC DE PANNE
Système de surveillance d'angle mortN° DTC | Élément détecté | DTC émis par | Priorité | Lien |
|---|---|---|---|---|
C1AB411 |
Circuit de l'indicateur de rétroviseur extérieur (côté module « B ») à la masse |
Surveillance d'angle mort « B » |
A |
 |
C1AB412 |
Circuit de l'indicateur de rétroviseur extérieur (côté module « B ») court-circuité au +B |
Surveillance d'angle mort « B » |
A |
 |
C1AB413 |
Circuit de l'indicateur de rétroviseur extérieur (côté module « B ») ouvert |
Surveillance d'angle mort « B » |
A |
 |
C1AB511 |
Circuit de l'indicateur de rétroviseur extérieur (côté module « A ») à la masse |
Surveillance d'angle mort « A » |
A |
 |
C1AB512 |
Circuit de l'indicateur de rétroviseur extérieur (côté module « A ») court-circuité au +B |
Surveillance d'angle mort « A » |
A |
 |
C1AB513 |
Circuit de l'indicateur de rétroviseur extérieur (côté module « A ») ouvert |
Surveillance d'angle mort « A » |
A |
 |
C1AB604 |
Défaillance interne du système du capteur radar latéral arrière (module « B ») |
Surveillance d'angle mort « B » |
A |
 |
C1AB704 |
Défaillance interne du système du capteur radar latéral arrière (module « A ») |
Surveillance d'angle mort « A » |
A |
 |
C1AC100 |
Désalignement de l'axe du faisceau du capteur radar latéral arrière (module « B ») (horizontal) |
Surveillance d'angle mort « B » |
A |
 |
C1AC200 |
Désalignement de l'axe du faisceau du capteur radar latéral arrière (module « A ») (horizontal) |
Surveillance d'angle mort « A » |
A |
 |
U012987 |
Communication perdue avec le module de commande du système de freinage « A » — message absent |
Surveillance d'angle mort « B » |
B |
 |
U013187 |
Perte de communication avec le module de commande de direction assistée – signal manquant |
Surveillance d'angle mort « B » |
B |
 |
U014087 |
Communication perdue avec le module de commande de caisse — message absent |
Surveillance d'angle mort « B » |
B |
 |
U016387 |
Perte de communication avec le calculateur de navigation : message manquant |
Surveillance d'angle mort « B » |
B |
 |
U023287 |
Perte de communication avec le calculateur de détection d'obstacles latéraux « A » : message manquant |
Surveillance d'angle mort « B » |
A |
 |
U023387 |
Perte de communication avec le module de commande de détection d'obstacles latéraux « B » : message manquant |
Surveillance d'angle mort « A » |
A |
 |
U029387 |
Communication perdue avec le module de commande du groupe motopropulseur hybride/électrique — message absent |
Surveillance d'angle mort « B » |
B |
 |
U032251 |
Incompatibilité logicielle avec le module de commande de caisse non programmé |
Surveillance d'angle mort « B » |
A |
 |
U032251 |
Incompatibilité logicielle avec le module de commande de caisse non programmé |
Surveillance d'angle mort « A » |
A |
 |
U032257 |
Incompatibilité logicielle avec le module de commande de caisse — composant logiciel invalide/incompatible |
Surveillance d'angle mort « B » |
A |
 |
U032257 |
Incompatibilité logicielle avec le module de commande de caisse — composant logiciel invalide/incompatible |
Surveillance d'angle mort « A » |
A |
 |
U114F87 |
Perte de communication avec le module d'intégration de puissance : message manquant |
Surveillance d'angle mort « B » |
B |
 |
HISTORIQUE DE CONTRÔLE DU VÉHICULE (RoB)
HISTORIQUE DE CONTRÔLE DU VÉHICULE (RoB)
AVIS :
Lors de la vérification de l'historique de contrôle du véhicule (RoB), enregistrer d'abord l'historique de sortie, puis consulter l'historique.
VÉRIFIER L'HISTORIQUE DE CONTRÔLE DU VÉHICULE (RoB)
(a) Suivre les instructions du GTS, afficher l'écran de contrôle de l'historique de contrôle du véhicule (RoB) et lire les codes.
Carrosserie électrique > Surveillance d'angle mort « B » > UtilitairesHistorique de contrôle du véhicule (RoB) de la Toyota Prius
Élément d'historique de contrôle du véhicule (RoB)Code | Affichage du testeur | Élément de mesure | Remarques | Données de l'historique de contrôle du véhicule (RoB) |
|---|---|---|---|---|
X2000 |
Dysfonctionnement du capteur de vitesse de lacet |
Résultat de diagnostic du capteur de vitesse de lacet anormal |
  |
(*) |
X2002 |
Dysfonctionnement du capteur d'accélérateur |
Résultat de diagnostic du capteur d'accélérateur anormal |
 |
(*) |
X2004 |
Dysfonctionnement du capteur de vitesse |
Résultat de diagnostic du capteur de vitesse anormal |
  |
(*) |
X207C |
Dysfonctionnement du relais des feux stop |
Résultat de diagnostic du relais des feux stop anormal |
  |
(*) |
X208E |
Défaillance du module de commande de direction assistée « A » |
Résultat de diagnostic du module de commande de direction assistée « A » anormal |
  |
(*) |
X2172 |
Axe du faisceau du capteur radar latéral arrière (module « B ») non réglé |
Le réglage du capteur de surveillance d'angle mort n'a pas été effectué |
Réglage en conduite : Réglage de la cible (cible triangulaire) : Sauvegarde / écriture des données du calculateur : |
(*) |
X2173 |
Capteur radar latéral arrière (module « B ») hors plage de température de fonctionnement garantie |
La température ambiante du capteur de surveillance d'angle mort était hors de la plage de fonctionnement garantie |
- |
(*) |
X2174 |
Capteur radar latéral arrière (module « B ») hors plage de tension de fonctionnement garantie |
La tension du capteur de surveillance d'angle mort était hors de la plage de fonctionnement garantie |
 |
(*) |
X2175 |
Capteur radar latéral arrière (module « B ») obstrué |
Portée de détection réduite en raison d'une surface de pare-chocs encrassée |
Retirer les autocollants ou tout corps étranger (saleté, débris, neige, etc.) |
(*) |
X2176 |
Capteur radar latéral arrière (module « B ») obstrué, niveau 2 |
Portée de détection réduite en raison d'une surface de pare-chocs encrassée |
Retirer les autocollants ou tout corps étranger (saleté, débris, neige, etc.) |
(*) |
X2401 |
Dysfonctionnement du freinage automatique (principal) |
Résultat de diagnostic du freinage automatique (principal) anormal |
  |
(*) |
X2403 |
Dysfonctionnement du freinage automatique (secondaire) |
Résultat de diagnostic du freinage automatique (secondaire) anormal |
  |
(*) |
F021 |
Logiciel non programmé |
Une partie du logiciel n'est pas écrite |
 |
(*) |


(b) Suivre les instructions du GTS, afficher l'écran de contrôle de l'historique de contrôle du véhicule (RoB) et lire les codes.
Carrosserie électrique > Surveillance d'angle mort « A » > UtilitairesHistorique de contrôle du véhicule (RoB)
Élément d'historique de contrôle du véhicule Toyota PriusCode | Affichage du testeur | Élément de mesure | Remarques | Données de l'historique de contrôle du véhicule (RoB) |
|---|---|---|---|---|
X2177 |
Axe du faisceau du capteur radar latéral arrière (module « A ») non réglé |
Le réglage du capteur de surveillance d'angle mort n'a pas été effectué |
Réglage en conduite : Réglage de la cible (cible triangulaire) : Sauvegarde / écriture des données du calculateur : |
(*) |
X2178 |
Capteur radar latéral arrière (module « A ») hors plage de température de fonctionnement garantie |
La température ambiante du capteur de surveillance d'angle mort était hors de la plage de fonctionnement garantie |
- |
(*) |
X2179 |
Capteur radar latéral arrière (module « A ») hors plage de tension de fonctionnement garantie |
La tension du capteur de surveillance d'angle mort était hors de la plage de fonctionnement garantie |
 |
(*) |
X217A |
Capteur radar latéral arrière (module « A ») obstrué |
Portée de détection réduite en raison d'une surface de pare-chocs encrassée |
Retirer les autocollants ou tout corps étranger (saleté, débris, neige, etc.) |
(*) |
X217B |
Capteur radar latéral arrière (module « A ») obstrué, niveau 2 |
Portée de détection réduite en raison d'une surface de pare-chocs encrassée |
Retirer les autocollants ou tout corps étranger (saleté, débris, neige, etc.) |
(*) |
F021 |
Logiciel non programmé |
Une partie du logiciel n'est pas écrite |
 |
Une partie du logiciel n'est pas écrite |


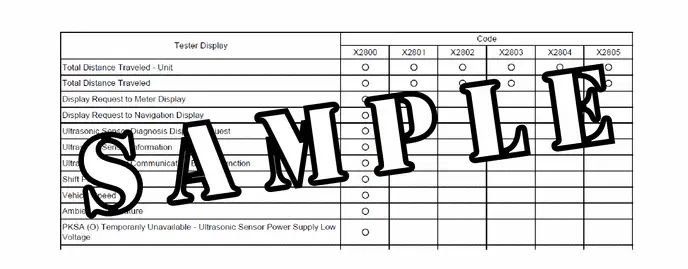
EFFACER L'HISTORIQUE DE COMMANDE DE LA TOYOTA PRIUS
(a) Sélectionner le bouton d'effacement sur l'écran de contrôle de l'historique de contrôle du véhicule (RoB) et effacer les codes.
Carrosserie électrique > Surveillance d'angle mort « B » > UtilitairesHistorique de contrôle du véhicule (RoB) de la Toyota Prius
AVIS :
En effectuant cette procédure, tous les éléments d'historique de contrôle du véhicule enregistrés seront effacés.
(b) Sélectionner le bouton d'effacement sur l'écran de contrôle de l'historique de contrôle du véhicule (RoB) et effacer les codes.
Carrosserie électrique > Surveillance d'angle mort « A » > UtilitairesHistorique de contrôle du véhicule (RoB) de la Toyota Prius
AVIS :
En effectuant cette procédure, tous les éléments d'historique de contrôle du véhicule enregistrés seront effacés.
Circuit du témoin de rétroviseur extérieur (côté module « B ») court-circuit à la masse (C1AB411)
DESCRIPTION
Ce DTC est enregistré lorsque le capteur de surveillance d'angle mort (B) détecte un court-circuit à la masse dans l'indicateur de rétroviseur extérieur gauche.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne | DTC émis par | Priorité |
|---|---|---|---|---|---|
C1AB411 |
Circuit de l'indicateur de rétroviseur extérieur (côté module « B ») à la masse |
Les deux conditions suivantes sont remplies :
|
|
Surveillance d'angle mort « B » |
A |
SCHÉMA DE CÂBLAGE
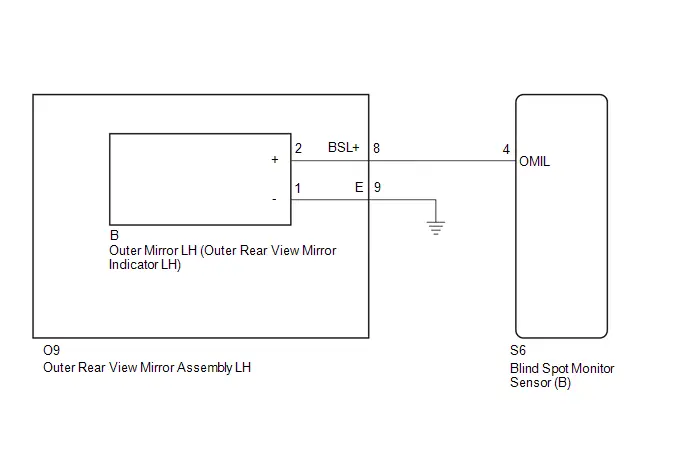
AVIS :
- Lors de la vérification des DTC, s'assurer que le système de surveillance d'angle mort est activé.
- Si le capteur de surveillance d'angle mort est remplacé, écrire le logiciel du calculateur.
Cliquer ici

- Après le remplacement du capteur de surveillance d'angle mort, régler impérativement l'axe optique de ce capteur et effacer l'historique de contrôle du véhicule (RoB) de chaque système.
CONSEIL :
Le réglage de l'axe optique du capteur de surveillance d'angle mort est effectué soit par « Target Adjustment (Triangle Target) », soit par « Driving Adjustment », soit par « ECU data Save / Write ».
- Réglage en conduite :

- Réglage de la cible (cible triangulaire) :

- Sauvegarde / écriture des données du calculateur :

- Réglage en conduite :
PROCÉDURE
CONTRÔLE DES CODES DTC
(a) Contrôler les codes DTC.
Équipements électriques de carrosserie > Surveillance d'angle mort « B » > Codes de panneRésultat | Passer à |
|---|---|
C1AB411 n'est pas émis |
A |
C1AB411 est émis |
B |
| A |  |
UTILISER LA MÉTHODE DE SIMULATION POUR CONTRÔLER |
|

VÉRIFIER LE FAISCEAU ET LE CONNECTEUR (CAPTEUR DE SURVEILLANCE D'ANGLE MORT (B) - ENSEMBLE DE RÉTROVISEUR EXTÉRIEUR GAUCHE)
Pré-procédure 1
(a) Déconnecter le connecteur du capteur de surveillance d'angle mort (B) S6.
(b) Déconnecter le connecteur de l'ensemble de rétroviseur extérieur GAUCHE O9.
Procédure 1
(c) Mesurer la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous.
Résistance spécifiée :
 Emplacement et acheminement du clic(S6) Connecteur du clic(S6)
Connexion du testeur | Condition | Condition spécifiée | Résultat |
|---|---|---|---|
S6-4 (OMIL) - Masse caisse |
Toujours |
10 kΩ ou plus |
kΩ |
Post-procédure 1
(d) Aucun
| NG |  |
RÉPARER OU REMPLACER LE FAISCEAU OU LE CONNECTEUR |
|

CONTRÔLER L'ENSEMBLE DE RÉTROVISEUR EXTÉRIEUR GAUCHE
Pré-procédure 1
(a) Déconnecter le connecteur du rétroviseur extérieur GAUCHE B (indicateur de rétroviseur extérieur GAUCHE).
Procédure 1
(b) Mesurez la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous.
Résistance spécifiée :
 Emplacement et acheminement du clic(O9) Connecteur du clic(O9)
Connexion du testeur | Condition | Condition spécifiée | Résultat |
|---|---|---|---|
O9-8 (BSL ) - Masse caisse |
Toujours |
10 kΩ ou plus |
kΩ |
Post-procédure 1
(c) Aucun
| NG |  |
REMPLACER L'ENSEMBLE DE RÉTROVISEUR EXTÉRIEUR GAUCHE |
|

CONTRÔLER LE RÉTROVISEUR EXTÉRIEUR GAUCHE (INDICATEUR DE RÉTROVISEUR EXTÉRIEUR GAUCHE)
CONSEIL :
Cliquer ici
| OK |  |
REMPLACER LE CAPTEUR DE SURVEILLANCE D'ANGLE MORT (B) |


| NG |  |
REMPLACER LE RÉTROVISEUR EXTÉRIEUR GAUCHE (INDICATEUR DE RÉTROVISEUR EXTÉRIEUR GAUCHE) |
Circuit du témoin de rétroviseur extérieur (côté module « B ») court-circuit à la batterie (C1AB412)
DESCRIPTION
Ce DTC est enregistré lorsque le capteur de surveillance d'angle mort (B) détecte un court-circuit à B+ dans l'indicateur de rétroviseur extérieur GAUCHE.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne | DTC émis par | Priorité |
|---|---|---|---|---|---|
C1AB412 |
Circuit de l'indicateur de rétroviseur extérieur (côté module « B ») court-circuité au +B |
Les deux conditions suivantes sont remplies :
|
|
Surveillance d'angle mort « B » |
A |
SCHÉMA DE CÂBLAGE
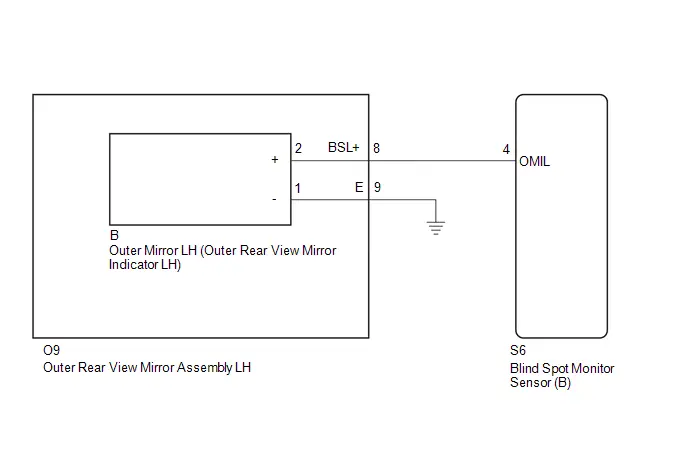
AVIS :
- Lors de la vérification des DTC, s'assurer que le système de surveillance d'angle mort est activé.
- Si le capteur de surveillance d'angle mort est remplacé, écrire le logiciel du calculateur.
Cliquer ici

- Après le remplacement du capteur de surveillance d'angle mort, régler impérativement l'axe optique de ce capteur et effacer l'historique de contrôle du véhicule (RoB) de chaque système.
CONSEIL :
Le réglage de l'axe optique du capteur de surveillance d'angle mort est effectué soit par « Target Adjustment (Triangle Target) », soit par « Driving Adjustment », soit par « ECU data Save / Write ».
- Réglage en conduite :

- Réglage de la cible (cible triangulaire) :

- Sauvegarde / écriture des données du calculateur :

- Réglage en conduite :
PROCÉDURE
CONTRÔLE DES CODES DTC
(a) Contrôler les codes DTC.
Équipements électriques de carrosserie > Surveillance d'angle mort « B » > Codes de panneRésultat | Passer à |
|---|---|
C1AB412 n'est pas émis |
A |
C1AB412 est émis |
B |
| A |  |
UTILISER LA MÉTHODE DE SIMULATION POUR CONTRÔLER |
|

VÉRIFIER LE FAISCEAU ET LE CONNECTEUR (CIRCUIT DE L'INDICATEUR DE RÉTROVISEUR EXTÉRIEUR)
Pré-procédure 1
(a) Déconnecter le connecteur du capteur de surveillance d'angle mort (B) S6.
Procédure 1
(b) Mesurez la tension selon la ou les valeurs indiquées dans le tableau ci-dessous.
Tension spécifiée :
 Emplacement et acheminement du clic(S6) Connecteur du clic(S6)
Connexion du testeur | État du contacteur | Condition spécifiée | Résultat |
|---|---|---|---|
S6-4 (OMIL) - Masse caisse |
Contact d'allumage activé |
Inférieure à 1 V |
V |
Post-procédure 1
(c) Aucun
| OK |  |
REMPLACER LE CAPTEUR DE SURVEILLANCE D'ANGLE MORT (B) |


|

VÉRIFIER LE FAISCEAU ET LE CONNECTEUR (CIRCUIT DE L'INDICATEUR DE RÉTROVISEUR EXTÉRIEUR)
Pré-procédure 1
(a) Déconnecter le connecteur du rétroviseur extérieur GAUCHE B (indicateur de rétroviseur extérieur GAUCHE).
Procédure 1
(b) Mesurez la tension selon la ou les valeurs indiquées dans le tableau ci-dessous.
Tension spécifiée :
 Emplacement et acheminement du clic(S6) Connecteur du clic(S6)
Connexion du testeur | État du contacteur | Condition spécifiée | Résultat |
|---|---|---|---|
S6-4 (OMIL) - Masse caisse |
Contact d'allumage activé |
Inférieure à 1 V |
V |
Post-procédure 1
(c) Aucun
| OK |  |
REMPLACER LE RÉTROVISEUR EXTÉRIEUR GAUCHE (INDICATEUR DE RÉTROVISEUR EXTÉRIEUR GAUCHE) |
|

VÉRIFIER LE FAISCEAU ET LE CONNECTEUR (CIRCUIT DE L'INDICATEUR DE RÉTROVISEUR EXTÉRIEUR)
Pré-procédure 1
(a) Déconnecter le connecteur de l'ensemble de rétroviseur extérieur GAUCHE O9.
Procédure 1
(b) Mesurez la tension selon la ou les valeurs indiquées dans le tableau ci-dessous.
Tension spécifiée :
 Emplacement et acheminement du clic(S6) Connecteur du clic(S6)
Connexion du testeur | État du contacteur | Condition spécifiée | Résultat |
|---|---|---|---|
S6-4 (OMIL) - Masse caisse |
Contact d'allumage activé |
Inférieure à 1 V |
V |
Post-procédure 1
(c) Aucun
| OK |  |
REMPLACER L'ENSEMBLE DE RÉTROVISEUR EXTÉRIEUR GAUCHE |
| NG |  |
RÉPARER OU REMPLACER LE FAISCEAU OU LE CONNECTEUR |
Circuit du témoin de rétroviseur extérieur (côté module « B ») circuit ouvert (C1AB413)
DESCRIPTION
Ce DTC est enregistré lorsque le capteur de surveillance d'angle mort (B) détecte un circuit ouvert dans l'indicateur de rétroviseur extérieur GAUCHE.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne | DTC émis par | Priorité |
|---|---|---|---|---|---|
C1AB413 |
Circuit de l'indicateur de rétroviseur extérieur (côté module « B ») ouvert |
Les deux conditions suivantes sont remplies :
|
|
Surveillance d'angle mort « B » |
A |
SCHÉMA DE CÂBLAGE

AVIS :
- Lors de la vérification des DTC, s'assurer que le système de surveillance d'angle mort est activé.
- Si le capteur de surveillance d'angle mort est remplacé, écrire le logiciel du calculateur.
Cliquer ici

- Après le remplacement du capteur de surveillance d'angle mort, régler impérativement l'axe optique de ce capteur et effacer l'historique de contrôle du véhicule (RoB) de chaque système.
CONSEIL :
Le réglage de l'axe optique du capteur de surveillance d'angle mort est effectué soit par « Target Adjustment (Triangle Target) », soit par « Driving Adjustment », soit par « ECU data Save / Write ».
- Réglage en conduite :

- Réglage de la cible (cible triangulaire) :

- Sauvegarde / écriture des données du calculateur :

- Réglage en conduite :
PROCÉDURE
CONTRÔLE DES CODES DTC
(a) Contrôler les codes DTC.
Équipements électriques de carrosserie > Surveillance d'angle mort « B » > Codes de panneRésultat | Passer à |
|---|---|
C1AB413 n'est pas émis |
A |
C1AB413 est émis |
B |
| A |  |
UTILISER LA MÉTHODE DE SIMULATION POUR CONTRÔLER |
|

VÉRIFIER LE FAISCEAU ET LE CONNECTEUR (ENSEMBLE DE RÉTROVISEUR EXTÉRIEUR GAUCHE - CAPTEUR DE SURVEILLANCE D'ANGLE MORT (B) ET MASSE CAISSE)
Pré-procédure 1
(a) Déconnecter le connecteur du capteur de surveillance d'angle mort (B) S6.
(b) Déconnecter le connecteur de l'ensemble de rétroviseur extérieur GAUCHE O9.
Procédure 1
(c) Mesurer la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous.
Résistance spécifiée :
 Emplacement et acheminement du clic(S6,O9) Connecteur du clic(S6) Connecteur du clic(O9)
Connexion du testeur | Condition | Condition spécifiée | Résultat |
|---|---|---|---|
S6-4 (OMIL) - O9-8 (BSL ) |
Toujours |
Inférieure à 1 Ω |
Ω |
O9-9 (E) - Masse caisse |
Toujours |
Inférieure à 1 Ω |
Ω |
Post-procédure 1
(d) Aucun
| NG |  |
RÉPARER OU REMPLACER LE FAISCEAU OU LE CONNECTEUR |
|

CONTRÔLER L'ENSEMBLE DE RÉTROVISEUR EXTÉRIEUR GAUCHE
Pré-procédure 1
(a) Déconnecter le connecteur du rétroviseur extérieur GAUCHE B.
Procédure 1
(b) Mesurez la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous.
Résistance spécifiée :
 Emplacement et acheminement du clic(O9) Connecteur du clic(O9)
Connexion du testeur | Condition | Condition spécifiée | Résultat |
|---|---|---|---|
O9-8 (BSL ) - B-2 ( ) |
Toujours |
Inférieure à 1 Ω |
Ω |
O9-9 (E) - B-1 (-) |
Toujours |
Inférieure à 1 Ω |
Ω |
Post-procédure 1
(c) Aucun
| NG |  |
REMPLACER L'ENSEMBLE DE RÉTROVISEUR EXTÉRIEUR GAUCHE |
|

CONTRÔLER LE RÉTROVISEUR EXTÉRIEUR GAUCHE (INDICATEUR DE RÉTROVISEUR EXTÉRIEUR GAUCHE)
CONSEIL :
Cliquer ici
| OK |  |
REMPLACER LE CAPTEUR DE SURVEILLANCE D'ANGLE MORT (B) |


| NG |  |
REMPLACER LE RÉTROVISEUR EXTÉRIEUR GAUCHE (INDICATEUR DE RÉTROVISEUR EXTÉRIEUR GAUCHE) |
Circuit du témoin de rétroviseur extérieur (côté module « A ») court-circuit à la masse (C1AB511)
DESCRIPTION
Ce DTC est enregistré lorsque le capteur de surveillance d'angle mort (A) détecte un court-circuit à la masse dans l'indicateur de rétroviseur extérieur DROIT.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne | DTC émis par | Priorité |
|---|---|---|---|---|---|
C1AB511 |
Circuit de l'indicateur de rétroviseur extérieur (côté module « A ») à la masse |
Les deux conditions suivantes sont remplies :
|
|
Surveillance d'angle mort « A » |
A |
SCHÉMA DE CÂBLAGE
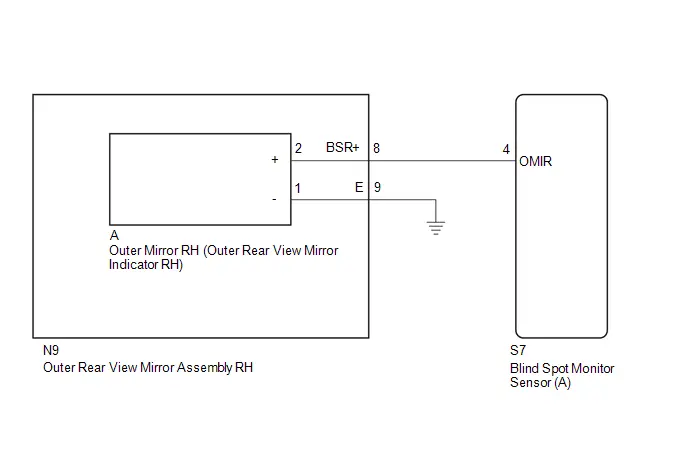
AVIS :
- Lors de la vérification des DTC, s'assurer que le système de surveillance d'angle mort est activé.
- Si le capteur de surveillance d'angle mort est remplacé, écrire le logiciel du calculateur.
Cliquer ici

- Après le remplacement du capteur de surveillance d'angle mort, régler impérativement l'axe optique de ce capteur et effacer l'historique de contrôle du véhicule (RoB) de chaque système.
CONSEIL :
Le réglage de l'axe optique du capteur de surveillance d'angle mort est effectué soit par « Target Adjustment (Triangle Target) », soit par « Driving Adjustment », soit par « ECU data Save / Write ».
- Réglage en conduite :

- Réglage de la cible (cible triangulaire) :

- Sauvegarde / écriture des données du calculateur :

- Réglage en conduite :
PROCÉDURE
CONTRÔLE DES CODES DTC
(a) Contrôler les codes DTC.
Équipements électriques de carrosserie > Surveillance d'angle mort « A » > Codes de panneRésultat | Passer à |
|---|---|
C1AB511 n'est pas émis |
A |
C1AB511 est émis |
B |
| A |  |
UTILISER LA MÉTHODE DE SIMULATION POUR CONTRÔLER |
|

VÉRIFIER LE FAISCEAU ET LE CONNECTEUR (CAPTEUR DE SURVEILLANCE D'ANGLE MORT (A) - ENSEMBLE DE RÉTROVISEUR EXTÉRIEUR DROIT)
Pré-procédure 1
(a) Déconnecter le connecteur du capteur de surveillance d'angle mort (A) S7.
(b) Déconnecter le connecteur de l'ensemble de rétroviseur extérieur DROIT N9.
Procédure 1
(c) Mesurer la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous.
Résistance spécifiée :
 Emplacement et cheminement (S7) Connecteur (S7)
Connexion du testeur | Condition | Condition spécifiée | Résultat |
|---|---|---|---|
S7-4 (OMIR) - Masse caisse |
Toujours |
10 kΩ ou plus |
kΩ |
Post-procédure 1
(d) Aucun
| NG |  |
RÉPARER OU REMPLACER LE FAISCEAU OU LE CONNECTEUR |
|

CONTRÔLER L'ENSEMBLE DE RÉTROVISEUR EXTÉRIEUR DROIT
Pré-procédure 1
(a) Déconnecter le connecteur du rétroviseur extérieur DROIT A (indicateur de rétroviseur extérieur DROIT).
Procédure 1
(b) Mesurez la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous.
Résistance spécifiée :
 Emplacement et acheminement du clic(N9) Connecteur du clic(N9)
Connexion du testeur | Condition | Condition spécifiée | Résultat |
|---|---|---|---|
N9-8 (BSR ) - Masse caisse |
Toujours |
10 kΩ ou plus |
kΩ |
Post-procédure 1
(c) Aucun
| NG |  |
REMPLACER L'ENSEMBLE DE RÉTROVISEUR EXTÉRIEUR DROIT |
|

CONTRÔLER LE RÉTROVISEUR EXTÉRIEUR DROIT (INDICATEUR DE RÉTROVISEUR EXTÉRIEUR DROIT)
CONSEIL :
Cliquer ici
| OK |  |
REMPLACER LE CAPTEUR DE SURVEILLANCE D'ANGLE MORT (A) |


| NG |  |
REMPLACER LE RÉTROVISEUR EXTÉRIEUR DROIT (INDICATEUR DE RÉTROVISEUR EXTÉRIEUR DROIT) |
Circuit du témoin de rétroviseur extérieur (côté module « A ») court-circuit à la batterie (C1AB512)
DESCRIPTION
Ce DTC est enregistré lorsque le capteur de surveillance d'angle mort (A) détecte un court-circuit à B+ dans l'indicateur de rétroviseur extérieur DROIT.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne | DTC émis par | Priorité |
|---|---|---|---|---|---|
C1AB512 |
Circuit de l'indicateur de rétroviseur extérieur (côté module « A ») court-circuité au +B |
Les deux conditions suivantes sont remplies :
|
|
Surveillance d'angle mort « A » |
A |
SCHÉMA DE CÂBLAGE
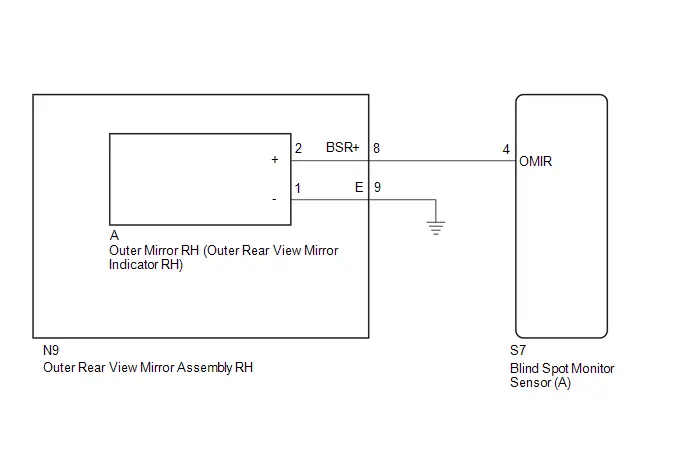
AVIS :
- Lors de la vérification des DTC, s'assurer que le système de surveillance d'angle mort est activé.
- Si le capteur de surveillance d'angle mort est remplacé, écrire le logiciel du calculateur.
Cliquer ici

- Après le remplacement du capteur de surveillance d'angle mort, régler impérativement l'axe optique de ce capteur et effacer l'historique de contrôle du véhicule (RoB) de chaque système.
CONSEIL :
Le réglage de l'axe optique du capteur de surveillance d'angle mort est effectué soit par « Target Adjustment (Triangle Target) », soit par « Driving Adjustment », soit par « ECU data Save / Write ».
- Réglage en conduite :

- Réglage de la cible (cible triangulaire) :

- Sauvegarde / écriture des données du calculateur :

- Réglage en conduite :
PROCÉDURE
CONTRÔLE DES CODES DTC
(a) Contrôler les codes DTC.
Équipements électriques de carrosserie > Surveillance d'angle mort « A » > Codes de panneRésultat | Passer à |
|---|---|
C1AB512 n'est pas émis |
A |
C1AB512 est émis |
B |
| A |  |
UTILISER LA MÉTHODE DE SIMULATION POUR CONTRÔLER |
|

VÉRIFIER LE FAISCEAU ET LE CONNECTEUR (CIRCUIT DE L'INDICATEUR DE RÉTROVISEUR EXTÉRIEUR)
Pré-procédure 1
(a) Déconnecter le connecteur du capteur de surveillance d'angle mort (A) S7.
Procédure 1
(b) Mesurez la tension selon la ou les valeurs indiquées dans le tableau ci-dessous.
Tension spécifiée :
 Emplacement et cheminement (S7) Connecteur (S7)
Connexion du testeur | État du contacteur | Condition spécifiée | Résultat |
|---|---|---|---|
S7-4 (OMIR) - Masse caisse |
Contact d'allumage activé |
Inférieure à 1 V |
V |
Post-procédure 1
(c) Aucun
| OK |  |
REMPLACER LE CAPTEUR DE SURVEILLANCE D'ANGLE MORT (A) |


|

VÉRIFIER LE FAISCEAU ET LE CONNECTEUR (CIRCUIT DE L'INDICATEUR DE RÉTROVISEUR EXTÉRIEUR)
Pré-procédure 1
(a) Déconnecter le connecteur du rétroviseur extérieur DROIT A (indicateur de rétroviseur extérieur DROIT).
Procédure 1
(b) Mesurez la tension selon la ou les valeurs indiquées dans le tableau ci-dessous.
Tension spécifiée :
 Emplacement et cheminement (S7) Connecteur (S7)
Connexion du testeur | État du contacteur | Condition spécifiée | Résultat |
|---|---|---|---|
S7-4 (OMIR) - Masse caisse |
Contact d'allumage activé |
Inférieure à 1 V |
V |
Post-procédure 1
(c) Aucun
| OK |  |
REMPLACER LE RÉTROVISEUR EXTÉRIEUR DROIT (INDICATEUR DE RÉTROVISEUR EXTÉRIEUR DROIT) |
|

VÉRIFIER LE FAISCEAU ET LE CONNECTEUR (CIRCUIT DE L'INDICATEUR DE RÉTROVISEUR EXTÉRIEUR)
Pré-procédure 1
(a) Déconnecter le connecteur de l'ensemble de rétroviseur extérieur DROIT N9.
Procédure 1
(b) Mesurez la tension selon la ou les valeurs indiquées dans le tableau ci-dessous.
Tension spécifiée :
 Emplacement et cheminement (S7) Connecteur (S7)
Connexion du testeur | État du contacteur | Condition spécifiée | Résultat |
|---|---|---|---|
S7-4 (OMIR) - Masse caisse |
Contact d'allumage activé |
Inférieure à 1 V |
V |
Post-procédure 1
(c) Aucun
| OK |  |
REMPLACER L'ENSEMBLE DE RÉTROVISEUR EXTÉRIEUR DROIT |
| NG |  |
RÉPARER OU REMPLACER LE FAISCEAU OU LE CONNECTEUR |
Circuit du témoin de rétroviseur extérieur (côté module « A ») circuit ouvert (C1AB513)
DESCRIPTION
Ce DTC est enregistré lorsque le capteur de surveillance d'angle mort (A) détecte un circuit ouvert dans l'indicateur de rétroviseur extérieur DROIT.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne | DTC émis par | Priorité |
|---|---|---|---|---|---|
C1AB513 |
Circuit de l'indicateur de rétroviseur extérieur (côté module « A ») ouvert |
Les deux conditions suivantes sont remplies :
|
|
Surveillance d'angle mort « A » |
A |
SCHÉMA DE CÂBLAGE
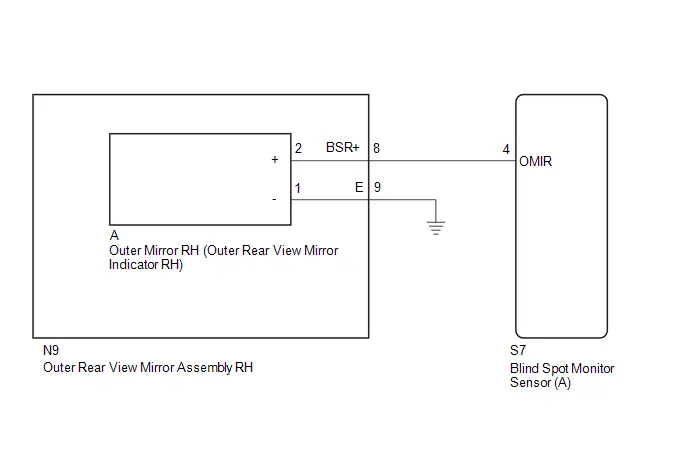
AVIS :
- Lors de la vérification des DTC, s'assurer que le système de surveillance d'angle mort est activé.
- Si le capteur de surveillance d'angle mort est remplacé, écrire le logiciel du calculateur.
Cliquer ici

- Après le remplacement du capteur de surveillance d'angle mort, régler impérativement l'axe optique de ce capteur et effacer l'historique de contrôle du véhicule (RoB) de chaque système.
CONSEIL :
Le réglage de l'axe optique du capteur de surveillance d'angle mort est effectué soit par « Target Adjustment (Triangle Target) », soit par « Driving Adjustment », soit par « ECU data Save / Write ».
- Réglage en conduite :

- Réglage de la cible (cible triangulaire) :

- Sauvegarde / écriture des données du calculateur :

- Réglage en conduite :
PROCÉDURE
CONTRÔLE DES CODES DTC
(a) Contrôler les codes DTC.
Équipements électriques de carrosserie > Surveillance d'angle mort « A » > Codes de panneRésultat | Passer à |
|---|---|
C1AB513 n'est pas émis |
A |
C1AB513 est émis |
B |
| A |  |
UTILISER LA MÉTHODE DE SIMULATION POUR CONTRÔLER |
|

VÉRIFIER LE FAISCEAU ET LE CONNECTEUR (ENSEMBLE DE RÉTROVISEUR EXTÉRIEUR DROIT - CAPTEUR DE SURVEILLANCE D'ANGLE MORT (A) ET MASSE CAISSE)
Pré-procédure 1
(a) Déconnecter le connecteur du capteur de surveillance d'angle mort (A) S7.
(b) Déconnecter le connecteur de l'ensemble de rétroviseur extérieur DROIT N9.
Procédure 1
(c) Mesurer la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous.
Résistance spécifiée :
 Emplacement et acheminement du clic(S7,N9) Connecteur du clic(S7) Connecteur du clic(N9)
Connexion du testeur | Condition | Condition spécifiée | Résultat |
|---|---|---|---|
S7-4 (OMIR) - N9-8 (BSR ) |
Toujours |
Inférieure à 1 Ω |
Ω |
N9-9 (E) - Masse caisse |
Toujours |
Inférieure à 1 Ω |
Ω |
Post-procédure 1
(d) Aucun
| NG |  |
RÉPARER OU REMPLACER LE FAISCEAU OU LE CONNECTEUR |
|

CONTRÔLER L'ENSEMBLE DE RÉTROVISEUR EXTÉRIEUR DROIT
Pré-procédure 1
(a) Déconnecter le connecteur du rétroviseur extérieur DROIT A (indicateur de rétroviseur extérieur DROIT).
Procédure 1
(b) Mesurez la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous.
Résistance spécifiée :
 Emplacement et acheminement du clic(N9) Connecteur du clic(N9)
Connexion du testeur | Condition | Condition spécifiée | Résultat |
|---|---|---|---|
N9-8 (BSR ) - A-2 ( ) |
Toujours |
Inférieure à 1 Ω |
Ω |
N9-9 (E) - A-1 (-) |
Toujours |
Inférieure à 1 Ω |
Ω |
Post-procédure 1
(c) Aucun
| NG |  |
REMPLACER L'ENSEMBLE DE RÉTROVISEUR EXTÉRIEUR DROIT |
|

CONTRÔLER LE RÉTROVISEUR EXTÉRIEUR DROIT (INDICATEUR DE RÉTROVISEUR EXTÉRIEUR DROIT)
CONSEIL :
Cliquer ici
| OK |  |
REMPLACER LE CAPTEUR DE SURVEILLANCE D'ANGLE MORT (A) |


| NG |  |
REMPLACER LE RÉTROVISEUR EXTÉRIEUR DROIT (INDICATEUR DE RÉTROVISEUR EXTÉRIEUR DROIT) |
Capteur radar latéral arrière (module « B ») défaillance interne du système (C1AB604)
DESCRIPTION
Ce DTC est enregistré lorsque le capteur de surveillance d'angle mort (B) détecte un dysfonctionnement interne.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne | DTC émis par | Priorité |
|---|---|---|---|---|---|
C1AB604 |
Défaillance interne du système du capteur radar latéral arrière (module « B ») |
Le capteur de surveillance d'angle mort (B) détecte un dysfonctionnement interne. |
Capteur de surveillance d'angle mort (B) |
Surveillance d'angle mort « B » |
A |
AVIS :
- Lors de la vérification des DTC, s'assurer que le système de surveillance d'angle mort est activé.
- Si le capteur de surveillance d'angle mort est remplacé, écrire le logiciel du calculateur.
Cliquer ici

- Après le remplacement du capteur de surveillance d'angle mort, régler impérativement l'axe optique de ce capteur et effacer l'historique de contrôle du véhicule (RoB) de chaque système.
CONSEIL :
Le réglage de l'axe optique du capteur de surveillance d'angle mort est effectué soit par « Target Adjustment (Triangle Target) », soit par « Driving Adjustment », soit par « ECU data Save / Write ».
- Réglage en conduite :

- Réglage de la cible (cible triangulaire) :

- Sauvegarde / écriture des données du calculateur :

- Réglage en conduite :
PROCÉDURE
CONTRÔLE DES CODES DTC
(a) Contrôler les codes DTC.
Équipements électriques de carrosserie > Surveillance d'angle mort « B » > Codes de panneRésultat | Passer à |
|---|---|
C1AB604 n'est pas émis |
A |
C1AB604 est émis |
B |
| A |  |
UTILISER LA MÉTHODE DE SIMULATION POUR CONTRÔLER |
| B |  |
REMPLACER LE CAPTEUR DE SURVEILLANCE D'ANGLE MORT (B) |


Capteur radar latéral arrière (module « B ») désalignement de l'axe du faisceau (horizontal) (C1AC100)
DESCRIPTION
Ce DTC est enregistré lorsque l'angle du capteur de surveillance d'angle mort (B) s'écarte de l'axe horizontal au-delà de la plage admissible.
CONSEIL :
- Si un banc à rouleaux, tel qu'un testeur de compteur de vitesse, un testeur combiné frein/compteur de vitesse ou un banc à rouleaux de châssis, est utilisé avec le système de surveillance d'angle mort activé, le capteur de surveillance d'angle mort peut enregistrer ce DTC par erreur.
- Lorsque de la boue, de la neige, de la glace, un autocollant, etc. recouvre le capteur ou la zone environnante sur le pare-chocs arrière, le capteur de surveillance d'angle mort peut enregistrer ce DTC par erreur.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne | DTC émis par | Priorité |
|---|---|---|---|---|---|
C1AC100 |
Désalignement de l'axe du faisceau du capteur radar latéral arrière (module « B ») (horizontal) |
Lorsque le capteur de surveillance d'angle mort s'écarte de 5 degrés ou plus de l'axe horizontal lorsque le système est activé. |
Capteur de surveillance d'angle mort (B) |
Surveillance d'angle mort « B » |
A |
AVIS :
- Lors de la vérification des DTC, s'assurer que le système de surveillance d'angle mort est activé.
- Si le capteur de surveillance d'angle mort est remplacé, écrire le logiciel du calculateur.
Cliquer ici

- Si le pare-chocs est endommagé ou si le véhicule Toyota Prius a déjà subi une réparation de carrosserie, la zone de montage du capteur de surveillance d'angle mort peut être déformée et le système peut ne pas fonctionner correctement. Contrôler visuellement la zone de montage du capteur de surveillance d'angle mort (cadre, goujons) afin de vérifier qu'elle n'est ni bosselée ni pliée.
Si le contrôle visuel révèle un problème, vérifier les conditions de montage du capteur de surveillance d'angle mort et ajuster sa position de montage si nécessaire.
- Après le remplacement du capteur de surveillance d'angle mort, régler impérativement l'axe optique de ce capteur et effacer l'historique de contrôle du véhicule (RoB) de chaque système.
- Réglage en conduite :

- Réglage de la cible (cible triangulaire) :

- Sauvegarde / écriture des données du calculateur :

- Réglage en conduite :
PROCÉDURE
VÉRIFIER L'ÉTAT DU VÉHICULE TOYOTA PRIUS
(a) Vérifier l'état du pare-chocs arrière autour des capteurs de surveillance d'angle mort.
CONSEIL :
Lorsque de la boue, de la neige, de la glace, un autocollant, etc. recouvre le capteur ou la zone environnante sur le pare-chocs arrière, le capteur de surveillance d'angle mort peut enregistrer ce DTC par erreur.
Résultat | Passer à |
|---|---|
Un autocollant, de la boue, de la neige, de la glace, etc. recouvre le capteur ou la zone environnante sur le pare-chocs arrière. |
A |
Des rayures ou des bosses sont présentes sur le pare-chocs arrière autour des capteurs. |
B |
Aucune anomalie. |
| B |  |
PASSER À L'ÉTAPE 3 |
|

EFFECTUER LA VÉRIFICATION DE L'AXE DU FAISCEAU DU CAPTEUR DE SURVEILLANCE D'ANGLE MORT
Pré-procédure 1
(a) Nettoyer le pare-chocs arrière.
Procédure 1
(b) Effectuer la confirmation de l'axe du faisceau du capteur de surveillance d'angle mort à l'aide du GTS.
Carrosserie électrique > Surveillance d'angle mort « B » > UtilitairesAffichage de l'axe du faisceau BSM « B »
Carrosserie électrique > Surveillance d'angle mort « B » > UtilitairesRéglage de l'axe du faisceau BSM « B »
Standard :
Le résultat affiché pour l'axe du faisceau du capteur de surveillance d'angle mort est dans la plage admissible.
AVIS :
Avant de remplacer le capteur de surveillance d'angle mort (B), contrôler visuellement l'absence de dommages sur les goujons ou la zone entourant le capteur de surveillance d'angle mort (B).
En cas de dommage sur les goujons ou sur la zone entourant le capteur de surveillance d'angle mort (B), effectuer le contrôle de l'état de montage du capteur de surveillance d'angle mort et procéder à un ajustement selon le résultat.
Réglage en conduite :
Réglage de la cible (cible triangulaire) :
Sauvegarde / écriture des données du calculateur :
Post-procédure 1
(c) Aucun
| OK |  |
FIN |
| NG |  |
REMPLACER LE CAPTEUR DE SURVEILLANCE D'ANGLE MORT (B) |


VÉRIFIER LA CONDITION DE MONTAGE
(a) Vérifier l'état de montage du capteur de surveillance d'angle mort (B).
CONSEIL :
Réglage en conduite :
Réglage de la cible (cible triangulaire) :
Sauvegarde / écriture des données du calculateur :
OK :
La position de montage du capteur de surveillance d'angle mort est dans la plage spécifiée.
| OK |  |
PASSER À L'ÉTAPE 5 |
|

AJUSTER LA POSITION DE MONTAGE DU CAPTEUR DE SURVEILLANCE D'ANGLE MORT (B)
CONSEIL :
Réglage en conduite :
Réglage de la cible (cible triangulaire) :
Sauvegarde / écriture des données du calculateur :
|

EFFECTUER LA VÉRIFICATION DE L'AXE DU FAISCEAU DU CAPTEUR DE SURVEILLANCE D'ANGLE MORT
(a) Effectuer la confirmation de l'axe du faisceau du capteur de surveillance d'angle mort à l'aide du GTS.
Carrosserie électrique > Surveillance d'angle mort « B » > UtilitairesAffichage de l'axe du faisceau BSM « B »
Carrosserie électrique > Surveillance d'angle mort « B » > UtilitairesRéglage de l'axe du faisceau BSM « B »
Standard :
Le résultat affiché pour l'axe du faisceau du capteur de surveillance d'angle mort est dans la plage admissible.
| OK |  |
FIN |
| NG |  |
REMPLACER LE CAPTEUR DE SURVEILLANCE D'ANGLE MORT (B) |


Communication perdue avec le module de commande du système de freinage « A » message manquant (U012987,U013187,U014087,U016387,U029387,U114F87)
DESCRIPTION
Ces DTC sont enregistrés en cas de dysfonctionnement du système de communication CAN connecté au capteur de surveillance d'angle mort.
CONSEIL :
Si des codes DTC du système de communication CAN sont mémorisés, ils peuvent aussi être mémorisés pour d'autres systèmes.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne | DTC émis par | Priorité |
|---|---|---|---|---|---|
U012987 |
Communication perdue avec le module de commande du système de freinage « A » — message absent |
Perte de communication avec l'ensemble ECU de contrôle de dérapage |
Système de communication CAN |
Surveillance d'angle mort « B » |
B |
U013187 |
Perte de communication avec le module de commande de direction assistée – signal manquant |
Perte de communication avec l'ensemble ECU de contrôle de dérapage |
Système de communication CAN |
Surveillance d'angle mort « B » |
B |
U014087 |
Communication perdue avec le module de commande de caisse — message absent |
Perte de communication avec l'ECU de direction assistée (boîtier de direction à crémaillère assistée) |
Système de communication CAN |
Surveillance d'angle mort « B » |
B |
U016387 |
Perte de communication avec le calculateur de navigation : message manquant |
Perte de communication avec l'ensemble récepteur radio et écran |
Système de communication CAN |
Surveillance d'angle mort « B » |
B |
U029387 |
Communication perdue avec le module de commande du groupe motopropulseur hybride/électrique — message absent |
Perte de communication avec le calculateur de commande du véhicule hybride Toyota Prius |
Système de communication CAN |
Surveillance d'angle mort « B » |
B |
U114F87 |
Perte de communication avec le module d'intégration de puissance : message manquant |
Perte de communication avec l'ECU de carrosserie à réseau multiplexé (ECU de carrosserie principal) |
Système de communication CAN |
Surveillance d'angle mort « B » |
B |
AVIS :
Lors de la vérification des DTC, s'assurer que le système de surveillance d'angle mort est activé.
PROCÉDURE
VÉRIFIER LES DTC
(a) Vérifiez de nouveau les codes DTC et contrôlez si le même code DTC est à nouveau émis.
Équipements électriques de carrosserie > Surveillance d'angle mort « B » > Codes de panneRésultat | Passer à |
|---|---|
Les codes U012987, U013187, U014087, U016387, U029387, U114F87 et U023287 sont émis |
A |
Le code U012987, U013187, U014087, U016387, U029387 ou U114F87 est émis |
B |
Aucun DTC n'est affiché |
C |
Aucune des conditions ci-dessus n'est remplie |
D |
CONSEIL :
- Si des codes DTC du système de communication CAN sont mémorisés, ils peuvent aussi être mémorisés pour d'autres systèmes.
- Si le système de communication CAN a été contrôlé et réparé, les codes DTC ne seront pas émis lors de la vérification de nouveau des codes DTC.
- Si ces codes DTC sont émis fréquemment, reproduisez les conditions qui provoquent les symptômes du problème et effectuez de nouveau le contrôle, même si les codes DTC n'ont pas été émis lors de la vérification de nouveau des codes DTC.
Cliquer ici

| A |  |
ALLEZ AU CODE DTC U023287 |
| B |  |
ALLER AU SYSTÈME DE COMMUNICATION CAN |
| C |  |
UTILISER LA MÉTHODE DE SIMULATION POUR CONTRÔLER |
| D |  |
ALLER AU TABLEAU DES CODES DE DÉFAUT |
Communication perdue avec le module de commande de détection d'obstacles latéraux « A » message manquant (U023287)
DESCRIPTION
Lorsque le capteur de surveillance d'angle mort (B) détecte un dysfonctionnement de communication avec le capteur de surveillance d'angle mort (A), ce code DTC est mémorisé.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne | DTC émis par | Priorité |
|---|---|---|---|---|---|
U023287 |
Perte de communication avec le calculateur de détection d'obstacles latéraux « A » : message manquant |
Le capteur de surveillance d'angle mort (B) ne reçoit pas de communication du capteur de surveillance d'angle mort (A) |
|
Surveillance d'angle mort « B » |
A |
SCHÉMA DE CÂBLAGE
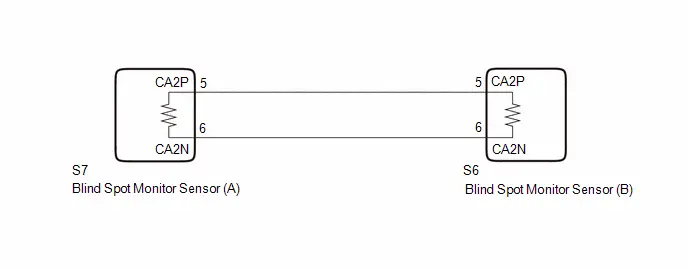
AVIS :
- Lors de la vérification des DTC, s'assurer que le système de surveillance d'angle mort est activé.
- Si le capteur de surveillance d'angle mort est remplacé, écrire le logiciel du calculateur.
Cliquer ici

- Après le remplacement du capteur de surveillance d'angle mort, régler impérativement l'axe optique de ce capteur et effacer l'historique de contrôle du véhicule (RoB) de chaque système.
CONSEIL :
Le réglage de l'axe optique du capteur de surveillance d'angle mort est effectué soit par « Target Adjustment (Triangle Target) », soit par « Driving Adjustment », soit par « ECU data Save / Write ».
- Réglage en conduite :

- Réglage de la cible (cible triangulaire) :

- Sauvegarde / écriture des données du calculateur :

- Réglage en conduite :
- Après avoir coupé le contact, il peut être nécessaire d'attendre avant de débrancher la borne négative (-) de la batterie auxiliaire.
Cliquer ici


CONSEIL :
Lors du débranchement puis du rebranchement de la batterie auxiliaire, une fonction d'apprentissage automatique est active ; l'apprentissage se termine lors de l'utilisation du système concerné.
Cliquer ici


CONSEIL :
- Avant de débrancher chaque connecteur pour inspection, appuyer sur le boîtier du connecteur pour vérifier qu'il n'est ni desserré ni déconnecté.
- Lors du débranchement d'un connecteur, vérifier que les bornes et le boîtier du connecteur ne sont ni fissurés, ni déformés, ni corrodés.
- Si un DTC est de nouveau enregistré après avoir été effacé, le dysfonctionnement peut être dû aux vibrations du véhicule Toyota Prius. Dans ce cas, secouer le calculateur ou le faisceau de câbles pour vérifier si un dysfonctionnement se produit.
PROCÉDURE
CONTRÔLER LE FIL PRINCIPAL DU BUS CAN
Pré-procédure 1
(a) Déconnecter le câble de la borne négative (-) de la batterie auxiliaire.
(b) Débranchez le connecteur du capteur de surveillance d'angle mort (A) S7.
Procédure 1
(c) Mesurer la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous.
Résistance spécifiée :
 Emplacement et cheminement (S7) Connecteur (S7)
Connexion du testeur | Condition | Condition spécifiée | Résultat |
|---|---|---|---|
S7-5 (CA2P) - S7-6 (CA2N) |
Câble débranché de la borne négative (-) de la batterie auxiliaire |
108 à 132 Ω |
Ω |
S7-5 (CA2P) - Masse de caisse |
Câble débranché de la borne négative (-) de la batterie auxiliaire |
200 Ω ou plus |
Ω |
S7-6 (CA2N) - Masse de caisse |
Câble débranché de la borne négative (-) de la batterie auxiliaire |
200 Ω ou plus |
Ω |
S7-5 (CA2P) - B |
Câble débranché de la borne négative (-) de la batterie auxiliaire |
6 kΩ ou plus |
kΩ |
S7-6 (CA2N) - B |
Câble débranché de la borne négative (-) de la batterie auxiliaire |
6 kΩ ou plus |
kΩ |
Post-procédure 1
(d) Aucun
| NG |  |
PASSER À L'ÉTAPE 3 |
|

CONTRÔLER LE CAPTEUR DE SURVEILLANCE D'ANGLE MORT (A)
Pré-procédure 1
(a) Branchez le connecteur du capteur de surveillance d'angle mort (A) S7.
(b) Débranchez le connecteur du capteur de surveillance d'angle mort (B) S6.
Procédure 1
(c) Mesurez la forme d'onde selon la ou les valeurs du tableau ci-dessous.
Standard :
 Emplacement et acheminement du clic(S6) Connecteur du clic(S6)
Connexion du testeur | Condition | Réglage de l'outil | Condition spécifiée |
|---|---|---|---|
S6-5 (CA2P) - S6-6 (CA2N) |
Contact d'allumage activé |
1 V/DIV., 100 μs./DIV. |
Génération d'impulsions |
Post-procédure 1
(d) Aucun
| OK |  |
REMPLACER LE CAPTEUR DE SURVEILLANCE D'ANGLE MORT (B) |


| NG |  |
REMPLACER LE CAPTEUR DE SURVEILLANCE D'ANGLE MORT (A) |


CONTRÔLER LE FIL PRINCIPAL CAN (CAPTEUR DE SURVEILLANCE D'ANGLE MORT (B))
Pré-procédure 1
(a) Branchez le connecteur du capteur de surveillance d'angle mort (A) S7.
(b) Débranchez le connecteur du capteur de surveillance d'angle mort (B) S6.
Procédure 1
(c) Mesurer la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous.
Résistance spécifiée :
 Emplacement et acheminement du clic(S6) Connecteur du clic(S6)
Connexion du testeur | Condition | Condition spécifiée | Résultat |
|---|---|---|---|
S6-5 (CA2P) - S6-6 (CA2N) |
Câble débranché de la borne négative (-) de la batterie auxiliaire |
108 à 132 Ω |
Ω |
S6-5 (CA2P) - Masse de caisse |
Câble débranché de la borne négative (-) de la batterie auxiliaire |
200 Ω ou plus |
Ω |
S6-6 (CA2N) - Masse de caisse |
Câble débranché de la borne négative (-) de la batterie auxiliaire |
200 Ω ou plus |
Ω |
S6-5 (CA2P) - B |
Câble débranché de la borne négative (-) de la batterie auxiliaire |
6 kΩ ou plus |
kΩ |
S6-6 (CA2N) - B |
Câble débranché de la borne négative (-) de la batterie auxiliaire |
6 kΩ ou plus |
kΩ |
Post-procédure 1
(d) Aucun
| OK |  |
REMPLACER LE CAPTEUR DE SURVEILLANCE D'ANGLE MORT (B) |


| NG |  |
RÉPARER OU REMPLACER LE FAISCEAU OU LE CONNECTEUR |
Communication perdue avec le module de commande de détection d'obstacles latéraux « B » message manquant (U023387)
DESCRIPTION
Lorsque le capteur de surveillance d'angle mort (A) détermine qu'il existe un dysfonctionnement de communication avec le capteur de surveillance d'angle mort (B), ce code DTC est mémorisé.
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne | DTC émis par | Priorité |
|---|---|---|---|---|---|
U023387 |
Perte de communication avec le module de commande de détection d'obstacles latéraux « B » : message manquant |
Le capteur de surveillance d'angle mort (A) ne peut pas recevoir de signaux du capteur de surveillance d'angle mort (B) |
|
Surveillance d'angle mort « A » |
A |
SCHÉMA DE CÂBLAGE
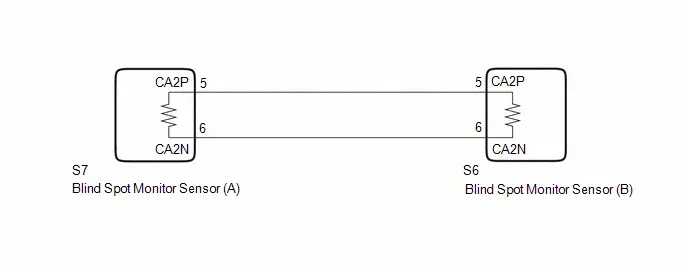
AVIS :
- Lors de la vérification des DTC, s'assurer que le système de surveillance d'angle mort est activé.
- Si le capteur de surveillance d'angle mort est remplacé, écrire le logiciel du calculateur.
Cliquer ici

- Après le remplacement du capteur de surveillance d'angle mort, régler impérativement l'axe optique de ce capteur et effacer l'historique de contrôle du véhicule (RoB) de chaque système.
CONSEIL :
Le réglage de l'axe optique du capteur de surveillance d'angle mort est effectué soit par « Target Adjustment (Triangle Target) », soit par « Driving Adjustment », soit par « ECU data Save / Write ».
- Réglage en conduite :

- Réglage de la cible (cible triangulaire) :

- Sauvegarde / écriture des données du calculateur :

- Réglage en conduite :
CONSEIL :
- Avant de débrancher chaque connecteur pour inspection, appuyer sur le boîtier du connecteur pour vérifier qu'il n'est ni desserré ni déconnecté.
- Lors du débranchement d'un connecteur, vérifier que les bornes et le boîtier du connecteur ne sont ni fissurés, ni déformés, ni corrodés.
- Si un DTC est de nouveau enregistré après avoir été effacé, le dysfonctionnement peut être dû aux vibrations du véhicule Toyota Prius. Dans ce cas, secouer le calculateur ou le faisceau de câbles pour vérifier si un dysfonctionnement se produit.
PROCÉDURE
CONTRÔLER LE CAPTEUR DE SURVEILLANCE D'ANGLE MORT (B)
Pré-procédure 1
(a) Déconnecter le connecteur du capteur de surveillance d'angle mort (A) S7.
Procédure 1
(b) Mesurer la forme d'onde selon la ou les valeurs du tableau ci-dessous.
Standard :
 Emplacement et cheminement (S7) Connecteur (S7)
Connexion du testeur | Condition | Réglage de l'outil | Condition spécifiée |
|---|---|---|---|
S7-5 (CA2P) - S7-6 (CA2N) |
Contact d'allumage activé |
1 V/DIV., 100 μs./DIV. |
Génération d'impulsions |
Post-procédure 1
(c) Branchez le connecteur du capteur radar latéral avant (A) S7.
| OK |  |
REMPLACER LE CAPTEUR DE SURVEILLANCE D'ANGLE MORT (A) |


| NG |  |
REMPLACER LE CAPTEUR DE SURVEILLANCE D'ANGLE MORT (B) |


Incompatibilité logicielle avec le module de commande de carrosserie non programmé (U032251,U032257)
DESCRIPTION
Ce code DTC est mémorisé lorsque les informations de destination de l'ECU de carrosserie principal (ECU de carrosserie à réseau multiplexé) ne correspondent pas à celles des capteurs de surveillance d'angle mort.
Surveillance d'angle mort « B »N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne | DTC émis par | Priorité |
|---|---|---|---|---|---|
U032251 |
Incompatibilité logicielle avec le module de commande de caisse non programmé |
Les informations de destination de l'ECU de carrosserie principal et du capteur de surveillance d'angle mort ne correspondent pas |
|
Surveillance d'angle mort « B » |
A |
U032257 |
Incompatibilité logicielle avec le module de commande de caisse — composant logiciel invalide/incompatible |
Les informations de destination de l'ECU de carrosserie principal et du capteur de surveillance d'angle mort ne correspondent pas |
|
Surveillance d'angle mort « B » |
A |
N° DTC | Élément détecté | Condition de détection du DTC | Zone de panne | DTC émis par | Priorité |
|---|---|---|---|---|---|
U032251 |
Incompatibilité logicielle avec le module de commande de caisse non programmé |
Les informations de destination de l'ECU de carrosserie principal et du capteur de surveillance d'angle mort ne correspondent pas |
|
Surveillance d'angle mort « A » |
A |
U032257 |
Incompatibilité logicielle avec le module de commande de caisse — composant logiciel invalide/incompatible |
Les informations de destination de l'ECU de carrosserie principal et du capteur de surveillance d'angle mort ne correspondent pas |
|
Surveillance d'angle mort « A » |
A |
AVIS :
- Lors de la vérification des DTC, s'assurer que le système de surveillance d'angle mort est activé.
- Si le capteur de surveillance d'angle mort est remplacé, écrire le logiciel du calculateur.
Cliquer ici

CONSEIL :
Après le remplacement du capteur de surveillance d'angle mort, régler impérativement l'axe optique de ce capteur et effacer l'historique de contrôle du véhicule (RoB) de chaque système.
- Réglage en conduite : Cliquer ici

- Réglage de la cible (cible triangulaire) : cliquez ici

- Sauvegarde / écriture des données ECU : cliquez ici

- Réglage en conduite : Cliquer ici
- Avant de remplacer l'ECU de carrosserie principal (ECU de carrosserie à réseau multiplexé), consultez le bulletin technique.
PROCÉDURE
VÉRIFIER LE NUMÉRO DE PIÈCE (ECU DE CARROSSERIE PRINCIPAL [ECU DE CARROSSERIE À RÉSEAU MULTIPLEXÉ])
(a) Vérifiez le numéro de pièce de l'ECU de carrosserie principal (ECU de carrosserie à réseau multiplexé).
(1) Vérifiez que le numéro de pièce de l'ECU de carrosserie principal (ECU de carrosserie à réseau multiplexé) installé sur le véhicule Toyota Prius est correct.
OK :
Le numéro de pièce est correct.
| NG |  |
REMPLACER L'ECU DE CARROSSERIE PRINCIPAL (ECU DE CARROSSERIE À RÉSEAU MULTIPLEXÉ) |


|

VÉRIFIER LES DTC
(a) Vérifiez de nouveau les codes DTC et contrôlez si le même code DTC est à nouveau émis.
Équipements électriques de carrosserie > Surveillance d'angle mort « B » > Codes de panneRésultat | Passer à |
|---|---|
Aucun DTC n'est affiché |
A |
Le code U032251 ou U032257 est émis |
B |
| B |  |
REMPLACER LE CAPTEUR DE SURVEILLANCE D'ANGLE MORT (B) |


|

VÉRIFIER LES DTC
(a) Vérifiez de nouveau les codes DTC et contrôlez si le même code DTC est à nouveau émis.
Équipements électriques de carrosserie > Surveillance d'angle mort « A » > Codes de panneRésultat | Passer à |
|---|---|
Aucun DTC n'est affiché |
A |
Le code U032251 ou U032257 est émis |
B |
| A |  |
UTILISER LA MÉTHODE DE SIMULATION POUR CONTRÔLER |
| B |  |
REMPLACER LE CAPTEUR DE SURVEILLANCE D'ANGLE MORT (A) |


Circuit d'alimentation
DESCRIPTION
Ce circuit alimente le capteur de surveillance d'angle mort.
SCHÉMA DE CÂBLAGE
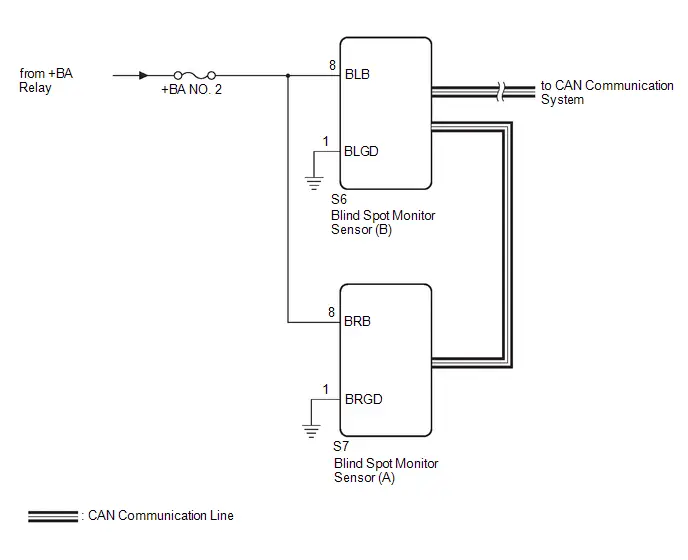
AVIS :
Contrôlez les fusibles des circuits liés à ce système avant d'effectuer la procédure suivante.
PROCÉDURE
CONTRÔLER LE FAISCEAU ET LE CONNECTEUR (ALIMENTATION DU CAPTEUR DE SURVEILLANCE D'ANGLE MORT (B))
(a) Déconnecter le connecteur du capteur de surveillance d'angle mort (B) S6.
(b) Mesurez la tension selon la ou les valeurs indiquées dans le tableau ci-dessous.
Tension spécifiée :
 Emplacement et acheminement du clic(S6) Connecteur du clic(S6)
Connexion du testeur | État du contacteur | Condition spécifiée |
|---|---|---|
S6-8 (BLB) - Masse de caisse |
Contact d'allumage activé |
9 à 16 V |
S6-8 (BLB) - Masse de caisse |
Contact d'allumage coupé |
Inférieure à 1 V |
| NG |  |
RÉPARER OU REMPLACER LE FAISCEAU OU LE CONNECTEUR |
|

CONTRÔLER LE FAISCEAU ET LE CONNECTEUR (CAPTEUR DE SURVEILLANCE D'ANGLE MORT (B) - MASSE DE CAISSE)
(a) Mesurer la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous.
Résistance spécifiée :
 Emplacement et acheminement du clic(S6) Connecteur du clic(S6)
Connexion du testeur | Condition | Condition spécifiée |
|---|---|---|
S6-1 (BLGD) - Masse de caisse |
Toujours |
Inférieure à 1 Ω |
| NG |  |
RÉPARER OU REMPLACER LE FAISCEAU OU LE CONNECTEUR |
|

CONTRÔLER LE FAISCEAU ET LE CONNECTEUR (ALIMENTATION DU CAPTEUR DE SURVEILLANCE D'ANGLE MORT (A))
(a) Déconnecter le connecteur du capteur de surveillance d'angle mort (A) S7.
(b) Mesurez la tension selon la ou les valeurs indiquées dans le tableau ci-dessous.
Tension spécifiée :
 Emplacement et cheminement (S7) Connecteur (S7)
Connexion du testeur | État du contacteur | Condition spécifiée |
|---|---|---|
S7-8 (BRB) - Masse de caisse |
Contact d'allumage activé |
9 à 16 V |
S7-8 (BRB) - Masse de caisse |
Contact d'allumage coupé |
Inférieure à 1 V |
| NG |  |
RÉPARER OU REMPLACER LE FAISCEAU OU LE CONNECTEUR |
|

CONTRÔLER LE FAISCEAU ET LE CONNECTEUR (CAPTEUR DE SURVEILLANCE D'ANGLE MORT (A) - MASSE DE CAISSE)
(a) Mesurer la résistance selon la ou les valeurs indiquées dans le tableau ci-dessous.
Résistance spécifiée :
 Emplacement et cheminement (S7) Connecteur (S7)
Connexion du testeur | Condition | Condition spécifiée |
|---|---|---|
S7-1 (BRGD) - Masse de caisse |
Toujours |
Inférieure à 1 Ω |
| OK |  |
PASSER À LA ZONE SUSPECTE SUIVANTE INDIQUÉE DANS LE TABLEAU DES SYMPTÔMES DE PANNE |


| NG |  |
RÉPARER OU REMPLACER LE FAISCEAU OU LE CONNECTEUR |