Sistema de sensor de radar frontal
- Precaución
- Ubicación de componentes
- Diagrama del sistema
- Cómo proceder con la localización de averías
- Utilidad
- Tabla de síntomas de problemas
- Terminales de la ECU
- Tabla de modo a prueba de fallos
- Lista de datos / Prueba activa
- Tabla de códigos de diagnóstico de avería (DTC)
- HISTORIAL DE CONTROL DEL VEHÍCULO (RoB)
- Desalineación del eje óptico del sensor de radar frontal, avería (C1A1100)
- Fallo interno del microordenador principal del sistema de sensor de radar frontal (C1A8C04, C1A8C46, C1A8D1C, C1A9000)
- Pérdida de comunicación con el módulo de control de crucero, mensaje ausente (U010487)
- Incompatibilidad de software con el módulo de procesamiento de imágenes "A", no programado (U130C51, U130C57)
Precaución
PRECAUCIÓN
PRECAUCIONES PARA DESCONECTAR EL CABLE DEL TERMINAL NEGATIVO (-) DE LA BATERÍA AUXILIAR
AVISO:
- Después de apagar el interruptor de encendido, puede haber un tiempo de espera antes de desconectar el terminal negativo (-) de la batería auxiliar.
Haga clic aquí

NOTA:
Al desconectar y volver a conectar la batería auxiliar, existe una función de aprendizaje automático que completa el aprendizaje cuando se utiliza el sistema correspondiente.
Haga clic aquí


PRECAUCIONES PARA EL SISTEMA DE SENSOR DE RADAR FRONTAL
(a) El conjunto del sensor de radar de ondas milimétricas puede no detectar de forma fiable los siguientes objetos:
- Pivotes de plástico u otros materiales, superficies de cristal como la entrada de una tienda de conveniencia, objetos bajos del suelo como bordillos, etc.
- Personas u objetos tumbados
- Peatones, bicicletas, motocicletas, árboles, animales, muros, etc.
(b) El conjunto del sensor de radar de ondas milimétricas puede no detectar obstáculos ni medir con precisión la distancia, el ángulo o la velocidad de los obstáculos en las siguientes situaciones:
- Cuando el vehículo o los vehículos que circulan delante o por otro carril salpican agua o levantan nieve en la parte delantera del vehículo
- Cuando la parte trasera del vehículo que circula delante es pequeña (como un remolque vacío)
- Cuando la postura del vehículo ha cambiado mucho debido a modificaciones o sobrecarga
- Cuando hay gotas de lluvia o nieve adheridas a la parte delantera del sensor o a la parte delantera o trasera de la cubierta del sensor de radar
- Cuando se conduce con mal tiempo (lluvia, niebla, nieve, tormentas de arena, etc.)
- Cuando la parrilla delantera o la cubierta del sensor de radar han recibido un impacto fuerte
- Cuando la cubierta del sensor de radar está dañada por un impacto, o cuando ha cambiado la condición de instalación del conjunto del sensor de radar de ondas milimétricas
- Cuando un vehículo se cruza muy cerca delante del vehículo, o cuando un vehículo de dos ruedas circula muy cerca
- Cuando se ha instalado una cubierta del sensor de radar no original
- Cuando se ha instalado delante del conjunto del sensor de radar de ondas milimétricas un accesorio, como defensas, protector de parrilla, etc., que interfiera con las ondas de radio milimétricas
- Cuando la cubierta del sensor de radar y su zona circundante han sido pintadas o cubiertas con una calcomanía
- Cuando se conduce cerca de una torre de TV, una estación de radiodifusión, una central eléctrica, vehículos equipados con radar, etc., u otro lugar donde puedan existir ondas de radio intensas o ruido eléctrico
(c) El sensor puede detectar erróneamente señales sobre la calzada, estructuras como semáforos, techos de túneles, placas de acero en la calzada, puentes elevados, juntas de puentes, tapas de registro, ojos de gato, cunetas, botellas, latas, etc.
(d) El sensor puede detectar erróneamente como si circularan por el mismo carril que el vehículo a los vehículos que circulan por curvas cercanas y a los vehículos que circulan a lo lejos.
(e) El sensor puede detectar erróneamente o no detectar objetos cuando se conduce en un entorno con muchos objetos reflectantes, como un túnel.
(f) Los siguientes objetos pueden dificultar la capacidad del sensor para detectar objetos. Por lo tanto, asegúrese siempre de que la cubierta del sensor de radar y la parte delantera del conjunto del sensor de radar de ondas milimétricas estén limpias.
- Barro, insectos, aceite, etc.
- Nieve
- Película metálica (papel de aluminio, envoltorios de caramelos con recubrimiento metálico, etc.)
PRECAUCIONES AL SUSTITUIR EL CONJUNTO DEL SENSOR DE RADAR DE ONDAS MILIMÉTRICAS
(a) Función de detección de cuerpos extraños, obstrucciones y suciedad del conjunto del sensor de radar de ondas milimétricas:
- El conjunto del sensor de radar de ondas milimétricas dispone de una función para detectar cuerpos extraños, obstrucciones o suciedad en la parte delantera del sensor; sin embargo, según las condiciones, los cuerpos extraños, obstrucciones o suciedad en la superficie delantera del sensor o en la superficie delantera o trasera de la cubierta del sensor de radar no siempre pueden detectarse.
- La función de detección de objetos extraños, obstrucciones y suciedad puede no funcionar si hay un objeto metálico o una bolsa de plástico con recubrimiento metálico adherida firmemente al sensor o a la cubierta.
- La función de detección de objetos extraños, obstrucciones y suciedad puede no funcionar si hay hielo o carámbanos adheridos al sensor o a la cubierta.
(b) No someta el conjunto del sensor de radar de ondas milimétricas ni su zona circundante a impactos fuertes ni a fuerza excesiva. No desmonte el conjunto del sensor de radar de ondas milimétricas.
(c) No utilice un conjunto del sensor de radar de ondas milimétricas que se haya caído o que haya recibido un impacto fuerte.
(d) Al reemplazar el conjunto del sensor de radar de ondas milimétricas, procure no tocar ninguna parte que no sean las zonas de montaje y los bordes.
(e) Si el paragolpes o la parrilla delantera han recibido un impacto, es posible que el sistema no funcione correctamente debido a daños en el conjunto del sensor de radar de ondas milimétricas o a un desalineamiento del eje del haz.
(f) Para evitar un funcionamiento incorrecto, no modifique, pinte ni reemplace la cubierta del sensor de radar ni otras piezas alrededor del conjunto del sensor de radar de ondas milimétricas.
(g) No adhiera calcomanías ni accesorios al conjunto del sensor de radar de ondas milimétricas, a la cubierta del sensor de radar ni a su zona circundante.
(h) No aplique fuerza excesiva a la cubierta del sensor de radar ni la someta a impactos fuertes.
(i) Antes de subirse al Toyota Prius, retire la nieve acumulada en la superficie de la cubierta del sensor de radar.
(j) Antes de subirse al vehículo, limpie cualquier objeto extraño, obstrucción o suciedad adherida a la superficie de la cubierta del sensor de radar.
(k) No modifique el vehículo de ninguna forma que cambie su altura o su posición.
(l) No borre los caracteres impresos marcados en los componentes.
PRECAUCIONES PARA LA SUSTITUCIÓN
(a) Conjunto del sensor de radar de ondas milimétricas:
(1) Al sustituir el conjunto del sensor de radar de ondas milimétricas, sustitúyalo siempre por uno nuevo. Si se utiliza un conjunto del sensor de radar de ondas milimétricas instalado en otro vehículo Toyota Prius, la información almacenada en el conjunto no coincidirá con la información del vehículo y es posible que se almacene un DTC.
(2) Cuando se haya sustituido el conjunto del sensor de radar de ondas milimétricas por uno nuevo, es necesario realizar la alineación del eje del haz del sensor de radar de ondas milimétricas y borrar el historial de control del vehículo Toyota Prius. Antes de realizar el ajuste de conducción, asegúrese de leer Antes de iniciar el ajuste de conducción.
NOTA:
La alineación del eje del haz del conjunto del sensor de radar de ondas milimétricas se puede realizar usando el Objetivo triangular, el Objetivo de superficie plana o el Ajuste de conducción.
Objetivo triangular: Haga clic aquí
Objetivo de superficie plana: Haga clic aquí
Ajuste de conducción: Haga clic aquí
(b) Cámara de reconocimiento frontal:
(1) Al sustituir la cámara de reconocimiento frontal, sustitúyala siempre por una nueva. Si se utiliza una cámara de reconocimiento frontal instalada en otro vehículo Toyota Prius, la información almacenada en la cámara no coincidirá con la información del vehículo y es posible que se almacene un DTC.
(2) Cuando la cámara de reconocimiento frontal se haya sustituido por una nueva, asegúrese de borrar todo el historial de control del vehículo almacenado en cada sistema y los datos de alineación del eje del haz de la cámara de reconocimiento frontal.
NOTA:
La alineación del eje del haz de la cámara de reconocimiento frontal se puede realizar mediante "Reconocimiento único", "Ajuste de conducción" o "Escritura del valor de ajuste del eje de la cámara".
Reconocimiento único: Haga clic aquí
Ajuste de conducción: Haga clic aquí
Escritura del valor de ajuste del eje de la cámara: Haga clic aquí
(3) No dañe la lente de la cámara de reconocimiento frontal ni permita que se ensucie.
AVISO:
Si se toca la lente de la cámara de reconocimiento frontal, sustituya la cámara de reconocimiento frontal por una nueva.
(4) No reutilice una cámara de reconocimiento frontal que se haya caído o haya sufrido un impacto fuerte.
(5) Cuando se reemplace la cámara de reconocimiento frontal, actualice la clave de seguridad de la ECU.
Haga clic aquí
(6) Si la cámara de reconocimiento frontal se ha sustituido por una nueva, asegúrese de realizar la confirmación de la versión de software.
Haga clic aquí
Ubicación de componentes
UBICACIÓN DE LOS COMPONENTES
ILUSTRACIÓN
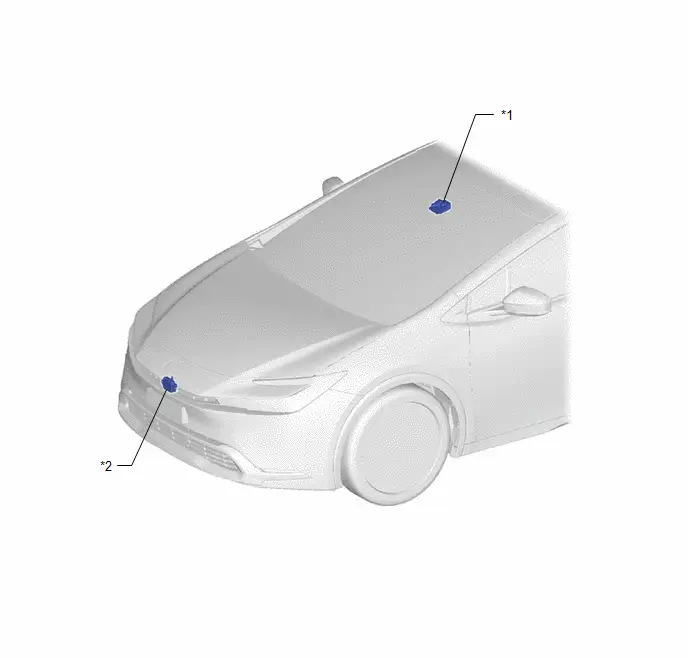
*1 |
CÁMARA DE RECONOCIMIENTO FRONTAL |
*2 |
CONJUNTO DEL SENSOR DE RADAR DE ONDAS MILIMÉTRICAS |
ILUSTRACIÓN
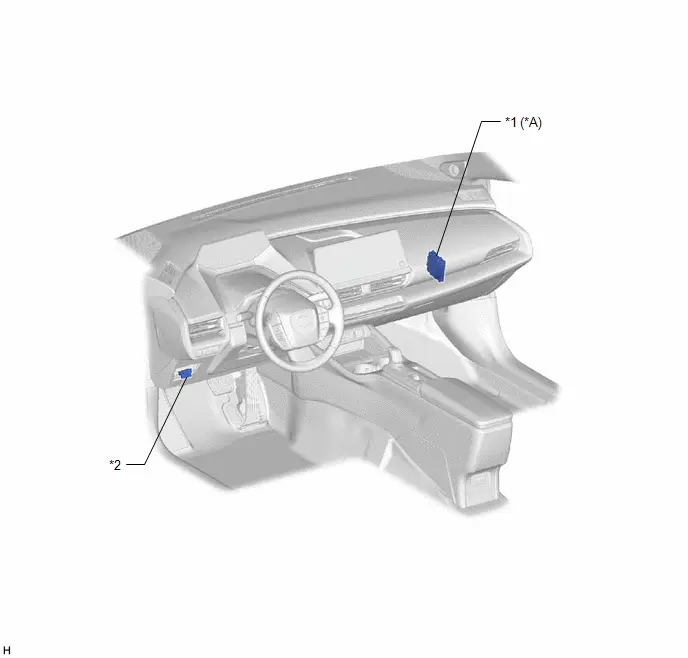
*A |
con Advanced Park |
- |
- |
*1 |
CONJUNTO ECU DE ADVERTENCIA DE DISTANCIA |
*2 |
DLC3 |
ILUSTRACIÓN
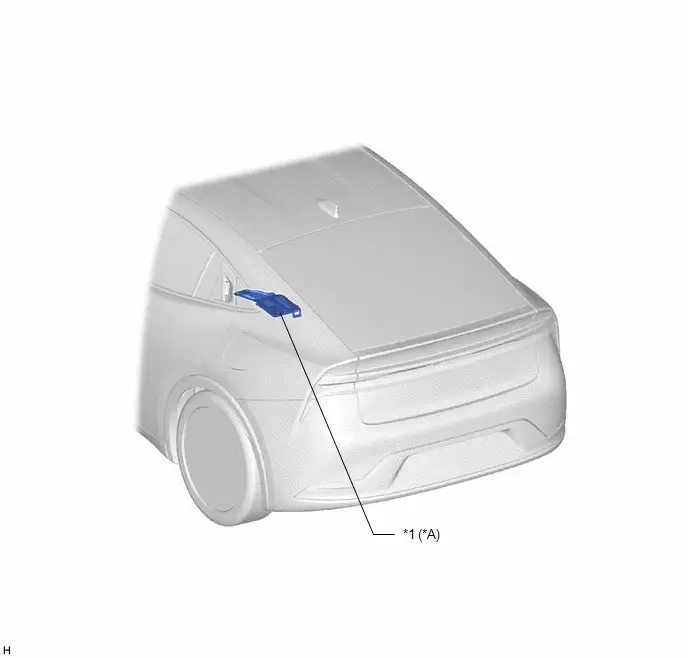
*A |
con Advanced Park |
- |
- |
*1 |
ECU DE ASISTENCIA AL APARCAMIENTO |
- |
- |
Diagrama del sistema
DIAGRAMA DEL SISTEMA
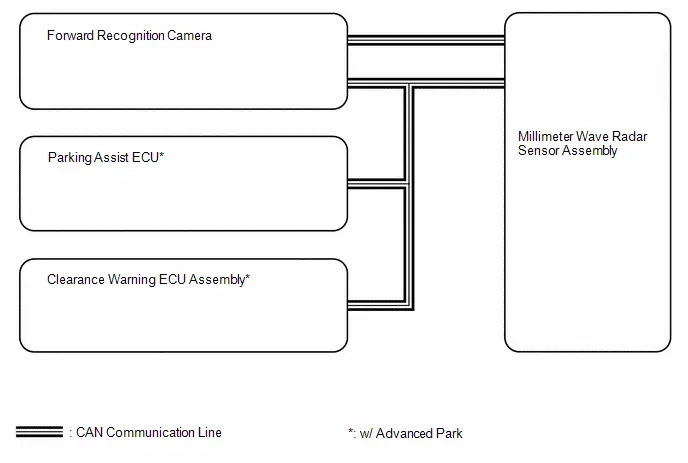
Cómo proceder con la localización de averías
NOTA:
- Antes de realizar la localización de averías del sistema de radar delantero, realice la localización de averías del sistema de cámara frontal.
Haga clic aquí

- *: Utilice el GTS.
PROCEDIMIENTO
VEHÍCULO Toyota Prius LLEVADO AL TALLER
|

ANÁLISIS DEL PROBLEMA DEL CLIENTE
NOTA:
- Al diagnosticar, confirme que los síntomas del problema se han identificado con precisión. Se deben descartar las ideas preconcebidas para emitir un juicio correcto. Para comprender claramente cuáles son los síntomas del problema, es sumamente importante preguntar al cliente sobre el problema y las condiciones en que se produjo la avería.
- Reúna toda la información posible como referencia. En algunos casos, problemas anteriores que parecen no estar relacionados también pueden ayudar.
- Los 5 puntos siguientes son importantes para el análisis del problema:
Qué
Modelo del vehículo Toyota Prius, nombre del sistema
Cuándo
Fecha, hora, frecuencia de aparición
Dónde
Condiciones de la carretera
¿En qué condiciones?
Condiciones de conducción, condiciones meteorológicas
¿Cómo ocurrió?
Síntomas del problema
|

VERIFICACIÓN PREVIA
(a) Mida el voltaje de la batería auxiliar con el interruptor de encendido apagado.
Tensión estándar:
11 a 14 V
NOTA:
Si el voltaje es inferior a 11 V, recargue o reemplace la batería auxiliar antes de continuar con el siguiente paso.
(b) Revise los fusibles y los relés.
(c) Revise las conexiones y los terminales de los conectores para asegurarse de que no haya anomalías, como conexiones flojas, deformaciones, etc.
|

VERIFIQUE LA FUNCIÓN DE COMUNICACIÓN DEL SISTEMA DE COMUNICACIÓN CAN*
(a) Con el GTS, revise si hay DTC del sistema de comunicación CAN.
Haga clic aquí
Resultado | Proceda a |
|---|---|
No se emiten DTC de CAN |
A |
Se emiten DTC de CAN |
B |
| B |  |
VAYA AL SISTEMA DE COMUNICACIÓN CAN |
|

CONSULTE LOS DTC*
(a) Con el GTS, compruebe si hay DTC.
Carrocería y equipamiento eléctrico > Sensor de radar frontal > Códigos de averíaResultado | Proceda a |
|---|---|
No se muestran DTC |
A |
Se emite el DTC C1A1100 |
B |
Se emiten DTC distintos de C1A1100 |
C |
| B |  |
IR A LA TABLA DE CÓDIGOS DE DIAGNÓSTICO (C1A1100) |
| C |  |
IR AL PASO 8 |
|

COMPROBAR EL HISTORIAL DE CONTROL DEL VEHÍCULO (RoB)*
(a) Usando el GTS, verifique el Historial de control del vehículo (RoB).
Carrocería y equipamiento eléctrico > Sensor de radar frontal > UtilidadHistorial de control del vehículo Toyota Prius (RoB)
(b) Anote el historial de control del vehículo (RoB) emitido.
Resultado | Proceda a |
|---|---|
No se emiten códigos del historial de control del vehículo (RoB) del Toyota Prius |
A |
Se emite el código del historial de control del vehículo (RoB) X2024, X2025, X2026 o X2028 |
B |
Se emiten códigos del historial de control del vehículo (RoB) del Toyota Prius distintos de X2024, X2025, X2026 y X2028 |
C |
| A |  |
USE EL MÉTODO DE SIMULACIÓN PARA VERIFICAR |
| B |  |
IR AL HISTORIAL DE CONTROL DEL VEHÍCULO (RoB) DEL TOYOTA PRIUS (X2024, X2025, X2026 o X2028) |
|

VUELVA A CONFIRMAR EL HISTORIAL DE CONTROL DEL VEHÍCULO (RoB) DEL TOYOTA PRIUS*
(a) Con la GTS, borre el historial de control del vehículo (RoB).
Carrocería y equipamiento eléctrico > Sensor de radar frontal > UtilidadHistorial de control del vehículo Toyota Prius (RoB)
(b) Con la GTS, consulte el historial de control del vehículo (RoB).
Carrocería y equipamiento eléctrico > Sensor de radar frontal > UtilidadHistorial de control del vehículo Toyota Prius (RoB)
Resultado | Proceda a |
|---|---|
No se emiten códigos del historial de control del vehículo (RoB) |
A |
Se emiten códigos del historial de control del vehículo (RoB) del Toyota Prius |
B |
| A |  |
USE EL MÉTODO DE SIMULACIÓN PARA VERIFICAR |
| B |  |
IR A HISTORIAL DE CONTROL DEL VEHÍCULO (RoB) DEL Toyota Prius |
VERIFICAR NUEVAMENTE LA SALIDA DE DTC*
(a) Con la GTS, borre los DTC.
Carrocería y equipamiento eléctrico > Sensor de radar frontal > Borrar DTC(b) Reproduzca las condiciones del vehículo que existían cuando se almacenaron los DTC anotados.
NOTA:
Consulte cada DTC correspondiente para ver los detalles de las condiciones de detección.
Haga clic aquí
(c) Con el GTS, compruebe si hay DTC.
Carrocería y equipamiento eléctrico > Sensor de radar frontal > Códigos de averíaResultado | Proceda a |
|---|---|
No se muestran DTC |
A |
Se muestran DTC |
B |
| A |  |
IR AL PASO 6 |
| B |  |
VAYA A LA TABLA DE CÓDIGOS DE DIAGNÓSTICO DE AVERÍA |
Utilidad
UTILIDAD
Transición al modo de alineación del eje en línea
AVISO:
Esta utilidad cambia al modo de alineación en línea del eje del conjunto del sensor de radar de ondas milimétricas.
(a) Siguiendo las instrucciones del GTS, realice "Cambio al modo de alineación del eje en línea".
Carrocería y equipamiento eléctrico > Sensor de radar frontal > UtilidadTransición al modo de alineación del eje en línea
Ajuste del eje del haz delantero
NOTA:
El ajuste del eje del haz delantero se utiliza para calibrar el eje del haz del conjunto del sensor de radar de ondas milimétricas.
(a) Realice el ajuste del eje del haz delantero según lo indicado en la pantalla de la GTS.
Carrocería y equipamiento eléctrico > Sensor de radar frontal > UtilidadAjuste del eje del haz delantero
Lectura del desalineamiento del eje del haz delantero
NOTA:
La lectura del desalineamiento del eje del haz delantero se utiliza para comprobar la cantidad de desalineamiento del conjunto del sensor de radar de ondas milimétricas.
(a) Realice la lectura del desalineamiento del eje del haz delantero según lo indicado en la pantalla de la GTS.
Carrocería y equipamiento eléctrico > Sensor de radar frontal > UtilidadLectura del desalineamiento del eje del haz delantero
Cancelación del modo de parada de irradiación de ondas de radio
NOTA:
La cancelación del modo de parada de irradiación de ondas de radio se utiliza para cancelar la irradiación de ondas de radio en el conjunto del sensor de radar de ondas milimétricas.
(a) Realice la cancelación del modo de parada de irradiación de ondas de radio según lo indicado en la pantalla de la GTS.
Carrocería y equipamiento eléctrico > Sensor de radar frontal > UtilidadCancelación del modo de parada de irradiación de ondas de radio
Tabla de síntomas de problemas
TABLA DE SÍNTOMAS DEL PROBLEMA
NOTA:
- Use la tabla siguiente para ayudar a determinar la causa de los síntomas de avería. Si se enumeran varias áreas sospechosas, las posibles causas de los síntomas aparecen ordenadas por probabilidad en la columna "Área sospechosa" de la tabla. Compruebe cada síntoma revisando las áreas sospechosas en el orden en que aparecen. Sustituya las piezas según sea necesario.
- Revise los fusibles y relés relacionados con este sistema antes de inspeccionar las zonas sospechosas indicadas a continuación.
Síntoma | Área sospechosa | Enlace |
|---|---|---|
Se muestra "Sistema detenido. Consulte el manual del propietario" |
Historial de control del vehículo Toyota Prius (RoB) |
  |
Se muestra "Fallo del sistema. Acuda a su concesionario" |
Historial de control del vehículo Toyota Prius (RoB) |
  |
Se muestra "Sistema detenido. Sensor de radar delantero bloqueado. Limpie el sensor de radar" |
Historial de control del vehículo Toyota Prius (RoB) |
  |
Se muestra "Sistema detenido. Sensor de radar delantero fuera del rango de temperatura. Espere hasta que la temperatura sea normal" |
Historial de control del vehículo Toyota Prius (RoB) |
  |
Se muestra "Sistema detenido. Radar delantero en autocalibración. Consulte el manual del propietario" |
Historial de control del vehículo Toyota Prius (RoB) |
  |
Terminales de la ECU
TERMINALES DE LA ECU
AVISO:
- Es posible que se emitan DTC si se desconectan los conectores durante la inspección. Por lo tanto, asegúrese de borrar los DTC con el GTS una vez finalizada la inspección.
- No aplique fuerza excesiva al conector del conjunto del sensor de radar de ondas milimétricas.
COMPROBAR EL CONJUNTO DEL SENSOR DE RADAR DE ONDAS MILIMÉTRICAS
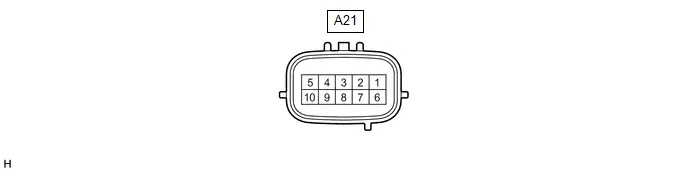
(a) Mida el voltaje y la resistencia de acuerdo con los valores de la tabla siguiente.
N.º de terminal (símbolo) | Descripción de terminales | Condición | Condición especificada |
|---|---|---|---|
A21-1 (IGB) - A21-5 (SGND) |
Fuente de alimentación |
Interruptor de encendido en ON |
11 a 14 V |
Interruptor de encendido apagado |
Menos de 1 V |
||
A21-3 (CA2L) |
Señal de comunicación CAN |
- |
- |
A21-4 (CA2H) |
Señal de comunicación CAN |
- |
- |
A21-5 (SGND) - Masa de carrocería |
Masa |
Siempre |
Menos de 1 Ω |
A21-7 (CA1N) |
Señal de comunicación CAN |
- |
- |
A21-8 (CA1P) |
Señal de comunicación CAN |
- |
- |
A21-9 (CA3L) |
Señal de comunicación CAN |
- |
- |
A21-10 (CA3H) |
Señal de comunicación CAN |
- |
- |
Tabla de modo a prueba de fallos
TABLA DE FALLO SEGURO
FUNCIÓN A PRUEBA DE FALLOS
(a) Si se detecta un fallo en el sistema de radar delantero, aparece un mensaje en la pantalla de información múltiple y se detienen los sistemas relacionados con el fallo.
Lista de datos / Prueba activa
LISTA DE DATOS / PRUEBA ACTIVA
LISTA DE DATOS
AVISO:
En la tabla siguiente, los valores indicados en "Condición normal" son valores de referencia. No se base únicamente en estos valores de referencia para decidir si una pieza está defectuosa o no.
NOTA:
Con la GTS, al leer la lista de datos se pueden leer los valores o estados de interruptores, sensores, actuadores y otros elementos sin desmontar ninguna pieza. Esta inspección no invasiva puede ser muy útil, ya que se pueden detectar condiciones o señales intermitentes antes de manipular piezas o cableado. Leer la información de la lista de datos al inicio de la localización de averías es una forma de ahorrar tiempo de diagnóstico.
(a) Lea la lista de datos según lo que se muestra en el GTS.
Carrocería y equipamiento eléctrico > Sensor de radar frontal > Lista de datosVisualización del probador | Elemento de medición | Alcance | Condición normal | Nota de diagnóstico |
|---|---|---|---|---|
Distancia total recorrida |
- |
- |
- |
No se puede utilizar |
Distancia total recorrida - Unidad |
- |
- |
- |
No se puede utilizar |
Toyota Prius Valor de ajuste del vehículo Delta X |
Posición del sensor |
-1.28 a 1.27 m |
Posición real del sensor mostrada |
- |
Toyota Prius Valor de ajuste del vehículo Delta Z |
Posición del sensor |
0.00 a 655.35 m |
Posición real del sensor mostrada |
- |
Toyota Prius Valor de ajuste del vehículo H |
Posición del sensor |
0.00 a 2.55 m |
Posición real del sensor mostrada |
- |
Condición de irradiación de ondas de radio |
Estado de la irradiación de ondas de radio |
Bajo irradiación de ondas de radio o bajo parada de ondas de radio |
Bajo irradiación de ondas de radio: se muestra el estado de irradiación de ondas de radio Bajo parada de ondas de radio: se muestra la parada de irradiación de ondas de radio |
- |
Estado de eje óptico no ajustado |
Estado de eje del haz no ajustado |
Completo o No completo |
Completo: ajuste del eje del haz completado No completo: ajuste del eje del haz no completado |
- |
Código de error de ajuste del eje |
Código de error para la alineación del eje |
Normal o 0 a 31 |
Código de error aplicable al ajuste del eje del haz |
- |
Ángulo de ajuste del eje óptico (horizontal) (más reciente) |
Valor del ángulo de ajuste más reciente del eje del haz (horizontal) |
-12.8 a 12.7 grados |
Ángulo ajustado de alineación del eje del haz (valor predeterminado: 0.0 grados) |
- |
Ángulo de ajuste del eje óptico (vertical) (más reciente) |
Último valor del ángulo de ajuste del eje del haz (vertical) |
-12.8 a 12.7 grados |
Ángulo ajustado de alineación del eje del haz (valor predeterminado: 0.0 grados) |
- |
Ángulo de ajuste del eje óptico (horizontal) (penúltimo) |
Penúltimo valor del ángulo de ajuste del eje del haz (horizontal) |
-12.8 a 12.7 grados |
Ángulo ajustado de alineación del eje del haz (valor predeterminado: 0.0 grados) |
- |
Ángulo de ajuste del eje óptico (vertical) (penúltimo) |
Penúltimo valor del ángulo de ajuste del eje del haz (vertical) |
-12.8 a 12.7 grados |
Ángulo ajustado de alineación del eje del haz (valor predeterminado: 0.0 grados) |
- |
Ángulo de desviación del eje óptico (horizontal) |
Valor de desviación del eje del haz (horizontal) |
-12.8 a 12.7 grados |
Valor de desviación del eje del haz |
- |
Ángulo de desviación del eje óptico (vertical) |
Valor de desviación del eje del haz (vertical) |
-12.8 a 12.7 grados |
Valor de desviación del eje del haz |
- |
Ángulo de desviación del eje óptico (horizontal) (con ángulo de calibración en línea) |
Valor de desviación del eje del haz (horizontal) (después de completar la calibración) |
-12.8 a 12.7 grados |
Valor de desviación del eje del haz |
- |
Ángulo de desviación del eje óptico (vertical) (con ángulo de calibración en línea) |
Valor de desviación del eje del haz (vertical) (después de completar la calibración) |
-12.8 a 12.7 grados |
Valor de desviación del eje del haz |
- |
Detección de suciedad para control de crucero por radar |
Estado de detección de suciedad para control de crucero por radar |
OFF u ON |
OFF: suciedad no detectada ON: suciedad detectada |
- |
Detección de suciedad para PCS |
Estado de detección de suciedad para PCS |
OFF u ON |
OFF: suciedad no detectada ON: suciedad detectada |
- |
Detección parcial de suciedad |
Estado de detección parcial de suciedad |
OFF u ON |
OFF: suciedad no detectada ON: suciedad detectada |
- |
Detección de cuerpos extraños |
Estado de detección de cuerpos extraños |
OFF u ON |
OFF: no se detectan cuerpos extraños ON: cuerpo extraño detectado |
- |
Detección de suciedad |
Estado de detección de suciedad |
OFF u ON |
OFF: suciedad no detectada ON: suciedad detectada |
- |
Detección de obstrucción |
Estado de detección de obstrucción |
OFF u ON |
OFF: obstrucción no detectada ON: obstrucción detectada |
- |
Desalineación del eje óptico (horizontal) |
Resultado de desalineación del eje del haz (horizontal) |
OFF u ON |
OFF: normal ON: desalineación |
- |
Desalineación del eje óptico (vertical) |
Resultado de desalineación del eje del haz (vertical) |
OFF u ON |
OFF: normal ON: desalineación |
- |
Sensor de radar delantero temporalmente no disponible (desalineación del eje óptico en dirección horizontal) |
Conjunto del sensor de radar de ondas milimétricas temporalmente no disponible debido a la desalineación horizontal del eje del haz |
OFF u ON |
OFF: normal ON: desactivado temporalmente debido a la desalineación del eje del haz |
- |
Sensor de radar delantero temporalmente no disponible (desalineación del eje óptico en dirección vertical) |
Conjunto del sensor de radar de ondas milimétricas temporalmente no disponible debido a la desalineación vertical del eje del haz |
OFF u ON |
OFF: normal ON: desactivado temporalmente debido a la desalineación del eje del haz |
- |
Tensión IG |
Valor de la tensión IG |
0.0 a 25.5 V |
11.0 a 14.0 V: interruptor de encendido ON |
- |
Temperatura del sensor de radar delantero |
Temperatura del área alrededor del conjunto del sensor de radar de ondas milimétricas |
-32768 a 32767 °C |
Se muestra la temperatura real del área alrededor del sensor de radar de ondas milimétricas |
Este valor es diferente a la temperatura exterior. |
Velocidad del vehículo Toyota Prius |
Velocidad del vehículo |
-30 km/h (-19 mph) a 226 km/h |
Casi igual a la velocidad real del vehículo |
- |
Temperatura ambiente |
Temperatura ambiente real |
-78.75 a 78 °C |
Se muestra la temperatura ambiente real |
- |
Estado de funcionamiento del limpiaparabrisas |
Estado de funcionamiento del limpiaparabrisas |
Parada del limpiaparabrisas delantero, intermitente, baja velocidad, alta velocidad, almacenamiento, posición de servicio o avería del limpiaparabrisas delantero |
Se muestra el estado de funcionamiento del limpiaparabrisas delantero |
- |
Ciclo de trabajo del calefactor |
Estado de funcionamiento del ciclo de trabajo del calefactor del conjunto del sensor de radar de ondas milimétricas |
0 a 255 % |
Se muestra el estado de funcionamiento del ciclo de trabajo del calefactor del conjunto del sensor de radar de ondas milimétricas |
No se puede utilizar |
Estado de control del calefactor |
Estado de funcionamiento del calefactor del conjunto del sensor de radar de ondas milimétricas |
OFF u ON |
OFF: calefactor no funcionando ON: calefactor funcionando |
No se puede utilizar |
Ángulo de calibración en línea (horizontal) |
Valor del ángulo calibrado (horizontal) |
-12.8 a 12.7 grados |
Valor aprendido |
- |
Ángulo de calibración en línea (vertical) |
Valor del ángulo calibrado (vertical) |
-12.8 a 12.7 grados |
Valor aprendido |
- |
Tabla de códigos de diagnóstico de avería (DTC)
TABLA DE CÓDIGOS DE DIAGNÓSTICO DE AVERÍAS
Sistema de sensor de radar frontalN.º de DTC | Elemento detectado | Salida de DTC desde | Prioridad | Enlace |
|---|---|---|---|---|
C1A1100 |
Fallo de desalineación del eje óptico del sensor de radar frontal |
Sensor de radar delantero |
A |
 |
C1A8C04 |
Fallo interno del microordenador principal del sistema del sensor de radar delantero |
Sensor de radar delantero |
A |
 |
C1A8C46 |
Fallo de la memoria de calibración/parámetros del microordenador principal del sensor de radar delantero |
Sensor de radar delantero |
A |
 |
C1A8D1C |
Tensión del circuito de alimentación del sensor de radar delantero fuera de rango |
Sensor de radar delantero |
A |
 |
C1A9000 |
Avería del circuito de ondas milimétricas del sensor de radar delantero |
Sensor de radar delantero |
A |
 |
U010487 |
Pérdida de comunicación con el módulo de control de crucero, mensaje ausente |
Sensor de radar delantero |
B |
 |
U130C51 |
Incompatibilidad de software con el módulo de procesamiento de imágenes "A": no programado |
Sensor de radar delantero |
B |
 |
U130C57 |
Incompatibilidad de software con el módulo de procesamiento de imágenes "A": componente de software inválido/incompatible |
Sensor de radar delantero |
B |
 |
HISTORIAL DE CONTROL DEL VEHÍCULO (RoB)
HISTORIAL DE CONTROL DEL VEHÍCULO (RoB)
AVISO:
- Es posible que se haya registrado el historial de control del vehículo debido a la sustitución o reparación de piezas relacionadas.
- Al comprobar el historial de control del vehículo, asegúrese de registrar los códigos de salida. A continuación, borre el historial de control del vehículo (RoB) y vuelva a comprobarlo.
COMPROBAR el HISTORIAL de CONTROL del Vehículo Toyota Prius (RoB) (SISTEMA DEL SENSOR DE RADAR DELANTERO)
(a) Lea el historial de control del vehículo (RoB) según lo indicado en la GTS.
Carrocería y equipamiento eléctrico > Sensor de radar frontal > UtilidadHistorial de control del vehículo Toyota Prius (RoB)
Historial de control del vehículo (RoB)Pantalla multiinformativa | Código | Visualización del probador | Descripción | Nota de diagnóstico |
|---|---|---|---|---|
Fallo del sistema. Acuda a su concesionario |
X2023 |
Eje óptico del sensor de radar frontal no ajustado |
Historial de no ajuste del eje de haz del conjunto del sensor de radar de ondas milimétricas. |
Si este código del Historial de Control del Vehículo Toyota Prius está almacenado, borre el Historial de Control del Vehículo (RoB) después de realizar el ajuste del eje de haz delantero, y luego compruebe que este código no vuelve a aparecer. NOTA: La alineación del eje del haz del conjunto del sensor de radar de ondas milimétricas se puede realizar usando el Objetivo triangular, el Objetivo de superficie plana o el Ajuste de conducción. Objetivo triangular: Objetivo de superficie plana: Ajuste por conducción: |
Sistema detenido: autocalibración del radar frontal en curso. Consulte el manual del propietario |
X2024 |
Sensor de radar delantero temporalmente no disponible (desalineación del eje óptico en dirección vertical) |
Historial de desalineación del eje de haz del conjunto del sensor de radar de ondas milimétricas (vertical). |
Si este código del Historial de Control del Vehículo Toyota Prius está almacenado, borre el Historial de Control del Vehículo (RoB) después de realizar el ajuste del eje de haz delantero, y luego compruebe que este código no vuelve a aparecer. NOTA: La alineación del eje del haz del conjunto del sensor de radar de ondas milimétricas se puede realizar usando el Objetivo triangular, el Objetivo de superficie plana o el Ajuste de conducción. Objetivo triangular: Objetivo de superficie plana: Ajuste por conducción: |
Sistema detenido: autocalibración del radar frontal en curso. Consulte el manual del propietario |
X2025 |
Sensor de radar delantero temporalmente no disponible (desalineación del eje óptico en dirección horizontal) |
Historial de desalineación del eje de haz del conjunto del sensor de radar de ondas milimétricas (horizontal). |
Si este código del Historial de Control del Vehículo Toyota Prius está almacenado, borre el Historial de Control del Vehículo (RoB) después de realizar el ajuste del eje de haz delantero, y luego compruebe que este código no vuelve a aparecer. NOTA: La alineación del eje del haz del conjunto del sensor de radar de ondas milimétricas se puede realizar usando el Objetivo triangular, el Objetivo de superficie plana o el Ajuste de conducción. Objetivo triangular: Objetivo de superficie plana: Ajuste por conducción: |
Sistema detenido: sensor del radar frontal bloqueado. Limpie el sensor del radar |
X2026 |
Suciedad en el sensor de radar delantero |
Historial de suspensión temporal del funcionamiento del sistema debido a que el conjunto del sensor de radar de ondas milimétricas no puede detectar objetos. |
|
Sistema detenido: sensor del radar frontal fuera del rango de temperatura. Espere hasta que la temperatura sea normal |
X2027 |
Sensor de radar delantero fuera de la temperatura de funcionamiento garantizada |
Historial de suspensión temporal del funcionamiento del sistema debido a que el conjunto del sensor de radar de ondas milimétricas está excesivamente caliente o frío. |
|
Sistema detenido. Consulte el Manual del propietario |
X2028 |
Sensor de radar delantero fuera del voltaje de funcionamiento garantizado |
Historial de suspensión temporal del funcionamiento del sistema debido a que el voltaje de la fuente de alimentación del conjunto del sensor de radar de ondas milimétricas es excesivamente alto o bajo. |
|
- |
X2076 |
Mal funcionamiento del limpiaparabrisas |
El conjunto del sensor de radar de ondas milimétricas recibió una señal de mal funcionamiento del sistema del limpiaparabrisas desde la ECU de carrocería (ECU de red multiplex de carrocería). |
Consulte Cómo proceder con la solución de problemas en el Sistema de Limpiaparabrisas y Lavaparabrisas.  |
- |
X2077 |
Circuito del sensor de temperatura ambiente |
El conjunto del sensor de radar de ondas milimétricas recibió una señal de mal funcionamiento del sensor de temperatura ambiente desde el conjunto amplificador de aire acondicionado. |
Consulte Cómo proceder con la solución de problemas en el Sistema de Aire Acondicionado.  |


BORRE el HISTORIAL de CONTROL del Vehículo Toyota Prius (RoB) (SISTEMA DEL SENSOR DE RADAR DELANTERO)
AVISO:
Al realizar este procedimiento, se borrará todo el Historial de Control del Vehículo almacenado.
(a) Según lo indicado en la GTS, borre el historial de control del vehículo (RoB).
Carrocería y equipamiento eléctrico > Sensor de radar frontal > UtilidadHistorial de control del vehículo Toyota Prius (RoB)
COMPROBAR EL HISTORIAL DE CONTROL DEL VEHÍCULO (SISTEMA DE AIRBAG)
(a) Parte del historial de control se puede confirmar mediante el Historial de control del vehículo.
Haga clic aquí
Desalineación del eje óptico del sensor de radar frontal, avería (C1A1100)
DESCRIPCIÓN
El conjunto del sensor de radar de ondas milimétricas realiza un autodiagnóstico para comprobar si hay desalineación de su eje de haz. Si se detecta desalineación, el conjunto del sensor de radar de ondas milimétricas almacena el DTC C1A1100.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Salida de DTC desde | Prioridad |
|---|---|---|---|---|---|
C1A1100 |
Fallo de desalineación del eje óptico del sensor de radar frontal |
Cuando el interruptor de encendido está en ON, el conjunto del sensor de radar de ondas milimétricas detecta desalineación del eje de haz |
|
Sensor de radar delantero |
A |
AVISO:
- Al sustituir el conjunto del sensor de radar de ondas milimétricas, sustitúyalo siempre por uno nuevo. Si se utiliza un conjunto del sensor de radar de ondas milimétricas que estaba instalado en otro vehículo Toyota Prius, la información almacenada en el conjunto del sensor de radar de ondas milimétricas no coincidirá con la información del vehículo y es posible que se almacene un DTC.
- Cuando el conjunto del sensor de radar de ondas milimétricas se haya sustituido por uno nuevo, es necesario realizar la alineación del eje del haz del conjunto del sensor de radar de ondas milimétricas y borrar el historial de control del vehículo Toyota Prius. Antes de realizar el ajuste de conducción, asegúrese de leer Antes de iniciar el ajuste de conducción.
NOTA:
La alineación del eje del haz del conjunto del sensor de radar de ondas milimétricas se puede realizar usando el Objetivo triangular, el Objetivo de superficie plana o el Ajuste de conducción.
Objetivo triangular: Haga clic aquí

Objetivo de superficie plana: Haga clic aquí

Ajuste de conducción: Haga clic aquí

PROCEDIMIENTO
AJUSTE EL CONJUNTO DEL SENSOR DE RADAR DE ONDAS MILIMÉTRICAS
(a) Realice el ajuste del eje de haz del conjunto del sensor de radar de ondas milimétricas.
NOTA:
La alineación del eje del haz del conjunto del sensor de radar de ondas milimétricas se puede realizar usando el Objetivo triangular, el Objetivo de superficie plana o el Ajuste de conducción.
Objetivo triangular: Haga clic aquí
Objetivo de superficie plana: Haga clic aquí
Ajuste de conducción: Haga clic aquí
|

BORRAR DTC
(a) Borre los DTC.
Carrocería y equipamiento eléctrico > Sensor de radar frontal > Borrar DTC
|

COMPROBAR SI HAY DTC
Procedimiento previo1
(a) Gire el interruptor de encendido a OFF.
(b) Gire el interruptor de encendido a ON.
(c) Asegúrese de que se cumplan las condiciones de detección del DTC.
NOTA:
Si no se cumplen las condiciones de detección, el sistema no puede detectar el fallo.
Procedimiento1
(d) Compruebe si hay DTC.
Carrocería y equipamiento eléctrico > Sensor de radar frontal > Códigos de averíaResultado | Proceda a |
|---|---|
C1A1100 no se emite |
A |
C1A1100 se emite |
B |
Procedimiento posterior1
(e) Ninguno
| A |  |
FIN |
| B |  |
REEMPLAZAR EL CONJUNTO DEL SENSOR DE RADAR DE ONDAS MILIMÉTRICAS |


Fallo interno del microordenador principal del sistema de sensor de radar frontal (C1A8C04, C1A8C46, C1A8D1C, C1A9000)
DESCRIPCIÓN
Cuando se detecta un mal funcionamiento interno en el conjunto del sensor de radar de ondas milimétricas, se almacena un DTC.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Salida de DTC desde | Prioridad |
|---|---|---|---|---|---|
C1A8C04 |
Fallo interno del microordenador principal del sistema del sensor de radar delantero |
Cuando el interruptor de encendido está en ON, se detecta un mal funcionamiento interno del conjunto del sensor de radar de ondas milimétricas |
Conjunto del sensor de radar de ondas milimétricas |
Sensor de radar delantero |
A |
C1A8C46 |
Fallo de la memoria de calibración/parámetros del microordenador principal del sensor de radar delantero |
Cuando el interruptor de encendido está en ON, el conjunto del sensor de radar de ondas milimétricas detecta un mal funcionamiento de la memoria interna |
Conjunto del sensor de radar de ondas milimétricas |
Sensor de radar delantero |
A |
C1A8D1C |
Tensión del circuito de alimentación del sensor de radar delantero fuera de rango |
Cuando el interruptor de encendido está en ON, el conjunto del sensor de radar de ondas milimétricas detecta un mal funcionamiento del circuito de la fuente de alimentación |
Conjunto del sensor de radar de ondas milimétricas |
Sensor de radar delantero |
A |
C1A9000 |
Avería del circuito de ondas milimétricas del sensor de radar delantero |
Cuando el interruptor de encendido está en ON, el conjunto del sensor de radar de ondas milimétricas detecta un mal funcionamiento del circuito interno de ondas milimétricas |
Conjunto del sensor de radar de ondas milimétricas |
Sensor de radar delantero |
A |
AVISO:
- Al sustituir el conjunto del sensor de radar de ondas milimétricas, sustitúyalo siempre por uno nuevo. Si se utiliza un conjunto del sensor de radar de ondas milimétricas que estaba instalado en otro vehículo Toyota Prius, la información almacenada en el conjunto del sensor de radar de ondas milimétricas no coincidirá con la información del vehículo y es posible que se almacene un DTC.
- Cuando el conjunto del sensor de radar de ondas milimétricas se haya sustituido por uno nuevo, es necesario realizar la alineación del eje del haz del conjunto del sensor de radar de ondas milimétricas y borrar el historial de control del vehículo Toyota Prius. Antes de realizar el ajuste de conducción, asegúrese de leer Antes de iniciar el ajuste de conducción.
NOTA:
La alineación del eje del haz del conjunto del sensor de radar de ondas milimétricas se puede realizar usando el Objetivo triangular, el Objetivo de superficie plana o el Ajuste de conducción.
Objetivo triangular: Haga clic aquí

Objetivo de superficie plana: Haga clic aquí

Ajuste de conducción: Haga clic aquí

PROCEDIMIENTO
REEMPLAZAR EL CONJUNTO DEL SENSOR DE RADAR DE ONDAS MILIMÉTRICAS
NOTA:
Haga clic aquí

| SIGUIENTE |  |
FIN |
Pérdida de comunicación con el módulo de control de crucero, mensaje ausente (U010487)
DESCRIPCIÓN
El conjunto del sensor de radar de ondas milimétricas se comunica con la cámara de reconocimiento frontal mediante comunicación CAN.
Si se detecta un error de comunicación entre la cámara de reconocimiento frontal y el conjunto del sensor de radar de ondas milimétricas, el conjunto del sensor de radar de ondas milimétricas almacena este DTC.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Salida de DTC desde | Prioridad |
|---|---|---|---|---|---|
U010487 |
Pérdida de comunicación con el módulo de control de crucero, mensaje ausente |
Condición de detección:
|
|
Sensor de radar delantero |
B |
NOTA:
Si los DTC se emiten simultáneamente, se puede reducir la zona de inspección.
con Advanced ParkPatrón | Nombre de la pieza de salida del DTC (Visualización en GTS) | Área sospechosa (estado de la avería) |
|||
|---|---|---|---|---|---|
Conjunto del sensor de radar de ondas milimétricas | Cámara de reconocimiento frontal | Conjunto de la ECU de advertencia de distancia | ECU del asistente de estacionamiento |
||
Sensor de radar delantero | Cámara de reconocimiento frontal | Advertencia de holgura | Módulo de control de la cámara de monitorización del entorno |
||
U010487 | U023587 | U117987 | U11B687 |
||
| ○: Se emite el DTC -: No se emite el DTC |
|||||
Patrón 1 |
○ |
○ |
○ |
○ |
Conector (conexión deficiente) |
Mazo de cables o conector (circuito abierto o cortocircuito) |
|||||
Conjunto del sensor de radar de ondas milimétricas (avería interna) |
|||||
Conjunto ECU de advertencia de holgura (avería interna) |
|||||
ECU de asistencia de estacionamiento (avería interna) |
|||||
Cámara de reconocimiento frontal (avería interna) |
|||||
Patrón 2 |
○ |
- |
- |
- |
Conector (conexión deficiente) |
Mazo de cables o conector (circuito abierto) |
|||||
Conjunto del sensor de radar de ondas milimétricas (avería interna) |
|||||
Cámara de reconocimiento frontal (avería interna) |
|||||
Patrón | Nombre de la pieza de salida del DTC (Visualización en GTS) | Área sospechosa (estado de la avería) |
|
|---|---|---|---|
Conjunto del sensor de radar de ondas milimétricas | Cámara de reconocimiento frontal |
||
Sensor de radar delantero | Cámara de reconocimiento frontal |
||
U010487 | U023587 |
||
| ○: Se emite el DTC -: No se emite el DTC |
|||
Patrón 1 |
○ |
○ |
Conector (conexión deficiente) |
Mazo de cables o conector (circuito abierto o cortocircuito) |
|||
Conjunto del sensor de radar de ondas milimétricas (avería interna) |
|||
Cámara de reconocimiento frontal (avería interna) |
|||
Patrón 2 |
○ |
- |
Conector (conexión deficiente) |
Mazo de cables o conector (circuito abierto) |
|||
Conjunto del sensor de radar de ondas milimétricas (avería interna) |
|||
Cámara de reconocimiento frontal (avería interna) |
|||
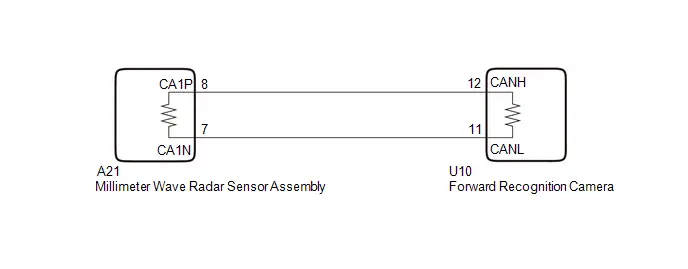
DIAGRAMA DE CABLEADO
con Advanced Park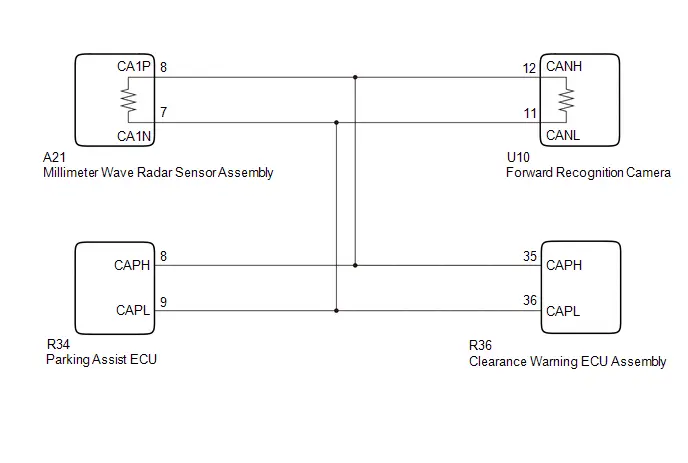 sin Advanced Park
AVISO:
- Al sustituir el conjunto del sensor de radar de ondas milimétricas, sustitúyalo siempre por uno nuevo. Si se utiliza un conjunto del sensor de radar de ondas milimétricas que estaba instalado en otro vehículo Toyota Prius, la información almacenada en el conjunto del sensor de radar de ondas milimétricas no coincidirá con la información del vehículo y es posible que se almacene un DTC.
- Cuando el conjunto del sensor de radar de ondas milimétricas se haya sustituido por uno nuevo, es necesario realizar la alineación del eje del haz del conjunto del sensor de radar de ondas milimétricas y borrar el historial de control del vehículo Toyota Prius. Antes de realizar el ajuste de conducción, asegúrese de leer Antes de iniciar el ajuste de conducción.
NOTA:
La alineación del eje del haz del conjunto del sensor de radar de ondas milimétricas se puede realizar usando el Objetivo triangular, el Objetivo de superficie plana o el Ajuste de conducción.
Objetivo triangular: Haga clic aquí

Objetivo de superficie plana: Haga clic aquí

Ajuste de conducción: Haga clic aquí

- Al sustituir la cámara de reconocimiento frontal, sustitúyala siempre por una nueva. Si se utiliza una cámara de reconocimiento frontal instalada en otro vehículo Toyota Prius, la información almacenada en la cámara de reconocimiento frontal no coincidirá con la información del vehículo y es posible que se almacene un DTC.
- Cuando la cámara de reconocimiento frontal se haya sustituido por una nueva, asegúrese de borrar todo el historial de control del vehículo almacenado de cada sistema y los datos de alineación del eje del haz de la cámara de reconocimiento frontal.
NOTA:
La alineación del eje del haz de la cámara de reconocimiento frontal se puede realizar mediante "Reconocimiento único", "Ajuste de conducción" o "Escritura del valor de ajuste del eje de la cámara".
Reconocimiento único: Haga clic aquí

Ajuste de conducción: Haga clic aquí

Escritura del valor de ajuste del eje de la cámara: Haga clic aquí

- Si la cámara de reconocimiento frontal se ha sustituido por una nueva, asegúrese de realizar la Confirmación de la versión de software.
Haga clic aquí

- Después de apagar el interruptor de encendido, puede haber un tiempo de espera antes de desconectar el terminal negativo (-) de la batería auxiliar.
Haga clic aquí

NOTA:
Al desconectar y volver a conectar la batería auxiliar, existe una función de aprendizaje automático que completa el aprendizaje cuando se utiliza el sistema correspondiente.
Haga clic aquí


PROCEDIMIENTO
CONFIRMAR MODELO
(a) Seleccione el modelo que se va a inspeccionar.
Resultado | Proceda a |
|---|---|
con Advanced Park |
A |
sin Advanced Park |
B |
| B |  |
IR AL PASO 8 |
|

COMPROBAR SI HAY DTC
(a) Lea cada DTC y compruebe el patrón de diagnóstico utilizando la tabla siguiente.
Carrocería y equipamiento eléctrico > Sensor de radar frontal > Códigos de avería; Chasis > Cámara de reconocimiento frontal > Códigos de avería; Carrocería y equipamiento eléctrico > Advertencia de espacio libre > Códigos de avería; Chasis > Módulo de control de la cámara de monitorización perimetral > Códigos de averíaPatrón | Nombre de la pieza de salida del DTC (Visualización en GTS) |
|||
|---|---|---|---|---|
Sensor de radar delantero | Cámara de reconocimiento frontal | Advertencia de holgura | Módulo de control de la cámara de monitorización del entorno |
|
Patrón 1 |
U010487 |
U023587 |
U117987 |
U11B687 |
Patrón 2 |
U010487 |
- |
- |
- |
Resultado | Proceda a |
|---|---|
Patrón 1 |
A |
Patrón 2 |
B |
| A |  |
IR AL SISTEMA DE CÁMARA FRONTAL |
|

COMPROBAR LA CONEXIÓN DE LOS CONECTORES
(a) Compruebe que los conectores de la cámara de reconocimiento frontal y del conjunto del sensor de radar de ondas milimétricas estén bien conectados.
OK:
Los conectores están bien conectados
| NG |  |
CONECTE CORRECTAMENTE LOS CONECTORES |
|

BORRAR DTC
(a) Lea cada DTC y compruebe el patrón de diagnóstico utilizando la tabla siguiente.
Carrocería y equipamiento eléctrico > Sensor de radar frontal > Borrar DTC
|

COMPROBAR SI HAY DTC
Procedimiento previo1
(a) Gire el interruptor de encendido a OFF.
(b) Gire el interruptor de encendido a ON.
(c) Asegúrese de que se cumplan las condiciones de detección del DTC.
NOTA:
Si no se cumplen las condiciones de detección, el sistema no puede detectar el fallo.
Procedimiento1
(d) Compruebe si hay DTC.
Carrocería y equipamiento eléctrico > Sensor de radar frontal > Códigos de averíaResultado | Proceda a |
|---|---|
U010487 no se emite |
A |
U010487 se emite |
B |
Procedimiento posterior1
(e) Ninguno
| A |  |
FIN |
|

COMPROBAR EL CABLE CAN PRINCIPAL (CONJUNTO DEL SENSOR DE RADAR DE ONDAS MILIMÉTRICAS)
Procedimiento previo1
(a) Desconecte el cable del terminal negativo (-) de la batería auxiliar.
(b) Desconecte el conector del conjunto del sensor de radar de ondas milimétricas A21.
Procedimiento1
(c) Mida la resistencia según el/los valor(es) de la tabla siguiente.
Resistencia estándar:
 Ubicación y trazado (A21) Conector (A21)
Conexión del comprobador | Condición | Condición especificada | Resultado |
|---|---|---|---|
A21-8 (CA1P) - A21-7 (CA1N) |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
108 a 132 Ω |
Ω |
Procedimiento posterior1
(d) Ninguno
| NG |  |
REPARE O REEMPLACE EL MAZO DE CABLES O CONECTOR DEL BUS CAN |
|

COMPROBAR LA CÁMARA DE RECONOCIMIENTO DELANTERA
Procedimiento previo1
(a) Desconecte el conector A21 del conjunto del sensor de radar de ondas milimétricas.
Procedimiento1
(b) Usando un osciloscopio, compruebe la forma de onda.
OK:
 Ubicación y trazado (A21) Conector (A21)
Conexión del comprobador | Condición | Ajuste de la herramienta | Condición especificada |
|---|---|---|---|
A21-8 (CA1P) - A21-7 (CA1N) |
Interruptor de encendido en ON |
1V/DIV., 100μs./DIV. |
Generación de pulsos |
Procedimiento posterior1
(c) Ninguno
| OK |  |
REEMPLAZAR EL CONJUNTO DEL SENSOR DE RADAR DE ONDAS MILIMÉTRICAS |


| NG |  |
REEMPLAZAR CÁMARA DE RECONOCIMIENTO FRONTAL |


COMPROBAR SI HAY DTC
(a) Lea cada DTC y compruebe el patrón de diagnóstico utilizando la tabla siguiente.
Carrocería y equipamiento eléctrico > Sensor de radar frontal > Códigos de avería; Chasis > Cámara de reconocimiento frontal > Códigos de averíaPatrón | Nombre de la pieza de salida del DTC (Visualización en GTS) |
|
|---|---|---|
Sensor de radar delantero | Cámara de reconocimiento frontal |
|
Patrón 1 |
U010487 |
U023587 |
Patrón 2 |
U010487 |
- |
Resultado | Proceda a |
|---|---|
Patrón 1 |
A |
Patrón 2 |
B |
| A |  |
IR AL SISTEMA DE CÁMARA FRONTAL |
|

COMPROBAR LA CONEXIÓN DE LOS CONECTORES
(a) Compruebe que los conectores de la cámara de reconocimiento frontal y del conjunto del sensor de radar de ondas milimétricas estén bien conectados.
OK:
Los conectores están bien conectados
| NG |  |
CONECTE CORRECTAMENTE LOS CONECTORES |
|

BORRAR DTC
(a) Lea cada DTC y compruebe el patrón de diagnóstico utilizando la tabla siguiente.
Carrocería y equipamiento eléctrico > Sensor de radar frontal > Borrar DTC
|

COMPROBAR SI HAY DTC
Procedimiento previo1
(a) Gire el interruptor de encendido a OFF.
(b) Gire el interruptor de encendido a ON.
(c) Asegúrese de que se cumplan las condiciones de detección del DTC.
NOTA:
Si no se cumplen las condiciones de detección, el sistema no puede detectar el fallo.
Procedimiento1
(d) Compruebe si hay DTC.
Carrocería y equipamiento eléctrico > Sensor de radar frontal > Códigos de averíaResultado | Proceda a |
|---|---|
U010487 no se emite |
A |
U010487 se emite |
B |
Procedimiento posterior1
(e) Ninguno
| A |  |
FIN |
|

COMPROBAR EL CABLE CAN PRINCIPAL (CONJUNTO DEL SENSOR DE RADAR DE ONDAS MILIMÉTRICAS)
Procedimiento previo1
(a) Desconecte el cable del terminal negativo (-) de la batería auxiliar.
(b) Desconecte el conector del conjunto del sensor de radar de ondas milimétricas A21.
Procedimiento1
(c) Mida la resistencia según el/los valor(es) de la tabla siguiente.
Resistencia estándar:
 Ubicación y trazado (A21) Conector (A21)
Conexión del comprobador | Condición | Condición especificada | Resultado |
|---|---|---|---|
A21-8 (CA1P) - A21-7 (CA1N) |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
108 a 132 Ω |
Ω |
Procedimiento posterior1
(d) Ninguno
| NG |  |
REPARE O REEMPLACE EL MAZO DE CABLES O CONECTOR DEL BUS CAN |
|

COMPROBAR LA CÁMARA DE RECONOCIMIENTO DELANTERA
Procedimiento previo1
(a) Desconecte el conector A21 del conjunto del sensor de radar de ondas milimétricas.
Procedimiento1
(b) Usando un osciloscopio, compruebe la forma de onda.
OK:
 Ubicación y trazado (A21) Conector (A21)
Conexión del comprobador | Condición | Ajuste de la herramienta | Condición especificada |
|---|---|---|---|
A21-8 (CA1P) - A21-7 (CA1N) |
Interruptor de encendido en ON |
1V/DIV., 100μs./DIV. |
Generación de pulsos |
Procedimiento posterior1
(c) Ninguno
| OK |  |
REEMPLAZAR EL CONJUNTO DEL SENSOR DE RADAR DE ONDAS MILIMÉTRICAS |


| NG |  |
REEMPLAZAR CÁMARA DE RECONOCIMIENTO FRONTAL |


Incompatibilidad de software con el módulo de procesamiento de imágenes "A", no programado (U130C51, U130C57)
DESCRIPCIÓN
- El conjunto del sensor de radar de ondas milimétricas recibe la información del vehículo de la cámara de reconocimiento frontal mediante la línea de comunicación CAN. Cuando el conjunto del sensor de radar de ondas milimétricas no puede confirmar la información del vehículo utilizando la información enviada por la cámara de reconocimiento frontal, almacena el DTC U130C51.
- El conjunto del sensor de radar de ondas milimétricas recibe la información del vehículo Toyota Prius de la cámara de reconocimiento frontal mediante la línea de comunicación CAN. Cuando el valor de la información del vehículo enviado por la cámara de reconocimiento frontal no coincide con el almacenado por el conjunto del sensor de radar de ondas milimétricas, almacena el DTC U130C57.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Salida de DTC desde | Prioridad |
|---|---|---|---|---|---|
U130C51 |
Incompatibilidad de software con el módulo de procesamiento de imágenes "A": no programado |
Cuando el conjunto del sensor de radar de ondas milimétricas no puede confirmar la información del vehículo Toyota Prius mediante la información del vehículo enviada desde el conjunto del sensor de radar de ondas milimétricas |
Conjunto del sensor de radar de ondas milimétricas |
Sensor de radar delantero |
B |
U130C57 |
Incompatibilidad de software con el módulo de procesamiento de imágenes "A": componente de software inválido/incompatible |
Cuando el valor de la información del vehículo Toyota Prius enviado desde la cámara de reconocimiento frontal no coincide con el almacenado por el conjunto del sensor de radar de ondas milimétricas |
Conjunto del sensor de radar de ondas milimétricas |
Sensor de radar delantero |
B |
AVISO:
- Al sustituir el conjunto del sensor de radar de ondas milimétricas, sustitúyalo siempre por uno nuevo. Si se utiliza un conjunto del sensor de radar de ondas milimétricas que estaba instalado en otro vehículo Toyota Prius, la información almacenada en el conjunto del sensor de radar de ondas milimétricas no coincidirá con la información del vehículo y es posible que se almacene un DTC.
- Cuando el conjunto del sensor de radar de ondas milimétricas se haya sustituido por uno nuevo, es necesario realizar la alineación del eje del haz del conjunto del sensor de radar de ondas milimétricas y borrar el historial de control del vehículo Toyota Prius. Antes de realizar el ajuste de conducción, asegúrese de leer Antes de iniciar el ajuste de conducción.
NOTA:
La alineación del eje del haz del conjunto del sensor de radar de ondas milimétricas se puede realizar usando el Objetivo triangular, el Objetivo de superficie plana o el Ajuste de conducción.
Objetivo triangular: Haga clic aquí

Objetivo de superficie plana: Haga clic aquí

Ajuste de conducción: Haga clic aquí

PROCEDIMIENTO
COMPRUEBE SI HAY DTC (COMPROBACIÓN DEL ESTADO)
(a) Con el GTS, realice una comprobación del estado.
OK:
No se emiten DTC por ningún sistema distinto del sistema del sensor de radar delantero (Front Radar Sensor).
Resultado | Proceda a |
|---|---|
No se emite el DTC |
A |
Se emite el DTC |
B |
| A |  |
REEMPLAZAR EL CONJUNTO DEL SENSOR DE RADAR DE ONDAS MILIMÉTRICAS |


| B |  |
IR A LA TABLA DE DTC |