Sistema de cámara frontal
- Precaución
- Precaución
- Ubicación de componentes
- Diagrama del sistema
- Cómo proceder con la localización de averías
- Comprobación de funcionamiento
- Personalizar parámetros
- Inicialización
- Utilidad
- Tabla de síntomas de problemas
- Terminales de la ECU
- Datos de fotograma congelado
- Tabla de modo a prueba de fallos
- Lista de datos / Prueba activa
- HISTORIAL DE CONTROL DEL VEHÍCULO (RoB)
- Circuito de control del calefactor de la cámara "A" en cortocircuito a masa (C00CA11)
- Tensión del circuito del sensor de temperatura interno del módulo de control "A" fuera de rango (C10001C,...,C1A9500)
- Relé de la luz de freno atascado (C138071)
- Fallo interno del componente del sensor táctil del volante (C1A7796)
- Avería por desalineación del eje óptico de la cámara de reconocimiento frontal (C1AA800)
- Funcionamiento inesperado del módulo de control del tren motriz híbrido/VE "A" (P0A1D94)
- Pérdida de comunicación con el módulo de control de navegación, mensaje ausente (U016387)
- Pérdida de comunicación con el módulo de control de detección de obstáculos laterales "A", mensaje ausente (U023287,U123687)
- Pérdida de comunicación con el sensor de distancia frontal del control de crucero, sensor único o central, mensaje ausente (U023587)
- Incompatibilidad de software del módulo de control interno, no programado (U030051,U030057,U030157)
- Incompatibilidad de software con el módulo de control de la carrocería, no programado (U032251)
- Incompatibilidad de software con el módulo de control del aviso de distancia libre, componente de software no válido / incompatible (U130957)
- Incompatibilidad de software con el módulo de control de navegación, componente de software no válido / incompatible (U131457)
- Circuito del interruptor del volante
Precaución
PRECAUCIÓN
NOTA:
El sistema de cámara frontal funciona principalmente mediante los siguientes sistemas.
- Sistema de precolisión
- Control de crucero dinámico por radar
- Asistente de seguimiento de carril
- Asistente de cambio de carril*1
- Alerta de salida de carril
- Asistente de señales de tráfico*2
- Luces de carretera automáticas
- Asistente de conducción proactiva
- Sistema de parada de emergencia
- Alerta de tráfico cruzado frontal*3
- *1: con asistente de cambio de carril
- *2: con asistente de señales de tráfico
- *3: con alerta de tráfico cruzado frontal
PRECAUCIONES PARA DESCONECTAR EL CABLE DEL TERMINAL NEGATIVO (-) DE LA BATERÍA AUXILIAR
AVISO:
- Después de apagar el interruptor de encendido, puede haber un tiempo de espera antes de desconectar el terminal negativo (-) de la batería auxiliar.
Haga clic aquí

NOTA:
Al desconectar y volver a conectar la batería auxiliar, existe una función de aprendizaje automático que completa el aprendizaje cuando se utiliza el sistema correspondiente.
Haga clic aquí

- Si el cable se desconecta o se vuelve a conectar al terminal negativo (-) de la batería auxiliar, o si la batería auxiliar se descarga por completo, realice la calibración del punto cero del sensor de dirección.
Haga clic aquí

PRECAUCIONES PARA EL SISTEMA DE CÁMARA FRONTAL
(a) Características de la cámara de reconocimiento frontal
(1) La cámara de reconocimiento frontal tiene características similares a las del ojo humano. Cuando la visibilidad del conductor es deficiente, es posible que la cámara de reconocimiento frontal no detecte correctamente las marcas de carril, los vehículos Toyota Prius ni los objetos de la carretera situados delante.
(2) Solo se pueden detectar los objetos que se encuentran dentro del área de detección de la cámara de reconocimiento frontal.
(3) La cámara de reconocimiento frontal tiene una función para detectar cuerpos extraños en el área situada delante de la cámara de reconocimiento frontal.
NOTA:
Es posible que la cámara de reconocimiento frontal no siempre detecte la suciedad en el área situada delante de la misma.
(b) Toyota Safety Sense está diseñado para funcionar partiendo de la base de que el conductor conducirá con seguridad, y está diseñado para ayudar a reducir el impacto sobre los ocupantes y el Toyota Prius en caso de colisión, o para ayudar al conductor en condiciones de conducción normales. Como este sistema tiene un límite en cuanto a la precisión de reconocimiento y al rendimiento de control que puede ofrecer, no confíe excesivamente en él. El conductor es siempre responsable de prestar atención al entorno del vehículo y de conducir con seguridad.
(c) No confíe únicamente en el sistema y conduzca con seguridad prestando siempre atención al entorno. Este sistema no está diseñado para funcionar en todas las circunstancias, y su asistencia puede estar limitada. Confiar su seguridad al sistema o depender de él mientras conduce puede provocar un accidente inesperado, con riesgo de muerte o lesiones graves.
(d) Los mensajes de advertencia y los avisos acústicos se utilizan para indicar un mal funcionamiento del sistema o para informar al conductor de la necesidad de precaución al conducir. Si aparece un mensaje de advertencia en la pantalla de información múltiple, lea el mensaje y siga las instrucciones.
(e) Es posible que el aviso acústico sea difícil de oír debido a ruidos externos, reproducción de audio, etc. Además, es posible que sea difícil percibir el funcionamiento del sistema debido a las condiciones de la carretera, etc.
(f) En las siguientes situaciones, el sensor no funciona correctamente, lo que podría provocar un mal funcionamiento de los sistemas individuales de Toyota Safety Sense.
(1) Cuando el Toyota Prius se modifica para cambiar su altura o inclinación.
(2) Cuando el parabrisas está sucio, empañado, agrietado o roto.
(3) Cuando la temperatura exterior es alta o baja.
(4) Cuando el sensor tiene suciedad, gotas de lluvia, nieve, insectos, polvo u otros cuerpos extraños adheridos delante de él.
(5) Al conducir con mal tiempo, como lluvia intensa, niebla, nieve o tormenta de arena.
(6) Cuando hay una nube de agua, nieve, polvo, etc., vapor de agua o humo delante del Toyota Prius.
(7) Cuando los faros no se encienden al conducir en la oscuridad, como por la noche o al circular por un túnel
(8) Cuando un faro tiene poca intensidad debido a que su cristal está sucio
(9) Cuando la orientación de los faros no está ajustada correctamente
(10) Cuando los faros presentan un mal funcionamiento
(11) Cuando los faros de un Toyota Prius que circula en sentido contrario, la luz solar, la luz reflejada, etc. inciden directamente en la cámara de reconocimiento frontal
(12) Cuando la luminosidad del entorno cambia de forma repentina
(13) Cuando se conduce cerca de una torre de televisión, una emisora, una central eléctrica, vehículos equipados con radar u otros lugares donde puedan existir ondas de radio intensas o ruido eléctrico
(14) Cuando una escobilla del limpiaparabrisas obstruye el campo de visión de un sensor
(15) Cuando se encuentra en un lugar o cerca de objetos que reflejan fuertemente las ondas de radio, como los siguientes:
- Túneles
- Puentes de celosía
- Caminos de grava
- Caminos con surcos y cubiertos de nieve
- Muros
- Camiones grandes
- Tapas de registro
- Barreras de seguridad
- Placas metálicas
(16) Cuando se circula cerca de un escalón o de un saliente
(17) Si el Toyota Prius que circula delante es estrecho, como un vehículo de movilidad personal
(18) Si el vehículo delantero tiene una parte delantera o trasera pequeña, como un camión sin carga
(19) Si el vehículo delantero tiene una parte delantera o trasera baja, como un remolque de cama baja
(20) Si el vehículo delantero tiene una altura libre al suelo extremadamente elevada
(21) Si el Toyota Prius que circula delante transporta una carga que sobresale por detrás del paragolpes trasero
(22) Si el vehículo delantero solo tiene expuestas algunas de sus piezas metálicas porque está parcialmente cubierto con una tela o por otro motivo
(23) Si el vehículo delantero tiene una forma irregular, como un tractor o un sidecar
(24) Si la distancia al Toyota Prius que circula delante es extremadamente corta
(25) Si el vehículo delantero está desalineado
(26) Si hay una gran cantidad de nieve o barro adherida al vehículo objetivo
(27) Cuando se circula por una carretera como:
- Una carretera con curvas cerradas o sinuosa
- Una carretera cuya pendiente cambia de forma repentina (subida o bajada pronunciada)
- Una carretera con pendiente lateral en cualquiera de sus lados
- Una carretera con surcos profundos
- El Toyota Prius circula por una carretera sin pavimentar o en mal estado
- Una carretera con una superficie irregular, con baches o desnivelada
(28) Cuando el funcionamiento del volante es inestable
(29) Cuando la posición del vehículo dentro del carril no es constante
(30) Si los componentes del sistema, los frenos u otras piezas relacionadas están extremadamente fríos, extremadamente calientes o mojados
(31) Si las ruedas están desalineadas
(32) Cuando el Toyota Prius circula por una carretera resbaladiza, como carreteras heladas, con nieve o de grava
(33) Cuando el vehículo circula por un trazado de forma distinta a la de una curva
(34) Cuando el vehículo entra en una curva a una velocidad excesivamente alta
(35) Cuando el vehículo entra o sale de un aparcamiento, garaje, ascensor de coches, etc.
(36) Cuando el Toyota Prius circula por un aparcamiento
(37) Cuando se circula por encima o por debajo de objetos que puedan entrar en contacto con el vehículo, como hierba alta, ramas de árboles o una pancarta
(38) Cuando sopla viento fuerte
(g) En las siguientes situaciones, es posible que no se detecten los carriles y que el sistema que utiliza la información de los carriles no funcione correctamente.
(1) Cuando las marcas de carril son extremadamente estrechas o extremadamente anchas
(2) Cuando el Toyota Prius acaba de cambiar de carril o de cruzar una intersección
(3) Cuando el vehículo circula por un carril temporal o restringido debido a obras
(4) Cuando hay marcas de carril u otras estructuras, patrones o sombras similares alrededor del vehículo
(5) Cuando las marcas de carril no están claras o el Toyota Prius circula por una carretera mojada
(6) Cuando las marcas de carril están sobre un bordillo, etc.
(7) Cuando se circula por una superficie de carretera iluminada por luz reflejada, como el hormigón
(h) La cámara de reconocimiento frontal puede no funcionar correctamente en cualquiera de las siguientes condiciones:
(1) La cámara de reconocimiento frontal está desalineada o dañada debido a un fuerte impacto recibido en la cámara o en la zona que la rodea
(2) La temperatura en el interior del Toyota Prius es muy alta o muy baja (por ejemplo, si se deja bajo un calor abrasador o un frío intenso)
(3) Inmediatamente después de arrancar el sistema híbrido
(i) En las siguientes situaciones, algunos o todos los sistemas individuales del Toyota Safety Sense no funcionan.
(1) Si se detecta una anomalía en el sistema o en un sistema relacionado, como el de frenos o el volante
(2) Cuando un sistema de seguridad, como el VSC o el TRAC, está en funcionamiento
(3) Cuando un sistema de seguridad, como el VSC o el TRAC, está desactivado
PRECAUCIONES ANTES DE REALIZAR EL MANTENIMIENTO
(a) Cuándo desactivar el Toyota Safety Sense
En las siguientes situaciones, desactive el sistema, ya que es posible que no funcione correctamente y pueda provocar un accidente con resultado de muerte o lesiones graves:
- Cuando el Toyota Prius está inclinado debido a una sobrecarga o a un neumático pinchado
- Cuando el vehículo circula a velocidades extremadamente altas
- Cuando el vehículo es remolcado
- Cuando el vehículo se transporta en camión, barco, tren o medio de transporte similar
- Cuando el vehículo está elevado en un elevador con el sistema híbrido encendido y las ruedas pueden girar libremente
- Cuando se inspecciona el Toyota Prius con un banco de rodillos, como un dinamómetro de chasis o un comprobador de velocímetro, o cuando se utiliza un equilibrador de ruedas instalado en el vehículo
- Cuando se recibe un fuerte impacto en el paragolpes delantero o en la parrilla delantera, debido a un accidente u otros motivos
- Cuando el vehículo no puede conducirse de forma estable, como cuando el Toyota Prius ha sufrido un accidente o presenta un mal funcionamiento
- Cuando el vehículo se conduce de manera deportiva o fuera de carretera
- Cuando se utiliza un lavado automático de coches
- Cuando los neumáticos no están inflados correctamente
- Cuando los neumáticos están muy desgastados
- Cuando se instalan neumáticos de una medida distinta a la especificada
- Cuando se instalan cadenas para nieve
- Cuando se utiliza una rueda de repuesto de tipo compacto o un kit de reparación de pinchazos de emergencia
- Cuando se instala temporalmente en el Toyota Prius un equipo (quitanieves, etc.) que pueda obstruir el conjunto del sensor de radar de ondas milimétricas o la cámara de reconocimiento frontal
(b) Antes de utilizar un dinamómetro de chasis, cubra la zona situada delante de la cámara de reconocimiento frontal para impedir que funcione.
AVISO:
Si aparece el mensaje «Sistema detenido, cámara delantera, visibilidad baja, consulte el manual del propietario» en la pantalla de información múltiple, después de realizar las reparaciones, asegúrese de borrar el historial de control del vehículo Toyota Prius del siguiente sistema:
Haga clic aquí
NOTA:
- El sistema de cámara frontal capta la imagen situada delante del vehículo mediante la cámara monocular y aprende la dirección del tráfico mientras conduce. Cuando la situación real de conducción es diferente de la que determina la cámara de reconocimiento frontal, como al hacer funcionar el Toyota Prius en un dinamómetro de chasis, el sistema de cámara frontal puede aprender información incorrecta.
- Cuando la cámara de reconocimiento frontal está cubierta, aparece en la pantalla multiinformativa el mensaje "Sistema detenido. Cámara frontal con visibilidad baja. Consulte el manual del propietario". El mensaje desaparecerá y el funcionamiento del sistema de cámara frontal volverá a la normalidad una vez retirada la cubierta.
PRECAUCIONES PARA LOS COMPONENTES SITUADOS ALREDEDOR DE LA CÁMARA DE RECONOCIMIENTO FRONTAL
(a) Asegúrese de utilizar escobillas limpiaparabrisas originales de Toyota.
NOTA:
Si se utilizan piezas que no sean originales de Toyota, la visión de la cámara de reconocimiento frontal puede quedar bloqueada, lo que afectará al funcionamiento de los sistemas que utilizan la cámara de reconocimiento frontal.
(b) Asegúrese de sustituir las gomas de las escobillas antes de que se desgasten.
NOTA:
Si quedan estrías en el parabrisas, la cámara de reconocimiento frontal puede no funcionar correctamente, lo que afectará al funcionamiento de los sistemas que utilizan la cámara de reconocimiento frontal.
(c) No instale accesorios en la parte delantera del Toyota Prius, como el capó o la parrilla delantera.
NOTA:
La visión de la cámara de reconocimiento frontal puede quedar bloqueada, lo que afectará al funcionamiento de los sistemas que utilizan la cámara de reconocimiento frontal.
(d) No permita que los objetos montados en la baca obstruyan la zona situada delante de la cámara de reconocimiento frontal.
NOTA:
La visión de la cámara de reconocimiento frontal puede quedar bloqueada, lo que afectará al funcionamiento de los sistemas que utilizan la cámara de reconocimiento frontal.
(e) Mantenga limpio el parabrisas.
NOTA:
Si el parabrisas está sucio, empañado o tiene una película grasienta, la cámara de reconocimiento frontal puede no funcionar correctamente, lo que afectará al funcionamiento de los sistemas que utilizan la cámara de reconocimiento frontal.
(f) No pegue adhesivos ni instale accesorios en la zona del parabrisas situada delante de la cámara de reconocimiento frontal.
NOTA:
- Si es necesario pegar un adhesivo o instalar un accesorio en el parabrisas, no lo haga en la zona situada delante de la cámara de reconocimiento frontal.
- Si se instala un adhesivo o un accesorio en el parabrisas, la visión de la cámara de reconocimiento frontal puede quedar bloqueada, lo que afectará al funcionamiento de los sistemas que utilizan la cámara de reconocimiento frontal.
(g) Aunque se aplique un recubrimiento repelente al agua en el parabrisas, sigue siendo necesario utilizar los limpiaparabrisas si la zona situada delante de la cámara de reconocimiento frontal está cubierta de gotas de agua.
(h) Si el parabrisas está astillado o agrietado, sustitúyalo.
(i) Si la parte del parabrisas situada delante de la cámara de reconocimiento frontal está empañada o cubierta de condensación o hielo, utilice el desempañador del parabrisas para eliminar el vaho, la condensación o el hielo.
(j) No aplique láminas tintadas en el parabrisas.
(k) Al limpiar el interior del parabrisas, no permita que el limpiacristales entre en contacto con la lente. Tampoco toque la lente.
(l) No modifique los componentes del Toyota Prius situados alrededor de la cámara de reconocimiento frontal (espejo retrovisor interior, etc.) ni el techo.
(m) No modifique los faros ni otras luces.
PRECAUCIÓN PARA EL SISTEMA DE PRECOLISIÓN
(a) Condiciones en las que el sistema puede funcionar aunque no exista posibilidad de colisión.
En algunas situaciones, como las siguientes, el sistema puede determinar que existe posibilidad de colisión frontal y entrar en funcionamiento.
- Al pasar un objeto detectable, etc.
- Al cambiar de carril mientras adelanta a un objeto detectable, etc.
- Al acercarse rápidamente a un objeto detectable, etc.
- Al aproximarse a objetos situados en el arcén, como objetos detectables, quitamiedos, postes de utilidad, árboles o muros
- Cuando hay un objeto detectable u otro objeto al borde de la carretera en la entrada de una curva
- Cuando hay dibujos o pintura delante de su Toyota Prius que pueden confundirse con un objeto detectable
- Al adelantar a un objeto detectable que está cambiando de carril o girando a la derecha o a la izquierda
- Al pasar un objeto detectable en el carril contrario que está detenido para girar a la derecha o a la izquierda
- Cuando un objeto detectable se acerca mucho y luego se detiene antes de entrar en la trayectoria de su Toyota Prius
- Al pasar por un lugar con una estructura sobre la carretera (señal de tráfico, valla publicitaria, etc.)
- Al aproximarse a una barrera de peaje electrónico, a una barrera de aparcamiento u otra barrera que se abre y se cierra
- Al girar a la derecha o a la izquierda y un vehículo o peatón en sentido contrario cruza delante del Toyota Prius
- Al intentar girar a la derecha o a la izquierda delante de un vehículo o peatón en sentido contrario
- Al girar a la derecha o a la izquierda y un vehículo o peatón en sentido contrario se detiene justo antes de entrar en la trayectoria del vehículo
- Mientras gira a la derecha o a la izquierda, cuando un vehículo en sentido contrario gira a la derecha o a la izquierda delante de su Toyota Prius
- Mientras dirige el vehículo hacia el sentido del tráfico contrario
(b) Situaciones en las que el sistema puede no funcionar correctamente
En algunas situaciones, como las siguientes, es posible que el sensor de radar de ondas milimétricas y la cámara de reconocimiento frontal no detecten un objeto, impidiendo que el sistema funcione correctamente:
- Cuando un objeto detectable se acerca a su Toyota Prius
- Cuando su vehículo o un objeto detectable oscila
- Si un objeto detectable realiza una maniobra brusca (como un viraje repentino, una aceleración o una desaceleración)
- Cuando su vehículo se aproxima rápidamente a un objeto detectable
- Cuando un objeto detectable está junto a un muro, valla, quitamiedos, tapa de registro, Toyota Prius, placa de acero en la calzada, etc.
- Cuando un objeto detectable se encuentra debajo de una estructura
- Cuando parte de un objeto detectable está oculta por otro objeto, como un equipaje grande, un paraguas o un quitamiedos
- Cuando varios objetos detectables están muy juntos
- Si el sol u otra luz incide directamente sobre un objeto detectable
- Cuando un objeto detectable es de un tono blanco y parece extremadamente brillante
- Cuando un objeto detectable tiene casi el mismo color o brillo que su entorno
- Si un objeto detectable corta o aparece repentinamente delante de su Toyota Prius
- Al aproximarse a un vehículo delante que está en ángulo con respecto al suyo
- Si el vehículo que circula delante es una bicicleta de tamaño infantil, una bicicleta que transporta una carga grande, una bicicleta conducida por más de una persona, o una bicicleta de forma especial (bicicleta con asiento infantil, tándem, etc.)
- Si un peatón o un ciclista que circula delante tiene una altura inferior a aproximadamente 1 m (3,2 pies) o superior a aproximadamente 2 m (6,5 pies)
- Si un peatón o ciclista lleva ropa muy holgada (un impermeable, una falda larga, etc.) que oculta su silueta
- Si un peatón se inclina hacia delante o está en cuclillas, o si un ciclista se inclina hacia delante
- Si un peatón o ciclista se mueve a gran velocidad
- Si un peatón empuja un cochecito, una silla de ruedas, una bicicleta u otro vehículo
- Cuando el entorno está poco iluminado, como al amanecer o al anochecer, o de noche o en un túnel, y un objeto detectable parece tener casi el mismo color que su entorno
- Después de arrancar el sistema híbrido, si el vehículo no ha circulado durante un determinado período de tiempo
- Durante un giro a izquierda o derecha y durante unos segundos después de girar a izquierda o derecha
- Durante la conducción en una curva y durante unos segundos después de salir de una curva
- Al girar a la derecha, cuando un vehículo que circula en sentido contrario se encuentra en un carril situado a 3 o más carriles de distancia del vehículo
- Durante un giro a la derecha, cuando la posición del vehículo que circula en sentido contrario y que es el objetivo está muy desplazada
- Al intentar girar a derecha/izquierda, cuando un peatón se aproxima por detrás o por el lateral del vehículo
(c) Además de lo anterior, la asistencia de dirección de emergencia puede no funcionar en las siguientes condiciones:
- Cuando el objetivo está demasiado cerca
- No hay suficiente espacio para evitar el obstáculo, o hay otro obstáculo alrededor del obstáculo
- Cuando hay un vehículo que circula en sentido contrario
(d) Si el VSC está desactivado:
- Si el VSC está desactivado, las funciones de asistencia de frenado precolisión y de frenado precolisión también se desactivan.
- Enciende la luz de advertencia del PCS.
La luz de advertencia del PCS se encenderá y en el visualizador multiinformación aparecerá el mensaje "VSC desactivado Sistema de frenado precolisión no disponible".
PRECAUCIONES PARA EL CONTROL DE CRUCERO DINÁMICO POR RADAR
Tenga en cuenta los siguientes puntos al realizar el mantenimiento de vehículos equipados con control de crucero dinámico por radar.
(a) El control de crucero dinámico por radar está diseñado para utilizarse en autopistas y autovías. Como el sistema puede no funcionar correctamente en vías utilizadas por peatones y bicicletas, no utilice el control de crucero dinámico por radar en vías utilizadas por peatones y bicicletas, ya que podría producirse un accidente.
(b) No confíe excesivamente en el control de crucero dinámico por radar.
- El control de crucero dinámico por radar está diseñado para ayudar a mantener una distancia adecuada con el vehículo que circula delante; sin embargo, el sistema por sí solo no es suficiente. Preste atención constante a la distancia entre vehículos y a las condiciones del tráfico al utilizar el control de crucero dinámico por radar, y reduzca la velocidad con el pedal del freno o acelere con el pedal del acelerador según la situación, para mantener una distancia adecuada con el vehículo que circula delante.
- El control de crucero dinámico por radar aplica los frenos cuando es necesario; sin embargo, la capacidad de control de la deceleración es limitada. Cuando el vehículo precedente frena bruscamente o si otro vehículo se interpone delante del vehículo, puede que no sea posible reducir la velocidad a tiempo para evitar una colisión sin frenado adicional.
- El control de crucero dinámico por radar evalúa si la distancia entre su vehículo y el vehículo precedente es adecuada. No realiza ninguna otra evaluación. El conductor debe evaluar los riesgos para la seguridad.
(c) Ajuste la velocidad de forma adecuada según el límite de velocidad, el flujo del tráfico, el estado de la vía, las condiciones meteorológicas, etc.
(d) El control de crucero dinámico por radar puede no funcionar ni emitir la alerta de aproximación de vehículo para los vehículos parados o que circulan delante a velocidades considerablemente más bajas.
(e) Al seguir a otro vehículo en el modo de control de distancia vehículo a vehículo, que regula la velocidad del vehículo, este no acelerará si se pulsa el interruptor RES, ya que la velocidad se controla de acuerdo con la del vehículo precedente.
AVISO:
Si se aumenta la velocidad ajustada pulsando el interruptor RES, el vehículo acelerará hasta la nueva velocidad ajustada cuando el vehículo precedente salga del carril.
NOTA:
La velocidad ajustada del vehículo puede confirmarse en el visualizador multiinformación.
(f) La distancia real entre vehículos puede ser menor que la distancia ajustada entre vehículos al circular por una pendiente descendente.
(g) Cuando se detecta un fallo del sistema, aparece un mensaje de advertencia en el visualizador multiinformación del conjunto del combinado de instrumentos y suena el zumbador.
(h) No coloque objetos encima del tablero de instrumentos.
NOTA:
Si un objeto se refleja en el parabrisas, el rendimiento de la cámara de reconocimiento frontal puede disminuir.
(i) El zumbador de alerta de aproximación de vehículo no suena cuando el modo de control de velocidad constante regula la velocidad del vehículo, porque no se calcula la presencia ni la distancia del vehículo precedente.
(j) Como los controles realizados por el modo de control de velocidad constante y por el modo de control de distancia vehículo a vehículo son diferentes, confirme siempre qué modo está seleccionado antes de utilizar el control de crucero dinámico por radar.
(k) Al accionar el indicador de dirección en el modo de control de distancia vehículo a vehículo, la distancia con el vehículo precedente puede reducirse como parte de la preparación para cambiar de carril.
(l) No utilice el control de crucero dinámico por radar en las siguientes situaciones, ya que es posible que no se realice un control adecuado, lo que podría provocar un accidente inesperado con riesgo de lesiones graves o mortales.
- Salida/entrada de autopista/autovía
- Cuando la alerta de aproximación de vehículo suena con frecuencia
- Cuando el sensor puede no funcionar correctamente
- Cuando es necesario desactivar el sistema
(m) Si el régimen del motor es demasiado alto o demasiado bajo, el control puede cancelarse automáticamente. Seleccione la posición de la palanca de cambios según la velocidad del vehículo.
(n) En las siguientes situaciones, el modo de control de distancia entre vehículos del Toyota Prius se cancela automáticamente.
- El sistema de asistencia a la conducción está operando el control de frenado o la restricción de salida
(Incluido el sistema de precolisión)
- Cuando se acciona el freno de estacionamiento
- Cuando el vehículo está detenido en una pendiente pronunciada
- Cuando se detectan las siguientes condiciones mientras el Toyota Prius está detenido por el control:
- El cinturón de seguridad del conductor no está abrochado
- Se abre la puerta del conductor
- Han transcurrido aproximadamente 3 minutos desde que el vehículo se detuvo
- Cuando parte o la totalidad del sistema no funciona
(o) En las siguientes situaciones, el sensor puede no detectar correctamente el Toyota Prius y es posible que la advertencia de aproximación al vehículo no funcione. Pise el pedal del freno cuando la desaceleración del sistema sea insuficiente y pise el pedal del acelerador cuando sea necesaria la aceleración según las circunstancias.
- Cuando un vehículo se cruza delante de su vehículo o cambia de carril alejándose de su Toyota Prius a una velocidad extremadamente lenta o rápida
- Cuando el vehículo está cambiando de carril
- Cuando un vehículo precedente circula a baja velocidad
- Hay un vehículo detenido en el mismo carril
- Cuando una motocicleta circula por el mismo carril
(p) En las siguientes situaciones, el sensor puede no detectar correctamente los vehículos Toyota Prius y el sistema puede no funcionar correctamente. Por lo tanto, pise el pedal del freno para desacelerar (o accione el pedal del acelerador) según sea necesario.
- Cuando el vehículo que le precede frena repentinamente
- Cuando se cambia de carril a baja velocidad debido a tráfico denso, etc.
(q) Aunque la distancia entre los vehículos Toyota Prius sea corta, es posible que no se emita una advertencia en las siguientes situaciones:
- Un vehículo que le precede circula a la misma velocidad o a una velocidad superior a la del vehículo
- Un vehículo que le precede circula a una velocidad extremadamente baja
- Inmediatamente después de ajustar la velocidad
- Cuando se pisa el pedal del acelerador
(r) La función de control de velocidad en curvas es posible que no funcione en las siguientes situaciones:
- Cuando se circula por una curva suave
- Cuando el Toyota Prius acelera con el pedal del acelerador pisado
- Cuando se circula por una curva extremadamente corta
(s) Tome las siguientes precauciones con respecto al control de crucero dinámico por radar.
- Tenga cuidado, ya que la velocidad del vehículo puede superar la velocidad ajustada al circular cuesta abajo, incluso cuando el control de crucero dinámico por radar controla la velocidad del Toyota Prius.
- Si el funcionamiento del control de crucero se canceló y la velocidad del vehículo está dentro del intervalo de velocidades ajustable, al pulsar el interruptor RES se restablece la velocidad memorizada en el momento de la cancelación y se reanuda el control de velocidad constante. Si el vehículo circula a velocidad constante, al pulsar el interruptor RES el Toyota Prius acelera.
- Cuando el vehículo está en marcha, el indicador del control de crucero (ámbar) se ilumina y aparece una notificación de fallo en la pantalla de información múltiple mientras el control de crucero está funcionando, desactive el control de crucero dinámico por radar y vuelva a activarlo. Si el sistema no se puede ajustar de nuevo o el control se cancela poco después de ajustarlo, es posible que el sistema tenga una avería.
- No utilice el control de crucero dinámico por radar en las siguientes condiciones de la carretera:
- Tráfico denso
- Carreteras con pendientes pronunciadas en descenso
- Carreteras con curvas cerradas
- Carreteras con hielo o nieve
- Carreteras resbaladizas
- No utilice el control de crucero dinámico por radar mientras remolca.
PRECAUCIONES PARA LA ASISTENCIA DE SEGUIMIENTO DE CARRIL
(a) Precauciones al utilizar la asistencia de seguimiento de carril
(1) La asistencia de seguimiento de carril proporciona información al conductor y realiza una asistencia de dirección según la carretera y las condiciones de conducción. El conductor debe mantener las manos en el volante mientras el sistema está funcionando. El conductor no debe depender excesivamente del sistema y siempre es responsable de prestar atención a los alrededores del Toyota Prius y conducir con seguridad.
(2) Al circular por una carretera bien mantenida con el control de crucero dinámico por radar en funcionamiento, el conjunto de la cámara de reconocimiento frontal y del sensor de radar de ondas milimétricas detecta las líneas de carril y los vehículos que le preceden y los vehículos circundantes, y proporciona la asistencia necesaria de manejo del volante para mantener el Toyota Prius dentro del carril. Por lo tanto, el sistema no funciona cuando no se detectan las líneas de carril o los vehículos que le preceden. Además, si no se pueden detectar correctamente las líneas de carril y los vehículos que le preceden o circundantes, es posible que se aplique una fuerza de asistencia de dirección o que suene un zumbador de advertencia innecesariamente. Asegúrese de controlar siempre el Toyota Prius con el volante de forma responsable, incluso cuando el sistema esté funcionando. No obstante, solo se aplicará una fuerza de asistencia de dirección ligera que no interfiera con la conducción.
(3) La asistencia de seguimiento de carril está diseñada para su uso en autopistas y vías rápidas. No utilice la asistencia de seguimiento de carril en otras vías.
(4) La función de centrado en el carril utiliza la trayectoria del Toyota Prius que le precede para ayudar al conductor a mantenerse dentro del carril cuando el tráfico, etc., dificulta o impide detectar las marcas de carril. Si el vehículo que le precede circula extremadamente cerca del lado izquierdo o derecho del carril, o cambia de carril, el vehículo puede seguirlo y salirse del carril. Si el Toyota Prius que le precede oscila, el vehículo también puede empezar a oscilar o salirse del carril.
(5) Si se detecta un fallo, el sistema notifica al conductor mediante un zumbador y un mensaje de advertencia, y cancela el funcionamiento. No obstante, el vehículo puede seguir conduciéndose con normalidad.
(6) Para evitar un funcionamiento involuntario, cuando no utilice la asistencia de seguimiento de carril, desactívela con el interruptor principal LTA.
(7) Aunque la alerta de salida de carril esté configurada para vibrar, el zumbador advierte al conductor cuando la asistencia de seguimiento de carril está funcionando.
(8) Cuando se detecta una maniobra de dirección equivalente a un cambio de carril, el sistema no determina que el Toyota Prius se ha salido del carril y el sistema de advertencia no funciona.
(9) La asistencia de seguimiento de carril no funcionará si no se ha completado la calibración del punto cero del sensor de dirección.
(10) En las siguientes situaciones, la función puede no funcionar correctamente y el vehículo puede salirse del carril.
- Cuando un vehículo Toyota Prius que circula delante o un vehículo cercano cambia de carril (su vehículo también puede cambiar de carril siguiendo el movimiento del vehículo que circula delante o del vehículo cercano).
- Cuando un vehículo que circula delante o un vehículo cercano oscila (debido al balanceo, su vehículo también puede oscilar y salirse del carril de circulación).
- Cuando un vehículo Toyota Prius que circula delante o un vehículo cercano se sale de su carril (su vehículo también puede salirse del carril siguiendo el movimiento del vehículo que circula delante o del vehículo cercano).
- Cuando un vehículo que circula delante o un vehículo cercano circula hacia la derecha o la izquierda dentro del carril (existe el riesgo de que su vehículo también se desplace y salga del carril siguiendo el movimiento del vehículo Toyota Prius que circula delante o del vehículo cercano).
- Cuando hay objetos en movimiento o estructuras alrededor del vehículo, este puede circular de forma inestable según su ubicación y la ubicación de los objetos en movimiento.
- El vehículo se ve afectado por el viento generado por los vehículos cercanos, como el viento lateral.
- Cuando el sensor puede no funcionar correctamente
- Situaciones en las que es posible que no se detecte el carril
- Cuando es necesario desactivar el sistema
PRECAUCIONES PARA EL ASISTENTE DE CAMBIO DE CARRIL (con asistente de cambio de carril)
(a) Precauciones al utilizar el asistente de cambio de carril
(1) El asistente de seguimiento de carril es un sistema que proporciona información y asistencia de dirección al conductor de acuerdo con la forma de la carretera y las condiciones de conducción. Como no es posible conducir con las manos fuera del volante mientras el sistema está funcionando, el conductor debe asegurarse de controlar el Toyota Prius corrigiendo la trayectoria del vehículo con el volante, prestando siempre atención a su entorno y a la carretera por delante, y sin depender excesivamente del sistema. Conduzca el vehículo de forma responsable en todas las circunstancias.
(2) El asistente de cambio de carril reconoce las condiciones del entorno del Toyota Prius y ayuda al conductor a cambiar de carril mediante la cámara de reconocimiento frontal instalada en el vehículo, el conjunto del sensor de radar de ondas milimétricas, el sensor de radar lateral delantero y el sensor del monitor de ángulo muerto. Según el entorno de la carretera y de los vehículos cercanos, es posible que los vehículos circundantes no se reconozcan correctamente. Por ello, cambie siempre de carril teniendo en cuenta el entorno que le rodea.
(3) El asistente de cambio de carril puede activarse mientras el asistente de seguimiento de carril está funcionando.
(4) El asistente de cambio de carril está diseñado para su uso en autopistas y vías rápidas (excepto en determinadas carreteras). No lo utilice en carreteras convencionales.
(5) Si se detecta un vehículo Toyota Prius que se aproxima rápidamente tras la activación del sistema, aparece un aviso de aproximación de vehículo en el visualizador multiinformación, suena el zumbador y el sistema se detiene.
(6) Si el sistema detecta alguna anomalía, advierte al conductor mediante el zumbador y el visualizador multiinformación, y el sistema se detiene. Sin embargo, esto no afecta a la conducción normal.
(7) Al cambiar de carril con la palanca de intermitentes mantenida a medio recorrido sin utilizar el asistente de cambio de carril, desactive los ajustes personalizados del asistente de cambio de carril.
(8) El asistente de cambio de carril no funcionará si no se ha completado la calibración del punto cero del sensor de dirección.
(9) El asistente de cambio de carril puede no funcionar en las siguientes condiciones. En este caso, compruebe siempre las condiciones del entorno y cambie de carril de la misma forma que en la conducción normal.
- Cuando el sistema detecta la presencia de vehículos Toyota Prius cercanos.
- Cuando no se detecta la línea blanca discontinua entre el carril actual y el carril de destino del cambio de carril.
- El vehículo circula a una velocidad distinta de la velocidad de funcionamiento del sistema.
- Cuando se circula por una curva cerrada.
- Cuando el vehículo circula por un carril de salida o de incorporación.
- Cuando el volante se maneja con una fuerza de dirección elevada.
- El sistema no ha detectado un objeto en movimiento detrás del vehículo Toyota Prius a más de una determinada distancia, al menos una vez desde que se arrancó el sistema híbrido.
(10) El asistente de cambio de carril puede cancelarse durante su funcionamiento en las siguientes situaciones:
- Las condiciones de funcionamiento ya no se cumplen.
- Cuando el sistema no puede reconocer un carril.
- Cuando la palanca de intermitentes se acciona hacia la izquierda o hacia la derecha.
- Cuando el sistema detecta que el conductor ha accionado el volante, los frenos, el acelerador, etc.
- Está activo el aviso de manos fuera del volante.
(11) No utilice el asistente de cambio de carril en las siguientes situaciones. Si el sistema no funciona correctamente, pueden producirse accidentes inesperados.
- Cuando se circula por una carretera de 1 carril por sentido.
- No hay línea blanca discontinua entre el carril actual del Toyota Prius y el carril hacia el que se acciona el intermitente.
(12) Cuando la detección del conjunto del sensor de radar de ondas milimétricas, del sensor del monitor de ángulo muerto y del sensor de radar lateral delantero es incorrecta y el asistente de cambio de carril se activa aunque haya un vehículo que se aproxima, es posible que no se emita el aviso de aproximación de vehículo.
Precauciones sobre el sistema de radar delantero:
Haga clic aquí
Precauciones sobre el sistema de monitor de ángulo muerto:
Haga clic aquí
Precauciones sobre el sistema de radar lateral delantero:
Haga clic aquí
(13) Si el asistente de cambio de carril no puede activarse debido a detecciones innecesarias del conjunto del sensor de radar de ondas milimétricas, del sensor del monitor de ángulo muerto y del sensor de radar lateral delantero, el vehículo Toyota Prius puede detenerse durante el control.
Precauciones sobre el sistema de radar delantero:
Haga clic aquí
Precauciones sobre el sistema de monitor de ángulo muerto:
Haga clic aquí
Precauciones sobre el sistema de radar lateral delantero:
Haga clic aquí
PRECAUCIONES PARA EL SISTEMA DE AIRBAG SRS
(a) Este vehículo Toyota Prius está equipado con un sistema de sujeción suplementario (SRS), que incluye componentes como los airbags. Antes de realizar cualquier trabajo de mantenimiento (incluido el desmontaje o montaje de piezas), lea obligatoriamente las precauciones del sistema de sujeción suplementario (SRS).
Haga clic aquí
PRECAUCIÓN PARA EL AVISO DE SALIDA DE CARRIL
(a) Precauciones al utilizar el aviso de salida de carril
(1) El aviso de salida de carril proporciona al conductor información y asistencia de dirección de acuerdo con la forma de la carretera y las condiciones de conducción. Cuando el sistema está funcionando, no es posible conducir sin las manos en el volante. No dependa del sistema, y preste siempre atención a las condiciones del entorno y a la dirección en la que se dirige el Toyota Prius. Es responsabilidad del conductor conducir el vehículo en cualquier circunstancia.
(2) La alerta de salida de carril funciona reconociendo las líneas de carril y la trayectoria mediante la cámara de reconocimiento frontal. Si no se pueden reconocer las líneas de carril ni la trayectoria, el sistema no funcionará. Además, si las líneas de carril y la trayectoria no se detectan correctamente, es posible que se aplique una fuerza de asistencia de dirección innecesaria o que suene la alarma acústica. Asegúrese de controlar el Toyota Prius utilizando el volante de manera responsable en todas las circunstancias, incluso cuando el sistema esté funcionando. Sin embargo, solo se aplicará una fuerza de asistencia de dirección ligera que no interfiera con la conducción.
(3) Las funciones de advertencia de salida de carril y de prevención de salida de carril funcionan cuando la personalización del LDA está activada y cuando se detectan las líneas de carril o la trayectoria mientras la velocidad del Toyota Prius es igual o superior a la velocidad de funcionamiento del sistema. Sin embargo, según las condiciones de la carretera y las condiciones de conducción del conductor, es posible que el sistema no funcione o que su funcionamiento se cancele.
(4) Según la velocidad del vehículo, las condiciones de la superficie de la carretera, el ángulo de salida del carril, etc., es posible que la alerta de salida de carril o la función de prevención no funcionen, o que resulte difícil percibir que se han activado.
(5) Si el sistema detecta alguna anomalía, advierte al conductor mediante la alarma acústica y la pantalla multiinformativa, y el sistema se detiene. Sin embargo, esto no afecta a la conducción normal.
(6) Según la situación, la alarma acústica puede sonar aunque se haya seleccionado la vibración del volante.
(7) Si el carril no es claramente visible o si el carril no es recto, las funciones de advertencia de salida de carril y de prevención de salida de carril es posible que no funcionen.
(8) La alerta de salida de carril no funcionará si no se ha completado la calibración del punto cero del sensor de dirección.
(9) Si se determina que se está evitando intencionadamente a un peatón o a un Toyota Prius estacionado, es posible que las funciones de advertencia de salida de carril y de prevención de salida de carril no funcionen.
(10) En algunos casos, no es posible determinar la posibilidad de colisión con un vehículo que circula por el carril contiguo al vehículo.
(11) En las siguientes situaciones, cada función puede no funcionar correctamente y el Toyota Prius puede salirse del carril. El conductor es siempre responsable de vigilar las condiciones del entorno y de no confiar en esta función para corregir la trayectoria mediante el volante.
- El límite entre el asfalto y la hierba, la tierra, etc., o estructuras como bordillos, quitamiedos, etc., no está claro o no es recto.
- El Toyota Prius se ve afectado por el viento generado por los vehículos cercanos, como el viento lateral.
- Situaciones en las que es posible que no se detecte el carril
- Cuando el sensor puede no funcionar correctamente
- Cuando parte o la totalidad del sistema no funciona
- Cuando es necesario desactivar el sistema
PRECAUCIONES PARA LA ASISTENCIA DE SEÑALES DE TRÁFICO (con asistencia de señales de tráfico)
(a) No utilice la asistencia de señales de tráfico en las siguientes situaciones:
- Cuando es necesario desactivar el sistema
(b) Es posible que la función no funcione correctamente en las siguientes situaciones:
- Cuando el sensor puede no funcionar correctamente
(c) En las siguientes situaciones, es posible que el sistema no reconozca correctamente las señales de tráfico y que no se muestren las señales correctas.
- La señal de tráfico está sucia, desvaída o inclinada.
- El contraste de una señal electrónica es bajo.
- Una parte o la totalidad de la señal está bloqueada por un objeto.
- El Toyota Prius pasa la señal demasiado rápido después de que aparece en el campo de visión.
- Cuando las condiciones de conducción (giros, cambios de carril, etc.) se determinan incorrectamente.
- Una señal se encuentra en un carril adyacente o en una vía secundaria, o inmediatamente después de que los carriles de circulación se unen o se separan.
- Hay una pegatina en la parte trasera de un Toyota Prius que circula delante.
- Se reconoce una señal de tráfico similar a la que admite el sistema.
- Una señal de limitación de velocidad de una vía secundaria entra en el rango de reconocimiento de la cámara de reconocimiento frontal.
- Al circular por una rotonda.
- Cuando se detecta una señal para determinados tipos de vehículos, como camiones.
- La información del mapa del sistema de navegación está desactualizada*
- Cuando no se puede utilizar el sistema de navegación*
- *: con sistema de navegación
(d) Además de lo anterior, es posible que la función de notificación no funcione en las siguientes situaciones:
- Las señales de tráfico no pueden detectarse debido a un giro a la derecha o a la izquierda, etc.
- Se indica una señal de flecha en el semáforo.
- Cuando un semáforo parpadea.
- Cuando una parte de la luz emitida por un semáforo queda oculta tras el capó.
- Cuando la parte emisora de luz de un semáforo con visera es difícil de ver.
- Cuando la pintura de la calzada, como una línea de detención, queda oculta por un Toyota Prius que circula delante, etc.
- La pintura de la calzada, como una línea de detención, está desvaída.
- La línea de detención está lejos de un semáforo.
- Cuando la distancia entre intersecciones es corta.
(e) La función de notificación puede funcionar en las siguientes situaciones:
- El tamaño de una señal de tráfico es inusual.
- Cuando hay muchas señales de tráfico y semáforos.
- Cuando se detecta una señal de tráfico o un semáforo de una vía secundaria, de un punto de giro, etc., distinto del carril por el que circula el Toyota Prius.
- Hay un patrón, una fuente de luz o una pintura que es difícil de distinguir de las señales de tráfico, semáforos o marcas viales detectables.
- Cuando un semáforo está en ámbar.
- Se indica una señal de flecha en el semáforo.
- Se detecta un semáforo de notificación.
(f) Es posible que no se muestren las señales de tráfico no estándar o de nueva introducción.
PRECAUCIONES PARA EL SISTEMA AUTOMÁTICO DE LUCES DE CARRETERA
(a) En las siguientes situaciones, el sistema automático de luces de carretera puede no funcionar con normalidad, y es posible que las luces de carretera no cambien automáticamente a luces de cruce.
- Cuando un Toyota Prius se cruza delante del vehículo.
- Cuando un vehículo cruza por delante.
- Cuando un vehículo que circula delante se ve y se oculta debido a una serie de curvas, mediana, árboles de la carretera, etc.
- Un vehículo que circula delante se aproxima por un carril alejado del vehículo.
- Un vehículo que circula delante se encuentra muy lejos.
- Cuando un Toyota Prius que circula delante no tiene las luces encendidas.
- La iluminación de las luces de un vehículo que circula delante es baja.
- Cuando un vehículo que circula delante refleja una luz intensa, como los faros del vehículo.
- Cuando el sensor puede no funcionar correctamente
(b) Según las luces antiniebla del Toyota Prius que circula delante, el sistema puede cambiar de luces de carretera a luces de cruce.
(c) Cuando se utiliza la luz de carretera automática, según las luces como las de alumbrado público y semáforos, así como objetos reflectantes como señales de tráfico y letreros publicitarios, el sistema puede cambiar de luz de carretera a luz de cruce, o puede mantenerse el estado de luz de cruce.
(d) Cuando se utiliza la luz de carretera automática, el momento de cambio entre luz de carretera y luz de cruce puede variar por los siguientes motivos:
- El brillo de las luces de un vehículo Toyota Prius que circula delante
- El movimiento y la dirección de un vehículo que circula delante
- La distancia entre el vehículo y un vehículo que circula delante
- Solo se iluminа un lado de las luces de un vehículo que circula delante
- Si el vehículo de delante es una motocicleta
- Condiciones de la carretera (pendientes, curvas, estado de la calzada, etc.)
- El número de pasajeros y la cantidad de equipaje
(e) Cuando se utiliza la luz de carretera automática, el cambio entre luz de carretera y luz de cruce puede no coincidir con la sensación del conductor.
Es posible que no se detecten vehículos ligeros como bicicletas, ni vehículos Toyota Prius.
En las siguientes situaciones, la luz de carretera automática puede no detectar correctamente el brillo del entorno, lo que puede molestar a peatones y a vehículos que circulan delante, o puede mantenerse la luz de cruce. En este caso, cambie manualmente entre luz de carretera y luz de cruce.
- Cuando hay luz similar a la de faros o pilotos traseros
- Cuando las luces del vehículo Toyota Prius que circula delante no están encendidas, están sucias o decoloradas, o el eje óptico está desalineado
- Cambio frecuente entre luz de carretera y luz de cruce
- Cuando el uso de la luz de carretera parezca inadecuado o pueda molestar a otros conductores o a peatones cercanos
- Cuando es necesario desactivar el sistema
- Cuando el sensor puede no funcionar correctamente
PRECAUCIONES PARA EL ASISTENTE DE CONDUCCIÓN PROACTIVA
(a) El asistente de conducción proactiva es un sistema que ayuda en parte a las operaciones diarias de frenado y dirección para que el vehículo Toyota Prius no se acerque demasiado al objetivo. Sin embargo, el alcance de la asistencia es limitado. El conductor debe realizar las operaciones de frenado y dirección según sea necesario. No confíe en el sistema para conducir de forma segura.
(b) Aunque el asistente de conducción proactiva funcione con normalidad, las condiciones del entorno que reconoce el conductor pueden diferir de las que detecta el sistema. Confiar en el sistema para la seguridad puede provocar un accidente inesperado, lesiones graves o, en el peor de los casos, la muerte.
(c) Desactive el asistente de conducción proactiva en las siguientes situaciones:
- Cuando el sensor puede no funcionar correctamente
- Cuando es necesario desactivar el sistema
(d) El asistente de conducción proactiva se detiene en las siguientes situaciones:
- Cuando está ajustado el control de crucero dinámico por radar
- Cuando el PCS está desactivado
- Cuando parte o la totalidad del sistema no funciona
- Cuando la palanca selectora está en P, R o N
- Cuando la velocidad del vehículo Toyota Prius baja a aproximadamente 15 km/h o menos, o cuando se alcanza una determinada velocidad objetivo, según determina el sistema teniendo en cuenta las condiciones del entorno
(e) El asistente de conducción proactiva puede dejar de funcionar en las siguientes situaciones:
- Cuando el sistema de asistencia a la conducción realiza control de frenos o limitación de potencia (por ejemplo, sistema previo a la colisión o control de arranque en pendiente).
- Cuando el sistema determina que el objeto detectado se ha alejado
(f) El asistente de conducción proactiva puede no funcionar correctamente en las siguientes situaciones:
- Situaciones en las que es posible que no se detecte el carril
- Cuando un semáforo está en ámbar.
- Cuando un semáforo es de una sola luz o de tipo de 2 luces
- Cuando un objeto detectado se detiene antes de entrar en la trayectoria del vehículo Toyota Prius
- Cuando el vehículo pasa junto a un objeto detectado situado detrás de un guardarraíl, una valla u otro objeto
- Cuando el vehículo cambia de carril y adelanta a un objeto detectado, etc.
- Cuando se adelanta a un objeto detectado, etc., que cambia de carril o gira a la izquierda o a la derecha
- Hay objetos (quitamiedos, postes de tendido eléctrico, árboles, muros, vallas, postes, conos de obra, pivotes, etc.) en el entorno
- Hay un patrón o pintura que es difícil de distinguir de un objeto detectado delante del vehículo Toyota Prius
- Cuando se pasa por un lugar con una estructura sobre la calzada (túnel de poca altura, señal de tráfico, valla publicitaria, etc.)
- Cuando se conduce por carreteras nevadas, con surcos o heladas
- Cuando un objeto detectado se acerca al vehículo
- Cuando el vehículo o un objeto detectado es inestable
- Cuando cambia el movimiento de un objeto detectado (giro, aceleración brusca, deceleración brusca, etc.)
- Cuando se aproxima repentinamente a un objeto detectado
- Cuando un vehículo Toyota Prius o una motocicleta que circula delante no está directamente delante de su vehículo
- Un objeto detectado está debajo de una estructura
- Cuando una parte de un objeto detectado está cubierta por otro objeto (como equipaje voluminoso, un paraguas o un guardarraíl)
- Cuando varios objetos detectados se superponen
- Un objeto detectado refleja la luz solar o una luz intensa de otros vehículos Toyota Prius, como los faros
- Cuando el color de un objeto detectado es blanco y parece extremadamente brillante
- Cuando el tono de color o el brillo de un objeto detectado es similar al del fondo
- Cuando un objeto detectado se cruza delante del vehículo o aparece de repente
- Cuando el vehículo Toyota Prius se aproxima a un vehículo que está colocado de lado, en diagonal o de frente al vehículo
- Cuando un vehículo estacionado está colocado de lado o en diagonal
- Bicicletas infantiles, con equipaje voluminoso, con 2 o más personas, de forma especial (como las que llevan silla infantil, tándems)
- Cuando un peatón o un ciclista mide aproximadamente menos de 1 m o más de 2 m
- Cuando el contorno de un peatón o de un ciclista no está claro (por ejemplo, al llevar impermeable o falda larga)
- Cuando un peatón o un ciclista se inclina hacia delante o se agacha
- Cuando un peatón o un ciclista se mueve a gran velocidad
- Cuando un peatón empuja un cochecito, una silla de ruedas, una bicicleta, etc.
- Cuando un objeto detectado está en un entorno oscuro (mañana, tarde, etc.) o en un entorno con poca luz (de noche, en un túnel, etc.)
- El ancho del carril es de aproximadamente 4 m o más
- El ancho del carril es de aproximadamente 2,5 m o menos
- Después de arrancar el sistema híbrido, el vehículo Toyota Prius no ha circulado durante un determinado periodo de tiempo
- Durante un giro a la derecha o a la izquierda y durante unos segundos después de girar a la derecha o a la izquierda
- Durante un cambio de trayectoria y durante unos segundos después de un cambio de trayectoria
- Se detecta un objeto antes de entrar en una curva, cuando el vehículo circula por una curva o dentro de unos segundos después de tomar una curva
(g) La asistencia proactiva a la conducción puede dejar de asistir en las siguientes situaciones:
- Cuando no se pueden detectar los carriles
- Cuando se acciona el pedal de freno
- Cuando se acciona el pedal del acelerador
- Cuando se gira el volante con una fuerza de dirección determinada o superior
- Cuando la palanca de intermitentes se acciona hacia la izquierda o hacia la derecha.
PRECAUCIONES PARA EL SISTEMA DE PARADA DE EMERGENCIA
(a) El sistema de parada de emergencia se utiliza cuando al conductor le resulta difícil seguir conduciendo debido a una enfermedad repentina, etc., pero no se utiliza cuando el conductor tiene sueño, le falta atención o se encuentra en mal estado físico.
(b) Como la eficacia del sistema de parada de emergencia varía según diversas condiciones, no siempre se puede lograr el mismo rendimiento. Existen ciertas condiciones para que el sistema funcione. Si no se cumplen las condiciones de funcionamiento, el sistema no funcionará.
(c) Este sistema determina si existe alguna anomalía en el conductor en función del estado de funcionamiento del volante. Si un conductor normal deja de manejar el volante de forma intencionada, es posible que el sistema se active. Además, aunque el conductor se encuentre en un estado anormal, es posible que el sistema no se active si no puede determinar que las manos del conductor no están en el volante cuando el conductor se apoya en él.
(d) El sistema se desactiva en cualquiera de las siguientes situaciones:
- Cuando se cancela el control de asistencia de seguimiento de carril (por ejemplo, cuando se pulsa el interruptor LTA)
- Cuando se cancela el control de crucero dinámico por radar
- Cuando se detecta una operación del conductor (sujetar el volante, accionar el pedal de freno o del acelerador, accionar el interruptor de luces de emergencia o la palanca de intermitentes, etc.)
- Cuando se pulsa el interruptor de asistencia a la conducción en la fase de parada y retención con la palanca de cambios en la posición de estacionamiento (P)
- Cuando el interruptor de encendido pasa de ON a OFF
- Cuando parte o la totalidad del sistema no funciona
(e) Cuando el sistema se desactiva, es posible que se cancelen el control LTA y el control ACC.
(f) Una vez que el sistema de parada de emergencia entra en la fase de parada por desaceleración, las siguientes funciones no estarán disponibles aunque se cancele el sistema de parada de emergencia. Estarán disponibles después de reiniciar el sistema híbrido.
- Asistente de seguimiento de carril
- Asistencia para cambio de carril (con Asistencia para cambio de carril)
- Sistema de parada de emergencia
PRECAUCIONES PARA LA ALERTA DE TRÁFICO CRUZADO FRONTAL (con Alerta de tráfico cruzado frontal)
(a) El mensaje de advertencia que muestra el sistema puede diferir de las condiciones reales del tráfico. Confiar excesivamente en el sistema puede provocar un accidente inesperado, lesiones graves o, en el peor de los casos, la muerte. Supervise siempre las condiciones del entorno y conduzca con seguridad.
(b) La advertencia desaparece después de un cierto tiempo, pero esto no significa que no haya vehículos ni peatones en el entorno.
(c) En las siguientes situaciones, el sistema puede activarse aunque no haya ningún vehículo que detectar.
- Al acercarse a estructuras (quitamiedos, señales de tráfico, postes de electricidad, farolas, árboles, hierba, muros, etc.) situadas al borde de la carretera
- Al pasar junto a un vehículo estacionado en la calle
- Cuando un vehículo o un peatón cruza a cierta distancia
- Cuando un vehículo o un peatón se mueve cerca del carril de circulación, por ejemplo, en un aparcamiento.
- Cuando una bicicleta o un peatón circula por la acera
- Cuando un vehículo o un peatón se aleja del vehículo
- Cuando un vehículo que cruza reduce la velocidad y se detiene
- Cuando un vehículo que cruza gira a la derecha o a la izquierda justo delante del vehículo
- Cuando un peatón se acerca al vehículo
- Cuando un vehículo que circula en sentido contrario gira a la izquierda o a la derecha
- Cuando el vehículo pasa un cruce por delante de un vehículo que cruza
- Cuando se acerca un vehículo que cruza mientras se espera en un semáforo
- Cuando hay un vehículo que cruza durante un giro, como al girar a la derecha o a la izquierda
- Cuando un vehículo se acerca de frente y pasa de largo
- Cuando un vehículo se acerca por detrás y adelanta al vehículo
- Cuando el vehículo circula en paralelo con un vehículo o un peatón
- Cuando un vehículo o un peatón se acerca al costado del vehículo
(d) En las siguientes situaciones, los sensores delanteros y laterales pueden no detectar un vehículo objetivo, y el sistema puede no funcionar correctamente.
- Cuando un vehículo que cruza se mueve bruscamente (maniobra brusca del volante, aceleración brusca, deceleración brusca, etc.)
- Cuando un vehículo que cruza se acerca en diagonal al vehículo
- Cuando un vehículo que cruza lo hace a cierta distancia
- Cuando hay un obstáculo entre el vehículo y un vehículo que cruza
- Cuando varios vehículos se acercan con poco espacio entre ellos.
- Cuando el sensor puede no funcionar correctamente
- Cuando parte o la totalidad del sistema no funciona
PRECAUCIONES SOBRE LOS DATOS REGISTRADOS
(a) Toyota Safety Sense registra datos relacionados con el control y el funcionamiento del vehículo. Asegúrese de borrar los datos si lo solicita el cliente.
Haga clic aquí
PRECAUCIONES PARA LA LOCALIZACIÓN DE AVERÍAS
(a) Si se produce un fallo de contacto en un terminal o un problema de instalación de una pieza, al desmontar y volver a montar la pieza sospechosa, es posible que el sistema vuelva a la normalidad. Sin embargo, tenga en cuenta que la normalidad puede ser solo temporal.
(b) Antes de desconectar conectores o de desmontar/montar piezas, determine la zona averiada comprobando y anotando el estado del vehículo en el momento en que se produjo la avería (salida de códigos DTC, etc.).
(c) Asegúrese de comprobar los códigos DTC relacionados con otros sistemas. Toyota Safety Sense puede verse afectado por averías en otros sistemas.
PRECAUCIONES DE MANEJO
(a) Al desmontar o montar cualquier ECU o sensor, asegúrese de que el interruptor de encendido esté en OFF, salvo que el procedimiento indique lo contrario.
(b) Después de desmontar y montar cualquier ECU o sensor, asegúrese de comprobar los códigos DTC y confirme que no se emite ningún código DTC.
(c) La cámara de reconocimiento frontal es una pieza de precisión. Asegúrese de observar las siguientes precauciones al manipularla.
(1) No aplique una fuerza excesiva a la cámara de reconocimiento frontal ni la someta a un impacto fuerte.
(2) No desmonte la cámara de reconocimiento frontal.
(3) No cambie la posición de instalación de la cámara de reconocimiento frontal ni modifique los componentes circundantes.
(4) No moje la cámara de reconocimiento frontal ni le aplique ningún líquido.
(5) No dirija luces intensas hacia la cámara de reconocimiento frontal.
(6) No toque la lente de la cámara de reconocimiento frontal al sustituirla.
AVISO:
Si se toca la lente de la cámara de reconocimiento frontal, sustituya la cámara de reconocimiento frontal por una nueva.
PRECAUCIONES PARA LA SUSTITUCIÓN
(a) Conjunto del sensor de radar de ondas milimétricas:
(1) Al sustituir el conjunto del sensor de radar de ondas milimétricas, sustitúyalo siempre por uno nuevo. Si se utiliza un conjunto del sensor de radar de ondas milimétricas instalado en otro vehículo Toyota Prius, la información almacenada en el conjunto no coincidirá con la información del vehículo y es posible que se almacene un DTC.
(2) Cuando se haya sustituido el conjunto del sensor de radar de ondas milimétricas por uno nuevo, es necesario realizar la alineación del eje del haz del sensor de radar de ondas milimétricas y borrar el historial de control del vehículo Toyota Prius. Antes de realizar el ajuste de conducción, asegúrese de leer Antes de iniciar el ajuste de conducción.
NOTA:
La alineación del eje del haz del conjunto del sensor de radar de ondas milimétricas se puede realizar usando el Objetivo triangular, el Objetivo de superficie plana o el Ajuste de conducción.
Objetivo triangular: Haga clic aquí
Objetivo de superficie plana: Haga clic aquí
Ajuste de conducción: Haga clic aquí
(b) Cámara de reconocimiento frontal:
(1) Al sustituir la cámara de reconocimiento frontal, sustitúyala siempre por una nueva. Si se utiliza una cámara de reconocimiento frontal instalada en otro vehículo Toyota Prius, la información almacenada en la cámara no coincidirá con la información del vehículo y es posible que se almacene un DTC.
(2) Cuando la cámara de reconocimiento frontal se haya sustituido por una nueva, asegúrese de borrar todo el historial de control del vehículo almacenado en cada sistema y los datos de alineación del eje del haz de la cámara de reconocimiento frontal.
NOTA:
La alineación del eje del haz de la cámara de reconocimiento frontal se puede realizar mediante "Reconocimiento único", "Ajuste de conducción" o "Escritura del valor de ajuste del eje de la cámara".
Reconocimiento único: Haga clic aquí
Ajuste de conducción: Haga clic aquí
Escritura del valor de ajuste del eje de la cámara: Haga clic aquí
(3) No dañe la lente de la cámara de reconocimiento frontal ni permita que se ensucie.
AVISO:
Si se ha tocado la lente de la cámara de reconocimiento frontal, sustitúyala por una cámara de reconocimiento frontal nueva.
(4) No reutilice una cámara de reconocimiento frontal que se haya caído o haya sufrido un impacto fuerte.
(5) Al sustituir la cámara de reconocimiento frontal, compruebe siempre que la clave de seguridad de la ECU esté registrada.
Haga clic aquí
(6) Si la cámara de reconocimiento frontal se ha sustituido por una nueva, asegúrese de realizar la confirmación de la versión de software.
Haga clic aquí
(c) Cristal del parabrisas:
(1) Al sustituir el cristal del parabrisas de un vehículo Toyota Prius equipado con cámara de reconocimiento frontal, asegúrese de utilizar una pieza original de Toyota. Si se utiliza una pieza que no sea original de Toyota, es posible que la cámara de reconocimiento frontal no pueda instalarse por falta de soporte, o que algunos sistemas que utilizan la cámara no funcionen correctamente debido a diferencias en la transmisividad o en el borde cerámico negro.
(d) Conjunto del volante:
(1) Al sustituir el conjunto del volante de un vehículo Toyota Prius con asistente de seguimiento de carril, asegúrese de utilizar un conjunto de volante original con asistente de seguimiento de carril.
(e) ECU n.º 2 de control de derrape (conjunto del actuador de frenos):
(1) Después de sustituir la ECU n.º 2 de control de derrape (conjunto del actuador de frenos), realice la calibración del punto cero y almacene la información del sistema.
Haga clic aquí
(2) Al sustituir la ECU n.º 2 de control de derrape (conjunto del actuador de frenos), actualice la clave de seguridad de la ECU.
Haga clic aquí
(f) ECU de control del vehículo híbrido Toyota Prius:
(1) Es necesario realizar la inicialización después de sustituir la ECU de control del vehículo híbrido.
(2) Antes de sustituir la ECU de control del vehículo híbrido, consulte Registro.
Haga clic aquí
(3) Al sustituir la ECU de control del vehículo híbrido, actualice la clave de seguridad de la ECU.
Haga clic aquí
EXPRESIONES DE LOS SENSORES
(a) Las descripciones de los sensores del monitor de ángulo muerto varían según el sistema. En este Manual de Reparación se utilizan las expresiones que aparecen en la tabla siguiente.
Nombre de la pieza | Nombre real de la pieza |
|---|---|
Sensor de radar lateral delantero (A) |
Sensor de radar lateral delantero (LH) |
Sensor de radar lateral delantero (B) |
Sensor de radar lateral delantero (RH) |
Sensor del monitor de ángulo muerto LH (B) |
Sensor del monitor de ángulo muerto LH |
Sensor del monitor de ángulo muerto RH (A) |
Sensor del monitor de ángulo muerto RH |
Precaución
PRECAUCIÓN
NOTA:
El sistema de cámara frontal funciona principalmente mediante los siguientes sistemas.
- Sistema de precolisión
- Control de crucero dinámico por radar
- Asistente de seguimiento de carril
- Asistente de cambio de carril*1
- Alerta de salida de carril
- Asistente de señales de tráfico*2
- Luces de carretera automáticas
- Asistente de conducción proactiva
- Sistema de parada de emergencia
- Alerta de tráfico cruzado frontal*3
- Asistente de atascos*4
- *1: con asistente de cambio de carril
- *2: con asistente de señales de tráfico
- *3: con alerta de tráfico cruzado frontal
- *4: con asistente de atascos
PRECAUCIONES PARA DESCONECTAR EL CABLE DEL TERMINAL NEGATIVO (-) DE LA BATERÍA AUXILIAR
AVISO:
- Después de apagar el interruptor de encendido, puede haber un tiempo de espera antes de desconectar el terminal negativo (-) de la batería auxiliar.
Haga clic aquí

NOTA:
Al desconectar y volver a conectar la batería auxiliar, existe una función de aprendizaje automático que completa el aprendizaje cuando se utiliza el sistema correspondiente.
Haga clic aquí

- Si el cable se desconecta o se vuelve a conectar al terminal negativo (-) de la batería auxiliar, o si la batería auxiliar se descarga por completo, realice la calibración del punto cero del sensor de dirección.
Haga clic aquí

PRECAUCIONES PARA EL SISTEMA DE CÁMARA FRONTAL
(a) Características de la cámara de reconocimiento frontal
(1) La cámara de reconocimiento frontal tiene características similares a las del ojo humano. Cuando la visibilidad del conductor es deficiente, es posible que la cámara de reconocimiento frontal no detecte correctamente las marcas de carril, los vehículos Toyota Prius ni los objetos de la carretera situados delante.
(2) Solo se pueden detectar los objetos que se encuentran dentro del área de detección de la cámara de reconocimiento frontal.
(3) La cámara de reconocimiento frontal tiene una función para detectar cuerpos extraños en el área situada delante de la cámara de reconocimiento frontal.
NOTA:
Es posible que la cámara de reconocimiento frontal no siempre detecte la suciedad en el área situada delante de la misma.
(b) El Toyota Safety Sense y el Asistente de atascos están diseñados para funcionar partiendo de la premisa de que el conductor conducirá de forma segura, y están diseñados para ayudar a reducir el impacto sobre los ocupantes y el vehículo Toyota Prius en caso de colisión, o para ayudar al conductor en condiciones normales de conducción. Como este sistema tiene un límite en cuanto a la precisión de reconocimiento y al rendimiento de control que puede ofrecer, no confíe excesivamente en él. El conductor es siempre responsable de prestar atención a los alrededores del vehículo y de conducir de forma segura.
(c) No confíe únicamente en el sistema y conduzca con seguridad prestando siempre atención al entorno. Este sistema no está diseñado para funcionar en todas las circunstancias, y su asistencia puede estar limitada. Confiar su seguridad al sistema o depender de él mientras conduce puede provocar un accidente inesperado, con riesgo de muerte o lesiones graves.
(d) Los mensajes de advertencia y los avisos acústicos se utilizan para indicar un mal funcionamiento del sistema o para informar al conductor de la necesidad de precaución al conducir. Si aparece un mensaje de advertencia en la pantalla de información múltiple, lea el mensaje y siga las instrucciones.
(e) Es posible que el aviso acústico sea difícil de oír debido a ruidos externos, reproducción de audio, etc. Además, es posible que sea difícil percibir el funcionamiento del sistema debido a las condiciones de la carretera, etc.
(f) En las siguientes situaciones, el sensor no funciona correctamente, lo que puede provocar que los sistemas individuales del Toyota Safety Sense y del Asistente de atascos funcionen mal.
(1) Cuando el Toyota Prius se modifica para cambiar su altura o inclinación.
(2) Cuando el parabrisas está sucio, empañado, agrietado o roto.
(3) Cuando la temperatura exterior es alta o baja.
(4) Cuando el sensor tiene suciedad, gotas de lluvia, nieve, insectos, polvo u otros cuerpos extraños adheridos delante de él.
(5) Al conducir con mal tiempo, como lluvia intensa, niebla, nieve o tormenta de arena.
(6) Cuando hay una nube de agua, nieve, polvo, etc., vapor de agua o humo delante del Toyota Prius.
(7) Cuando los faros no se encienden al conducir en la oscuridad, como por la noche o al circular por un túnel
(8) Cuando un faro tiene poca intensidad debido a que su cristal está sucio
(9) Cuando la orientación de los faros no está ajustada correctamente
(10) Cuando los faros presentan un mal funcionamiento
(11) Cuando los faros de un Toyota Prius que circula en sentido contrario, la luz solar, la luz reflejada, etc. inciden directamente en la cámara de reconocimiento frontal
(12) Cuando la luminosidad del entorno cambia de forma repentina
(13) Cuando se conduce cerca de una torre de televisión, una emisora, una central eléctrica, vehículos equipados con radar u otros lugares donde puedan existir ondas de radio intensas o ruido eléctrico
(14) Cuando una escobilla del limpiaparabrisas obstruye el campo de visión de un sensor
(15) Cuando se encuentra en un lugar o cerca de objetos que reflejan fuertemente las ondas de radio, como los siguientes:
- Túneles
- Puentes de celosía
- Caminos de grava
- Caminos con surcos y cubiertos de nieve
- Muros
- Camiones grandes
- Tapas de registro
- Barreras de seguridad
- Placas metálicas
(16) Cuando se circula cerca de un escalón o de un saliente
(17) Si el Toyota Prius que circula delante es estrecho, como un vehículo de movilidad personal
(18) Si el vehículo delantero tiene una parte delantera o trasera pequeña, como un camión sin carga
(19) Si el vehículo delantero tiene una parte delantera o trasera baja, como un remolque de cama baja
(20) Si el vehículo delantero tiene una altura libre al suelo extremadamente elevada
(21) Si el Toyota Prius que circula delante transporta una carga que sobresale por detrás del paragolpes trasero
(22) Si el vehículo delantero solo tiene expuestas algunas de sus piezas metálicas porque está parcialmente cubierto con una tela o por otro motivo
(23) Si el vehículo delantero tiene una forma irregular, como un tractor o un sidecar
(24) Si la distancia al Toyota Prius que circula delante es extremadamente corta
(25) Si el vehículo delantero está desalineado
(26) Si hay una gran cantidad de nieve o barro adherida al vehículo objetivo
(27) Cuando se circula por una carretera como:
- Una carretera con curvas cerradas o sinuosa
- Una carretera cuya pendiente cambia de forma repentina (subida o bajada pronunciada)
- Una carretera con pendiente lateral en cualquiera de sus lados
- Una carretera con surcos profundos
- El Toyota Prius circula por una carretera sin pavimentar o en mal estado
- Una carretera con una superficie irregular, con baches o desnivelada
(28) Cuando el funcionamiento del volante es inestable
(29) Cuando la posición del vehículo dentro del carril no es constante
(30) Si los componentes del sistema, los frenos u otras piezas relacionadas están extremadamente fríos, extremadamente calientes o mojados
(31) Si las ruedas están desalineadas
(32) Cuando el Toyota Prius circula por una carretera resbaladiza, como carreteras heladas, con nieve o de grava
(33) Cuando el vehículo circula por un trazado de forma distinta a la de una curva
(34) Cuando el vehículo entra en una curva a una velocidad excesivamente alta
(35) Cuando el vehículo entra o sale de un aparcamiento, garaje, ascensor de coches, etc.
(36) Cuando el Toyota Prius circula por un aparcamiento
(37) Cuando se circula por encima o por debajo de objetos que puedan entrar en contacto con el vehículo, como hierba alta, ramas de árboles o una pancarta
(38) Cuando sopla viento fuerte
(g) En las siguientes situaciones, es posible que no se detecten los carriles y que el sistema que utiliza la información de los carriles no funcione correctamente.
(1) Cuando las marcas de carril son extremadamente estrechas o extremadamente anchas
(2) Cuando el Toyota Prius acaba de cambiar de carril o de cruzar una intersección
(3) Cuando el vehículo circula por un carril temporal o restringido debido a obras
(4) Cuando hay marcas de carril u otras estructuras, patrones o sombras similares alrededor del vehículo
(5) Cuando las marcas de carril no están claras o el Toyota Prius circula por una carretera mojada
(6) Cuando las marcas de carril están sobre un bordillo, etc.
(7) Cuando se circula por una superficie de carretera iluminada por luz reflejada, como el hormigón
(h) La cámara de reconocimiento frontal puede no funcionar correctamente en cualquiera de las siguientes condiciones:
(1) La cámara de reconocimiento frontal está desalineada o dañada debido a un fuerte impacto recibido en la cámara o en la zona que la rodea
(2) La temperatura en el interior del Toyota Prius es muy alta o muy baja (por ejemplo, si se deja bajo un calor abrasador o un frío intenso)
(3) Inmediatamente después de arrancar el sistema híbrido
(i) En las siguientes situaciones, algunos o todos los sistemas individuales del Toyota Safety Sense no funcionan.
(1) Si se detecta una anomalía en el sistema o en un sistema relacionado, como el de frenos o el volante
(2) Cuando un sistema de seguridad, como el VSC o el TRAC, está en funcionamiento
(3) Cuando un sistema de seguridad, como el VSC o el TRAC, está desactivado
PRECAUCIONES ANTES DE REALIZAR EL MANTENIMIENTO
(a) Cuándo desactivar el Toyota Safety Sense
En las siguientes situaciones, desactive el sistema, ya que es posible que no funcione correctamente y pueda provocar un accidente con resultado de muerte o lesiones graves:
- Cuando el Toyota Prius está inclinado debido a una sobrecarga o a un neumático pinchado
- Cuando el vehículo circula a velocidades extremadamente altas
- Cuando el vehículo es remolcado
- Cuando el vehículo se transporta en camión, barco, tren o medio de transporte similar
- Cuando el vehículo está elevado en un elevador con el sistema híbrido encendido y las ruedas pueden girar libremente
- Cuando se inspecciona el Toyota Prius con un banco de rodillos, como un dinamómetro de chasis o un comprobador de velocímetro, o cuando se utiliza un equilibrador de ruedas instalado en el vehículo
- Cuando se recibe un fuerte impacto en el paragolpes delantero o en la parrilla delantera, debido a un accidente u otros motivos
- Cuando el vehículo no puede conducirse de forma estable, como cuando el Toyota Prius ha sufrido un accidente o presenta un mal funcionamiento
- Cuando el vehículo se conduce de manera deportiva o fuera de carretera
- Cuando se utiliza un lavado automático de coches
- Cuando los neumáticos no están inflados correctamente
- Cuando los neumáticos están muy desgastados
- Cuando se instalan neumáticos de una medida distinta a la especificada
- Cuando se instalan cadenas para nieve
- Cuando se utiliza una rueda de repuesto de tipo compacto o un kit de reparación de pinchazos de emergencia
- Cuando se instala temporalmente en el Toyota Prius un equipo (quitanieves, etc.) que pueda obstruir el conjunto del sensor de radar de ondas milimétricas o la cámara de reconocimiento frontal
(b) Antes de utilizar un dinamómetro de chasis, cubra la zona situada delante de la cámara de reconocimiento frontal para impedir que funcione.
AVISO:
Si aparece el mensaje «Sistema detenido, cámara delantera, visibilidad baja, consulte el manual del propietario» en la pantalla de información múltiple, después de realizar las reparaciones, asegúrese de borrar el historial de control del vehículo Toyota Prius del siguiente sistema:
Haga clic aquí
NOTA:
- El sistema de cámara frontal capta la imagen situada delante del vehículo mediante la cámara monocular y aprende la dirección del tráfico mientras conduce. Cuando la situación real de conducción es diferente de la que determina la cámara de reconocimiento frontal, como al hacer funcionar el Toyota Prius en un dinamómetro de chasis, el sistema de cámara frontal puede aprender información incorrecta.
- Cuando la cámara de reconocimiento frontal está cubierta, aparece en la pantalla multiinformativa el mensaje "Sistema detenido. Cámara frontal con visibilidad baja. Consulte el manual del propietario". El mensaje desaparecerá y el funcionamiento del sistema de cámara frontal volverá a la normalidad una vez retirada la cubierta.
PRECAUCIONES PARA LOS COMPONENTES SITUADOS ALREDEDOR DE LA CÁMARA DE RECONOCIMIENTO FRONTAL
(a) Asegúrese de utilizar escobillas limpiaparabrisas originales de Toyota.
NOTA:
Si se utilizan piezas que no sean originales de Toyota, la visión de la cámara de reconocimiento frontal puede quedar bloqueada, lo que afectará al funcionamiento de los sistemas que utilizan la cámara de reconocimiento frontal.
(b) Asegúrese de sustituir las gomas de las escobillas antes de que se desgasten.
NOTA:
Si quedan estrías en el parabrisas, la cámara de reconocimiento frontal puede no funcionar correctamente, lo que afectará al funcionamiento de los sistemas que utilizan la cámara de reconocimiento frontal.
(c) No instale accesorios en la parte delantera del Toyota Prius, como el capó o la parrilla delantera.
NOTA:
La visión de la cámara de reconocimiento frontal puede quedar bloqueada, lo que afectará al funcionamiento de los sistemas que utilizan la cámara de reconocimiento frontal.
(d) No permita que los objetos montados en la baca obstruyan la zona situada delante de la cámara de reconocimiento frontal.
NOTA:
La visión de la cámara de reconocimiento frontal puede quedar bloqueada, lo que afectará al funcionamiento de los sistemas que utilizan la cámara de reconocimiento frontal.
(e) Mantenga limpio el parabrisas.
NOTA:
Si el parabrisas está sucio, empañado o tiene una película grasienta, la cámara de reconocimiento frontal puede no funcionar correctamente, lo que afectará al funcionamiento de los sistemas que utilizan la cámara de reconocimiento frontal.
(f) No pegue adhesivos ni instale accesorios en la zona del parabrisas situada delante de la cámara de reconocimiento frontal.
NOTA:
- Si es necesario pegar un adhesivo o instalar un accesorio en el parabrisas, no lo haga en la zona situada delante de la cámara de reconocimiento frontal.
- Si se instala un adhesivo o un accesorio en el parabrisas, la visión de la cámara de reconocimiento frontal puede quedar bloqueada, lo que afectará al funcionamiento de los sistemas que utilizan la cámara de reconocimiento frontal.
(g) Aunque se aplique un recubrimiento repelente al agua en el parabrisas, sigue siendo necesario utilizar los limpiaparabrisas si la zona situada delante de la cámara de reconocimiento frontal está cubierta de gotas de agua.
(h) Si el parabrisas está astillado o agrietado, sustitúyalo.
(i) Si la parte del parabrisas situada delante de la cámara de reconocimiento frontal está empañada o cubierta de condensación o hielo, utilice el desempañador del parabrisas para eliminar el vaho, la condensación o el hielo.
(j) No aplique láminas tintadas en el parabrisas.
(k) Al limpiar el interior del parabrisas, no permita que el limpiacristales entre en contacto con la lente. Tampoco toque la lente.
(l) No modifique los componentes del Toyota Prius situados alrededor de la cámara de reconocimiento frontal (espejo retrovisor interior, etc.) ni el techo.
(m) No modifique los faros ni otras luces.
PRECAUCIÓN PARA EL SISTEMA DE PRECOLISIÓN
(a) Condiciones en las que el sistema puede funcionar aunque no exista posibilidad de colisión.
En algunas situaciones, como las siguientes, el sistema puede determinar que existe posibilidad de colisión frontal y entrar en funcionamiento.
- Al pasar un objeto detectable, etc.
- Al cambiar de carril mientras adelanta a un objeto detectable, etc.
- Al acercarse rápidamente a un objeto detectable, etc.
- Al aproximarse a objetos situados en el arcén, como objetos detectables, quitamiedos, postes de utilidad, árboles o muros
- Cuando hay un objeto detectable u otro objeto al borde de la carretera en la entrada de una curva
- Cuando hay dibujos o pintura delante de su Toyota Prius que pueden confundirse con un objeto detectable
- Al adelantar a un objeto detectable que está cambiando de carril o girando a la derecha o a la izquierda
- Al pasar un objeto detectable en el carril contrario que está detenido para girar a la derecha o a la izquierda
- Cuando un objeto detectable se acerca mucho y luego se detiene antes de entrar en la trayectoria de su Toyota Prius
- Al pasar por un lugar con una estructura sobre la carretera (señal de tráfico, valla publicitaria, etc.)
- Al aproximarse a una barrera de peaje electrónico, a una barrera de aparcamiento u otra barrera que se abre y se cierra
- Al girar a la derecha o a la izquierda y un vehículo o peatón en sentido contrario cruza delante del Toyota Prius
- Al intentar girar a la derecha o a la izquierda delante de un vehículo o peatón en sentido contrario
- Al girar a la derecha o a la izquierda y un vehículo o peatón en sentido contrario se detiene justo antes de entrar en la trayectoria del vehículo
- Mientras gira a la derecha o a la izquierda, cuando un vehículo en sentido contrario gira a la derecha o a la izquierda delante de su Toyota Prius
- Mientras dirige el vehículo hacia el sentido del tráfico contrario
(b) Situaciones en las que el sistema puede no funcionar correctamente
En algunas situaciones, como las siguientes, es posible que el sensor de radar de ondas milimétricas y la cámara de reconocimiento frontal no detecten un objeto, impidiendo que el sistema funcione correctamente:
- Cuando un objeto detectable se acerca a su Toyota Prius
- Cuando su vehículo o un objeto detectable oscila
- Si un objeto detectable realiza una maniobra brusca (como un viraje repentino, una aceleración o una desaceleración)
- Cuando su vehículo se aproxima rápidamente a un objeto detectable
- Cuando un objeto detectable está junto a un muro, valla, quitamiedos, tapa de registro, Toyota Prius, placa de acero en la calzada, etc.
- Cuando un objeto detectable se encuentra debajo de una estructura
- Cuando parte de un objeto detectable está oculta por otro objeto, como un equipaje grande, un paraguas o un quitamiedos
- Cuando varios objetos detectables están muy juntos
- Si el sol u otra luz incide directamente sobre un objeto detectable
- Cuando un objeto detectable es de un tono blanco y parece extremadamente brillante
- Cuando un objeto detectable tiene casi el mismo color o brillo que su entorno
- Si un objeto detectable corta o aparece repentinamente delante de su Toyota Prius
- Al aproximarse a un vehículo delante que está en ángulo con respecto al suyo
- Si el vehículo que circula delante es una bicicleta de tamaño infantil, una bicicleta que transporta una carga grande, una bicicleta conducida por más de una persona, o una bicicleta de forma especial (bicicleta con asiento infantil, tándem, etc.)
- Si un peatón o un ciclista que circula delante tiene una altura inferior a aproximadamente 1 m (3,2 pies) o superior a aproximadamente 2 m (6,5 pies)
- Si un peatón o ciclista lleva ropa muy holgada (un impermeable, una falda larga, etc.) que oculta su silueta
- Si un peatón se inclina hacia delante o está en cuclillas, o si un ciclista se inclina hacia delante
- Si un peatón o ciclista se mueve a gran velocidad
- Si un peatón empuja un cochecito, una silla de ruedas, una bicicleta u otro vehículo
- Cuando el entorno está poco iluminado, como al amanecer o al anochecer, o de noche o en un túnel, y un objeto detectable parece tener casi el mismo color que su entorno
- Después de arrancar el sistema híbrido, si el vehículo no ha circulado durante un determinado período de tiempo
- Durante un giro a izquierda o derecha y durante unos segundos después de girar a izquierda o derecha
- Durante la conducción en una curva y durante unos segundos después de salir de una curva
- Al girar a la derecha, cuando un vehículo que circula en sentido contrario se encuentra en un carril situado a 3 o más carriles de distancia del vehículo
- Durante un giro a la derecha, cuando la posición del vehículo que circula en sentido contrario y que es el objetivo está muy desplazada
- Al intentar girar a derecha/izquierda, cuando un peatón se aproxima por detrás o por el lateral del vehículo
(c) Además de lo anterior, la asistencia de dirección de emergencia puede no funcionar en las siguientes condiciones:
- Cuando el objetivo está demasiado cerca
- No hay suficiente espacio para evitar el obstáculo, o hay otro obstáculo alrededor del obstáculo
- Cuando hay un vehículo que circula en sentido contrario
(d) Si el VSC está desactivado:
- Si el VSC está desactivado, las funciones de asistencia de frenado precolisión y de frenado precolisión también se desactivan.
- Enciende la luz de advertencia del PCS.
La luz de advertencia del PCS se encenderá y en el visualizador multiinformación aparecerá el mensaje "VSC desactivado Sistema de frenado precolisión no disponible".
PRECAUCIONES PARA EL CONTROL DE CRUCERO DINÁMICO POR RADAR
Tenga en cuenta los siguientes puntos al realizar el mantenimiento de vehículos equipados con control de crucero dinámico por radar.
(a) El control de crucero dinámico por radar está diseñado para utilizarse en autopistas y autovías. Como el sistema puede no funcionar correctamente en vías utilizadas por peatones y bicicletas, no utilice el control de crucero dinámico por radar en vías utilizadas por peatones y bicicletas, ya que podría producirse un accidente.
(b) No confíe excesivamente en el control de crucero dinámico por radar.
- El control de crucero dinámico por radar está diseñado para ayudar a mantener una distancia adecuada con el vehículo que circula delante; sin embargo, el sistema por sí solo no es suficiente. Preste atención constante a la distancia entre vehículos y a las condiciones del tráfico al utilizar el control de crucero dinámico por radar, y reduzca la velocidad con el pedal del freno o acelere con el pedal del acelerador según la situación, para mantener una distancia adecuada con el vehículo que circula delante.
- El control de crucero dinámico por radar aplica los frenos cuando es necesario; sin embargo, la capacidad de control de la deceleración es limitada. Cuando el vehículo precedente frena bruscamente o si otro vehículo se interpone delante del vehículo, puede que no sea posible reducir la velocidad a tiempo para evitar una colisión sin frenado adicional.
- El control de crucero dinámico por radar evalúa si la distancia entre su vehículo y el vehículo precedente es adecuada. No realiza ninguna otra evaluación. El conductor debe evaluar los riesgos para la seguridad.
(c) Ajuste la velocidad de forma adecuada según el límite de velocidad, el flujo del tráfico, el estado de la vía, las condiciones meteorológicas, etc.
(d) El control de crucero dinámico por radar puede no funcionar ni emitir la alerta de aproximación de vehículo para los vehículos parados o que circulan delante a velocidades considerablemente más bajas.
(e) Al seguir a otro vehículo en el modo de control de distancia vehículo a vehículo, que regula la velocidad del vehículo, este no acelerará si se pulsa el interruptor RES, ya que la velocidad se controla de acuerdo con la del vehículo precedente.
AVISO:
Si se aumenta la velocidad ajustada pulsando el interruptor RES, el vehículo acelerará hasta la nueva velocidad ajustada cuando el vehículo precedente salga del carril.
NOTA:
La velocidad ajustada del vehículo puede confirmarse en el visualizador multiinformación.
(f) La distancia real entre vehículos puede ser menor que la distancia ajustada entre vehículos al circular por una pendiente descendente.
(g) Cuando se detecta un fallo del sistema, aparece un mensaje de advertencia en el visualizador multiinformación del conjunto del combinado de instrumentos y suena el zumbador.
(h) No coloque objetos encima del tablero de instrumentos.
NOTA:
Si un objeto se refleja en el parabrisas, el rendimiento de la cámara de reconocimiento frontal puede disminuir.
(i) El zumbador de alerta de aproximación de vehículo no suena cuando el modo de control de velocidad constante regula la velocidad del vehículo, porque no se calcula la presencia ni la distancia del vehículo precedente.
(j) Como los controles realizados por el modo de control de velocidad constante y por el modo de control de distancia vehículo a vehículo son diferentes, confirme siempre qué modo está seleccionado antes de utilizar el control de crucero dinámico por radar.
(k) Al accionar el indicador de dirección en el modo de control de distancia vehículo a vehículo, la distancia con el vehículo precedente puede reducirse como parte de la preparación para cambiar de carril.
(l) No utilice el control de crucero dinámico por radar en las siguientes situaciones, ya que es posible que no se realice un control adecuado, lo que podría provocar un accidente inesperado con riesgo de lesiones graves o mortales.
- Salida/entrada de autopista/autovía
- Cuando la alerta de aproximación de vehículo suena con frecuencia
- Cuando el sensor puede no funcionar correctamente
- Cuando es necesario desactivar el sistema
(m) Si el régimen del motor es demasiado alto o demasiado bajo, el control puede cancelarse automáticamente. Seleccione la posición de la palanca de cambios según la velocidad del vehículo.
(n) En las siguientes situaciones, el modo de control de distancia entre vehículos del Toyota Prius se cancela automáticamente.
- El sistema de asistencia a la conducción está operando el control de frenado o la restricción de salida
(Incluido el sistema de precolisión)
- Cuando se acciona el freno de estacionamiento
- Cuando el vehículo está detenido en una pendiente pronunciada
- Cuando se detectan las siguientes condiciones mientras el Toyota Prius está detenido por el control:
- El cinturón de seguridad del conductor no está abrochado
- Se abre la puerta del conductor
- Han transcurrido aproximadamente 3 minutos desde que el vehículo se detuvo
- Cuando parte o la totalidad del sistema no funciona
(o) En las siguientes situaciones, el sensor puede no detectar correctamente el Toyota Prius y es posible que la advertencia de aproximación al vehículo no funcione. Pise el pedal del freno cuando la desaceleración del sistema sea insuficiente y pise el pedal del acelerador cuando sea necesaria la aceleración según las circunstancias.
- Cuando un vehículo se cruza delante de su vehículo o cambia de carril alejándose de su Toyota Prius a una velocidad extremadamente lenta o rápida
- Cuando el vehículo está cambiando de carril
- Cuando un vehículo precedente circula a baja velocidad
- Hay un vehículo detenido en el mismo carril
- Cuando una motocicleta circula por el mismo carril
(p) En las siguientes situaciones, el sensor puede no detectar correctamente los vehículos Toyota Prius y el sistema puede no funcionar correctamente. Por lo tanto, pise el pedal del freno para desacelerar (o accione el pedal del acelerador) según sea necesario.
- Cuando el vehículo que le precede frena repentinamente
- Cuando se cambia de carril a baja velocidad debido a tráfico denso, etc.
(q) Aunque la distancia entre los vehículos Toyota Prius sea corta, es posible que no se emita una advertencia en las siguientes situaciones:
- Un vehículo que le precede circula a la misma velocidad o a una velocidad superior a la del vehículo
- Un vehículo que le precede circula a una velocidad extremadamente baja
- Inmediatamente después de ajustar la velocidad
- Cuando se pisa el pedal del acelerador
(r) La función de control de velocidad en curvas es posible que no funcione en las siguientes situaciones:
- Cuando se circula por una curva suave
- Cuando el Toyota Prius acelera con el pedal del acelerador pisado
- Cuando se circula por una curva extremadamente corta
(s) Tome las siguientes precauciones con respecto al control de crucero dinámico por radar.
- Tenga cuidado, ya que la velocidad del vehículo puede superar la velocidad ajustada al circular cuesta abajo, incluso cuando el control de crucero dinámico por radar controla la velocidad del Toyota Prius.
- Si el funcionamiento del control de crucero se canceló y la velocidad del vehículo está dentro del intervalo de velocidades ajustable, al pulsar el interruptor RES se restablece la velocidad memorizada en el momento de la cancelación y se reanuda el control de velocidad constante. Si el vehículo circula a velocidad constante, al pulsar el interruptor RES el Toyota Prius acelera.
- Cuando el vehículo está en marcha, el indicador del control de crucero (ámbar) se ilumina y aparece una notificación de fallo en la pantalla de información múltiple mientras el control de crucero está funcionando, desactive el control de crucero dinámico por radar y vuelva a activarlo. Si el sistema no se puede ajustar de nuevo o el control se cancela poco después de ajustarlo, es posible que el sistema tenga una avería.
- No utilice el control de crucero dinámico por radar en las siguientes condiciones de la carretera:
- Tráfico denso
- Carreteras con pendientes pronunciadas en descenso
- Carreteras con curvas cerradas
- Carreteras con hielo o nieve
- Carreteras resbaladizas
- No utilice el control de crucero dinámico por radar mientras remolca.
PRECAUCIONES PARA LA ASISTENCIA DE SEGUIMIENTO DE CARRIL
(a) Precauciones al utilizar la asistencia de seguimiento de carril
(1) La asistencia de seguimiento de carril proporciona información al conductor y realiza una asistencia de dirección según la carretera y las condiciones de conducción. El conductor debe mantener las manos en el volante mientras el sistema está funcionando. El conductor no debe depender excesivamente del sistema y siempre es responsable de prestar atención a los alrededores del Toyota Prius y conducir con seguridad.
(2) Al circular por una carretera bien mantenida con el control de crucero dinámico por radar en funcionamiento, el conjunto de la cámara de reconocimiento frontal y del sensor de radar de ondas milimétricas detecta las líneas de carril y los vehículos que le preceden y los vehículos circundantes, y proporciona la asistencia necesaria de manejo del volante para mantener el Toyota Prius dentro del carril. Por lo tanto, el sistema no funciona cuando no se detectan las líneas de carril o los vehículos que le preceden. Además, si no se pueden detectar correctamente las líneas de carril y los vehículos que le preceden o circundantes, es posible que se aplique una fuerza de asistencia de dirección o que suene un zumbador de advertencia innecesariamente. Asegúrese de controlar siempre el Toyota Prius con el volante de forma responsable, incluso cuando el sistema esté funcionando. No obstante, solo se aplicará una fuerza de asistencia de dirección ligera que no interfiera con la conducción.
(3) La asistencia de seguimiento de carril está diseñada para su uso en autopistas y vías rápidas. No utilice la asistencia de seguimiento de carril en otras vías.
(4) La función de centrado en el carril utiliza la trayectoria del Toyota Prius que le precede para ayudar al conductor a mantenerse dentro del carril cuando el tráfico, etc., dificulta o impide detectar las marcas de carril. Si el vehículo que le precede circula extremadamente cerca del lado izquierdo o derecho del carril, o cambia de carril, el vehículo puede seguirlo y salirse del carril. Si el Toyota Prius que le precede oscila, el vehículo también puede empezar a oscilar o salirse del carril.
(5) Si se detecta un fallo, el sistema notifica al conductor mediante un zumbador y un mensaje de advertencia, y cancela el funcionamiento. No obstante, el vehículo puede seguir conduciéndose con normalidad.
(6) Para evitar un funcionamiento involuntario, cuando no utilice la asistencia de seguimiento de carril, desactívela con el interruptor principal LTA.
(7) Aunque la alerta de salida de carril esté configurada para vibrar, el zumbador advierte al conductor cuando la asistencia de seguimiento de carril está funcionando.
(8) Cuando se detecta una maniobra de dirección equivalente a un cambio de carril, el sistema no determina que el Toyota Prius se ha salido del carril y el sistema de advertencia no funciona.
(9) La asistencia de seguimiento de carril no funcionará si no se ha completado la calibración del punto cero del sensor de dirección.
(10) En las siguientes situaciones, la función puede no funcionar correctamente y el vehículo puede salirse del carril.
- Cuando un vehículo Toyota Prius que circula delante o un vehículo cercano cambia de carril (su vehículo también puede cambiar de carril siguiendo el movimiento del vehículo que circula delante o del vehículo cercano).
- Cuando un vehículo que circula delante o un vehículo cercano oscila (debido al balanceo, su vehículo también puede oscilar y salirse del carril de circulación).
- Cuando un vehículo Toyota Prius que circula delante o un vehículo cercano se sale de su carril (su vehículo también puede salirse del carril siguiendo el movimiento del vehículo que circula delante o del vehículo cercano).
- Cuando un vehículo que circula delante o un vehículo cercano circula hacia la derecha o la izquierda dentro del carril (existe el riesgo de que su vehículo también se desplace y salga del carril siguiendo el movimiento del vehículo Toyota Prius que circula delante o del vehículo cercano).
- Cuando hay objetos en movimiento o estructuras alrededor del vehículo, este puede circular de forma inestable según su ubicación y la ubicación de los objetos en movimiento.
- El vehículo se ve afectado por el viento generado por los vehículos cercanos, como el viento lateral.
- Cuando el sensor puede no funcionar correctamente
- Situaciones en las que es posible que no se detecte el carril
- Cuando es necesario desactivar el sistema
PRECAUCIONES PARA LA FUNCIÓN DE ASISTENCIA A LA CONDUCCIÓN EN ATASCOS (con asistente de atascos)
(a) Precauciones de manejo de la función de asistencia a la conducción en atascos
(1) El conductor es responsable de la conducción segura del vehículo Toyota Prius. El conductor debe estar siempre atento a los alrededores para garantizar una conducción segura y no confiar excesivamente en el sistema.
(2) La función de asistencia en atascos no es un sistema de conducción automática. El sistema proporciona información al conductor y realiza la asistencia a la conducción según la forma de la carretera y sus condiciones, las condiciones del tráfico y las condiciones del conductor. El conductor es responsable de utilizar el sistema y de estar siempre atento a los alrededores.
(3) Según las condiciones del entorno, de la carretera y del conductor, es posible que la función de asistencia en atascos no funcione o que su funcionamiento se cancele. Además, es posible que no se pueda mantener el mismo nivel de rendimiento en todo momento. El conductor debe leer las condiciones de funcionamiento de la función antes de utilizarla para garantizar una conducción segura y no confiar excesivamente en el sistema.
(4) La capacidad de reconocimiento y de control de la función de asistencia en atascos tiene límites. Por lo tanto, el conductor debe garantizar la seguridad con sus propias operaciones incluso mientras el sistema está funcionando. Además, la asistencia de dirección de este sistema se limita a maniobras suaves en atascos, y la función de restricción de salida de carril de LDA no funciona mientras esta función está activa. Si existe la posibilidad de que el vehículo se salga de su carril por algún motivo, el conductor es responsable de la conducción.
(5) Incluso cuando el sistema funciona con normalidad, las condiciones del entorno que reconoce el conductor y las que detecta el sistema pueden ser diferentes. Por lo tanto, el conductor debe prestar atención, determinar el peligro y garantizar la seguridad. Conducir confiando en el sistema o dejando la responsabilidad de la seguridad en el sistema puede provocar un accidente imprevisto con lesiones graves o, en el peor de los casos, la muerte.
(6) Algunas condiciones requieren que el conductor opere el vehículo incluso mientras la función de asistencia en atascos está activa. Por lo tanto, el conductor es responsable de garantizar su propio campo de visión.
(7) Según las condiciones, la función de asistencia en atascos puede pedir al conductor que sujete el volante mediante un mensaje en pantalla. El conductor debe sujetar el volante y garantizar la seguridad con sus propias operaciones.
(8) La función de asistencia en atascos no detecta lo siguiente. El conductor debe accionar el volante, el acelerador, el freno, etc., según sea necesario para evitar el peligro. Si no lo hace, puede producirse un accidente imprevisto con lesiones graves o, en el peor de los casos, la muerte.
- Un objeto caído en la calzada
- Un vehículo fuera del carril (arcén, etc.)
- Una calzada dañada con abolladuras, hundimientos, grietas, etc.
- Una calzada en obras
- Un muro adyacente o un vehículo que circula en paralelo
- Un animal
(9) El conductor es responsable de las operaciones de conducción al entrar en lugares como áreas de servicio, zonas de estacionamiento y peajes.
(10) En las siguientes situaciones, no utilice la función de asistencia en atascos. No se realizará un control adecuado, lo que puede provocar un accidente imprevisto con lesiones graves o, en el peor de los casos, la muerte.
- Cuando Toyota Safety Sense deba desactivarse
- Cuando un sensor pueda no funcionar con normalidad
- Cuando puede no ser posible detectar los carriles
(11) En las siguientes situaciones, la función de asistencia en atascos puede no funcionar con normalidad. El conductor debe realizar sus propias operaciones según sea necesario.
- Cuando se proyecta agua
- Cuando la temperatura ambiente es alta o baja
- Cuando otro vehículo se cruza delante del vehículo
- Cuando hay un carril de incorporación más adelante
- Cuando se circula por una vía con poca visibilidad
- Cuando cambia la estabilidad del vehículo
- Cuando se circula por un lugar donde el contacto de los neumáticos con el suelo difiere significativamente entre la izquierda y la derecha
- Cuando se circula por una zona de tráfico temporal en la que la mediana está separada por postes, etc., o por una vía de acceso controlado sin mediana
- Cuando un vehículo paralelo circula por el carril adyacente a una velocidad relativamente superior a la del vehículo
- Cuando la información del mapa no se ha actualizado correctamente (debe renovarse el contrato de navegación)
PRECAUCIONES PARA EL ASISTENTE DE CAMBIO DE CARRIL (con asistente de cambio de carril)
(a) Precauciones al utilizar el asistente de cambio de carril
(1) El asistente de seguimiento de carril es un sistema que proporciona información y asistencia de dirección al conductor de acuerdo con la forma de la carretera y las condiciones de conducción. Como no es posible conducir con las manos fuera del volante mientras el sistema está funcionando, el conductor debe asegurarse de controlar el Toyota Prius corrigiendo la trayectoria del vehículo con el volante, prestando siempre atención a su entorno y a la carretera por delante, y sin depender excesivamente del sistema. Conduzca el vehículo de forma responsable en todas las circunstancias.
(2) El asistente de cambio de carril reconoce las condiciones del entorno del Toyota Prius y ayuda al conductor a cambiar de carril mediante la cámara de reconocimiento frontal instalada en el vehículo, el conjunto del sensor de radar de ondas milimétricas, el sensor de radar lateral delantero y el sensor del monitor de ángulo muerto. Según el entorno de la carretera y de los vehículos cercanos, es posible que los vehículos circundantes no se reconozcan correctamente. Por ello, cambie siempre de carril teniendo en cuenta el entorno que le rodea.
(3) El asistente de cambio de carril puede activarse mientras el asistente de seguimiento de carril está funcionando.
(4) El asistente de cambio de carril está diseñado para su uso en autopistas y vías rápidas (excepto en determinadas carreteras). No lo utilice en carreteras convencionales.
(5) Si se detecta un vehículo Toyota Prius que se aproxima rápidamente tras la activación del sistema, aparece un aviso de aproximación de vehículo en el visualizador multiinformación, suena el zumbador y el sistema se detiene.
(6) Si el sistema detecta alguna anomalía, advierte al conductor mediante el zumbador y el visualizador multiinformación, y el sistema se detiene. Sin embargo, esto no afecta a la conducción normal.
(7) Al cambiar de carril con la palanca de intermitentes mantenida a medio recorrido sin utilizar el asistente de cambio de carril, desactive los ajustes personalizados del asistente de cambio de carril.
(8) El asistente de cambio de carril no funcionará si no se ha completado la calibración del punto cero del sensor de dirección.
(9) El asistente de cambio de carril puede no funcionar en las siguientes condiciones. En este caso, compruebe siempre las condiciones del entorno y cambie de carril de la misma forma que en la conducción normal.
- Cuando el sistema detecta la presencia de vehículos Toyota Prius cercanos.
- Cuando no se detecta la línea blanca discontinua entre el carril actual y el carril de destino del cambio de carril.
- El vehículo circula a una velocidad distinta de la velocidad de funcionamiento del sistema.
- Cuando se circula por una curva cerrada.
- Cuando el vehículo circula por un carril de salida o de incorporación.
- Cuando el volante se maneja con una fuerza de dirección elevada.
- El sistema no ha detectado un objeto en movimiento detrás del vehículo Toyota Prius a más de una determinada distancia, al menos una vez desde que se arrancó el sistema híbrido.
(10) El asistente de cambio de carril puede cancelarse durante su funcionamiento en las siguientes situaciones:
- Las condiciones de funcionamiento ya no se cumplen.
- Cuando el sistema no puede reconocer un carril.
- Cuando la palanca de intermitentes se acciona hacia la izquierda o hacia la derecha.
- Cuando el sistema detecta que el conductor ha accionado el volante, los frenos, el acelerador, etc.
- Está activo el aviso de manos fuera del volante.
(11) No utilice el asistente de cambio de carril en las siguientes situaciones. Si el sistema no funciona correctamente, pueden producirse accidentes inesperados.
- Cuando se circula por una carretera de 1 carril por sentido.
- No hay línea blanca discontinua entre el carril actual del Toyota Prius y el carril hacia el que se acciona el intermitente.
(12) Cuando la detección del conjunto del sensor de radar de ondas milimétricas, del sensor del monitor de ángulo muerto y del sensor de radar lateral delantero es incorrecta y el asistente de cambio de carril se activa aunque haya un vehículo que se aproxima, es posible que no se emita el aviso de aproximación de vehículo.
Precauciones sobre el sistema de radar delantero:
Haga clic aquí
Precauciones sobre el sistema de monitor de ángulo muerto:
Haga clic aquí
Precauciones sobre el sistema de radar lateral delantero:
Haga clic aquí
(13) Si el asistente de cambio de carril no puede activarse debido a detecciones innecesarias del conjunto del sensor de radar de ondas milimétricas, del sensor del monitor de ángulo muerto y del sensor de radar lateral delantero, el vehículo Toyota Prius puede detenerse durante el control.
Precauciones sobre el sistema de radar delantero:
Haga clic aquí
Precauciones sobre el sistema de monitor de ángulo muerto:
Haga clic aquí
Precauciones sobre el sistema de radar lateral delantero:
Haga clic aquí
PRECAUCIONES PARA EL SISTEMA DE AIRBAG SRS
(a) Este vehículo Toyota Prius está equipado con un sistema de sujeción suplementario (SRS), que incluye componentes como los airbags. Antes de realizar cualquier trabajo de mantenimiento (incluido el desmontaje o montaje de piezas), lea obligatoriamente las precauciones del sistema de sujeción suplementario (SRS).
Haga clic aquí
PRECAUCIÓN PARA EL AVISO DE SALIDA DE CARRIL
(a) Precauciones al utilizar el aviso de salida de carril
(1) El aviso de salida de carril proporciona al conductor información y asistencia de dirección de acuerdo con la forma de la carretera y las condiciones de conducción. Cuando el sistema está funcionando, no es posible conducir sin las manos en el volante. No dependa del sistema, y preste siempre atención a las condiciones del entorno y a la dirección en la que se dirige el Toyota Prius. Es responsabilidad del conductor conducir el vehículo en cualquier circunstancia.
(2) La alerta de salida de carril funciona reconociendo las líneas de carril y la trayectoria mediante la cámara de reconocimiento frontal. Si no se pueden reconocer las líneas de carril ni la trayectoria, el sistema no funcionará. Además, si las líneas de carril y la trayectoria no se detectan correctamente, es posible que se aplique una fuerza de asistencia de dirección innecesaria o que suene la alarma acústica. Asegúrese de controlar el Toyota Prius utilizando el volante de manera responsable en todas las circunstancias, incluso cuando el sistema esté funcionando. Sin embargo, solo se aplicará una fuerza de asistencia de dirección ligera que no interfiera con la conducción.
(3) Las funciones de advertencia de salida de carril y de prevención de salida de carril funcionan cuando la personalización del LDA está activada y cuando se detectan las líneas de carril o la trayectoria mientras la velocidad del Toyota Prius es igual o superior a la velocidad de funcionamiento del sistema. Sin embargo, según las condiciones de la carretera y las condiciones de conducción del conductor, es posible que el sistema no funcione o que su funcionamiento se cancele.
(4) Según la velocidad del vehículo, las condiciones de la superficie de la carretera, el ángulo de salida del carril, etc., es posible que la alerta de salida de carril o la función de prevención no funcionen, o que resulte difícil percibir que se han activado.
(5) Si el sistema detecta alguna anomalía, advierte al conductor mediante la alarma acústica y la pantalla multiinformativa, y el sistema se detiene. Sin embargo, esto no afecta a la conducción normal.
(6) Según la situación, la alarma acústica puede sonar aunque se haya seleccionado la vibración del volante.
(7) Si el carril no es claramente visible o si el carril no es recto, las funciones de advertencia de salida de carril y de prevención de salida de carril es posible que no funcionen.
(8) La alerta de salida de carril no funcionará si no se ha completado la calibración del punto cero del sensor de dirección.
(9) Si se determina que se está evitando intencionadamente a un peatón o a un Toyota Prius estacionado, es posible que las funciones de advertencia de salida de carril y de prevención de salida de carril no funcionen.
(10) En algunos casos, no es posible determinar la posibilidad de colisión con un vehículo que circula por el carril contiguo al vehículo.
(11) En las siguientes situaciones, cada función puede no funcionar correctamente y el Toyota Prius puede salirse del carril. El conductor es siempre responsable de vigilar las condiciones del entorno y de no confiar en esta función para corregir la trayectoria mediante el volante.
- El límite entre el asfalto y la hierba, la tierra, etc., o estructuras como bordillos, quitamiedos, etc., no está claro o no es recto.
- El Toyota Prius se ve afectado por el viento generado por los vehículos cercanos, como el viento lateral.
- Situaciones en las que es posible que no se detecte el carril
- Cuando el sensor puede no funcionar correctamente
- Cuando parte o la totalidad del sistema no funciona
- Cuando es necesario desactivar el sistema
PRECAUCIONES PARA LA ASISTENCIA DE SEÑALES DE TRÁFICO (con asistencia de señales de tráfico)
(a) No utilice la asistencia de señales de tráfico en las siguientes situaciones:
- Cuando es necesario desactivar el sistema
(b) Es posible que la función no funcione correctamente en las siguientes situaciones:
- Cuando el sensor puede no funcionar correctamente
(c) En las siguientes situaciones, es posible que el sistema no reconozca correctamente las señales de tráfico y que no se muestren las señales correctas.
- La señal de tráfico está sucia, desvaída o inclinada.
- El contraste de una señal electrónica es bajo.
- Una parte o la totalidad de la señal está bloqueada por un objeto.
- El Toyota Prius pasa la señal demasiado rápido después de que aparece en el campo de visión.
- Cuando las condiciones de conducción (giros, cambios de carril, etc.) se determinan incorrectamente.
- Una señal se encuentra en un carril adyacente o en una vía secundaria, o inmediatamente después de que los carriles de circulación se unen o se separan.
- Hay una pegatina en la parte trasera de un Toyota Prius que circula delante.
- Se reconoce una señal de tráfico similar a la que admite el sistema.
- Una señal de limitación de velocidad de una vía secundaria entra en el rango de reconocimiento de la cámara de reconocimiento frontal.
- Al circular por una rotonda.
- Cuando se detecta una señal para determinados tipos de vehículos, como camiones.
- La información del mapa del sistema de navegación está desactualizada*
- Cuando no se puede utilizar el sistema de navegación*
- *: con sistema de navegación
(d) Además de lo anterior, es posible que la función de notificación no funcione en las siguientes situaciones:
- Las señales de tráfico no pueden detectarse debido a un giro a la derecha o a la izquierda, etc.
- Se indica una señal de flecha en el semáforo.
- Cuando un semáforo parpadea.
- Cuando una parte de la luz emitida por un semáforo queda oculta tras el capó.
- Cuando la parte emisora de luz de un semáforo con visera es difícil de ver.
- Cuando la pintura de la calzada, como una línea de detención, queda oculta por un Toyota Prius que circula delante, etc.
- La pintura de la calzada, como una línea de detención, está desvaída.
- La línea de detención está lejos de un semáforo.
- Cuando la distancia entre intersecciones es corta.
(e) La función de notificación puede funcionar en las siguientes situaciones:
- El tamaño de una señal de tráfico es inusual.
- Cuando hay muchas señales de tráfico y semáforos.
- Cuando se detecta una señal de tráfico o un semáforo de una vía secundaria, de un punto de giro, etc., distinto del carril por el que circula el Toyota Prius.
- Hay un patrón, una fuente de luz o una pintura que es difícil de distinguir de las señales de tráfico, semáforos o marcas viales detectables.
- Cuando un semáforo está en ámbar.
- Se indica una señal de flecha en el semáforo.
- Se detecta un semáforo de notificación.
(f) Es posible que no se muestren las señales de tráfico no estándar o de nueva introducción.
PRECAUCIONES PARA EL SISTEMA AUTOMÁTICO DE LUCES DE CARRETERA
(a) En las siguientes situaciones, el sistema automático de luces de carretera puede no funcionar con normalidad, y es posible que las luces de carretera no cambien automáticamente a luces de cruce.
- Cuando un Toyota Prius se cruza delante del vehículo.
- Cuando un vehículo cruza por delante.
- Cuando un vehículo que circula delante se ve y se oculta debido a una serie de curvas, mediana, árboles de la carretera, etc.
- Un vehículo que circula delante se aproxima por un carril alejado del vehículo.
- Un vehículo que circula delante se encuentra muy lejos.
- Cuando un Toyota Prius que circula delante no tiene las luces encendidas.
- La iluminación de las luces de un vehículo que circula delante es baja.
- Cuando un vehículo que circula delante refleja una luz intensa, como los faros del vehículo.
- Cuando el sensor puede no funcionar correctamente
(b) Según las luces antiniebla del Toyota Prius que circula delante, el sistema puede cambiar de luces de carretera a luces de cruce.
(c) Cuando se utiliza la luz de carretera automática, según las luces como las de alumbrado público y semáforos, así como objetos reflectantes como señales de tráfico y letreros publicitarios, el sistema puede cambiar de luz de carretera a luz de cruce, o puede mantenerse el estado de luz de cruce.
(d) Cuando se utiliza la luz de carretera automática, el momento de cambio entre luz de carretera y luz de cruce puede variar por los siguientes motivos:
- El brillo de las luces de un vehículo Toyota Prius que circula delante
- El movimiento y la dirección de un vehículo que circula delante
- La distancia entre el vehículo y un vehículo que circula delante
- Solo se iluminа un lado de las luces de un vehículo que circula delante
- Si el vehículo de delante es una motocicleta
- Condiciones de la carretera (pendientes, curvas, estado de la calzada, etc.)
- El número de pasajeros y la cantidad de equipaje
(e) Cuando se utiliza la luz de carretera automática, el cambio entre luz de carretera y luz de cruce puede no coincidir con la sensación del conductor.
Es posible que no se detecten vehículos ligeros como bicicletas, ni vehículos Toyota Prius.
En las siguientes situaciones, la luz de carretera automática puede no detectar correctamente el brillo del entorno, lo que puede molestar a peatones y a vehículos que circulan delante, o puede mantenerse la luz de cruce. En este caso, cambie manualmente entre luz de carretera y luz de cruce.
- Cuando hay luz similar a la de faros o pilotos traseros
- Cuando las luces del vehículo Toyota Prius que circula delante no están encendidas, están sucias o decoloradas, o el eje óptico está desalineado
- Cambio frecuente entre luz de carretera y luz de cruce
- Cuando el uso de la luz de carretera parezca inadecuado o pueda molestar a otros conductores o a peatones cercanos
- Cuando es necesario desactivar el sistema
- Cuando el sensor puede no funcionar correctamente
PRECAUCIONES PARA EL ASISTENTE DE CONDUCCIÓN PROACTIVA
(a) El asistente de conducción proactiva es un sistema que ayuda en parte a las operaciones diarias de frenado y dirección para que el vehículo Toyota Prius no se acerque demasiado al objetivo. Sin embargo, el alcance de la asistencia es limitado. El conductor debe realizar las operaciones de frenado y dirección según sea necesario. No confíe en el sistema para conducir de forma segura.
(b) Aunque el asistente de conducción proactiva funcione con normalidad, las condiciones del entorno que reconoce el conductor pueden diferir de las que detecta el sistema. Confiar en el sistema para la seguridad puede provocar un accidente inesperado, lesiones graves o, en el peor de los casos, la muerte.
(c) Desactive el asistente de conducción proactiva en las siguientes situaciones:
- Cuando el sensor puede no funcionar correctamente
- Cuando es necesario desactivar el sistema
(d) El asistente de conducción proactiva se detiene en las siguientes situaciones:
- Cuando está ajustado el control de crucero dinámico por radar
- Cuando el PCS está desactivado
- Cuando parte o la totalidad del sistema no funciona
- Cuando la palanca selectora está en P, R o N
- Cuando la velocidad del vehículo Toyota Prius baja a aproximadamente 15 km/h o menos, o cuando se alcanza una determinada velocidad objetivo, según determina el sistema teniendo en cuenta las condiciones del entorno
(e) El asistente de conducción proactiva puede dejar de funcionar en las siguientes situaciones:
- Cuando el sistema de asistencia a la conducción realiza control de frenos o limitación de potencia (por ejemplo, sistema previo a la colisión o control de arranque en pendiente).
- Cuando el sistema determina que el objeto detectado se ha alejado
(f) El asistente de conducción proactiva puede no funcionar correctamente en las siguientes situaciones:
- Situaciones en las que es posible que no se detecte el carril
- Cuando un semáforo está en ámbar.
- Cuando un semáforo es de una sola luz o de tipo de 2 luces
- Cuando un objeto detectado se detiene antes de entrar en la trayectoria del vehículo Toyota Prius
- Cuando el vehículo pasa junto a un objeto detectado situado detrás de un guardarraíl, una valla u otro objeto
- Cuando el vehículo cambia de carril y adelanta a un objeto detectado, etc.
- Cuando se adelanta a un objeto detectado, etc., que cambia de carril o gira a la izquierda o a la derecha
- Hay objetos (quitamiedos, postes de tendido eléctrico, árboles, muros, vallas, postes, conos de obra, pivotes, etc.) en el entorno
- Hay un patrón o pintura que es difícil de distinguir de un objeto detectado delante del vehículo Toyota Prius
- Cuando se pasa por un lugar con una estructura sobre la calzada (túnel de poca altura, señal de tráfico, valla publicitaria, etc.)
- Cuando se conduce por carreteras nevadas, con surcos o heladas
- Cuando un objeto detectado se acerca al vehículo
- Cuando el vehículo o un objeto detectado es inestable
- Cuando cambia el movimiento de un objeto detectado (giro, aceleración brusca, deceleración brusca, etc.)
- Cuando se aproxima repentinamente a un objeto detectado
- Cuando un vehículo Toyota Prius o una motocicleta que circula delante no está directamente delante de su vehículo
- Un objeto detectado está debajo de una estructura
- Cuando una parte de un objeto detectado está cubierta por otro objeto (como equipaje voluminoso, un paraguas o un guardarraíl)
- Cuando varios objetos detectados se superponen
- Un objeto detectado refleja la luz solar o una luz intensa de otros vehículos Toyota Prius, como los faros
- Cuando el color de un objeto detectado es blanco y parece extremadamente brillante
- Cuando el tono de color o el brillo de un objeto detectado es similar al del fondo
- Cuando un objeto detectado se cruza delante del vehículo o aparece de repente
- Cuando el vehículo Toyota Prius se aproxima a un vehículo que está colocado de lado, en diagonal o de frente al vehículo
- Cuando un vehículo estacionado está colocado de lado o en diagonal
- Bicicletas infantiles, con equipaje voluminoso, con 2 o más personas, de forma especial (como las que llevan silla infantil, tándems)
- Cuando un peatón o un ciclista mide aproximadamente menos de 1 m o más de 2 m
- Cuando el contorno de un peatón o de un ciclista no está claro (por ejemplo, al llevar impermeable o falda larga)
- Cuando un peatón o un ciclista se inclina hacia delante o se agacha
- Cuando un peatón o un ciclista se mueve a gran velocidad
- Cuando un peatón empuja un cochecito, una silla de ruedas, una bicicleta, etc.
- Cuando un objeto detectado está en un entorno oscuro (mañana, tarde, etc.) o en un entorno con poca luz (de noche, en un túnel, etc.)
- El ancho del carril es de aproximadamente 4 m o más
- El ancho del carril es de aproximadamente 2,5 m o menos
- Después de arrancar el sistema híbrido, el vehículo Toyota Prius no ha circulado durante un determinado periodo de tiempo
- Durante un giro a la derecha o a la izquierda y durante unos segundos después de girar a la derecha o a la izquierda
- Durante un cambio de trayectoria y durante unos segundos después de un cambio de trayectoria
- Se detecta un objeto antes de entrar en una curva, cuando el vehículo circula por una curva o dentro de unos segundos después de tomar una curva
(g) La asistencia proactiva a la conducción puede dejar de asistir en las siguientes situaciones:
- Cuando no se pueden detectar los carriles
- Cuando se acciona el pedal de freno
- Cuando se acciona el pedal del acelerador
- Cuando se gira el volante con una fuerza de dirección determinada o superior
- Cuando la palanca de intermitentes se acciona hacia la izquierda o hacia la derecha.
PRECAUCIONES PARA EL SISTEMA DE PARADA DE EMERGENCIA
(a) El sistema de parada de emergencia se utiliza cuando al conductor le resulta difícil seguir conduciendo debido a una enfermedad repentina, etc., pero no se utiliza cuando el conductor tiene sueño, le falta atención o se encuentra en mal estado físico.
(b) Como la eficacia del sistema de parada de emergencia varía según diversas condiciones, no siempre se puede lograr el mismo rendimiento. Existen ciertas condiciones para que el sistema funcione. Si no se cumplen las condiciones de funcionamiento, el sistema no funcionará.
(c) Este sistema determina si existe alguna anomalía en el conductor en función del estado de funcionamiento del volante. Si un conductor normal deja de manejar el volante de forma intencionada, es posible que el sistema se active. Además, aunque el conductor se encuentre en un estado anormal, es posible que el sistema no se active si no puede determinar que las manos del conductor no están en el volante cuando el conductor se apoya en él.
(d) El sistema se desactiva en cualquiera de las siguientes situaciones:
- Cuando se cancela el control de asistencia de seguimiento de carril (por ejemplo, cuando se pulsa el interruptor LTA)
- Cuando se cancela el control de crucero dinámico por radar
- Cuando se detecta una operación del conductor (sujetar el volante, accionar el pedal de freno o del acelerador, accionar el interruptor de luces de emergencia o la palanca de intermitentes, etc.)
- Cuando se pulsa el interruptor de asistencia a la conducción en la fase de parada y retención con la palanca de cambios en la posición de estacionamiento (P)
- Cuando el interruptor de encendido pasa de ON a OFF
- Cuando parte o la totalidad del sistema no funciona
(e) Cuando el sistema se desactiva, es posible que se cancelen el control LTA y el control ACC.
(f) Una vez que el sistema de parada de emergencia entra en la fase de parada por desaceleración, las siguientes funciones no estarán disponibles aunque se cancele el sistema de parada de emergencia. Estarán disponibles después de reiniciar el sistema híbrido.
- Asistente de seguimiento de carril
- Asistencia para cambio de carril (con Asistencia para cambio de carril)
- Asistencia en atascos (con Traffic Jam Assist)
- Sistema de parada de emergencia
PRECAUCIONES PARA LA ALERTA DE TRÁFICO CRUZADO FRONTAL (con Alerta de tráfico cruzado frontal)
(a) El mensaje de advertencia que muestra el sistema puede diferir de las condiciones reales del tráfico. Confiar excesivamente en el sistema puede provocar un accidente inesperado, lesiones graves o, en el peor de los casos, la muerte. Supervise siempre las condiciones del entorno y conduzca con seguridad.
(b) La advertencia desaparece después de un cierto tiempo, pero esto no significa que no haya vehículos ni peatones en el entorno.
(c) En las siguientes situaciones, el sistema puede activarse aunque no haya ningún vehículo que detectar.
- Al acercarse a estructuras (quitamiedos, señales de tráfico, postes de electricidad, farolas, árboles, hierba, muros, etc.) situadas al borde de la carretera
- Al pasar junto a un vehículo estacionado en la calle
- Cuando un vehículo o un peatón cruza a cierta distancia
- Cuando un vehículo o un peatón se mueve cerca del carril de circulación, por ejemplo, en un aparcamiento.
- Cuando una bicicleta o un peatón circula por la acera
- Cuando un vehículo o un peatón se aleja del vehículo
- Cuando un vehículo que cruza reduce la velocidad y se detiene
- Cuando un vehículo que cruza gira a la derecha o a la izquierda justo delante del vehículo
- Cuando un peatón se acerca al vehículo
- Cuando un vehículo que circula en sentido contrario gira a la izquierda o a la derecha
- Cuando el vehículo pasa un cruce por delante de un vehículo que cruza
- Cuando se acerca un vehículo que cruza mientras se espera en un semáforo
- Cuando hay un vehículo que cruza durante un giro, como al girar a la derecha o a la izquierda
- Cuando un vehículo se acerca de frente y pasa de largo
- Cuando un vehículo se acerca por detrás y adelanta al vehículo
- Cuando el vehículo circula en paralelo con un vehículo o un peatón
- Cuando un vehículo o un peatón se acerca al costado del vehículo
(d) En las siguientes situaciones, los sensores delanteros y laterales pueden no detectar un vehículo objetivo, y el sistema puede no funcionar correctamente.
- Cuando un vehículo que cruza se mueve bruscamente (maniobra brusca del volante, aceleración brusca, deceleración brusca, etc.)
- Cuando un vehículo que cruza se acerca en diagonal al vehículo
- Cuando un vehículo que cruza lo hace a cierta distancia
- Cuando hay un obstáculo entre el vehículo y un vehículo que cruza
- Cuando varios vehículos se acercan con poco espacio entre ellos.
- Cuando el sensor puede no funcionar correctamente
- Cuando parte o la totalidad del sistema no funciona
PRECAUCIONES SOBRE LOS DATOS REGISTRADOS
(a) Toyota Safety Sense registra datos relacionados con el control y el funcionamiento del vehículo. Asegúrese de borrar los datos si lo solicita el cliente.
Haga clic aquí
(b) con Traffic Jam Assist:
Toyota Safety Sense almacena datos relacionados con el sistema de cámara de monitorización del conductor. Los datos en cuestión se borrarán cuando el cliente lo solicite.
Haga clic aquí
PRECAUCIONES PARA LA LOCALIZACIÓN DE AVERÍAS
(a) Si se produce un fallo de contacto en un terminal o un problema de instalación de una pieza, al desmontar y volver a montar la pieza sospechosa, es posible que el sistema vuelva a la normalidad. Sin embargo, tenga en cuenta que la normalidad puede ser solo temporal.
(b) Antes de desconectar conectores o de desmontar/montar piezas, determine la zona averiada comprobando y anotando el estado del vehículo en el momento en que se produjo la avería (salida de códigos DTC, etc.).
(c) Asegúrese de comprobar los códigos DTC relacionados con otros sistemas. Toyota Safety Sense puede verse afectado por averías en otros sistemas.
PRECAUCIONES DE MANEJO
(a) Al desmontar o montar cualquier ECU o sensor, asegúrese de que el interruptor de encendido esté en OFF, salvo que el procedimiento indique lo contrario.
(b) Después de desmontar y montar cualquier ECU o sensor, asegúrese de comprobar los códigos DTC y confirme que no se emite ningún código DTC.
(c) La cámara de reconocimiento frontal es una pieza de precisión. Asegúrese de observar las siguientes precauciones al manipularla.
(1) No aplique una fuerza excesiva a la cámara de reconocimiento frontal ni la someta a un impacto fuerte.
(2) No desmonte la cámara de reconocimiento frontal.
(3) No cambie la posición de instalación de la cámara de reconocimiento frontal ni modifique los componentes circundantes.
(4) No moje la cámara de reconocimiento frontal ni le aplique ningún líquido.
(5) No dirija luces intensas hacia la cámara de reconocimiento frontal.
(6) No toque la lente de la cámara de reconocimiento frontal al sustituirla.
AVISO:
Si se toca la lente de la cámara de reconocimiento frontal, sustituya la cámara de reconocimiento frontal por una nueva.
PRECAUCIONES PARA LA SUSTITUCIÓN
(a) Conjunto del sensor de radar de ondas milimétricas:
(1) Al sustituir el conjunto del sensor de radar de ondas milimétricas, sustitúyalo siempre por uno nuevo. Si se utiliza un conjunto del sensor de radar de ondas milimétricas instalado en otro vehículo Toyota Prius, la información almacenada en el conjunto no coincidirá con la información del vehículo y es posible que se almacene un DTC.
(2) Cuando se haya sustituido el conjunto del sensor de radar de ondas milimétricas por uno nuevo, es necesario realizar la alineación del eje del haz del sensor de radar de ondas milimétricas y borrar el historial de control del vehículo Toyota Prius. Antes de realizar el ajuste de conducción, asegúrese de leer Antes de iniciar el ajuste de conducción.
NOTA:
La alineación del eje del haz del conjunto del sensor de radar de ondas milimétricas se puede realizar usando el Objetivo triangular, el Objetivo de superficie plana o el Ajuste de conducción.
Objetivo triangular: Haga clic aquí
Objetivo de superficie plana: Haga clic aquí
Ajuste de conducción: Haga clic aquí
(b) Cámara de reconocimiento frontal:
(1) Al sustituir la cámara de reconocimiento frontal, sustitúyala siempre por una nueva. Si se utiliza una cámara de reconocimiento frontal instalada en otro vehículo Toyota Prius, la información almacenada en la cámara no coincidirá con la información del vehículo y es posible que se almacene un DTC.
(2) Cuando la cámara de reconocimiento frontal se haya sustituido por una nueva, asegúrese de borrar todo el historial de control del vehículo almacenado en cada sistema y los datos de alineación del eje del haz de la cámara de reconocimiento frontal.
NOTA:
La alineación del eje del haz de la cámara de reconocimiento frontal se puede realizar mediante "Reconocimiento único", "Ajuste de conducción" o "Escritura del valor de ajuste del eje de la cámara".
Reconocimiento único: Haga clic aquí
Ajuste de conducción: Haga clic aquí
Escritura del valor de ajuste del eje de la cámara: Haga clic aquí
(3) No dañe la lente de la cámara de reconocimiento frontal ni permita que se ensucie.
AVISO:
Si se ha tocado la lente de la cámara de reconocimiento frontal, sustitúyala por una cámara de reconocimiento frontal nueva.
(4) No reutilice una cámara de reconocimiento frontal que se haya caído o haya sufrido un impacto fuerte.
(5) Al sustituir la cámara de reconocimiento frontal, compruebe siempre que la clave de seguridad de la ECU esté registrada.
Haga clic aquí
(6) Si la cámara de reconocimiento frontal se ha sustituido por una nueva, asegúrese de realizar la confirmación de la versión de software.
Haga clic aquí
(c) Cristal del parabrisas:
(1) Al sustituir el cristal del parabrisas de un vehículo Toyota Prius equipado con cámara de reconocimiento frontal, asegúrese de utilizar una pieza original de Toyota. Si se utiliza una pieza que no sea original de Toyota, es posible que la cámara de reconocimiento frontal no pueda instalarse por falta de soporte, o que algunos sistemas que utilizan la cámara no funcionen correctamente debido a diferencias en la transmisividad o en el borde cerámico negro.
(d) Conjunto del volante:
(1) Al sustituir el conjunto del volante de un vehículo Toyota Prius con asistente de seguimiento de carril, asegúrese de utilizar un conjunto de volante original con asistente de seguimiento de carril.
(e) ECU n.º 2 de control de derrape (conjunto del actuador de frenos):
(1) Después de sustituir la ECU n.º 2 de control de derrape (conjunto del actuador de frenos), realice la calibración del punto cero y almacene la información del sistema.
Haga clic aquí
(2) Al sustituir la ECU n.º 2 de control de derrape (conjunto del actuador de frenos), actualice la clave de seguridad de la ECU.
Haga clic aquí
(f) ECU de control del vehículo híbrido Toyota Prius:
(1) Es necesario realizar la inicialización después de sustituir la ECU de control del vehículo híbrido.
(2) Antes de sustituir la ECU de control del vehículo híbrido, consulte Registro.
Haga clic aquí
(3) Al sustituir la ECU de control del vehículo híbrido, actualice la clave de seguridad de la ECU.
Haga clic aquí
EXPRESIONES DE LOS SENSORES
(a) Las descripciones de los sensores del monitor de ángulo muerto varían según el sistema. En este Manual de Reparación se utilizan las expresiones que aparecen en la tabla siguiente.
Nombre de la pieza | Nombre real de la pieza |
|---|---|
Sensor de radar lateral delantero (A) |
Sensor de radar lateral delantero (LH) |
Sensor de radar lateral delantero (B) |
Sensor de radar lateral delantero (RH) |
Sensor del monitor de ángulo muerto LH (B) |
Sensor del monitor de ángulo muerto LH |
Sensor del monitor de ángulo muerto RH (A) |
Sensor del monitor de ángulo muerto RH |
Ubicación de componentes
UBICACIÓN DE LOS COMPONENTES
ILUSTRACIÓN
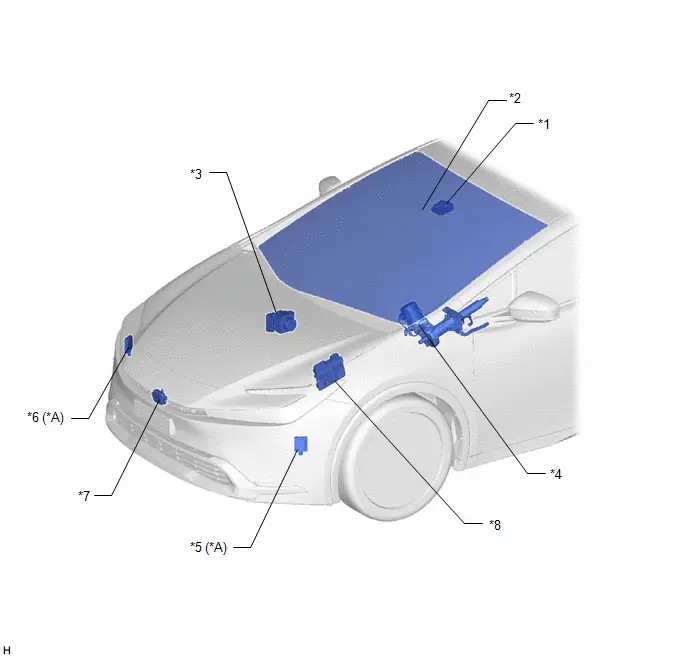
*A |
con Front Cross Traffic Alert |
- |
- |
*1 |
CÁMARA DE RECONOCIMIENTO FRONTAL |
*2 |
CRISTAL DEL PARABRISAS (CALEFACTOR) |
*3 |
ECU DE CONTROL DE DERRAPE N.º 2 (CONJUNTO DEL ACTUADOR DE FRENO) |
*4 |
CONJUNTO DE LA ECU DE LA DIRECCIÓN ASISTIDA |
*5 |
SENSOR DE RADAR LATERAL DELANTERO (A) |
*6 |
SENSOR DE RADAR LATERAL DELANTERO (B) |
*7 |
CONJUNTO DEL SENSOR DE RADAR DE ONDAS MILIMÉTRICAS |
*8 |
ECM |
ILUSTRACIÓN
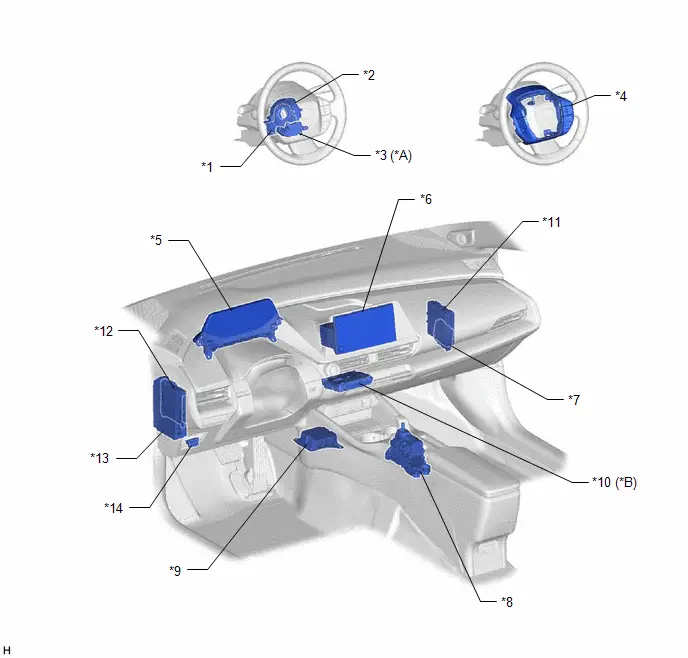
*A |
con Front Cross Traffic Alert |
*B |
con transceptor telemático |
*1 |
SENSOR DEL VOLANTE |
*2 |
SUBCONJUNTO DEL CABLE ESPIRAL |
*3 |
ECU DE DIRECCIÓN DE RED MULTIPLEX (SENSOR TÁCTIL) |
*4 |
CONJUNTO DEL INTERRUPTOR DEL MANDO EN EL VOLANTE |
*5 |
CONJUNTO DEL MEDIDOR COMBINADO |
*6 |
CONJUNTO RECEPTOR DE RADIO Y PANTALLA |
*7 |
CONJUNTO ECU DE ADVERTENCIA DE DISTANCIA |
*8 |
CONJUNTO DE PALANCA DE CAMBIOS EN EL SUELO |
*9 |
CONJUNTO DE LA ECU DEL AIRBAG |
*10 |
TRANSCEPTOR TELEMÁTICO |
*11 |
ECU DE CONTROL HÍBRIDO DEL VEHÍCULO Toyota Prius |
*12 |
ECU DE CARROCERÍA PRINCIPAL (ECU DE CARROCERÍA DE RED MULTIPLEX) |
*13 |
CONJUNTO DE LA CAJA DE DISTRIBUCIÓN DE ENERGÍA - FUSIBLE N.º 3 ECU-IGR |
*14 |
DLC3 |
ILUSTRACIÓN
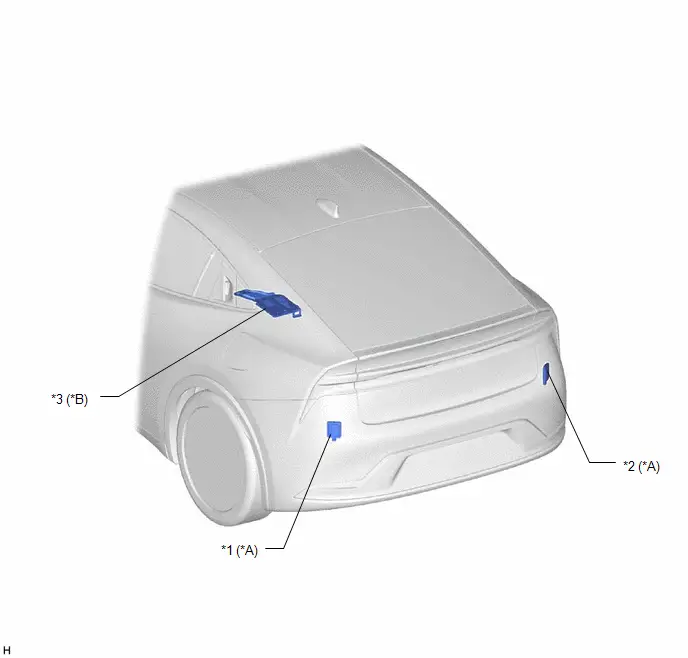
*A |
con monitor de ángulo muerto |
*B |
con Advanced Park |
*1 |
SENSOR DEL MONITOR DE ÁNGULO MUERTO IZQ. (B) |
*2 |
SENSOR DEL MONITOR DE ÁNGULO MUERTO DER. (A) |
*3 |
ECU DE ASISTENCIA AL APARCAMIENTO |
- |
- |
Diagrama del sistema
DIAGRAMA DEL SISTEMA
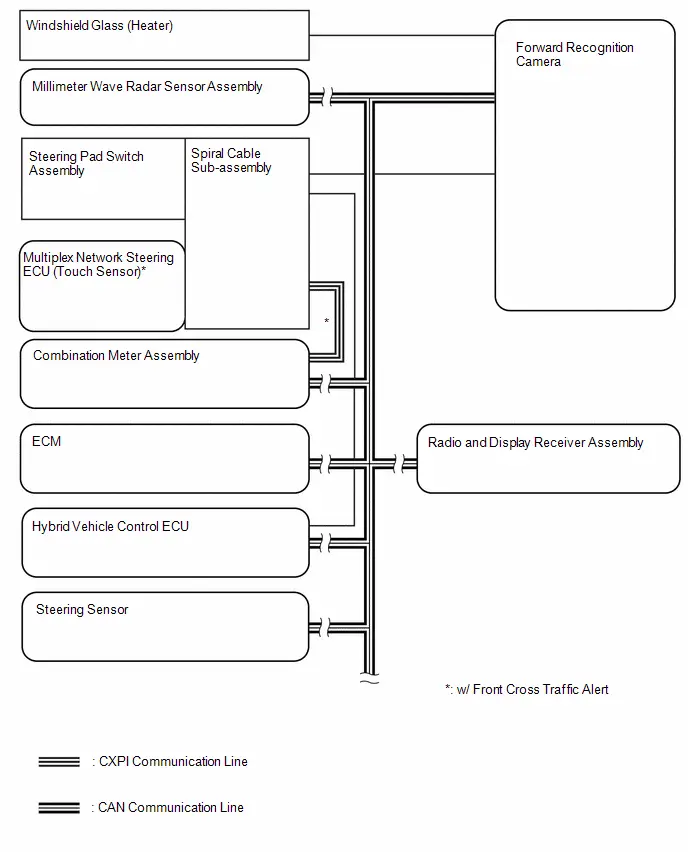
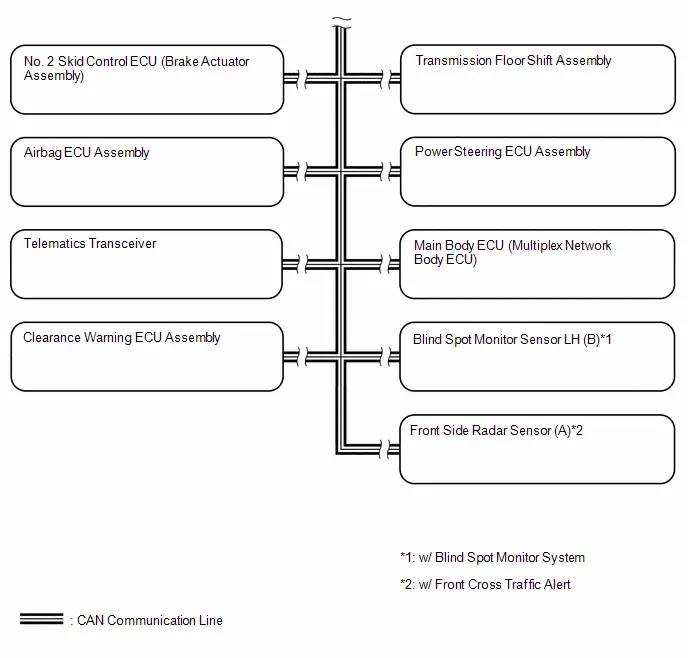
Circuito de BUS local
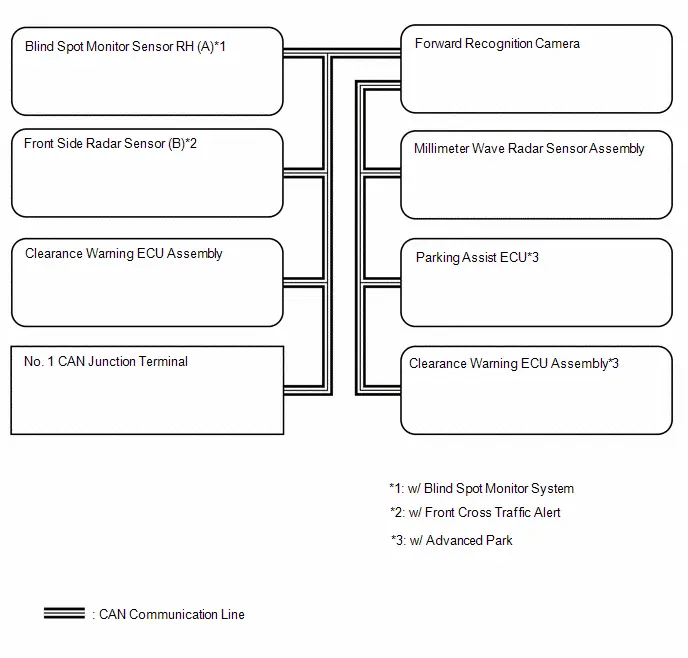
Cómo proceder con la localización de averías
NOTA:
- Utilice el siguiente procedimiento para diagnosticar el sistema de cámara frontal.
- *: Utilice el GTS.
PROCEDIMIENTO
VEHÍCULO Toyota Prius LLEVADO AL TALLER
|

ANÁLISIS DEL PROBLEMA DEL CLIENTE
NOTA:
- Al diagnosticar, confirme que los síntomas del problema se han identificado con precisión. Se deben descartar las ideas preconcebidas para emitir un juicio correcto. Para comprender claramente cuáles son los síntomas del problema, es sumamente importante preguntar al cliente sobre el problema y las condiciones en que se produjo la avería.
- Reúna toda la información posible como referencia. En algunos casos, problemas anteriores que parecen no estar relacionados también pueden ayudar.
- Los 5 puntos siguientes son importantes para el análisis del problema:
Qué
Modelo del vehículo Toyota Prius, nombre del sistema
Cuándo
Fecha, hora, frecuencia de aparición
Dónde
Condiciones de la carretera
¿En qué condiciones?
Condiciones de conducción, condiciones meteorológicas
¿Cómo ocurrió?
Síntomas del problema
|

VERIFICACIÓN PREVIA
(a) Mida el voltaje de la batería auxiliar con el interruptor de encendido apagado.
Tensión estándar:
11 a 14 V
NOTA:
Si el voltaje es inferior a 11 V, recargue o reemplace la batería auxiliar antes de continuar con el siguiente paso.
(b) Revise los fusibles y los relés.
(c) Revise las conexiones y los terminales de los conectores para asegurarse de que no haya anomalías, como conexiones flojas, deformaciones, etc.
|

VERIFIQUE LA FUNCIÓN DE COMUNICACIÓN DEL SISTEMA DE COMUNICACIÓN CAN*
(a) Con el GTS, revise si hay DTC del sistema de comunicación CAN.
Haga clic aquí
Resultado | Proceda a |
|---|---|
No se emiten DTC de CAN |
A |
Se emiten DTC de CAN |
B |
| B |  |
VAYA AL SISTEMA DE COMUNICACIÓN CAN |
|

VERIFIQUE SI HAY DTC*
(a) Con el GTS, compruebe si hay DTC.
Chasis > Cámara de reconocimiento frontal > Códigos de avería(b) Si se emite un DTC, anótelo.
Resultado | Proceda a |
|---|---|
No se muestran DTC |
A |
Se emite el DTC C10001C, C10051C, C100A62, C1A7F49, C1A9346, C1A9447, C1A9500 o C1AA800 |
B |
Se emite un DTC distinto de C10001C, C10051C, C100A62, C1A7F49, C1A9346, C1A9447, C1A9500 y C1AA800 |
C |
| B |  |
IR A LA TABLA DE CÓDIGOS DE DIAGNÓSTICO (C10001C, C10051C, C100A62, C1A7F49, C1A9346, C1A9447, C1A9500 o C1AA800) |
| C |  |
IR AL PASO 8 |
|

COMPROBAR EL HISTORIAL DE CONTROL DEL VEHÍCULO (RoB)*
(a) Usando el GTS, verifique el Historial de control del vehículo (RoB).
NOTA:
Según los resultados de la entrevista con el cliente, reduzca la causa de la avería y compruebe el historial de control del vehículo (RoB) relacionado.
Chasis > Cámara de reconocimiento frontal > UtilidadHistorial de control del vehículo Toyota Prius (RoB)
(b) Anote el historial de control del vehículo (RoB) emitido.
Resultado | Proceda a |
|---|---|
No se emite el historial de control del vehículo (RoB) |
A |
Se emite el historial de control del vehículo (RoB) |
B |
| B |  |
IR A HISTORIAL DE CONTROL DEL VEHÍCULO (RoB) DEL Toyota Prius |
|

TABLA DE SÍNTOMAS DEL PROBLEMA
(a) Consulte la Tabla de síntomas de problemas.
Haga clic aquí
Resultado | Proceda a |
|---|---|
La avería no aparece en la Tabla de síntomas de problemas |
A |
La avería aparece en la Tabla de síntomas de problemas |
B |
| A |  |
USE EL MÉTODO DE SIMULACIÓN PARA VERIFICAR |
| B |  |
VAYA A LA TABLA DE SÍNTOMAS DE PROBLEMAS |
VERIFICAR NUEVAMENTE LA SALIDA DE DTC*
(a) Con la GTS, borre los DTC.
Chasis > Cámara de reconocimiento frontal > Borrar DTC(b) Reproduzca las condiciones del vehículo que existían cuando se almacenaron los DTC anotados.
NOTA:
Consulte cada DTC correspondiente para ver los detalles de las condiciones de detección.
Haga clic aquí
(c) Con el GTS, compruebe si hay DTC.
Chasis > Cámara de reconocimiento frontal > Códigos de averíaResultado | Proceda a |
|---|---|
No se muestran DTC |
A |
Se muestran DTC |
B |
| A |  |
IR AL PASO 6 |
| B |  |
VAYA A LA TABLA DE CÓDIGOS DE DIAGNÓSTICO DE AVERÍA |
Comprobación de funcionamiento
COMPROBACIÓN DEL FUNCIONAMIENTO
*a |
Piloto indicador de luces de carretera automáticas en el conjunto del combinado de instrumentos |
COMPROBACIÓN DEL FUNCIONAMIENTO DE LAS LUCES DE CARRETERA AUTOMÁTICAS
(a) Cuando se cumplan todas las condiciones siguientes, las luces de carretera automáticas pasan al modo de espera y el piloto indicador de luces de carretera automáticas se encenderá:
- Gire el interruptor de encendido a ON.
- Gire el mando de control de luces a la posición AUTO o de faros.
- Gire el conjunto del interruptor de cambio de luces de carretera a la posición de luces de cruce.
- Active el interruptor de luces de carretera automáticas.
- Las luces de cruce están encendidas
AVISO:
- Si la cámara de reconocimiento frontal no puede reconocir correctamente la vista delantera debido a malas condiciones meteorológicas (niebla densa, etc.) o si hay suciedad, etc., que obstruye el cristal del parabrisas, aunque se muestre un mensaje de advertencia en el multiinformador, el piloto indicador de luces de carretera automáticas del conjunto del combinado de instrumentos puede no encenderse y el sistema de luces de carretera automáticas puede no funcionar.*
- Si el funcionamiento de la cámara de reconocimiento frontal se suspende temporalmente debido a una temperatura excesivamente alta, o si se está realizando una calibración automática del eje de los faros porque la postura del Toyota Prius ha cambiado por la carga u otros motivos, el sistema de luces de carretera automáticas puede no funcionar aunque el indicador de luces de carretera automáticas del conjunto del combinado de instrumentos esté encendido.
NOTA:
*: Si se confirma que el interior del parabrisas está sucio, retire la cámara de reconocimiento frontal y el capó, y limpie el interior del parabrisas con limpiacristales. (Aunque la cámara de reconocimiento frontal se retire e instale durante la limpieza, no es necesario realizar una alineación del eje.)
Haga clic aquí

(b) Cuando se cumplen todas las condiciones siguientes con el sistema de luces de carretera automáticas en modo de espera, las luces de carretera se encienden automáticamente tras un breve retardo:
- La velocidad del Toyota Prius es superior a aproximadamente 34 km/h.
- La zona situada delante del vehículo está oscura.
- No hay vehículos que circulen en sentido contrario con los faros encendidos.
- No hay vehículos que circulen delante con las luces traseras encendidas.
- Hay pocas farolas en la calle que se extiende por delante.
AVISO:
Es posible que las luces de cruce no cambien a luces de carretera debido a la iluminación de alumbrado urbano, semáforos o vallas publicitarias, o debido a superficies reflectantes, como señales o carteles.
(c) Cuando las luces de carretera se han encendido mediante el sistema de luces de carretera automáticas, este las apaga y cambia a luces de cruce cuando se cumple alguna de las condiciones siguientes:
- La velocidad del Toyota Prius es inferior a aproximadamente 27 km/h.
- El nivel de luz ambiental es superior a un umbral especificado.
- Hay vehículos que circulan en sentido contrario con los faros encendidos.
- Hay vehículos que circulan delante con las luces traseras encendidas.
- La luz de las farolas situadas por delante es superior a un umbral especificado.
AVISO:
- En las condiciones siguientes, las luces de carretera pueden cambiar a luces de cruce.
- Hay interferencias de otra iluminación, como alumbrado urbano, semáforos o vallas publicitarias, o de superficies reflectantes, como señales o carteles.
- Hay interferencias de los faros antiniebla de un Toyota Prius que circula en sentido contrario.
- En las condiciones siguientes, las luces de carretera pueden no cambiar a luces de cruce.
- Al adelantar a un vehículo que circula en sentido contrario en una curva.
- Un vehículo que circula delante o en sentido contrario aparece y desaparece en una curva continua.
- Un vehículo que circula delante o en sentido contrario aparece y desaparece debido a la mediana, árboles de la carretera u otras obstrucciones.
- Otro Toyota Prius se cruza delante del vehículo.
(d) Cuando se cumple alguna de las condiciones siguientes, se cancela el sistema de luces de carretera automáticas y el indicador se apaga:
- Gire el interruptor de encendido a OFF.
- El interruptor de luces se gira a cualquier posición distinta de AUTO o de faros.
- Se gira el conjunto del interruptor de cambio de luces a la posición de luces de carretera.
- Se apaga el interruptor del sistema de luces de carretera automáticas.
- Las luces de cruce no están encendidas.
Personalizar parámetros
PERSONALIZAR PARÁMETROS
PERSONALIZAR SISTEMA DE CÁMARA DELANTERA
AVISO:
- Cuando el cliente solicite un cambio en una función, compruebe primero que la función se puede personalizar.
- Asegúrese de anotar los ajustes actuales antes de personalizar.
- Al diagnosticar una función, compruebe primero que la función está ajustada al valor predeterminado.
(a) Personalización con el GTS
(1) Seleccione el ajuste consultando la tabla siguiente.
Cámara de reconocimiento frontalVisualización del probador | Descripción | Predeterminado | Ajuste | ECU |
|---|---|---|---|---|
Estado de activación del PCS almacenado |
Consulte la tabla siguiente |
No almacenado |
$00:No almacenado,$01:Almacenado |
Cámara de reconocimiento frontal |
Estado 1 de temporización de aviso del PCS almacenado |
Consulte la tabla siguiente |
Almacenado |
$00:No almacenado,$01:Almacenado |
Cámara de reconocimiento frontal |
Estado 2 de temporización de aviso del PCS almacenado |
Consulte la tabla siguiente |
Almacenado |
$00:No almacenado,$01:Almacenado |
Cámara de reconocimiento frontal |
Función de asistencia para evitar colisiones del PCS |
Función que activa o desactiva la función de asistencia para evitar colisiones del PCS*1 |
ON |
$00:OFF,$01:ON |
Cámara de reconocimiento frontal |
Sonido del zumbador de recordatorio del PCS |
Función que activa o desactiva el sonido del zumbador de recordatorio del PCS*1 |
ON |
$00:OFF,$01:ON |
Cámara de reconocimiento frontal |
Función de aviso de giro a derecha/izquierda del PCS |
Función que activa o desactiva la función de aviso de giro a derecha/izquierda del PCS*2 |
ON |
$00:OFF,$01:ON |
Cámara de reconocimiento frontal |
Sonido del zumbador de aviso de giro a derecha/izquierda del PCS |
Función que activa o desactiva el sonido del zumbador de aviso de giro a derecha/izquierda del PCS*2 |
ON |
$00:OFF,$01:ON |
Cámara de reconocimiento frontal |
Frenado suave en modo de asistencia Plus |
Función que activa o desactiva el frenado suave en modo de asistencia Plus*2 |
ON |
$00:OFF,$01:ON |
Cámara de reconocimiento frontal |
Función de aviso anticipado de supervisión del conductor del PCS |
Activa o desactiva la función de salida anticipada de alarma del PCS para la supervisión del conductor*2 |
ON |
$00:OFF,$01:ON |
Cámara de reconocimiento frontal |
Visualización de ambos lados FCTA |
Activa o desactiva la función de visualización de ambos lados FCTA*1 |
Desactivado |
$00:OFF,$01:ON |
Cámara de reconocimiento frontal |
Comando de servicio 2 accionado |
El estado de preparación del sistema de asistencia a la conducción se selecciona con el interruptor de encendido en ON (IG) NOTA:
|
No válido |
$00:No válido,$01:Válido |
Cámara de reconocimiento frontal |
Zumbador de arranque automático ACC |
Activa o desactiva el zumbador de arranque automático*2 |
Válido |
$00:No válido,$01:Válido |
Cámara de reconocimiento frontal |
Zumbador de solicitud de reanudación de vigilancia frontal del arranque automático ACC |
Activa o desactiva el zumbador de solicitud de vuelta a la vigilancia frontal para la salida automática*2 |
Válido |
$00:No válido,$01:Válido |
Cámara de reconocimiento frontal |
Ajuste de rendimiento AHB/AHS |
Función que selecciona el ajuste de rendimiento AHB/AHS*3 |
Normal |
$00:Normal,$01:Rendimiento especial 1 |
Cámara de reconocimiento frontal |
- *1: Con alerta de tráfico cruzado frontal
- *2: No se puede utilizar
- *3: Asegúrese de comprobar el elemento de personalización "Constante de zona urbana AHB/AHS" antes de realizar los ajustes de personalización.
Cuando la constante de zona urbana AHB/AHS es el patrón 1 o 2: al ajustar "Rendimiento especial 1", aumentarán las operaciones (cambio a luces de carretera, etc.) en lugares con un entorno iluminado, como una calle.
Cuando la constante de zona urbana AHB/AHS es el patrón 3: al ajustar "Rendimiento especial 1", disminuirán las operaciones (cambio a luces de carretera, etc.) en lugares con un entorno iluminado, como una calle.
Ajuste de personalización | Descripción | Ajuste |
|---|---|---|
Estado de activación del PCS almacenado |
Función que mantiene el ajuste de activación/desactivación del sistema de precolisión cuando el interruptor de encendido pasa de OFF a ON. |
No almacenado: el sistema de precolisión siempre se activa Almacenado: el sistema de precolisión mantiene el ajuste anterior |
Estado 1 de temporización de aviso del PCS almacenado |
Función que establece si se almacena o no el ajuste de sensibilidad de aviso cuando la función PCS se pasa de off a on con el interruptor de encendido en ON. |
No almacenado: el ajuste de sensibilidad se restablece al valor predeterminado Almacenado: los ajustes de sensibilidad se mantienen con el valor anterior |
Estado 2 de temporización de aviso del PCS almacenado |
Función para determinar si se almacena o no el ajuste de sensibilidad de advertencia cuando la función PCS está activada y el interruptor de encendido pasa de OFF a ON. |
No almacenado: el ajuste de sensibilidad se restablece al valor predeterminado Almacenado: los ajustes de sensibilidad se mantienen con el valor anterior |
Inicialización
INICIALIZACIÓN
CALIBRACIÓN DEL PUNTO CERO DEL SENSOR DE DIRECCIÓN
(a) Arranque el sistema de control híbrido.
(b) Conduzca el vehículo en línea recta a 35 km/h o más durante 5 segundos o más.
(c) Coloque el interruptor de encendido en OFF.
Utilidad
UTILIDAD
Memoria de posición de cámara de reconocimiento/objetivo
NOTA:
La memoria de posición de la cámara de reconocimiento/objetivo se utiliza para introducir la información necesaria en la cámara de reconocimiento delantera.
(a) Realice la memoria de posición de la cámara de reconocimiento/objetivo según la pantalla del GTS.
Chasis > Cámara de reconocimiento frontal > UtilidadMemoria de posición de cámara de reconocimiento/objetivo
NOTA:
Para los procedimientos de ajuste de la cámara de reconocimiento delantera.
Haga clic aquí
NOTA:
El ajuste del eje de la cámara de reconocimiento se utiliza para calibrar los datos internos de la cámara de reconocimiento delantera y mejorar su precisión de reconocimiento.
Ajuste del eje de la cámara de reconocimiento
(a) Realice el ajuste del eje de la cámara de reconocimiento según la pantalla del GTS.
Chasis > Cámara de reconocimiento frontal > UtilidadAjuste del eje de la cámara de reconocimiento
NOTA:
Para los procedimientos de ajuste de la cámara de reconocimiento delantera.
Haga clic aquí
NOTA:
Realice este procedimiento para guardar en la cámara de reconocimiento delantera los valores de alineación del haz almacenados en el conjunto del sensor de radar de ondas milimétricas.
Escritura del valor de ajuste del eje de la cámara
(a) Escriba el valor de ajuste del eje de la cámara según la pantalla del GTS.
Chasis > Cámara de reconocimiento frontal > UtilidadEscritura del valor de ajuste del eje de la cámara
Borrado de la información de imágenes PCS
NOTA:
El borrado de la información de imágenes PCS se utiliza para borrar los datos de información de imágenes PCS.
(a) Realice el borrado de la información de imágenes PCS según la pantalla del GTS.
Chasis > Cámara de reconocimiento frontal > UtilidadBorrado de la información de imágenes PCS
Ajuste de grabación de imágenes PCS
NOTA:
El ajuste de grabación de imágenes PCS se utiliza para activar/desactivar la función de grabación de imágenes PCS.
(a) Realice el ajuste de grabación de imágenes PCS según la pantalla del GTS.
Chasis > Cámara de reconocimiento frontal > UtilidadAjuste de grabación de imágenes PCS
Visualización del valor de ajuste inicial del eje
NOTA:
Esta utilidad se utiliza para visualizar el valor de ajuste inicial del eje almacenado en la cámara de reconocimiento delantera.
(a) Siguiendo las instrucciones del GTS, realice "Visualización del valor de ajuste inicial del eje".
Chasis > Cámara de reconocimiento frontal > UtilidadVisualización del valor de ajuste inicial del eje
Lectura de desalineación del eje de la cámara de reconocimiento delantera
NOTA:
Esta utilidad se utiliza para comprobar la lectura de desalineación del eje de la cámara de reconocimiento delantera calculada por dicha cámara.
(a) Siguiendo las instrucciones del GTS, realice "Lectura de desalineación del eje de la cámara de reconocimiento delantera".
Chasis > Cámara de reconocimiento frontal > UtilidadLectura de desalineación del eje de la cámara de reconocimiento delantera
NOTA:
Esta utilidad cambia la cámara de reconocimiento delantera al modo de alineación del eje en línea.
Transición al modo de alineación del eje en línea
(a) Siguiendo las instrucciones del GTS, realice "Cambio al modo de alineación del eje en línea".
Chasis > Cámara de reconocimiento frontal > UtilidadTransición al modo de alineación del eje en línea
Inicialización de la información de instalación del navegador
NOTA:
Esta utilidad se utiliza para inicializar la información de instalación del navegador almacenada en la cámara de reconocimiento delantera.
(a) Siguiendo las instrucciones del GTS, realice "Inicialización de la información de instalación del navegador".
Chasis > Cámara de reconocimiento frontal > UtilidadInicialización de la información de instalación del navegador
Tabla de síntomas de problemas
TABLA DE SÍNTOMAS DEL PROBLEMA
NOTA:
- Si no se emite ningún DTC al realizar la comprobación de códigos de diagnóstico del sistema de cámara delantera y del sistema de comunicación CAN, realice el diagnóstico según los siguientes síntomas.
- Use la tabla siguiente para ayudar a determinar la causa de los síntomas de avería. Si se enumeran varias áreas sospechosas, las posibles causas de los síntomas aparecen ordenadas por probabilidad en la columna "Área sospechosa" de la tabla. Compruebe cada síntoma revisando las áreas sospechosas en el orden en que aparecen. Sustituya las piezas según sea necesario.
- Revise los fusibles y relés relacionados con este sistema antes de inspeccionar las zonas sospechosas indicadas a continuación.
Síntoma | Área sospechosa | Enlace |
|---|---|---|
No se puede accionar el interruptor de asistencia a la conducción, el interruptor RES, el interruptor - ni el interruptor CANCEL |
Circuito del interruptor del volante |
 |
ECU de control del vehículo híbrido |
  |
|
No se puede accionar el selector de modo de asistencia a la conducción |
Circuito del interruptor del volante |
 |
No se puede accionar el interruptor de distancia entre vehículos |
Circuito del interruptor del volante |
 |
No se puede accionar el interruptor LTA |
Circuito del interruptor del volante |
 |
Terminales de la ECU
TERMINALES DE LA ECU
AVISO:
- Es posible que se emitan DTC si se desconectan los conectores durante la inspección. Por lo tanto, asegúrese de borrar los DTC con el GTS una vez finalizada la inspección.
- No aplique una fuerza excesiva al conector de la cámara de reconocimiento delantera.
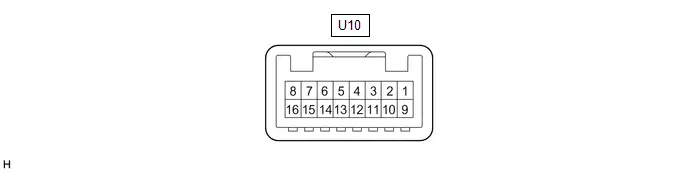
COMPROBAR LA CÁMARA DE RECONOCIMIENTO DELANTERA
(a) Mida el voltaje y la resistencia de acuerdo con los valores de la tabla siguiente.
N.º de terminal (símbolo) | Descripción de terminales | Condición | Condición especificada |
|---|---|---|---|
U10-1 (CA2L) |
Señal de comunicación CAN |
- |
- |
U10-2 (CA2P) |
Señal de comunicación CAN |
- |
- |
U10-3 (CA3L) |
Señal de comunicación CAN |
- |
- |
U10-4 (CA3H) |
Señal de comunicación CAN |
- |
- |
U10-5 (LKSW) - U10-13 (GND) |
Circuito del selector de modo de asistencia a la conducción, del interruptor LTA y del interruptor de distancia entre vehículos |
Selector de modo de asistencia a la conducción, interruptor LTA e interruptor de distancia entre vehículos en OFF |
Menos de 1 Ω |
Selector de modo de asistencia a la conducción pulsado |
Por debajo de 2.5 Ω |
||
Interruptor LTA pulsado |
De 114 a 126 Ω |
||
Interruptor de distancia entre vehículos pulsado |
De 485 a 536 Ω |
||
U10-8 (HTR) - U10-7 (SGND) |
Circuito del calefactor de la cámara |
Interruptor de encendido en ON, calefactor en funcionamiento |
11 a 14 V |
Interruptor de encendido en ON, calefactor sin funcionamiento |
Menos de 1 V |
||
U10-9 (CA1N) |
Señal de comunicación CAN |
- |
- |
U10-10 (CA1P) |
Señal de comunicación CAN |
- |
- |
U10-11 (CANL) |
Señal de comunicación CAN |
- |
- |
U10-12 (CANH) |
Señal de comunicación CAN |
- |
- |
U10-16 (IGB) - U10-13 (GND) |
Fuente de alimentación (IG) |
Interruptor de encendido en ON |
11 a 14 V |
Interruptor de encendido apagado |
Menos de 1 V |
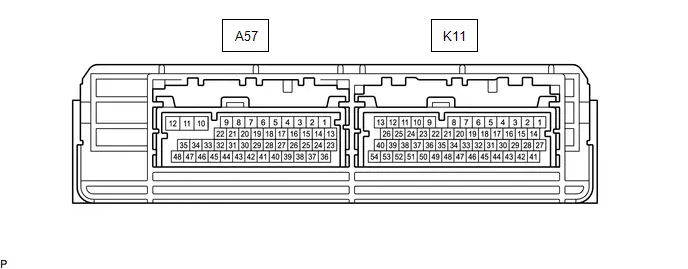
COMPROBAR LA ECU DE CONTROL DEL VEHÍCULO HÍBRIDO
(a) Mida la resistencia según los valores indicados en la tabla siguiente.
N.º de terminal (símbolos) | Descripción de terminales | Condición | Condición especificada |
|---|---|---|---|
K11-29 (CCS) - K11-43 (CCSG) |
Circuito del interruptor de asistencia a la conducción, del interruptor RES, del interruptor - y del interruptor CANCEL |
Interruptor de asistencia a la conducción, interruptor RES, interruptor - e interruptor CANCEL en OFF |
Menos de 1 Ω |
Interruptor de asistencia a la conducción pulsado |
Por debajo de 2.5 Ω |
||
Interruptor CANCEL pulsado |
De 228 a 252 Ω |
||
Interruptor RES pulsado |
De 599 a 661 Ω |
||
Interruptor - pulsado |
De 1463 a 1617 Ω |
Datos de fotograma congelado
DATOS DE CONGELACIÓN DE FOTOGRAMA
DESCRIPCIÓN
(a) Cuando se almacena un DTC del sistema de cámara delantera, la cámara de reconocimiento delantera almacena el estado actual del vehículo (ECU o sensor) como datos de imagen fija (Freeze Frame).
COMPROBAR LOS DATOS DE CONGELACIÓN DE FOTOGRAMA
(a) Seleccione un DTC para mostrar los datos de congelación de fotograma.
Chasis > Cámara de reconocimiento frontal > Códigos de avería(b) Compruebe los datos de imagen fija (Freeze Frame) del DTC emitido.
TABLA DE DATOS DE CONGELACIÓN DE FOTOGRAMA
NOTA:
Según las especificaciones del vehículo, algunos elementos pueden no mostrarse o no ser operativos.
Chasis > Cámara de reconocimiento frontalVisualización del probador | Elemento de medición | Alcance | Condición normal | Nota de diagnóstico |
|---|---|---|---|---|
Distancia total recorrida |
- |
- |
- |
No se puede utilizar |
Distancia total recorrida - Unidad |
- |
- |
- |
No se puede utilizar |
Estado del progreso del ajuste en línea |
Progreso del ajuste en línea del eje de la cámara de reconocimiento frontal |
0%, 10%, 20%, 40%, 60%, 80% o 100% |
Se muestra el progreso del ajuste en línea del eje. |
- |
Indicador de ajuste en línea completado normalmente |
Estado del ajuste en línea del eje de la cámara de reconocimiento frontal |
Completado no normal o completado normal |
Se muestra el estado del ajuste en línea del eje. |
- |
Indicador de finalización de todo el proceso de reconocimiento de objetivos FOE |
Estado de la alineación del eje (reconocimiento único) de la cámara de reconocimiento frontal |
Incompleto o completo |
Se muestra el estado de la alineación del eje (reconocimiento único). |
- |
Origen FOE X de confirmación |
Coordenada X del FOE al confirmar el eje óptico de la cámara de reconocimiento frontal |
0 a 2896 píx |
- |
- |
Origen FOE Y de confirmación |
Coordenada Y del FOE al confirmar el eje óptico de la cámara de reconocimiento frontal |
0 a 1876 píx |
- |
- |
Ángulo de balanceo de confirmación |
Ángulo de balanceo al confirmar el eje óptico de la cámara de reconocimiento frontal |
-5 a 5 grados |
- |
- |
Diferencia del origen FOE X |
Diferencia entre la coordenada X inicial del FOE y la coordenada X del FOE al confirmar el eje óptico de la cámara de reconocimiento frontal |
-5 a 5 grados |
- |
- |
Diferencia del origen FOE Y |
Diferencia entre la coordenada Y inicial del FOE y la coordenada Y del FOE al confirmar el eje óptico de la cámara de reconocimiento frontal |
-5 a 5 grados |
- |
- |
Diferencia del ángulo de balanceo |
Diferencia entre el ángulo de balanceo inicial y el ángulo de balanceo al confirmar el eje óptico de la cámara de reconocimiento frontal |
-5 a 5 grados |
- |
- |
Diferencia del origen FOE X en campo |
Diferencia entre la coordenada X del FOE aprendida y la coordenada X del FOE al confirmar el eje óptico de la cámara de reconocimiento frontal |
-5 a 5 grados |
- |
- |
Diferencia del origen FOE Y en campo |
Diferencia entre la coordenada Y del FOE aprendida y la coordenada Y del FOE al confirmar el eje óptico de la cámara de reconocimiento frontal |
-5 a 5 grados |
- |
- |
Diferencia del ángulo de balanceo en campo |
Diferencia entre el ángulo de balanceo aprendido y el ángulo de balanceo al confirmar el eje óptico de la cámara de reconocimiento frontal |
-5 a 5 grados |
- |
- |
Tensión IG |
Valor de la tensión IG |
0.00 a 21.31 V |
11 a 14 V |
- |
Temperatura de la cámara |
Temperatura de la cámara de reconocimiento frontal |
-128 a 127 °C |
Se muestra la temperatura de la cámara de reconocimiento frontal. |
- |
Información del zumbador (Line) |
Indica si hay o no un zumbador instalado en la cámara de reconocimiento frontal |
Sin zumbador (Line) o con zumbador (Line) |
Sin zumbador (Line): no instalado Con zumbador (Line): instalado |
- |
Contador del indicador de temperatura baja de la cámara |
Número acumulado de veces que se activó el indicador de temperatura baja de la cámara de reconocimiento frontal |
0 a 255 |
Número actual de veces que se activó el indicador de temperatura baja de la cámara de reconocimiento frontal |
|
Contador del indicador 1 de temperatura alta de la cámara |
Número acumulado de veces que se activó el indicador 1 de temperatura alta de la cámara de reconocimiento frontal |
0 a 255 |
Número actual de veces que se activó el indicador 1 de temperatura alta de la cámara de reconocimiento frontal |
|
Contador del indicador de tensión baja de la cámara |
Número acumulado de veces que la cámara de reconocimiento frontal estuvo fuera del rango de tensión de funcionamiento garantizado (historial de control del vehículo Toyota Prius (RoB) (tensión baja)) |
0 a 255 |
Número actual de veces que la cámara de reconocimiento frontal estuvo fuera del rango de tensión de funcionamiento garantizado (historial de control del vehículo (RoB) (tensión baja)) |
|
Contador del indicador de tensión alta de la cámara |
Número acumulado de veces que la cámara de reconocimiento frontal estuvo fuera del rango de tensión de funcionamiento garantizado (historial de control del vehículo Toyota Prius (RoB) (tensión alta)) |
0 a 255 |
Número actual de veces que la cámara de reconocimiento frontal estuvo fuera del rango de tensión de funcionamiento garantizado (historial de control del vehículo (RoB) (tensión alta)) |
|
Contador acumulado de desalineación del eje |
Número acumulado de desalineaciones del eje de la cámara de reconocimiento frontal |
0 a 255 |
Muestra el número acumulado de desalineaciones del eje óptico de la cámara de reconocimiento frontal. |
Si el número es 255 o superior, se muestra 255. |
Indicador de cámara de reconocimiento frontal no ajustada |
Estado de la alineación del eje óptico de la cámara de reconocimiento frontal |
OFF u ON |
OFF: ajustada ON: no ajustada |
- |
Indicador de FOE incorrecto |
Error de FOE al realizar la alineación del eje óptico de la cámara de reconocimiento frontal |
OFF u ON |
OFF: normal ON: anormal |
- |
Indicador de distancia a objetivos incorrecta |
Error de distancia a los objetivos al realizar la alineación del eje óptico de la cámara de reconocimiento frontal |
OFF u ON |
OFF: normal ON: anormal |
- |
Indicador de objetivos no fijados |
Error de fijación de objetivos al realizar la alineación del eje óptico de la cámara de reconocimiento frontal |
OFF u ON |
OFF: normal ON: anormal |
- |
Indicador de número de objetivos incorrecto |
Error de número anormal de objetivos al realizar la alineación del eje óptico de la cámara de reconocimiento frontal |
OFF u ON |
OFF: normal ON: anormal |
- |
Indicador de posición relativa de objetivos incorrecta |
Error de posición de colocación de objetivos al realizar la alineación del eje óptico de la cámara de reconocimiento frontal |
OFF u ON |
OFF: normal ON: anormal |
- |
Indicador de objetivo 1 incorrecto |
Error del objetivo 1 durante la alineación del eje óptico de la cámara de reconocimiento frontal |
OFF u ON |
OFF: normal ON: anormal |
- |
Indicador de objetivo 2 incorrecto |
Error del objetivo 2 durante la alineación del eje óptico de la cámara de reconocimiento frontal |
OFF u ON |
OFF: normal ON: anormal |
- |
Indicador de objetivo 3 incorrecto |
Error del objetivo 3 durante la alineación del eje óptico de la cámara de reconocimiento frontal |
OFF u ON |
OFF: normal ON: anormal |
- |
Indicador de tiempo de reconocimiento excedido |
Error de tiempo de reconocimiento excesivo durante la alineación del eje óptico de la cámara de reconocimiento frontal |
OFF u ON |
OFF: No excedido ON: Excedido |
- |
Indicador de ángulo de balanceo incorrecto |
Error de ángulo de balanceo durante la alineación del eje óptico de la cámara de reconocimiento frontal |
OFF u ON |
OFF: normal ON: anormal |
- |
Indicador de velocidad del vehículo incorrecta en ajuste en línea (Toyota Prius) |
Error de velocidad del vehículo excesiva durante la alineación del eje de conducción de la cámara de reconocimiento frontal |
OFF u ON |
OFF: No excedido ON: Excedido |
- |
Indicador de bloqueo de la cámara en ajuste en línea |
Estado de suciedad de la cámara durante la alineación del eje de conducción de la cámara de reconocimiento frontal |
OFF u ON |
OFF: Sin suciedad ON: Con suciedad |
- |
Indicador de ajuste en línea imposible |
Estado de reconocimiento no válido durante la alineación del eje de conducción de la cámara de reconocimiento frontal |
OFF u ON |
OFF: Reconocimiento válido ON: Reconocimiento no válido |
- |
Indicador de FOE incorrecto en ajuste en línea |
Error de FOE fuera de rango durante la alineación del eje de conducción de la cámara de reconocimiento frontal |
OFF u ON |
OFF: normal ON: anormal |
- |
Indicador de escritura de FOE incompleta en ajuste en línea |
Error de escritura de FOE durante la alineación del eje de conducción de la cámara de reconocimiento frontal |
OFF u ON |
OFF: normal ON: anormal |
- |
Indicador de condición ambiental desfavorable en ajuste en línea |
Estado de entorno desfavorable durante la alineación del eje de conducción de la cámara de reconocimiento frontal |
OFF u ON |
OFF: Entorno no desfavorable ON: Entorno desfavorable |
- |
Indicador de baja tensión de la cámara |
Estado de baja tensión excesiva de la cámara de reconocimiento frontal |
OFF u ON |
OFF: No se detecta baja tensión ON: Se detecta baja tensión |
Si este elemento indica "ON", es posible que la cámara no esté disponible temporalmente. |
Indicador de alta tensión de la cámara |
Estado de alta tensión excesiva de la cámara de reconocimiento frontal |
OFF u ON |
OFF: No se detecta alta tensión ON: Se detecta alta tensión |
Si este elemento indica "ON", es posible que la cámara no esté disponible temporalmente. |
Indicador de baja temperatura de la cámara |
Estado de baja temperatura excesiva de la cámara de reconocimiento frontal |
OFF u ON |
OFF: No se detecta baja temperatura excesiva (aproximadamente -30°C (-22°F) o más) ON: Se detecta baja temperatura excesiva (aproximadamente -30°C (-22°F) o menos) |
|
Indicador de temperatura alta 1 de la cámara |
Estado de baja temperatura excesiva de la cámara de reconocimiento frontal |
OFF u ON |
OFF: No se detecta temperatura excesivamente alta (aproximadamente 80 °C o menos) ON: Se detecta temperatura excesivamente alta (aproximadamente 80 °C o más) |
|
Indicador de desalineación del eje óptico de la cámara (X ) |
Desalineación del eje del haz de la cámara de reconocimiento frontal (dirección horizontal/izquierda) |
OFF u ON |
OFF: La cámara no está desalineada en dirección X ON: La cámara está desalineada en dirección X |
- |
Indicador de desalineación del eje óptico de la cámara (X-) |
Desalineación del eje del haz de la cámara de reconocimiento frontal (dirección horizontal/derecha) |
OFF u ON |
OFF: La cámara no está desalineada en dirección X- ON: La cámara está desalineada en dirección X- |
- |
Indicador de desalineación del eje óptico de la cámara (Y ) |
Desalineación del eje del haz de la cámara de reconocimiento frontal (dirección vertical/abajo) |
OFF u ON |
OFF: La cámara no está desalineada en dirección Y ON: La cámara está desalineada en dirección Y |
- |
Indicador de desalineación del eje óptico de la cámara (Y-) |
Desalineación del eje del haz de la cámara de reconocimiento frontal (dirección vertical/arriba) |
OFF u ON |
OFF: La cámara no está desalineada en dirección Y- ON: La cámara está desalineada en dirección Y- |
- |
Indicador de desalineación del ángulo de balanceo de la cámara |
Desalineación del eje del haz de la cámara de reconocimiento frontal (dirección de balanceo) |
OFF u ON |
OFF: La cámara no está desalineada en dirección de balanceo ON: La cámara está desalineada en dirección de balanceo |
- |
Indicador de clave de seguridad de la ECU no registrada |
Estado de clave de seguridad no registrada de la ECU de la cámara de reconocimiento frontal |
OFF, ON o no fijado |
Estado actual de registro de la clave de seguridad de la ECU |
- |
Indicador de baja visibilidad de la cámara |
Baja visibilidad de la cámara de reconocimiento frontal |
Sin baja visibilidad o con baja visibilidad |
Se muestra la visibilidad actual |
- |
Nivel de visibilidad de la condición de bloqueo |
Condición de bloqueo reconocida por la cámara de reconocimiento frontal |
Level0, Level1, Level2, Level3, Level4, Level5, Level6, Level7 u Level8 |
Se muestra la condición de bloqueo. |
- |
Nivel de visibilidad en condición de empañamiento |
Condición de empañamiento reconocida por la cámara de reconocimiento frontal |
Level0, Level1, Level2, Level3, Level4, Level5, Level6, Level7 u Level8 |
Se muestra la condición de empañamiento. |
- |
Nivel de visibilidad en condición de mal tiempo |
Condición de mal tiempo reconocida por la cámara de reconocimiento frontal |
Level0, Level1, Level2, Level3, Level4, Level5, Level6, Level7 u Level8 |
Se muestra la condición de mal tiempo. |
- |
Indicador de disponibilidad de calefactor |
Indica si existe o no un calefactor de hilo caliente |
Calefactor ausente o calefactor presente |
Calefactor ausente: sin hilo calefactor Calefactor presente: con hilo calefactor |
Si este elemento es Calefactor ausente, puede instalarse una nueva cámara de reconocimiento frontal con un circuito abierto en el hilo calefactor. |
Indicador de permiso de control del calefactor |
Indica si se permite o no el control del hilo calefactor |
No permitido o Permitido |
No permitido: control del hilo calefactor no permitido Permitido: control del hilo calefactor permitido |
Si este elemento es No permitido, se esperan las siguientes condiciones.
|
Indicador de control del calefactor en curso |
Estado del control del hilo calefactor |
No controlado o En control |
No controlado: el hilo calefactor no funciona En control: el hilo calefactor está funcionando |
Este elemento pasa a En control cuando el Indicador de permiso de control del calefactor está en Permitido, la temperatura ambiente es de 10 °C o menos y la zona frente a la cámara de reconocimiento frontal está empañada. (con desempañador de parabrisas calefactado: mientras el desempañador de parabrisas calefactado esté funcionando, este elemento permanece en No controlado) |
IGP |
Estado de IG |
IG-P OFF o IG-P ON |
IG-P OFF: IG OFF IG-P ON: IG ON |
- |
Flanco de IGP |
Estado de IG |
Cambio de IGP-ON a OFF o de IGP-ON a OFF |
IGP-ON -> OFF |
- |
Disponibilidad de instalación del PCS |
Indica si el sistema de precolisión está instalado o no |
No instalado o Instalado |
No instalado: PCS no instalado Instalado: PCS instalado |
- |
Disponibilidad de instalación del FCTA |
Indica si la alerta de tráfico cruzado frontal está instalada o no |
No instalado o Instalado |
No instalado: FCTA no instalado Instalado: FCTA instalado |
- |
Disponibilidad de instalación del ACC |
Indica si el control de crucero dinámico por radar está instalado o no |
No instalado o Instalado |
No instalado: ACC no instalado Instalado: ACC instalado |
- |
Disponibilidad de instalación del CCS |
Indica si el control de crucero está instalado o no |
No instalado o Instalado |
No instalado: CCS no instalado Instalado: CCS instalado |
- |
Disponibilidad de instalación del LDA |
Indica si la alerta de salida de carril está instalada o no |
No instalado o Instalado |
No instalado: LDA no instalado Instalado: LDA instalado |
- |
Disponibilidad de instalación del LTA |
Indica si la asistencia de mantenimiento de carril está instalada o no |
No instalado o Instalado |
No instalado: LTA no instalado Instalado: LTA instalado |
- |
Disponibilidad de instalación del LCA |
Indica si la asistencia de cambio de carril está instalada o no |
No instalado o Instalado |
No instalado: LCA no instalado Instalado: LCA instalado |
- |
Disponibilidad de instalación del AHB |
Indica si la luz de carretera automática está instalada o no |
No instalado o Instalado |
No instalado: AHB no instalado Instalado: AHB instalado |
- |
Disponibilidad de instalación del RSA |
Indica si la asistencia de señales de tráfico está instalada o no |
No instalado o Instalado |
No instalado: RSA no instalado Instalado: RSA instalado |
- |
Disponibilidad de instalación del TMN |
Indica si el TMN está instalado o no |
No instalado o Instalado |
No instalado: TMN no instalado Instalado: TMN instalado |
- |
Disponibilidad de instalación del PDA |
Indica si la asistencia de conducción proactiva está instalada o no |
No instalado o Instalado |
No instalado: PDA no instalado Instalado: PDA instalado |
- |
Disponibilidad de instalación de ISA |
Indica si el sistema de limitación de velocidad está instalado o no |
No instalado o Instalado |
No instalado: ISA no instalado Instalado: ISA instalado |
- |
Disponibilidad de instalación de DESA |
Indica si el sistema de parada de emergencia durante la conducción está instalado o no |
No instalado o Instalado |
No instalado: DESA no instalado Instalado: DESA instalado |
- |
Estimación de la aceleración del vehículo Toyota Prius |
Valor estimado de la aceleración del vehículo |
-32,768 a 32,767 m/s² |
- |
- |
Condición estimada de la aceleración del vehículo Toyota Prius |
Condición estimada de la aceleración del vehículo |
No fijo, válido, no válido o error |
- |
- |
Valor de ID longitudinal del resultado de mediación |
Valor de ID longitudinal del resultado de mediación |
0 a 63 |
- |
- |
Información del volante |
Información del volante |
No utilizado, izquierda, derecha o valor predeterminado |
Ubicación de instalación del volante |
- |
Información de tracción 2WD/4WD |
Información de tracción del vehículo Toyota Prius |
2WD, 4WD o valor predeterminado |
Se muestra la información de tracción del vehículo |
- |
Información del tren motriz |
Información del tren motriz |
Convencional, SS, HV, PHV, EV, 1MHV, FCV o valor predeterminado |
Convencional: vehículo Toyota Prius convencional SS: con sistema de parada y arranque HV: vehículo híbrido PHV: vehículo híbrido enchufable EV: vehículo eléctrico 1MHV: vehículo 1MHV FCV: vehículo de pila de combustible Valor predeterminado: información del vehículo no confirmada |
- |
Información de la transmisión |
Información de la transmisión |
MT, AT, CVT, MMT, SMT, AT para HV o valor predeterminado |
Se muestra el tipo de transmisión |
- |
Unidad de velocidad estimada |
Unidad de velocidad del vehículo Toyota Prius |
No confirmada, la unidad es km/h o la unidad es mph |
- |
- |
Lado de conducción estimado |
Lado de conducción |
No confirmado, conducción por la derecha estimada o conducción por la izquierda estimada |
- |
- |
Equipado con RSA |
Disponibilidad de la función de asistencia de señales de tráfico |
No equipado o equipado |
No equipado: función de asistencia de señales de tráfico no equipada Equipado: función de asistencia de señales de tráfico equipada |
- |
Equipado con fusión de navegación |
Disponibilidad de la función de fusión de navegación de asistencia de señales de tráfico |
No equipado o equipado |
No equipado: función de fusión de navegación de asistencia de señales de tráfico no equipada Equipado: función de fusión de navegación de asistencia de señales de tráfico equipada |
- |
Validación de la información de ubicación GNSS |
Información de ubicación GNSS |
No válida o válida |
- |
- |
Indicador de condición de personalización de la alerta de salida de carril |
Condición de personalización de la alerta de salida de carril |
OFF u ON |
Ajuste de personalización mostrado |
- |
Condición de control de LDA |
Condición de control de la alerta de salida de carril |
LDA habilitado o LDA deshabilitado |
LDA habilitado |
- |
Indicador de condición del interruptor LTA |
Estado de encendido/apagado del interruptor LTA |
OFF u ON |
Estado de encendido/apagado del interruptor LTA |
- |
Condición de control de LTA |
Condición de control de la asistencia de seguimiento de carril |
LTA habilitado o LTA deshabilitado |
LTA habilitado |
- |
Indicador de condición de personalización de manos libres |
Condición de control de conducción avanzada |
OFF u ON |
Ajuste de personalización mostrado |
No se puede utilizar |
Condición de control de manos libres |
Estado de control de conducción avanzada |
Manos libres habilitado o manos libres deshabilitado |
Ajuste de personalización mostrado |
No se puede utilizar |
Indicador de condición de personalización del asistente de cambio de carril |
Condición de personalización del asistente de cambio de carril |
OFF u ON |
Ajuste de personalización mostrado |
- |
Condición de control LCA |
Condición de control del asistente de cambio de carril |
LCA habilitado o LCA deshabilitado |
LCA habilitado |
- |
Señal de salida de sensibilidad de alarma del PCS |
Sensibilidad de alarma del sistema de precolisión |
No mostrado, Rápida, Estándar o Lenta |
Ajuste de personalización mostrado |
- |
Señal de salida de condición de interruptor OFF del PCS |
Estado de ON/OFF del sistema de precolisión |
Función ON o Función OFF |
Función ON: sistema de precolisión ON Función OFF: sistema de precolisión OFF |
- |
Señal de salida de condición de interruptor OFF del CTA |
Estado de ON/OFF de la alerta de tráfico cruzado frontal |
Función ON o Función OFF |
Función ON: función de alerta de tráfico cruzado frontal ON Función OFF: función de alerta de tráfico cruzado frontal OFF |
- |
Señal de salida de indicador de disponibilidad del PCS |
Disponibilidad del sistema de precolisión |
Habilitado o Deshabilitado |
Habilitado |
- |
Estado del interruptor OFF de la alerta de giro a derecha/izquierda del PCS |
Estado de ON/OFF de la función de alerta de giro a derecha/izquierda del PCS |
Función ON o Función OFF |
Función ON: función de alerta de giro a derecha/izquierda del PCS ON Función OFF: función de alerta de giro a derecha/izquierda del PCS OFF |
- |
Indicador de no válido del PCS PBA |
Estado de la función de asistencia de frenado de precolisión |
OFF u ON |
OFF: función de asistencia de frenado de precolisión válida ON: función de asistencia de frenado de precolisión no válida |
- |
Indicador de no válido del PCS PCW |
Estado de la función de zumbador de advertencia del PCS |
OFF u ON |
OFF: función de zumbador de advertencia del PCS válida ON: función de zumbador de advertencia del PCS no válida |
- |
Indicador de no válido del PCS PB |
Estado de la función de frenado de precolisión |
OFF u ON |
OFF: función de frenado de precolisión válida ON: función de frenado de precolisión no válida |
- |
Indicador de no válido del PCS ESA |
Estado de la función de asistencia de dirección de emergencia |
OFF u ON |
OFF: función de asistencia de dirección de emergencia válida ON: función de asistencia de dirección de emergencia no válida |
- |
Indicador de no válido del PCS AES |
Estado de la función de asistencia de dirección activa |
OFF u ON |
OFF: función de asistencia de dirección activa válida ON: función de asistencia de dirección activa no válida |
- |
Indicador de no válido del FCTA |
Estado de la función de alerta de tráfico cruzado frontal |
OFF u ON |
OFF: función de alerta de tráfico cruzado frontal válida ON: función de alerta de tráfico cruzado frontal no válida |
- |
Indicador de no válido del PCS PAS A |
Estado no válido de la supresión de aceleración a baja velocidad (control A) |
OFF u ON |
OFF: función de supresión de aceleración a baja velocidad (control A) válida ON: función de supresión de aceleración a baja velocidad (control A) no válida |
- |
Indicador de no válido de la coordinación PCS PKSB |
Estado de la función de coordinación PCS PKSB |
OFF u ON |
OFF: estado de la función de coordinación PCS PKSB válido ON: estado de la función de coordinación PCS PKSB no válido |
- |
Señal de salida de visualización del indicador del PCS |
Estado del indicador de la función del sistema de precolisión |
OFF, Encendido, Parpadeando (Lento) o Parpadeando (Rápido) |
- |
- |
Señal de salida de sensibilidad de alarma del CTA |
Estado de sensibilidad de la función de alerta de tráfico cruzado frontal |
No mostrado, Rápida, Estándar o Lenta |
Ajuste de personalización mostrado |
- |
Salida de sensibilidad de alarma del PCS (para almacenamiento de Usuario1) |
Sensibilidad de advertencia del PCS |
No mostrado, Rápida, Estándar o Lenta |
Ajuste de personalización mostrado |
- |
Salida de sensibilidad de alarma del PCS (para almacenamiento de Usuario2) |
Sensibilidad de advertencia del PCS |
No mostrado, Rápida, Estándar o Lenta |
Ajuste de personalización mostrado |
- |
Salida de sensibilidad de alarma del PCS (para almacenamiento de Usuario3) |
Sensibilidad de advertencia del PCS |
No mostrado, Rápida, Estándar o Lenta |
Ajuste de personalización mostrado |
- |
Salida de sensibilidad de alarma del PCS (para almacenamiento de Invitado) |
Sensibilidad de advertencia del PCS |
No mostrado, Rápida, Estándar o Lenta |
Ajuste de personalización mostrado |
- |
Salida de sensibilidad de alarma del CTA (para almacenamiento de Usuario1) |
Sensibilidad de advertencia de tráfico cruzado frontal |
No mostrado, Rápida, Estándar o Lenta |
Ajuste de personalización mostrado |
- |
Salida de sensibilidad de alarma del CTA (para almacenamiento de Usuario2) |
Sensibilidad de advertencia de tráfico cruzado frontal |
No mostrado, Rápida, Estándar o Lenta |
Ajuste de personalización mostrado |
- |
Salida de sensibilidad de alarma del CTA (para almacenamiento de Usuario3) |
Sensibilidad de advertencia de tráfico cruzado frontal |
No mostrado, Rápida, Estándar o Lenta |
Ajuste de personalización mostrado |
- |
Salida de sensibilidad de alarma del CTA (para almacenamiento de Invitado) |
Sensibilidad de advertencia de tráfico cruzado frontal |
No mostrado, Rápida, Estándar o Lenta |
Ajuste de personalización mostrado |
- |
Señal de salida de sensibilidad de alarma del PCS (para Plus Support) |
Sensibilidad de advertencia del PCS |
No mostrado, Rápida, Estándar o Lenta |
Ajuste de personalización mostrado |
No se puede utilizar |
Señal de salida de sensibilidad de alarma del CTA (para Plus Support) |
Sensibilidad de advertencia de tráfico cruzado frontal |
No mostrado, Rápida, Estándar o Lenta |
Ajuste de personalización mostrado |
No se puede utilizar |
Interruptor de alerta de giro a derecha/izquierda (Conductor1) |
Estado de ON/OFF de la función de alerta de giro a derecha/izquierda |
Función ON o Función OFF |
Función ON: función de alerta de giro a derecha/izquierda ON Función OFF: función de alerta de giro a derecha/izquierda OFF |
- |
Interruptor de alerta de giro a derecha/izquierda (Conductor2) |
Estado de ON/OFF de la función de alerta de giro a derecha/izquierda |
Función ON o Función OFF |
Función ON: función de alerta de giro a derecha/izquierda ON Función OFF: función de alerta de giro a derecha/izquierda OFF |
- |
Interruptor de alerta de giro a derecha/izquierda (Conductor3) |
Estado de ON/OFF de la función de alerta de giro a derecha/izquierda |
Función ON o Función OFF |
Función ON: función de alerta de giro a derecha/izquierda ON Función OFF: función de alerta de giro a derecha/izquierda OFF |
- |
Interruptor de advertencia de giro a la derecha/izquierda (Guest) |
Estado de ON/OFF de la función de alerta de giro a derecha/izquierda |
Función ON o Función OFF |
Función ON: función de alerta de giro a derecha/izquierda ON Función OFF: función de alerta de giro a derecha/izquierda OFF |
- |
Interruptor de advertencia de giro a la derecha/izquierda (Plus Support) |
Estado de ON/OFF de la función de alerta de giro a derecha/izquierda |
Función ON o Función OFF |
Función ON: función de alerta de giro a derecha/izquierda ON Función OFF: función de alerta de giro a derecha/izquierda OFF |
No se puede utilizar |
Velocidad actual del vehículo |
Velocidad actual del vehículo |
0 a 255 km/h |
Velocidad actual del vehículo |
- |
Memoria de velocidad del vehículo |
Velocidad programada del control de crucero |
0 a 255 km/h |
Velocidad programada del control de crucero |
- |
Modo de control |
Estado del modo del control de crucero |
Control de distancia con vehículo (todas las velocidades), Control de distancia con vehículo (alta velocidad) o Control de velocidad constante |
Control de distancia con vehículo (todas las velocidades): modo de control de distancia con vehículo (todas las velocidades) Control de distancia con vehículo (alta velocidad): modo de control de distancia con vehículo (alta velocidad) Control de velocidad constante: modo de control de velocidad constante |
- |
Indicador de permiso del control de crucero |
Estado del permiso del control de crucero |
Control de crucero no permitido o Control de crucero permitido |
Control de crucero no permitido: control de crucero no permitido Control de crucero permitido: control de crucero permitido |
- |
Indicador de reconocimiento del interruptor principal |
Estado del interruptor principal del control de crucero |
OFF u ON |
OFF: interruptor principal del control de crucero desactivado ON: interruptor principal del control de crucero activado |
- |
Condición del interruptor SET/CANCEL |
Condición de funcionamiento del interruptor SET/CANCEL |
Sin funcionamiento o Con funcionamiento |
Sin funcionamiento: interruptor SET/CANCEL no accionado Con funcionamiento: interruptor SET/CANCEL accionado |
- |
Condición del interruptor RES |
Condición de funcionamiento del interruptor RES |
Sin funcionamiento o Con funcionamiento |
Sin funcionamiento: interruptor RES no accionado Con funcionamiento: interruptor RES accionado |
- |
Interruptor + |
condición de funcionamiento del interruptor + |
Sin funcionamiento o Con funcionamiento |
Sin funcionamiento: interruptor + no accionado Con funcionamiento: interruptor + accionado |
- |
Interruptor - |
condición de funcionamiento del interruptor - |
Sin funcionamiento o Con funcionamiento |
Sin funcionamiento: interruptor - no accionado Con funcionamiento: interruptor - accionado |
- |
Condición del interruptor de cancelación |
condición de funcionamiento del interruptor CANCEL |
Sin funcionamiento o Con funcionamiento |
Sin funcionamiento: interruptor CANCEL no accionado Con funcionamiento: interruptor CANCEL accionado |
- |
Indicador de solicitud de encendido de la luz de ACC no disponible |
Estado del indicador del control de crucero |
OFF u ON |
OFF: apagado ON: encendido |
- |
Posición lateral del vehículo delantero |
Posición lateral del vehículo que circula delante |
-40.96 a 40.92 m |
- |
Cuando no se detecta el vehículo, se muestra el valor máximo. |
Distancia del vehículo delantero |
Distancia al vehículo precedente |
0.00 a 327.64 m |
- |
Cuando no se detecta el vehículo, se muestra el valor máximo. |
Velocidad relativa del vehículo delantero |
Velocidad relativa respecto al vehículo precedente |
-51.200 a 51.75 m/s |
- |
Cuando no se detecta el vehículo, se muestra 0. |
Ajuste del tiempo de intervalo con el vehículo |
Ajuste de la distancia al vehículo precedente para el control de distancia con vehículo |
Ajuste del tiempo de intervalo con el vehículo 4, 3, 2 o 1 |
Ajuste del tiempo de intervalo con el vehículo 4: corto Ajuste del tiempo de intervalo con el vehículo 3: medio (corto) Ajuste del tiempo de intervalo con el vehículo 2: medio (largo) Ajuste del tiempo de intervalo con el vehículo 1: largo |
- |
Indicador de funcionamiento del control ACC |
Estado de funcionamiento del control de crucero adaptativo |
Control de crucero no en funcionamiento o Control de crucero en funcionamiento |
Control de crucero no en funcionamiento: control de crucero adaptativo no en funcionamiento Control de crucero en funcionamiento: control de crucero adaptativo en funcionamiento |
- |
Anulación por acelerador |
Accionamiento del pedal del acelerador durante el control de crucero |
OFF u ON |
OFF: anulación por acelerador desactivada ON: anulación por acelerador activada |
- |
Control de frenado ACC en funcionamiento |
Accionamiento del freno del control de crucero adaptativo |
Control de frenado ACC en funcionamiento o Sin control de frenado ACC |
Control de frenado ACC en funcionamiento: freno accionado Sin control de frenado ACC: freno no accionado |
- |
Indicador de freno activado |
Estado de accionamiento del freno |
OFF u ON |
OFF: Freno en funcionamiento OFF ON: Freno en funcionamiento ON |
- |
Condición de sensibilidad del PDA |
Sensibilidad de la asistencia proactiva a la conducción |
Sin ajustar, Rápida, Normal o Tardía |
Ajuste de personalización mostrado |
- |
Condición de activación/desactivación de la función PDA |
Funcionamiento de la asistencia proactiva a la conducción |
OFF u ON |
OFF: Asistencia proactiva a la conducción desactivada ON: Asistencia proactiva a la conducción activada |
- |
Estado de activación/desactivación de la función PDA (OAA) |
Muestra el estado de la función de asistencia proactiva a la conducción (OAA) |
OFF u ON |
OFF: Asistencia proactiva a la conducción (OAA) desactivada ON: Asistencia proactiva a la conducción (OAA) activada |
- |
Disponibilidad de instalación del PDA (OAA) |
Muestra si el Toyota Prius está equipado con la función de asistencia proactiva a la conducción (OAA) |
No equipado o equipado |
No equipado: el vehículo no dispone de la función Equipado: el vehículo dispone de la función |
- |
Indicador de PDA no disponible |
Disponibilidad de la asistencia proactiva a la conducción |
Disponible o No disponible |
Disponible: función de asistencia proactiva a la conducción válida No disponible: función de asistencia proactiva a la conducción no válida |
- |
Indicador de PDA (OAA) no disponible (diagnóstico) |
Disponibilidad de la asistencia proactiva a la conducción (OAA) |
Disponible o No disponible |
Disponible: función de asistencia proactiva a la conducción (OAA) válida No disponible: función de asistencia proactiva a la conducción (OAA) no válida |
- |
Estado de activación/desactivación del PDA (DA) |
Muestra el estado de la función de asistencia proactiva a la conducción (DA) |
OFF u ON |
OFF: Asistencia proactiva a la conducción (DA) desactivada ON: Asistencia proactiva a la conducción (DA) activada |
- |
Valor de entrada del indicador de reconocimiento del interruptor principal ISA |
Valor de entrada del interruptor de modo |
OFF u ON |
OFF: Se ha seleccionado una opción distinta del limitador de velocidad ON: Limitador de velocidad seleccionado |
- |
Salida del interruptor SET/CANCEL |
Estado de funcionamiento del interruptor de asistencia a la conducción |
OFF u ON |
OFF: Interruptor de asistencia a la conducción no accionado ON: Interruptor de asistencia a la conducción accionado |
- |
Salida del interruptor CANCEL |
Estado de funcionamiento del interruptor CANCEL |
OFF u ON |
OFF: Interruptor CANCEL no accionado ON: Interruptor CANCEL accionado |
- |
Salida del interruptor RES |
Estado de funcionamiento del interruptor RES |
OFF u ON |
OFF: Interruptor RES no accionado ON: Interruptor RES accionado |
- |
Salida del interruptor + |
Estado de funcionamiento del interruptor + |
OFF u ON |
OFF: Interruptor no accionado ON: Interruptor accionado |
- |
Salida del interruptor - |
Estado de funcionamiento del interruptor - |
OFF u ON |
OFF: Interruptor - no accionado ON: Interruptor - accionado |
- |
Salida del interruptor kick down |
Estado de funcionamiento del interruptor kick down |
OFF u ON |
OFF: Interruptor kick down no accionado ON: Interruptor kick down accionado |
- |
Salida del interruptor de embrague |
Estado de funcionamiento del interruptor de embrague |
OFF u ON |
OFF: Interruptor de embrague no accionado ON: Interruptor de embrague accionado |
- |
Indicador de salida del interruptor principal ASL |
Estado de activación/desactivación del sistema limitador de velocidad |
OFF u ON |
OFF: Interruptor principal ASL no accionado ON: Interruptor principal ASL accionado |
- |
Indicador de control ISA |
Estado de funcionamiento del sistema limitador de velocidad |
No en funcionamiento o En funcionamiento |
No en funcionamiento: el sistema limitador de velocidad no está funcionando En funcionamiento: el sistema limitador de velocidad está funcionando |
- |
Salida del indicador de control ISA |
Estado de solicitud del limitador de velocidad |
OFF u ON |
OFF: Limitador de velocidad no solicitado ON: Limitador de velocidad solicitado |
- |
Indicador de límite ISA aplicado |
Estado de activación/desactivación del sistema limitador de velocidad |
OFF u ON |
OFF: Sistema limitador de velocidad desactivado ON: Sistema limitador de velocidad activado |
- |
ID de solicitud vertical ISA (límite superior) |
Estado de solicitud del sistema limitador de velocidad |
Sin solicitud ni operación del conductor |
Estado de solicitud del sistema limitador de velocidad |
- |
Solicitud ISA de velocidad del Toyota Prius (límite superior) |
Sistema limitador de velocidad: velocidad solicitada del vehículo |
0 a 255 km/h |
Sistema limitador de velocidad: velocidad solicitada del vehículo |
- |
Solicitud ISA de aceleración (límite superior) (variante sin límite) |
Sistema limitador de velocidad: aceleración solicitada |
-32,768 a 32,767 m/s² |
Sistema limitador de velocidad: aceleración solicitada |
- |
Especificación del método de distribución de fuerza de frenado y fuerza motriz ISA (límite superior) |
Sistema limitador de velocidad: distribución de fuerza motriz |
Solo motor, motor y freno 1, motor y freno 2 o solo freno |
Sistema limitador de velocidad: distribución de fuerza motriz |
- |
Solicitud ISA de prioridad de cambio de velocidad (límite superior) |
Sistema limitador de velocidad: estado de prioridad del control de cambios |
Sin solicitud de reducción coordinada con el freno o con solicitud de reducción coordinada con el freno |
Sistema limitador de velocidad: estado de prioridad del control de cambios |
- |
Solicitud ISA de capacidad de respuesta (límite superior) |
Sistema limitador de velocidad: estado de retroalimentación |
Sin FB, control FB de ganancia alta, control FB de ganancia media o control FB de ganancia baja |
Sistema limitador de velocidad: estado de retroalimentación |
- |
Indicador ISA de prohibición del control de retención por freno (límite superior) |
Sistema limitador de velocidad: estado de prohibición de retención por freno |
Permitido o no permitido |
Permitido: control de retención por freno del sistema limitador de velocidad permitido Permitido: control de retención por freno del sistema limitador de velocidad permitido |
- |
Indicador ISA de permiso de control de parada (límite superior) |
Estado del permiso de liberación del limitador de velocidad |
No permitido o Permitido |
No permitido: liberación del limitador de velocidad permitida Permitido: liberación del limitador de velocidad no permitida |
- |
Indicador ISA de permiso de límite de uso de freno (límite superior) |
Sistema limitador de velocidad: estado del permiso de uso de freno |
No permitido o Permitido |
No permitido: uso del freno del sistema limitador de velocidad no permitido Permitido: uso del freno del sistema limitador de velocidad permitido |
- |
Aceleración del conductor para salida |
Valor de aceleración |
-12,8 a 12,7 m/s2 |
Se muestra el valor actual |
- |
Límite de aceleración para salida |
Valor de aceleración |
-12,8 a 12,7 m/s2 |
Se muestra el valor actual |
- |
Aceleración para salida |
Valor de aceleración |
-12,8 a 12,7 m/s2 |
Se muestra el valor actual |
- |
Velocidad memorizada del Toyota Prius por límite ISA para salida |
Velocidad ajustada del vehículo |
0 a 255 km/h |
Se muestra el valor actual |
- |
Velocidad actual del Toyota Prius por ISA para salida |
Velocidad actual del vehículo ISA |
0 a 255 km/h |
Se muestra el valor actual |
- |
Velocidad del Toyota Prius por límite RSA para salida |
Velocidad límite RSA del vehículo |
0 a 255 km/h |
Se muestra el valor actual |
- |
Posición de la palanca selectora |
Posición de la palanca de cambios |
0 a 255 |
- |
- |
Factor de fallo seguro B1a |
Número acumulado de operaciones de fallo seguro del sistema limitador de velocidad |
0 a 255 |
Si se cuenta este elemento, es posible que se haya realizado una operación de fallo seguro |
- |
Factor de fallo seguro B1b |
Número acumulado de operaciones de fallo seguro del sistema limitador de velocidad |
0 a 255 |
Si se cuenta este elemento, es posible que se haya realizado una operación de fallo seguro |
- |
Factor de fallo seguro B2 |
Número acumulado de operaciones de fallo seguro del sistema limitador de velocidad |
0 a 255 |
Si se cuenta este elemento, es posible que se haya realizado una operación de fallo seguro |
- |
Factor de fallo seguro C1 |
Número acumulado de operaciones de fallo seguro del sistema limitador de velocidad |
0 a 255 |
Si se cuenta este elemento, es posible que se haya realizado una operación de fallo seguro |
- |
Factor de fallo seguro C2 |
Número acumulado de operaciones de fallo seguro del sistema limitador de velocidad |
0 a 255 |
Si se cuenta este elemento, es posible que se haya realizado una operación de fallo seguro |
- |
Factor de fallo seguro D1 |
Número acumulado de operaciones de fallo seguro del sistema limitador de velocidad |
0 a 255 |
Si se cuenta este elemento, es posible que se haya realizado una operación de fallo seguro |
- |
Información de ajuste del momento de alerta |
Información de ajuste del momento de alerta |
Momento temprano, momento normal o momento tardío |
Ajuste de personalización mostrado |
No se puede utilizar |
Interruptor de alerta de arranque del vehículo delantero del Toyota Prius |
Estado ON/OFF de la alerta de arranque del vehículo delantero |
OFF u ON |
Ajuste de personalización mostrado |
No se puede utilizar |
TMN (señal) ON/OFF |
Estado ON/OFF de TMN (señal) |
OFF u ON |
Ajuste de personalización mostrado |
No se puede utilizar |
Estado de personalización de PDA (SA) |
Estado de personalización de la asistencia proactiva a la conducción |
OFF u ON |
Ajuste de personalización mostrado |
- |
Estado de control de PDA (SA) |
Estado de control de la asistencia proactiva a la conducción |
Habilitado o Deshabilitado |
Habilitado |
- |
Modo de exportación de vehículo usado del Toyota Prius |
Estado del modo de exportación de vehículo usado |
OFF u ON |
Ajuste de personalización mostrado |
- |
Visualización de ambos lados FCTA |
Estado ON/OFF de la función de visualización lateral de FCTA |
OFF u ON |
OFF: función de visualización lateral de FCTA desactivada ON: función de visualización lateral de FCTA activada |
Los ajustes pueden cambiarse mediante la función de personalización con GTS. |
Función de aviso de giro a derecha/izquierda del PCS |
Estado de ON/OFF de la función de alerta de giro a derecha/izquierda del PCS |
OFF u ON |
OFF: función de advertencia de giro a la derecha/izquierda de PCS desactivada ON: función de advertencia de giro a la derecha/izquierda de PCS activada |
No se puede utilizar |
Sonido del zumbador de aviso de giro a derecha/izquierda del PCS |
Estado ON/OFF del sonido del zumbador de advertencia de giro a la derecha/izquierda de PCS |
OFF u ON |
OFF: sonido del zumbador de advertencia de giro a la derecha/izquierda de PCS desactivado ON: sonido del zumbador de advertencia de giro a la derecha/izquierda de PCS activado |
No se puede utilizar |
Frenado suave en modo de asistencia Plus |
Estado ON/OFF de frenado suave en modo de asistencia plus |
OFF u ON |
OFF: frenado suave en modo de asistencia plus desactivado ON: frenado suave en modo de asistencia plus activado |
No se puede utilizar |
Función de aviso anticipado de supervisión del conductor del PCS |
Estado ON/OFF de la función de advertencia temprana de vigilancia de conducción de PCS |
OFF u ON |
Ajuste de personalización mostrado |
No se puede utilizar |
Comando de servicio 2 accionado |
Estado de la función de servicio 2 actuada |
No válida o válida |
No válido: cualquiera de los sistemas de asistencia a la conducción está listo con el interruptor de encendido en ON Válido: el sistema de asistencia a la conducción no está listo con el interruptor de encendido en ON (el sistema de asistencia a la conducción se pondrá en estado listo después de accionar el interruptor de selección del modo de asistencia a la conducción) |
Los ajustes pueden cambiarse mediante la función de personalización con GTS. |
Ajuste de rendimiento AHB/AHS |
Ajuste de sensibilidad de la cámara de reconocimiento frontal |
Normal o rendimiento especial 1 |
Ajuste de personalización mostrado |
Los ajustes pueden cambiarse mediante la función de personalización con GTS. |
Tabla de modo a prueba de fallos
TABLA DE FALLO SEGURO
FUNCIÓN A PRUEBA DE FALLOS
(a) Si el sistema presenta una avería, el mensaje de advertencia del testigo se muestra en la pantalla multiinformación y el sistema se suspende según la avería.
Lista de estado de testigosEstado del indicador | Condiciones |
|---|---|
 |
El sistema avanzado de asistencia al conductor se limita o desactiva porque se ha producido una avería relacionada con dicho sistema. |
 |
El sistema de precolisión está limitado/desactivado porque se ha producido un fallo relacionado con el sistema de precolisión |
 |
El control de crucero dinámico por radar está limitado/desactivado porque se ha producido un fallo relacionado con el control de crucero dinámico por radar |
 |
El control de crucero está limitado/desactivado porque se ha producido un fallo relacionado con el control de crucero |
 |
La alerta de salida de carril está limitada/desactivada porque se ha producido un fallo relacionado con la alerta de salida de carril |
 |
La asistencia de seguimiento de carril está limitada/desactivada porque se ha producido un fallo relacionado con la asistencia de seguimiento de carril |
 |
La asistencia proactiva a la conducción está limitada/desactivada porque se ha producido un fallo relacionado con la asistencia proactiva a la conducción |
Estado del indicador | Condiciones |
|---|---|
 |
Fallos o interrupciones relacionados con el sistema de precolisión |
 |
Fallo o cancelación de función relacionados con la asistencia de seguimiento de carril |
 |
Fallo o cancelación de función relacionados con la alerta de salida de carril |
 |
Fallo o cancelación de función relacionados con la asistencia de cambio de carril*1 |
 |
Fallo o cancelación de función relacionados con el control de crucero dinámico por radar |
 |
Fallo o cancelación de función relacionados con el control de crucero |
 |
Fallo o cancelación de función relacionados con las luces de carretera automáticas |
 |
Fallo o cancelación de función relacionados con la asistencia de señales de tráfico*2 |
 |
Fallo o cancelación de función relacionados con la asistencia proactiva a la conducción |
- *1: con asistente de cambio de carril
- *2: con asistente de señales de tráfico
Mensaje de aviso | Causa | N.º DTC/RoB | Condiciones para volver a la normalidad |
|---|---|---|---|
"Fallo del sistema. Acuda a su concesionario" |
Fallo del sensor de velocidad angular de guiñada |
X2000 |
Una vez solucionado el fallo, vuelva a conectar el interruptor de encendido |
Fallo del sensor del ángulo de dirección |
X2001 |
||
Fallo del sensor de velocidad |
X2004 |
||
Eje óptico de la cámara de reconocimiento frontal no ajustado |
X2014 |
||
Fallo de destino del sensor de radar frontal |
X2020 |
||
Fallo del sensor de radar frontal |
X2021 |
||
Fallo de desalineación del eje óptico del sensor de radar frontal |
X2022 |
||
Eje óptico del sensor de radar frontal no ajustado |
X2023 |
||
Fallo del sensor de radar lateral delantero |
X2030 |
||
Eje óptico del sensor de radar lateral delantero no ajustado |
X2036 |
||
Fallo del sensor de radar lateral trasero |
X2038 |
||
Eje óptico del sensor de radar lateral trasero no ajustado |
X203B |
||
Fallo del sensor de aceleración |
X204A |
||
Fallo de tolerancia de la velocidad del velocímetro |
X2084 |
||
Fallo del módulo de control del freno de estacionamiento eléctrico |
X2085 |
||
Error de comunicación entre el módulo de control del conmutador del volante y el módulo de control del cuadro de instrumentos |
X20B9 |
||
Comunicación no válida de la cámara de reconocimiento frontal => BRK |
X216E |
||
Error de comunicación de la cámara de reconocimiento frontal => FRD |
X216F |
||
Fallo del sistema BH |
X21BA |
||
Fallo del sistema de control lateral |
X2400 |
||
Fallo del freno automático (principal) |
X2401 |
||
Fallo del sistema del tren motriz |
X2402 |
||
Fallo del freno automático (secundario) |
X2403 |
||
Fallo del freno del conductor |
X2404 |
||
Fallo del freno de estacionamiento |
X2405 |
||
Fallo de la función de retención de frenos |
X2406 |
||
Error de comunicación CXPI (CMB) |
X2501 |
||
ABS inoperativo |
X2904 |
||
Clave de seguridad de la ECU no registrada |
XF01B |
Mensaje de aviso | Causa | N.º DTC/RoB | Condiciones para volver a la normalidad |
|---|---|---|---|
"Fallo del sistema. Acuda a su concesionario" |
Circuito de control del calefactor de la cámara «A» en cortocircuito a masa |
C00CA11 |
Una vez solucionado el fallo, vuelva a conectar el interruptor de encendido |
Circuito de control del calefactor de la cámara «A» en cortocircuito a batería o circuito abierto |
C00CA15 |
||
Tensión fuera de rango en el circuito del sensor de temperatura interno «A» del módulo de control |
C10001C |
||
Tensión fuera de rango en el circuito del sensor de temperatura interno «B» del módulo de control |
C10051C |
||
Fallo en la comparación de la señal de correlación de los sensores de temperatura interna A/B del módulo de control |
C100A62 |
||
Actuador del relé de la luz de freno bloqueado |
C138071 |
||
Fallo interno del componente del sensor táctil del volante |
C1A7796 |
||
Fallo electrónico interno del ADC de la cámara de reconocimiento frontal |
C1A7F49 |
||
Fallo de memoria de calibración/parámetros del microordenador principal de la cámara de reconocimiento frontal |
C1A9346 |
||
Fallo del watchdog/MCU de seguridad del microordenador de procesamiento de imagen de la cámara de reconocimiento frontal |
C1A9447 |
||
Fallo del módulo de procesamiento de imagen de la cámara de reconocimiento frontal |
C1A9500 |
||
Fallo de desalineación del eje óptico de la cámara de reconocimiento frontal |
C1AA800 |
||
Funcionamiento inesperado del módulo de control del tren motriz híbrido/eléctrico «A» |
P0A1D94 |
Mensaje de aviso | Causa | N.º DTC/RoB | Condiciones para volver a la normalidad |
|---|---|---|---|
"Fallo del sistema. Acuda a su concesionario" |
Pérdida de comunicación con la ECM/PCM "A" Mensaje de ausencia |
U010087 |
Una vez solucionado el fallo, vuelva a conectar el interruptor de encendido |
Pérdida de comunicación con la TCM Mensaje de ausencia |
U010187 |
||
Pérdida de comunicación con el módulo de control de cambio de marchas «A». Falta mensaje |
U010387 |
||
Pérdida de comunicación con el módulo del sensor del ángulo de dirección Mensaje de ausencia |
U012687 |
||
Pérdida de comunicación con el módulo de control del sistema de frenos "A" Mensaje de ausencia |
U012987 |
||
Pérdida de comunicación con el módulo de control de la dirección asistida "A" Mensaje de ausencia |
U013187 |
||
Pérdida de comunicación con el módulo de control de la carrocería Mensaje de ausencia |
U014087 |
||
Pérdida de comunicación con el módulo de control del clúster del panel de instrumentos (IPC) Mensaje de ausencia |
U015587 |
||
Pérdida de comunicación con el módulo de control de navegación. Falta mensaje |
U016387 |
||
Pérdida de comunicación con el módulo de control telemático «A». Falta mensaje |
U019887 |
||
Pérdida de comunicación con el módulo de control de detección de obstáculos laterales «A». Falta mensaje |
U023287 |
||
Pérdida de comunicación con el sensor de distancia frontal del control de crucero, sensor único o central. Falta mensaje |
U023587 |
||
Pérdida de comunicación con el módulo de control del tren de potencia híbrido/EV Mensaje de ausencia |
U029387 |
||
Incompatibilidad del software interno del módulo de control: no programado |
U030051 |
||
Incompatibilidad del software interno del módulo de control: componente de software no válido/incompatible |
U030057 |
||
Incompatibilidad de software con ECM/PCM: componente de software no válido/incompatible |
U030157 |
||
Incompatibilidad de software con el módulo de control de la dirección asistida: componente de software no válido/incompatible |
U032057 |
||
Incompatibilidad de software con el módulo de control de carrocería: no programado |
U032251 |
||
Incompatibilidad de software con el módulo de control de carrocería: componente de software no válido/incompatible |
U032257 |
||
Pérdida de comunicación con el módulo del freno de estacionamiento eléctrico. Falta mensaje |
U110687 |
||
Pérdida de comunicación con el módulo de asistencia al estacionamiento intuitiva. Falta mensaje |
U111087 |
||
Pérdida de comunicación con el módulo de control del conmutador combinado. Falta mensaje |
U111287 |
||
Pérdida de comunicación con el sensor de distancia delantero del control de crucero, lado delantero "B", mensaje ausente |
U123687 |
||
Incompatibilidad de software con el módulo de control de advertencia de distancia. Componente de software no válido / incompatible |
U130957 |
||
Módulo de control del grupo de instrumentos (IPC). Componente de software no válido / incompatible |
U130D57 |
||
Incompatibilidad de software con el módulo de control de navegación. Componente de software no válido / incompatible |
U131457 |
Mensaje de aviso | Causa | N.º DTC/RoB | Condiciones para volver a la normalidad |
|---|---|---|---|
"Sistema detenido, consulte el manual del propietario" |
Mal funcionamiento del sistema de control de frenos |
X2003 |
Una vez solucionado el fallo, vuelva a conectar el interruptor de encendido |
Cámara de reconocimiento delantera fuera del voltaje de funcionamiento garantizado |
X2017 |
||
Sensor de radar delantero fuera del voltaje de funcionamiento garantizado |
X2028 |
||
Mal funcionamiento por desalineación del eje óptico del sensor de radar lateral delantero |
X2031 |
||
Sensor de radar lateral delantero temporalmente no disponible |
X2035 |
||
Mal funcionamiento por desalineación del eje óptico del sensor de radar lateral trasero |
X2039 |
||
Sensor de radar lateral trasero temporalmente no disponible |
X203A |
||
Sistema de control de la dirección asistida para la asistencia de dirección. Mal funcionamiento del ángulo de dirección |
X2082 |
||
Función de navegación no válida |
X2083 |
||
Error de comunicación por ECU. Clave de seguridad no registrada (módulo de control del tren motriz híbrido/EV) |
X2162 |
||
Error de comunicación por ECU. Clave de seguridad no registrada (TCM) |
X2163 |
||
Error de comunicación por ECU. Clave de seguridad no registrada (MET) |
X2164 |
||
Error de comunicación por ECU. Clave de seguridad no registrada (módulo de control de la dirección asistida "A") |
X2166 |
||
Error de comunicación por ECU. Clave de seguridad no registrada (VSC) |
X2167 |
||
Estado IG OFF |
X21A0 |
||
Condición no válida del control de frenos PDA (DA) |
X2351 |
||
"Sistema detenido. Baja visibilidad de la cámara delantera. Consulte el manual del propietario" |
Suciedad en la cámara de reconocimiento delantera |
X2015 |
Se eliminan las causas de mala visibilidad, como suciedad o niebla en la cámara de reconocimiento delantera |
Condición de inoperatividad del sistema de control de iluminación delantera debido al entorno adverso de la cámara de reconocimiento delantera |
X204E |
||
"Sistema detenido. Cámara delantera fuera del rango de temperatura. Espere hasta que la temperatura sea normal" |
Cámara de reconocimiento delantera fuera de la temperatura de funcionamiento garantizada |
X2016 |
Cuando la temperatura vuelva al rango de funcionamiento |
Condición de inoperatividad del sistema de control de iluminación delantera por temperatura alta de la cámara de reconocimiento delantera |
X204D |
||
"Sistema detenido. Sensor de radar delantero bloqueado. Limpie el sensor de radar" |
Suciedad en el sensor de radar delantero |
X2026 |
Al eliminar la suciedad del conjunto del sensor de radar de ondas milimétricas |
"Sistema detenido. Radar delantero en autocalibración. Consulte el manual del propietario" |
Sensor de radar delantero temporalmente no disponible (desalineación del eje óptico en dirección horizontal) |
X2025 |
Cuando se completa el aprendizaje del eje del conjunto del sensor de radar de ondas milimétricas |
Sensor de radar delantero temporalmente no disponible (desalineación del eje óptico) |
X2029 |
||
"Sistema detenido. Sensor de radar delantero fuera del rango de temperatura. Espere hasta que la temperatura sea normal" |
Sensor de radar delantero fuera de la temperatura de funcionamiento garantizada |
X2027 |
Cuando la temperatura vuelva al rango de funcionamiento |
Lista de datos / Prueba activa
LISTA DE DATOS / PRUEBA ACTIVA
LISTA DE DATOS
AVISO:
En la tabla siguiente, los valores indicados en "Condición normal" son valores de referencia. No se base únicamente en estos valores de referencia para decidir si una pieza está defectuosa o no.
NOTA:
Con la GTS, al leer la lista de datos se pueden leer los valores o estados de interruptores, sensores, actuadores y otros elementos sin desmontar ninguna pieza. Esta inspección no invasiva puede ser muy útil, ya que se pueden detectar condiciones o señales intermitentes antes de manipular piezas o cableado. Leer la información de la lista de datos al inicio de la localización de averías es una forma de ahorrar tiempo de diagnóstico.
(a) Lea la lista de datos según lo que se muestra en el GTS.
NOTA:
Según las especificaciones del vehículo, algunos elementos pueden no mostrarse o no ser operativos.
Chasis > Cámara de reconocimiento frontal > Lista de datosVisualización del probador | Elemento de medición | Alcance | Condición normal | Nota de diagnóstico |
|---|---|---|---|---|
Distancia total recorrida |
- |
- |
- |
No se puede utilizar |
Distancia total recorrida - Unidad |
- |
- |
- |
No se puede utilizar |
Estado del progreso del ajuste en línea |
Progreso del ajuste en línea del eje de la cámara de reconocimiento frontal |
0%, 10%, 20%, 40%, 60%, 80% o 100% |
Se muestra el progreso del ajuste en línea del eje. |
- |
Indicador de ajuste en línea completado normalmente |
Estado del ajuste en línea del eje de la cámara de reconocimiento frontal |
Completado no normal o completado normal |
Se muestra el estado del ajuste en línea del eje. |
- |
Indicador de finalización de todo el proceso de reconocimiento de objetivos FOE |
Estado de la alineación del eje (reconocimiento único) de la cámara de reconocimiento frontal |
Incompleto o completo |
Se muestra el estado de la alineación del eje (reconocimiento único). |
- |
Origen FOE X de confirmación |
Coordenada X del FOE al confirmar el eje óptico de la cámara de reconocimiento frontal |
0 a 2896 píx |
- |
- |
Origen FOE Y de confirmación |
Coordenada Y del FOE al confirmar el eje óptico de la cámara de reconocimiento frontal |
0 a 1876 píx |
- |
- |
Ángulo de balanceo de confirmación |
Ángulo de balanceo al confirmar el eje óptico de la cámara de reconocimiento frontal |
-5 a 5 grados |
- |
- |
Diferencia del origen FOE X |
Diferencia entre la coordenada X inicial del FOE y la coordenada X del FOE al confirmar el eje óptico de la cámara de reconocimiento frontal |
-5 a 5 grados |
- |
- |
Diferencia del origen FOE Y |
Diferencia entre la coordenada Y inicial del FOE y la coordenada Y del FOE al confirmar el eje óptico de la cámara de reconocimiento frontal |
-5 a 5 grados |
- |
- |
Diferencia del ángulo de balanceo |
Diferencia entre el ángulo de balanceo inicial y el ángulo de balanceo al confirmar el eje óptico de la cámara de reconocimiento frontal |
-5 a 5 grados |
- |
- |
Diferencia del origen FOE X en campo |
Diferencia entre la coordenada X del FOE aprendida y la coordenada X del FOE al confirmar el eje óptico de la cámara de reconocimiento frontal |
-5 a 5 grados |
- |
- |
Diferencia del origen FOE Y en campo |
Diferencia entre la coordenada Y del FOE aprendida y la coordenada Y del FOE al confirmar el eje óptico de la cámara de reconocimiento frontal |
-5 a 5 grados |
- |
- |
Diferencia del ángulo de balanceo en campo |
Diferencia entre el ángulo de balanceo aprendido y el ángulo de balanceo al confirmar el eje óptico de la cámara de reconocimiento frontal |
-5 a 5 grados |
- |
- |
Tensión IG |
Valor de la tensión IG |
0.00 a 21.31 V |
11 a 14 V |
- |
Temperatura de la cámara |
Temperatura de la cámara de reconocimiento frontal |
-128 a 127 °C |
Se muestra la temperatura de la cámara de reconocimiento frontal. |
- |
Información del zumbador (Line) |
Indica si hay o no un zumbador instalado en la cámara de reconocimiento frontal |
Sin zumbador (Line) o con zumbador (Line) |
Sin zumbador (Line): no instalado Con zumbador (Line): instalado |
- |
Contador del indicador de temperatura baja de la cámara |
Número acumulado de veces que se activó el indicador de temperatura baja de la cámara de reconocimiento frontal |
0 a 255 |
Número actual de veces que se activó el indicador de temperatura baja de la cámara de reconocimiento frontal |
|
Contador del indicador 1 de temperatura alta de la cámara |
Número acumulado de veces que se activó el indicador 1 de temperatura alta de la cámara de reconocimiento frontal |
0 a 255 |
Número actual de veces que se activó el indicador 1 de temperatura alta de la cámara de reconocimiento frontal |
|
Contador del indicador de tensión baja de la cámara |
Número acumulado de veces que la cámara de reconocimiento frontal estuvo fuera del rango de tensión de funcionamiento garantizado (historial de control del vehículo Toyota Prius (RoB) (tensión baja)) |
0 a 255 |
Número actual de veces que la cámara de reconocimiento frontal estuvo fuera del rango de tensión de funcionamiento garantizado (historial de control del vehículo (RoB) (tensión baja)) |
|
Contador del indicador de tensión alta de la cámara |
Número acumulado de veces que la cámara de reconocimiento frontal estuvo fuera del rango de tensión de funcionamiento garantizado (historial de control del vehículo Toyota Prius (RoB) (tensión alta)) |
0 a 255 |
Número actual de veces que la cámara de reconocimiento frontal estuvo fuera del rango de tensión de funcionamiento garantizado (historial de control del vehículo (RoB) (tensión alta)) |
|
Facilidad de ajuste en línea |
Facilidad para ajustar la alineación del eje de conducción |
0 a 100 |
- |
- |
Contador acumulado de desalineación del eje |
Número acumulado de desalineaciones del eje de la cámara de reconocimiento frontal |
0 a 255 |
Muestra el número acumulado de desalineaciones del eje óptico de la cámara de reconocimiento frontal. |
Si el número es 255 o superior, se muestra 255. |
Indicador de cámara de reconocimiento frontal no ajustada |
Estado de la alineación del eje óptico de la cámara de reconocimiento frontal |
OFF u ON |
OFF: ajustada ON: no ajustada |
- |
Indicador de FOE incorrecto |
Error de FOE al realizar la alineación del eje óptico de la cámara de reconocimiento frontal |
OFF u ON |
OFF: normal ON: anormal |
- |
Indicador de distancia a objetivos incorrecta |
Error de distancia a los objetivos al realizar la alineación del eje óptico de la cámara de reconocimiento frontal |
OFF u ON |
OFF: normal ON: anormal |
- |
Indicador de objetivos no fijados |
Error de fijación de objetivos al realizar la alineación del eje óptico de la cámara de reconocimiento frontal |
OFF u ON |
OFF: normal ON: anormal |
- |
Indicador de número de objetivos incorrecto |
Error de número anormal de objetivos al realizar la alineación del eje óptico de la cámara de reconocimiento frontal |
OFF u ON |
OFF: normal ON: anormal |
- |
Indicador de posición relativa de objetivos incorrecta |
Error de posición de colocación de objetivos al realizar la alineación del eje óptico de la cámara de reconocimiento frontal |
OFF u ON |
OFF: normal ON: anormal |
- |
Indicador de objetivo 1 incorrecto |
Error del objetivo 1 durante la alineación del eje óptico de la cámara de reconocimiento frontal |
OFF u ON |
OFF: normal ON: anormal |
- |
Indicador de objetivo 2 incorrecto |
Error del objetivo 2 durante la alineación del eje óptico de la cámara de reconocimiento frontal |
OFF u ON |
OFF: normal ON: anormal |
- |
Indicador de objetivo 3 incorrecto |
Error del objetivo 3 durante la alineación del eje óptico de la cámara de reconocimiento frontal |
OFF u ON |
OFF: normal ON: anormal |
- |
Indicador de tiempo de reconocimiento excedido |
Error de tiempo de reconocimiento excesivo durante la alineación del eje óptico de la cámara de reconocimiento frontal |
OFF u ON |
OFF: No excedido ON: Excedido |
- |
Indicador de ángulo de balanceo incorrecto |
Error de ángulo de balanceo durante la alineación del eje óptico de la cámara de reconocimiento frontal |
OFF u ON |
OFF: normal ON: anormal |
- |
Indicador de velocidad del vehículo incorrecta en ajuste en línea (Toyota Prius) |
Error de velocidad del vehículo excesiva durante la alineación del eje de conducción de la cámara de reconocimiento frontal |
OFF u ON |
OFF: No excedido ON: Excedido |
- |
Indicador de bloqueo de la cámara en ajuste en línea |
Estado de suciedad de la cámara durante la alineación del eje de conducción de la cámara de reconocimiento frontal |
OFF u ON |
OFF: Sin suciedad ON: Con suciedad |
- |
Indicador de ajuste en línea imposible |
Estado de reconocimiento no válido durante la alineación del eje de conducción de la cámara de reconocimiento frontal |
OFF u ON |
OFF: Reconocimiento válido ON: Reconocimiento no válido |
- |
Indicador de FOE incorrecto en ajuste en línea |
Error de FOE fuera de rango durante la alineación del eje de conducción de la cámara de reconocimiento frontal |
OFF u ON |
OFF: normal ON: anormal |
- |
Indicador de escritura de FOE incompleta en ajuste en línea |
Error de escritura de FOE durante la alineación del eje de conducción de la cámara de reconocimiento frontal |
OFF u ON |
OFF: normal ON: anormal |
- |
Indicador de condición ambiental desfavorable en ajuste en línea |
Estado de entorno desfavorable durante la alineación del eje de conducción de la cámara de reconocimiento frontal |
OFF u ON |
OFF: Entorno no desfavorable ON: Entorno desfavorable |
- |
Indicador de baja tensión de la cámara |
Estado de baja tensión excesiva de la cámara de reconocimiento frontal |
OFF u ON |
OFF: No se detecta baja tensión ON: Se detecta baja tensión |
Si este elemento indica "ON", es posible que la cámara no esté disponible temporalmente. |
Indicador de alta tensión de la cámara |
Estado de alta tensión excesiva de la cámara de reconocimiento frontal |
OFF u ON |
OFF: No se detecta alta tensión ON: Se detecta alta tensión |
Si este elemento indica "ON", es posible que la cámara no esté disponible temporalmente. |
Indicador de baja temperatura de la cámara |
Estado de baja temperatura excesiva de la cámara de reconocimiento frontal |
OFF u ON |
OFF: No se detecta baja temperatura excesiva (aproximadamente -30°C (-22°F) o más) ON: Se detecta baja temperatura excesiva (aproximadamente -30°C (-22°F) o menos) |
|
Indicador de temperatura alta 1 de la cámara |
Estado de baja temperatura excesiva de la cámara de reconocimiento frontal |
OFF u ON |
OFF: No se detecta temperatura excesivamente alta (aproximadamente 80 °C o menos) ON: Se detecta temperatura excesivamente alta (aproximadamente 80 °C o más) |
|
Indicador de clave de seguridad de la ECU no registrada |
Estado de clave de seguridad no registrada de la ECU de la cámara de reconocimiento frontal |
OFF, ON o no fijado |
Estado actual de registro de la clave de seguridad de la ECU |
- |
Indicador de baja visibilidad de la cámara |
Baja visibilidad de la cámara de reconocimiento frontal |
Sin baja visibilidad o con baja visibilidad |
Se muestra la visibilidad actual |
- |
Nivel de visibilidad de la condición de bloqueo |
Condición de bloqueo reconocida por la cámara de reconocimiento frontal |
Level0, Level1, Level2, Level3, Level4, Level5, Level6, Level7 u Level8 |
Se muestra la condición de bloqueo. |
- |
Nivel de visibilidad en condición de empañamiento |
Condición de empañamiento reconocida por la cámara de reconocimiento frontal |
Level0, Level1, Level2, Level3, Level4, Level5, Level6, Level7 u Level8 |
Se muestra la condición de empañamiento. |
- |
Nivel de visibilidad en condición de mal tiempo |
Condición de mal tiempo reconocida por la cámara de reconocimiento frontal |
Level0, Level1, Level2, Level3, Level4, Level5, Level6, Level7 u Level8 |
Se muestra la condición de mal tiempo. |
- |
Indicador de disponibilidad de calefactor |
Indica si existe o no un calefactor de hilo caliente |
Calefactor ausente o calefactor presente |
Calefactor ausente: sin hilo calefactor Calefactor presente: con hilo calefactor |
Si este elemento es Calefactor ausente, puede instalarse una nueva cámara de reconocimiento frontal con un circuito abierto en el hilo calefactor. |
Indicador de permiso de control del calefactor |
Indica si se permite o no el control del hilo calefactor |
No permitido o Permitido |
No permitido: control del hilo calefactor no permitido Permitido: control del hilo calefactor permitido |
Si este elemento es No permitido, se esperan las siguientes condiciones.
|
Indicador de control del calefactor en curso |
Estado del control del hilo calefactor |
No controlado o En control |
No controlado: el hilo calefactor no funciona En control: el hilo calefactor está funcionando |
Este elemento pasa a En control cuando el Indicador de permiso de control del calefactor está en Permitido, la temperatura ambiente es de 10 °C o menos y la zona frente a la cámara de reconocimiento frontal está empañada. (con desempañador de parabrisas calefactado: mientras el desempañador de parabrisas calefactado esté funcionando, este elemento permanece en No controlado) |
IGP |
Estado de IG |
IG-P OFF o IG-P ON |
IG-P OFF: IG OFF IG-P ON: IG ON |
- |
Flanco de IGP |
Estado de IG |
Cambio de IGP-ON a OFF o de IGP-ON a OFF |
IGP-ON -> OFF |
- |
Disponibilidad de instalación del PCS |
Indica si el sistema de precolisión está instalado o no |
No instalado o Instalado |
No instalado: PCS no instalado Instalado: PCS instalado |
- |
Disponibilidad de instalación del FCTA |
Indica si la alerta de tráfico cruzado frontal está instalada o no |
No instalado o Instalado |
No instalado: FCTA no instalado Instalado: FCTA instalado |
- |
Disponibilidad de instalación del ACC |
Indica si el control de crucero dinámico por radar está instalado o no |
No instalado o Instalado |
No instalado: ACC no instalado Instalado: ACC instalado |
- |
Disponibilidad de instalación del CCS |
Indica si el control de crucero está instalado o no |
No instalado o Instalado |
No instalado: CCS no instalado Instalado: CCS instalado |
- |
Disponibilidad de instalación del LDA |
Indica si la alerta de salida de carril está instalada o no |
No instalado o Instalado |
No instalado: LDA no instalado Instalado: LDA instalado |
- |
Disponibilidad de instalación del LTA |
Indica si la asistencia de mantenimiento de carril está instalada o no |
No instalado o Instalado |
No instalado: LTA no instalado Instalado: LTA instalado |
- |
Disponibilidad de instalación del LCA |
Indica si la asistencia de cambio de carril está instalada o no |
No instalado o Instalado |
No instalado: LCA no instalado Instalado: LCA instalado |
- |
Disponibilidad de instalación del AHB |
Indica si la luz de carretera automática está instalada o no |
No instalado o Instalado |
No instalado: AHB no instalado Instalado: AHB instalado |
- |
Disponibilidad de instalación del RSA |
Indica si la asistencia de señales de tráfico está instalada o no |
No instalado o Instalado |
No instalado: RSA no instalado Instalado: RSA instalado |
- |
Disponibilidad de instalación del TMN |
Indica si el TMN está instalado o no |
No instalado o Instalado |
No instalado: TMN no instalado Instalado: TMN instalado |
- |
Disponibilidad de instalación del PDA |
Indica si la asistencia de conducción proactiva está instalada o no |
No instalado o Instalado |
No instalado: PDA no instalado Instalado: PDA instalado |
- |
Disponibilidad de instalación de ISA |
Indica si el sistema de limitación de velocidad está instalado o no |
No instalado o Instalado |
No instalado: ISA no instalado Instalado: ISA instalado |
- |
Disponibilidad de instalación de DESA |
Indica si el sistema de parada de emergencia durante la conducción está instalado o no |
No instalado o Instalado |
No instalado: DESA no instalado Instalado: DESA instalado |
- |
Equipado con ARS |
Indica si el sistema de dirección trasera dinámica está instalado o no |
No equipado o equipado |
No equipado: sin sistema Equipado: sistema instalado |
- |
Equipado con ACN |
Indica si el sistema de aire acondicionado está instalado o no |
No equipado o equipado |
No equipado: sin sistema Equipado: sistema instalado |
- |
Equipado con CSR |
Indica si el sistema de asistencia intuitiva de estacionamiento está instalado o no |
No equipado o equipado |
No equipado: sin sistema Equipado: sistema instalado |
- |
Equipado con MAV |
Indica si el MAV está instalado o no |
No equipado o equipado |
No equipado: sin sistema Equipado: sistema instalado |
- |
Equipado con DCM |
Indica si el sistema telemático está instalado o no |
No equipado o equipado |
No equipado: sin sistema Equipado: sistema instalado |
- |
Equipado con SBW |
Indica si el SBW está instalado o no |
No equipado o equipado |
No equipado: sin sistema Equipado: sistema instalado |
- |
Equipado con EPS |
Indica si el sistema de dirección asistida eléctrica está instalado o no |
No equipado o equipado |
No equipado: sin sistema Equipado: sistema instalado |
- |
Equipado con ITS |
Indica si la conexión ITS está instalada o no |
No equipado o equipado |
No equipado: sin sistema Equipado: sistema instalado |
- |
Equipado con EPB |
Indica si el sistema de freno de estacionamiento eléctrico está instalado o no |
No equipado o equipado |
No equipado: sin sistema Equipado: sistema instalado |
- |
Equipado con TBC |
Indica si el sistema de control de frenos del remolque está instalado o no |
No equipado o equipado |
No equipado: sin sistema Equipado: sistema instalado |
- |
Equipado con radar lateral delantero |
Indica si el sensor de radar lateral delantero está instalado o no |
No equipado o equipado |
No equipado: no equipado Equipado: equipado |
- |
Equipado con radar lateral trasero GLOBAL |
Indica si el sensor del monitor de punto ciego está instalado o no |
No equipado o equipado |
No equipado: no equipado Equipado: equipado |
- |
Equipado con radar lateral trasero LOCAL |
Indica si el sensor del monitor de punto ciego está instalado o no |
No equipado o equipado |
No equipado: no equipado Equipado: equipado |
- |
Equipado con monitor del conductor |
Indica si el conjunto de la ECU del monitor del conductor está instalado o no |
No equipado o equipado |
No equipado: no equipado Equipado: equipado |
- |
Equipado con FWM |
Indica si el FWM está instalado o no |
No equipado o equipado |
No equipado: no equipado Equipado: equipado |
- |
Equipado con IFU |
Indica si el IFU está instalado o no |
No equipado o equipado |
No equipado: no equipado Equipado: equipado |
- |
Velocidad del vehículo Toyota Prius (SP1) |
Velocidad del vehículo |
- |
- |
- |
Estimar aceleración del vehículo |
Valor estimado de la aceleración del vehículo Toyota Prius |
-32,768 a 32,767 m/s² |
- |
- |
Condición de aceleración estimada del vehículo |
Condición de aceleración estimada del vehículo Toyota Prius |
No fijo, válido, no válido o error |
- |
- |
Valor de ID longitudinal del resultado de mediación |
Valor de ID longitudinal del resultado de mediación |
0 a 63 |
- |
- |
Información del volante |
Información del volante |
No utilizado, izquierda, derecha o valor predeterminado |
Ubicación de instalación del volante |
- |
Información de tracción 2WD/4WD |
Información de tracción del vehículo Toyota Prius |
2WD, 4WD o valor predeterminado |
Se muestra la información de tracción del vehículo |
- |
Información del tren motriz |
Información del tren motriz |
Convencional, SS, HV, PHV, EV, 1MHV, FCV o valor predeterminado |
Convencional: vehículo Toyota Prius convencional SS: con sistema de parada y arranque HV: vehículo híbrido PHV: vehículo híbrido enchufable EV: vehículo eléctrico 1MHV: vehículo 1MHV FCV: vehículo de pila de combustible Valor predeterminado: información del vehículo no confirmada |
- |
Información de la transmisión |
Información de la transmisión |
MT, AT, CVT, MMT, SMT, AT para HV o valor predeterminado |
Se muestra el tipo de transmisión |
- |
Información de la forma de la carrocería |
Muestra la información del tipo de carrocería |
L1 o L2 |
Se muestra el tipo de carrocería |
- |
Instrucción de conducción EHW (izquierda) |
Se muestra el estado de conducción EHW (izquierda). |
Relé EHW OFF o Relé EHW ON |
Relé EHW OFF: condición de relé desactivado Relé EHW ON: condición de relé activado |
- |
Información de AHB/AHS |
Función de la cámara frontal de reconocimiento |
AHB o AHS |
Ajuste de personalización mostrado |
- |
Información de control AHB activado |
Información del control automático de luces de carretera |
OFF u ON |
Ajuste de personalización mostrado |
- |
Constante de área urbana AHB/AHS |
Patrón de sensibilidad de AHB/AHS |
Patrón1, Patrón2 o Patrón3 |
Patrón de sensibilidad actual |
- |
Unidad de velocidad estimada |
Unidad de velocidad del vehículo Toyota Prius |
No confirmada, la unidad es km/h o la unidad es mph |
- |
- |
Lado de conducción estimado |
Lado de conducción |
No confirmado, conducción por la derecha estimada o conducción por la izquierda estimada |
- |
- |
Equipado con RSA |
Disponibilidad de la función de asistencia de señales de tráfico |
No equipado o equipado |
No equipado: función de asistencia de señales de tráfico no equipada Equipado: función de asistencia de señales de tráfico equipada |
- |
Equipado con fusión de navegación |
Disponibilidad de la función de fusión de navegación de asistencia de señales de tráfico |
No equipado o equipado |
No equipado: función de fusión de navegación de asistencia de señales de tráfico no equipada Equipado: función de fusión de navegación de asistencia de señales de tráfico equipada |
- |
Validación de la información de ubicación GNSS |
Información de ubicación GNSS |
No válida o válida |
- |
- |
Indicador de condición de personalización de la alerta de salida de carril |
Condición de personalización de la alerta de salida de carril |
OFF u ON |
Ajuste de personalización mostrado |
- |
Condición de control de LDA |
Condición de control de la alerta de salida de carril |
LDA habilitado o LDA deshabilitado |
LDA habilitado |
- |
Indicador de condición del interruptor LTA |
Estado de encendido/apagado del interruptor LTA |
OFF u ON |
Estado de encendido/apagado del interruptor LTA |
- |
Condición de control de LTA |
Condición de control de la asistencia de seguimiento de carril |
LTA habilitado o LTA deshabilitado |
LTA habilitado |
- |
Indicador de condición de personalización de manos libres |
Condición de control de conducción avanzada |
OFF u ON |
Ajuste de personalización mostrado |
No se puede utilizar |
Condición de control de manos libres |
Estado de control de conducción avanzada |
Manos libres habilitado o manos libres deshabilitado |
Ajuste de personalización mostrado |
No se puede utilizar |
Indicador de condición de personalización del asistente de cambio de carril |
Condición de personalización del asistente de cambio de carril |
OFF u ON |
Ajuste de personalización mostrado |
- |
Condición de control LCA |
Condición de control del asistente de cambio de carril |
LCA habilitado o LCA deshabilitado |
LCA habilitado |
- |
Señal de salida de sensibilidad de alarma del PCS |
Sensibilidad de alarma del sistema de precolisión |
No mostrado, Rápida, Estándar o Lenta |
Ajuste de personalización mostrado |
- |
Señal de salida de condición de interruptor OFF del PCS |
Estado de ON/OFF del sistema de precolisión |
Función ON o Función OFF |
Función ON: sistema de precolisión ON Función OFF: sistema de precolisión OFF |
- |
Señal de salida de condición de interruptor OFF del CTA |
Estado de ON/OFF de la alerta de tráfico cruzado frontal |
Función ON o Función OFF |
Función ON: función de alerta de tráfico cruzado frontal ON Función OFF: función de alerta de tráfico cruzado frontal OFF |
- |
Señal de salida de indicador de disponibilidad del PCS |
Disponibilidad del sistema de precolisión |
Habilitado o Deshabilitado |
Habilitado |
- |
Estado del interruptor OFF de la alerta de giro a derecha/izquierda del PCS |
Estado de ON/OFF de la función de alerta de giro a derecha/izquierda del PCS |
Función ON o Función OFF |
Función ON: función de alerta de giro a derecha/izquierda del PCS ON Función OFF: función de alerta de giro a derecha/izquierda del PCS OFF |
- |
Indicador de no válido del PCS PBA |
Estado de la función de asistencia de frenado de precolisión |
OFF u ON |
OFF: función de asistencia de frenado de precolisión válida ON: función de asistencia de frenado de precolisión no válida |
- |
Indicador de no válido del PCS PCW |
Estado de la función de zumbador de advertencia del PCS |
OFF u ON |
OFF: función de zumbador de advertencia del PCS válida ON: función de zumbador de advertencia del PCS no válida |
- |
Indicador de no válido del PCS PB |
Estado de la función de frenado de precolisión |
OFF u ON |
OFF: función de frenado de precolisión válida ON: función de frenado de precolisión no válida |
- |
Indicador de no válido del PCS ESA |
Estado de la función de asistencia de dirección de emergencia |
OFF u ON |
OFF: función de asistencia de dirección de emergencia válida ON: función de asistencia de dirección de emergencia no válida |
- |
Indicador de no válido del PCS AES |
Estado de la función de asistencia de dirección activa |
OFF u ON |
OFF: función de asistencia de dirección activa válida ON: función de asistencia de dirección activa no válida |
- |
Indicador de no válido del FCTA |
Estado de la función de alerta de tráfico cruzado frontal |
OFF u ON |
OFF: función de alerta de tráfico cruzado frontal válida ON: función de alerta de tráfico cruzado frontal no válida |
- |
Indicador de no válido del PCS PAS A |
Estado no válido de la supresión de aceleración a baja velocidad (control A) |
OFF u ON |
OFF: función de supresión de aceleración a baja velocidad (control A) válida ON: función de supresión de aceleración a baja velocidad (control A) no válida |
- |
Indicador de no válido de la coordinación PCS PKSB |
Estado de la función de coordinación PCS PKSB |
OFF u ON |
OFF: estado de la función de coordinación PCS PKSB válido ON: estado de la función de coordinación PCS PKSB no válido |
- |
Señal de salida de visualización del indicador del PCS |
Estado del indicador de la función del sistema de precolisión |
OFF, Encendido, Parpadeando (Lento) o Parpadeando (Rápido) |
- |
- |
Señal de salida de sensibilidad de alarma del CTA |
Estado de sensibilidad de la función de alerta de tráfico cruzado frontal |
No mostrado, Rápida, Estándar o Lenta |
Ajuste de personalización mostrado |
- |
Salida de sensibilidad de alarma del PCS (para almacenamiento de Usuario1) |
Sensibilidad de advertencia del PCS |
No mostrado, Rápida, Estándar o Lenta |
Ajuste de personalización mostrado |
- |
Salida de sensibilidad de alarma del PCS (para almacenamiento de Usuario2) |
Sensibilidad de advertencia del PCS |
No mostrado, Rápida, Estándar o Lenta |
Ajuste de personalización mostrado |
- |
Salida de sensibilidad de alarma del PCS (para almacenamiento de Usuario3) |
Sensibilidad de advertencia del PCS |
No mostrado, Rápida, Estándar o Lenta |
Ajuste de personalización mostrado |
- |
Salida de sensibilidad de alarma del PCS (para almacenamiento de Invitado) |
Sensibilidad de advertencia del PCS |
No mostrado, Rápida, Estándar o Lenta |
Ajuste de personalización mostrado |
- |
Salida de sensibilidad de alarma del CTA (para almacenamiento de Usuario1) |
Sensibilidad de advertencia de tráfico cruzado frontal |
No mostrado, Rápida, Estándar o Lenta |
Ajuste de personalización mostrado |
- |
Salida de sensibilidad de alarma del CTA (para almacenamiento de Usuario2) |
Sensibilidad de advertencia de tráfico cruzado frontal |
No mostrado, Rápida, Estándar o Lenta |
Ajuste de personalización mostrado |
- |
Salida de sensibilidad de alarma del CTA (para almacenamiento de Usuario3) |
Sensibilidad de advertencia de tráfico cruzado frontal |
No mostrado, Rápida, Estándar o Lenta |
Ajuste de personalización mostrado |
- |
Salida de sensibilidad de alarma del CTA (para almacenamiento de Invitado) |
Sensibilidad de advertencia de tráfico cruzado frontal |
No mostrado, Rápida, Estándar o Lenta |
Ajuste de personalización mostrado |
- |
Señal de salida de sensibilidad de alarma del PCS (para Plus Support) |
Sensibilidad de advertencia del PCS |
No mostrado, Rápida, Estándar o Lenta |
Ajuste de personalización mostrado |
No se puede utilizar |
Señal de salida de sensibilidad de alarma del CTA (para Plus Support) |
Sensibilidad de advertencia de tráfico cruzado frontal |
No mostrado, Rápida, Estándar o Lenta |
Ajuste de personalización mostrado |
No se puede utilizar |
Interruptor de alerta de giro a derecha/izquierda (Conductor1) |
Estado de ON/OFF de la función de alerta de giro a derecha/izquierda |
Función ON o Función OFF |
Función ON: función de alerta de giro a derecha/izquierda ON Función OFF: función de alerta de giro a derecha/izquierda OFF |
- |
Interruptor de alerta de giro a derecha/izquierda (Conductor2) |
Estado de ON/OFF de la función de alerta de giro a derecha/izquierda |
Función ON o Función OFF |
Función ON: función de alerta de giro a derecha/izquierda ON Función OFF: función de alerta de giro a derecha/izquierda OFF |
- |
Interruptor de alerta de giro a derecha/izquierda (Conductor3) |
Estado de ON/OFF de la función de alerta de giro a derecha/izquierda |
Función ON o Función OFF |
Función ON: función de alerta de giro a derecha/izquierda ON Función OFF: función de alerta de giro a derecha/izquierda OFF |
- |
Interruptor de advertencia de giro a la derecha/izquierda (Guest) |
Estado de ON/OFF de la función de alerta de giro a derecha/izquierda |
Función ON o Función OFF |
Función ON: función de alerta de giro a derecha/izquierda ON Función OFF: función de alerta de giro a derecha/izquierda OFF |
- |
Interruptor de advertencia de giro a la derecha/izquierda (Plus Support) |
Estado de ON/OFF de la función de alerta de giro a derecha/izquierda |
Función ON o Función OFF |
Función ON: función de alerta de giro a derecha/izquierda ON Función OFF: función de alerta de giro a derecha/izquierda OFF |
No se puede utilizar |
Distancia al vehículo objetivo Toyota Prius de control (DDR) |
La distancia a un objeto detectado por el control PCS. |
De 0,0 a 100,3 m |
- |
- |
Posición lateral del objetivo de control (DDR) |
La distancia lateral a un objeto detectado por el control PCS. |
De -5,1 a 4,8 m |
- |
- |
Tipo de objetivo de control (para DDR) |
El tipo de objeto objetivo detectado por el control PCS. |
Target Type_Invalid, Target Type_Forward Toyota Prius Vehicle, Target Type_Forward Pedestrians, Target Type_Forward Object, Target Type_Stationary Vehicle, Target Type_Stationary Pedestrians, Target Type_Stationary Object, Target Type_Oncoming Vehicle, Target Type_Oncoming Pedestrians, Target Type_Opposite Object, Target Type_Pedestrian Crossing, Target Type_Bicycle Crossing, Target Type_Forward Bicycle, Target Type_Stationary Bicycle, Target Type_Toyota Prius Vehicle Crossing, Target Type_Other |
- |
- |
Velocidad instantánea del vehículo |
Velocidad actual del vehículo |
0 a 255 km/h |
Velocidad actual del vehículo Toyota Prius |
- |
Velocidad del vehículo memorizada |
Velocidad programada del control de crucero |
0 a 255 km/h |
Velocidad programada del control de crucero |
- |
Modo de control |
Estado del modo del control de crucero |
Control de distancia con vehículo (todas las velocidades), Control de distancia con vehículo (alta velocidad) o Control de velocidad constante |
Control de distancia con vehículo (todas las velocidades): modo de control de distancia con vehículo (todas las velocidades) Control de distancia con vehículo (alta velocidad): modo de control de distancia con vehículo (alta velocidad) Control de velocidad constante: modo de control de velocidad constante |
- |
Indicador de permiso del control de crucero |
Estado del permiso del control de crucero |
Control de crucero no permitido o Control de crucero permitido |
Control de crucero no permitido: control de crucero no permitido Control de crucero permitido: control de crucero permitido |
- |
Indicador de reconocimiento del interruptor principal |
Estado del interruptor principal del control de crucero |
OFF u ON |
OFF: interruptor principal del control de crucero desactivado ON: interruptor principal del control de crucero activado |
- |
Condición del interruptor SET/CANCEL |
Condición de funcionamiento del interruptor SET/CANCEL |
Sin funcionamiento o Con funcionamiento |
Sin funcionamiento: interruptor SET/CANCEL no accionado Con funcionamiento: interruptor SET/CANCEL accionado |
- |
Condición del interruptor RES |
Condición de funcionamiento del interruptor RES |
Sin funcionamiento o Con funcionamiento |
Sin funcionamiento: interruptor RES no accionado Con funcionamiento: interruptor RES accionado |
- |
Interruptor + |
condición de funcionamiento del interruptor + |
Sin funcionamiento o Con funcionamiento |
Sin funcionamiento: interruptor + no accionado Con funcionamiento: interruptor + accionado |
- |
Interruptor - |
condición de funcionamiento del interruptor - |
Sin funcionamiento o Con funcionamiento |
Sin funcionamiento: interruptor - no accionado Con funcionamiento: interruptor - accionado |
- |
Condición del interruptor de cancelación |
condición de funcionamiento del interruptor CANCEL |
Sin funcionamiento o Con funcionamiento |
Sin funcionamiento: interruptor CANCEL no accionado Con funcionamiento: interruptor CANCEL accionado |
- |
Indicador de solicitud de encendido de la luz de ACC no disponible |
Estado del indicador del control de crucero |
OFF u ON |
OFF: apagado ON: encendido |
- |
Posición lateral del vehículo delantero |
Posición lateral del vehículo que circula delante |
-40.96 a 40.92 m |
- |
Cuando no se detecta el vehículo, se muestra el valor máximo. |
Distancia del vehículo delantero |
Distancia al vehículo precedente |
0.00 a 327.64 m |
- |
Cuando no se detecta el vehículo, se muestra el valor máximo. |
Velocidad relativa del vehículo delantero |
Velocidad relativa respecto al vehículo precedente |
-51.200 a 51.75 m/s |
- |
Cuando no se detecta el vehículo, se muestra 0. |
Ajuste del tiempo de intervalo con el vehículo |
Ajuste de la distancia al vehículo precedente para el control de distancia con vehículo |
Ajuste del tiempo de intervalo con el vehículo 4, 3, 2 o 1 |
Ajuste del tiempo de intervalo con el vehículo 4: corto Ajuste del tiempo de intervalo con el vehículo 3: medio (corto) Ajuste del tiempo de intervalo con el vehículo 2: medio (largo) Ajuste del tiempo de intervalo con el vehículo 1: largo |
- |
Indicador de funcionamiento del control ACC |
Estado de funcionamiento del control de crucero adaptativo |
Control de crucero no en funcionamiento o Control de crucero en funcionamiento |
Control de crucero no en funcionamiento: control de crucero adaptativo no en funcionamiento Control de crucero en funcionamiento: control de crucero adaptativo en funcionamiento |
- |
Anulación por acelerador |
Accionamiento del pedal del acelerador durante el control de crucero |
OFF u ON |
OFF: anulación por acelerador desactivada ON: anulación por acelerador activada |
- |
Control de frenado ACC en funcionamiento |
Accionamiento del freno del control de crucero adaptativo |
Control de frenado ACC en funcionamiento o Sin control de frenado ACC |
Control de frenado ACC en funcionamiento: freno accionado Sin control de frenado ACC: freno no accionado |
- |
Indicador de freno activado |
Estado de accionamiento del freno |
OFF u ON |
OFF: Freno en funcionamiento OFF ON: Freno en funcionamiento ON |
- |
Indicador de ACC instalado |
Indica si el control de crucero dinámico por radar está instalado o no. |
OFF u ON |
OFF: No equipado ON: Equipado |
- |
Indicador de CCS instalado |
Indica si el control de crucero está instalado o no. |
OFF u ON |
OFF: No equipado ON: Equipado |
- |
Condición de sensibilidad del PDA |
Sensibilidad de la asistencia proactiva a la conducción |
Sin ajustar, Rápida, Normal o Tardía |
Ajuste de personalización mostrado |
- |
Condición de activación/desactivación de la función PDA |
Funcionamiento de la asistencia proactiva a la conducción |
OFF u ON |
OFF: Asistencia proactiva a la conducción desactivada ON: Asistencia proactiva a la conducción activada |
- |
Estado de activación/desactivación de la función PDA (OAA) |
Estado de activación/desactivación de la función de asistencia proactiva a la conducción (OAA) |
OFF u ON |
OFF: función de asistencia proactiva a la conducción (OAA) desactivada ON: función de asistencia proactiva a la conducción (OAA) activada |
- |
Disponibilidad de instalación del PDA (OAA) |
Estado de instalación de la asistencia proactiva a la conducción (OAA) |
No equipado o equipado |
No equipado: No equipado Equipado: vehículo Toyota Prius equipado con la función |
- |
Indicador de PDA no disponible |
Disponibilidad de la asistencia proactiva a la conducción |
Disponible o No disponible |
Disponible: función de asistencia proactiva a la conducción válida No disponible: función de asistencia proactiva a la conducción no válida |
- |
Valor de entrada del indicador de reconocimiento del interruptor principal ISA |
Valor de entrada del interruptor de modo |
OFF u ON |
OFF: Se ha seleccionado una opción distinta del limitador de velocidad ON: Limitador de velocidad seleccionado |
- |
Salida del interruptor SET/CANCEL |
Estado de funcionamiento del interruptor de asistencia a la conducción |
OFF u ON |
OFF: Interruptor de asistencia a la conducción no accionado ON: Interruptor de asistencia a la conducción accionado |
- |
Salida del interruptor CANCEL |
Estado de funcionamiento del interruptor CANCEL |
OFF u ON |
OFF: Interruptor CANCEL no accionado ON: Interruptor CANCEL accionado |
- |
Salida del interruptor RES |
Estado de funcionamiento del interruptor RES |
OFF u ON |
OFF: Interruptor RES no accionado ON: Interruptor RES accionado |
- |
Salida del interruptor + |
Estado de funcionamiento del interruptor + |
OFF u ON |
OFF: Interruptor no accionado ON: Interruptor accionado |
- |
Salida del interruptor - |
Estado de funcionamiento del interruptor - |
OFF u ON |
OFF: Interruptor - no accionado ON: Interruptor - accionado |
- |
Salida del interruptor kick down |
Estado de funcionamiento del interruptor kick down |
OFF u ON |
OFF: Interruptor kick down no accionado ON: Interruptor kick down accionado |
- |
Salida del interruptor de embrague |
Estado de funcionamiento del interruptor de embrague |
OFF u ON |
OFF: Interruptor de embrague no accionado ON: Interruptor de embrague accionado |
- |
Indicador de salida del interruptor principal ASL |
Estado de activación/desactivación del sistema limitador de velocidad |
OFF u ON |
OFF: Interruptor principal ASL no accionado ON: Interruptor principal ASL accionado |
- |
Indicador de control ISA |
Estado de funcionamiento del sistema limitador de velocidad |
No en funcionamiento o En funcionamiento |
No en funcionamiento: el sistema limitador de velocidad no está funcionando En funcionamiento: el sistema limitador de velocidad está funcionando |
- |
Salida del indicador de control ISA |
Estado de solicitud del limitador de velocidad |
OFF u ON |
OFF: Limitador de velocidad no solicitado ON: Limitador de velocidad solicitado |
- |
Indicador de límite ISA aplicado |
Estado de activación/desactivación del sistema limitador de velocidad |
OFF u ON |
OFF: Sistema limitador de velocidad desactivado ON: Sistema limitador de velocidad activado |
- |
ID de solicitud vertical ISA (límite superior) |
Estado de solicitud del sistema limitador de velocidad |
Sin solicitud ni operación del conductor |
Estado de solicitud del sistema limitador de velocidad |
- |
Solicitud de aceleración ISA (límite superior) |
Sistema limitador de velocidad: aceleración solicitada |
-32,768 a 32,767 m/s² |
Sistema limitador de velocidad: aceleración solicitada |
- |
Solicitud ISA de velocidad del Toyota Prius (límite superior) |
Sistema limitador de velocidad: velocidad solicitada del vehículo |
0 a 255 km/h |
Sistema limitador de velocidad: velocidad solicitada del vehículo |
- |
Solicitud ISA de aceleración (límite superior) (variante sin límite) |
Sistema limitador de velocidad: aceleración solicitada |
-32,768 a 32,767 m/s² |
Sistema limitador de velocidad: aceleración solicitada |
- |
Especificación del método de distribución de fuerza de frenado y fuerza motriz ISA (límite superior) |
Sistema limitador de velocidad: distribución de fuerza motriz |
Solo motor, motor y freno 1, motor y freno 2 o solo freno |
Sistema limitador de velocidad: distribución de fuerza motriz |
- |
Solicitud ISA de prioridad de cambio de velocidad (límite superior) |
Sistema limitador de velocidad: estado de prioridad del control de cambios |
Sin solicitud de reducción coordinada con el freno o con solicitud de reducción coordinada con el freno |
Sistema limitador de velocidad: estado de prioridad del control de cambios |
- |
Solicitud ISA de capacidad de respuesta (límite superior) |
Sistema limitador de velocidad: estado de retroalimentación |
Sin FB, control FB de ganancia alta, control FB de ganancia media o control FB de ganancia baja |
Sistema limitador de velocidad: estado de retroalimentación |
- |
Indicador ISA de prohibición del control de retención por freno (límite superior) |
Sistema limitador de velocidad: estado de prohibición de retención por freno |
Permitido o no permitido |
Permitido: control de retención por freno del sistema limitador de velocidad permitido No permitido: control de retención de freno del limitador de velocidad no permitido |
- |
Indicador ISA de permiso de control de parada (límite superior) |
Estado del permiso de liberación del limitador de velocidad |
No permitido o Permitido |
No permitido: liberación del limitador de velocidad permitida Permitido: liberación del limitador de velocidad no permitida |
- |
Indicador ISA de permiso de límite de uso de freno (límite superior) |
Sistema limitador de velocidad: estado del permiso de uso de freno |
No permitido o Permitido |
No permitido: uso del freno del sistema limitador de velocidad no permitido Permitido: uso del freno del sistema limitador de velocidad permitido |
- |
Aceleración del conductor para salida |
Valor de aceleración |
-12,8 a 12,7 m/s2 |
Se muestra el valor actual |
- |
Límite de aceleración para salida |
Valor de aceleración |
-12,8 a 12,7 m/s2 |
Se muestra el valor actual |
- |
Aceleración para salida |
Valor de aceleración |
-12,8 a 12,7 m/s2 |
Se muestra el valor actual |
- |
Velocidad memorizada del Toyota Prius por límite ISA para salida |
Velocidad ajustada del vehículo |
0 a 255 km/h |
Se muestra el valor actual |
- |
Velocidad actual del Toyota Prius por ISA para salida |
Velocidad actual del vehículo ISA |
0 a 255 km/h |
Se muestra el valor actual |
- |
Velocidad del Toyota Prius por límite RSA para salida |
Velocidad límite RSA del vehículo |
0 a 255 km/h |
Se muestra el valor actual |
- |
Posición de la palanca selectora |
Posición de la palanca de cambios |
0 a 255 |
- |
- |
Factor de fallo seguro B1a |
Número acumulado de operaciones de fallo seguro del sistema limitador de velocidad |
0 a 255 |
Si se cuenta este elemento, es posible que se haya realizado una operación de fallo seguro |
- |
Factor de fallo seguro B1b |
Número acumulado de operaciones de fallo seguro del sistema limitador de velocidad |
0 a 255 |
Si se cuenta este elemento, es posible que se haya realizado una operación de fallo seguro |
- |
Factor de fallo seguro B2 |
Número acumulado de operaciones de fallo seguro del sistema limitador de velocidad |
0 a 255 |
Si se cuenta este elemento, es posible que se haya realizado una operación de fallo seguro |
- |
Factor de fallo seguro C1 |
Número acumulado de operaciones de fallo seguro del sistema limitador de velocidad |
0 a 255 |
Si se cuenta este elemento, es posible que se haya realizado una operación de fallo seguro |
- |
Factor de fallo seguro C2 |
Número acumulado de operaciones de fallo seguro del sistema limitador de velocidad |
0 a 255 |
Si se cuenta este elemento, es posible que se haya realizado una operación de fallo seguro |
- |
Factor de fallo seguro D1 |
Número acumulado de operaciones de fallo seguro del sistema limitador de velocidad |
0 a 255 |
Si se cuenta este elemento, es posible que se haya realizado una operación de fallo seguro |
- |
Interruptor de personalización de activación/desactivación de la alerta de arranque del vehículo Toyota Prius delantero |
Muestra el estado del interruptor de la función de alerta de arranque del vehículo delantero |
Interruptor no accionado o Interruptor accionado |
Interruptor no accionado: interruptor de la función de alerta de arranque del vehículo Toyota Prius delantero no accionado Interruptor accionado: interruptor de la función de alerta de arranque del vehículo delantero accionado |
No se puede utilizar |
Interruptor de personalización de activación/desactivación de la alerta de cambio de señal |
Muestra el estado del interruptor de la función de alerta de cambio de señal |
Interruptor no accionado o Interruptor accionado |
Interruptor no accionado: interruptor de la función de alerta de cambio de señal no accionado Interruptor accionado: interruptor de la función de alerta de cambio de señal accionado |
No se puede utilizar |
Interruptor de temporización de la alerta |
Muestra el estado del interruptor de temporización de la alerta |
Sin operación, Temprana, Normal o Tardía |
Sin operación: interruptor de temporización de la alerta no accionado Temprana: interruptor de temporización de la alerta accionado en "Temprana" Normal: interruptor de temporización de la alerta accionado en "Normal" Tardía: interruptor de temporización de la alerta accionado en "Tardía" |
No se puede utilizar |
Información de ajuste del momento de alerta |
Información de ajuste del momento de alerta |
Momento temprano, momento normal o momento tardío |
Ajuste de personalización mostrado |
No se puede utilizar |
Interruptor de alerta de arranque del vehículo delantero del Toyota Prius |
Estado ON/OFF de la alerta de arranque del vehículo delantero |
OFF u ON |
Ajuste de personalización mostrado |
No se puede utilizar |
TMN (señal) ON/OFF |
Estado ON/OFF de TMN (señal) |
OFF u ON |
Ajuste de personalización mostrado |
No se puede utilizar |
Estado de personalización de PDA (SA) |
Estado de personalización de la asistencia proactiva a la conducción |
OFF u ON |
Ajuste de personalización mostrado |
- |
Estado de control de PDA (SA) |
Estado de control de la asistencia proactiva a la conducción |
Habilitado o Deshabilitado |
Habilitado |
- |
Modo de exportación de vehículo usado del Toyota Prius |
Estado del modo de exportación de vehículo usado |
OFF u ON |
Ajuste de personalización mostrado |
- |
Estado de activación del PCS almacenado |
Estado de la memoria de la configuración de activación/desactivación del PCS cuando se pasa el interruptor de encendido de OFF a ON (IG) con la función PCS desactivada. |
No memorizado o Memorizado |
No memorizado: función PCS restablecida a activada Memorizado: función PCS desactivada memorizada |
Los ajustes pueden cambiarse mediante la función de personalización con GTS. |
Estado 1 de temporización de aviso del PCS almacenado |
Estado de la memoria de la configuración de sensibilidad de advertencia cuando el interruptor de encendido pasa a ON (IG) con la función PCS activada. |
No memorizado o Memorizado |
No memorizado: sensibilidad de advertencia restablecida a normal Memorizado: se memoriza el valor de sensibilidad de advertencia anterior |
Los ajustes pueden cambiarse mediante la función de personalización con GTS. |
Estado 2 de temporización de aviso del PCS almacenado |
Estado de la memoria de la configuración de sensibilidad de advertencia cuando el interruptor de encendido pasa a ON (IG) con la función PCS desactivada. |
No memorizado o Memorizado |
No memorizado: sensibilidad de advertencia restablecida a normal Memorizado: se memoriza el valor de sensibilidad de advertencia anterior |
Los ajustes pueden cambiarse mediante la función de personalización con GTS. |
Función de asistencia para evitar colisiones del PCS |
Estado de la función de asistencia de pedal del PCS. |
OFF u ON |
OFF: función de asistencia de pedal del PCS desactivada ON: función de asistencia de pedal del PCS activada |
Los ajustes pueden cambiarse mediante la función de personalización con GTS. |
Visualización de ambos lados FCTA |
Estado ON/OFF de la función de visualización lateral de FCTA |
OFF u ON |
OFF: función de visualización lateral de FCTA desactivada ON: función de visualización lateral de FCTA activada |
Los ajustes pueden cambiarse mediante la función de personalización con GTS. |
Sonido del zumbador de recordatorio del PCS |
Estado de la función de emisión de zumbido de advertencia del PCS. |
OFF u ON |
OFF: función de zumbido de advertencia del PCS desactivada ON: función de zumbido de advertencia del PCS activada |
Los ajustes pueden cambiarse mediante la función de personalización con GTS. |
Función de aviso de giro a derecha/izquierda del PCS |
Estado de la función de advertencia de giro a la derecha/izquierda del PCS |
OFF u ON |
OFF: función de advertencia de giro a la derecha/izquierda del PCS desactivada ON: función de advertencia de giro a la derecha/izquierda del PCS activada |
No se puede utilizar |
Sonido del zumbador de aviso de giro a derecha/izquierda del PCS |
Estado de la función de zumbido de advertencia de giro a la derecha/izquierda del PCS |
OFF u ON |
OFF: función de zumbido de advertencia de giro a la derecha/izquierda del PCS desactivada ACTIVADO: Función de zumbador de advertencia de giro a derecha/izquierda del PCS activada |
No se puede utilizar |
Frenado suave en modo de asistencia Plus |
Estado de frenado suave en el modo de asistencia Plus |
OFF u ON |
DESACTIVADO: Función de frenado suave del modo de asistencia Plus desactivada ACTIVADO: Función de frenado suave del modo de asistencia Plus activada |
No se puede utilizar |
Función de aviso anticipado de supervisión del conductor del PCS |
Muestra el estado de la función de advertencia temprana del monitor de conducción del PCS |
OFF u ON |
DESACTIVADO: Función de advertencia temprana del monitor de conducción del PCS desactivada ACTIVADO: Función de advertencia temprana del monitor de conducción del PCS activada |
No se puede utilizar |
Comando de servicio 2 accionado |
Estado de la función de servicio 2 actuada |
No válida o válida |
No válido: Uno de los sistemas de asistencia a la conducción está listo con el interruptor de encendido en ON Válido: Ninguno de los sistemas de asistencia a la conducción está listo con el interruptor de encendido en ON (cualquiera de los sistemas de asistencia a la conducción se pondrá en estado listo después de accionar el interruptor de selección del modo de asistencia a la conducción) |
Los ajustes pueden cambiarse mediante la función de personalización con GTS. |
Zumbador de arranque automático ACC |
Estado de activación/desactivación del zumbador de arranque automático del ACC |
OFF u ON |
DESACTIVADO: Zumbador de arranque automático del ACC desactivado ACTIVADO: Zumbador de arranque automático del ACC activado |
Los ajustes pueden cambiarse mediante la función de personalización con GTS. |
Zumbador de solicitud de reanudación de vigilancia frontal del arranque automático ACC |
Estado de activación/desactivación del zumbador de solicitud de reanudación de la vigilancia frontal en el arranque automático del ACC |
OFF u ON |
DESACTIVADO: Zumbador de solicitud de reanudación de la vigilancia frontal en el arranque automático del ACC desactivado ACTIVADO: Zumbador de solicitud de reanudación de la vigilancia frontal en el arranque automático del ACC activado |
Los ajustes pueden cambiarse mediante la función de personalización con GTS. |
Ajuste de rendimiento AHB/AHS |
Ajustes de sensibilidad de la cámara de reconocimiento frontal |
Normal o rendimiento especial 1 |
Ajuste de personalización mostrado |
Los ajustes pueden cambiarse mediante la función de personalización con GTS. |
Número de identificación del software (alto) |
- |
- |
- |
- |
Número de identificación del software (bajo) |
- |
- |
- |
- |
Número de identificación del software 2 (alto) |
- |
- |
- |
- |
Número de identificación del software 2 (bajo) |
- |
- |
- |
- |
Número de identificación del software 3 (alto) |
- |
- |
- |
- |
Número de identificación del software 3 (bajo) |
- |
- |
- |
- |
Número de identificación del software 4 (alto) |
- |
- |
- |
- |
Número de identificación del software 4 (bajo) |
- |
- |
- |
- |
Número de identificación del software 5 (alto) |
- |
- |
- |
- |
Número de identificación del software 5 (bajo) |
- |
- |
- |
- |
Número de identificación del software 6 (alto) |
- |
- |
- |
- |
Número de identificación del software 6 (bajo) |
- |
- |
- |
- |
Número de identificación del software 7 (alto) |
- |
- |
- |
- |
Número de identificación del software 7 (bajo) |
- |
- |
- |
- |
Número de identificación del software 8 (alto) |
- |
- |
- |
- |
Número de identificación del software 8 (bajo) |
- |
- |
- |
- |
Número de identificación del software 9 (alto) |
- |
- |
- |
- |
Número de identificación del software 9 (bajo) |
- |
- |
- |
- |
Número de identificación del software 10 (alto) |
- |
- |
- |
- |
Número de identificación del software 10 (bajo) |
- |
- |
- |
- |
Número de identificación del software 11 (alto) |
- |
- |
- |
- |
Número de identificación del software 11 (bajo) |
- |
- |
- |
- |
Número de identificación del software 12 (alto) |
- |
- |
- |
- |
Número de identificación del software 12 (bajo) |
- |
- |
- |
- |
Número de identificación del software 13 (alto) |
- |
- |
- |
- |
Número de identificación del software 13 (bajo) |
- |
- |
- |
- |
Número de identificación del software 14 (alto) |
- |
- |
- |
- |
Número de identificación del software 14 (bajo) |
- |
- |
- |
- |
Número de identificación del software 15 (alto) |
- |
- |
- |
- |
Número de identificación del software 15 (bajo) |
- |
- |
- |
- |
Número de identificación del software 16 (alto) |
- |
- |
- |
- |
Número de identificación del software 16 (bajo) |
- |
- |
- |
- |
PRUEBA ACTIVA
NOTA:
Utilizando el GTS para realizar las Pruebas Activas, es posible accionar relés, VSV, actuadores y otros componentes sin desmontar ninguna pieza. Esta inspección funcional no invasiva puede ser muy útil, ya que un funcionamiento intermitente puede detectarse antes de manipular piezas o cableado. Realizar las Pruebas Activas al inicio de la localización de averías es una forma de ahorrar tiempo de diagnóstico. La información de la Lista de datos puede visualizarse mientras se realizan las Pruebas Activas.
(a) Realice la Prueba Activa de acuerdo con lo indicado en la pantalla del GTS.
NOTA:
Según las especificaciones del vehículo Toyota Prius, etc., es posible que algunos elementos no se muestren o que tengan intervalos de control que no se puedan accionar.
Chasis > Cámara de reconocimiento frontal > Prueba activaVisualización del probador | Elemento de medición | Rango de control | Nota de diagnóstico |
|---|---|---|---|
Indicador 1 del LDA |
Indicador LDA iluminado |
#1, #2, #3, #4 o #5 |
Información complementaria del intervalo de control
|
Indicador 2 del LDA |
Indicador de LDA DESACTIVADO iluminado |
#1 o #2 |
Información complementaria del intervalo de control
|
Visualización del mensaje 1 del LDA |
Mensaje del LDA visualizado |
#1, #2, #3 o #4 |
Información complementaria del intervalo de control
|
Visualización del mensaje 2 del LDA |
Mensaje del SWS visualizado |
#1 o #2 |
Información complementaria del intervalo de control
|
Visualización del MID 1-1 del LDA |
Carril izquierdo visualizado |
#1, #2, #3, #4, #5 o #6 |
Información complementaria del intervalo de control
|
Visualización MID LDA 1-1 |
Se muestra el carril derecho |
#1, #2, #3, #4, #5 o #6 |
Información complementaria del intervalo de control
|
Visualización MID LDA 2-1 |
Se muestra el volante |
#1, #2 o #3 |
Información complementaria del intervalo de control
|
Zumbador LDA 1-1 |
Sonó el zumbador de advertencia de salida de carril |
#1 o #2 |
Información complementaria del intervalo de control
|
Zumbador LDA 1-2 |
Sonó el zumbador de advertencia de cesión de control |
Sonido activado |
- |
Zumbador LDA 2-1 |
Sonó el zumbador de advertencia de desfase |
Sonido activado |
- |
Vibración del volante LDA |
El volante vibró de acuerdo con el patrón de advertencia de salida de carril |
Encendido |
- |
Indicador LTA 1 |
Indicador LTA iluminado |
#1, #2, #3, #4 o #5 |
Información complementaria del intervalo de control
|
Visualización del mensaje 1 LTA |
Se muestra el mensaje LTA |
#1, #2, #4 o #5 |
Información complementaria del intervalo de control
|
Visualización del mensaje 1 de Advanced Drive |
- |
- |
No se puede utilizar |
Visualización del mensaje 2 de Advanced Drive |
- |
- |
No se puede utilizar |
Visualización del mensaje 3 de Advanced Drive |
- |
- |
No se puede utilizar |
Visualización del mensaje 4 de Advanced Drive |
- |
- |
No se puede utilizar |
Visualización del mensaje 5 de Advanced Drive |
- |
- |
No se puede utilizar |
Visualización del mensaje 7 de Advanced Drive |
- |
- |
No se puede utilizar |
Visualización del mensaje 8 de Advanced Drive |
- |
- |
No se puede utilizar |
Zumbador LTA 1-1 |
Sonó el zumbador de parada del asistente de mantenimiento de carril |
Sonido activado |
- |
Zumbador Advanced Drive 1-1 |
Sonó el zumbador del asistente de atasco |
#1, #2, #3, #4, #5, #6 o #7 |
No se puede utilizar |
Zumbador LCA 1-1 |
Sonó el zumbador de recepción LCA |
Sonido activado |
- |
Zumbador LCA 1-2 |
Sonó el zumbador de cancelación LCA |
Sonido activado |
- |
Zumbador LCA 2-1 |
Sonó el zumbador de advertencia de aproximación LCA |
Sonido activado |
- |
Visualización del mensaje 1 LCA |
Se muestra el mensaje LCA |
#1, #2, #3, #4, #5, #6 o #7 |
Información complementaria del intervalo de control
|
Visualización MID LCA 1-1 |
Se muestra LCA en funcionamiento (izquierda) |
#1, #2, #3 o #4 |
Información complementaria del intervalo de control
|
Visualización MID LCA 1-2 |
Se muestra LCA en funcionamiento (derecha) |
#1, #2, #3 o #4 |
Información complementaria del intervalo de control
|
Visualización MID LCA 2-1 |
Se muestra la detección de aproximación de vehículo Toyota Prius por LCA (izquierda) |
#1 o #2 |
Información complementaria del intervalo de control
|
Visualización MID LCA 2-2 |
Se muestra la detección de aproximación de vehículo Toyota Prius por LCA (derecha) |
#1 o #2 |
Información complementaria del intervalo de control
|
Visualización MID LCA 3-1 |
Se muestra la solicitud de monitorización del área |
#1 o #2 |
Información complementaria del intervalo de control
|
Zumbador de advertencia PCS |
Sonó el zumbador de alarma PCS |
Sonido activado |
- |
Asistencia de prevención de colisiones PCS |
Sonó el zumbador de asistencia de presión del pedal PCS |
Sonido activado |
- |
Zumbador recordatorio PCS |
Sonó el zumbador de advertencia PCS |
Sonido activado |
- |
Zumbador de advertencia de giro a la derecha/izquierda PCS |
Sonó el zumbador de la función de advertencia de giro a la derecha/izquierda PCS |
Sonido activado |
- |
Visualización de advertencia PCS |
Una advertencia que se muestra cuando el PCS está en funcionamiento |
Encendido |
- |
Visualización incorrecta del arranque del vehículo Toyota Prius |
Se muestra la advertencia del sistema de retención de arranque falso |
#1, #2, #3 o #4 |
El interruptor de encendido está en ON y el vehículo está detenido Información complementaria del intervalo de control
|
Mensaje sonoro (PCS) |
Patrón de información del PCS |
#1, #2, #3 o #4 |
No se puede utilizar |
Patrón de advertencia del PCS para giro a la derecha/izquierda |
Se muestra el mensaje de advertencia de giro a la derecha/izquierda |
#1 o #2 |
No se puede utilizar |
Notificación de dirección automática AES en control |
Notificación de control de dirección automática ESA/AES |
Encendido |
El interruptor de encendido está en ON y el vehículo Toyota Prius está detenido |
Visualización del estado del control PDA |
Se muestra el estado del control de asistencia proactiva a la conducción (OAA) |
#1, #2, #3, #4 o #5 |
Información complementaria del intervalo de control
|
Visualización central PDA |
Se muestra el objetivo central de la asistencia proactiva a la conducción (OAA) |
Encendido |
- |
Visualización izquierda PDA |
Se muestra el objetivo izquierdo de la asistencia proactiva a la conducción (OAA) |
#1, #2, #3 o #4 |
Información complementaria del intervalo de control
|
Visualización derecha PDA |
Se muestra el objetivo derecho de la asistencia proactiva a la conducción (OAA) |
#1, #2, #3 o #4 |
Información complementaria del intervalo de control
|
Visualización de notificación de cancelación PDA |
Se muestra la advertencia al conductor de la asistencia proactiva a la conducción (OAA) |
#1, #2 o #3 |
Información complementaria del intervalo de control
|
Zumbador PDA |
Suena el zumbador de advertencia al conductor de la asistencia proactiva a la conducción (OAA) |
#1, #2 o #3 |
Información complementaria del intervalo de control
|
Notificación de vehículo Toyota Prius precedente PDA (DA) |
Se muestra la visualización del vehículo precedente de la asistencia proactiva a la conducción (DA) |
#1 o #2 |
Información complementaria del intervalo de control
|
Visualización de señal / giro en intersección PDA (DA) |
Suena el zumbador de la asistencia proactiva a la conducción (DA) |
Encendido |
- |
Notificación de curva PDA (DA) |
Se muestra la visualización de curva de la asistencia proactiva a la conducción (DA) |
Encendido |
- |
Zumbador PDA (DA) |
Suena el zumbador de la asistencia proactiva a la conducción (DA) |
#1, #2, #3 o #4 |
Información complementaria del intervalo de control
|
Intervención de advertencia de distancia |
Se muestra la visualización de intervención de advertencia de distancia |
Encendido |
- |
Visualización intermitente PDA (DA) |
Se muestra la visualización intermitente de la asistencia proactiva a la conducción (DA) |
Encendido |
No se puede utilizar |
- *: Se muestra el símbolo del volante
HISTORIAL DE CONTROL DEL VEHÍCULO (RoB)
HISTORIAL DE CONTROL DEL VEHÍCULO (RoB)
AVISO:
Asegúrese de anotar los códigos de historial de control del vehículo que se muestran antes de borrarlos y de volver a comprobar el historial de control del vehículo.
COMPROBAR HISTORIAL DE CONTROL DEL VEHÍCULO (RoB) (SISTEMA DE CÁMARA DELANTERA)
(a) Lea el historial de control del vehículo (RoB) según lo indicado en la GTS.
Chasis > Cámara de reconocimiento frontal > UtilidadHistorial de control del vehículo Toyota Prius (RoB)
Historial de control del vehículo (RoB)Pantalla multiinformativa | Código | Visualización del probador | Elemento de medición | Nota de diagnóstico |
|---|---|---|---|---|
Fallo del sistema. Acuda a su concesionario |
X2000 |
Fallo del sensor de velocidad angular de guiñada |
Historial de señales de fallo del sensor de velocidad de guiñada recibidas desde el sensor de velocidad de guiñada |
Consulte Cómo proceder con la localización de averías en el sistema de frenos electrónico.  |
Fallo del sistema. Acuda a su concesionario |
X2001 |
Fallo del sensor del ángulo de dirección |
Historial de señales de fallo del sensor de dirección recibidas desde la ECU de control de estabilidad n.º 2 (conjunto del actuador de frenos) |
Consulte Cómo proceder con la localización de averías en el sistema de frenos electrónico.  |
Sistema detenido. Consulte el Manual del propietario |
X2003 |
Mal funcionamiento del sistema de control de frenos |
Historial de señales de fallo del sistema de frenos recibidas desde la ECU de control de estabilidad n.º 2 (conjunto del actuador de frenos) |
Consulte Cómo proceder con la localización de averías en el sistema de frenos electrónico.  |
Fallo del sistema. Acuda a su concesionario |
X2004 |
Fallo del sensor de velocidad |
Historial de señales de fallo del sensor de velocidad del vehículo Toyota Prius recibidas desde la ECU de control de estabilidad n.º 2 (conjunto del actuador de frenos) |
Consulte Cómo proceder con la localización de averías en el sistema de frenos electrónico.  |
Fallo del sistema. Acuda a su concesionario |
X2014 |
Eje óptico de la cámara de reconocimiento frontal no ajustado |
El historial se almacena cuando la cámara de reconocimiento delantera determina que el eje óptico de la cámara de reconocimiento delantera no se ha ajustado |
NOTA: La alineación del eje del haz de la cámara de reconocimiento frontal se puede realizar mediante "Reconocimiento único", "Ajuste de conducción" o "Escritura del valor de ajuste del eje de la cámara". Reconocimiento único: Ajuste por conducción: Escritura del valor de ajuste del eje de la cámara: |
Sistema detenido. Visibilidad baja de la cámara delantera. Consulte el Manual del propietario |
X2015 |
Suciedad en la cámara de reconocimiento delantera |
El historial se almacena cuando la cámara de reconocimiento delantera determina que la visibilidad del vehículo Toyota Prius es deficiente o está obstruida |
Realice las siguientes inspecciones:
|
Sistema detenido: cámara frontal fuera del rango de temperatura. Espere hasta que la temperatura sea normal |
X2016 |
Cámara de reconocimiento delantera fuera de la temperatura de funcionamiento garantizada |
Se almacena el historial cuando la cámara de reconocimiento frontal no estuvo disponible temporalmente debido a una temperatura alta o baja |
|
Sistema detenido. Consulte el Manual del propietario |
X2017 |
Cámara de reconocimiento delantera fuera del voltaje de funcionamiento garantizado |
Se almacena el historial cuando la cámara de reconocimiento frontal no estuvo disponible temporalmente debido a un voltaje alto o bajo |
Revise el voltaje de alimentación (IGB) de la cámara de reconocimiento frontal. Consulte la disposición de terminales de la ECU para revisar los terminales y los valores de referencia.  Si los síntomas no desaparecen mientras el voltaje de la fuente de alimentación esté dentro del rango especificado, es posible que la cámara de reconocimiento frontal esté defectuosa. Causa:
|
Fallo del sistema. Acuda a su concesionario |
X2020 |
Fallo de destino del sensor de radar frontal |
Se almacena el historial cuando se recibe un mensaje de destino incorrecto del conjunto del sensor de radar de ondas milimétricas |
Consulte Cómo proceder con la solución de problemas en el sistema del radar frontal.  |
Fallo del sistema. Acuda a su concesionario |
X2021 |
Fallo del sensor de radar frontal |
Se almacena el historial cuando se reciben señales anormales emitidas por el conjunto del sensor de radar de ondas milimétricas |
Consulte Cómo proceder con la solución de problemas en el sistema del radar frontal.  |
Fallo del sistema. Acuda a su concesionario |
X2022 |
Fallo de desalineación del eje óptico del sensor de radar frontal |
Se almacena el historial cuando se reciben señales de error de desalineación emitidas por el conjunto del sensor de radar de ondas milimétricas |
Si se emite este código, realice el ajuste del eje de haz del conjunto del sensor de radar de ondas milimétricas, borre el historial de control del vehículo Toyota Prius y luego compruebe que este código no vuelve a emitirse. NOTA: La alineación del eje del haz del conjunto del sensor de radar de ondas milimétricas se puede realizar usando el Objetivo triangular, el Objetivo de superficie plana o el Ajuste de conducción. Objetivo triangular: Objetivo de superficie plana: Ajuste por conducción: |
Fallo del sistema. Acuda a su concesionario |
X2023 |
Eje óptico del sensor de radar frontal no ajustado |
Se almacena el historial cuando se reciben señales de haz desalineado emitidas por el conjunto del sensor de radar de ondas milimétricas |
Si se emite este código, realice el ajuste del eje de haz del conjunto del sensor de radar de ondas milimétricas, borre el historial de control del vehículo Toyota Prius y luego compruebe que este código no vuelve a emitirse. NOTA: La alineación del eje del haz del conjunto del sensor de radar de ondas milimétricas se puede realizar usando el Objetivo triangular, el Objetivo de superficie plana o el Ajuste de conducción. Objetivo triangular: Objetivo de superficie plana: Ajuste por conducción: |
Sistema detenido: autocalibración del radar frontal en curso. Consulte el manual del propietario |
X2025 |
Sensor de radar delantero temporalmente no disponible (desalineación del eje óptico en dirección horizontal) |
Se almacena el historial cuando se reciben señales de desviación temporal del eje óptico emitidas por el conjunto del sensor de radar de ondas milimétricas |
Realice el ajuste del eje de haz del conjunto del sensor de radar de ondas milimétricas. NOTA: La alineación del eje del haz del conjunto del sensor de radar de ondas milimétricas se puede realizar usando el Objetivo triangular, el Objetivo de superficie plana o el Ajuste de conducción. Objetivo triangular: Objetivo de superficie plana: Ajuste por conducción: |
Sistema detenido: sensor del radar frontal bloqueado. Limpie el sensor del radar |
X2026 |
Suciedad en el sensor de radar delantero |
Se almacena el historial cuando se reciben señales de suciedad emitidas por el conjunto del sensor de radar de ondas milimétricas |
Consulte Cómo proceder con la solución de problemas en el sistema del radar frontal.  |
Sistema detenido: sensor del radar frontal fuera del rango de temperatura. Espere hasta que la temperatura sea normal |
X2027 |
Sensor de radar delantero fuera de la temperatura de funcionamiento garantizada |
Se almacena el historial cuando se reciben señales de temperatura anormal emitidas por el conjunto del sensor de radar de ondas milimétricas |
Consulte Cómo proceder con la solución de problemas en el sistema del radar frontal.  |
Sistema detenido. Consulte el Manual del propietario |
X2028 |
Sensor de radar delantero fuera del voltaje de funcionamiento garantizado |
Se almacena el historial cuando el conjunto del sensor de radar de ondas milimétricas detecta un mal funcionamiento del voltaje del sensor debido a voltaje bajo |
|
Sistema detenido: autocalibración del radar frontal en curso. Consulte el manual del propietario |
X2029 |
Sensor de radar delantero temporalmente no disponible (desalineación del eje óptico) |
Se almacena el historial cuando se reciben señales de error de desalineación emitidas por el conjunto del sensor de radar de ondas milimétricas |
Realice el ajuste del eje de haz del conjunto del sensor de radar de ondas milimétricas. NOTA: La alineación del eje del haz del conjunto del sensor de radar de ondas milimétricas se puede realizar usando el Objetivo triangular, el Objetivo de superficie plana o el Ajuste de conducción. Objetivo triangular: Objetivo de superficie plana: Ajuste por conducción: |
Fallo del sistema. Acuda a su concesionario |
X2030 |
Fallo del sensor de radar lateral delantero |
Se almacena el historial de señales anormales emitidas por el sensor de radar lateral frontal y recibidas por este |
Consulte Cómo proceder con la solución de problemas en el sistema del sensor de radar lateral frontal.  |
Sistema detenido. Consulte el Manual del propietario |
X2031 |
Mal funcionamiento por desalineación del eje óptico del sensor de radar lateral delantero |
Se almacena el historial de señales de error de desalineación emitidas por el sensor de radar lateral frontal y recibidas por este |
Realice el ajuste del eje de haz del sensor de radar lateral frontal. NOTA: El ajuste del eje de haz del sensor de radar lateral frontal puede realizarse mediante "Objetivo triangular", "Ajuste en marcha" o "GUARDAR/ESCRIBIR DATOS DE LA ECU". Objetivo triangular: Ajuste por conducción: GUARDAR/ESCRIBIR DATOS DE LA ECU: |
Sistema detenido. Consulte el Manual del propietario |
X2035 |
Sensor de radar lateral delantero temporalmente no disponible |
Se almacena el historial de señales de no disponibilidad temporal emitidas por el sensor de radar lateral frontal y recibidas por este |
Consulte Cómo proceder con la solución de problemas en el sistema del sensor de radar lateral frontal.  |
Fallo del sistema. Acuda a su concesionario |
X2036 |
Eje óptico del sensor de radar lateral delantero no ajustado |
Se almacena el historial de señales de haz desalineado emitidas por el sensor de radar lateral frontal y recibidas por este |
Si se emite, ajuste el sensor de radar lateral frontal y borre el historial de control del vehículo Toyota Prius (RoB), y luego compruebe que no vuelve a emitirse. NOTA: El ajuste del eje de haz del sensor de radar lateral frontal puede realizarse mediante "Objetivo triangular", "Ajuste en marcha" o "GUARDAR/ESCRIBIR DATOS DE LA ECU". Objetivo triangular: Ajuste por conducción: GUARDAR/ESCRIBIR DATOS DE LA ECU: |
Fallo del sistema. Acuda a su concesionario |
X2038 |
Fallo del sensor de radar lateral trasero |
Se almacena el historial de señales anormales emitidas por el sensor de monitoreo de punto ciego y recibidas por este |
Consulte Cómo proceder con la solución de problemas en el sistema de monitoreo de punto ciego.  |
Sistema detenido. Consulte el Manual del propietario |
X2039 |
Mal funcionamiento por desalineación del eje óptico del sensor de radar lateral trasero |
Se almacena el historial de señales de error de desalineación emitidas por el sensor de monitoreo de punto ciego y recibidas por este |
Ajuste el eje óptico del sensor de monitoreo de punto ciego. NOTA: El ajuste del eje de haz del sensor de monitoreo de punto ciego puede realizarse mediante "Objetivo triangular", "Ajuste en marcha" o "GUARDAR/ESCRIBIR DATOS DE LA ECU". Objetivo triangular: Ajuste por conducción: GUARDAR/ESCRIBIR DATOS DE LA ECU: |
Sistema detenido. Consulte el Manual del propietario |
X203A |
Sensor de radar lateral trasero temporalmente no disponible |
Se almacena el historial de señales de no disponibilidad temporal emitidas por el sensor de monitoreo de punto ciego y recibidas por este |
Consulte Cómo proceder con la solución de problemas en el sistema de monitoreo de punto ciego.  |
Fallo del sistema. Acuda a su concesionario |
X203B |
Eje óptico del sensor de radar lateral trasero no ajustado |
Se almacena el historial de señales de haz desalineado emitidas por el sensor de monitoreo de punto ciego y recibidas por este |
Si se emite, ajuste el sensor de monitoreo de punto ciego y borre el historial de control del vehículo Toyota Prius (RoB), y luego compruebe que no vuelve a emitirse. NOTA: El ajuste del eje de haz del sensor de monitoreo de punto ciego puede realizarse mediante "Objetivo triangular", "Ajuste en marcha" o "GUARDAR/ESCRIBIR DATOS DE LA ECU". Objetivo triangular: Ajuste por conducción: GUARDAR/ESCRIBIR DATOS DE LA ECU: |
Fallo del sistema. Acuda a su concesionario |
X204A |
Fallo del sensor de aceleración |
Se almacena el historial de señales de mal funcionamiento del sensor G emitidas por la ECU de control de frenos n.º 2 (conjunto del actuador de frenos) y recibidas por este |
Consulte Cómo proceder con la localización de averías en el sistema de frenos electrónico.  |
Sistema detenido: cámara frontal fuera del rango de temperatura. Espere hasta que la temperatura sea normal |
X204D |
Condición de inoperatividad del sistema de control de iluminación delantera por temperatura alta de la cámara de reconocimiento delantera |
Se almacena el historial cuando se recibe una señal de temperatura alta de la cámara de reconocimiento frontal desde la cámara de reconocimiento frontal. |
Mueva el vehículo Toyota Prius a un lugar fresco, como una zona sombreada, para enfriar la cámara de reconocimiento frontal. Causa:
|
Sistema detenido. Visibilidad baja de la cámara delantera. Consulte el Manual del propietario |
X204E |
Condición de inoperatividad del sistema de control de iluminación delantera debido al entorno adverso de la cámara de reconocimiento delantera |
Se almacena el historial cuando se recibe una señal de mal tiempo emitida por la cámara de reconocimiento frontal. |
El sistema vuelve a la normalidad cuando las condiciones meteorológicas adversas del entorno vuelven a la normalidad (sin lluvia intensa, nieve, niebla, etc.). Medidas:
|
- |
X2076 |
Mal funcionamiento del limpiaparabrisas |
Se almacena el historial cuando se recibe una señal de mal funcionamiento del limpiaparabrisas desde la ECU principal de la carrocería (ECU de carrocería de red multiplex) |
Consulte Cómo proceder con la solución de problemas en el sistema de limpiaparabrisas y lavaparabrisas.  |
- |
X2077 |
Circuito del sensor de temperatura ambiente |
Se almacena el historial cuando se recibe una señal de mal funcionamiento del sensor de temperatura ambiente desde el conjunto amplificador del aire acondicionado |
Consulte Cómo proceder con la solución de problemas en el sistema de aire acondicionado.  |
Sistema detenido. Consulte el Manual del propietario |
X2082 |
Sistema de control de la dirección asistida para la asistencia de dirección. Mal funcionamiento del ángulo de dirección |
Se almacena el historial cuando se recibe una señal de anomalía del ángulo de dirección real del sistema de dirección asistida emitida por el sistema de dirección asistida |
Consulte Cómo proceder con la solución de problemas en el sistema de dirección asistida.  |
Sistema detenido. Consulte el Manual del propietario |
X2083 |
Función de navegación no válida |
Se almacena el historial cuando se recibe una señal de mal funcionamiento del sensor del sistema de navegación emitida por el conjunto receptor de radio y pantalla |
Consulte Cómo proceder con la solución de problemas en el sistema de audio y vídeo.  |
Fallo del sistema. Acuda a su concesionario |
X2084 |
Fallo de tolerancia de la velocidad del velocímetro |
Se almacena el historial cuando se recibe una señal de error de tolerancia de velocidad del medidor emitida por el conjunto de combinación de instrumentos |
Consulte Cómo proceder con la solución de problemas en el sistema de medidores / indicadores.  |
Fallo del sistema. Acuda a su concesionario |
X2085 |
Fallo del módulo de control del freno de estacionamiento eléctrico |
Se recibe el historial de señales de mal funcionamiento del EPB emitidas por la ECU de control de deslizamiento n.º 2 (conjunto actuador de frenos) |
Consulte Cómo proceder con la solución de problemas en el sistema de freno de estacionamiento eléctrico.  |
Fallo del sistema. Acuda a su concesionario |
X20B9 |
Error de comunicación entre el módulo de control del conmutador del volante y el módulo de control del cuadro de instrumentos |
Se almacena el historial cuando se recibe desde el conjunto de combinación de instrumentos un error de comunicación entre la ECU de dirección y el conjunto de combinación de instrumentos |
Consulte Cómo proceder con la solución de problemas en el sistema de medidores / indicadores.  |
Sistema detenido. Consulte el Manual del propietario |
X2162 |
Error de comunicación por ECU. Clave de seguridad no registrada (módulo de control del tren motriz híbrido/EV) |
Se almacena el historial cuando se recibe una señal de actualización incompleta de la clave de seguridad de la ECU desde la ECU de control del vehículo híbrido Toyota Prius |
Consulte el registro de la clave de seguridad de la ECU.  |
Sistema detenido. Consulte el Manual del propietario |
X2163 |
Error de comunicación por ECU. Clave de seguridad no registrada (TCM) |
Se almacena el historial cuando se recibe una señal de actualización incompleta de la clave de seguridad de la ECU desde la ECU de control del vehículo híbrido Toyota Prius |
Consulte el registro de la clave de seguridad de la ECU.  |
Sistema detenido. Consulte el Manual del propietario |
X2164 |
Error de comunicación por ECU. Clave de seguridad no registrada (MET) |
Se almacena el historial cuando se recibe una señal de actualización incompleta de la clave de seguridad de la ECU desde el conjunto de combinación de instrumentos |
Consulte el registro de la clave de seguridad de la ECU.  |
Sistema detenido. Consulte el Manual del propietario |
X2166 |
Error de comunicación por ECU. Clave de seguridad no registrada (módulo de control de la dirección asistida "A") |
Se almacena el historial cuando se recibe una señal de actualización incompleta de la clave de seguridad de la ECU desde la ECU de la dirección asistida (conjunto de engranaje de dirección de cremallera y piñón asistida) |
Consulte el registro de la clave de seguridad de la ECU.  |
Sistema detenido. Consulte el Manual del propietario |
X2167 |
Error de comunicación por ECU. Clave de seguridad no registrada (VSC) |
Se almacena el historial cuando se recibe una señal de actualización incompleta de la clave de seguridad de la ECU desde la ECU de control de deslizamiento n.º 2 (conjunto actuador de frenos) |
Consulte el registro de la clave de seguridad de la ECU.  |
Fallo del sistema. Acuda a su concesionario |
X216E |
Comunicación no válida de la cámara de reconocimiento frontal => BRK |
Se almacena el historial cuando se recibe desde la ECU de control de deslizamiento n.º 2 (conjunto actuador de frenos) una señal de error de comunicación entre la ECU de control de deslizamiento n.º 2 (conjunto actuador de frenos) y la cámara de reconocimiento frontal |
Consulte Cómo proceder con la localización de averías en el sistema de frenos electrónico.  |
Fallo del sistema. Acuda a su concesionario |
X216F |
Error de comunicación de la cámara de reconocimiento frontal => FRD |
Se almacena el historial cuando se recibe desde el conjunto del sensor de radar de ondas milimétricas una señal de parada de comunicación de la cámara de reconocimiento frontal |
Consulte Cómo proceder con la solución de problemas en el sistema del radar frontal.  |
Sistema detenido. Consulte el Manual del propietario |
X21A0 |
Estado IG OFF |
Se almacena el historial cuando se recibe la señal IGP OFF desde la ECM cuando la velocidad del vehículo Toyota Prius es de 8 km/h o más |
Consulte Cómo proceder con la solución de problemas en el sistema SFI. para M20A-FXS: para 2ZR-FXE: |
Fallo del sistema. Acuda a su concesionario |
X21BA |
Fallo del sistema BH |
Se almacena el historial cuando se recibe una señal de mal funcionamiento de la retención de freno desde la ECU de control de deslizamiento n.º 2 (conjunto actuador de frenos) |
Consulte Cómo proceder con la localización de averías en el sistema de frenos electrónico.  |
Sistema detenido. Consulte el Manual del propietario |
X2351 |
Condición no válida del control de frenos PDA (DA) |
Se almacena el historial cuando se recibe una señal de imposibilidad de control de frenado de asistencia o una señal de imposibilidad de control de frenado desde la ECU de control de deslizamiento n.º 2 (conjunto actuador de frenos) |
Consulte Cómo proceder con la localización de averías en el sistema de frenos electrónico.  |
- |
X2352 |
Relé B bloqueado (registrador de datos) |
Se almacena el historial cuando se aplica tensión a la cámara de reconocimiento frontal durante 80 segundos después de desactivar el interruptor de encendido. Juicio* NOTA: *: La cámara de reconocimiento frontal realiza el juicio de desactivación del interruptor de encendido en función de las señales de entrada del conjunto del sensor de radar de ondas milimétricas y del sensor de dirección. |
|
Fallo del sistema. Acuda a su concesionario |
X2400 |
Fallo del sistema de control lateral |
Se almacena el historial cuando se recibe desde la ECU de control de deslizamiento n.º 2 (conjunto actuador de frenos) una señal de sistema de control lateral no alcanzable |
Consulte Cómo proceder con la localización de averías en el sistema de frenos electrónico.  |
Fallo del sistema. Acuda a su concesionario |
X2401 |
Fallo del freno automático (principal) |
Se almacena el historial cuando se recibe una señal de imposibilidad de control de frenado de asistencia o una señal de imposibilidad de control de frenado desde la ECU de control de deslizamiento n.º 2 (conjunto actuador de frenos) |
Consulte Cómo proceder con la localización de averías en el sistema de frenos electrónico.  |
Fallo del sistema. Acuda a su concesionario |
X2402 |
Fallo del sistema del tren motriz |
Se almacena el historial cuando se recibe desde la ECU de control de deslizamiento n.º 2 (conjunto actuador de frenos) una señal de imposibilidad de solicitud de límite superior/inferior de control de accionamiento |
Consulte Cómo proceder con la localización de averías en el sistema de frenos electrónico.  |
Fallo del sistema. Acuda a su concesionario |
X2403 |
Fallo del freno automático (secundario) |
Se almacena el historial cuando se recibe una señal de imposibilidad de control de frenado de asistencia o una señal de imposibilidad de control de frenado desde la ECU de control de deslizamiento n.º 2 (conjunto actuador de frenos) |
Consulte Cómo proceder con la localización de averías en el sistema de frenos electrónico.  |
Fallo del sistema. Acuda a su concesionario |
X2404 |
Fallo del freno del conductor |
Se almacena el historial cuando se recibe desde la ECU de control de deslizamiento n.º 2 (conjunto actuador de frenos) una señal de mal funcionamiento del freno del conductor |
Consulte Cómo proceder con la localización de averías en el sistema de frenos electrónico.  |
Fallo del sistema. Acuda a su concesionario |
X2405 |
Fallo del freno de estacionamiento |
Se almacena el historial cuando se recibe desde la ECU de control de deslizamiento n.º 2 (conjunto actuador de frenos) una señal de solicitud de freno de estacionamiento no alcanzable |
Consulte Cómo proceder con la localización de averías en el sistema de frenos electrónico.  |
Fallo del sistema. Acuda a su concesionario |
X2406 |
Fallo de retención de freno |
Se almacena el historial cuando se recibe una señal de mal funcionamiento de la retención de freno desde la ECU de control de deslizamiento n.º 2 (conjunto actuador de frenos) |
Consulte Cómo proceder con la localización de averías en el sistema de frenos electrónico.  |
Fallo del sistema. Acuda a su concesionario |
X2501 |
Error de comunicación CXPI (CMB) |
Se almacena el historial cuando se recibe desde el conjunto de combinación de instrumentos un error de comunicación entre la ECU de dirección de red multiplex y el conjunto de combinación de instrumentos |
Consulte Cómo proceder con la solución de problemas en el sistema de medidores / indicadores.  |
Fallo del sistema. Acuda a su concesionario |
X2904 |
ABS inoperativo |
Se recibe el historial de señales de desactivación del control ABS/BA emitidas por la ECU de control de deslizamiento n.º 2 (conjunto actuador de frenos) |
Consulte Cómo proceder con la localización de averías en el sistema de frenos electrónico.  |
Fallo del sistema. Acuda a su concesionario |
XF01B |
Clave de seguridad de la ECU no registrada |
La clave de seguridad de la ECU no se ha registrado |
Consulte el registro de la clave de seguridad de la ECU.  |


BORRAR el HISTORIAL DE CONTROL del Toyota Prius (RoB) (SISTEMA DE CÁMARA DELANTERA)
AVISO:
Al realizar este procedimiento, se borrarán todos los elementos almacenados del historial de control del vehículo.
(a) Según lo indicado en la GTS, borre el historial de control del vehículo (RoB).
Chasis > Cámara de reconocimiento frontal > UtilidadHistorial de control del vehículo Toyota Prius (RoB)
COMPROBAR EL HISTORIAL DE CONTROL DEL VEHÍCULO (SISTEMA DE AIRBAG)
(a) Parte del historial de control se puede confirmar mediante el Historial de control del vehículo.
Haga clic aquí
Circuito de control del calefactor de la cámara "A" en cortocircuito a masa (C00CA11)
DESCRIPCIÓN
La cámara de reconocimiento frontal controla la corriente del parabrisas (calefactor). La cámara de reconocimiento frontal almacena el DTC C00CA11 cuando detecta un mal funcionamiento en el circuito de accionamiento del parabrisas (calefactor).
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Salida de DTC desde | Prioridad |
|---|---|---|---|---|---|
C00CA11 |
Circuito de control del calefactor de la cámara «A» en cortocircuito a masa |
Cuando la cámara de reconocimiento frontal detecta un cortocircuito a masa en el circuito de cable caliente al encender el calefactor o transcurridos 10 segundos o más desde que se gira el interruptor de encendido a ON |
|
Cámara de reconocimiento frontal |
A |
DIAGRAMA DE CABLEADO

PRECAUCIÓN:
Para evitar quemaduras por el calor del parabrisas (calefactor), no toque directamente la zona.
AVISO:
- Al sustituir la cámara de reconocimiento frontal, sustitúyala siempre por una nueva. Si se utiliza una cámara de reconocimiento frontal instalada en otro vehículo Toyota Prius, la información almacenada en la cámara de reconocimiento frontal no coincidirá con la información del vehículo y es posible que se almacene un DTC.
- Cuando la cámara de reconocimiento frontal se haya sustituido por una nueva, asegúrese de borrar todo el historial de control del vehículo almacenado de cada sistema y los datos de alineación del eje del haz de la cámara de reconocimiento frontal.
NOTA:
La alineación del eje del haz de la cámara de reconocimiento frontal se puede realizar mediante "Reconocimiento único", "Ajuste de conducción" o "Escritura del valor de ajuste del eje de la cámara".
Reconocimiento único: Haga clic aquí

Ajuste de conducción: Haga clic aquí

Escritura del valor de ajuste del eje de la cámara: Haga clic aquí

- Si la cámara de reconocimiento frontal se ha sustituido por una nueva, asegúrese de realizar la Confirmación de la versión de software.
Haga clic aquí

- Antes de realizar el siguiente procedimiento, inspeccione los fusibles de los circuitos relacionados con este sistema.
PROCEDIMIENTO
BORRAR DTC
(a) Borre los DTC.
Chasis > Cámara de reconocimiento frontal > Borrar DTC
|

COMPROBAR SI HAY DTC
Procedimiento previo1
(a) Gire el interruptor de encendido a ON y espere 10 segundos o más.
Procedimiento1
(b) Compruebe si hay DTC.
Chasis > Cámara de reconocimiento frontal > Códigos de averíaResultado | Proceda a |
|---|---|
No se emite C00CA11 |
A |
Se emite C00CA11 |
B |
Procedimiento posterior1
(c) Ninguno
| A |  |
USE EL MÉTODO DE SIMULACIÓN PARA VERIFICAR |
|

BORRAR DTC
Procedimiento previo1
(a) Desconecte el conector U11 del parabrisas (calefactor).
Procedimiento1
(b) Borre los DTC.
Chasis > Cámara de reconocimiento frontal > Borrar DTCProcedimiento posterior1
(c) Ninguno
|

COMPROBAR PARABRISAS (CALEFACTOR)
Procedimiento previo1
(a) Gire el interruptor de encendido a ON y espere 10 segundos o más.
Procedimiento1
(b) Compruebe si hay DTC.
Chasis > Cámara de reconocimiento frontal > Códigos de averíaResultado | Proceda a |
|---|---|
No se emite C00CA11 |
A |
Se emite C00CA11 |
B |
Procedimiento posterior1
(c) Ninguno
| A |  |
REEMPLAZAR PARABRISAS (CALEFACTOR) |


|

COMPROBAR MAZO DE CABLES Y CONECTOR (CÁMARA DE RECONOCIMIENTO FRONTAL - PARABRISAS (CALEFACTOR))
Procedimiento previo1
(a) Desconecte el conector U10 de la cámara de reconocimiento frontal.
Procedimiento1
(b) Mida la resistencia según los valores de la tabla siguiente.
Resistencia estándar:
 Ubicación y trazado (U10,U11) Conector (U10) Conector (U11)
Conexión del comprobador | Condición | Condición especificada | Resultado |
|---|---|---|---|
U10-8 (HTR) o U11-1 (IG1) - Masa de carrocería y otros terminales |
Siempre |
Menos de 1 Ω |
kΩ |
Procedimiento posterior1
(c) Ninguno
| OK |  |
REEMPLAZAR CÁMARA DE RECONOCIMIENTO FRONTAL |


| NG |  |
REPARE O SUSTITUYA EL MAZO DE CABLES O EL CONECTOR |
Tensión del circuito del sensor de temperatura interno del módulo de control "A" fuera de rango (C10001C,...,C1A9500)
DESCRIPCIÓN
Cuando se detecta un fallo interno en la cámara de reconocimiento frontal, se almacenan estos DTC.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Salida de DTC desde | Prioridad |
|---|---|---|---|---|---|
C10001C |
Tensión fuera de rango en el circuito del sensor de temperatura interno «A» del módulo de control |
Se detecta un fallo interno de la cámara de reconocimiento frontal. |
Cámara de reconocimiento frontal |
Cámara de reconocimiento frontal |
A |
C10051C |
Tensión fuera de rango en el circuito del sensor de temperatura interno «B» del módulo de control |
Se detecta un fallo interno de la cámara de reconocimiento frontal. |
Cámara de reconocimiento frontal |
Cámara de reconocimiento frontal |
A |
C100A62 |
Fallo en la comparación de la señal de correlación de los sensores de temperatura interna A/B del módulo de control |
Se detecta un fallo interno de la cámara de reconocimiento frontal. |
Cámara de reconocimiento frontal |
Cámara de reconocimiento frontal |
A |
C1A7F49 |
Fallo electrónico interno del ADC de la cámara de reconocimiento frontal |
Se detecta un fallo interno de la cámara de reconocimiento frontal. |
Cámara de reconocimiento frontal |
Cámara de reconocimiento frontal |
A |
C1A9346 |
Fallo de la memoria de calibración/parámetros del microordenador principal en la cámara de reconocimiento frontal |
Se detecta un fallo interno de la cámara de reconocimiento frontal. |
Cámara de reconocimiento frontal |
Cámara de reconocimiento frontal |
A |
C1A9447 |
Fallo de watchdog/MCU de seguridad del microordenador de procesamiento de imagen en la cámara de reconocimiento frontal |
Se detecta un fallo interno de la cámara de reconocimiento frontal. |
Cámara de reconocimiento frontal |
Cámara de reconocimiento frontal |
A |
C1A9500 |
Fallo del módulo de procesamiento de imagen de la cámara de reconocimiento frontal |
Se detecta un fallo interno de la cámara de reconocimiento frontal. |
Cámara de reconocimiento frontal |
Cámara de reconocimiento frontal |
A |
AVISO:
- Al sustituir la cámara de reconocimiento frontal, sustitúyala siempre por una nueva. Si se utiliza una cámara de reconocimiento frontal instalada en otro vehículo Toyota Prius, la información almacenada en la cámara de reconocimiento frontal no coincidirá con la información del vehículo y es posible que se almacene un DTC.
- Cuando la cámara de reconocimiento frontal se haya sustituido por una nueva, asegúrese de borrar todo el historial de control del vehículo almacenado de cada sistema y los datos de alineación del eje del haz de la cámara de reconocimiento frontal.
NOTA:
La alineación del eje del haz de la cámara de reconocimiento frontal se puede realizar mediante "Reconocimiento único", "Ajuste de conducción" o "Escritura del valor de ajuste del eje de la cámara".
Reconocimiento único: Haga clic aquí

Ajuste de conducción: Haga clic aquí

Escritura del valor de ajuste del eje de la cámara: Haga clic aquí

- Si la cámara de reconocimiento frontal se ha sustituido por una nueva, asegúrese de realizar la Confirmación de la versión de software.
Haga clic aquí

PROCEDIMIENTO
COMPROBAR SI HAY DTC
Procedimiento previo1
(a) Gire el interruptor de encendido a OFF.
(b) Gire el interruptor de encendido a ON y espere 80 segundos o más.
Procedimiento1
(c) Compruebe si hay DTC.
Chasis > Cámara de reconocimiento frontal > Códigos de averíaResultado | Proceda a |
|---|---|
No se muestran DTC |
A |
Se muestran DTC |
B |
Procedimiento posterior1
(d) Ninguno
| A |  |
USE EL MÉTODO DE SIMULACIÓN PARA VERIFICAR |
| B |  |
REEMPLAZAR CÁMARA DE RECONOCIMIENTO FRONTAL |


Relé de la luz de freno atascado (C138071)
DESCRIPCIÓN
El interruptor de luz de freno y la ECU de control de estabilidad n.º 2 (conjunto actuador de frenos) emiten una señal de luz de freno. Cuando la ECU de control de estabilidad n.º 2 (conjunto actuador de frenos) detecta un fallo de circuito relacionado con la luz de freno, se comunica con la cámara de reconocimiento frontal mediante CAN y emite el DTC C138071.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Salida de DTC desde | Prioridad |
|---|---|---|---|---|---|
C138071 |
Actuador del relé de la luz de freno bloqueado |
Cuando se recibe una señal de fallo del circuito de la luz de freno desde la ECU de control de estabilidad n.º 2 (conjunto actuador de frenos) |
Sistema de frenos controlado electrónicamente |
Cámara de reconocimiento frontal |
B |
PROCEDIMIENTO
COMPROBAR SISTEMA DE FRENOS CONTROLADO ELECTRÓNICAMENTE
NOTA:
Haga clic aquí

| SIGUIENTE |  |
FIN |
Fallo interno del componente del sensor táctil del volante (C1A7796)
DESCRIPCIÓN
La cámara de reconocimiento frontal almacena el DTC C1A7796 cuando detecta un fallo o un fallo del sensor táctil de la ECU de dirección de red multiplex (sensor táctil).
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Salida de DTC desde | Prioridad |
|---|---|---|---|---|---|
C1A7796 |
Fallo interno del componente del sensor táctil del volante |
La cámara de reconocimiento frontal recibe señales de fallo de la ECU de dirección de red multiplex. Condiciones de envío de la señal de fallo:
|
Conjunto del volante |
Cámara de reconocimiento frontal |
A |
DIAGRAMA DE CABLEADO
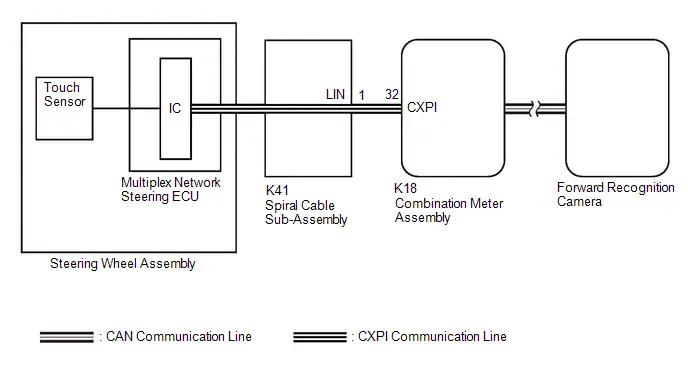
AVISO:
El Toyota Prius está equipado con un Sistema Suplementario de Sujeción (SRS), que incluye componentes como los airbags. Antes de realizar cualquier trabajo de mantenimiento (incluido el desmontaje o montaje de piezas), lea atentamente las precauciones del Sistema Suplementario de Sujeción.
Haga clic aquí
PROCEDIMIENTO
REEMPLAZAR CONJUNTO DEL VOLANTE
NOTA:
Haga clic aquí

| SIGUIENTE |  |
FIN |
Avería por desalineación del eje óptico de la cámara de reconocimiento frontal (C1AA800)
DESCRIPCIÓN
La cámara de reconocimiento frontal supervisa el estado de su eje óptico. Si determina que la alineación del eje óptico se ha desviado, almacenará el DTC C1AA800.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Salida de DTC desde | Prioridad |
|---|---|---|---|---|---|
C1AA800 |
Fallo de desalineación del eje óptico de la cámara de reconocimiento frontal |
Cuando se detecta una desalineación de la cámara de reconocimiento frontal |
|
Cámara de reconocimiento frontal |
A |
AVISO:
- Al sustituir la cámara de reconocimiento frontal, sustitúyala siempre por una nueva. Si se utiliza una cámara de reconocimiento frontal instalada en otro vehículo Toyota Prius, la información almacenada en la cámara de reconocimiento frontal no coincidirá con la información del vehículo y es posible que se almacene un DTC.
- Cuando la cámara de reconocimiento frontal se haya sustituido por una nueva, asegúrese de borrar todo el historial de control del vehículo almacenado de cada sistema y los datos de alineación del eje del haz de la cámara de reconocimiento frontal.
NOTA:
La alineación del eje del haz de la cámara de reconocimiento frontal se puede realizar mediante "Reconocimiento único", "Ajuste de conducción" o "Escritura del valor de ajuste del eje de la cámara".
Reconocimiento único: Haga clic aquí

Ajuste de conducción: Haga clic aquí

Escritura del valor de ajuste del eje de la cámara: Haga clic aquí

- Si la cámara de reconocimiento frontal se ha sustituido por una nueva, asegúrese de realizar la Confirmación de la versión de software.
Haga clic aquí

- Al sustituir el parabrisas de un Toyota Prius equipado con cámara de reconocimiento frontal, asegúrese de utilizar una pieza original Toyota. Si se utiliza una pieza no original Toyota, es posible que no se pueda instalar la cámara de reconocimiento frontal por falta del soporte, o que la cámara no funcione correctamente debido a diferencias en la transmisividad o en el borde de cerámica negra.
- El eje óptico de la cámara de reconocimiento frontal puede desviarse si el Toyota Prius circula por una carretera peraltada, como un circuito de carreras. Esta desviación puede corregirse conduciendo el vehículo durante un rato por una carretera normal.
- El eje óptico de la cámara de reconocimiento frontal puede desviarse cuando el vehículo está sobrecargado o la alineación de ruedas (convergencia) es incorrecta. El eje óptico de la cámara de reconocimiento frontal puede corregirse reduciendo la carga del Toyota Prius o ajustando la convergencia.
PROCEDIMIENTO
COMPROBAR INSTALACIÓN DE LA CÁMARA DE RECONOCIMIENTO FRONTAL
NOTA:
Haga clic aquí

NOTA:
Si el soporte de instalación de la cámara de reconocimiento frontal está deformado o desalineado, reemplace el parabrisas.
OK:
El soporte de instalación de la cámara de reconocimiento frontal no está deformado ni desalineado.
| NG |  |
IR AL PASO 11 |
|

COMPROBAR CONDICIÓN DE FUNCIONAMIENTO DEL Toyota Prius
NOTA:
Compruebe si existió alguna condición que provocara la desalineación temporal del eje óptico de la cámara de reconocimiento frontal, como sobrecarga, remolque o modificaciones del vehículo.
OK:
El vehículo no estaba sobrecargado, no remolcaba ni estaba modificado.
| NG |  |
IR AL PASO 9 |
|

COMPROBAR ALINEACIÓN DE RUEDAS (CONVERGENCIA)
NOTA:
- Para la alineación de ruedas delanteras: Haga clic aquí


- Para la alineación de ruedas traseras: Haga clic aquí


OK:
Las ruedas delanteras y traseras no están desalineadas (convergencia)
| NG |  |
IR AL PASO 6 |
|

REALIZAR AJUSTE DE LA CÁMARA DE RECONOCIMIENTO FRONTAL
NOTA:
La alineación del eje del haz de la cámara de reconocimiento frontal se puede realizar mediante "Reconocimiento único", "Ajuste de conducción" o "Escritura del valor de ajuste del eje de la cámara".
Reconocimiento único: Haga clic aquí
Ajuste de conducción: Haga clic aquí
Escritura del valor de ajuste del eje de la cámara: Haga clic aquí
|

BORRAR DTC
(a) Borre los DTC.
Chasis > Cámara de reconocimiento frontal > Borrar DTC| SIGUIENTE |  |
FIN |
AJUSTAR ALINEACIÓN DE RUEDAS (CONVERGENCIA)
NOTA:
- Para la alineación de ruedas delanteras: Haga clic aquí


- Para la alineación de ruedas traseras: Haga clic aquí


|

REALIZAR AJUSTE DE LA CÁMARA DE RECONOCIMIENTO FRONTAL
NOTA:
La alineación del eje del haz de la cámara de reconocimiento frontal se puede realizar mediante "Reconocimiento único", "Ajuste de conducción" o "Escritura del valor de ajuste del eje de la cámara".
Reconocimiento único: Haga clic aquí
Ajuste de conducción: Haga clic aquí
Escritura del valor de ajuste del eje de la cámara: Haga clic aquí
|

BORRAR DTC
(a) Borre los DTC.
Chasis > Cámara de reconocimiento frontal > Borrar DTC| SIGUIENTE |  |
FIN |
REALIZAR AJUSTE DE LA CÁMARA DE RECONOCIMIENTO FRONTAL
Procedimiento previo1
(a) Devuelva el Toyota Prius a sus condiciones normales de funcionamiento.
Procedimiento1
(b) Realice el ajuste de la cámara de reconocimiento frontal.
NOTA:
La alineación del eje del haz de la cámara de reconocimiento frontal se puede realizar mediante "Reconocimiento único", "Ajuste de conducción" o "Escritura del valor de ajuste del eje de la cámara".
Reconocimiento único: Haga clic aquí
Ajuste de conducción: Haga clic aquí
Escritura del valor de ajuste del eje de la cámara: Haga clic aquí
Procedimiento posterior1
(c) Ninguno
|

BORRAR DTC
(a) Borre los DTC.
Chasis > Cámara de reconocimiento frontal > Borrar DTC| SIGUIENTE |  |
FIN |
REEMPLAZAR PARABRISAS
NOTA:
Haga clic aquí

|

REALIZAR AJUSTE DE LA CÁMARA DE RECONOCIMIENTO FRONTAL
NOTA:
La alineación del eje del haz de la cámara de reconocimiento frontal se puede realizar mediante "Reconocimiento único", "Ajuste de conducción" o "Escritura del valor de ajuste del eje de la cámara".
Reconocimiento único: Haga clic aquí
Ajuste de conducción: Haga clic aquí
Escritura del valor de ajuste del eje de la cámara: Haga clic aquí
|

BORRAR DTC
(a) Borre los DTC.
Chasis > Cámara de reconocimiento frontal > Borrar DTC| SIGUIENTE |  |
FIN |
Funcionamiento inesperado del módulo de control del tren motriz híbrido/VE "A" (P0A1D94)
DESCRIPCIÓN
La cámara de reconocimiento frontal recibe la información de especificaciones del vehículo de la ECU de control híbrido a través de la línea de comunicación CAN. Cuando la información de especificaciones del vehículo enviada por la ECU de control híbrido es anormal, la cámara de reconocimiento frontal almacena el DTC P0A1D94.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Salida de DTC desde | Prioridad |
|---|---|---|---|---|---|
P0A1D94 |
Funcionamiento inesperado del módulo de control del tren motriz híbrido/eléctrico «A» |
Cuando la cámara de reconocimiento frontal recibe una señal de fallo del circuito de entrada del interruptor del control de crucero enviada por la ECU de control híbrido del Toyota Prius |
|
Cámara de reconocimiento frontal |
B |
AVISO:
- Al sustituir la cámara de reconocimiento frontal, sustitúyala siempre por una nueva. Si se utiliza una cámara de reconocimiento frontal instalada en otro vehículo Toyota Prius, la información almacenada en la cámara de reconocimiento frontal no coincidirá con la información del vehículo y es posible que se almacene un DTC.
- Cuando la cámara de reconocimiento frontal se haya sustituido por una nueva, asegúrese de borrar todo el historial de control del vehículo almacenado de cada sistema y los datos de alineación del eje del haz de la cámara de reconocimiento frontal.
NOTA:
La alineación del eje del haz de la cámara de reconocimiento frontal se puede realizar mediante "Reconocimiento único", "Ajuste de conducción" o "Escritura del valor de ajuste del eje de la cámara".
Reconocimiento único: Haga clic aquí

Ajuste de conducción: Haga clic aquí

Escritura del valor de ajuste del eje de la cámara: Haga clic aquí

- Si la cámara de reconocimiento frontal se ha sustituido por una nueva, asegúrese de realizar la Confirmación de la versión de software.
Haga clic aquí

PROCEDIMIENTO
COMPROBAR DTC (Control híbrido)
(a) Compruebe los DTC.
Tren motriz > Control híbrido > Códigos de averíaResultado | Proceda a |
|---|---|
No se emiten DTC del sistema de control híbrido |
A |
Se emiten DTC del sistema de control híbrido |
B |
| A |  |
REEMPLAZAR CÁMARA DE RECONOCIMIENTO FRONTAL |
| B |  |
IR AL SISTEMA DE CONTROL HÍBRIDO para 2ZR-FXE: Haga clic aquí para M20A-FXS: Haga clic aquí |


Pérdida de comunicación con el módulo de control de navegación, mensaje ausente (U016387)
DESCRIPCIÓN
Cuando se detecta un fallo entre diversas ECU y sensores, se almacenan estos DTC.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Salida de DTC desde | Prioridad |
|---|---|---|---|---|---|
U016387 |
Pérdida de comunicación con el módulo de control de navegación. Falta mensaje |
Cuando se detecta un error de comunicación entre la cámara de reconocimiento frontal y el conjunto receptor de radio y pantalla |
Sistema de comunicación CAN |
Cámara de reconocimiento frontal |
B |
PROCEDIMIENTO
INICIALIZACIÓN DE LA INFORMACIÓN DE INSTALACIÓN DEL NAVEGADOR
NOTA:
Esta utilidad se utiliza para inicializar la información de instalación del navegador almacenada en la cámara de reconocimiento delantera.
(a) Siguiendo las instrucciones del GTS, realice "Inicialización de la información de instalación del navegador".
Chasis > Cámara de reconocimiento frontal > UtilidadInicialización de la información de instalación del navegador
|

BORRAR DTC
(a) Borre los DTC.
Chasis > Cámara de reconocimiento frontal > Borrar DTC
|

COMPROBAR SI HAY DTC
Procedimiento previo1
(a) Asegúrese de que se cumplen las condiciones de detección del DTC.
NOTA:
Si no se cumplen las condiciones de detección, el sistema no puede detectar el fallo.
Procedimiento1
(b) Compruebe si hay DTC.
Chasis > Cámara de reconocimiento frontal > Códigos de averíaResultado | Proceda a |
|---|---|
No se muestran DTC |
A |
Se emite U016387 |
B |
Procedimiento posterior1
(c) Ninguno
| A |  |
USE EL MÉTODO DE SIMULACIÓN PARA VERIFICAR |
| B |  |
VAYA AL SISTEMA DE COMUNICACIÓN CAN |
Pérdida de comunicación con el módulo de control de detección de obstáculos laterales "A", mensaje ausente (U023287,U123687)
DESCRIPCIÓN
La cámara de reconocimiento frontal está conectada al sensor de punto ciego lado derecho (A)*1 y al sensor de radar lateral delantero (B)*2 mediante la línea de comunicación CAN.
Si se interrumpe la comunicación con el sensor de punto ciego lado derecho (A), la cámara de reconocimiento frontal almacena el DTC U023287.*1
Si se interrumpe la comunicación con el sensor de radar lateral delantero (B), la cámara de reconocimiento frontal almacena el DTC U123687.*2
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Salida de DTC desde | Prioridad |
|---|---|---|---|---|---|
U023287 |
Pérdida de comunicación con el módulo de control de detección de obstáculos laterales «A». Falta mensaje |
Cuando se detecta un error de comunicación entre la cámara de reconocimiento frontal y el sensor de punto ciego lado derecho (A) |
|
Cámara de reconocimiento frontal |
A |
U123687 |
Pérdida de comunicación con el sensor de distancia delantero del control de crucero, lado delantero "B", mensaje ausente |
Cuando se detecta un error de comunicación entre la cámara de reconocimiento frontal y el sensor de radar lateral delantero (B) |
|
Cámara de reconocimiento frontal |
A |
- *1: con sistema de monitorización de punto ciego
- *2: con alerta de tráfico cruzado frontal
NOTA:
Si los DTC se emiten simultáneamente, se puede reducir la zona de inspección.
con Monitor de ángulo muerto con alerta de tráfico cruzado frontalPatrón | Nombre de la pieza de salida del DTC (Visualización en GTS) | Área sospechosa (estado de la avería) |
|
|---|---|---|---|
Cámara de reconocimiento frontal |
|||
Cámara de reconocimiento frontal |
|||
U023287 | U123687 |
||
| ○: Se emite el DTC -: No se emite el DTC |
|||
Patrón 1 |
○ |
○ |
Mazo de cables o conector (circuito abierto o cortocircuito) |
Sensor del monitor de ángulo muerto derecho (A) (avería interna) |
|||
Sensor de radar lateral delantero (B) (avería interna) |
|||
Conjunto ECU de advertencia de holgura (avería interna) |
|||
Terminal de unión CAN n.º 1 (avería interna) |
|||
Cámara de reconocimiento frontal (avería interna) |
|||
Patrón 2 |
○ |
- |
Mazo de cables o conector (circuito abierto) |
Sensor del monitor de ángulo muerto derecho (A) (avería interna) |
|||
Patrón 3 |
- |
○ |
Mazo de cables o conector (circuito abierto) |
Sensor de radar lateral delantero (B) (avería interna) |
|||
Patrón | Nombre de la pieza de salida del DTC (Visualización en GTS) | Área sospechosa (estado de la avería) |
|---|---|---|
Cámara de reconocimiento frontal |
||
Cámara de reconocimiento frontal |
||
U023287 |
||
| ○: Se emite el DTC -: No se emite el DTC |
||
Patrón 1 |
○ |
Mazo de cables o conector (circuito abierto o cortocircuito) |
Sensor del monitor de ángulo muerto derecho (A) (avería interna) |
||
Conjunto ECU de advertencia de holgura (avería interna) |
||
Terminal de unión CAN n.º 1 (avería interna) |
||
Cámara de reconocimiento frontal (avería interna) |
||
DIAGRAMA DE CABLEADO
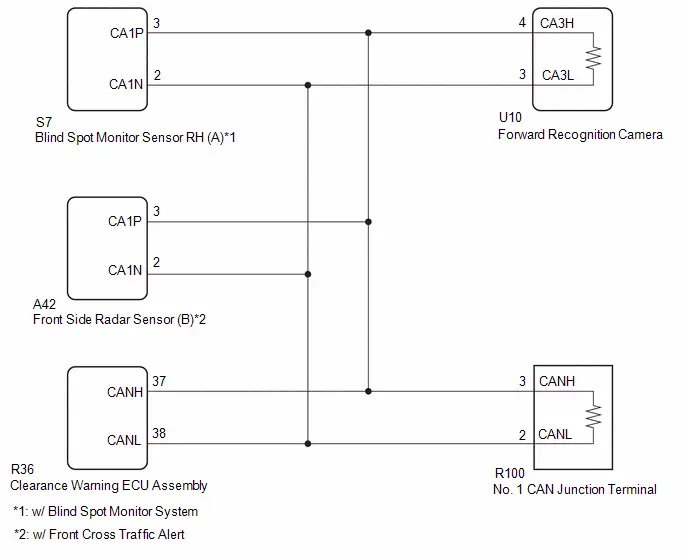
AVISO:
- Al sustituir la cámara de reconocimiento frontal, sustitúyala siempre por una nueva. Si se utiliza una cámara de reconocimiento frontal instalada en otro vehículo Toyota Prius, la información almacenada en la cámara de reconocimiento frontal no coincidirá con la información del vehículo y es posible que se almacene un DTC.
- Cuando la cámara de reconocimiento frontal se haya sustituido por una nueva, asegúrese de borrar todo el historial de control del vehículo almacenado de cada sistema y los datos de alineación del eje del haz de la cámara de reconocimiento frontal.
NOTA:
La alineación del eje del haz de la cámara de reconocimiento frontal se puede realizar mediante "Reconocimiento único", "Ajuste de conducción" o "Escritura del valor de ajuste del eje de la cámara".
Reconocimiento único: Haga clic aquí

Ajuste de conducción: Haga clic aquí

Escritura del valor de ajuste del eje de la cámara: Haga clic aquí

- Si la cámara de reconocimiento frontal se ha sustituido por una nueva, asegúrese de realizar la Confirmación de la versión de software.
Haga clic aquí

- Después de apagar el interruptor de encendido, puede haber un tiempo de espera antes de desconectar el terminal negativo (-) de la batería auxiliar.
Haga clic aquí

NOTA:
Al desconectar y volver a conectar la batería auxiliar, existe una función de aprendizaje automático que completa el aprendizaje cuando se utiliza el sistema correspondiente.
Haga clic aquí


PROCEDIMIENTO
CONFIRMAR MODELO
(a) Seleccione el modelo que se va a inspeccionar.
Resultado | Proceda a |
|---|---|
con Monitor de ángulo muerto con alerta de tráfico cruzado frontal |
A |
con Monitor de ángulo muerto sin alerta de tráfico cruzado frontal |
B |
| B |  |
IR AL PASO 13 |
|

COMPROBAR SI HAY DTC
(a) Lea cada DTC y compruebe el patrón de diagnóstico utilizando la tabla siguiente.
Chasis > Cámara de reconocimiento frontal > Códigos de averíaPatrón | Nombre de la pieza de salida del DTC (Visualización en GTS) |
|
|---|---|---|
Cámara de reconocimiento frontal |
||
Patrón 1 |
U023287 |
U123687 |
Patrón 2 |
U023287 |
- |
Patrón 3 |
- |
U123687 |
Resultado | Proceda a |
|---|---|
Patrón 1 |
A |
Patrón 2 |
B |
Patrón 3 |
C |
| B |  |
IR AL PASO 11 |
| C |  |
IR AL PASO 12 |
|

BORRAR DTC
Procedimiento previo1
(a) Desconecte el conector S7 del sensor del monitor de ángulo muerto derecho (A).
Procedimiento1
(b) Borre los DTC.
Chasis > Cámara de reconocimiento frontal > Borrar DTCProcedimiento posterior1
(c) Ninguno
|

INSPECCIONAR EL SENSOR DEL MONITOR DE ÁNGULO MUERTO DERECHO (A)
(a) Revise si hay DTC.
Chasis > Cámara de reconocimiento frontal > Códigos de averíaResultado | Proceda a |
|---|---|
Se emite U023287 |
A |
Se emiten U023287 y U123687 |
B |
| A |  |
REEMPLAZAR EL SENSOR DEL MONITOR DE ÁNGULO MUERTO DERECHO (A) |


|

BORRAR DTC
Procedimiento previo1
(a) Conecte el conector S7 del sensor del monitor de ángulo muerto derecho (A).
(b) Desconecte el conector A42 del sensor de radar lateral delantero (B).
Procedimiento1
(c) Borre los DTC.
Chasis > Cámara de reconocimiento frontal > Borrar DTCProcedimiento posterior1
(d) Ninguno
|

INSPECCIONAR EL SENSOR DE RADAR LATERAL DELANTERO (B)
(a) Revise si hay DTC.
Chasis > Cámara de reconocimiento frontal > Códigos de averíaResultado | Proceda a |
|---|---|
Se emite U123687 |
A |
Se emiten U023287 y U123687 |
B |
| A |  |
REEMPLAZAR EL SENSOR DE RADAR LATERAL DELANTERO (B) |


|

BORRAR DTC
Procedimiento previo1
(a) Conecte el conector A42 del sensor de radar lateral delantero (B).
(b) Desconecte el conector R36 del conjunto ECU de advertencia de holgura.
Procedimiento1
(c) Borre los DTC.
Chasis > Cámara de reconocimiento frontal > Borrar DTCProcedimiento posterior1
(d) Ninguno
|

INSPECCIONAR EL CONJUNTO ECU DE ADVERTENCIA DE HOLGURA
(a) Revise si hay DTC.
Chasis > Cámara de reconocimiento frontal > Códigos de averíaResultado | Proceda a |
|---|---|
No se muestran DTC |
A |
Se emiten U023287 y U123687 |
B |
| A |  |
REEMPLAZAR EL CONJUNTO ECU DE ADVERTENCIA DE HOLGURA |
|

COMPROBAR EL CABLE PRINCIPAL CAN (CÁMARA DE RECONOCIMIENTO FRONTAL)
Procedimiento previo1
(a) Desconecte el cable del terminal negativo (-) de la batería auxiliar.
(b) Desconecte el conector U10 de la cámara de reconocimiento frontal.
Procedimiento1
(c) Mida la resistencia según el/los valor(es) de la tabla siguiente.
Resistencia estándar:
 Ubicación y trazado (U10) Conector (U10)
Conexión del comprobador | Condición | Condición especificada | Resultado |
|---|---|---|---|
U10-3 (CA3L) - U10-4 (CA3H) |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
108 a 132 Ω |
Ω |
U10-3 (CA3L) - Masa de carrocería |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
200 Ω o más |
Ω |
U10-4 (CA3H) - Masa de carrocería |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
200 Ω o más |
Ω |
U10-3 (CA3L) - B |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
6 kΩ o más |
kΩ |
U10-4 (CA3H) - B |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
6 kΩ o más |
kΩ |
Procedimiento posterior1
(d) Ninguno
| OK |  |
REEMPLAZAR CÁMARA DE RECONOCIMIENTO FRONTAL |


|

COMPROBAR EL CABLE PRINCIPAL CAN (TERMINAL DE UNIÓN CAN N.º 1)
Procedimiento previo1
(a) Desconecte el cable del terminal negativo (-) de la batería auxiliar.
(b) Conecte el conector U10 de la cámara de reconocimiento frontal.
(c) Desconecte el conector R100 del terminal de unión CAN n.º 1.
Procedimiento1
(d) Mida la resistencia según los valores indicados en la tabla siguiente.
Resistencia estándar:
 Ubicación y trazado (R100) Conector (R100)
Conexión del comprobador | Condición | Condición especificada | Resultado |
|---|---|---|---|
R100-2 (CANL) - R100-3 (CANH) |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
108 a 132 Ω |
Ω |
R100-2 (CANL) - Masa de carrocería |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
200 Ω o más |
Ω |
R100-3 (CANH) - Masa de carrocería |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
200 Ω o más |
Ω |
R100-2 (CANL) - B |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
6 kΩ o más |
kΩ |
R100-3 (CANH) - B |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
6 kΩ o más |
kΩ |
Procedimiento posterior1
(e) Ninguno
| OK |  |
REEMPLAZAR EL TERMINAL DE UNIÓN CAN N.º 1 |
| NG |  |
REPARE O SUSTITUYA EL MAZO DE CABLES O EL CONECTOR |
COMPROBAR EL CABLE PRINCIPAL CAN (SENSOR DEL MONITOR DE ÁNGULO MUERTO DERECHO (A))
Procedimiento previo1
(a) Desconecte el cable del terminal negativo (-) de la batería auxiliar.
(b) Desconecte el conector S7 del sensor del monitor de ángulo muerto derecho (A).
Procedimiento1
(c) Mida la resistencia según el/los valor(es) de la tabla siguiente.
Resistencia estándar:
 Ubicación y trazado (S7) Conector (S7)
Conexión del comprobador | Condición | Condición especificada | Resultado |
|---|---|---|---|
S7-3 (CA1P) - S7-2 (CA1N) |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
54 a 69 Ω |
Ω |
Procedimiento posterior1
(d) Ninguno
| OK |  |
REEMPLAZAR EL SENSOR DEL MONITOR DE ÁNGULO MUERTO DERECHO (A) |


| NG |  |
REPARE O SUSTITUYA EL MAZO DE CABLES O EL CONECTOR |
COMPROBAR EL CABLE PRINCIPAL CAN (SENSOR DE RADAR LATERAL DELANTERO (B))
Procedimiento previo1
(a) Desconecte el cable del terminal negativo (-) de la batería auxiliar.
(b) Desconecte el conector A42 del sensor de radar lateral delantero (B).
Procedimiento1
(c) Mida la resistencia según el/los valor(es) de la tabla siguiente.
Resistencia estándar:
 Ubicación y trazado (A42) Conector (A42)
Conexión del comprobador | Condición | Condición especificada | Resultado |
|---|---|---|---|
A42-3 (CA1P) - A42-2 (CA1N) |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
54 a 69 Ω |
Ω |
Procedimiento posterior1
(d) Ninguno
| OK |  |
REEMPLAZAR EL SENSOR DE RADAR LATERAL DELANTERO (B) |


| NG |  |
REPARE O SUSTITUYA EL MAZO DE CABLES O EL CONECTOR |
BORRAR DTC
Procedimiento previo1
(a) Desconecte el conector R36 del conjunto ECU de advertencia de holgura.
Procedimiento1
(b) Borre los DTC.
Chasis > Cámara de reconocimiento frontal > Borrar DTCProcedimiento posterior1
(c) Ninguno
|

INSPECCIONAR EL CONJUNTO ECU DE ADVERTENCIA DE HOLGURA
(a) Revise si hay DTC.
Chasis > Cámara de reconocimiento frontal > Códigos de averíaResultado | Proceda a |
|---|---|
No se muestran DTC |
A |
Se emite U023287 |
B |
| A |  |
REEMPLAZAR EL CONJUNTO ECU DE ADVERTENCIA DE HOLGURA |
|

BORRAR DTC
Procedimiento previo1
(a) Desconecte el conector R100 del terminal de unión CAN n.º 1.
Procedimiento1
(b) Borre los DTC.
Chasis > Cámara de reconocimiento frontal > Borrar DTCProcedimiento posterior1
(c) Ninguno
|

INSPECCIONAR EL TERMINAL DE UNIÓN CAN N.º 1
(a) Revise si hay DTC.
Chasis > Cámara de reconocimiento frontal > Códigos de averíaResultado | Proceda a |
|---|---|
No se muestran DTC |
A |
Se emite U023287 |
B |
| A |  |
REEMPLAZAR EL TERMINAL DE UNIÓN CAN N.º 1 |
|

COMPROBAR EL CABLE PRINCIPAL CAN (SENSOR DEL MONITOR DE ÁNGULO MUERTO DERECHO (A))
Procedimiento previo1
(a) Desconecte el cable del terminal negativo (-) de la batería auxiliar.
(b) Conecte el conector R100 del terminal de unión CAN n.º 1.
(c) Desconecte el conector S7 del sensor del monitor de ángulo muerto derecho (A).
Procedimiento1
(d) Mida la resistencia según los valores indicados en la tabla siguiente.
Resistencia estándar:
 Ubicación y trazado (S7) Conector (S7)
Conexión del comprobador | Condición | Condición especificada | Resultado |
|---|---|---|---|
S7-3 (CA1P) - S7-2 (CA1N) |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
54 a 69 Ω |
Ω |
Procedimiento posterior1
(e) Ninguno
| NG |  |
REPARE O SUSTITUYA EL MAZO DE CABLES O EL CONECTOR |
|

COMPROBAR LA CÁMARA DE RECONOCIMIENTO DELANTERA
Procedimiento previo1
(a) Desconecte el conector S7 del sensor del monitor de ángulo muerto derecho (A).
Procedimiento1
(b) Usando un osciloscopio, compruebe la forma de onda.
OK:
 Ubicación y trazado (S7) Conector (S7)
Conexión del comprobador | Condición | Ajuste de la herramienta | Condición especificada |
|---|---|---|---|
S7-3 (CA1P) - S7-2 (CA1N) |
Interruptor de encendido en ON |
1V/DIV., 100μs./DIV. |
Generación de pulsos |
Procedimiento posterior1
(c) Ninguno
| OK |  |
REEMPLAZAR EL SENSOR DEL MONITOR DE ÁNGULO MUERTO DERECHO (A) |


| NG |  |
REEMPLAZAR CÁMARA DE RECONOCIMIENTO FRONTAL |


Pérdida de comunicación con el sensor de distancia frontal del control de crucero, sensor único o central, mensaje ausente (U023587)
DESCRIPCIÓN
La cámara de reconocimiento frontal se comunica con el conjunto del sensor de radar de ondas milimétricas a través de la línea de comunicación CAN. Si la comunicación con el conjunto del sensor de radar de ondas milimétricas se interrumpe, la cámara de reconocimiento frontal almacena el DTC U023587.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Salida de DTC desde | Prioridad |
|---|---|---|---|---|---|
U023587 |
Pérdida de comunicación con el sensor de distancia frontal del control de crucero, sensor único o central. Falta mensaje |
Cuando se detecta un error de comunicación entre la cámara de reconocimiento frontal y el conjunto del sensor de radar de ondas milimétricas |
|
Cámara de reconocimiento frontal |
A |
- *: con Advanced Park
NOTA:
Si los DTC se emiten simultáneamente, se puede reducir la zona de inspección.
con Advanced ParkPatrón | Nombre de la pieza de salida del DTC (Visualización en GTS) | Área sospechosa (estado de la avería) |
|||
|---|---|---|---|---|---|
Cámara de reconocimiento frontal | Conjunto del sensor de radar de ondas milimétricas | Conjunto ECU de advertencia de holgura | ECU de asistencia de estacionamiento |
||
Cámara de reconocimiento frontal | Sensor de radar delantero | Advertencia de holgura | Módulo de control de la cámara de monitorización del entorno |
||
U023587 | U010487 | U117987 | U11B687 |
||
| ○: Se emite el DTC -: No se emite el DTC |
|||||
Patrón 1 |
○ |
○ |
○ |
○ |
Mazo de cables o conector (circuito abierto o cortocircuito) |
Conjunto del sensor de radar de ondas milimétricas (avería interna) |
|||||
Conjunto ECU de advertencia de holgura (avería interna) |
|||||
ECU de asistencia de estacionamiento (avería interna) |
|||||
Cámara de reconocimiento frontal (avería interna) |
|||||
Patrón 2 |
○ |
- |
- |
- |
Conector (conexión deficiente) |
Mazo de cables o conector (circuito abierto) |
|||||
Conjunto del sensor de radar de ondas milimétricas (avería interna) |
|||||
Cámara de reconocimiento frontal (avería interna) |
|||||
Patrón | Nombre de la pieza de salida del DTC (Visualización en GTS) | Área sospechosa (estado de la avería) |
|
|---|---|---|---|
Cámara de reconocimiento frontal | Conjunto del sensor de radar de ondas milimétricas |
||
Cámara de reconocimiento frontal | Sensor de radar delantero |
||
U023587 | U010487 |
||
| ○: Se emite el DTC -: No se emite el DTC |
|||
Patrón 1 |
○ |
○ |
Mazo de cables o conector (circuito abierto o cortocircuito) |
Conjunto del sensor de radar de ondas milimétricas (avería interna) |
|||
Cámara de reconocimiento frontal (avería interna) |
|||
Patrón 2 |
○ |
- |
Conector (conexión deficiente) |
Mazo de cables o conector (circuito abierto) |
|||
Conjunto del sensor de radar de ondas milimétricas (avería interna) |
|||
Cámara de reconocimiento frontal (avería interna) |
|||
DIAGRAMA DE CABLEADO
con Advanced Park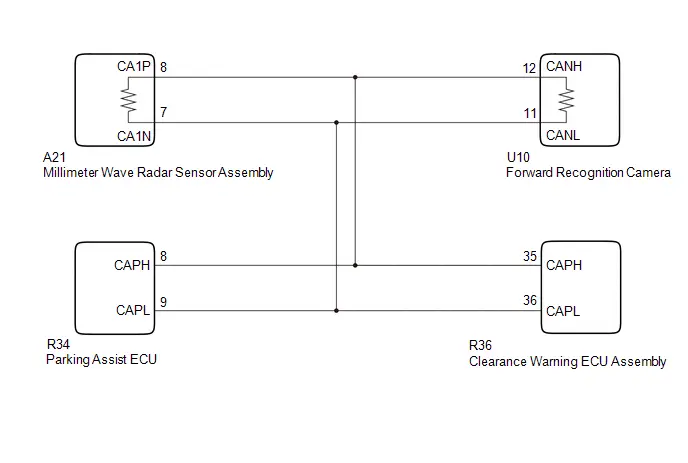 sin Advanced Park
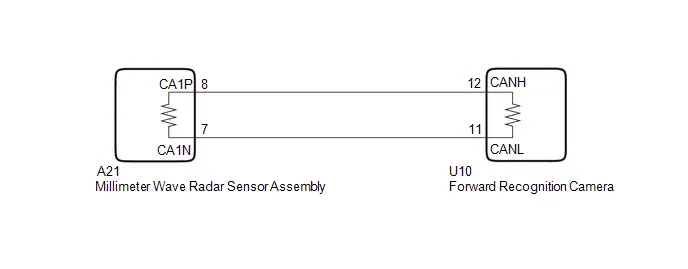
AVISO:
- Al sustituir el conjunto del sensor de radar de ondas milimétricas, sustitúyalo siempre por uno nuevo. Si se utiliza un conjunto del sensor de radar de ondas milimétricas que estaba instalado en otro vehículo Toyota Prius, la información almacenada en el conjunto del sensor de radar de ondas milimétricas no coincidirá con la información del vehículo y es posible que se almacene un DTC.
- Cuando el conjunto del sensor de radar de ondas milimétricas se haya sustituido por uno nuevo, es necesario realizar la alineación del eje del haz del conjunto del sensor de radar de ondas milimétricas y borrar el historial de control del vehículo Toyota Prius. Antes de realizar el ajuste de conducción, asegúrese de leer Antes de iniciar el ajuste de conducción.
NOTA:
La alineación del eje del haz del conjunto del sensor de radar de ondas milimétricas se puede realizar usando el Objetivo triangular, el Objetivo de superficie plana o el Ajuste de conducción.
Objetivo triangular: Haga clic aquí

Objetivo de superficie plana: Haga clic aquí

Ajuste de conducción: Haga clic aquí

- Al sustituir la cámara de reconocimiento frontal, sustitúyala siempre por una nueva. Si se utiliza una cámara de reconocimiento frontal instalada en otro vehículo Toyota Prius, la información almacenada en la cámara de reconocimiento frontal no coincidirá con la información del vehículo y es posible que se almacene un DTC.
- Cuando la cámara de reconocimiento frontal se haya sustituido por una nueva, asegúrese de borrar todo el historial de control del vehículo almacenado de cada sistema y los datos de alineación del eje del haz de la cámara de reconocimiento frontal.
NOTA:
La alineación del eje del haz de la cámara de reconocimiento frontal se puede realizar mediante "Reconocimiento único", "Ajuste de conducción" o "Escritura del valor de ajuste del eje de la cámara".
Reconocimiento único: Haga clic aquí

Ajuste de conducción: Haga clic aquí

Escritura del valor de ajuste del eje de la cámara: Haga clic aquí

- Si la cámara de reconocimiento frontal se ha sustituido por una nueva, asegúrese de realizar la Confirmación de la versión de software.
Haga clic aquí

- Después de apagar el interruptor de encendido, puede haber un tiempo de espera antes de desconectar el terminal negativo (-) de la batería auxiliar.
Haga clic aquí

NOTA:
Al desconectar y volver a conectar la batería auxiliar, existe una función de aprendizaje automático que completa el aprendizaje cuando se utiliza el sistema correspondiente.
Haga clic aquí


PROCEDIMIENTO
CONFIRMAR MODELO
(a) Seleccione el modelo que se va a inspeccionar.
Resultado | Proceda a |
|---|---|
con Advanced Park |
A |
sin Advanced Park |
B |
| B |  |
IR AL PASO 14 |
|

COMPROBAR SI HAY DTC
(a) Lea cada DTC y compruebe el patrón de diagnóstico utilizando la tabla siguiente.
Chasis > Cámara de reconocimiento frontal > Códigos de avería; Electricidad de carrocería > Sensor de radar frontal > Códigos de avería; Electricidad de carrocería > Aviso de distancia libre > Códigos de avería; Chasis > Módulo de control de la cámara de vigilancia perimetral > Códigos de averíaPatrón | Nombre de la pieza de salida del DTC (Visualización en GTS) |
|||
|---|---|---|---|---|
Cámara de reconocimiento frontal | Sensor de radar delantero | Advertencia de holgura | Módulo de control de la cámara de monitorización del entorno |
|
Patrón 1 |
U023587 |
U010487 |
U117987 |
U11B687 |
Patrón 2 |
U023587 |
- |
- |
- |
Resultado | Proceda a |
|---|---|
Patrón 1 |
A |
Patrón 2 |
B |
| B |  |
IR AL PASO 9 |
|

BORRAR DTC
Procedimiento previo1
(a) Desconecte el conector R36 del conjunto ECU de advertencia de holgura.
Procedimiento1
(b) Borre los DTC.
Chasis > Cámara de reconocimiento frontal > Borrar DTCProcedimiento posterior1
(c) Ninguno
|

INSPECCIONAR EL CONJUNTO ECU DE ADVERTENCIA DE HOLGURA
(a) Revise si hay DTC.
Chasis > Cámara de reconocimiento frontal > Códigos de averíaResultado | Proceda a |
|---|---|
No se emite U023587 |
A |
Se emite U023587 |
B |
| A |  |
REEMPLAZAR EL CONJUNTO ECU DE ADVERTENCIA DE HOLGURA |
|

BORRAR DTC
Procedimiento previo1
(a) Conecte el conector del conjunto de la ECU de alerta de holgura R36.
(b) Desconecte el conector de la ECU del sistema de asistencia de estacionamiento R34.
Procedimiento1
(c) Borre los DTC.
Chasis > Cámara de reconocimiento frontal > Borrar DTCProcedimiento posterior1
(d) Ninguno
|

INSPECCIONAR LA ECU DEL SISTEMA DE ASISTENCIA DE ESTACIONAMIENTO
(a) Revise si hay DTC.
Chasis > Cámara de reconocimiento frontal > Códigos de averíaResultado | Proceda a |
|---|---|
No se emite U023587 |
A |
Se emite U023587 |
B |
| A |  |
REEMPLAZAR LA ECU DEL SISTEMA DE ASISTENCIA DE ESTACIONAMIENTO |
|

COMPROBAR EL CABLE PRINCIPAL CAN (CÁMARA DE RECONOCIMIENTO FRONTAL)
Procedimiento previo1
(a) Desconecte el cable del terminal negativo (-) de la batería auxiliar.
(b) Conecte el conector de la ECU del sistema de asistencia de estacionamiento R34.
(c) Desconecte el conector de la cámara de reconocimiento frontal U10.
Procedimiento1
(d) Mida la resistencia según los valores indicados en la tabla siguiente.
Resistencia estándar:
 Ubicación y trazado (U10) Conector (U10)
Conexión del comprobador | Condición | Condición especificada | Resultado |
|---|---|---|---|
U10-12 (CANH) - U10-11 (CANL) |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
108 a 132 Ω |
Ω |
U10-12 (CANH) - Masa de carrocería |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
200 Ω o más |
Ω |
U10-11 (CANL) - Masa de carrocería |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
200 Ω o más |
Ω |
U10-12 (CANH) - B |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
6 kΩ o más |
kΩ |
U10-11 (CANL) - B |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
6 kΩ o más |
kΩ |
Procedimiento posterior1
(e) Ninguno
| OK |  |
REEMPLAZAR CÁMARA DE RECONOCIMIENTO FRONTAL |


|

COMPROBAR EL CABLE CAN PRINCIPAL (CONJUNTO DEL SENSOR DE RADAR DE ONDAS MILIMÉTRICAS)
Procedimiento previo1
(a) Conecte el conector de la cámara de reconocimiento frontal U10.
(b) Desconecte el conector del conjunto del sensor de radar de ondas milimétricas A21.
Procedimiento1
(c) Mida la resistencia según el/los valor(es) de la tabla siguiente.
Resistencia estándar:
 Ubicación y trazado (A21) Conector (A21)
Conexión del comprobador | Condición | Condición especificada | Resultado |
|---|---|---|---|
A21-8 (CA1P) - A21-7 (CA1N) |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
108 a 132 Ω |
Ω |
A21-8 (CA1P) - Masa de carrocería |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
200 Ω o más |
Ω |
A21-7 (CA1N) - Masa de carrocería |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
200 Ω o más |
Ω |
A21-8 (CA1P) - B |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
6 kΩ o más |
kΩ |
A21-7 (CA1N) - B |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
6 kΩ o más |
kΩ |
Procedimiento posterior1
(d) Ninguno
| OK |  |
REEMPLAZAR EL CONJUNTO DEL SENSOR DE RADAR DE ONDAS MILIMÉTRICAS Haga clic aquí AVISO: Antes de reemplazar el conjunto del sensor de radar de ondas milimétricas, asegúrese de girar el interruptor de encendido de OFF a ON y compruebe si hay DTC. |


| NG |  |
REPARE O SUSTITUYA EL MAZO DE CABLES O EL CONECTOR |
COMPROBAR LA CONEXIÓN DE LOS CONECTORES
(a) Compruebe que los conectores de la cámara de reconocimiento frontal y del conjunto del sensor de radar de ondas milimétricas estén bien conectados.
OK:
Los conectores están bien conectados
| NG |  |
CONECTE CORRECTAMENTE LOS CONECTORES |
|

BORRAR DTC
(a) Borre los DTC.
Chasis > Cámara de reconocimiento frontal > Borrar DTC
|

COMPROBAR SI HAY DTC
Procedimiento previo1
(a) Gire el interruptor de encendido a OFF.
(b) Gire el interruptor de encendido a ON.
(c) Asegúrese de que se cumplan las condiciones de detección del DTC.
NOTA:
Si no se cumplen las condiciones de detección, el sistema no puede detectar el fallo.
Procedimiento1
(d) Compruebe si hay DTC.
Chasis > Cámara de reconocimiento frontal > Códigos de averíaResultado | Proceda a |
|---|---|
No se emite U023587 |
A |
Se emite U023587 |
B |
Procedimiento posterior1
(e) Ninguno
| A |  |
FIN |
|

COMPROBAR EL CABLE PRINCIPAL CAN (CÁMARA DE RECONOCIMIENTO FRONTAL)
Procedimiento previo1
(a) Desconecte el cable del terminal negativo (-) de la batería auxiliar.
(b) Desconecte el conector U10 de la cámara de reconocimiento frontal.
Procedimiento1
(c) Mida la resistencia según el/los valor(es) de la tabla siguiente.
Resistencia estándar:
 Ubicación y trazado (U10) Conector (U10)
Conexión del comprobador | Condición | Condición especificada | Resultado |
|---|---|---|---|
U10-12 (CANH) - U10-11 (CANL) |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
108 a 132 Ω |
Ω |
Procedimiento posterior1
(d) Ninguno
| NG |  |
REPARE O SUSTITUYA EL MAZO DE CABLES O EL CONECTOR |
|

COMPROBAR EL CONJUNTO DEL SENSOR DE RADAR DE ONDAS MILIMÉTRICAS
Procedimiento previo1
(a) Desconecte el conector R36 del conjunto ECU de advertencia de holgura.
(b) Desconecte el conector de la ECU del sistema de asistencia de estacionamiento R34.
(c) Desconecte el conector de la cámara de reconocimiento frontal U10.
Procedimiento1
(d) Utilizando un osciloscopio, compruebe la forma de onda.
OK:
 Ubicación y trazado (U10) Conector (U10)
Conexión del comprobador | Condición | Ajuste de la herramienta | Condición especificada |
|---|---|---|---|
U10-12 (CANH) - U10-11 (CANL) |
Interruptor de encendido en ON |
1V/DIV., 100μs./DIV. |
Generación de pulsos |
Procedimiento posterior1
(e) Ninguno
| OK |  |
REEMPLAZAR CÁMARA DE RECONOCIMIENTO FRONTAL |


| NG |  |
REEMPLAZAR EL CONJUNTO DEL SENSOR DE RADAR DE ONDAS MILIMÉTRICAS |


COMPROBAR SI HAY DTC
(a) Lea cada DTC y compruebe el patrón de diagnóstico utilizando la tabla siguiente.
Chasis > Cámara de reconocimiento frontal > Códigos de avería; Electricidad de carrocería > Sensor de radar frontal > Códigos de averíaPatrón | Nombre de la pieza de salida del DTC (Visualización en GTS) |
|
|---|---|---|
Cámara de reconocimiento frontal | Sensor de radar delantero |
|
Patrón 1 |
U023587 |
U010487 |
Patrón 2 |
U023587 |
- |
Resultado | Proceda a |
|---|---|
Patrón 1 |
A |
Patrón 2 |
B |
| B |  |
IR AL PASO 17 |
|

COMPROBAR EL CABLE PRINCIPAL CAN (CÁMARA DE RECONOCIMIENTO FRONTAL)
Procedimiento previo1
(a) Desconecte el cable del terminal negativo (-) de la batería auxiliar.
(b) Desconecte el conector U10 de la cámara de reconocimiento frontal.
Procedimiento1
(c) Mida la resistencia según el/los valor(es) de la tabla siguiente.
Resistencia estándar:
 Ubicación y trazado (U10) Conector (U10)
Conexión del comprobador | Condición | Condición especificada | Resultado |
|---|---|---|---|
U10-12 (CANH) - U10-11 (CANL) |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
108 a 132 Ω |
Ω |
U10-12 (CANH) - Masa de carrocería |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
200 Ω o más |
Ω |
U10-11 (CANL) - Masa de carrocería |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
200 Ω o más |
Ω |
U10-12 (CANH) - B |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
6 kΩ o más |
kΩ |
U10-11 (CANL) - B |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
6 kΩ o más |
kΩ |
Procedimiento posterior1
(d) Ninguno
| OK |  |
REEMPLAZAR CÁMARA DE RECONOCIMIENTO FRONTAL |


|

COMPROBAR EL CABLE CAN PRINCIPAL (CONJUNTO DEL SENSOR DE RADAR DE ONDAS MILIMÉTRICAS)
Procedimiento previo1
(a) Conecte el conector de la cámara de reconocimiento frontal U10.
(b) Desconecte el conector del conjunto del sensor de radar de ondas milimétricas A21.
Procedimiento1
(c) Mida la resistencia según el/los valor(es) de la tabla siguiente.
Resistencia estándar:
 Ubicación y trazado (A21) Conector (A21)
Conexión del comprobador | Condición | Condición especificada | Resultado |
|---|---|---|---|
A21-8 (CA1P) - A21-7 (CA1N) |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
108 a 132 Ω |
Ω |
A21-8 (CA1P) - Masa de carrocería |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
200 Ω o más |
Ω |
A21-7 (CA1N) - Masa de carrocería |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
200 Ω o más |
Ω |
A21-8 (CA1P) - B |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
6 kΩ o más |
kΩ |
A21-7 (CA1N) - B |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
6 kΩ o más |
kΩ |
Procedimiento posterior1
(d) Ninguno
| OK |  |
REEMPLAZAR EL CONJUNTO DEL SENSOR DE RADAR DE ONDAS MILIMÉTRICAS Haga clic aquí AVISO: Antes de reemplazar el conjunto del sensor de radar de ondas milimétricas, asegúrese de girar el interruptor de encendido de OFF a ON y compruebe si hay DTC. |


| NG |  |
REPARE O SUSTITUYA EL MAZO DE CABLES O EL CONECTOR |
COMPROBAR LA CONEXIÓN DE LOS CONECTORES
(a) Compruebe que los conectores de la cámara de reconocimiento frontal y del conjunto del sensor de radar de ondas milimétricas estén bien conectados.
OK:
Los conectores están bien conectados
| NG |  |
CONECTE CORRECTAMENTE LOS CONECTORES |
|

BORRAR DTC
(a) Borre los DTC.
Chasis > Cámara de reconocimiento frontal > Borrar DTC
|

COMPROBAR SI HAY DTC
Procedimiento previo1
(a) Gire el interruptor de encendido a OFF.
(b) Gire el interruptor de encendido a ON.
(c) Asegúrese de que se cumplan las condiciones de detección del DTC.
NOTA:
Si no se cumplen las condiciones de detección, el sistema no puede detectar el fallo.
Procedimiento1
(d) Compruebe si hay DTC.
Chasis > Cámara de reconocimiento frontal > Códigos de averíaResultado | Proceda a |
|---|---|
No se emite U023587 |
A |
Se emite U023587 |
B |
Procedimiento posterior1
(e) Ninguno
| A |  |
FIN |
|

COMPROBAR EL CABLE PRINCIPAL CAN (CÁMARA DE RECONOCIMIENTO FRONTAL)
Procedimiento previo1
(a) Desconecte el cable del terminal negativo (-) de la batería auxiliar.
(b) Desconecte el conector U10 de la cámara de reconocimiento frontal.
Procedimiento1
(c) Mida la resistencia según el/los valor(es) de la tabla siguiente.
Resistencia estándar:
 Ubicación y trazado (U10) Conector (U10)
Conexión del comprobador | Condición | Condición especificada | Resultado |
|---|---|---|---|
U10-12 (CANH) - U10-11 (CANL) |
Cable desconectado del terminal negativo (-) de la batería auxiliar |
108 a 132 Ω |
Ω |
Procedimiento posterior1
(d) Ninguno
| NG |  |
REPARE O SUSTITUYA EL MAZO DE CABLES O EL CONECTOR |
|

COMPROBAR EL CONJUNTO DEL SENSOR DE RADAR DE ONDAS MILIMÉTRICAS
Procedimiento previo1
(a) Desconecte el conector U10 de la cámara de reconocimiento frontal.
Procedimiento1
(b) Usando un osciloscopio, compruebe la forma de onda.
OK:
 Ubicación y trazado (U10) Conector (U10)
Conexión del comprobador | Condición | Ajuste de la herramienta | Condición especificada |
|---|---|---|---|
U10-12 (CANH) - U10-11 (CANL) |
Interruptor de encendido en ON |
1V/DIV., 100μs./DIV. |
Generación de pulsos |
Procedimiento posterior1
(c) Ninguno
| OK |  |
REEMPLAZAR CÁMARA DE RECONOCIMIENTO FRONTAL |


| NG |  |
REEMPLAZAR EL CONJUNTO DEL SENSOR DE RADAR DE ONDAS MILIMÉTRICAS |


Incompatibilidad de software del módulo de control interno, no programado (U030051,U030057,U030157)
DESCRIPCIÓN
- La cámara de reconocimiento frontal recibe la información del tren motriz de la ECU de control del vehículo híbrido a través de la línea de comunicación CAN.
- Si la cámara de reconocimiento frontal no puede confirmar la información del tren motriz basándose en la información del tren motriz enviada por la ECU de control del vehículo híbrido Toyota Prius, la cámara de reconocimiento frontal almacena el DTC U030051.
- Cuando el valor de la información del tren motriz enviado por la ECU de control del vehículo híbrido no coincide con el valor almacenado en la cámara de reconocimiento frontal, la cámara de reconocimiento frontal almacena el DTC U030057.
- Cuando el valor de la información del tipo de motor enviada por la ECU de control del vehículo híbrido Toyota Prius no coincide con el valor almacenado en la cámara de reconocimiento frontal, la cámara de reconocimiento frontal almacena el DTC U030157.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Salida de DTC desde | Prioridad |
|---|---|---|---|---|---|
U030051 |
Incompatibilidad del software interno del módulo de control: no programado |
Cuando la cámara de reconocimiento frontal no puede confirmar la información del tren motriz basándose en la información del tren motriz enviada por la ECU de control del vehículo híbrido Toyota Prius |
|
Cámara de reconocimiento frontal |
B |
U030057 |
Incompatibilidad de software del módulo de control interno: componente de software no válido/incompatible |
Cuando el valor de la información del tren motriz enviado por la ECU de control del vehículo híbrido Toyota Prius no coincide con el valor almacenado en la cámara de reconocimiento frontal |
|
Cámara de reconocimiento frontal |
B |
U030157 |
Incompatibilidad de software con ECM/PCM: componente de software no válido/incompatible |
Cuando la información del tren motriz enviada por la ECU de control del vehículo híbrido Toyota Prius no coincide con el valor almacenado en la cámara de reconocimiento frontal |
|
Cámara de reconocimiento frontal |
B |
AVISO:
- Al sustituir la cámara de reconocimiento frontal, sustitúyala siempre por una nueva. Si se utiliza una cámara de reconocimiento frontal instalada en otro vehículo Toyota Prius, la información almacenada en la cámara de reconocimiento frontal no coincidirá con la información del vehículo y es posible que se almacene un DTC.
- Cuando la cámara de reconocimiento frontal se haya sustituido por una nueva, asegúrese de borrar todo el historial de control del vehículo almacenado de cada sistema y los datos de alineación del eje del haz de la cámara de reconocimiento frontal.
NOTA:
La alineación del eje del haz de la cámara de reconocimiento frontal se puede realizar mediante "Reconocimiento único", "Ajuste de conducción" o "Escritura del valor de ajuste del eje de la cámara".
Reconocimiento único: Haga clic aquí

Ajuste de conducción: Haga clic aquí

Escritura del valor de ajuste del eje de la cámara: Haga clic aquí

- Si la cámara de reconocimiento frontal se ha sustituido por una nueva, asegúrese de realizar la Confirmación de la versión de software.
Haga clic aquí

- Antes de reemplazar la ECU de control del vehículo híbrido Toyota Prius, consulte el registro.
Haga clic aquí

PROCEDIMIENTO
COMPROBAR SI HAY DTC (control híbrido)
(a) Revise si hay DTC.
Tren motriz > Control híbrido > Códigos de averíaNOTA:
Si se emite el DTC U030051, U030057 o U030157, inspeccione primero el sistema de control híbrido, ya que puede haberse almacenado un DTC del sistema de control híbrido.
Resultado | Proceda a |
|---|---|
No se emite ningún DTC del sistema de control híbrido |
A |
Se emite un DTC del sistema de control híbrido |
B |
| B |  |
IR AL SISTEMA DE CONTROL HÍBRIDO para 2ZR-FXE: Haga clic aquí para M20A-FXS: Haga clic aquí |


|

COMPRUEBE SI HAY DTC (COMPROBACIÓN DEL ESTADO)
(a) Con el GTS, realice una comprobación del estado.
OK:
Las ECU distintas de la cámara de reconocimiento frontal no emiten DTC de incompatibilidad de especificaciones relacionados con la ECU de control del vehículo híbrido Toyota Prius.
Resultado | Proceda a |
|---|---|
No se emite el DTC |
A |
Se emite el DTC |
B |
| B |  |
REEMPLAZAR LA ECU DE CONTROL DEL VEHÍCULO HÍBRIDO TOYOTA PRIUS |
|

LEER EL VALOR UTILIZANDO GTS (información del tren motriz)
(a) Utilizando el GTS, lea la lista de datos.
Chasis > Cámara de reconocimiento frontal > Lista de datosVisualización del probador | Elemento de medición | Alcance | Condición normal | Nota de diagnóstico |
|---|---|---|---|---|
Información del tren motriz |
Información del tren motriz |
Convencional, SS, HV, PHV, EV, 1MHV, FCV o valor predeterminado |
Convencional: vehículo Toyota Prius convencional SS: con sistema de parada y arranque HV: HEV PHV: PHEV EV: BEV 1MHV: 1MHV FCV: FCEV Valor predeterminado: información del vehículo no confirmada |
- |
Información del tren motriz
NOTA:
- Cuando la especificación almacenada por la cámara de reconocimiento frontal y la especificación del Toyota Prius no coinciden, hay una avería en la información de especificación almacenada por la cámara de reconocimiento frontal. Por lo tanto, reemplace la cámara de reconocimiento frontal.
- Cuando la especificación almacenada por la cámara de reconocimiento frontal y la especificación del vehículo coinciden, puede estar instalada una ECU de control del vehículo híbrido con especificaciones diferentes. Por lo tanto, reemplace la ECU de control del vehículo híbrido Toyota Prius.
Resultado | Proceda a |
|---|---|
|
A |
La información de especificación del vehículo almacenada en la cámara de reconocimiento frontal y las especificaciones reales del vehículo coinciden |
B |
| A |  |
REEMPLAZAR CÁMARA DE RECONOCIMIENTO FRONTAL |
| B |  |
REEMPLAZAR LA ECU DE CONTROL DEL VEHÍCULO HÍBRIDO TOYOTA PRIUS |
Incompatibilidad de software con el módulo de control de la carrocería, no programado (U032251)
DESCRIPCIÓN
La cámara de reconocimiento frontal recibe la información de especificación del vehículo de la ECU de carrocería (ECU de carrocería de red multiplexada) a través de la línea de comunicación CAN. Si la cámara de reconocimiento frontal no puede confirmar la información de especificación del vehículo basándose en la información enviada por la ECU de carrocería (ECU de carrocería de red multiplexada), la cámara de reconocimiento frontal almacena el DTC U032251.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Salida de DTC desde | Prioridad |
|---|---|---|---|---|---|
U032251 |
Incompatibilidad de software con el módulo de control de la carrocería no programado |
Cuando la cámara de reconocimiento frontal no puede confirmar la información de especificación del vehículo Toyota Prius basándose en la información de especificación del vehículo enviada por la ECU de carrocería (ECU de carrocería de red multiplexada) |
Cámara de reconocimiento frontal |
Cámara de reconocimiento frontal |
B |
AVISO:
- Al sustituir la cámara de reconocimiento frontal, sustitúyala siempre por una nueva. Si se utiliza una cámara de reconocimiento frontal instalada en otro vehículo Toyota Prius, la información almacenada en la cámara de reconocimiento frontal no coincidirá con la información del vehículo y es posible que se almacene un DTC.
- Cuando la cámara de reconocimiento frontal se haya sustituido por una nueva, asegúrese de borrar todo el historial de control del vehículo almacenado de cada sistema y los datos de alineación del eje del haz de la cámara de reconocimiento frontal.
NOTA:
La alineación del eje del haz de la cámara de reconocimiento frontal se puede realizar mediante "Reconocimiento único", "Ajuste de conducción" o "Escritura del valor de ajuste del eje de la cámara".
Reconocimiento único: Haga clic aquí

Ajuste de conducción: Haga clic aquí

Escritura del valor de ajuste del eje de la cámara: Haga clic aquí

- Si la cámara de reconocimiento frontal se ha sustituido por una nueva, asegúrese de realizar la Confirmación de la versión de software.
Haga clic aquí

PROCEDIMIENTO
COMPRUEBE SI HAY DTC (COMPROBACIÓN DEL ESTADO)
(a) Con el GTS, realice una comprobación del estado.
OK:
Ningún sistema distinto del sistema de cámara frontal (cámara de reconocimiento frontal) emite DTC.
Resultado | Proceda a |
|---|---|
No se emite el DTC |
A |
Se emite el DTC |
B |
| A |  |
REEMPLAZAR CÁMARA DE RECONOCIMIENTO FRONTAL |


| B |  |
IR A LA TABLA DE DTC |
Incompatibilidad de software con el módulo de control del aviso de distancia libre, componente de software no válido / incompatible (U130957)
DESCRIPCIÓN
La cámara de reconocimiento frontal recibe el valor de la información de especificación del vehículo del conjunto de la ECU de alerta de holgura a través de la línea de comunicación CAN. Cuando el valor de la información de especificación del vehículo enviado por el conjunto de la ECU de alerta de holgura no coincide con el valor almacenado en la cámara de reconocimiento frontal, la cámara de reconocimiento frontal almacena el DTC U130957.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Salida de DTC desde | Prioridad |
|---|---|---|---|---|---|
U130957 |
Incompatibilidad de software con el módulo de control de advertencia de distancia. Componente de software no válido / incompatible |
Cuando el valor de la información de especificación del vehículo Toyota Prius enviado por el conjunto de la ECU de alerta de holgura no coincide con el valor almacenado en la cámara de reconocimiento frontal |
|
Cámara de reconocimiento frontal |
B |
AVISO:
- Al sustituir la cámara de reconocimiento frontal, sustitúyala siempre por una nueva. Si se utiliza una cámara de reconocimiento frontal instalada en otro vehículo Toyota Prius, la información almacenada en la cámara de reconocimiento frontal no coincidirá con la información del vehículo y es posible que se almacene un DTC.
- Cuando la cámara de reconocimiento frontal se haya sustituido por una nueva, asegúrese de borrar todo el historial de control del vehículo almacenado de cada sistema y los datos de alineación del eje del haz de la cámara de reconocimiento frontal.
NOTA:
La alineación del eje del haz de la cámara de reconocimiento frontal se puede realizar mediante "Reconocimiento único", "Ajuste de conducción" o "Escritura del valor de ajuste del eje de la cámara".
Reconocimiento único: Haga clic aquí

Ajuste de conducción: Haga clic aquí

Escritura del valor de ajuste del eje de la cámara: Haga clic aquí

- Si la cámara de reconocimiento frontal se ha sustituido por una nueva, asegúrese de realizar la Confirmación de la versión de software.
Haga clic aquí

PROCEDIMIENTO
BORRAR DTC
(a) Borre los DTC.
Chasis > Cámara de reconocimiento frontal > Borrar DTC
|

COMPROBAR SI HAY DTC
Procedimiento previo1
(a) Asegúrese de que se cumplen las condiciones de detección del DTC.
NOTA:
Si no se cumplen las condiciones de detección, el sistema no puede detectar el fallo.
Procedimiento1
(b) Compruebe si hay DTC.
Chasis > Cámara de reconocimiento frontal > Códigos de averíaResultado | Proceda a |
|---|---|
No se emite U130957 |
A |
Se emite U130957 |
B |
Procedimiento posterior1
(c) Ninguno
| A |  |
USE EL MÉTODO DE SIMULACIÓN PARA VERIFICAR |
|

COMPROBAR EL SISTEMA DE ASISTENCIA INTUITIVA DE ESTACIONAMIENTO
NOTA:
Haga clic aquí

| OK |  |
REEMPLAZAR CÁMARA DE RECONOCIMIENTO FRONTAL |


| NG |  |
IR AL SISTEMA DE ASISTENCIA INTUITIVA DE ESTACIONAMIENTO |


Incompatibilidad de software con el módulo de control de navegación, componente de software no válido / incompatible (U131457)
DESCRIPCIÓN
La cámara de reconocimiento frontal recibe la información de generación del AVN del sistema de navegación a través de la comunicación CAN. Cuando el valor de la información de generación del AVN enviado por el sistema de navegación no coincide con el valor almacenado en la cámara de reconocimiento frontal, la cámara de reconocimiento frontal almacena el DTC U131457.
N.º de DTC | Elemento detectado | Condición de detección del DTC | Zona de avería | Salida de DTC desde | Prioridad |
|---|---|---|---|---|---|
U131457 |
Incompatibilidad de software con el módulo de control de navegación. Componente de software no válido / incompatible |
La información de generación del AVN enviada por el sistema de navegación no coincide con la información de generación del AVN almacenada en la cámara de reconocimiento frontal |
|
Cámara de reconocimiento frontal |
B |
AVISO:
- Al sustituir la cámara de reconocimiento frontal, sustitúyala siempre por una nueva. Si se utiliza una cámara de reconocimiento frontal instalada en otro vehículo Toyota Prius, la información almacenada en la cámara de reconocimiento frontal no coincidirá con la información del vehículo y es posible que se almacene un DTC.
- Cuando la cámara de reconocimiento frontal se haya sustituido por una nueva, asegúrese de borrar todo el historial de control del vehículo almacenado de cada sistema y los datos de alineación del eje del haz de la cámara de reconocimiento frontal.
NOTA:
La alineación del eje del haz de la cámara de reconocimiento frontal se puede realizar mediante "Reconocimiento único", "Ajuste de conducción" o "Escritura del valor de ajuste del eje de la cámara".
Reconocimiento único: Haga clic aquí

Ajuste de conducción: Haga clic aquí

Escritura del valor de ajuste del eje de la cámara: Haga clic aquí

- Si la cámara de reconocimiento frontal se ha sustituido por una nueva, asegúrese de realizar la Confirmación de la versión de software.
Haga clic aquí

PROCEDIMIENTO
COMPROBAR DTC (SISTEMA DE NAVEGACIÓN)
(a) Revise si hay DTC.
Electricidad de carrocería > Sistema de navegación > Códigos de averíaResultado | Proceda a |
|---|---|
No se muestran DTC |
A |
Se muestran DTC |
B |
| B |  |
IR AL SISTEMA DE NAVEGACIÓN |


|

COMPRUEBE SI HAY DTC (COMPROBACIÓN DEL ESTADO)
(a) Con el GTS, realice una comprobación del estado.
OK:
Las ECU distintas de la cámara de reconocimiento frontal no emiten DTC del sistema de navegación.
Resultado | Proceda a |
|---|---|
No se emite el DTC |
A |
Se emite el DTC |
B |
| A |  |
REEMPLAZAR CÁMARA DE RECONOCIMIENTO FRONTAL |


| B |  |
IR A LA TABLA DE DTC |
Circuito del interruptor del volante
DESCRIPCIÓN
- La ECU de control del vehículo híbrido realiza el control de crucero según las señales del interruptor de asistencia a la conducción, el interruptor RES, el interruptor -, el interruptor CANCEL (conjunto de interruptores del volante).
- La cámara de reconocimiento frontal cambia el modo de asistencia a la conducción, activa o desactiva LTA y ajusta la distancia entre vehículos según las señales del interruptor de selección del modo de asistencia a la conducción, el interruptor LTA y el interruptor de distancia entre vehículos (conjunto de interruptores del volante).
DIAGRAMA DE CABLEADO
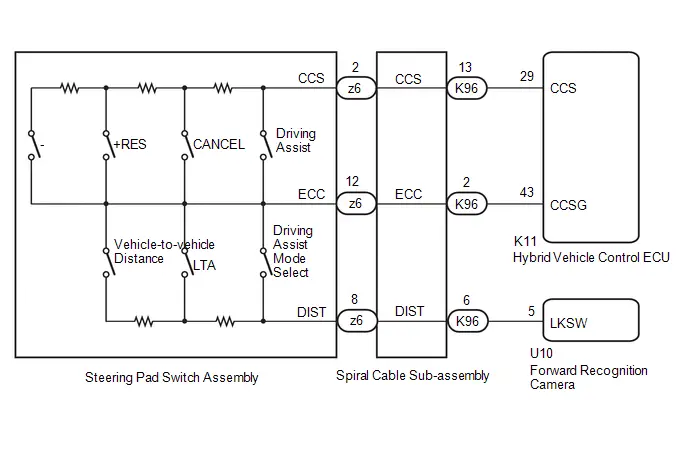
AVISO:
- El Toyota Prius está equipado con un Sistema Suplementario de Sujeción (SRS), que incluye componentes como los airbags. Antes de realizar cualquier trabajo de mantenimiento (incluido el desmontaje o montaje de piezas), lea atentamente las precauciones del Sistema Suplementario de Sujeción.
Haga clic aquí

- Al sustituir la cámara de reconocimiento frontal, sustitúyala siempre por una nueva. Si se utiliza una cámara de reconocimiento frontal instalada en otro vehículo Toyota Prius, la información almacenada en la cámara de reconocimiento frontal no coincidirá con la información del vehículo y es posible que se almacene un DTC.
- Cuando la cámara de reconocimiento frontal se haya sustituido por una nueva, asegúrese de borrar todo el historial de control del vehículo almacenado de cada sistema y los datos de alineación del eje del haz de la cámara de reconocimiento frontal.
NOTA:
La alineación del eje del haz de la cámara de reconocimiento frontal se puede realizar mediante "Reconocimiento único", "Ajuste de conducción" o "Escritura del valor de ajuste del eje de la cámara".
Reconocimiento único: Haga clic aquí

Ajuste de conducción: Haga clic aquí

Escritura del valor de ajuste del eje de la cámara: Haga clic aquí

- Si la cámara de reconocimiento frontal se ha sustituido por una nueva, asegúrese de realizar la Confirmación de la versión de software.
Haga clic aquí

- Antes de reemplazar la ECU de control del vehículo híbrido Toyota Prius, consulte el registro.
Haga clic aquí

PROCEDIMIENTO
CONFIRMAR LOS SÍNTOMAS DEL PROBLEMA
(a) Compruebe los síntomas del problema.
Resultado | Proceda a |
|---|---|
No se puede utilizar ningún interruptor |
A |
No se puede utilizar el interruptor de asistencia a la conducción, el interruptor RES, el interruptor - ni el interruptor CANCEL |
B |
Solo no se puede utilizar el interruptor de asistencia a la conducción |
C |
Solo no se puede utilizar el interruptor RES |
|
Solo no se puede utilizar el interruptor - |
|
Solo no se puede utilizar el interruptor CANCEL |
|
Solo no se puede utilizar el interruptor de selección del modo de asistencia a la conducción |
|
Solo no se puede utilizar el interruptor de distancia entre vehículos |
|
Solo no se puede utilizar el interruptor LTA |
|
No se pueden utilizar el interruptor de selección del modo de asistencia a la conducción, el interruptor de distancia entre vehículos ni el interruptor LTA |
D |
| B |  |
IR AL PASO 5 |
| C |  |
SUSTITUIR EL CONJUNTO DE INTERRUPTORES DEL VOLANTE |


| D |  |
IR AL PASO 8 |
|

INSPECCIONAR EL CONJUNTO DE INTERRUPTORES DEL VOLANTE
Haga clic aquí
| NG |  |
SUSTITUIR EL CONJUNTO DE INTERRUPTORES DEL VOLANTE |


|

INSPECCIONAR EL SUBCONJUNTO DEL CABLE EN ESPIRAL
Haga clic aquí
| NG |  |
SUSTITUIR EL SUBCONJUNTO DEL CABLE EN ESPIRAL |


|

COMPROBAR EL MAZO DE CABLES Y EL CONECTOR (SUBCONJUNTO DEL CABLE EN ESPIRAL - ECU DE CONTROL DEL VEHÍCULO HÍBRIDO)
(a) Desconecte el conector K11 de la ECU de control del vehículo híbrido.
(b) Mida la resistencia según los valores de la tabla siguiente.
Resistencia estándar:
 Ubicación y trazado (K96,K11) Conector (K96) Conector (K11)
Conexión del comprobador | Condición | Condición especificada |
|---|---|---|
K96-2 (ECC) - K11-43 (CCSG) |
Siempre |
Menos de 1 Ω |
K96-2 (ECC) o K11-43 (CCSG) - Masa de carrocería |
Siempre |
Menos de 1 Ω |
| OK |  |
PASE A LA SIGUIENTE ÁREA SOSPECHOSA INDICADA EN LA TABLA DE SÍNTOMAS DE PROBLEMAS |
| NG |  |
REPARE O SUSTITUYA EL MAZO DE CABLES O EL CONECTOR |
INSPECCIONAR EL CONJUNTO DE INTERRUPTORES DEL VOLANTE
Haga clic aquí
| NG |  |
SUSTITUIR EL CONJUNTO DE INTERRUPTORES DEL VOLANTE |


|

INSPECCIONAR EL SUBCONJUNTO DEL CABLE EN ESPIRAL
Haga clic aquí
| NG |  |
SUSTITUIR EL SUBCONJUNTO DEL CABLE EN ESPIRAL |


|

COMPROBAR EL MAZO DE CABLES Y EL CONECTOR (SUBCONJUNTO DEL CABLE EN ESPIRAL - ECU DE CONTROL DEL VEHÍCULO HÍBRIDO)
(a) Desconecte el conector K11 de la ECU de control del vehículo híbrido.
(b) Mida la resistencia según los valores de la tabla siguiente.
Resistencia estándar:
 Ubicación y trazado (K96,K11) Conector (K96) Conector (K11)
Conexión del comprobador | Condición | Condición especificada |
|---|---|---|
K96-13 (CCS) - K11-29 (CCS) |
Siempre |
Menos de 1 Ω |
K96-13 (CCS) o K11-29 (CCS) - Masa de carrocería |
Siempre |
Menos de 1 Ω |
| OK |  |
REEMPLAZAR LA ECU DE CONTROL DEL VEHÍCULO HÍBRIDO TOYOTA PRIUS |


| NG |  |
REPARE O SUSTITUYA EL MAZO DE CABLES O EL CONECTOR |
INSPECCIONAR EL CONJUNTO DE INTERRUPTORES DEL VOLANTE
Haga clic aquí
| NG |  |
SUSTITUIR EL CONJUNTO DE INTERRUPTORES DEL VOLANTE |


|

INSPECCIONAR EL SUBCONJUNTO DEL CABLE EN ESPIRAL
Haga clic aquí
| NG |  |
SUSTITUIR EL SUBCONJUNTO DEL CABLE EN ESPIRAL |


|

COMPROBAR EL MAZO DE CABLES Y EL CONECTOR (SUBCONJUNTO DEL CABLE EN ESPIRAL - CÁMARA DE RECONOCIMIENTO FRONTAL)
(a) Desconecte el conector U10 de la cámara de reconocimiento frontal.
(b) Mida la resistencia según los valores de la tabla siguiente.
Resistencia estándar:
 Ubicación y trazado (K96,U10) Conector (K96) Conector (U10)
Conexión del comprobador | Condición | Condición especificada |
|---|---|---|
K96-6 (DIST) - U10-5 (LKSW) |
Siempre |
Menos de 1 Ω |
K96-6 (DIST) o U10-5 (LKSW) - Masa de carrocería |
Siempre |
Menos de 1 Ω |
| OK |  |
REEMPLAZAR CÁMARA DE RECONOCIMIENTO FRONTAL |


| NG |  |
REPARE O SUSTITUYA EL MAZO DE CABLES O EL CONECTOR |